Mejora de la predicción de colisiones con modelos Ultralytics YOLO
Descubre cómo la información obtenida con los modelos Ultralytics YOLO ayuda a los sistemas de predicción de colisiones a tomar decisiones más seguras y rápidas en entornos dinámicos.
 Abirami Vina16 min de lectura
Aunque tengas cuidado en la carretera, los accidentes pueden ocurrir. Un coche cambia de carril, un peatón cruza por donde no debe o un ciclista acelera sin avisar. Estos momentos cotidianos son situaciones en las que los sistemas de predicción de colisiones pueden marcar una verdadera diferencia y ayudar a mantener a todo el mundo a salvo.
Anteriormente, analizamos la predicción de la trayectoria de una pelota y vimos cómo predecir la trayectoria de una pelota que se mueve rápidamente ayuda al análisis deportivo a comprender el movimiento y anticipar lo que ocurrirá a continuación. La predicción de colisiones funciona de forma parecida.
En esencia, estos sistemas de predicción miran hacia el futuro. Al observar cómo se mueven los vehículos y los peatones, pueden detectar riesgos con antelación y ajustar su trayectoria o comportamiento (un proceso conocido como planificación del movimiento o planificación de trayectorias) antes de que la situación se vuelva peligrosa.
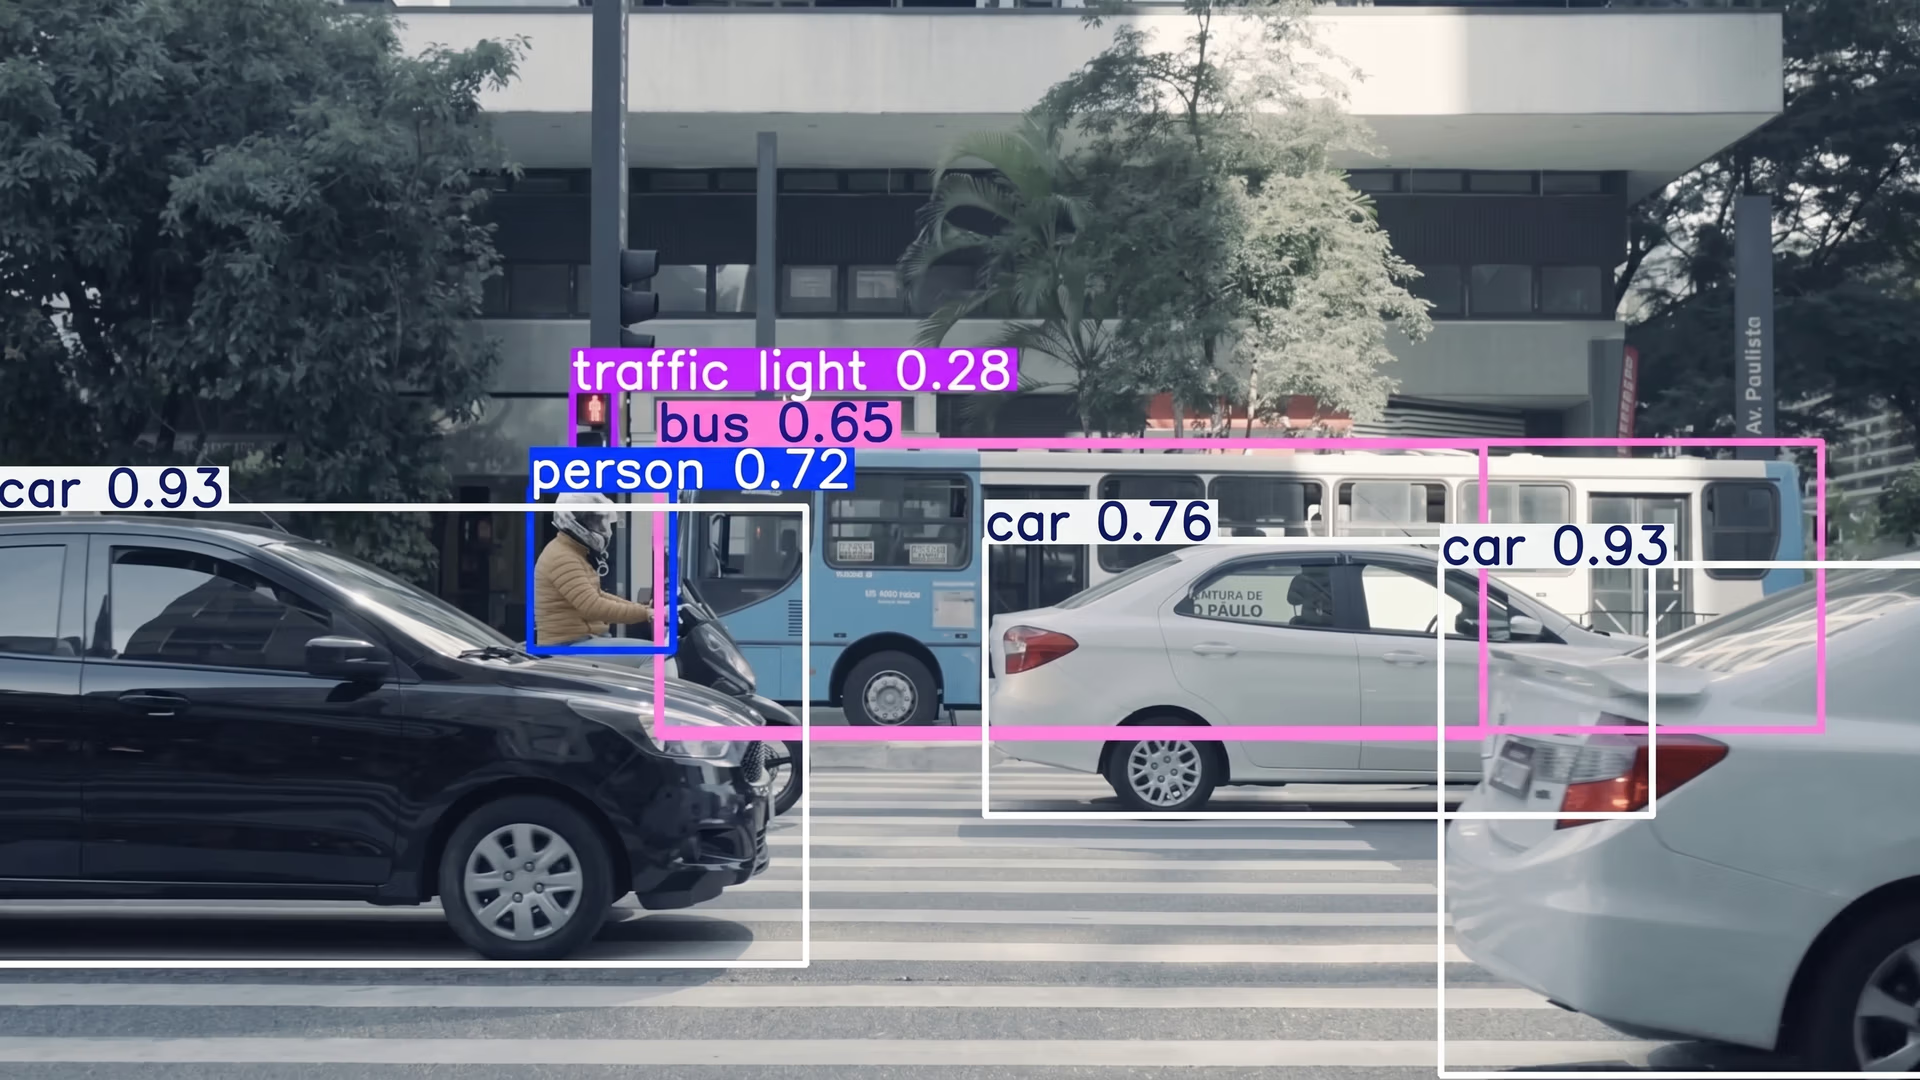
Las tecnologías clave de informática que sustentan los sistemas de predicción de colisiones son la inteligencia artificial y sus subcampos, como la visión artificial, además de los métodos de predicción que ayudan a anticipar cómo se moverán las cosas. Por ejemplo, los modelos de visión artificial como Ultralytics YOLO11 y Ultralytics YOLO26 (que aún no se había lanzado cuando se escribió este artículo, pero ya está disponible) pueden detectar y seguir objetos como vehículos y peatones en tiempo real, y los modelos de predicción utilizan esa información para estimar sus próximos movimientos.
Fig. 1. Ejemplo del uso de YOLO11 para detectar objetos en la carretera (Fuente).
El resultado es un sistema de IA que entiende lo que ocurre a su alrededor y facilita la toma de decisiones más acertadas en entornos dinámicos. En este artículo veremos cómo funciona la predicción de colisiones, qué métodos utiliza y qué papel pueden desempeñar la visión artificial y los modelos Ultralytics YOLO en el proceso. ¡Empezamos!
¿Qué es la predicción de colisiones?#
La predicción de colisiones es la capacidad de un sistema de IA para comprender cómo se mueven los objetos y anticipar cuándo pueden acercarse mucho o entrar en contacto. Los distintos sistemas pueden utilizar esta información de muchas maneras, por ejemplo, para mejorar las funciones de seguridad, optimizar el movimiento o coordinar acciones en espacios compartidos.
Siempre que los objetos se mueven por un espacio compartido, ya sean coches en una autopista, carretillas elevadoras en el pasillo de un almacén o peatones que cruzan una calle, la predicción de colisiones ayuda a los sistemas a comprender cómo pueden desarrollarse estas interacciones. En aplicaciones centradas en la seguridad, esta capacidad de anticipación puede reducir los riesgos; en otros contextos, puede facilitar tareas como la planificación de rutas, la sincronización o el movimiento coordinado.
Por ejemplo, en muchos vehículos nuevos equipados con sistemas avanzados de asistencia a la conducción, o ADAS, las cámaras y los sensores supervisan la carretera y estiman a qué velocidad se acerca el coche a los objetos cercanos. Si el sistema detecta que una situación podría volverse peligrosa, avisa al conductor y, en algunos casos, el frenado automático puede ayudar a reducir el impacto.
Las cuatro etapas de la predicción de colisiones#
La predicción de colisiones implica un proceso coordinado en el que distintos componentes de IA colaboran para identificar objetos, seguir sus movimientos y estimar qué puede ocurrir a continuación. Estos sistemas suelen funcionar en cuatro etapas conectadas: detección de objetos, seguimiento de objetos, predicción de trayectorias y, por último, predicción de colisiones. Cada etapa se basa en la precisión de la anterior.
A continuación, veamos con más detalle cómo funciona cada etapa.
Un vistazo a la detección de objetos#
La detección de objetos es una tarea fundamental de la visión artificial en la que los modelos de IA de visión identifican y localizan objetos en una imagen o un fotograma de vídeo. Al analizar los datos de píxeles, un modelo de detección de objetos puede generar tres resultados principales: cuadros delimitadores, clases de objetos y puntuaciones de confianza. Los cuadros delimitadores indican dónde está un objeto, las clases de objetos señalan qué es —por ejemplo, un coche, un peatón o un ciclista— y las puntuaciones de confianza reflejan el grado de certeza del modelo respecto a la predicción.
Los modelos de IA de visión como YOLO11 y YOLO26 se basan en estos fundamentos y permiten realizar varias tareas relacionadas, como la detección de objetos, el seguimiento de objetos y la detección de cuadros delimitadores orientados (OBB). La detección de objetos indica al sistema de predicción qué hay en cada fotograma, el seguimiento sigue esos objetos mientras se mueven y los cuadros delimitadores orientados proporcionan formas más precisas de los objetos que aparecen desde distintos ángulos.
En esta etapa, el sistema de predicción de colisiones se centra exclusivamente en comprender qué hay en los datos visuales. Esta etapa constituye la base de información de la que dependen todos los pasos posteriores, pero todavía no tiene en cuenta cómo se moverán o interactuarán los objetos.
Resumen del seguimiento de objetos#
Una vez detectados los objetos, el siguiente paso es seguirlos a través de los fotogramas para que el sistema pueda comprender cómo se mueven a lo largo del tiempo. La detección proporciona nuevos cuadros delimitadores en cada fotograma, mientras que el seguimiento de objetos aporta continuidad al enlazar esas detecciones a lo largo del tiempo.
Los algoritmos de seguimiento compatibles con el paquete Python de Ultralytics, como ByteTrack o BoT-SORT, funcionan con modelos como YOLO11 y utilizan los datos de detección de cada fotograma para seguir los objetos en movimiento. Estos algoritmos asignan un ID único a cada objeto y lo utilizan para mantener su identidad aunque se mueva rápidamente o quede parcialmente oculto. Así se crea un historial de seguimiento fluido que registra el movimiento del objeto.
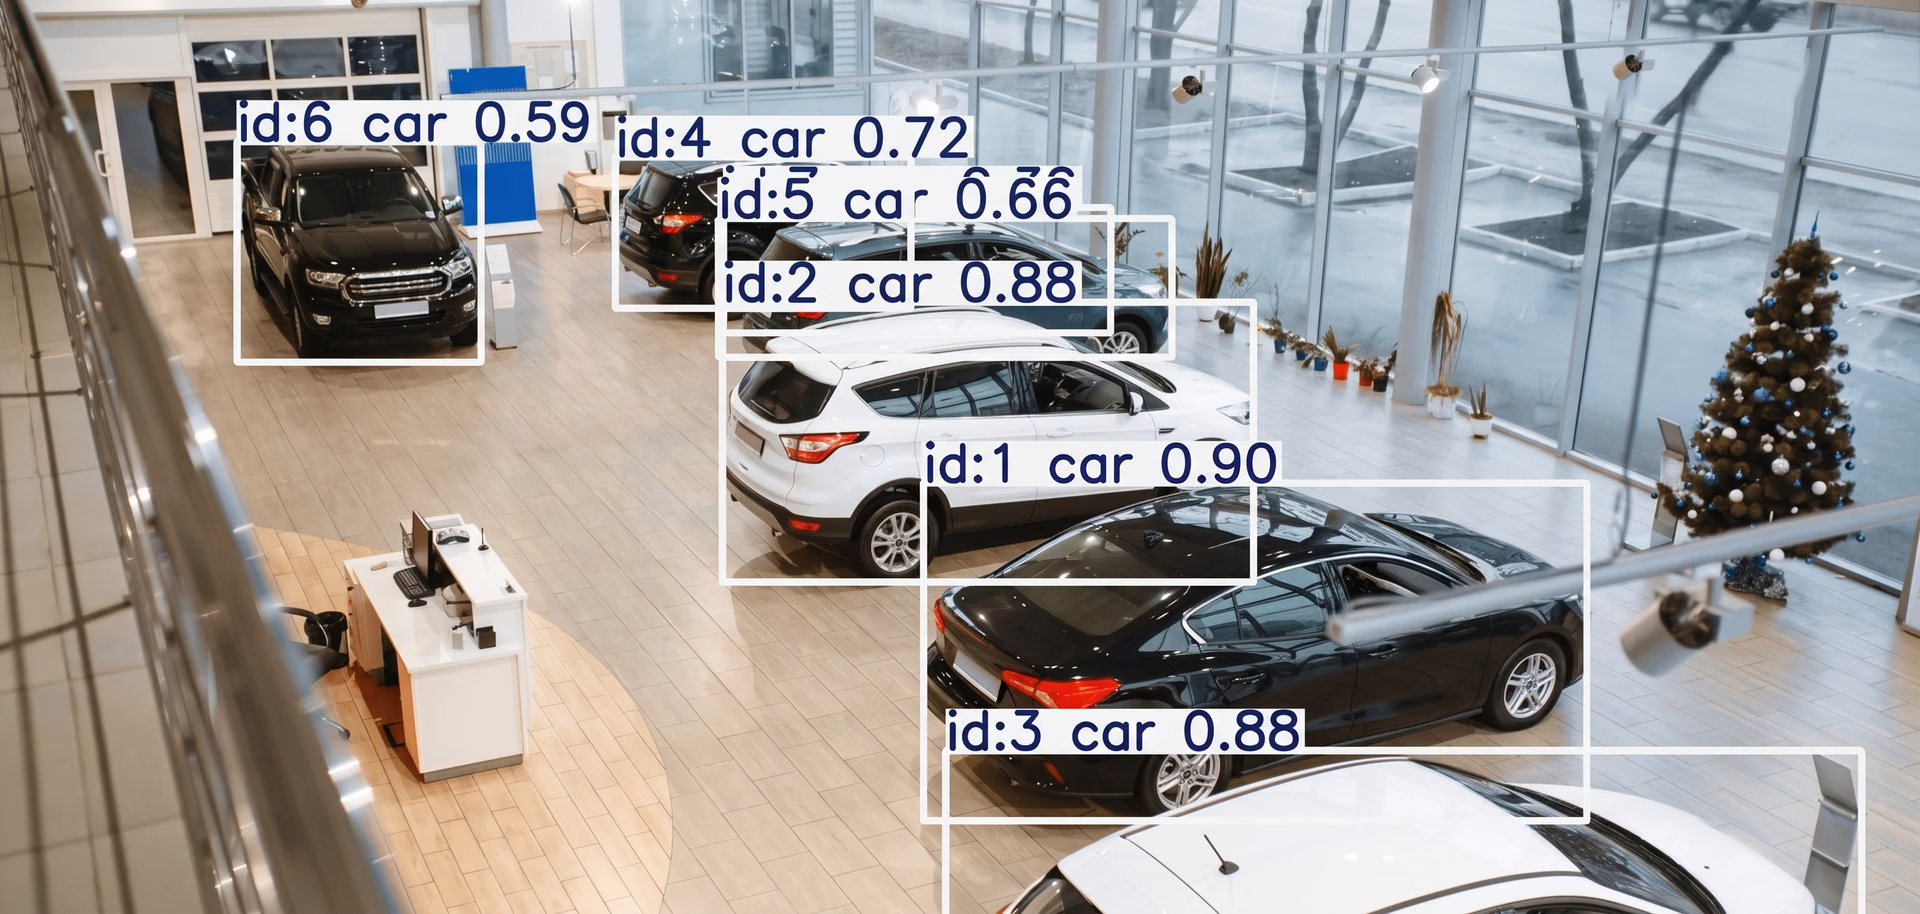
Fig. 2. Ejemplo de asignación de ID únicos a distintas detecciones mediante YOLO (Fuente)
Aquí tienes un breve resumen de cómo funcionan estos dos métodos de seguimiento:
- ByteTrack: Utiliza detecciones con niveles de confianza altos y bajos para mantener IDs de objeto coherentes. Las predicciones de movimiento de un filtro de Kalman ayudan al rastreador a mantener la estabilidad cuando los objetos se mueven rápido o son difíciles de detectar durante un breve periodo.
- BoT-SORT: Este algoritmo amplía SORT al combinar las predicciones de movimiento de un filtro de Kalman con indicios visuales, lo que permite al rastreador seguir objetos con mayor fiabilidad en escenas concurridas o durante una oclusión parcial.
Para medir el rendimiento de estos métodos de seguimiento, los investigadores los evalúan con conjuntos de datos y pruebas de referencia reconocidos de seguimiento de múltiples objetos (MOT). Entre las métricas más utilizadas están la precisión del seguimiento de múltiples objetos (MOTA), que refleja la calidad general del seguimiento; la puntuación F1 de identificación (IDF1), que mide la coherencia con la que se mantienen las identidades de los objetos; y la precisión de seguimiento de orden superior (HOTA), que ofrece una visión equilibrada tanto del rendimiento de la detección como de la precisión de la asociación.
Comprender la predicción de trayectorias#
Después de seguir un objeto a través de varios fotogramas, el siguiente paso es predecir adónde irá. Esto se conoce como predicción de trayectorias. Mientras que la detección encuentra los objetos y el seguimiento registra cómo se mueven, la predicción de trayectorias mira hacia delante y estima sus posiciones futuras.
La información de detección y seguimiento, como el cuadro delimitador de un objeto, su posición en distintos fotogramas y el ID asignado, puede utilizarse para calcular características del movimiento, como la velocidad, la dirección y los patrones de movimiento. Estos datos derivados proporcionan al modelo de predicción la información necesaria para estimar dónde es probable que esté el objeto durante los próximos segundos.
Cuando los datos de seguimiento contienen lagunas o saltos bruscos, las técnicas de interpolación ayudan a reconstruir trayectorias más fluidas y coherentes. Así, el modelo de predicción recibe datos de movimiento de alta calidad en lugar de datos de posición ruidosos o incompletos.
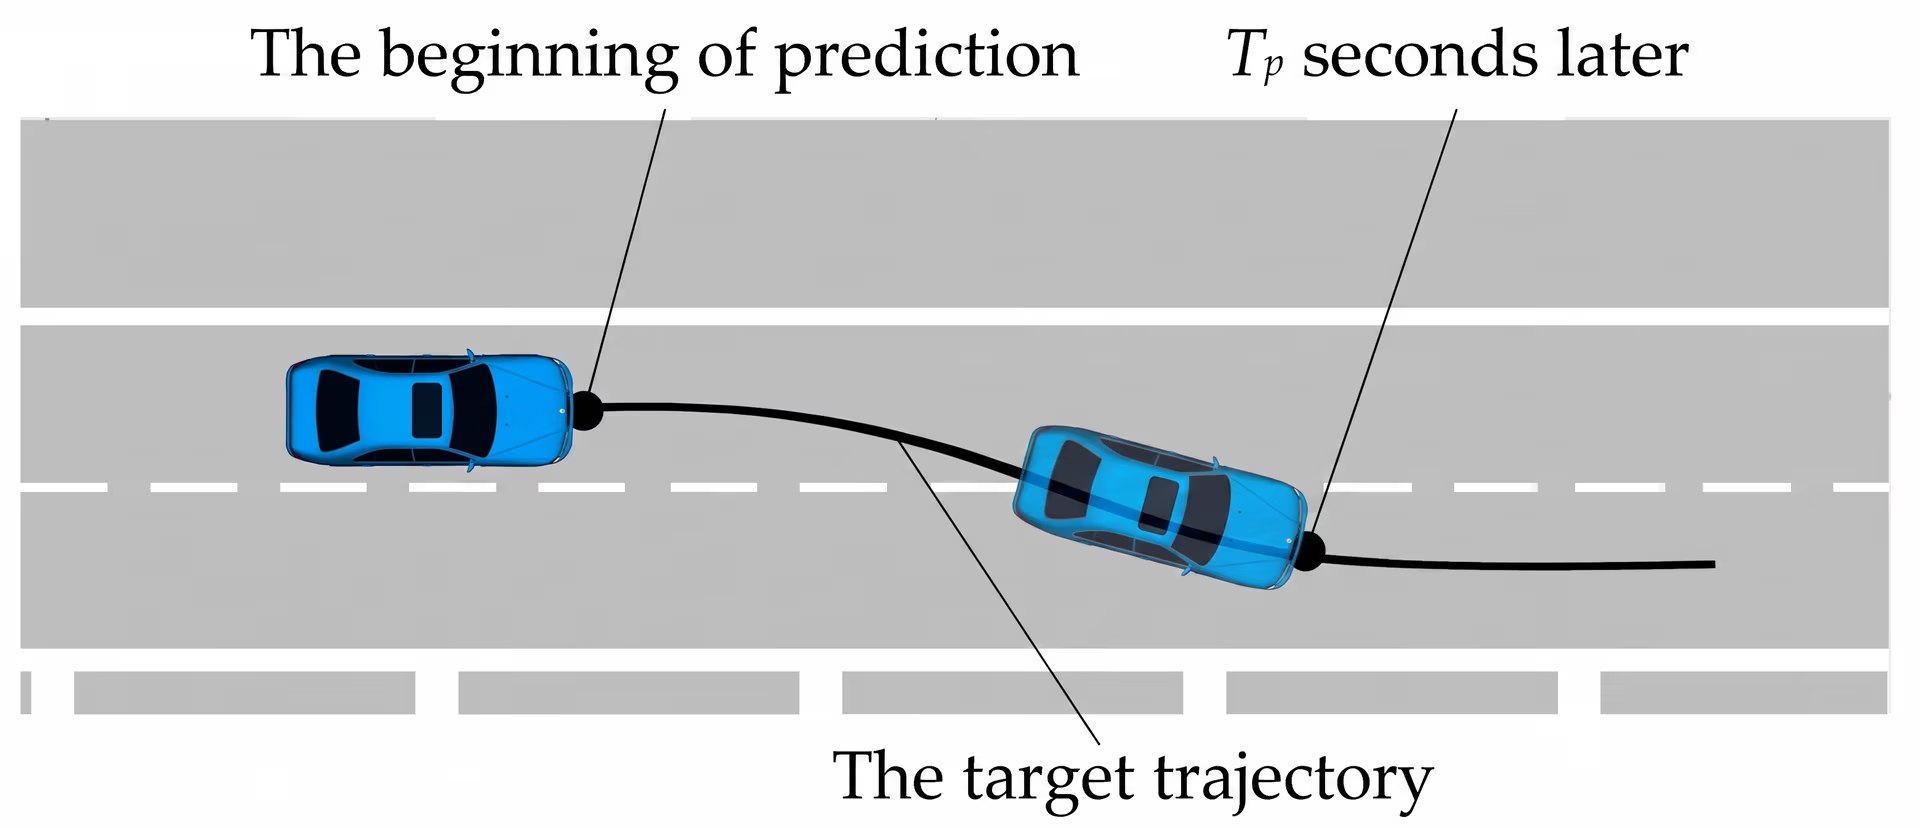
Fig. 3. Visualización de la predicción de la trayectoria de un coche. (Fuente)
Para hacer estas predicciones, muchos sistemas utilizan modelos de aprendizaje profundo diseñados para comprender cómo cambia el movimiento de un objeto a lo largo del tiempo. Al analizar secuencias de posiciones anteriores y las características de movimiento derivadas de ellas, estos modelos aprenden patrones de desplazamiento habituales y utilizan ese conocimiento para predecir trayectorias futuras.
Estos son algunos de los métodos de aprendizaje profundo y aprendizaje automático más utilizados para predecir trayectorias:
- Redes neuronales recurrentes (RNNs): Las RNNs son modelos de aprendizaje profundo diseñados para trabajar con secuencias, como una serie de fotogramas de vídeo. Pueden conservar en memoria las posiciones anteriores y utilizar esa información para comprender cómo se ha estado moviendo un objeto. Esto ayuda al sistema a reconocer patrones de movimiento sencillos, como acelerar, frenar o desplazarse en línea recta.
- Redes de memoria a corto y largo plazo (LSTMs): Las LSTMs son un tipo más avanzado de RNN que puede recordar información durante periodos más largos. Esto les permite captar movimientos más complejos, como un vehículo que se prepara para girar o un peatón que cambia de dirección. Como pueden seguir tendencias durante más tiempo, suelen generar predicciones más fiables en entornos concurridos.
- Transformers: Los Transformers procesan secuencias de movimiento completas y utilizan la atención para centrarse en los detalles más importantes. Esto los hace especialmente eficaces en escenas donde interactúan varios objetos, como coches que se incorporan o peatones que cruzan.
Estos modelos pueden predecir trayectorias tanto a corto como a largo plazo. Las predicciones a corto plazo, normalmente inferiores a dos segundos, suelen ser las más precisas, mientras que las predicciones en intervalos más largos, como de dos a seis segundos, permiten anticiparse más, pero conllevan una mayor incertidumbre.
Unamos todas las piezas: algoritmos de detección de colisiones#
En la etapa final, la predicción de colisiones, el sistema utiliza todo lo que ha aprendido hasta el momento: qué es cada objeto (detección), cómo se ha movido (seguimiento) y adónde es probable que vaya (predicción de trayectorias). En este paso se comprueba si alguna de las trayectorias previstas podría cruzarse de forma que provocara una colisión.
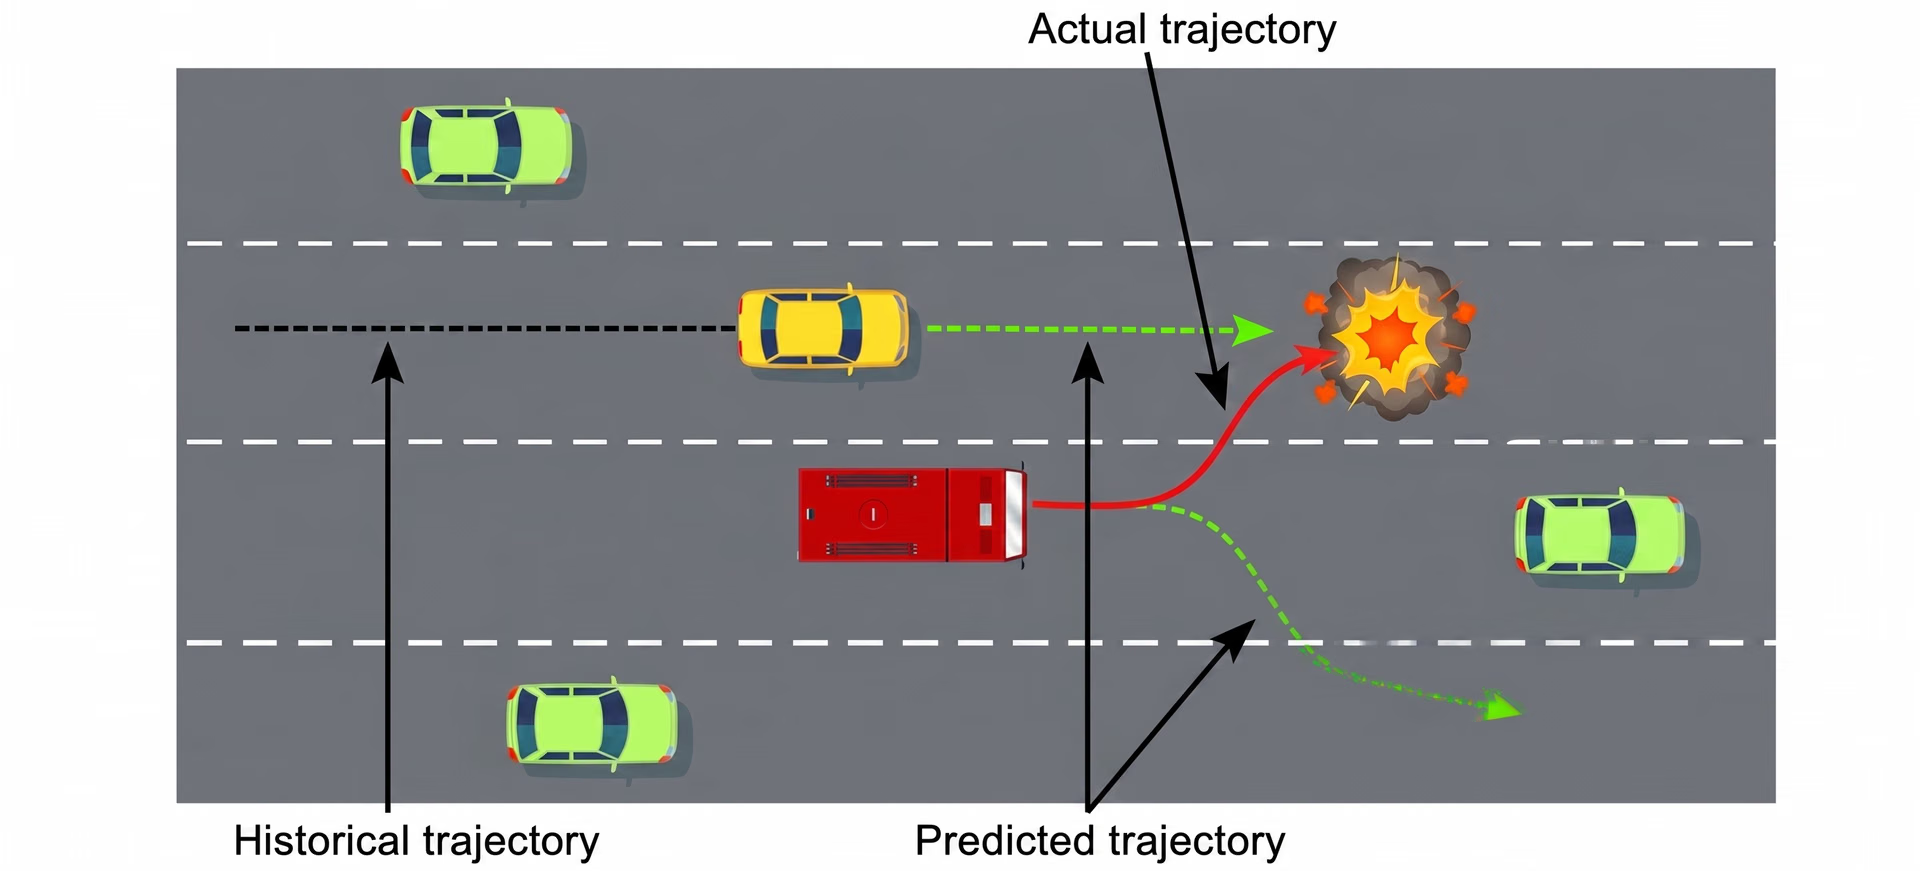
Fig. 4. Cómo funciona un sistema de predicción de colisiones (Fuente)
En el caso de los vehículos autónomos, un sistema de detección de colisiones compara las trayectorias futuras de objetos cercanos, como coches, peatones y ciclistas. Si dos trayectorias previstas se solapan o se acercan peligrosamente, marca la situación como una posible colisión entre vehículos. Para determinar la urgencia del riesgo de colisión, el sistema también calcula un valor conocido como tiempo hasta la colisión.
El tiempo hasta la colisión (TTC) es una medida clave en entornos de movimiento rápido. Estima cuánto tiempo queda antes de que dos objetos colisionen si mantienen sus velocidades y direcciones actuales. Cuando el TTC cae por debajo de un umbral determinado, el sistema puede responder emitiendo avisos, accionando los frenos o ajustando la trayectoria prevista.
Aplicaciones reales de la predicción de colisiones#
La predicción de colisiones es cada vez más crucial en muchos sectores, como la gestión del tráfico, las infraestructuras de ciudades inteligentes, la automatización industrial y la robótica móvil. A medida que avanzan los modelos de visión artificial y predicción más punteros, estos sistemas son cada vez más capaces de anticipar movimientos.
Ahora que entendemos mejor cómo funcionan la predicción de colisiones y la predicción de trayectorias, veamos algunos estudios de investigación interesantes que muestran cómo pueden utilizarse estos métodos en distintos entornos reales.
Predicción de colisiones basada en YOLO para vehículos de emergencia autónomos#
La navegación por entornos concurridos e impredecibles es uno de los mayores retos para los sistemas autónomos, sobre todo cuando los peatones se mueven de formas que no siguen patrones claros. Los vehículos de emergencia se enfrentan a este problema con aún más frecuencia, ya que deben desplazarse a gran velocidad por espacios públicos densamente concurridos sin depender de carreteras estructuradas, marcas de carril ni comportamientos previsibles de los peatones.
En este tipo de situaciones, entender dónde están las personas y cómo podrían moverse en los próximos segundos es esencial para evitar accidentes. Por ejemplo, un estudio de investigación reciente abordó este reto desarrollando una canalización completa de predicción de colisiones para un vehículo de emergencia autónomo (EAV) que circula por entornos con muchos peatones.
Cómo funciona la canalización de predicción de colisiones basada en YOLO#
Así funciona esta metodología:
- Detección de peatones con YOLO: Un detector basado en YOLO identifica a los peatones en cada fotograma de la cámara y genera cuadros delimitadores para cada persona visible.
- Seguimiento del movimiento con ByteTrack: El algoritmo ByteTrack vincula estas detecciones entre fotogramas, asigna a cada peatón un ID coherente y crea un historial de movimiento que muestra cómo se desplaza con el tiempo.
- Estimación de la posición en el mundo real: La transformación de perspectiva inversa (IPM) convierte las coordenadas de píxeles 2D en posiciones aproximadas sobre el plano del suelo, lo que ayuda al sistema a entender dónde están los peatones en el espacio real con respecto al vehículo.
- Generación de una vista cenital con una cGAN: Una GAN condicional, un modelo de IA que transforma un formato de imagen en otro, crea una representación de la escena en vista cenital. Esta disposición desde arriba facilita la interpretación de las posiciones de los peatones y su entorno.
- Predicción de trayectorias con un modelo LSTM: A partir de las posiciones anteriores y los patrones de movimiento de cada peatón, un modelo LSTM predice hacia dónde es probable que se desplace en los próximos segundos.
- Detección eficiente de colisiones mediante conos de colisión: Las trayectorias previstas se comparan mediante el método de los conos de colisión, que determina si las trayectorias del vehículo y de algún peatón están a punto de cruzarse.
- Prevención de colisiones mediante señales: Si el sistema predice una colisión, activa una señal sonora (como un claxon o una campana) en el momento óptimo. El momento se elige para influir en el comportamiento de los peatones y darles la oportunidad de acelerar o reducir la marcha para ponerse a salvo.
Cómo garantizar la seguridad de los peatones en las ciudades con visión en el edge y YOLO#
Del mismo modo, otro enfoque para prevenir colisiones va más allá de los vehículos y se centra en las propias infraestructuras. En lugar de depender de sensores instalados en un coche, este método utiliza cámaras inteligentes instaladas en pasos de peatones e intersecciones para supervisar en tiempo real el movimiento de peatones y vehículos. Estos lugares suelen ser impredecibles: las personas pueden irrumpir de repente en la calzada, los ciclistas pueden zigzaguear entre el tráfico y los conductores no siempre reducen la velocidad, por lo que es fundamental detectar los riesgos con antelación.
Un estudio interesante exploró esta idea mediante un sistema llamado NAVIBox, un dispositivo de visión en el edge diseñado para predecir directamente en la intersección los riesgos entre vehículos y peatones. El sistema utiliza el modelo Ultralytics YOLOv8 para detectar peatones y vehículos, y un rastreador ligero basado en centroides para seguirlos entre fotogramas. Así se crean historiales de movimiento breves y fiables, que luego se perfeccionan mediante una transformación de perspectiva que convierte la vista oblicua de CCTV en una vista cenital más clara de la carretera.
Con estas trayectorias refinadas, NAVIBox puede estimar cómo es probable que se muevan los usuarios de la vía durante los próximos segundos y comprobar si sus trayectorias podrían cruzarse (lo que también se conoce como prueba de intersección). Cuando el sistema detecta una interacción peligrosa, envía avisos de inmediato mediante pantallas para los conductores y altavoces para los peatones, sin depender de un servidor remoto ni de una conexión de red. Las pruebas en entornos urbanos reales demostraron que NAVIBox funciona con suficiente rapidez para responder en tiempo real y detectar con precisión posibles situaciones de colisión, lo que lo convierte en una herramienta de seguridad práctica para intersecciones urbanas concurridas.
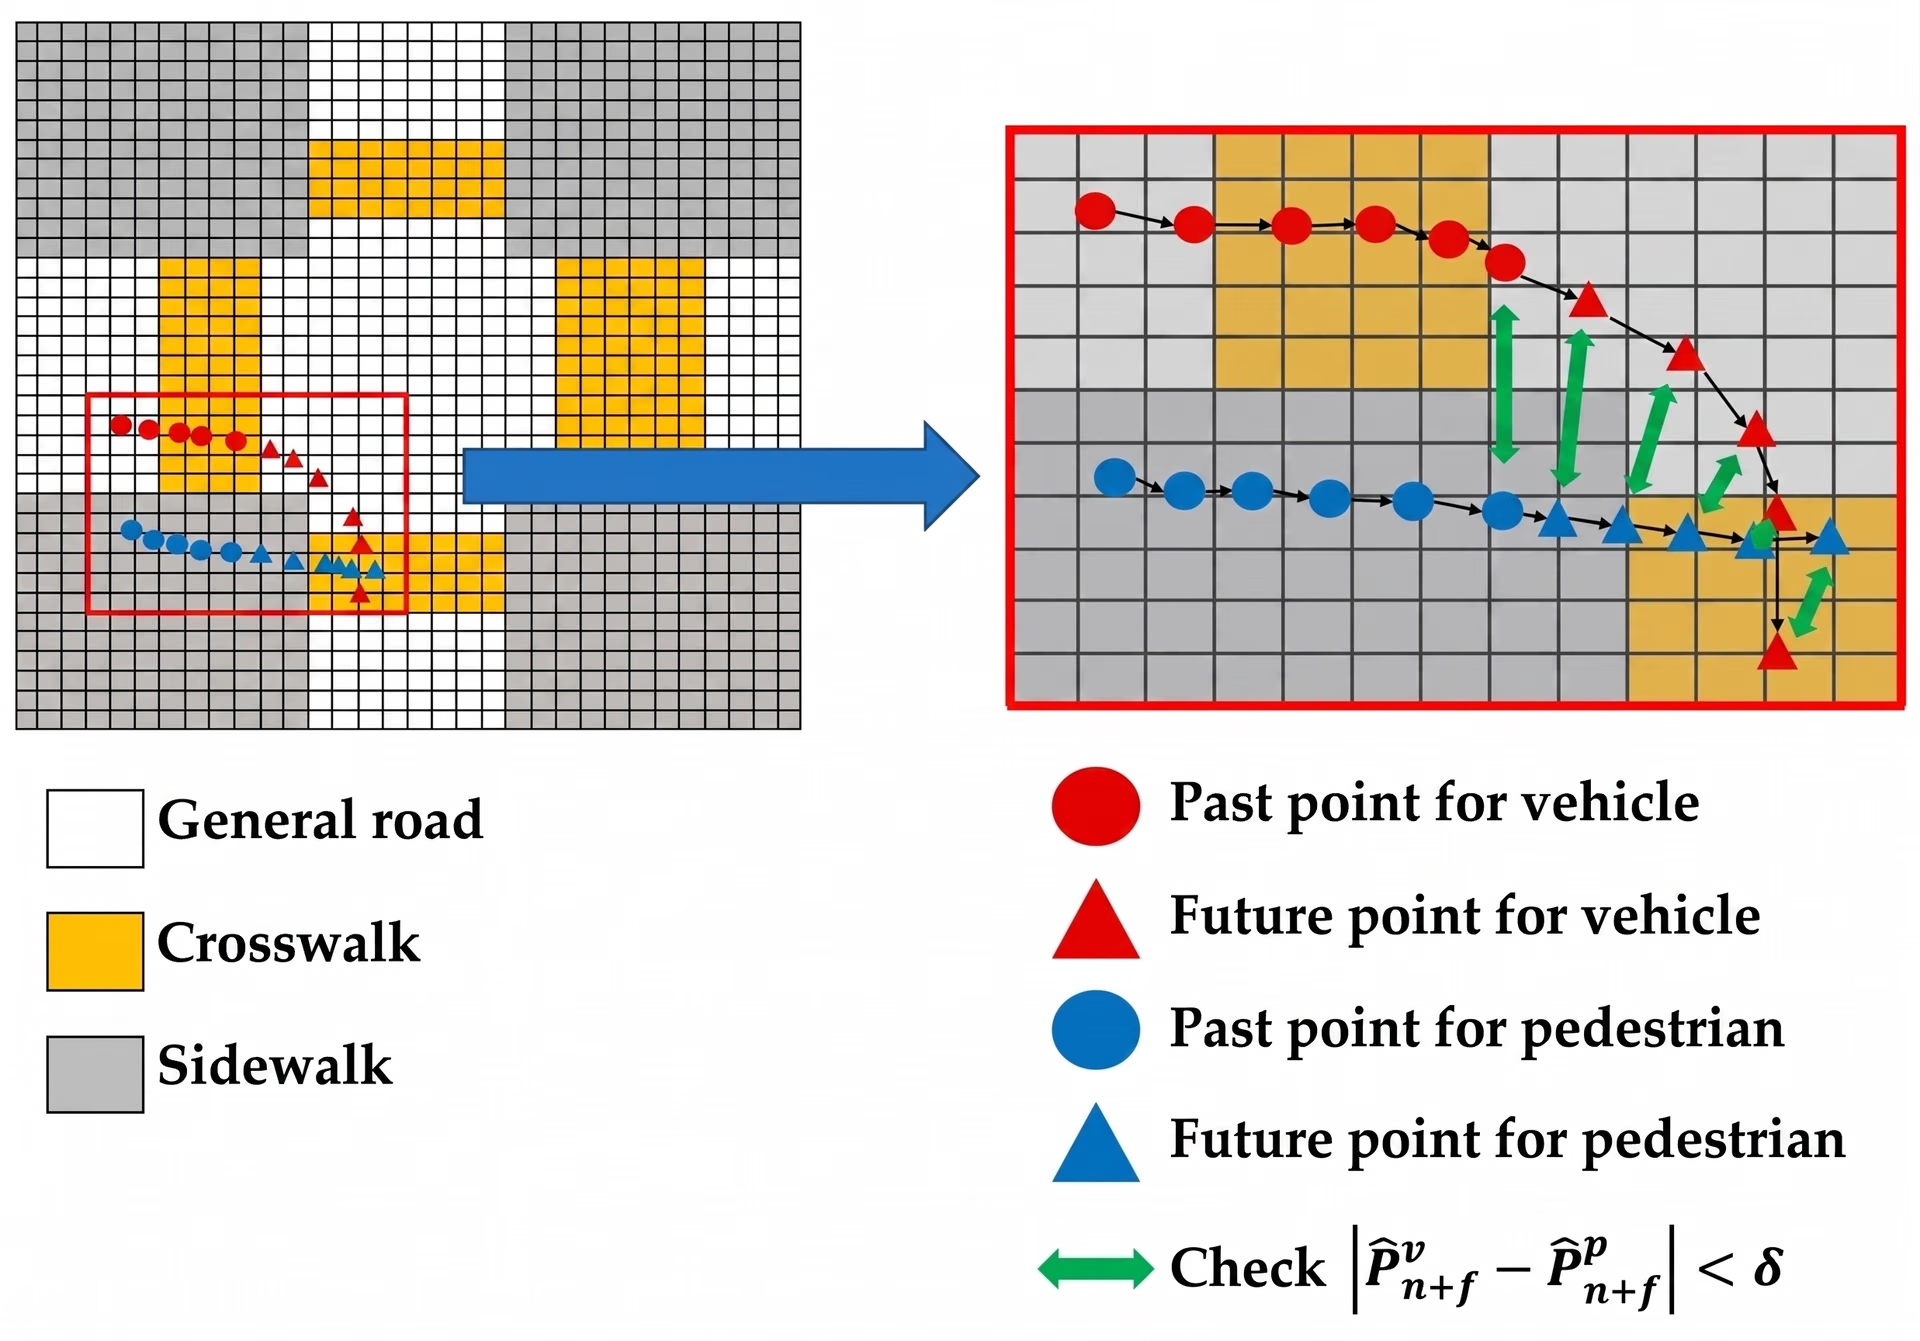
Fig. 5. Predicción del riesgo de colisión entre vehículos y peatones. (Fuente)
Ventajas e inconvenientes de la detección y predicción de colisiones#
Estas son algunas ventajas de utilizar sistemas de predicción de colisiones basados en IA:
- Mejora la percepción de la situación: Los sistemas de IA cartografían continuamente cómo se mueven los objetos en un entorno, lo que proporciona una comprensión más completa del flujo de grandes multitudes, del comportamiento del tráfico o de las trayectorias de las máquinas.
- Información basada en datos para la planificación a largo plazo: Al registrar detecciones, incidentes evitados por poco y patrones de movimiento, los sistemas de IA proporcionan análisis que los urbanistas, los equipos de seguridad y los operadores de flotas pueden utilizar para rediseñar intersecciones, mejorar la señalización o perfeccionar las políticas operativas.
- Prevención de riesgos rentable: Al detectar los riesgos antes de que se agraven, estos sistemas pueden ayudar a evitar accidentes costosos, reclamaciones al seguro o reparaciones de equipos.
A pesar de sus ventajas, los sistemas de predicción de colisiones también presentan ciertas limitaciones. Estos son algunos de los retos que debes tener en cuenta:
- Limitaciones en la ubicación de sensores y cámaras: Si las cámaras están mal colocadas o inclinadas, pueden distorsionar el tamaño o la distancia de los objetos, lo que hace menos fiables la estimación de profundidad y la predicción de trayectorias.
- Oclusión: Los objetos pueden quedar parcial o totalmente ocultos detrás de otros. Esto dificulta el seguimiento de objetos, ya que el modelo pierde la continuidad visual.
- Condiciones ambientales: La poca luz, la luz solar intensa, la lluvia, la niebla o la baja calidad de la cámara pueden reducir la capacidad del modelo para ver la escena con claridad y afectar a la precisión.
Conclusiones clave#
La predicción de colisiones combina dos capacidades: la visión artificial, que permite a los sistemas comprender qué ocurre en el entorno en ese momento, y la predicción de trayectorias, que les ayuda a anticipar lo que probablemente sucederá después.
Al combinar estas capacidades, las máquinas pueden detectar objetos en movimiento en tiempo real y predecir cómo podrían interactuar en los segundos siguientes. A medida que evolucionan las técnicas de visión artificial y predicción, es probable que la predicción de colisiones se convierta en un elemento clave para crear sistemas autónomos más seguros, fiables y escalables.
Visita nuestra comunidad y nuestro repositorio de GitHub para aprender más sobre IA. Explora aplicaciones como la IA en la sanidad y la visión artificial en la fabricación en nuestras páginas de soluciones. Descubre nuestras opciones de licencia y empieza a crear hoy mismo.
Escrito por
Creador de contenido · Ultralytics
Comentarios
Haz una pregunta, comparte tus resultados o ayuda a otra persona.









