Ultralytics YOLO11を活用したロボティクスへのコンピュータービジョンの統合
Ultralytics YOLO11のようなコンピュータービジョンモデルがロボットの知能を高め、ロボティクスの未来を形作る仕組みをご紹介します。
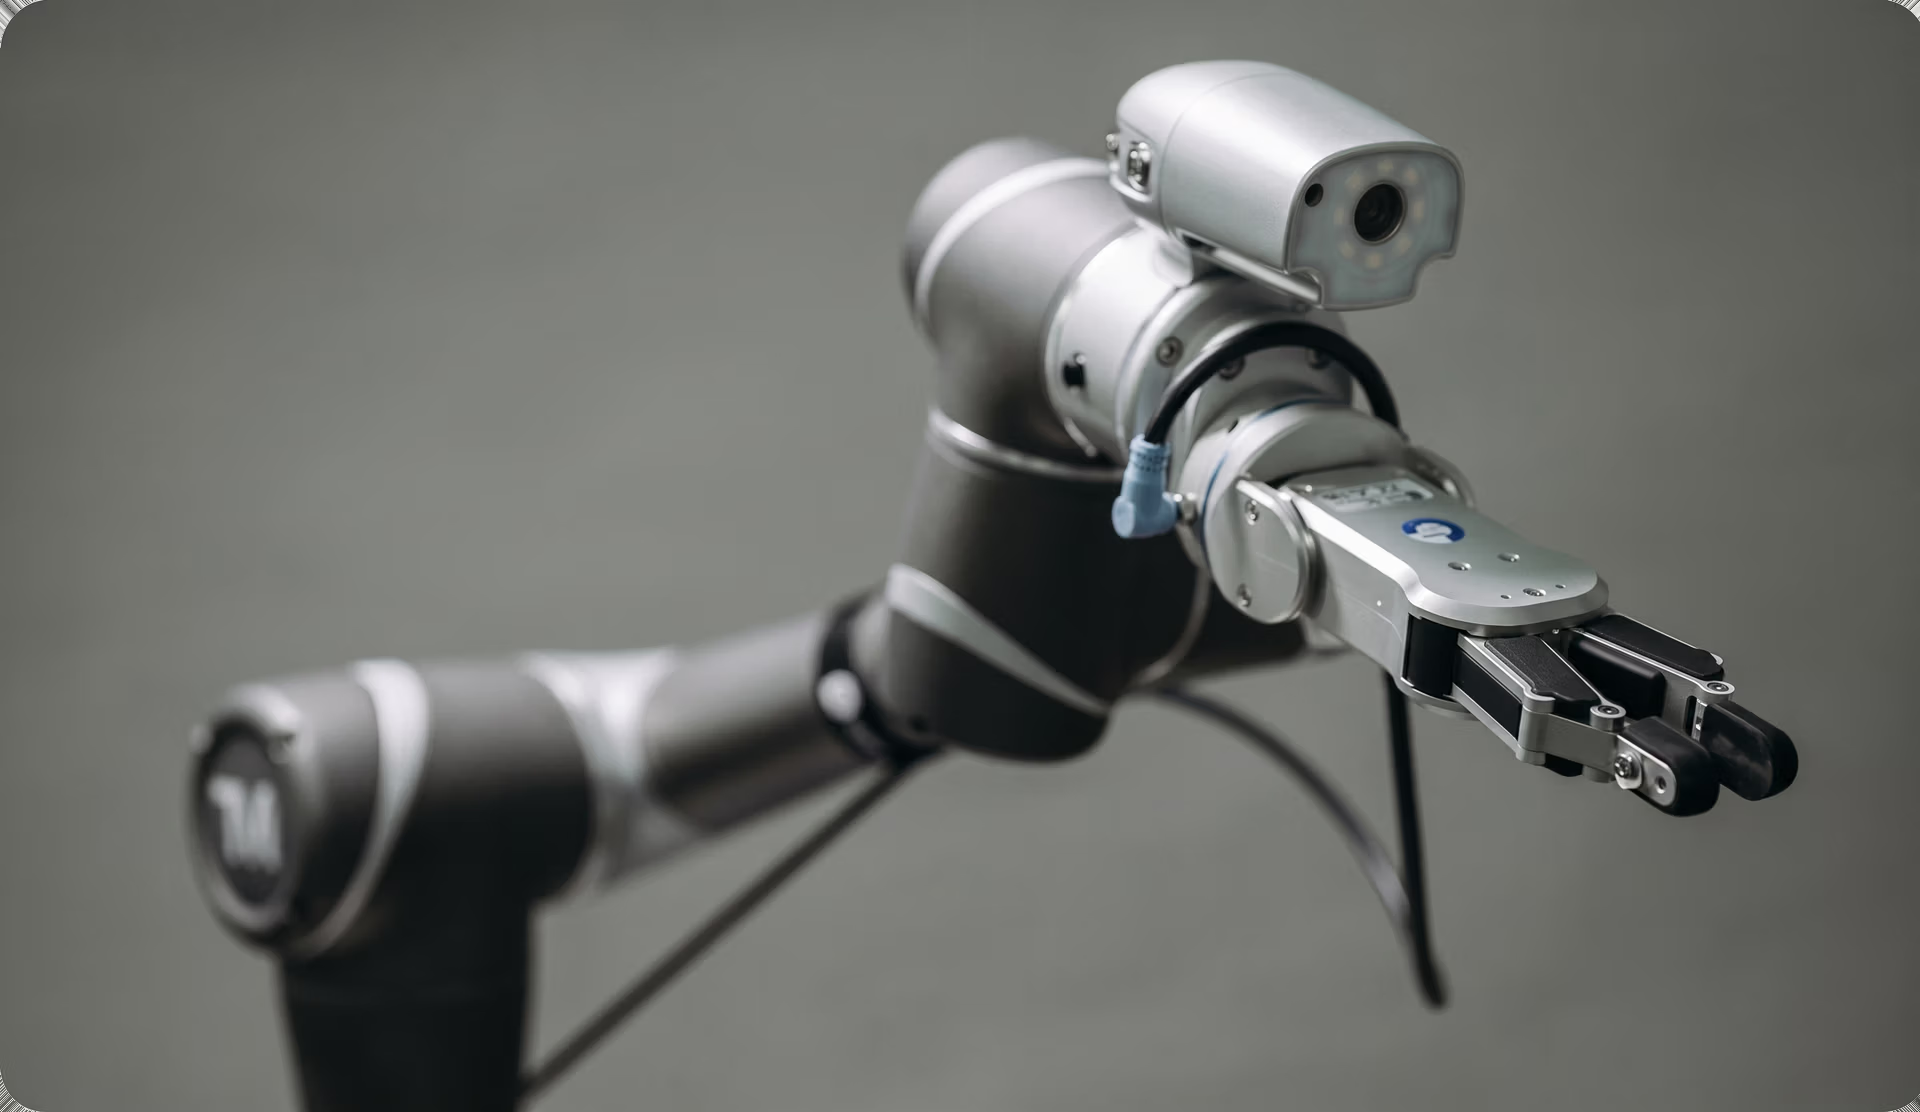
1950年代に発明された最初の産業用ロボット Unimateの登場以来、ロボットは大きく進歩してきました。あらかじめプログラムされたルールベースの機械として始まったロボットは、今や複雑な作業を実行し、現実世界とシームレスにやり取りできるインテリジェントなシステムへと進化しています。
現在、ロボットは製造業や医療から農業まで、さまざまな業界で多様なプロセスの自動化に使われています。ロボティクスの進化を支える重要な要素がAIとコンピュータービジョンです。コンピュータービジョンはAIの一分野であり、機械が視覚情報を理解し、解釈するのに役立ちます。
たとえば、Ultralytics YOLO11のようなコンピュータービジョンモデルは、ロボットシステムの知能を高めています。これらのシステムにビジョンAIを統合すると、ロボットは物体を認識し、環境内を移動し、リアルタイムで判断できるようになります。
この記事では、Ultralytics YOLO11が高度なコンピュータービジョン機能でロボットをどのように強化できるかを確認し、さまざまな業界での用途を紹介します。
ロボティクスにおけるAIとコンピュータービジョンの概要#
ロボットの中核的な機能は、周囲の状況をどれだけ適切に理解できるかに左右されます。この認識能力によって、物理的なハードウェアとスマートな意思決定が結び付きます。これがなければ、ロボットは固定された指示に従うことしかできず、環境の変化への適応や複雑な作業の実行が困難になります。人間が視覚を頼りに移動するように、ロボットはコンピュータービジョンを使って環境を解釈し、状況を理解して、適切な行動を取ります。
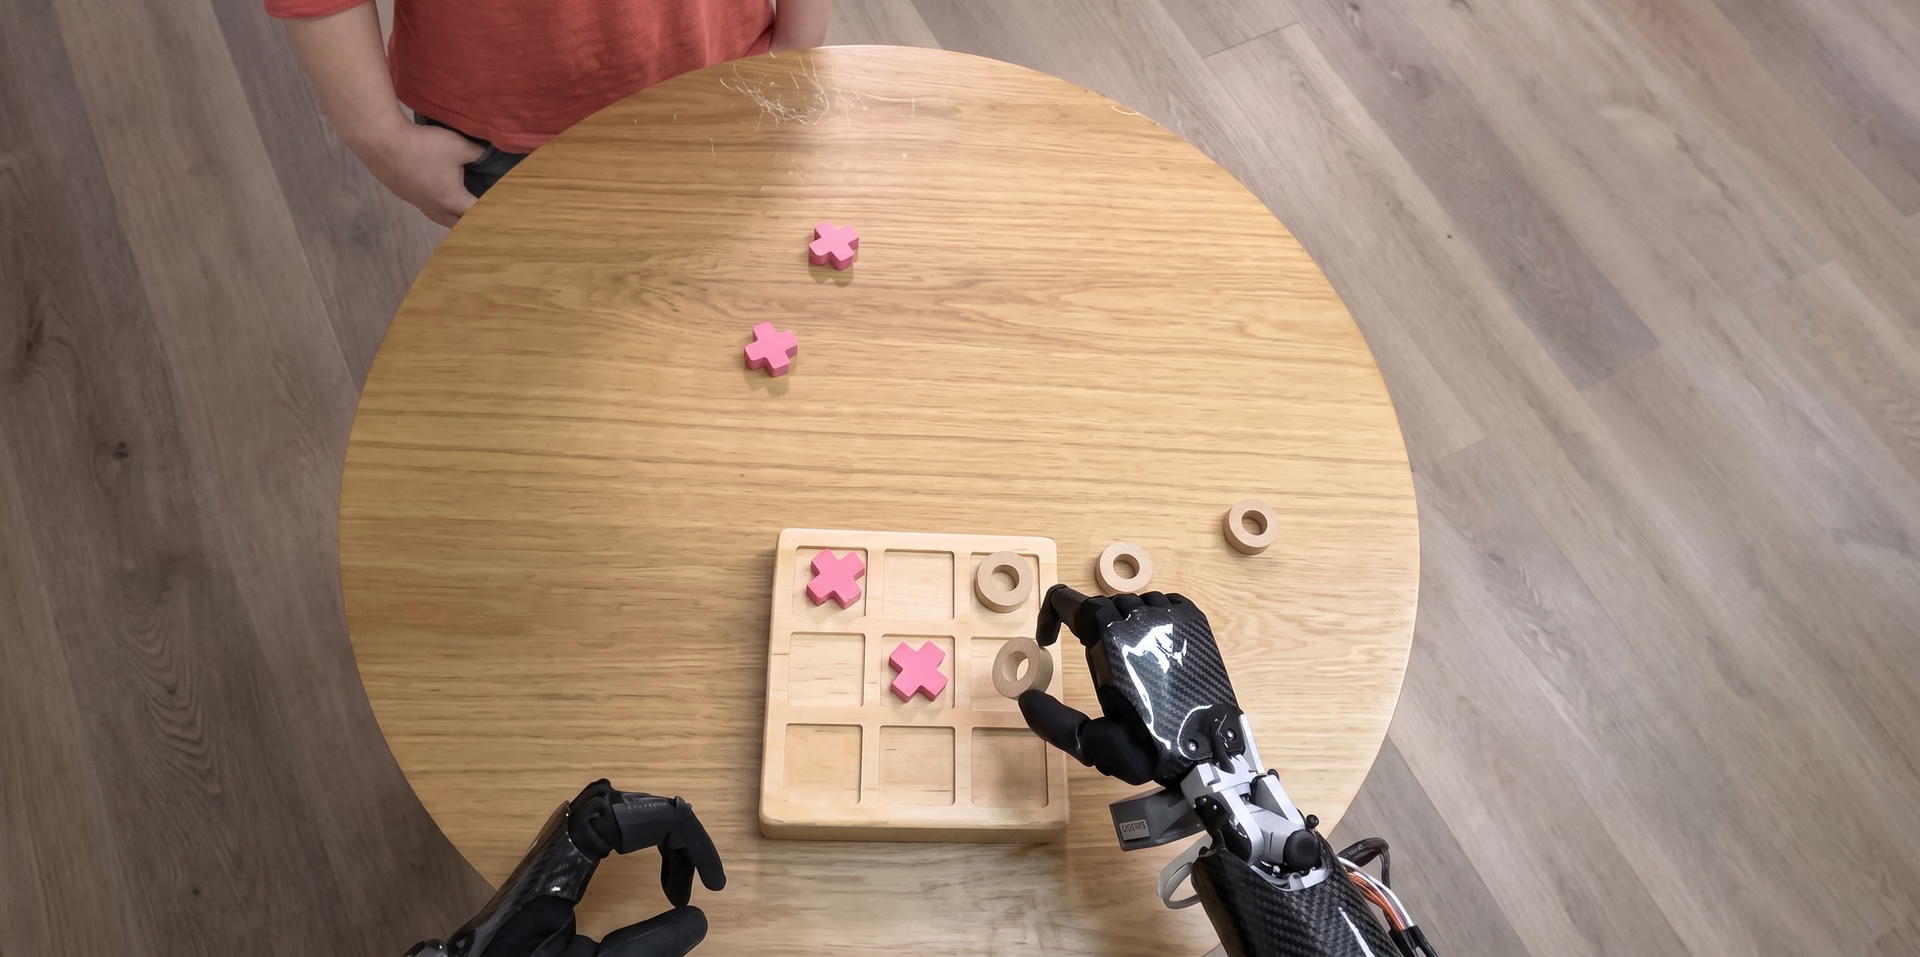
図1. コンピュータービジョンで盤面を解釈し、戦略的な手を打つロボットの三目並べ。
実際、コンピュータービジョンはほとんどのロボット作業に不可欠です。ロボットが移動中に物体を検出し、障害物を避けるのに役立ちます。ただし、そのためには、世界を見るだけでは不十分で、ロボットにはすばやく反応する能力も必要です。実環境では、わずかな遅延でも大きな損失につながる可能性があります。Ultralytics YOLO11のようなモデルを使えば、ロボットは複雑な状況や未知の状況でもリアルタイムに情報を取得し、即座に対応できます。
Ultralytics YOLO11を知る#
Ultralytics YOLO11をロボットシステムに統合する方法を詳しく見る前に、まずYOLO11の主な機能を確認しましょう。
Ultralytics YOLOモデルは、迅速なリアルタイム分析を実現するさまざまなコンピュータービジョンタスクに対応しています。特にUltralytics YOLO11は、より高速な処理、低い計算コスト、向上した精度を実現します。たとえば、画像や動画内の物体を高精度で検出できるため、ロボティクス、医療、製造業などの分野での用途に最適です。
Ultralytics YOLO11がロボティクスに適している理由となる、特長的な機能をいくつか紹介します。
- 導入の容易さ:導入が簡単で、幅広いソフトウェアおよびハードウェアプラットフォームにシームレスに統合できます。
- 適応性:Ultralytics YOLO11はさまざまな環境やハードウェア構成で適切に動作し、変化の激しい条件でも安定したパフォーマンスを発揮します。
- 使いやすさ:Ultralytics YOLO11のわかりやすいドキュメントとインターフェースにより、学習の負担が軽減され、ロボットシステムに簡単に統合できます。
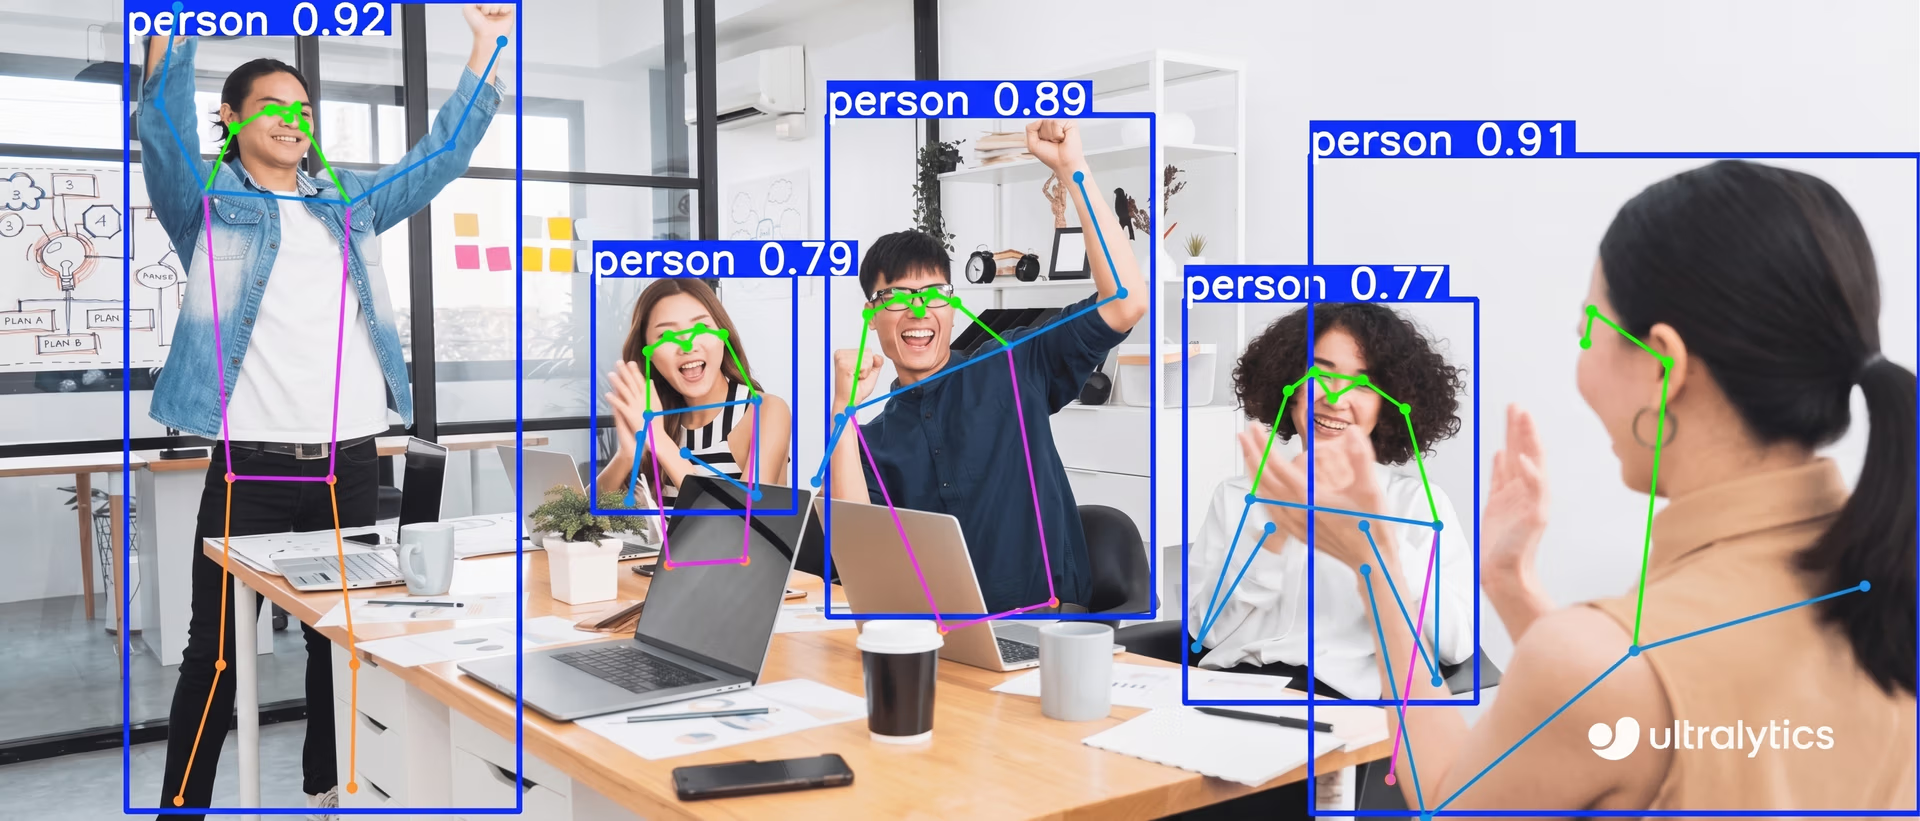
図2. YOLO11で画像内の人物のポーズを分析する例。
Ultralytics YOLO11が対応するコンピュータービジョンタスクを探る#
Ultralytics YOLO11が対応するコンピュータービジョンタスクを詳しく見ていきましょう。
- 物体検出:Ultralytics YOLO11のリアルタイム物体検出機能により、ロボットは視野内の物体を即座に識別し、位置を特定できます。これにより、障害物の回避、動的な経路計画、屋内外での自動ナビゲーションが可能になります。
- インスタンスセグメンテーション:個々の物体の正確な境界と形状を識別することで、Ultralytics YOLO11はロボットによる精密なピックアンドプレース操作や複雑な組み立て作業を可能にします。
- ポーズ推定:Ultralytics YOLO11のポーズ推定機能により、ロボットは人間の体の動きやジェスチャーを認識し、解釈できます。人間と安全に協働する協働ロボット(コボット)にとって不可欠です。
- 物体追跡:Ultralytics YOLO11は、時間の経過に伴う移動物体の追跡を可能にするため、周囲をリアルタイムで監視する必要がある自律型ロボティクス関連の用途に最適です。
- 画像分類:Ultralytics YOLO11は画像内の物体を分類できるため、ロボットは品目を分類し、異常を検出し、物体の種類に基づいて判断できます。たとえば、医療現場で医療用品を識別できます。
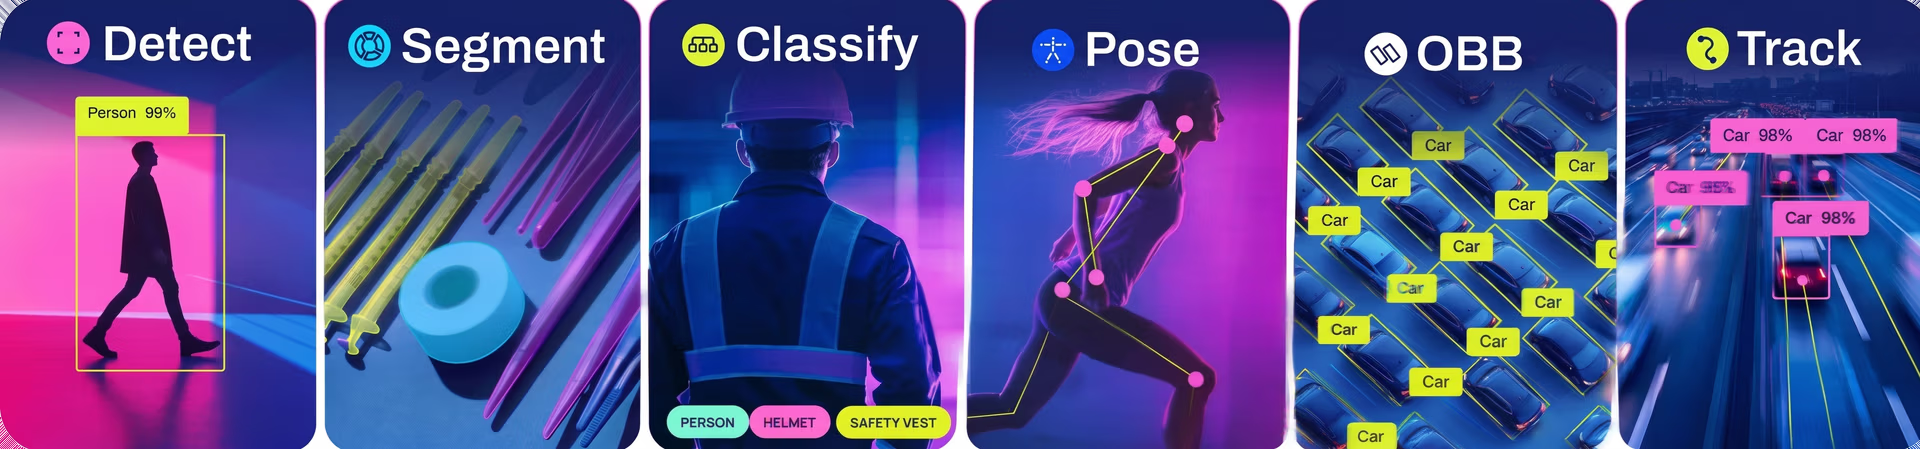
図3. Ultralytics YOLO11が対応するコンピュータービジョンタスク。
ロボティクス分野におけるAIの活用:Ultralytics YOLO11が支える機能#
インテリジェントな学習から産業オートメーションまで、Ultralytics YOLO11のようなモデルは、ロボットにできることを再定義するのに役立ちます。ロボティクスへの統合は、コンピュータービジョンモデルがオートメーションの進歩をどのように推進しているかを示しています。YOLO11が大きな効果を発揮できる主な分野を見ていきましょう。
コンピュータービジョンを使ったロボットの学習#
ヒューマノイドロボットでは、コンピュータービジョンが広く使われており、周囲の環境を観察して学習できます。Ultralytics YOLO11のようなモデルは、高度な物体検出とポーズ推定を提供してこのプロセスを強化し、ロボットが人間の行動や振る舞いを正確に解釈できるようにします。
微妙な動きや相互作用をリアルタイムで分析することで、ロボットに複雑な人間の作業を再現するよう学習させることができます。これにより、ロボットは事前にプログラムされた動作を超えて、人が作業する様子を見るだけで、リモコンやドライバーの使い方などを学習できます。
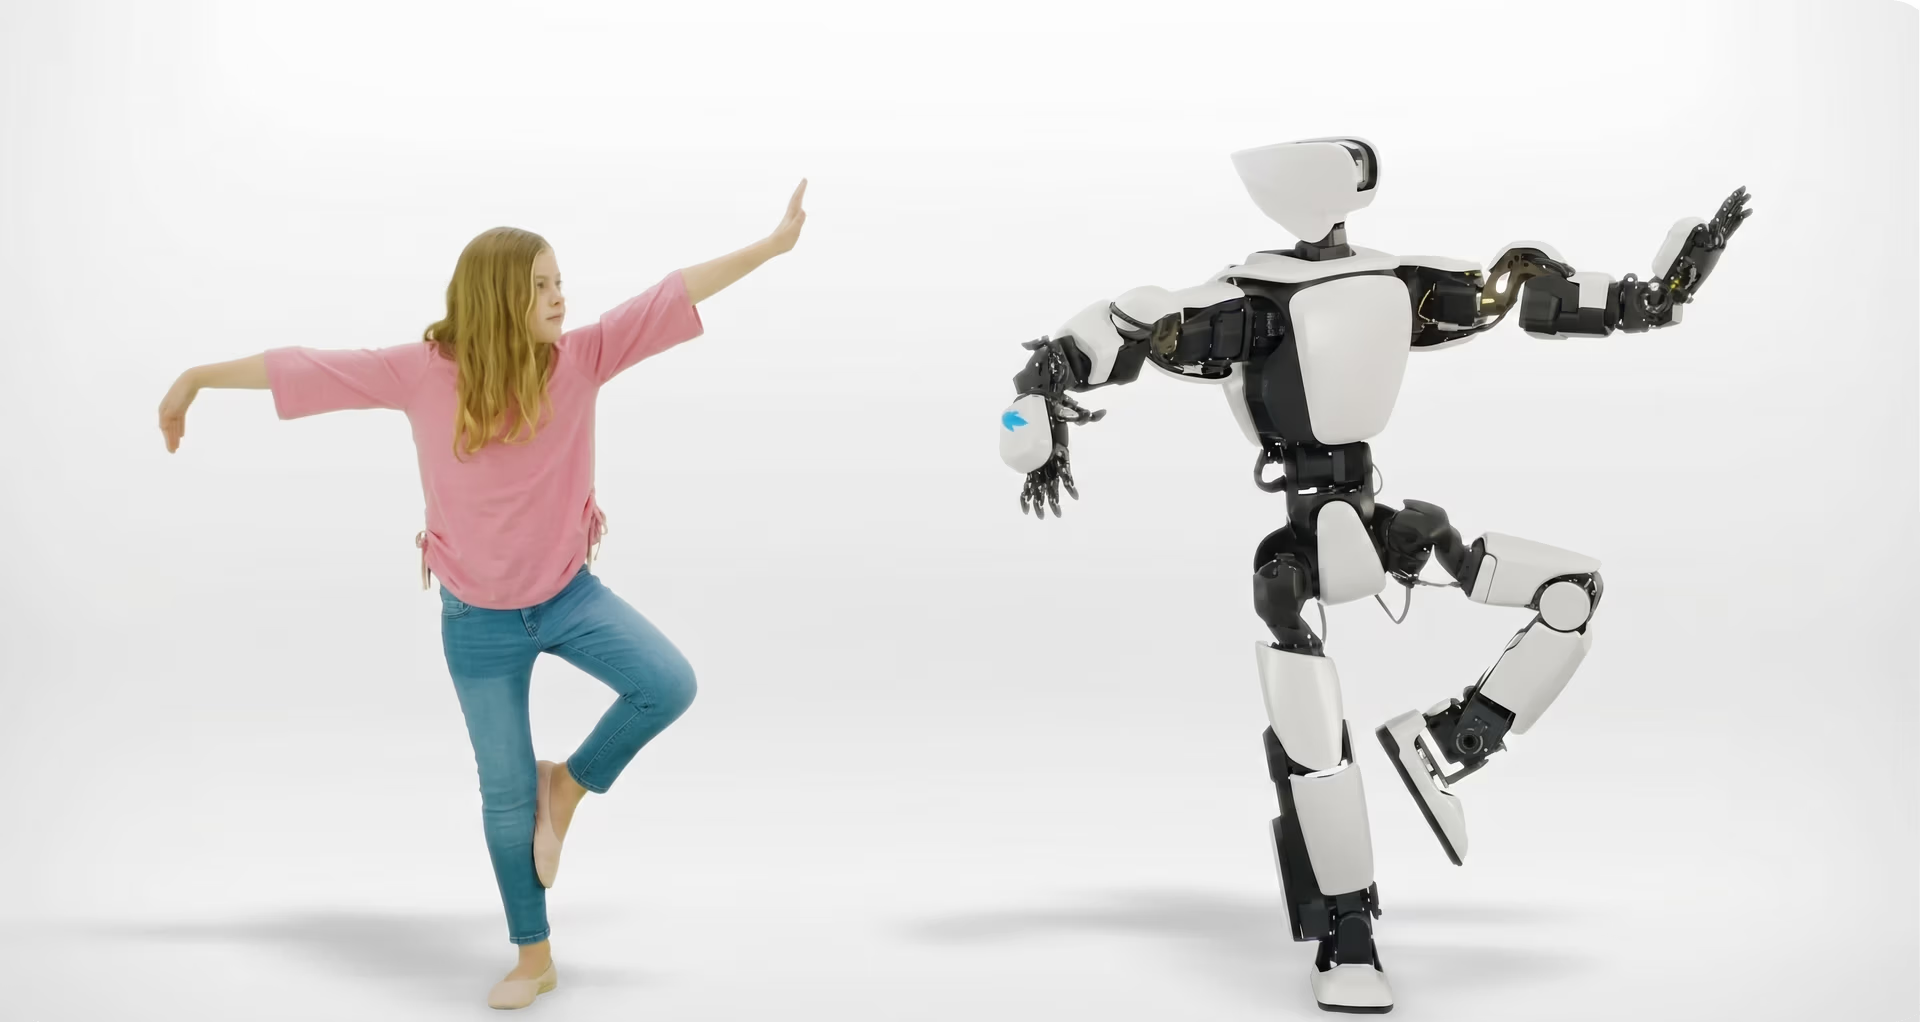
図4. 人間の動作をまねるロボット。
この種の学習は、さまざまな業界で役立ちます。たとえば農業では、ロボットが人間の作業者を観察し、植え付け、収穫、作物管理などの作業を学習できます。人間の作業方法をまねることで、ロボットはあらゆる状況に合わせてプログラムする必要なく、さまざまな農業条件に適応できます。
医療ロボティクスに関連する用途#
同様に、医療分野でもコンピュータービジョンの重要性がますます高まっています。たとえば、Ultralytics YOLO11を医療機器で活用し、複雑な手術を行う外科医を支援できます。物体検出やインスタンスセグメンテーションなどの機能を備えたYOLO11は、ロボットが体内の構造を特定し、手術器具を扱い、正確に動くのに役立ちます。
これはSFのように聞こえるかもしれませんが、近年の研究では、手術へのコンピュータービジョンの実用的な応用が示されています。胆嚢摘出術(胆嚢の切除)における自律型ロボットによる切開を扱った興味深い研究では、研究者が組織セグメンテーション用のUltralytics YOLO11(画像内のさまざまな組織を分類して分離する機能)と、手術器具のキーポイント検出(器具上の特定の目印を特定する機能)を統合しました。
このシステムは、処置中に組織が変形(形状が変化)しても、異なる種類の組織を正確に識別し、こうした変化に動的に適応できました。これにより、ロボットの器具が正確な切開経路(外科的な切断経路)に沿って動くことが可能になりました。
スマート製造と産業オートメーション#
物体をピックアンドプレースできるロボットは、製造業務の自動化とサプライチェーンの最適化において重要な役割を果たしています。高速かつ高精度であるため、品目の識別や仕分けなど、人間の入力を最小限に抑えて作業できます。
Ultralytics YOLO11の高精度なインスタンスセグメンテーションを使えば、ロボットアームに、コンベヤーベルト上を移動する物体を検出してセグメント化し、それらを正確につかみ、種類やサイズに基づいて指定の場所に置く作業を学習させることができます。
たとえば、大手自動車メーカーはビジョンベースのロボットを使ってさまざまな自動車部品を組み立て、組み立てラインの速度と精度を高めています。Ultralytics YOLO11のようなコンピュータービジョンモデルにより、これらのロボットは人間の作業者と協働できるようになり、変化の激しい生産環境で自動化システムをシームレスに統合できます。この進歩により、生産時間の短縮、エラーの減少、製品品質の向上が期待できます。
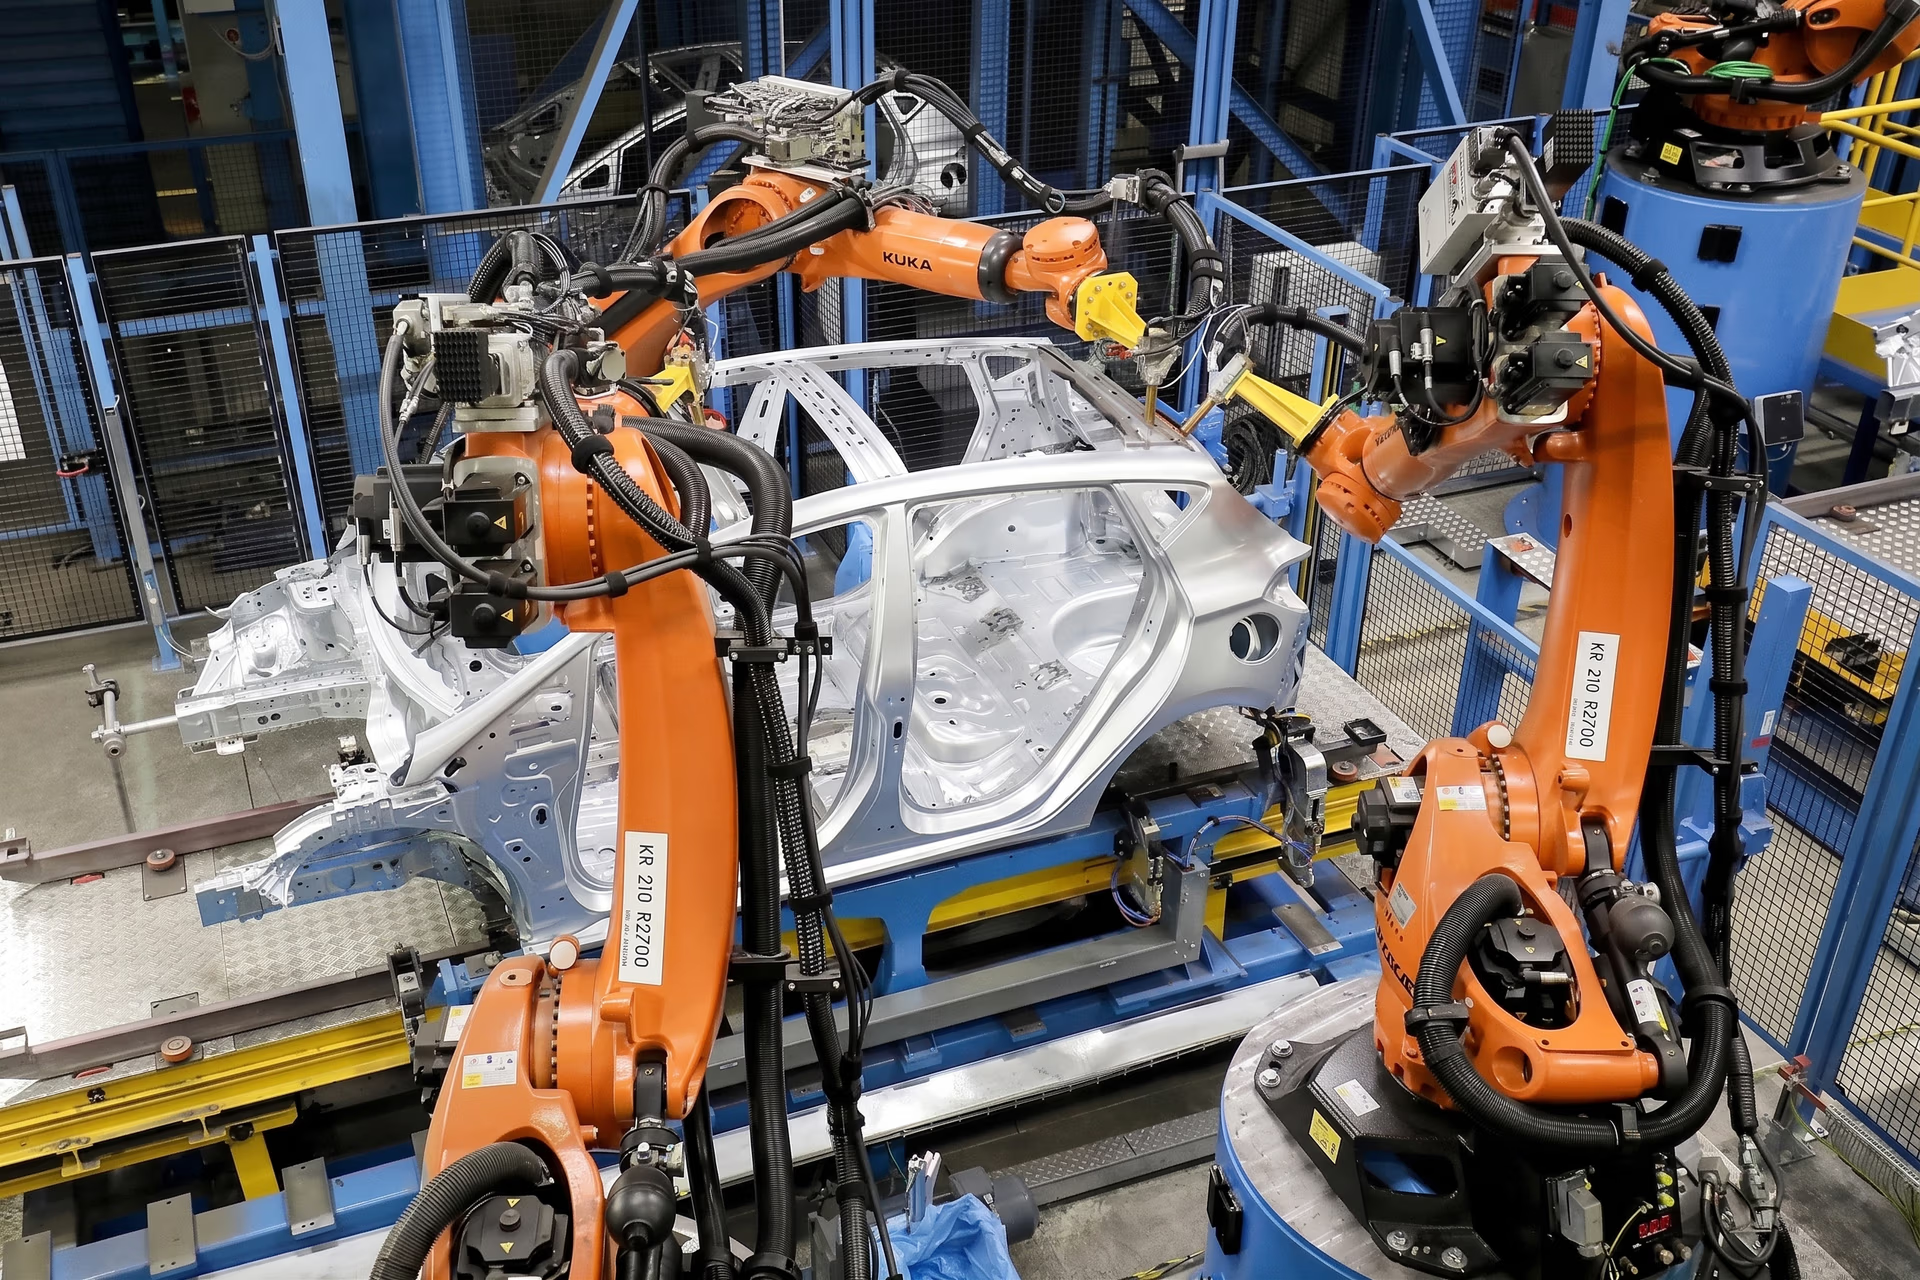
図5. ビジョンベースのロボットアームによる自動車の組み立て。
ロボティクスにUltralytics YOLO11を統合するメリット#
Ultralytics YOLO11には、自律型ロボットシステムへのシームレスな統合に適した、いくつかの重要なメリットがあります。主な利点を紹介します。
- 低い推論レイテンシ:Ultralytics YOLO11は、変化の激しい環境でも、低レイテンシで高精度な予測を実現できます。
- 軽量モデル:パフォーマンスの最適化を念頭に設計されたUltralytics YOLO11の軽量モデルにより、処理能力の低い小型ロボットでも、効率性を損なうことなく高度なビジョン機能を利用できます。
- エネルギー効率:Ultralytics YOLO11はエネルギー効率を考慮して設計されているため、高いパフォーマンスを維持しながら電力を節約する必要があるバッテリー駆動のロボットに最適です。
ロボティクスにおけるビジョンAIの限界#
コンピュータービジョンモデルはロボットの視覚に強力なツールをもたらしますが、実環境のロボットシステムに統合する際には、いくつかの限界を考慮する必要があります。主な限界は次のとおりです。
- データ収集のコスト:ロボット固有のタスクに有効なモデルを学習させるには、規模が大きく、多様で、適切なアノテーションが付与されたデータセットが必要になることが多く、取得に多額の費用がかかります。
- 環境の変動:ロボットは予測できない環境で動作するため、照明条件や背景の複雑さなどの要因がビジョンモデルのパフォーマンスに影響する可能性があります。
- キャリブレーションと位置合わせの問題:ビジョンシステムを適切にキャリブレーションし、ロボットのほかのセンサーと位置合わせすることは、正確な動作に不可欠です。位置がずれると、意思決定に誤りが生じる可能性があります。
ロボティクスとAIの進歩の未来#
コンピュータービジョンシステムは、現在のロボットのためのツールにとどまらず、ロボットが自律的に動作する未来を築く基盤です。リアルタイム検出機能と複数のタスクへの対応により、次世代ロボティクスに最適です。
実際、現在の市場動向から、ロボティクスにおいてコンピュータービジョンの重要性がますます高まっていることがわかります。業界レポートによると、世界のAIロボティクス市場で、コンピュータービジョンは2番目に広く利用されている技術です。
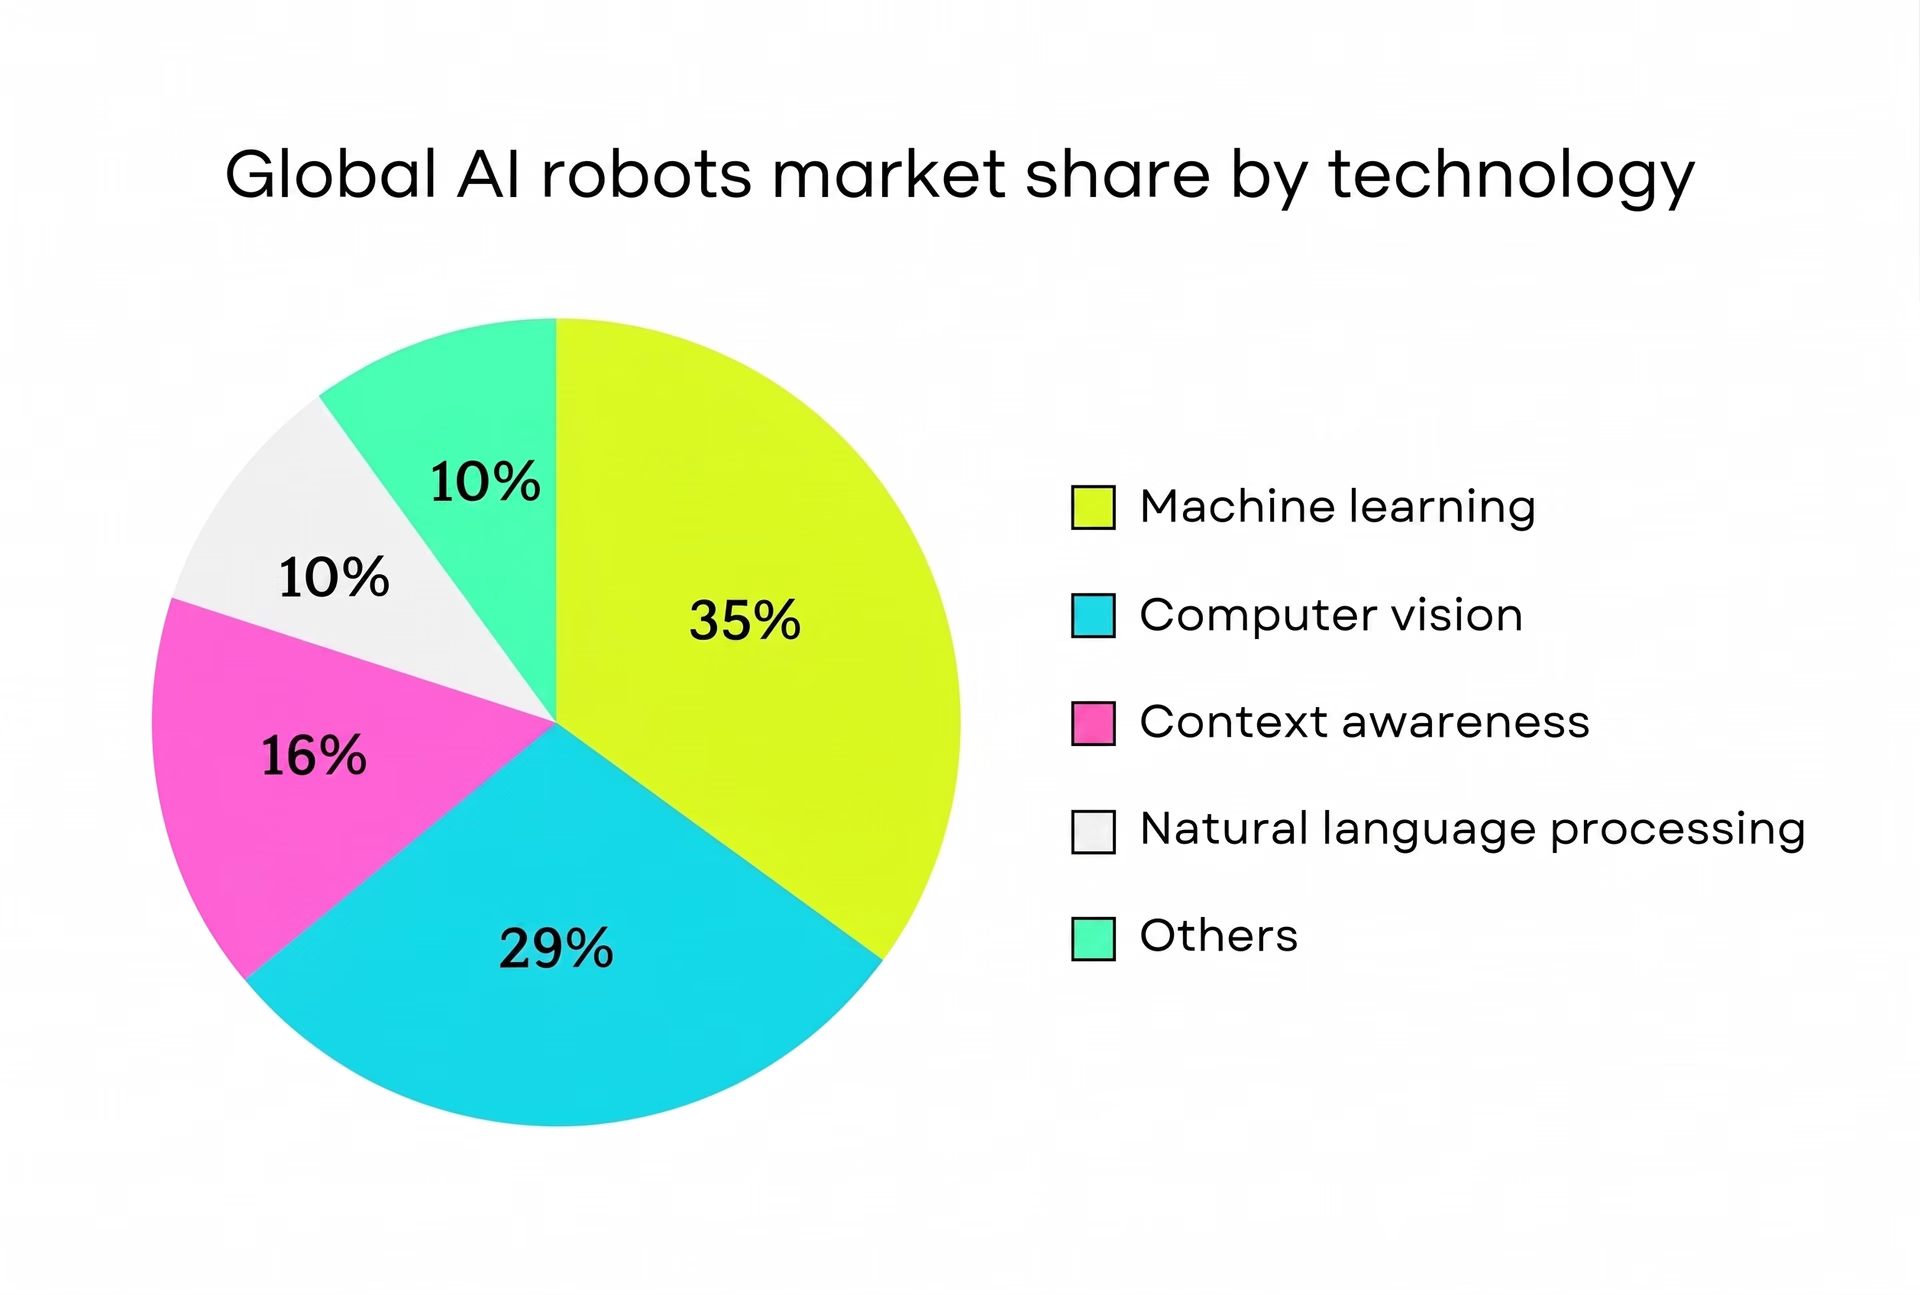
図6. 技術別の世界のAIロボット市場シェア。
重要なポイント#
リアルタイムの視覚データを処理できるUltralytics YOLO11は、ロボットが周囲の環境をより正確に検出、識別し、やり取りするのに役立ちます。これにより、ロボットが人間と協力できる製造業や、複雑な手術を支援できる医療などの分野で大きな違いが生まれます。
ロボティクスが進歩し続ける中、こうしたシステムへのコンピュータービジョンの統合は、ロボットが幅広いタスクをより効率的に処理できるようにするうえで重要になります。AIとコンピュータービジョンの進歩により、よりスマートで適応性の高い機械が実現し、ロボティクスの未来は有望です。
コミュニティに参加し、GitHubリポジトリでAIの最近の進展についてご確認ください。ソリューションページでは、医療におけるAIや農業におけるコンピュータービジョンのさまざまな活用例をご覧いただけます。独自のコンピュータービジョンソリューションを構築するには、ライセンスプランをご確認ください。









