Ultralytics YOLO Vision 2026の主なハイライト!
YOLO Vision 2026での重要な瞬間。UltralyticsはUltralytics YOLO27を発表し、Ultralytics PlatformでのAutoTrain、Agents、およびMonitoringを紹介しました。
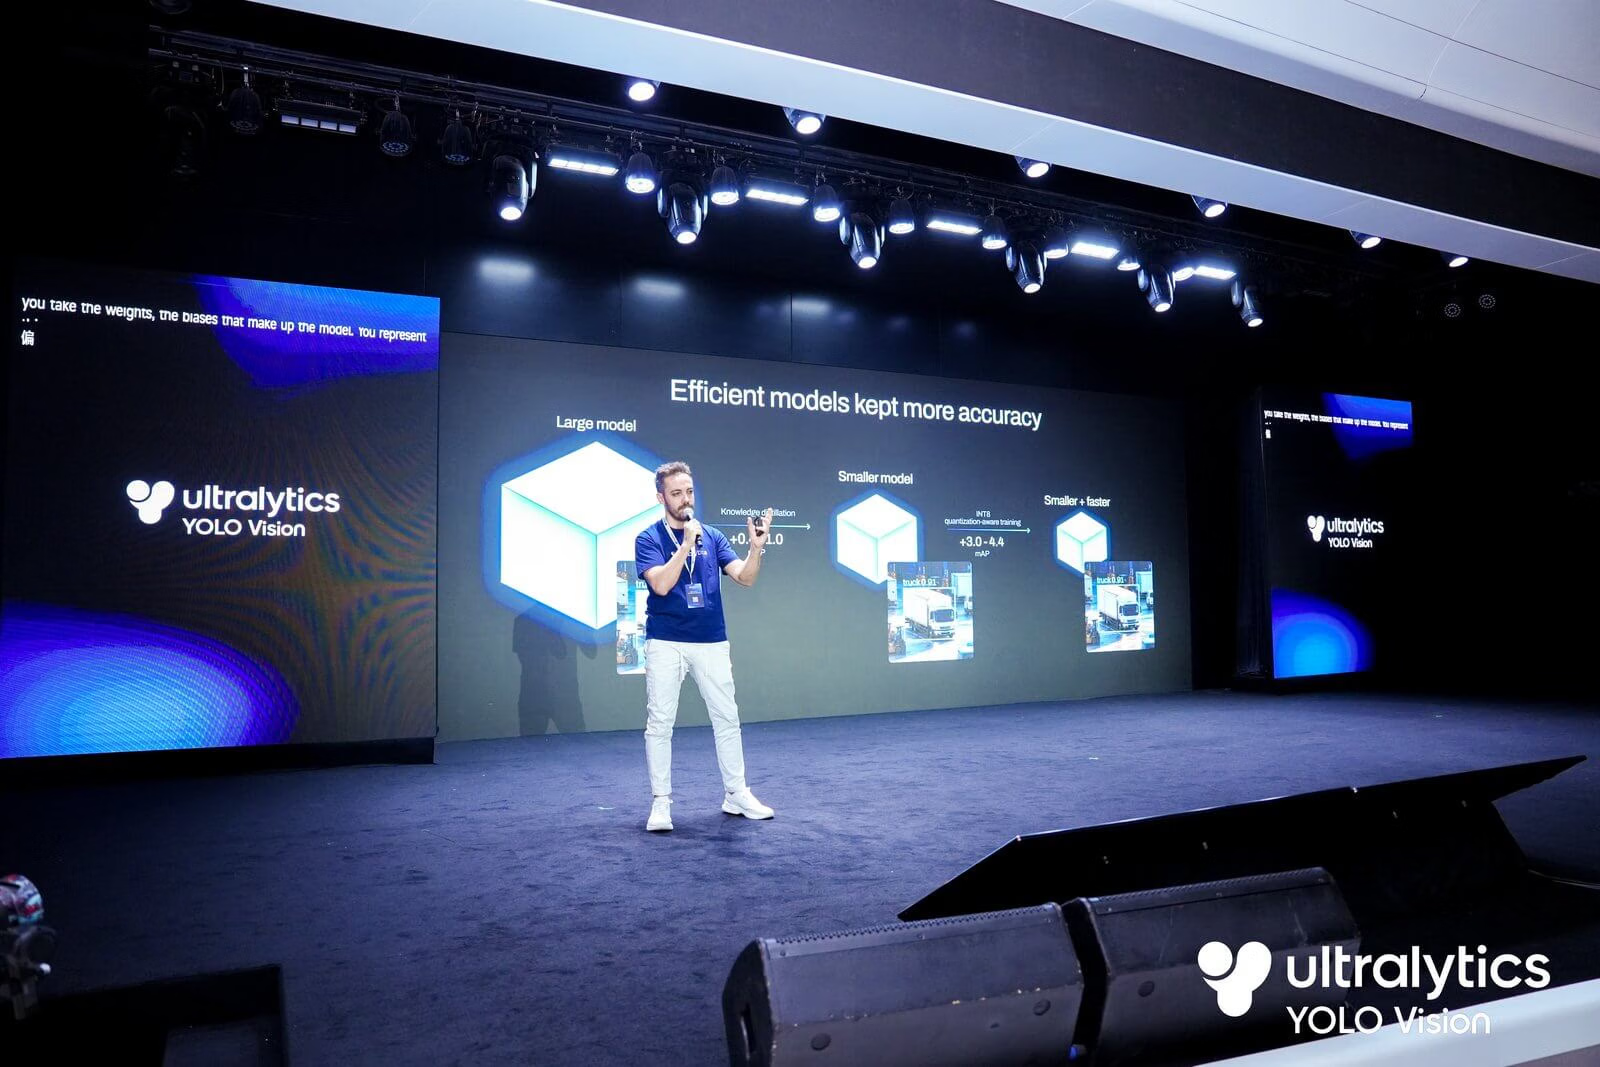
9月13日、Ultralytics YOLO Vision 2026 (YV26) が開催され、世界中のコンピュータビジョンコミュニティが再びリアルとオンラインで一堂に会しました。今年のテーマである「オープンなビジョン、現実世界のために構築される」は、製造業、物流、ロボット工学、セキュリティなどの本番システムで稼働するオープンソースのルーツが果たす役割に光を当てる1日のトーンを設定しました。
エンタープライズのリーダー、創業者、エンジニア、研究者、学生、オープンソースの貢献者が会場を埋め尽くし、さらに多くの人々が YouTube で視聴しました。この記事では、Ultralytics YOLO27 の発表、Ultralytics プラットフォームの主要なアップデート、講演セッション、そして Ultralytics YOLO Vision 2026 を記念すべきものにしたコミュニティの瞬間など、当日の最大の発表について順に説明します。
オープニング:オープンで現実世界の AI に対する Ultralytics のビジョン#
イベントは、Ultralytics の創業者兼 CEO である Glenn Jocher、グロース担当副社長の Paula Derrenger、およびシニア機械学習エンジニアの Jing Qiu による基調講演で幕を開けました。3人は共同で、当日のテーマである「ビジョン AI は、単にラボでベンチマークされるだけでなく、実際に現場でそれを展開している人たちによってオープンでアクセシブルに形作られるときに最大の価値を生み出す」という考え方を提示しました。
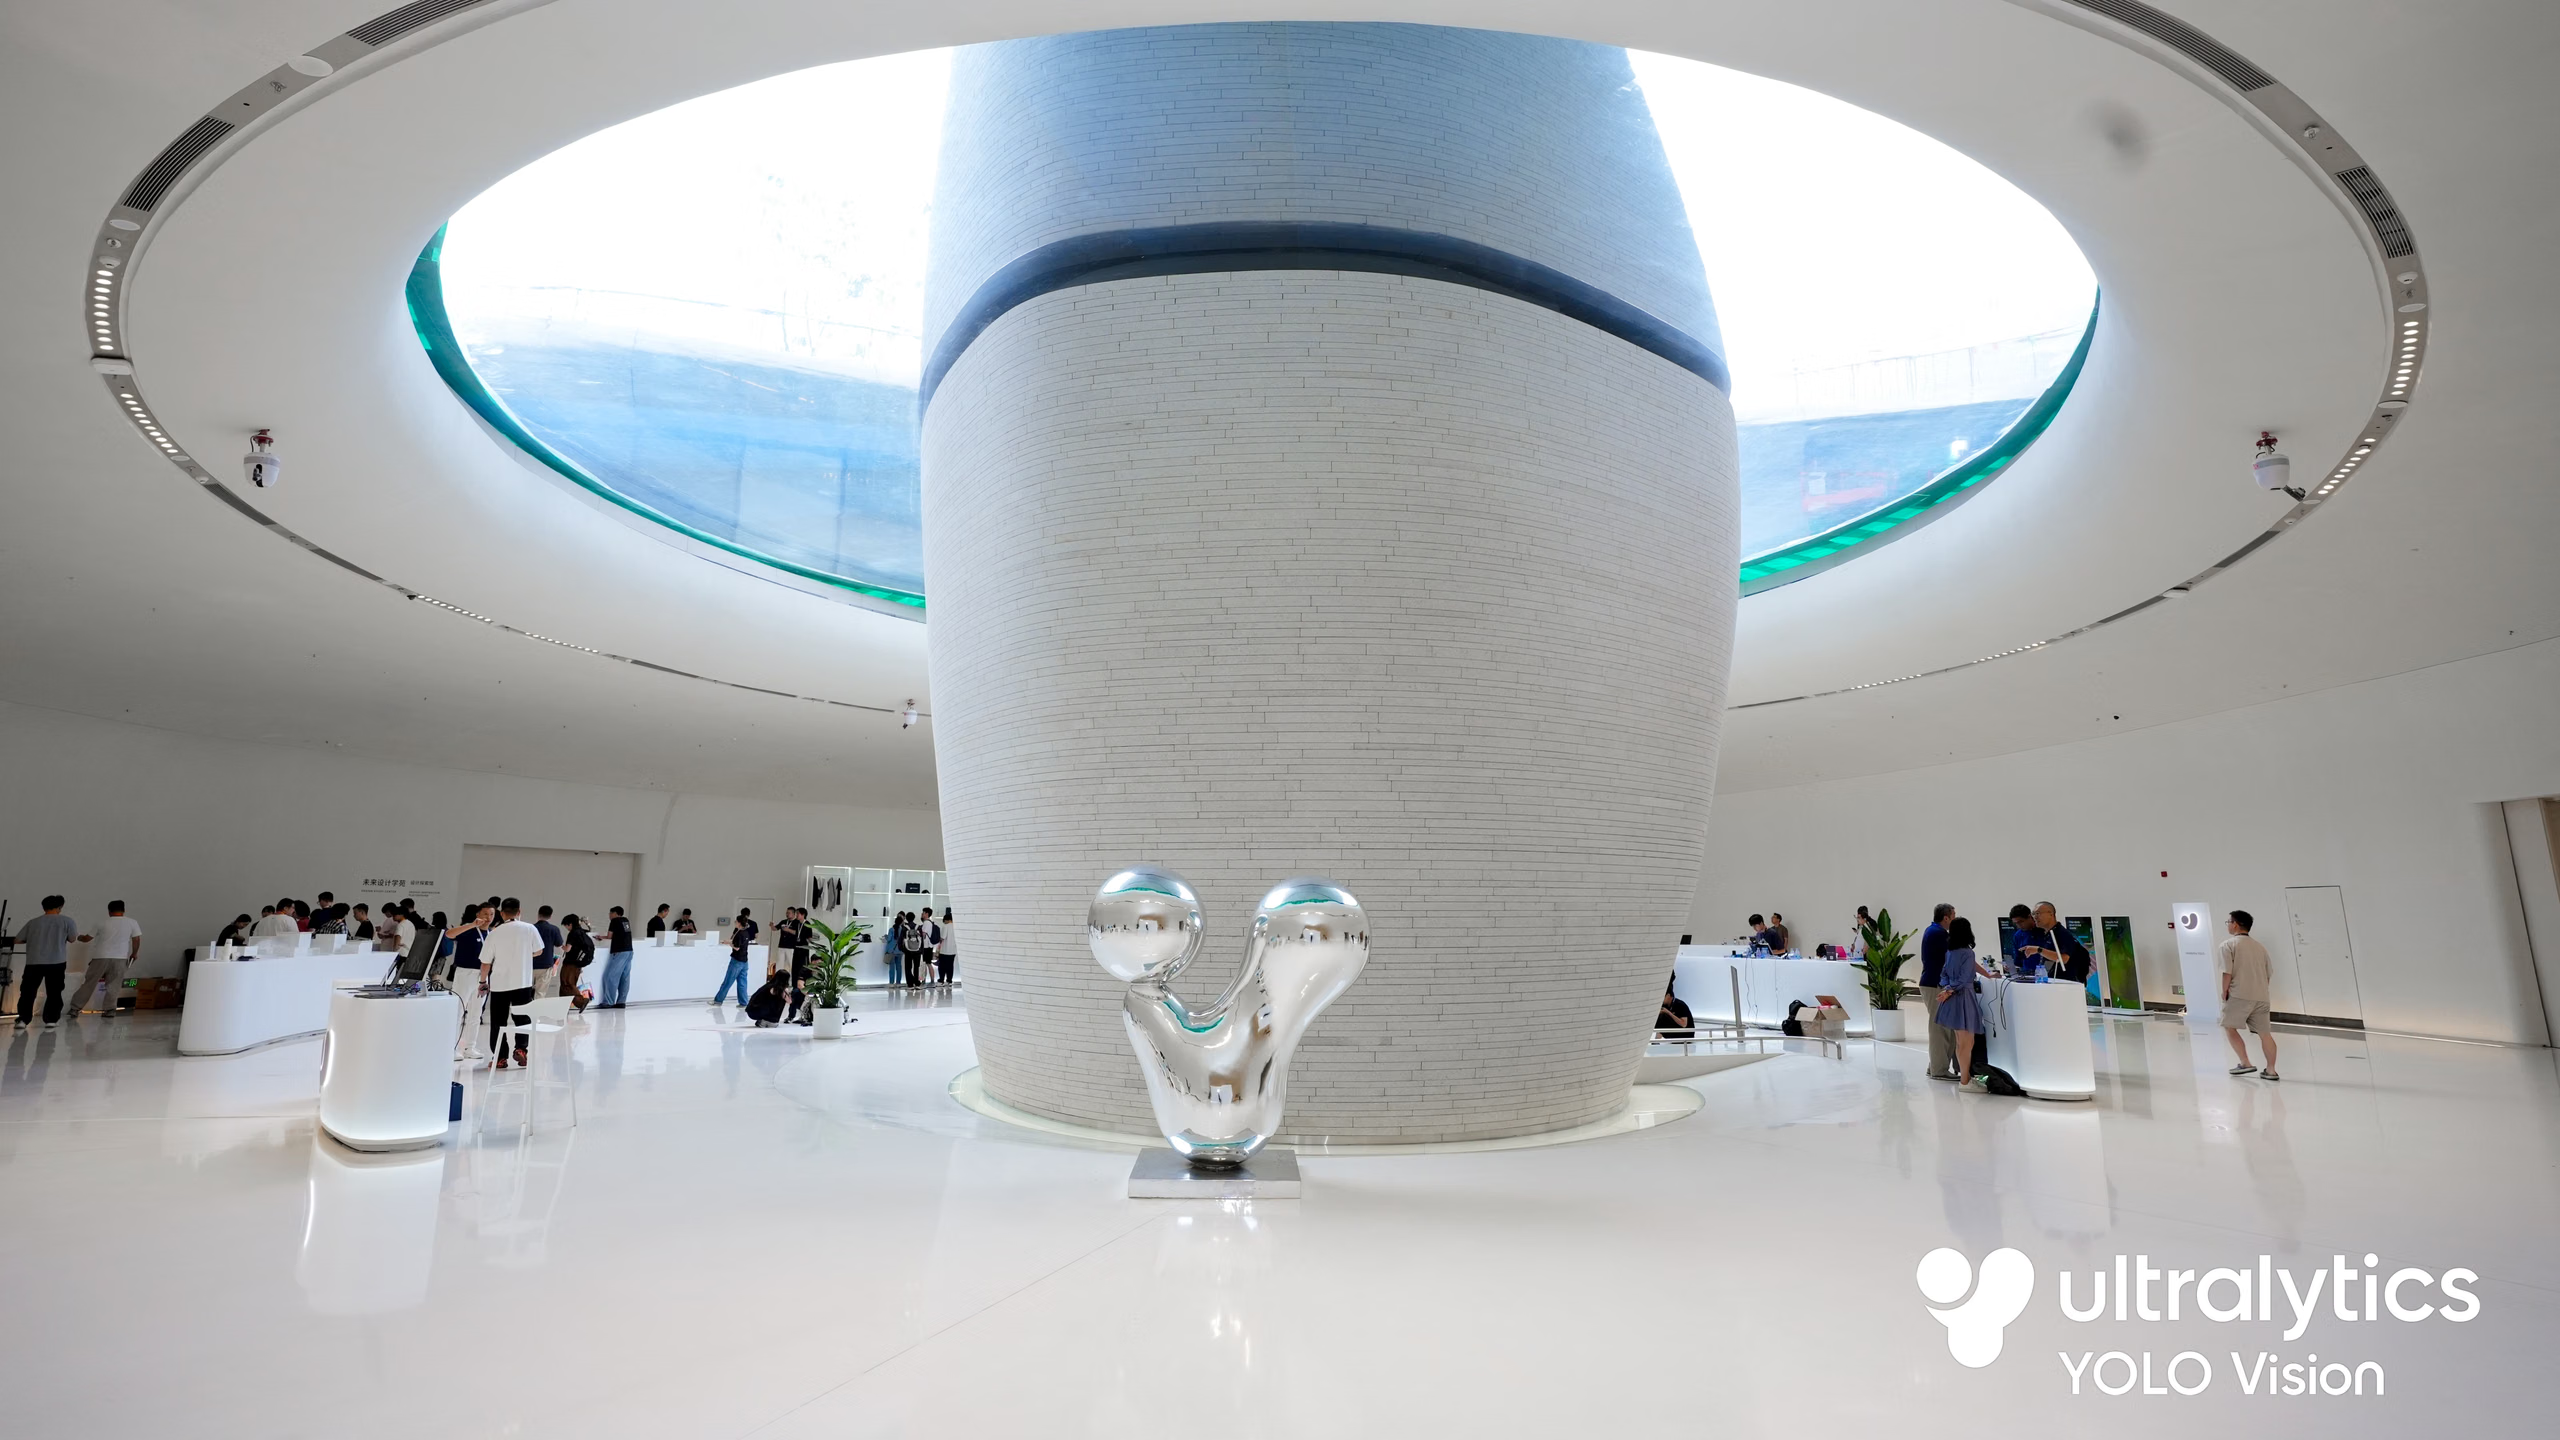 図 1. Ultralytics YOLO Vision 2026 展示エリア。
その枠組みが残りのアジェンダを設定しました。Ultralytics YOLO Vision 2026 では、モデルのアーキテクチャだけでなく、モデルがトレーニングされた後(本番環境でのデプロイ、監視、反復処理の方法)にも同等の時間が費やされました。そのテーマは、当日の2つの主要な発表全体を通じて貫かれていました。
Ultralytics YOLO27:ライブで発表された次世代フラグシップ#
Ultralytics YOLO Vision 2026 での最大の発表は、YOLO ファミリーの次世代フラグシップである Ultralytics YOLO27 でした。単なる段階的なアップデートにとどまらず、Ultralytics YOLO27 はタスク、モデルアーキテクチャ、および専門的なアプリケーションにわたってファミリーを拡大します。
発表は3つの柱を中心に展開されました:
- Ultralytics YOLO27: 4つのサイズ(n、s、m、l)と7つのタスク(オブジェクト検出、インスタンスセグメンテーション、セマンティックセグメンテーション、深度推定、分類、姿勢推定、回転オブジェクト検出)にわたる28モデルのラインナップ。コンパクトなモデルは高速なエッジデプロイ向けに設計されており、大型のモデルは本番環境の GPU ワークロードと精度が重要なアプリケーションを優先します。Ultralytics YOLO27l は COCO で 60 mAP を超えた最初の Ultralytics モデルであり、どのサイズも使い慣れた同じ Ultralytics インターフェースを使用します。
- Ultralytics YOLO27 Enterprise モデル: 小売、倉庫、セキュリティ、航空ビジョン AI など、需要の高いエンタープライズアプリケーション向けに作成されたドメイン固有の事前トレーニング済みモデル。これらのドメインに共通するオブジェクト、環境、エッジケースでトレーニングを行うことで、モデルは特殊な本番用検出システムに向けてチームにより強力な出発点を提供します。
- Ultralytics YOLOE-27: Ultralytics のリアルタイムかつオープンボキャブラリーの検出およびセグメンテーションモデルの次世代版。Ultralytics YOLOE-27 は、テキスト、ビジュアル、またはプロンプト不要の推論を通じてオブジェクトを認識するように設計されており、ビジョンシステムを事前定義された固定のクラスセットを超えて拡張します。
これらの3つの柱が一体となって Ultralytics YOLO27 を単一のモデルリリースを超えたより幅広いファミリーへと押し上げています。それは汎用ベース、ドメインに特化した Ultralytics Enterprise バリアント、そして Ultralytics Python パッケージ ですでに利用可能な LLM インターフェースに直接組み込めるように設計されたオープンボキャブラリーモデルです。
Ultralytics YOLO27 は Ultralytics YOLO Vision 2026 のステージで発表され、今年後半に利用可能になります。出荷された瞬間に通知を受け取るには、ウェイティングリストに参加してください。
Ultralytics プラットフォーム:AutoTrain、Agents、モニタリング#
モデルの発表に続いて、チームは Ultralytics プラットフォームを取り上げ、コンピュータビジョンシステムの構築における日々の作業をどのように簡素化しているかをデモンストレーションしました。3つの焦点領域は、Ultralytics プラットフォームがデータの準備と本番環境でのモデル運用の間の手動作業をどのように削減しているかを示しました。
- AutoTrain: モデルのトレーニング、比較、改善のための会話型のエクスペリエンス。ユーザーは達成したいことを平易な言葉で説明し、データセットの検索、トレーニング実行の開始、結果の比較、デプロイ用モデルの準備などのアクションを進めることができます。
- Agents: 画像、YOLO モデル、ビジョン言語モデル、条件、アクションを完全なワークフローに接続するための視覚的キャンバス。たとえば、パイプラインは Ultralytics YOLO が人物を検出したときにのみビジョン言語モデルを呼び出したり、信頼度の低い予測をレビュー用にデータセットに送信したりできます。テンプレートを使用すると、ユーザーは独自のアプリケーションに適応させる前に一般的なパターンから開始できます。
- モニタリング: リクエスト数、レイテンシー、エラー、ヘルス、ログなど、デプロイされたエンドポイントに対する組み込みの可視性。有料の専用エンドポイントでは、ライブの予測統計や、ユーザーが検査してデータセットに保存できる一時的なサンプルも提供されます。
これらの機能が一体となって、より接続されたモデルライフサイクルを作り出します。データの準備、モデルのトレーニングと比較、最も強力な結果のデプロイ、その予測を中心としたワークフローの構築、本番環境の動作のモニタリング、そして次のトレーニングサイクルへの有用なサンプルのフィードバックです。
講演セッション:エッジシリコンから具現化された AI まで#
製品発表を超えて、アジェンダでは AI エコシステム全体からリーダーが集まり、現実世界のビジョン AI デプロイが現在どのようなものであるかを探求しました。
- 建設および産業検査: Keith Povich 氏は、建設現場を理解するために Ultralytics YOLO26 がどのように適用されているかを説明し、単純なオブジェクト検出を超えて現場レベルのコンテキストへと進み、分野間の競合にフラグを立て、専門的なレビューのための証拠に基づいた修正を準備しています。
- ビジョン AI 向けのオープンコンピュート: Alex Zhang 氏は、実験やトレーニングから現実世界の推論に至るまで、PyTorch と ROCm を介して AMD GPU 上で Ultralytics YOLO がどのように実行されるかを披露しました。
- エッジアクセラレーション: NVIDIA、Intel、Qualcomm からのセッションでは、Intel の Core Ultra プロセッサ向け OpenVINO™ 最適化を含め、次世代のエッジハードウェア上でのトレーニングからデプロイまでの Ultralytics YOLO モデルのアクセラレーションを取り上げました。
- 現場でのロボット工学: Lisa Li 氏は、D-Robotics RDK を介して現実世界のロボットに Ultralytics YOLO をデプロイしている世界中のメーカーのエピソードとベンチマークを共有しました。
- 具現化されたビジョン AI: Paul Li 氏は、ロボット工学の研究を信頼性の高い現実世界のロボットシステムに変換する作業、および知覚をラボから抜け出して稼働中のロボットに組み込むという現実的な課題について議論しました。
- 人類のための AI: Dr. James Ong 氏の講演は、個々の製品を超えて視野を広げ、ビジョン AI を大規模にデプロイすることに伴うより幅広い責任について考察しました。
- 価値が次に移行する場所: Steve Nouri 氏は、モデルの能力が向上しコモディティ化するにつれて AI の経済学がどのようにシフトしているかを探求し、持続的な優位性はモデル自体からではなく、データ、コンテキスト、ワークフロー、信頼から生まれると主張しました。
この日は、これらのテクノロジーがどのように収束しているか、そしてより高性能なビジョン AI を現実世界にもたらすために次に何が必要かを探求するため、モデル開発者、ハードウェアイノベーター、実際の製品を構築しているチームによるパネルディスカッションで締めくくられました。
イベントフロアでのブース、ワークショップ、ライブデモ#
ステージではビジョン AI の向かう先が取り上げられた一方で、イベントフロアではその多くがすでに現在稼働していることが示されました。Ultralytics YOLO Vision 2026 には、一日の間に3つの専用デモ休憩と、充実したランチセッションが組み込まれており、参加者は座席から見ているだけでなく、実際にハンズオンで体験する時間を十分に得ることができました。
今年のデモはそのフロアスペースの多くを固定しました:
- LimX Dynamics はフロアで具現化された AI ハードウェアに命を吹き込み、YOLO のような知覚モデルが実際のロボットプラットフォームにどのように組み込まれるかを参加者に間近で見せました。
- D-Robotics はエッジ SoC 開発キットを披露し、センシング、モーションコントロール、意思決定を単一の統一されたスタックで実行することについて、過去の Ultralytics YOLO Vision イベントからの対話を継続しました。
- Axera は効率的で低電力な推論のために構築されたチップとコンピュートプラットフォームをデモンストレーションし、同じ Ultralytics YOLO モデルが異なるエッジシリコン全体でどのように振る舞うかを行き来して比較できるようにしました。
スポンサーブースと並行して、AMD は AMD ROCm および AMD ハードウェア上で直接 Ultralytics YOLO をデプロイする手順をグループに案内する専用のハンズオンワークショップを実施しました。これは、その日の早い段階でのメインステージにおける AMD の講演をより技術的に補完するものでした。
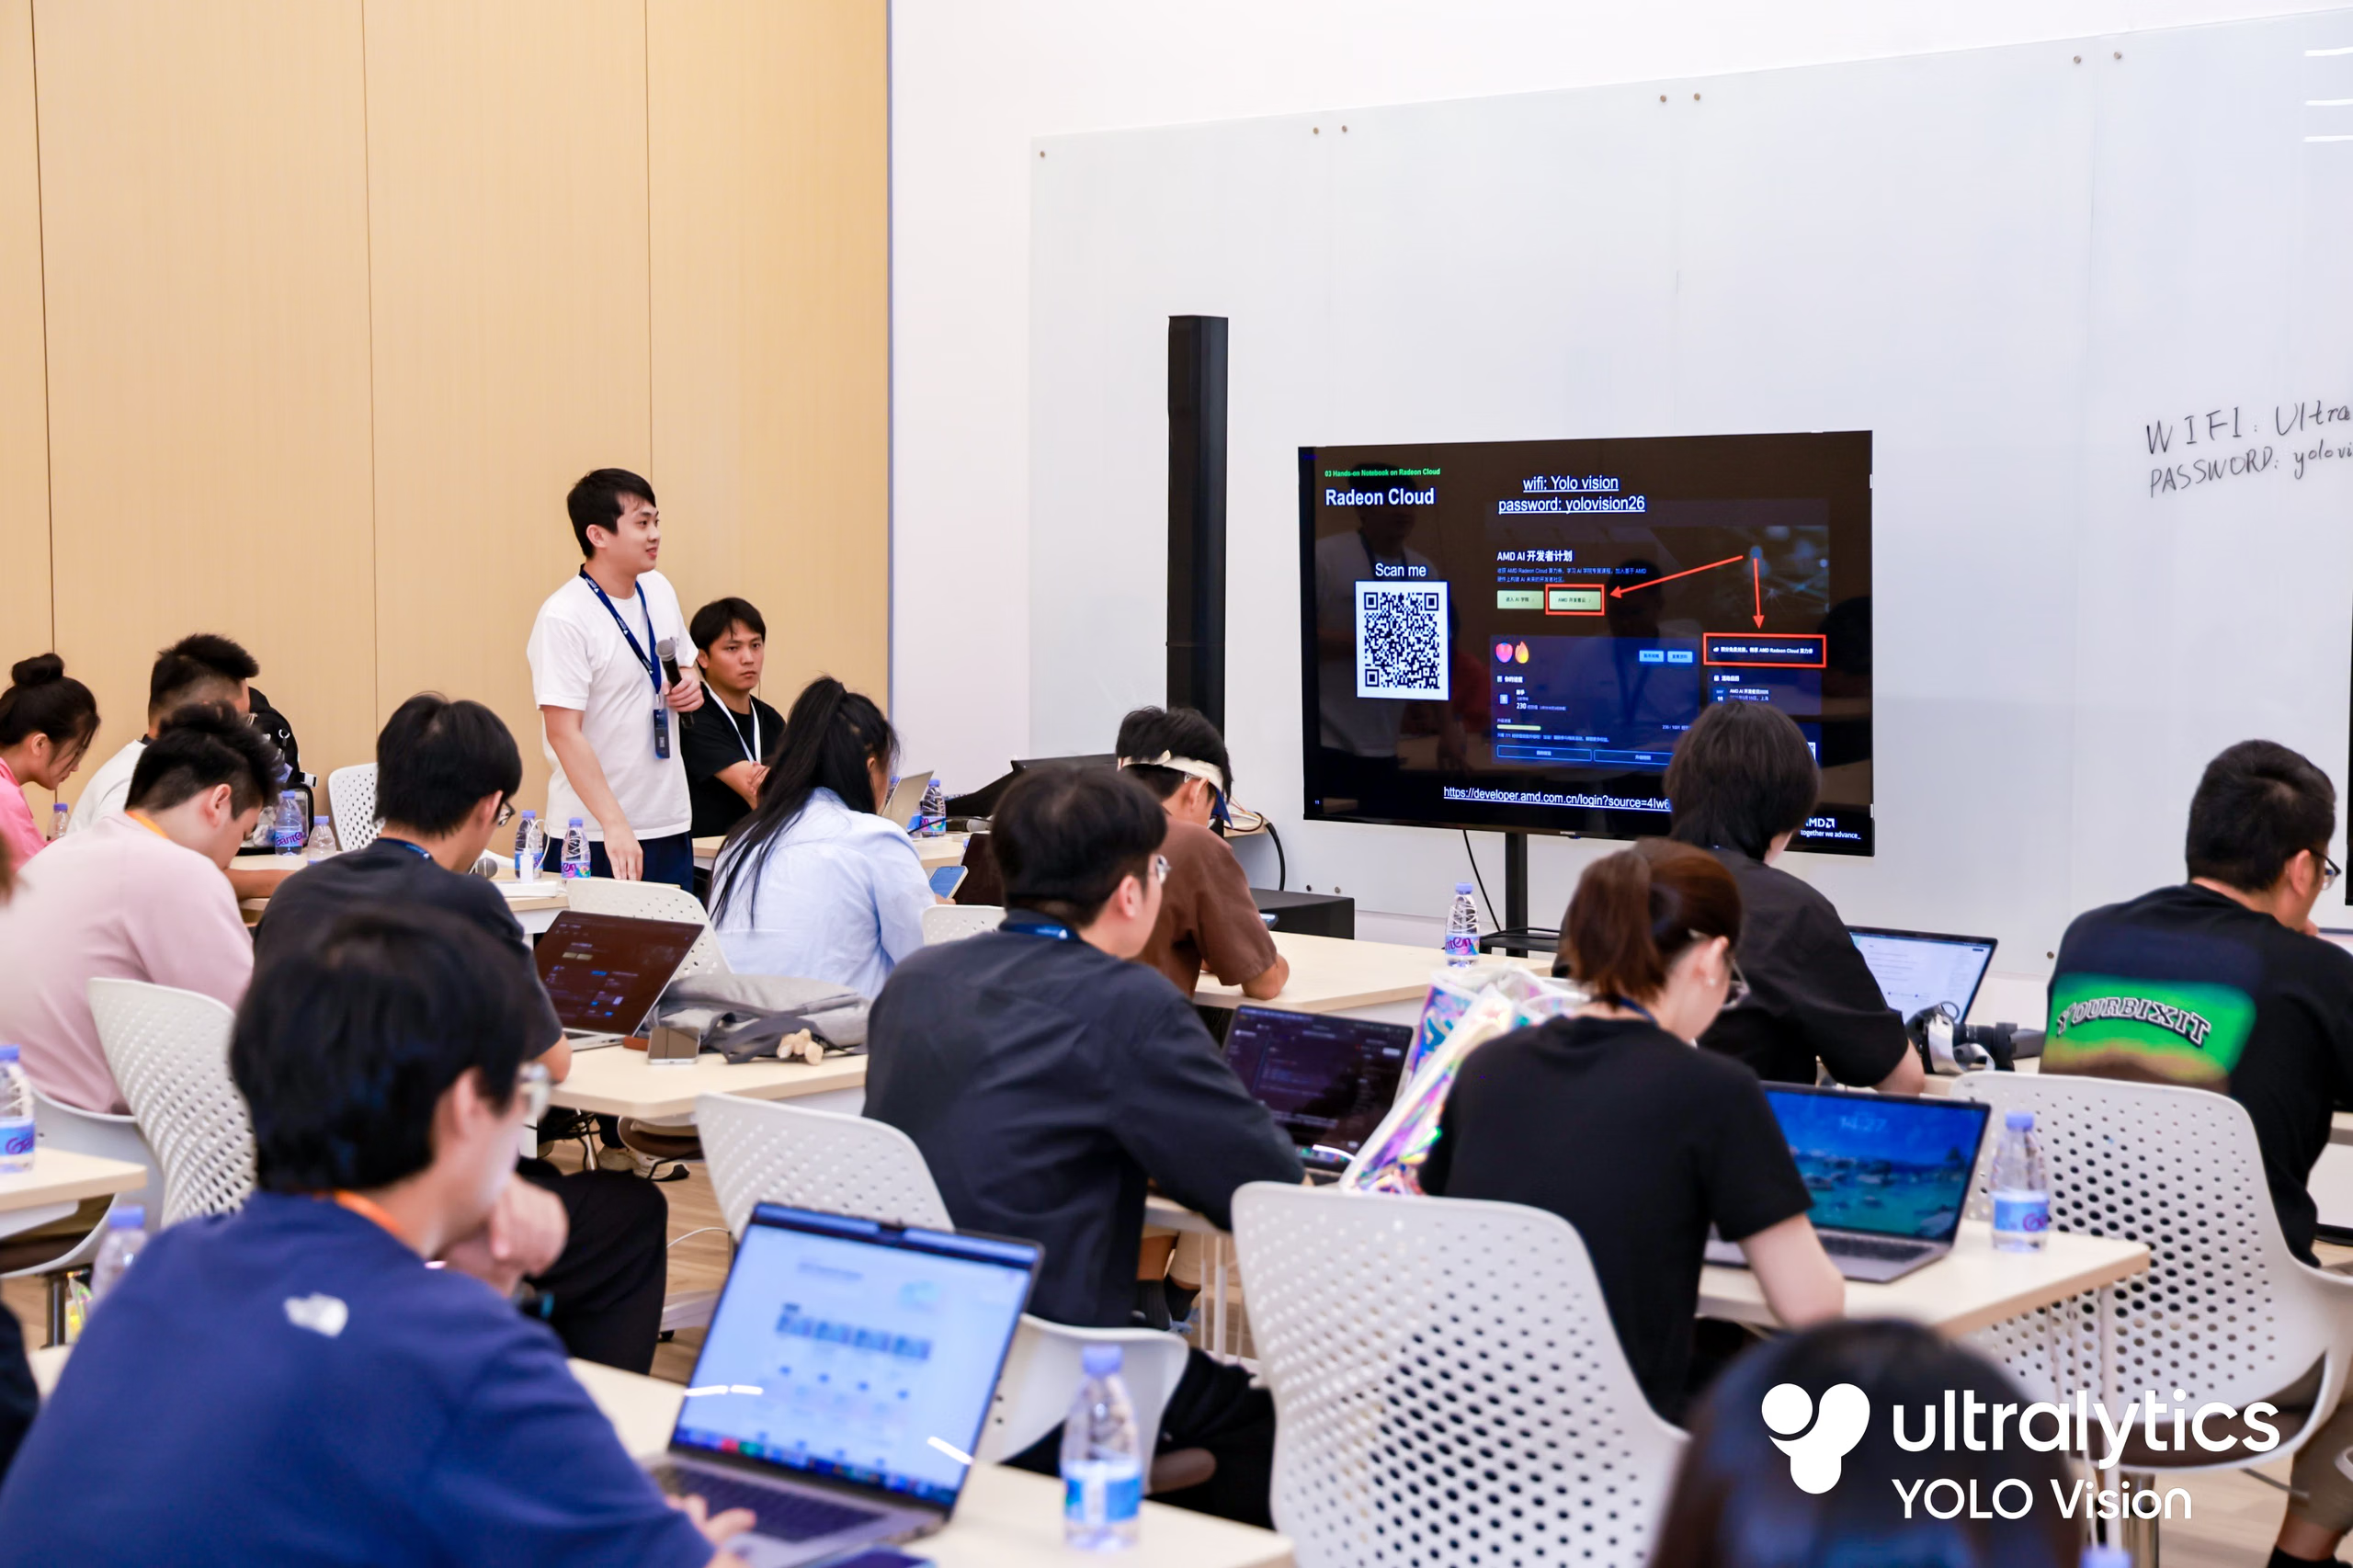 図 2. Ultralytics YOLO Vision 2026 で開催されたワークショップ
デモ休憩により、Ultralytics チームは、Ultralytics プラットフォームでの自動トレーニングと Agents のライブウォークスルーを通じて、当日の発表内容を参加者の手に直接届けることができました。これにより、ステージからのデモを見るだけでなく、参加者は「Ask AI」を試したり、自分でワークフローを構築したりすることができました。
過去の開催と同様に、最高の瞬間のいくつかはこうした合間のスペースで起こりました。Ultralytics のキャリアイニシアチブやグッズショップから、参加者はブースでデプロイの課題に関するメモを交換し、パートナーエンジニアへの質問の列に並び、前年のロンドンおよび深センのエディションから始まった会話を再開しました。ステージ上のテクノロジーが年々どれほど変化しようとも、同じブースで肩を並べて立つエンタープライズリーダー、オープンソース貢献者、学生、愛好家の混ざり合いこそが、すべての Ultralytics YOLO Vision イベントの軸であり続けています。
主なポイント#
Ultralytics YOLO Vision 2026 は、Ultralytics YOLO ファミリーを Ultralytics YOLO27、Enterprise モデル、オープンボキャブラリー機能で拡張すると同時に、Ultralytics プラットフォームを通じてモデルのライフサイクル全体をよりアクセシブルにするという、2つの接続された前進を示しました。
これらの開発は、高速かつ高精度であるだけでなく、現実世界の環境においてトレーニング、接続、デプロイ、モニタリング、改善がより容易なビジョン AI を指し示しています。
今すぐ Ultralytics プラットフォーム を探索し、Ultralytics YOLO27 のリリースに向けてアップデートを受け取るために ウェイティングリストに参加してください。私たちの コミュニティ と GitHub リポジトリ に参加して、次の展開の一員になりましょう。








