Ultralytics YOLOモデルを活用することで、Chef Roboticsは生産ライン上のトレイや食材を高精度に検出し、約99.5%の精度を達成しています。
大規模な食品組み立ての自動化には、さまざまな要素が関わります。大量のトレイがラインを流れ、食材は一日のうちにも変化し、盛り付ける量も毎回同じではありません。こうした要因によって一貫性の維持が難しくなり、手作業による組み立てでは検出、分量調整、配置に苦労することがあります。
Chef Roboticsは、AIとロボットを活用してこうした課題の解決を支援しています。ロボット工学とコンピュータービジョンなどのAI技術を組み合わせることで、ロボットが周囲を認識し、状況を理解できるようにしています。たとえば、Ultralytics YOLOモデルを使ってトレイや食材の検出とセグメンテーションを行い、品目の種類が多く生産速度の速いラインでも、1センチ未満の精度でピックアンドプレースを実行できます。
ロボットとAIを活用した食品生産の拡大#
サンフランシスコを拠点とするChef Roboticsは、食品業界が増大する生産需要に対応できるよう、AI搭載ロボットシステムを開発しています。米国で最も深刻な人手不足に直面している食品業界に重点を置いており、未充足の求人は110万件を超えています。
この人手不足により、メーカーは生産量と一貫性の維持が難しくなっています。こうした課題に対応するため、Chefのロボットは機械学習とコンピュータービジョンを使用して生産環境を解釈し、リアルタイムで判断します。つまり、さまざまな食材、トレイの種類、食事の形式に正確に対応できます。
現在、Chefは北米の12を超える都市でシステムを導入しています。食品メーカーが大量生産に対応し、手作業への依存を減らし、スピードの速い生産ラインで一貫した品質を維持できるよう支援しています。
大規模な食品組み立てにおける精度の課題#
食事を大規模に生産するには、精度とスピードが必要ですが、実際の生産環境ではそれが容易ではありません。食材の見た目は一日のうちにも変化し、トレイは透明または反射性の場合があり、明るい照明の下でコンベアラインが高速で動きます。
こうした絶え間ない変化により、作業者が正確な配置を判断するのは難しくなります。特に、1シフト中に同じ動作を何千回も繰り返す場合は困難です。その結果、手作業による組み立てでは分量にばらつきが生じ、食材がこぼれたり、トレイの重量が目標範囲から外れたりすることがあります。
これにより、過剰な食材提供や追加の清掃が必要となり、盛り付けにもばらつきが生じます。レシピが頻繁に変わり、製品ごとに取り扱い要件が異なる多品種環境では、課題がさらに大きくなります。
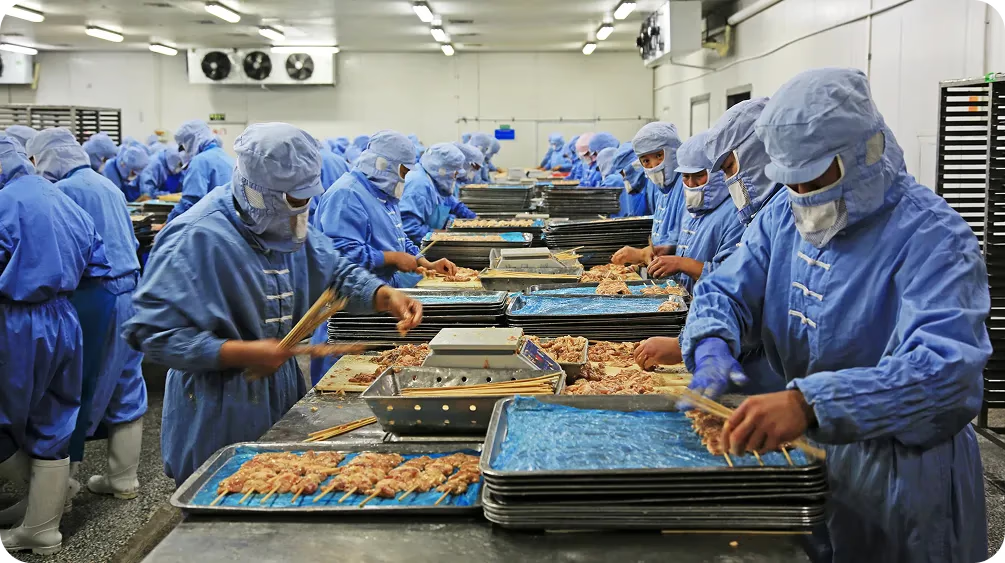
図1. 手作業による食品組み立てラインの様子。
従来の自動化システムは、これほどのばらつきに対応するようには設計されていません。食材の変更、迅速な段取り替え、多種多様なSKU(在庫管理単位)への対応に苦労します。人手不足によってラインの稼働維持が難しくなるなかでも、多くの食品メーカーは依然として手作業に大きく依存しています。
たとえば、ニューヨーク州ニューヨーク市近郊のニューウィンザーを拠点とするインド料理ブランド兼共同製造業者のCafe Spiceも、日々こうした課題に直面していました。同社のチームは食事を手作業で組み立てており、速度は毎分約12トレイでした。そのため、需要の増加に伴い生産量が制約されていました。
さらに、2区画に分かれたトレイでは、カレーがライスの区画に流れ込まないよう、正確な配置が必要でした。手作業や従来型の設備では、それを一貫して維持するのが困難でした。こうした制約を認識したCafe Spiceは、より柔軟で信頼性の高い方法を求めてChefに依頼しました。
Ultralytics YOLOモデルで食品組み立てラインを分析#
Cafe Spiceの多品種の食事生産を自動化するため、Chefはトレイを検出し、食材を識別して、2区画トレイに必要な精度で食品を配置できるロボットAIシステムを導入しました。このシステムの中核となるのは、Ultralytics YOLOモデルを基盤とするVision AIパイプラインです。
Ultralytics YOLOモデルは、物体検出、方向付きバウンディングボックス(OBB)検出、インスタンスセグメンテーション、画像分類など、主要なコンピュータービジョンタスクに対応しています。これらの機能により、Chefのロボットは生産ラインの状況をリアルタイムで把握できます。
Cafe Spiceは多種多様なSKUを生産しているため、Ultralytics YOLOモデルは生産現場から直接収集した画像を使ってカスタムトレーニングされています。これにより、ロボットは実際の工場環境で食材を認識できます。
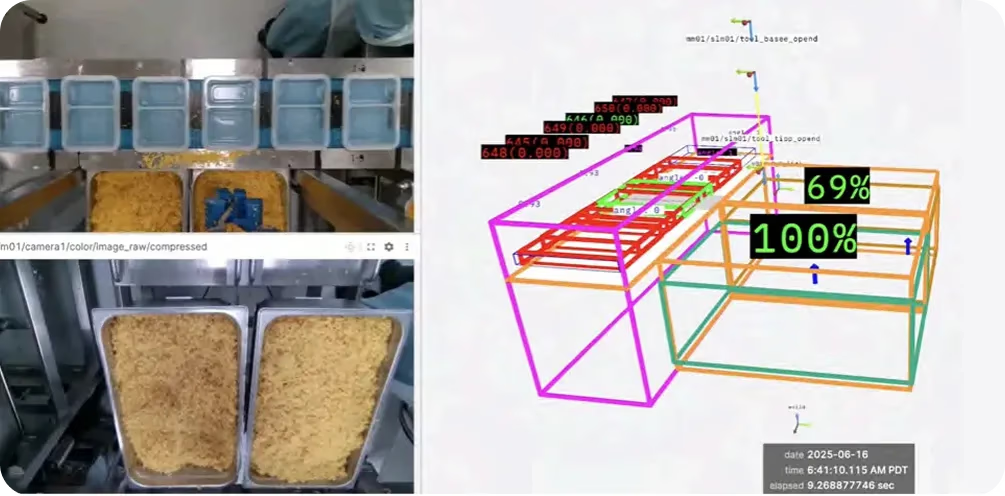
図2. Chefのロボットによるトレイの認識と検出の様子(出典)
具体的には、コンベアを流れるトレイをYOLOで検出し、それぞれの食材を配置する適切な区画を識別します。物体検出をさらに発展させたOBB検出により、ボウル、透明な仕切り、向きが変わるトレイなど、さまざまな角度で見える物体もシステムが認識できます。
Ultralytics YOLOモデルを選ぶ理由#
Ultralytics YOLOモデルは、高速で動く生産ラインでリアルタイムに食品を組み立てるために必要な速度と精度をChefに提供します。実際の生産環境では約99.5%の精度を達成しており、さまざまなトレイ、ボウル、食材に対する1センチ未満のロボット配置に必要な、安定した検出を実現しています。
また、Ultralytics Pythonパッケージは、これらのモデルのトレーニング、ファインチューニング、管理に必要なツールを提供し、エンジニアリングチームが迅速に反復できるようにします。たとえば、クロスプラットフォームのデプロイに対応するONNXなどのエクスポート形式をサポートしており、Chefのチームはロボットシステム全体でモデルをシームレスに変換、デプロイできます。
Chef RoboticsとUltralytics YOLOでCafe Spiceの生産量が倍増#
Ultralytics YOLOモデルを活用したChefのAI搭載ロボットシステムを統合した後、Cafe Spiceでは生産量、労働効率、製品品質がすぐに目に見えて向上しました。従来は毎分12トレイだった生産ラインは、現在、平均で毎分30トレイを処理し、新しいコンベアシステムではピーク時に毎分40トレイに達します。これは生産量の2~3倍の増加に相当します。
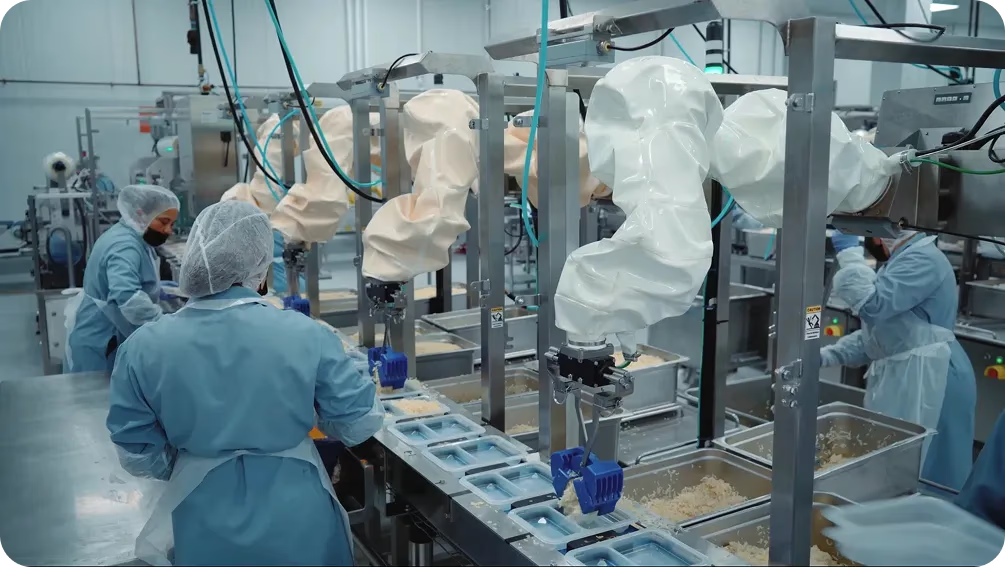
図3. Chef RoboticsとUltralytics YOLOを活用したCafe Spiceの食事生産ライン。
労働生産性も向上しました。従来は各ラインに8~10人が必要でしたが、Chefのロボットによりラインあたり3~4人に削減され、労働生産性は60%向上しました。人員に余裕ができたことで、慢性的な人手不足により十分な人員を配置できなかった他の業務領域に、Cafe Spiceはスタッフを再配置できました。
品質と歩留まりも大きく改善しました。自動化前の食品の過剰提供率は、重量不足による不合格を避けるための盛り付け過多が主な原因で、9.19%でした。YOLOベースの検出を使うロボットが食材を正確に配置することで、過剰提供率は3.05%に低下し、67%削減されました。さらに、合格率も向上しました。ロボットが組み立てたトレイの91%がCafe Spiceの品質基準を満たしたのに対し、手作業で組み立てたトレイでは75%でした。
大規模な食事生産をよりスマートかつ高精度に#
Chefは事業拡大を続けるなか、食品業界で使われる多種多様な食材、トレイ、生産設備に、AI搭載システムをさらに柔軟に適応させることに注力しています。こうした取り組みを推進する重要な原動力は、人間が最も得意とすることに専念できるよう、知能を備えた機械を開発するというChefのミッションです。認識モデルを進化させ、段取り替えを簡素化し、多品種生産への柔軟性を高めることで、Chefは固定的な機械というより、協力するチームメイトのように機能する自動化を実現しています。
Vision AIの活用に関心がありますか?プロジェクトにコンピュータービジョンを導入するためのライセンスオプションをご覧ください。GitHubリポジトリを確認し、コミュニティにご参加ください。ソリューションページで医療分野のAIと小売業のコンピュータービジョンをご覧いただけます。









