Inspeção robótica de qualidade: por que a cobertura é a parte mais difícil
Como funciona a inspeção robótica de qualidade: planejamento de varredura, calibração, sincronização entre robô e visão, fusão de múltiplas vistas, comprovação de cobertura e registros de qualidade.
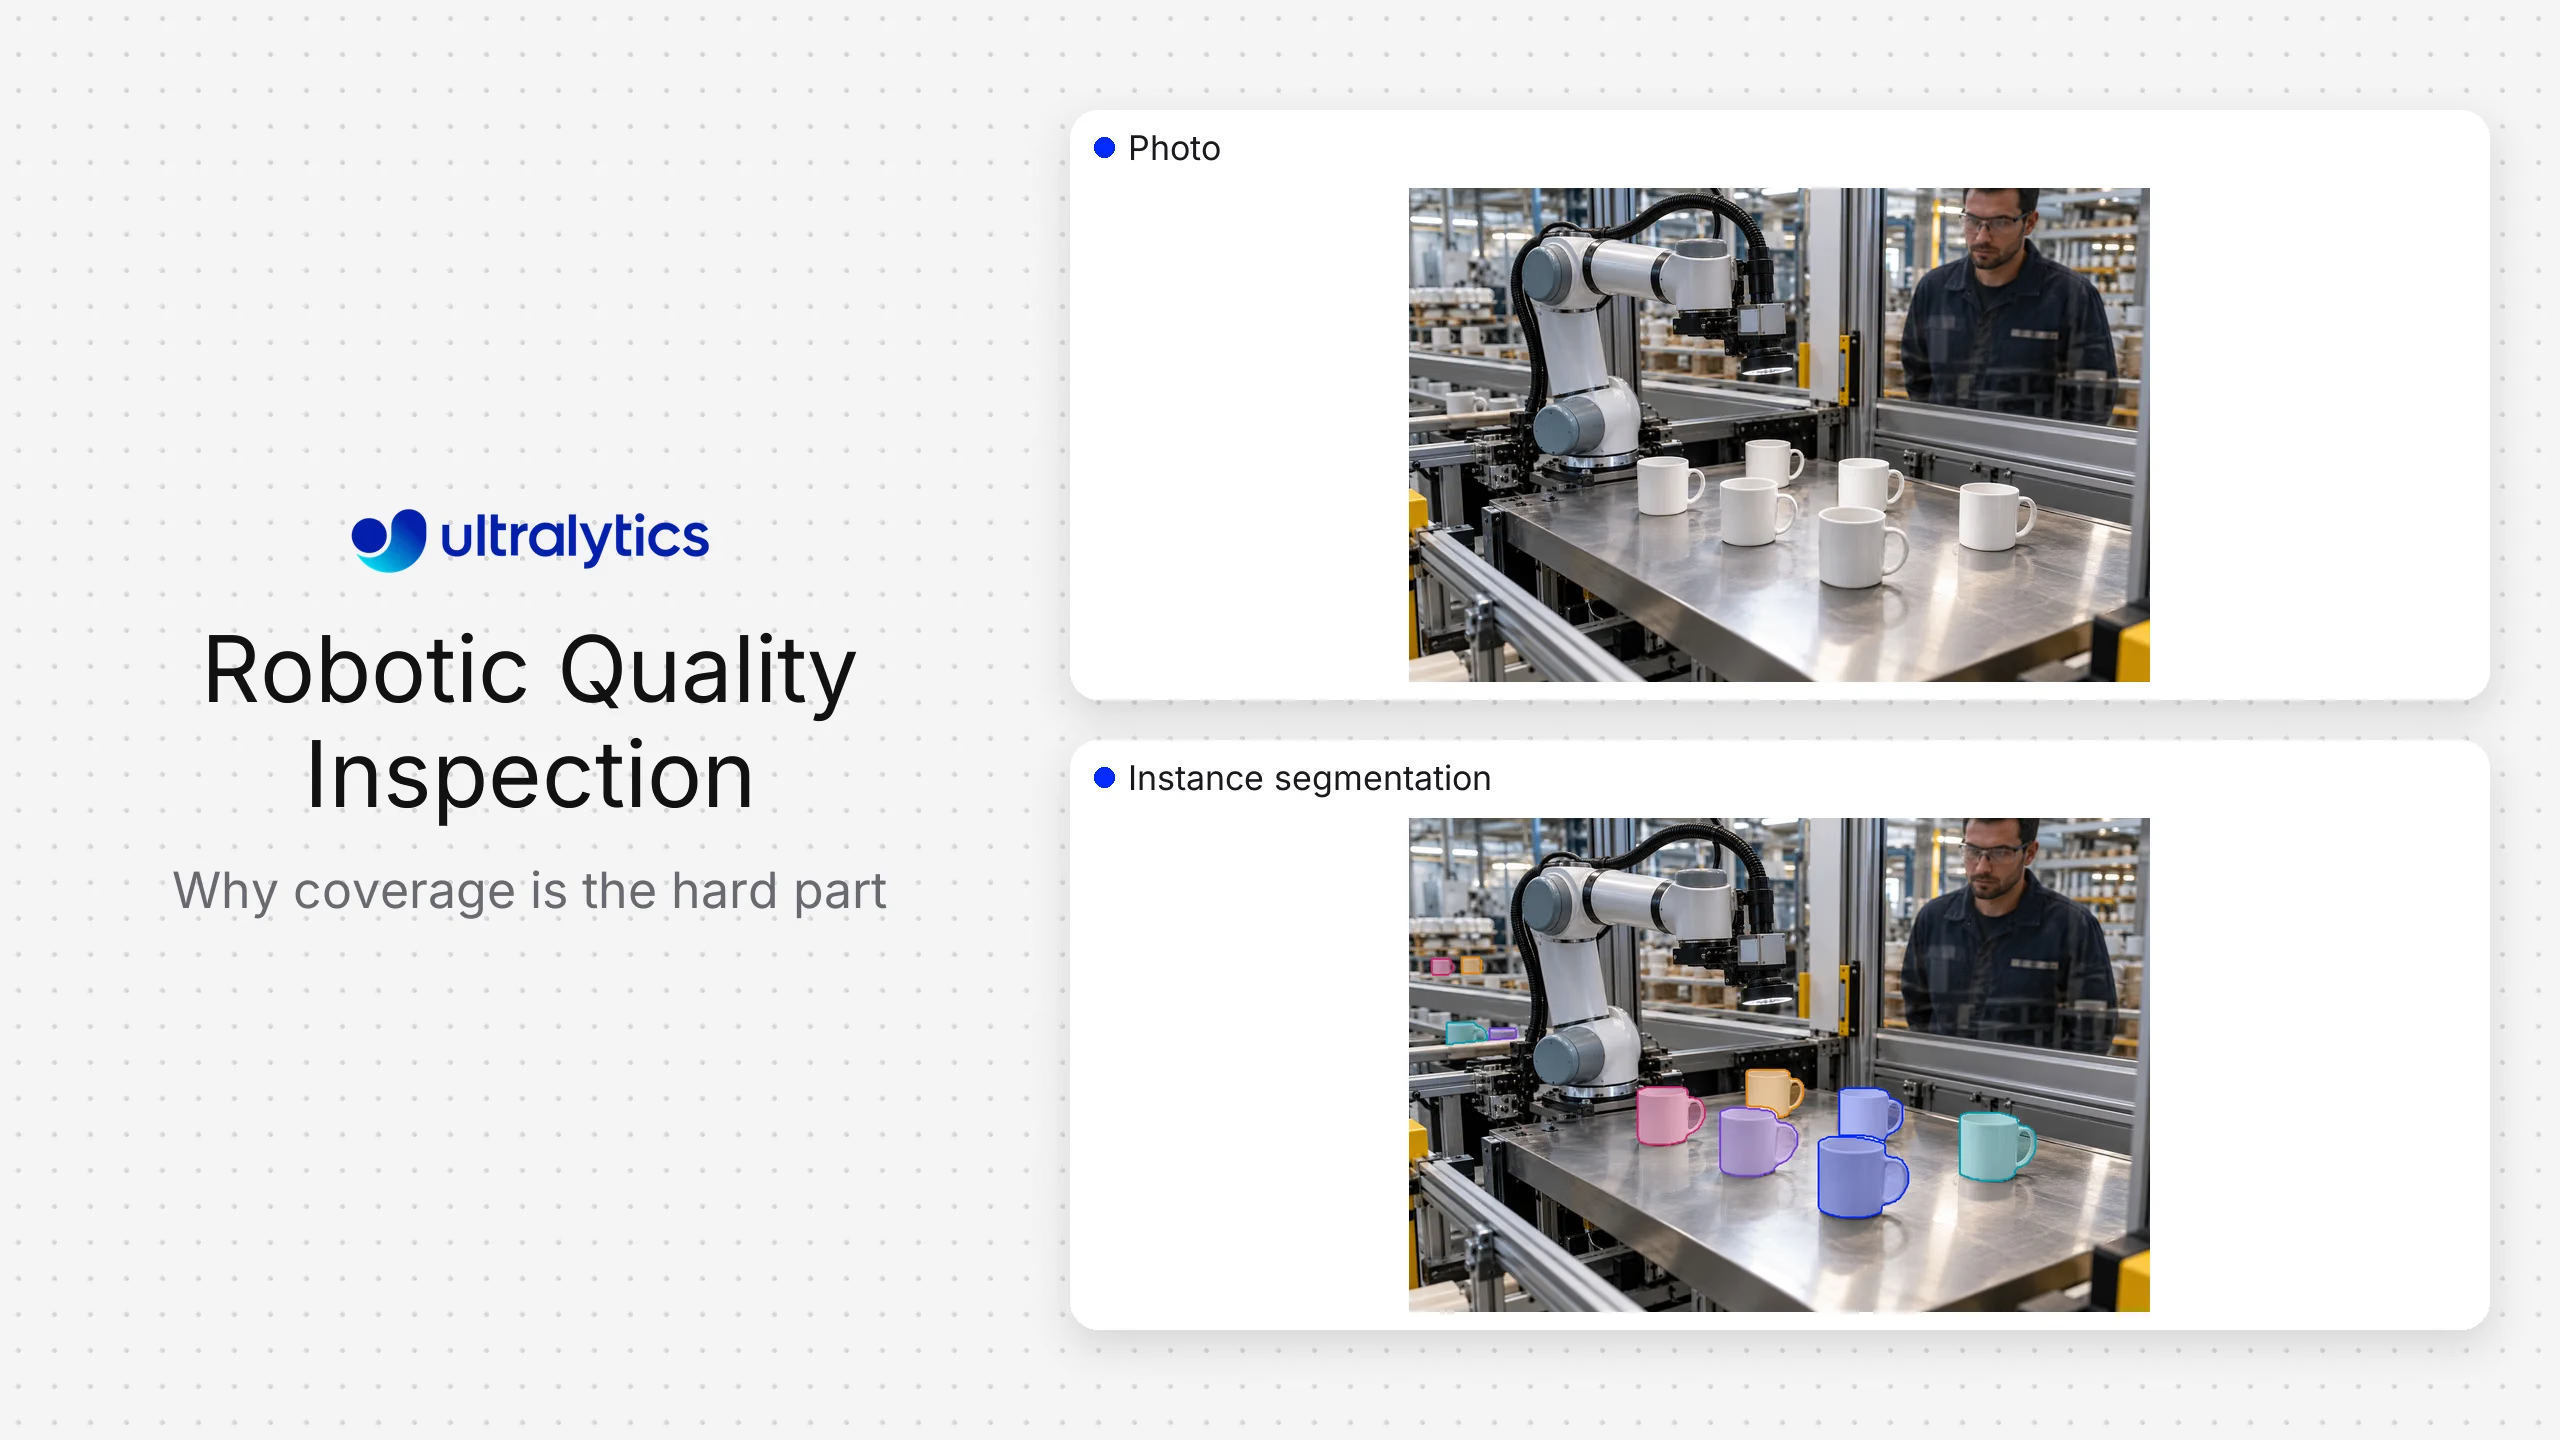
A inspeção robótica da qualidade combina visão computacional com um robô que desloca a câmara, a peça ou o sensor por uma sequência planeada de pontos de vista. É útil quando uma câmara fixa não consegue ver todas as superfícies necessárias, quando a geometria dos produtos varia ou quando a inspeção tem de alcançar vários lados sem recorrer a um grande conjunto de câmaras fixas.
A Ultralytics YOLO pode fornecer deteção, segmentação, classificação, estimativa de pose ou rastreamento numa plataforma de inspeção personalizada. As suites de visão industrial da Cognex, Keyence, MVTec, Zebra e Teledyne oferecem ferramentas consolidadas e ecossistemas de hardware estabelecidos. Plataformas de visão como a Landing AI e a Robovision dão ênfase a fluxos de trabalho configuráveis de inspeção baseada em aprendizagem. A melhor opção depende de a organização precisar de um produto de inspeção pronto a usar, de um ambiente de desenvolvimento industrial ou de uma camada de modelos personalizável.
Opções de software para inspeção robótica#
| Opção | Mais indicada para | Ponto forte | Principal responsabilidade pela integração |
|---|---|---|---|
| Cognex | Células industriais que utilizam um ecossistema abrangente de visão artificial | Câmaras, ferramentas e experiência em integração fabril | Conceção da aplicação específica da célula e coordenação do robô |
| Keyence | Inspeção industrial controlada com hardware de visão integrado | Sensores, iluminação e ferramentas de inspeção prontos a usar | Cobertura e desempenho na gama real de produtos |
| Landing AI ou Robovision | Equipas que procuram fluxos de trabalho configuráveis de visão baseada em aprendizagem | Desenvolvimento de modelos e funcionalidades de plataforma orientadas para inspeção; nota que a Landing AI se reposicionou em torno da IA para documentos, por isso confirma o seu roteiro para inspeção | Integração com o robô, a aquisição de imagens, a linha e o sistema de qualidade |
| MVTec HALCON | Equipas de engenharia que desenvolvem aplicações avançadas de visão artificial | Biblioteca de visão programável abrangente | Desenvolvimento, implementação e manutenção especializados |
| Ultralytics Platform e Ultralytics YOLO | Equipas que criam soluções personalizadas de inspeção baseada em aprendizagem com múltiplos pontos de vista | Tarefas de visão flexíveis, fluxo de trabalho dos dados ao modelo e opções de implementação | Trajetória do robô, calibração, fusão de resultados, controlos e validação |
| Portefólios de visão da Zebra ou da Teledyne | Aplicações de aquisição de imagem industrial e visão artificial | Ecossistema de hardware e software | Engenharia de soluções específicas para produtos |
Os nomes dos fornecedores são pontos de partida, não garantias de desempenho. Todas as opções precisam de ser testadas com peças representativas, defeitos, velocidades, superfícies e trajetórias de robô.
Quando um robô melhora a inspeção visual#
Um robô pode oferecer várias vantagens:
- Um único sensor pode captar vários lados ou ângulos.
- O ponto de vista e a distância de trabalho podem ser repetidos de forma programática.
- A câmara pode aproximar-se de cavidades ou elementos ocultos a partir de uma estação fixa.
- As receitas de inspeção podem mudar consoante a variante do produto.
- A peça pode ser rodada diante de uma iluminação controlada.
- Os resultados da visão podem ser associados à pose do robô ou às coordenadas do produto.
A contrapartida é a complexidade do sistema. O movimento do robô aumenta o tempo de ciclo, a necessidade de calibração e encaminhamento de cabos, o risco de colisão, o desfoque de movimento, os requisitos de sincronização e os modos de falha. Se uma única vista fixa responder à questão de qualidade, não precisas de um robô.
Define os requisitos de inspeção nas coordenadas do produto#
Enumera todas as superfícies e características que têm de ser inspecionadas, a menor anomalia relevante, a variação aceitável, as regiões inacessíveis e a decisão necessária. Associa cada requisito a uma vista planeada e a um método de aquisição de imagem.
Utiliza uma tabela de cobertura:
| Característica | Vista necessária | Condição de aquisição de imagem | Resultado da visão | Decisão |
|---|---|---|---|---|
| Superfície A | Vista oblíqua 1 | Luz difusa | Máscara de segmentação | Revisão se ultrapassar a regra de área aprovada |
| Conector B | Vista frontal 2 | Luz coaxial | Presença e posição | Rejeitar se estiver ausente ou mal posicionado |
| Borda C | Vista de perfil 3 | Contraluz | Medição do contorno | Comparar com a lógica de tolerância |
Isso torna visíveis os pontos cegos. Também separa a observação do modelo da regra de qualidade aplicada posteriormente.
Planeje em conjunto as vistas e o movimento#
O planejamento do percurso de inspeção precisa equilibrar cobertura, qualidade da imagem, alcance do robô, distância de segurança contra colisões, limites dos cabos e tempo de ciclo. Registre a pose da câmera, o foco, a exposição, o estado da iluminação, a velocidade do robô e o acionamento da captura para cada vista.
Capture quando o movimento estiver suficientemente controlado para o método de aquisição de imagem. Um percurso com parada e captura é simples, mas pode aumentar o tempo de ciclo. Acionar a captura durante o movimento pode melhorar a produtividade, mas exige iluminação e exposição que evitem o desfoque, além de uma sincronização precisa entre a imagem e a pose do robô.
Valide a repetibilidade após o aquecimento, as trocas de ferramenta, a manutenção e a vibração esperada. Se a câmera estiver montada no robô, pequenos deslocamentos mecânicos podem alterar a região observada mesmo quando o modelo continua disponível.
Calibre a câmera, o robô e o produto#
O sistema pode precisar de três relações:
- Parâmetros intrínsecos da câmera e comportamento da lente.
- Transformação entre a câmera e o robô ou a ferramenta.
- Pose do produto no dispositivo de fixação ou no referencial do robô.
A calibração permite informar um defeito localizado na imagem na superfície correta do produto ou na região física correspondente. Defina um teste de aceitação, armazene as versões da calibração e especifique os eventos que exigem uma nova calibração.
Para dispositivos de fixação flexíveis, uma etapa de registro pode primeiro localizar o produto ou os elementos de referência. Não suponha que apenas a pose comandada do robô confirme onde a superfície inspecionada aparece na imagem.
Escolha a tarefa de visão computacional#
Use classificação para uma vista rigorosamente controlada com poucas condições gerais. Use detecção quando for necessário localizar defeitos ou componentes em caixas delimitadoras. Use segmentação quando o formato e a área do defeito forem importantes ou quando os limites forem irregulares. Use pose ou pontos-chave para elementos geométricos e registro. Ferramentas tradicionais de medição podem continuar sendo preferíveis para bordas nítidas e determinísticas e dimensões calibradas.
Um sistema híbrido pode usar visão computacional clássica para a geometria e um modelo aprendido para a aparência variável. O objetivo é realizar uma inspeção verificável, não maximizar o uso de aprendizado de máquina.
A Plataforma Ultralytics oferece anotação de conjuntos de dados, treinamento, comparação de modelos e implantação para fluxos de trabalho com Ultralytics YOLO. Organize o conjunto de dados por produto, superfície, vista, iluminação, percurso do robô e tipo de defeito para que a avaliação reflita a receita completa.
Combine os resultados de várias vistas#
Cada imagem capturada deve incluir um identificador da unidade, a receita, o identificador da vista, a pose do robô, o carimbo de data/hora, a versão do modelo e a versão da calibração. O aplicativo agrega as observações de cada vista para gerar um resultado por unidade.
Trate explicitamente as observações duplicadas. Um arranhão visível de dois ângulos não deve se transformar automaticamente em dois defeitos. Por outro lado, a discordância entre vistas pode indicar reflexo, oclusão, erro de calibração ou uma anomalia difícil que deve ser analisada.
Mantenha pelo menos três estados: aprovado, reprovado e revisão/indisponível. Forçar uma aprovação ou reprovação quando uma vista está ausente ou a qualidade da imagem é baixa cria um risco oculto.
Valide a cobertura, a detecção e a decisão final#
Separe três perguntas:
- Cobertura: A receita capturou uma imagem aceitável de cada região necessária?
- Detecção: O método de visão identificou a condição visível relevante?
- Decisão final: A regra e o fluxo de trabalho tomaram a decisão correta para a unidade?
Teste com defeitos representativos distribuídos pelas superfícies e nos limites da cobertura. Inclua produtos bons com variação cosmética normal, contaminação, reflexos, alterações no dispositivo de fixação e elementos reparados. Separe a avaliação por lote de produção ou período para evitar que capturas quase idênticas apareçam tanto nos conjuntos de treinamento quanto nos de teste.
As métricas operacionais incluem defeitos não detectados, rejeições falsas, taxa de revisão, vistas indisponíveis, tempo de ciclo, intervenções manuais, falhas de calibração e tempo para diagnosticar um evento. Apresente os resultados por produto, superfície, defeito e vista, em vez de apenas um resultado agregado.
Integre ao sistema de qualidade#
O resultado da inspeção deve corresponder a uma decisão controlada, como aprovação, revisão, retrabalho ou rejeição. Registre o motivo e a versão da receita. Integre o resultado à identidade da unidade e ao sistema de qualidade ou de fabricação para garantir que ele corresponda ao produto correto.
Limite a retenção de imagens de acordo com a finalidade e a política. Algumas organizações retêm apenas imagens de unidades reprovadas ou amostradas; outras precisam de rastreabilidade mais abrangente. Defina a regra antes da produção, incluindo o acesso e a exclusão.
Segurança e recuperação#
O movimento do robô deve permanecer sob o controle do sistema de segurança validado do robô e da célula. A visão baseada em aprendizado não deve ser apresentada como controle de proteção, a menos que faça parte de uma função de segurança devidamente projetada e avaliada.
Planeje a recuperação para imagens ausentes, acionamentos que falharam, câmeras indisponíveis, vistas inacessíveis, erros de calibração, tempos limite do modelo e falhas do robô. Após a recuperação, garanta que o sistema saiba quais vistas continuam válidas e quais precisam ser capturadas novamente.
Perguntas frequentes
O robô altera o ponto de vista do sensor ou do produto, permitindo a cobertura de várias superfícies e receitas flexíveis. Isso acrescenta trabalho de planejamento de movimento, calibração, sincronização e recuperação.
Às vezes, mas a aparência específica de cada vista pode justificar modelos separados ou condicionamento explícito pela vista. Compare as duas abordagens em conjuntos de avaliação fixos e segmentados e considere a complexidade da manutenção.
Use detecção quando a localização e a categoria forem suficientes. Use segmentação quando o formato, o limite ou a área afetarem a decisão final. A medição clássica pode ser melhor para tolerâncias geométricas calibradas.
Associe cada requisito a uma ou mais vistas validadas, monitore a qualidade da imagem e a pose de cada captura e trate uma vista ausente ou inaceitável como indisponível, não como aprovada.
A Ultralytics fornece a camada de percepção treinável e os fluxos de trabalho de suporte para dados, modelos e implantação. A célula completa ainda precisa de aquisição de imagens, controle do robô, calibração, lógica de receitas, combinação de resultados, integração com a qualidade, segurança e suporte.









