كيف توجّه الرؤية الحاسوبية مركبات AMR وAGV والرافعات الشوكية ذاتية القيادة
ما تقدمه الرؤية الحاسوبية لملاحة AMR وAGV والرافعات الشوكية ذاتية القيادة، وكيف تتكامل الكاميرات وLiDAR والعمق، وما موقع السلامة.
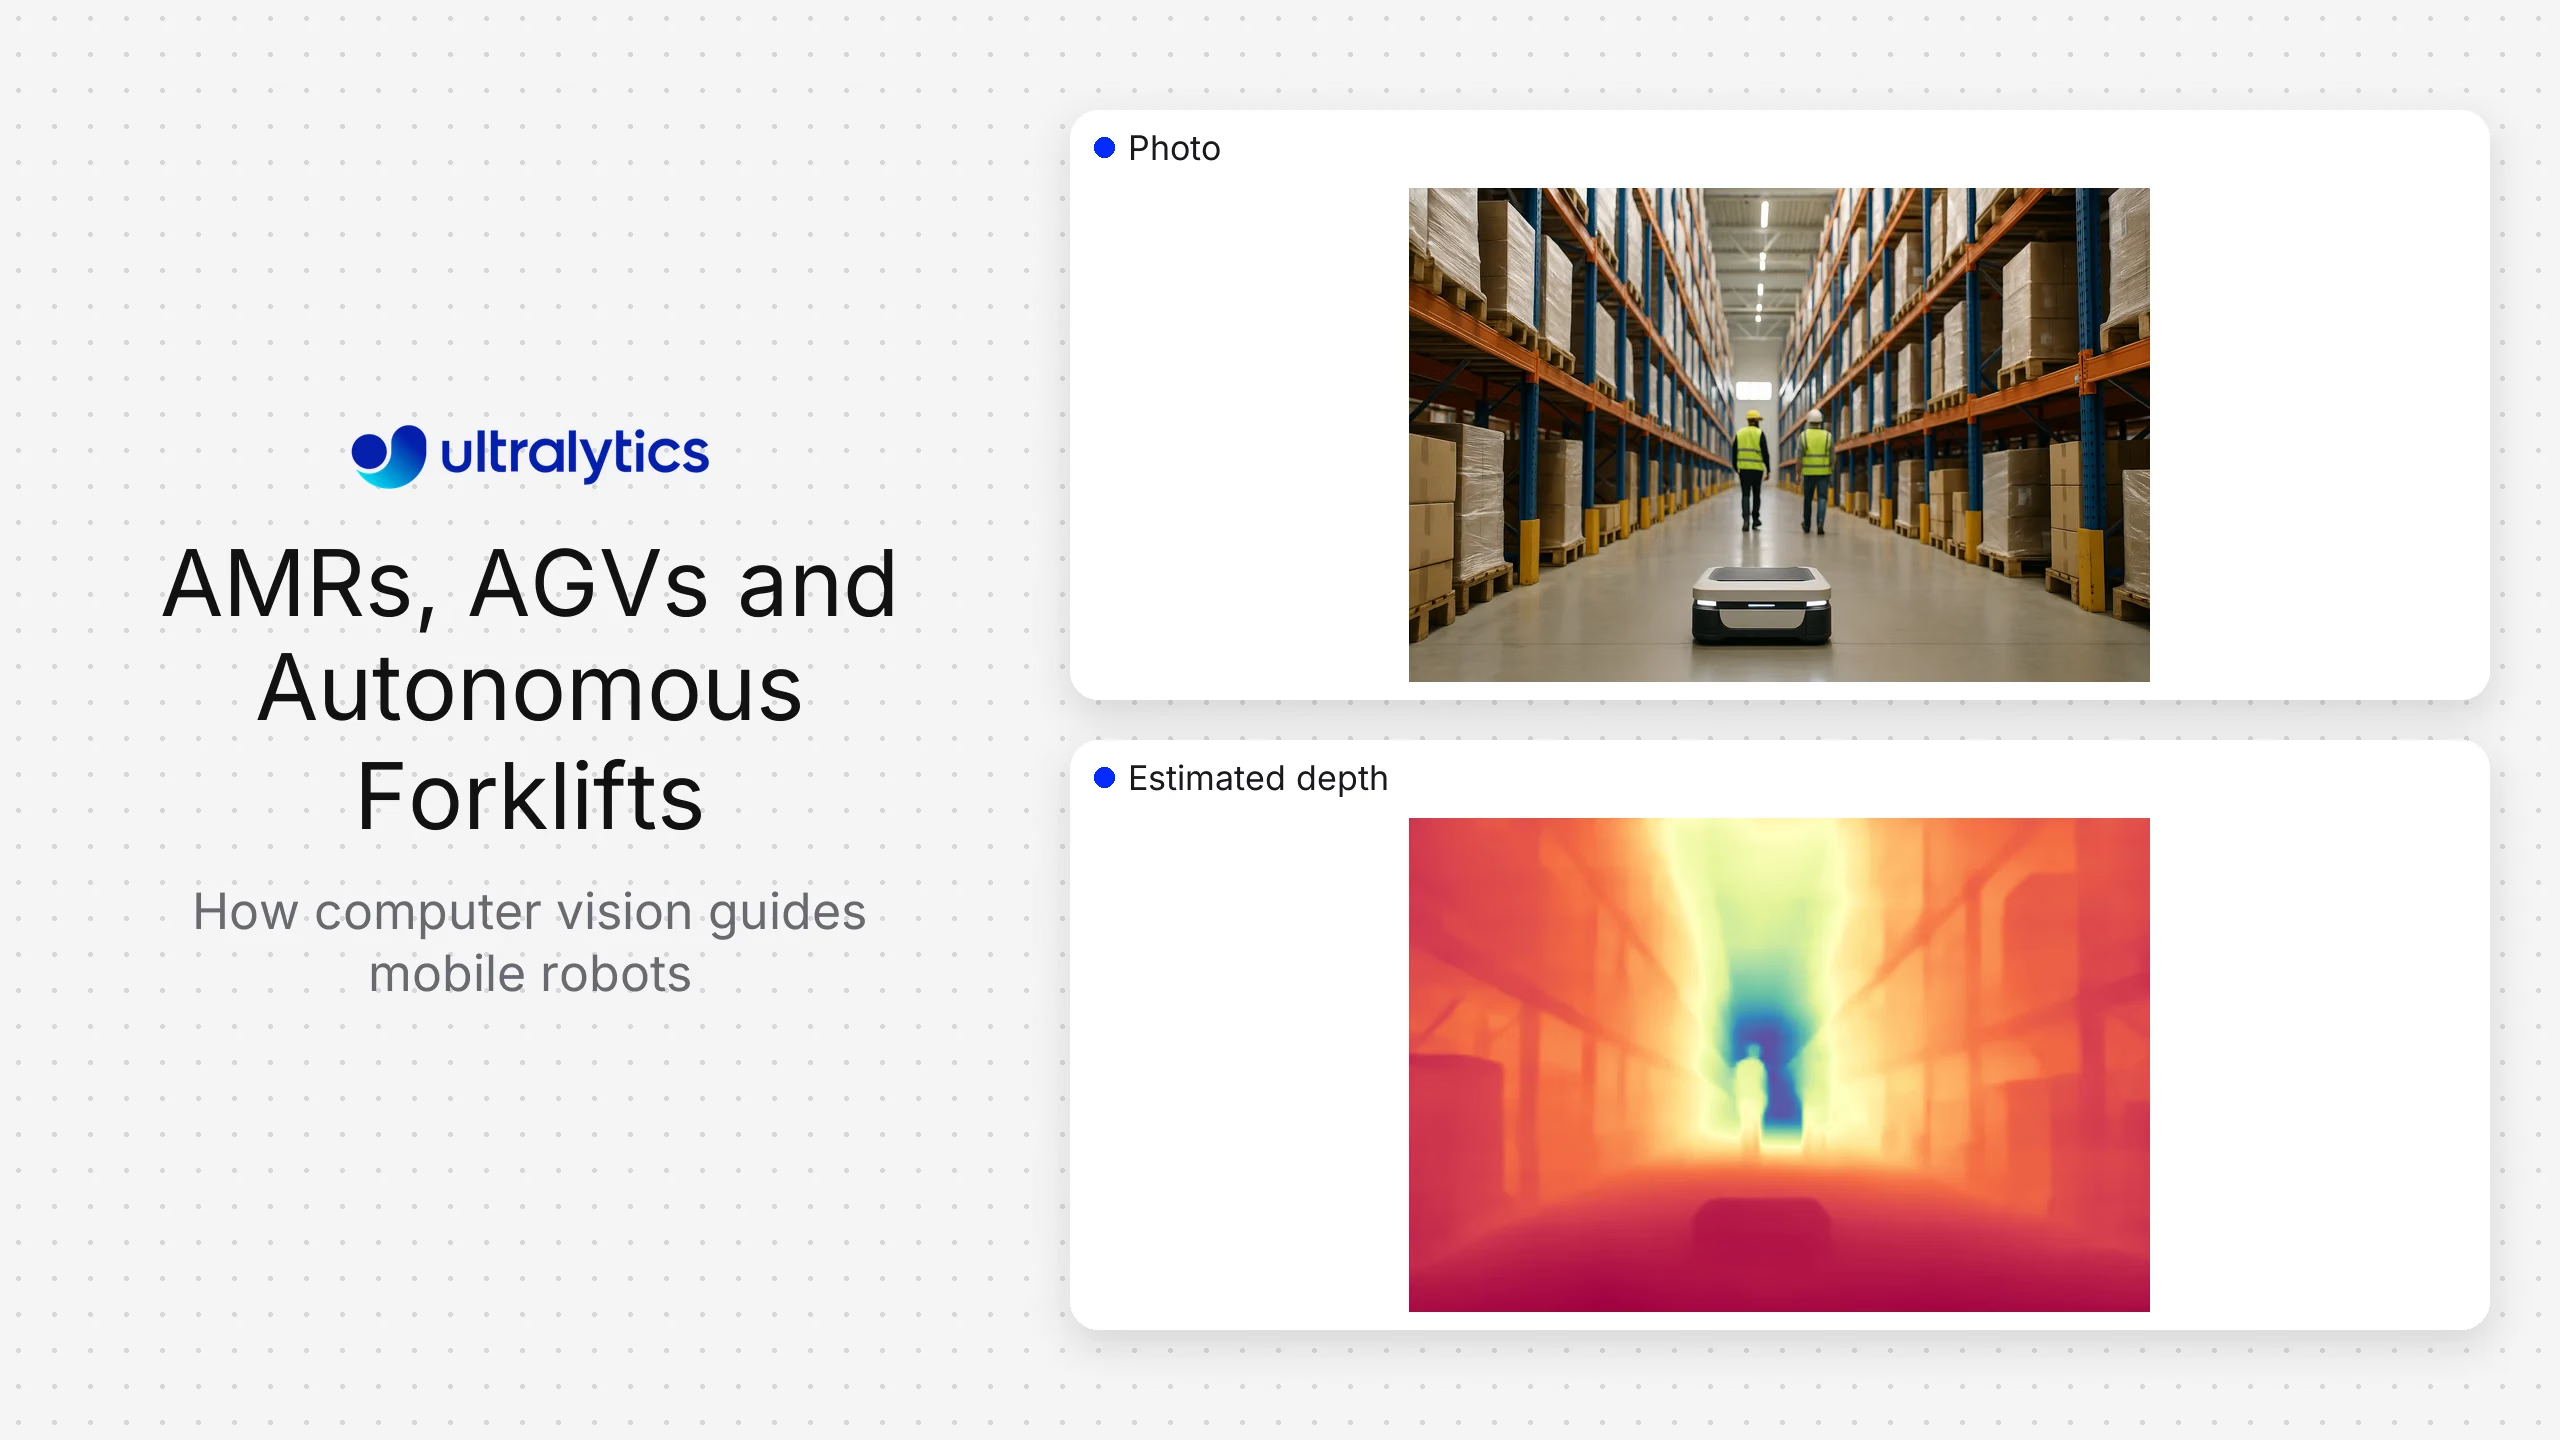
تساعد الرؤية الحاسوبية الروبوتات المتنقلة ذاتية التشغيل والمركبات الموجهة الآلية والرافعات الشوكية ذاتية التشغيل على إدراك الأشخاص والمنصات النقالة والرفوف والحمولات واللافتات ومناطق الأرضية والمركبات الأخرى. ويمكن أن يوفر Ultralytics YOLO مخرجات الكشف والتجزئة وتقدير الوضع والتتبع ضمن منظومة الإدراك هذه. لكنه لا يحل محل تحديد الموقع أو تخطيط المسار أو التحكم بالمركبة أو نظام سلامة معتمد.
عادةً ما تكون أفضل بنية هي دمج المستشعرات. توفر الكاميرات فهمًا دلاليًا ومعلومات غنية عن المظهر. وتوفر مستشعرات الليدار والعمق معلومات هندسية ومدى. وتوفر المشفرات والمستشعرات القصورية معلومات الحركة. ويجمع نظام الملاحة هذه المدخلات وفقًا للمركبة والبيئة وتقييم المخاطر.
تختلف متطلبات AMR وAGV والرافعات الشوكية ذاتية التشغيل#
غالبًا ما تتبع AGV مسارات ثابتة أو شبه ثابتة وتعتمد على بنية تحتية مثل العلامات أو العواكس أو المسارات المرسومة على الخرائط. أما AMR فتخطط عمومًا لمسارات تتجنب العوائق المتغيرة في بيئة ممثلة على خريطة. وتضيف الرافعة الشوكية ذاتية التشغيل متطلبات مناولة الحمولة وهندسة السارية والشوك والحمولات المرتفعة والتفاعل مع المنصات النقالة والرفوف.
لا تستخدم هذه التسميات بديلًا عن المتطلبات. حدّد ما يلي:
- مناطق التشغيل والمسارات المسموح بها.
- سرعة المركبة وسلوك التوقف ونطاق الحمولة.
- فئات الأشخاص والمركبات والأجسام التي يجب إدراكها.
- الإضاءة والطقس والغبار وظروف الأرضيات داخل المباني وخارجها.
- متطلبات تحديد الموقع وسلوك الخرائط.
- النقاط العمياء التي تنشأ عن المركبة والحمولة.
- توافر الشبكة وحدود الحوسبة على متن المركبة.
- متطلبات سلامة الآلات والمركبات وأماكن العمل المعمول بها.
ما الذي تضيفه الرؤية الحاسوبية#
| وظيفة الإدراك | مهمة الرؤية المحتملة | استخدامها في الملاحة | القيد الأساسي |
|---|---|---|---|
| كشف الأشخاص والمركبات | كشف الأجسام وتتبعها | الوعي الدلالي ومنطق السلوك | الكشف ليس افتراضيًا وظيفة حماية مصنفة للسلامة |
| التعرف على المنصات النقالة والرفوف | الكشف أو التجزئة أو النقاط المفتاحية | سياق الإرساء والالتقاط والوضع | يغيّر الحجب وتلف المنصات النقالة مظهرها |
| تقدير المساحة الخالية | التجزئة الدلالية أو العمق | مدخل لتقدير قابلية اجتياز المسار | قد تؤدي انعكاسات الأرضية والهندسة غير المرئية إلى تضليل نظام يعتمد على الكاميرا وحدها |
| مراقبة حالة الحمولة | الكشف أو التصنيف | تأكيد وجود الحمولة ومحاذاتها الظاهرة | يتطلب الوزن والاستقرار غير المرئيين مستشعرات أخرى |
| التعرف على اللافتات والعلامات | الكشف مع فك الترميز | سياق المسار أو سير العمل | تؤثر الأوساخ والتآكل وموضع الرؤية في سهولة القراءة |
| تحديد الموقع بصريًا | تتبّع السمات أو تحديد الموقع ورسم الخرائط بصريًا | تقدير الوضعية | قد تؤدي الممرات المتكررة والمشاهد المتغيرة إلى تقليل الموثوقية |
| حركة الأجسام | تتبّع الأجسام المتعددة | التنبؤ بالمسارات القريبة | تتطلب حركة الكاميرا والاحتجاب دمجًا مدروسًا |
ينبغي أن يستهلك تطبيق الملاحة مشاهدات صريحة موسومة زمنيًا. ويحتاج إلى معرفة إطار الكاميرا وإصدار النموذج ومستوى الثقة وعمر كل نتيجة، كي يتمكن من رفض البيانات القديمة أو غير المتسقة.
الكاميرات وLidar ومستشعرات العمق تقنيات متكاملة#
توفر الكاميرات أحادية العدسة اللون والملمس بتعقيد عتادي منخفض نسبيًا، لكنها لا تقيس العمق المتري مباشرةً. وتقدّر كاميرات الاستريو وكاميرات العمق النشط المسافة ضمن نطاق تشغيلها. أما Lidar فيوفر قياسات هندسية مباشرة، ويمكن أن يظل مفيدًا عند تغير المظهر، مع أن المواد والطقس والهندسة تظل عوامل مؤثرة.
ينبغي أن يستند اختيار المستشعرات إلى تحليل حالات الإخفاق. اسأل عن المخاطر أو خصائص الملاحة التي قد لا تُكتشف إذا حُجب أحد المستشعرات أو تشبّع أو تلوث أو أصبح غير متاح. لا يفيد التكرار إلا عندما تكون أنماط الإخفاق مستقلة بما يكفي، وعندما يعالج منطق الدمج حالات الاختلاف.
يجب أن يراعي موضع الكاميرا الالتفاف والرجوع إلى الخلف وموضع الشوكة والأحمال المتغيرة. تحقّق من مجال الرؤية باستخدام أكبر حمولة مسموح بها وكل وضع من أوضاع الصارية. وأدرج التنظيف والفحص والتحقق من المحاذاة ضمن إجراءات الصيانة.
أنشئ مجموعة بيانات الإدراك من المسارات، لا من صور معزولة#
اجمع بيانات عن ظروف المسارات الكاملة عبر المواقع ونوبات العمل وأنواع الممرات والتقاطعات ومناطق التحميل وحركة الأشخاص والمركبات وحالات الحمولة وظروف الصيانة. وأدرج أمثلة سلبية صعبة، مثل الملصقات والانعكاسات والدمى والمواد المكدسة والمشاهد الجزئية التي تشبه الفئات المستهدفة.
قسّم بيانات التقييم حسب المسار أو الوقت أو الموقع لتجنب وجود إطارات فيديو شبه مكررة في التدريب والاختبار. وأبلغ عن الأداء حسب المسافة والاحتجاب والإضاءة والحركة ونوع الجسم. فقد يخفي المتوسط الواحد الحالات الأهم قرب التقاطعات أو مناطق التحميل.
يمكن أن تدعم منصة Ultralytics وضع التعليقات التوضيحية والتدريب وإدارة الإصدارات لنماذج الإدراك المخصصة من Ultralytics YOLO. ويمكن تشغيل النماذج المُصدَّرة على بيئات التشغيل المدعومة على متن المركبة أو عند الحافة، وفقًا لقيود الحوسبة وزمن الاستجابة للمركبة.
ادمج الإدراك مع ROS 2 أو منظومة روبوتية أخرى#
تنشر عمليات التكامل الروبوتية عادةً عمليات الكشف أو الأقنعة مع الطوابع الزمنية ومعلومات الإطار الإحداثي. وتربط طبقة التحويل إحداثيات الكاميرا بالمركبة. وتستخدم طبقة الملاحة أو السلوك المشاهدات إلى جانب الخرائط ومستشعرات قياس المسافة وقياس الحركة وحالة المهمة.
صمّم مع مراعاة ما يلي:
- مزامنة الوقت بين المستشعرات.
- زمن استجابة محدود ورفض الرسائل القديمة.
- حالات سلامة الكاميرا وسلامة النموذج.
- سلوك صريح عند اختلاف المستشعرات.
- بيانات مسجلة تكفي لإعادة إنشاء حدث.
- مخططات رسائل ومخرجات نماذج ذات إصدارات محددة.
- التنافس على الموارد بين الإدراك وتحديد الموقع والتخطيط.
تجنب ربط الملاحة مباشرةً بمخرجات نموذج غير موثقة. تتيح الواجهة المستقرة تطوير الإدراك دون تغيير سلوك المركبة خفيةً.
حدود السلامة#
يمكن للرؤية الحاسوبية متعددة الأغراض أن تدعم الوعي والقرارات التشغيلية، لكن ينبغي عدم وصفها بأنها جهاز وقائي معتمد. وينبغي أن تندرج وظائف إيقاف المركبة ومجالات الحماية ووظائف الطوارئ والتحقق من السلامة ضمن معمارية السلامة المعمول بها وعملية هندسية ينفذها مختصون.
وثّق ما يحدث عند تعطل النموذج أو الكاميرا أو الحوسبة أو الشبكة. وقد تتطلب الحالة الآمنة خفض السرعة أو التوقف المتحكم به أو تقييد المسار أو الانتقال إلى وضع تشغيل آخر، بحسب تصميم النظام. تحقّق من هذه السلوكيات على المركبة كاملةً.
خطة التقييم#
اختبر الإدراك والملاحة والعمليات كلًا على حدة، ثم اختبرها معًا.
اختبارات الإدراك#
- الكشف وتحديد الموقع حسب المسافة والاتجاه والإضاءة والاحتجاب.
- استمرارية التتبّع أثناء التقاطعات والعوائق المؤقتة.
- الإيجابيات الكاذبة الناتجة عن أجسام الخلفية والانعكاسات.
- الأداء مع الكاميرات المتسخة أو المتحركة من موضعها أو الضبابية أو المحجوبة جزئيًا.
- زمن الاستجابة من البداية إلى النهاية واستخدام الموارد على عتاد الحوسبة المستهدف.
اختبارات الملاحة#
- التقاطعات والممرات الضيقة والاندماج والتجاوز والرجوع إلى الخلف والتحميل.
- عوائق ثابتة ومتحركة عند سرعات تمثيلية.
- تغييرات الخرائط والحواجز المؤقتة وإغلاق المسارات.
- اختلاف المستشعرات وتأخر الرسائل والمدخلات المفقودة.
- التعافي من فقدان تحديد الموقع أو عدم توفر أحد مكونات الإدراك.
الاختبارات التشغيلية#
- التقاط الحمولة ونقلها ووضعها عبر أنواع مختلفة من المنصات.
- السلوك مع الأحمال المرتفعة أو الحاجبة للرؤية.
- تغييرات نوبات العمل والشحن وبدء التشغيل وإيقافه والصيانة.
- إعادة بناء الحوادث والرجوع إلى إصدار سابق من النموذج.
قِس إتمام المهام والتدخلات وتأخيرات المسارات ووقت عدم التوفر وأخطاء الإدراك وسلوك التعافي. لا تستنتج سلامة الملاحة من دقة النموذج وحدها.
خيارات النشر#
يقلل الاستدلال على متن المركبة الاعتماد على اتصال الشبكة، ويمكنه إبقاء بيانات المستشعرات عالية المعدل داخل المركبة. لكنه يتطلب تحديثات برمجية مضبوطة ومراقبة الموارد وإدارة التخزين ودعم العتاد عبر الأسطول.
قد تبسّط الخدمات المركزية إدارة النماذج وتجميع بيانات المراجعة، لكن ينبغي أن يراعي سلوك المركبة في الزمن الحقيقي زمن استجابة الشبكة وانقطاعها. ويمكن للتصميم الهجين تشغيل الإدراك الفوري على متن المركبة، مع إدارة مركزية لعناصر النموذج المعتمدة والبيانات الوصفية وأمثلة المراجعة المختارة.
استخدم إصدارات مرحلية. ابدأ بإعادة تشغيل البيانات المسجلة، ثم منطقة اختبار، فمشاهدات ظلّية، فعمليات مقيّدة، ثم مجموعة فرعية مضبوطة من الأسطول قبل التعميم. واحتفظ بنموذج وإعدادات معروفَي الصلاحية للرجوع إليهما.
الأسئلة الشائعة
يقدّر التحديد البصري المتزامن للموقع ورسم الخرائط حركة الكاميرا أثناء إنشاء خريطة من السمات البصرية أو استخدامها. وهو أحد أساليب تحديد الموقع، ويمكن دمجه مع القياسات بالقصور الذاتي أو العجلات أو Lidar أو غيرها.
يناسب الاستدلال على متن المركبة الحالات التي يكون فيها انخفاض زمن الاستجابة أو محلية البيانات أو التشغيل أثناء انقطاع الشبكة مهمًا. تحقّق من قدرة عتاد الحوسبة المستهدف على مواصلة تنفيذ عبء العمل الكامل، ومن إمكانية دعم تحديثات الأسطول ومراقبته.
اكتشف المدخلات المفقودة أو القديمة أو الضبابية أو المحجوبة أو المتحركة من موضعها أو غير المعقولة، ومرّر هذه الحالة إلى سلوك محدد للمركبة. ويجب تصميم الاستجابة والتحقق منها بوصفهما جزءًا من النظام الكامل.









