اختيار الجهاز الطرفي المناسب لمشروع الرؤية الحاسوبية لديك
تعرّف على كيفية اختيار الجهاز الطرفي المناسب لمشروع الرؤية الحاسوبية لديك بناءً على الأداء، وكفاءة استهلاك الطاقة، ومتطلبات النشر.
أصبح الذكاء الاصطناعي على الحافة بسرعة أحد أكبر الاتجاهات في الذكاء الاصطناعي والرؤية الحاسوبية. فهو يجلب الذكاء الآني مباشرةً إلى الأجهزة بدلاً من الاعتماد على الحوسبة السحابية، حيث تُرسل البيانات إلى موقع آخر لمعالجتها. ومن المتوقع في الواقع أن تبلغ قيمة سوق الذكاء الاصطناعي على الحافة العالمي نحو 143.06 مليار دولار بحلول عام 2034.
بفضل التطورات التقنية الحديثة، يعيد الذكاء الاصطناعي على الحافة تعريف الأتمتة الآنية القائمة على الرؤية في العديد من الصناعات. ويُعد فحص الجودة في التصنيع مثالاً رائعاً على ذلك.
هنا، تحلل كاميرات الذكاء الاصطناعي للرؤية المنتجات باستمرار على حزام ناقل. ويمكن استخدامها لاكتشاف العيوب والحالات الشاذة بسرعة. ويكتسب ذلك أهمية خاصة في الصناعات التي تتطلب دقة عالية، مثل صناعة الأدوات الجراحية.
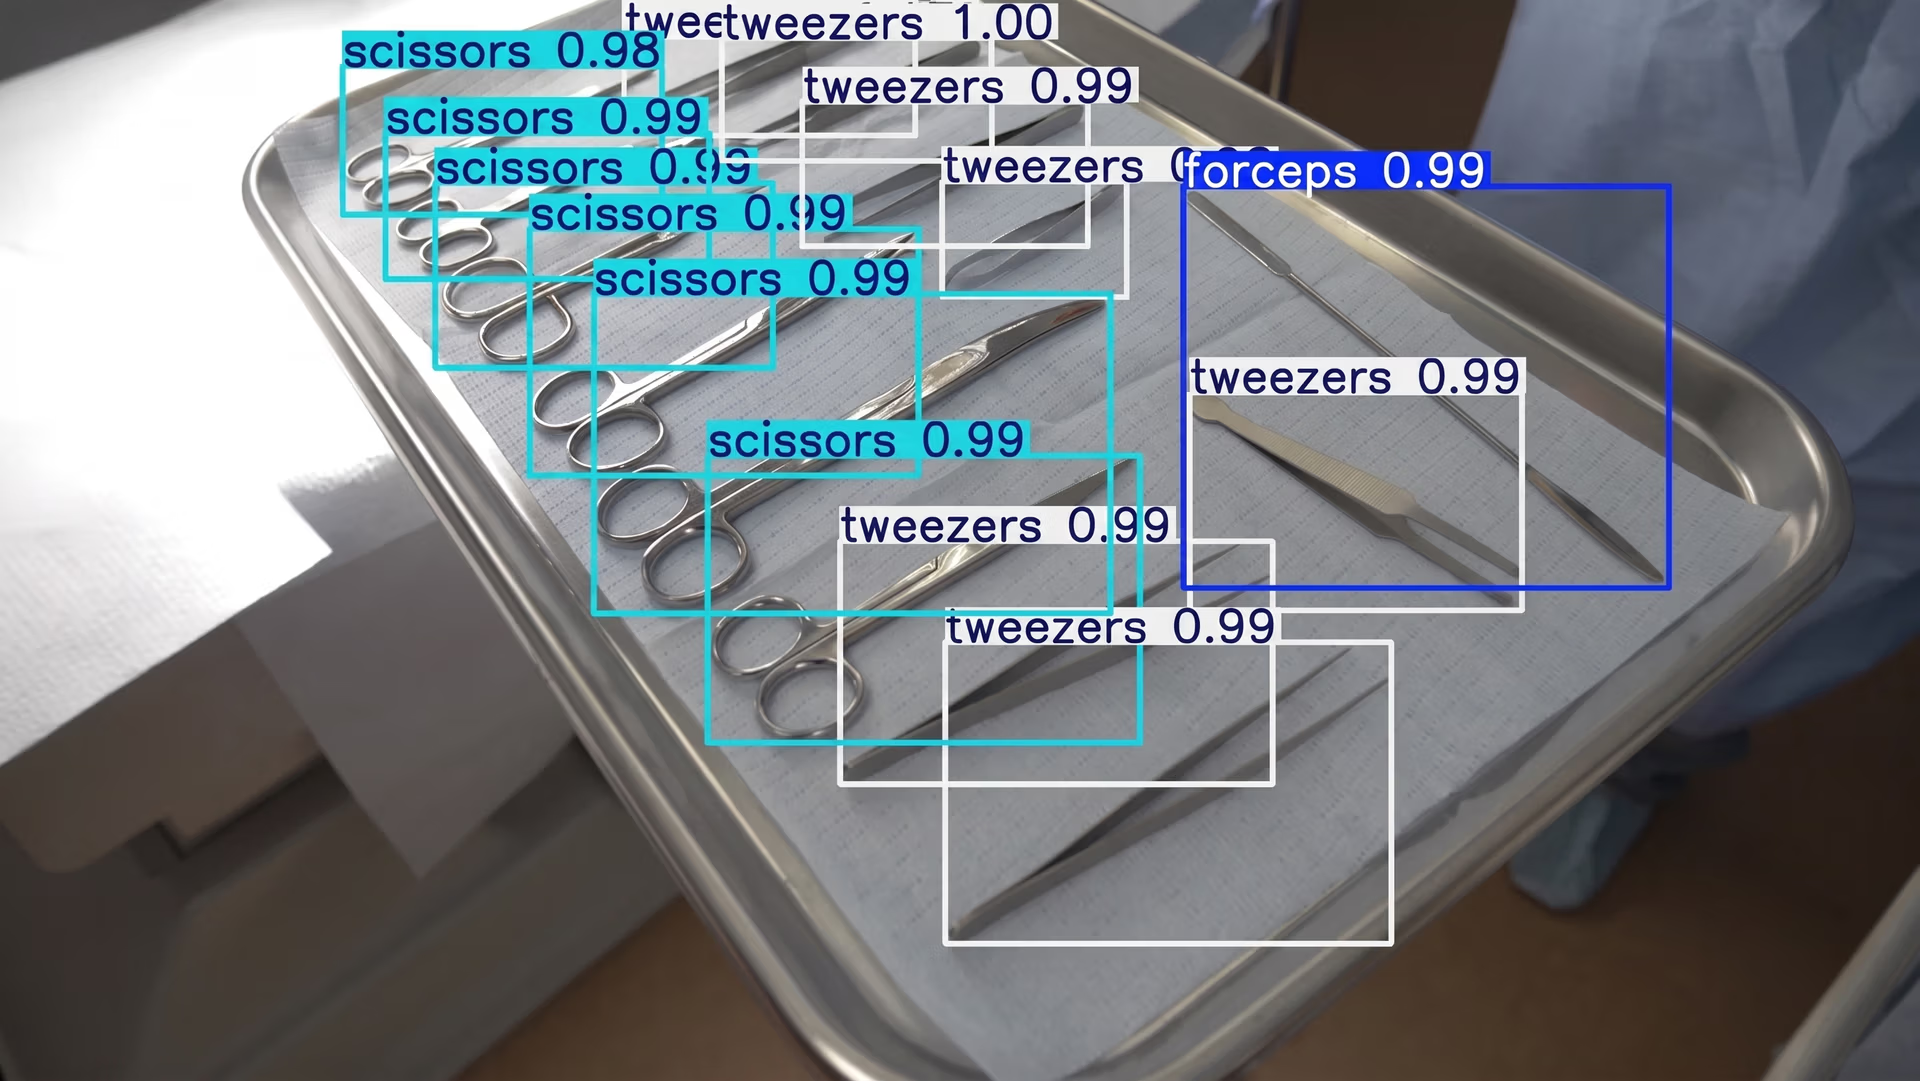
الشكل 1. مثال على استخدام الذكاء الاصطناعي للرؤية لاكتشاف الأدوات الجراحية
لكن ما أجهزة الحافة تحديداً؟ هي أنظمة عتادية قادرة على تشغيل نماذج الذكاء الاصطناعي ونماذج الرؤية الحاسوبية، مثل Ultralytics YOLO26، في المكان الذي تُولَّد فيه البيانات أو بالقرب منه.
قد يكون ذلك على أرضية مصنع، أو داخل كاميرا ذكية، أو على متن مركبات ذاتية القيادة. ومن خلال إجراء الاستدلال محلياً، تتيح هذه الأجهزة أوقات استجابة أسرع. كما تقلل استخدام النطاق الترددي، لأن البيانات المرئية لا تحتاج إلى بثها إلى السحابة.
ومع ذلك، قد يكون اختيار جهاز الحافة المناسب لمشروع الرؤية الحاسوبية أمراً معقداً. فقد لا تكون الأجهزة التي تعمل جيداً في بيئة معينة مناسبة لبيئة أخرى.
فعلى سبيل المثال، قد لا يعمل جهاز يحقق أداءً موثوقاً على أرضية مصنع في عمليات فحص الطائرات المسيّرة، حيث تختلف قيود الوزن والطاقة اختلافاً كبيراً. ويمكن أن يؤدي اختيار الجهاز الخطأ إلى زيادة التكاليف، وإبطاء عمليات الإطلاق، وتعقيد التوسع.
لذلك ينبغي للفرق تقييم عوامل مثل حجم الجهاز، ونطاق الطاقة، والحدود الحرارية، والتوافر الصناعي، بدلاً من الاكتفاء بقوة الحوسبة. في هذه المقالة، سنستكشف الذكاء الاصطناعي على الحافة وكيفية اختيار جهاز الحافة المناسب لتطبيق الرؤية الحاسوبية الخاص بك. لنبدأ!
الفوائد الرئيسية لاستخدام أجهزة الحافة#
قبل أن نتعمق في كيفية اختيار جهاز الحافة المناسب لمشروع الذكاء الاصطناعي للرؤية الخاص بك، دعونا نتراجع خطوة لمناقشة بعض مزايا استخدام أجهزة الحافة لمشاريع الذكاء الاصطناعي للرؤية.
فيما يلي بعض الفوائد الرئيسية لنشر الذكاء الاصطناعي للرؤية على الحافة:
- أداء آنٍ: تُعالَج البيانات في مكان نشر الكاميرا أو بالقرب منه، ما يتيح استجابات فورية لحالات استخدام مثل اكتشاف العيوب، ومراقبة السلامة، والروبوتات. ويدعم هذا المعالجة المحلية اتخاذ القرارات في الوقت الفعلي، ما يسمح للأنظمة بالتفاعل فوراً مع الظروف المتغيرة دون الاعتماد على الاتصال السحابي.
- تكلفة نطاق ترددي أقل: بدلاً من بث الفيديو الخام إلى السحابة، تنقل أجهزة الحافة البيانات الوصفية أو التنبيهات أو الرؤى ذات الصلة فقط. ويقلل ذلك بدرجة كبيرة حمل الشبكة ونفقات التخزين السحابي.
- تعمل دون اتصال: يمكن لمعظم أنظمة الحافة مواصلة التشغيل حتى مع اتصال إنترنت غير مستقر أو محدود، وهو أمر شائع في المصانع والمستودعات والبيئات النائية.
- خصوصية أفضل: تبقى بيانات الفيديو في الموقع، ما يسهل تلبية متطلبات الخصوصية والامتثال، مع تقليل تعرّض المعلومات الحساسة.
- تتوسع بسهولة عبر مواقع عديدة: تقلل معماريات الحافة الاعتماد على البنية التحتية السحابية المركزية. ويتيح ذلك للفرق تكرار الإعداد نفسه عبر مواقع متعددة مع الحفاظ على أداء متسق.
فهم متطلبات تطبيقك#
تتمثل الخطوة الأولى في اختيار جهاز الحافة المناسب في فهم ما يحتاج إليه تطبيقك فعلياً. وينبغي أن تتوافق الأجهزة التي تختارها مع المهام المتوقعة من النظام، وسرعة تشغيله المطلوبة، ومكان نشره.
يمكنك البدء بتحديد متطلبات الأداء. فبينما تتطلب بعض الحلول استدلالاً آنياً للذكاء الاصطناعي بمعدل FPS مرتفع (إطار في الثانية)، يمكن لحلول أخرى معالجة الإطارات في مجموعات أو دفعات.
تؤدي تعقيدات النموذج وحجمه دوراً مهماً أيضاً. وغالباً ما يمكن تشغيل نماذج اكتشاف الأجسام خفيفة الوزن على أجهزة أصغر وأقل استهلاكاً للطاقة، بينما تتطلب النماذج الثقيلة أو الأكثر تعقيداً، أو خطوط المعالجة متعددة المراحل، قدرة حوسبية وذاكرة أكبر.
بعد ذلك، ضع إعداد بياناتك في الاعتبار. ويشمل ذلك دقة الكاميرا، ومعدل الإطارات، وعدد التدفقات المتوازية، وأنواع المستشعرات مثل RGB أو الحرارية أو مستشعرات العمق. وتؤثر هذه العوامل مباشرةً في النطاق الترددي، ومعدل النقل، واستخدام الذاكرة، والحمل الإجمالي للنظام.
المفاضلة بين الدقة وزمن الاستجابة#
إلى جانب متطلبات الأجهزة والبيانات، يؤدي اختيار النموذج دوراً حاسماً في الأداء الإجمالي للنظام. وتنطوي معظم عمليات النشر على الحافة على مفاضلة بين زمن الاستجابة والدقة. فعادةً ما تكون النماذج الأعلى دقة أكثر كثافة من الناحية الحسابية، وقد تزيد زمن الاستدلال.
أما النماذج الأسرع فقد تضحي ببعض الدقة. والهدف هو إيجاد التوازن المناسب بين السرعة والدقة استناداً إلى حالة الاستخدام والقيود التشغيلية الخاصة بك.
فعلى سبيل المثال، تُستخدم أنظمة الرؤية الحاسوبية في خطوط إنتاج الأغذية المؤتمتة لفحص المنتجات قبل تغليفها وشحنها. ويجب أن تعمل هذه الأنظمة في الوقت الفعلي لتجنب إبطاء الحزام الناقل.
لنتأمل خط تجميع البيتزا، حيث يحتاج النظام إلى التحقق من احتواء كل بيتزا على المكونات الصحيحة. ويمكن لنموذج مثل Ultralytics YOLO26 اكتشاف البيتزا ومكوناتها في الوقت الفعلي، وتحديد المكونات الناقصة أو غير الصحيحة. وفي هذا السيناريو، يجب أن يكون النموذج دقيقاً بما يكفي لاكتشاف الأخطاء، وسريعاً بما يكفي لمواكبة سرعات الإنتاج على أجهزة الحافة.
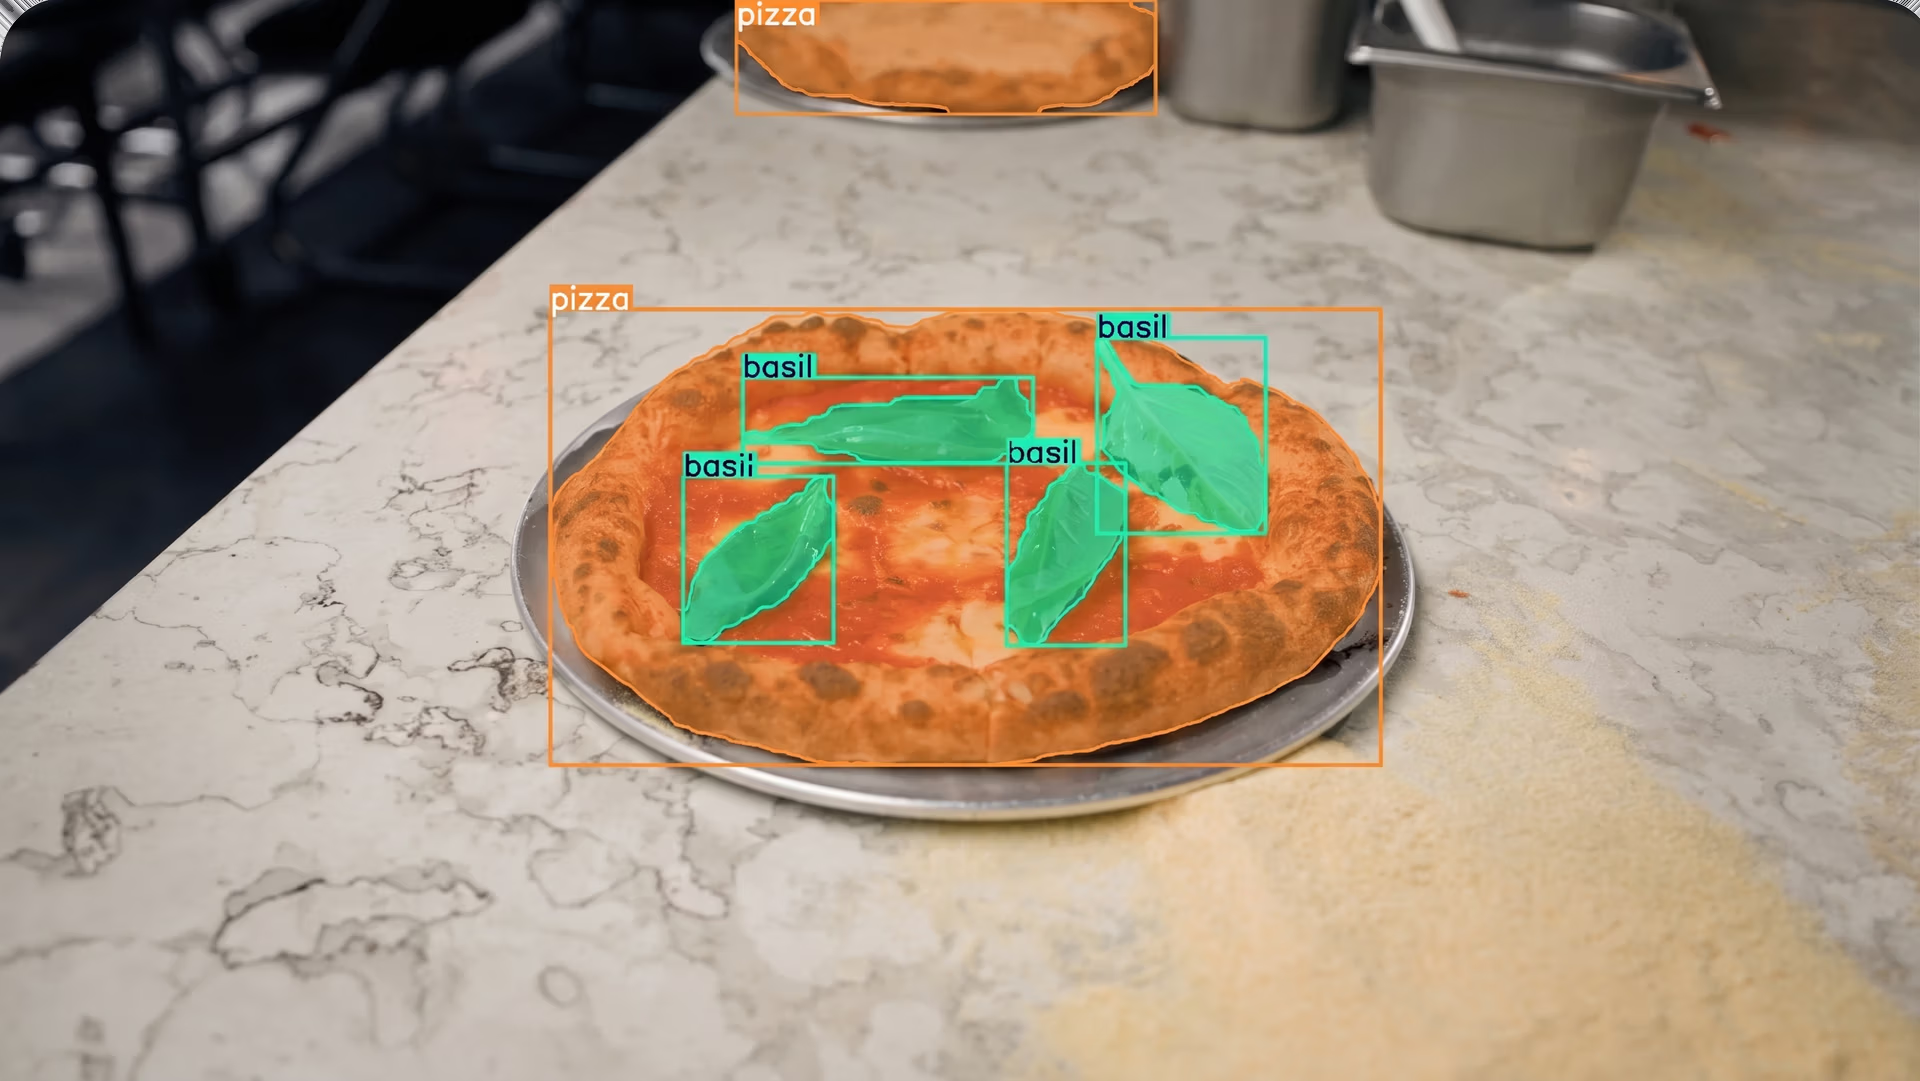
الشكل 2. استخدام Ultralytics YOLO26 لاكتشاف بيتزا ومكوناتها وتقسيمها.
ضع حجم جهاز الحافة في الاعتبار#
بصرف النظر عن أداء الحوسبة، يُعد الحجم المادي لجهاز الحافة عاملاً مهماً آخر في تخطيط النشر. ويؤثر عامل الشكل للجهاز (حجمه المادي، وشكله، وأسلوب تثبيته، وواجهات التوسعة) مباشرةً في مدى سهولة دمجه في البيئة وفي أدائه في الظروف الواقعية.
أنواع أجهزة الذكاء الاصطناعي على الحافة وعوامل شكلها#
تتوفر أجهزة الذكاء الاصطناعي على الحافة في عوامل شكل عديدة، بدءاً من الخوادم الكاملة المثبتة على الرفوف وبطاقات تسريع التوصيل البيني للمكونات الطرفية السريع (PCIe)، وصولاً إلى وحدات M.2 المدمجة، ومنصات النظام على وحدة (SoM)، وأجهزة الكمبيوتر أحادية اللوحة (SBCs)، والكاميرات الذكية، بل وحتى مستشعرات الرؤية الذكية المزودة بمعالجة للذكاء الاصطناعي على الشريحة. ويوفر كل تنسيق مفاضلات مختلفة في الأداء، وكفاءة الطاقة، والتصميم الحراري، وتعقيد التكامل.
يرتبط حجم الجهاز ارتباطاً وثيقاً بمتطلبات التبريد، وتوافر الطاقة، ومعمارية النظام الإجمالية. وعادةً ما تدعم الأنظمة الأكبر، مثل أجهزة الكمبيوتر الصناعية المثبتة على الرفوف أو محطات العمل البرجية، وحدات GPU كاملة الارتفاع من نوع PCIe، وبطاقات توسعة متعددة، وتبريداً نشطاً. وتناسب هذه المنصات معالجة كاميرات متعددة، أو مراكز الحافة المركزية، أو تحليلات الفيديو عالية معدل النقل.
وعلى النقيض، صُممت عوامل الشكل المدمجة مثل مسرّعات M.2، ووحدات SoM المثبتة على لوحات ناقلة مخصصة، وأجهزة SBC، والكاميرات الذكية المتكاملة، للبيئات محدودة المساحة. وغالباً ما تعطي هذه الأجهزة الأصغر الأولوية لكفاءة الطاقة والتبريد السلبي، ما يجعلها مثالية للأنظمة المضمنة، والروبوتات المتنقلة، والطائرات المسيّرة، والأكشاك، ووحدات الفحص الموزعة.
وعلى أقصى طرف من التصغير، تعتمد بعض عمليات النشر على مستشعرات الرؤية الذكية أو المنصات القائمة على المتحكمات الدقيقة (TinyML)، حيث يُجرى الاستدلال مباشرةً على مستشعر الصور أو المعالج منخفض الطاقة. وتقلل هذه الأنظمة بدرجة كبيرة البصمة المادية واستهلاك الطاقة، لكنها تناسب عادةً أعباء العمل الأضيق والمحسّنة بدرجة كبيرة.
تؤدي هذه الاختلافات في الحجم، والوحداتية، ونموذج التكامل عموماً إلى فئتين شائعتين لنشر الحافة: عمليات النشر القابلة للتوسع وعمليات النشر محدودة المساحة. ويعالج كل نهج قيوداً مختلفة في الأداء والطاقة والبيئة، مع التأثير في قابلية الصيانة طويلة الأمد وتصميم النظام.
عمليات النشر القابلة للتوسع#
تُستخدم مسرّعات PCIe وأجهزة الكمبيوتر الشخصية (PCs) المثبتة على الرفوف أو الصناعية عادةً عندما يتطلب المشروع قدرة حوسبية عالية أو يحتاج إلى معالجة البيانات من كاميرات متعددة في الوقت نفسه. ومسرّع PCIe هو بطاقة عتادية تُثبت داخل جهاز كمبيوتر أكبر عبر فتحة PCIe.
ويضيف موارد حوسبية مخصصة، مثل وحدة معالجة الرسومات (GPU) أو مسرّع ذكاء اصطناعي آخر، لزيادة قدرة النظام على التعامل مع أعباء عمل الذكاء الاصطناعي. ويشبه ذلك الطريقة التي تحسن بها بطاقة الرسومات الأداء في جهاز كمبيوتر مكتبي.
أجهزة الكمبيوتر المثبتة على الرفوف أو الصناعية هي أنظمة أكبر ومحصّنة مصممة للتشغيل المستمر في بيئات مثل المصانع، وأرضيات الإنتاج، وغرف التحكم. وتوفر مساحة أكبر للتبريد، وتوسعة الأجهزة، والمكونات الأعلى قدرة، ما يجعلها مناسبة تماماً لأعباء العمل الصعبة مثل فحص الجودة عبر كاميرات متعددة أو تحليلات الفيديو واسعة النطاق.
عمليات النشر محدودة المساحة#
تشيع عمليات النشر محدودة المساحة في البيئات التي يتعين فيها على جهاز الحافة العمل ضمن قيود مادية أو حرارية أو قيود طاقة صارمة. ويشمل ذلك غالباً الكاميرات الذكية المثبتة على خطوط الإنتاج، والروبوتات المتنقلة، والطائرات المسيّرة، والأكشاك، أو أنظمة الفحص المدمجة.
في هذه الحالات، يجب أن تكون الأجهزة صغيرة وخفيفة وفعالة في استهلاك الطاقة، مع الاستمرار في تقديم أداء موثوق للذكاء الاصطناعي. ومن خياري الأجهزة الشائعين لهذه العمليات وحدات M.2 وأجهزة الكمبيوتر أحادية اللوحة.
وحدة M.2 هي بطاقة توسعة مدمجة تتسع داخل فتحة M.2 في نظام مضيف. وبينما يُعد M.2 مجرد عامل شكل ومعيار واجهة، صُممت بعض الوحدات خصيصاً لتسريع الذكاء الاصطناعي.
تتيح وحدات تسريع الذكاء الاصطناعي هذه للأجهزة الصغيرة تشغيل نماذج الرؤية الحاسوبية بكفاءة أكبر دون زيادة كبيرة في الحجم أو استهلاك الطاقة. وغالباً ما تُدمج مسرّعات M.2 في الأنظمة المضمنة التي لا يكون من العملي فيها إضافة بطاقة توسعة PCIe كاملة الحجم.
في المقابل، جهاز الكمبيوتر أحادي اللوحة هو جهاز كمبيوتر كامل مبني على لوحة دوائر واحدة. وهو يدمج وحدة المعالجة المركزية، والذاكرة، وواجهات التخزين، ووصلات الإدخال/الإخراج (I/O) في عامل شكل مدمج. وبما أن كل شيء موجود على لوحة واحدة، تُستخدم أجهزة SBC على نطاق واسع في التطبيقات المضمنة وتطبيقات الحافة حيث تكون المساحة محدودة وتكون البساطة مهمة.
وعلى الرغم من أن الأنظمة محدودة المساحة توفر عادةً أداءً حوسبياً خاماً أقل من الأنظمة الأكبر المثبتة على الرفوف، فإنها تتيح إجراء الاستدلال على الجهاز بالقرب من مكان توليد البيانات. ويقلل ذلك زمن الاستجابة، ويخفض استخدام النطاق الترددي، ويحسن مرونة النشر في البيئات التي لا تتسع للأجهزة الأكبر.
تسريع مخصص للذكاء الاصطناعي للرؤية المضمنة#
يركز العديد من موردي الأجهزة تحديداً على تسريع الذكاء الاصطناعي المدمج والفعال في استهلاك الطاقة للرؤية المضمنة. فعلى سبيل المثال، تقدم Axelera AI مسرّعات وحدة معالجة الذكاء الاصطناعي Metis® (AIPU) في عوامل شكل متعددة، بما في ذلك بطاقات PCIe، ووحدات M.2، ولوحات الحوسبة المتكاملة لعمليات النشر محدودة المساحة.
من خلال التكامل مع Ultralytics، يمكن تصدير نماذج YOLO المدعومة، مثل Ultralytics YOLOv8 وYOLO26، إلى تنسيق Axelera باستخدام حزمة Ultralytics Python، وتحسينها عبر Voyager SDK، الذي يتولى التجميع والتكميم INT8 لإجراء استدلال فعال على الحافة.
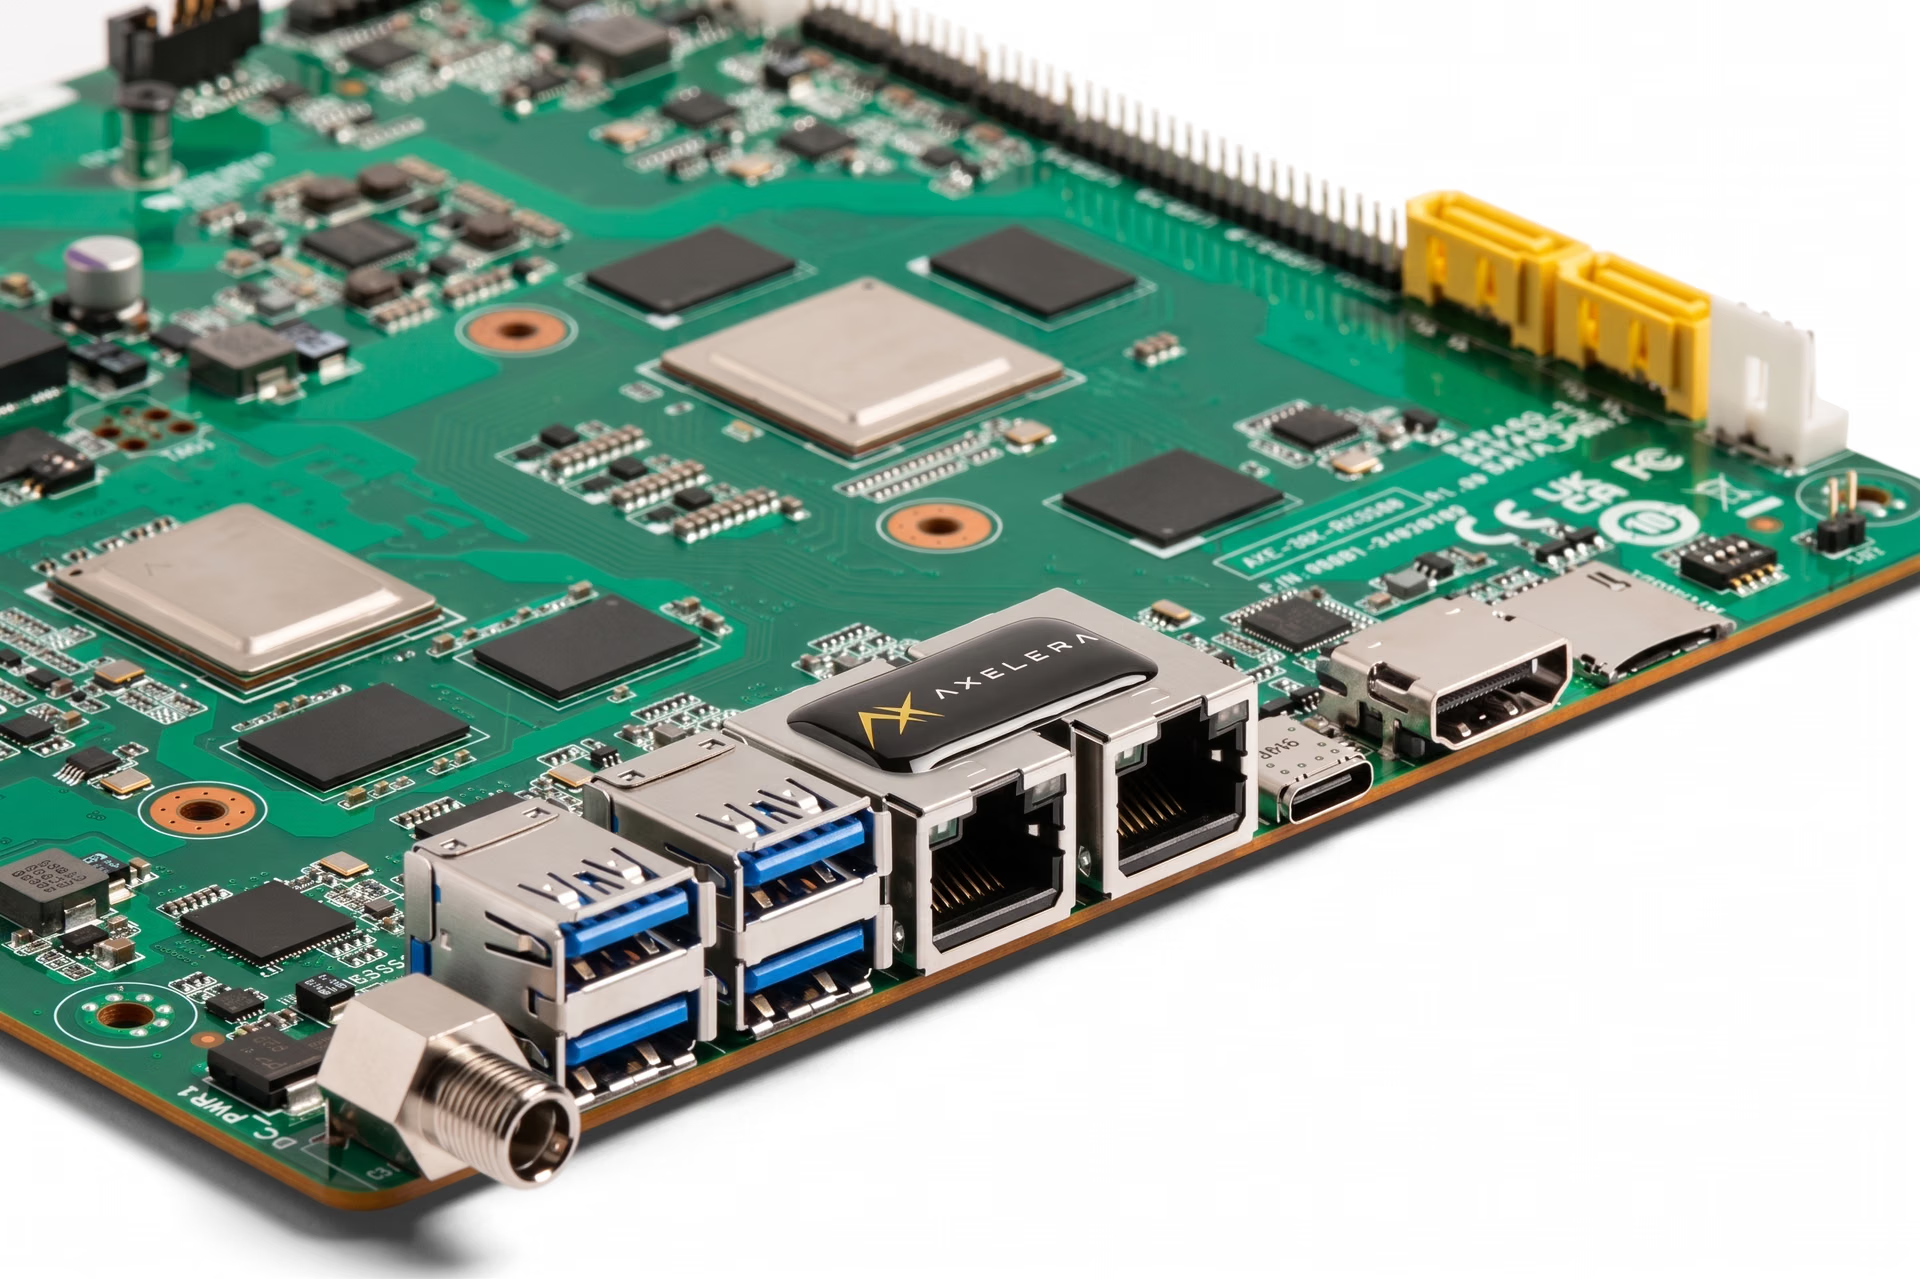
الشكل 3. نظرة على وحدة معالجة الذكاء الاصطناعي Metis من Axelera AI (المصدر)
ضع استهلاك الطاقة في الحسبان#
يُعد استهلاك الطاقة قيداً رئيسياً أيضاً في عمليات نشر الحافة، لأنه يؤثر مباشرةً في توليد الحرارة ومتطلبات التبريد. ويحدد ما إذا كان النظام قادراً على العمل بشكل موثوق داخل حاويات محكمة الإغلاق أو أغلفة صناعية مدمجة.
ويصبح ذلك بالغ الأهمية خصوصاً في البيئات التي تعمل بالبطاريات، مثل الروبوتات المتنقلة والطائرات المسيّرة ومحطات المراقبة عن بُعد، حيث يؤثر كل واط (W) في مدة التشغيل واستقرار النظام الإجمالي.
تندرج معظم أجهزة الحافة ضمن ثلاث فئات عامة للطاقة. وفيما يلي نظرة أقرب على كل منها:
- الأجهزة منخفضة الطاقة (<10W): تُستخدم عادةً في الأنظمة المضمنة التي تتطلب حجماً مدمجاً وتبريداً سلبياً.
- الأجهزة متوسطة المدى (10–50W): تشيع هذه الأجهزة في بوابات الحافة ونقاط النهاية في المصانع التي تتطلب معدل نقل أعلى مع الاستمرار في العمل ضمن حدود حرارية مضبوطة.
- الأجهزة عالية الطاقة (>50W): تكون هذه الأجهزة عادةً مسرّعات PCIe أو أجهزة كمبيوتر صناعية مصممة لمعالجة كاميرات متعددة وأعباء العمل الثقيلة. وغالباً ما تقترن بتبريد نشط وحاويات أكبر.
من المهم أن تضع في اعتبارك أن خصائص أعباء العمل تؤدي دوراً رئيسياً في تحديد فئة الطاقة المناسبة. فمعدلات الإطارات الأعلى، ونماذج الرؤية الأكبر، وتدفقات الكاميرات المتوازية المتعددة، تزيد جميعها الطلب على الحوسبة، ما يرفع بدوره استهلاك الطاقة.
يركز العديد من موردي الأجهزة اليوم على تسريع الذكاء الاصطناعي الفعال في استهلاك الطاقة. فعلى سبيل المثال، صُممت وحدات DEEPX الطرفية لإجراء استدلال منخفض الطاقة في عمليات نشر الحافة. كما توفر معالجات Intel ميزات لإدارة الطاقة وتوسيع نطاقها، تتيح ضبط الأداء استناداً إلى المتطلبات البيئية ومتطلبات أعباء العمل.
ضع التوافر الصناعي ودعم دورة الحياة في الحسبان#
لنفترض أنك أكملت بنجاح عملية نشر تجريبية. فالنموذج يحقق أداءً جيداً، والأجهزة تلبي متطلبات الأداء، والنظام يعمل بشكل موثوق أثناء الاختبار.
يتمثل التحدي التالي في توسيع نطاق هذا الحل إلى مرحلة الإنتاج الكامل. وهنا يصبح التوافر الصناعي ودعم دورة الحياة أمرين حاسمين.
يُتوقع من معظم أنظمة الحافة أن تعمل باستمرار لسنوات. وينطوي اختيار أجهزة قد يتوقف إنتاجها بعد وقت قصير من الإطلاق على مخاطر كبيرة. وحتى إذا حقق الجهاز أداءً جيداً أثناء المرحلة التجريبية، فقد يصبح عبئاً إذا وصل إلى نهاية عمره الافتراضي أو أصبح من الصعب الحصول عليه عند بدء الإنتاج.
يمكن أن تؤدي دورات الحياة القصيرة في السوق إلى اضطرابات في سلسلة التوريد، وزيادة تكاليف الصيانة، وفرض إعادة تصميم غير متوقعة. وفي عمليات النشر متعددة المواقع، قد يؤدي استبدال المكونات غير المتاحة إلى إبطاء التوسع وتعقيد إدارة النظام.
توفر الأجهزة المصممة للاستخدام الصناعي عادةً جداول إنتاج أطول، وسياسات أوضح لدورة الحياة، ودعماً مستمراً للبرامج الثابتة أو البرمجيات. ويسهل هذا الاستقرار توسيع عمليات النشر دون تغييرات كبيرة في الأجهزة أثناء الدورة.
قبل اعتماد جهاز الحافة نهائياً، يمكن للفرق مراجعة خارطة طريق منتجات الشركة المصنّعة، والتزامات دورة الحياة، واستراتيجية الدعم طويلة الأمد.
أهمية خبرة الفريق وسهولة الاستخدام#
يعتمد اختيار جهاز الحافة ونشره أيضاً على خبرة فريقك. فبعض المنصات أسهل في الاستخدام وتوفر وثائق واضحة، وخطوات إعداد بسيطة، وأدوات جاهزة للاستخدام. بينما توفر منصات أخرى تحكماً أكبر في الأداء، لكنها تتطلب معرفة تقنية أعمق ووقتاً أطول للتحسين وتصحيح الأخطاء.
فعلى سبيل المثال، تجعل حزمة Ultralytics Python تدريب نماذج مثل YOLO26 واختبارها ونشرها أمراً مباشراً. وهي تبسط المهام الشائعة، كما تدعم تصدير النماذج إلى تنسيقات مختلفة مستخدمة في عمليات نشر الحافة. ويسهل ذلك على الفرق الانتقال من التطوير إلى الأجهزة الواقعية دون إعادة بناء سير العمل من الصفر.
بالنسبة إلى الفرق الأقل خبرة بالذكاء الاصطناعي على الحافة، يمكن لنظام برمجي قوي وموثق جيداً أن يقلل وقت التطوير ومخاطر النشر. وقد تفضل الفرق الأكثر خبرة المنصات التي تتيح تخصيصاً وضبطاً دقيقاً أعمق، خصوصاً في التطبيقات التي تتطلب معالجة كاميرات متعددة أو متطلبات صارمة لزمن الاستجابة.
وببساطة، يمكن لأنظمة الموردين البرمجية وأدواتهم أن تحدث فرقاً كبيراً. وتساعد الوثائق الواضحة، والدعم النشط، وخيارات النشر المرنة، الفرق على الانتقال بسلاسة أكبر من المشاريع التجريبية إلى أنظمة الإنتاج الكامل.
عوامل نشر الحافة الرئيسية التي غالباً ما يجري تجاهلها#
بعد أن استعرضنا العوامل الرئيسية المتعلقة باختيار جهاز الحافة، دعونا نتناول بعض التفاصيل العملية التي قد تحدث فرقاً كبيراً في عمليات النشر الواقعية. قد لا تبدو هذه الاعتبارات ملحّة في البداية، لكنها غالباً ما تؤدي دوراً حاسماً في اتخاذ القرار وتشكل مدى سلاسة سير المشروع بعد تجاوزه المرحلة التجريبية.
الإدخال/الإخراج، والنطاق الترددي، وتوافق البرمجيات#
غالباً ما يكون توافق الاتصال والإدخال/الإخراج من بين أولى التحديات العملية في عمليات نشر الحافة. وعادةً ما يتعين على جهاز الحافة دعم إعداد الكاميرات والمستشعرات لديك، بما في ذلك الواجهات الشائعة مثل USB 3.0، وGigE مع الطاقة عبر Ethernet (PoE)، وMIPI.
وقد تتطلب أنظمة الرؤية الصناعية أيضاً مشغلات عتادية، أو إشارات مزامنة، أو دعماً لتوقيت محدد لضمان التشغيل الموثوق.
يُعد النطاق الترددي عاملاً حاسماً آخر، لا سيما في إعدادات الكاميرات المتعددة. وحتى حالات عدم التطابق الصغيرة بين خرج الكاميرا وسعة إدخال الجهاز يمكن أن تقلل معدل النقل أو تضيف زمناً للاستجابة.
يؤدي توافق البرمجيات دوراً حاسماً أيضاً. إذ تعتمد بعض عمليات النشر على أطر الاستدلال خفيفة الوزن مثل NCNN وMNN، المستخدمة عادةً في البيئات المتنقلة والمضمنة.
في عمليات نشر المستشعرات الذكية، تدمج أجهزة مثل Sony IMX500 معالجة الذكاء الاصطناعي مباشرةً على مستشعر الصور، ما يقلل نقل البيانات وزمن الاستجابة. وفي هذه الحالات، يصبح توافق النموذج ودعم التصدير مهمين بصفة خاصة، إذ يجب تحويل النموذج إلى تنسيق يدعمه toolchain الخاص بالمستشعر.
فعلى سبيل المثال، تدعم حزمة Ultralytics Python تصدير نماذج مثل Ultralytics YOLO11 إلى تنسيقات متوافقة مع خطوط أنابيب نشر الحافة، بما في ذلك المنصات المبنية حول أجهزة مثل Sony IMX500.
الموثوقية الحرارية والبيئية#
عندما تعالج أجهزة الحافة البيانات المرئية باستمرار، تصبح الموثوقية الحرارية والبيئية عاملين حاسمين. وفي هذا السياق، تعني الموثوقية قدرة الجهاز على العمل لفترات طويلة دون ارتفاع حرارته أو تعطله، حتى في الظروف القاسية مثل الغبار، والاهتزاز، أو درجات الحرارة القصوى.
ومع ازدياد تطلب أعباء عمل الذكاء الاصطناعي على الحافة، أصبحت الكفاءة الحرارية عاملاً محدداً في تصميم النظام. وقد سُلّط الضوء على هذا التركيز على الأداء الحراري في CES 2026 في لاس فيغاس، حيث شغّلت DeepX أعباء عمل متطابقة للذكاء الاصطناعي على رقائق متعددة مع وضع قطعة صغيرة من الزبدة فوقها.
وبينما ولّدت الرقائق المنافسة حرارة كافية لإذابة الزبدة، لم يفعل جهاز DeepX الطرفي ذلك، ما يوضح كيف يمكن لانخفاض استهلاك الطاقة وتحسن الاستقرار الحراري أن يؤثرا مباشرةً في الموثوقية الواقعية.
يؤدي تصميم التبريد دوراً محورياً في الحفاظ على أداء مستقر. فكلما عملت المعالجات بجهد أكبر، ولّدت حرارة، ويجب إدارة هذه الحرارة بفاعلية.
في العديد من البيئات الصناعية، يُفضّل التبريد السلبي لأن المراوح الميكانيكية قد تتآكل أو تتعطل بمرور الوقت، لا سيما في البيئات كثيرة الغبار أو عالية الاهتزاز. وتُستخدم المشتتات الحرارية المصنوعة من الألومنيوم وغير المزودة بمراوح عادةً لتبديد الحرارة دون الاعتماد على أجزاء متحركة، ما يحسن المتانة طويلة الأمد.
يمكن أن تؤثر الظروف البيئية أيضاً. فلكل جهاز نطاق درجات حرارة تشغيل مُقدّر، وقد تحتجز عمليات النشر داخل خزائن محكمة أو في مواقع خارجية الحرارة أو تعرض الأجهزة لتقلبات درجات الحرارة. وفي هذه الحالات، يصبح تصميم الحاوية وتدفق الهواء مهمين بقدر أهمية أداء الحوسبة الخام.
النظام البرمجي البيئي وجاهزية النشر#
عند اختيار جهاز الحافة المناسب، تكون قوة النظام البرمجي البيئي الخاص به بالغة الأهمية بقدر مواصفاته العتادية. فقد يقدم الجهاز أداءً حوسبياً قوياً نظرياً، لكن من دون أدوات موثوقة ودعم للمنصة، قد يصبح الانتقال من النموذج الأولي إلى الإنتاج بطيئاً ومعقداً.
تعمل المنصة المدعومة جيداً على تبسيط مسار النشر بالكامل، بدءاً من إعداد النموذج ووصولاً إلى الاستدلال المحسّن على الأجهزة المستهدفة. وتسهّل الأنظمة البيئية التي توفر أدوات مدمجة للتكميم، وضبط الأداء، وتصحيح الأخطاء، التحقق من النماذج في ظل أعباء العمل الواقعية وتقليل المشكلات غير المتوقعة أثناء الإطلاق.
فعلى سبيل المثال، يمكن تصدير نماذج Ultralytics YOLO مثل YOLO26 مباشرةً إلى تنسيق OpenVINO، ما يتيح استدلالاً محسّناً على وحدات CPU من Intel، ووحدات GPU المدمجة، ووحدات المعالجة العصبية (NPUs). ويوفر OpenVINO تحسينات في الأداء مثل تحويل النموذج، والتكميم (بما في ذلك FP16 وINT8)، والتنفيذ غير المتجانس عبر أجهزة Intel المدعومة.
باستخدام حزمة Ultralytics Python، يمكن للفرق تصدير النماذج بأمر بسيط وإجراء الاستدلال إما عبر الواجهة عالية المستوى الخاصة بـ Ultralytics أو مباشرةً باستخدام OpenVINO Runtime الأصلي، ما ينشئ سير عمل مبسطاً وجاهزاً للإنتاج لنشر أنظمة الحافة القائمة على Intel.
الأداء الفعلي تحت الحمل#
تبدو العديد من أجهزة الحافة مثيرة للإعجاب نظرياً، لكن الأداء قد يتغير عند تشغيلها ضمن خط أنابيب رؤية كامل. ففي عمليات النشر الواقعية، لا يقتصر النظام على تشغيل الاستدلال.
بل يتولى أيضاً المعالجة المسبقة، والمعالجة اللاحقة، وأحياناً تدفقات كاميرات متعددة في الوقت نفسه. ولذلك، من المهم النظر إلى ما يتجاوز متوسط عدد الإطارات في الثانية.
غالبًا ما يكون اتساق زمن الاستجابة أهم من تحقيق أقصى أداء. وتوفر مراقبة اختناقات الذاكرة والتحقق من مدى استقرار النظام تحت الحمل المستمر صورة أوضح عن أدائه في بيئة الإنتاج.
من المفيد اختبار زمن بدء التشغيل البارد، والأداء المرتفع المستمر على مدى ساعات من التشغيل، وكيف يتصرف الجهاز عند تشغيل مهام أخرى بالتوازي مع الاستدلال، مثل الترميز أو التسجيل أو الشبكات. وفي معظم حالات الاستخدام الواقعية، يكون الأداء المستقر والقابل للتنبؤ أكثر أهمية من الارتفاعات العرضية في السرعة.
الأمان ودورة الحياة والإدارة بعد النشر#
يجب أن تظل عمليات النشر الطرفية آمنة وموثوقة بمرور الوقت، ولا سيما في بيئات مثل التصنيع، حيث يُتوقع أن تعمل الأنظمة باستمرار. وتساعد ميزات مثل الإقلاع الآمن والتخزين المشفر وتحديثات المورّد المنتظمة على حماية الأجهزة من العبث، وتقليل مخاطر الثغرات الأمنية أو التوقف غير المتوقع.
تُعد إدارة الأجهزة بعد النشر بأهمية اختيار الأجهزة المناسبة نفسها. وتتيح إمكانات المراقبة والتحديث عن بُعد للفرق صيانة البرامج والبرامج الثابتة والنماذج دون الحاجة إلى الوصول الفعلي إلى كل جهاز. وتزداد أهمية ذلك مع انتقال المشاريع من تجربة أولية صغيرة إلى طرح أوسع نطاقًا.
مع توسع عمليات النشر، تساعد إدارة الأسطول المركزية على إبقاء كل شيء منظمًا. فهي تسهّل على الفرق تتبع حالة الأجهزة، وإدارة التحديثات، ومراقبة الأداء، واستكشاف المشكلات وإصلاحها عبر مواقع متعددة. ومن دون استراتيجية إدارة واضحة، قد تصبح صيانة عشرات الأنظمة الطرفية أو حتى مئات منها صعبة بسرعة.
التطبيقات الشائعة الواقعية للرؤية الحاسوبية والذكاء الاصطناعي الطرفي#
أثناء تفكيرك في العوامل المرتبطة باختيار الجهاز الطرفي المناسب، قد تتساءل عن أماكن استخدام هذه الأنظمة فعليًا. واليوم، يتيح الذكاء الاصطناعي الطرفي تشغيل تطبيقات في كل صناعة تقريبًا، بدءًا من التصنيع والتجزئة ووصولًا إلى الروبوتات والبنية التحتية الذكية.
فيما يلي خمس حالات استخدام شائعة للتعلم العميق، تتيح فيها الأجهزة الطرفية زمن استجابة منخفضًا، واستهلاكًا أقل للنطاق الترددي، ومعالجة موثوقة على الجهاز:
- مراقبة السلامة في المواقع الصناعية: يمكن لخطوط معالجة الرؤية الحاسوبية المنشورة على أجهزة الحوسبة الطرفية توفير تنبيهات فورية بشأن الامتثال لمعدات الوقاية الشخصية (PPE)، أي إنها تكتشف تلقائيًا ما إذا كان العمال يرتدون معدات السلامة المطلوبة، مثل الخوذ والقفازات وسترات السلامة والنظارات الواقية، كما تحدد السلوكيات غير الآمنة. ويحسن ذلك الموثوقية التشغيلية من خلال تقليل حوادث العمل، مع الحفاظ على معالجة بيانات الفيديو الحساسة بأمان في الموقع.
- تحليلات التجزئة: يمكن للأجهزة الطرفية معالجة البيانات المرئية محليًا لإدارة المخزون، وتوافر المنتجات على الرفوف، واكتشاف الطوابير، مما يقلل النطاق الترددي وتكاليف السحابة، مع الحفاظ على فعالية التكلفة وقابلية التوسع عبر العديد من المتاجر.
- الروبوتات: في مجال الروبوتات، يتيح الذكاء الاصطناعي على الجهاز اكتشاف الأجسام والتنقل الذاتي في الوقت الفعلي. فعلى سبيل المثال، يمكن لأجهزة NVIDIA Jetson الطرفية توفير منصات حوسبة مدمجة ومُسرّعة بواسطة GPU، تتيح للروبوتات تشغيل نماذج الرؤية الحاسوبية مثل Ultralytics YOLO26 محليًا، بما يوفر أداءً منخفض زمن الاستجابة مع الحفاظ على كفاءة استهلاك الطاقة.
- المدن الذكية ومراقبة حركة المرور: يمكن لعمليات النشر في المدن الذكية استخدام معالجات الرؤية الحاسوبية الطرفية لتحليل تدفق حركة المرور في الوقت الفعلي، واكتشاف الحوادث، ومراقبة سلامة المشاة. ومن خلال تجنب بث الفيديو المستمر إلى السحابة، تقلل هذه الأنظمة متطلبات النطاق الترددي وتحسن أوقات الاستجابة.
- فحص الجودة في التصنيع: يمكن للأجهزة الطرفية، على خطوط الإنتاج، فحص المنتجات في الوقت الفعلي لاكتشاف العيوب أو المكونات المفقودة أو أخطاء التجميع قبل انتقال المنتجات إلى مراحل أبعد على الناقل. ويمكن لهذه الأنظمة تشغيل نماذج مثل Ultralytics YOLO26 على وحدات CPU أو GPU أو مسرّعات مخصصة للذكاء الاصطناعي، وفقًا لقيود معدل المعالجة واستهلاك الطاقة.
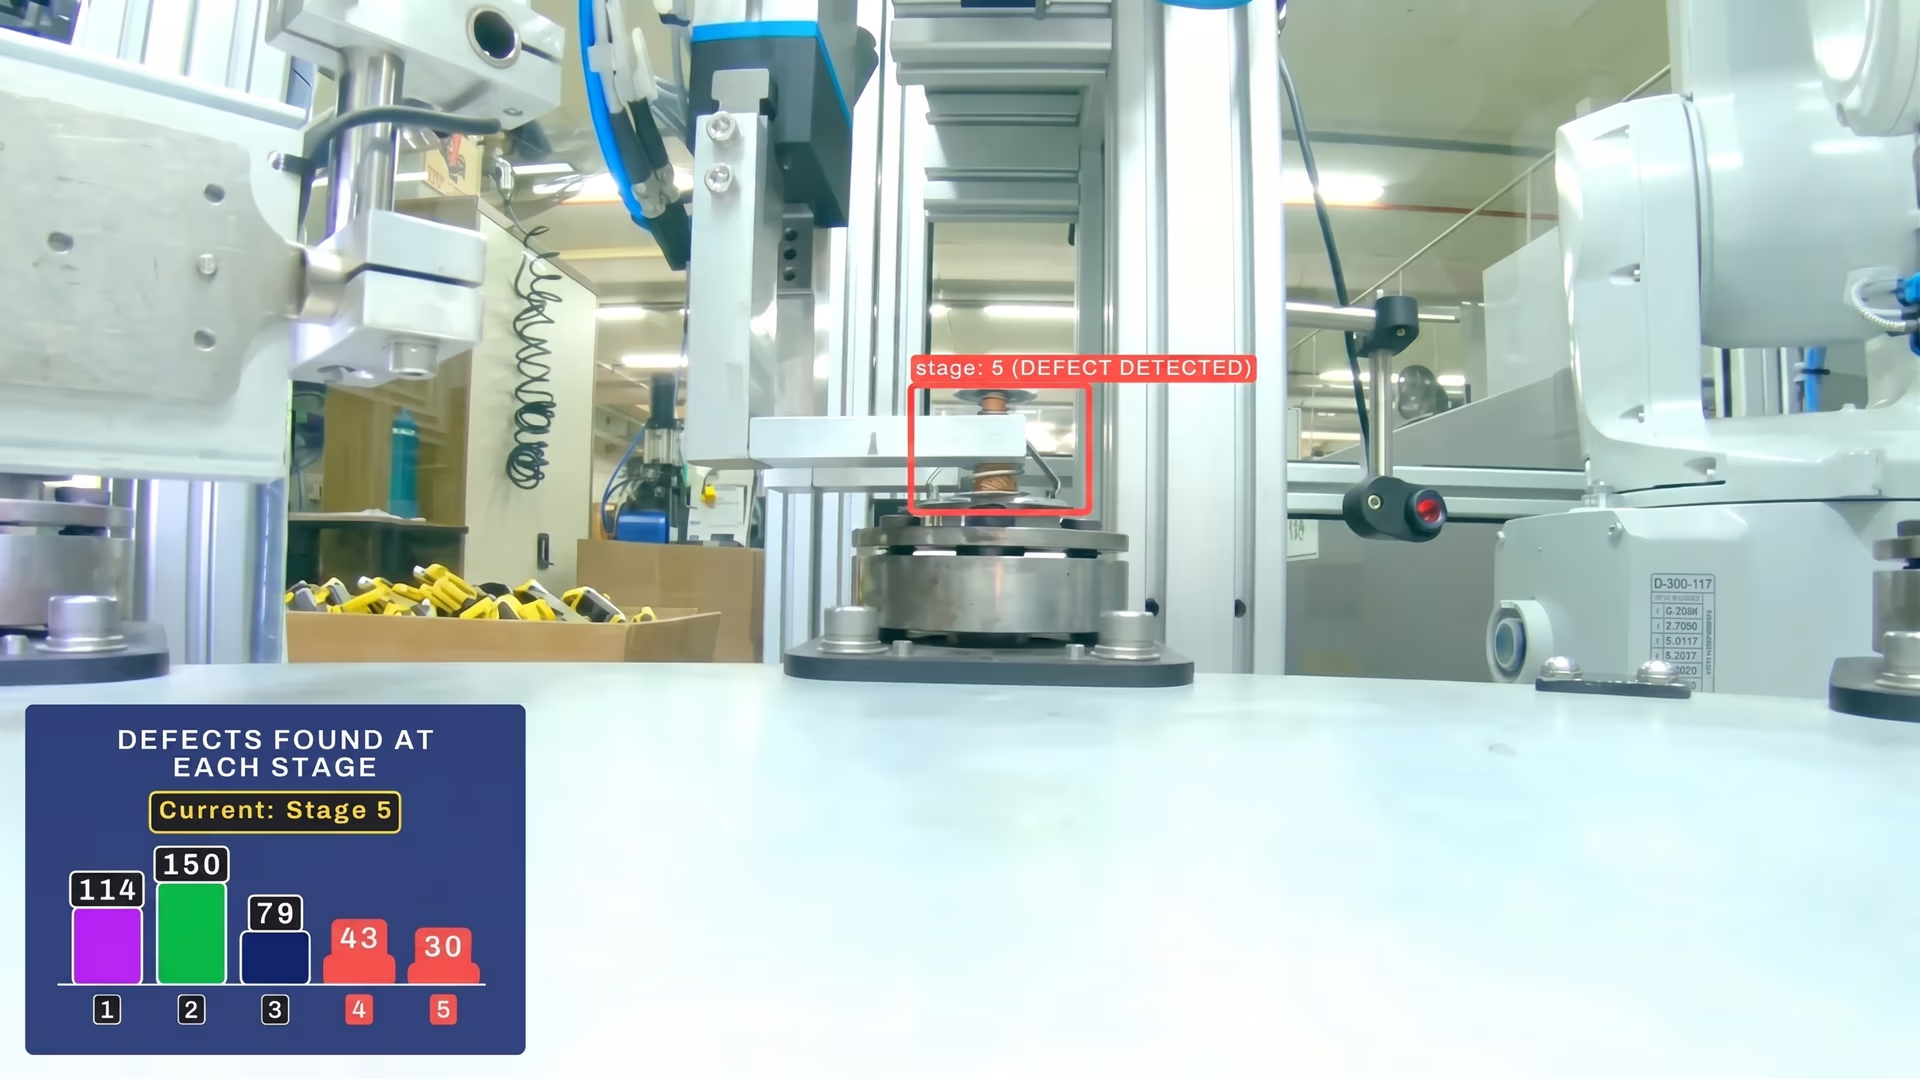
الشكل 4. يمكن نشر Ultralytics YOLO26 على الحافة لاكتشاف العيوب في مصانع التصنيع.
أهم النقاط المستخلصة#
ينطوي اختيار الجهاز الطرفي المناسب لمشروع الرؤية الحاسوبية على تحقيق توازن بين الأداء وكفاءة استهلاك الطاقة والموثوقية والتوافر على المدى الطويل. وبدلًا من التركيز على المواصفات القصوى فحسب، ينبغي للفرق تقييم الظروف الواقعية، ونضج منظومة البرامج، ودعم دورة الحياة. ومن خلال التحقق من إعدادك عبر عملية نشر تجريبية قبل التوسع، يمكنك تقليل المخاطر، والتحكم في التكاليف، وضمان انتقال أكثر سلاسة من النموذج الأولي إلى الإنتاج.
انضم إلى مجتمعنا واستكشف مستودعنا على GitHub. اطّلع على صفحات حلولنا لاكتشاف تطبيقات متنوعة مثل الذكاء الاصطناعي في الزراعة والرؤية الحاسوبية في الرعاية الصحية. اكتشف خيارات الترخيص وابدأ استخدام الذكاء الاصطناعي للرؤية اليوم!






