Detección de tráfico nocturno en vídeo: por qué la precisión es clave
Desde la escasa visibilidad hasta los deslumbramientos, descubre por qué es difícil detectar vehículos con precisión en vídeos de tráfico nocturno y cómo la visión artificial mejora la seguridad y la fluidez.
 Abirami Vina14 min de lectura
Las carreteras parecen distintas de noche, no solo para los conductores, sino también para los sistemas responsables de mantenerlas seguras. La escasa visibilidad, el deslumbramiento de los faros y los reflejos que se mueven rápidamente pueden dificultar la detección de vehículos por la noche.
Los métodos tradicionales, como la observación manual o las cámaras basadas en el movimiento, dependen principalmente del criterio humano y de señales de movimiento sencillas. Esto puede ser poco fiable en condiciones de poca luz o con tráfico complejo. Estos métodos pueden identificar erróneamente vehículos o peatones, lo que provoca falsas detecciones o la omisión de observaciones.
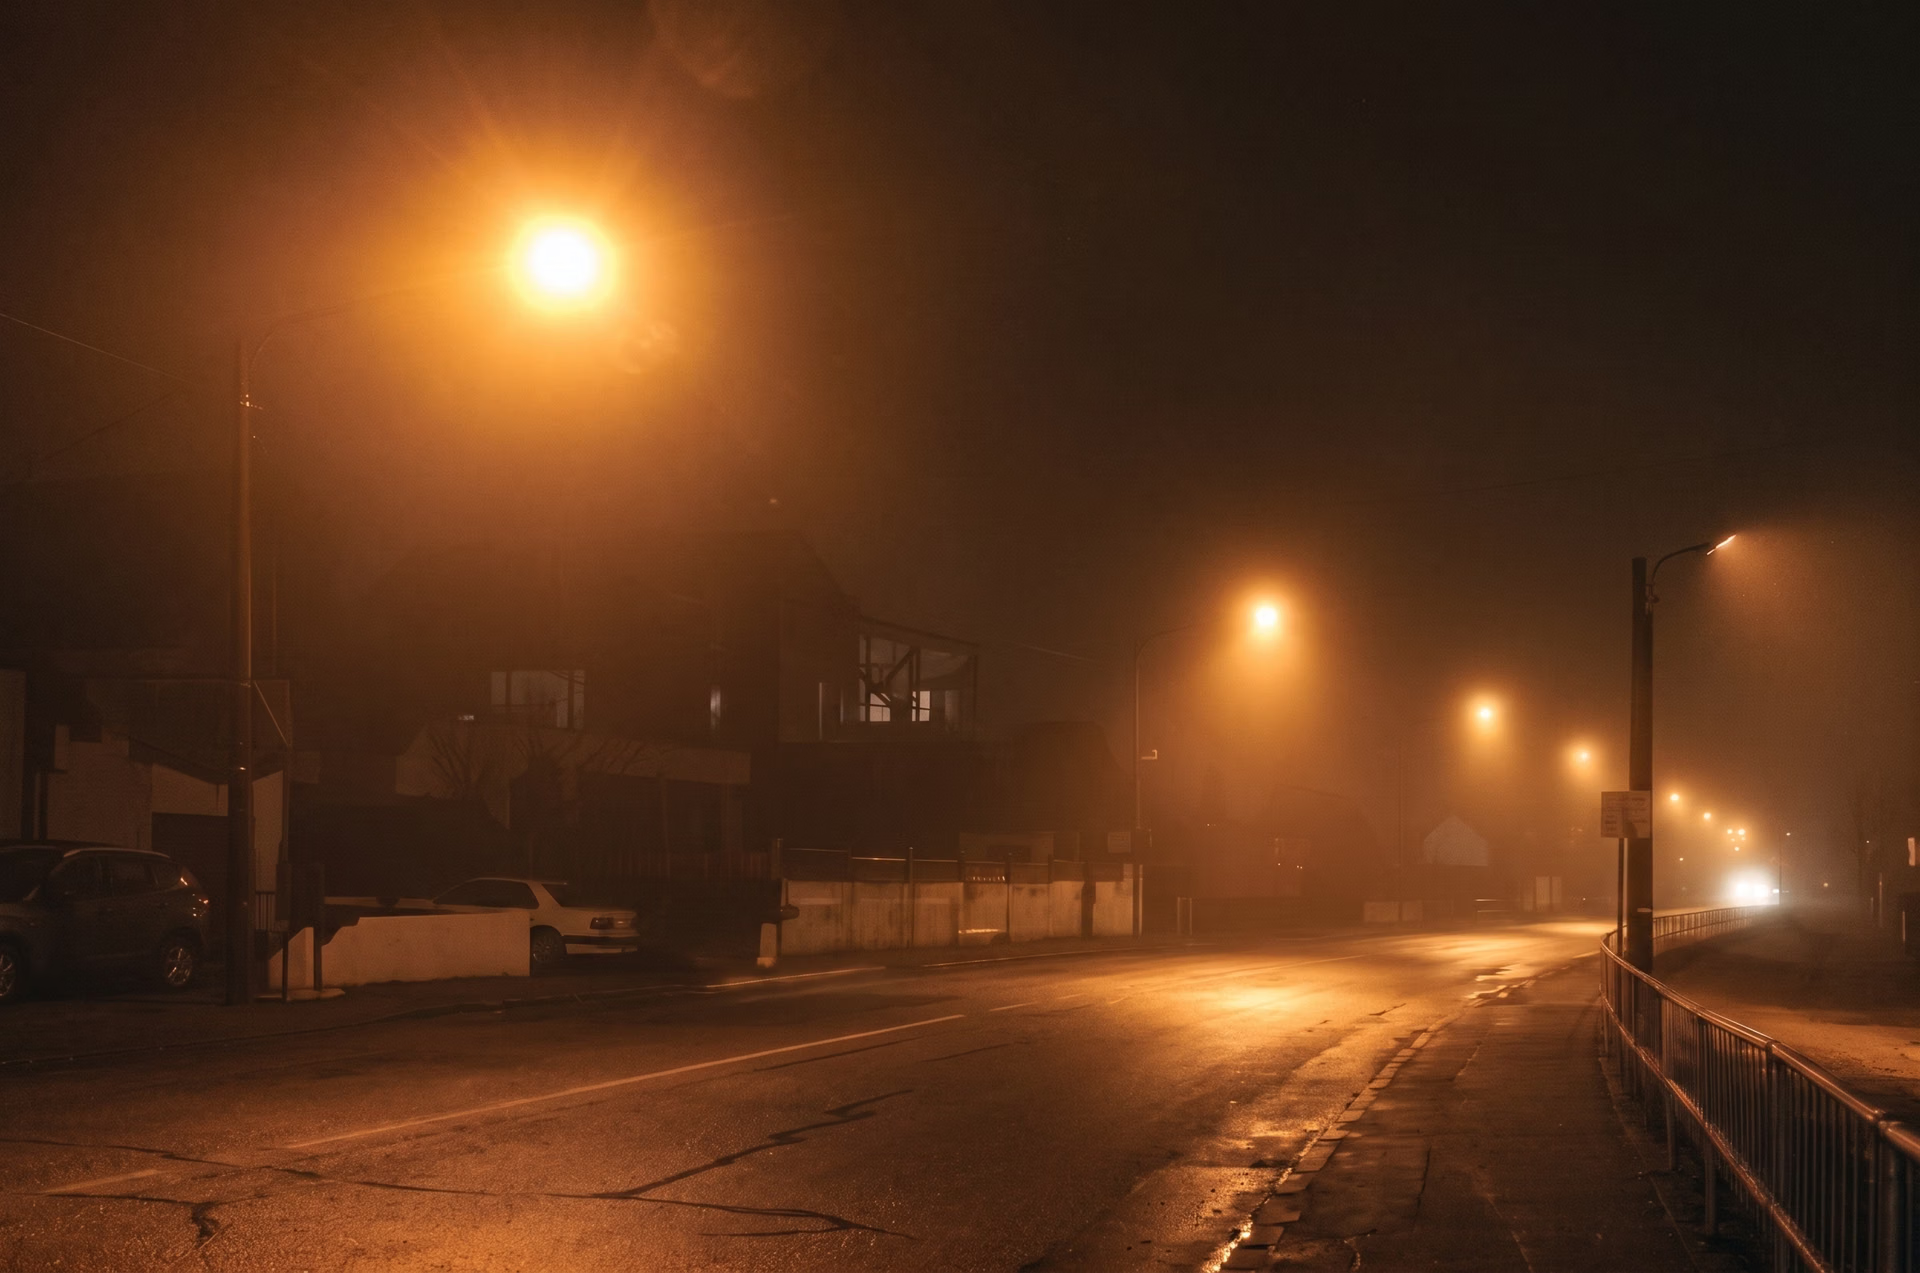
Fig. 1. Ejemplo de una carretera mal iluminada por la noche (Fuente)
La inteligencia artificial (AI), el aprendizaje profundo y la visión artificial pueden salvar la brecha al automatizar la detección y el reconocimiento de vehículos. En concreto, la visión artificial es una rama de la AI que permite a las máquinas ver e interpretar datos visuales. En la detección de tráfico en vídeo nocturno, los modelos de IA visual pueden ir más allá del brillo o el movimiento y aprender a reconocer patrones complejos que mejoran la precisión.
Los modelos de visión artificial como Ultralytics YOLO26 y Ultralytics YOLO11, por ejemplo, son conocidos por su velocidad y precisión. Pueden procesar datos de vídeo e imágenes en tiempo real, detectar y clasificar varios objetos en un fotograma y hacer un seguimiento de ellos a lo largo de secuencias.
Estas capacidades son posibles gracias a distintas tareas de visión, como la detección de objetos y la segmentación de instancias, incluso cuando los faros, las sombras o los vehículos superpuestos dificultan la detección. Permiten al modelo identificar, clasificar y distinguir objetos.
En este artículo, analizaremos los retos de la supervisión del tráfico nocturno, veremos cómo los aborda la visión artificial y dónde se aplica la IA visual en sistemas reales de supervisión del tráfico.
Retos de la detección nocturna#
Antes de explorar cómo resuelve la visión artificial los retos de la detección del tráfico nocturno, veamos por qué es tan difícil detectar vehículos al anochecer. Estos son algunos factores que conviene tener en cuenta:
- Visibilidad reducida: La iluminación limitada y las condiciones de poca luz dificultan que las cámaras capturen imágenes nítidas y detalladas. Si la calidad de imagen se reduce, los vehículos pueden confundirse con el fondo o identificarse erróneamente.
- Condiciones meteorológicas: La lluvia, la niebla, la bruma e incluso el polvo pueden degradar aún más la calidad del vídeo. Estas condiciones dificultan que los sistemas de detección distingan los vehículos de su entorno.
- Faros y pilotos traseros: Los haces de luz intensos y los reflejos pueden saturar las cámaras. Pueden generar detecciones falsas de vehículos, al confundir los puntos de luz con vehículos, lo que provoca errores en los algoritmos de detección y reduce la precisión.
- Oclusión de vehículos: Con mucho tráfico, otros vehículos pueden ocultar parcial o totalmente un vehículo. La oclusión complica el seguimiento, el recuento y la clasificación de vehículos, sobre todo cuando varios usuarios de la vía se superponen en un mismo fotograma.
La necesidad de conjuntos de datos y métricas de referencia para la noche#
Los modelos de visión artificial se entrenan con grandes colecciones de imágenes conocidas como conjuntos de datos. Estos conjuntos de datos se etiquetan cuidadosamente con los objetos que contienen, como coches, camiones, peatones y bicicletas, y sirven de base para el entrenamiento. Al estudiar estos ejemplos etiquetados, el modelo aprende a reconocer patrones, lo que le permite identificar y detectar objetos en nuevas grabaciones de vídeo.
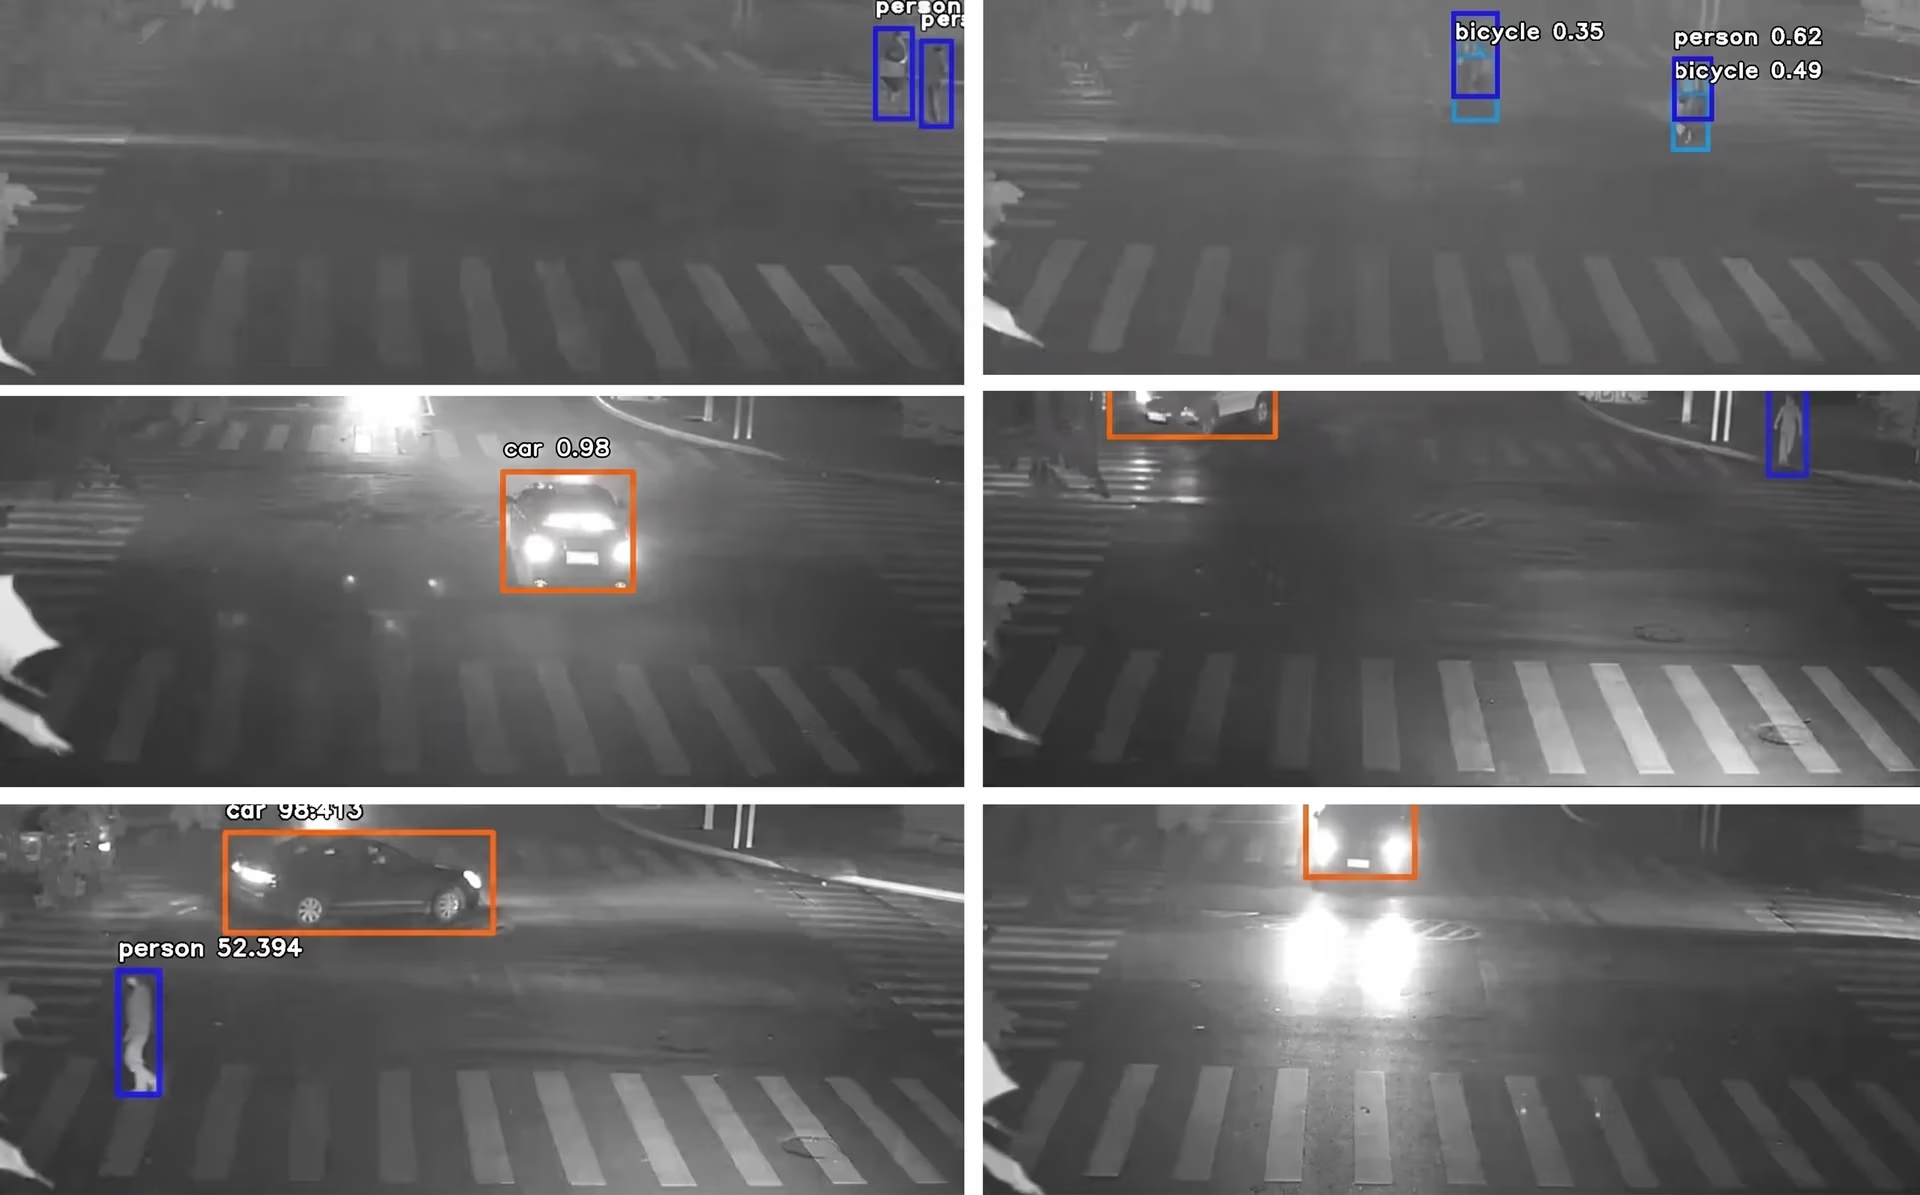
Fig. 2. Uso de la visión artificial para detectar vehículos y peatones en el tráfico (Fuente)
Durante el entrenamiento, el modelo extrae características de los datos y las utiliza para mejorar la precisión de la detección. Este proceso ayuda a reducir las detecciones fallidas y las falsas alarmas cuando el modelo se expone a escenas de tráfico reales.
Sin embargo, crear conjuntos de datos o colecciones de datos para condiciones nocturnas es mucho más difícil. La baja calidad del vídeo hace que el etiquetado requiera mucho tiempo y sea propenso a errores. Además, puede ser difícil capturar en entornos nocturnos sucesos poco frecuentes pero importantes, como accidentes o comportamientos de conducción inusuales. Como resultado, hay pocos ejemplos de entrenamiento de los que puedan aprender los modelos.
Para abordar este problema, los investigadores han creado conjuntos de datos de referencia especializados. Un conjunto de datos de referencia es mucho más que una colección de imágenes. Incluye etiquetas estandarizadas, protocolos de evaluación y métricas de rendimiento, como la precisión, la exhaustividad y la precisión media (mAP). Estas métricas permiten probar y comparar distintos algoritmos en las mismas condiciones, lo que garantiza una evaluación justa y coherente.
Por ejemplo, el conjunto de datos de referencia ExDark contiene 7363 imágenes con poca luz de 12 categorías de objetos (bicicleta, barco, botella, autobús, coche, gato, silla, taza, perro, motocicleta, personas y mesa). Cada imagen está anotada con cuadros delimitadores, y el conjunto de datos se utiliza ampliamente en investigación para evaluar la detección y clasificación de objetos con poca iluminación.
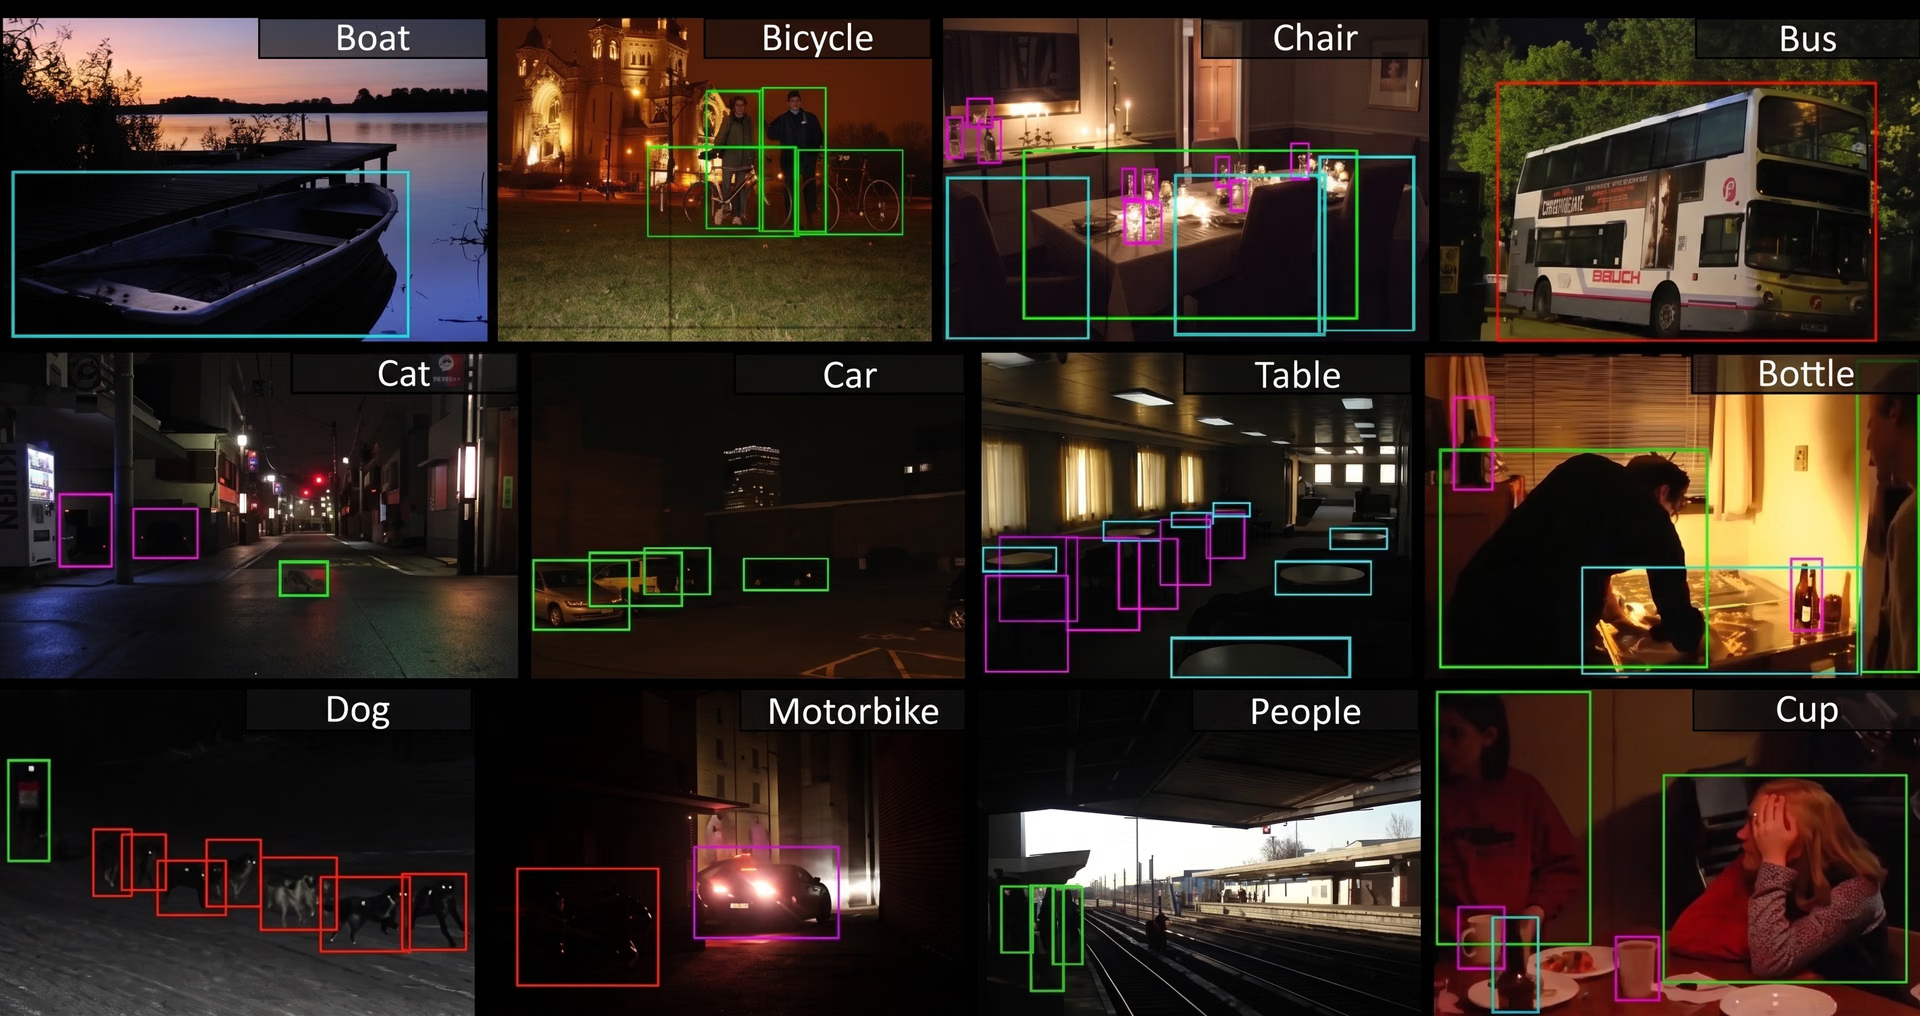
Fig. 3. Un vistazo al conjunto de datos ExDark (Fuente)
Del mismo modo, el conjunto de datos de referencia NightOwls ofrece alrededor de 115 000 imágenes nocturnas con aproximadamente 279 000 anotaciones de peatones. Se ha convertido en un recurso clave para evaluar los sistemas de detección de peatones, que desempeñan un papel fundamental en la seguridad vial y los sistemas avanzados de asistencia a la conducción (ADAS).
En Ultralytics Platform también están disponibles para entrenar y probar modelos YOLO conjuntos de datos de conducción como BDD100K, que incluye escenas nocturnas, y el conjunto de datos LLVIP, que combina imágenes visibles e infrarrojas con poca luz.
Cómo ayuda la visión artificial a detectar el tráfico nocturno en vídeo#
Ahora que conocemos mejor los retos y la necesidad de disponer de conjuntos de datos, veamos más de cerca cómo pueden interpretar los vídeos de tráfico nocturno los sistemas basados en visión.
Modelos como YOLO11 y YOLO26 admiten tareas de visión artificial como la detección de objetos, la segmentación de instancias y el seguimiento, que permiten analizar el tráfico incluso en condiciones de poca luz. A continuación, se ofrece una descripción general de las tareas de IA visual que admiten estos modelos para analizar el tráfico nocturno:
- Detección de objetos: Esta tarea permite identificar y localizar vehículos, peatones, bicicletas y otros usuarios de la vía en cada fotograma, normalmente dibujando cuadros delimitadores a su alrededor.
- Segmentación de instancias: Permite distinguir objetos individuales incluso cuando se superponen y proporciona detalles a nivel de píxel que mejoran la precisión en condiciones nocturnas complejas.
- Clasificación de imágenes: Esta tarea asigna una imagen completa o un objeto detectado a una categoría predefinida, como coche, autobús, camión o motocicleta.
- Detección de cuadros delimitadores orientados (OBB): Captura el ángulo y la orientación exactos de un objeto, lo que mejora la precisión cuando los vehículos aparecen en diagonal o en posiciones inusuales en el tráfico nocturno.
- Seguimiento de objetos: Ayuda a seguir los objetos detectados a lo largo de los fotogramas, lo que permite reconocer el mismo vehículo o peatón con el paso del tiempo y estimar la velocidad de los vehículos y monitorizar el flujo del tráfico.
Uso de modelos Ultralytics YOLO para la monitorización nocturna#
Hemos hablado del entrenamiento de modelos, de la necesidad de contar con conjuntos de datos y de las tareas que admiten modelos como YOLO11 y YOLO26. Pero, para unir todos estos conceptos, queda por explicar uno más: cómo se aplican realmente estos modelos a la monitorización nocturna.
Los modelos Ultralytics YOLO están disponibles de serie en versiones preentrenadas; es decir, ya se han entrenado con grandes conjuntos de datos de uso general, como el conjunto de datos COCO, que abarca muchos objetos cotidianos. Esto proporciona al modelo una sólida capacidad de base para detectar y clasificar objetos.
Sin embargo, como estos conjuntos de datos contienen muy pocos ejemplos con poca luz o nocturnos, los modelos preentrenados suelen tener dificultades con los deslumbramientos, las sombras o el bajo contraste. Para que resulten eficaces en la detección de tráfico en vídeos nocturnos, hay que ajustarlos con conjuntos de datos especializados que reflejen las condiciones nocturnas del mundo real.
El ajuste fino o el entrenamiento personalizado consiste en entrenar el modelo con imágenes etiquetadas adicionales capturadas en condiciones de poca luz, como vehículos afectados por el deslumbramiento de los faros, peatones en pasos de cebra o cruces concurridos de noche, para que aprenda las características propias de las escenas nocturnas.
Una vez entrenado de forma personalizada, el modelo puede realizar tareas como la detección, el seguimiento, la segmentación o la clasificación con mucha más precisión en condiciones de poca luz. Esto permite a las autoridades de tráfico aplicar estos modelos a casos prácticos como el recuento de vehículos, la estimación de la velocidad, el control adaptativo de semáforos y la prevención de accidentes por la noche.
Aplicaciones de la IA visual para detectar el tráfico nocturno en vídeo#
A continuación, veamos cómo se puede incorporar la visión artificial a los sistemas de tráfico nocturno en entornos reales.
Los semáforos inteligentes pueden contribuir a la planificación de ciudades inteligentes#
Los cruces urbanos son algunos de los lugares más difíciles de gestionar, sobre todo por la noche, cuando disminuye la visibilidad y el flujo del tráfico se vuelve menos predecible. Los semáforos tradicionales se basan en temporizadores fijos que no pueden responder a los cambios en tiempo real. Los estudios muestran que esto no solo hace perder tiempo a los conductores, sino que también provoca un mayor consumo de combustible y retrasos innecesarios.
Aquí es donde pueden ayudar los sistemas de visión artificial. Estos sistemas pueden supervisar los movimientos de los vehículos y detectar cuántos hay en tiempo real. A continuación, los datos se envían a sistemas adaptativos de control del tráfico. Esto permite que los semáforos se ajusten rápidamente a las condiciones reales de la vía. Así, si un carril está congestionado y otro vacío, los tiempos de los semáforos pueden ajustarse al instante para eliminar los cuellos de botella.
Prevención de accidentes#
Conducir de noche es más arriesgado que hacerlo de día porque la visibilidad reducida, la iluminación irregular y el deslumbramiento dificultan que los conductores calculen las distancias. De hecho, los estudios muestran que la tasa de accidentes mortales por kilómetro durante la noche puede ser hasta tres veces superior a la diurna.
Los métodos de monitorización convencionales, como las cámaras de vigilancia fijas, las patrullas de carretera, los sensores de presencia de vehículos y los sistemas de semáforos con tiempos fijos, funcionan de forma reactiva y pueden no detectar las situaciones peligrosas con suficiente antelación para evitar que se produzcan.
Las soluciones de visión artificial pueden abordar este problema analizando las transmisiones de vídeo en directo y detectando patrones inusuales en carreteras o autopistas. Mediante el seguimiento de objetos, estos sistemas pueden monitorizar el comportamiento de los vehículos en tiempo real y generar alertas cuando algo parezca anómalo.
Por ejemplo, si un vehículo en movimiento cambia de carril, circula demasiado rápido en una zona congestionada o reduce la velocidad de repente, el sistema puede señalarlo en tiempo real. Así, las autoridades pueden responder rápidamente y evitar accidentes antes de que ocurran.
Conducción autónoma y ADAS#
La conducción nocturna plantea sus propios retos para los vehículos autónomos y los ADAS. La escasa visibilidad y los patrones de tráfico impredecibles dificultan que los sensores tradicionales funcionen de forma fiable, lo que genera problemas de seguridad.
La visión artificial mejora estos sistemas al encargarse de tareas como la detección de objetos, el seguimiento de carriles y la segmentación, lo que permite a los vehículos reconocer peatones, otros coches y obstáculos incluso con poca luz. Al combinarse con el radar o LiDAR (detección y medición de distancias por luz), que cartografían el entorno en 3D, esta capa visual adicional ayuda a los ADAS a emitir avisos anticipados y proporciona a los vehículos autónomos la percepción que necesitan para circular con más seguridad por la noche.
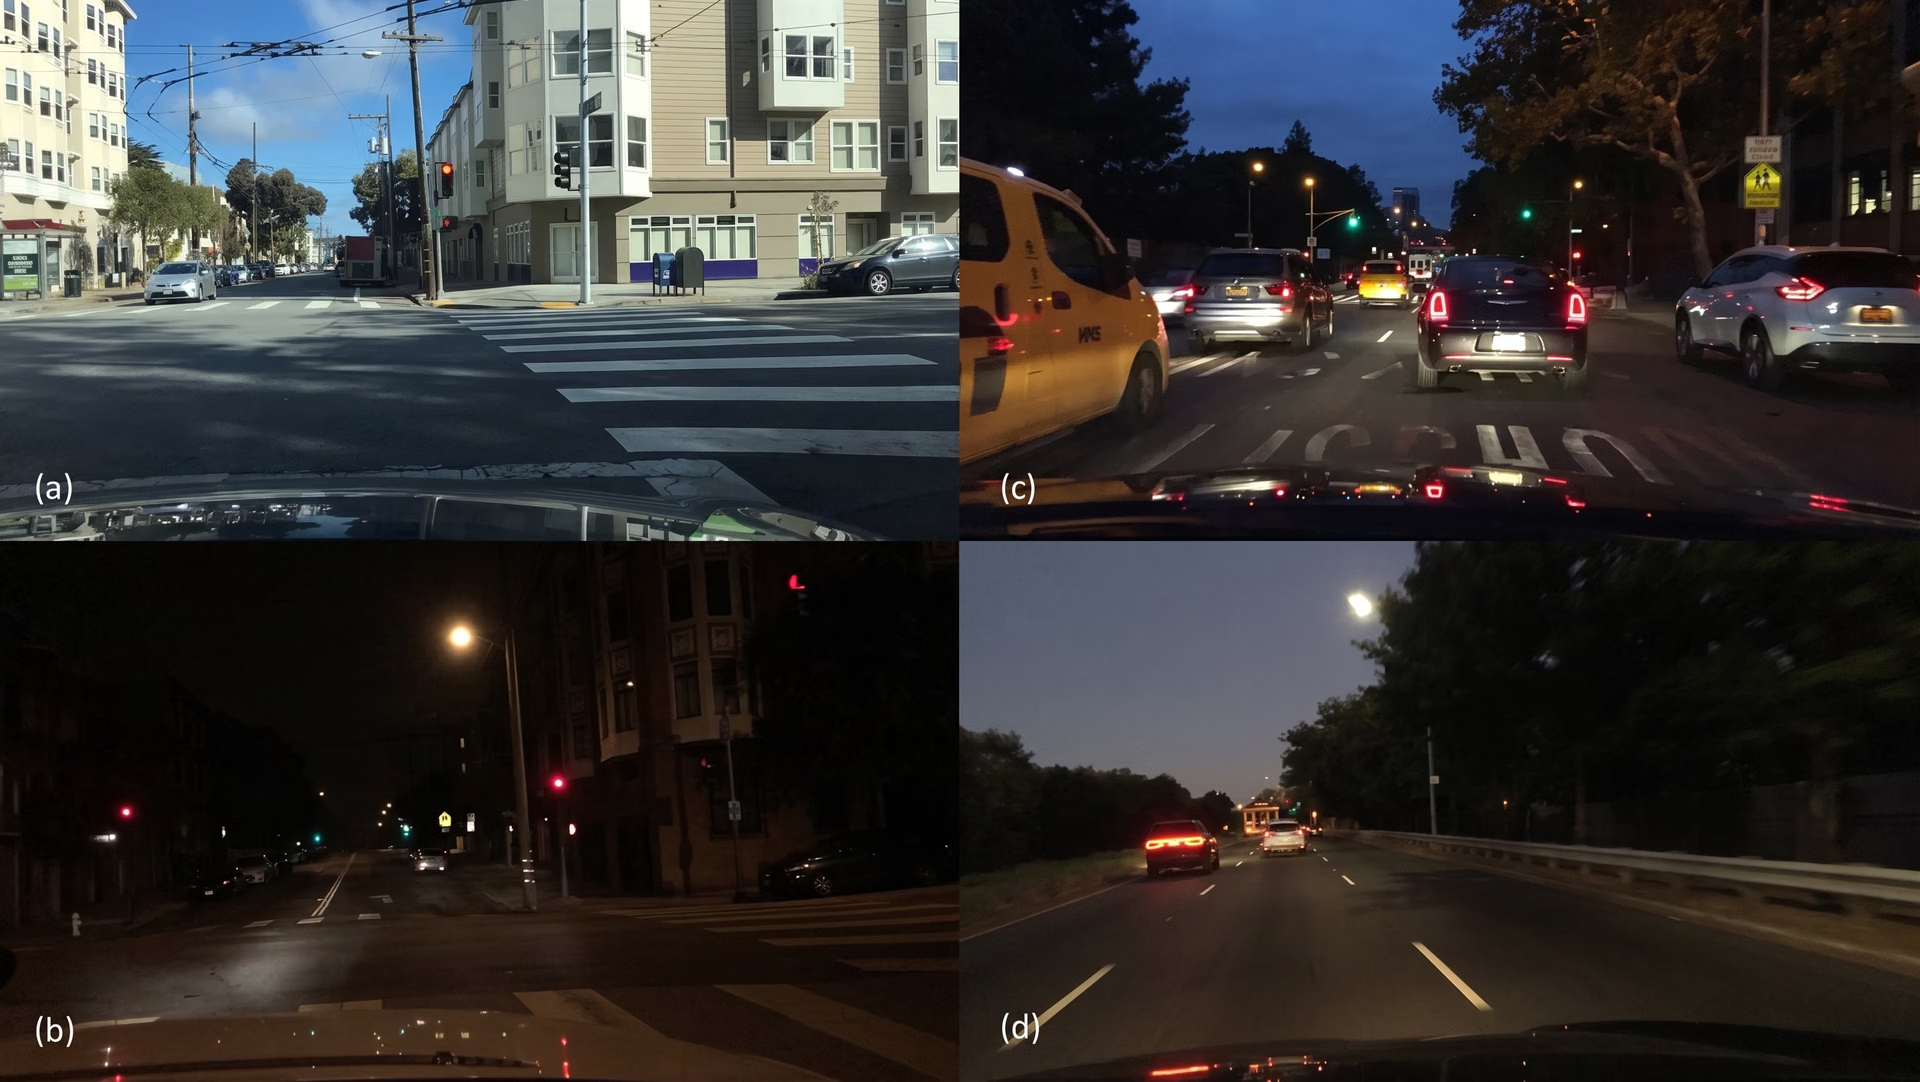
Fig. 4. Grabaciones de vehículos captadas tanto de día como de noche (Fuente)
Aplicación de la ley y detección de infracciones#
El exceso de velocidad es responsable de una de cada tres muertes por accidentes de tráfico en todo el mundo, y el riesgo aumenta por la noche. La oscuridad dificulta que la policía de tráfico detecte las infracciones, ya que los detalles que se ven con claridad a la luz del día suelen difuminarse al anochecer.
Por eso, infracciones como el exceso de velocidad en carreteras vacías, saltarse semáforos en rojo o invadir el carril contrario suelen quedar impunes. La visión artificial aborda este problema mediante cámaras infrarrojas que detectan infracciones incluso con poca luz. Estos sistemas crean zonas de detección en las que se registran los incidentes, reducen los falsos positivos y proporcionan pruebas claras y verificables. Para las autoridades de transporte, esto supone menos puntos ciegos y una menor dependencia de las inspecciones manuales.
Ventajas e inconvenientes de la detección del tráfico nocturno en vídeo#
Estas son algunas ventajas de utilizar IA visual para detectar el tráfico nocturno en vídeo.
- Escalabilidad: Una vez ajustados, los modelos pueden desplegarse en muchas cámaras o intersecciones, lo que permite monitorizar ciudades enteras.
- Análisis predictivo: Los datos históricos de vídeo pueden utilizarse para prever la congestión y las zonas propensas a accidentes, lo que permite adoptar medidas preventivas.
- Optimización de recursos: Proporciona a las autoridades información en tiempo real que les ayuda a asignar patrullas de carretera y servicios de emergencia de forma más eficiente.
A pesar de sus ventajas, la detección del tráfico nocturno mediante IA visual también tiene ciertas limitaciones. Estos son algunos factores que debes tener en cuenta:
- Dependencia de los datos: La precisión de los sistemas de IA visual depende en gran medida del acceso a conjuntos de datos de alta calidad que abarquen una amplia variedad de condiciones nocturnas.
- Retos del entorno: Los factores meteorológicos, como la lluvia, la niebla o la bruma, así como problemas prácticos como que los objetivos de las cámaras estén sucios o desalineados, pueden reducir el rendimiento de la detección y exigir un mantenimiento periódico.
- Requisitos de hardware: La ejecución de modelos avanzados de IA suele exigir GPU de alto rendimiento o dispositivos de borde especializados, lo que puede encarecer y complicar los despliegues a gran escala.
El futuro de los sistemas de transporte inteligentes durante la noche#
A medida que crecen las ciudades y aumenta el tráfico en las carreteras, la detección del tráfico nocturno avanza hacia sistemas más inteligentes y adaptables. Por ejemplo, las cámaras térmicas y los sensores infrarrojos pueden detectar las firmas térmicas de personas y vehículos, lo que permite ver incluso en completa oscuridad. Esto reduce los errores que se producen cuando las cámaras convencionales tienen dificultades con el deslumbramiento o la poca luz.
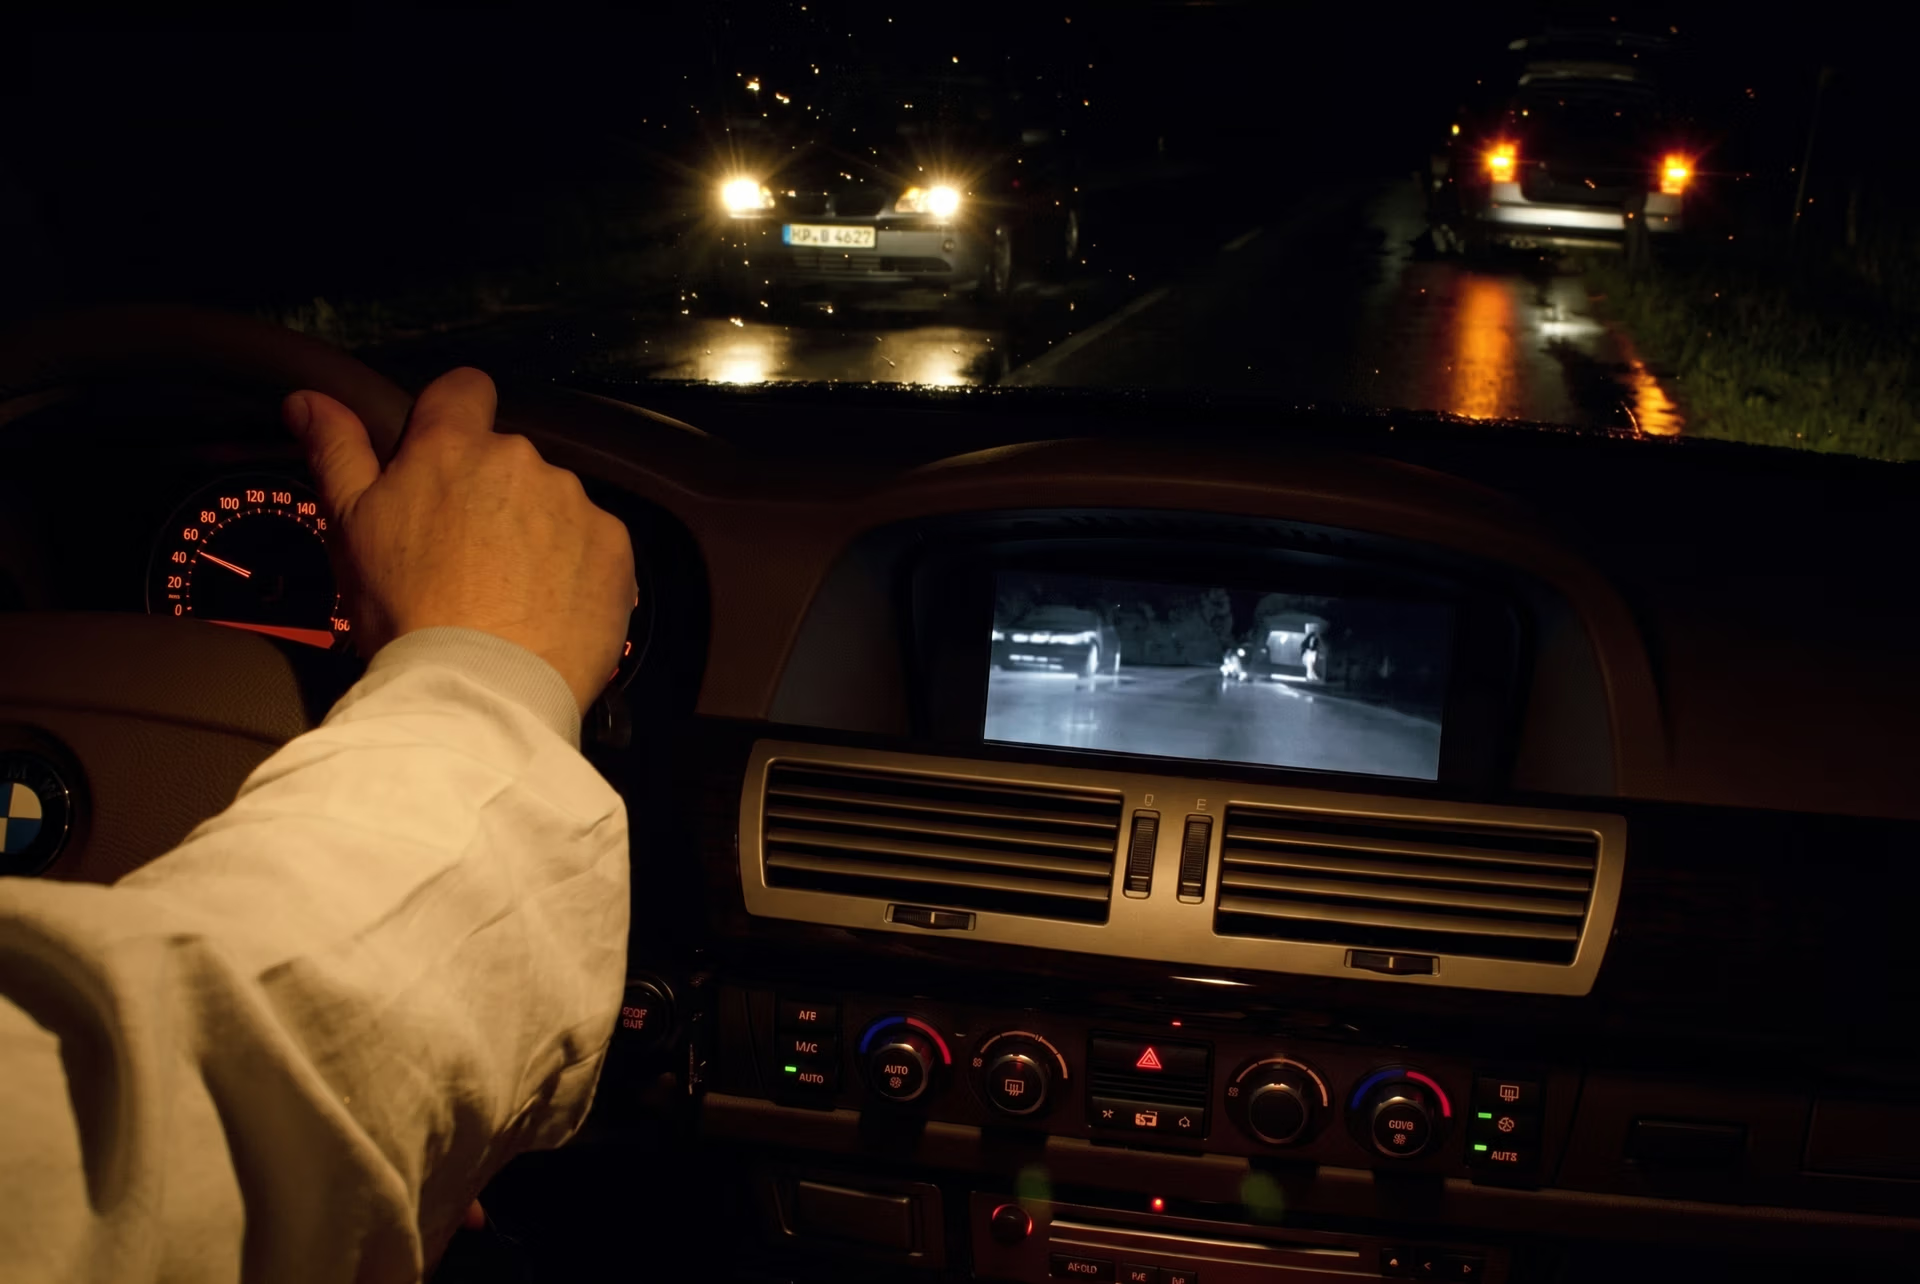
Fig. 5. La tecnología de visión nocturna mejora la detección de peatones de noche (Fuente)
Otro enfoque cada vez más extendido es la fusión de cámaras y LiDAR. Las cámaras proporcionan imágenes detalladas de la carretera, mientras que LiDAR genera un mapa 3D preciso. Al utilizarlos conjuntamente, mejora la precisión al detectar carriles, vehículos y obstáculos, especialmente con poca luz o niebla moderada.
Al mismo tiempo, los avances en la mejora de imágenes con poca luz, el reconocimiento de peatones y la identificación de matrículas están ampliando las capacidades de la visión artificial. Gracias a estas mejoras, es posible monitorizar carreteras e intersecciones mal iluminadas con mayor fiabilidad y menos errores.
Conclusiones clave#
La detección de vehículos por la noche siempre ha sido un reto para la monitorización del tráfico, pero la visión artificial está facilitando la tarea. Al reducir el impacto del deslumbramiento y gestionar escenas de tráfico complejas, ofrece una imagen más precisa del comportamiento de las carreteras al anochecer. A medida que estos sistemas sigan avanzando, allanarán el camino hacia un transporte nocturno más seguro, inteligente y eficiente.
¿Quieres integrar la IA visual en tus proyectos? Únete a nuestra activa comunidad y descubre innovaciones como la IA en la industria automovilística y la IA visual en robótica. Visita nuestro repositorio de GitHub para descubrir más. Para empezar hoy mismo con la visión artificial, echa un vistazo a nuestras opciones de licencia.
Escrito por
Creador de contenido · Ultralytics
Comentarios
Haz una pregunta, comparte tus resultados o ayuda a otra persona.









