コンピュータービジョンによる組み立て検証とエラープルーフ化
コンピュータービジョンで組み立ての完全性、正確性、順序を検証する方法を解説します。撮像ステーションの設計、モデルタスクの選択、PLCとの統合、検証を取り上げます。
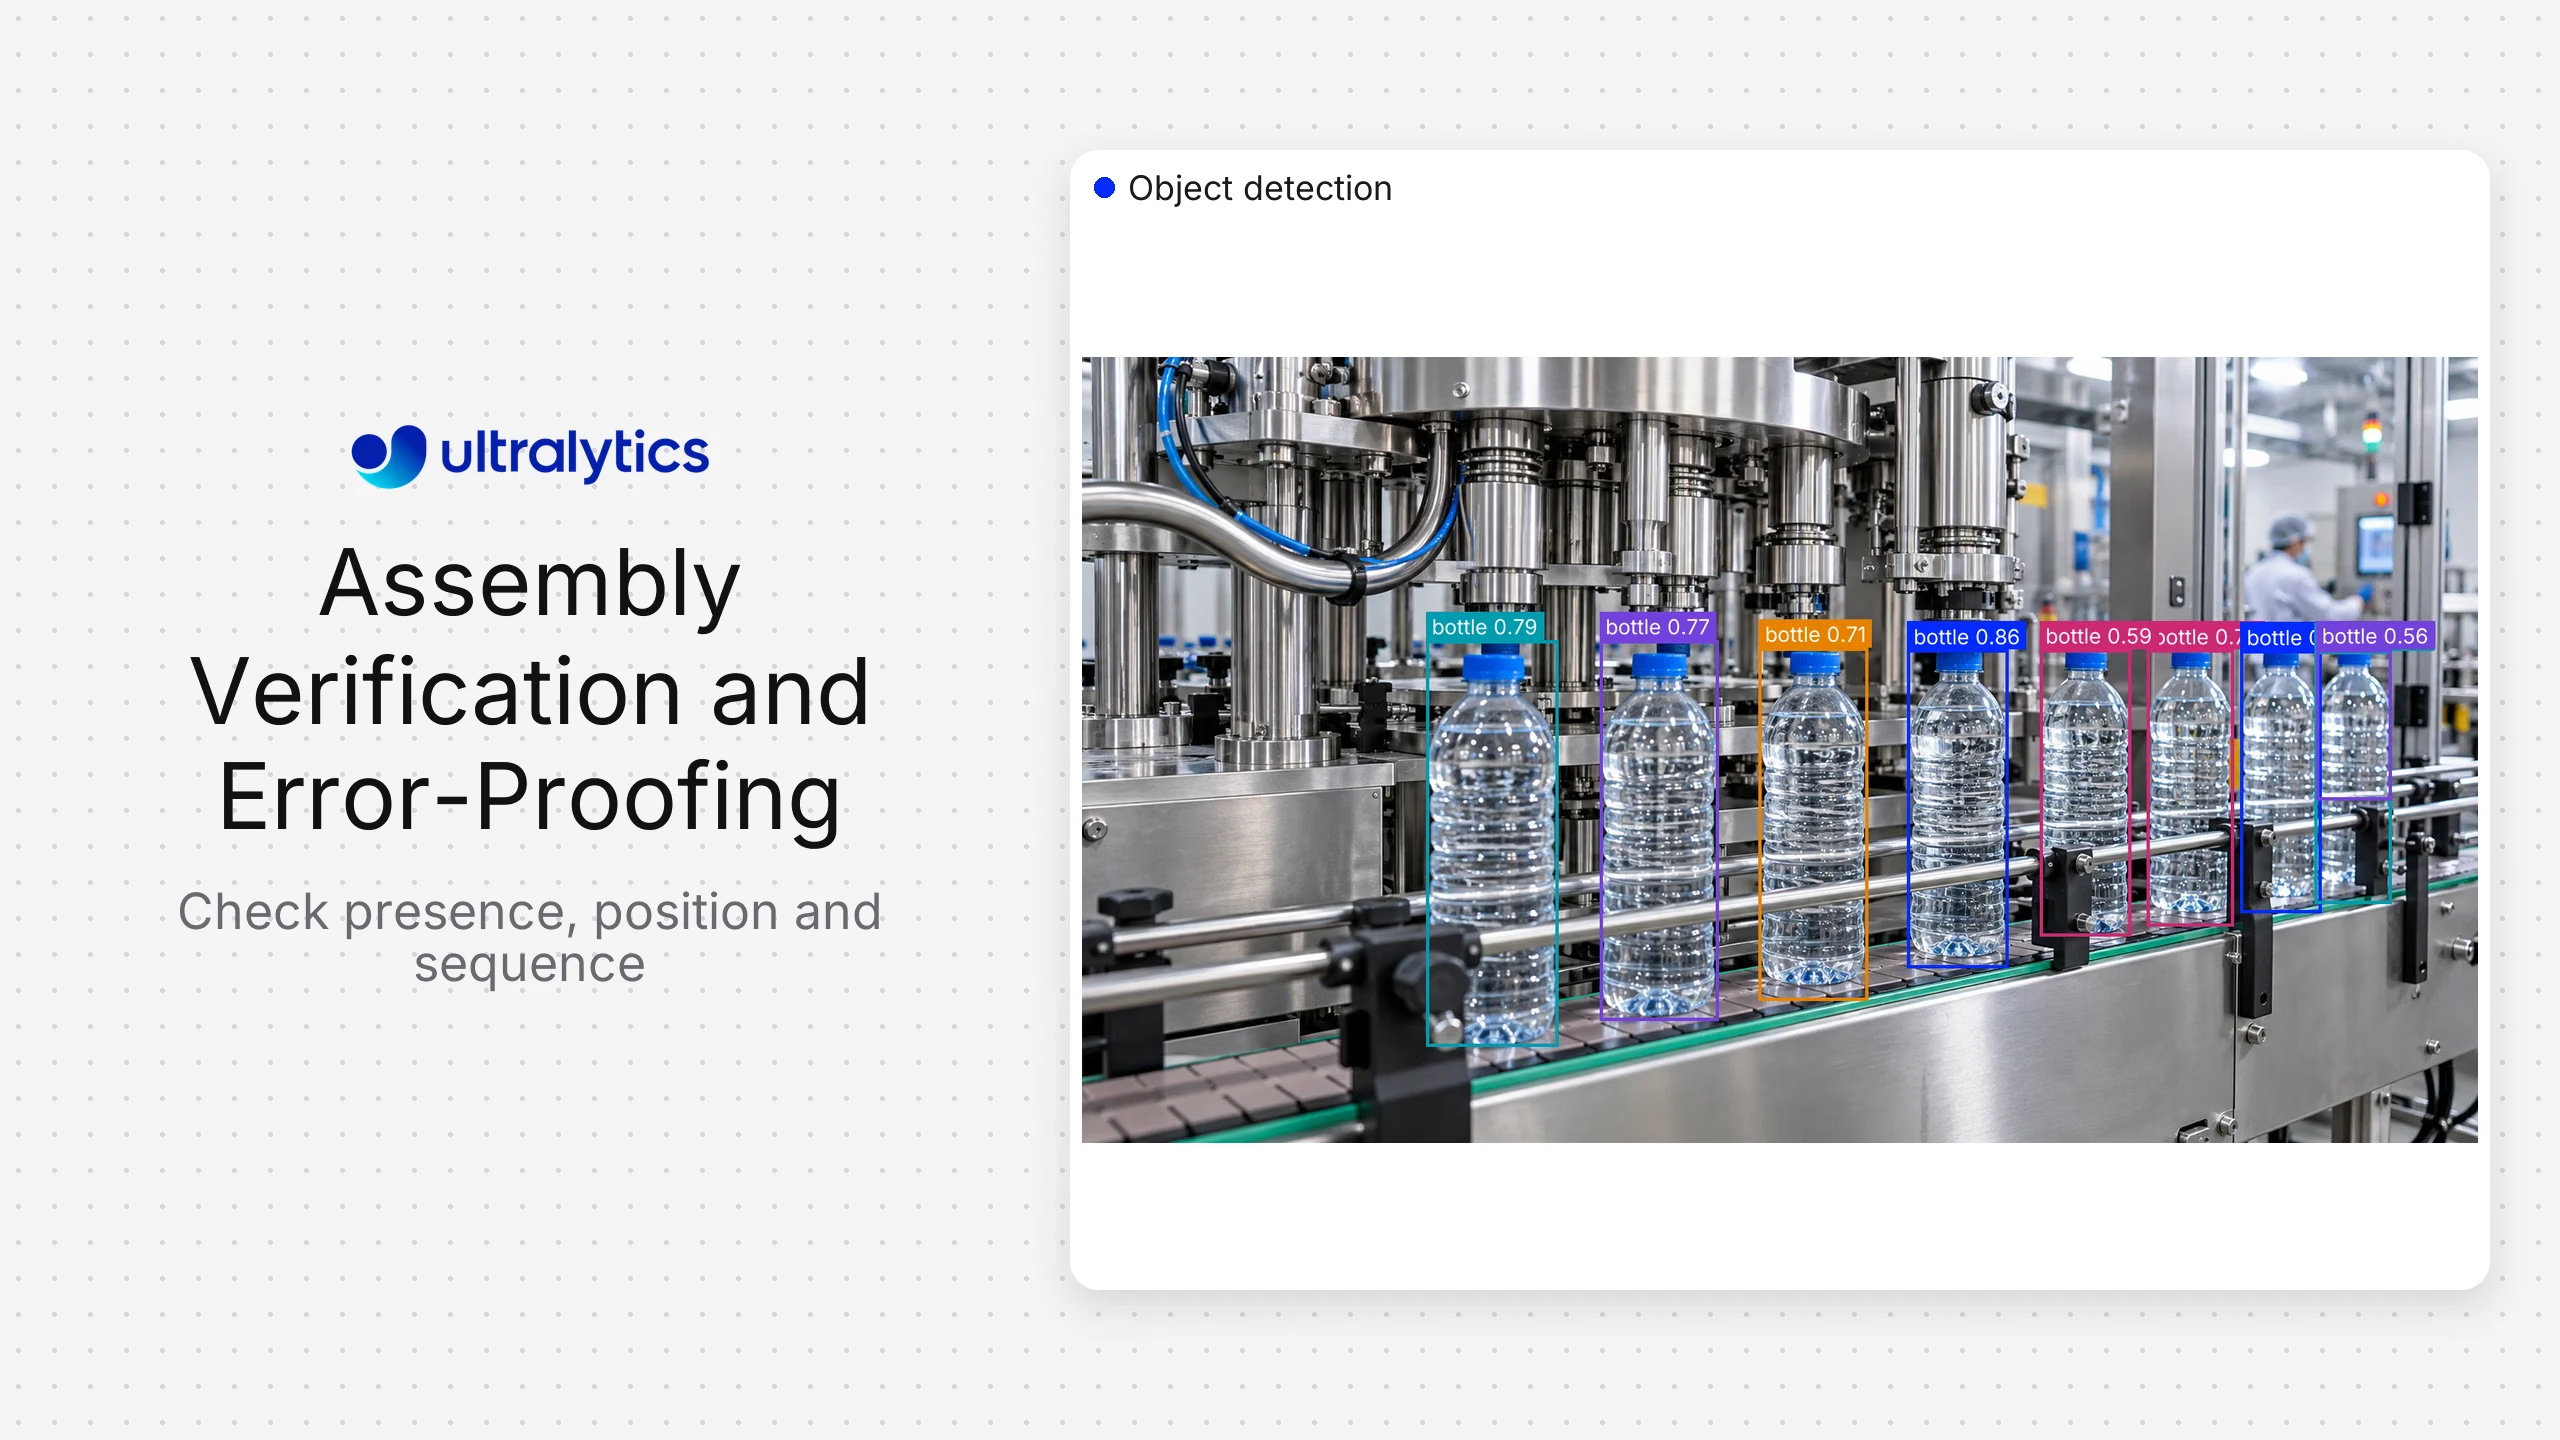
コンピュータービジョンは、工程を次に進める前に、正しい部品が存在するか、正しい位置と向きで取り付けられているか、所定の順序で組み立てられているかを確認することで、組み立てミスの防止に役立ちます。モデルが視覚的な観測結果を出力し、ステートマシンまたは製造アプリケーションが製品固有のルールを適用して、作業者または制御システムに合格、確認、停止の判定を送ります。
これは一般的な欠陥検出とは異なります。欠陥検査では、表面や部品に損傷があるかを確認します。組み立て検証では、観測された組み立て状態が作業指示書または製造工程表と一致しているかを確認します。
組立ラインでビジョンにより検証できること#
| 検証タスク | 視覚的な確認事項 | 一般的なビジョンタスク | 主な制約 |
|---|---|---|---|
| 部品の有無 | 必要な部品が見えていますか? | 物体検出または分類 | 遮蔽によって、取り付け済みの部品が見えないことがあります |
| 位置 | 部品が許容範囲内にありますか? | 検出またはセグメンテーション | 画像座標にはキャリブレーションが必要な場合があります |
| 向き | 部品の向きは正しいですか? | キーポイント、回転ボックス、または分類 | 対称形の部品では、識別可能な視覚的特徴が必要です |
| 数量 | 必要な数量がそろっていますか? | 検出と追跡・カウント | 重なりによって、カウント漏れや重複カウントが発生することがあります |
| 順序 | 状態は承認済みの順序で発生しましたか? | 検出・追跡とステートマシン | モデルだけでは工程の順序を表現できません |
| ファスナーの有無 | 見えるファスナーは所定の位置にありますか? | 検出またはセグメンテーション | ビジョンでは隠れた締め付けトルクを証明できません |
| コネクターの状態 | 見えるラッチまたはコネクターは正しく嵌合していますか? | 検出、セグメンテーション、または分類 | 状態を確認できるように、カメラの角度と解像度を設定する必要があります |
| ラベルまたはコードの照合 | 見えている識別子は作業指示と一致していますか? | 検出とOCR・バーコード処理 | 信頼性はテキストの品質と統合方法によって決まります |
まず、観測可能な証拠と推定される工程上の事実を分けます。カメラでボルト頭部の有無は確認できても、必要なトルクで締め付けられたかは確認できない場合があります。要件を視覚的に観測できない場合は、ビジョンを工具コントローラーまたはセンサーデータと組み合わせます。
リファレンスアーキテクチャ#
組み立て検証システムは通常、次の6つのレイヤーで構成されます。
- トリガー: PLC信号、センサー、ロボットの状態、または作業者の操作によって、検証のタイミングを特定します。
- 撮影: 1台以上のカメラで、制御された画像または短いシーケンスを取得します。
- 推論: コンピュータービジョンモデルで部品、領域、キーポイント、または組み立て状態を検出します。
- 判定ロジック: 製品ルールに基づき、観測結果を想定される製品バリエーションおよび工程ステップと比較します。
- アクション: システムはガイダンスを表示し、確認を依頼し、合格を記録するか、承認済みの制御経路を通じて工程の進行をブロックします。
- トレーサビリティ: アプリケーションは、保持ポリシーで許可される作業指示、モデルとルールのバージョン、結果、証拠を記録します。
推論と判定ロジックは分離してください。同じモデルで複数の製品に共通する部品を認識し、ルールで特定の作業指示に必要な部品を指定できます。
適切なビジョンタスクを選ぶ#
分類は、視野全体が厳密に管理され、組み立て済み、未完了、向き違いなど、少数の状態を出力する場合に使用します。効率的ですが、トラブルシューティング時の位置特定能力は限られます。
複数の見える部品の位置特定とカウントが必要なアプリケーションには、物体検出を使用します。Ultralytics YOLOモデルは、1枚の画像内にある複数の部品クラスを検出し、後続のルール処理に使用する位置情報を返すことができます。
部品の境界、重なり、または被覆範囲が重要な場合は、インスタンスセグメンテーションを使用します。マスクを使うことで、シール、接着剤領域、柔軟な部品が想定範囲を占めているかを確認できます。
キーポイントまたは回転が重要な情報となる場合は、姿勢推定または回転バウンディングボックスを使用します。選択した表現が、対象の形状と視点において安定していることを検証してください。
順序または連続性が重要な場合は、追跡を使用します。トラッカーでフレーム間の観測結果を関連付け、ステートマシンで承認済みの手順が順番どおりに実行されたかを判定できます。
トレーニング前に撮像ステーションを設計する#
カメラで撮影できない証拠を、モデルの品質で補うことはできません。各チェックについて、解像が必要な最小の特徴、許容される部品の動き、サイクルタイム、作動距離、奥行きのばらつき、反射、遮蔽、振動を文書化します。
可能な範囲で照明を制御します。拡散光は反射面のグレアを抑え、バックライトはシルエットや隙間を明瞭にし、ストロボ照明はモーションブラーを低減できます。適切な設計は材質や形状によって異なるため、実部品と汚れの条件を用いてテストします。
1台のカメラですべての必要な特徴を観測できない場合は、複数の視点を使用します。カメラを安易に追加しないでください。視点を増やすたびに、キャリブレーション、同期、コンピューティング、メンテナンス、データ管理の作業が増えます。各カメラで、文書化された証拠の不足を解消する必要があります。
検証後はカメラ設定を固定するか、監視してください。フォーカス、露出、クロップ、またはマウントが変更されると、エンドポイントが正常でもデータ分布が無効になることがあります。
組み立てデータセットを構築する#
関連するすべての製品バリエーション、ステーション、シフト、背景、治具の状態、通常の作業者の操作を撮影します。難しいものの有効な状態と、エラーの両方を含めます。「良品」画像がすべてある1日のもので、「不良品」画像がすべて別の日のものである場合、モデルは組み立て状態ではなく、照明や治具の違いを学習する可能性があります。
部分的に見える部品、曖昧な状態、反射、重複部品、仕掛品に関するラベリングルールを作成します。ほぼ同一の動画フレームをランダムに分配するのではなく、検証データを製造ロット、時間、ステーション、または拠点単位で分割します。
Ultralytics Platformは、データセットの整理、アノテーション、モデルのトレーニング、モデル管理を連携したワークフローでサポートします。データ収集とアノテーションのガイドは、チームが撮影やラベリングの判断を体系化するのに役立ちます。
工程ロジックと統合を追加する#
アプリケーションには、現在の製品に適用する想定の組み立て構成が必要です。作業指示、レシピ、製造システムなどの承認済みの情報源から取得し、バージョン管理されたビジュアルルールに対応付けます。
ルールの例:
- 治具領域内にハウジングが1個あること。
- 承認済みの位置にクリップが2個あること。
- コネクターのキーポイントが許容範囲内で目標位置にあること。
- 状態Aの後に状態Bが発生し、その間に未承認の状態がないこと。
- 必要な観測結果がいずれかの判定しきい値を下回る場合は、人による確認を行うこと。
ビジョンと制御の間で安定したイベント仕様を使用します。結果、理由、タイムスタンプ、ステーション、モデルのバージョン、ルールのバージョン、関連する観測結果を含めます。検証済みのアプリケーションレイヤーと適切な安全対策なしに、モデルの生出力を安全重要システムやモーション制御ロジックに直接送信しないでください。
作業者の使いやすさも精度の一部です#
赤や緑のランプだけでは、十分な情報を伝えられないことがよくあります。製品が不合格になった場合は、どの要件を満たさなかったのか、該当部品がどこにあるべきかを表示します。反射、手、または一時的な遮蔽による不要な手戻りを防ぐため、管理された再撮影または確認の手順を用意します。
作業者による修正内容を、構造化されたフィードバックとして収集します。モデルのエラー、ルールのエラー、誤った作業指示の対応付け、カメラの問題、実際の組み立て不良を区別します。この分類によって、チームが修正すべき対象が明確になります。
ステーション全体を検証する#
組み立て要件と製品バリエーションごとに測定します。運用上有用な指標には、組み立てエラーの見逃し、誤停止、確認率、サイクルタイムへの影響、利用不能なチェック、カメラやネットワークの中断後の正常な復旧などがあります。
次の条件でステーションをテストします。
- 承認済みおよび未承認のバリエーション。
- 部分的な組み立てと、順序を逸脱した工程。
- 手や工具による遮蔽。
- 照明の変動、反射部品、ブレ、汚れ。
- カメラの移動とフォーカスの変化。
- 部品の重複、欠落、回転、位置ずれ。
- トリガーの消失、重複、結果の遅延。
リリース前に、固定した回帰テストセットで現行モデルと候補モデルを実行します。リスクに応じて、新しい判定ロジックをプロセス制御に使用せずにシャドー運用し、結果を確認します。
組み立て検証におけるUltralytics#
製造におけるコンピュータービジョンでは、検出、セグメンテーション、姿勢推定、追跡を使って、目に見える組み立て状態を表現できます。Ultralytics Platformはアノテーション、トレーニング、デプロイを連携し、エクスポートしたUltralytics YOLOモデルは、ステーションに合わせて選択したクラウド、オンプレミス、またはエッジのアーキテクチャで実行できます。
Chef Roboticsは、Ultralytics YOLOが精密な食品の組み立てを支援する実例を提供しています。他の現場にも応用できる教訓は、すべての組立ラインが同じ撮像上の課題を抱えているということではなく、トレーニング済みの認識モデルが、より大きなロボットまたは製造ワークフローの構成要素になり得るということです。
Ultralyticsが提供しないもの。 これは認識レイヤーであり、検査ステーションではありません。カメラ、レンズ、照明、筐体、トリガー、エッジコンピューター、PLC接続、作業者向けHMI、ステーションの検証は、お客様またはインテグレーターの担当であり、作業の大部分を占めます。フィールドエンジニアが付属するサポート付きターンキー型ステーションを工場が求める場合は、CognexやKeyenceなどの実績あるマシンビジョンベンダーを選ぶ方が適切です。Ultralytics Platformが2026年3月にローンチした一方で、これらのベンダーには数十年にわたる導入実績があります。
展開チェックリスト#
- すべてのチェックを、視覚的な証拠と運用上のアクションとして定義します。
- 別のセンサーまたはシステムが必要となる、視覚以外の要件を記録します。
- 実部品を使って、カメラ、レンズ、照明、トリガー、取り付けを検証します。
- 製品ルールはモデルとは別にバージョン管理します。
- すべての製品バリエーションと開発中の状態をテストします。
- レビュー、再スキャン、バイパス、インシデント対応の手順を用意します。
- 入力品質、サービスの健全性、レビュー済みモデルのエラー、本番環境での結果を監視します。
- カメラ、照明、治具、製品、または工程に変更があった後は、再検証します。
よくある質問
これは、目視可能な組み立て条件を確認し、エラーが後工程に進む前にアクションを促す視覚的なエラー防止です。通常、ビジョンの判定結果は製品ルールや製造ワークフローと組み合わせて使用します。
関連する状態を時間の経過とともに確認できる場合は可能です。検出またはトラッキングによって観測結果を得て、ステートマシンがその順序を承認済みの工程と照合します。システムはフレームの欠落、手順の繰り返し、不確かな観測結果に対処する必要があります。
通常、外観だけでは検証できません。ビジョンで目視可能なファスナーの有無、位置、マーキングを確認できる場合はありますが、トルクは検証済みの工具コントローラーまたはセンサーから取得する必要があります。
組み立て検証では、構成、有無、向き、工程状態を確認します。欠陥検出では、損傷や品質上の異常を探します。1つの検査ステーションで両方を実施する場合もありますが、データ、ロジック、合格基準は明確に分けておく必要があります。
必要な証拠によって異なります。管理された画像全体の状態には分類、部品の有無や数量には検出、境界や重なりにはセグメンテーション、形状にはポーズまたは方向付きボックス、順序にはトラッキングが適しています。必要な証拠を確実に示せる、最もシンプルなタスクをテストしてください。









