Guides
おすすめの画像分類モデル:選び方
ConvNeXt V2やDINOv3からEfficientNetV2、ViT、Ultralytics YOLO26-clsまで、主要な画像分類モデルを比較し、選び方を解説します。
Guides
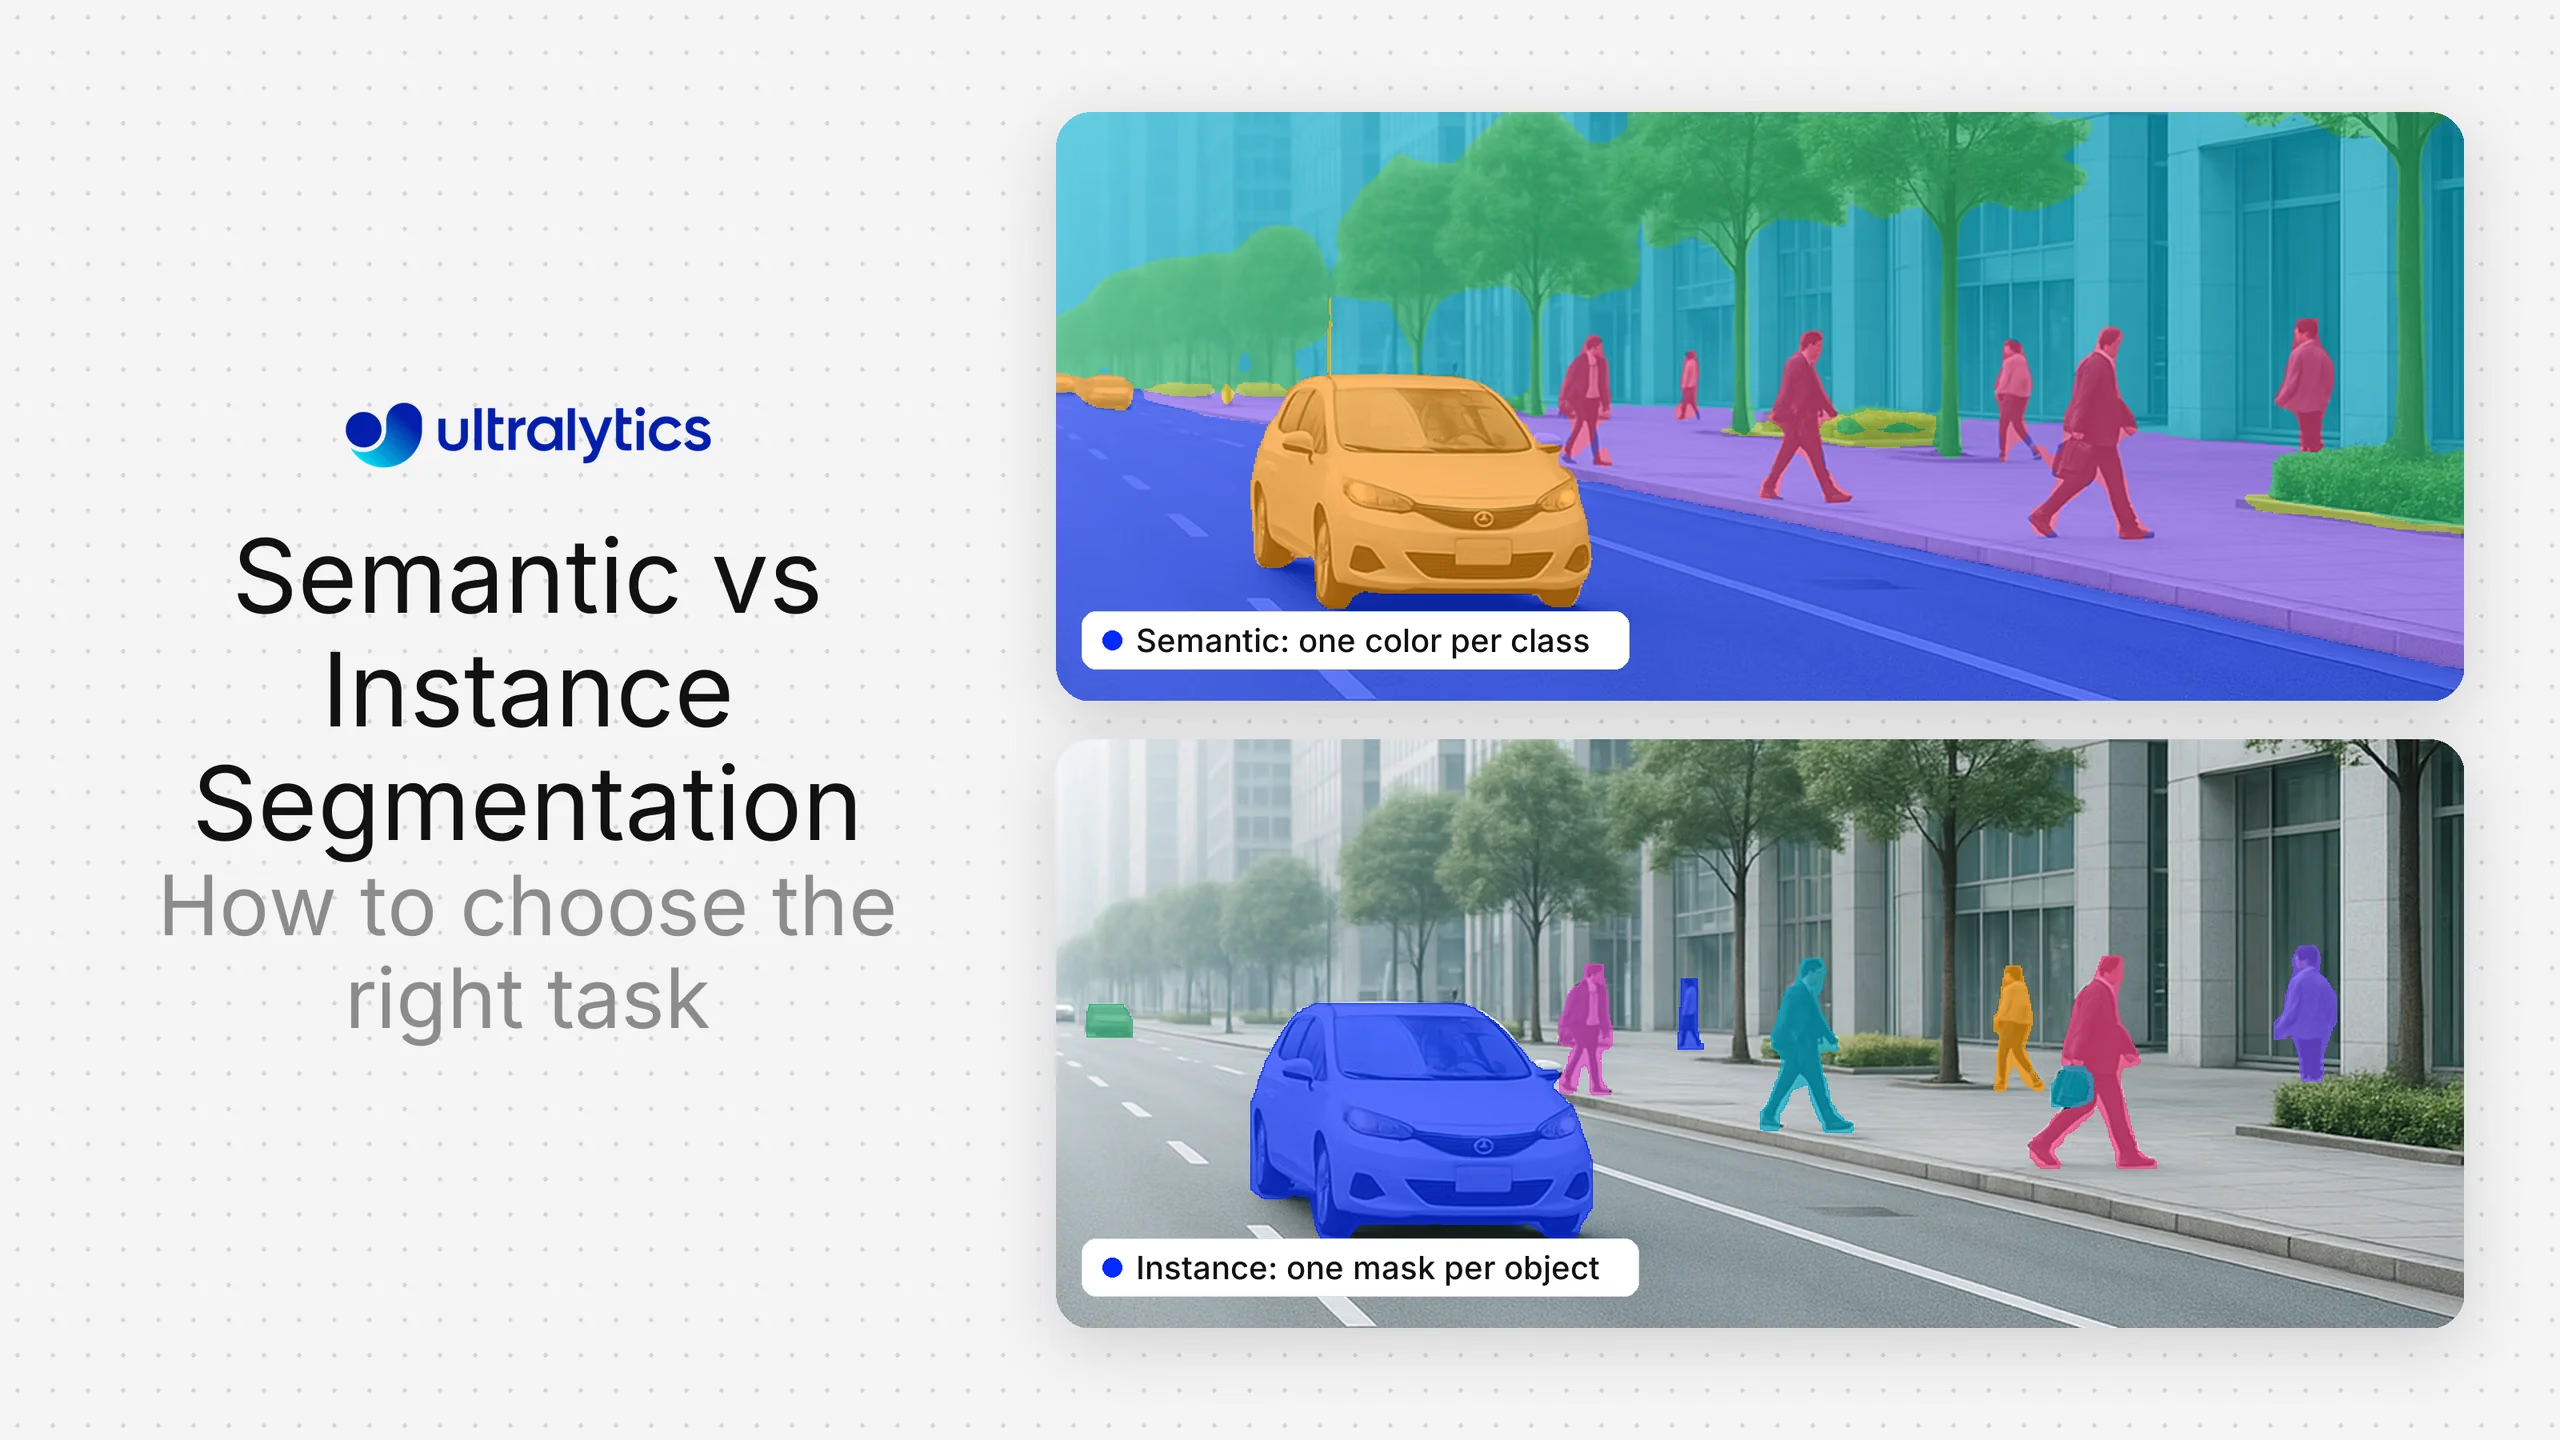
セマンティックセグメンテーションとインスタンスセグメンテーション:適切なタスクの選び方
セマンティックセグメンテーションはすべてのピクセルにクラスラベルを付け、インスタンスセグメンテーションは各オブジェクトを個別に分離します。コンピュータービジョンプロジェクトでどちらが必要か、またその理由を解説します。
Guides
人流カウントと占有状況分析の実際の仕組み
人流カウントと占有状況分析の仕組みを解説します。Wi-Fi、ToF、サーマル、カメラベースのビジョン方式を比較し、利用可能な製品と構築方法を紹介します。
Guides
既存のセキュリティカメラにAI分析を追加する方法
既存のカメラ設備にAI分析を追加する3つの方法、分析レイヤー、VMSのアップグレード、セルフホスト型モデルと、それぞれの選択を左右する制約を解説します。
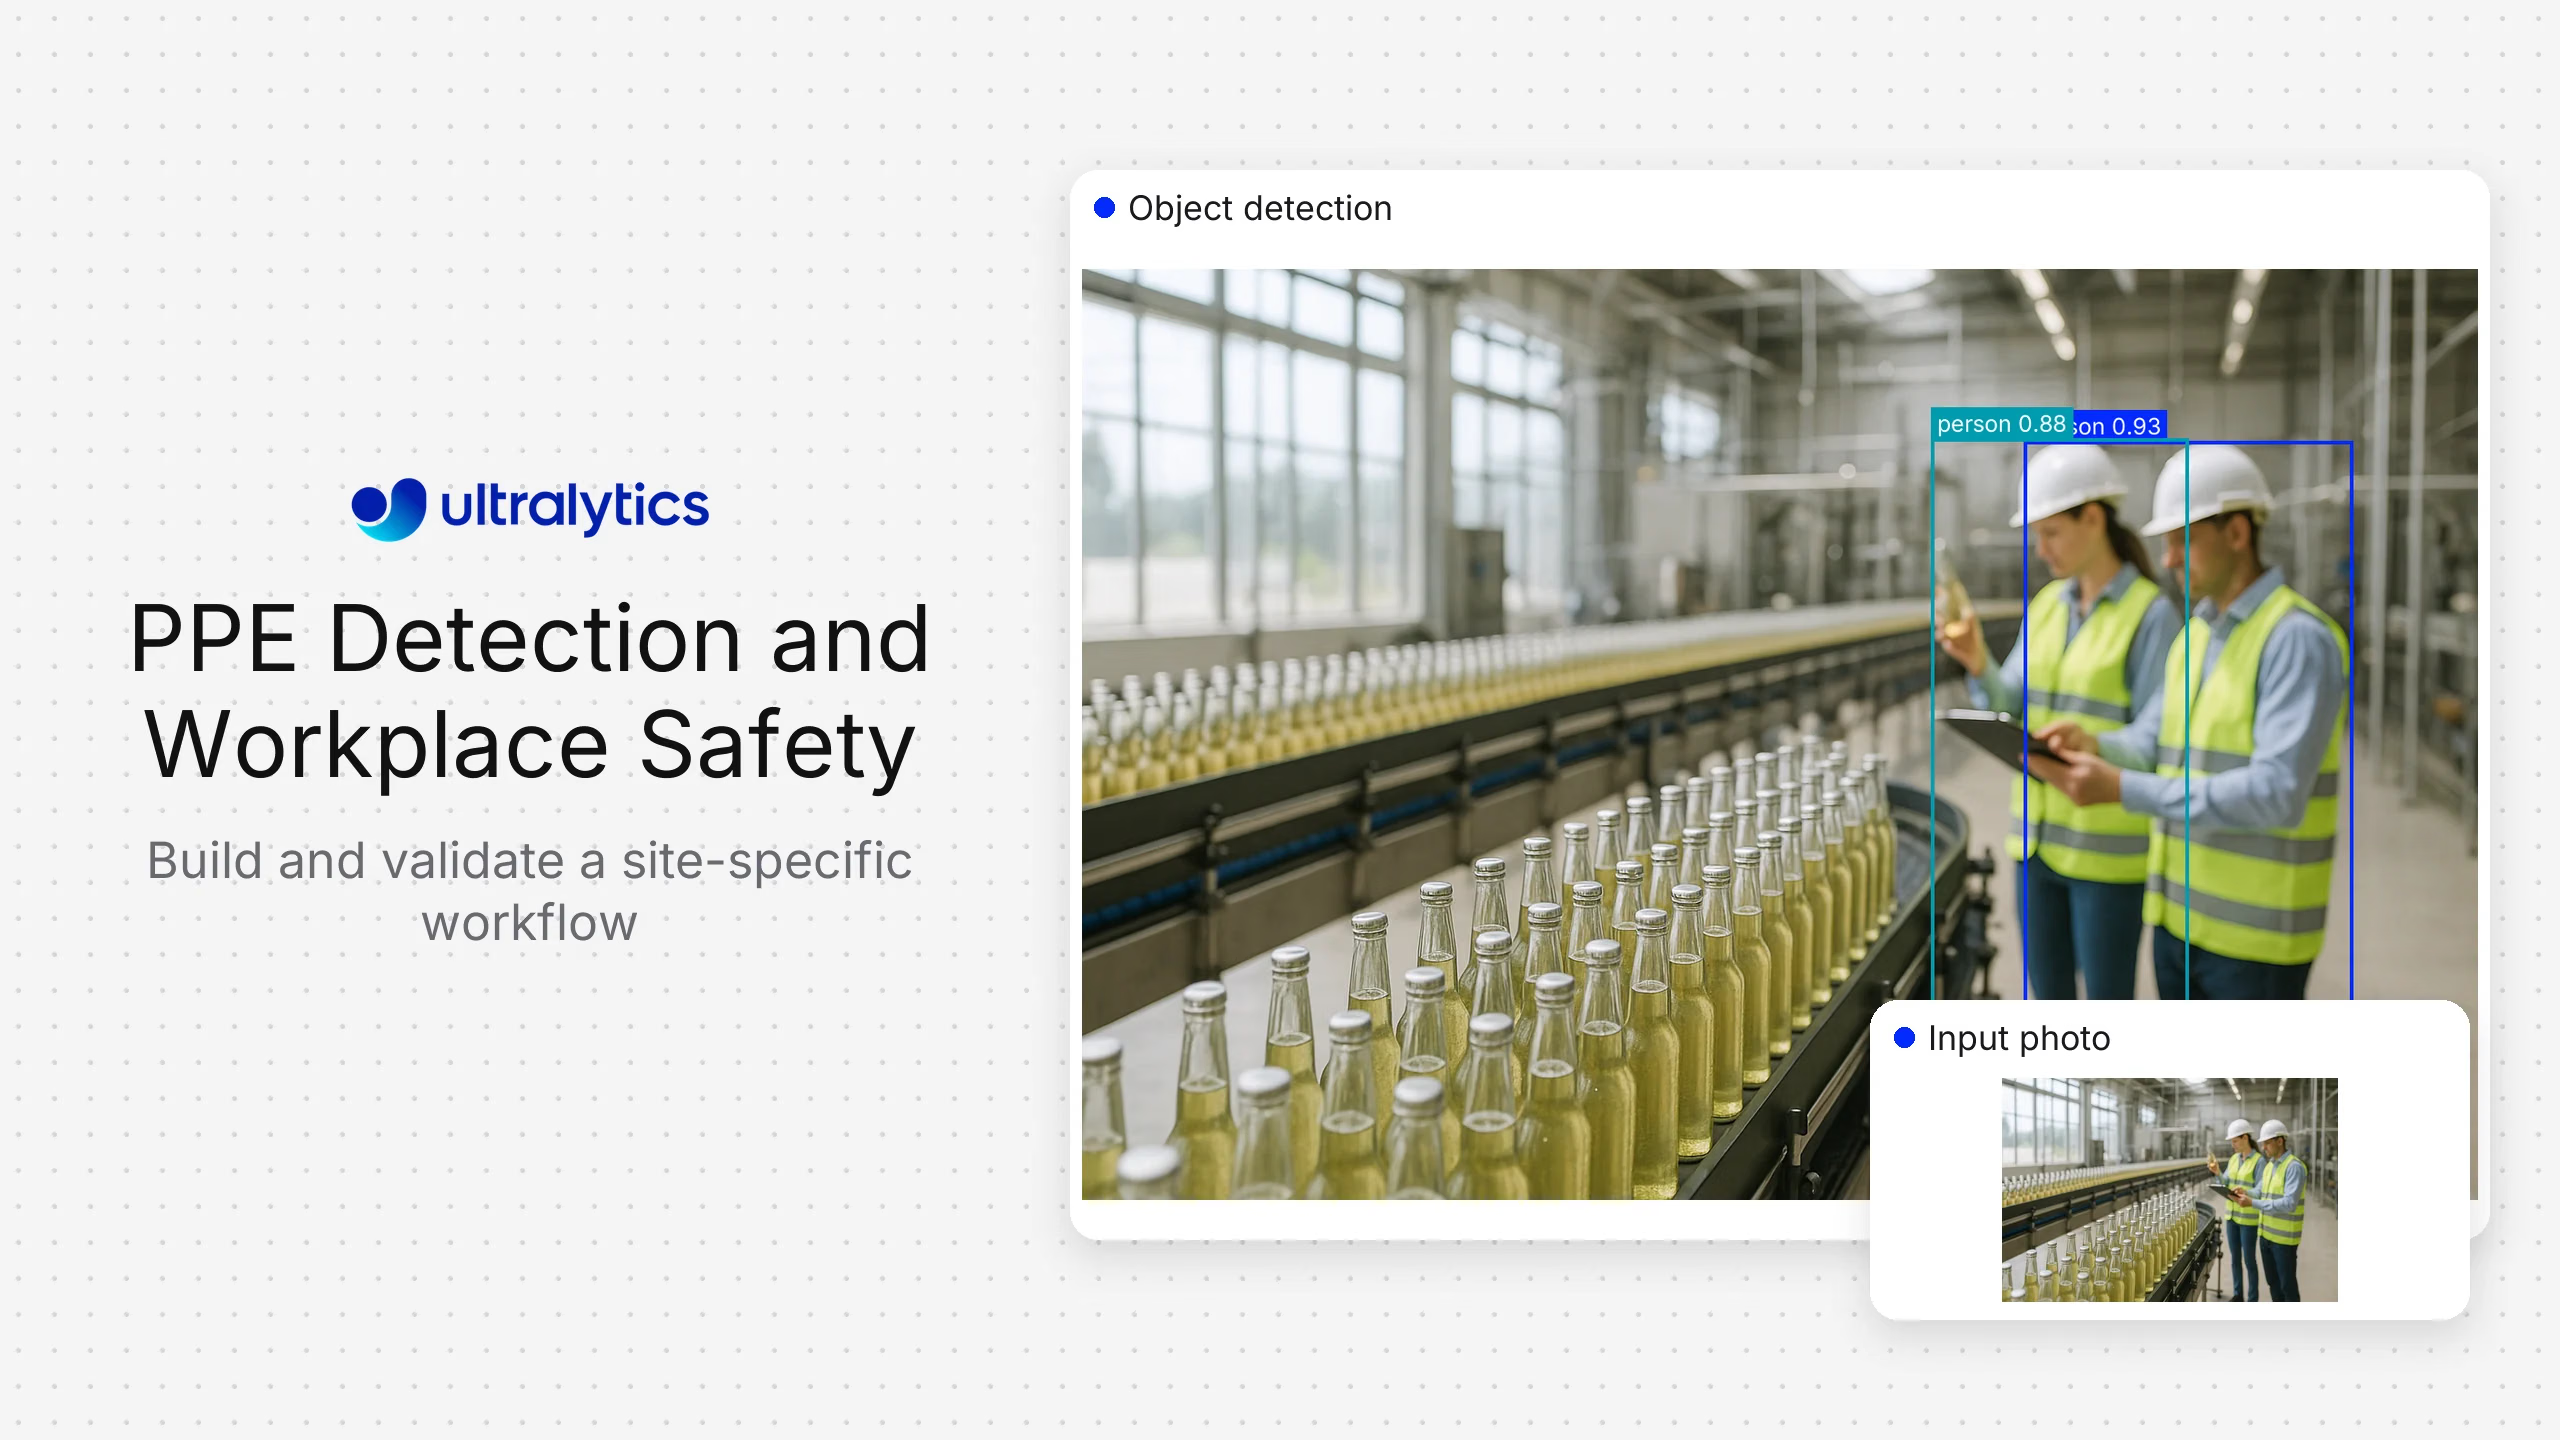
Vision AI
UltralyticsによるPPE検出と職場の安全
Ultralytics PlatformでPPE検出を構築します。現場画像にアノテーションを付け、YOLO26をトレーニングし、クラウドまたはエッジにデプロイして、職場の安全監視を検証します。
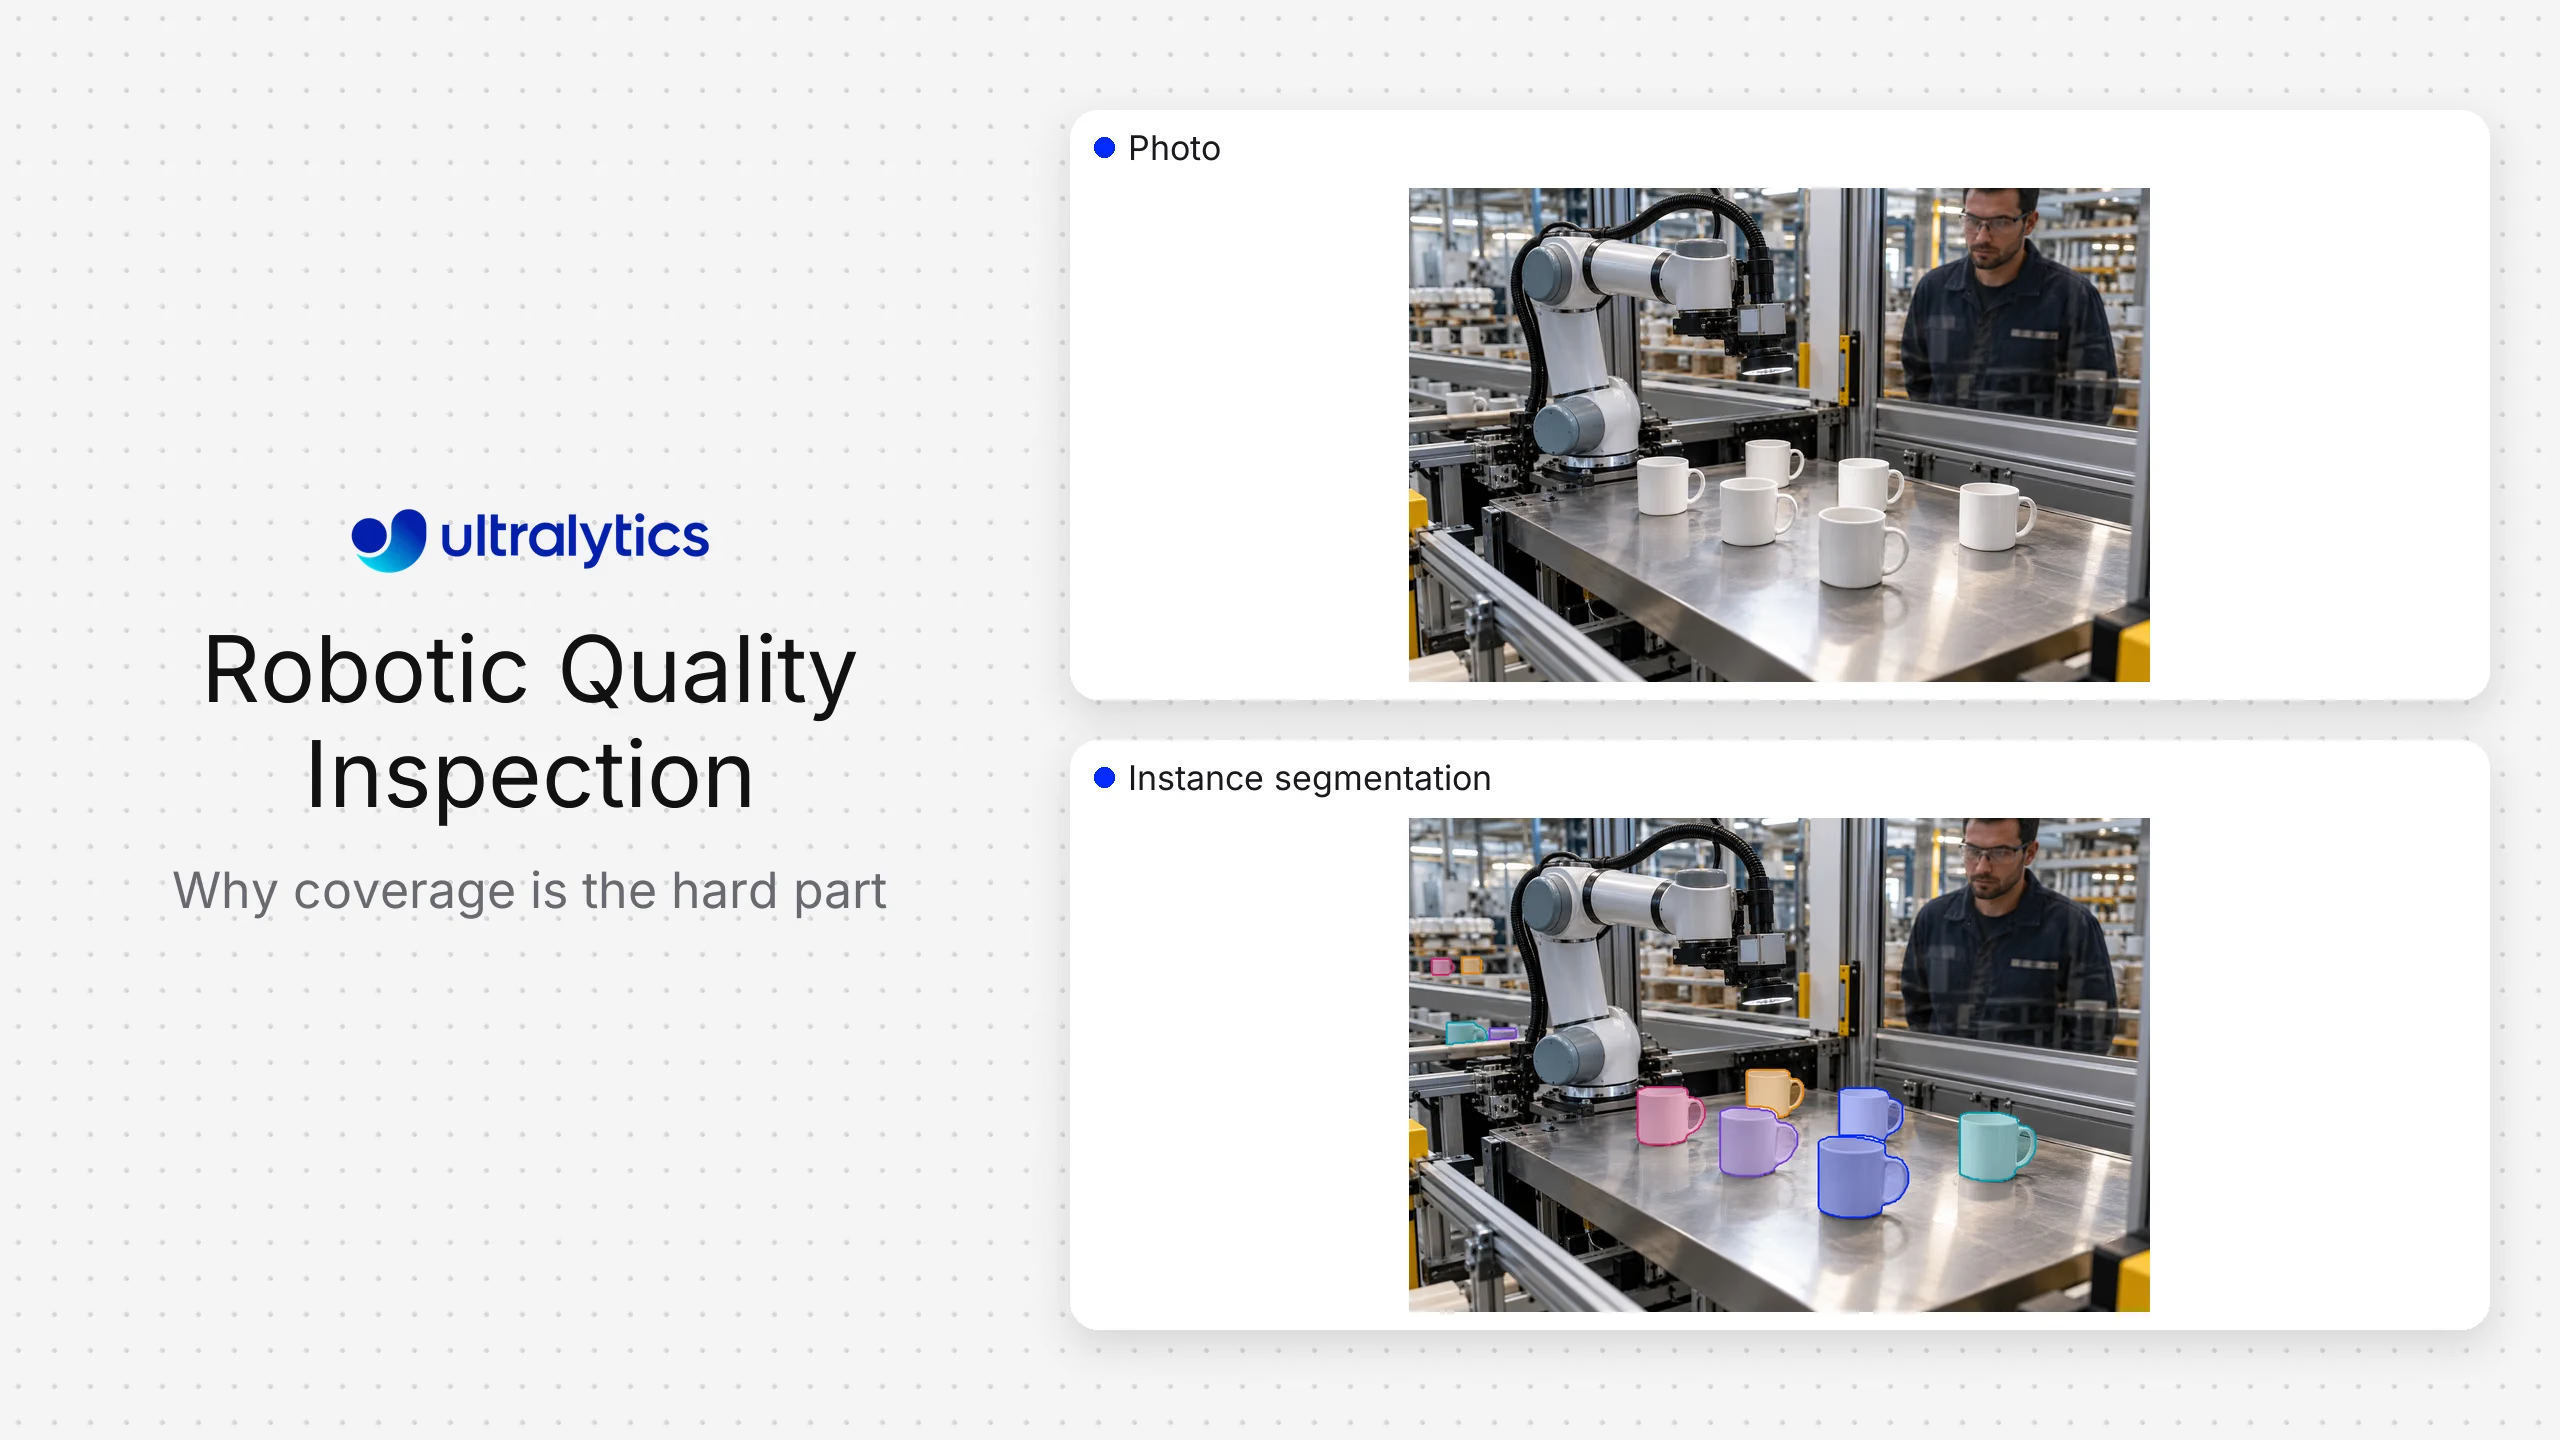
Vision AI
ロボット品質検査:カバレッジ確保が難しい理由
ロボットによる品質検査の仕組みを解説します。スキャン計画、キャリブレーション、ロボットとビジョンの同期、マルチビュー融合、カバレッジの証明、品質記録を取り上げます。
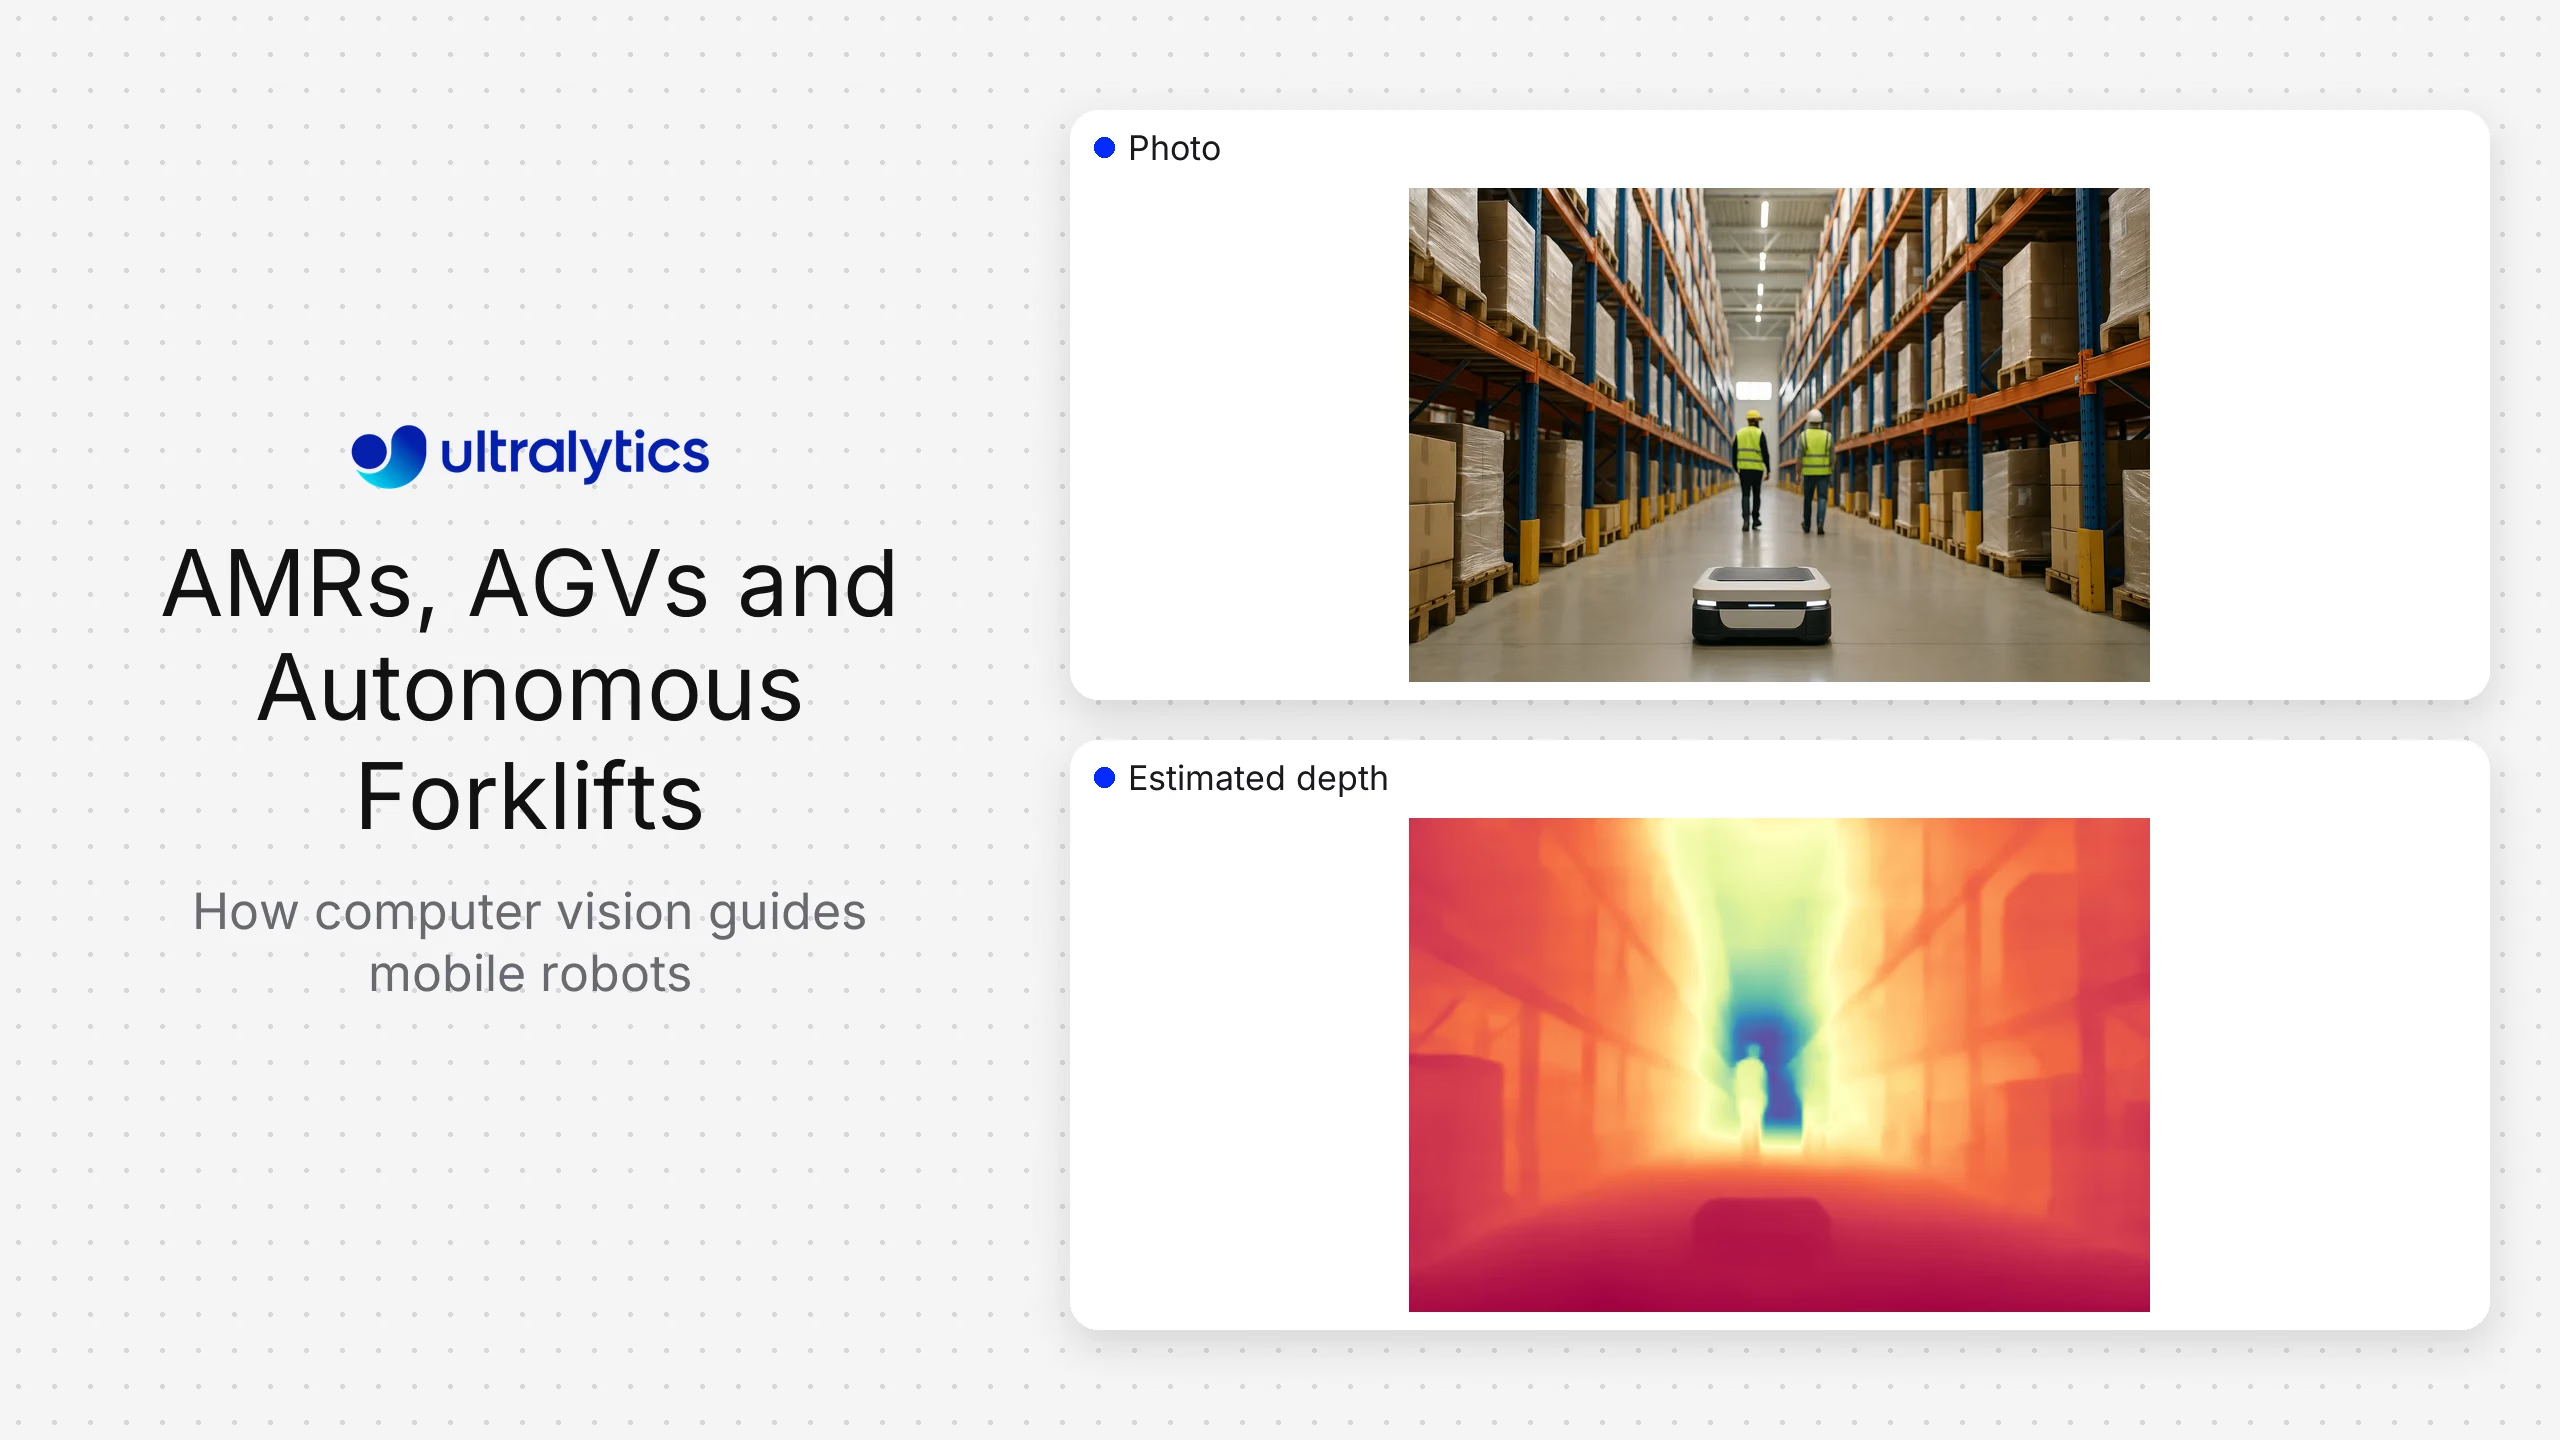
Vision AI
コンピュータービジョンによるAMR、AGV、自律走行フォークリフトの誘導方法
AMR、AGV、自律走行フォークリフトのナビゲーションにコンピュータービジョンがどのように貢献するか、カメラ、LiDAR、深度情報が互いをどう補完するか、安全性をどこに位置付けるかを解説します。
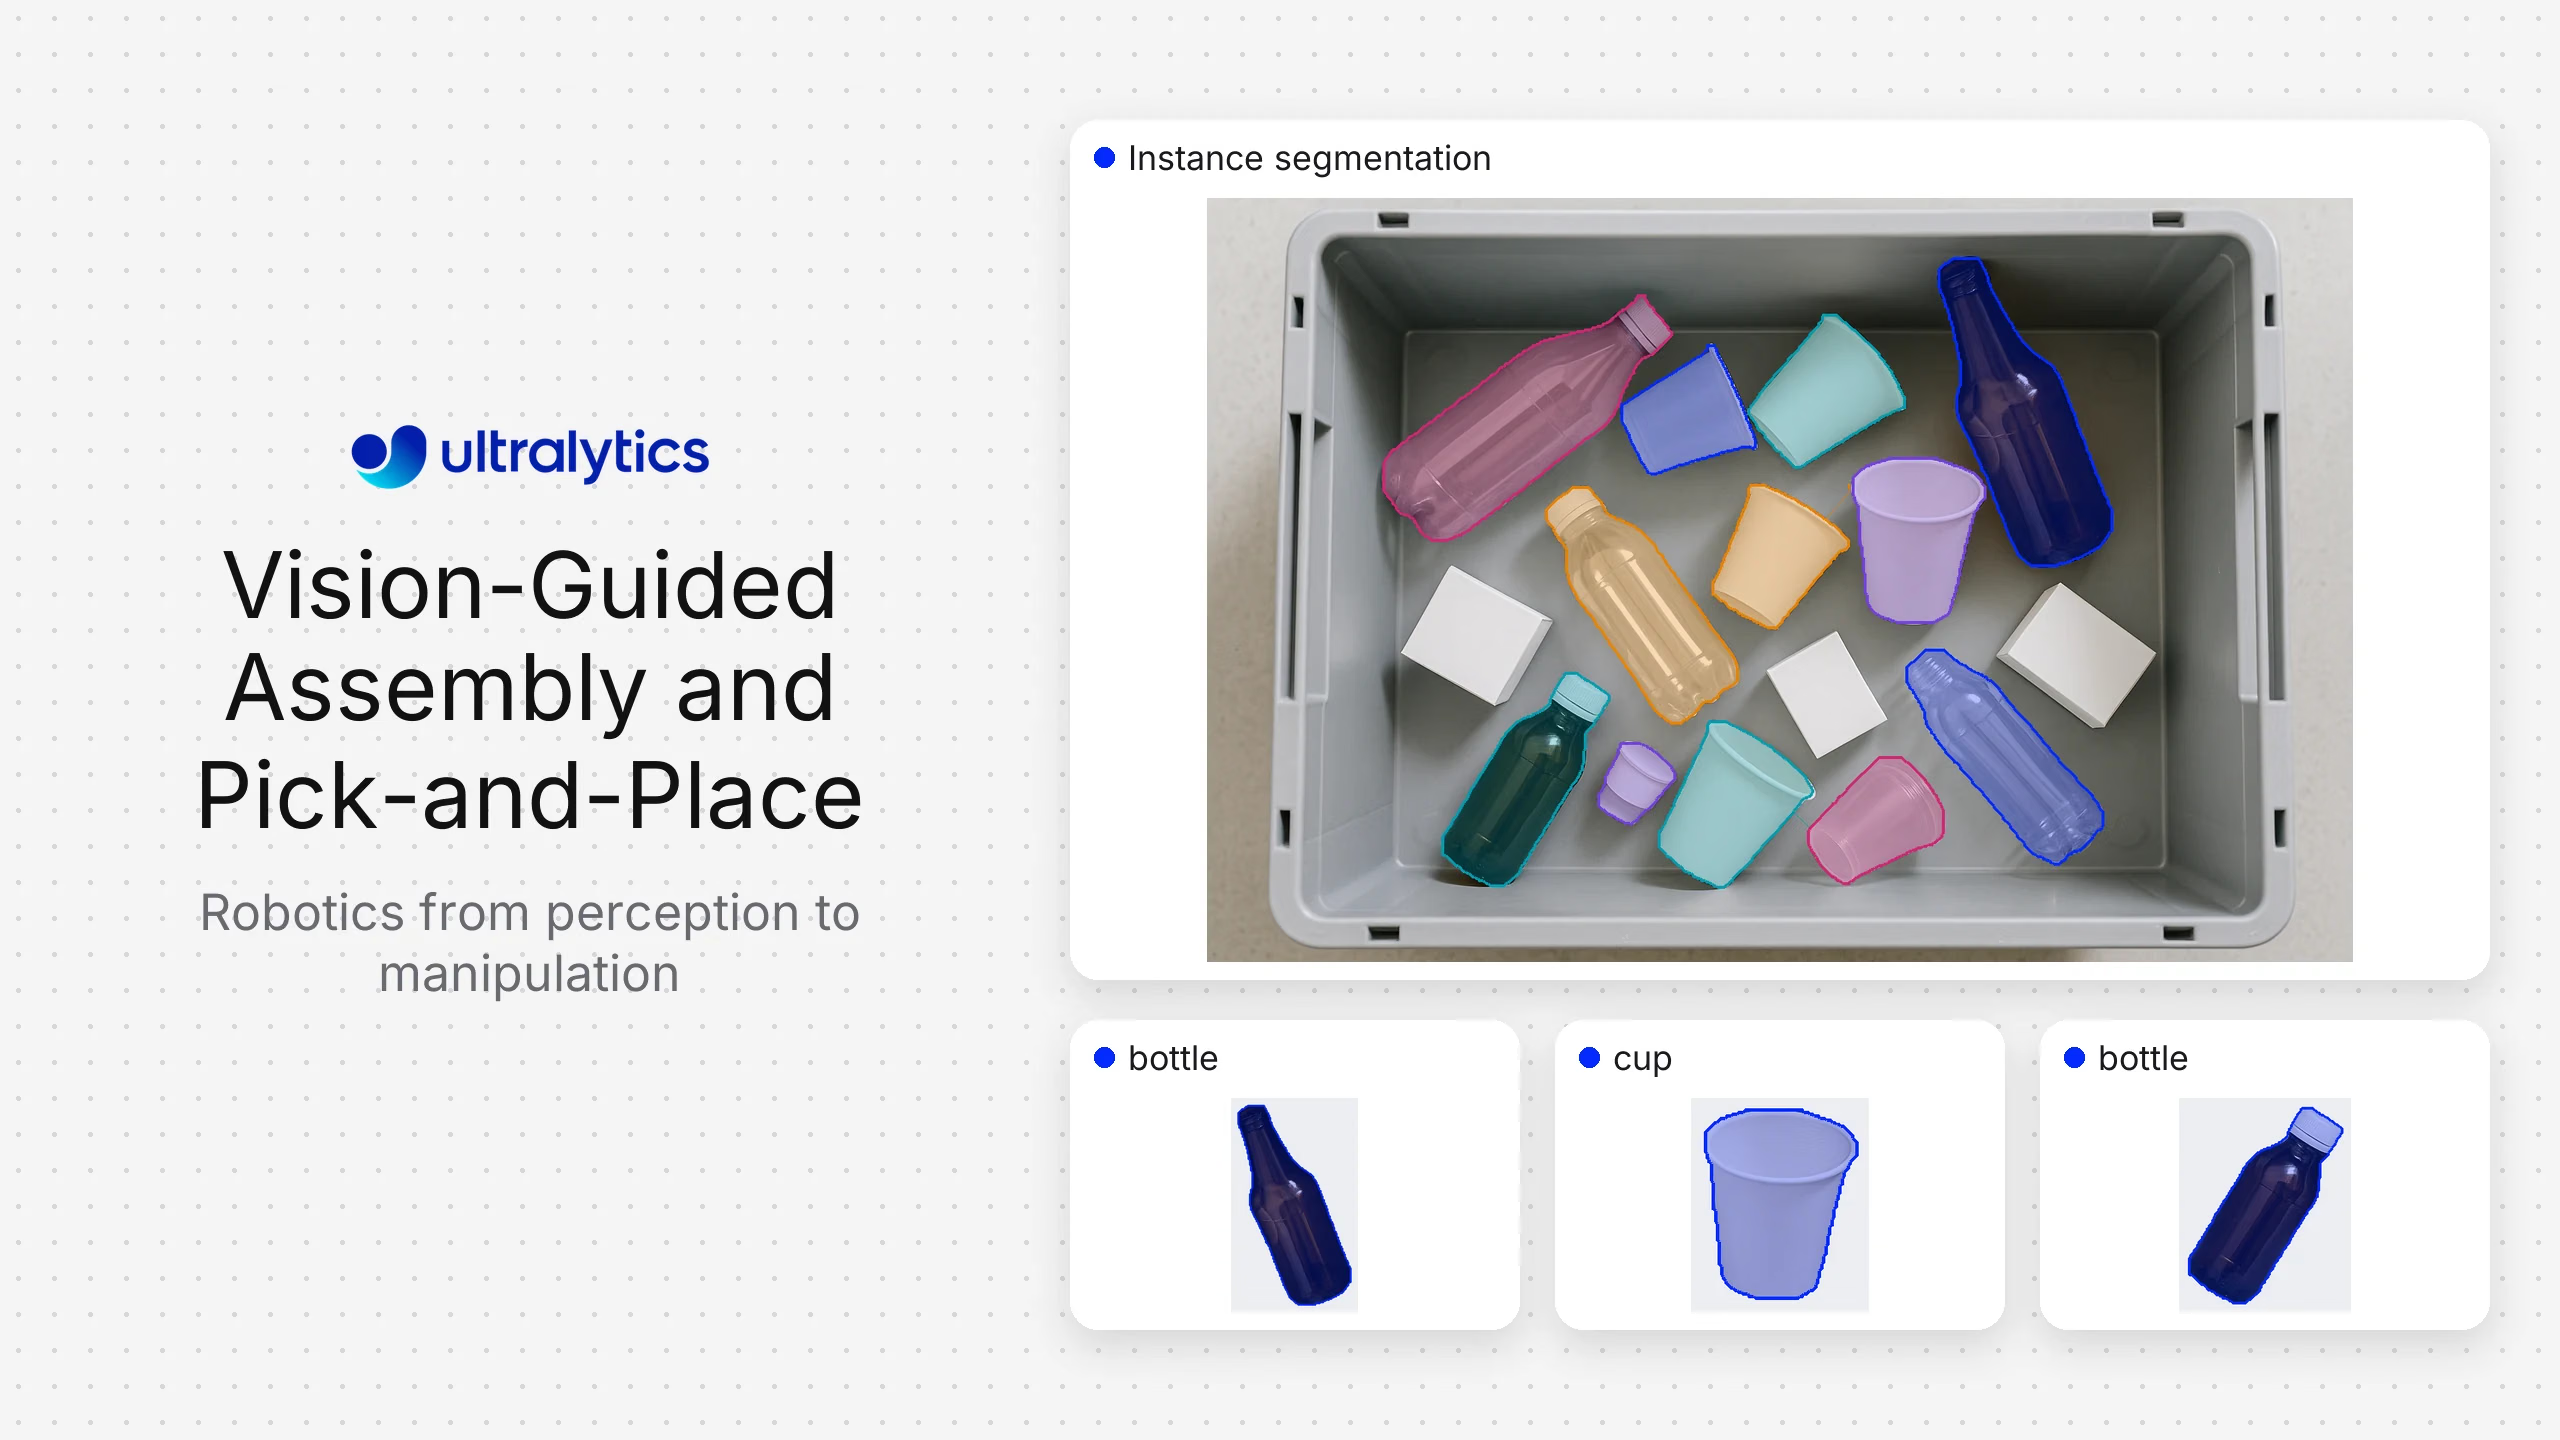
Guides
組み立てとピックアンドプレース向けビジョン誘導ロボティクス
センシング、認識、キャリブレーション、把持計画、動作、復旧にわたるビジョン誘導ピックアンドプレースの仕組みを解説し、2Dと3Dの選択ガイドを紹介します。
Vision AI
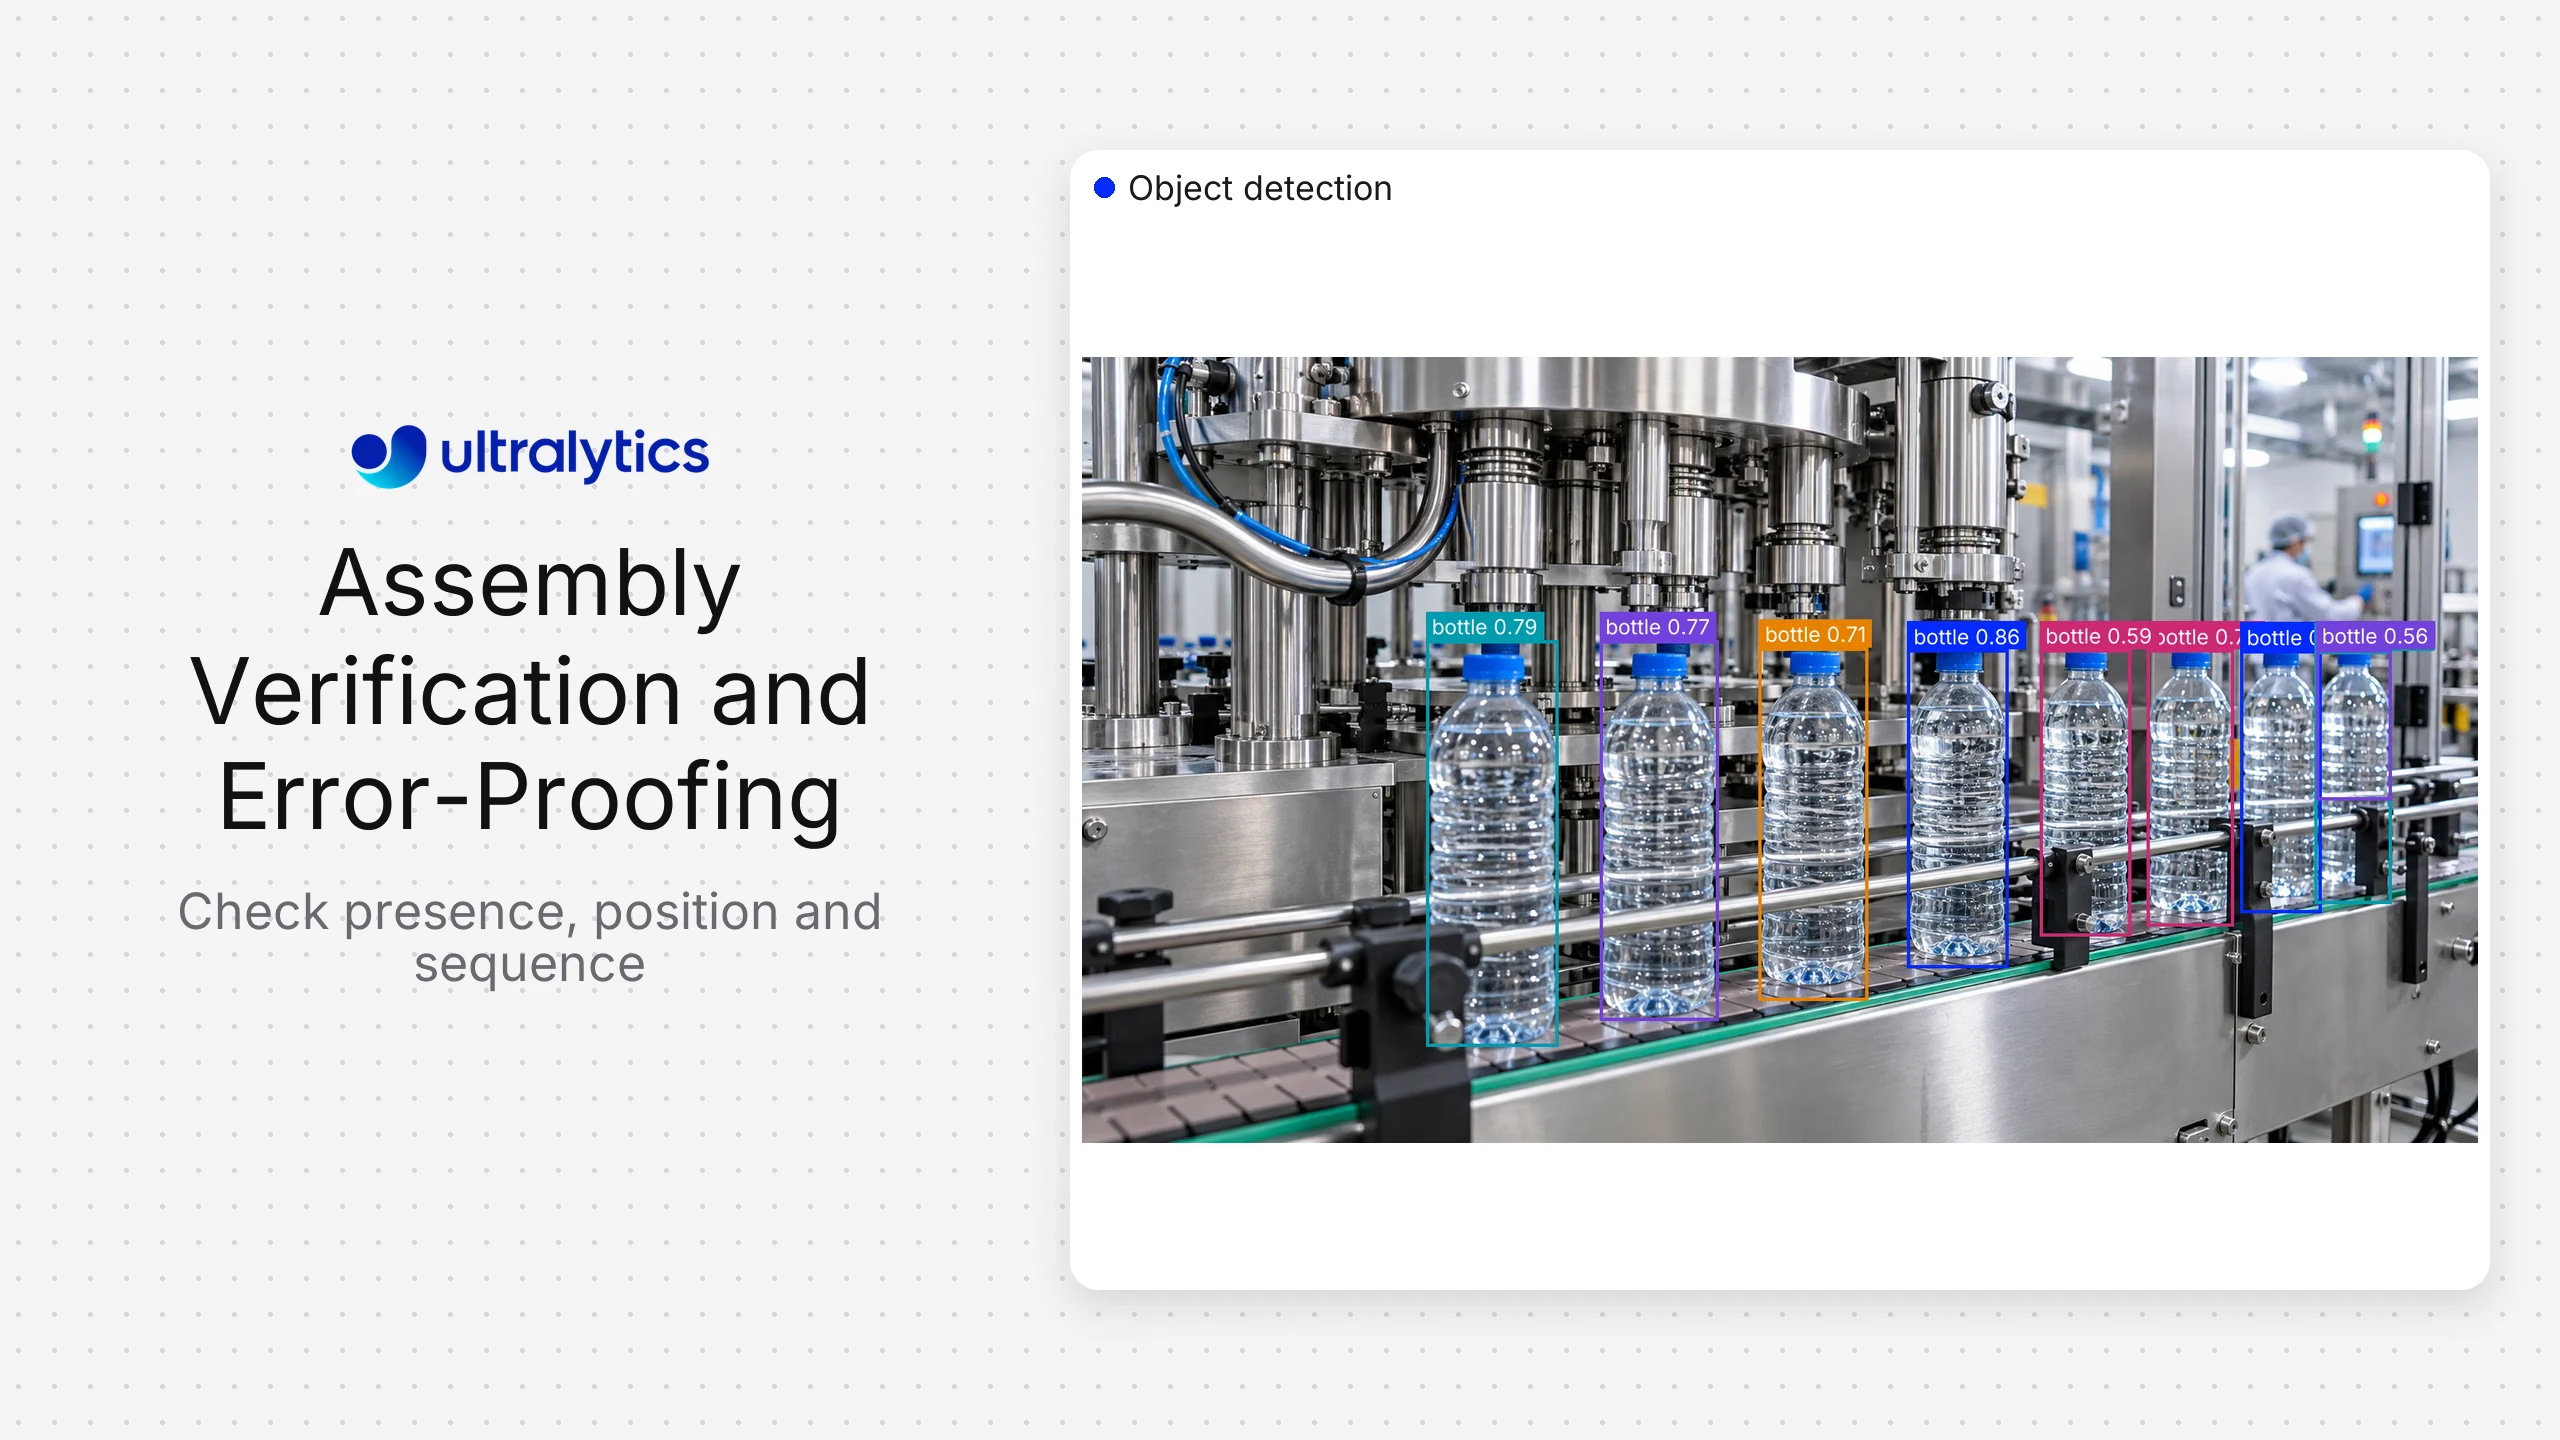
コンピュータービジョンによる組み立て検証とエラープルーフ化
コンピュータービジョンで組み立ての完全性、正確性、順序を検証する方法を解説します。撮像ステーションの設計、モデルタスクの選択、PLCとの統合、検証を取り上げます。
Vision AI
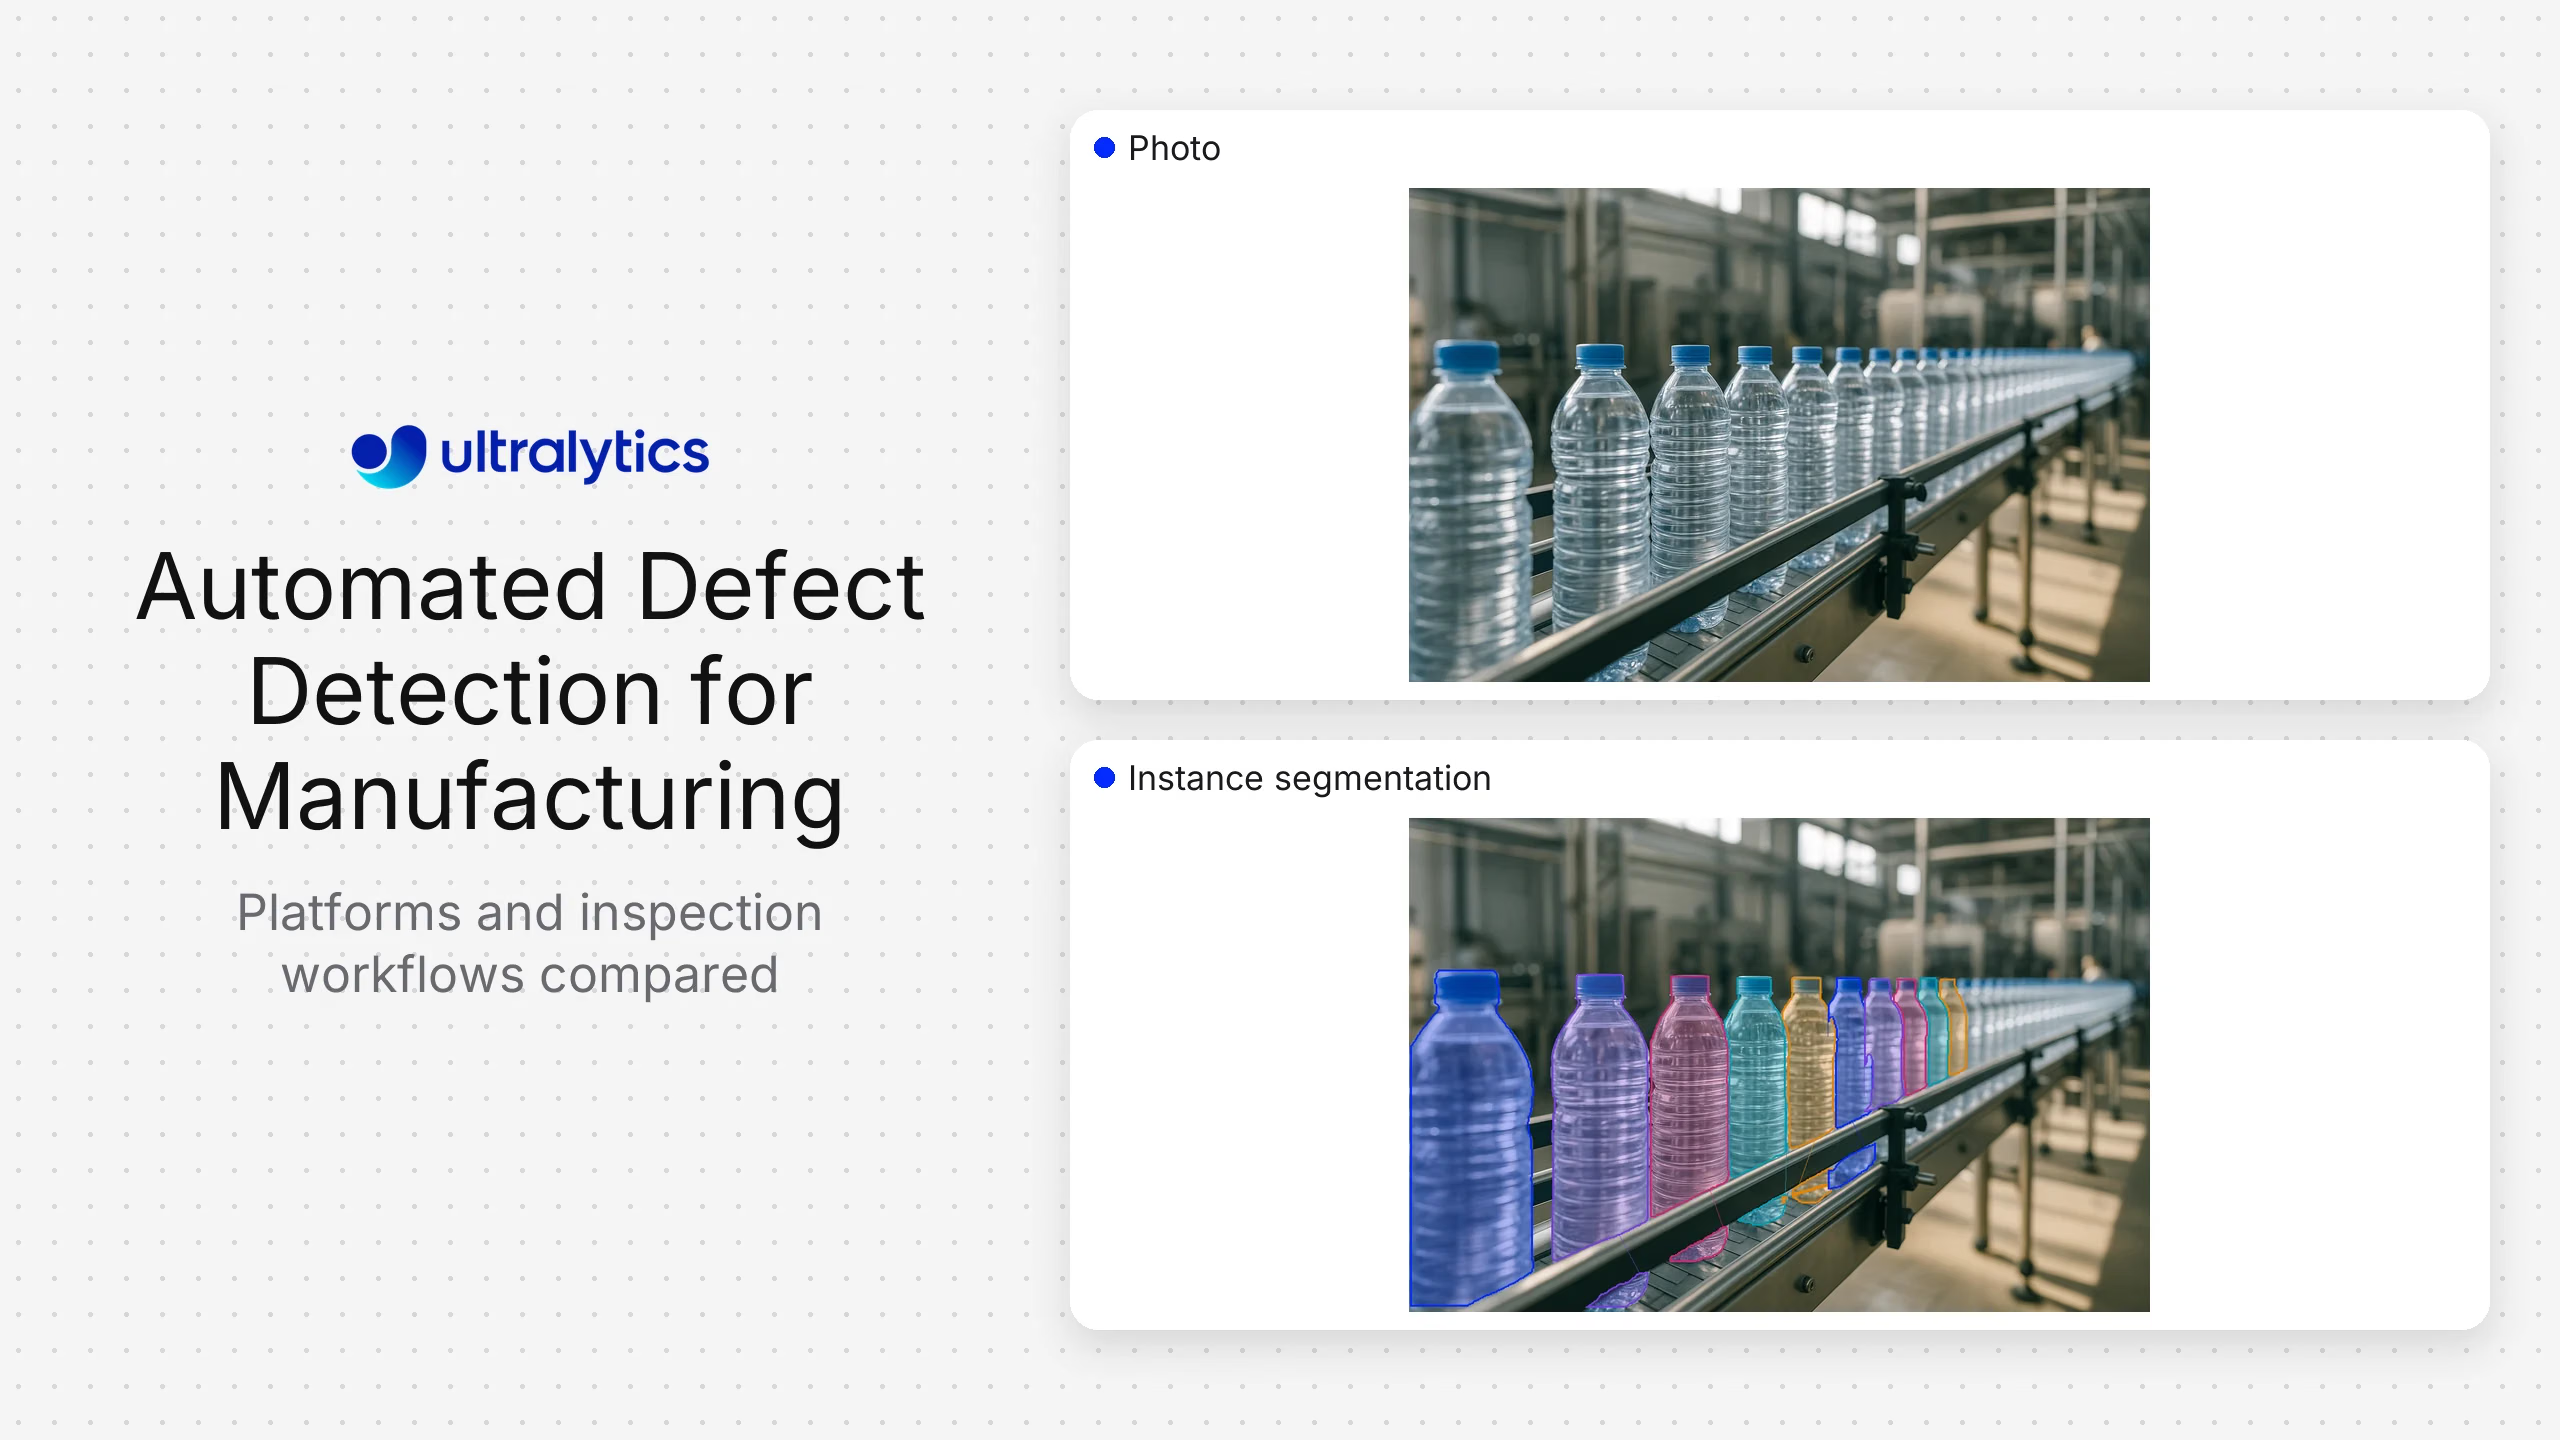
製造業向け自動欠陥検出:プラットフォームの比較
自動欠陥検出プラットフォームのCognex、Instrumental、Keyence、Landing AI、Overview、Ultralyticsを比較し、欠陥に適したモデルタスクの選び方も解説します。
Guides
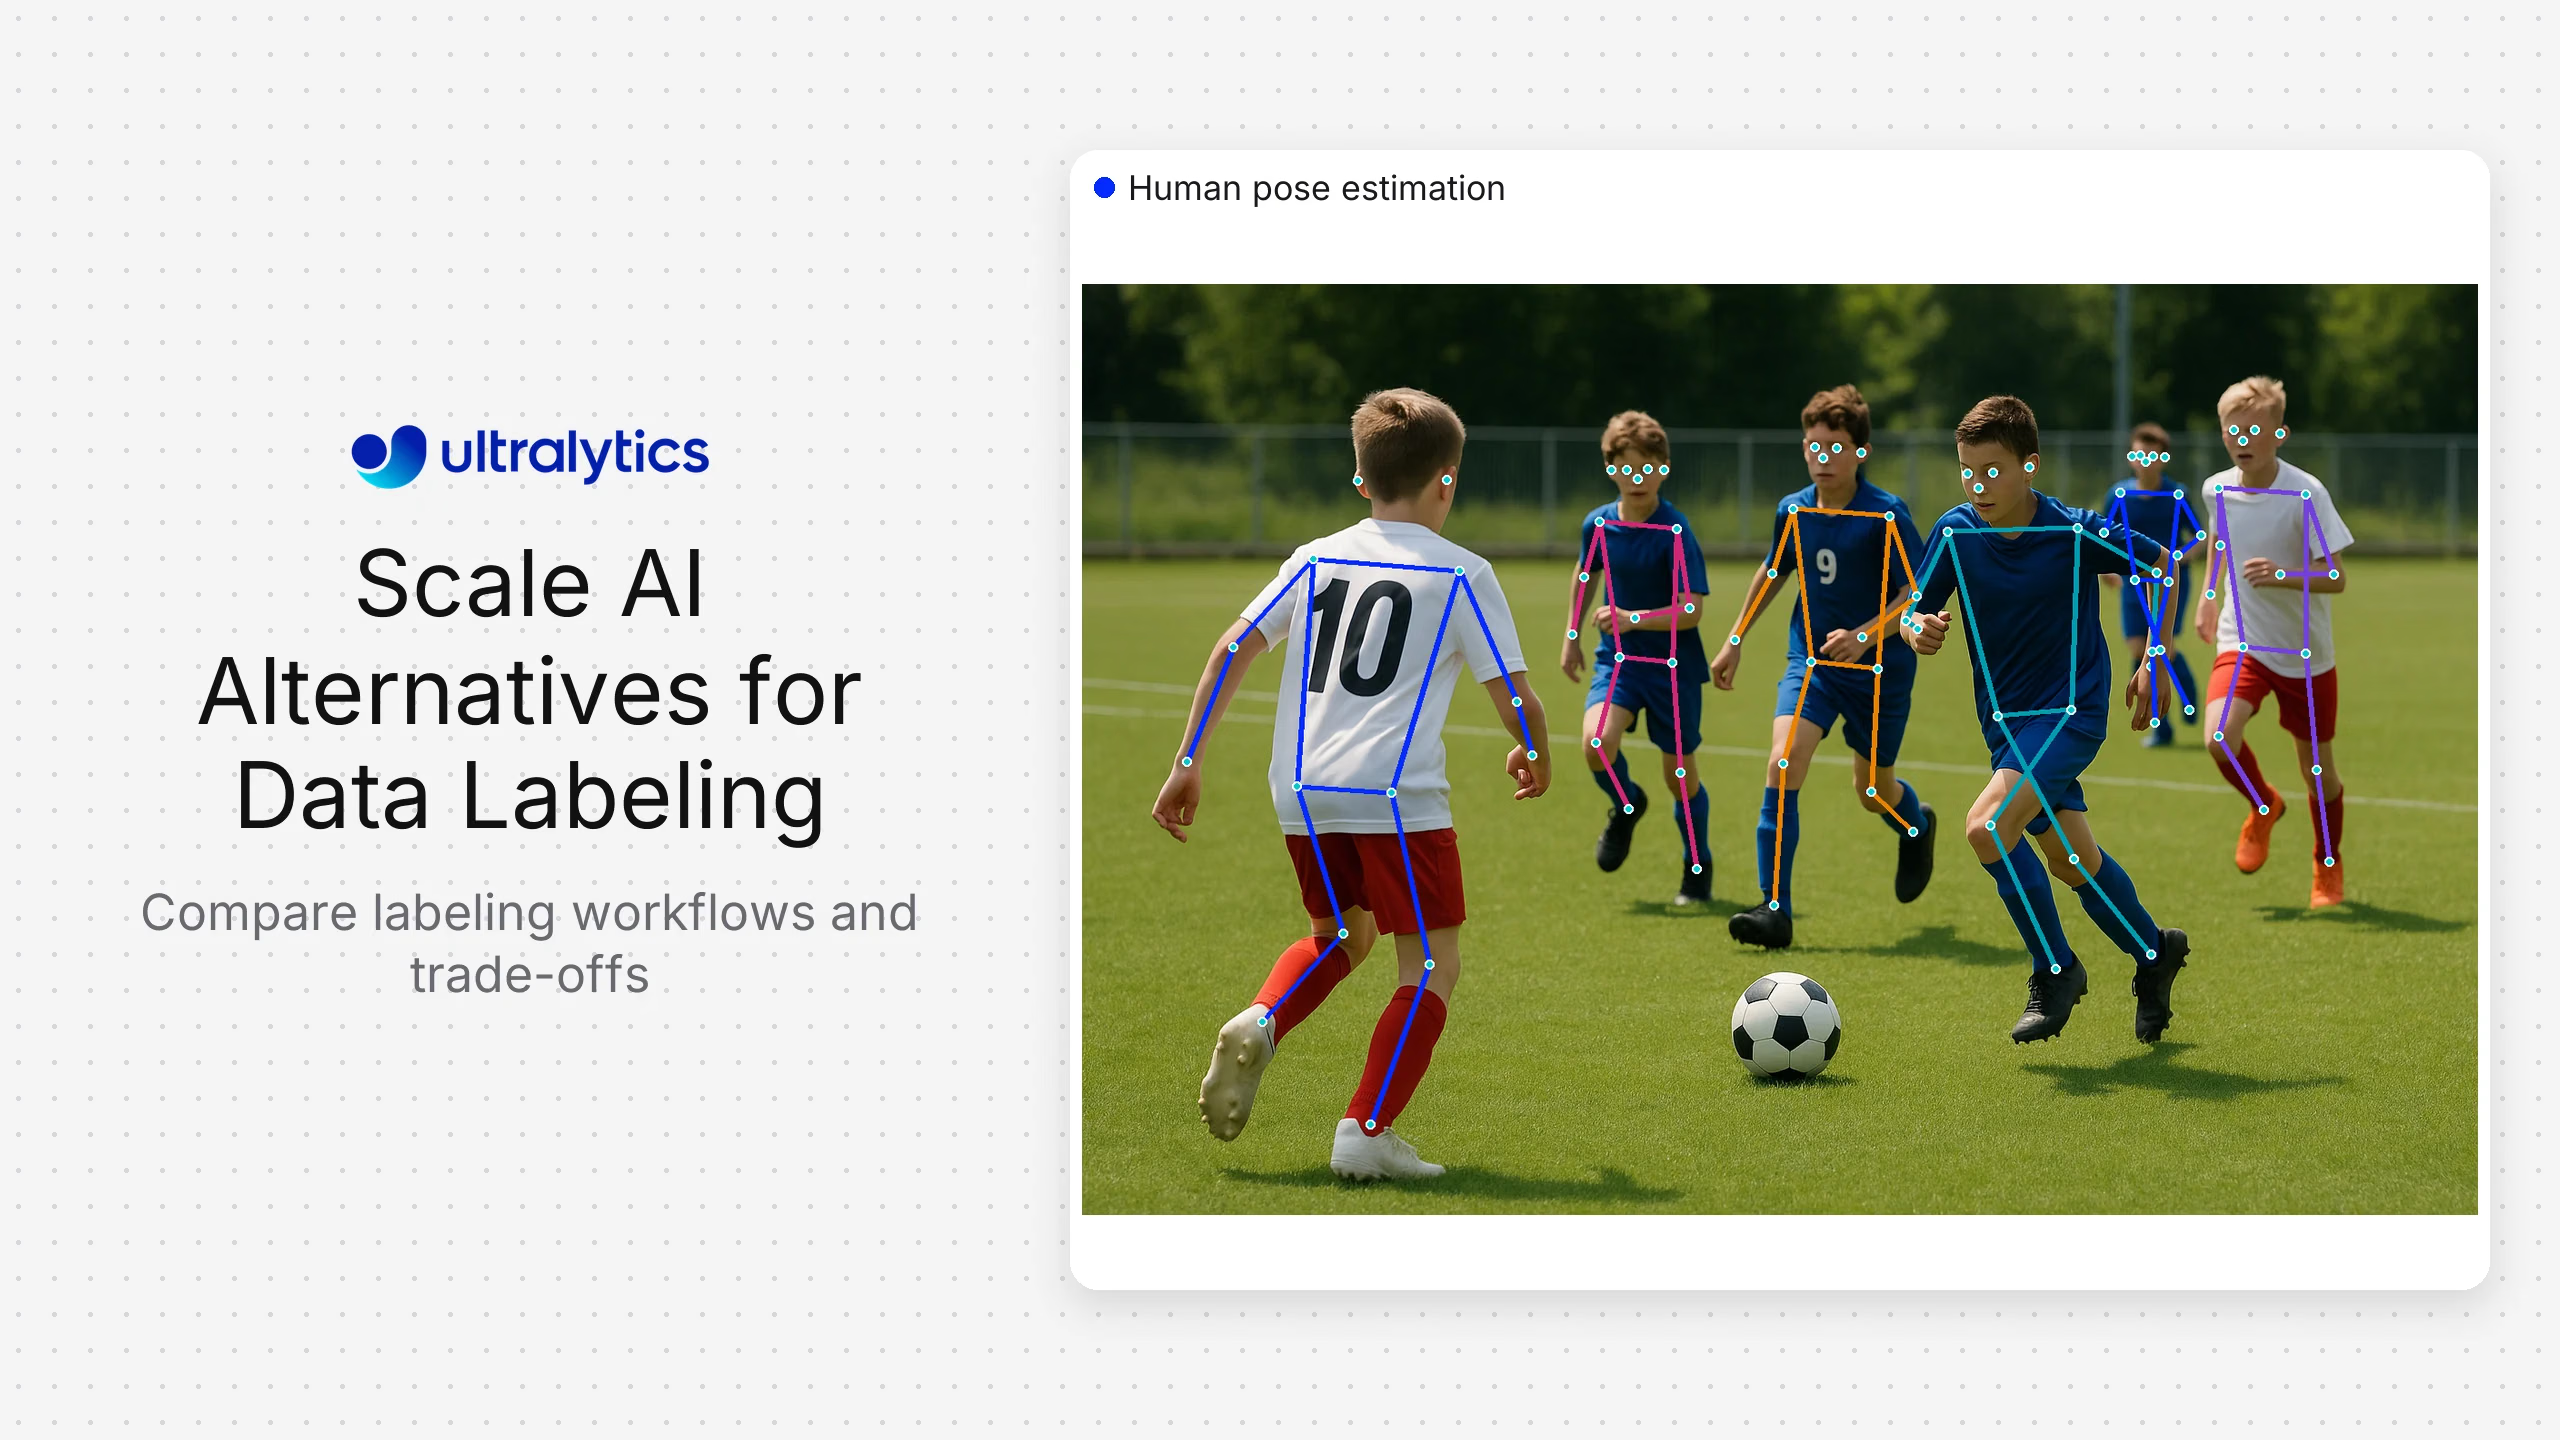
データラベリング向けScale AIの代替サービス
Scale AIに代わるビジョンデータラベリングサービスとして、iMerit、SuperAnnotate、Ultralytics Platformを、コスト、管理性、立ち上げ時間、データ取り扱いの観点から比較します。
Guides
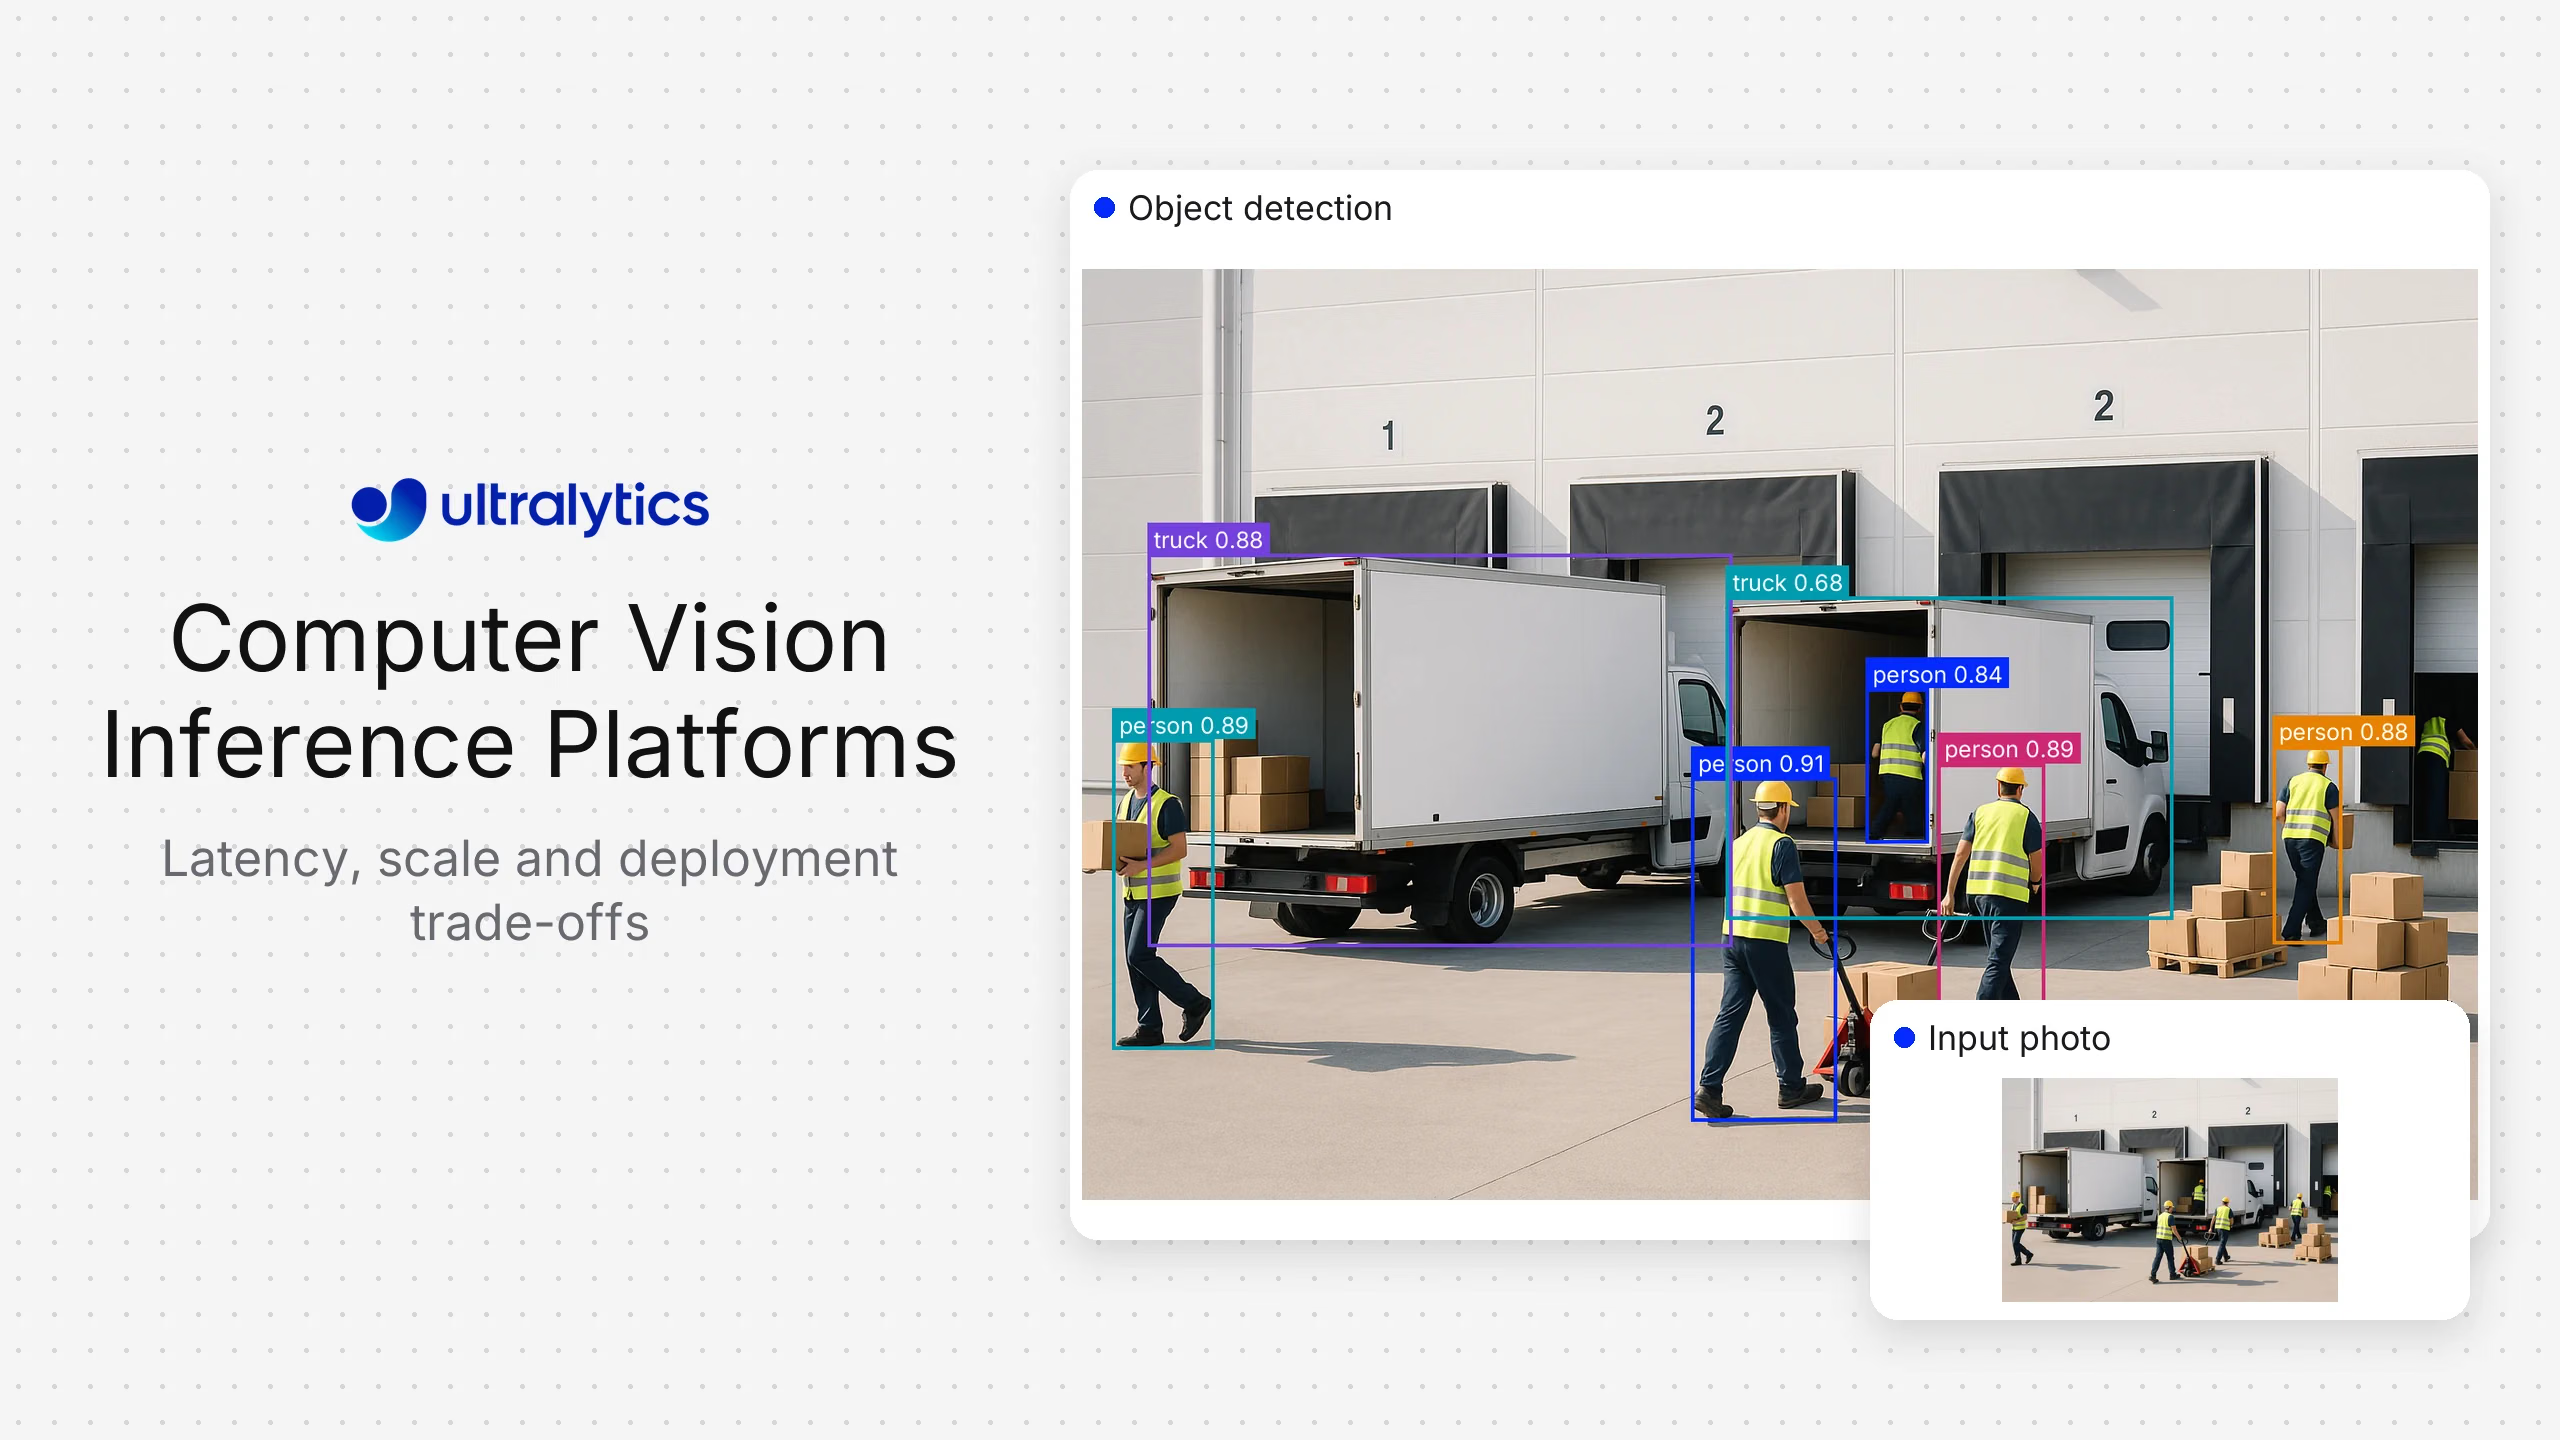
大規模なコンピュータービジョン推論:7つのプラットフォームを比較
Azure ML、KServe、NVIDIA Triton、Roboflow、SageMaker AI、Ultralytics、Vertex AIという7つのコンピュータービジョン推論プラットフォームを、レイテンシとスケーラビリティの観点から比較します。