Ultralytics YOLO26がProgLoss、STAL、MuSGDでよりスマートに学習する仕組み
Ultralytics YOLO26がProgressive Loss Balancing、Small-Target-Aware Label Assignment、MuSGDオプティマイザーを使って、より安定して学習する仕組みをご紹介します。
 Abirami Vina10 分で読めます
先週、エッジファーストのリアルタイムコンピュータビジョンモデルであるUltralytics YOLO26をリリースしました。Ultralytics YOLO11など、これまでのUltralytics YOLOモデルと同様に、YOLO26は物体検出、インスタンスセグメンテーション、姿勢推定など、ユーザーにおなじみの主要なコンピュータビジョンタスクに対応しています。
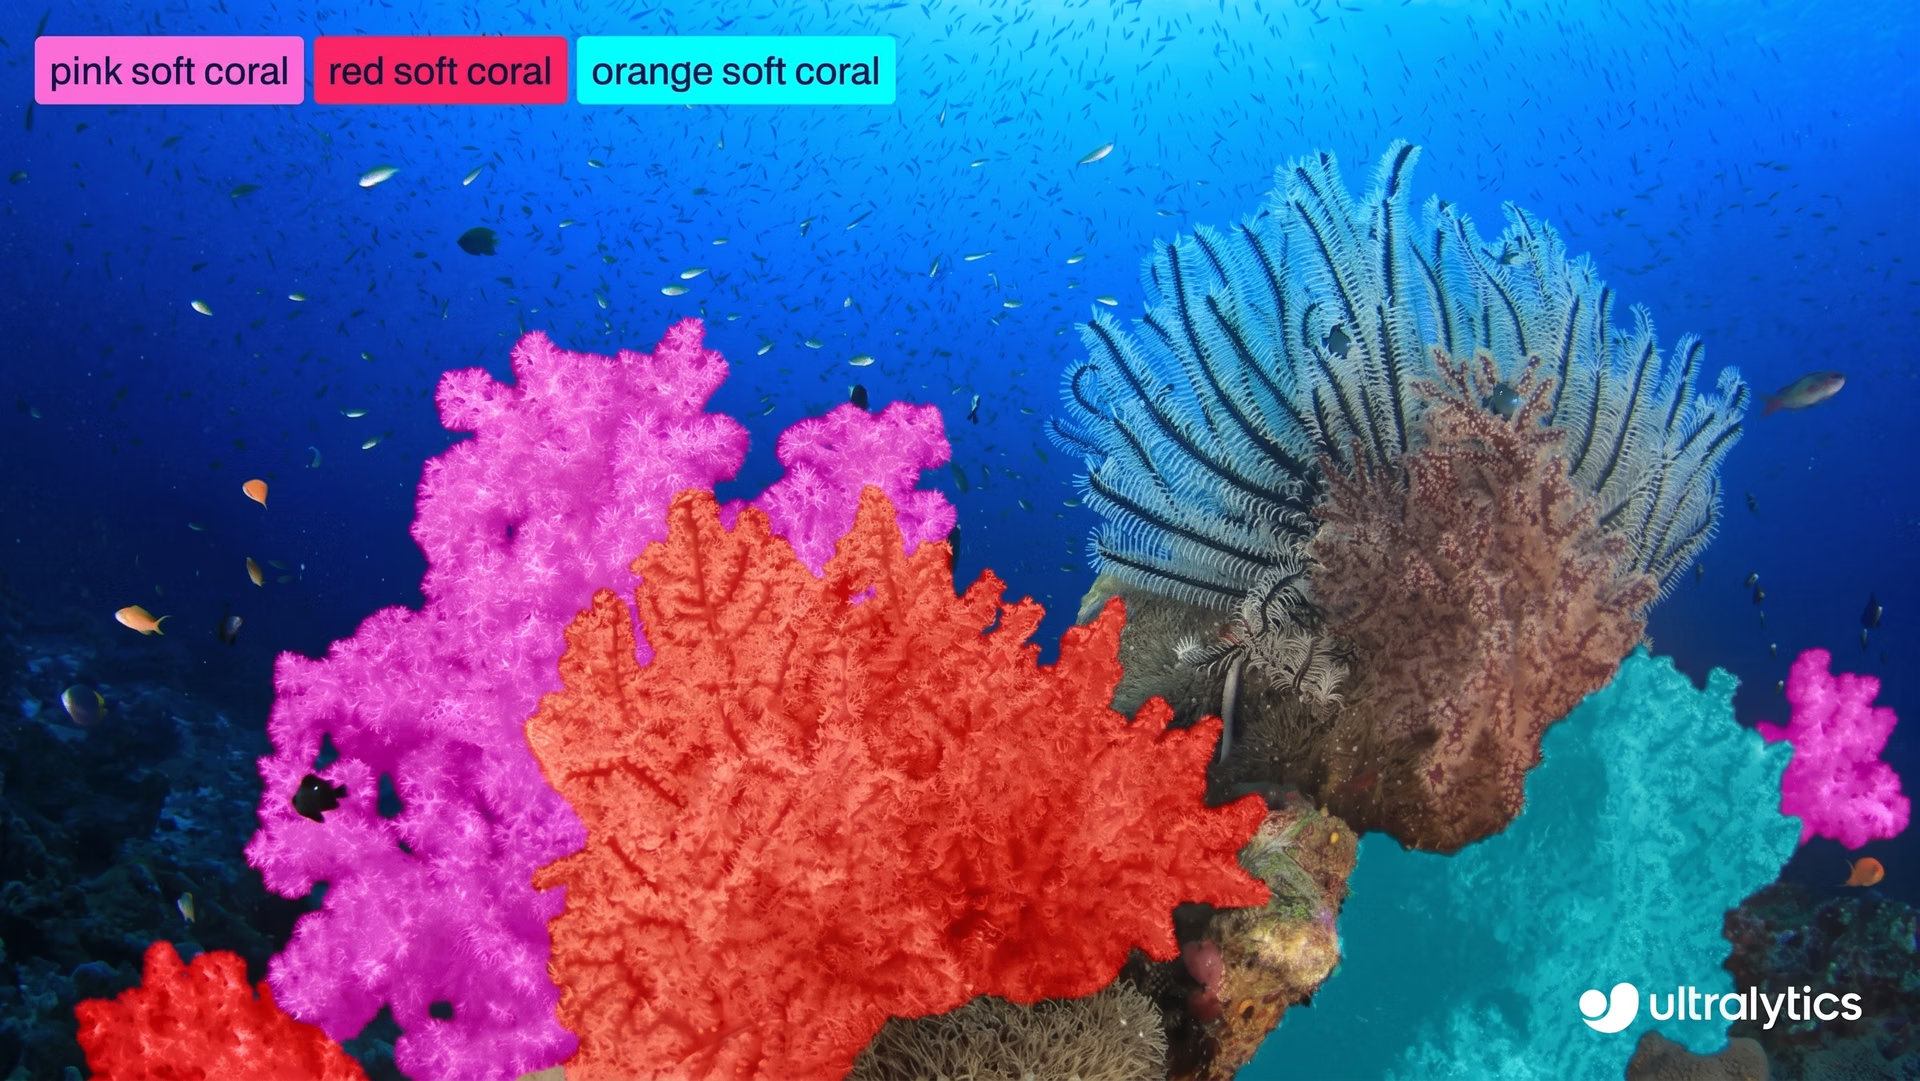
図1。画像内の物体のセグメンテーションにUltralytics YOLO26を使用した例。
しかし、Ultralytics YOLO26は単なる小幅なアップデートではありません。対応タスクはおなじみのものに見えるかもしれませんが、この新モデルはコンピュータビジョンモデルのトレーニング方法に進歩をもたらします。YOLO26では、推論効率だけでなく、トレーニングの安定性向上にも重点を置いています。
Ultralytics YOLO26は、トレーニングのライフサイクル全体を考慮して設計されています。これにより、収束の高速化、より信頼性の高いトレーニング実行、一貫したモデル動作が実現します。こうした改善は、トレーニングの信頼性がモデルの反復開発とデプロイの速度に直接影響する実運用のワークフローにおいて、特に重要です。
これを実現するために、Ultralytics YOLO26では、Progressive Loss Balancing(ProgLoss)、Small-Target-Aware Label Assignment(STAL)、MuSGDオプティマイザーなど、トレーニングに特化した複数のイノベーションを導入しています。これらの変更を組み合わせることで、学習時の損失のバランス、ラベルの割り当て、時間経過に伴う最適化の挙動が改善されます。
この記事では、これらのメカニズムがそれぞれどのように機能し、Ultralytics YOLO26のトレーニングを容易にし、大規模環境でも信頼性を高めるのかを解説します。それでは始めましょう。
Ultralytics YOLO26: 単に高速で動作するだけでなく、よりスマートなトレーニングを実現#
Ultralytics YOLO26は、非極大値抑制(NMS)などの後処理への依存をなくし、推論パイプライン全体をネイティブに効率化します。重複する予測を多数生成して後からフィルタリングするのではなく、YOLO26はネットワークから最終的な検出結果を直接出力します。
これにより、YOLO26はエンドツーエンドモデルとなり、予測、重複の解消、最終出力をすべてネットワーク内で学習します。これによってデプロイが簡素化され、推論効率が向上するとともに、トレーニング中のモデルの学習方法にも影響します。
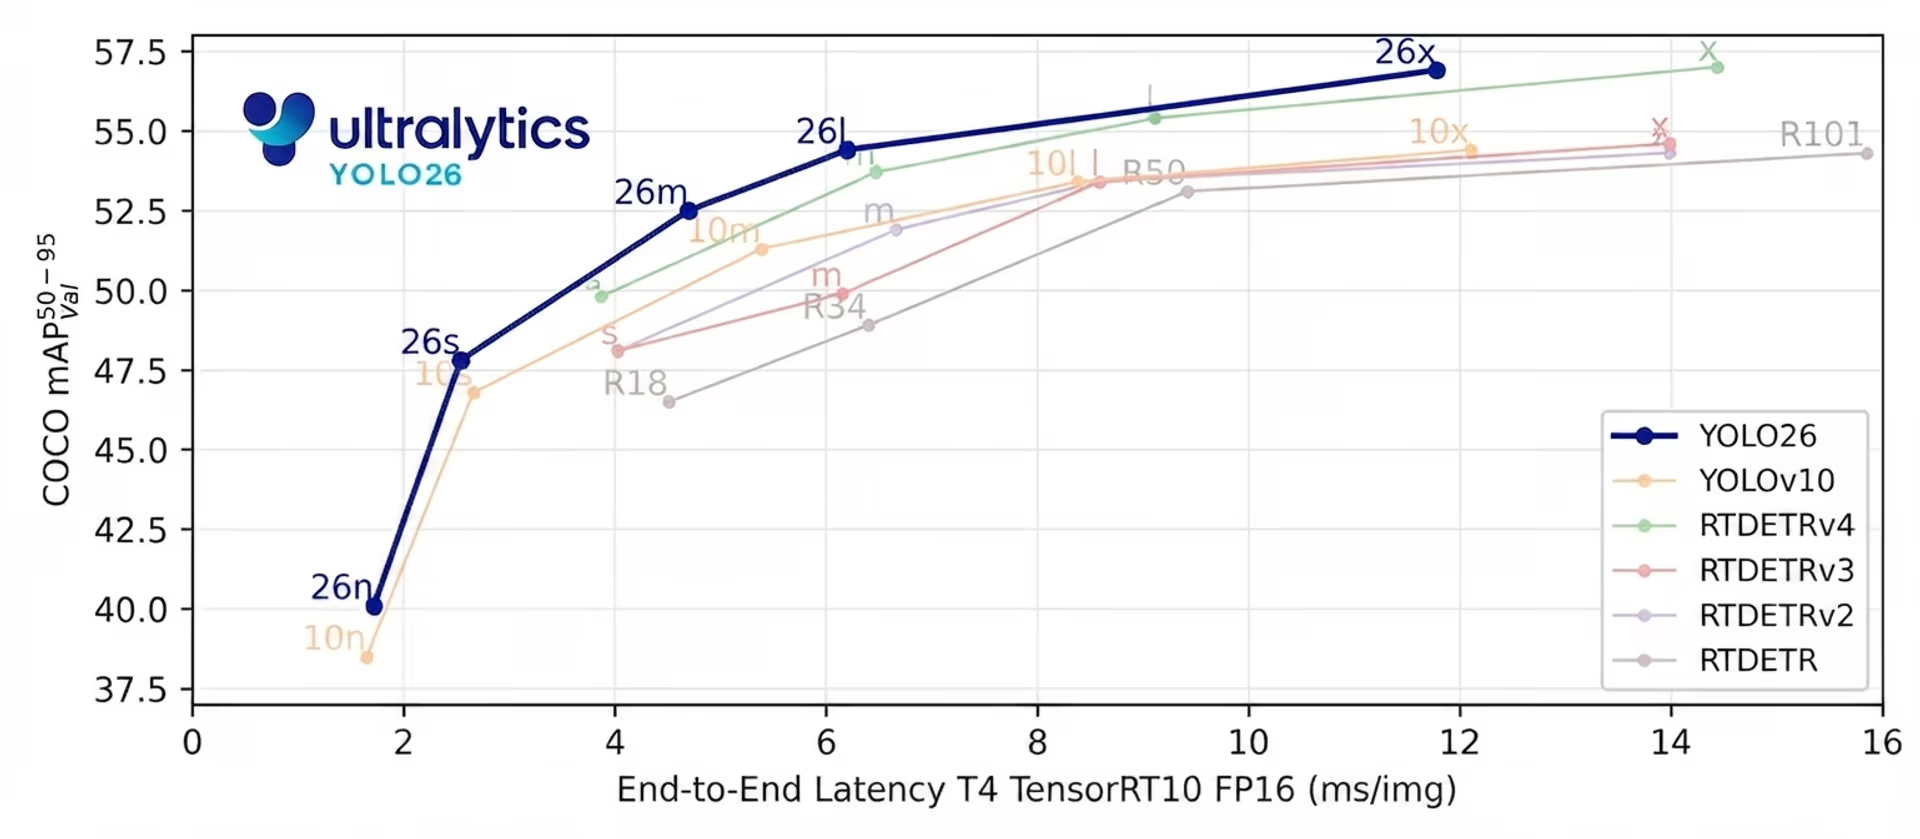
図2. YOLO26が実現する最先端のエンドツーエンド、NMSフリー推論(出典)
このようなエンドツーエンドシステムでは、トレーニングと推論が密接に結び付いています。後から予測を修正する外部の後処理段階がないため、モデルはトレーニング中に明確で確信度の高い判断を下せるよう学習する必要があります。
そのため、トレーニングの目的と推論時の動作を一致させることが特に重要です。モデルのトレーニング方法と推論時の使用方法にずれがあると、学習が不安定になったり、収束が遅くなったりする可能性があります。
Ultralytics YOLO26は、実環境での使用を最初から考慮してトレーニングプロセスを設計することで、この課題に対応しています。推論速度だけに注目するのではなく、長時間のトレーニングでも安定して学習できること、NanoからExtra Largeまでのモデルサイズ全体で一貫して収束すること、多様なデータセットで堅牢な性能を発揮することを支えるトレーニングシステムを構築しています。
Ultralytics YOLO26で2つのヘッドが学習を改善する仕組み#
Ultralytics YOLO26における重要なトレーニング上の革新の1つは、従来のYOLOモデルで使われてきた2ヘッド方式を基盤としています。物体検出モデルのヘッドとは、予測を担当するネットワークの部分を指します。
つまり、検出ヘッドは画像内の物体の位置と、その物体が何であるかを予測するよう学習します。バウンディングボックスの座標を回帰することで、入力画像内にある各物体の位置とサイズを推定できるようになります。
トレーニング中、モデルは損失を最小化することで学習します。損失とは、予測が正解またはグラウンドトゥルースからどれだけ離れているかを数値で示したものです。損失が小さいほどモデルの予測はグラウンドトゥルースに近く、損失が大きいほど誤差も大きくなります。損失の計算は、トレーニング中にモデルがパラメーターを更新する際の指針となります。
Ultralytics YOLO26はトレーニング中に2つの検出ヘッドを使用します。両者は同じ基盤モデルを共有しますが、役割は異なります。one-to-oneヘッドは推論時に使用するヘッドです。各物体に対して確信度の高い予測を1つだけ対応付けるよう学習し、YOLO26のエンドツーエンド、NMSフリー設計に不可欠な役割を果たします。
一方、one-to-manyヘッドはトレーニング時にのみ使用されます。同じ物体に複数の予測を対応付けられるため、より密な教師信号を提供できます。この豊かな学習信号によって、特に初期段階でトレーニングが安定し、精度が向上します。
Ultralytics YOLO26では、両方のヘッドがボックス回帰と分類に同じ損失計算を使用します。従来の実装では、トレーニング全体を通して、これら2つの損失信号のバランスを固定していました。
しかし実際には、各ヘッドの重要性は時間とともに変化します。初期段階では密な教師信号が最も有効ですが、トレーニング後半では推論時の動作との整合性がより重要になります。Ultralytics YOLO26はこの知見を踏まえて設計されており、トレーニングの進行に応じて学習信号のバランスをどのように調整するかに直結しています。
Ultralytics YOLO26はProgressive Loss Balancingを採用#
では、Ultralytics YOLO26はトレーニング中に変化する学習ニーズにどのように対応するのでしょうか。Progressive Loss Balancingを使用して、時間の経過に応じて学習信号の重み付けを調整します。
ProgLossは、トレーニングの進行に応じて、各ヘッドが全体の損失に寄与する割合を動的に変化させます。初期段階では、学習を安定させて再現率を高めるため、one-to-manyヘッドの重みを大きくします。トレーニングが進むにつれて、バランスは徐々にone-to-oneヘッドへ移り、トレーニングと推論時の動作がより一致します。
この段階的な移行により、Ultralytics YOLO26は適切な順序で学習できます。競合する複数の目的をモデルに一度に最適化させるのではなく、Progressive Loss Balancingはトレーニングの各段階で最も有用な学習信号を優先します。その結果、よりスムーズに収束し、不安定なトレーニングが減り、最終的な性能の一貫性が高まります。
STALがUltralytics YOLO26の微小物体の学習を支援する仕組み#
Ultralytics YOLO26におけるもう1つの興味深いトレーニング上の改善点は、モデルが予測にトレーニングターゲットを割り当てる方法にあります。このプロセスはラベル割り当てと呼ばれます。グラウンドトゥルースの物体と候補予測(アンカーと呼ばれることが多い)を対応付ける役割を担います。
この対応付けによって、どの予測に教師信号が与えられ、損失に寄与するかが決まります。Ultralytics YOLO26は、Task Alignment Learning(TAL)と呼ばれる既存のラベル割り当て手法を基盤としています。TALは、トレーニング中の分類と位置特定をより適切に整合させるために設計されました。
TALはほとんどの物体で適切に機能しますが、トレーニングによって重要な限界が明らかになりました。マッチング処理中に、非常に小さな物体が完全に除外されることがありました。実際、入力画像のサイズが640ピクセルの場合、約8ピクセル未満の物体にはアンカーが1つも割り当てられないことがよくありました。こうなると、モデルはその物体に対する教師信号をほとんど、あるいはまったく受け取れず、安定して検出できるよう学習することが難しくなります。
この問題に対処するため、Ultralytics YOLO26ではSmall-Target-Aware Label Assignment(STAL)が導入されています。STALは割り当てプロセスを変更し、学習中に小さな物体が無視されないようにします。具体的には、候補の選定時に幅または高さが8ピクセル未満のボックスを16ピクセルに拡大しますが、マッチングと回帰には元のボックスを使用します。これにより、ごく小さな物体も一貫して学習損失に反映されます。
小さなターゲットへの教師信号を強化することで、STALは、小さな物体や遠方の物体が多く見られる状況で学習の安定性と検出性能を向上させます。この改善は、物体が小さい、遠い、または部分的にしか見えず、信頼性の高い検出が不可欠な航空画像、ロボティクス、モノのインターネット(IoT)システムなどのエッジファーストYOLO26アプリケーションで特に重要です。
Ultralytics YOLO26はMuSGDオプティマイザーを導入#
より安定した予測可能なトレーニングを支援するため、Ultralytics YOLO26ではMuSGDという新しいオプティマイザーも導入しています。このオプティマイザーは、特にモデルサイズとトレーニングの複雑さが増す場合に、エンドツーエンド検出モデルの収束とトレーニングの信頼性を高めるよう設計されています。
ニューラルネットワークがトレーニング中に学習し、重みを更新するには、誤差、つまり損失を計算します。モデルは損失値を使って予測の誤りの大きさを測定し、パラメーターをどのように変更すべきかを示す勾配を計算してから、誤差を減らすためにパラメーターを更新します。確率的勾配降下法(SGD)は、こうした更新を実行する広く使われているオプティマイザーであり、効率的かつスケーラブルなトレーニングを可能にします。
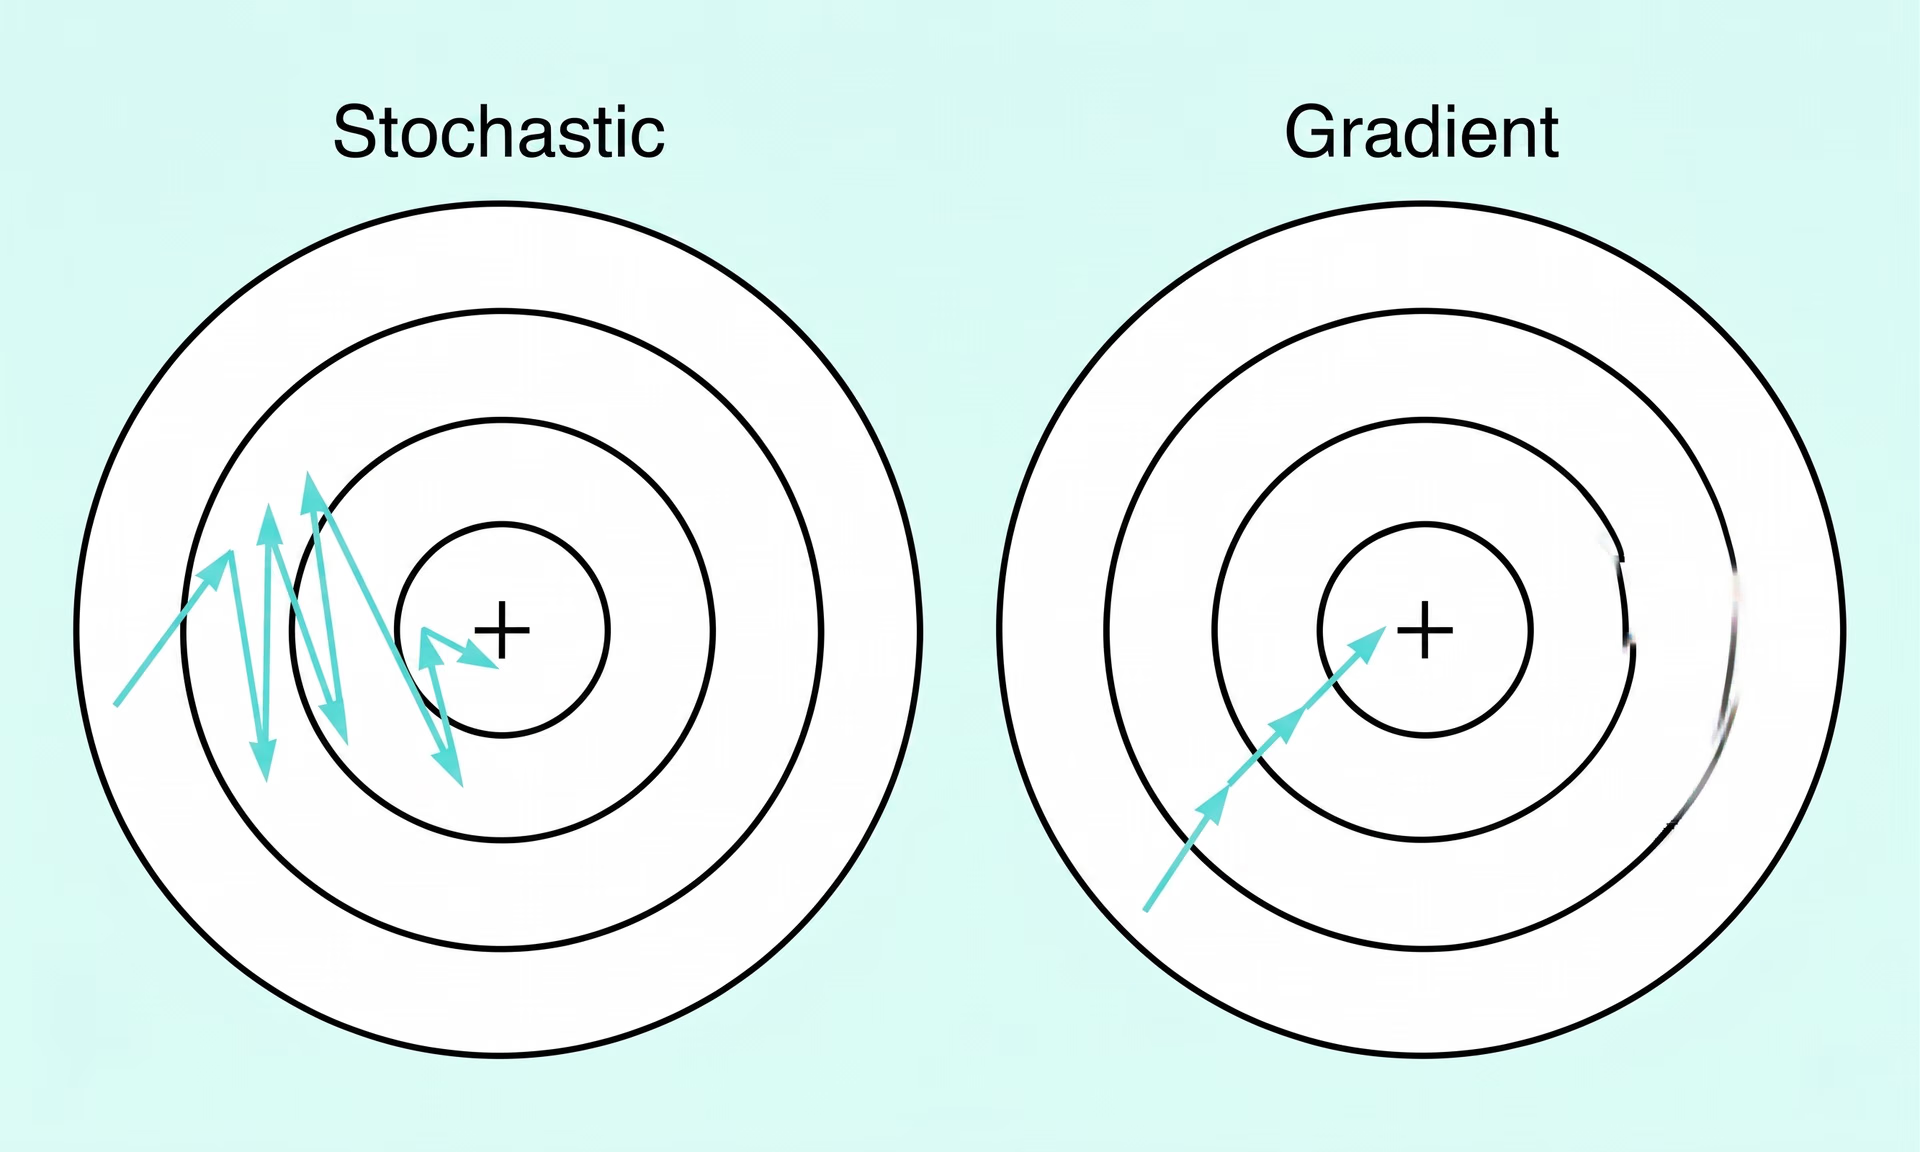
図3. 確率的勾配降下法と勾配降下法の比較(出典)
MuSGDは、基盤となるこの手法に、Muonから着想を得た最適化の考え方を取り入れています。Muonは、大規模言語モデル(LLM)のトレーニングで用いられる手法です。こうした考え方は、より構造化されたパラメーター更新によってトレーニング挙動の改善を示した、Moonshot AIのKimi K2などの最近の進歩から影響を受けています。
Ultralytics YOLO26はハイブリッドな更新戦略を採用しています。一部のパラメーターはMuonを参考にした更新とSGDを組み合わせて更新し、その他のパラメーターはSGDのみで更新します。これにより、SGDの有効性を支えてきた堅牢性と汎化性能を維持しながら、YOLO26の最適化プロセスにさらなる構造を取り入れられます。
その結果、最適化がよりスムーズになり、収束が速まり、さまざまなモデルサイズでトレーニングの挙動がより予測可能になります。MuSGDは、Ultralytics YOLO26のトレーニングが容易で、大規模な運用でも信頼性が高い理由を支える重要な要素です。
Ultralytics YOLO26のトレーニングにおける革新の意義#
Ultralytics YOLO26のトレーニングにおける革新は、エンドツーエンド、NMSフリー、エッジファースト設計などの主要な特長と組み合わさることで、モデルのトレーニングを容易にし、大規模な運用での信頼性を高めます。これがコンピュータービジョンのアプリケーションで実際に何を意味するのか、気になる方もいるでしょう。
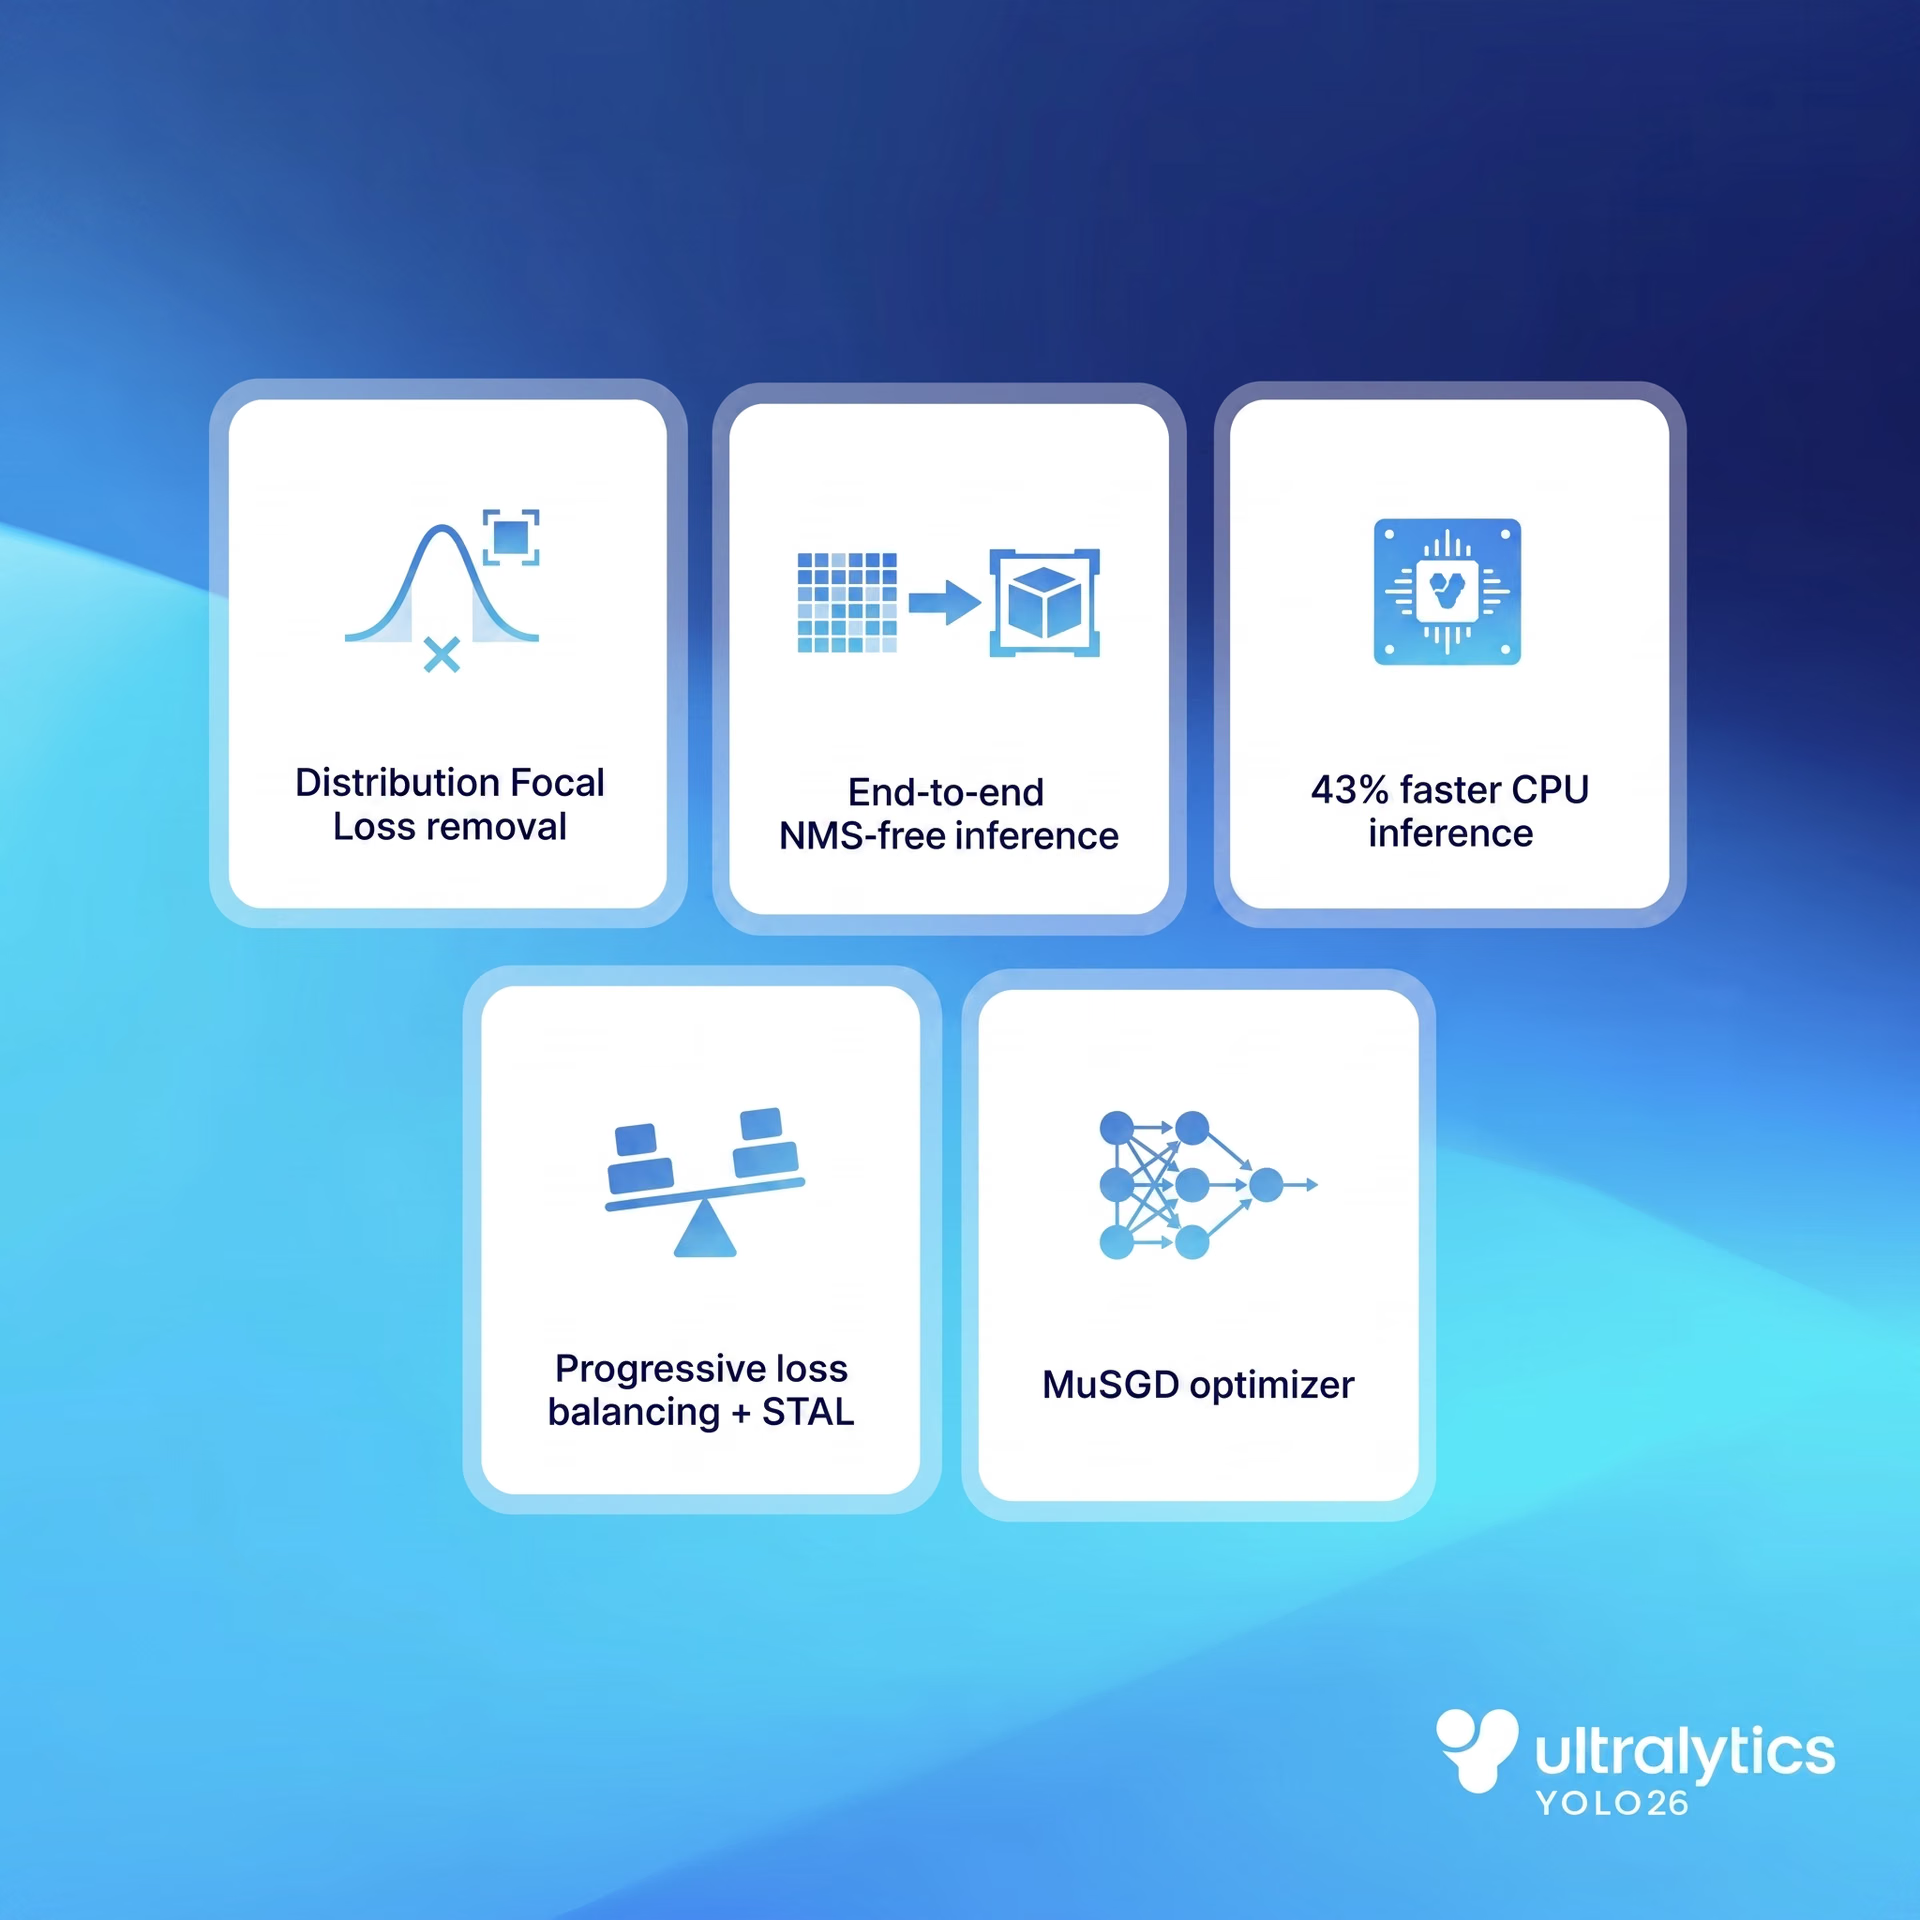
図4. YOLO26の主な特長(出典)
実運用では、コンピュータービジョンを実際に稼働する場所へ導入することがはるかに容易になります。モデルはより予測可能な形でトレーニングでき、サイズをまたいで一貫してスケールし、新しいデータセットにも簡単に適応できます。これにより、実験からデプロイまでの障壁が低くなります。特に、信頼性と効率性が生の性能と同じくらい重要な環境で効果を発揮します。
たとえば、ロボティクスや産業用ビジョンのアプリケーションでは、環境、センサー、タスクの変化に応じてモデルを頻繁に再トレーニングする必要があります。Ultralytics YOLO26を使えば、チームは不安定なトレーニングやモデルサイズによる動作の不一致を心配せず、より速く反復できます。
重要なポイント#
信頼性の高いコンピュータビジョンシステムは、推論時の性能だけでなく、モデルのトレーニング方法にも左右されます。学習信号のバランス、小さな物体の扱い、最適化の進行を改善することで、Ultralytics YOLO26はトレーニングをより安定させ、スケールしやすくします。YOLO26のトレーニングレシピには、公式チェックポイントに使用された設定が記載されています。信頼性の高いトレーニングを重視することで、特にエッジファーストのアプリケーションにおいて、チームが実験から実世界へのデプロイへ円滑に移行できます。
AIについて学びませんか?詳しくはGitHubリポジトリをご覧ください。活発なコミュニティに参加して、物流におけるAIや自動車業界におけるビジョンAIなどの分野の革新についてご確認ください。今日からコンピュータービジョンを始めるには、ライセンスオプションをご覧ください。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









