Ultralytics YOLO26の高速なエッジファースト設計がもたらす影響
Ultralytics YOLO26がエッジでより高速に動作する理由と、低レイテンシーと効率性が求められる次世代のコンピュータービジョンアプリケーションにおいて、それが重要な理由をご紹介します。
今週初め、UltralyticsはUltralytics YOLO26を正式に発表しました。コンピュータービジョンシステムのエッジでの性能を再定義することを目指す、より高速で軽量、かつ小型のYOLOモデルです。YOLO26は、物体検出やインスタンスセグメンテーションなど、従来のYOLOモデルと同じ主要なビジョンタスクに対応しています。
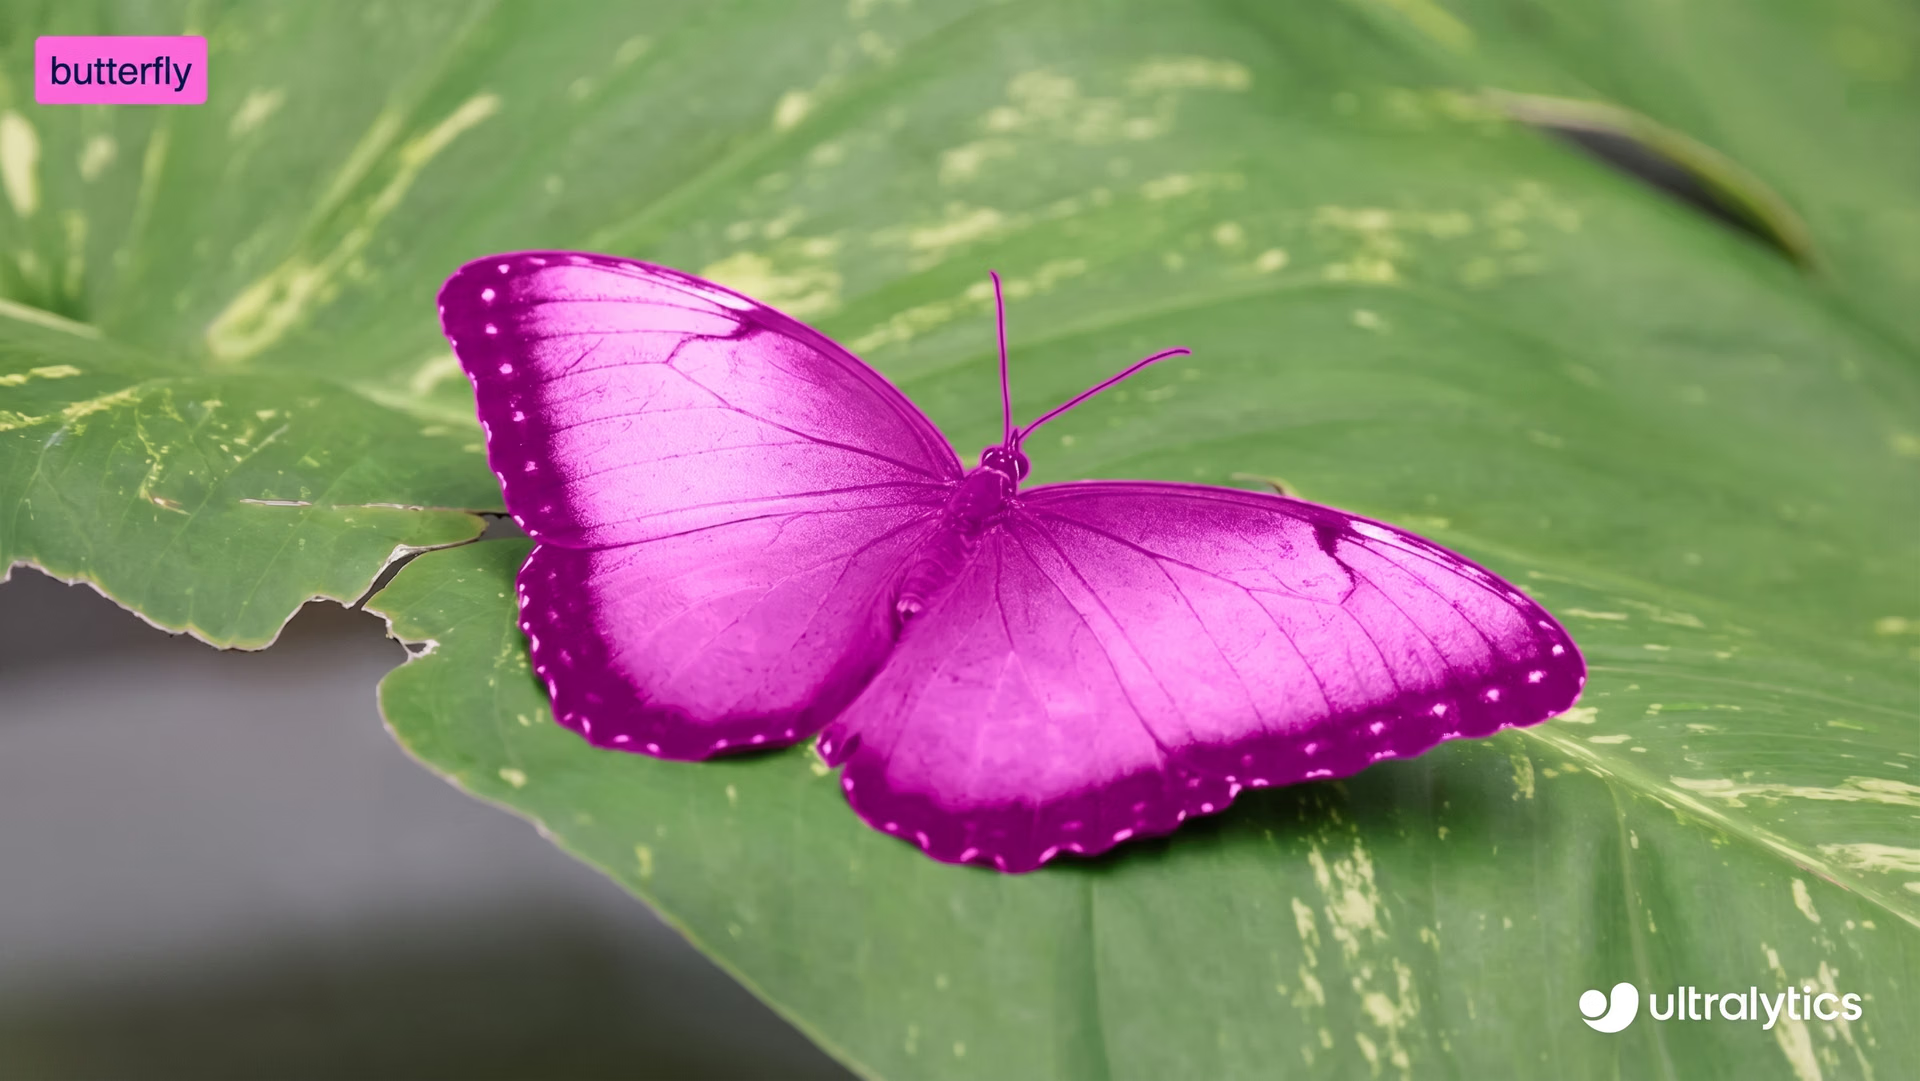
図1. Ultralytics YOLO26を使用して物体をセグメンテーションする例。
Ultralytics YOLO26と従来のモデルとの決定的な違いは、動作環境を想定して設計されている点です。クラウドのグラフィックス処理装置(GPU)やベンチマーク重視の性能を主に最適化するのではなく、YOLO26はエッジデバイスや組み込みハードウェアでの実環境へのデプロイを想定して、ゼロから設計されました。
コンピュータービジョンが研究から本番環境へと移行するにつれて、性能上の制約がより明らかになっています。エッジ環境では、厳しいレイテンシ予算、限られたメモリ、電力や熱の制約、多様なプラットフォーム間で予測可能な動作を実現する必要があります。
こうした環境では、システム全体の性能は推論速度だけでなく、パイプライン全体がどれだけ効率的に動作するかにも左右されます。後処理のオーバーヘッド、メモリへの負荷、プラットフォーム固有の実行経路がボトルネックになることも少なくありません。
Ultralytics YOLO26は、個々のモデル指標ではなく推論パイプライン全体に着目した、より高速なエッジファーストのアプローチでこれらの課題に対応します。エッジ最適化に注力し、推論パイプラインを簡素化して不要な後処理を取り除くことで、YOLO26は速度を向上させ、本番環境でのレイテンシを低減し、より信頼性の高い動作を実現します。
この記事では、Ultralytics YOLO26のアーキテクチャ上の選択が実環境での性能向上につながる仕組みと、エッジでの高速化が次世代のコンピュータービジョンアプリケーションの可能性を根本から変える理由を解説します。
エッジデプロイの実情#
コンピュータービジョンモデルをエッジで動かすことは、クラウドで動かすこととは大きく異なります。クラウド環境では、通常、強力なGPU、大容量メモリ、安定したハードウェアを利用できます。エッジでは、こうした前提は当てはまりません。
ほとんどのエッジデプロイでは、GPUではなく、多様なハードウェアアーキテクチャが使われます。デバイスには通常、タスクごとに異なる複数の専用プロセッサが搭載されています。これらはクラウドGPUの生の計算能力より、効率性と低消費電力を重視して最適化されています。
レイテンシも大きな制約です。エッジシステムは厳しいリアルタイム要件のもとで動作することが多く、わずかな遅延でも応答性や安全性に影響する可能性があります。このような場合、生の推論速度よりエンドツーエンドのレイテンシが重要です。モデル単体では高速でも、後処理やデータ転送が加わると、期待に届かないことがあります。
メモリも重要な役割を果たします。多くのエッジデバイスはメモリ容量が限られ、キャッシュを共有しています。大きな中間テンソルや非効率なメモリ使用によって、モデル自体が効率的でもシステムが遅くなることがあります。
電力と熱の制限も、さらに制約を加えます。エッジデバイスはアクティブ冷却なしで、固定された電力予算内で動作することが少なくありません。短時間だけ高速であればよいのではなく、効率的で持続可能な性能が必要です。
さらに、エッジデプロイでは一貫性も求められます。モデルはデバイスやランタイムを問わず同じように動作する必要があります。プラットフォーム固有のコードや複雑な後処理によって、わずかな違いが生じ、システムのデプロイや保守が難しくなることがあります。
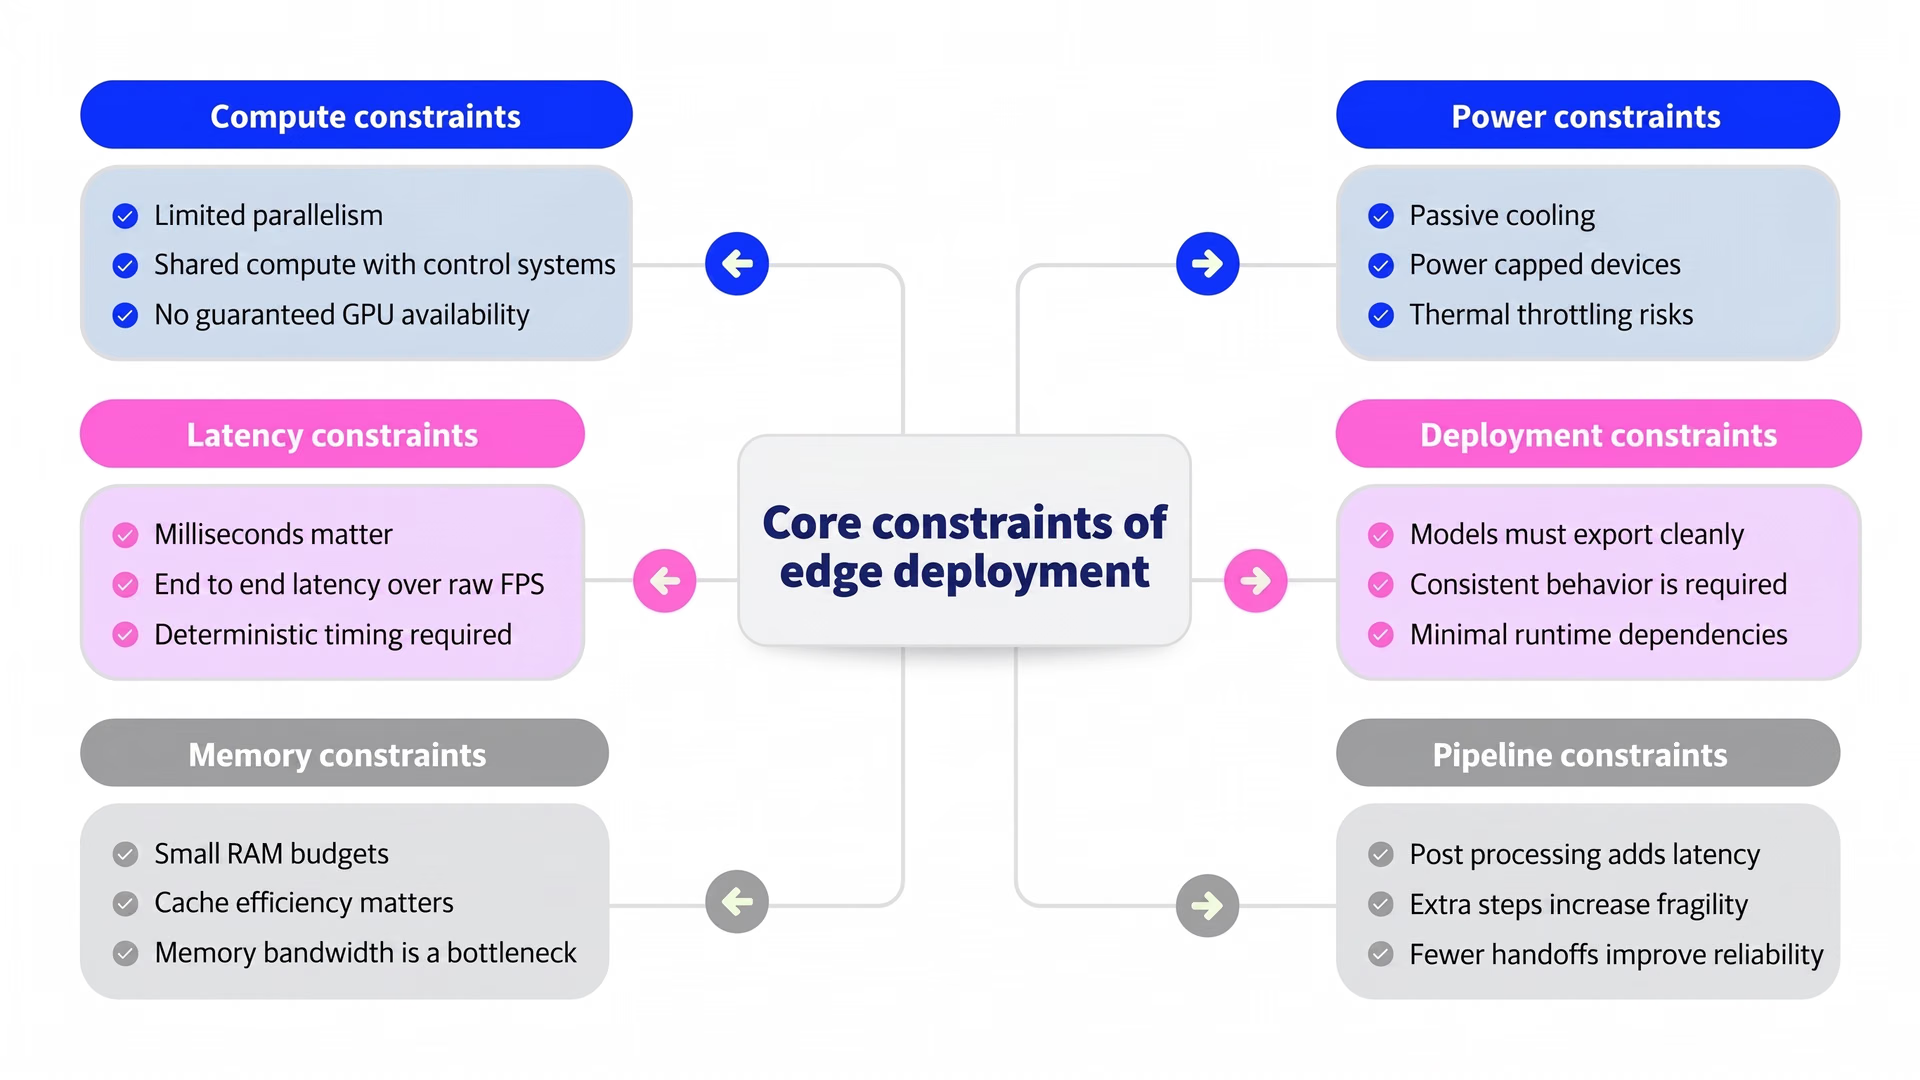
図2. エッジデプロイの制約。画像は著者によるものです。
これらの制約によって、エッジでの性能の本質が決まります。つまり、性能は単一の指標ではなく、パイプライン全体で定義されます。
エッジビジョンに異なる性能モデルが求められる理由#
では、エッジデプロイの制約は、エッジ向けに構築されたコンピュータービジョンモデルの要件とどのように関係するのでしょうか。モデルが研究環境から実環境のシステムへ移行すると、そのつながりが明らかになります。
クラウド環境では、推論速度や精度などのベンチマークを使って性能を測定することがよくあります。エッジでは、こうした指標だけでは全体像の一部しか分かりません。ビジョンシステムは通常、異種ハードウェア上で動作し、ニューラルネットワークの推論は専用アクセラレーターにオフロードされる一方、パイプラインのほかの部分は汎用プロセッサで実行されます。
この状況では、モデルの速度だけでは不十分です。デプロイ後にシステム全体がどのように動作するかが重要です。モデル単体では高速に見えても、後処理、データ転送、プラットフォーム固有の処理によるオーバーヘッドが加わると、期待に届かないことがあります。
そのため、エッジビジョンでは、個別のベンチマークではなくシステムレベルの効率性に注目した性能モデルが必要です。Ultralytics YOLO26は、エッジファーストの最適化、効率化された推論、実環境へのデプロイを想定したエンドツーエンドの実行に重点を置き、この変化に対応しています。
高速化の基盤:エッジファースト設計#
エッジでは、モデルがデバイスの実際のハードウェアアーキテクチャにどれだけ適合するかによって性能が決まります。最初からエッジ向けに設計することで、利用可能な処理ユニットの構成にかかわらず、ビジョンシステムが実環境のプラットフォームで確実に動作します。
エッジファーストのアプローチでは、後からクラウドGPU向けに最適化されたモデルを適応させるのではなく、異種ハードウェア全体で予測可能かつ効率的に実行できることを優先します。簡単に言えば、ニューラルネットワークアクセラレーターに適した演算を選び、モデル外で実行するニューラルネットワーク以外の処理を最小限に抑え、エンドツーエンドの実行を遅くする不要な複雑さを減らします。
Ultralytics YOLO26は、これらの制約を考慮して設計されました。そのアーキテクチャは、理想的な条件での最大スループットではなく、一貫した性能を重視しています。実行経路を簡素化し、不要な計算を排除することで、YOLO26は推論パイプライン全体のオーバーヘッドを削減し、デバイスで利用できるアクセラレーションとメモリ階層をより効果的に活用します。
このアプローチは信頼性も向上させます。エッジファーストの最適化によってタイミングがより予測可能になり、性能の急激な変動が減るため、リアルタイムシステムにとって重要です。速度を実現するために専用ハードウェアや重い後処理に依存するのではなく、Ultralytics YOLO26は推論パイプライン全体の効率性を重視しています。
エンドツーエンド推論と後処理のコスト#
不要な後処理を取り除くとはどういうことか、気になるかもしれません。これを理解するために、少し立ち止まって従来の物体検出システムの仕組みを見てみましょう。
多くの物体検出パイプラインでは、モデルが予測を出力した時点で推論が終わるわけではありません。モデルは大量の重複するバウンディングボックスを出力し、それらを利用する前にフィルタリングして調整する必要があります。この整理は、モデルの外部で実行される後処理によって行われます。
最も一般的な後処理の1つが、非最大抑制、つまりNMSです。NMSは重複するバウンディングボックスを比較し、最も確信度の高い検出結果だけを残して、同じ物体を指す重複を取り除きます。この方法は効果的ですが、推論の完了後に追加の計算が発生します。
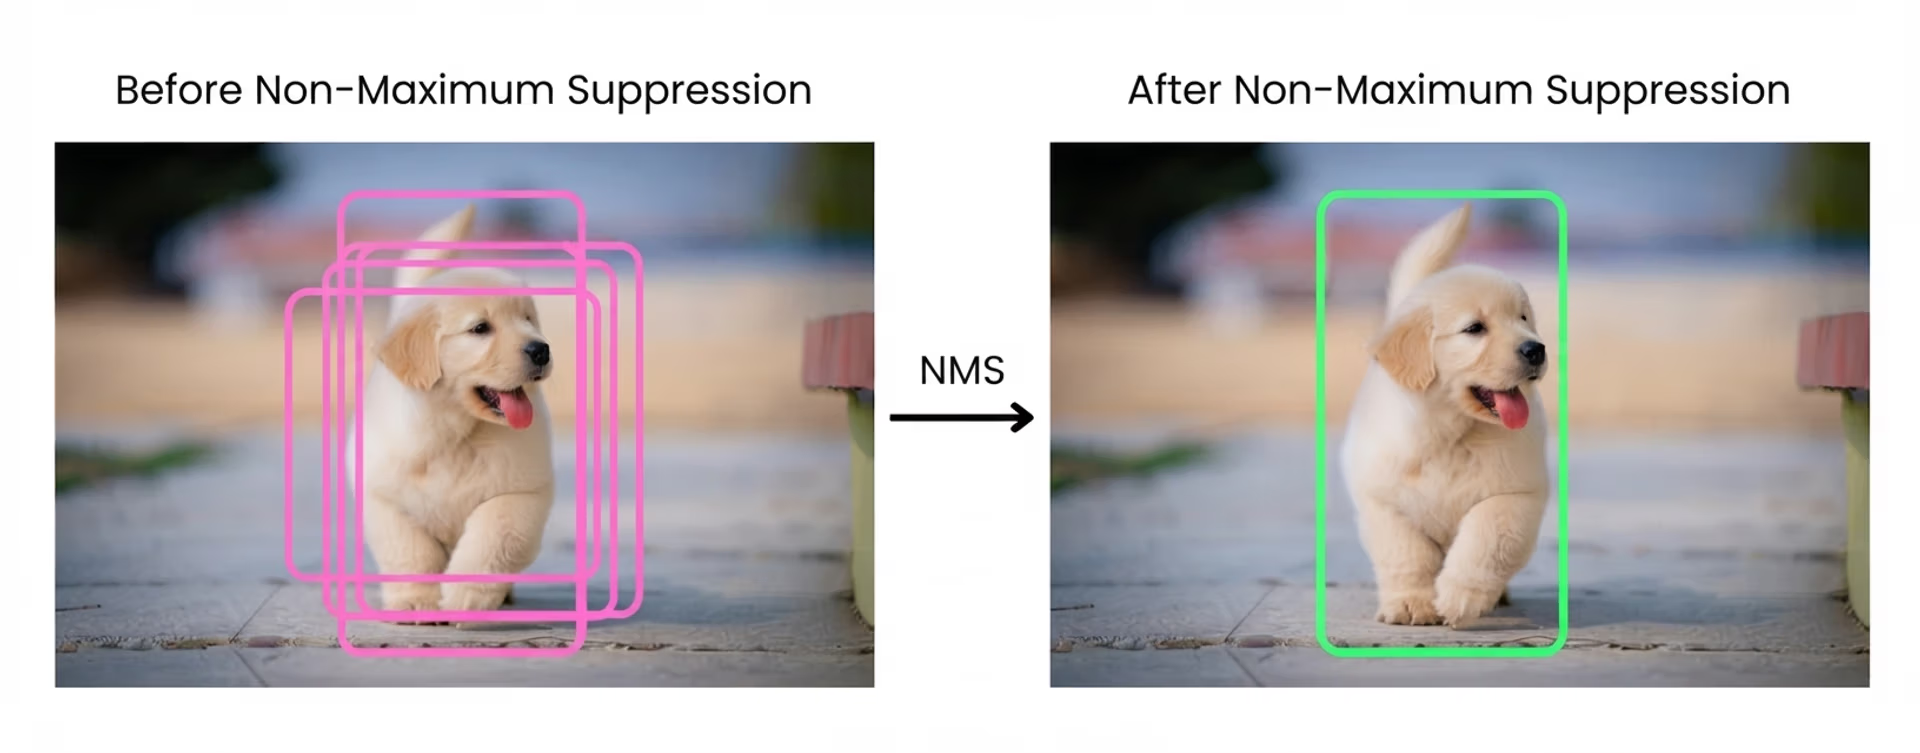
図3. NMSの仕組み。画像は著者によるものです。
エッジでは、この追加処理にコストが伴います。NMSのような後処理は、ニューラルネットワークの推論に使われる専用アクセラレーターに適していません。これらのアクセラレーターは、制御処理の多い演算やメモリ負荷の高い演算ではなく、高密度なニューラル計算向けに最適化されているためです。
その結果、NMSは追加のレイテンシとメモリオーバーヘッドを発生させ、検出数が増えるほどコストも大きくなります。モデル自体が高速でも、NMSが総実行時間の大きな割合を占めることがあります。
後処理はシステムの複雑さも増します。モデルの外部にあるため、ランタイムやハードウェアの対象ごとに個別に実装する必要があります。その結果、プラットフォーム固有のコード経路、デバイス間の動作の不一致、脆弱なデプロイパイプラインにつながることが少なくありません。
最も重要なのは、後処理によって真のエンドツーエンド性能という考え方が損なわれることです。モデルの推論速度を測定しても、本番環境でシステムがどのように動作するかは分かりません。最終的に重要なのは、パイプラインのすべての処理を含めた、入力から最終出力までの総時間です。
こうした状況では、後処理がエッジにおける隠れたボトルネックになります。モデルの外部で実行されながら、レイテンシを増やし、CPUリソースを消費し、デプロイを複雑にします。
Ultralytics YOLO26がNMSを取り除き、高速化を実現する仕組み#
YOLO26はNMSを取り除きます。推論後に重複を整理するのではなく、重複検出の根本原因に対処します。フィルタリングが必要な重複予測を大量に出力する代わりに、モデルは確信度の高い最終検出結果を少数だけ直接生成するようトレーニングされます。
これは、トレーニング中に検出結果を学習する方法を変えることで実現します。Ultralytics YOLO26は、物体と予測の対応関係をより明確なone-to-oneにすることで、冗長性を発生源から削減します。その結果、重複検出は外部の後処理ではなく、ネットワーク自体の内部で解決されます。
NMSを取り除くと、エッジ性能にすぐに効果が現れます。NMSはニューラルネットワークアクセラレーターに適していないため、排除することでメモリ転送が減り、コストの高いニューラルネットワーク以外の処理を回避できます。これによりエンドツーエンドのレイテンシが低下し、特に後処理が総実行時間の大きな割合を占めることのあるエッジデバイスで、性能がより予測可能になります。
推論パイプラインも簡素化されます。モデル外で実行する処理が減るため、データ転送が少なくなり、コンポーネント間の受け渡しも減ります。モデルの出力がそのまま最終結果となるため、実行がより予測しやすくなります。
真のエンドツーエンド性能を実現するDFLの削除#
Ultralytics YOLO26におけるもう1つの革新は、従来のYOLOモデルでバウンディングボックス回帰に使われていたDistribution Focal Loss(DFL)の削除です。単一の座標を直接予測する代わりに、DFLを使うモデルは可能な値の分布を学習し、その分布から最終的なバウンディングボックスを導き出していました。この方法は位置特定の精度向上に役立ち、従来世代における重要な前進でした。
しかし、時間が経つにつれてDFLにはトレードオフも生じました。分布の予測には計算が増え、モデルアーキテクチャも複雑になるため、CPUでの推論が遅くなり、デプロイ形式へのモデルのエクスポートも難しくなる可能性があります。また、DFLには回帰範囲が固定されており、非常に大きな物体を検出する際の柔軟性が制限されることもありました。
Ultralytics YOLO26は、よりシンプルなエンドツーエンド設計への移行の一環としてDFLを削除しています。バウンディングボックス回帰をより直接的な方法に再設計し、精度を維持しながら不要な計算を削減します。この変更は、YOLO26のNMSフリー方式とも一致しています。
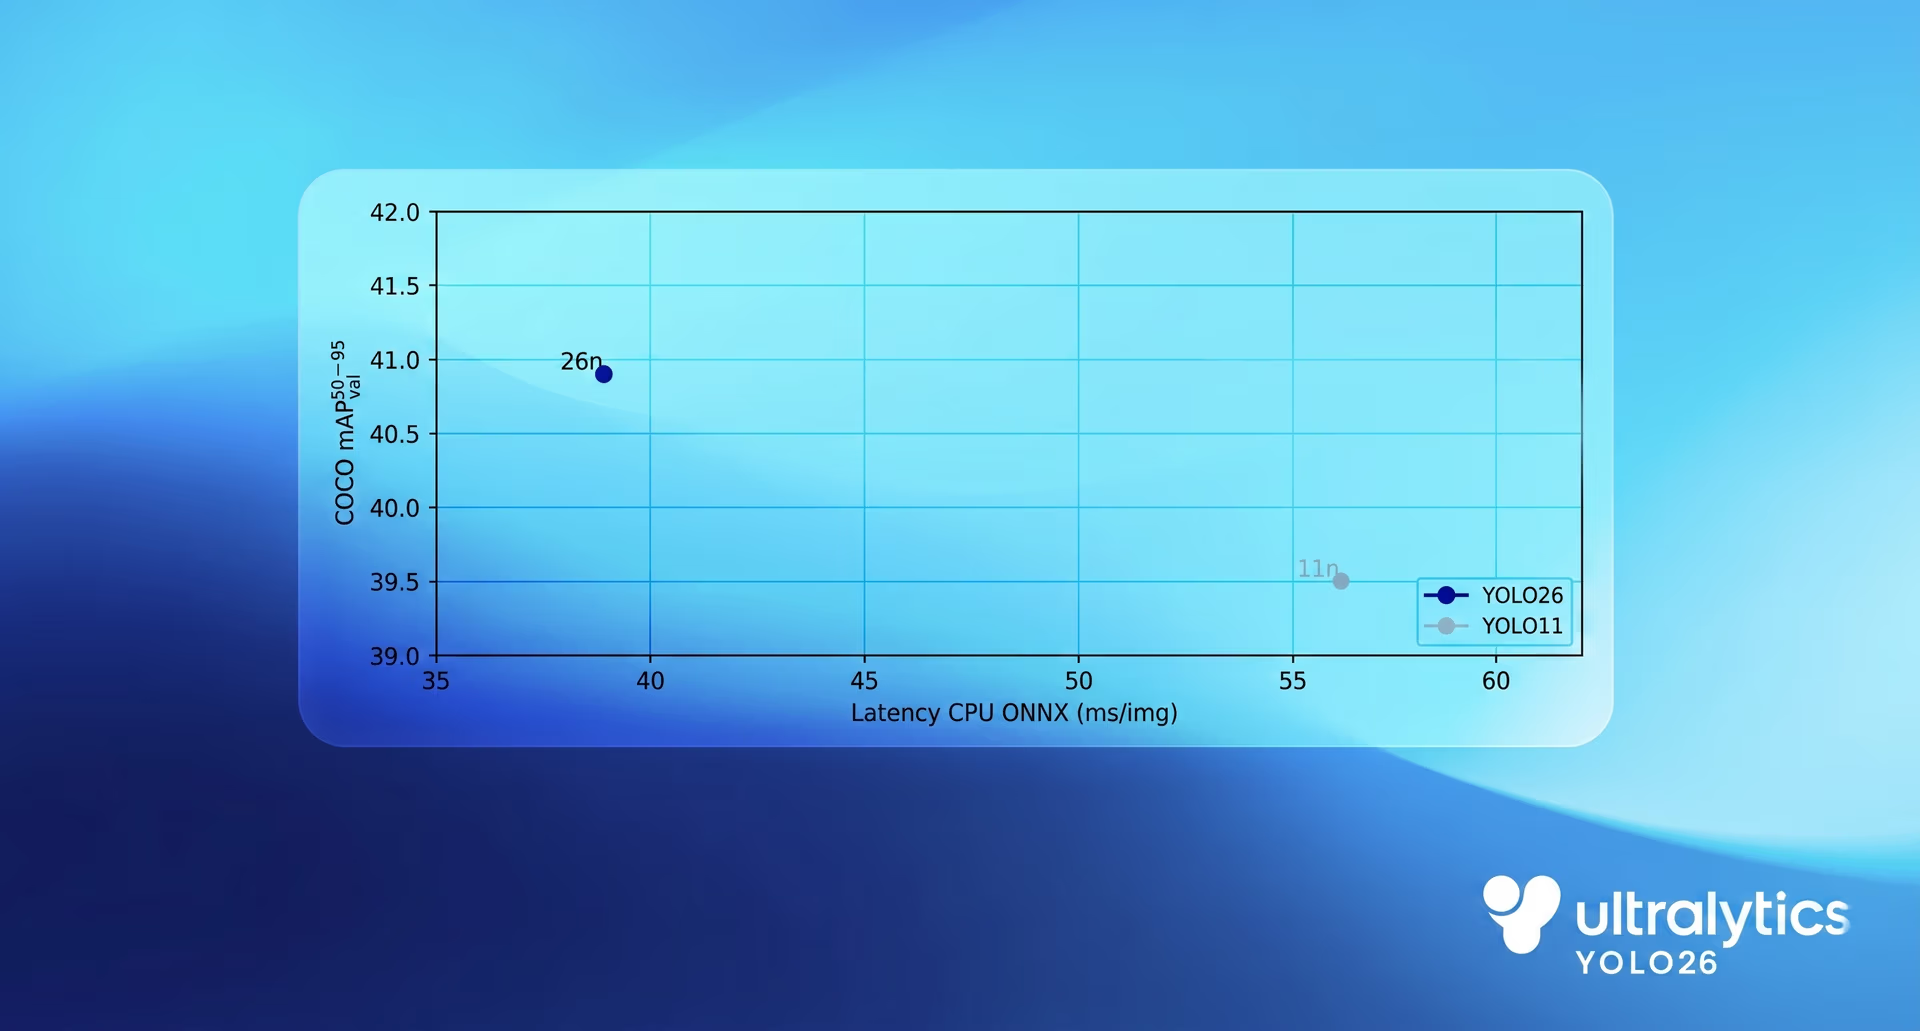
CPU推論が43%高速化する理由#
CPUベースのベンチマークでは、YOLO26は従来のYOLOモデルと比べて明確な性能向上を示しています。Ultralytics YOLO11と比較して、YOLO26のNanoモデルはCPU推論を最大43%高速化します。この差は、実環境のエッジデプロイに大きな影響をもたらします。
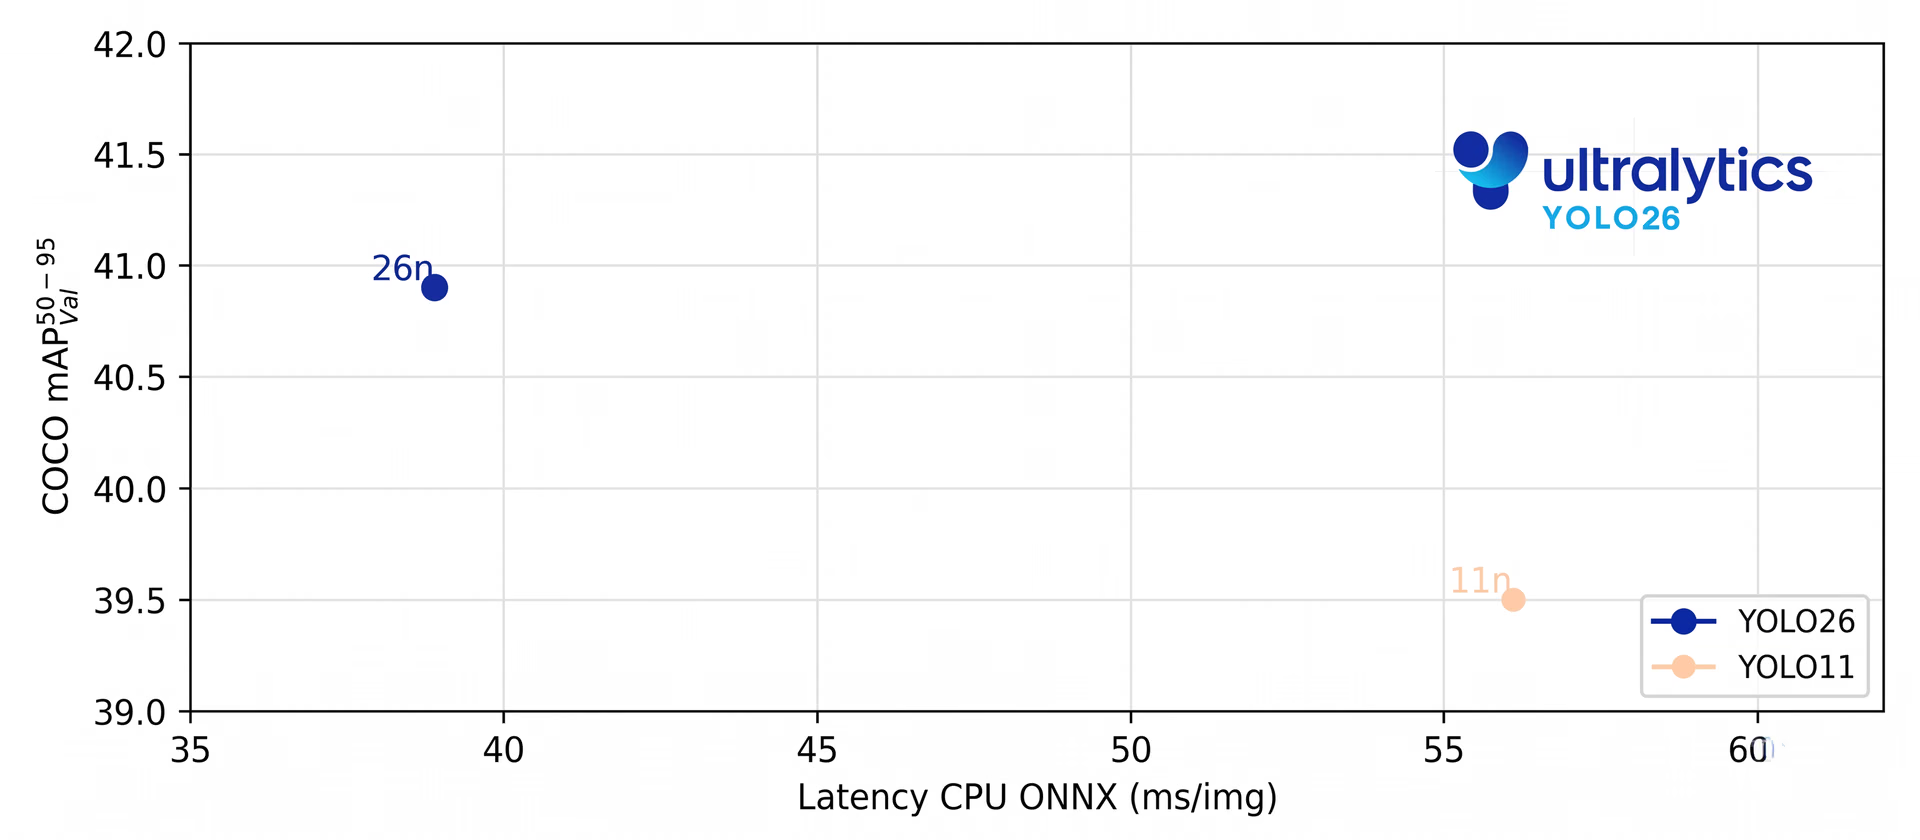
図4. Ultralytics YOLO26のCPU速度のベンチマーク。
この性能向上は、単一のコンポーネントではなく推論パイプライン全体を簡素化したことによるものです。エンドツーエンド実行によって後処理のオーバーヘッドがなくなり、より直接的なバウンディングボックス回帰手法で計算量が減り、CPUを優先した設計によって汎用プロセッサでの実行効率が向上します。
これらの変更が合わさることで、レイテンシとCPUの負荷が低減し、実環境のエッジハードウェアでより高速かつ一貫した性能が得られます。
Ultralytics YOLO26がエッジデプロイとエクスポートに与える影響#
Ultralytics YOLO26の性能向上は、推論の高速化にとどまりません。モデルを簡素化し、メモリオーバーヘッドを削減することで、エッジ環境へのデプロイが容易になり、安定して実行できるようになります。
Ultralytics YOLO26のエンドツーエンド設計は、エクスポートも簡素化します。補助コンポーネントが少なく、外部の後処理もないため、エクスポートされたモデルは完全に自己完結しています。プラットフォーム固有の依存関係が減り、ランタイムやハードウェアの対象を問わず、一貫した動作を実現しやすくなります。
実運用では、さまざまなエクスポート形式を使って、カメラ、ロボット、組み込みシステムなどのエッジデバイスへUltralytics YOLO26をより簡単にデプロイできます。エクスポートしたものがそのまま実行対象となり、統合の手順が減って、デプロイ後の環境との差異が生じるリスクも低減します。
エッジ推論の高速化で実現するロボティクスと産業用ビジョンAI#
ここまで、Ultralytics YOLO26のエッジファースト設計がシステムレベルの性能をどのように向上させるかを見てきました。しかし、その真価は、ビジョンAIを実環境のアプリケーションに組み込みやすくする点にあります。
たとえば、ロボティクスや産業環境では、ビジョンシステムが厳しいリアルタイム要件のもとで動作することがよくあります。限られた計算資源を使い、クラウド接続に頼らず、迅速かつ一貫して判断する必要があります。Ultralytics YOLO26を使えば、こうした要件を現実的に満たせます。
ロボットのナビゲーションや物体操作などのアプリケーションでは、レイテンシの低減と推論の予測可能性が役立ち、ロボットは環境の変化にスムーズに対応できます。同様に、産業現場では、ビジョンモデルを生産ライン上で直接実行し、遅延や複雑さを増やすことなく、欠陥の検出、部品の追跡、プロセスの監視を行えます。
エッジハードウェア上で高速かつ信頼性の高い推論を実現することで、Ultralytics YOLO26は、ビジョンAIを導入・保守上の課題ではなく、ロボティクスや産業システムに自然に組み込めるものにします。
重要なポイント#
Ultralytics YOLO26は、レイテンシ、メモリ、信頼性といった現実世界の制約が可能性を左右するエッジ向けに構築されています。CPU優先の実行、エンドツーエンド推論、よりシンプルなデプロイを中心にモデルを設計することで、YOLO26はビジョンAIを実システムに実用的に統合できるようにします。このエッジファーストのアプローチにより、ロボティクスや産業用ビジョンから、組み込みAI、デバイス上のAIまで、パフォーマンスと予測可能性が最も重要となる幅広いアプリケーションが可能になります。
成長を続けるコミュニティに参加し、実践的なAIリソースについてはGitHubリポジトリをご覧ください。今すぐビジョンAIを活用した開発を始めるには、ライセンスオプションをご確認ください。農業分野のAIが農業をどのように変革しているか、またヘルスケア分野のビジョンAIがどのように未来を形作っているかについては、ソリューションページをご覧ください。









