コンピュータービジョンプロジェクトに適したエッジデバイスを選ぶ
パフォーマンス、電力効率、デプロイ要件に基づいて、コンピュータービジョンプロジェクトに適したエッジデバイスを選ぶ方法をご紹介します。
エッジAIは、人工知能とコンピュータービジョンにおける最大級のトレンドの一つとして急速に広がっています。データを別の場所に送って処理するクラウドコンピューティングに頼らず、デバイス上で直接リアルタイムのインテリジェンスを実現します。実際、世界のエッジAI市場は2034年までに約1,430億6,000万ドルに達すると予測されています。
近年の技術の進歩により、エッジAIは多くの業界でリアルタイムのビジョンベース自動化を再定義しています。製造業における品質検査は、その好例です。
ここでは、ビジョンAIカメラがコンベヤーベルト上の製品を継続的に分析します。欠陥や異常をすばやく検出するために利用できます。手術器具の製造など、高い精度が求められる業界では特に重要です。
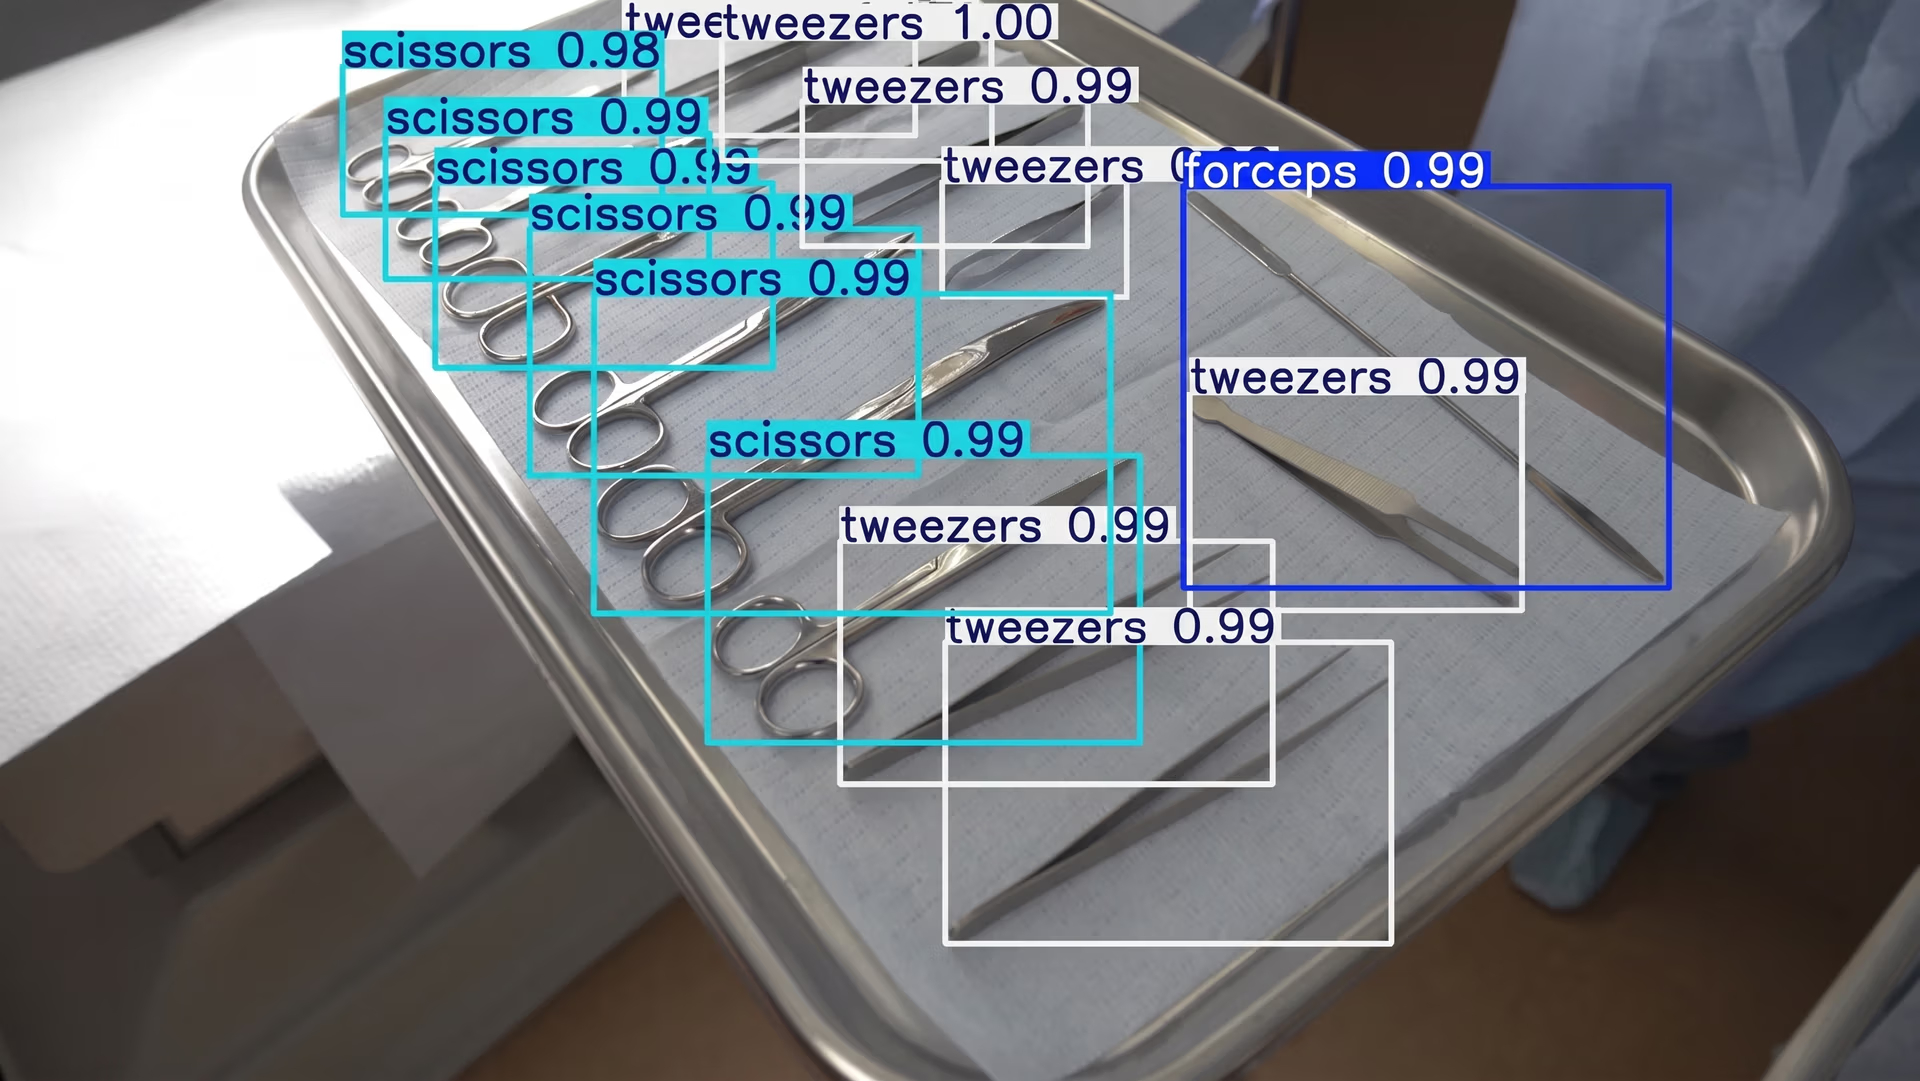
図1. ビジョンAIを使って手術器具を検出する例
では、エッジデバイスとは具体的に何でしょうか?エッジデバイスとは、データが生成される場所、またはその近くでUltralytics YOLO26などのAIモデルやコンピュータービジョンモデルを実行できるハードウェアシステムです。
工場の現場、スマートカメラの内部、自律走行車への搭載などが考えられます。推論をローカルで実行することで、これらのデバイスは応答時間を短縮できます。また、視覚データをクラウドにストリーミングする必要がないため、帯域幅の使用量も削減できます。
しかし、コンピュータービジョンプロジェクトに適したエッジデバイスを選ぶのは簡単ではありません。ある環境でうまく動作するハードウェアが、別の環境にも適しているとは限りません。
たとえば、工場の現場で安定して動作するデバイスでも、重量や電力の制約が大きく異なるドローンの検査には適さない場合があります。デバイスの選択を誤ると、コストの増加、導入の遅れ、拡張の複雑化につながる可能性があります。
そのため、チームは演算能力だけでなく、デバイスのサイズ、電力範囲、熱制限、産業用途での入手性などの要素を評価する必要があります。この記事では、エッジAIと、コンピュータービジョンアプリケーションに適したエッジデバイスの選び方を解説します。それでは始めましょう。
エッジデバイスを使用する主なメリット#
特定のビジョンAIプロジェクトに適したエッジデバイスの選び方を詳しく見る前に、まずはビジョンAIプロジェクトでエッジデバイスを使用するメリットをいくつか確認しましょう。
エッジでビジョンAIを導入する主なメリットをご紹介します。
- リアルタイムの性能:カメラの設置場所、またはその近くでデータを処理できるため、欠陥検出、安全監視、ロボティクスなどのユースケースですぐに応答できます。このローカル処理によってリアルタイムの意思決定が可能になり、クラウド接続に頼ることなく、システムが状況の変化に即座に対応できます。
- 帯域幅コストの削減:生の動画をクラウドにストリーミングする代わりに、エッジデバイスはメタデータ、アラート、関連する知見だけを送信します。これにより、ネットワーク負荷とクラウドストレージの費用を大幅に削減できます。
- オフラインでの動作:多くのエッジシステムは、工場、倉庫、遠隔地などでよくある、不安定または制限されたインターネット接続の環境でも稼働を続けられます。
- プライバシーの向上:動画データを現場内に保持できるため、機密情報の露出を抑えながら、プライバシーやコンプライアンスの要件を満たしやすくなります。
- 複数拠点へ容易に拡張:エッジアーキテクチャは、集中型クラウドインフラへの依存を減らします。そのため、チームは一貫した性能を保ちながら、同じ構成を複数の拠点に展開できます。
アプリケーションの要件を理解する#
適切なエッジデバイスを選ぶ最初のステップは、アプリケーションに実際に必要なものを理解することです。選択するハードウェアは、システムに求められる処理内容、必要な処理速度、導入場所に合致している必要があります。
まず、性能要件を定義します。高いFPS(フレーム/秒)でリアルタイムAI推論が必要なソリューションもあれば、フレームをグループまたはバッチ単位で処理できるソリューションもあります。
モデルの複雑さとサイズも重要な役割を果たします。軽量な物体検出モデルは、小型で低消費電力のデバイスでも実行できることが多い一方、複雑で大規模なモデルや複数段階のパイプラインには、より高い計算能力とメモリが必要です。
次に、データ環境を検討します。これには、カメラの解像度、フレームレート、並列ストリーム数、RGB、サーマル、深度などのセンサータイプが含まれます。これらの要素は、帯域幅、スループット、メモリ使用量、システム全体の負荷に直接影響します。
精度とレイテンシのトレードオフ#
ハードウェアとデータの要件に加え、モデルの選択もシステム全体の性能に大きく影響します。ほとんどのエッジ導入では、レイテンシと精度の間でトレードオフが生じます。精度の高いモデルは通常、計算負荷が大きく、推論時間が長くなる可能性があります。
一方、より高速なモデルでは、精度が多少犠牲になることがあります。目標は、具体的なユースケースと運用上の制約に基づいて、速度と精度の適切なバランスを見つけることです。
たとえば、自動化された食品製造ラインでは、コンピュータービジョンシステムを使って、製品が梱包・出荷される前に検査します。これらのシステムは、コンベヤーベルトの速度を落とさないよう、リアルタイムで動作する必要があります。
ピザの組み立てラインを考えてみましょう。システムは、各ピザに正しいトッピングが載っているかを確認する必要があります。Ultralytics YOLO26のようなモデルは、ピザとそのトッピングをリアルタイムで検出し、欠けている具材や間違った具材を特定できます。このシナリオでは、エッジハードウェア上で生産速度に追従できる速さを維持しながら、エラーを見逃さない精度がモデルに求められます。
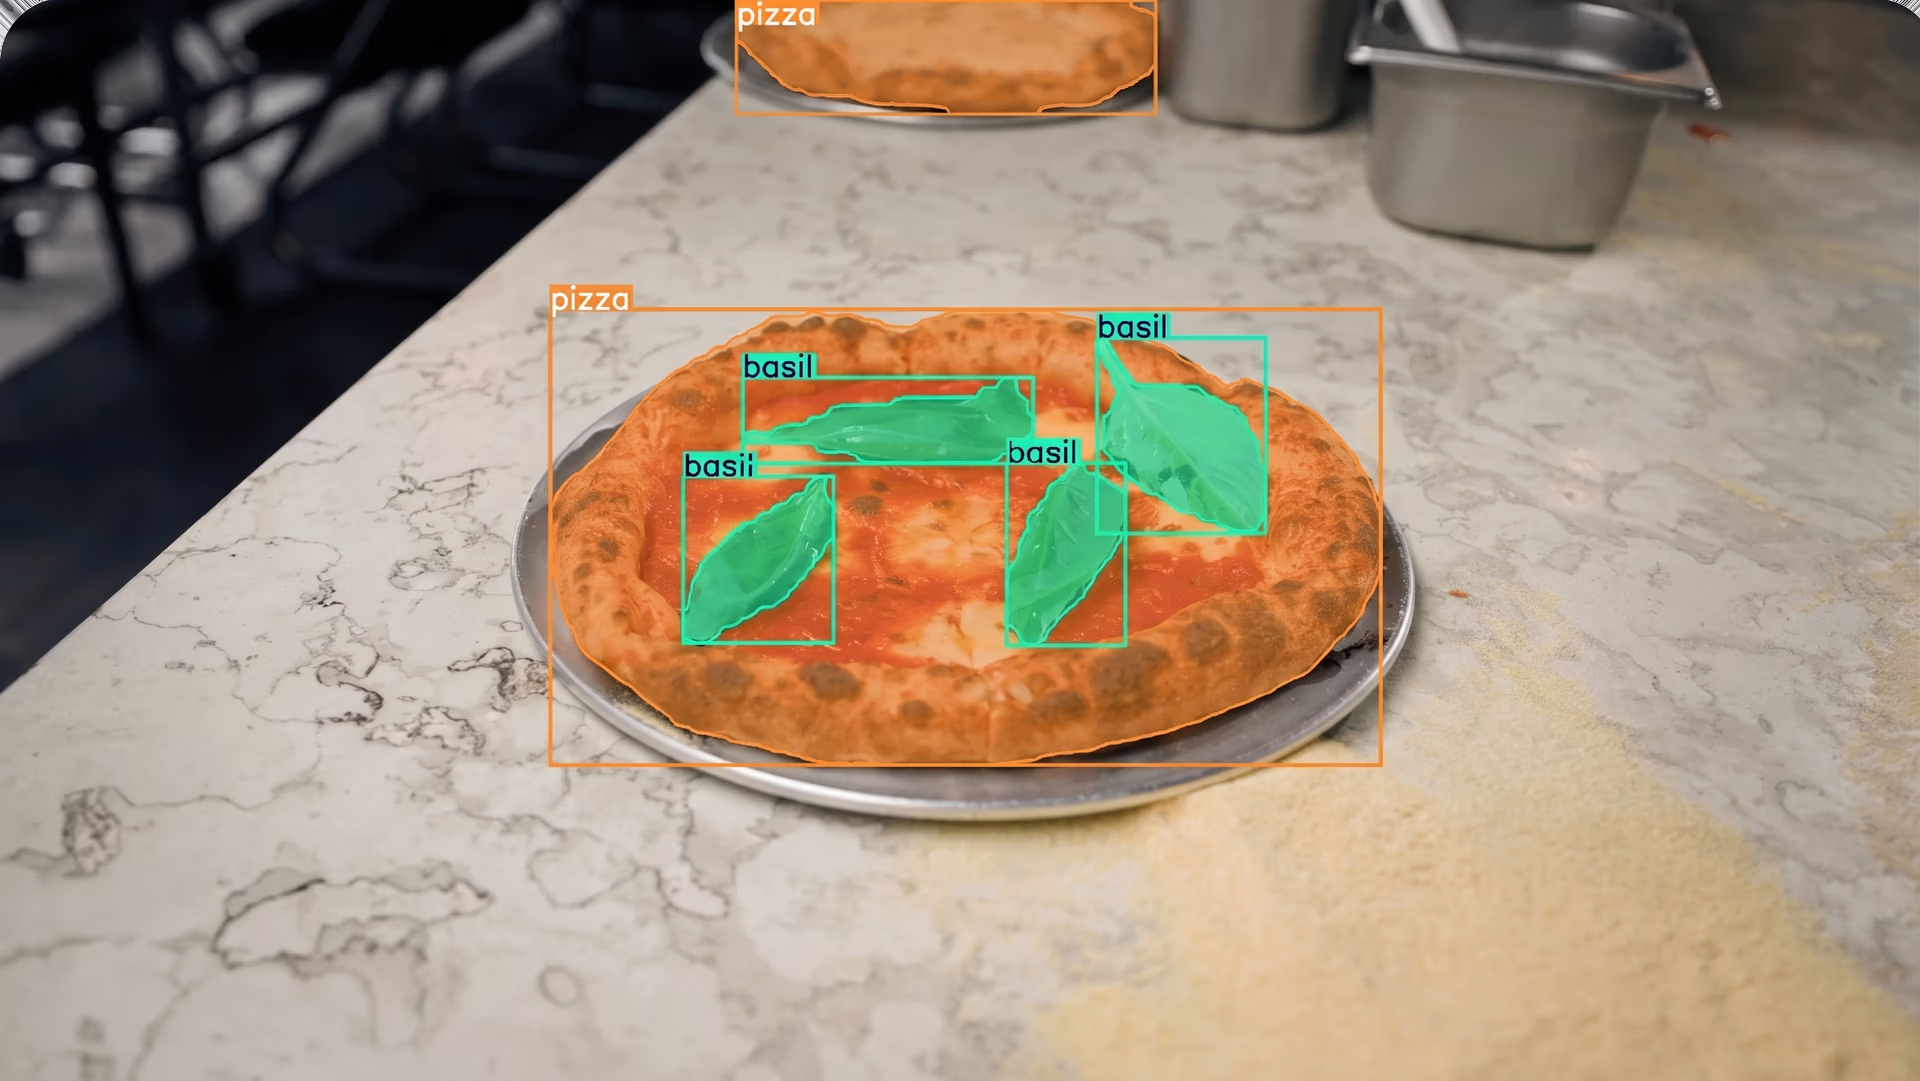
図2. Ultralytics YOLO26を使用したピザとそのトッピングの検出およびセグメンテーション。
エッジデバイスのサイズを検討する#
計算性能に加えて、エッジデバイスの物理的なサイズも導入計画における重要な要素です。デバイスのフォームファクター(物理的なサイズ、形状、取り付け方式、拡張インターフェース)は、環境への統合のしやすさや、実環境での性能に直接影響します。
エッジAIデバイスの種類とフォームファクター#
エッジAIハードウェアにはさまざまなフォームファクターがあり、ラックマウント型サーバーやPeripheral Component Interconnect Express(PCIe)アクセラレータカードから、小型のM.2モジュール、System-on-Module(SoM)プラットフォーム、シングルボードコンピューター(SBC)、スマートカメラ、さらにはチップ上でAI処理を行うインテリジェントビジョンセンサーまで多岐にわたります。それぞれの形式には、性能、電力効率、熱設計、統合の複雑さに関する異なるトレードオフがあります。
デバイスのサイズは、冷却要件、電源の利用可能性、システム全体のアーキテクチャと密接に関係しています。ラックマウント型の産業用PCやタワーワークステーションなどの大型システムは、通常、フルハイトのPCIe GPU、複数の拡張カード、アクティブ冷却に対応しています。これらのプラットフォームは、複数カメラの処理、集中型エッジハブ、高スループットのビデオ分析に適しています。
対照的に、M.2アクセラレータ、カスタムキャリアボードに搭載されたSoM、SBC、オールインワン型スマートカメラなどのコンパクトなフォームファクターは、設置スペースに制約のある環境向けに設計されています。これらの小型デバイスは、多くの場合、電力効率とパッシブ冷却を優先しており、組み込みシステム、モバイルロボット、ドローン、キオスク、分散型検査ユニットに最適です。
極限まで小型化したものでは、インテリジェントビジョンセンサーやマイクロコントローラーベース(TinyML)のプラットフォームを利用し、画像センサーや低消費電力プロセッサ上で直接推論を行う導入例もあります。これらのシステムは、物理的な設置面積とエネルギー消費を大幅に削減できますが、通常は対象を絞って高度に最適化されたワークロードに適しています。
サイズ、モジュール性、統合方式の違いから、一般にエッジ導入は、スケーラブルな導入と設置スペースに制約のある導入の2つに大別されます。それぞれのアプローチは、異なる性能、電力、環境上の制約に対応するとともに、長期的な保守性とシステム設計にも影響します。
スケーラブルな導入#
高い計算能力が必要なプロジェクトや、複数のカメラからのデータを同時に処理する必要がある場合は、PCIeアクセラレータやラックマウント型または産業用パーソナルコンピューター(PC)が一般的に使用されます。PCIeアクセラレータは、大型コンピューター内部のPCIeスロットに取り付けるハードウェアカードです。
グラフィックス処理ユニット(GPU)などの専用計算リソースや他のAIアクセラレータを追加し、AIワークロードを処理するシステムの能力を高めます。これは、デスクトップコンピューターの性能をグラフィックスカードが向上させるのと同様です。
ラックマウント型または産業用PCは、工場、生産現場、制御室などでの連続稼働を想定して設計された、大型で堅牢なシステムです。冷却、ハードウェアの拡張、高電力コンポーネントのためのスペースが広く、複数カメラによる品質検査や大規模なビデオ分析など、負荷の高いワークロードに適しています。
設置スペースに制約のある導入#
エッジデバイスを厳しい物理的、熱的、または電力上の制約の範囲内で動作させる必要がある環境では、設置スペースに制約のある導入が一般的です。これには、生産ラインに取り付けるスマートカメラ、モバイルロボット、ドローン、キオスク、小型検査システムなどが含まれます。
このような場合、ハードウェアは小型、軽量、省電力でありながら、信頼性の高いAI性能を提供する必要があります。こうした導入でよく使われるハードウェアの選択肢は、M.2モジュールとシングルボードコンピューターの2つです。
M.2モジュールは、ホストシステム内部のM.2スロットに装着する小型の拡張カードです。M.2自体はフォームファクターとインターフェース規格にすぎませんが、一部のモジュールはAIアクセラレーション専用に設計されています。
これらのAIアクセラレータモジュールを使うと、小型デバイスでもサイズや消費電力を大幅に増やさずに、コンピュータービジョンモデルをより効率的に実行できます。M.2アクセラレータは、フルサイズのPCIe拡張カードを追加するのが現実的でない組み込みシステムに、多くの場合統合されます。
一方、シングルボードコンピューターは、1枚の回路基板上に構築された完全なコンピューターです。CPU、メモリ、ストレージインターフェース、入出力(I/O)接続をコンパクトなフォームファクターに統合しています。すべてが1枚の基板に収まるため、SBCはスペースが限られ、シンプルさが重要な組み込み用途やエッジ用途で広く使われています。
設置スペースに制約のあるシステムは、通常、大型のラックマウント型システムよりも生の計算性能が低いものの、データが生成される場所の近くでデバイス上推論を実行できます。これにより、レイテンシと帯域幅の使用量を削減し、大型ハードウェアを設置できない環境での導入の柔軟性を高められます。
組み込みビジョン向けの専用AIアクセラレーション#
多くのハードウェアベンダーが、組み込みビジョン向けの小型で電力効率の高いAIアクセラレーションに特化しています。たとえば、Axelera AIは、Metis® AI Processing Unit(AIPU)アクセラレータを、PCIeカード、M.2モジュール、設置スペースに制約のある導入向けの統合型コンピュートボードなど、複数のフォームファクターで提供しています。
Ultralyticsとの統合により、Ultralytics Pythonパッケージを使って、Ultralytics YOLOv8やYOLO26などの対応YOLOモデルをAxelera形式にエクスポートし、Voyager SDKで最適化できます。Voyager SDKは、効率的なエッジ推論のためのコンパイルとINT8量子化を処理します。
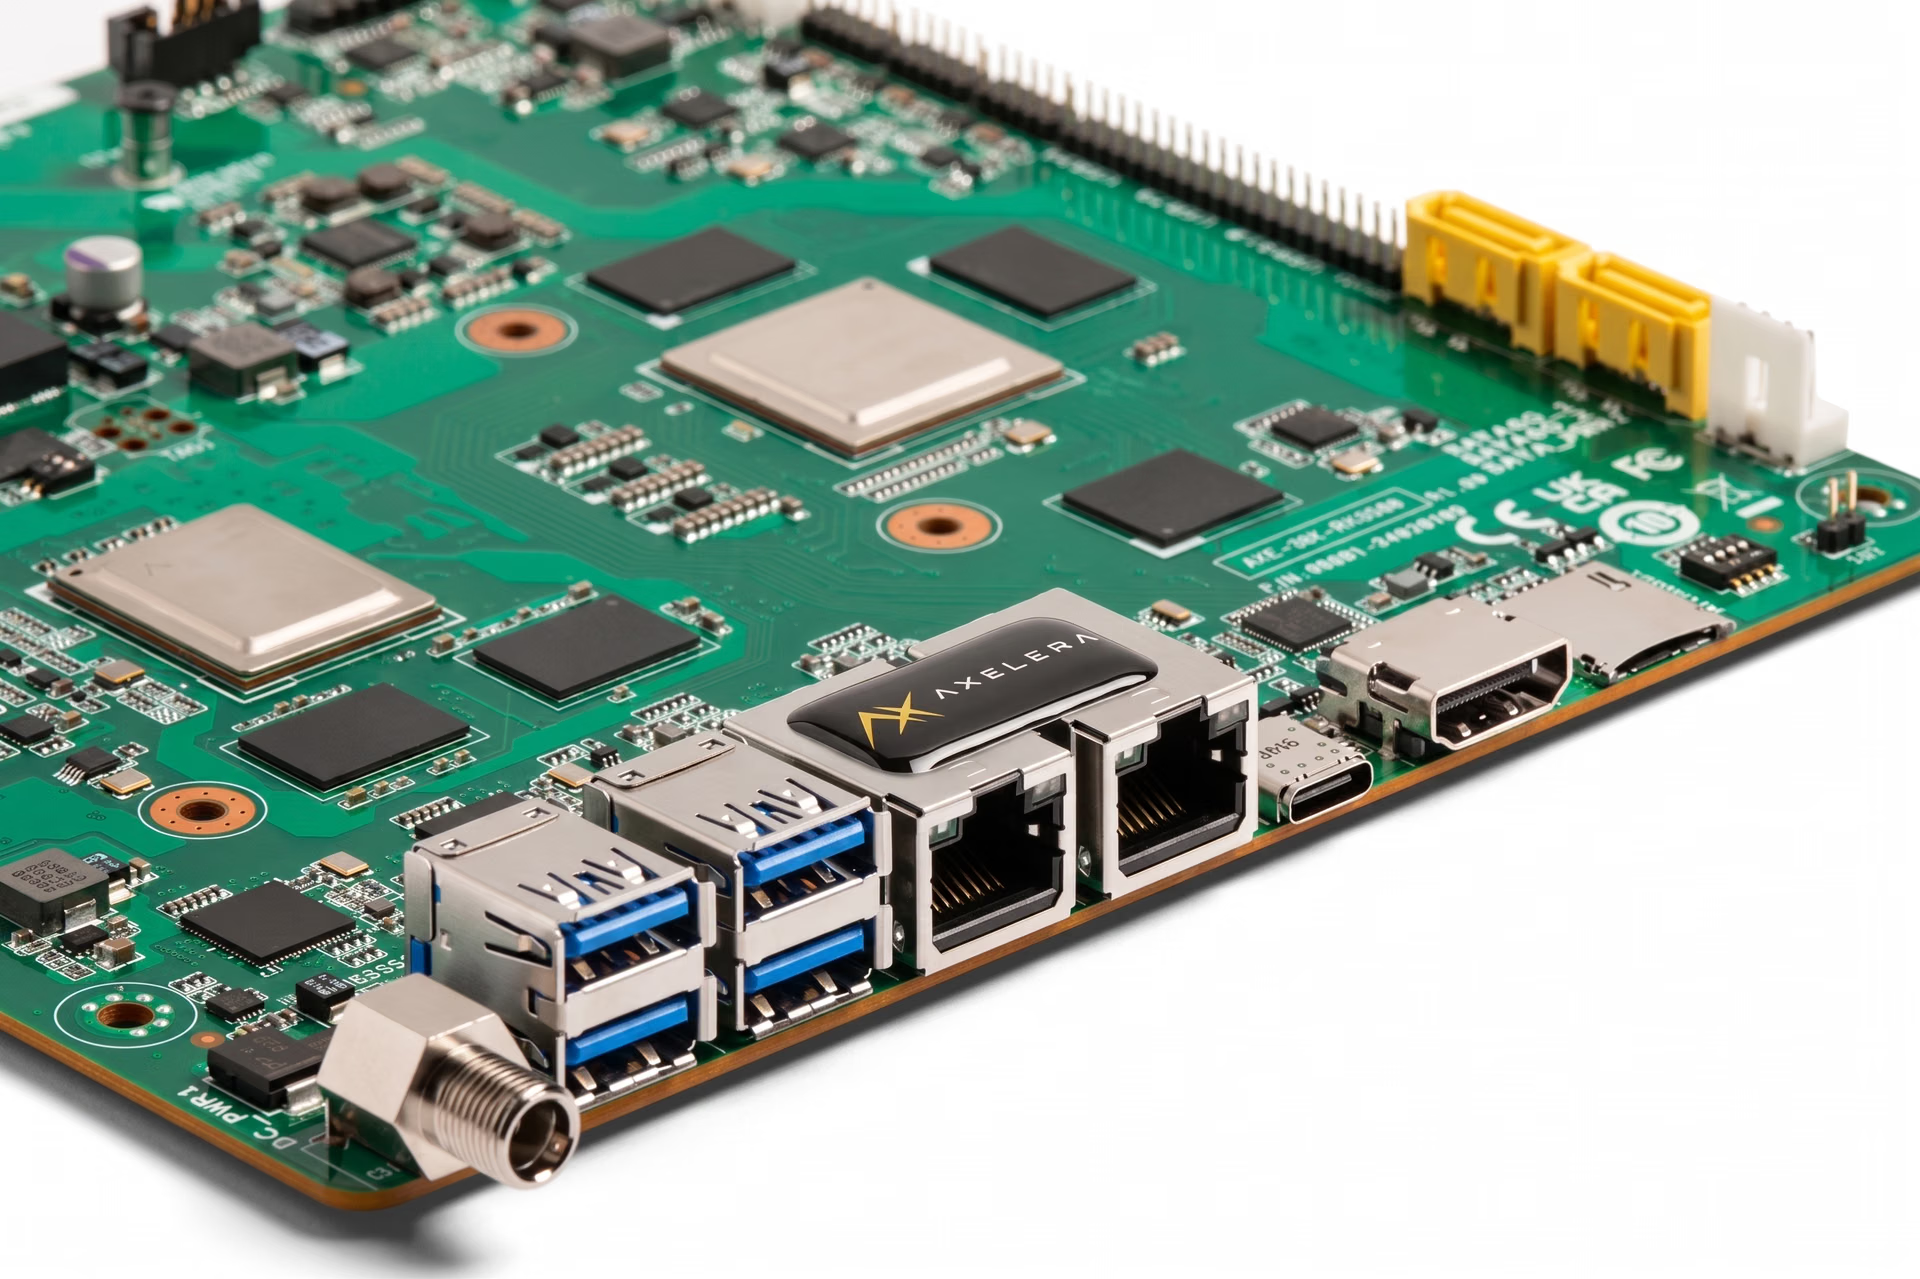
図3. Axelera AIのMetis AI Processing Unitの紹介(出典)
消費電力を考慮する#
エッジ導入では、消費電力が発熱量と冷却要件に直接影響するため、重要な制約となります。また、密閉筐体や小型の産業用ハウジング内でシステムを安定して動作させられるかどうかも左右します。
モバイルロボット、ドローン、遠隔監視ステーションなどのバッテリー駆動環境では特に重要であり、ワット(W)単位の消費電力が稼働時間とシステム全体の安定性に影響します。
ほとんどのエッジデバイスは、大きく3つの電力帯に分類されます。それぞれを詳しく見てみましょう。
- 低消費電力デバイス(<10W):通常、小型サイズとパッシブ冷却が必要な組み込みシステムで使用されます。
- 中消費電力デバイス(10~50W):スループットの向上が必要でありながら、管理された熱制限の範囲内で動作する必要があるエッジゲートウェイや工場のエンドポイントで一般的です。
- 高消費電力デバイス(>50W):通常、複数カメラの処理や高負荷のワークロード向けに設計されたPCIeアクセラレータまたは産業用PCです。多くの場合、アクティブ冷却と大型筐体を組み合わせて使用します。
適切な電力帯を判断するうえで、ワークロードの特性が大きな役割を果たすことを念頭に置くことが重要です。高いフレームレート、大規模なビジョンモデル、複数の並列カメラストリームはいずれも計算需要を高め、その結果、消費電力も増加します。
現在、多くのハードウェアベンダーが電力効率の高いAIアクセラレーションに注力しています。たとえば、DEEPXのエッジモジュールは、エッジ導入での低消費電力推論向けに設計されています。Intelのプロセッサにも、環境やワークロードの要件に応じて性能を調整できる電力管理機能とスケーリング機能が備わっています。
産業用途での供給体制とライフサイクルサポートを考慮する#
パイロット導入を無事に完了したとしましょう。モデルは良好に動作し、ハードウェアは性能要件を満たし、テストでもシステムは安定して稼働しています。
次の課題は、そのソリューションを本番環境全体に展開することです。ここで、産業用途での供給体制とライフサイクルサポートが重要になります。
ほとんどのエッジシステムは、何年にもわたる連続稼働が想定されています。導入後すぐに製造終了となる可能性のあるハードウェアを選ぶと、大きなリスクが生じます。デバイスがパイロット導入で良好に動作しても、本番稼働の開始後に製品寿命を迎えたり、調達が困難になったりすれば、負担となる可能性があります。
市場での製品ライフサイクルが短いと、サプライチェーンの混乱、保守コストの増加、予期しない再設計につながることがあります。複数拠点への導入では、入手できないコンポーネントの交換によって拡張が遅れ、システム管理が複雑になる場合があります。
産業用途向けに設計されたハードウェアは、通常、生産期間が長く、ライフサイクル方針が明確で、ファームウェアやソフトウェアの継続的なサポートを提供します。この安定性により、サイクルの途中で大幅なハードウェア変更を行わずに導入を拡大しやすくなります。
エッジデバイスを最終決定する前に、チームはメーカーの製品ロードマップ、ライフサイクルに関する確約、長期サポート戦略を確認できます。
チームの専門性と使いやすさの重要性#
エッジデバイスの選定と導入は、チームの経験にも左右されます。扱いやすく、明確なドキュメント、簡単なセットアップ手順、すぐに使えるツールを備えたプラットフォームもあります。一方、性能をより細かく制御できるものの、深い技術知識と最適化やデバッグに多くの時間を要するプラットフォームもあります。
たとえば、Ultralytics Pythonパッケージを使えば、YOLO26などのモデルを簡単にトレーニング、テスト、デプロイできます。一般的なタスクを簡素化し、エッジ導入で使われるさまざまな形式へのモデルのエクスポートもサポートしています。そのため、ワークフローを一から構築し直すことなく、開発から実環境のハードウェアへ移行しやすくなります。
エッジAIの経験が浅いチームにとって、強力でドキュメントが充実したソフトウェアエコシステムは、開発期間を短縮し、導入リスクを抑えるのに役立ちます。経験豊富なチームは、特に複数カメラの処理や厳しいレイテンシ要件が求められる用途で、より深いカスタマイズや微調整が可能なプラットフォームを好む場合があります。
簡単に言えば、ベンダーのエコシステムとツール群が大きな違いをもたらすことがあります。明確なドキュメント、活発なサポート、柔軟な導入オプションがあれば、チームはパイロットプロジェクトから本番システムへよりスムーズに移行できます。
見落とされがちなエッジ導入の重要な要素#
エッジデバイスの選定に関わる主な要素を確認したところで、実環境での導入に大きな違いをもたらす実務的な詳細を見ていきましょう。これらの考慮事項は、最初は緊急性が低いように思えるかもしれませんが、意思決定で重要な役割を果たすことが多く、プロジェクトがパイロット段階を終えた後の進行のスムーズさにも影響します。
I/O、帯域幅、ソフトウェア互換性#
接続性とI/Oの互換性は、エッジ導入で最初に直面する実務上の課題となることがよくあります。通常、エッジデバイスは、USB 3.0、Power over Ethernet(PoE)対応GigE、MIPIなどの一般的なインターフェースを含め、カメラやセンサーの構成をサポートする必要があります。
産業用ビジョンシステムでは、信頼性の高い動作を実現するために、ハードウェアトリガー、同期信号、または特定のタイミングサポートが必要となる場合もあります。
特に複数カメラの構成では、帯域幅も重要な要素です。カメラの出力とデバイスの入力容量にわずかな不一致があるだけでも、スループットが低下したり、レイテンシが増加したりする可能性があります。
ソフトウェアの互換性も重要な役割を果たします。モバイル環境や組み込み環境で一般的に使用されるNCNNやMNNなどの軽量な推論フレームワークに依存する導入もあります。
スマートセンサーを使った導入では、Sony IMX500のようなデバイスが、画像センサー上で直接AI処理を行うことで、データ転送とレイテンシを削減します。この場合、モデルをセンサーのツールチェーンがサポートする形式に変換する必要があるため、モデルの互換性とエクスポートサポートが特に重要になります。
たとえば、Ultralytics Pythonパッケージは、Ultralytics YOLO11などのモデルを、Sony IMX500のようなデバイスを基盤とするプラットフォームを含め、エッジ導入パイプラインと互換性のある形式にエクスポートできます。
熱および環境面での信頼性#
エッジデバイスが視覚データを継続的に処理する場合、熱および環境面での信頼性が重要な要素になります。ここでいう信頼性とは、ほこり、振動、極端な温度などの過酷な条件下でも、過熱や故障を起こさずに長時間動作できることを意味します。
エッジAIのワークロードが高度化するにつれ、熱効率はシステム設計を左右する要素となっています。熱性能への注目は、ラスベガスで開催されたCES 2026でも取り上げられ、DeepXは複数のチップで同一のAIワークロードを実行し、その上に小さなバター片を置いて比較しました。
競合チップがバターを溶かすほどの熱を発生させた一方、DeepXのエッジデバイスは溶かしませんでした。このことは、消費電力の低さと優れた熱安定性が、実環境での信頼性に直接影響することを示しています。
冷却設計は、安定した性能を維持するうえで中心的な役割を果たします。プロセッサの負荷が高くなると熱が発生するため、その熱を効果的に管理する必要があります。
多くの産業環境では、機械式ファンは経年劣化や故障の可能性があり、特にほこりや振動の多い環境ではそのリスクが高まるため、パッシブ冷却が好まれます。ファンレスのアルミ製ヒートシンクは、可動部品に頼らず放熱できるため広く使われており、長期的な耐久性の向上につながります。
環境条件も影響を及ぼすことがあります。各デバイスには定格動作温度範囲があり、密閉キャビネット内や屋外への導入では、熱がこもったりハードウェアが温度変化にさらされたりする可能性があります。このような場合、筐体設計と通気性は、生の計算性能と同じくらい重要になります。
ソフトウェアエコシステムと導入準備#
適切なエッジデバイスを選ぶ際は、ハードウェア仕様と同様に、ソフトウェアエコシステムの充実度も重要です。デバイスが仕様上は高い計算性能を備えていても、信頼できるツールやプラットフォームのサポートがなければ、プロトタイプから本番環境への移行に時間がかかり、複雑になる可能性があります。
十分なサポートを備えたプラットフォームは、モデルの準備からターゲットハードウェア上での最適化された推論まで、導入プロセス全体を効率化します。量子化、性能調整、デバッグ用の組み込みツールを提供するエコシステムがあれば、実際のワークロードでモデルを検証し、展開時の予期しない問題を減らしやすくなります。
たとえば、YOLO26のようなUltralytics YOLOモデルは、OpenVINO形式に直接エクスポートできるため、IntelのCPU、内蔵GPU、ニューラルプロセッシングユニット(NPU)上で最適化された推論を実行できます。OpenVINOは、モデル変換、量子化(FP16およびINT8を含む)、対応するIntelハードウェア全体でのヘテロジニアス実行など、性能最適化機能を提供します。
Ultralytics Pythonパッケージを使用すると、チームは簡単なコマンドでモデルをエクスポートし、Ultralyticsの高レベルインターフェースまたはネイティブのOpenVINO Runtimeから直接推論を実行できます。これにより、Intelベースのエッジシステム向けに、効率的で本番環境に対応した導入ワークフローを構築できます。
負荷がかかった状態での実性能#
多くのエッジデバイスは仕様上は優れた性能を示しますが、ビジョンパイプライン全体を実行すると性能が変化することがあります。実環境でシステムが実行するのは、推論だけではありません。
前処理、後処理、場合によっては複数のカメラストリームの同時処理も行います。そのため、平均FPSだけで判断しないことが重要です。
ピーク性能よりも、安定したレイテンシのほうが重要な場合がよくあります。メモリのボトルネックに注意し、一定の負荷がかかった状態でシステムの安定性を確認すると、本番環境での性能をより明確に把握できます。
コールドスタート時間、数時間の稼働にわたる高負荷時の性能、エンコード、ログ記録、ネットワーク処理などの他のタスクと推論を並行して実行した場合のデバイスの動作をテストすると役立ちます。多くの実環境のユースケースでは、時折発生する速度の急上昇よりも、安定して予測可能な性能のほうが重要です。
導入後のセキュリティ、ライフサイクル、管理#
エッジ導入では、特にシステムの連続稼働が求められる製造業などの環境で、長期にわたりセキュリティと信頼性を維持する必要があります。セキュアブート、暗号化ストレージ、ベンダーによる定期的なアップデートなどの機能は、デバイスの改ざん防止に役立ち、脆弱性や予期しないダウンタイムのリスクを低減します。
導入後のデバイス管理は、適切なハードウェアの選定と同じくらい重要です。リモート監視とアップデート機能があれば、チームは各デバイスに物理的にアクセスしなくても、ソフトウェア、ファームウェア、モデルを保守できます。プロジェクトが小規模なパイロットから大規模な展開へ進むにつれて、この機能の重要性はさらに高まります。
導入規模が拡大すると、集中型のフリート管理によって全体を整理しやすくなります。複数の拠点にわたって、デバイスの状態の追跡、アップデートの管理、性能の監視、問題のトラブルシューティングをチームが行いやすくなります。明確な管理戦略がなければ、数十台、あるいは数百台のエッジシステムの保守はすぐに困難になります。
コンピュータービジョンとエッジAIの一般的な実環境での用途#
適切なエッジデバイスの選定に関わる要素を検討する中で、こうしたシステムが実際にどこで使われているのか気になるかもしれません。現在、エッジAIは製造業や小売業からロボティクス、スマートインフラまで、ほぼすべての業界のアプリケーションを支えています。
ここでは、低レイテンシ、帯域幅の使用量削減、信頼性の高いデバイス上処理を実現するエッジデバイスの、一般的なディープラーニングのユースケースを5つ紹介します。
- 産業現場の安全監視:エッジコンピューティングハードウェアに導入されたコンピュータービジョンパイプラインは、個人用保護具(PPE)の着用状況を即座に通知できます。つまり、作業者がヘルメット、手袋、安全ベスト、ゴーグルなどの必須安全装備を着用しているかを自動検出し、危険な行動も特定します。機密性の高い映像データを現場で安全に処理しながら、労働災害を減らすことで、業務の信頼性を高めます。
- 小売分析:エッジデバイスは、在庫管理、棚の在庫状況、行列検出のために視覚データをローカルで処理できます。これにより、コスト効率と多店舗展開の拡張性を維持しながら、帯域幅とクラウドコストを削減できます。
- ロボティクス:ロボティクスでは、デバイス上AIによってリアルタイムの物体検出と自律ナビゲーションが可能になります。たとえば、NVIDIA Jetsonエッジデバイスは、小型でGPUアクセラレーションに対応したコンピューティングプラットフォームを提供し、ロボットがUltralytics YOLO26などのコンピュータービジョンモデルをローカルで実行できるようにします。これにより、電力効率を維持しながら低レイテンシの性能を実現します。
- スマートシティと交通監視:スマートシティの導入では、エッジコンピュータービジョンプロセッサを使って、リアルタイムの交通流分析、インシデント検出、歩行者の安全監視を行えます。映像を継続的にクラウドへストリーミングせずに済むため、帯域幅の要件を減らし、応答時間を短縮できます。
- 製造業の品質検査:生産ラインでは、エッジデバイスが製品をリアルタイムで検査し、欠陥、部品の欠落、組み立てエラーを検出して、製品がコンベヤー上をさらに進む前に特定できます。スループットと電力の制約に応じて、CPU、GPU、専用AIアクセラレータ上でUltralytics YOLO26などのモデルを実行できます。
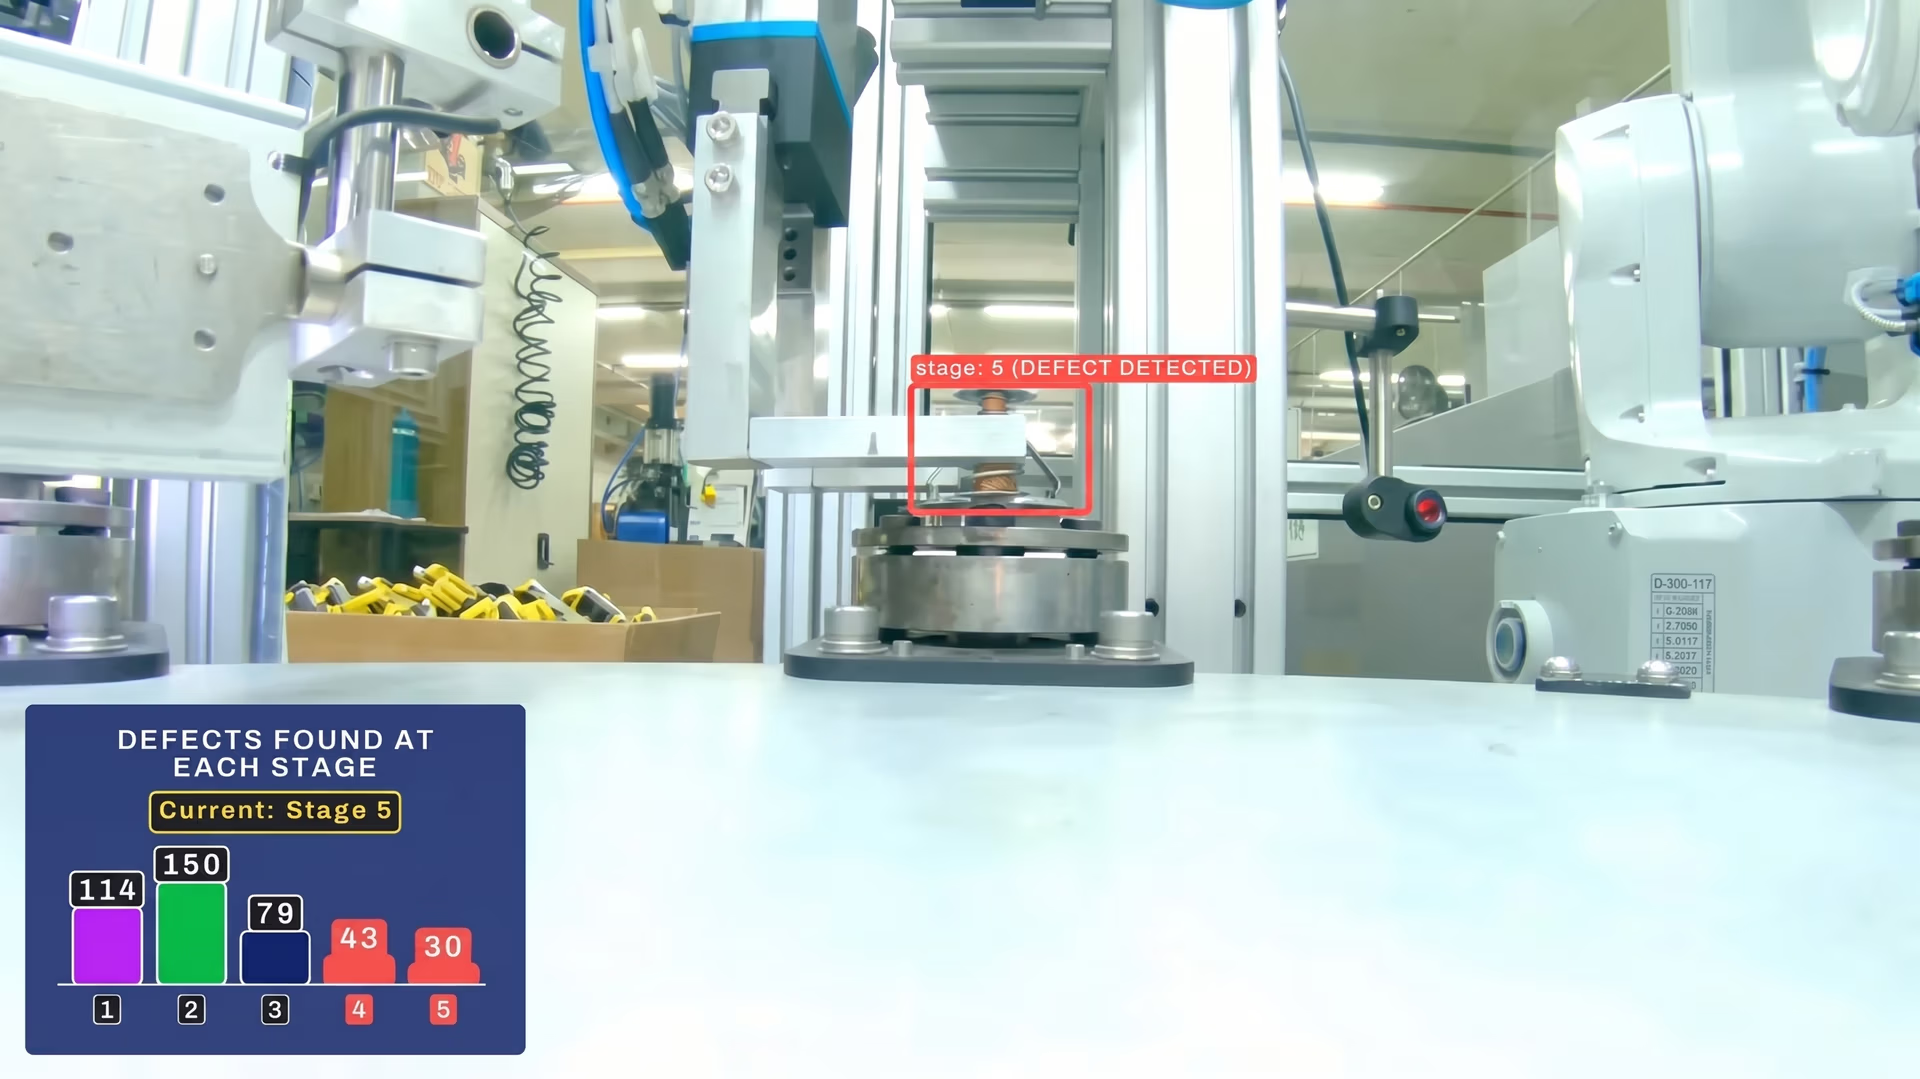
図4. Ultralytics YOLO26は、製造工場の欠陥検出向けにエッジ導入できます。
重要なポイント#
コンピュータービジョンプロジェクトに適したエッジデバイスを選ぶには、性能、電力効率、信頼性、長期的な供給体制のバランスを取る必要があります。ピーク時の仕様だけに注目するのではなく、チームは実環境の条件、ソフトウェアエコシステムの成熟度、ライフサイクルサポートを評価する必要があります。規模を拡大する前にパイロット導入で構成を検証することで、リスクを抑え、コストを管理し、プロトタイプから本番環境への移行をスムーズにできます。
コミュニティに参加し、GitHubリポジトリをご覧ください。ソリューションのページで、農業におけるAIやヘルスケアにおけるコンピュータービジョンなど、さまざまな用途をご確認ください。ライセンスオプションを確認して、今すぐビジョンAIを始めましょう。








