ダブリンで開催されたAMD Embedded AI Working Groupに参加したUltralytics
UltralyticsとAMDが、ダブリンで開催されたAMD Embedded AI Working Group 2026において、フィジカルAI、ロボティクス、コンピュータービジョンのデプロイをどのように探求したかをご紹介します。
 Zinnia Pourdad7 分で読めます
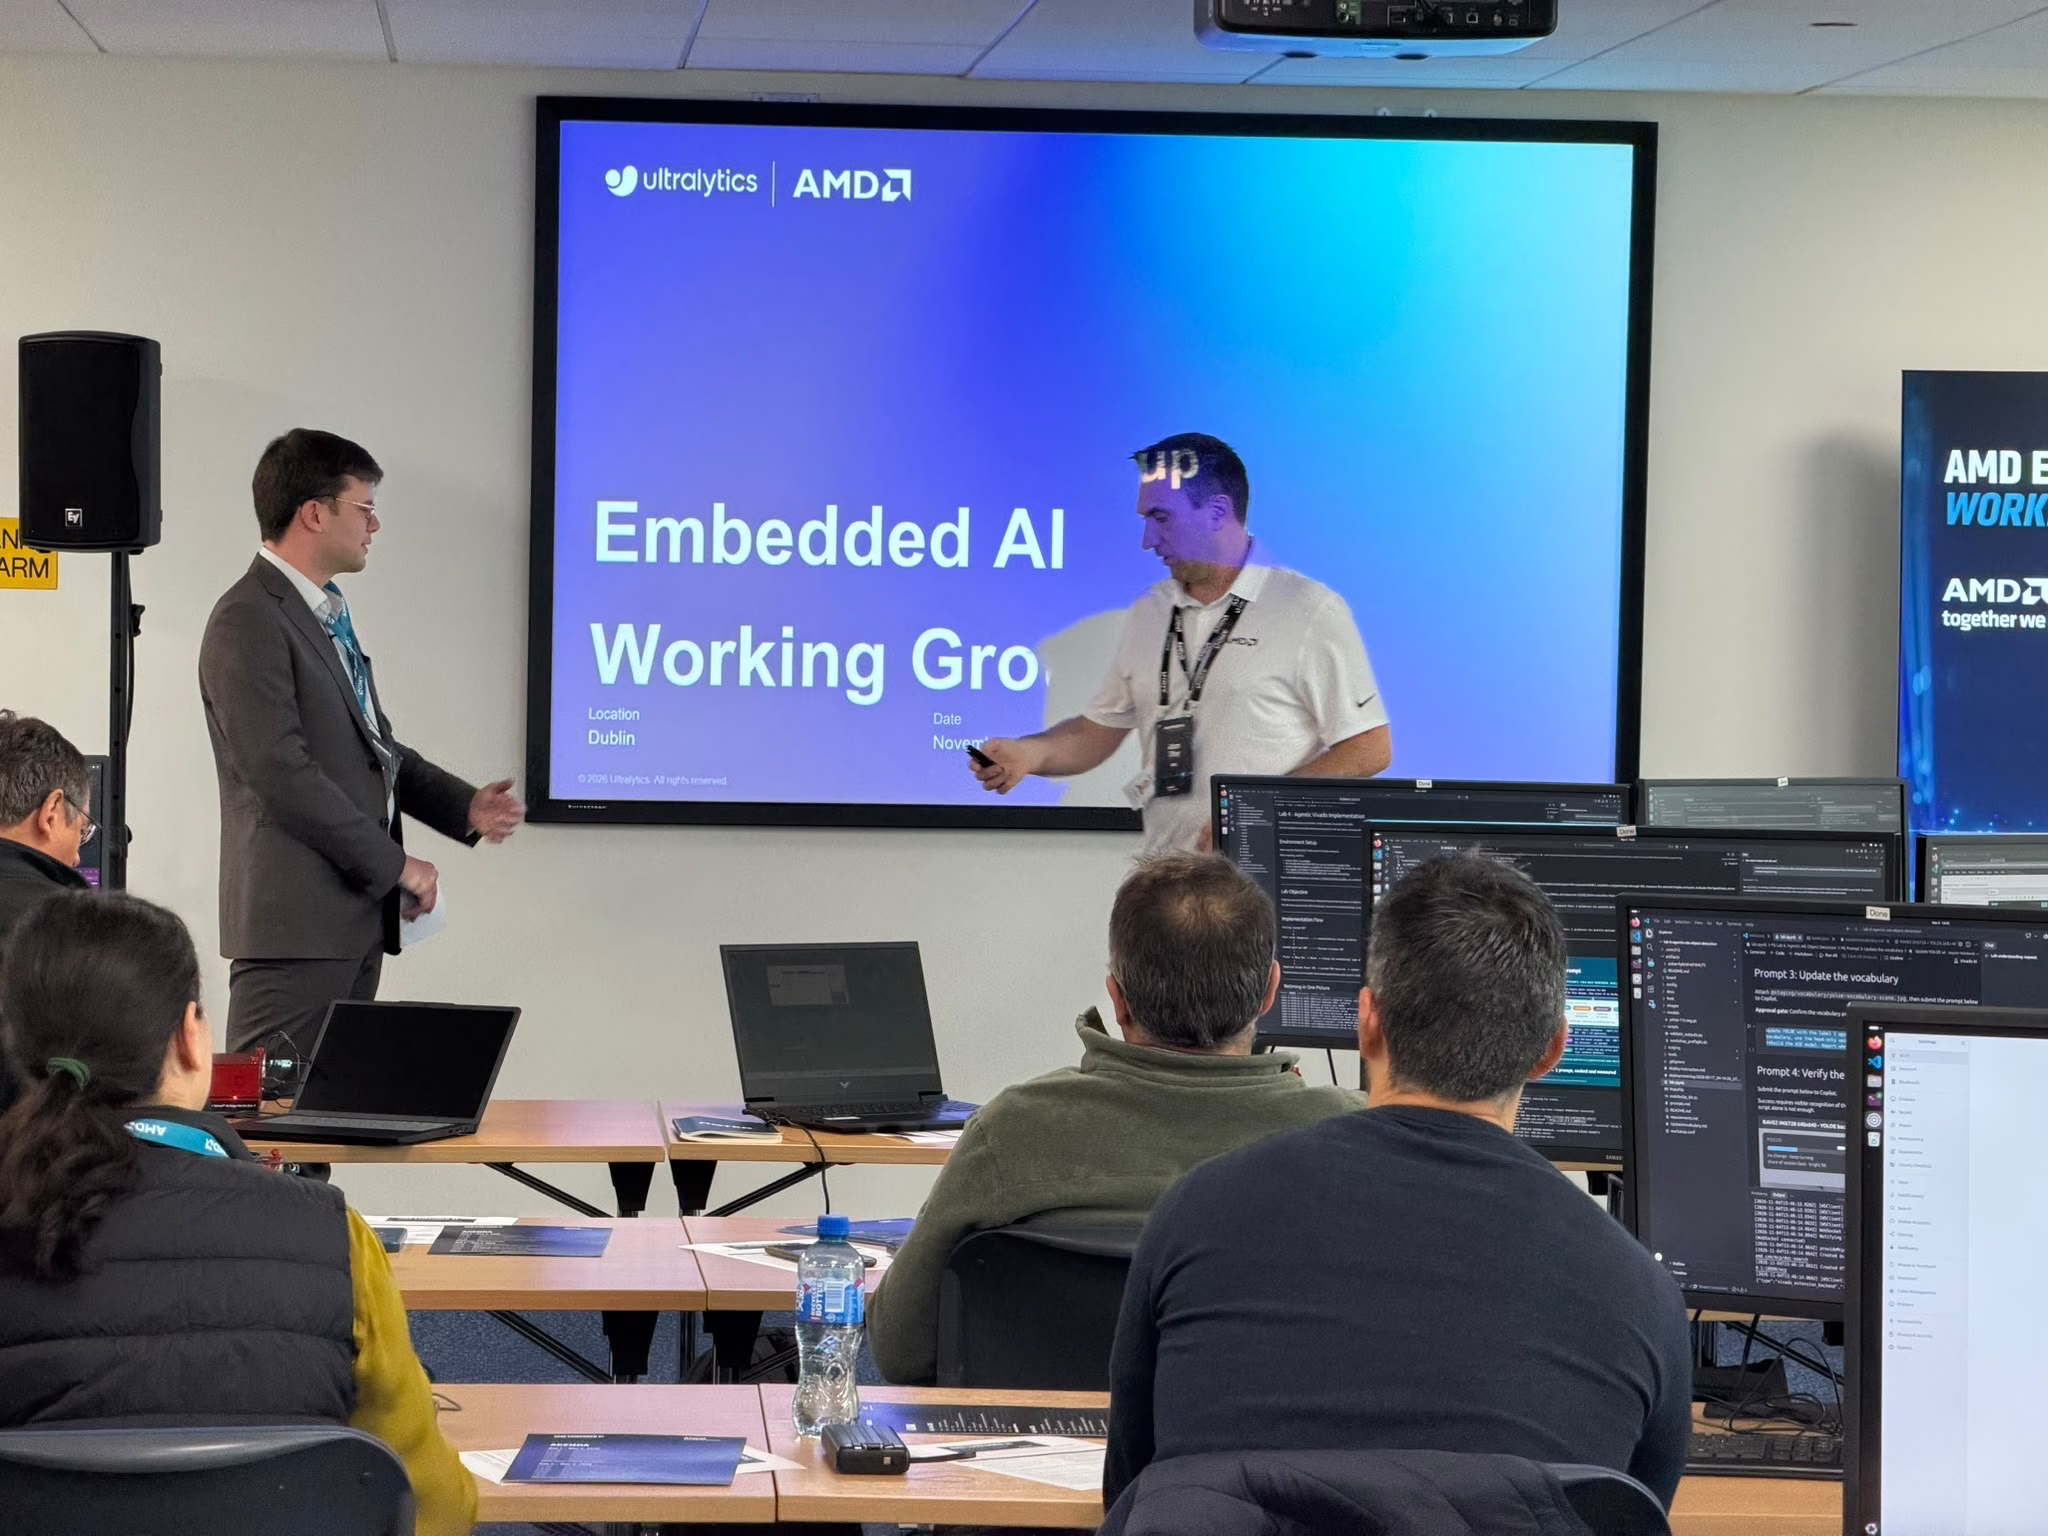
Ultralyticsは先日、アイルランドのダブリンで開催されたAMDのEmbedded AI Working Groupイベントに参加し、2日間にわたる技術セッション、実践的なワークショップ、ライブデモを通じて、組み込みAIとフィジカルAIを探求しました。
2026年11月3〜4日にAMDのダブリンオフィスで開催されたこのイベントには、AMDのエンジニア、テクノロジーパートナー、開発者が集まり、AI、ソフトウェア、アダプティブコンピューティングによって、現実世界のアプリケーションを構想からデプロイまでどのように実現できるかを探りました。
Ultralyticsを代表して、エコシステムおよびパートナーシップ責任者のManuel Calveと、グローバルイベントマネージャーのZinnia Pourdadが参加しました。AMDの幅広いエコシステムとの交流、Ultralytics YOLOの最近の進展の紹介、そしてUltralytics YOLOがAMDハードウェア上でコンピュータービジョンアプリケーションをどのように支えるかを紹介しました。
Ultralytics YOLOとAMD:クラウドからエッジまでAIを進化#
このイベントは、Ultralytics YOLOにおけるAMD GPUの公式サポートを含む、UltralyticsとAMDの技術連携に関する最近の進展を受けて開催されました。この統合では、AMD Radeon GPUを含むさまざまなAMDハードウェアをサポートし、AMD Ryzen AIプロセッサーやエッジデバイス向けの追加デプロイオプションも提供します。開発者はAMD ROCmソフトウェアを使用してUltralytics YOLOモデルをトレーニングし、エクスポートしたONNXモデルをAMD MIGraphXでデプロイして推論を高速化できます。このサポートは、対応するAMD Radeon GPUとRyzen AI統合GPUにも適用され、Ryzen AI NPUへのデプロイを可能にするための取り組みも進行中です。
Ultralytics YOLOはAMD Xilinxへのエクスポートにも対応し、AMD Versal AI Edge Series Gen 2 NPUへのデプロイに向けたモデルの準備が可能です。INT8量子化にAMD Quark、コンパイルにVitis AIを使用するこの統合により、Ultralytics YOLOのデプロイ機能がエッジAIアプリケーションにまで広がります。
これらの機能を組み合わせることで、産業検査やロボティクスからスマートカメラまで、さまざまなコンピューティング環境でコンピュータービジョンアプリケーションを構築、デプロイする際の柔軟性が高まります。
組み込みAIとロボティクスを探る throRworksho#
初日は、AMD Ryzen AI、ROCm、ロボティクス、組み込みAI開発を扱う技術プレゼンテーションとワークショップに焦点が当てられました。
Ultralytics YOLO26は、AMD主導の2つのワークショップで取り上げられ、参加者はUltralytics YOLO26の姿勢推定を実際に体験しました。コンピュータービジョンが、動きを解釈し、物理的な周囲と連携する必要のあるアプリケーションをどのように支援できるかを示しました。
2つ目のワークショップでは、ROS 2のロボティクス環境でYOLO26の姿勢推定を使用し、人を追従するロボット、距離のモニタリング、ジェスチャー認識などのアプリケーションを姿勢推定でどのように支援できるかを探りました。同様のアプリケーションに関心のある開発者は、ROSクイックスタートガイドをご覧ください。
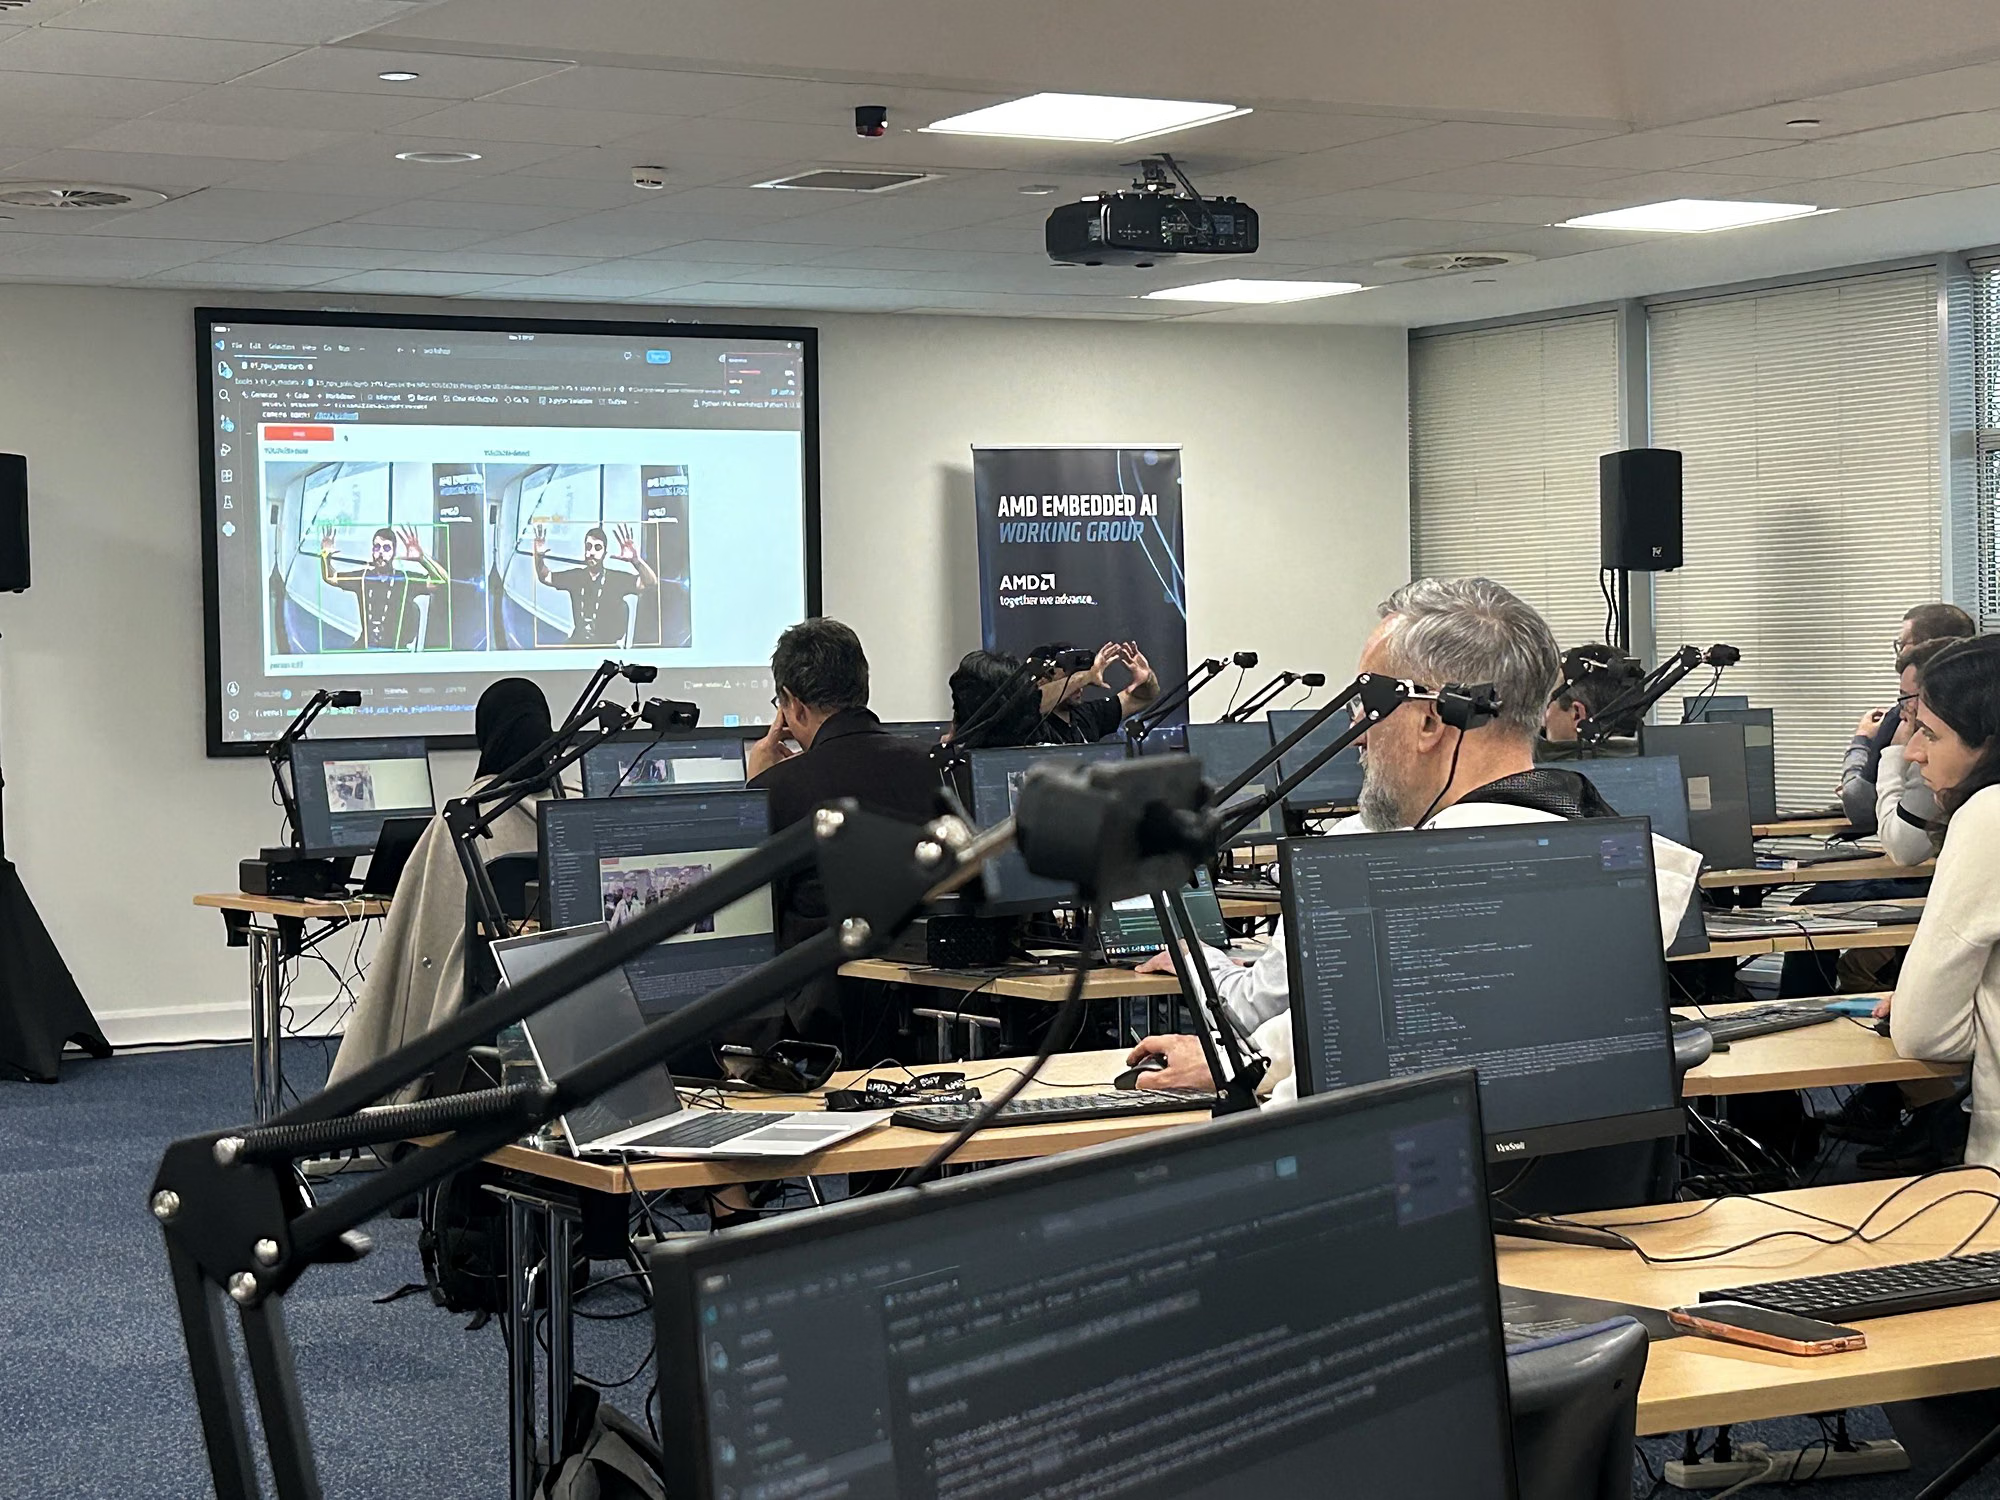
こうした実践的なワークショップを通じて、参加者はUltralytics YOLO26をロボティクスやフィジカルAIのワークフローに統合し、実際の開発環境にコンピュータービジョンを導入する方法を探りました。
Ultralytics YOLOとAMDで実現する実用的なAI#
2日目には、Ultralyticsのエコシステムおよびパートナーシップ責任者であるManuel Calveが、「Ultralytics YOLOとAMDで実現する実用的なAI:クラウドからエッジまで」と題した技術セッションを行いました。
ロボティクスや産業検査からスマートカメラまで、現実世界のフィジカルAIアプリケーションには、高速で高精度、かつすぐにデプロイできるコンピュータービジョンが求められます。
Manuelは、開発者がROCmを使用して対応するAMD GPU上でUltralytics YOLOモデルをトレーニングし、ONNXにエクスポートして、MIGraphXで推論を高速化する方法を紹介しました。また、このセッションではAMDの幅広いハードウェアエコシステムにおけるデプロイオプションも取り上げ、コンピュータービジョンのワークフローを開発から現実世界のアプリケーションへと進める方法を示しました。
7種類すべてのYOLO26タスクをAMD ROCm上でライブ実行#
ライブデモでは、YOLO26の全タスクをAMD ROCm上で並べて実行しました。
- 物体検出:検出した物体のボックスとラベル
- インスタンスセグメンテーション:検出した各物体のピクセルマスク
- セマンティックセグメンテーション:すべてのピクセルのクラス
- 画像分類:画像全体に対する1つのラベル
- 姿勢推定:検出した人物ごとに17個のキーポイント
- 方向付きバウンディングボックス:航空画像や俯瞰画像向けの回転したボックス
- 深度推定:すべてのピクセルの距離をメートル単位で推定
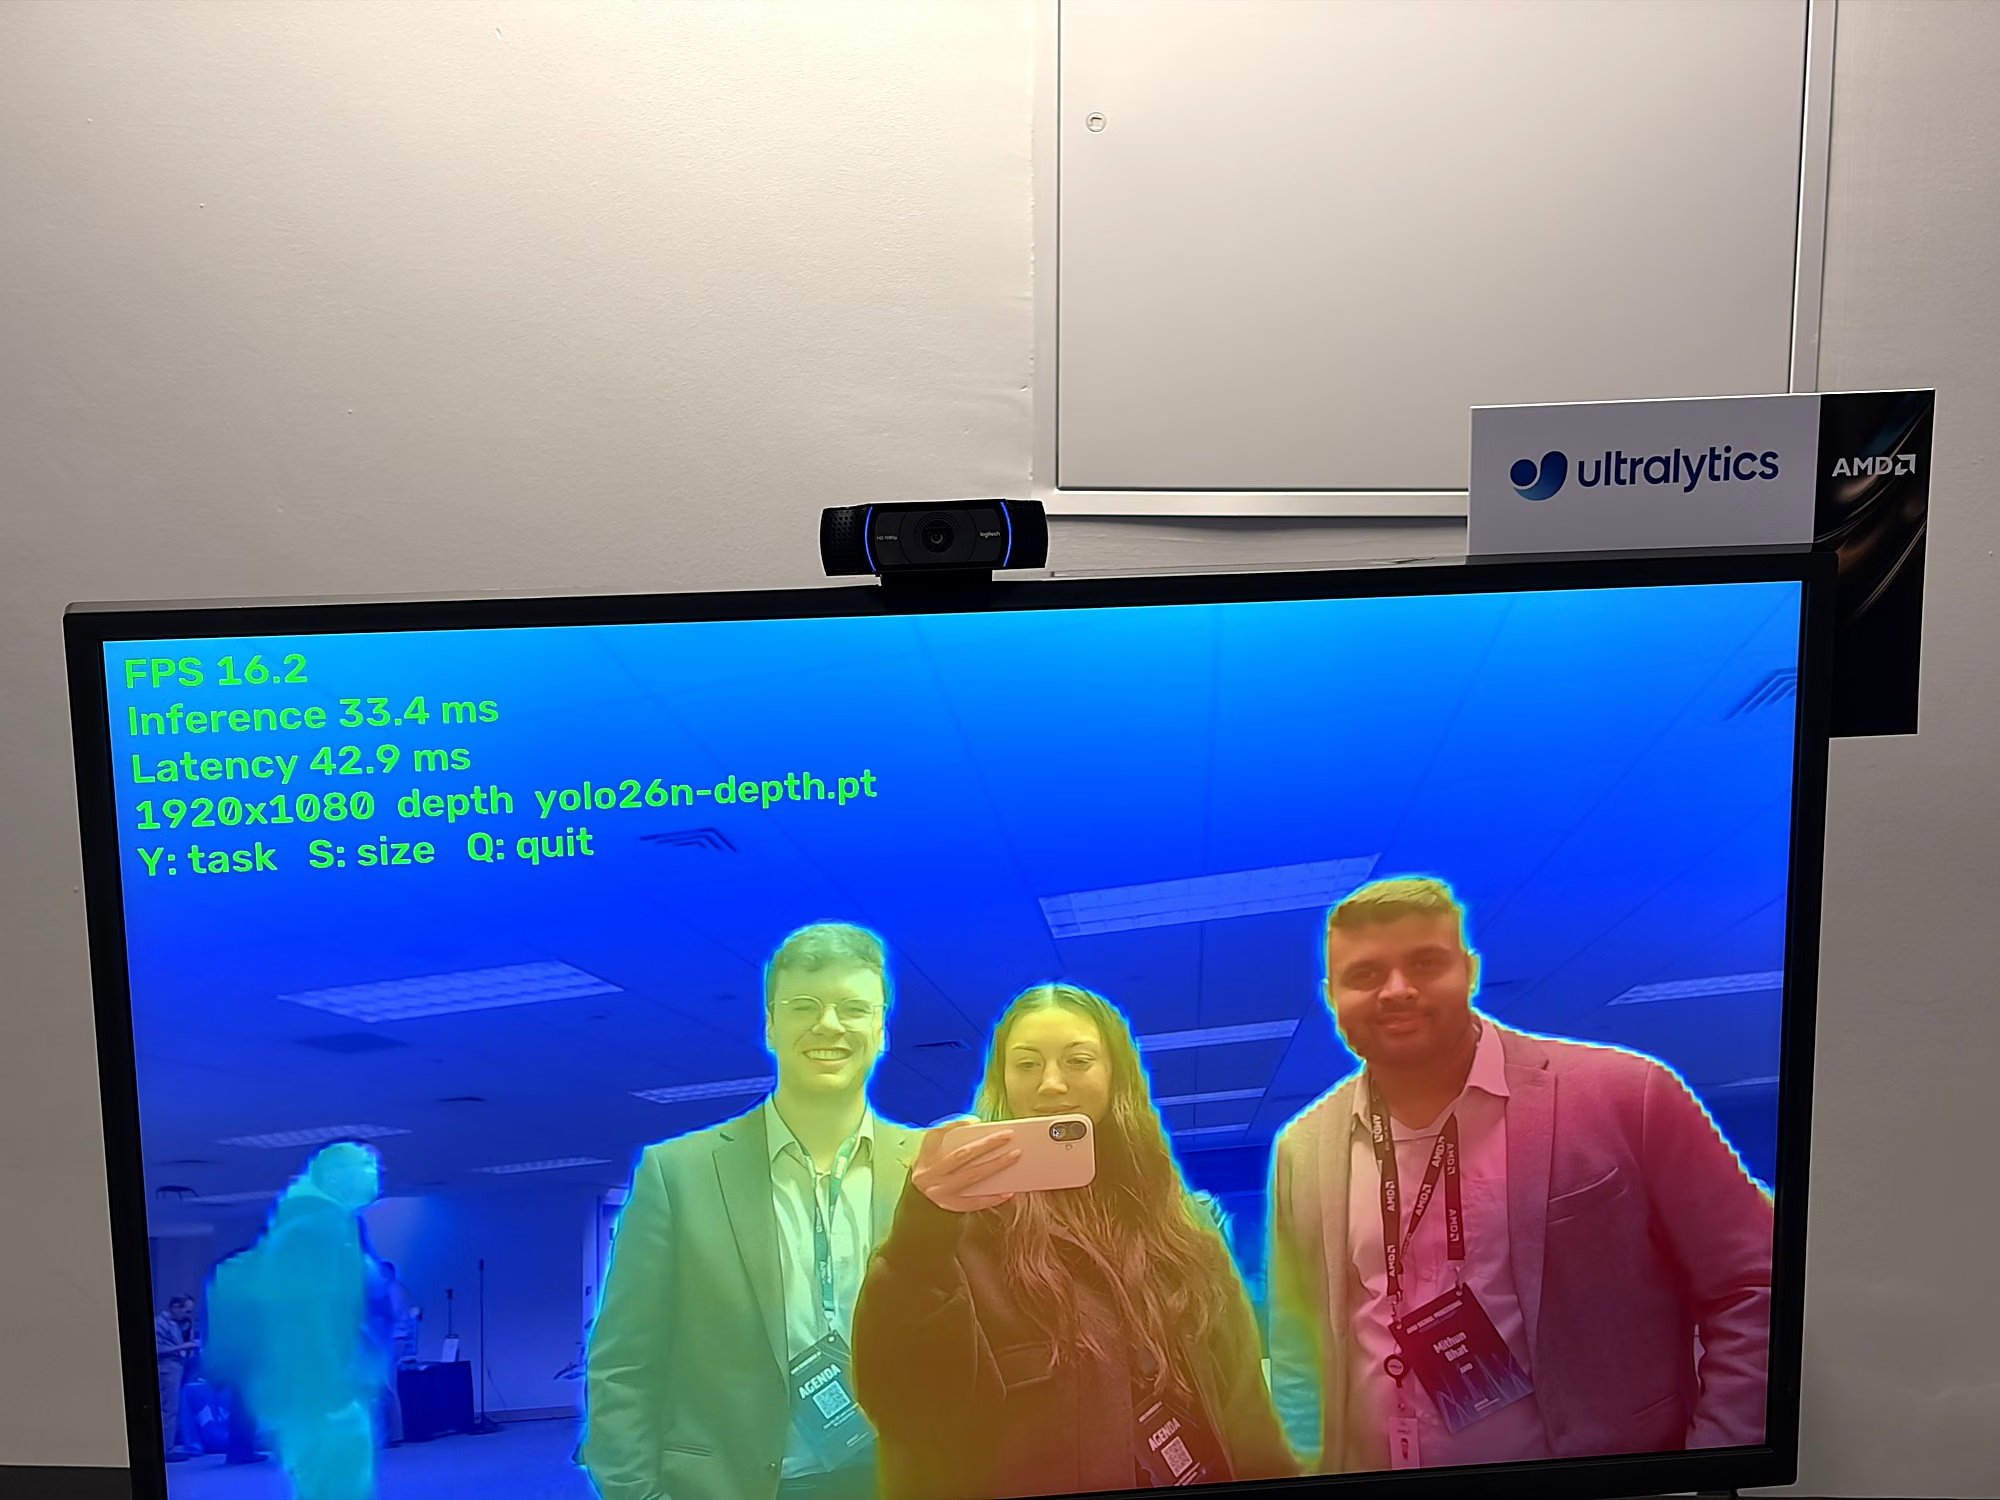
これらの機能は、効率的なコンピュータービジョン推論が不可欠な製造品質管理、自律型ロボティクス、インテリジェントモニタリングなどのアプリケーションで特に重要です。
AMDでUltralytics YOLOを始める#
AMD Embedded AI Working Groupには開発者とテクノロジーパートナーが集まり、組み込みAIとフィジカルAIが開発段階から現実世界のアプリケーションへとどのように移行しているかを探りました。Ultralytics YOLO26を使った実践的なワークショップから、クラウドからエッジへのデプロイに関する議論まで、このイベントでは、AMD搭載システムにコンピュータービジョンを統合するための実践的な方法が紹介されました。
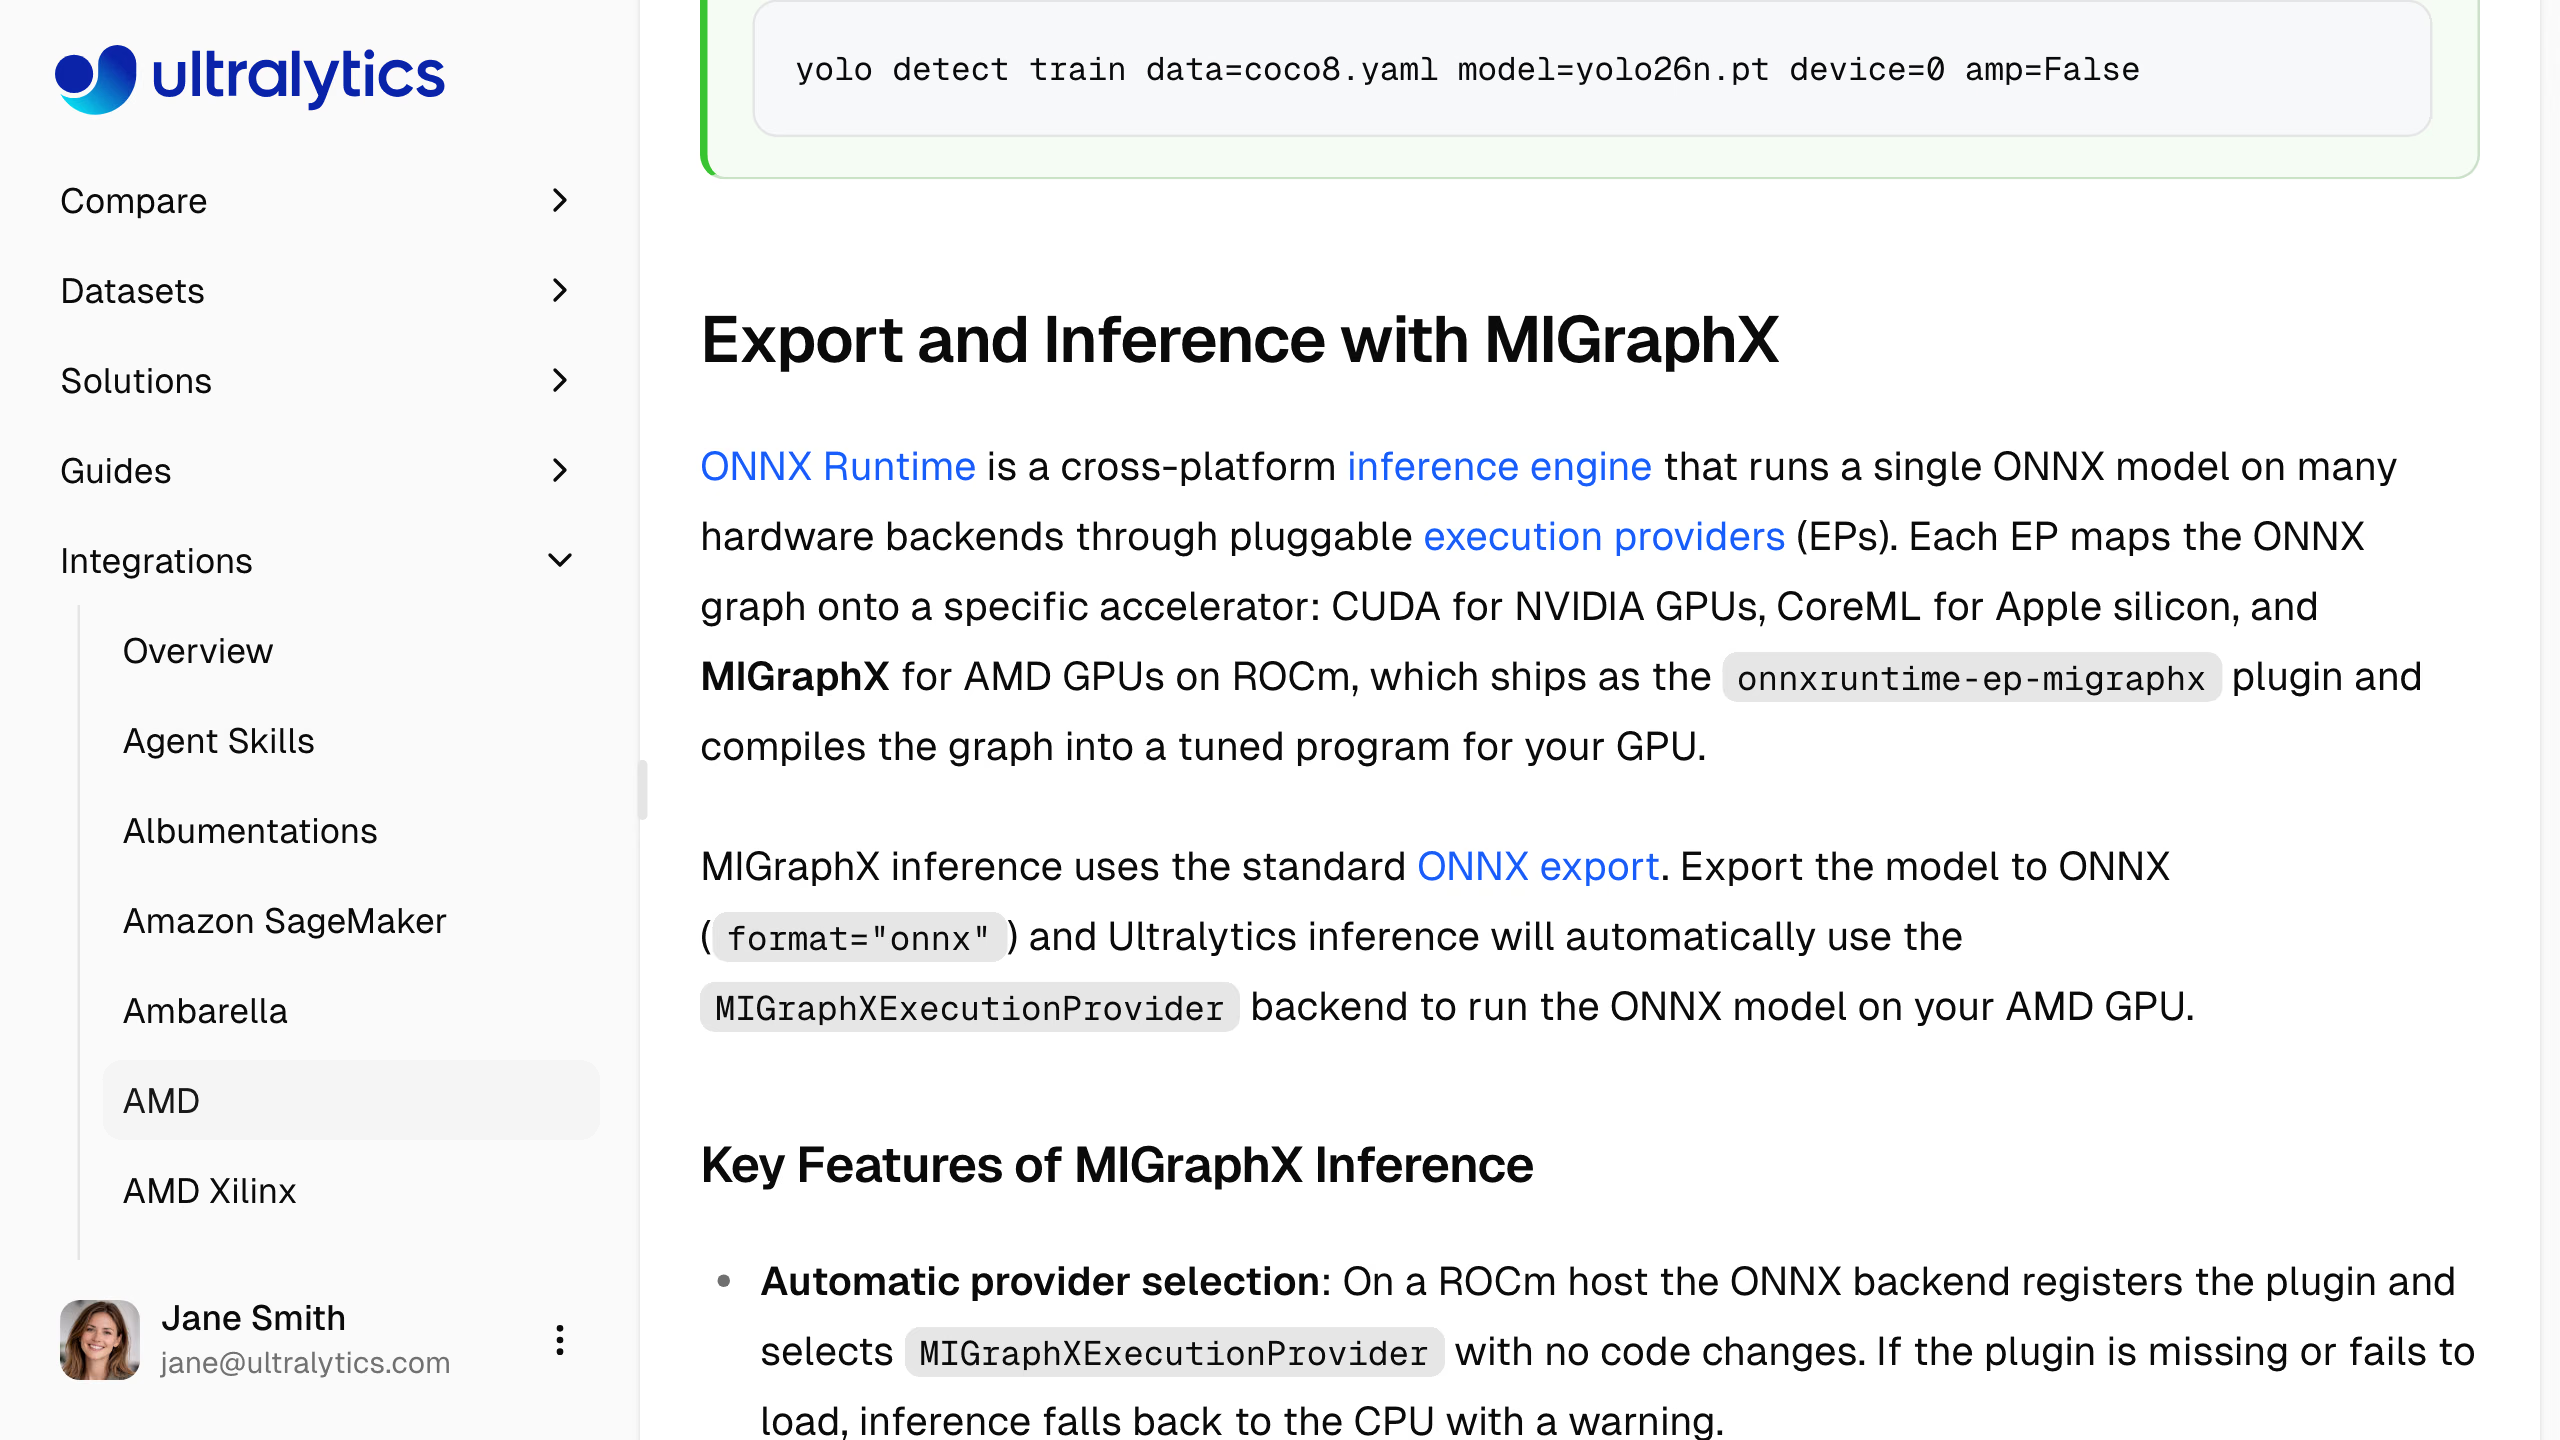
AMDハードウェアでUltralytics YOLOを使った開発に関心がありますか?対応ハードウェア、インストール手順、トレーニングのワークフロー、MIGraphXによる高速推論については、Ultralytics AMD統合ドキュメントをご覧ください。また、Ultralytics Platformで開発を始めましょう!
よくある質問
はい。Ultralytics 8.4.171以降、YOLOはROCm上のPyTorchを通じてAMD Instinctおよび対応するRadeon GPUでトレーニングと実行ができ、エクスポートしたONNXモデルはMIGraphX execution providerを通じて実行できます。Linux x86_64で動作し、他のGPUで使用するものと同じ
device=0引数でAMD GPUを選択できます。はい。ROCm対応の統合GPUを搭載したプロセッサーで実行できます。AMDは、Ryzen AI Max+ PRO 395、Ryzen AI Embedded X100、Ryzen AI Embedded P185を、PyTorchでのモデル実行とMIGraphXでのデプロイについてテスト済みとして掲載しています。Ryzen AI NPUはUltralyticsのネイティブバックエンドではありません。NPUのワークフローでは、エクスポートしたONNXモデルにAMDのRyzen AIまたはVitis AIツールを使用します。
MIGraphXはAMD GPU向けのグラフ最適化および推論エンジンです。コードを変更する必要はありません。
format="onnx"でエクスポートし、YOLO()で.onnxファイルを読み込み、device=0で予測します。ROCm環境では、UltralyticsがMIGraphX execution providerを自動的にインストールして選択します。AMD Radeon 8060S GPU(Ryzen AI Max+ PRO 395)で、FP32、バッチサイズ1、入力サイズ640ピクセル、Ultralytics 8.4.165を使用した場合、YOLO26n-poseはMIGraphXで画像1枚あたり2.5 msで実行されます。ROCm上のPyTorchでは4.6 msで、COCOでの0.566Ro95は同じです。時間には前処理と後処理、および初回のコンパイルは含まれません。
はい。YOLO26は標準のUltralytics Python APIを通じて実行されるため、他のPythonコンポーネントと同様にROS 2ノードに組み込めます。ROSクイックスタートガイドでは、カメラフレームに対してYOLOを実行し、注釈付き画像をパブリッシュするノードを紹介しています。キーポイントデータのパブリッシュには、ノードコードを数行追加するだけです。
執筆者
グローバルイベントマネージャー · Ultralytics
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









