5 أسباب لإخفاق نماذج الرؤية الحاسوبية في بيئة الإنتاج
تعرّف على أسباب إخفاق نماذج الرؤية الحاسوبية في بيئة الإنتاج، بدءًا من عدم تطابق البيانات وصولًا إلى زمن الاستجابة، وكيف يمكن للفرق تحسين أداء النماذج في أنظمة الذكاء الاصطناعي للرؤية الواقعية.
 Abirami Vina8 دقيقة قراءة
أصبحت الرؤية الحاسوبية تقنية رئيسية في الذكاء الاصطناعي تعتمدها الآن معظم القطاعات، إذ تمكّن الآلات من تفسير البيانات المرئية وتحليلها لمجموعة متنوعة من المهام. وتدعم هذه الأنظمة العديد من التطبيقات العملية، بدءًا من التصوير الطبي والروبوتات ووصولًا إلى التصنيع وأتمتة تجارة التجزئة.
مع ذلك، ليس بناء نظام للرؤية الحاسوبية أمرًا مباشرًا دائمًا. فعادةً ما يتطلب تطوير نموذج ذكاء اصطناعي للرؤية مدرّب على تحديد الأنماط في الصور ومقاطع الفيديو لدعم مهام مثل اكتشاف الأجسام وتتبعها.
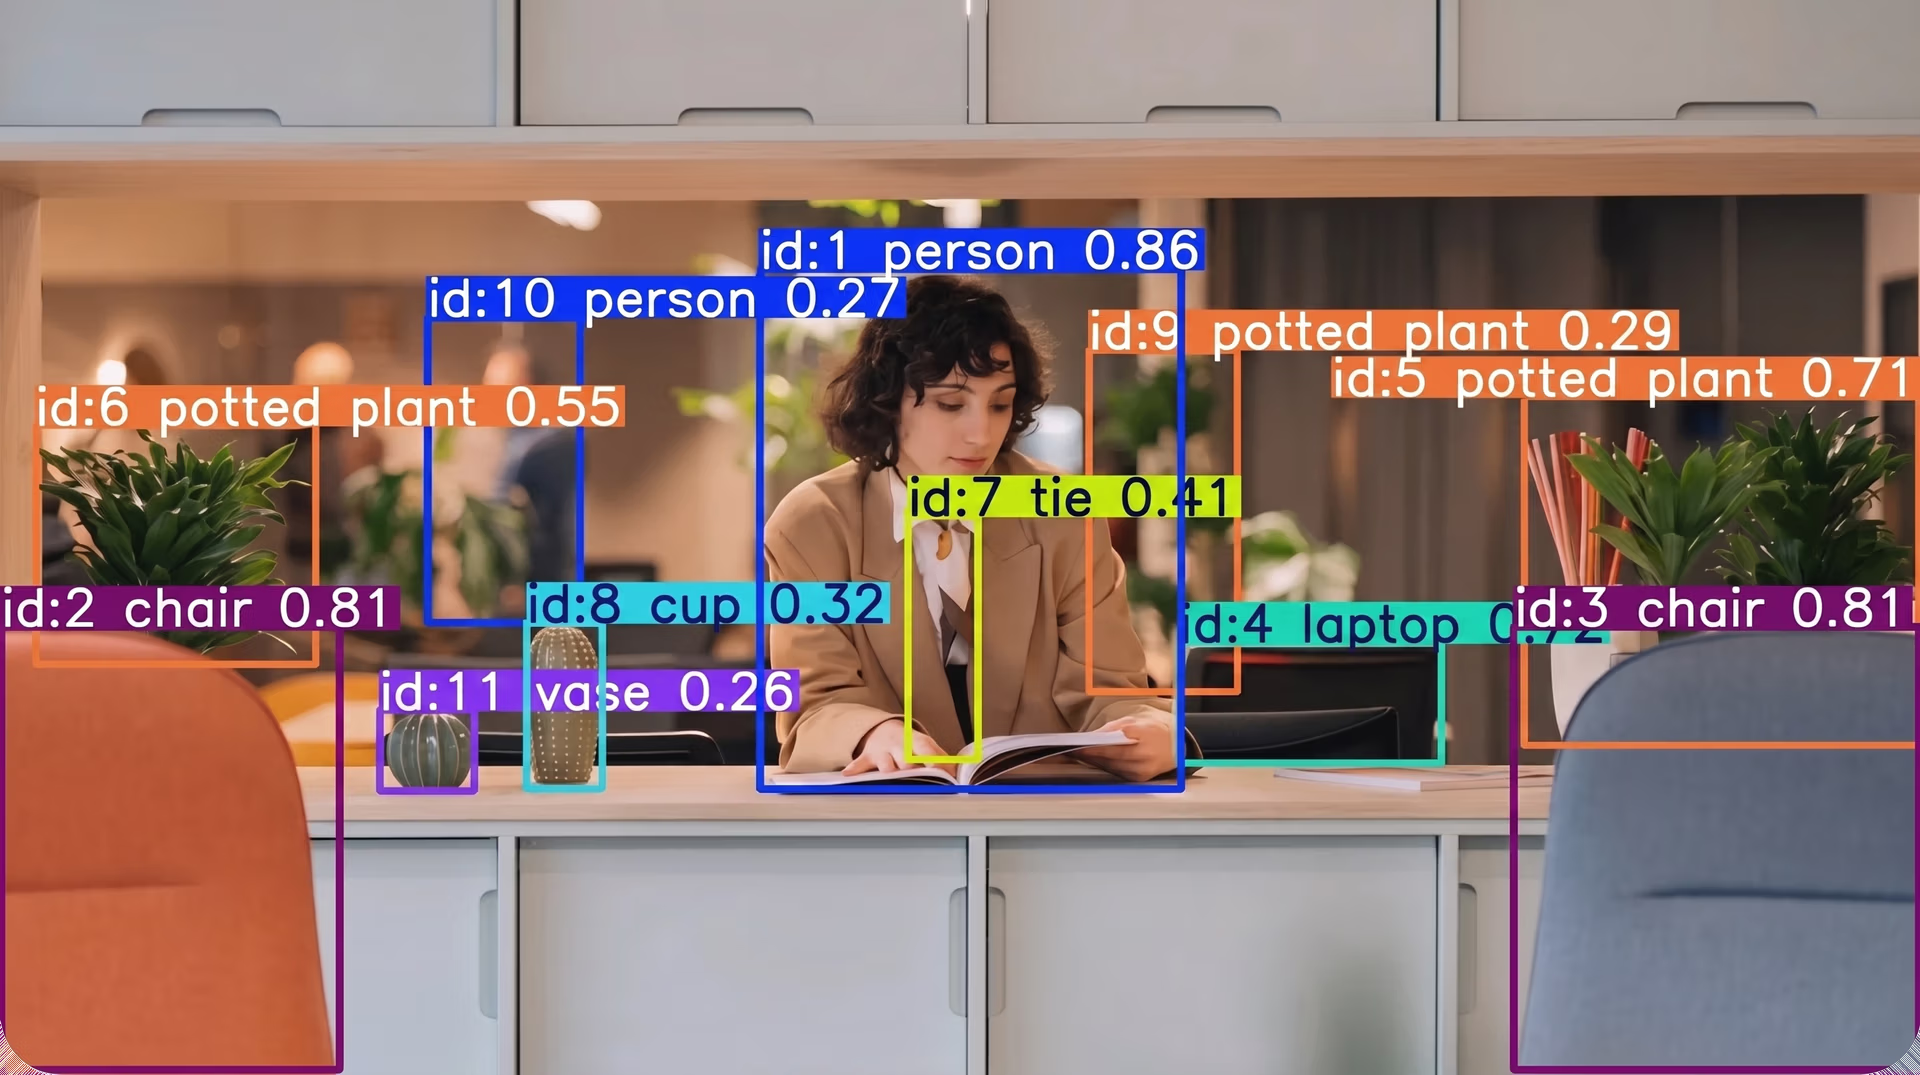
الشكل 1. مثال على اكتشاف الأجسام وتتبعها (المصدر)
على الرغم من التقدم الذي أحرزته نماذج الرؤية الحاسوبية على مر السنين، فقد يظل سلوكها أثناء التطوير مختلفًا عن سلوكها بعد نشرها في بيئات العالم الحقيقي. ويرجع ذلك إلى أن نشر النماذج خارج بيئات التطوير الخاضعة للرقابة يطرح تحديات جديدة وغير متوقعة في كثير من الأحيان.
قد تؤدي عوامل مثل نقص التنوع في مجموعات البيانات، وضعف مراقبة النماذج، وقيود البنية التحتية إلى اختلاف سلوك النموذج نفسه في العالم الحقيقي بعد النشر.
في هذا المقال، سنستكشف خمسة أسباب شائعة قد تؤدي إلى ضعف أداء نماذج الرؤية الحاسوبية في بيئة الإنتاج.
الفجوة بين تدريب النموذج وبيئة الإنتاج#
يُجرى تدريب النموذج عادةً في بيئة خاضعة للرقابة. وفي هذه المرحلة، يعمل مطورو الذكاء الاصطناعي على مجموعات بيانات تدريب مُعدّة بعناية.
تتضمن هذه المجموعات الضخمة من البيانات المرئية تعليقات توضيحية منظمة جيدًا، أو تسميات تصف محتوى كل صورة. ويجري التدريب أيضًا في ظروف متسقة، ما يمكّن نماذج الذكاء الاصطناعي للرؤية من تعلم الأنماط المرئية بفاعلية.
لضمان تعلم هذه الأنماط على نحو صحيح، يمكن تقييم النماذج بصورة منهجية أثناء التطوير باستخدام مقاييس تقييم معيارية ومجموعات بيانات مرجعية. وعلى غرار مجموعات بيانات التدريب، تُعدّ هذه المجموعات المرجعية بعناية أيضًا.
لكن البيانات التي تواجهها أنظمة الرؤية الحاسوبية في العالم الحقيقي قد تختلف كثيرًا عن البيانات المستخدمة أثناء التدريب والتقييم. فبعد النشر، نادرًا ما تعمل هذه النماذج في ظروف خاضعة للرقابة.
قد ينتهي بها الأمر إلى معالجة صور ومقاطع فيديو من بيئات لا يمكن التنبؤ بها، حيث تتغير الإضاءة باستمرار، وتتبدل زوايا الكاميرا، وتتغير الخلفيات بمرور الوقت. فعلى سبيل المثال، قد يواجه نموذج ذكاء اصطناعي للرؤية مدرّب على اكتشاف حركة المرور صعوبة في اكتشاف المركبات ليلًا إذا كان قد دُرّب وقُيّم أساسًا على صور ملتقطة نهارًا.
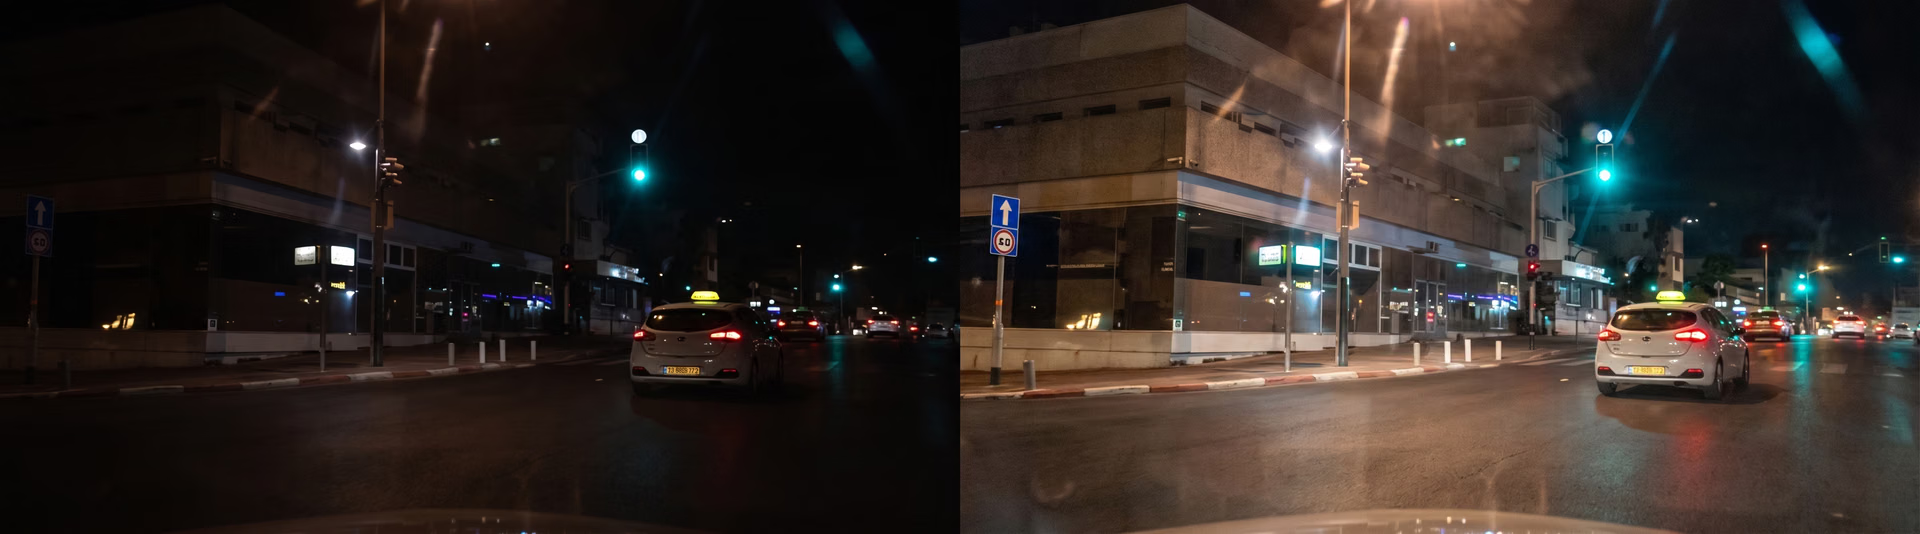
الشكل 2. حتى بعد تحسينها، يصعب على النماذج المدرّبة على الصور النهارية تفسير الصور الليلية. (المصدر)
يُعرف هذا الاختلاف بين التطوير والنشر في العالم الحقيقي بفجوة التدريب والإنتاج. وبسبب هذه الفجوة، لا تظهر أعطال كثيرة في النماذج إلا بعد النشر، ما يجعل الوعي المبكر بـالمسار من المختبر إلى الإنتاج أمرًا أساسيًا لبناء أنظمة رؤية حاسوبية أكثر موثوقية ومتانة.
5 أسباب شائعة لإخفاق نماذج الرؤية الحاسوبية في بيئة الإنتاج#
والآن، لنلقِ نظرة عن كثب على خمسة أسباب شائعة لإخفاق نماذج الرؤية الحاسوبية في بيئة الإنتاج.
1. مجموعات بيانات تدريب منخفضة الجودة#
تؤدي مجموعات البيانات دورًا محوريًا في تدريب نماذج الرؤية الحاسوبية، لأنها تحدد ما يتعلمه النموذج أثناء التدريب وكيفية استجابته للمدخلات الواقعية بعد النشر. ويكتسب ذلك أهمية خاصة في التعلم الخاضع للإشراف، حيث تتعلم النماذج من أمثلة موسومة توضّح ما تمثله كل صورة.
تعتمد كثير من نماذج التعلم العميق، ومنها الشبكات العصبية الالتفافية (CNNs)، على هذه الأمثلة الموسومة للتعرف على الأنماط في البيانات المرئية. لكن عندما لا تعكس مجموعة بيانات التدريب ظروف العالم الحقيقي، فقد يتعلم النموذج أنماطًا لا تمثل تمامًا كيفية ظهور الأجسام خارج بيانات التدريب.
فعلى سبيل المثال، قد لا يتمكن نموذج مدرّب على مجموعة بيانات تضم عيوبًا كبيرة على شكل تشققات من اكتشاف نوع نادر من التشققات الطفيفة في عمليات التصنيع الواقعية. وبالمثل، يمكن أن تؤثر جودة التعليقات التوضيحية في سلوك النموذج أيضًا. فقد تتسبب التسميات غير المتسقة أو التفاصيل الناقصة في البيانات الموسومة في تعلم النموذج معلومات غير صحيحة أثناء التدريب.
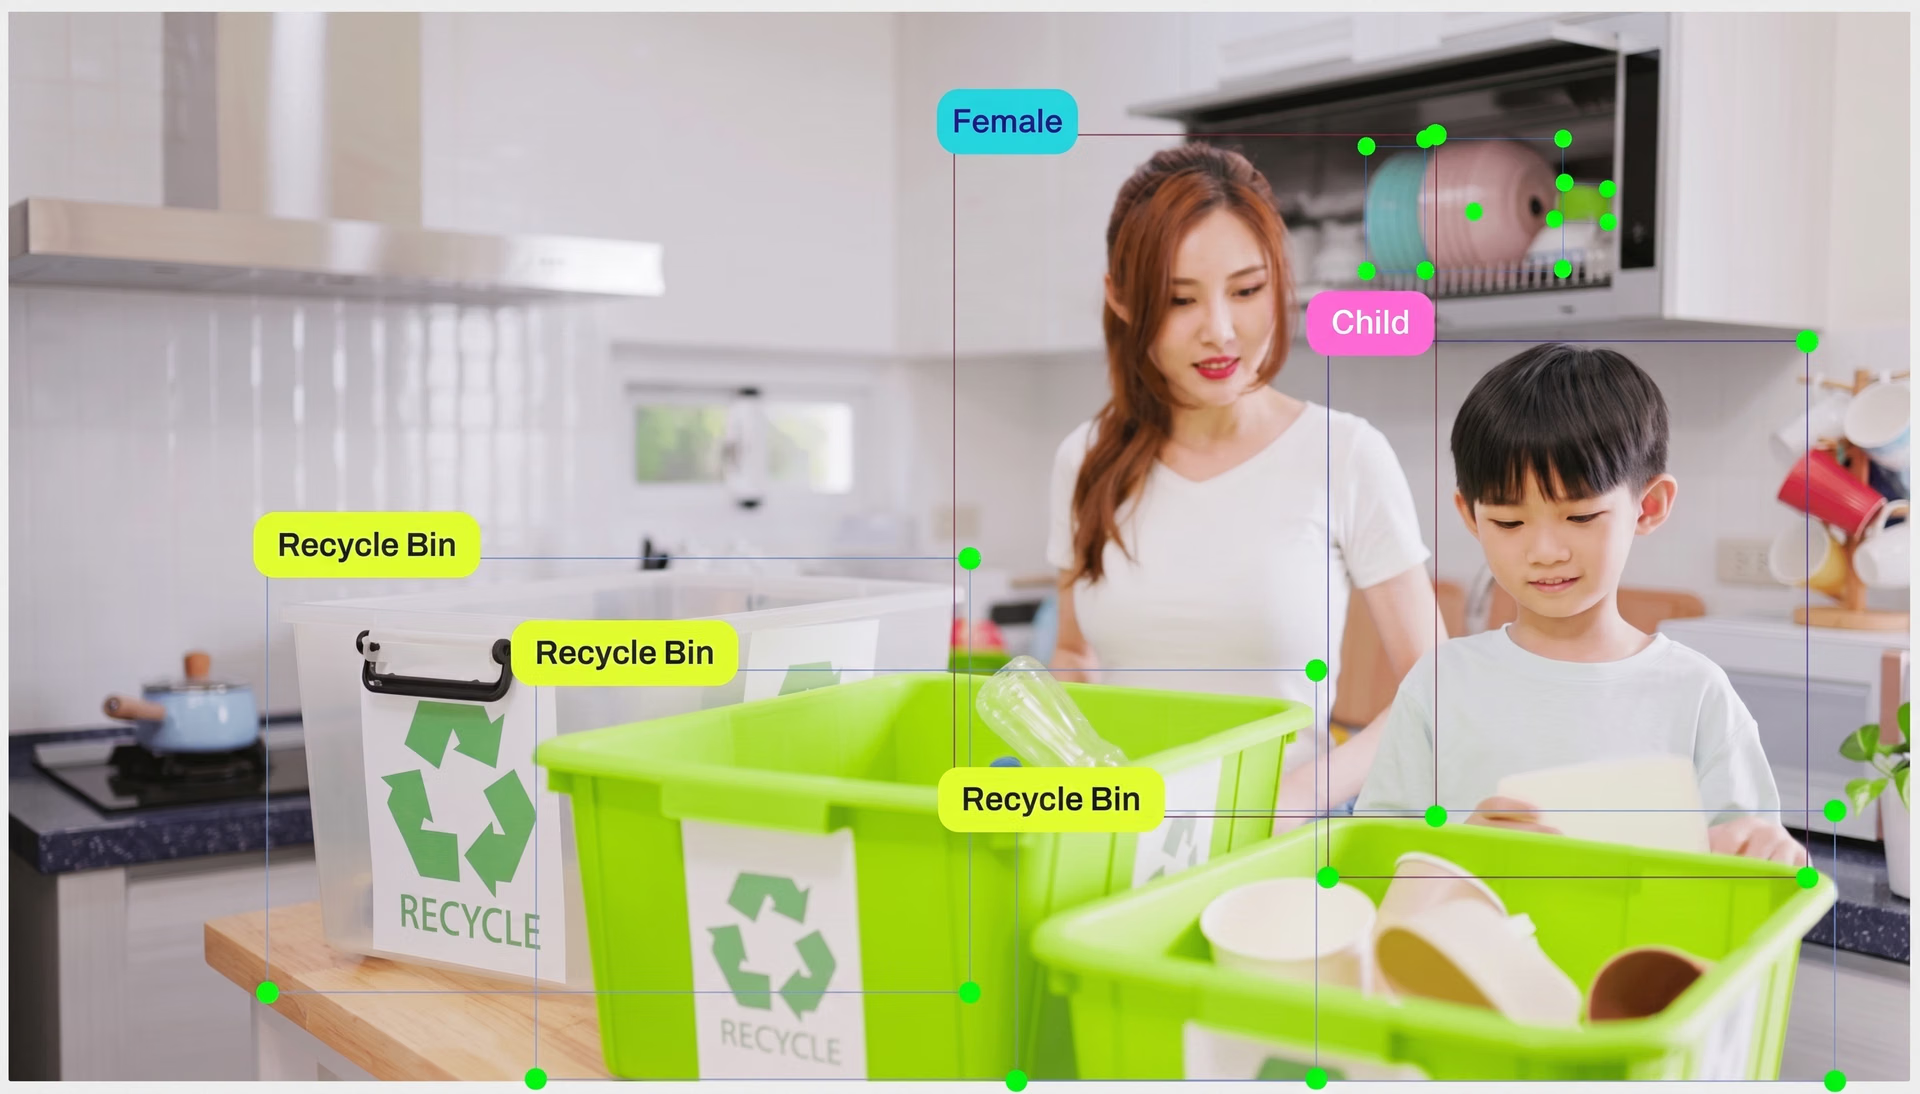
الشكل 3. نظرة على التعليقات التوضيحية للصور (المصدر)
عمومًا، تُعد جودة بيانات التدريب وتنوعها عاملين حاسمين، ويمكن أن يحددا مدى جودة أداء النموذج في التطبيقات الواقعية. فعندما تكون مجموعات البيانات ممثلة للواقع وموسومة بدقة، يكون أداء النموذج أكثر موثوقية عمومًا بعد النشر.
2. فرط التكيّف والتعميم#
تتعلم نماذج التعلم الآلي، ومنها نماذج الرؤية، الأنماط من مجموعات بيانات التدريب. لكن قد يعتمد النموذج أحيانًا اعتمادًا مفرطًا على عدد قليل من الأنماط.
وبدلًا من تعلم علاقات مرئية أوسع نطاقًا، قد ينتهي به الأمر إلى حفظ الأنماط المحدودة في بيانات التدريب. ويُعرف هذا السلوك بفرط التكيّف.
يحدث فرط التكيّف عادةً عندما تكون مجموعات بيانات التدريب صغيرة أو تفتقر إلى تنوع كافٍ في البيانات. وفي هذه الحالات، يجيد النموذج التعرف على الصور التي سبق أن رآها، لكنه يواجه صعوبة في تفسير البيانات الجديدة أو المدخلات غير المألوفة.
ونتيجة لذلك، قد يحقق النموذج أداءً جيدًا على بيانات الاختبار (لأنها تشبه بيانات التدريب)، لكنه قد يتصرف بشكل مختلف في ظل ظروف جديدة بعد النشر. ولهذا يُعد مفهوم التعميم أساسيًا. وببساطة، يشير التعميم إلى مدى قدرة النماذج على تطبيق ما تعلمته أثناء التدريب على سيناريوهات جديدة.
للحد من فرط التكيّف، غالبًا ما يدرّب الممارسون النماذج على مجموعات بيانات أكثر تنوعًا ويطبقون زيادة البيانات، وهي طريقة تُعدّل صور التدريب قليلًا لإيجاد مزيد من التنوع في البيانات. ومن دون هذه الاعتبارات، قد يتراجع أداء النموذج سريعًا بمجرد بدء تشغيل النظام في بيئات العالم الحقيقي.
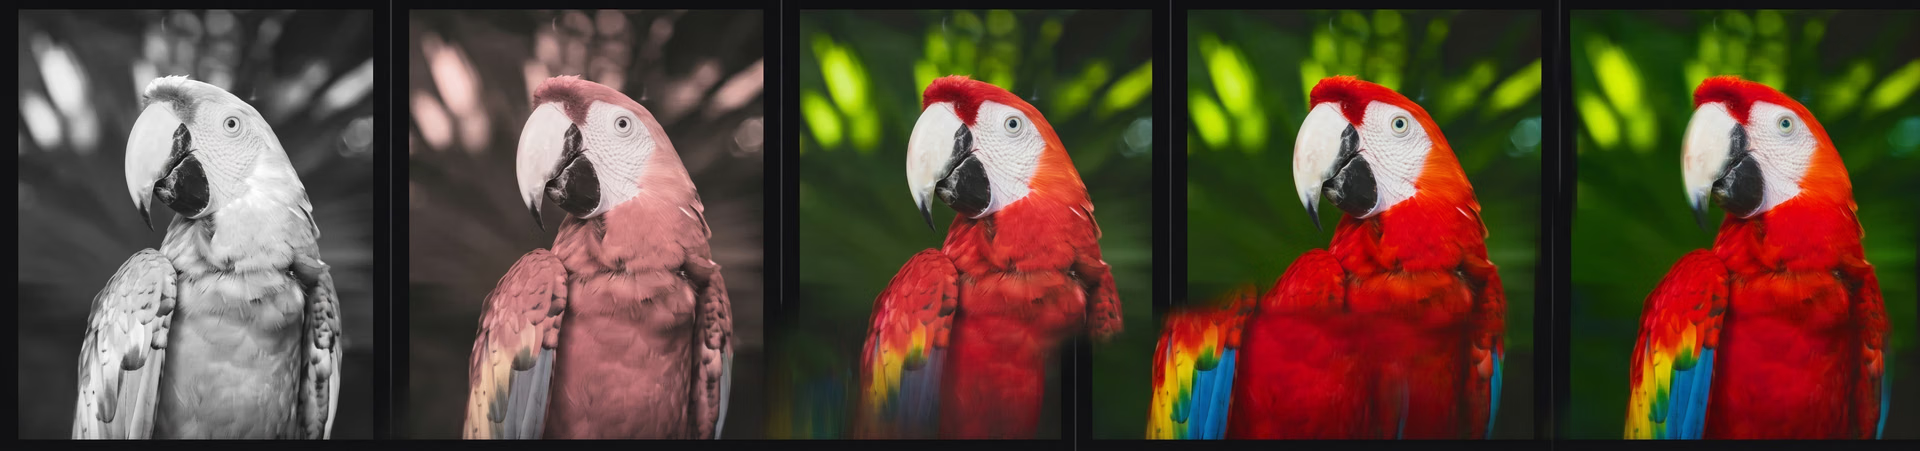
الشكل 4. يمكن لزيادة البيانات أن تساعد على إنشاء تنويعات للصورة نفسها ضمن مجموعة بيانات. (المصدر)
3. الحالات الحدية الخفية في بيئات العالم الحقيقي#
حتى عندما تعمم نماذج الرؤية الحاسوبية جيدًا على البيانات الجديدة، قد تطرح بيئات العالم الحقيقي حالات حدية غير متوقعة. وهي مواقف غير مألوفة تختلف عن الأنماط المعتادة التي يتعلمها النموذج أثناء التدريب.
يصعب التقاط كثير من هذه السيناريوهات أثناء التطوير لأنها نادرة الحدوث، أو يصعب إعادة إنشائها، أو قد يكون جمعها كبيانات تدريب مكلفًا. فعلى سبيل المثال، قد تظهر الأجسام بأشكال غير مألوفة، أو تتحرك على نحو غير متوقع، أو تُحجب جزئيًا خلف أجسام أخرى.
وقد تؤدي التغييرات في الإضاءة أو زوايا الكاميرا أو ظروف الخلفية إلى مواقف تجعل التعرف أكثر صعوبة. وغالبًا لا تُلاحظ هذه الحالات الحدية إلا بعد نشر النظام في تطبيقات العالم الحقيقي.
ففي الروبوتات وأتمتة التصنيع، مثلًا، قد توضع العناصر أو تُرتب على نحو يختلف عما هو متوقع، ما ينشئ مواقف لم يُصمم النموذج للتعامل معها. وفي نهاية المطاف، قد تصبح التنبؤات التي بدت موثوقة أثناء الاختبار أقل اتساقًا عندما يعمل النظام في بيئات العالم الحقيقي.
4. غياب المراقبة وتصحيح الأخطاء بعد النشر#
إلى جانب تطوير نموذج ذكاء اصطناعي للرؤية، من الضروري مراقبة أدائه وتحسينه. لكن بعد تشغيل النظام، غالبًا ما ينصب التركيز على إبقائه قيد التشغيل فحسب، بدلًا من تتبع أدائه عن كثب بمرور الوقت. ونتيجة لذلك، قد تمر التغييرات في سلوك النموذج من دون ملاحظة.
وفي الوقت نفسه، قد تؤثر عوامل مثل التغيرات في البيانات الواردة أو إعدادات الكاميرا أو بيئات التشغيل تدريجيًا في دقة اكتشاف النموذج للكائنات أو تصنيفها. ولا تكون هذه التغيرات واضحة دائمًا، وقد تمر دون ملاحظة أثناء التشغيل اليومي.
يمكن أن تساعد مراقبة مخرجات النموذج وسلوك النظام ككل الفرق على تحديد هذه المشكلات في وقت أبكر. وتتيح الفحوصات المنتظمة وإجراءات التحقق وسير عمل تصحيح الأخطاء للفرق استقصاء النتائج غير المعتادة وفهم أسبابها المحتملة.
في مجالات مثل التصنيع، قد يبدأ النموذج فجأة في التعرف على الأجسام في خط التجميع على نحو خاطئ بعد تغيير إعداد الكاميرا. ويسهّل تتبع سلوك نظام ذكاء اصطناعي للرؤية منشور الاستجابة لهذه التغييرات والحفاظ على أداء مستقر في بيئات العالم الحقيقي.
5. قيود البنية التحتية وزمن الاستجابة#
تحتاج أنظمة كثيرة للرؤية الحاسوبية إلى العمل في الوقت الفعلي، ما قد يشكل ضغطًا كبيرًا على الأجهزة والشبكات ومسارات المعالجة. وعندما تكون الموارد محدودة، قد تحدث تأخيرات في الحوسبة أو زمن استجابة مرتفع للشبكة، ما يؤدي إلى وصول التنبؤات ببطء شديد ويؤثر في أداء النظام ككل.
وقد تفرض نماذج التعلم العميق المتقدمة تحديات على البنية التحتية في بعض الحالات أيضًا. فعلى سبيل المثال، صُممت بنى Transformer لمعالجة كميات كبيرة من البيانات المرئية وتعلم العلاقات المعقدة داخل الصور، لكنها غالبًا ما تتطلب موارد حوسبة كبيرة. وقد يتطلب تشغيل هذه النماذج أجهزة أقوى أو أعلى تكلفة.
من دون تحسين مناسب، قد تتباطأ حتى النماذج التي تعمل بسرعة أثناء الاختبار أو يصبح أداؤها غير متسق بعد النشر. ولمعالجة ذلك، غالبًا ما تحسّن الفرق مسارات المعالجة، وتقلل تعقيد النماذج حيثما أمكن، وتوازن بين الدقة والسرعة.
وقد يشمل ذلك ضغط النماذج الكبيرة وتحويلها إلى إصدارات أخف، أو استخدام بُنى أكثر كفاءة، أو معالجة الصور بدقة أقل حتى يعمل النظام بسلاسة على الأجهزة المتاحة. وفي كثير من الحالات، تختار الفرق أيضًا نماذج خفيفة وأسرع مثل Ultralytics YOLO26 للمساعدة على تلبية قيود النشر.
أفضل الممارسات للوقاية من إخفاق نماذج الرؤية الحاسوبية#
فيما يلي بعض أفضل الممارسات التي يمكن أن تساعد على الحد من الإخفاقات عند نشر نماذج الرؤية الحاسوبية في بيئة الإنتاج:
- استخدم استراتيجيات النشر المرحلي: أدخل النماذج تدريجيًا إلى بيئة الإنتاج حتى تتمكن الفرق من مراقبة سلوكها وإجراء التعديلات عند الحاجة.
- أدرج حلقات التغذية الراجعة: اجمع صورًا جديدة وراجع التنبؤات غير الصحيحة لإعادة تدريب النماذج باستخدام مجموعات بيانات محدّثة وتحسين الأداء بمرور الوقت.
- وثّق قيود النموذج: سجّل بوضوح الحالات التي قد يواجه فيها النموذج صعوبة، حتى تتمكن الفرق من توقع المشكلات المحتملة أثناء النشر.
- التصميم لمراعاة التباين في العالم الحقيقي: يساعد التخطيط المسبق للاختلافات في الإضاءة وزوايا الكاميرا ومواضع الكائنات أو ظروف الخلفية على الحفاظ على استقرار النماذج في سيناريوهات التشغيل المختلفة.
أبرز النقاط#
نادرًا ما تفشل نماذج الرؤية الحاسوبية بسبب ضعف الخوارزميات نفسها. ففي معظم الحالات، يكمن التحدي الحقيقي في البيئات التي تعمل فيها هذه الأنظمة. وغالبًا ما تواجه النماذج التي تحقق أداءً جيدًا أثناء التدريب ظروفًا غير متوقعة في العالم الحقيقي قد تؤثر في سلوكها.
ولهذا يتطلب بناء أنظمة موثوقة للذكاء الاصطناعي للرؤية أكثر من مجرد تدريب نموذج. فهو يشمل أيضًا إعداد مجموعات البيانات بعناية، ومراقبة أداء النموذج بعد النشر، وتكييف الأنظمة باستمرار مع ظروف العالم الحقيقي.
هل ترغب في استكشاف المزيد عن الذكاء الاصطناعي للرؤية؟ انضم إلى مجتمعنا واقرأ عن تطبيقات مثل الذكاء الاصطناعي في قطاع السيارات والرؤية الحاسوبية في الخدمات اللوجستية. اطّلع على خيارات الترخيص للبدء في مشاريع الرؤية الحاسوبية. وزر مستودع GitHub لمعرفة المزيد.
بقلم
منشئ محتوى · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









