اكتشاف الأجسام على Raspberry Pi: YOLO26 على وحدة المعالجة المركزية في Pi 5 من دون مُسرِّع
يستغرق YOLO26n مدة 67.03 ms لكل صورة باستخدام NCNN على وحدة المعالجة المركزية في Raspberry Pi 5، بينما يقيس وقت تشغيل Arm مفتوح المصدر 36.60 ms في اختباره الخاص. إليك كيفية تشغيل كليهما.
 Onuralp Sezer11 دقيقة قراءة
هل يستطيع Raspberry Pi 5 تنفيذ اكتشاف الأجسام باستخدام وحدة المعالجة المركزية وحدها، من دون AI HAT أو مُسرِّع USB؟ نعم. في اختبارنا المعياري، يستغرق Ultralytics YOLO26n المُصدَّر إلى NCNN مدة 67.03 ms للاستدلال على كل صورة باستخدام أنوية Arm Cortex-A76 الأربعة في Pi 5، أي نحو 15 إطارًا في الثانية للاستدلال. وأصدرت Arm أيضًا وقت تشغيل مفتوح المصدر مصممًا لهذا النموذج واللوحة، وقاست أداءه في اختبارها الخاص بمدة 36.60 ms لكل صورة، أي نحو 27 إطارًا في الثانية للاستدلال.
تفصل هذه المقالة الظروف التي تقف وراء كل رقم، وتوضح ما الذي يبيّنه كل منها. ثم تشرح خطوة بخطوة تشغيل YOLO26n على وحدة المعالجة المركزية في Raspberry Pi 5، بدءًا من التثبيت وحتى بث الكاميرا مباشرة، وتعرض كيفية تشغيل وقت تشغيل Arm على اللوحة نفسها، وتتناول الحالات التي يظل فيها تركيب مُسرِّع خيارًا مجديًا.
إذا كنت جديدًا على المهمة نفسها، فابدأ بقراءة ما هو اكتشاف الأجسام. تتناول هذه الصفحة كيفية تشغيله على Pi.
يشغّل وقت تشغيل Arm نموذج YOLO26n على وحدة المعالجة المركزية في Raspberry Pi 5 خلال 36.60 ms لكل صورة#
يجمع مستودع Optimized-Runtimes الخاص بـ Arm أوقات تشغيل الاستدلال المحسّنة لـ Arm لنماذج ومنصات محددة. وقت التشغيل المدرج حاليًا هو اكتشاف الأجسام باستخدام YOLO26n على Raspberry Pi 5. يوجد كل وقت تشغيل في مجلد مستقل يضم تعليمات البناء والتحويل والأمثلة والاختبارات المعيارية والاختبارات ووثائق الإصدار.
تقارن مسار التعلّم لدى Arm بين وقت تشغيلها وNCNN في اختبار واحد: 36.60 ms لكل صورة لوقت تشغيل Arm مقابل 67.20 ms لـ NCNN، مع استخدام YOLO26n بدقة 640 x 640 وحجم دفعة 1 على مجموعة بيانات Arm المسماة coco-128-by-sa والمؤلفة من 128 صورة. وكان الأداء من حيث الدقة متقاربًا، إذ بلغ mAP50-95 مقدار 0.4863 لوقت تشغيل Arm و0.4902 لـ NCNN. وتعادل هذه الأوقات نحو 27 إطارًا في الثانية للاستدلال مقابل نحو 15، أي إنتاجية أعلى بنحو 84% لوقت تشغيل Arm في ذلك الاختبار. وتشير Arm إلى أن نموذج NCNN لديها استخدم أوزان FP32 مع تفعيل الحسابات بـ FP16.
بالنسبة إلى فريق يعمل على لوحة محدودة التكلفة والطاقة، فإن خفض زمن الاستدلال إلى النصف تقريبًا يتيح تخصيص وقت أكبر من ميزانية كل إطار لالتقاط الصور والتتبّع وبقية التطبيق. هذه أزمنة للاستدلال فقط؛ إذ يضيف الالتقاط والمعالجة المسبقة والرسم والعرض وقتًا إلى كل إطار، لذا قِس خط معالجة الكاميرا كاملًا على الجهاز. ويواصل وقت التشغيل أيضًا تعاونًا تناولناه في Arm Create 2026، حيث انضم Ultralytics YOLO إلى بوابة Arm AI Portal كنموذج محسّن مسبقًا عند الإطلاق.
يُظهر اختبارنا المعياري لـ NCNN أن YOLO26n يستغرق 67.03 ms لكل صورة على Raspberry Pi 5#
أجرى فريق Ultralytics اختبارًا معياريًا لـ YOLO26 على Raspberry Pi 5 باستخدام ثمانية تنسيقات تصدير، وذلك ضمن دليل Raspberry Pi. كانت ظروف الاختبار كالتالي: تصدير النماذج بدقة FP32، وحجم الإدخال الافتراضي البالغ 640 بكسل، وUltralytics 8.4.108، وقياس الدقة على COCO128، وقياس زمن الاستدلال فقط دون المعالجة المسبقة واللاحقة. استخدم اختبارنا المعياري تصدير FP32، بينما فعّل اختبار Arm المستقل لـ NCNN الحسابات بـ FP16. لذا لا يمكن المقارنة مباشرة بين نتيجتي NCNN البالغتين 67.03 ms و67.20 ms.
كان NCNN أسرع تنسيقات التصدير في Ultralytics بفارق واضح:
| تنسيق YOLO26n | زمن الاستدلال (ms/صورة) | mAP50-95(B)، COCO128 |
|---|---|---|
| PyTorch | 299.09 | 0.4760 |
| ONNX | 125.99 | 0.4734 |
| LiteRT | 123.30 | 0.4730 |
| OpenVINO | 104.55 | 0.4734 |
| MNN | 91.87 | 0.4749 |
| NCNN | 67.03 | 0.4784 |
يعمل NCNN بسرعة أكبر بنحو 4.5 مرات من أوزان PyTorch (67.03 ms مقابل 299.09 ms)، وسجّل 0.4784 mAP50-95 على COCO128 مقابل 0.4760 لـ PyTorch. يستغرق نموذج YOLO26s الأكبر 172.88 ms باستخدام NCNN، لذا فإن نموذج nano هو الأنسب للبدء به إذا كان الهدف تحقيق أعلى معدل إطارات على وحدة المعالجة المركزية في Pi.
يتفوّق YOLO26 أيضًا على سابقه على هذه اللوحة. ففي اختبار معياري منفصل باستخدام ONNX بدقة 640 بكسل، يعمل YOLO26n بمعدل 7.79 إطارًا في الثانية مقابل 6.79 إطارًا في الثانية لـ YOLO11n، أي أسرع بنحو 15%، مع تسجيل 40.1% mAP50-95 على مجموعة التحقق من COCO مقابل 39.5% (Ultralytics 8.4.14). ويمكن أيضًا تشغيل YOLO26 من دون كبت غير القيم العظمى عند تصديره باستخدام nms=False إلى تنسيقات تدعم ذلك، مثل ONNX وOpenVINO؛ أما NCNN فيعود إلى الرأس القياسي مع NMS، كما يوضح دليل الكشف الشامل.
قارن أرقام Raspberry Pi في ظروف متطابقة فقط#
يفيد اختبار Arm لأنه يثبت النموذج وحجم الإدخال وحجم الدفعة ومجموعة البيانات عبر أوقات التشغيل المختلفة. لكن معظم اختبارات Pi المنشورة على الإنترنت لا تفعل ذلك. تؤثر ثلاثة إعدادات في النتيجة أكثر من غيرها: الدقة (FP32 أو FP16 أو INT8)، وحجم الإدخال، وما الذي يشمله توقيت القياس: التمريرة الأمامية للنموذج وحدها أم المسار الكامل من الصورة إلى الصناديق النهائية.
يتطلب قياس الدقة العناية نفسها. فقيمة mAP لدينا مستمدة من COCO128، وهي عينة من 128 صورة؛ لذا تحقّق من الدقة على صور التحقق الخاصة بك قبل نشر أي نموذج، وخصوصًا النموذج المكمّم.
شغّل YOLO26n على وحدة المعالجة المركزية في Raspberry Pi 5 في خمس خطوات#
إليك أسرع مسار مدعوم باستخدام حزمة Ultralytics Python. يفترض هذا المسار استخدام Raspberry Pi 5 مع نظام Raspberry Pi OS 64 بت؛ ويشرح دليل Raspberry Pi كيفية تثبيت نظام التشغيل وإعداد Docker.
- ثبّت Ultralytics في بيئة افتراضية. يمنع نظام Raspberry Pi OS الحالي تثبيت
pipفي Python النظام، لذا أنشئ بيئة يمكنها الوصول إلى مكتبة الكاميرا في النظام:
sudo apt update
sudo apt install -y python3-venv python3-picamera2 rpicam-apps
python3 -m venv --system-site-packages ~/yolo
source ~/yolo/bin/activate
pip install ultralytics- صدّر YOLO26n إلى NCNN واختبره. ينشئ وضع التصدير مجلد
yolo26n_ncnn_modelتحمّله كما تحمّل أي نموذج آخر:
from ultralytics import YOLO
# صدّر النموذج مرة واحدة على Pi؛ ينشئ ذلك مجلد 'yolo26n_ncnn_model'
model = YOLO("yolo26n.pt")
model.export(format="ncnn")
# حمّل نموذج NCNN وشغّله على وحدة المعالجة المركزية
ncnn_model = YOLO("yolo26n_ncnn_model")
results = ncnn_model("https://ultralytics.com/images/bus.jpg")
print(results[0].speed) # أزمنة المعالجة المسبقة والاستدلال والمعالجة اللاحقة بالمللي ثانية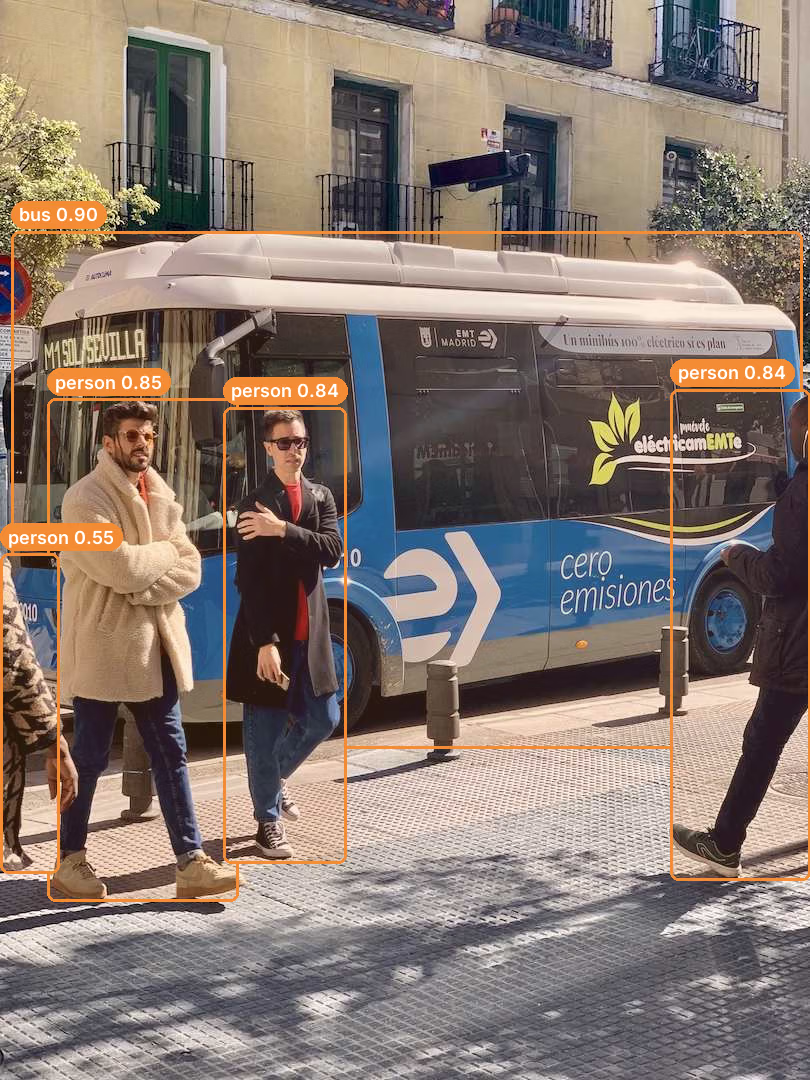
صُدّر YOLO26n إلى NCNN وشُغّل على صورة الاختبار bus.jpg من الخطوة 2: اكتشاف حافلة واحدة وأربعة أشخاص. سُجّلت النتائج على وحدة معالجة مركزية مكتبية؛ وقد تختلف الصناديق والدرجات قليلًا على Pi.
- وصّل كاميرا. تحقّق من البث باستخدام
rpicam-hello. يحتوي Pi 5 على موصلين للكاميرا/الشاشة من 22 سنًا، لذا تحتاج وحدات الكاميرا ذات 15 سنًا إلى كابل محوّل. - شغّل الاكتشاف المباشر. يمرّر
picamera2الإطارات مباشرة إلى النموذج. تتطلب نافذةcv2.imshowجلسة سطح مكتب؛ لذا على Pi بلا شاشة، احذف أسطر العرض واستخدم النتائج في الشيفرة بدلًا من ذلك:
import cv2
from picamera2 import Picamera2

from ultralytics import YOLO

picam2 = Picamera2()
picam2.preview_configuration.main.size = (1280, 720)
picam2.preview_configuration.main.format = "RGB888"
picam2.preview_configuration.align()
picam2.configure("preview")
picam2.start()

model = YOLO("yolo26n_ncnn_model")

while True:
    frame = picam2.capture_array()
    results = model(frame)
    cv2.imshow("Camera", results[0].plot())
    if cv2.waitKey(1) == ord("q"):
        break

cv2.destroyAllWindows()- أجرِ اختبارًا معياريًا على لوحتك. يجرّب
yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640كل تنسيق تصدير على Pi الخاص بك، لتعرف أداء التبريد وصورة نظام التشغيل ومزوّد الطاقة لديك. لا يمكن تصدير بعض التنسيقات على Pi نفسه؛ فمثلًا، لا يُصدَّر LiteRT إلا على Linux x86_64 أو macOS، لذا صدّره هناك، وانسخ الملف إلى Pi، ثم تحقّق من صحته بصورة منفصلة. وللحصول على أرقام دقة أكثر استقرارًا، استخدم مجموعة تحقق أكبر مثلdata=coco.yaml.
شغّل وقت تشغيل Arm إلى جانب NCNN على Pi نفسه#
وقت تشغيل Arm مشروع مستقل، وليس تنسيق تصدير من Ultralytics، وتستهدف خطوات الإعداد الخاصة به نظام Raspberry Pi OS Trixie 64 بت مع Python 3.13. لتجربته ومقارنته بـ NCNN:
- استنسخ arm/Optimized-Runtimes، وافتح المجلد
yolo26-raspberry-pi-5، واتبع متطلباته الأساسية، ثم ابنِ وقت التشغيل باستخدامmake runtime. - شغّل
make example-videoلمشاهدة عمليات الاكتشاف على مقطع فيديو نموذجي. - شغّل
make ultralytics-benchmarkلاختبار وقت تشغيل Arm على لوحتك. - صدّر YOLO26n إلى NCNN كما في الخطوة 2 أعلاه، ثم تحقّق من صحته باستخدام مجموعة البيانات المُنشأة نفسها
coco-128-by-sa، مع البيئة ونقطة التحقق والأوامر الواردة في صفحة المقارنة لدى Arm، كي يعالج كلا وقتي التشغيل الصور نفسها بحجم الإدخال نفسه. - لاستخدام نموذجك الخاص، حوّل نقطة تحقق YOLO26n المتوافقة والمضبوطة بدقة باستخدام
make model CHECKPOINT=/path/to/checkpoint.pt، كما يوضح بطاقة النموذج الخاصة بوقت التشغيل، ثم قارن الدقة على مجموعة التحقق الخاصة بك إلى جانب السرعة.
في مقارنة Arm، كان وقت تشغيلها أسرع مسار لوحدة المعالجة المركزية لاكتشاف YOLO26n. ويغطي تصدير Ultralytics إلى NCNN بقية الحالات: أحجام YOLO26 ومهامه الأخرى، بما فيها التجزئة وتقدير الوضعية، باستخدام سطري الشيفرة نفسيهما، ضمن الحدود الواردة في دليل NCNN.
يتيح التبريد ورفع تردد التشغيل ونظام التشغيل الأخف زيادة معدل الإطارات#
بعد تشغيل النموذج، تحدد اللوحة الحد الأقصى للأداء. تسرد أفضل الممارسات في دليل Raspberry Pi ما يساعد على ذلك:
- برّد اللوحة. يؤدي الاستدلال المستمر إلى تسخين وحدة المعالجة المركزية، ويخفض الخنق الحراري سرعة الساعة التي افترضها اختبارك المعياري. ويساعد المبدد الحراري والمروحة على استقرار زمن الإطارات.
- ارفع تردد التشغيل إذا أمكنك تبريدها. تعمل بعض لوحات Pi 5 بوحدة معالجة مركزية بتردد 3.0 GHz بدلًا من ترددها الأساسي البالغ 2.4 GHz، وذلك باستخدام
arm_freq=3000وforce_turbo=1في/boot/firmware/config.txt، ثم إعادة التشغيل. يختلف الاستقرار من لوحة إلى أخرى؛ لذا إذا أصبح النظام غير مستقر، فاخفض التردد بمقدار 100 MHz. - تجاوز واجهة سطح المكتب. يترك Raspberry Pi OS Lite ذاكرة RAM أكبر لمهام الرؤية الحاسوبية.
- استخدم SSD للتشغيل على مدار الساعة. قد تتلف بطاقة SD بفعل الكتابة المستمرة؛ ويتيح موصل PCIe في Pi 5 توصيل محوّل NVMe.
- قلّص حجم الإدخال عندما تكون الأجسام كبيرة. يعني
imgszالأصغر عددًا أقل من وحدات البكسل في كل إطار. قِس التغير في السرعة والدقة على لقطاتك الخاصة، لأن الأجسام الصغيرة أو البعيدة تتأثر أولًا. يشرح دليلنا عن معدل الإطارات في الرؤية الحاسوبية كيفية وضع ميزانية لمعدل الإطارات.
أضف مُسرِّعًا عندما لا تكفي وحدة المعالجة المركزية في Pi واحدة#
تناسب Pi 5 التي تعتمد على وحدة المعالجة المركزية وحدها كاميرا واحدة بمعدلات إطارات متوسطة. أما عند استخدام عدة تدفقات أو نماذج أكبر، أو عند الحاجة إلى موارد إضافية لبرامج أخرى، فينقل المُسرِّع تشغيل النموذج بعيدًا عن وحدة المعالجة المركزية. فيما يلي أزمنة الاستدلال المقاسة لدينا لـ YOLO26n على Raspberry Pi 5 (الاستدلال فقط، COCO128)، من اختبارات منفصلة بنماذج مكمّمة وإصدارات مختلفة من Ultralytics:
- Hailo-8 على AI HAT+: 21.7 ms عند 0.455 mAP50-95، مع Ultralytics 8.4.174.
- وحدة DEEPX DX-M1 M.2: 34.6 ms عند 0.4660 mAP50-95، مع Ultralytics 8.4.48.
- Coral Edge TPU: خيار USB بمسار تصدير خاص به؛ وقد سُجلت أزمنة ذلك الدليل باستخدام نماذج YOLOv8.
يضيف كل خيار أجهزةً وطاقةً وخطوةً لترجمة النموذج، كما تعمل النماذج المسرّعة بعد تكميمها، لذا تحقّق من الدقة بعد التصدير. وللاطلاع على صورة أوسع، راجع اختيار جهاز الحافة المناسب ودليل NVIDIA Jetson إذا كنت تحتاج إلى قدرة حوسبة تفوق ما توفره Pi.
درّب كاشفًا مخصصًا، ثم انشره بالطريقة نفسها#
تمثل فئات COCO الثمانون نقطة بداية. لكن معظم مشاريع Pi تحتاج إلى اكتشاف أجسامها الخاصة: قطعة على خط إنتاج، أو منتج على رف، أو آفة على ورقة نبات. تتولى Ultralytics Platform العملية كاملة: ارفع مجموعة بيانات وعلّمها، ثم درّب النموذج في السحابة انطلاقًا من نقطة تحقق YOLO26n، وبعد ذلك صدّره إلى NCNN وانسخ المجلد إلى Pi.
ابدأ بنموذج nano، ثم تحقّق من الدقة وقِس السرعة باستخدام نموذجك المخصص على لقطات ممثلة من الكاميرا التي ستنشر النموذج عليها. ويغطي دليلنا لنصائح تدريب النماذج ودرس الأكاديمية حول اختيار هدف النشر بقية الموضوع.
لمن يناسب تشغيل YOLO26 على وحدة المعالجة المركزية في Raspberry Pi 5؟#
شغّل YOLO26n على وحدة المعالجة المركزية في Pi 5 إذا كنت تستخدم كاميرا واحدة، وتستطيع العمل ضمن معدل الإطارات الذي تقيسه للمسار الكامل على الجهاز، وتريد أبسط قائمة مكونات: Raspberry Pi وكاميرا ومروحة ومزوّد طاقة. ويناسب ذلك عدادات نقاط البيع وكاميرات المنازل والحياة البرية، وعدّ المنتجات على السيور الناقلة، والنماذج الأولية للروبوتات.
استخدم وقت تشغيل Arm عندما يكون اكتشاف YOLO26n عبء العمل بأكمله ويكون لكل مللي ثانية أهميتها. أضف مُسرِّعًا إذا كنت تحتاج إلى عدة كاميرات أو نماذج أكبر، أو إلى إبقاء وقت من وحدة المعالجة المركزية لبقية تطبيقك.
يتوفر Ultralytics YOLO بموجب AGPL-3.0 أو ترخيص Ultralytics Enterprise. راجع خيارات ترخيص Ultralytics لمعرفة ما يلائم متطلبات النشر لديك.
الأسئلة الشائعة
نعم، للمهام التي تستخدم كاميرا واحدة بمعدلات إطارات متوسطة. في اختبار Ultralytics المعياري، يستغرق YOLO26n المُصدَّر إلى NCNN مدة 67.03 ms للاستدلال على كل صورة باستخدام وحدة المعالجة المركزية في Raspberry Pi 5 (تصدير FP32، وإدخال بدقة 640 بكسل)، أي نحو 15 إطارًا في الثانية للاستدلال. وبشكل منفصل، قاست Arm مدة 36.60 ms لـ YOLO26n باستخدام وقت التشغيل مفتوح المصدر الخاص بها في مقارنتها؛ وهذا اختبار مختلف، وليس تسريعًا لنتيجتنا البالغة 67.03 ms. يضيف التقاط الصور بالكاميرا والرسم وقتًا، لذا قِس خط المعالجة كاملًا.
في اختبار المقارنة لدى Arm، كان وقت تشغيل YOLO26n ضمن Optimized-Runtimes هو الأسرع، بزمن 36.60 ms لكل صورة، مقابل 67.20 ms لـ NCNN. وفي اختبارنا المعياري المنفصل لتنسيقات التصدير في Ultralytics، كان NCNN الأسرع بزمن 67.03 ms، متقدمًا على MNN بزمن 91.87 ms وOpenVINO بزمن 104.55 ms. أُجري هذان الاختباران المعياريان على نحو منفصل باستخدام مجموعتي بيانات مختلفتين، COCO128 وcoco-128-by-sa من Arm، لذا لا تثبت الأزمنة وجود تسريع بين الاختبارين.
نعم. في اختبار معياري منفصل باستخدام ONNX بدقة 640 بكسل على Raspberry Pi 5، يعمل YOLO26n بمعدل 7.79 إطارًا في الثانية مقابل 6.79 إطارًا في الثانية لـ YOLO11n، أي أسرع بنحو 15%، مع تسجيل 40.1% mAP50-95 على مجموعة التحقق من COCO مقابل 39.5%.
ليس عند استخدام كاميرا واحدة بمعدلات إطارات متوسطة. يفيد المُسرِّع عند استخدام عدة تدفقات أو نماذج أكبر: ففي اختباراتنا، استغرق YOLO26n المكمّم على Hailo-8 AI HAT+ مدة 21.7 ms للاستدلال على كل صورة، مقابل 67.03 ms لتصدير NCNN بدقة FP32 على وحدة المعالجة المركزية. وقد جاءت هذه النتائج من اختبارين منفصلين بإصدارين ودقتين مختلفتين.
نعم. درّب نموذجك باستخدام Python أو على Ultralytics Platform، وصدّره باستخدام
format="ncnn"، وانسخ المجلد_ncnn_modelإلى Pi، ثم حمّله باستخدامYOLO("your_model_ncnn_model"). حدّث مسار النموذج في شيفرة الكاميرا، واختبره معياريًا باستخدام ملف YAML لمجموعة بياناتك وفئاتك. كما يحوّل وقت تشغيل Arm نقاط التحقق المتوافقة من YOLO26n المضبوطة بدقة.
بقلم
مهندس تعلم آلي أول · Ultralytics
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









