Aprendizaje autosupervisado para eliminar ruido: explicación paso a paso
Descubre cómo funciona el aprendizaje autosupervisado para eliminar ruido, por qué las imágenes tienen ruido y cuáles son los métodos y pasos clave para recuperar detalles visuales nítidos.
 Abirami Vina16 min de lectura
Las cámaras no siempre capturan el mundo tal y como lo vemos. Un retrato hecho con poca luz o una foto de un coche a toda velocidad pueden salir granulados, borrosos o distorsionados.
Los sensores lentos, los entornos oscuros y el movimiento pueden introducir pequeños puntos de ruido que suavizan los bordes y ocultan detalles importantes. Cuando se pierde esta nitidez, incluso los sistemas avanzados de IA y aprendizaje automático pueden tener dificultades para comprender qué contiene una imagen, ya que muchos sistemas inteligentes dependen de esos detalles para funcionar bien.
Por ejemplo, la visión artificial es una rama de la inteligencia artificial que permite a las máquinas interpretar imágenes y vídeos. Sin embargo, para hacerlo con precisión, los modelos de IA visual necesitan datos visuales limpios y de alta calidad con los que aprender.
En concreto, modelos como Ultralytics YOLO11 y Ultralytics YOLO26 (lanzado en enero de 2026) admiten tareas como la detección de objetos, la segmentación de instancias y la estimación de poses, y se pueden entrenar con datos personalizados para distintos casos de uso. Estas tareas se basan en señales visuales nítidas, como bordes, texturas, colores y detalles estructurales finos.
Cuando el ruido oculta estas características, el modelo recibe señales de entrenamiento más débiles, lo que dificulta que aprenda patrones precisos. Por eso, incluso pequeñas cantidades de ruido pueden reducir el rendimiento en aplicaciones reales.
Anteriormente, vimos cómo el aprendizaje autosupervisado elimina el ruido de las imágenes. En este artículo profundizaremos en el funcionamiento de las técnicas de eliminación de ruido autosupervisadas y en cómo ayudan a recuperar información visual relevante.
Tipos habituales de ruido en imágenes del mundo real#
Antes de explorar cómo se utiliza el aprendizaje autosupervisado para eliminar el ruido de las imágenes, repasemos por qué las imágenes presentan ruido.
Las imágenes de objetos y escenas del mundo real rara vez son perfectas. La poca luz, la calidad limitada de los sensores y los movimientos rápidos pueden introducir alteraciones aleatorias en píxeles individuales de la imagen. Estas alteraciones a nivel de píxel, conocidas como ruido, reducen la nitidez general y dificultan la percepción de detalles importantes.
Cuando el ruido oculta bordes, texturas y patrones sutiles, los sistemas de visión artificial tienen dificultades para reconocer objetos o interpretar escenas con precisión. Cada condición produce distintos tipos de ruido, que afectan a la imagen de maneras diferentes.
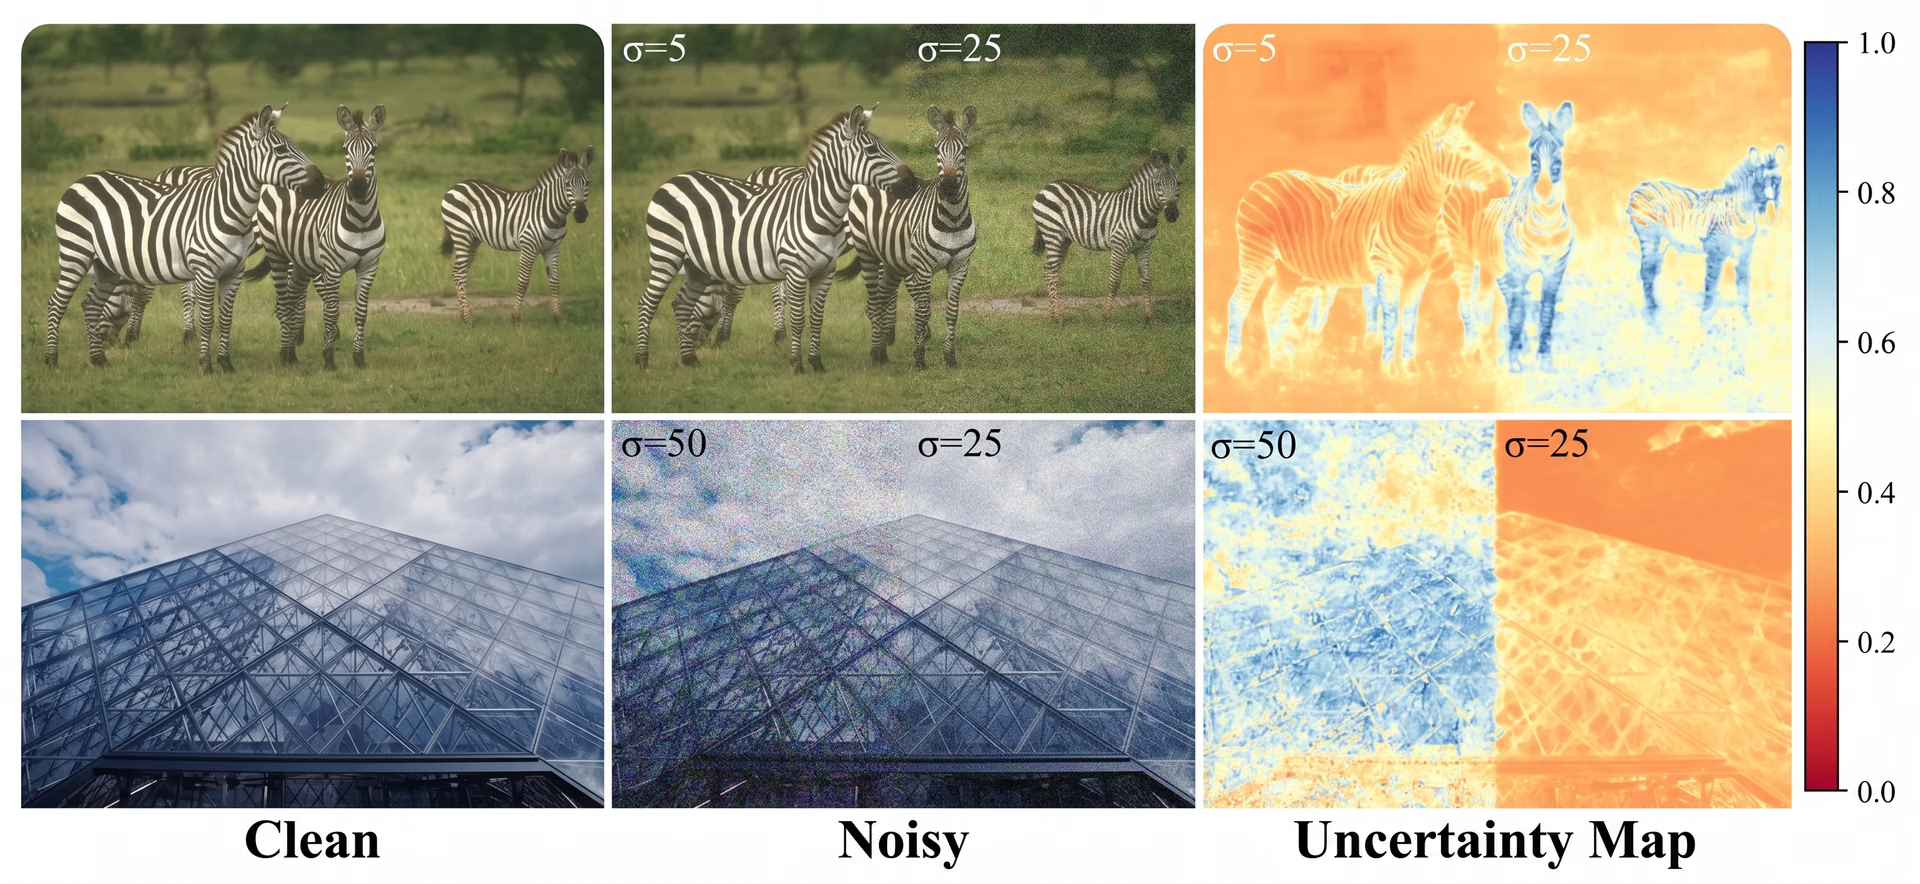
Fig. 1. Ejemplo de cómo el ruido puede aumentar la incertidumbre en una imagen. (Fuente)
Estos son algunos de los tipos de ruido más habituales en las imágenes:
- Ruido gaussiano: este tipo de ruido aparece como un granulado tenue y aleatorio, causado por interferencias en los sensores electrónicos o fluctuaciones térmicas. Sigue una distribución gaussiana (normal), en la que pequeñas variaciones de los píxeles difuminan los detalles precisos y reducen la nitidez general.
- Ruido de Poisson: también llamado ruido de disparo, este tipo de ruido aparece con poca luz o con tiempos de exposición cortos. Su varianza aumenta con el brillo, pero suele notarse más en las zonas oscuras porque se capturan menos fotones, lo que da lugar a una relación señal-ruido más baja.
- Ruido de sal y pimienta: este tipo de ruido aparece como puntos aislados de píxeles negros o blancos. Suele deberse a errores de transmisión, corrupción de bits o sensores de cámara defectuosos, y a menudo provoca valores de píxel ausentes o dañados.
- Ruido moteado: este tipo de ruido aparece como patrones granulares en forma de manchas y es habitual en imágenes médicas, de radar y de ecografía. Lo causan las interferencias y la dispersión de señales, que reducen el contraste y dificultan la detección de bordes.
¿Cuándo debes usar la eliminación de ruido autosupervisada?#
Entonces, ¿qué hace especial a la eliminación de ruido autosupervisada? Destaca en situaciones en las que no existen imágenes limpias de referencia o son demasiado difíciles de capturar.
Esto suele ocurrir en fotografías con poca luz, imágenes de ISO alto, imágenes médicas y científicas o cualquier entorno en el que el ruido sea inevitable y resulte poco realista recopilar datos de referencia perfectos. En lugar de necesitar ejemplos limpios, el modelo aprende directamente de las imágenes con ruido que ya tienes, por lo que se adapta a los patrones de ruido específicos de tu cámara o sensor.
La eliminación de ruido autosupervisada también es una excelente opción cuando quieres mejorar el rendimiento de tareas posteriores de visión artificial, pero tu conjunto de datos está lleno de imágenes inconsistentes o con ruido. Al recuperar bordes, texturas y estructuras más nítidos, estos métodos ayudan a modelos como YOLO a detectar, segmentar y comprender escenas con mayor fiabilidad. En resumen, si trabajas con datos con ruido y no tienes imágenes limpias para entrenar, la eliminación de ruido autosupervisada suele ser la solución más práctica y eficaz.
Técnicas fundamentales de la eliminación de ruido autosupervisada#
Como ya hemos visto, la eliminación de ruido autosupervisada es un enfoque de IA basado en aprendizaje profundo que permite a los modelos aprender directamente de imágenes con ruido sin depender de etiquetas limpias. Se basa en los principios del aprendizaje autosupervisado, en el que los modelos generan sus propias señales de entrenamiento a partir de los propios datos.
En otras palabras, un modelo puede enseñarse a sí mismo utilizando imágenes con ruido tanto como entrada como fuente de su señal de aprendizaje. Al comparar distintas versiones alteradas de la misma imagen o predecir píxeles enmascarados, el modelo aprende qué patrones representan una estructura real y cuáles son solo ruido. Mediante la optimización iterativa y el reconocimiento de patrones, la red mejora gradualmente su capacidad para distinguir el contenido significativo de la imagen de las variaciones aleatorias.
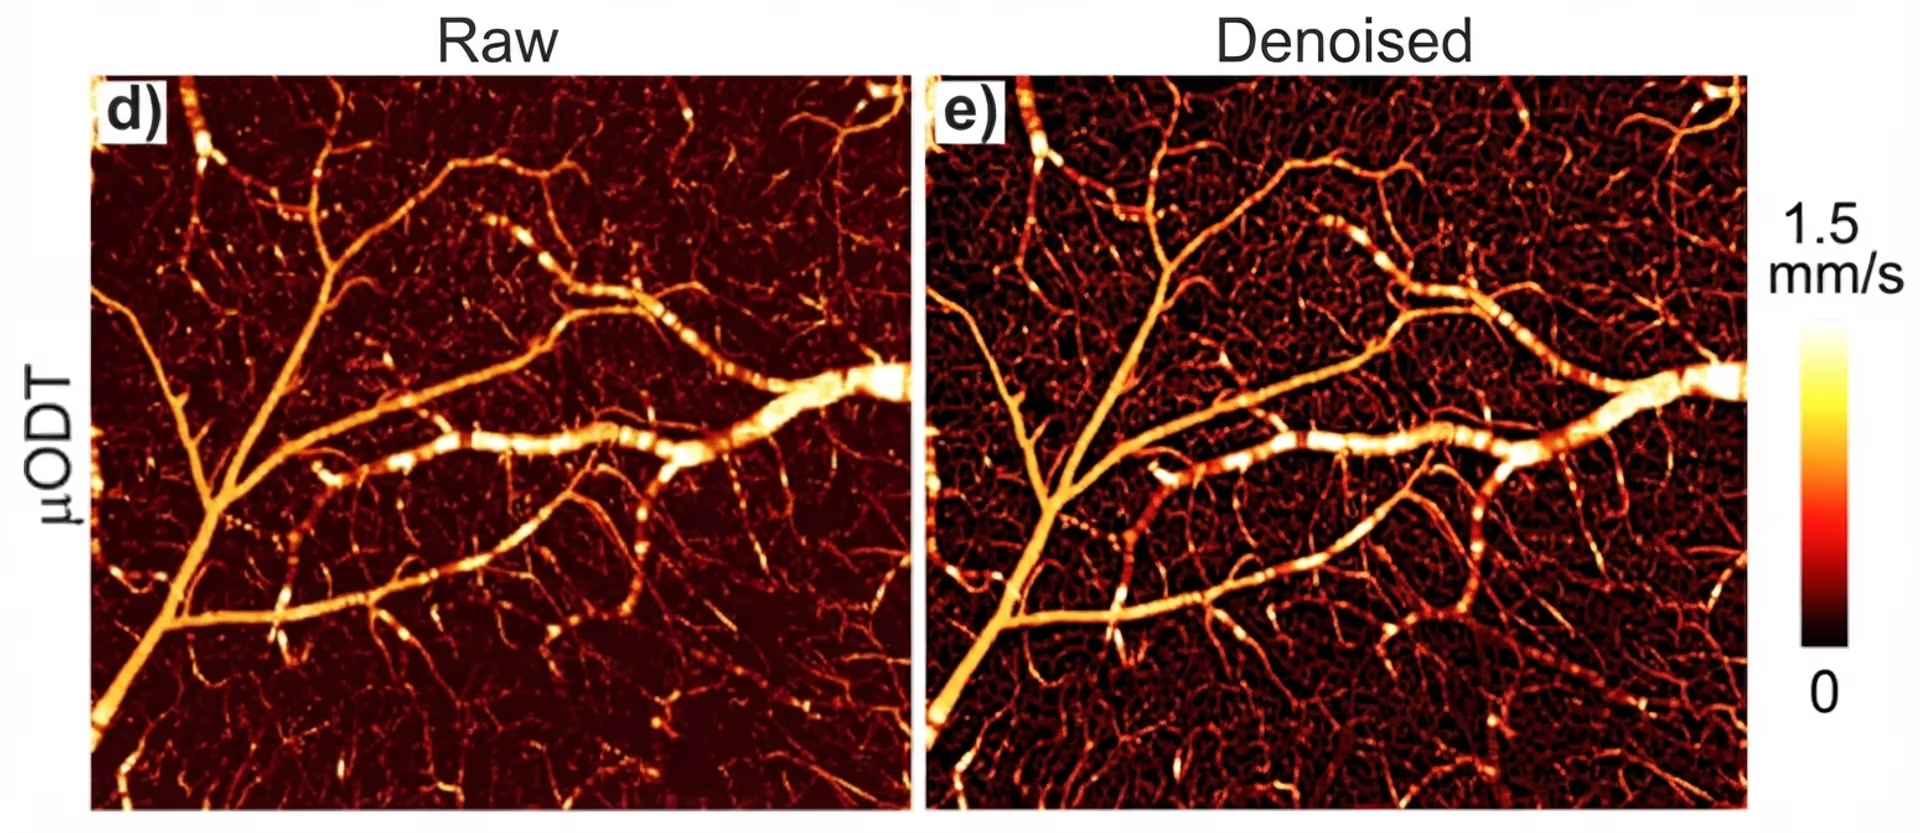
Fig. 2. Una imagen original y una imagen sin ruido. (Fuente)
Esto es posible gracias a estrategias de aprendizaje específicas que guían al modelo para que separe la estructura estable de la imagen del ruido aleatorio. A continuación, analizaremos más de cerca las técnicas y los algoritmos fundamentales que agilizan este proceso y cómo cada enfoque ayuda a los modelos a reconstruir imágenes más limpias y fiables.
Métodos de eliminación de ruido basados en pares de imágenes#
Muchos de los primeros métodos de aprendizaje autosupervisado para eliminar el ruido funcionaban comparando dos versiones con ruido de la misma imagen. Como el ruido cambia aleatoriamente cada vez que se captura o altera una imagen, pero la estructura real permanece igual, estas diferencias pueden servir como señal de aprendizaje para un modelo.
Estos enfoques suelen denominarse métodos de eliminación de ruido basados en pares de imágenes porque se basan en utilizar o generar pares de imágenes con ruido durante el entrenamiento. Por ejemplo, el método Noise2Noise (propuesto por Jaakko Lehtinen y su equipo) entrena un modelo con dos imágenes de la misma escena que presentan ruido independiente. Como los patrones de ruido difieren entre ambas versiones, el modelo aprende a identificar los detalles constantes que representan la imagen subyacente real.
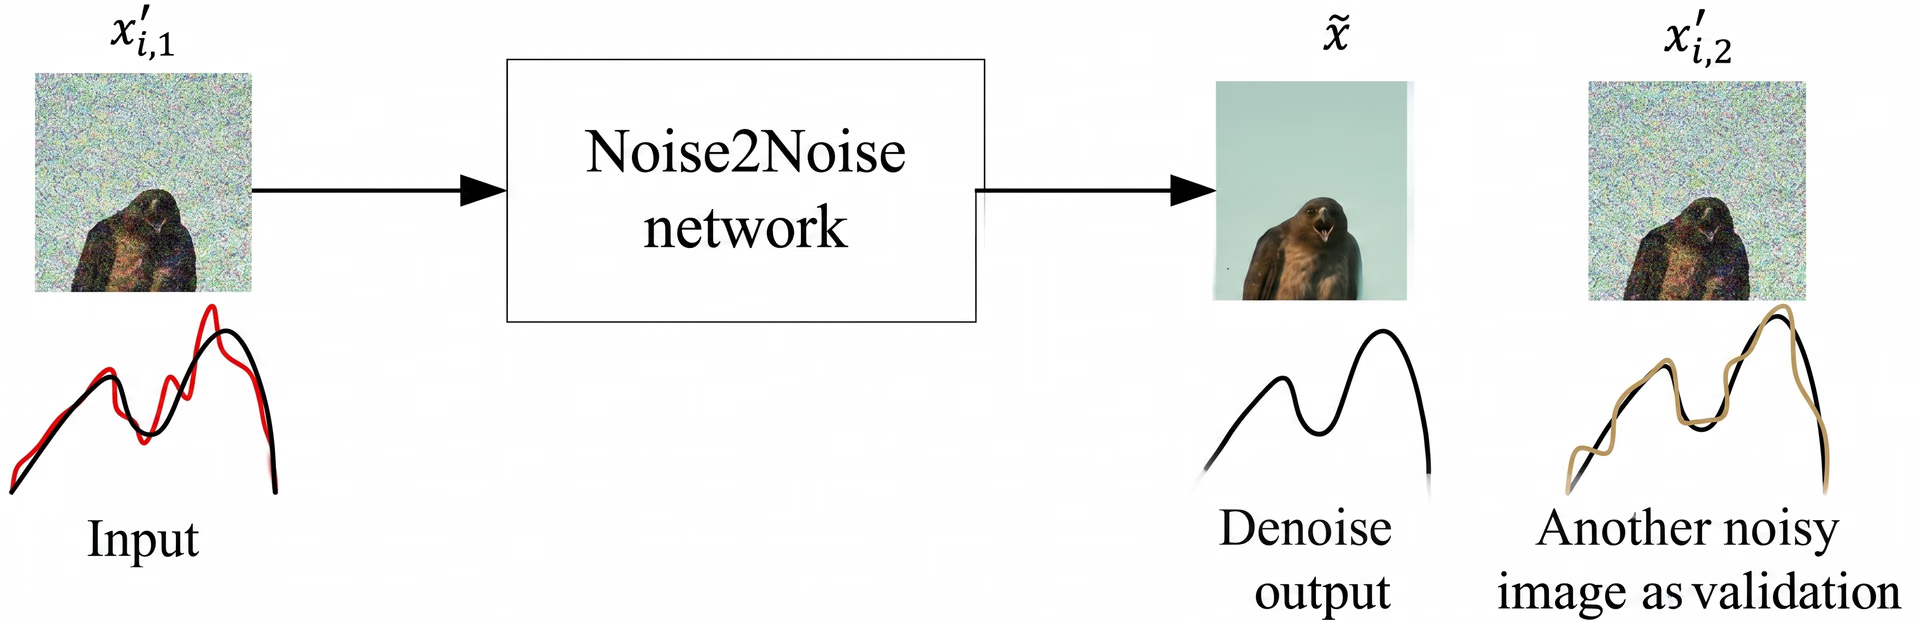
Fig. 3. Cómo funciona Noise2Noise (Fuente)
Con el tiempo, esto enseña a la red a suprimir el ruido aleatorio y conservar la estructura real, aunque nunca vea una imagen de referencia limpia. Imagina una situación sencilla: haces dos fotos de una calle con poca luz por la noche.
Cada imagen contiene los mismos edificios, luces y sombras, pero el granulado aparece en lugares distintos. Al comparar estas dos fotos con ruido durante el entrenamiento, un modelo autosupervisado puede aprender qué patrones visuales son estables y cuáles se deben al ruido, y mejorar así su capacidad para reconstruir imágenes más limpias.
Métodos de aprendizaje autosupervisado para eliminar el ruido basados en puntos ciegos#
Mientras que los métodos basados en pares comparan dos versiones de la misma imagen alteradas de forma distinta, los métodos de puntos ciegos adoptan otro enfoque. Permiten que un modelo aprenda a partir de una sola imagen con ruido ocultando determinados píxeles para que la red no pueda ver sus valores alterados.
A continuación, el modelo debe predecir los píxeles ocultos utilizando únicamente el contexto que los rodea. La idea fundamental es que el ruido es aleatorio, pero la estructura subyacente de una imagen no lo es.
Al impedir que el modelo copie el valor con ruido de un píxel, los métodos de puntos ciegos lo animan a deducir cuál debería ser ese píxel basándose en patrones estables de la imagen, como los bordes, las texturas o los gradientes de color cercanos. Técnicas como Noise2Void (presentada por Alexander Krull y su equipo) y Noise2Self (desarrollada por Joshua Batson y Loïc Royer) aplican este principio enmascarando píxeles individuales o pequeñas zonas y entrenando el modelo para que los reconstruya.
Los enfoques más avanzados, como Noise2Same y PN2V, mejoran la robustez al exigir predicciones coherentes en varias versiones enmascaradas o modelar explícitamente la distribución del ruido para estimar la incertidumbre. Como estos métodos solo necesitan una imagen con ruido, son especialmente útiles en ámbitos en los que resulta poco práctico o imposible capturar imágenes limpias o emparejadas, como la microscopía, la astronomía, la imagen biomédica o la fotografía con poca luz.
Métodos de eliminación de ruido basados en Transformer#
La mayoría de los métodos autosupervisados de eliminación de ruido por pares y con puntos ciegos se basan en redes neuronales convolucionales (CNNs) o redes de eliminación de ruido. Las CNNs son una opción excelente para estos enfoques porque se centran en patrones locales, como bordes, texturas y pequeños detalles.
Las arquitecturas como U-Net se utilizan ampliamente porque combinan características detalladas con información a varias escalas. Sin embargo, las CNNs trabajan principalmente en vecindarios limitados, lo que significa que pueden pasar por alto relaciones importantes que abarcan zonas más amplias de una imagen.
Los métodos de eliminación de ruido más avanzados, basados en Transformer, se introdujeron para abordar esta limitación. En vez de observar únicamente los píxeles cercanos, estos métodos utilizan mecanismos de atención para comprender cómo se relacionan entre sí las distintas partes de una imagen.
Algunos modelos utilizan atención global completa, mientras que otros recurren a una atención basada en ventanas o jerárquica para reducir el coste computacional. En general, están diseñados para captar estructuras de largo alcance que las CNNs por sí solas no pueden captar. Esta perspectiva más amplia ayuda al modelo a restaurar texturas repetitivas, superficies lisas u objetos grandes que requieren información de toda la imagen.
Otros métodos de eliminación de ruido en imágenes#
Además de las técnicas autosupervisadas, hay otras formas de limpiar imágenes con ruido. Los métodos tradicionales, como el filtrado bilateral, la eliminación de ruido mediante wavelets y las medias no locales, utilizan reglas matemáticas sencillas para suavizar el ruido e intentar conservar los detalles importantes.
También existen enfoques de aprendizaje profundo, como los modelos supervisados que aprenden a partir de pares de imágenes limpias y con ruido, y las redes generativas antagónicas (GANs), que generan resultados más nítidos y realistas. Sin embargo, estos métodos suelen necesitar imágenes de mayor calidad para el entrenamiento.
Funcionamiento paso a paso de la eliminación de ruido autosupervisada en imágenes#
Como acabamos de repasar varias técnicas distintas, quizá te preguntes si cada una funciona de una manera completamente diferente, dado que utilizan sus propias arquitecturas. Sin embargo, todas siguen un flujo de trabajo similar que empieza con la preparación de los datos y termina con la evaluación del modelo.
A continuación, veamos paso a paso cómo funciona el proceso general de eliminación autosupervisada de ruido en imágenes.
Paso 1: preprocesamiento y normalización#
Antes de que el modelo pueda empezar a aprender de las imágenes con ruido, el primer paso es asegurarse de que todas tengan un aspecto coherente. Las fotos reales pueden variar mucho.
Algunas imágenes pueden ser demasiado brillantes, otras demasiado oscuras y otras pueden tener colores ligeramente desviados. Si introducimos estas variaciones directamente en un modelo, le resultará más difícil centrarse en aprender cómo es el ruido.
Para ello, cada imagen pasa por un proceso de normalización y un preprocesamiento básico. Este puede incluir ajustar los valores de los píxeles a un rango estándar, corregir las variaciones de intensidad o recortar y cambiar el tamaño. Lo importante es que el modelo reciba datos uniformes que puedan servir como entradas estables y comparables.
Paso 2: creación de una señal de entrenamiento autosupervisada#
Una vez normalizadas las imágenes, el siguiente paso es crear una señal de entrenamiento que permita al modelo aprender sin ver nunca una imagen limpia. Los métodos autosupervisados de eliminación de ruido lo consiguen haciendo que el modelo no pueda limitarse a copiar los valores de píxeles con ruido que recibe.
En su lugar, crean situaciones en las que el modelo debe recurrir al contexto de la imagen que lo rodea, que contiene una estructura estable, en vez de al ruido impredecible. Los distintos métodos lo consiguen de formas ligeramente diferentes, pero la idea fundamental es la misma.
Algunos enfoques ocultan o enmascaran temporalmente determinados píxeles para que el modelo tenga que deducirlos a partir de los píxeles vecinos, mientras que otros generan una versión alterada por separado de la misma imagen con ruido, de modo que la entrada y el objetivo contienen ruido independiente. En ambos casos, la imagen objetivo contiene información estructural significativa, pero impide que la red acceda al valor original con ruido del píxel que debe predecir.
Como el ruido cambia aleatoriamente mientras que la imagen subyacente permanece constante, esta configuración anima de forma natural al modelo a aprender cómo es la estructura real e ignorar el ruido que varía de una versión a otra.
Paso 3: aprendizaje de la eliminación de ruido para recuperar la estructura de la imagen#
Una vez establecida la señal de entrenamiento, el modelo puede empezar a aprender a separar la estructura significativa de la imagen del ruido mediante el entrenamiento. Cada vez que predice un píxel enmascarado o alterado de nuevo, debe recurrir al contexto que lo rodea en lugar de al valor con ruido que ocupaba originalmente ese lugar.
A lo largo de muchas iteraciones o épocas, esto enseña a la red a reconocer los patrones que permanecen estables en una imagen, como los bordes, las texturas y las superficies lisas. También aprende a ignorar las fluctuaciones aleatorias que caracterizan el ruido.
Por ejemplo, imagina una foto con poca luz en la que una superficie aparece extremadamente granulada. Aunque el ruido varía de un píxel a otro, la superficie subyacente sigue siendo lisa. Al deducir repetidamente los píxeles ocultos en esas zonas, el modelo mejora gradualmente su capacidad para identificar el patrón estable que hay bajo el ruido y reconstruirlo con mayor nitidez.
Durante el entrenamiento, la red aprende una representación interna de la estructura de la imagen. Esto permite que el modelo recupere detalles coherentes incluso cuando la entrada está muy alterada.
Paso 4: validación y resultados de la reducción de ruido#
Una vez que el modelo ha aprendido a predecir píxeles ocultos o alterados de nuevo, el último paso es evaluar su rendimiento con imágenes completas. Durante las pruebas, el modelo recibe una imagen completa con ruido y genera una versión completa sin ruido basándose en lo que ha aprendido sobre la estructura de las imágenes. Para medir la eficacia de este proceso, el resultado se compara con imágenes de referencia limpias o conjuntos de datos de referencia estándar.
Dos métricas de uso habitual son la relación señal-ruido máxima (PSNR), que mide cuánto se aproxima la reconstrucción a la referencia limpia, y el índice de similitud estructural (SSIM), que evalúa hasta qué punto se conservan características importantes, como los bordes y las texturas. En general, las puntuaciones más altas indican una eliminación de ruido más precisa y fiable desde el punto de vista visual.
Conjuntos de datos de imágenes para entrenamiento y evaluación comparativa#
La investigación sobre la eliminación autosupervisada de ruido, publicada en revistas del IEEE, en congresos de la CVF como CVPR, ICCV y ECCV, y en arXiv, suele utilizar una combinación de conjuntos de datos sintéticos y del mundo real para evaluar el rendimiento de los modelos de aprendizaje profundo en condiciones controladas y prácticas. Por un lado, los conjuntos de datos sintéticos parten de imágenes limpias y les añaden ruido artificial, lo que facilita la comparación de métodos mediante métricas como PSNR y SSIM.
Estos son algunos conjuntos de datos populares que se suelen usar con ruido sintético añadido para realizar evaluaciones comparativas:
- Kodak24: Este conjunto de datos ofrece fotografías de escenas naturales de alta calidad que se suelen usar para comparar visualmente los resultados de eliminación de ruido.
- DIV2K: Este conjunto de datos de alta resolución contiene imágenes diversas y detalladas que se usan para evaluar la fidelidad de las texturas y la calidad general de la restauración.
Por otro lado, los conjuntos de datos con ruido del mundo real contienen imágenes capturadas directamente por sensores de cámara con poca luz, un ISO alto u otras condiciones difíciles. Estos conjuntos de datos permiten comprobar si un modelo puede gestionar ruido complejo y no gaussiano que no se puede simular fácilmente.
Estos son algunos conjuntos de datos populares con ruido del mundo real:
- SIDD: Este conjunto de datos ofrece pares de imágenes reales con ruido y sin ruido, capturadas con sensores de smartphones en distintas condiciones de iluminación.
- DND: Incluye fotografías con un ISO alto que capturan patrones realistas de ruido del sensor, como los que se encuentran en cámaras de consumo.
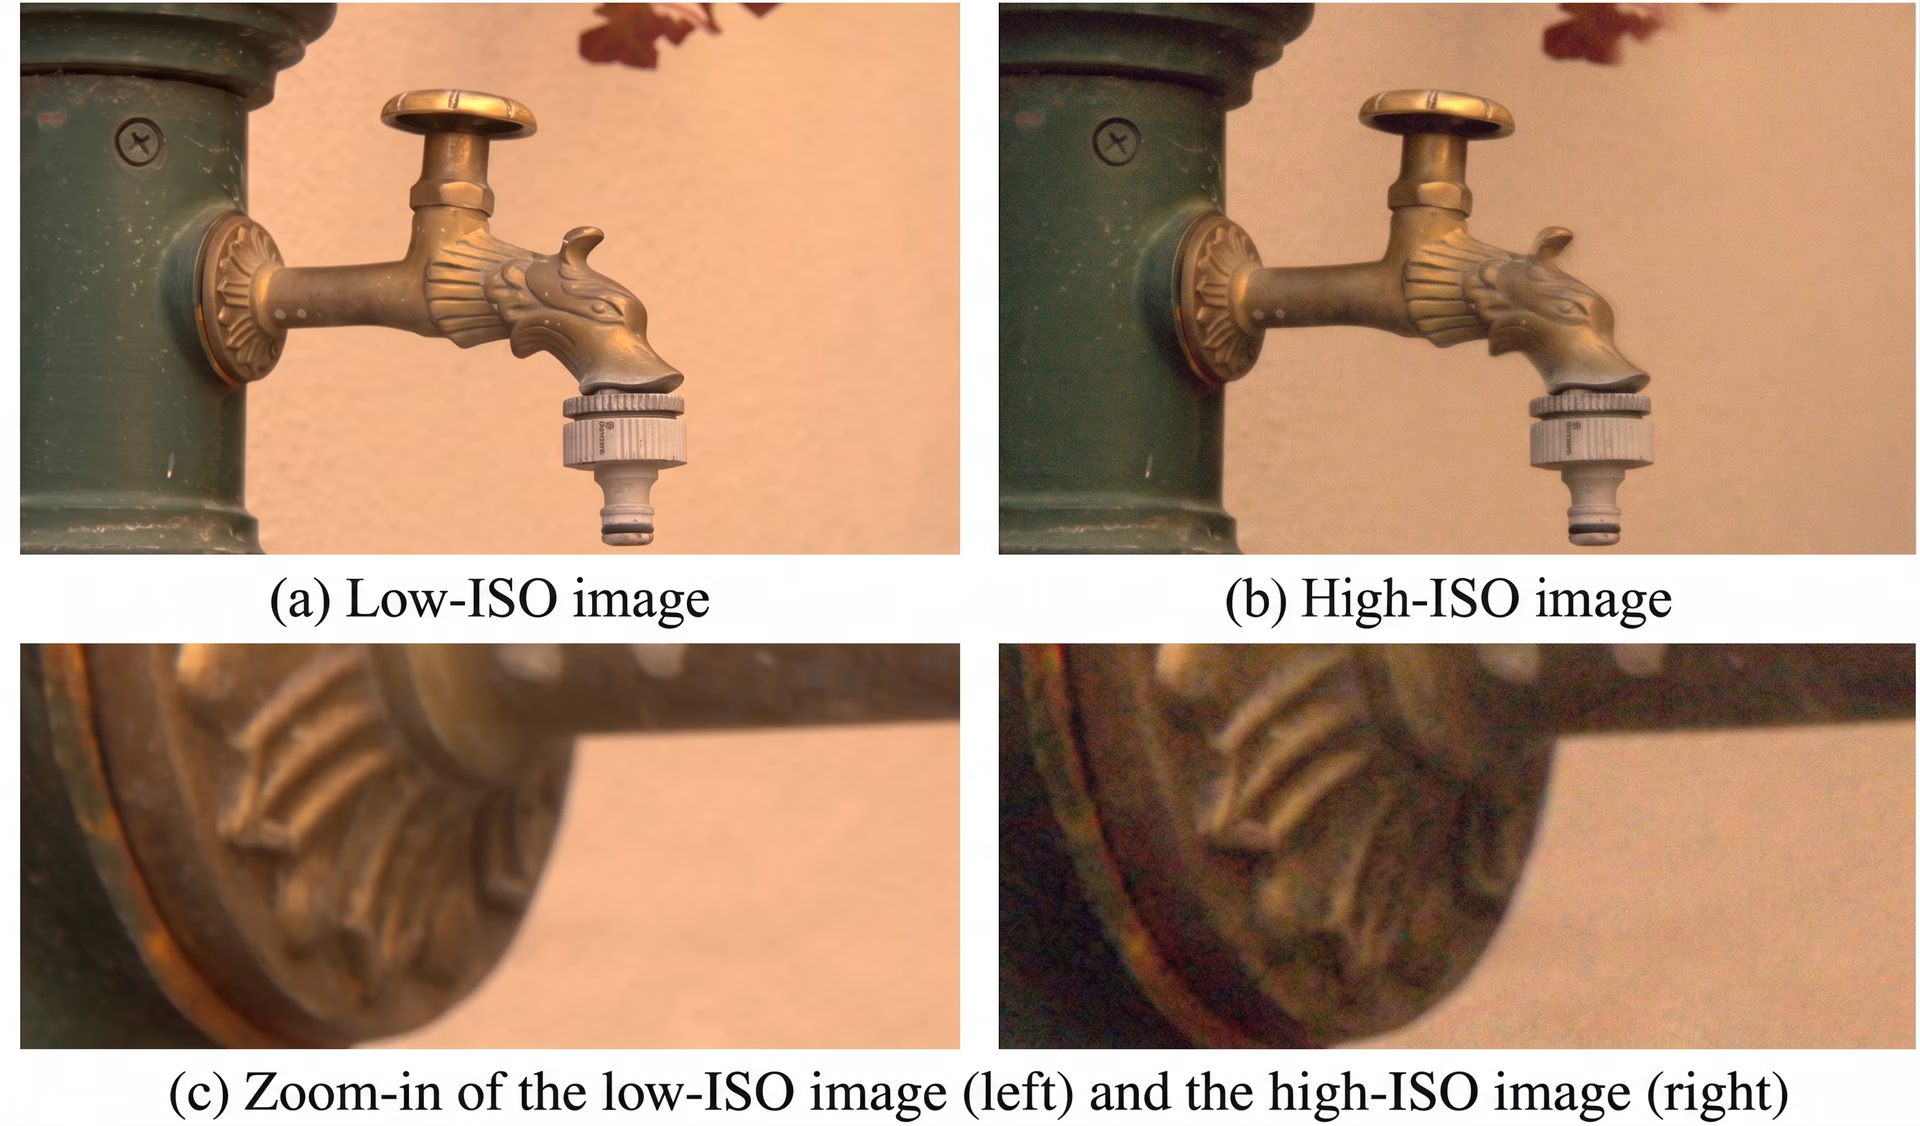
Fig. 4. Un ejemplo del conjunto de datos DND. (Fuente)
Factores que debes tener en cuenta al entrenar un modelo de eliminación de ruido autosupervisado#
Estos son algunos factores y limitaciones que debes tener en cuenta si vas a entrenar un modelo de eliminación de ruido autosupervisado basado en aprendizaje profundo:
- Adapta la distribución del ruido: Las imágenes con ruido que se usen para el entrenamiento deben reflejar el mismo ruido que encontrará el modelo en un uso real; si el ruido no coincide, la capacidad de generalización será deficiente.
- Asegúrate de que los datos de entrenamiento sean diversos: Una variación limitada puede provocar sobreajuste o un suavizado excesivo de las texturas complejas.
- Ten en cuenta las limitaciones del tipo de ruido: A los métodos autosupervisados les cuesta más gestionar el ruido estructurado, correlacionado o aleatorio.
- Haz pruebas con distintos dispositivos o sensores: El rendimiento de la eliminación de ruido puede variar mucho entre cámaras o sistemas de captura de imágenes.
Conclusiones clave#
La eliminación de ruido autosupervisada ofrece a los entusiastas de la IA una forma práctica de limpiar imágenes usando únicamente los datos con ruido que ya tenemos. Al aprender a reconocer la estructura real que se esconde bajo el ruido, estos métodos pueden recuperar detalles visuales importantes. A medida que mejore la tecnología de eliminación de ruido, es probable que aumente la fiabilidad de una amplia variedad de tareas de visión artificial en situaciones cotidianas.
¡Forma parte de nuestra creciente comunidad! Explora nuestro repositorio de GitHub para obtener más información sobre IA. Si quieres crear soluciones de visión artificial, consulta nuestras opciones de licencia. Descubre las ventajas de la visión artificial en el comercio minorista y descubre cómo la IA en la fabricación está marcando la diferencia.
Escrito por
Creador de contenido · Ultralytics
Comentarios
Haz una pregunta, comparte tus resultados o ayuda a otra persona.









