Améliorer la prédiction des collisions avec les modèles Ultralytics YOLO
Découvre comment les informations issues des modèles Ultralytics YOLO aident les systèmes de prédiction des collisions à prendre des décisions plus sûres et plus rapides dans des environnements dynamiques.
 Abirami Vina16 min de lecture
Même en restant prudent sur la route, les accidents peuvent survenir. Une voiture change de voie, un piéton traverse en dehors des clous ou un cycliste accélère sans prévenir. Ces situations du quotidien montrent à quel point les systèmes de prédiction des collisions peuvent faire une vraie différence et contribuer à la sécurité de tous.
Nous avons précédemment étudié la prédiction de trajectoire d’un ballon et vu comment prévoir le parcours d’un ballon rapide aide l’analyse sportive à comprendre les mouvements et à anticiper la suite. La prédiction des collisions fonctionne de manière similaire.
Ces systèmes de prédiction se projettent essentiellement dans l’avenir. En observant les déplacements des véhicules et des piétons, ils peuvent repérer les risques à l’avance et adapter leur trajectoire ou leur comportement — un processus appelé planification du mouvement ou planification de trajectoire — avant que la situation ne devienne dangereuse.
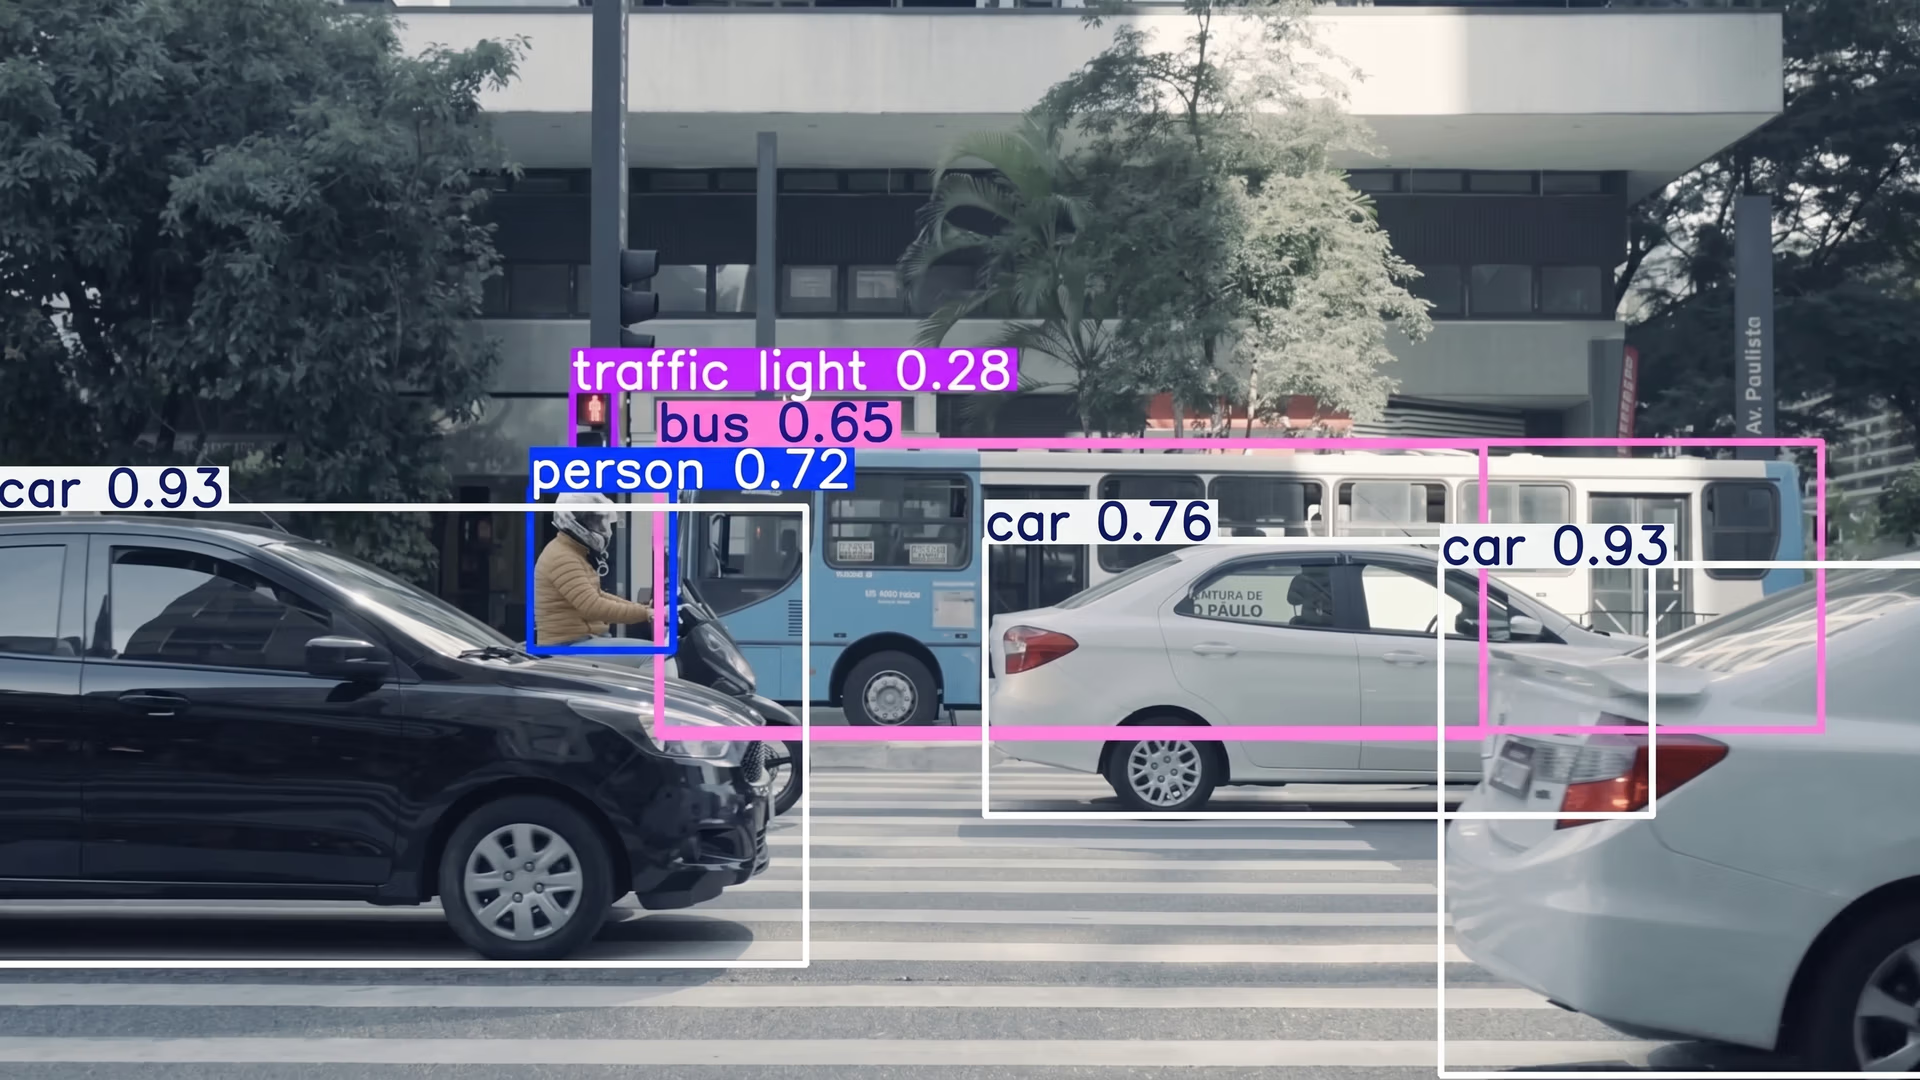
Les principales technologies informatiques à l’origine des systèmes de prédiction des collisions sont l’intelligence artificielle et ses sous-domaines, comme la vision par ordinateur et les méthodes de prévision qui aident à anticiper les déplacements. Par exemple, des modèles de vision par ordinateur comme Ultralytics YOLO11 et Ultralytics YOLO26 (à venir au moment de la rédaction et depuis publié) peuvent détecter et suivre en temps réel des objets comme les véhicules et les piétons, tandis que les modèles de prévision utilisent ces informations pour estimer leurs prochains déplacements.
Fig. 1. Exemple d’utilisation de YOLO11 pour détecter des objets sur la route (Source).
Le résultat est un système d’IA qui comprend ce qui se passe autour de lui et favorise une prise de décision plus avisée dans des environnements dynamiques. Dans cet article, nous allons voir comment fonctionne la prédiction des collisions, quelles méthodes la sous-tendent et quel rôle la vision par ordinateur et les modèles Ultralytics YOLO peuvent jouer dans ce processus. C’est parti !
Qu’est-ce que la prédiction des collisions ?#
La prédiction des collisions est la capacité d’un système d’IA à comprendre comment les objets se déplacent et à prévoir à quel moment ils risquent de s’approcher très près ou d’entrer en contact. Les systèmes peuvent exploiter ces informations de diverses façons, notamment pour prendre en charge des fonctionnalités de sécurité, optimiser les déplacements ou coordonner des actions dans des espaces partagés.
Partout où des objets se déplacent dans un espace partagé, qu’il s’agisse de voitures sur une autoroute, de chariots élévateurs dans les allées d’un entrepôt ou de piétons qui traversent une rue, la prédiction des collisions aide les systèmes à comprendre comment ces interactions pourraient se dérouler. Dans les applications axées sur la sécurité, cette capacité d’anticipation peut servir à réduire les risques ; dans d’autres contextes, elle peut faciliter des tâches comme la planification d’itinéraires, la synchronisation ou la coordination des déplacements.
Par exemple, dans de nombreux véhicules récents équipés de systèmes avancés d’aide à la conduite, ou ADAS, des caméras et des capteurs surveillent la route devant eux et estiment la vitesse à laquelle la voiture se rapproche des objets environnants. Si le système détecte une situation potentiellement dangereuse, il alerte le conducteur et, dans certains cas, le freinage automatique peut aider à réduire l’impact.
Les quatre étapes de la prédiction des collisions#
La prédiction des collisions repose sur un processus coordonné où différents composants d’IA collaborent pour identifier les objets, suivre leurs déplacements et estimer ce qui pourrait se produire ensuite. Ces systèmes comportent généralement quatre étapes liées entre elles : la détection d’objets, le suivi d’objets, la prévision de trajectoire et, enfin, la prédiction des collisions. Chaque étape s’appuie sur la précision de la précédente.
Voyons maintenant plus en détail le fonctionnement de chaque étape.
Aperçu de la détection d’objets#
La détection d’objets est une tâche fondamentale de la vision par ordinateur, dans laquelle les modèles d’IA visuelle identifient et localisent les objets dans une image ou une image vidéo. En analysant les données des pixels, un modèle de détection d’objets peut produire trois principaux résultats : des boîtes englobantes, des classes d’objets et des scores de confiance. Les boîtes englobantes indiquent où se trouve un objet, les classes d’objets précisent de quel objet il s’agit, comme une voiture, un piéton ou un cycliste, et les scores de confiance reflètent le degré de certitude du modèle concernant sa prédiction.
Les modèles d’IA visuelle comme YOLO11 et YOLO26 s’appuient sur ces bases et prennent en charge plusieurs tâches connexes, notamment la détection d’objets, le suivi d’objets et la détection par boîtes englobantes orientées (OBB). La détection d’objets indique au système de prédiction ce qui apparaît dans chaque image, le suivi accompagne ces objets dans leurs déplacements et les boîtes englobantes orientées fournissent des formes plus précises pour les objets qui apparaissent sous différents angles.
À cette étape, un système de prédiction des collisions se concentre uniquement sur la compréhension des éléments présents dans les données visuelles. Il constitue la couche d’information de base dont dépendent toutes les étapes suivantes, mais ne tient pas encore compte des déplacements ni des interactions futures des objets.
Aperçu du suivi d’objets#
Une fois les objets détectés, l’étape suivante consiste à les suivre d’une image à l’autre pour que le système comprenne leurs déplacements au fil du temps. La détection fournit de nouvelles boîtes englobantes à chaque image, tandis que le suivi d’objets assure la continuité en reliant ces détections au fil du temps.
Les algorithmes de suivi pris en charge par le paquet Python Ultralytics, comme ByteTrack ou BoT-SORT, fonctionnent avec des modèles comme YOLO11 en utilisant les données de détection de chaque image pour suivre les objets en mouvement. Ces algorithmes attribuent un identifiant unique à chaque objet et s’en servent pour conserver son identité, même lorsqu’il se déplace rapidement ou devient partiellement caché. Ils créent ainsi un historique de suivi fluide qui décrit les déplacements de l’objet.
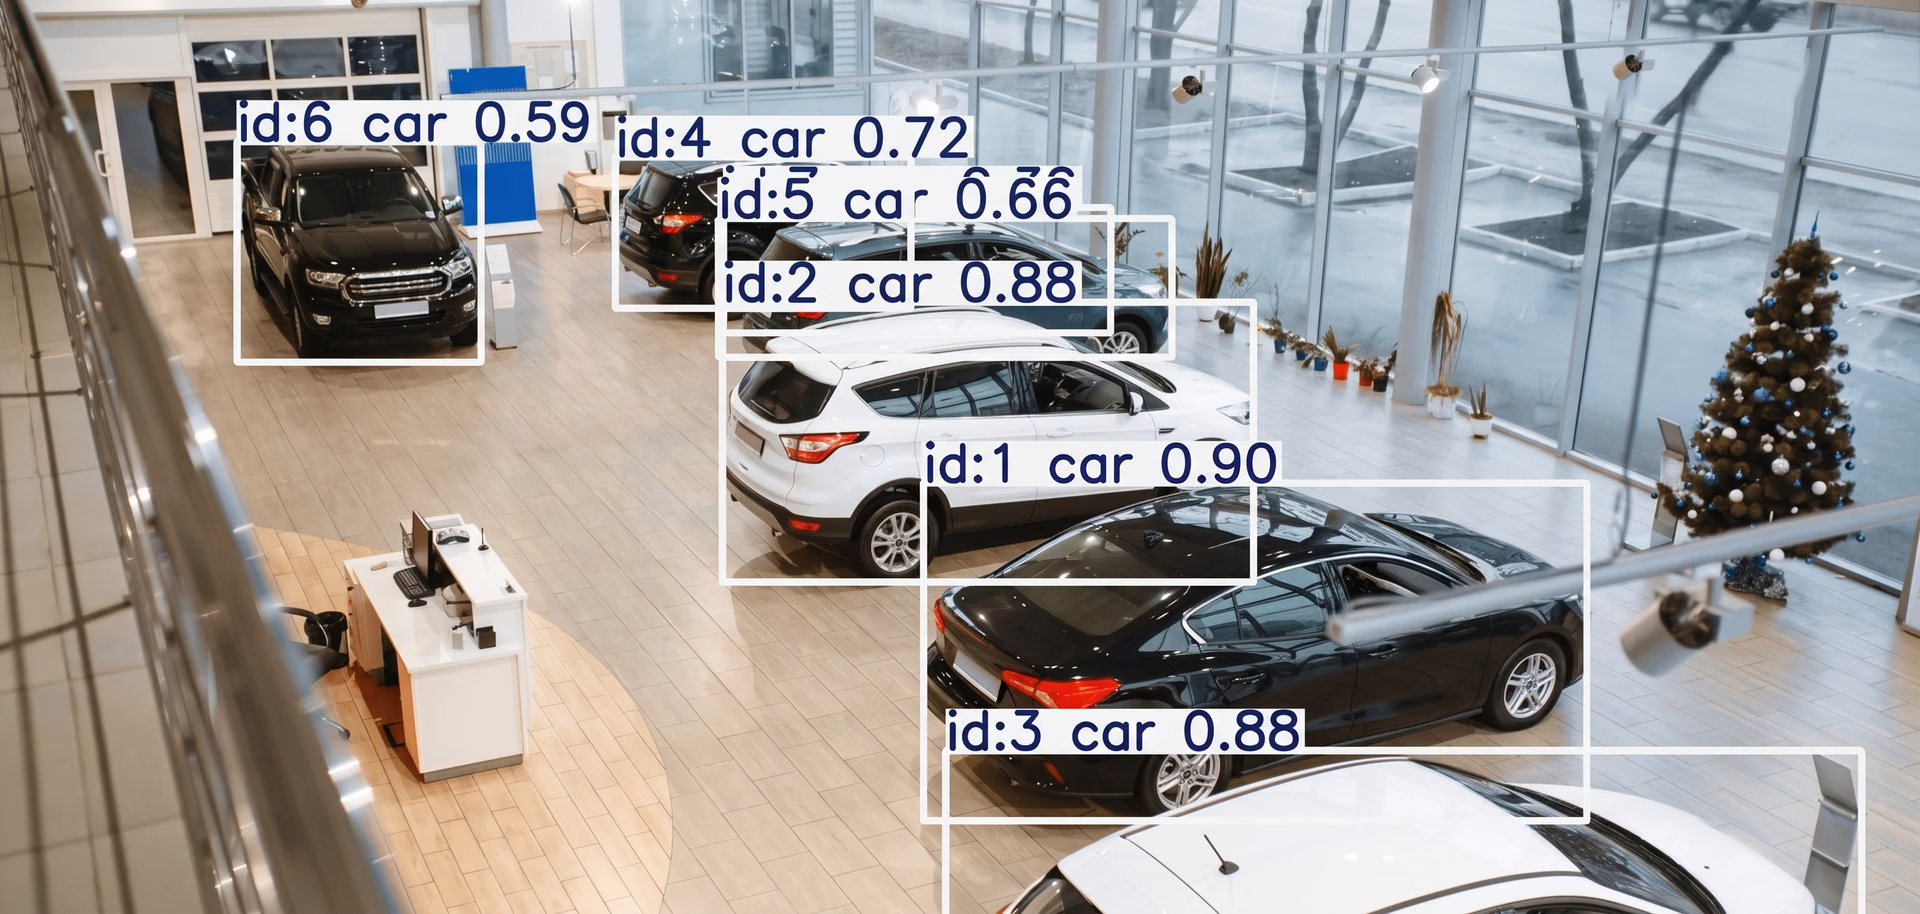
Fig. 2. Attribution d’identifiants uniques aux différentes détections à l’aide de YOLO (Source)
Voici un aperçu rapide du fonctionnement de ces deux méthodes de suivi :
- ByteTrack : il utilise les détections à confiance élevée comme à faible confiance pour conserver des identifiants d’objets cohérents. Les prédictions de mouvement d’un filtre de Kalman aident le traqueur à rester stable lorsque les objets se déplacent rapidement ou sont momentanément difficiles à détecter.
- BoT-SORT : cet algorithme étend SORT en combinant les prédictions de mouvement d’un filtre de Kalman avec des indices d’apparence. Le traqueur peut ainsi suivre les objets de manière plus fiable dans les scènes encombrées ou lors d’occultations partielles.
Pour mesurer les performances de ces méthodes de suivi, les chercheurs les évaluent sur des jeux de données et des bancs d’essai reconnus de suivi multi-objets (MOT). Parmi les métriques couramment utilisées figurent la précision du suivi multi-objets (MOTA), qui reflète la qualité globale du suivi ; le score F1 d’identification (IDF1), qui mesure la constance avec laquelle les identités des objets sont conservées ; et la précision de suivi d’ordre supérieur (HOTA), qui offre une évaluation équilibrée des performances de détection et de la précision de l’association.
Comprendre la prévision de trajectoire#
Après avoir suivi un objet sur plusieurs images, l’étape suivante consiste à prédire où il ira ensuite. C’est ce qu’on appelle la prévision de trajectoire. La détection repère les objets et le suivi accompagne leurs déplacements, tandis que la prévision estime leurs positions futures.
Les informations issues de la détection et du suivi, comme la boîte englobante d’un objet, sa position dans les différentes images et son identifiant attribué, peuvent servir à calculer des caractéristiques de mouvement comme la vitesse, la direction et les trajectoires. Ces informations dérivées fournissent au modèle de prévision les données nécessaires pour estimer où l’objet se trouvera probablement dans les prochaines secondes.
Lorsque les données de suivi comportent des interruptions ou des sauts brusques, les techniques d’interpolation aident à reconstituer des trajectoires plus fluides et cohérentes. Le modèle de prévision reçoit ainsi des données de mouvement de qualité, plutôt que des données de position bruitées ou incomplètes.
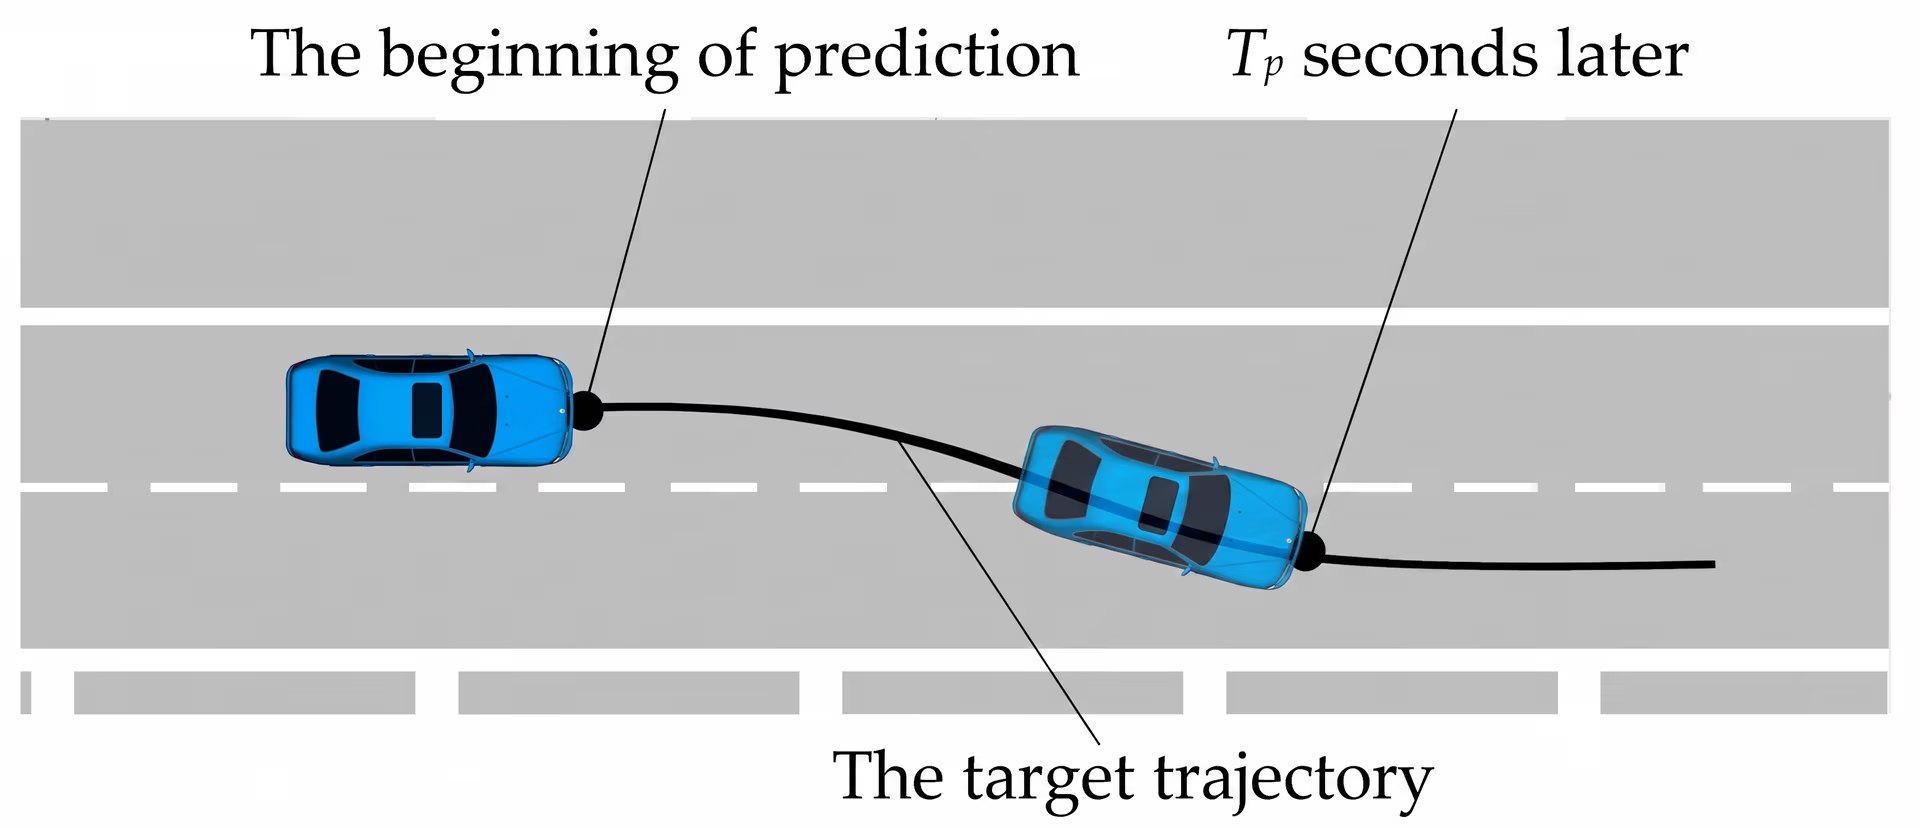
Fig. 3. Visualisation de la prédiction de trajectoire d’une voiture. (Source)
Pour produire ces prédictions, de nombreux systèmes s’appuient sur des modèles d’apprentissage profond conçus pour comprendre comment le mouvement d’un objet évolue au fil du temps. En analysant les séquences de positions passées et les caractéristiques de mouvement qui en sont dérivées, ces modèles apprennent les schémas de déplacement courants et utilisent ces connaissances pour prévoir les trajectoires futures.
Voici quelques approches courantes d’apprentissage profond et d’apprentissage automatique pour la prévision de trajectoire :
- Réseaux neuronaux récurrents (RNNs) : Les RNNs sont des modèles d’apprentissage profond conçus pour traiter des séquences, comme une série d’images vidéo. Ils peuvent mémoriser les positions précédentes et utiliser ces informations pour comprendre comment un objet s’est déplacé. Le système peut ainsi reconnaître des motifs de mouvement simples, comme l’accélération, le ralentissement ou le déplacement en ligne droite.
- Réseaux à mémoire à long et court terme (LSTMs) : les LSTMs sont un type de RNN plus avancé, capable de mémoriser des informations pendant de plus longues périodes. Ils peuvent ainsi saisir des mouvements plus complexes, comme un véhicule qui s’apprête à tourner ou un piéton qui change de direction. Parce qu’ils peuvent suivre des tendances à plus long terme, ils produisent souvent des prédictions plus fiables dans les environnements très fréquentés.
- Transformers : les Transformers traitent des séquences de mouvement complètes et utilisent l’attention pour se concentrer sur leurs détails les plus importants. Ils sont donc particulièrement efficaces dans les scènes où plusieurs objets interagissent, comme des voitures qui s’insèrent dans la circulation ou des piétons qui se croisent.
Ces modèles peuvent prédire des trajectoires à court et à plus long terme. Les prévisions à court terme, généralement inférieures à deux secondes, sont en général les plus précises. Les prédictions sur des périodes plus longues, par exemple de deux à six secondes, permettent d’anticiper davantage, mais comportent une plus grande incertitude.
Pour tout rassembler : algorithmes de prédiction des collisions#
Lors de la dernière étape, celle de la prédiction des collisions, le système exploite tout ce qu’il a appris jusque-là : ce qu’est chaque objet (détection), comment il s’est déplacé (suivi) et où il est susceptible d’aller ensuite (prévision). Cette étape vérifie si les trajectoires prédites risquent de se croiser d’une manière susceptible de provoquer une collision.
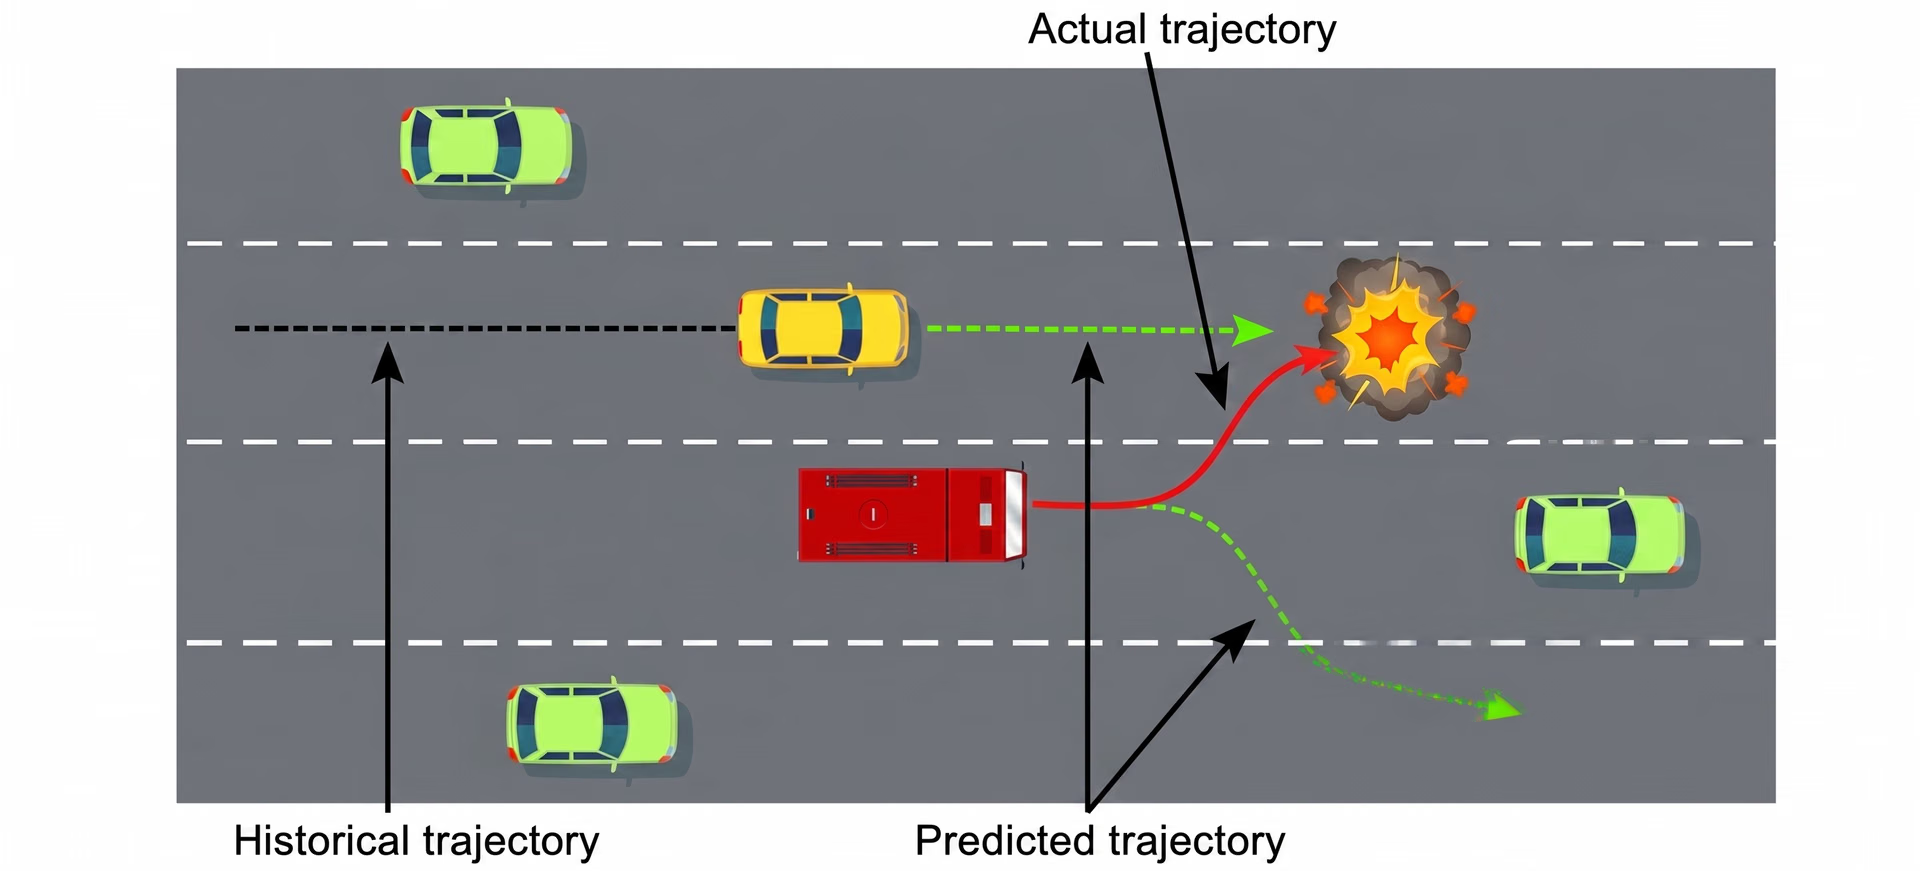
Fig. 4. Fonctionnement d’un système de prédiction des collisions (Source)
Dans le cas des véhicules autonomes, un système de détection des risques de collision compare les trajectoires futures d’objets proches, comme des voitures, des piétons et des cyclistes. Si deux trajectoires prédites se chevauchent ou se rapprochent dangereusement, le système signale une situation comme présentant un risque potentiel de collision. Pour évaluer l’imminence du risque, le système calcule également une valeur appelée temps avant collision.
Le temps avant collision (TTC) est une mesure essentielle dans les environnements où les déplacements sont rapides. Il estime le temps restant avant que deux objets n’entrent en collision s’ils continuent à se déplacer à leur vitesse et dans leur direction actuelles. Lorsque le TTC passe sous un certain seuil, le système peut réagir en émettant des avertissements, en appliquant les freins ou en ajustant la trajectoire prévue.
Applications concrètes de la prédiction des collisions#
La prédiction des collisions devient essentielle dans de nombreux secteurs, notamment la gestion du trafic, les infrastructures des villes intelligentes, l’automatisation industrielle et la robotique mobile. À mesure que les modèles de vision par ordinateur et de prévision les plus avancés évoluent, ces systèmes sont de plus en plus capables d’anticiper les déplacements.
Maintenant que nous comprenons mieux le fonctionnement de la prédiction des collisions et de la prévision des trajectoires, intéressons-nous à quelques études de recherche qui montrent comment ces méthodes peuvent être utilisées dans différents environnements réels.
Prédiction des collisions alimentée par YOLO pour les véhicules d’urgence autonomes#
La navigation dans des environnements bondés et imprévisibles est l’un des défis les plus difficiles pour les systèmes autonomes, surtout lorsque les piétons se déplacent de manière imprévisible. Les véhicules d’urgence sont encore plus souvent confrontés à ce problème, car ils doivent circuler à grande vitesse dans des espaces publics très fréquentés, sans pouvoir compter sur des routes structurées, des marquages au sol ou des comportements prévisibles des piétons.
Dans ce type de situation, savoir où se trouvent les personnes et comment elles pourraient se déplacer dans les prochaines secondes est essentiel pour éviter les accidents. Par exemple, une étude récente s’est penchée sur ce défi en créant un pipeline complet de prédiction des collisions pour un véhicule d’urgence autonome (EAV) évoluant dans des environnements très fréquentés par des piétons.
Fonctionnement du pipeline de prédiction des collisions alimenté par YOLO#
Voici un aperçu du fonctionnement de cette méthode :
- Détection des piétons avec YOLO : Un détecteur basé sur YOLO repère les piétons dans chaque image de caméra et produit une boîte englobante pour chaque personne visible.
- Suivi des mouvements avec ByteTrack : L’algorithme ByteTrack associe ces détections d’une image à l’autre, attribue un ID cohérent à chaque piéton et crée un historique des mouvements qui montre comment ils se déplacent au fil du temps.
- Estimation de la position réelle : La cartographie inverse de perspective (IPM) convertit les coordonnées de pixels 2D en positions approximatives sur le plan du sol, ce qui aide le système à situer les piétons dans l’espace réel par rapport au véhicule.
- Génération d’une vue aérienne avec un cGAN : Un GAN conditionnel, un modèle d’IA qui convertit une image d’un format à un autre, crée une représentation de la scène vue du ciel. Cette vue de dessus facilite l’interprétation de la position des piétons et de leur environnement.
- Prédiction des trajectoires avec un modèle LSTM : À partir des positions antérieures et des schémas de déplacement de chaque piéton, un modèle LSTM prédit où il est susceptible de se déplacer dans les prochaines secondes.
- Détection efficace des collisions à l’aide de cônes de collision : Les trajectoires prédites sont comparées au moyen de la méthode des cônes de collision, qui détermine si les trajectoires du véhicule et d’un piéton risquent de se croiser.
- Prévention des collisions par signalisation : Si le système prédit une collision, il déclenche un signal sonore (comme un klaxon ou une cloche) au moment optimal. Le moment choisi vise à influencer le comportement des piétons et à leur donner la possibilité d’accélérer ou de ralentir pour se mettre en sécurité.
Garantir la sécurité des piétons en ville grâce à la vision en périphérie et à YOLO#
De même, une autre approche de la prévention des collisions va au-delà des véhicules et se concentre sur les infrastructures elles-mêmes. Au lieu de s’appuyer sur des capteurs installés dans une voiture, cette méthode utilise des caméras intelligentes installées aux passages piétons et aux intersections pour suivre en temps réel les déplacements des piétons et des véhicules. Ces endroits sont souvent imprévisibles : des personnes peuvent s’engager soudainement sur la chaussée, des cyclistes peuvent se faufiler dans la circulation et les conducteurs ne ralentissent pas toujours. Il est donc essentiel de détecter les risques rapidement.
Une étude intéressante a exploré cette idée au moyen d’un système appelé NAVIBox, un dispositif de vision en périphérie conçu pour prédire les risques entre véhicules et piétons directement à l’intersection. Le système utilise le modèle Ultralytics YOLOv8 pour détecter les piétons et les véhicules, ainsi qu’un tracker léger basé sur les centroïdes pour les suivre d’une image à l’autre. Il crée ainsi des historiques de mouvement courts et fiables, qui sont ensuite affinés à l’aide d’une transformation de perspective convertissant la vue oblique de la vidéosurveillance en une vue aérienne plus claire de la route.
Grâce à ces trajectoires affinées, NAVIBox peut estimer les déplacements probables des usagers de la route dans les prochaines secondes et vérifier si leurs trajectoires risquent de se croiser — une opération également appelée test d’intersection. Lorsque le système détecte une interaction risquée, il envoie immédiatement des avertissements sur les écrans destinés aux conducteurs et par les haut-parleurs destinés aux piétons, sans dépendre d’un serveur distant ni d’une connexion réseau. Les essais menés dans de véritables environnements urbains ont montré que NAVIBox fonctionne assez rapidement pour réagir véritablement en temps réel et repérer avec précision les risques de collision, ce qui en fait un outil de sécurité pratique aux intersections très fréquentées.
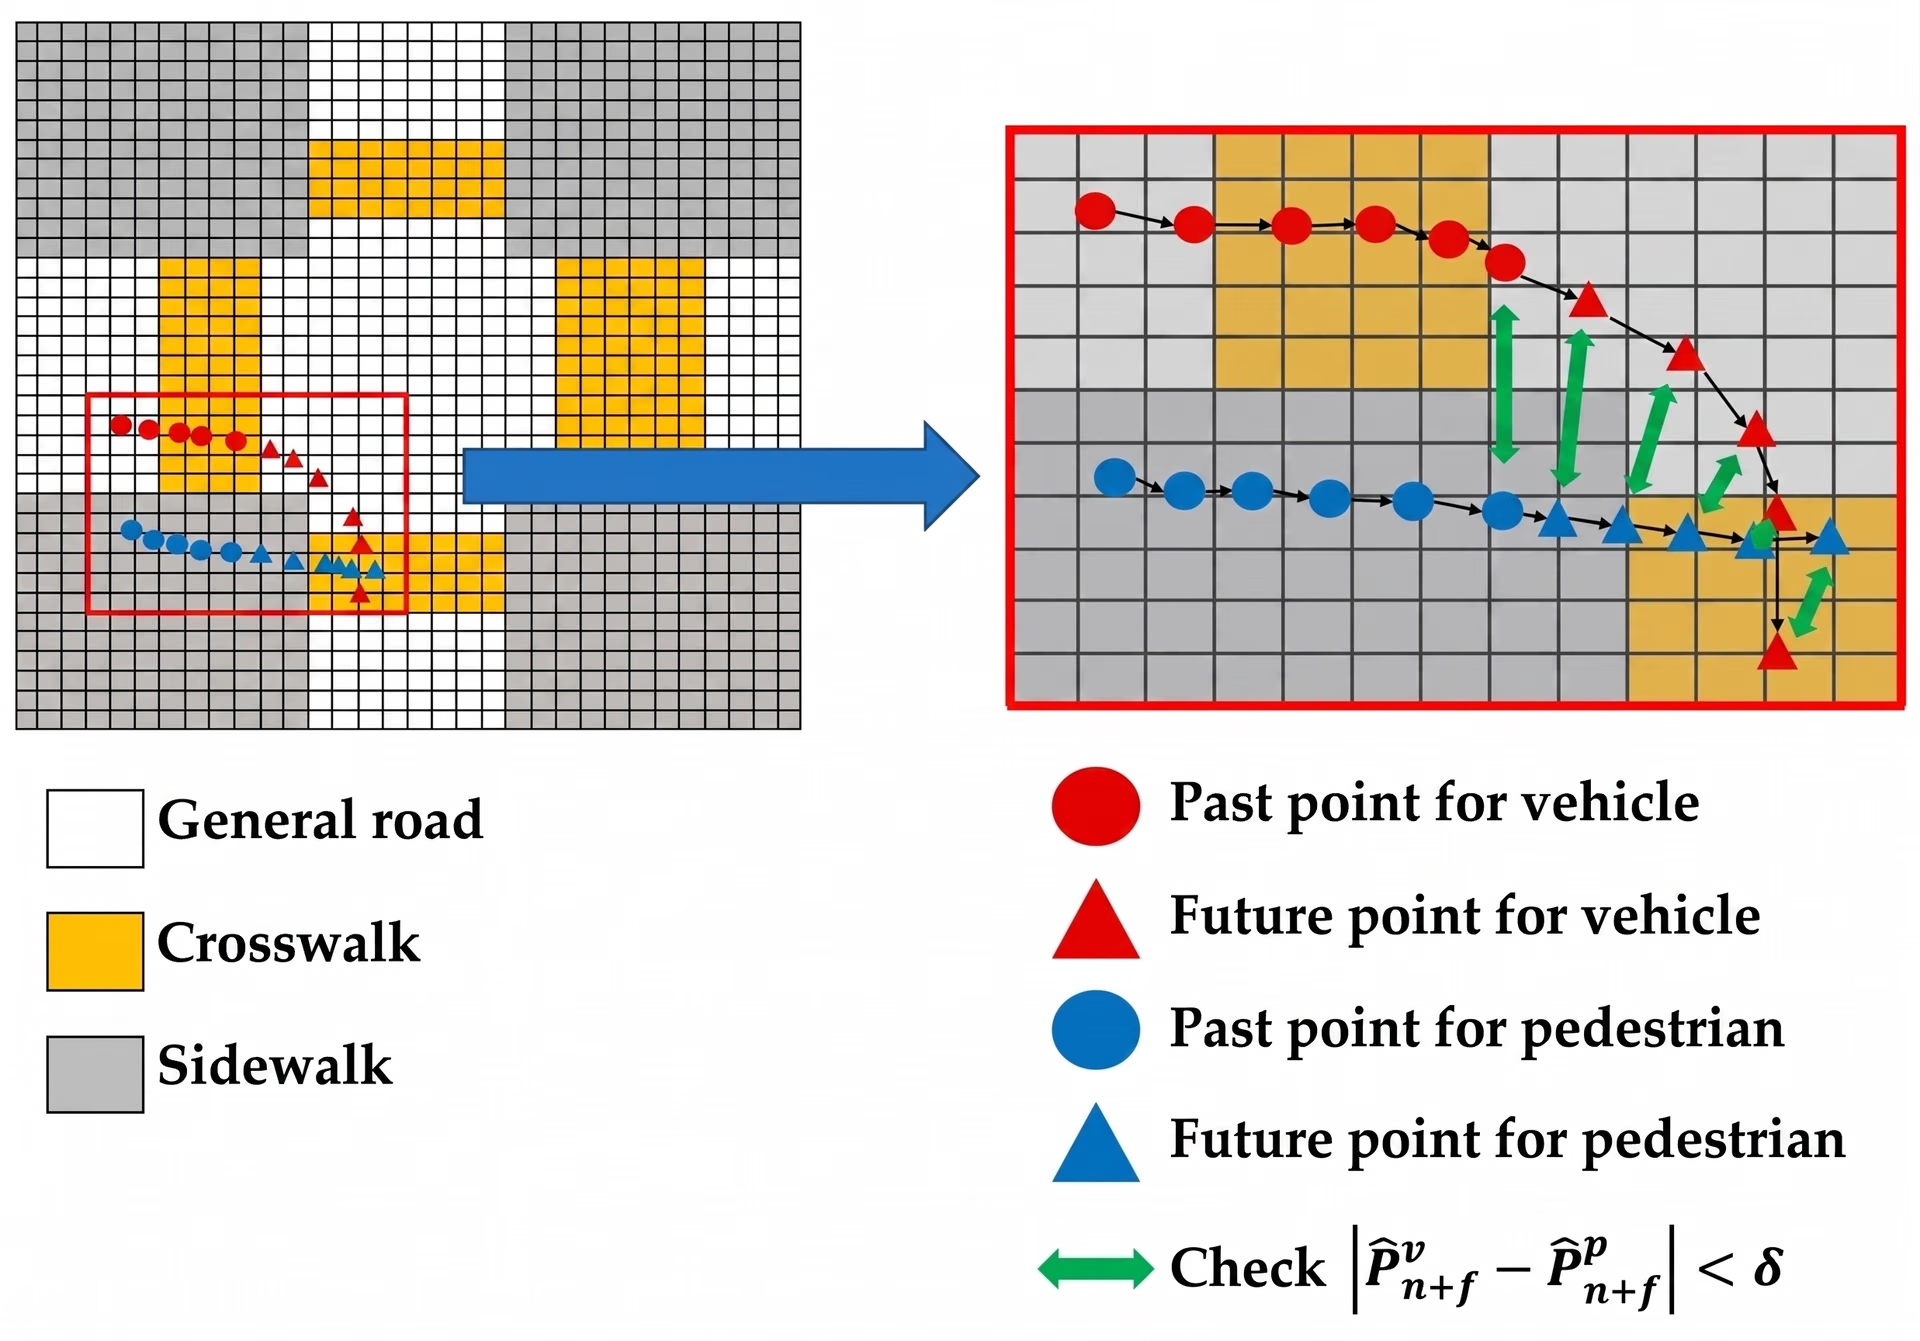
Fig. 5. Prédiction du risque de collision entre véhicules et piétons. (Source)
Avantages et inconvénients de la détection et de la prédiction des collisions#
Voici quelques avantages des systèmes prédictifs de collision basés sur l’IA :
- Amélioration de la connaissance de la situation : Les systèmes d’IA cartographient en continu les déplacements des objets dans un environnement, offrant une meilleure compréhension des flux de foule à grande échelle, du comportement de la circulation ou des trajectoires des machines.
- Des informations fondées sur les données pour la planification à long terme : En enregistrant les détections, les quasi-accidents et les schémas de déplacement, les systèmes d’IA fournissent des analyses que les urbanistes, les équipes de sécurité et les gestionnaires de flottes peuvent utiliser pour réaménager les intersections, améliorer la signalisation ou affiner les politiques opérationnelles.
- Prévention des risques à moindre coût : En détectant les risques avant qu’ils ne s’aggravent, ces systèmes peuvent contribuer à éviter des accidents coûteux, des demandes d’indemnisation ou des réparations d’équipement.
Malgré leurs avantages, les systèmes de prédiction des collisions présentent aussi certaines limites. Voici quelques défis à prendre en compte :
- Contraintes liées au positionnement des capteurs et des caméras : Des caméras mal positionnées ou inclinées peuvent déformer la taille ou la distance des objets, ce qui réduit la fiabilité de l’estimation de la profondeur et de la prédiction des trajectoires.
- Occultation : Des objets peuvent être partiellement ou entièrement masqués par d’autres. Le suivi des objets devient alors difficile, car le modèle perd la continuité visuelle.
- Conditions environnementales : Une faible luminosité, un soleil intense, la pluie, le brouillard ou une caméra de mauvaise qualité peuvent empêcher le modèle de voir clairement la scène et nuire à sa précision.
Points clés à retenir#
La prédiction des collisions associe deux capacités : la vision par ordinateur, qui permet aux systèmes de comprendre ce qui se passe actuellement dans leur environnement, et la prévision de trajectoire, qui les aide à anticiper ce qui risque de se produire ensuite.
En combinant ces capacités, les machines peuvent détecter les objets en mouvement en temps réel et prédire leurs interactions possibles dans les secondes qui suivent. À mesure que les techniques de vision par ordinateur et de prévision évoluent, la prédiction des collisions deviendra probablement essentielle pour concevoir des systèmes autonomes plus sûrs, plus fiables et évolutifs.
Consulte notre communauté et notre dépôt GitHub pour en savoir plus sur l’IA. Découvre des applications comme l’IA dans les soins de santé et la vision par ordinateur dans l’industrie manufacturière sur nos pages de solutions. Découvre nos options de licence et commence à créer dès aujourd’hui !
Écrit par
Créateur de contenu · Ultralytics
Commentaires
Pose une question, partage tes résultats ou aide quelqu’un.









