コンピュータービジョンモデルが本番環境で失敗する5つの理由
データの不一致からレイテンシまで、コンピュータービジョンモデルが本番環境で失敗する理由と、実環境のビジョンAIシステムにおいてチームがモデルのパフォーマンスを改善する方法をご紹介します。
 Abirami Vina10 分で読めます
コンピュータービジョンは、現在、ほとんどの業界で導入が進む主要な人工知能技術です。幅広いタスクで、機械が視覚データを解釈・分析できるようにします。これらのシステムは、医療画像やロボティクスから、製造や小売の自動化まで、多くの実用的な用途を支えています。
しかし、コンピュータービジョンシステムの構築は、必ずしも簡単ではありません。通常は、物体検出やトラッキングなどのタスクを支援するために、画像や動画内のパターンを識別できるようトレーニングしたビジョンAIモデルを開発します。
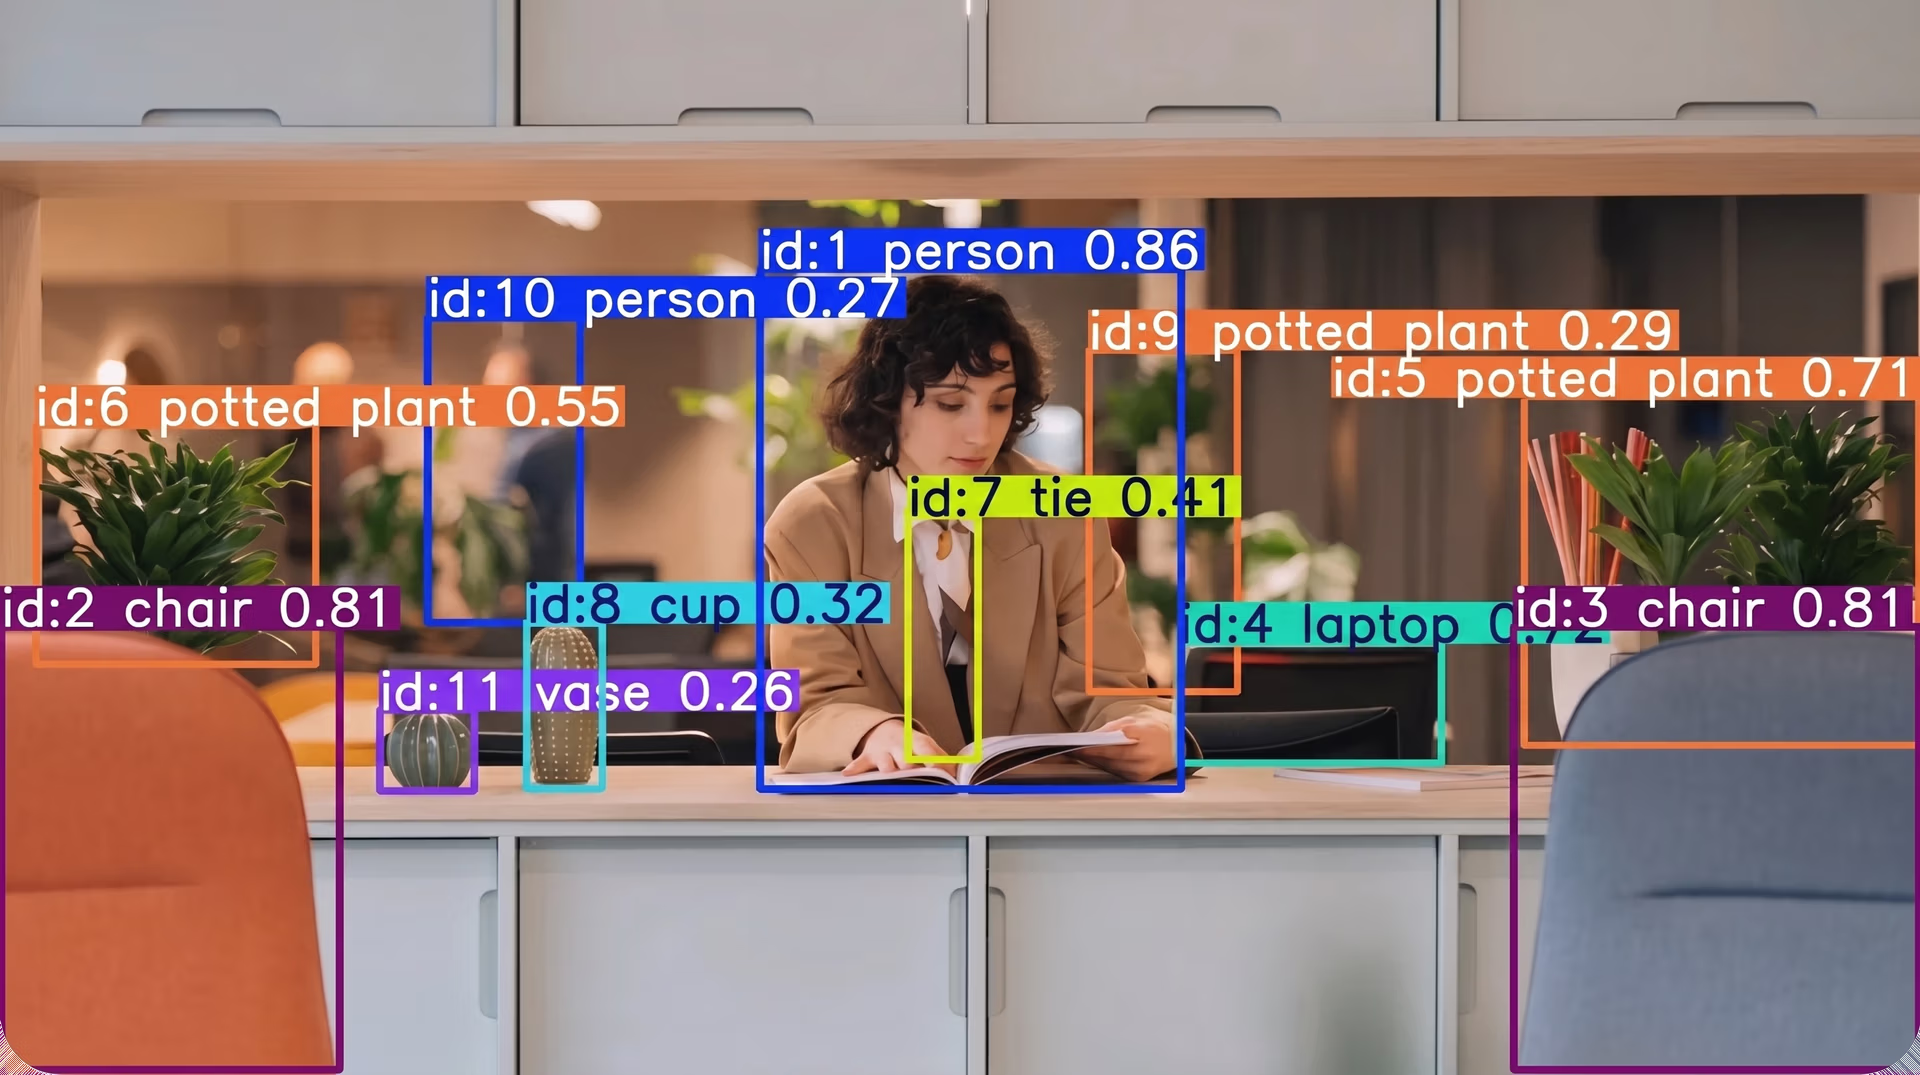
図1. 物体検出とトラッキングの例(出典)
コンピュータービジョンモデルは年々高度化していますが、開発中と実環境へのデプロイ後で異なる挙動を示すことがあります。これは、管理された開発環境の外にモデルをデプロイすると、新たな、そして多くの場合予想外の課題が生じるためです。
データセットの多様性不足、モデルのモニタリング不足、インフラストラクチャの制約などの要因により、同じモデルでもデプロイ後の実環境では異なる挙動を示すことがあります。
この記事では、コンピュータービジョンモデルが本番環境で十分な性能を発揮できない一般的な理由を5つ紹介します。
モデルのトレーニングと本番環境のギャップ#
モデルのトレーニングは通常、管理された環境で行われます。この段階では、AI開発者は慎重に準備されたトレーニングデータセットを使用します。
こうした膨大な視覚データのコレクションには、各画像の内容を説明する、適切に構造化されたアノテーション、つまりラベルが含まれています。また、トレーニングは一貫した条件下で行われるため、ビジョンAIモデルは視覚パターンを効果的に学習できます。
こうしたパターンが正しく学習されていることを確認するため、開発中に標準的な評価指標やベンチマークデータセットを使用して、モデルを体系的に評価できます。トレーニングデータセットと同様に、ベンチマークデータセットも慎重に準備されています。
しかし、実環境のコンピュータービジョンシステムが扱うデータは、トレーニングや評価に使用したデータとは大きく異なる場合があります。デプロイ後、これらのモデルが管理された条件下で動作することはほとんどありません。
照明が絶えず変化し、カメラの角度がずれ、背景が時間とともに変化する予測困難な環境で、画像や動画を処理することになります。たとえば、交通検知用にトレーニングしたビジョンAIモデルが、主に日中の画像でトレーニングおよび評価されていた場合、夜間は車両の検出に苦労することがあります。
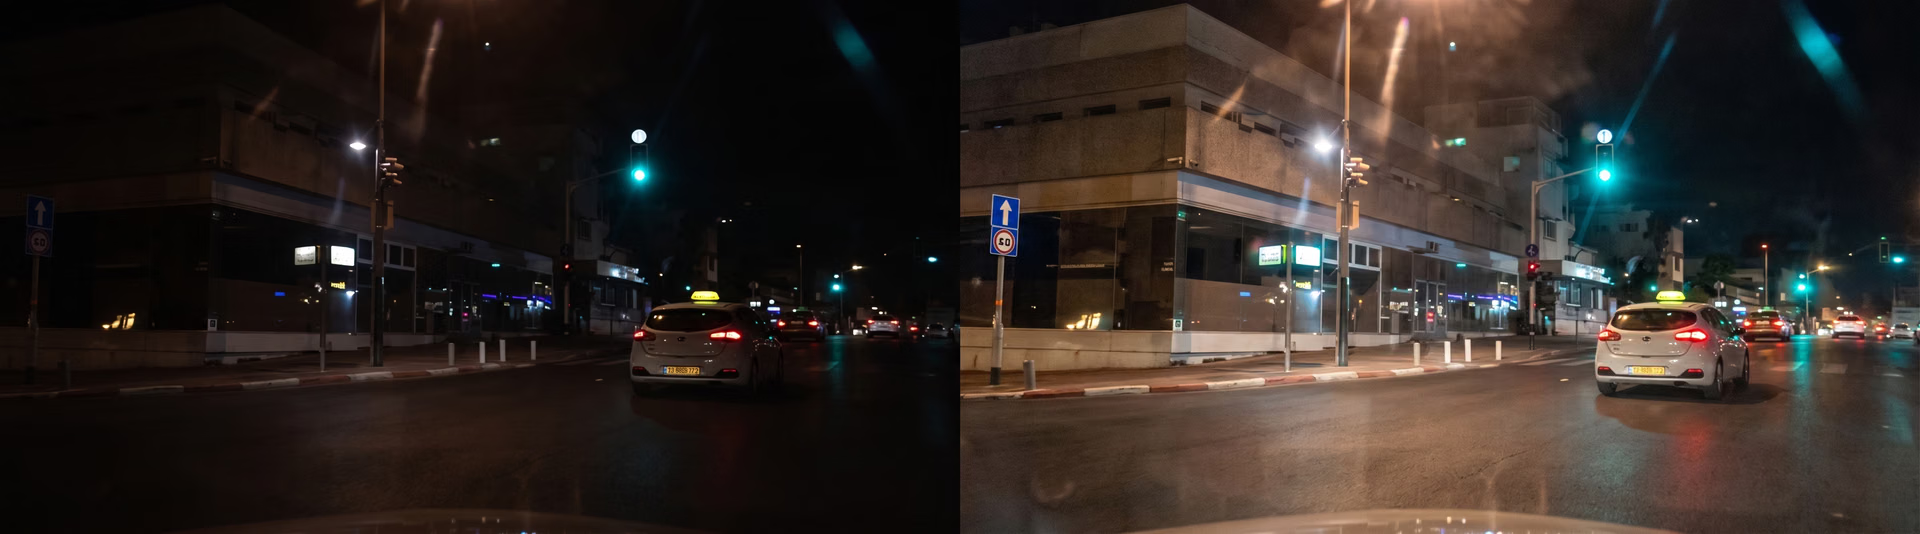
図2. 補正後であっても、昼間の画像でトレーニングしたモデルにとって、夜間の画像の解釈は困難です。(出典)
開発環境と実環境へのデプロイのこの違いは、トレーニングと本番環境のギャップです。このギャップがあるため、多くのモデルの問題はデプロイ後に初めて明らかになります。信頼性と堅牢性の高いコンピュータービジョンシステムを構築するには、研究室から本番環境への道のりを早い段階で把握することが不可欠です。
コンピュータービジョンモデルが本番環境で失敗する一般的な5つの理由#
次に、コンピュータービジョンモデルが本番環境で失敗する一般的な理由を5つ詳しく見ていきましょう。
1. 低品質なトレーニングデータセット#
データセットは、トレーニング中にモデルが何を学習し、デプロイ後に実環境の入力にどう応答するかを左右するため、コンピュータービジョンモデルのトレーニングにおいて中心的な役割を果たします。これは、各画像が何を表すかを示すラベル付きの例からモデルが学習する教師あり学習で、特に重要です。
畳み込みニューラルネットワーク(CNNs)を含む多くのディープラーニングモデルは、視覚データのパターンを認識するために、こうしたラベル付きの例に依存しています。しかし、トレーニングデータセットが実環境の条件を反映していない場合、モデルはトレーニングデータ以外での物体の見え方を十分に表していないパターンを学習する可能性があります。
たとえば、大きな亀裂の欠陥を含むデータセットでトレーニングしたモデルは、実際の製造ワークフローでまれに発生する小さな亀裂を検出できない場合があります。同様に、アノテーションの品質もモデルの挙動に影響することがあります。ラベルの不整合やラベル付きデータの詳細不足により、モデルがトレーニング中に誤った情報を学習する可能性があります。
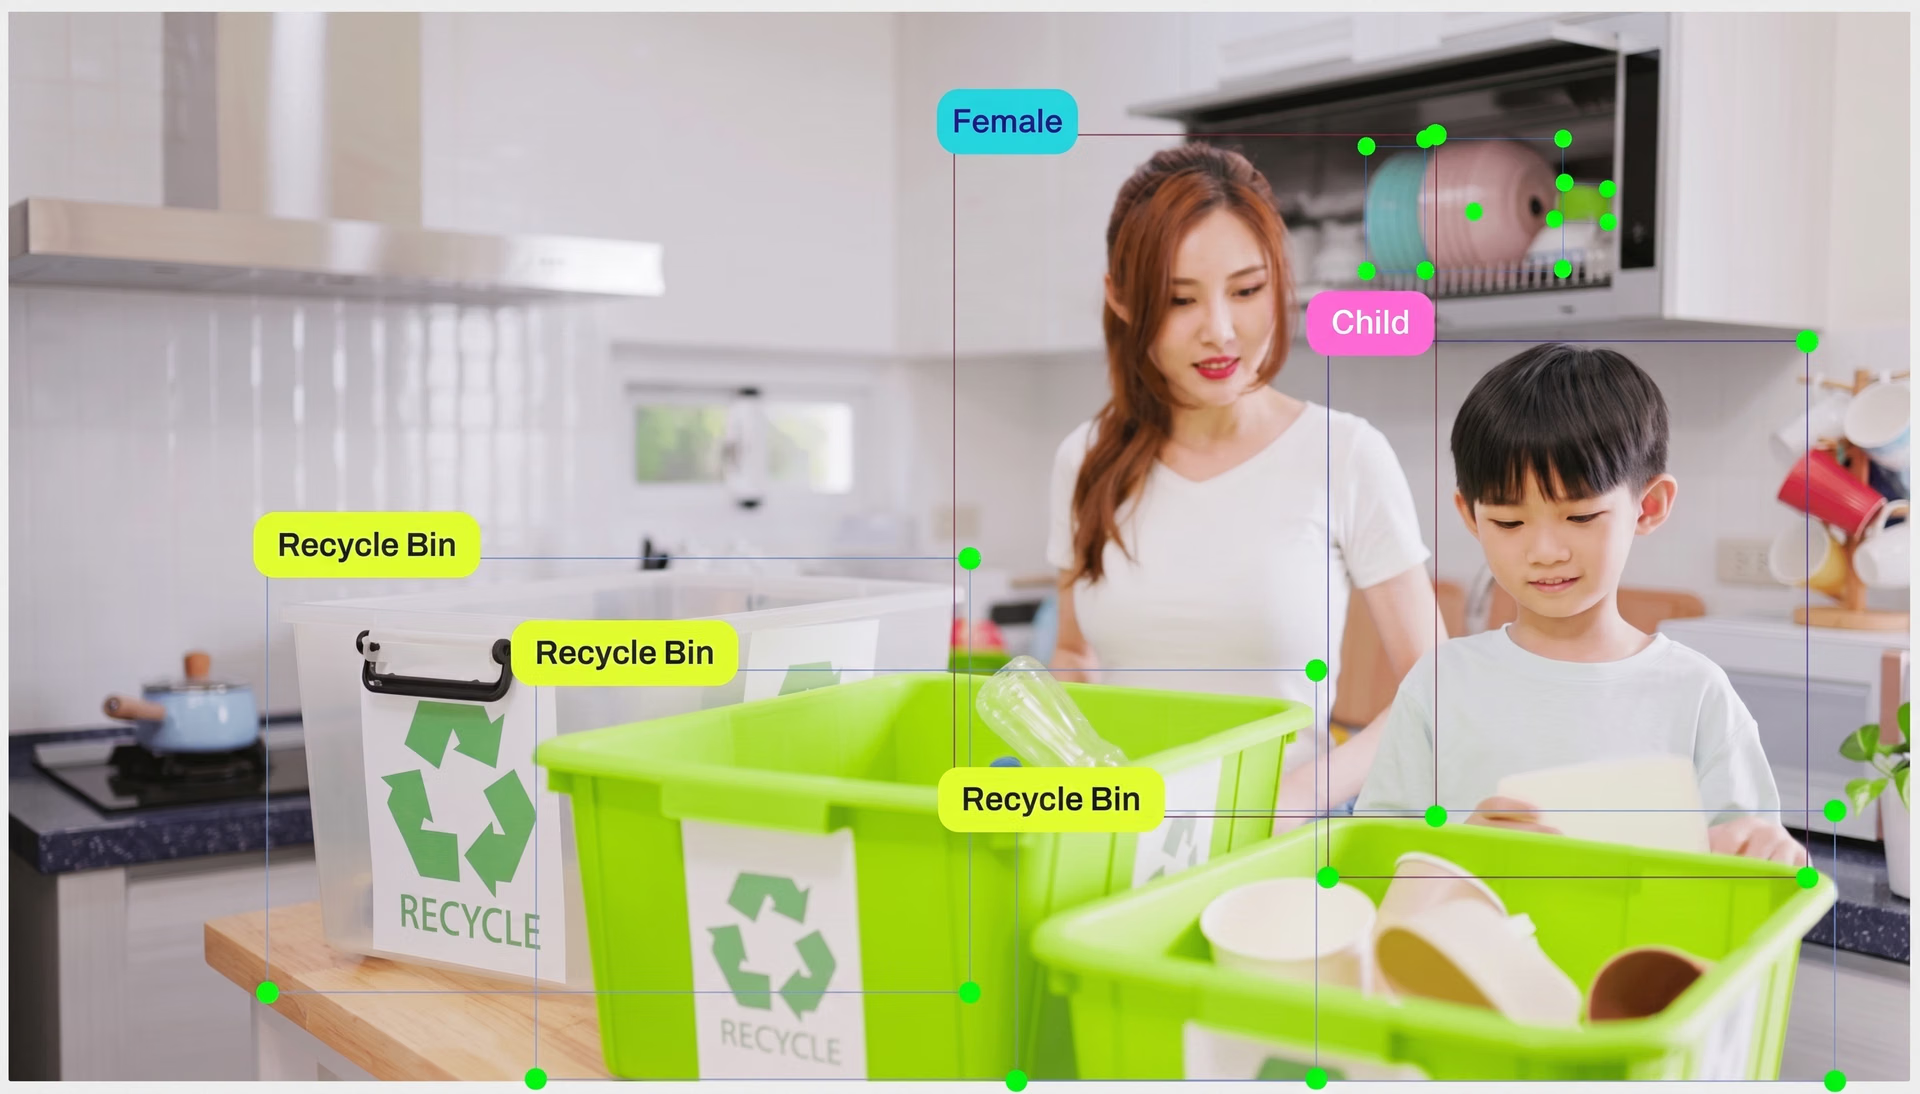
図3. 画像アノテーションの例(出典)
全体として、トレーニングデータの品質と多様性は極めて重要であり、実用アプリケーションでのモデルの性能を左右することがあります。データセットが実環境を適切に反映し、正確にラベル付けされていれば、一般にデプロイ後のモデルの信頼性は高まります。
2. 過学習と汎化#
ビジョンモデルなどの機械学習モデルは、トレーニングデータセットからパターンを学習します。しかし、モデルが少数のパターンに過度に依存することがあります。
より幅広い視覚的な関係を学習するのではなく、トレーニングデータに含まれる限られたパターンを記憶してしまう場合があります。この挙動は過学習と呼ばれます。
過学習は通常、トレーニングデータセットが小さい場合や、データの多様性が十分でない場合に発生します。そのような状況では、モデルはすでに見た画像の認識には優れる一方、新しいデータや未知の入力の解釈が難しくなります。
その結果、テストデータとトレーニングデータが似ているためモデルがテストデータでは良好な性能を示しても、デプロイ後の新しい条件下では異なる動作をする可能性があります。そのため、汎化の概念が重要です。簡単に言えば、モデルがトレーニングで学習した内容を新たな状況にどれだけ適用できるかということです。
過学習を減らすため、実務ではより多様なデータセットでモデルをトレーニングし、データ拡張を適用することがよくあります。データ拡張とは、トレーニング画像に小さな変更を加え、データの多様性を高める手法です。こうした工夫がなければ、システムが実環境で稼働し始めた後にモデルの性能が急速に低下する可能性があります。
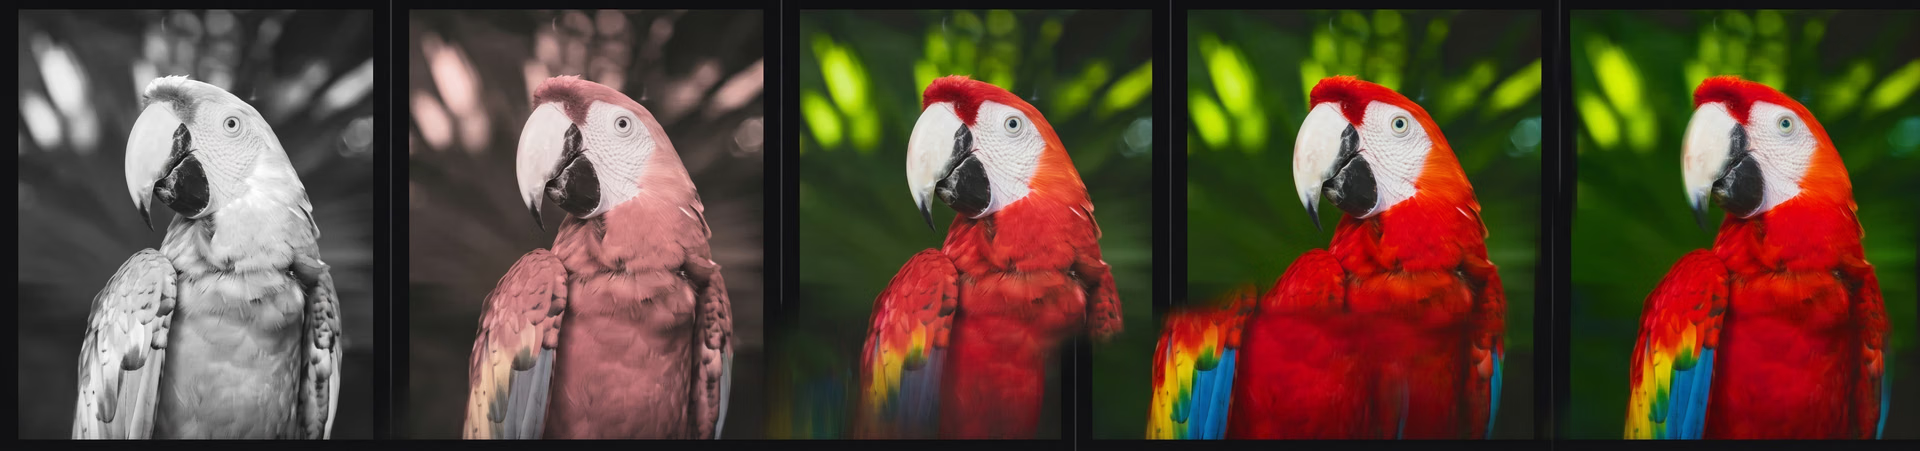
図4. データ拡張は、データセット内の同じ画像から複数のバリエーションを作成するのに役立ちます。(出典)
3. 実環境に潜むエッジケース#
コンピュータービジョンモデルが新しいデータに十分に汎化できる場合でも、実環境では予期しないエッジケースが発生することがあります。エッジケースとは、トレーニング中にモデルが学習する典型的なパターンとは異なる、まれな状況です。
こうした状況の多くは、発生頻度が低い、再現が難しい、あるいはトレーニングデータとして収集するコストが高いなどの理由で、開発中に捉えることが困難です。たとえば、物体が通常とは異なる形で現れたり、予測不能な動きをしたり、ほかの物体の背後に部分的に隠れたりすることがあります。
照明、カメラの角度、背景の条件の変化も、認識をより困難にする状況を生み出すことがあります。こうしたエッジケースは、システムが実用アプリケーションにデプロイされた後で初めて明らかになることがよくあります。
たとえば、ロボティクスや製造自動化では、物品の配置が想定と異なり、モデルが対処できるよう設計されていない状況が生じることがあります。結果として、テスト中は信頼できるように見えた予測が、システムの実環境での稼働後に不安定になる可能性があります。
4. デプロイ後のモニタリングとデバッグの不足#
ビジョンAIモデルの開発に加えて、その性能を監視し、改善することが不可欠です。しかし、システムの稼働開始後は、時間の経過に伴う性能を細かく追跡するよりも、運用を維持することに重点が置かれがちです。その結果、モデルの挙動の変化が見過ごされることがあります。
同時に、入力データの変化、カメラの構成、動作環境などの要因によって、モデルの物体検出や分類の精度が徐々に変化することがあります。こうした変化は必ずしも明らかではなく、日常的な運用中に気付かれないままになることもあります。
モデルの出力とシステム全体の挙動を監視することで、チームはこうした問題を早期に特定できます。定期的な確認、検証ルーチン、デバッグワークフローを活用すると、チームは異常な結果を調査し、その原因を把握できます。
製造などの分野では、カメラ構成の変更後に、モデルが組み立てライン上の物体を突然誤認識することがあります。デプロイ済みのビジョンAIシステムの挙動を追跡しておけば、こうした変化への対応が容易になり、実環境で安定した性能を維持できます。
5. インフラストラクチャの制約とレイテンシ#
多くのコンピュータービジョンシステムはリアルタイムでの稼働を必要とするため、ハードウェア、ネットワーク、処理パイプラインに大きな負荷がかかることがあります。リソースが限られていると、計算の遅延やネットワークレイテンシが発生し、予測の出力が遅くなってシステム全体の性能に影響する可能性があります。
高度なディープラーニングモデルが、インフラストラクチャ上の課題を引き起こす場合もあります。たとえば、Transformerベースのアーキテクチャは、大量の視覚データを処理し、画像内の複雑な関係を学習するように設計されていますが、多くの場合、膨大な計算リソースを必要とします。こうしたモデルの実行には、より高性能、または高価なハードウェアが必要になることがあります。
適切な最適化を行わないと、テスト中は高速に動作するモデルでも、デプロイ後に速度が低下したり、挙動が不安定になったりすることがあります。この問題に対処するため、チームはパイプラインを最適化し、可能な範囲でモデルの複雑さを軽減し、精度と速度のバランスを取ることがよくあります。
大規模なモデルを軽量版に圧縮する、より効率的なアーキテクチャを使用する、あるいは利用可能なハードウェア上でシステムを円滑に動作させるために低解像度で画像を処理するといった方法があります。多くの場合、チームはデプロイの制約に対応するため、Ultralytics YOLO26のような軽量で高速なモデルも選択します。
コンピュータービジョンモデルの失敗を防ぐためのベストプラクティス#
コンピュータービジョンモデルを本番環境にデプロイする際の失敗を減らすために役立つ、ベストプラクティスを紹介します。
- 段階的なデプロイ戦略を採用する: モデルを段階的に本番環境へ導入し、チームが挙動を観察し、必要に応じて調整できるようにします。
- フィードバックループを取り入れる: 新しい画像を収集し、誤った予測を確認したうえで、更新したデータセットを使ってモデルを再トレーニングし、時間とともに性能を改善します。
- モデルの制限事項を記録する: モデルが苦手とする可能性のある状況を明確に記録し、デプロイ時に起こり得る問題をチームが予測できるようにします。
- 実環境の変動を想定した設計: 照明、カメラの角度、物体の配置、背景条件などの変化をあらかじめ考慮することで、さまざまな動作シナリオでもモデルの安定性を維持できます。
重要なポイント#
コンピュータービジョンモデルが失敗する原因は、アルゴリズム自体の性能不足であることはほとんどありません。多くの場合、本当の課題はシステムが動作する環境にあります。トレーニング中に高い性能を発揮するモデルでも、挙動に影響する予測困難な実環境の条件に直面することがあります。
そのため、信頼性の高いビジョンAIシステムを構築するには、モデルをトレーニングするだけでは不十分です。データセットを慎重に準備し、デプロイ後のモデル性能を監視し、実環境の条件に合わせてシステムを継続的に適応させる必要があります。
ビジョンAIについてさらに詳しく知りたい方は、コミュニティに参加し、自動車分野のAIや物流分野のコンピュータービジョンなどの活用事例をご覧ください。コンピュータービジョンプロジェクトを始めるには、ライセンスオプションをご確認ください。詳しくは、GitHubリポジトリをご覧ください。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









