エッジAI向けにUltralytics YOLOモデルをAxelera AIハードウェアに対応
Ultralytics Pythonパッケージを使ってUltralytics YOLO26、YOLO11、YOLOv8モデルをAxelera AI Metis AIPUにエクスポートし、効率的なエッジAI推論を実現する方法をご紹介します。
 Abirami Vina12 分で読めます
AIの普及が進むにつれ、Ultralyticsではコンピュータービジョンモデルをエッジデバイス上で直接実行する動きが広がっていることを実感しています。オンラインや最近のテクノロジーカンファレンスでの対面など、コンピュータービジョンコミュニティとの交流を通じて、データが生成される場所の近くにビジョンAIをデプロイすることへの関心が高まっていると、私たちのチームは感じています。
スマートリテール環境や産業オートメーションからロボティクスまで、リアルタイムのインサイトが不可欠になっており、クラウドだけに頼る方法ではもはや不十分です。
簡単に言えば、エッジAIとは、処理のためにデータを集中型サーバーへ送信するのではなく、デバイス上でAIモデルをローカルに実行することです。これにより、レイテンシを低減し、信頼性を高め、実世界のイベントにリアルタイムで対応できます。
ただし、こうした環境に高性能モデルをデプロイするには、固有の課題があります。限られた計算リソースや電力の制約があるため、モデルには効率性と実行ハードウェアに合わせた最適化の両方が求められます。
Ultralytics YOLO26などのUltralytics YOLOモデルはリアルタイムのコンピュータービジョン向けに設計されていますが、エッジでその性能を最大限に引き出すには、適切なソフトウェアとハードウェアの組み合わせが必要です。そのため、Axelera AIとの協業を発表できることを嬉しく思います。
Axelera AIと提携し、更新されたエクスポート連携機能を導入しました。これにより、Metis® AI処理ユニット(AIPUs)上でUltralytics YOLOモデルを効率的かつ高性能にデプロイできます。
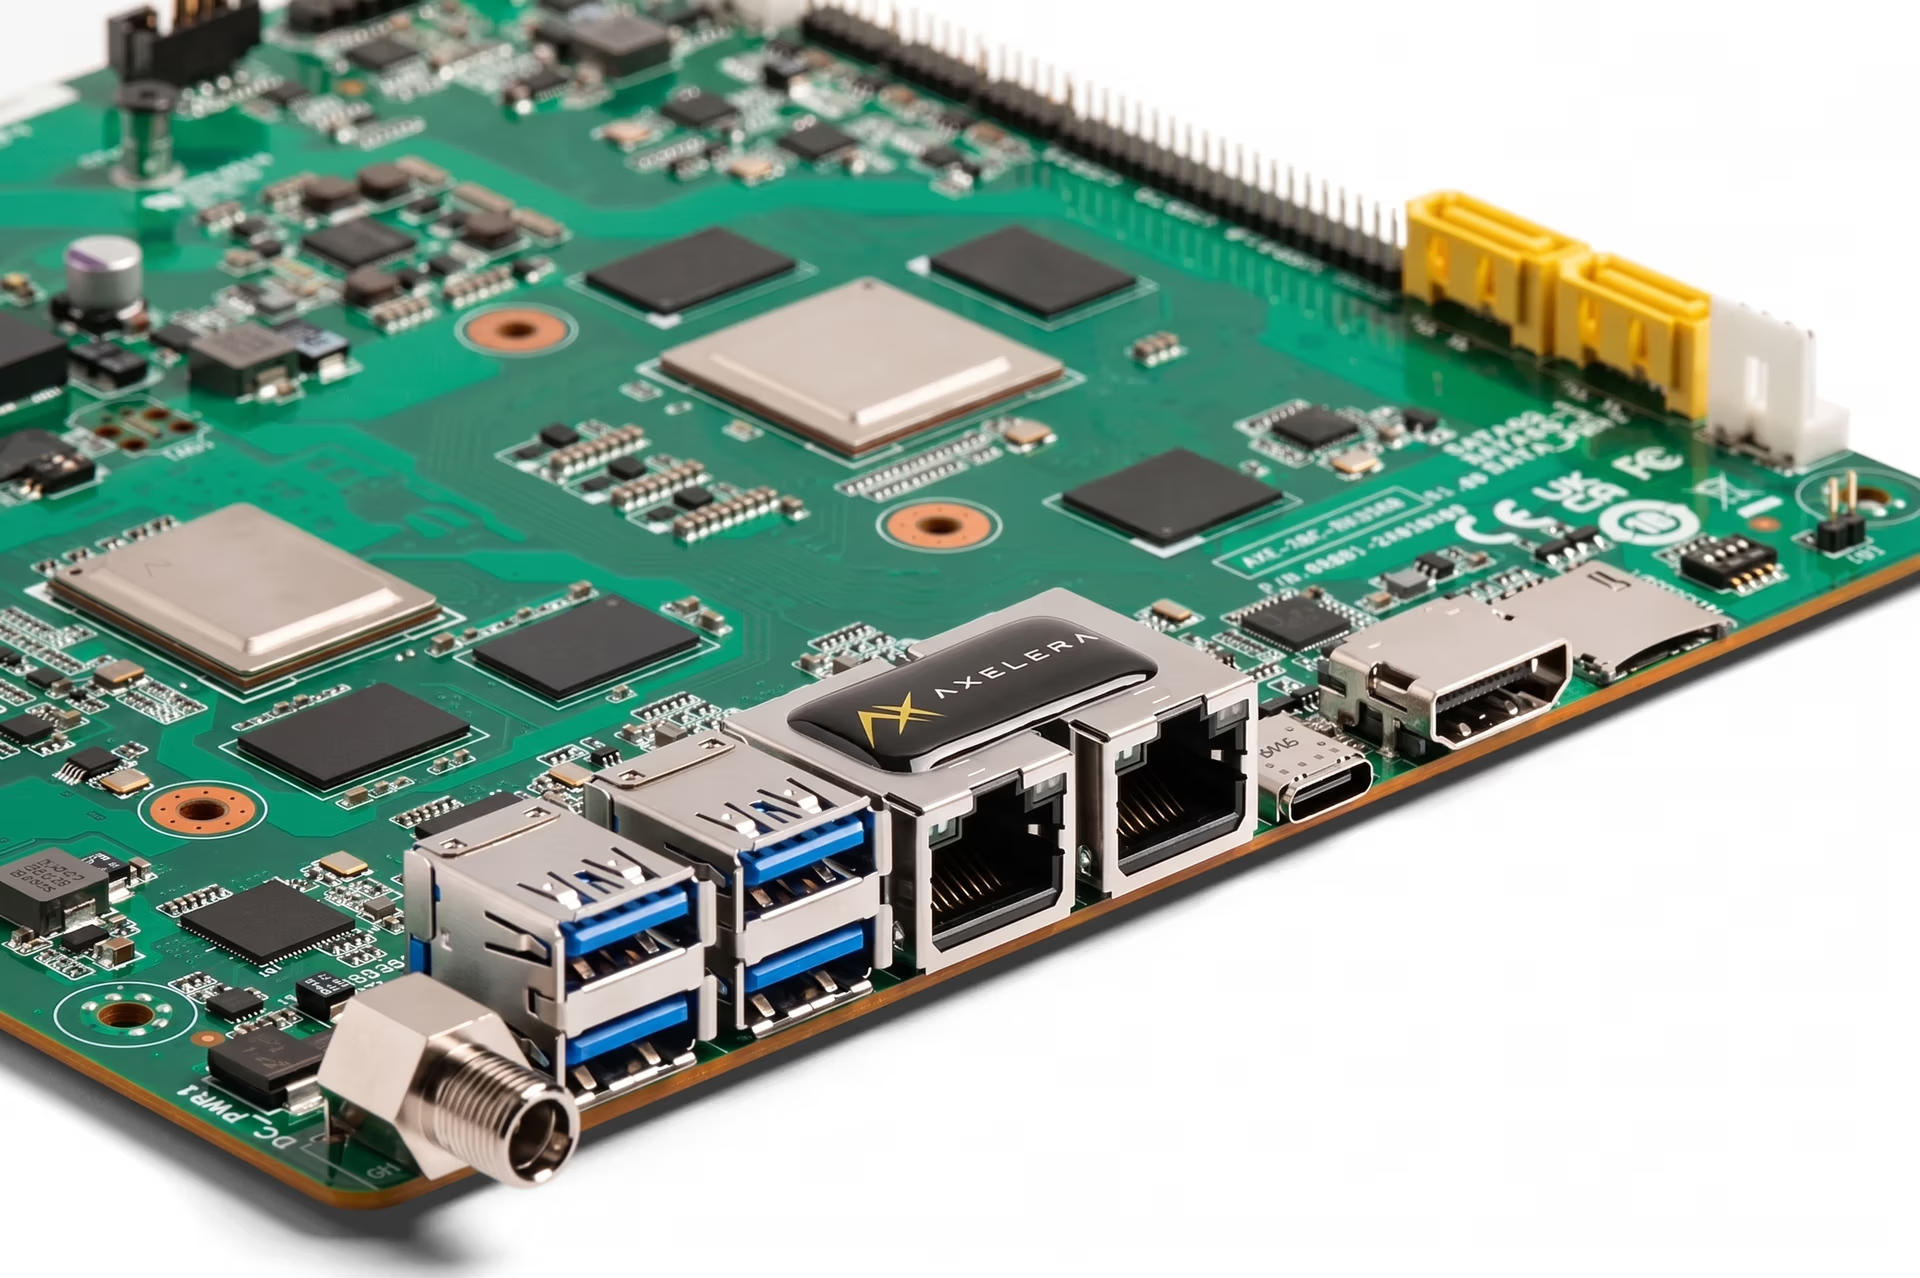
図1. Metis AI処理ユニットの外観(出典)
この記事では、Metisへのデプロイに向けてUltralytics YOLOモデルをコンパイルする方法を解説します。
エッジAIはコンピュータービジョンの未来です#
コンピュータービジョンアプリケーションが進化し続ける中、より高速で効率的な処理の必要性がますます高まっています。従来のクラウドベースのアプローチでは、レイテンシが発生したり、安定した接続に依存したりする可能性があり、多くのインテリジェントビジョンのユースケースが求めるリアルタイム性を満たせない場合があります。
エッジAIは、データの発生元に近い場所で処理できるよう、モデルをローカルデバイス上で直接実行することで、こうした課題に対処します。たとえば、捜索救助活動で使用されるビジョン搭載ドローンを考えてみましょう。
こうしたシステムでは、人、障害物、危険物を検出するために、遠隔地やインターネット接続が限られている、または利用できない場所でも、映像をリアルタイムで分析する必要があります。ドローン上でコンピュータービジョンモデルを直接実行することで、エッジAIはクラウドインフラに依存せず、より迅速な意思決定と安定した性能を実現します。
この変化によって、さまざまな業界で新たな可能性が広がっています。小売業におけるリアルタイム物体検出、製造業における自動品質検査、ロボティクスにおける認識などのアプリケーションは、いずれも応答時間の短縮と信頼性の向上というメリットを得られます。
エッジAIは、実世界の環境でスケーラブルかつ応答性の高いコンピュータービジョンシステムをデプロイするための重要な基盤として、急速に普及しています。
Axelera AIのMetis AI処理ユニットを詳しく見る#
新しいエクスポート連携機能を詳しく見る前に、少し立ち止まって、効率的なエッジAIを実現するうえで重要な役割を果たすAxelera AIのMetis AI処理ユニットについて見ていきましょう。
Axelera AIは、エッジでのAI推論を高速化するために特化して設計された専用ハードウェアを開発しています。その中核となるMetis AIPU(AI処理ユニット)は、エッジデバイス上でニューラルネットワークを効率的に実行するために構築された専用プロセッサです。
汎用の中央処理装置(CPUs)やグラフィックス処理装置(GPUs)とは異なり、AIPUはAIワークロード特有の計算パターンを処理するよう設計されています。そのため、エッジ環境ではリソースが限られていることが多く、重要となる低消費電力を維持しながら高い性能を発揮できます。
Axelera AIのアプローチを際立たせているのは、フルスタック設計です。Metisはデジタルインメモリコンピューティング(D-IMC)とRISC-Vを採用し、高いパフォーマンスと、エッジコンピューティングに求められるエネルギー効率を実現します。Metisの4つのコアは個別にプログラムできるため、1つのチップ上で4つのモデルを並列実行できます。ハードウェアに加え、Voyager SDKにはデプロイ向けにモデルを最適化するコンパイラとランタイムが含まれています。
これにより、開発者はトレーニング済みモデルから本番環境ですぐに使える推論システムへ、より効率的に移行できます。具体的には、Metis AIPUを使用すると、Ultralytics YOLOモデルなどの高度なコンピュータービジョンモデルを、企業、小売、医療、製造の各環境から農業、産業機器、衛星に至るまで、エッジデバイス上で直接実行できます。
Metisデプロイ向けにUltralytics YOLOモデルをエクスポートする#
Ultralytics Pythonパッケージは、幅広いコンピュータービジョンタスクに対応するYOLOモデルのトレーニング、評価、デプロイに一貫したインターフェースを提供します。YOLOモデルは通常、実験やモデル開発に適したPyTorchを使用して開発・トレーニングされます。
ただし、これらのモデルを専用エッジハードウェアにデプロイするには、対象デバイスに最適化された形式に変換する必要があります。ここで、Ultralytics Pythonパッケージがサポートするエクスポート連携機能が役立ちます。
Ultralyticsは、デプロイ先に応じてYOLOモデルをさまざまな形式に変換できる幅広いエクスポートオプションを提供しています。形式にはONNX、TensorRT、その他のハードウェア固有バックエンドなどがあります。こうした連携機能は、必要な最適化と変換の手順を処理することで、実世界のアプリケーション向けにモデルを準備するプロセスを簡素化します。
これを基盤として、UltralyticsはAxelera AIとの連携機能を更新し、YOLOモデルをMetis AIPUへのデプロイ向けにエクスポートできるようにしました。
エクスポート中に、モデルはAxeleraハードウェア専用に設計された最適化済み表現へコンパイルおよび量子化されます。この処理により、デプロイと推論に必要なメタデータとともに、「.axm」形式のコンパイル済みモデルが生成されます。
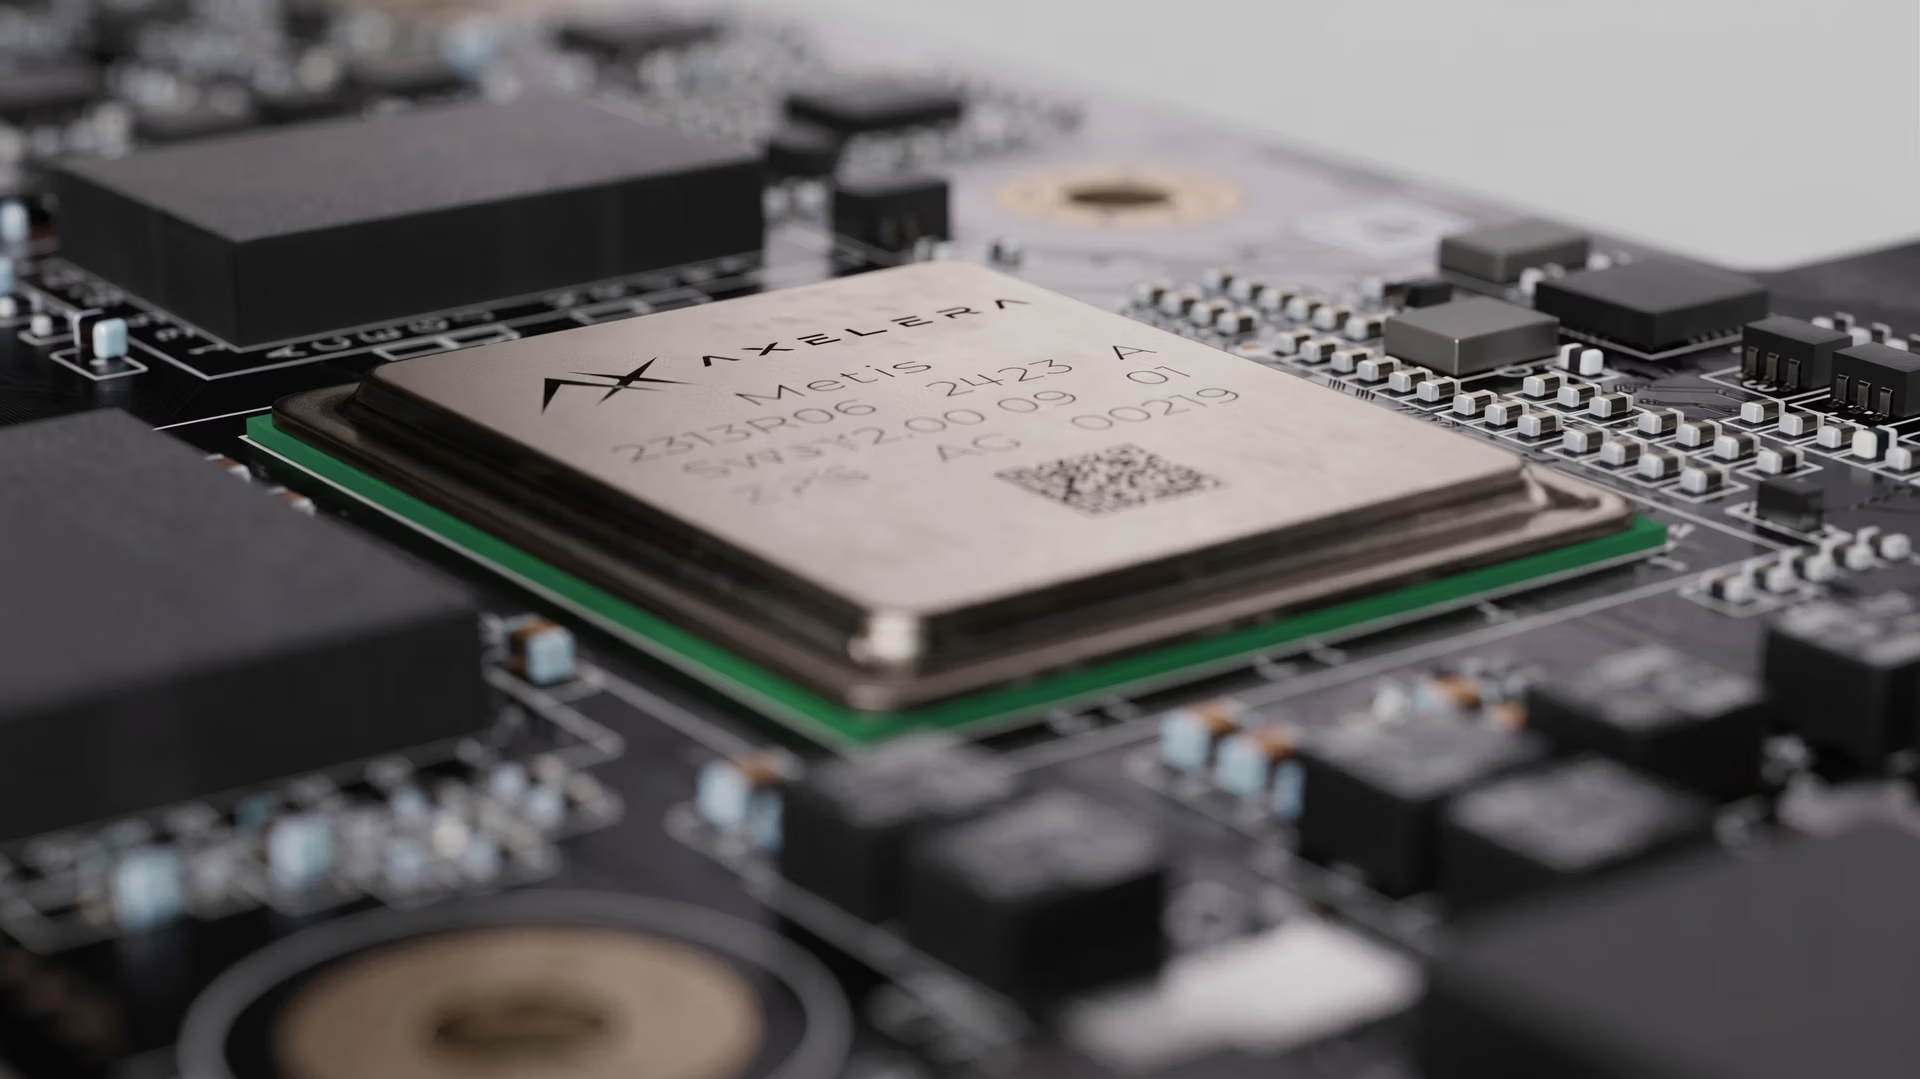
図2. Ultralytics YOLOモデルはMetis AIPU上で実行できます。(出典)
この統合は、Ultralytics YOLOv8、Ultralytics YOLO11、Ultralytics YOLO26モデルにわたる幅広いコンピュータービジョンタスクに対応し、物体検出、インスタンスセグメンテーション、画像分類、姿勢推定、回転バウンディングボックス(OBB)検出をサポートします。最新リリースでは、YOLO26のセマンティックセグメンテーションと深度推定を含め、すべてのUltralyticsタスクを直接エクスポートできます。詳細は対応タスクをご覧ください。Voyager SDKのモデルゾーには、すぐに実行できるYOLOモデルも含まれています。
この幅広いサポートにより、開発者はリアルタイムの物体検出からシーンの理解、動きの追跡、複雑な視覚データの分析まで、アプリケーションに応じてさまざまな種類のビジョンモデルを柔軟にデプロイできます。
エクスポート後のモデルは、推論時にPyTorchに依存せずにデプロイして実行できます。代わりにVoyager SDKランタイムを使用して実行され、エッジデバイス上で直接、動画処理、リアルタイム検出、トラッキングなどのタスク向けエンドツーエンドのパイプラインを構築できます。
Ultralytics YOLOモデルのエクスポートを始める#
新しいエクスポート連携機能について理解が深まったところで、Ultralytics YOLOモデルをこのカスタム形式にエクスポートし、エッジのMetisハードウェア上で実行する方法を見ていきましょう。
ステップ1:Ultralytics Pythonパッケージをインストールする#
まず、Ultralytics Pythonパッケージをインストールする必要があります。このパッケージは、YOLOモデルのトレーニング、評価、エクスポートにシンプルで一貫性のあるインターフェースを提供します。
ターミナルまたはコマンドプロンプトで次のコマンドを実行すると、pipを使用してインストールできます。
pip install ultralyticsインストールまたはエクスポート中に問題が発生した場合は、Ultralyticsの公式ドキュメントとよくある問題のガイドがトラブルシューティングに役立ちます。
ステップ2:AxeleraドライバーとVoyager SDKをインストールする#
Axeleraハードウェア上でモデルをエクスポートして実行するには、AxeleraドライバーとVoyager SDKもインストールする必要があります。この手順により、Metis AIPUと通信できるようになり、必要なランタイムおよびコンパイラーツールが提供されます。
以下の手順は、Axelera AI MetisハードウェアにアクセスできるLinux環境で実行する必要があります。システムでターミナルを開くか、互換性のあるローカル環境でJupyter Notebookを実行している場合はノートブックのセルを使用して、以下のコマンドを実行してください。
まず、次のようにAxeleraリポジトリのキーを追加します。
sudo sh -c "curl -fsSL https://software.axelera.ai/artifactory/api/security/keypair/axelera/public | gpg --dearmor -o /etc/apt/keyrings/axelera.gpg"次に、以下のようにAxeleraリポジトリをシステムに追加します。
sudo sh -c "echo 'deb [signed-by=/etc/apt/keyrings/axelera.gpg] https://software.axelera.ai/artifactory/axelera-apt-source/ ubuntu22 main' > /etc/apt/sources.list.d/axelera.list"続いて、次のようにVoyager SDKをインストールし、Metisドライバーを読み込みます。
sudo apt update
sudo apt install -y metis-dkms
sudo modprobe metis
これらの手順が完了すると、Axelera AI Metisデバイス上でUltralytics YOLOモデルをエクスポートして実行できる状態になります。
ステップ3:Ultralytics YOLOモデルをエクスポートする#
Ultralyticsパッケージをインストールしたら、YOLOモデルを読み込み、Metis向けのコンパイル済みパッケージとしてエクスポートできます。この処理では、Axelera AI Metisハードウェアへのデプロイに最適化された形式にモデルを変換します。
以下の例では、事前トレーニング済みのYOLO26 nanoモデルを使用し、Metis向けにエクスポートします。エクスポートされたモデルは「yolo26n_axelera_model」という名前のディレクトリに保存されます。
from ultralytics import YOLO

model = YOLO("yolo26n.pt")

model.export(format="axelera")ステップ4:エクスポートしたモデルで推論を実行する#
モデルをエクスポートした後、モデルを読み込んで、未学習の画像や動画ストリームで推論を実行できます。これにより、Axelera AI Metisデバイス上でコンピュータービジョンタスクを直接、リアルタイムに実行できます。
たとえば、以下のコードスニペットでは、エクスポートしたモデルを読み込み、一般公開されているURL上のデータに対して推論を実行する方法を示します。
axelera_model = YOLO("yolo26n_axelera_model")

results = axelera_model("https://ultralytics.com/images/bus.jpg", save=True)
この場合、モデルは入力画像を分析して物体を検出し、結果を「runs/detect/predict」ディレクトリに保存します。
Ultralytics YOLOとAxelera AIハードウェアが活用できる場面#
次に、実世界のシナリオでAxelera AIハードウェア上にUltralytics YOLOモデルをデプロイできる、一般的なエッジAIアプリケーションについて説明します。
Axelera AIのMetis AIPUは、組み込みシステムや産業用PCから、ロボティクスやエッジサーバーまで、幅広いデプロイ環境に対応するよう設計されています。高性能でエネルギー効率に優れた推論により、さまざまな業界のコンピュータービジョンアプリケーションをデバイス上で直接実行できます。Voyager SDKには、MLエンジニアやアプリケーションエンジニアがエッジ向けにモデルを製品化するのに役立つパイプラインビルダーも含まれています。
エッジで稼働する小売業向けスマートビジョンシステム#
小売環境では、顧客の行動をリアルタイムで把握することが大きな違いを生みます。
Axelera AIハードウェア上で動作するUltralytics YOLOモデルを使用すると、店舗は来店者の流れを監視し、人数を数え、店内の移動パターンをリアルタイムで分析できます。すべての処理がデバイス上で行われるため、クラウド接続に依存せず瞬時にインサイトを得られます。データプライバシーを維持しながら、チームがより迅速に対応できるようになります。
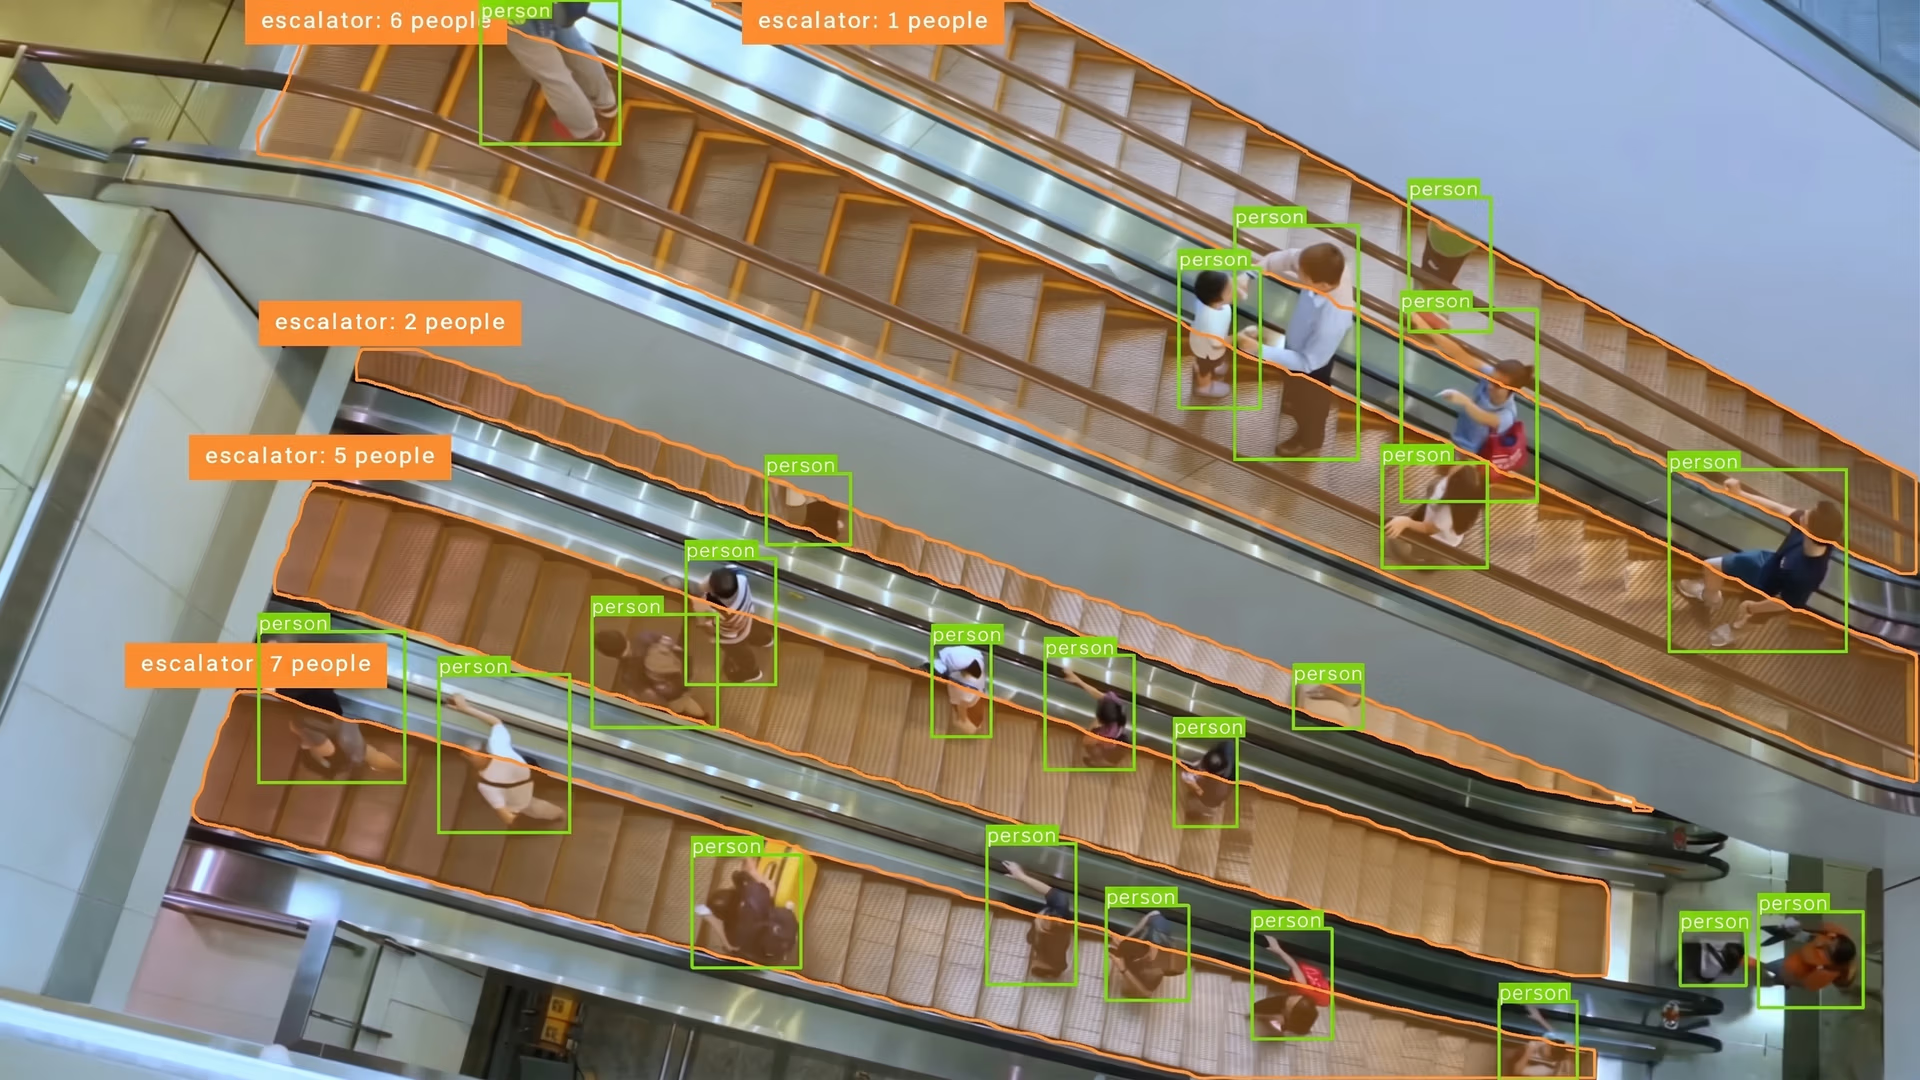
図3. Ultralytics YOLO26を使用したショッピングモールでの人物検出と人数カウント
エッジAIを活用した公益事業およびインフラの点検#
送電線などの大規模インフラの維持管理は複雑で、多くのリソースを必要とします。こうしたネットワークは広範囲に及ぶことが多く、点検には時間と費用がかかり、危険を伴う可能性もあります。故障や劣化の初期兆候を見逃すと、停電、機器の損傷、安全上のリスクにつながるおそれがあります。
点検効率を高めるために、ドローンの活用がますます進んでいます。ドローンは長距離を移動し、アクセスが難しい場所に到達して、重要な資産の高解像度画像を撮影できます。
ドローンとエッジAIを組み合わせることで、こうしたワークフローをさらに強化できます。Axelera AIのハードウェア上で動作するUltralytics YOLOモデルにより、点検中のリアルタイム分析が可能になり、現場での故障の特定、コンポーネントの分類、異常の検出を実現します。これにより、手作業による確認の必要性が減り、より迅速で信頼性の高いインフラ監視を支援できます。
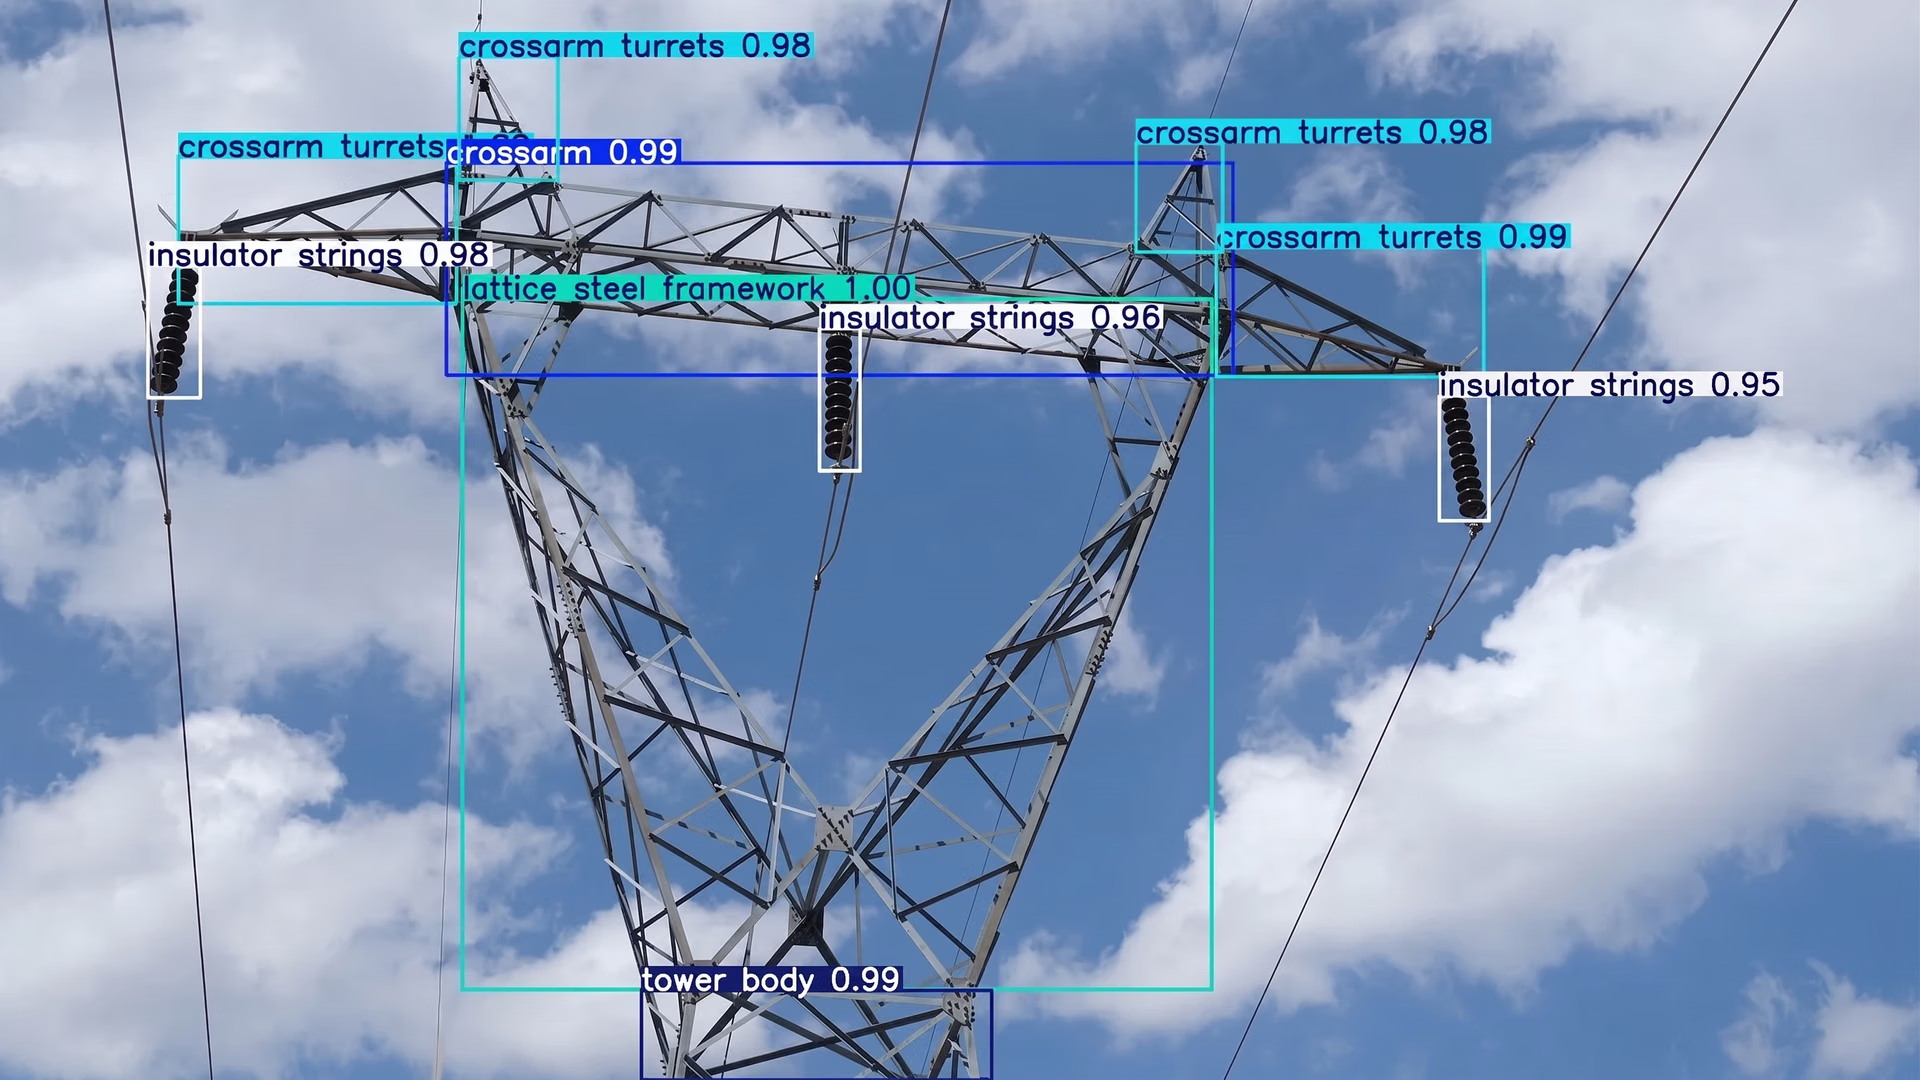
図4. Ultralytics YOLO26による電力線のさまざまな部位の検出
リアルタイムのビジョンAIインサイトでロボティクスを強化#
ロボティクスでは、速度と応答性が重要です。倉庫内を移動する場合でも、変化の激しい産業環境で稼働する場合でも、ロボットは周囲の状況を即座に解釈する必要があります。
Axelera AIのハードウェア上で動作するUltralytics YOLOモデルにより、障害物の検出から人物の追跡、物体の識別まで、ロボットが周囲の状況をリアルタイムで解釈できるようになります。これにより、システムはより安全に移動し、変化する状況に適応し、常時クラウド接続に依存せず、より高い自律性をもって動作できます。
Metis AIPU上でUltralytics YOLOモデルを実行する主なメリット#
新しい統合機能を使ってAxelera AIのMetisハードウェアにUltralytics YOLOモデルをデプロイする主なメリットを紹介します。
- Ultralyticsワークフローとの統合: Metisへのデプロイに向けたYOLOモデルのエクスポートは、Ultralytics Pythonパッケージに自然に組み込まれており、トレーニングから推論への移行を簡素化します。
- 複数のコンピュータービジョンタスクに対応: YOLOv8、YOLO11、YOLO26を使って、物体検出、セグメンテーション、分類、姿勢推定などのモデルをデプロイできます。
- モデルの並列実行: Metis AIPUは、独立してプログラム可能な4つのコアを備えており、ニーズに合わせて4つの異なるモデルを並列実行できます。
- エッジAIアプリケーション全体で拡張可能: 小売分析や産業検査からロボティクス、スマートインフラまで、この統合は幅広い実環境のユースケースをサポートします。
重要なポイント#
Ultralytics YOLOモデルとAxelera AIのMetis AIPUにより、高性能なコンピュータービジョンをエッジに導入しやすくなります。デプロイを簡素化し、専用ハードウェア向けにモデルを最適化することで、この統合は開発と実環境のアプリケーションの間のギャップを埋めるのに役立ちます。
エッジAIの普及が進むにつれて、応答性と信頼性に優れたシステムを構築するには、効率的で拡張性の高いデプロイの選択肢が重要になります。この連携は、さまざまな業界で高度なビジョンAIをより利用しやすくするための一歩です。
AIについて詳しく知りたい方は、GitHubリポジトリをご覧いただき、コミュニティに参加し、コンピュータービジョンプロジェクトをすぐに始めるためにライセンスの選択肢をご確認ください。小売業におけるAIや医療におけるコンピュータービジョンなどのイノベーションが、未来をどのように形作っているかをご覧ください。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









