ロボット品質検査:カバレッジ確保が難しい理由
ロボットによる品質検査の仕組みを解説します。スキャン計画、キャリブレーション、ロボットとビジョンの同期、マルチビュー融合、カバレッジの証明、品質記録を取り上げます。
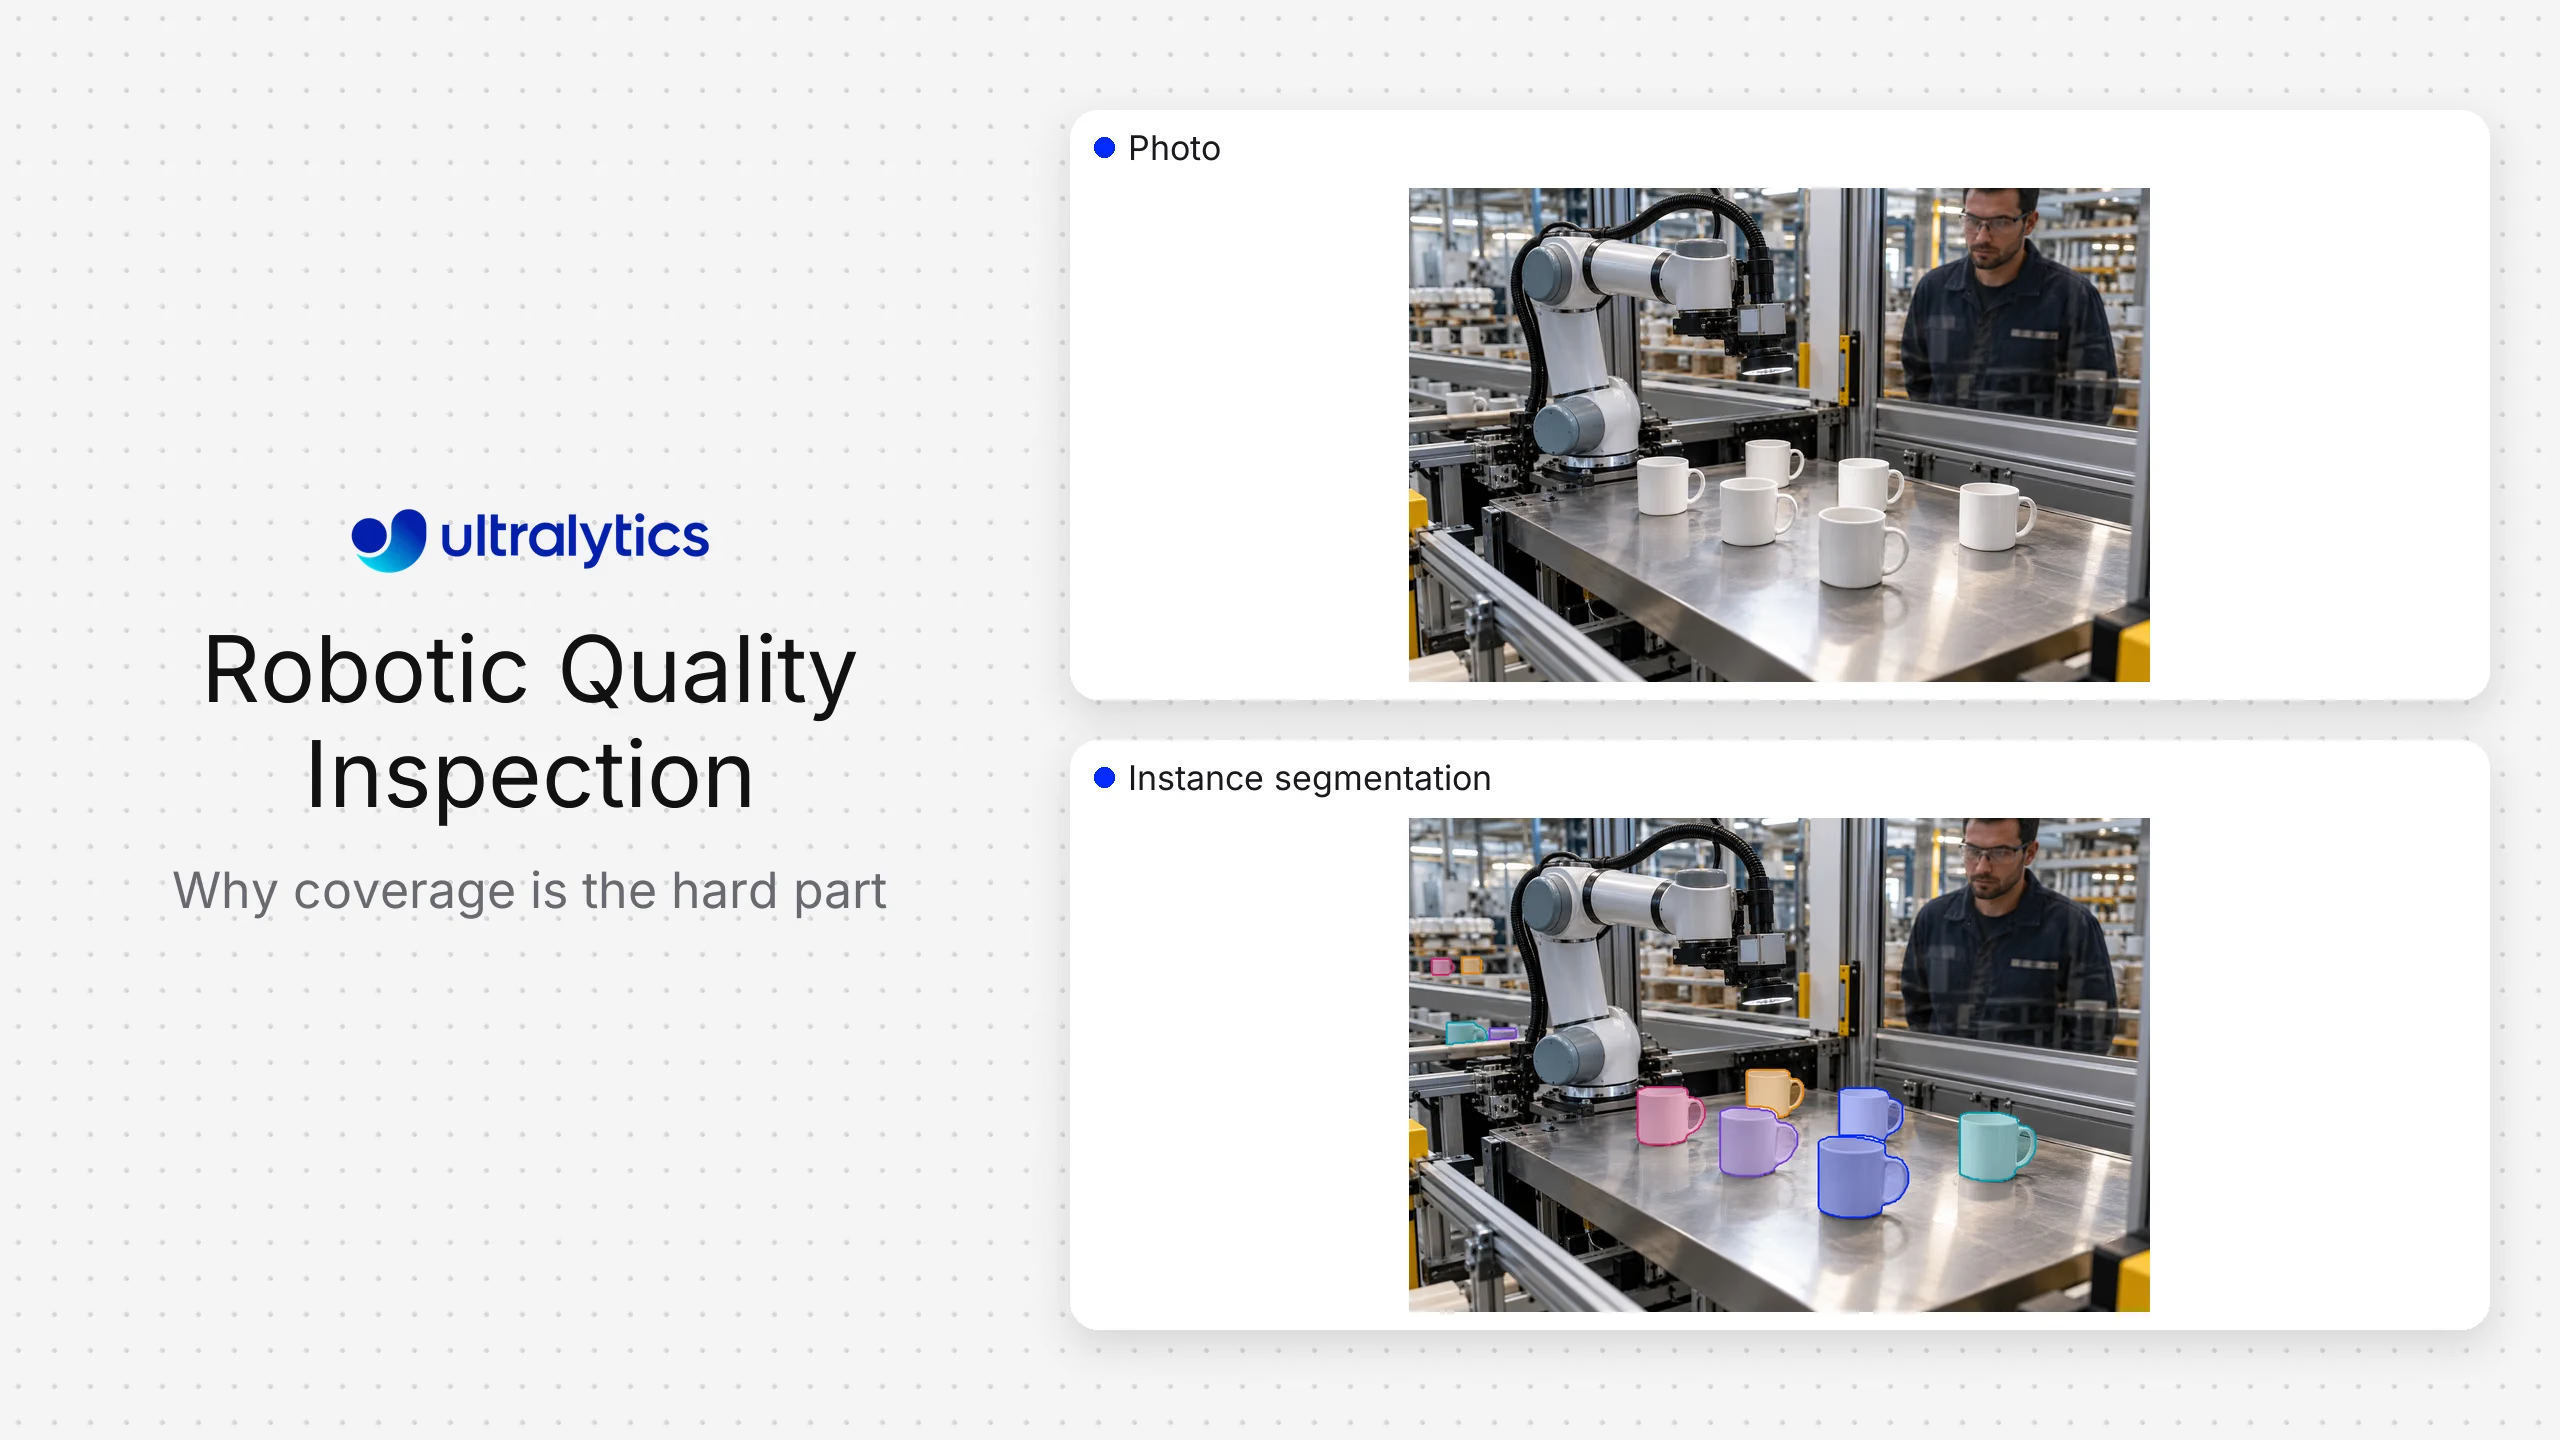
ロボットによる品質検査では、コンピュータービジョンと、計画された複数の視点を通るようにカメラ、部品、またはセンサーを動かすロボットを組み合わせます。固定カメラでは必要なすべての表面を見られない場合、製品形状にばらつきがある場合、または多数の固定カメラを設置せずに複数の面を検査する必要がある場合に有効です。
Ultralytics YOLOは、カスタム検査スタックで検出、セグメンテーション、分類、姿勢推定、トラッキングを提供できます。Cognex、Keyence、MVTec、Zebra、Teledyneの産業用ビジョンスイートは、実績のあるツールとハードウェアのエコシステムを提供しています。Landing AIやRobovisionなどのビジョンプラットフォームは、設定可能な学習型検査ワークフローを重視しています。最適な選択肢は、パッケージ化された検査製品、産業用開発環境、カスタマイズ可能なモデルレイヤーのどれを組織が必要としているかによって異なります。
ロボット検査ソフトウェアの選択肢#
| 選択肢 | 最適な用途 | 強み | 主な統合責任 |
|---|---|---|---|
| Cognex | 幅広いマシンビジョンエコシステムを利用する産業用セル | カメラ、ツール、工場統合の経験 | セル固有のアプリケーション設計とロボット連携 |
| Keyence | ビジョンハードウェアを統合した、管理された産業検査 | パッケージ化されたセンサー、照明、検査ツール | 実際の製品範囲におけるカバレッジと性能 |
| Landing AIまたはRobovision | 設定可能な学習型ビジョンワークフローを求めるチーム | モデル開発と検査向けプラットフォーム機能。Landing AIはドキュメントAIを中心に位置付けを変更しているため、検査分野のロードマップを確認してください | ロボット、画像処理、ライン、品質システムの統合 |
| MVTec HALCON | 高度なマシンビジョンアプリケーションを開発するエンジニアリングチーム | 幅広いプログラム可能なビジョンライブラリ | 専門的な開発、導入、保守 |
| Ultralytics PlatformとUltralytics YOLO | カスタムのマルチビュー学習型検査を構築するチーム | 柔軟なビジョンタスク、データからモデルへのワークフロー、導入方法 | ロボットの経路、キャリブレーション、結果の統合、制御、検証 |
| ZebraまたはTeledyneのビジョン製品群 | 産業用画像処理およびマシンビジョンのアプリケーション | ハードウェアとソフトウェアのエコシステム | 製品固有のソリューションエンジニアリング |
ベンダー名は候補を示すものであり、性能が実証済みであることを意味しません。どの選択肢も、実際の製品を代表する部品、欠陥、速度、表面、ロボット経路を用いて試験する必要があります。
ロボットが外観検査を改善する場合#
ロボットには、次のような利点があります。
- 1つのセンサーで複数の面や角度を撮影できます。
- 視点と作動距離をプログラムによって再現できます。
- 固定された検査ステーションからは見えない空洞や特徴にカメラを近づけられます。
- 製品のバリエーションに合わせて検査レシピを変更できます。
- 制御照明の前で部品を回転させられます。
- ビジョンの結果をロボットの姿勢や製品座標に対応付けられます。
トレードオフはシステムの複雑さです。ロボットの動作によって、サイクルタイム、キャリブレーション、ケーブル配線、衝突リスク、モーションブラー、同期、故障要因が増加します。固定視点1つで品質上の問いに答えられるなら、ロボットは不要です。
製品座標系で検査要件を定義する#
検査が必要なすべての表面と特徴、対象となる最小の異常、許容されるばらつき、アクセスできない領域、必要な処置を列挙します。それぞれの要件を、計画した視点と撮像方法に対応付けます。
カバレッジ表を使用してください。
| 特徴 | 必要な視点 | 撮像条件 | ビジョン出力 | 処置 |
|---|---|---|---|---|
| 表面A | 斜め視点1 | 拡散光 | セグメンテーションマスク | 承認済み面積ルールを超える場合はレビュー |
| コネクターB | 正面図2 | 同軸照明 | 有無と位置 | 欠落または位置ずれがあれば不合格 |
| エッジC | 側面図3 | バックライト | 輪郭測定 | 許容差ロジックと比較 |
これにより、死角が見えるようになります。また、モデルが観測した内容と、後段で適用される品質ルールを切り分けられます。
視点と動作を一緒に計画する#
検査経路の計画では、カバレッジ、画像品質、ロボットの可動範囲、衝突回避のクリアランス、ケーブルの制限、サイクルタイムのバランスを取る必要があります。各視点について、カメラの姿勢、フォーカス、露出、照明状態、ロボット速度、撮影トリガーを記録します。
撮像方法に応じて動作が十分に制御されているタイミングで撮影します。停止して撮影する経路はシンプルですが、サイクルが長くなる可能性があります。動作中にトリガーするとスループットが向上する可能性がありますが、ブレを防ぐ照明と露出に加え、画像とロボット姿勢を正確に同期させる必要があります。
ウォームアップ後、ツールの交換後、メンテナンス後、および想定される振動がある場合に、再現性を検証します。カメラがロボットに取り付けられている場合、モデルが引き続き利用可能であっても、わずかな機械的なずれによって観測領域が移動することがあります。
カメラ、ロボット、製品をキャリブレーションする#
システムでは、次の3つの関係を定義する必要がある場合があります。
- カメラの内部パラメーターとレンズの特性。
- カメラとロボット、またはカメラとツールの間の座標変換。
- 治具またはロボット座標系における製品の姿勢。
キャリブレーションにより、画像内で特定された欠陥を、製品上の正しい表面または物理的な領域に対応付けて報告できます。受け入れテストを定義し、キャリブレーションのバージョンを保存して、再キャリブレーションのトリガーとなるイベントを指定します。
柔軟な治具を使用する場合、最初に位置合わせ処理を行って製品や基準フィーチャーを特定することがあります。ロボットの指令姿勢だけで、検査対象の表面が画像内のどこに写るかを判断できると考えてはいけません。
コンピュータービジョンのタスクを選択する#
視点が厳密に制御され、全体状態の種類が少ない場合は、分類を使用します。故障や部品の位置をボックスで特定する必要がある場合は、検出を使用します。欠陥の形状や面積が重要な場合、または境界が不規則な場合は、セグメンテーションを使用します。幾何学的特徴や位置合わせには、姿勢推定またはキーポイントを使用します。明瞭で決定論的なエッジや、キャリブレーション済みの寸法には、従来の測定ツールのほうが適している場合もあります。
ハイブリッドシステムでは、形状に従来のコンピュータービジョンを使い、外観の変動には学習済みモデルを使うことができます。目的は検証可能な検査であり、機械学習を最大限に活用することではありません。
Ultralytics Platformは、Ultralytics YOLOのワークフロー向けに、データセットのアノテーション、トレーニング、モデル比較、デプロイをサポートします。評価が一連のレシピ全体を反映するよう、データセットを製品、表面、視点、照明、ロボット経路、欠陥の種類ごとに整理します。
複数の視点からの結果を統合する#
撮影した各画像には、ユニット識別子、レシピ、視点識別子、ロボット姿勢、タイムスタンプ、モデルのバージョン、キャリブレーションのバージョンを付与します。アプリケーションは、各視点の観測結果をユニット単位の判定に集約します。
重複した観測結果は明示的に処理します。2つの角度から見える傷を、自動的に2つの欠陥として数えてはいけません。一方、視点間で結果が一致しない場合は、反射、遮蔽、キャリブレーションエラー、または確認が必要な判定困難な異常を示している可能性があります。
少なくとも合格、不合格、要確認/利用不可の3つの状態を用意します。視点が欠落している場合や画像品質が低い場合に、無理に合格または不合格と判定すると、見過ごされるリスクが生じます。
カバレッジ、検出、判定を検証する#
次の3つの問いを分けて考えます。
- カバレッジ: レシピによって、必要なすべての領域の適切な画像を取得できましたか?
- 検出: ビジョン手法によって、目視可能な該当状態を特定できましたか?
- 判定: ルールとワークフローによって、ユニット単位の正しい判定が行われましたか?
表面全体とカバレッジの境界に代表的な欠陥を配置してテストします。正常な外観のばらつきがある良品、汚れ、反射、治具の変更、修理済みの特徴も含めます。ほぼ同一の撮影データがトレーニングセットとテストセットの間で漏洩しないよう、生産バッチまたは時期ごとに評価データを分割します。
運用指標には、欠陥の見逃し、誤排除、要確認率、利用不可の視点、サイクルタイム、手動介入、キャリブレーションの失敗、イベントの診断にかかる時間などがあります。単一の集計値だけでなく、製品、表面、欠陥、視点ごとに結果を報告します。
品質システムと統合する#
検査結果は、合格、要確認、手直し、排除など、管理された判定に対応付ける必要があります。理由とレシピのバージョンを記録します。ユニットの識別情報および品質管理システムまたは製造システムと統合し、結果が正しい製品に紐付くようにします。
目的とポリシーに応じて、画像の保持を制限します。不合格またはサンプル対象のユニットのみを保持する組織もあれば、より広範なトレーサビリティを必要とする組織もあります。アクセスと削除を含め、生産開始前にルールを定義します。
安全と復旧#
ロボットの動作は、検証済みのロボットおよびセル安全システムの管理下に置く必要があります。適切に設計・評価された安全機能の一部でない限り、学習型ビジョンを保護制御として扱ってはいけません。
画像の欠落、トリガーの失敗、カメラの利用不可、視点への到達不能、キャリブレーションエラー、モデルのタイムアウト、ロボットの故障からの復旧を設計します。復旧後、どの視点が有効なままで、どの視点を再取得する必要があるかをシステムが把握できるようにします。
よくある質問
ロボットによってセンサーまたは製品の視点が変わるため、複数表面のカバレッジと柔軟なレシピが可能になります。その分、動作計画、キャリブレーション、同期、復旧の作業が増えます。
できる場合もありますが、視点ごとの外観の違いに応じて、個別のモデルや明示的な視点条件付けが適切なこともあります。固定されたセグメント分け済みの評価セットで両方の方法を比較し、メンテナンスの複雑さも考慮します。
位置とカテゴリが分かれば十分な場合は、検出を使用します。形状、境界、面積が判定に影響する場合は、セグメンテーションを使用します。キャリブレーション済みの幾何公差には、従来の測定のほうが適している場合があります。
すべての要件を1つ以上の検証済みの視点に対応付け、撮影ごとに画像品質と姿勢を監視し、欠落または不適切な視点は合格ではなく利用不可として扱います。
Ultralyticsは、トレーニング可能な認識レイヤーと、データ、モデル、デプロイのワークフローを支援します。セル全体には、引き続き撮像、ロボット制御、キャリブレーション、レシピロジック、結果統合、品質システムとの連携、安全、サポートが必要です。









