鉱山のコンベヤーベルトの点検は、危険で時間がかかり、一貫性にも欠ける作業です。露天掘り鉱山や地下鉱山を数キロメートルにわたって延びるベルトでは、点検作業員が酸性粉じん、極度の高温、紫外線、不自然な姿勢での作業にさらされます。
従来は、作業員がベルト全体に沿って歩き、何千もの部品の状態を目視で判断しなければなりませんでした。過酷な環境に加え、どの部品がどこで故障していたかを正確に覚えておくことも難しく、作業はさらに困難になります。
SK Godeliusは、ロボット工学、コンピュータビジョン、マルチモーダルセンシングを活用し、鉱山事業者による重要資産の監視と保守を支援しています。たとえば、Ultralytics YOLOモデルを使うことで、同社のロボットはコンベヤーベルトに沿って走行し、ローラーなどの部品を自動検知して、欠損、停止、過熱しているものを特定できます。
世界で最も過酷な鉱山にロボット工学とAIを導入#
SK Godeliusは2011年から事業を展開するエンジニアリング・ロボット工学企業で、チリ、カナダ、オーストラリアにオフィスを構えています。ロボット工学、人工知能、エンジニアリング、鉱業分野における深い専門知識を組み合わせ、過酷な環境向けのテクノロジーを構築しています。長年にわたり、同社のテクノロジーは鉱山の安全性と効率性への取り組み方を変えてきました。
重要なのは、同社がコードを書く以上のことを手がけている点です。センサー、カメラ、プロセッサー、オンボードインテリジェンスを備え、露天掘り鉱山や地下鉱山で人間の監視をほとんど、あるいはまったく必要とせずに稼働できるロボットを、自ら設計・製造しています。
この取り組みの中心的な目標は、人々を危険から遠ざけることです。鉱山の点検では、作業員が危険な環境に近づくことがよくあります。SK Godeliusは、こうしたリスクの高い手作業を、より安全かつ一貫して作業できる自律システムに置き換えることを目指しています。
ロボット工学とAIを組み合わせることで、同社は鉱山事業者に、設備の状態を把握するための信頼性と再現性に優れた方法を提供します。かつて危険な手作業だった作業を、標準化されたデータ駆動型のプロセスへと変えています。
手作業によるコンベヤー点検に潜むコスト#
コンベヤーベルトは鉱山の基幹設備であり、数キロメートルにも及ぶ距離を鉱石が連続して移動します。稼働を維持するには定期点検が必要で、従来は作業員がライン全体を歩いて確認していました。
露天掘り鉱山では、強い日差し、粉じん、空気中の酸性物質、不自然な姿勢での長時間作業にさらされます。地下では、閉鎖空間、暗さ、換気不良、視界の制限など、異なる環境に直面します。
どちらの環境でも、点検作業員は過酷で、ときには危険な環境に近づくことになります。また、手作業による点検では、一貫性を保つことも困難です。
数キロメートルにわたるベルトを1人で歩いて点検しても、すべての故障を見つけて記憶することは容易ではありません。どのローラーが過熱していたか、どれが停止していたか、問題が正確にどこにあったかを覚えておくのは困難です。シフトごとに報告内容が異なることもあり、同じベルトでも日によって評価が変わるため、問題の追跡や経時的な傾向の把握が難しくなります。
この不整合には実質的なコストが伴います。大規模鉱山では、コンベヤーの故障により生産損失が1時間あたり最大100,000ドルに達することがあり、ベルトの破損修理には1~2シフトを要する場合があります。完全かつ一貫性のあるデータがなければ、事業者は故障を未然に防ぐのではなく、発生後に対応せざるを得ないことが少なくありません。
Ultralytics YOLOによるコンベヤーベルトの点検#
コンベヤー点検を自動化するため、SK Godeliusはラインに沿って走行するロボットプラットフォームを使用し、移動しながら視覚、熱、音響データを取得します。
各センサーはそれぞれ役割を担います。音響分析は熱として現れる前にローラーの異常音を検知し、サーマルカメラは過熱している部品を明らかにします。また、Ultralytics YOLOモデルを活用するビジョンAIパイプラインは、視覚データをリアルタイムで解釈します。
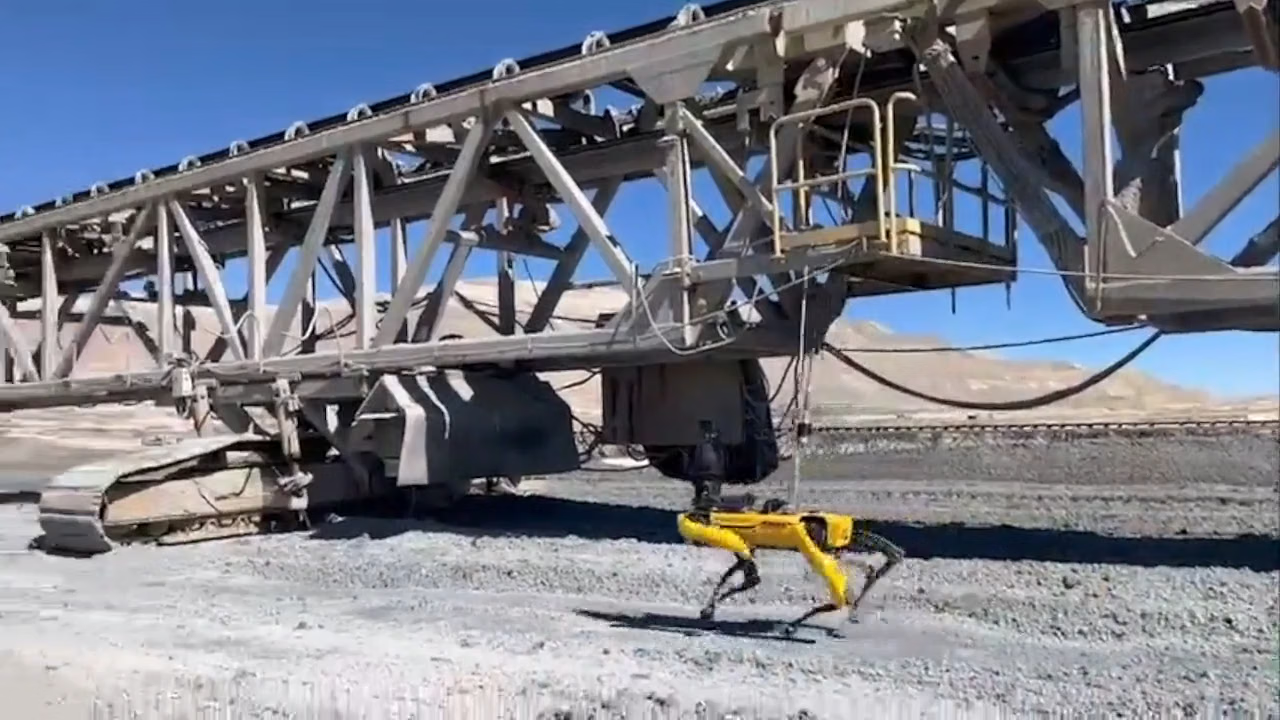
図1. Ultralytics YOLOを使用してコンベヤーベルトを点検するSK Godeliusのロボット(出典)。
SK Godeliusが追跡する50種類以上のコンベヤー故障モードのうち、約20種類は視覚的なもので(コンピュータビジョンパイプラインで対応)、残りは補完的なセンシング技術で検知します。Ultralytics YOLOモデルはコンピュータビジョンタスク(物体検出など)に対応しているため、コンベヤーラインで重要な部品や状態を特定できます。YOLOは、より広範なマルチモーダル点検ソリューションを構成する中核要素の1つです。
これにより、個々のローラーを特定し、欠損または回転停止しているものを検出できます。また、ベルトの下にたまった資材を見つけたり、開いたままのフェンスや本来あるべきでない場所にある物体・車両など、ラインの通常状態から外れたものを検知したりできます。
こうした厳しい条件下で信頼性の高い検出を実現するため、SK GodeliusはUltralytics YOLOv8から導入を始め、その後Ultralytics YOLO11に移行しました。同社は、速度と精度のバランスに優れた中規模モデルのバリエーションを活用し、クラウドではなくロボット搭載のエッジハードウェア上で実行しています。つまり、検出は現場のライン上ですぐに行われます。
Ultralytics YOLOモデルを選ぶ理由#
SK Godeliusにとって、Ultralytics YOLOモデルの主な利点は精度です。コンベヤーラインでは、故障している部品とその位置を正確に特定する必要があります。YOLOは、ラインに沿って点検を進めながら特定の部品を絞り込むために必要な、正確な検出結果を提供します。
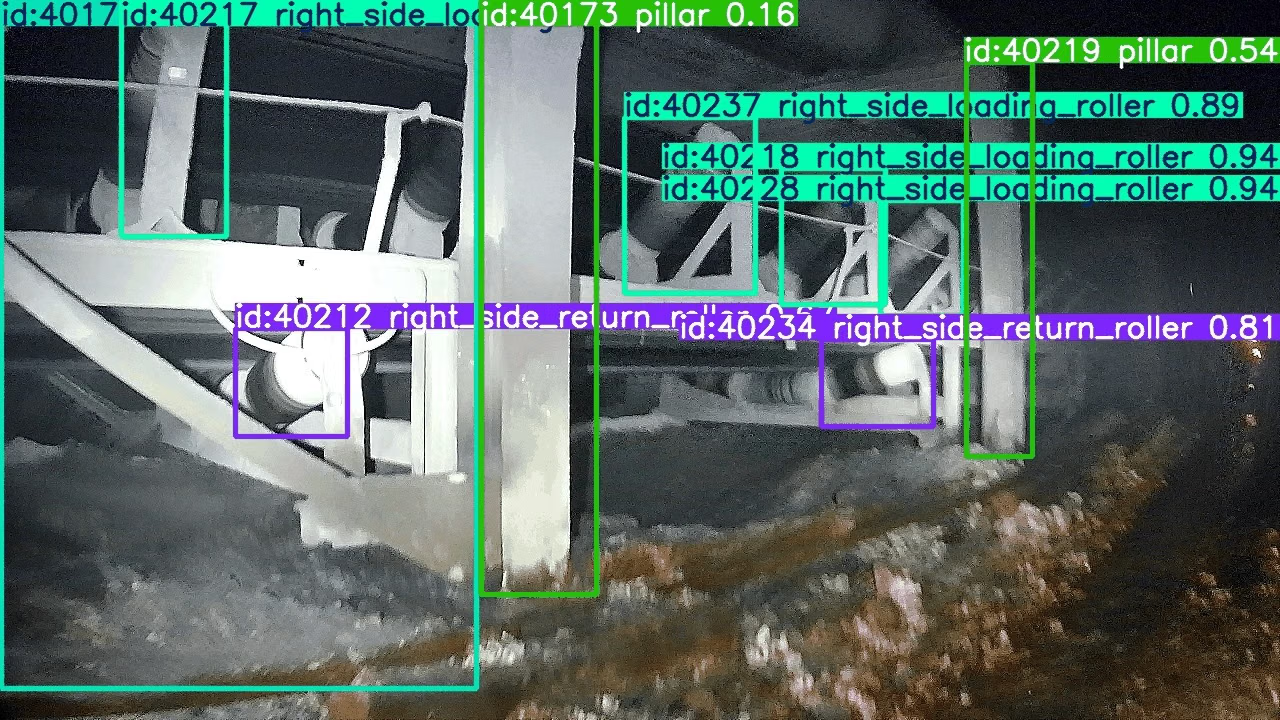
図2. 採掘用コンベヤーで稼働するUltralytics YOLO(画像提供:Godelius)。
一貫性も同じくらい重要です。作業員が数キロメートルのベルトを歩いて、すべての故障を確実に検知して覚えておくことはできませんが、YOLOベースのビジョンモデルは毎回同じ方法でラインを評価します。この一貫した検出結果は、SK Godeliusのより広範な点検プラットフォームに取り込まれ、標準化されたレポート、トレーサビリティ、保守ワークフローに変換されることで、より信頼性の高い意思決定を支援します。
モデルはクラウドではなく、ロボット上で直接効率的にエッジ実行されます。これにより、接続性が限られ、熱、粉じん、空気中の酸性物質など過酷な条件にさらされる遠隔地の鉱山でも、高速かつ安定した検出が可能になります。
Ultralytics YOLOで週平均カバー率95%以上を維持#
Ultralytics YOLOを活用した自律点検ソリューションでコンベヤー点検を自動化することで、SK Godeliusは点検をより高速、安全、かつ一貫性の高いものにしました。システムが問題を検知すると、正確なGPS位置情報に関連付け、問題の場所を多くの場合1メートル以内の精度で示すとともに、裏付けデータを添えたレポートを保守チームに送信します。
ラインを歩いて行う手作業を置き換えることで、作業員が危険な環境にさらされる頻度も減少します。標準化された再現性のある検出により、問題が深刻化する前にチームが対処できるため、問題発生後の対応を避けられます。これにより、大規模鉱山でコンベヤーが停止した場合に生じる高額なダウンタイムの回避に役立ちます。
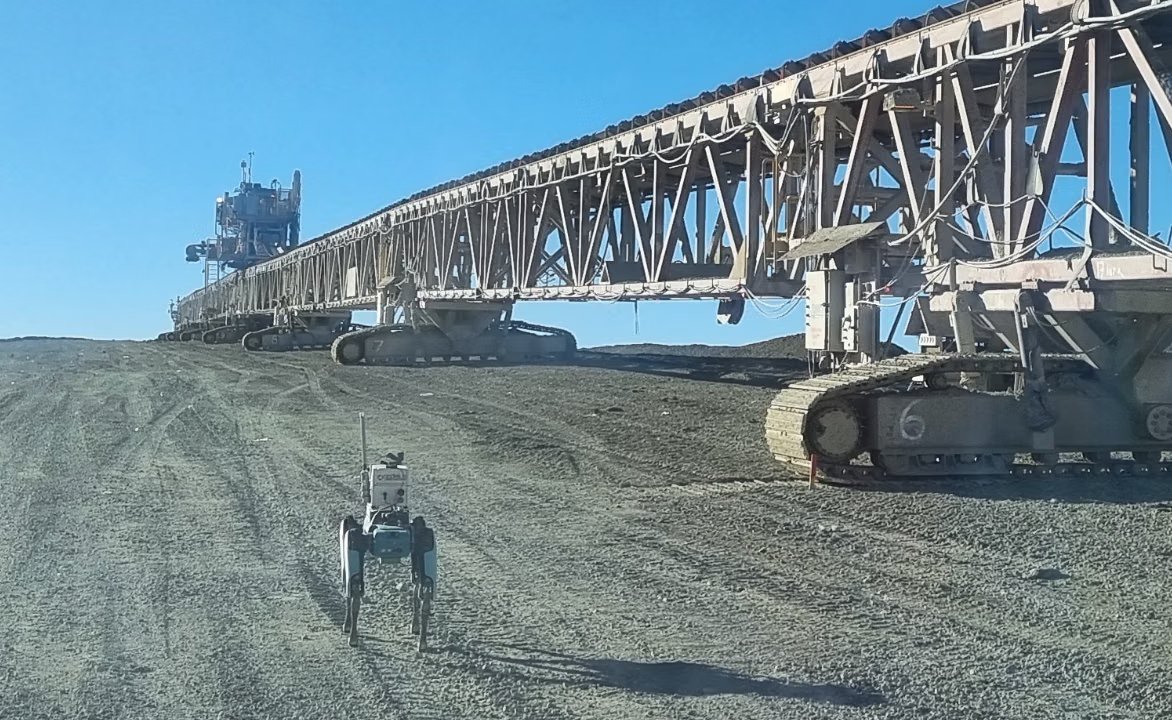
図3. 採掘用コンベヤーベルトの欠陥や異常の監視(出典)。
こうした利点は、SK Godeliusの鉱山事業の1つで明確に表れています。露天掘りと地下鉱山の10か所以上に自律型コンベヤーベルト点検システムが導入され、操業キャンペーンを通じて16基以上のコンベヤーを評価し、週平均カバー率95%以上を維持しています。
この期間に、システムは3,400件以上の異常を検知し、そのうち900件以上を重大と分類しました。これにより、故障につながる可能性が最も高い問題について、チームは早期に警告を受け取れます。その結果、トレーサビリティと再現性を備えたデータ駆動型の点検プロセスが実現し、鉱山の保守優先順位の改善、リスクの早期特定、重要資産の稼働維持に役立っています。
より安全でスマートな鉱山点検を構築#
SK Godeliusは事業の拡大に伴い、システムが検知できる対象や対応可能な環境の拡大に取り組んでいます。3Dイメージングや振動分析によるベルト摩耗の評価、X線によるベルト部品の点検、ベルト下部を清掃するロボットなどを検討しており、検出精度と効率をさらに高めるため、最新のUltralytics YOLO26モデルの活用にも意欲を示しています。
ロボット工学、マルチモーダルセンシング、Ultralytics YOLOを組み合わせることで、SK Godeliusはコンベヤー点検を危険な手作業から、重要資産の稼働を維持し、人々を危険から遠ざける標準化された予測型プロセスへと変えています。
コンピュータビジョンがビジネスをどう変革するかに関心がありますか?GitHubリポジトリで、Ultralytics YOLOモデルが製造業におけるAIやロボット工学におけるコンピュータビジョンなどのイノベーションをどう変えているかをご覧ください。ライセンスオプションの詳細を確認し、よりスマートで効率的な自動化への取り組みを始めましょう。









