Câmaras de visão computacional e as suas aplicações
Desde câmaras RGB a sensores LiDAR, explora como diferentes tipos de câmaras de visão computacional são utilizados em várias aplicações e setores.
Muitos fatores técnicos, como dados, algoritmos e poder computacional, contribuem para o sucesso de uma aplicação de inteligência artificial (IA). Especificamente na visão computacional, um subcampo da IA que se concentra em permitir que as máquinas analisem e compreendam imagens e vídeos, um dos fatores mais importantes é a fonte de entrada ou de dados: a câmera. A qualidade e o tipo de câmeras usadas em uma aplicação de visão computacional afetam diretamente o desempenho dos modelos de IA.
Escolher a câmera certa é fundamental, pois diferentes tarefas de visão computacional exigem diferentes tipos de dados visuais. Por exemplo, câmeras de alta resolução são usadas em aplicações como reconhecimento facial, nas quais é preciso capturar detalhes faciais minuciosos com precisão. Em contrapartida, câmeras de resolução mais baixa podem ser usadas em tarefas como monitoramento de filas, que dependem mais de padrões gerais do que de detalhes minuciosos.
Hoje em dia, há muitos tipos de câmeras disponíveis, cada um projetado para atender a necessidades específicas. Entender as diferenças entre elas pode ajudar a otimizar suas inovações em visão computacional. Vamos explorar os diversos tipos de câmeras de visão computacional e suas aplicações em diferentes setores.
Explorando câmeras RGB para visão computacional#
As câmeras RGB (vermelho, verde e azul) são comumente usadas em aplicações de visão computacional. Elas capturam imagens no espectro visível, em comprimentos de onda de 400 a 700 nanômetros (nm). Como essas imagens são semelhantes à forma como os humanos enxergam, as câmeras RGB são usadas em muitas tarefas, como detecção de objetos, segmentação de instâncias e estimativa de pose, em situações nas quais uma visão semelhante à humana é suficiente.
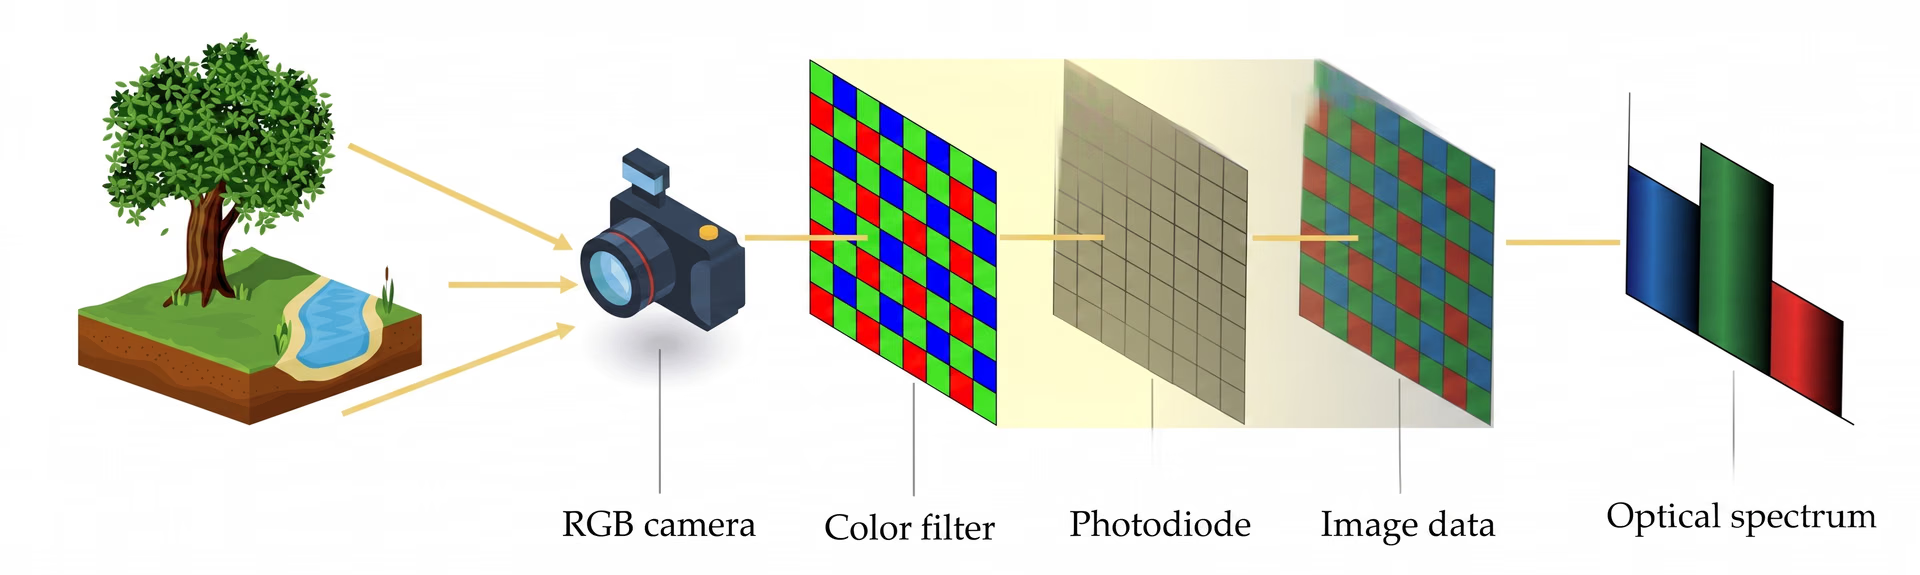
Fig. 1. Visão geral de como funcionam as câmeras RGB.
Essas tarefas geralmente envolvem identificar e detectar objetos em uma perspectiva bidimensional (2D), na qual a captura de profundidade não é necessária para obter resultados precisos. No entanto, quando uma aplicação exige informações de profundidade, como na detecção de objetos 3D ou na robótica, são usadas câmeras RGB-D (vermelho, verde, azul e profundidade). Essas câmeras combinam dados RGB com sensores de profundidade para capturar detalhes em 3D e fornecer medições de profundidade em tempo real.
Uso de câmeras RGB-D em lojas de varejo#
Uma aplicação interessante para câmeras RGB-D são as provas virtuais, um conceito cada vez mais popular em lojas de varejo. Em termos simples, telas inteligentes integradas a câmeras e sensores RGB-D podem coletar detalhes como a altura, o formato do corpo e a largura dos ombros de quem está fazendo compras. Com essas informações, o sistema pode sobrepor digitalmente roupas à imagem ao vivo do cliente. Tarefas de visão computacional, como segmentação de instâncias e estimativa de pose, podem processar os dados visuais para detectar com precisão o corpo do cliente e ajustar as roupas às suas proporções em tempo real.
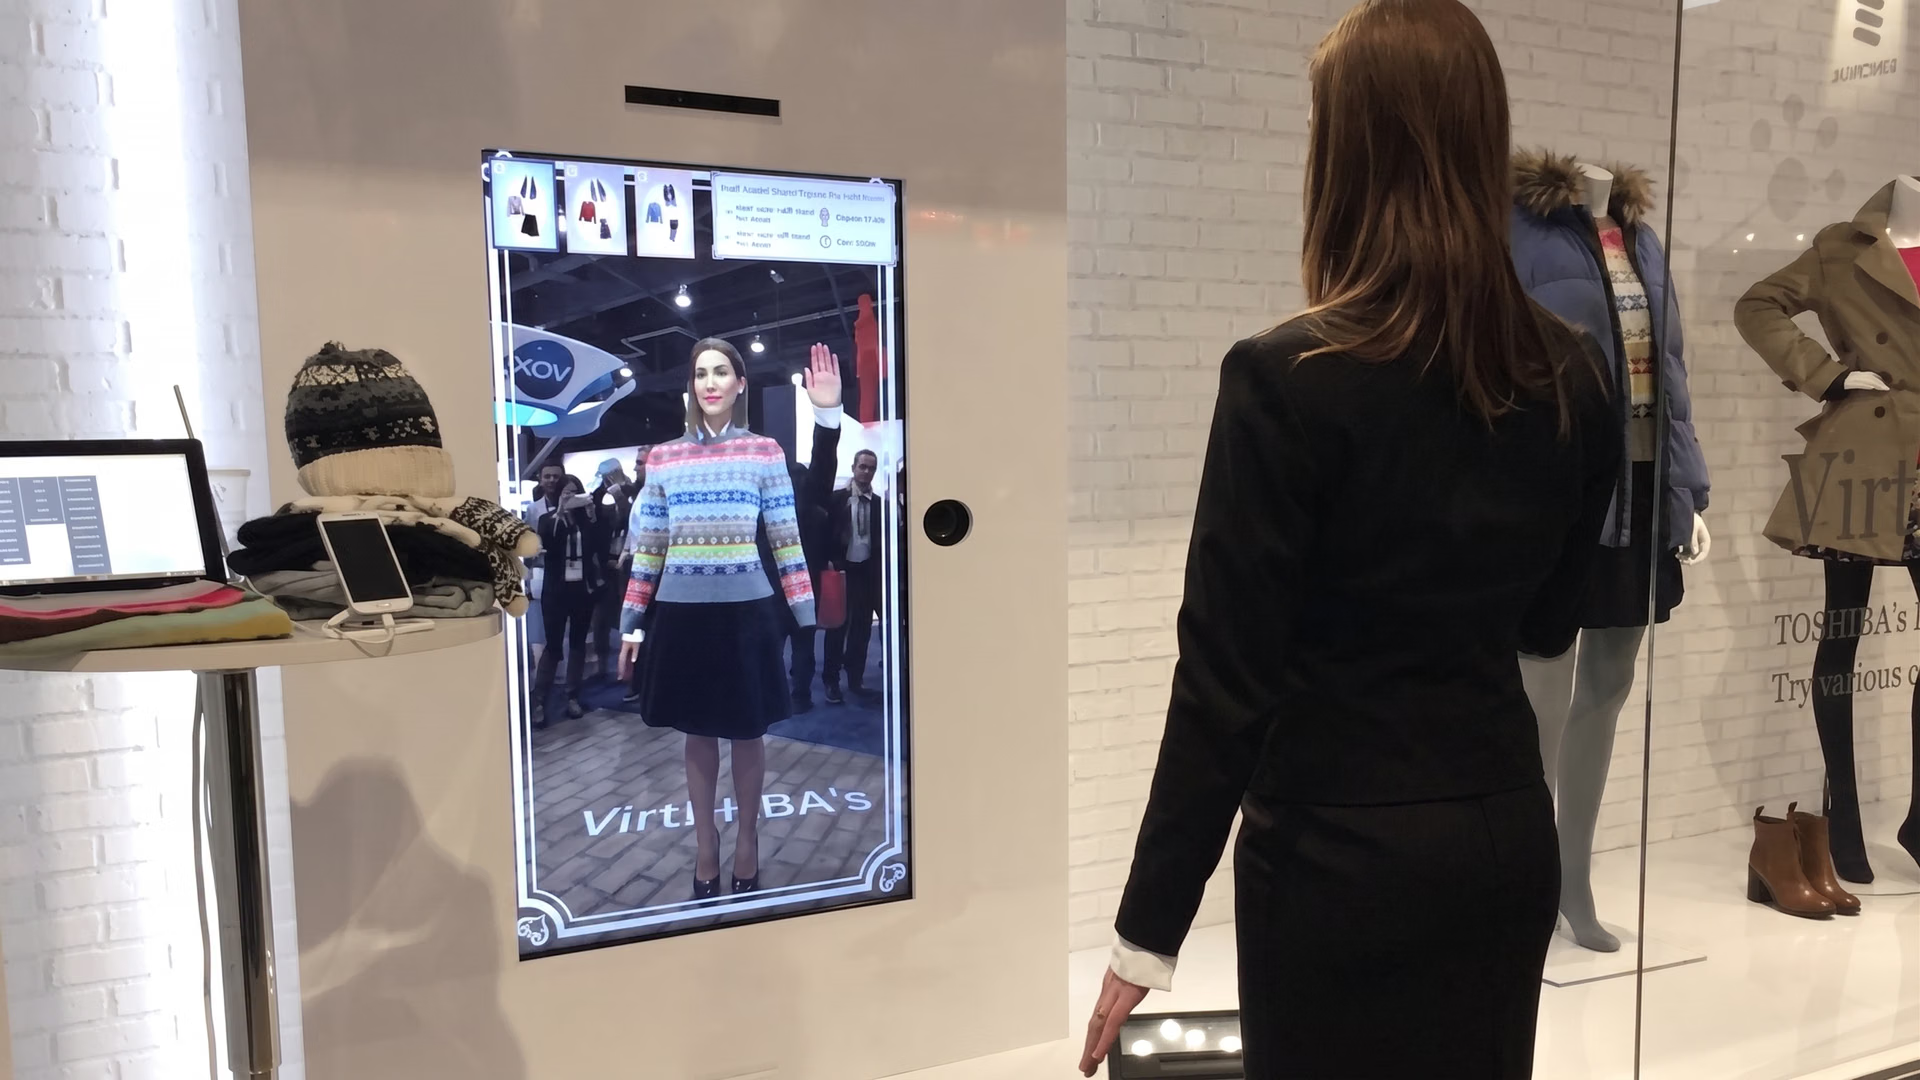
Fig. 2. Exemplo de prova virtual.
As provas virtuais mostram aos clientes uma visualização em 3D de como uma roupa ficaria, e alguns sistemas conseguem até simular o movimento do tecido para oferecer uma experiência mais realista. A visão computacional e as câmeras RGB-D permitem que os clientes pulem o provador e experimentem roupas instantaneamente. Isso economiza tempo, facilita a comparação de estilos e tamanhos e melhora a experiência de compra geral.
Entendendo a geração de imagens estéreo e as câmeras de tempo de voo (ToF)#
As câmeras estéreo são um tipo de câmera que usa vários sensores de imagem para capturar a profundidade, comparando imagens de ângulos diferentes. Elas são mais precisas do que sistemas com um único sensor. Já as câmeras ou sensores de tempo de voo (ToF) medem distâncias emitindo luz infravermelha, que reflete nos objetos e retorna ao sensor. O processador da câmera calcula o tempo que a luz leva para retornar e determina a distância.
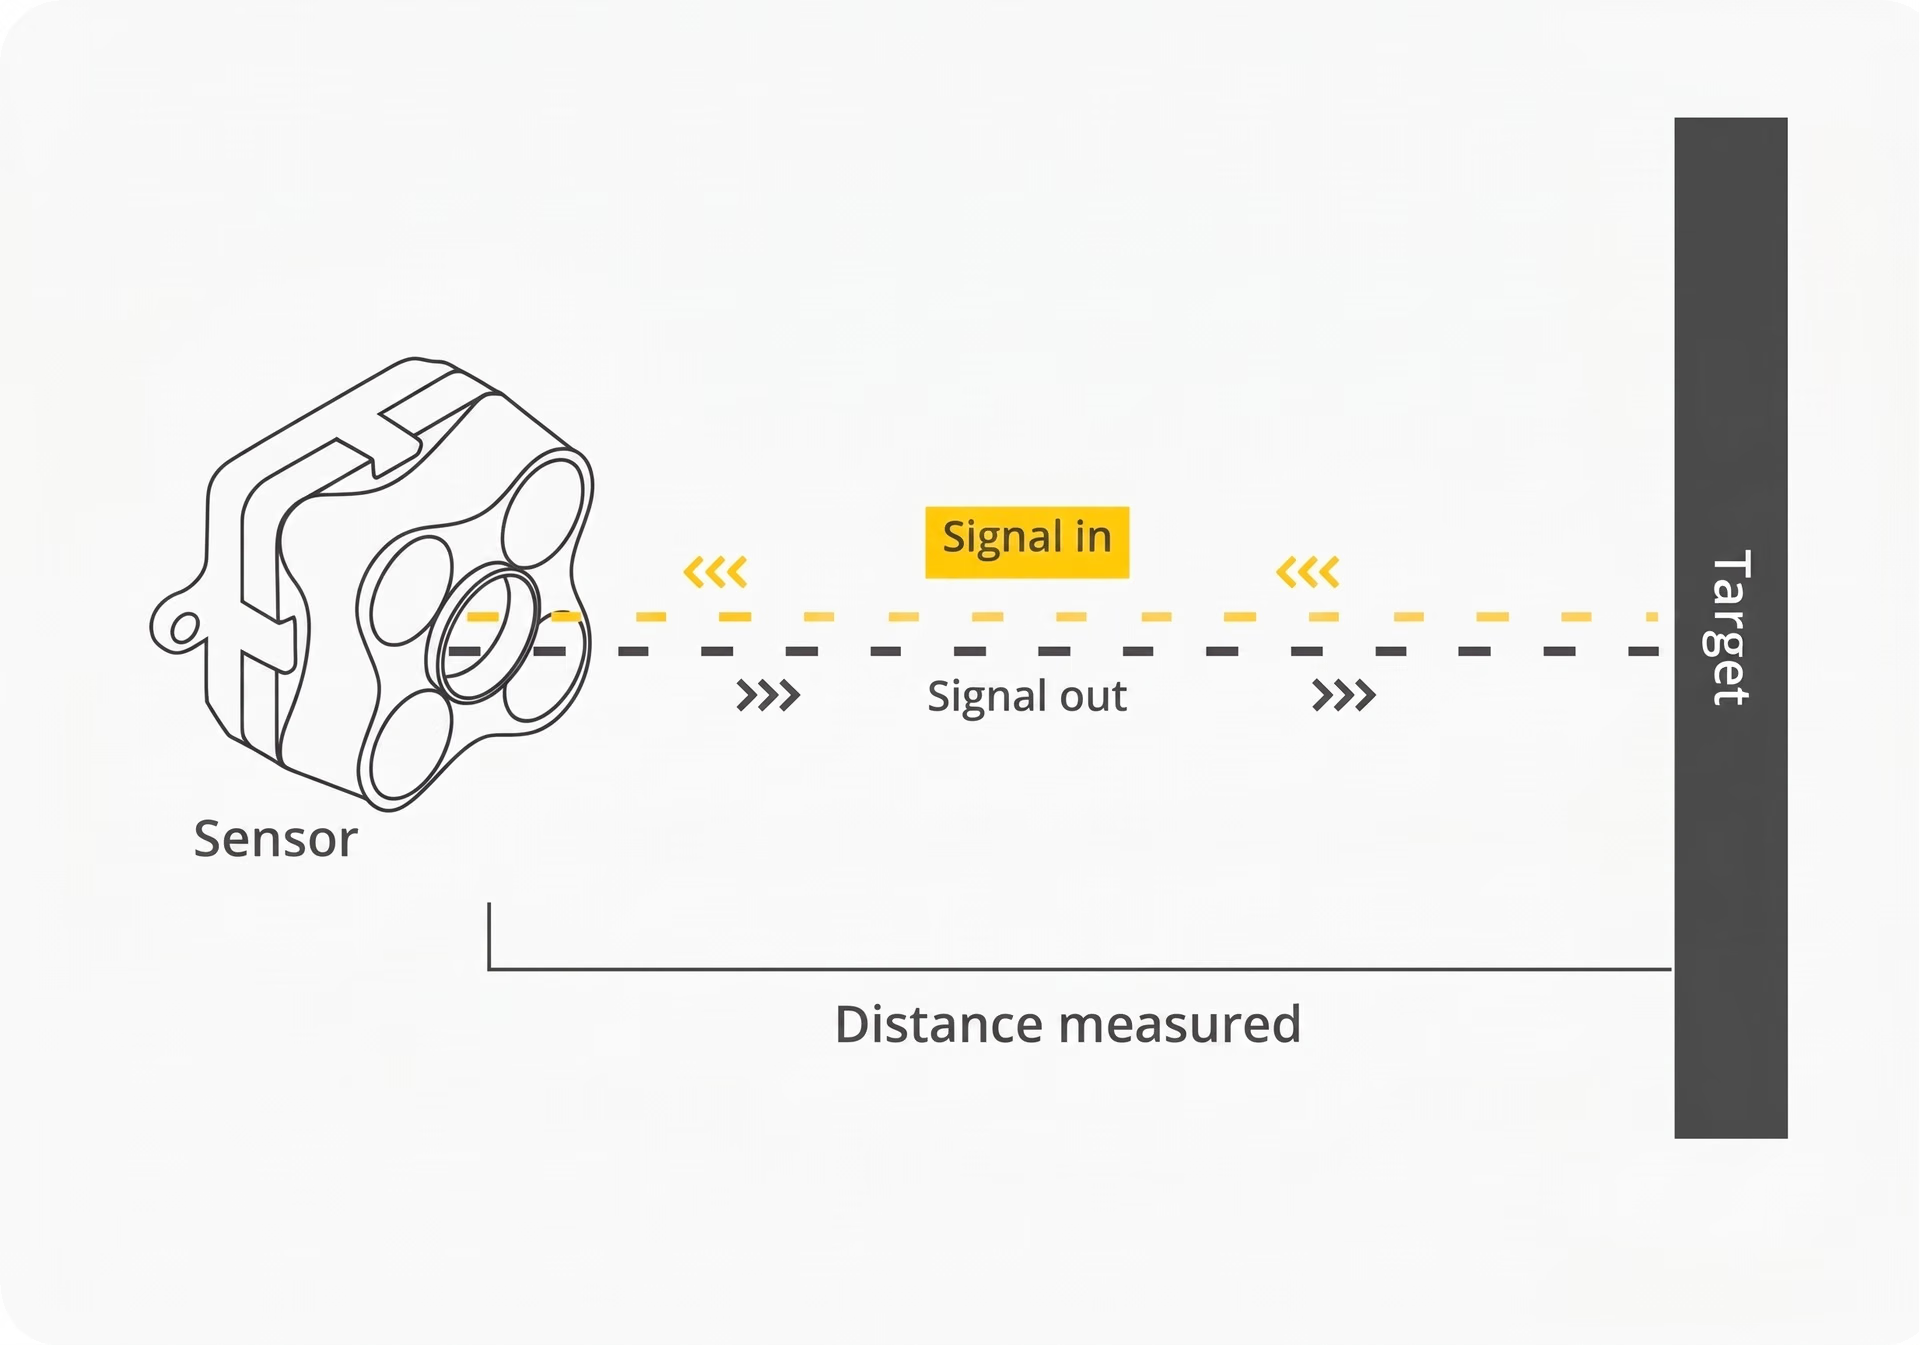
Fig. 3. Visão geral de como funcionam as câmeras ToF.
Em alguns casos, câmeras estéreo são integradas a sensores ToF, combinando os pontos fortes de ambos os dispositivos para capturar informações de profundidade com rapidez e alta precisão. A combinação das medições de distância em tempo real de um sensor ToF com a percepção detalhada de profundidade de uma câmera estéreo é ideal para aplicações como veículos autônomos e eletrônicos de consumo, nas quais tanto a velocidade quanto a precisão são essenciais.
Um exemplo cotidiano de detecção de profundidade com câmera de tempo de voo (ToF)#
É possível que você já tenha usado uma câmera de tempo de voo (ToF) sem perceber. Na verdade, smartphones populares de marcas como Samsung, Huawei e Realme costumam incluir sensores ToF para aprimorar os recursos de detecção de profundidade. As informações precisas de profundidade fornecidas por essas câmeras são usadas para criar o popular efeito bokeh, que desfoca o fundo enquanto mantém o objeto em foco nítido.
Os sensores ToF também estão se tornando essenciais para outras aplicações além da fotografia, como o reconhecimento de gestos e a realidade aumentada (AR). Por exemplo, celulares como o Samsung Galaxy S20 Ultra e o Huawei P30 Pro usam esses sensores para mapear a profundidade 3D em tempo real, aprimorando tanto a fotografia quanto as experiências interativas.
Câmeras infravermelhas ou térmicas para detectar calor#
Como o nome sugere, as câmeras térmicas são amplamente usadas para detecção de calor em diversas aplicações, incluindo setores de manufatura e fábricas automotivas. Essas câmeras medem a temperatura e podem alertar os usuários quando detectam níveis críticos de calor, altos ou baixos demais. Ao detectar a radiação infravermelha, invisível ao olho humano, elas fornecem leituras precisas de temperatura. Também chamadas de câmeras infravermelhas, elas são usadas além dos ambientes industriais. Por exemplo, câmeras térmicas também são usadas na agricultura para monitorar a saúde do gado, em inspeções prediais para identificar vazamentos de calor e no combate a incêndios para localizar focos de calor.
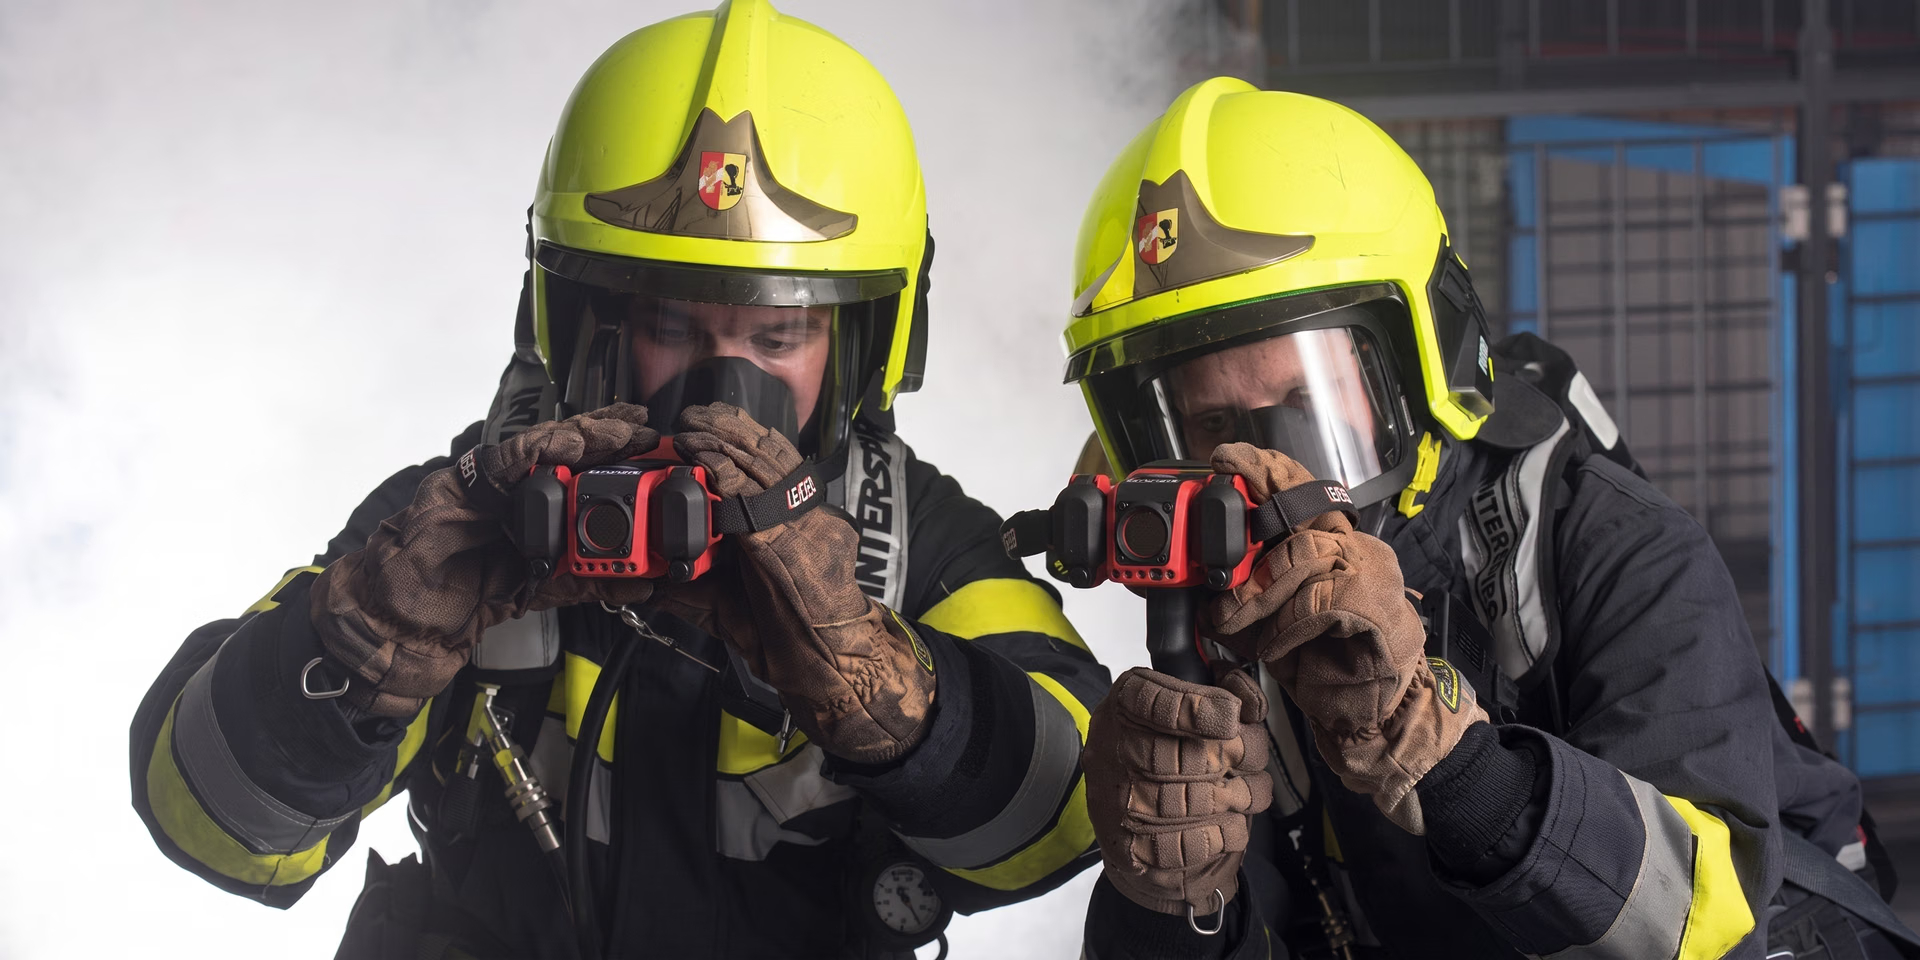
Fig. 4. Bombeiros usam câmeras térmicas para encontrar focos de calor.
Imagens térmicas para aplicações industriais#
Máquinas e sistemas elétricos em fábricas ou plataformas de petróleo e gás geralmente operam continuamente e geram calor como subproduto. Com o tempo, pode haver acúmulo excessivo de calor em componentes como motores, rolamentos ou circuitos elétricos, o que pode levar a falhas nos equipamentos ou a riscos à segurança.
As câmeras térmicas podem ajudar os operadores a monitorar esses sistemas, detectando antecipadamente picos anormais de temperatura. Um motor superaquecido pode ser programado para manutenção e evitar avarias dispendiosas. Ao integrar imagens térmicas às inspeções regulares, os setores podem implementar a manutenção preditiva, reduzir o tempo de inatividade, prolongar a vida útil dos equipamentos e garantir um ambiente de trabalho mais seguro. De modo geral, é possível melhorar o desempenho da fábrica e minimizar o risco de falhas inesperadas.
Câmeras lentas e de alta velocidade para captura de movimento#
As câmeras de alta velocidade são projetadas para capturar mais de 10.000 quadros por segundo (FPS), permitindo processar movimentos rápidos com precisão excepcional. Por exemplo, quando os produtos se movem rapidamente em uma linha de produção, as câmeras de alta velocidade podem ser usadas para monitorá-los e detectar quaisquer anomalias.
Por outro lado, câmeras de câmera lenta podem capturar imagens com altas taxas de quadros e depois reduzir a velocidade de reprodução. Isso permite que os espectadores observem detalhes que geralmente passam despercebidos em tempo real. Essas câmeras são usadas para avaliar o desempenho de armas de fogo e materiais explosivos. A capacidade de desacelerar e analisar movimentos minuciosos é ideal para esse tipo de aplicação.
Em determinadas situações, combinar câmeras de alta velocidade e de câmera lenta pode ajudar a analisar detalhadamente objetos que se movem rápido e devagar durante o mesmo evento. Digamos que estejamos analisando uma partida de golfe. Câmeras de alta velocidade podem medir a velocidade de uma bola de golfe, enquanto câmeras de câmera lenta podem analisar os movimentos do swing e o controle corporal do golfista.
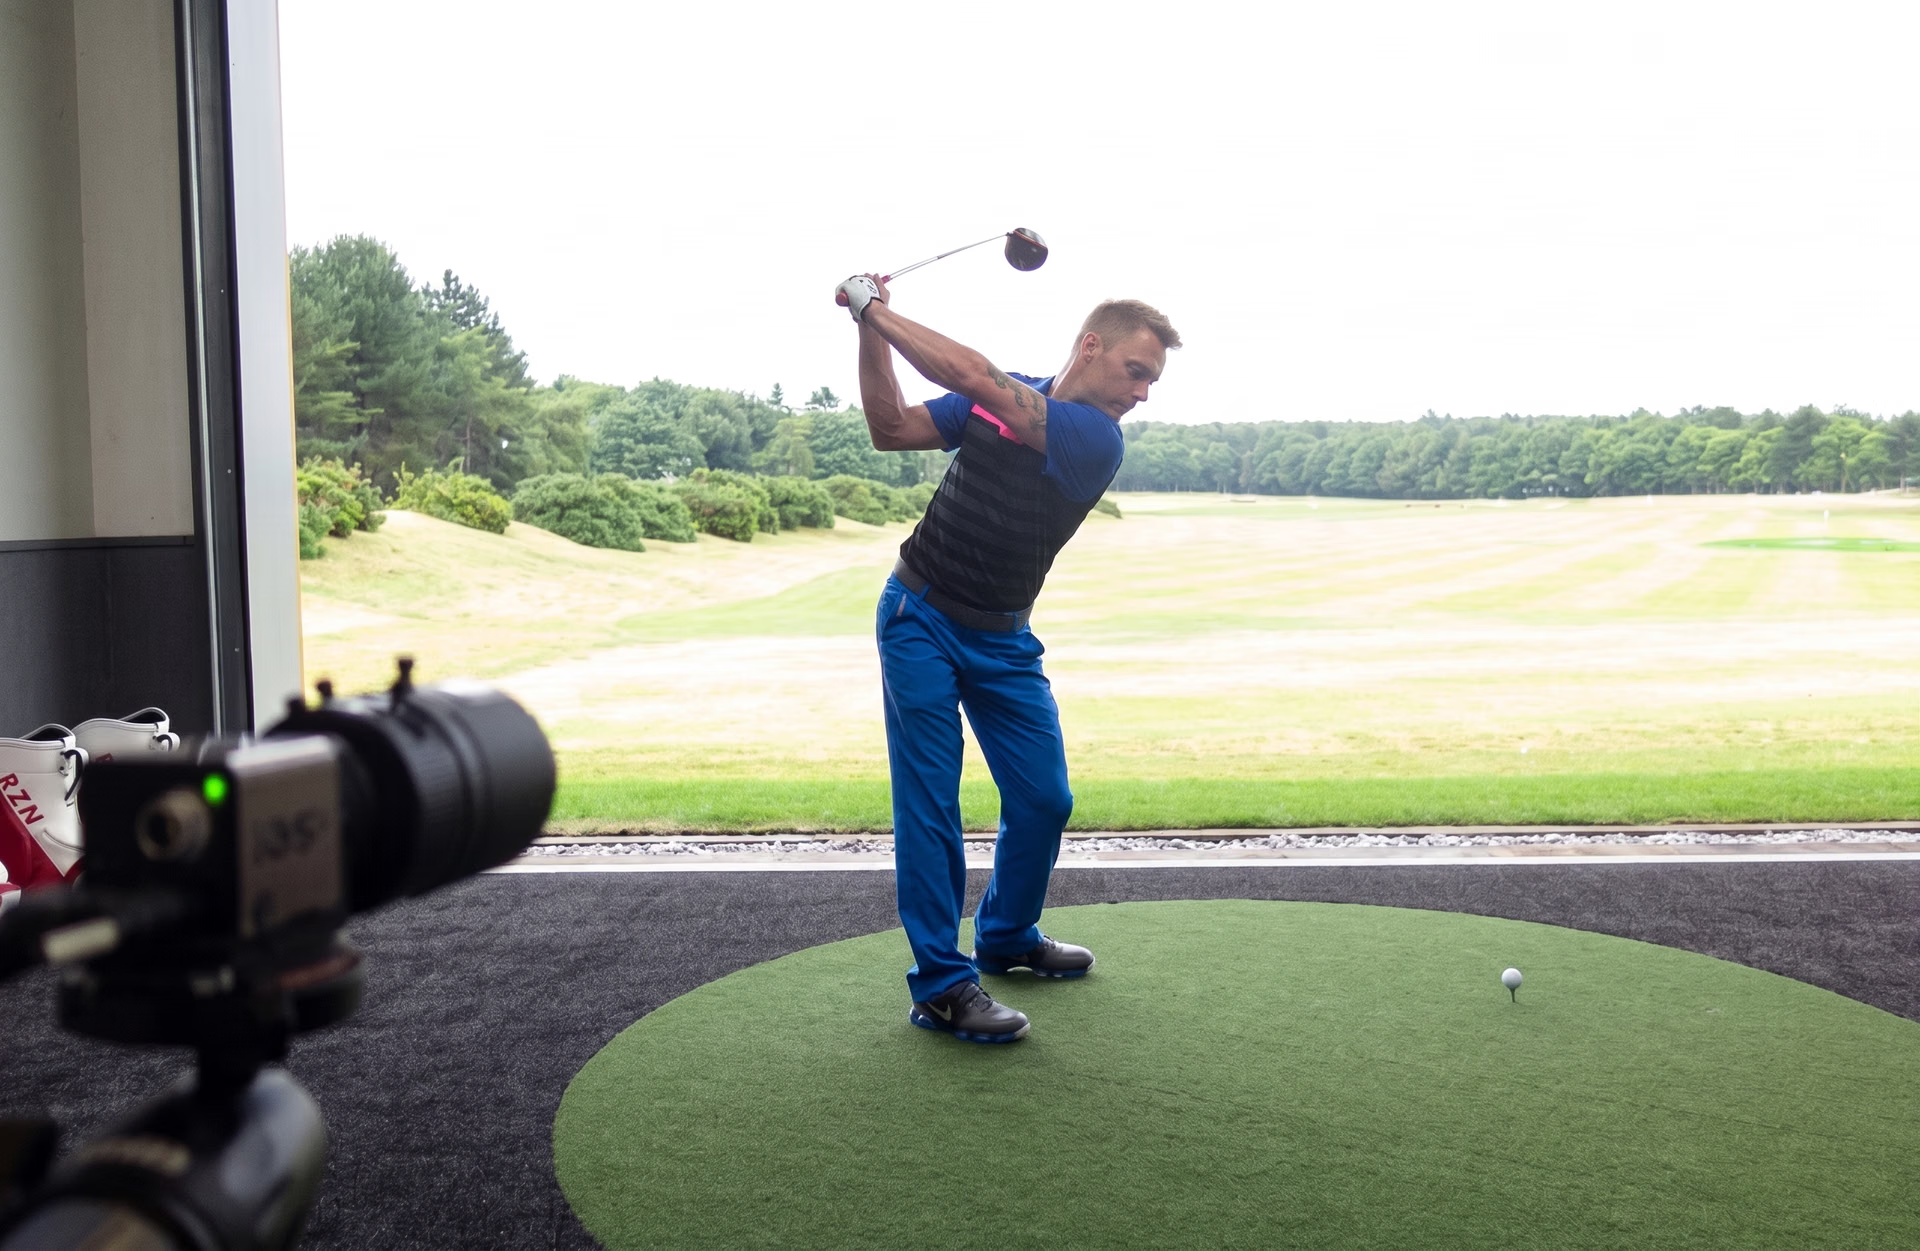
Fig. 5. Uso de visão computacional e câmeras de alta velocidade para analisar o swing de um golfista.
Imagens multiespectrais em visão computacional#
As câmeras multiespectrais são dispositivos especializados que podem registrar, em uma única captura, vários comprimentos de onda do espectro luminoso, incluindo ultravioleta e infravermelho. As imagens multiespectrais fornecem dados detalhados valiosos que as câmeras tradicionais não conseguem capturar. Assim como as câmeras hiperespectrais, que capturam bandas de luz ainda mais estreitas e contínuas, as câmeras multiespectrais são usadas em áreas como agricultura, geologia, monitoramento ambiental e diagnóstico por imagem. Por exemplo, na área da saúde, as câmeras multiespectrais podem ajudar a visualizar diferentes tecidos capturando imagens em vários comprimentos de onda.
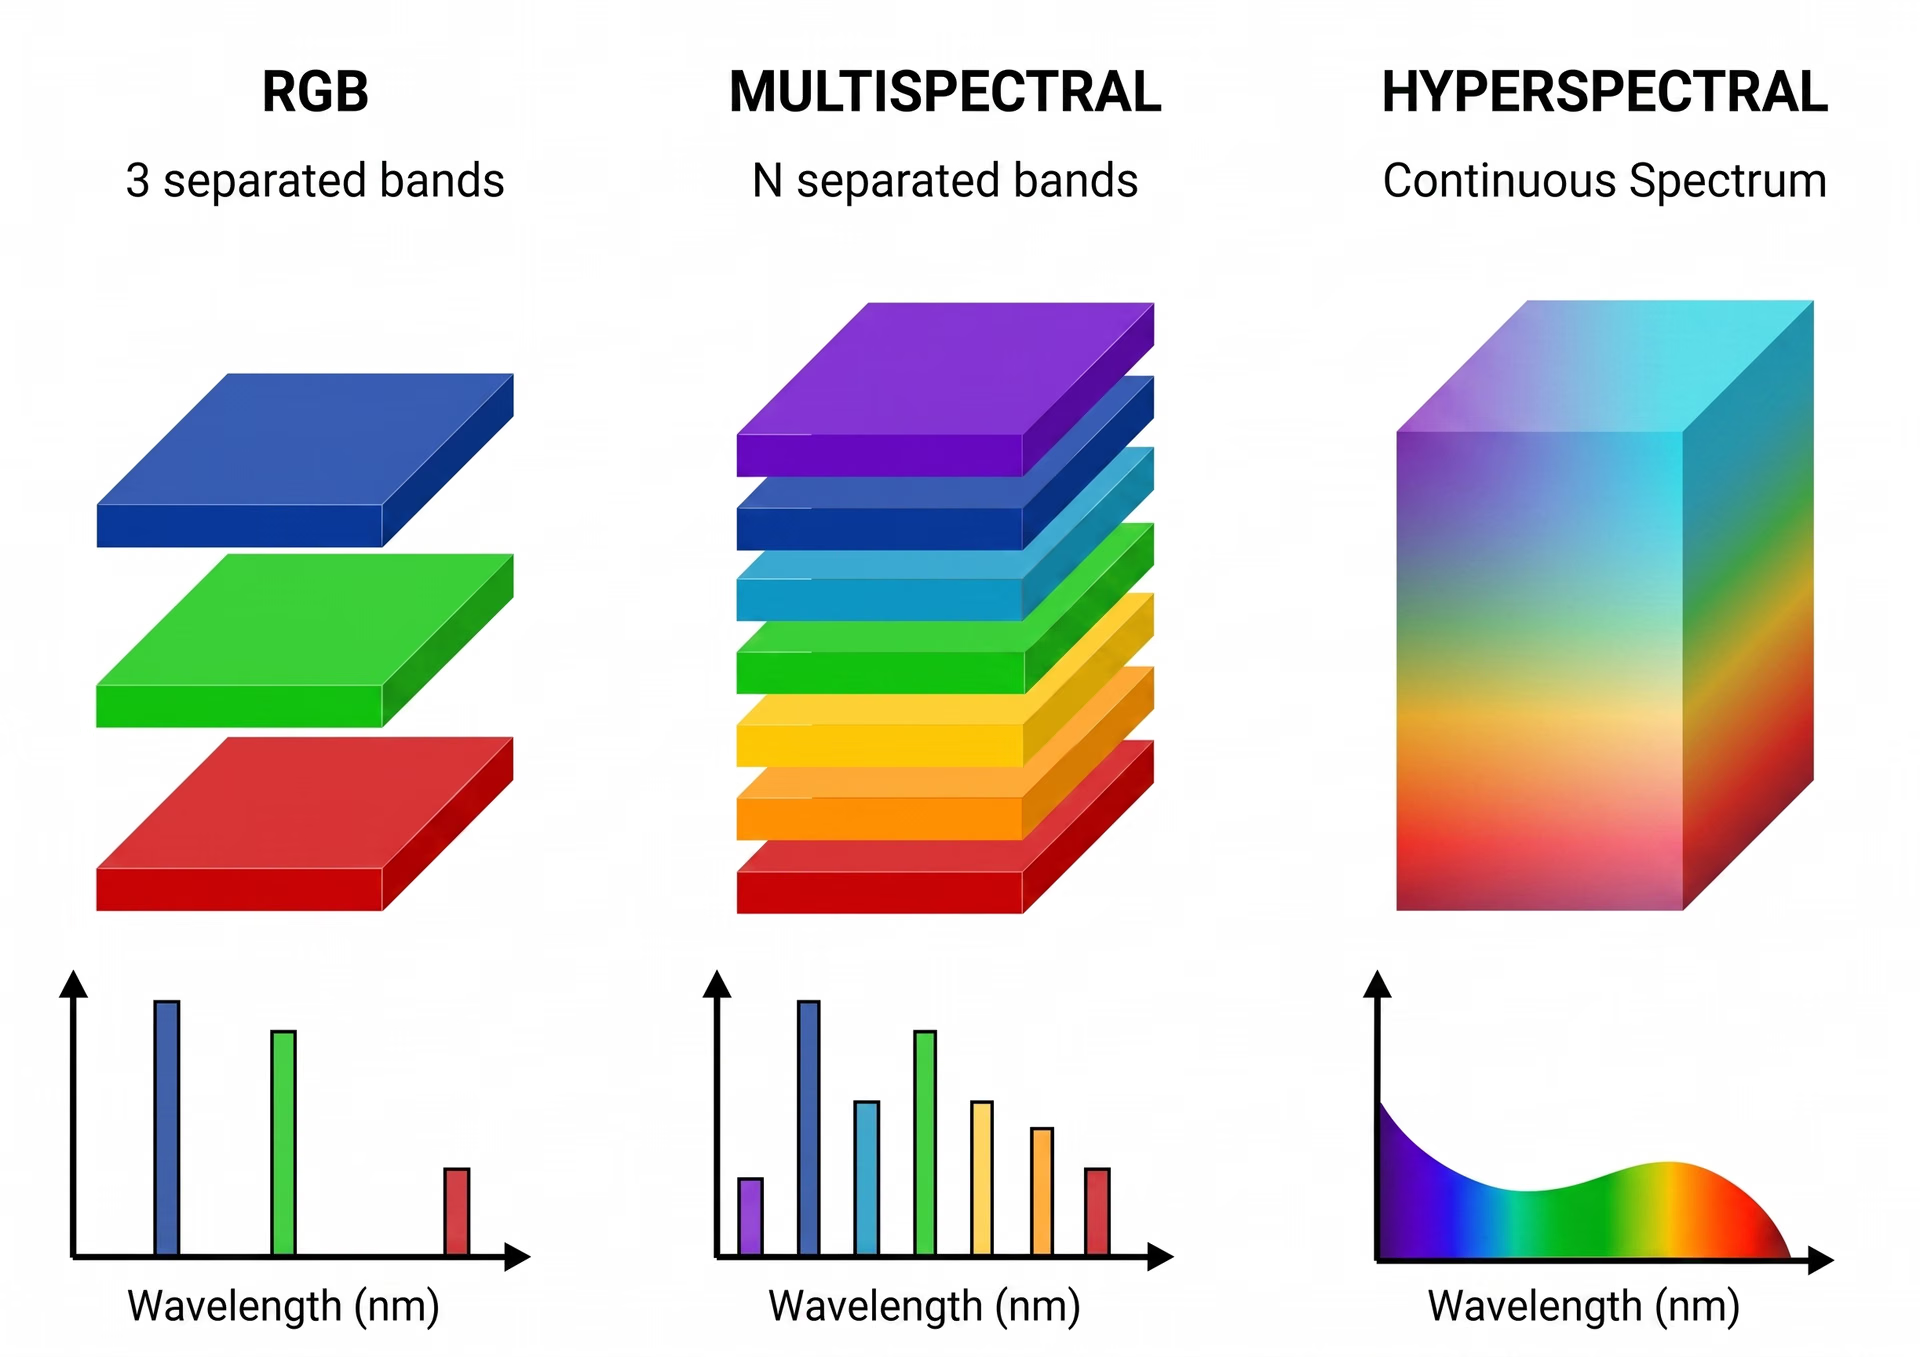
Fig. 6. Comparação entre imagens RGB, multiespectrais e hiperespectrais.
Da mesma forma, drones equipados com recursos de imagens multiespectrais estão fazendo grandes avanços na agricultura. Eles podem identificar plantas doentes ou afetadas por insetos e pragas em estágios iniciais. Essas câmeras podem analisar o espectro do infravermelho próximo, e as plantas saudáveis geralmente refletem mais luz infravermelha próxima do que as plantas doentes. Ao adotar essas técnicas de IA na agricultura, os agricultores podem implementar medidas preventivas desde cedo para aumentar a produção e reduzir as perdas nas lavouras.
Câmeras LiDAR para veículos autônomos#
As câmeras LiDAR (detecção e medição de distância por luz) usam pulsos de laser para criar mapas 3D e detectar objetos à distância. Elas são eficazes em muitas condições, como neblina, chuva, escuridão e altas temperaturas, embora condições climáticas adversas, como chuva ou neblina, possam afetar seu desempenho. O LiDAR é comumente usado em aplicações como carros autônomos para navegação e detecção de obstáculos.
O LiDAR funciona como os olhos do carro: emite pulsos de laser e mede quanto tempo eles levam para retornar. Essas informações ajudam o carro a calcular distâncias e identificar objetos como carros, pedestres e semáforos, proporcionando uma visão de 360 graus para uma condução mais segura.
Juntando tudo para obter uma visão completa#
Na visão computacional, as câmeras funcionam como os olhos que permitem às máquinas ver e interpretar o mundo de maneira semelhante aos humanos. Escolher o tipo certo de câmera é fundamental para o sucesso de diferentes aplicações de visão computacional. De câmeras RGB convencionais a sistemas LiDAR avançados, cada tipo oferece recursos únicos, adequados a tarefas específicas. Ao entender a variedade de tecnologias de câmeras e seus usos, desenvolvedores e pesquisadores podem otimizar melhor os modelos de visão computacional para enfrentar desafios complexos do mundo real.
Saiba mais sobre IA visitando nosso repositório no GitHub. Participe da nossa comunidade para se conectar com outras pessoas interessadas em IA para visão computacional. Saiba mais sobre aplicações de visão computacional na área da saúde e na manufatura em nossas páginas de soluções.









