أفضل أدوات البيانات الاصطناعية لتدريب الرؤية الحاسوبية
مقارنة أدوات البيانات الاصطناعية للرؤية الحاسوبية حسب المنهج: المحاكاة ثلاثية الأبعاد، والنماذج التوليدية وزيادة البيانات، وكيفية اختبارها باستخدام Ultralytics YOLO.
 Miles Deans12 دقيقة قراءة
تعتمد أفضل أداة للبيانات الاصطناعية في الرؤية الحاسوبية على ما ينقص مجموعة بياناتك الحقيقية. تعرض أدوات المحاكاة ثلاثية الأبعاد، مثل NVIDIA Isaac Sim مع Omniverse Replicator وBlenderProc، مشاهد جديدة مزودة بالتسميات. وتضيف الأدوات التوليدية، مثل NVIDIA Cosmos وميزة Generate Similar Images في Ultralytics Platform، تنوعًا إلى الصور التي لديك بالفعل. أما مكتبات زيادة البيانات، مثل Albumentations، فتحوّل صورك الحقيقية أثناء التدريب.
أيًا كان اختيارك، قيّمه باستخدام صور حقيقية لم يسبق للنموذج رؤيتها. في اختبار أجرته Ultralytics وNVIDIA على مجموعات بيانات العيوب الصناعية، أدت إضافة عيوب مولَّدة إلى رفع mAP75 لنموذج Ultralytics YOLO26x من 0.11 إلى 0.32 على فئات DAGM، لكن الزيادة لم تتجاوز 0.008 على Real-IAD (تفاصيل الاختبار). وتختلف فائدة البيانات الاصطناعية باختلاف مجموعة البيانات وطريقة توليد البيانات.
يقارن هذا الدليل الأدوات الرئيسية حسب المنهج، ويوضح الفجوة التي تعالجها كل أداة، ويبيّن كيفية اختبار البيانات الاصطناعية باستخدام Ultralytics YOLO26 قبل اعتمادها. إذا كنت جديدًا على هذا الموضوع، فابدأ بـماهية البيانات الاصطناعية وكيفية استخدامها.
ثلاث طرق لإنشاء بيانات تدريب اصطناعية#
يصنّف هذا الدليل أدوات توليد البيانات الاصطناعية ضمن ثلاثة مناهج عملية. وتعالج هذه الأدوات مشكلات مختلفة، لذا قارن الأدوات ضمن المنهج الواحد أولًا.
| الأسلوب | ما الذي تفعله | التسميات | الأنسب لـ |
|---|---|---|---|
| المحاكاة والعرض ثلاثي الأبعاد | إنشاء مشاهد من أصول ثلاثية الأبعاد، وتنويعها، وعرض الصور | تُنشأ التسميات مع الصورة (مربعات، وأقنعة، وعمق، وغير ذلك) | الأجسام أو الأماكن أو المستشعرات التي يمكن نمذجتها ثلاثيًّا؛ والروبوتات؛ والحالات النادرة أو الخطرة |
| نماذج توليد الصور | إنشاء صور جديدة انطلاقًا من صورة أو موجّه أو مدخلات محاكاة | ليس دائمًا: تحتاج الصور المولَّدة إلى تسميات جديدة، أو إلى التحقق من تسميات المصدر ومقارنتها بالنتيجة | إضافة تنوع بصري (الإضاءة والخلفيات والطقس) ومظاهر نادرة |
| زيادة البيانات | تحويل الصور الحقيقية أثناء التدريب (القلب، والألوان، والفسيفساء، والنسخ واللصق) | تُحوَّل تسمياتك الحالية مع الصورة | استخراج فائدة أكبر من الصور التي لديك بالفعل |
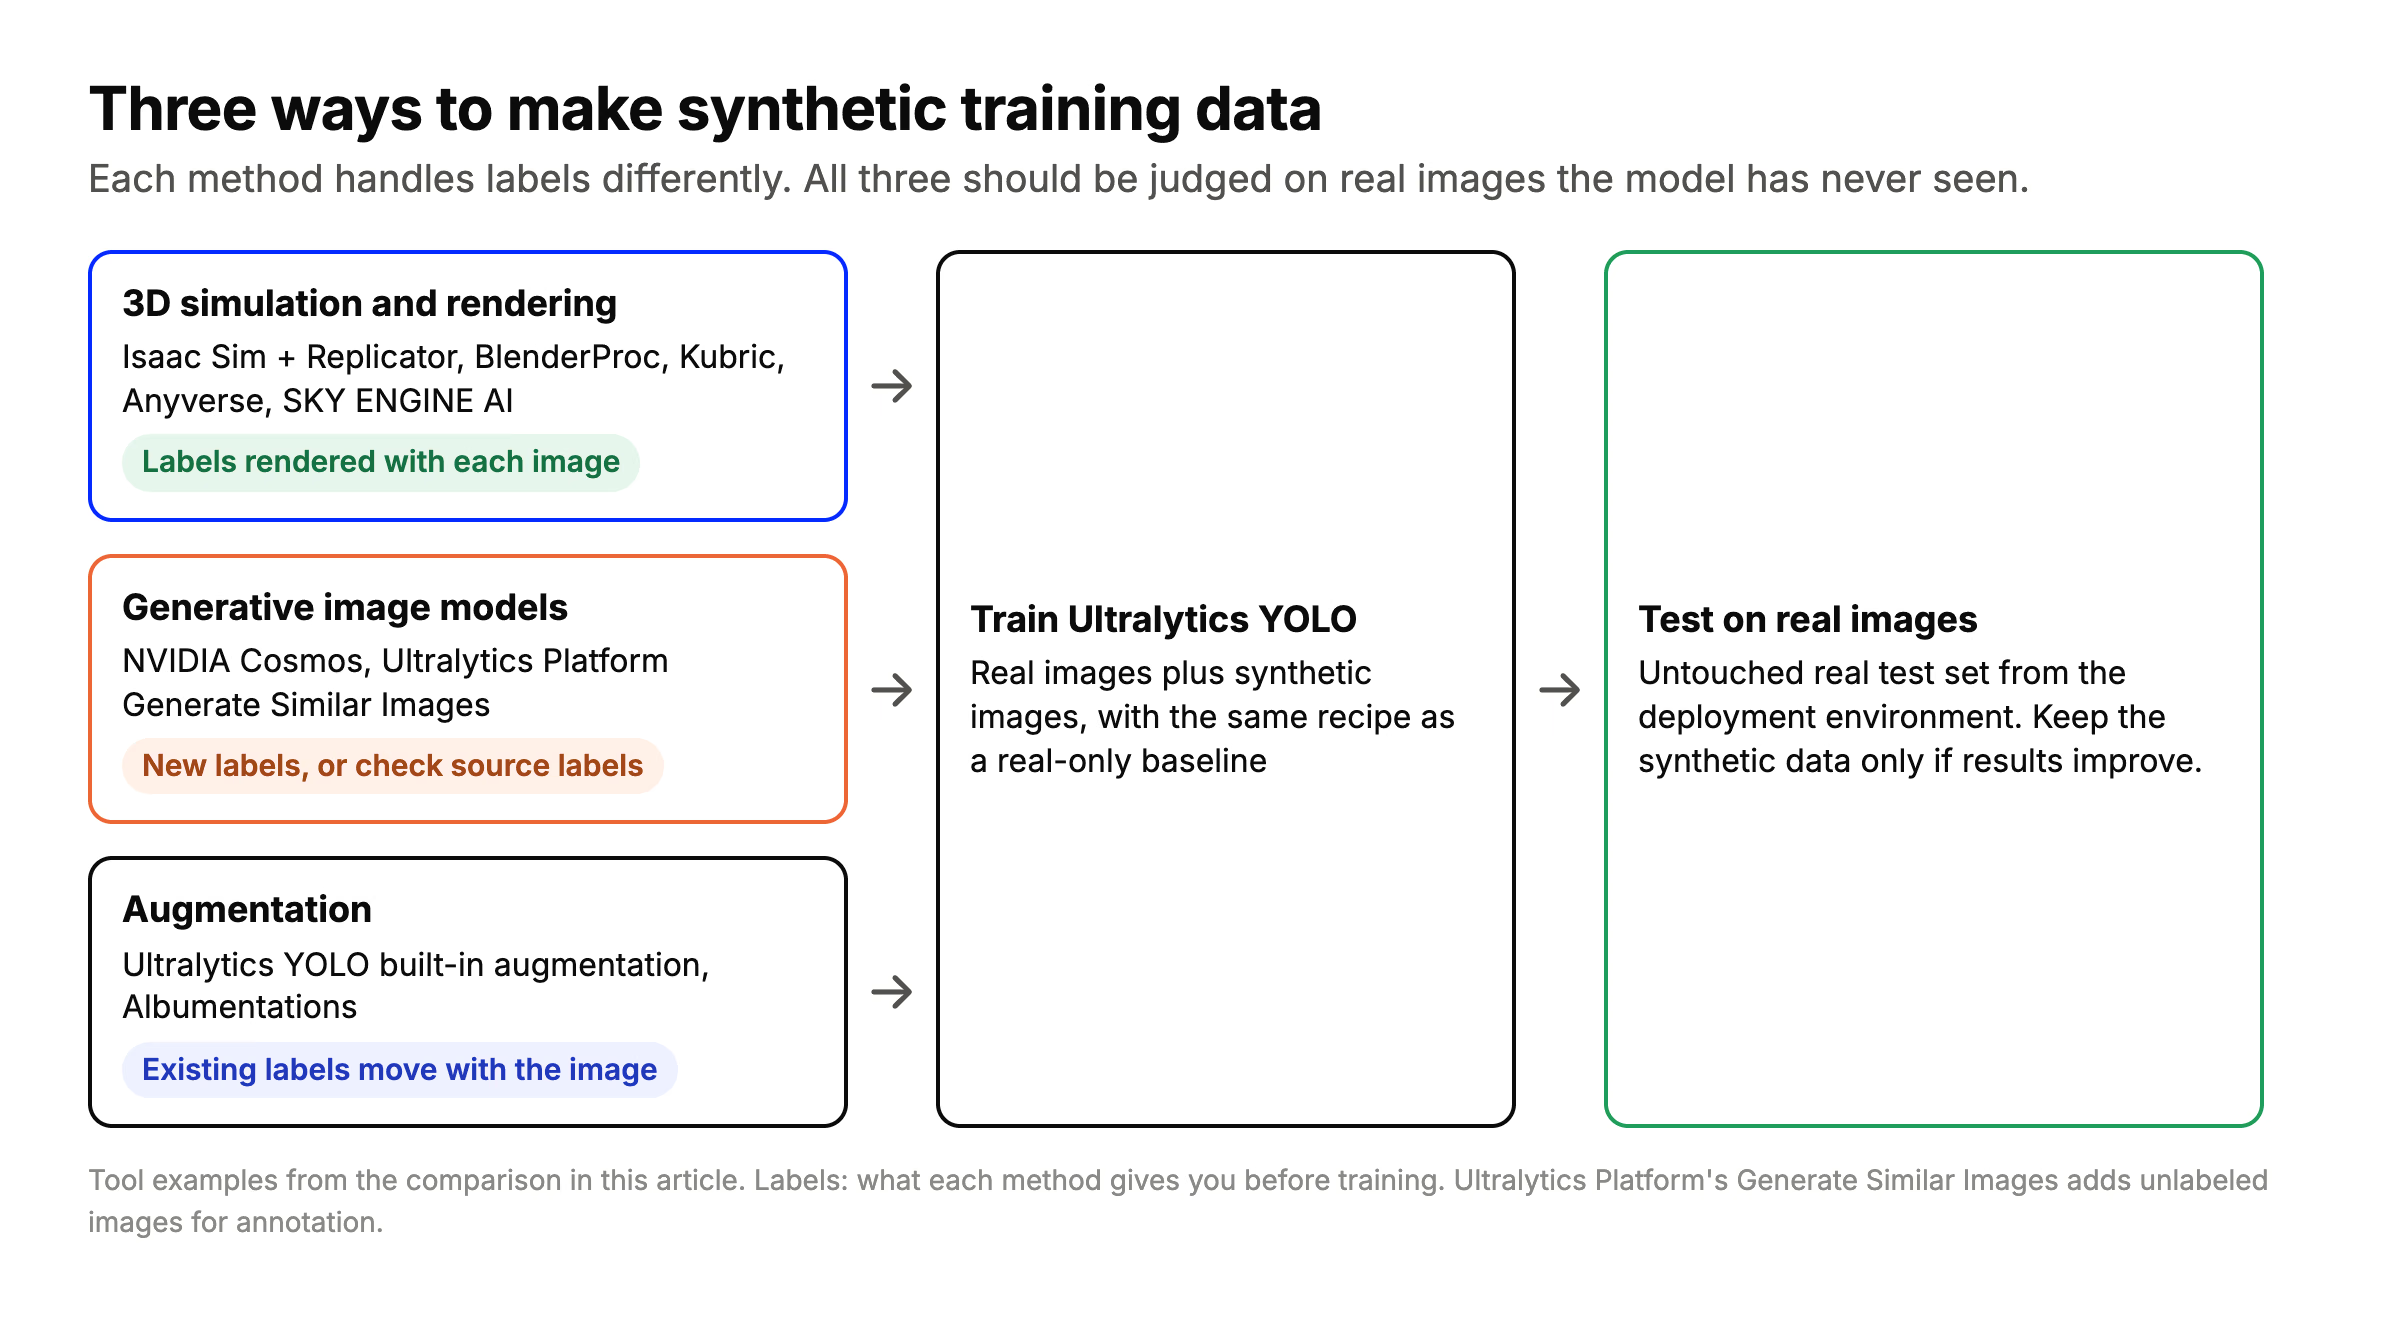
تتعامل كل طريقة مع التسميات بشكل مختلف، وينبغي تقييم الطرق الثلاث باستخدام صور حقيقية لم يسبق للنموذج رؤيتها.
تتداخل البيانات الاصطناعية وزيادة البيانات: فكلاهما يضيف أمثلة تدريبية لم تجمعها. ويكمن الاختلاف العملي في مصدر الصور الجديدة. تعيد زيادة البيانات تشكيل ما لديك بالفعل، بينما يمكن للمحاكاة والنماذج التوليدية عرض أشياء على النموذج لا تظهر في مجموعة بياناتك إطلاقًا.
مقارنة أدوات البيانات الاصطناعية#
تُدرج الأدوات أبجديًا، وقد جرى التحقق من كل صف بالرجوع إلى الموقع الإلكتروني أو المستودع الخاص بالأداة في نوفمبر 2026.
| الأداة | الأسلوب | التسميات المضمّنة | طريقة التشغيل | الأنسب لـ |
|---|---|---|---|---|
| Albumentations | زيادة البيانات | نعم، تنتقل تسمياتك مع الصورة | مكتبة Python. ترخيص AlbumentationsX هو AGPL-3.0 أو ترخيص تجاري؛ ولم تعد نسخة MIT الأصلية قيد الصيانة | إضافة مزيد من التنوع إلى الصور الموجودة لديك |
| Anyverse | محاكاة قائمة على الفيزياء | نعم، مخرجات مخصصة للمستشعرات | منصة سحابية | القيادة، ومراقبة المقصورة، والدفاع؛ وRGB-IR وNIR وlidar وradar والتصوير الحراري |
| BlenderProc | عرض ثلاثي الأبعاد باستخدام Blender | نعم: العمق، والمتجهات العمودية، والتجزئة، وتعليقات COCO وBOP | مفتوح المصدر (GPL-3.0)، ويُستضاف ذاتيًا | وضعية الأجسام، والروبوتات، والبحث باستخدام أصولك ثلاثية الأبعاد |
| Duality AI Falcon | محاكاة التوأم الرقمي (محرر قائم على Unreal Engine) | تحقق من التنسيقات مع المورّد | سير عمل سحابي مع API لـPython ودعم ROS/ROS 2 | الاستطلاع الجوي، ومكافحة الأنظمة الجوية غير المأهولة، والقيادة الذاتية على الطرق الوعرة |
| Kubric | العرض ثلاثي الأبعاد والفيزياء (Blender، وPyBullet) | نعم: أقنعة الكائنات، والعمق، والتدفق البصري | مفتوح المصدر (Apache-2.0)، ويُستضاف ذاتيًا؛ يستهدف Blender 2.93 | البحث والفيديو متعدد الأجسام |
| NVIDIA Cosmos | نماذج عالم توليدية مشروطة بالعمق أو التجزئة أو خرائط الحواف | غير مضمون: تحقّق من تسميات المصدر بمقارنتها بالأجسام المولَّدة، ثم صححها أو أعد التوليد عند الحاجة | يُستضاف ذاتيًا على وحدات GPU من NVIDIA؛ يستخدم Cosmos 3 الشيفرة والنماذج المرخصة بموجب OpenMDW-1.1، أما الإصدارات الأقدم فتستخدم تراخيص مختلفة | إضفاء مزيد من التنوع والواقعية على المشاهد المحاكاة أو الحقيقية |
| NVIDIA Isaac Sim وOmniverse Replicator | محاكاة ثلاثية الأبعاد لمشاهد OpenUSD | نعم: مربعات، وتجزيء، وعمق، ومتجهات عمودية باستخدام أدوات التعليق التوضيحي في Replicator | يُستضاف ذاتيًا؛ شيفرة المستودع مرخصة بموجب Apache 2.0، بينما تخضع Omniverse Kit ومكونات NVIDIA الأخرى لشروط ترخيص منفصلة | الروبوتات، والمستودعات، والمشاهد الصناعية |
| Parallel Domain | إعادة البناء انطلاقًا من سجلات القيادة أو الطيران الحقيقية، إضافة إلى محاكاة المستشعرات | تحقق من التنسيقات مع المورّد | API للدمج في مسارات CI الحالية | السيارات، والطائرات المسيّرة، والروبوتات، والشاحنات، والدفاع؛ والكاميرات وlidar وradar |
| Rendered.ai | منصة محاكاة قائمة على الفيزياء | نعم: تُوسم الصور عند إنشائها بتنسيق التعليقات التوضيحية الذي تختاره | منصة كخدمة تبدأ أسعارها من 5,000 دولار شهريًا، بالإضافة إلى الخدمات المُدارة | رصد الأرض والمستشعرات غير المرئية: SAR، والأشعة تحت الحمراء، ومتعددة الأطياف، والأشعة السينية |
| SKY ENGINE AI | سحابة بيانات اصطناعية باستخدام تتبع الأشعة | نعم: مربعات، وأقنعة دلالية، ونقاط مفصلية ثلاثية الأبعاد، وخرائط العمق والمتجهات العمودية | سحابي | داخل المقصورة، والروبوتات، والتصنيع، والتصوير الطبي، والطائرات المسيّرة |
| Ultralytics Platform (Generate Similar Images) | تنويع توليدي للصور انطلاقًا من إحدى صورك | لا. تُضاف الصور بلا تسميات، ثم تُعلَّق توضيحيًا في Platform | عبر المتصفح؛ النماذج المستضافة مجانية، أما النماذج المقدمة من مزودين مدفوعي الأجر فتُحتسب تكلفتها على مفتاح API الخاص بك | إضافة تنوع أكبر إلى صورة حقيقية ضمن سير العمل نفسه للتوسيم والتدريب |
| Unity Perception | محاكاة ثلاثية الأبعاد في Unity | نعم، عبر أدوات التوسيم (مخرجات SOLO قابلة للتحويل إلى COCO) | أُوقف، ولم تعد Unity تدعمه | مشروعات Unity الحالية فقط |
ليست Ultralytics Platform أداةً للمحاكاة ثلاثية الأبعاد. تصف ميزة Generate Similar Images مشاهد جديدة مستوحاة من صورتك، وتولّد صورة واحدة لكل مشهد باستخدام Ultralytics Image 4B (الافتراضي) أو Ultralytics Image 6B. وتشترك الصور الجديدة مع المصدر في الموضوعات والأسلوب، لكنها لا تتضمن تسميات، لذا عليك إضافة التعليقات التوضيحية إليها قبل التدريب. إذا كنت تحتاج إلى تسميات دقيقة على مستوى البكسل لأجسام يمكنك نمذجتها ثلاثيًّا، فأداة المحاكاة هي الخيار الأفضل.
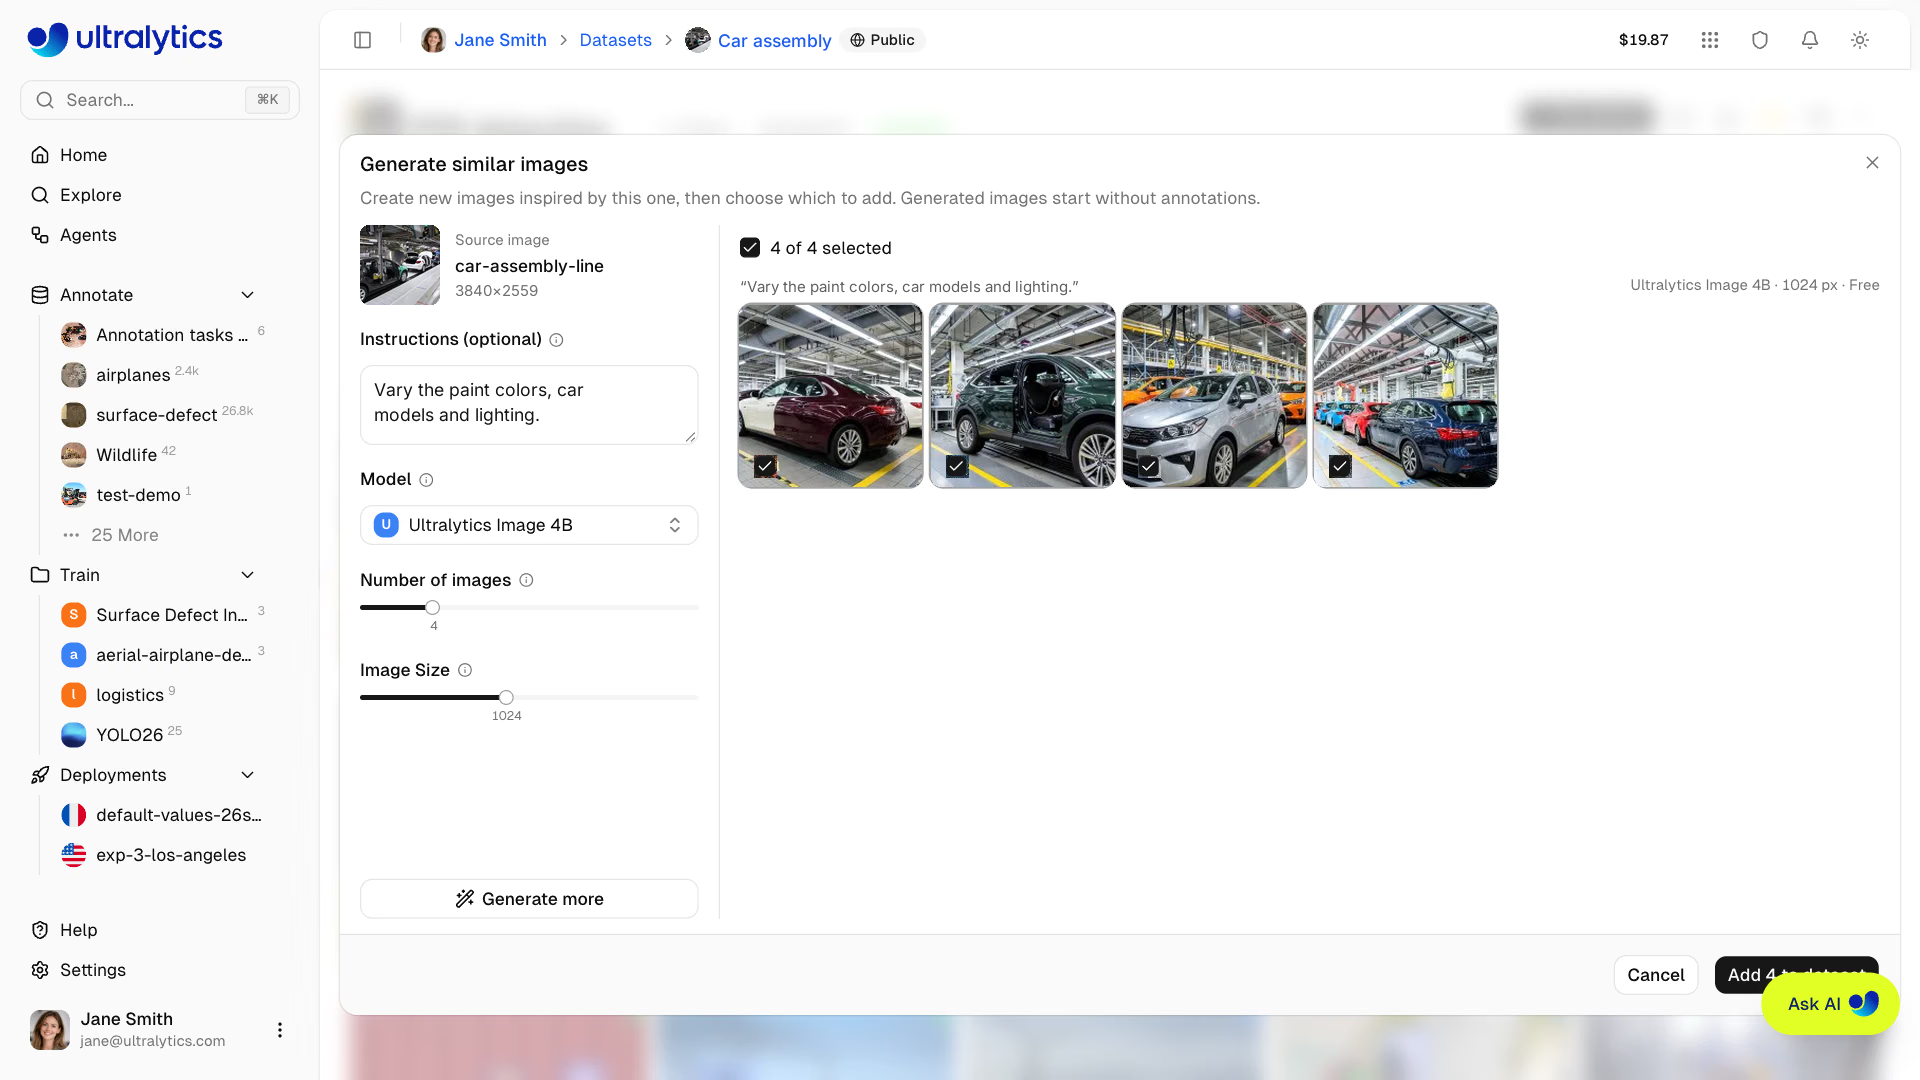
تركيب توضيحي لميزة Generate Similar Images في Ultralytics Platform، يعرض أربعة مخرجات حقيقية مولَّدة باستخدام نموذج Ultralytics Image 4B المجاني. الصورة المصدر: 001 خط تجميع السيارات في المصنع - مصنع Opel في غليفيتسه، بولندا، Marek Ślusarczyk (Tupungato)، CC BY 3.0. معروضات معدّلة بالذكاء الاصطناعي.
كيفية اختيار أداة للبيانات الاصطناعية#
ابدأ بالفجوة في بياناتك، لا بالأداة. فيما يلي أكثر الفجوات شيوعًا والأدوات المناسبة لمعالجتها.
العيوب والحالات الشاذة النادرة#
قد يصعب جمع أمثلة حقيقية لأنواع العيوب النادرة. إليك نهجين يستحقان الاختبار:
- توليد العيوب على الصور الحقيقية. في اختبار Ultralytics وNVIDIA، أنشأ NVIDIA Cosmos Data Factory صورًا للعيوب ووسمها تلقائيًا، ثم أضافها إلى صور التدريب الحقيقية. ويذكر التقرير المنشور تحسن الاستدعاء على كل مجموعة بيانات في اختباره للبيانات الاصطناعية. وخطوة التوليد في Cosmos حاليًا عينة توضيحية، وليست تكاملًا مُتاحًا ضمن المنتج.
- زيادة البيانات بالنسخ واللصق. لتدريب التجزئة أو OBB باستخدام تسميات المضلعات، فعّل
copy_pasteلنسخ الأجسام داخل الصور أو بينها، مما يزيد من معدل ظهور الفئة النادرة. وهذه الميزة معطّلة افتراضيًا.
اطّلع على الرؤية الحاسوبية في التصنيع لمعرفة كيفية إدماج اكتشاف العيوب في خط الإنتاج.
الروبوتات، والمستودعات، والالتقاط والوضع#
إذا أمكنك نمذجة الكائنات والحيز ثلاثي الأبعاد، فإن المحاكاة تنتج تسميات مع كل صورة، وتتيح لك تغيير الأوضاع والإضاءة والعناصر المشتتة في عمليات التصيير، ويُعرف ذلك باسم عشوائية المجال. فكّر في استخدام NVIDIA Isaac Sim مع Omniverse Replicator لمحاكاة الروبوتات على أجهزة NVIDIA، وBlenderProc لإجراء التصيير برمجيًا انطلاقًا من النماذج ثلاثية الأبعاد المتوفرة لديك. اقرأ المزيد عن الرؤية الحاسوبية في الروبوتات.
القيادة والطائرات المسيّرة والأنظمة متعددة المستشعرات#
لمحاكاة الكاميرات والليدار والرادار، أو للاختبار ذي الحلقة المغلقة، فكّر في منصات مصممة للاستقلالية متعددة المستشعرات. تنشئ Parallel Domain عمليات إعادة بناء انطلاقًا من سجلات القيادة والطيران الحقيقية. وتحاكي Anyverse مخرجات خاصة بكل مستشعر للقيادة والمقصورة الداخلية والدفاع. ويركز Duality AI Falcon على الاستقلالية الجوية والقيادة على الطرق الوعرة.
الأقمار الصناعية وSAR والمستشعرات الأخرى غير المرئية#
تدرج Rendered.ai محاكاة SAR والأشعة تحت الحمراء والحرارية ومتعددة الأطياف وفائقة الأطياف والأشعة السينية. وتدرج Anyverse مخرجات الأشعة تحت الحمراء القريبة والحرارية.
مجموعة بيانات صغيرة تحتاج إلى مزيد من التنوع#
ابدأ بزيادة البيانات التي تعكس الظروف التي سيواجهها النموذج فعليًا، لأنها تحافظ على تسمياتك. في تدريب الكشف، يفعّل Ultralytics YOLO افتراضيًا الفسيفساء وتغييرات الألوان وتغيير الحجم والإزاحة والقلب الأفقي، ويمكنك إضافة تحويلات Albumentations الخاصة بك. إذا لم تغطِّ زيادة البيانات الظروف التي لا يمكنك تصويرها، مثل اختلاف الإضاءة أو الخلفيات أو زوايا الرؤية، فاختبر التنويع التوليدي أو المحاكاة، بحسب المشهد وطريقة وضع التسميات.
كيفية اختبار فائدة البيانات الاصطناعية#
لا تستحق البيانات الاصطناعية استخدامها إلا إذا حقق النموذج أداءً أفضل على الصور الحقيقية. نفّذ التجربة نفسها مرتين، مع تغيير صور التدريب فقط:
- احتفظ بصور اختبار حقيقية جانبًا. احتفظ بمجموعة اختبار من صور حقيقية من البيئة التي سيعمل فيها النموذج، ولا تضف إليها صورًا اصطناعية مطلقًا.
- درّب نموذجًا أساسيًا على الصور الحقيقية فقط.
- أعِد التدريب باستخدام الصور الحقيقية والاصطناعية، مع النموذج نفسه وعدد العصور والمُحسِّن والبذرة نفسها.
- اختر الوصفة باستخدام صور تحقق حقيقية. إذا جرّبت كميات مختلفة من البيانات الاصطناعية، فقارن بينها باستخدام صور تحقق حقيقية. بعد ذلك، قيّم النموذج الأساسي والوصفة التي اخترتها فقط على مجموعة الاختبار الحقيقية التي لم تُمس. راقب mAP50-95 والاستدعاء، وmAP75 إذا كانت دقة الصناديق مهمة.
باستخدام Ultralytics YOLO، يمكن لقسم التدريب إدراج عدة مجلدات، بحيث تبقى الصور الحقيقية والاصطناعية منفصلة على القرص. أنشئ real.yaml بالطريقة نفسها، مع ضبط train على images/train_real فقط. أبقِ الصور المتشابهة جدًا والصور الملتقطة للمشهد نفسه ضمن القسم نفسه، وأنشئ الصور الاصطناعية من صور التدريب فقط:
# real_plus_synthetic.yaml
path: datasets/defects
train: [images/train_real, images/train_synthetic] # real + synthetic training images
val: images/val_real # real images only
test: images/test_real # real images only, never seen in training
names:
  0: scratch
  1: dent
from ultralytics import YOLO
runs = {}
for name, data in [("real only", "real.yaml"), ("real + synthetic", "real_plus_synthetic.yaml")]:
model = YOLO("yolo26n.pt")
model.train( # same recipe for both runs
data=data, epochs=100, imgsz=640, batch=16,
optimizer="AdamW", lr0=0.001, seed=0,
)
runs[name] = model.trainer.best # path to the best weights
for name, weights in runs.items():
metrics = YOLO(weights).val(data="real_plus_synthetic.yaml", split="test") # same real test set
print(f"{name}: mAP50-95 {metrics.box.map:.3f}, mAP75 {metrics.box.map75:.3f}")تقارن هذه الطريقة وصفة التدريب نفسها مع الصور الاصطناعية وبدونها، مع التقييم على صور الاختبار الحقيقية نفسها. عند تساوي عدد العصور، تحصل مجموعة البيانات الأكبر على خطوات تدريب أكثر، لذا كرر التجربة باستخدام بضع بذور قبل الوثوق بفارق صغير. راجع وثائق التدريب والتحقق للاطلاع على كل إعداد، ورؤى تقييم النموذج لفهم النتائج.
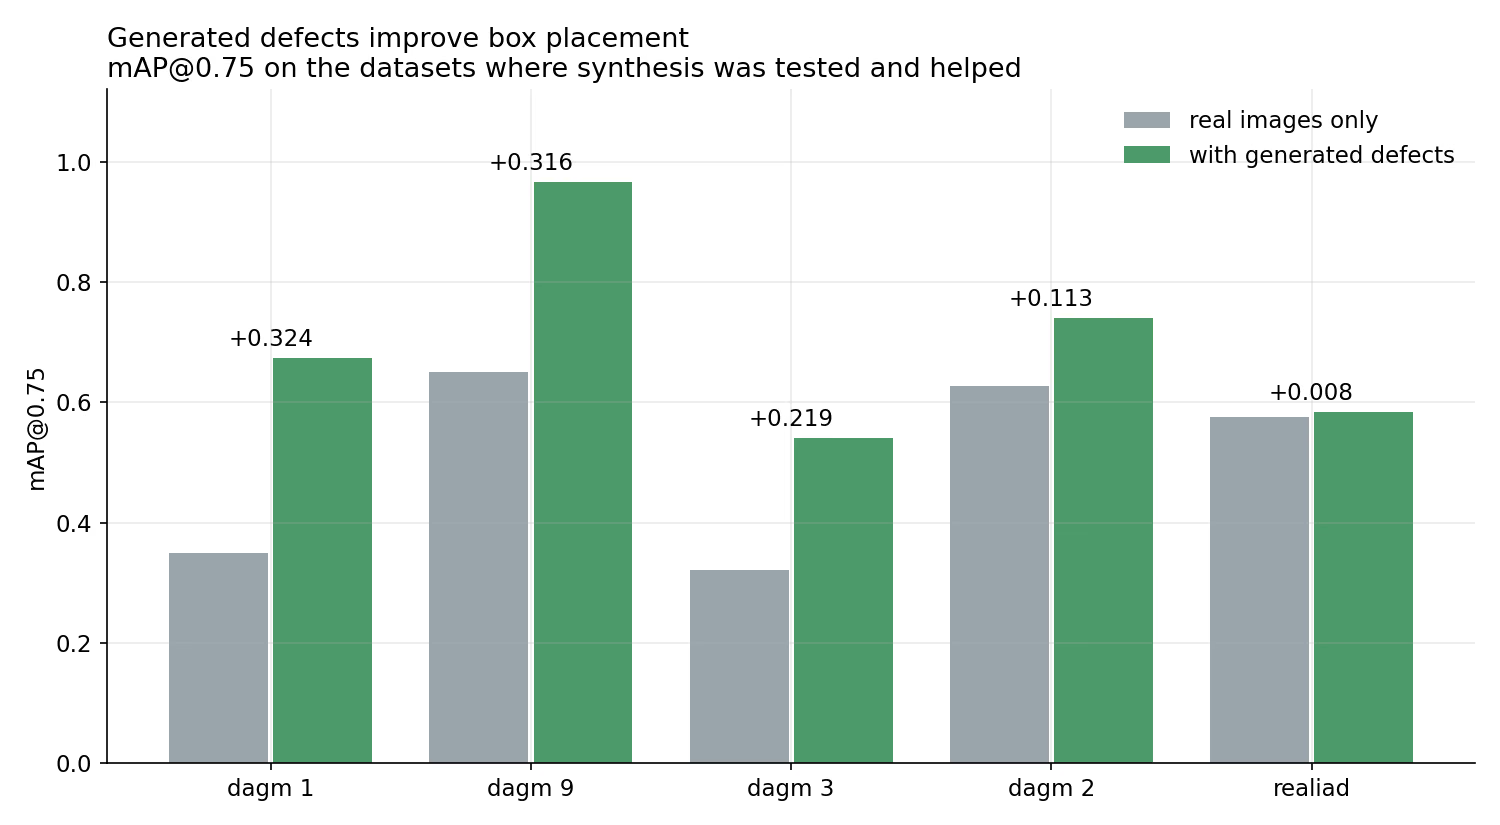
mAP75 باستخدام الصور الحقيقية فقط مقابل استخدام العيوب المُولّدة، في مجموعات البيانات التي اختُبرت فيها عملية التوليد وأثبتت فائدتها، وفقًا لاختبار Ultralytics وNVIDIA.
ما الذي قاستْه Ultralytics#
- العيوب المُولّدة (اختبار Ultralytics وNVIDIA). في مجموعات بيانات الفحص الصناعي ذات التسميات متعددة الأضلاع، قورِن Ultralytics YOLO26x المدرّب على صور حقيقية مضافًا إليها عيوب ولّدتها NVIDIA Cosmos Data Factory بالنموذج نفسه المدرّب على الصور الحقيقية فقط. ارتفع mAP75 بمقدار يتراوح بين 0.11 و0.32 في فئات DAGM؛ ففي فئة DAGM 9 مثلًا، ارتفع من 0.650 إلى 0.966. أما في Real-IAD، فبلغ التحسن 0.008. استخدم كلا النموذجين الوصفة نفسها ومجموعة الاختبار المحجوزة نفسها (النتائج الكاملة).
- بيانات العمق الاصطناعية. تُدرّب نماذج العمق YOLO26 مسبقًا على مزيج يضم نحو 2.19 مليون صورة، بما فيها مجموعات بيانات اصطناعية مثل Hypersim، التي توفر بيانات مرجعية كثيفة للعمق مستمدة من مشاهد مصيّرة، مع حجب وحدات البكسل غير الصالحة، مثل النوافذ والسماء. وتكمّل البيانات الاصطناعية بيانات المستشعرات الواقعية الأكثر تشويشًا بدلًا من أن تحل محلها.
- صور مُولّدة ضمن مجموعة بيانات مفتوحة. تجمع Ultralytics Construction-PPE بين الصور التي جمعها البشر والصور المُولّدة: 1,000 صورة و12 فئة، منشورة بموجب CC BY 4.0. ولا تتضمن قسم اختبار منفصلًا، وتوصي وثائقها بالتقييم باستخدام صور مستقلة من بيئة النشر الخاصة بك.
كمية البيانات الاصطناعية التي ينبغي إضافتها#
لا توجد نسبة موحدة تناسب الجميع، لذا تعامل معها على أنها إعداد ينبغي اختباره. في اختبار Ultralytics وNVIDIA، حُددت الصور الاصطناعية بحد أقصى يعادل 25% أو 100% من صور التدريب الحقيقية، أي صورة اصطناعية لكل أربع صور حقيقية، أو صورة اصطناعية مقابل كل صورة حقيقية. ومن أصل 11,448 صورة مُولّدة، لم يُحتفظ إلا بـ1,481 صورة. ابدأ بكمية صغيرة، واختر النسبة باستخدام صور تحقق حقيقية، واحتفظ بمجموعة الاختبار الحقيقية التي لم تُمس للمقارنة النهائية.
موضع Ultralytics في المنظومة#
لا تبيع Ultralytics محرك محاكاة ثلاثي الأبعاد. وهي تغطي الخطوات المحيطة بالبيانات الاصطناعية:
- التدريب والمقارنة. يدرّب Ultralytics YOLO باستخدام أي مزيج من الصور الحقيقية والاصطناعية بتنسيق YOLO، على أجهزتك الخاصة أو على وحدات GPU سحابية باستخدام منصة Ultralytics.
- إضافة تنوع إلى الصور الحقيقية. تنشئ ميزة «إنشاء صور مشابهة» في منصة Ultralytics ما يصل إلى 16 تنويعًا للصورة في كل دفعة، مع إتاحة تعليمات اختيارية مثل «غيّر الإضاءة» أو «أضف المطر».
- وضع تسميات للبيانات التي تولّدها. تستخدم التعليقات التوضيحية الذكية في منصة Ultralytics تقنيات SAM 3.1 وYOLO وYOLOE لوضع تسميات على الصور الجديدة، بما في ذلك معالجة مجموعة بيانات كاملة على دفعات.
- زيادة البيانات افتراضيًا. يتضمن تدريب Ultralytics YOLO زيادة بيانات مدمجة ويدعم تحويلات Albumentations المخصصة.
الأسئلة الشائعة
BlenderProc (GPL-3.0) وKubric (Apache-2.0) أداتان مفتوحتا المصدر تُنشئان صورًا ذات تسميات انطلاقًا من مشاهد ثلاثية الأبعاد في Blender. ويُعد NVIDIA Isaac Sim مع Omniverse Replicator خيارًا آخر للروبوتات؛ إذ تخضع تبعيات Omniverse لشروط ترخيص منفصلة. ولإضافة التنوع من دون أصول ثلاثية الأبعاد، فإن زيادة البيانات مجانية ومضمّنة في تدريب Ultralytics YOLO.
احتفظ بالبيانات الحقيقية للتقييم في جميع الحالات. أما في التدريب، فقارن بين مجموعات البيانات الحقيقية فقط والاصطناعية فقط والمختلطة قبل أن تقرر ما إذا كان بإمكان الصور الاصطناعية أن تحل محل أي أمثلة حقيقية. في اختبار العيوب الذي أجرته Ultralytics وNVIDIA، تراوح التحسن الناتج عن العيوب المُولّدة بين تحسن كبير في فئات DAGM وتحسن هامشي في Real-IAD، لذا قِس ذلك باستخدام بياناتك.
اختبر ذلك. حدّد اختبار Ultralytics وNVIDIA الصور الاصطناعية بحد أقصى يعادل 25% أو 100% من صور التدريب الحقيقية. ابدأ بنسبة صغيرة، واختر النسبة باستخدام صور تحقق حقيقية، واحتفظ بمجموعة اختبار حقيقية منفصلة للفحص النهائي.
يعتمد ذلك على الطريقة. تُنشئ أدوات المحاكاة ثلاثية الأبعاد تسميات مع كل صورة. وتحوّل عمليات زيادة البيانات التسميات الموجودة لديك. أما الأدوات التوليدية فتتطلب التحقق من التسميات حتى عندما تبدأ من مشهد موجود، لأن الكائنات قد يتغير شكلها أو موضعها. وتضيف ميزة «إنشاء صور مشابهة» في منصة Ultralytics صورًا بلا تسميات، ويتعين وضع تسميات لها قبل التدريب.
أوقفت Unity حزمة Perception ولم تعد تدعمها، وفقًا لـمستودعها على GitHub. وفي أغسطس 2023، أفادت Calcalist بأن Datagen، وهي شركة للبيانات الاصطناعية، كانت على وشك الإغلاق بعد تسريح جميع موظفيها المتبقين تقريبًا. إذا كنت تختار أداة اليوم، فتحقق من استمرار صيانتها.
بينهما تداخل، لكنهما ليسا الشيء نفسه. تحوّل زيادة البيانات الصور الموجودة لديك، مثل قلبها أو تغيير ألوانها أو دمجها. أما البيانات الاصطناعية فتنشئ صورًا جديدة، إما بتصيير مشاهد ثلاثية الأبعاد أو باستخدام النماذج التوليدية. ويمكنك الجمع بينهما: استخدم زيادة البيانات للتنوع اليومي، والبيانات الاصطناعية لسد ثغرات محددة.
بقلم
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









