دليل مجموعة بيانات الكشف عن الطائرات المسيّرة: تدريب Ultralytics YOLO على الطائرات المسيّرة الصغيرة
قارن مجموعات بيانات DUT Anti-UAV وDrone-vs-Bird والكشف الحراري عن الطائرات المسيّرة، ثم درّب Ultralytics YOLO26 لاكتشاف الطائرات المسيّرة الصغيرة والحد من الإنذارات الكاذبة.
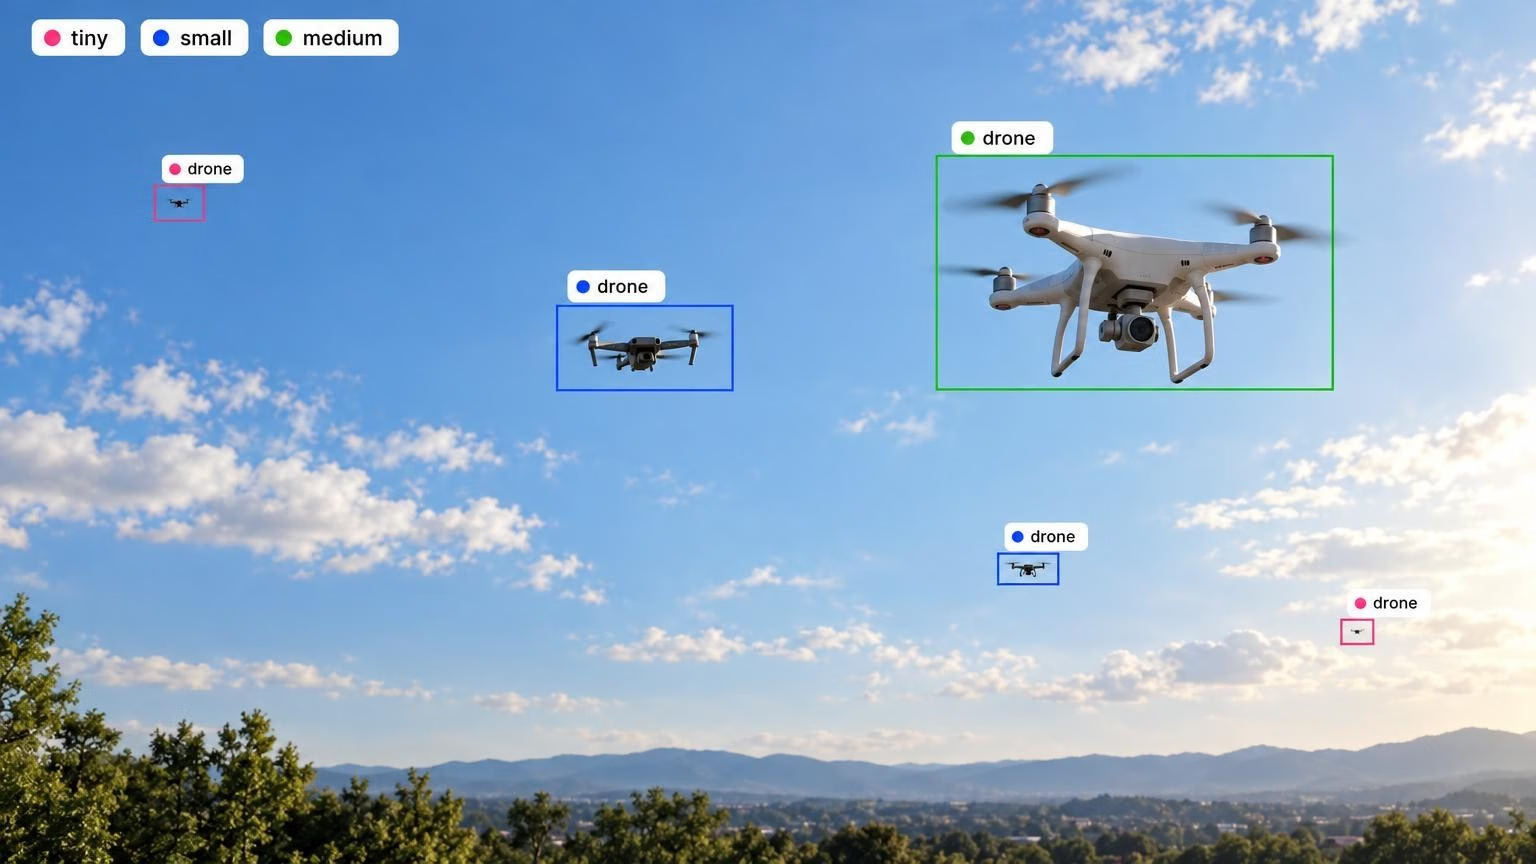
يفيد معيار تقييم اكتشاف الطائرات المسيّرة وتتبعها بأن متوسط حجم الطائرة المسيّرة يبلغ 34 × 23 بكسل في بيانات Drone-vs-Bird. تخيّل طائرة مسيّرة بهذا الحجم في إطار افتراضي بدقة 3840 × 2160: عند تغيير حجم الإطار إلى 640 بكسل، وهو الحجم الافتراضي الذي يستخدمه الكاشف، ستنكمش الطائرة إلى نحو 5.7 × 3.8 بكسل.
يتعين على فرق مكافحة الطائرات المسيّرة إبقاء هذا الجسم مرئيًا، بدءًا من مجموعة البيانات التي تختارها ووصولًا إلى النموذج الذي تنشره. يغطي هذا الدليل القرارات الأربعة التي تحسم ذلك باستخدام Ultralytics YOLO26: مجموعة بيانات الكشف عن الطائرات المسيّرة التي ينبغي التدريب عليها، وحجم الصورة الذي ينبغي استخدامه، والوقت المناسب لإضافة الاستدلال بالتقسيم إلى مربعات باستخدام SAHI، وكيفية تقييم النموذج حسب حجم الجسم كي لا يخفي متوسط mAP الإجمالي الجيد حالات عدم اكتشاف الطائرات المسيّرة البعيدة.
معظم «مجموعات بيانات الكشف عن الطائرات المسيّرة» تجيب عن السؤال الخطأ#
عادةً ما يقصد الباحثون عن مجموعة بيانات للكشف عن الطائرات المسيّرة أحد نوعين من المهام:
- الكشف عن الطائرات المسيّرة (مكافحة الطائرات المسيّرة أو التصدي لها): تبحث كاميرا أرضية أو جوية عن طائرة صغيرة في السماء أو بين الأشجار أو المباني. تحتاج إلى صور للطائرات المسيّرة، ويفضل أن تتضمن طيورًا وأجسامًا أخرى مشابهة لها.
- الكشف باستخدام الطائرات المسيّرة: تنظر كاميرا مثبتة على الطائرة المسيّرة إلى الأسفل، نحو الأشخاص والسيارات والمباني. تُعد VisDrone معيار التقييم المرجعي لهذه المهمة. وتضم 8,629 صورة جوية ضمن 10 فئات، من المشاة إلى الحافلات، ولا تحتوي على فئة للطائرات المسيّرة.
تظل VisDrone مفيدة لفرق مكافحة الطائرات المسيّرة، لأن أجسامها صغيرة ومتزاحمة. وهذا يجعلها مجموعة بيانات عامة جيدة لاختبار إعدادات الأجسام الصغيرة، مثل حجم الصورة والتقسيم إلى أجزاء، قبل تجهيز بياناتك الخاصة. وللتطبيقات الجوية نفسها، راجع نظرتنا العامة إلى الرؤية الحاسوبية في عمليات الطائرات المسيّرة. ويغطي باقي هذا المنشور المهمة الأولى: الكشف عن الطائرات المسيّرة.
اختر مجموعة بيانات تناسب كاميرتك وزاوية رؤيتها#
تعتمد مجموعة البيانات العامة المناسبة على ما إذا كانت كاميرتك على الأرض أم في الجو، وما إذا كانت تسجل الضوء المرئي أم الأشعة تحت الحمراء الحرارية، ومدى بُعد الجسم الطائر:
| مجموعة البيانات | الصور | الحجم | الأنسب لـ |
|---|---|---|---|
| Drone-vs-Bird | فيديو RGB، بدقة من 720 × 576 إلى 3840 × 2160 | 77 تسلسل تدريب موسومًا | كاميرات أرضية، وطائرات مسيّرة مع طيور في المشهد |
| DUT Anti-UAV | صور RGB، بدقة من 240 × 160 إلى 5616 × 3744 | 10,000 صورة (5,200 تدريب / 2,600 تحقق / 2,200 اختبار)، بالإضافة إلى 20 فيديو للتتبع | خط أساس أولي للضوء المرئي |
| Det-Fly | RGB، بدقة 3840 × 2160 | 13,271 صورة | مناظر جوية جوية لطائرة DJI Mavic |
| Anti-UAV | فيديو مقترن بنطاقي RGB والحراري | 318 زوجًا من مقاطع الفيديو | التتبع نهارًا وليلًا باستخدام النمطين |
| Anti-UAV410 | فيديو بالأشعة تحت الحمراء الحرارية | 410 مقاطع فيديو (200 تدريب / 90 تحقق / 120 اختبار) | الكشف والتتبع الحراريان |
| LRDDv3 | صور RGB بدقة 4K وأشعة تحت الحمراء بدقة 640 × 512، مع تسميات للمدى | 102,532 صورة RGB؛ و29,630 صورة أشعة تحت الحمراء مقترنة بها | تقييم الطائرات المسيّرة البعيدة مع مراعاة المدى |
يشير عدد Drone-vs-Bird إلى مجموعة التدريب المكوّنة من 77 تسلسلًا، والموزعة لإصدارَي التحدي لعام 2021 وICASSP 2023، وتورد مراجعة SynDroneVision دقتها. وتتناول المراجعة أيضًا Det-Fly وAnti-UAV، فيما تصف ورقة LRDDv3 مجموعة بياناتها. تختلف التراخيص وشروط الوصول بين مجموعات البيانات، لذا تحقق منها قبل أي استخدام تجاري.
درّب على عدة مجموعات بيانات، واحتفظ بإحداها للاختبار#
قد يواجه النموذج الذي يحقق أداءً جيدًا على مجموعة البيانات التي دُرّب عليها صعوبةً على مجموعة أخرى. درّب مؤلفو LRDDv3 نماذج Ultralytics YOLO11m على مجموعات بيانات مختلفة واختبروا كل نموذج على Det-Fly. وحقق النموذج المدرّب على Drone-vs-Bird قيمة mAP50 بلغت 0.484 هناك، بينما حقق النموذج المدرّب على DUT Anti-UAV قيمة 0.431.
لذا اجمع مصدرين أو ثلاثة تتوافق مع كاميرتك ومدى الرؤية، وحوّلها جميعًا إلى تنسيق YOLO للكشف. ثم أعد تعيين معرّفات الفئات بصورة متسقة، وأكمل وسوم الطيور الناقصة، وقسّم البيانات حسب الرحلة أو الفيديو قبل استخراج الإطارات أو الأجزاء. فالتقسيم حسب الإطار يتيح لإطارات متطابقة تقريبًا من الرحلة نفسها الوقوع ضمن مجموعتي التدريب والاختبار، ما يضخم النتائج. استبعد مجموعة بيانات كاملة، أو لقطات من موقعك، من التدريب لاستخدامها مجموعة اختبار، وأدرج لقطات للطيور وحدها ولقطات لسماء خالية كي تتمكن من قياس الإنذارات الكاذبة.
وسِم الطيور كما الطائرات المسيّرة#
تُعد الطيور مصدرًا شائعًا للإنذارات الكاذبة في الكشف عن الطائرات المسيّرة بالاستناد إلى الرؤية. تحتوي Drone-vs-Bird على طيور بوصفها أجسامًا مُشتّتة، لكنها لا تضع لها وسومًا باعتبارها فئة، لذا يجب إضافة مربعاتها إلى مجموعة البيانات ذات الفئتين. درّبت دراسة عن الطائرات المسيّرة الصغيرة نُشرت عام 2025 نموذج YOLO11m على فئتَي الطائرات المسيّرة والطيور، وتجاهلت تنبؤات الطيور عند الاستدلال. وفي تلك التجربة، كشف النموذج ذو الفئتين الطائرات المسيّرة بأداء أفضل قليلًا من نموذج الطائرات المسيّرة وحدها.
تمنحك البيانات العامة خط أساس، بينما تساعدك لقطاتك الخاصة على الوصول إلى الإنتاج. تتيح لك إضافة الوسوم في Ultralytics Platform وضع وسوم لمربعات الطائرات المسيّرة والطيور على إطارات من كاميراتك، كما يمكن أن تضيف البيانات الاصطناعية خلفيات وزوايا نادرة. استخدم الحل الحاصل على المركز الأول في تحدي AVSS 2021 Drone-vs-Bird كاشف Ultralytics YOLOv5 مضبوطًا بدقة على صور حقيقية واصطناعية، إلى جانب متعقّب بمرشح كالمان عزز الثقة في الطائرات المسيّرة الباهتة والبعيدة.
يحدد حجم الصورة ما إذا كانت الطائرة المسيّرة ستصمد أمام تغيير الحجم#
يغيّر YOLO26 حجم كل صورة بحيث يطابق أطول ضلع فيها imgsz، وقيمته الافتراضية 640. لا يتبقى للكاشف الكثير ليعمل عليه إذا لم يبقَ بعد تغيير الحجم سوى عدد ضئيل من البكسلات للطائرة المسيّرة. وزيادة imgsz هي أول إجراء تصحيحي، كما توصي كل من وثائق التدريب ودليل الضبط الدقيق باستخدام imgsz=1280 مع مجموعات البيانات التي تحتوي على أجسام صغيرة.
تزداد التكلفة تقريبًا بالتناسب مع عدد البكسلات، لذا يتطلب الحجم 1280 نحو أربعة أضعاف القدرة الحاسوبية اللازمة للحجم 640. ولتوضيح ذلك، تسجل وثائق YOLO26 زمنًا قدره 1.7 مللي ثانية لـYOLO26n و2.5 مللي ثانية لـYOLO26s على NVIDIA T4، باستخدام TensorRT 10 ودفعة بحجم 1 وnms=False، عند 640 بكسل على COCO val2017. هذه القياسات ليست خاصة بالطائرات المسيّرة أو بحجم 1280 بكسل، لذا قِس أداء إعدادك بنفسك.
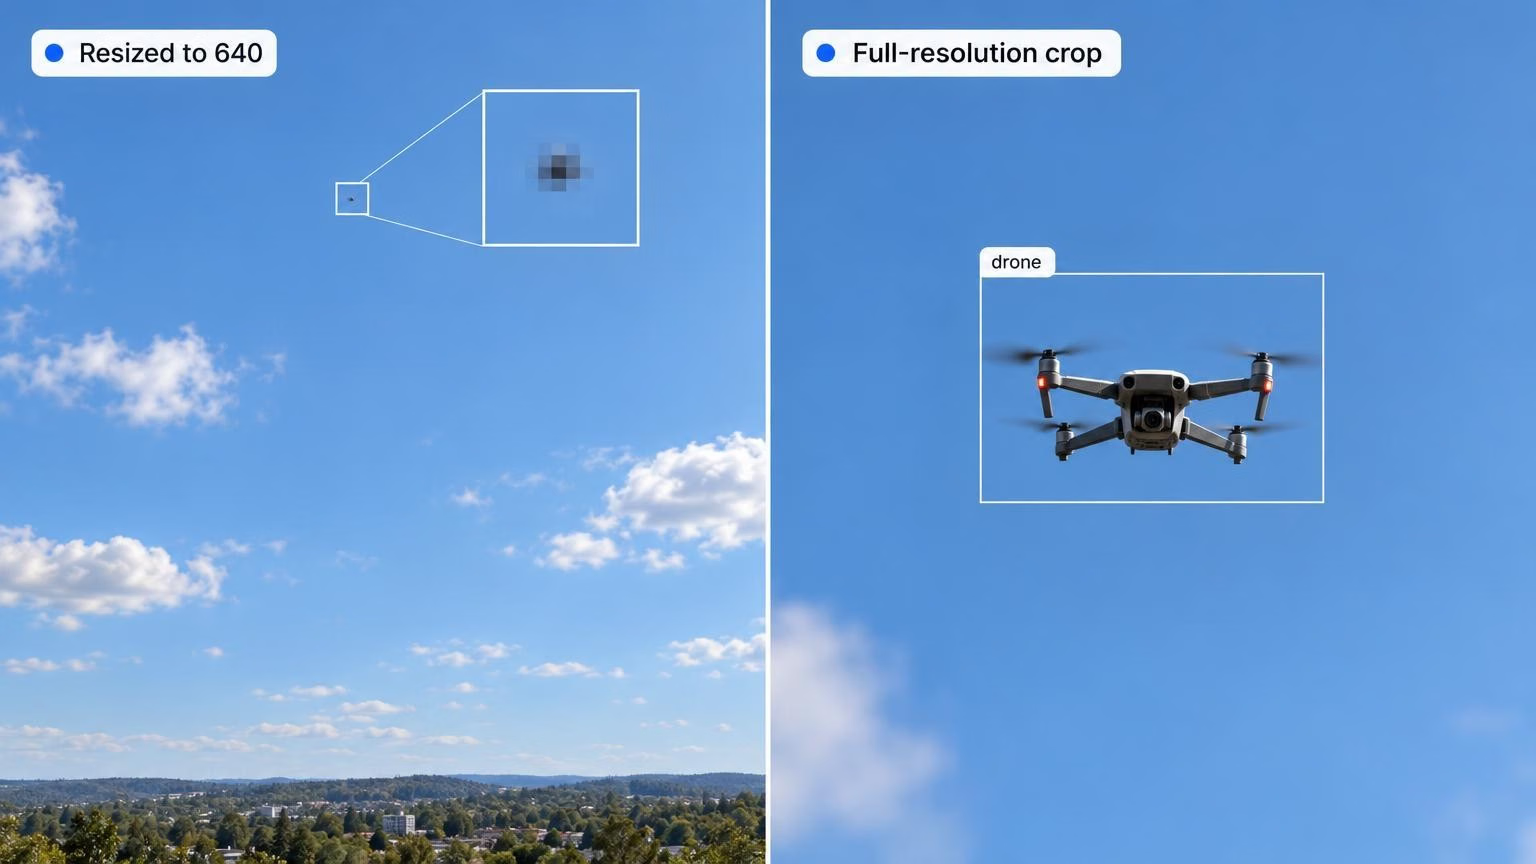
تقدم درس زمن الاستجابة في Ultralytics Academy قاعدة بداية مفيدة: يستحق الحجم التجربة إذا ظل أصغر جسم مهم لديك يشغل نحو 10 بكسلات عنده. وعندما تكون الموارد محدودة، قارن نموذجًا أصغر بدقة أعلى بنموذج أكبر بدقة أقل على مجموعة التحقق نفسها للطائرات المسيّرة، واعتمد النموذج الذي يكتشف عددًا أكبر من الطائرات المسيّرة الصغيرة ضمن هدفك لزمن الاستجابة.
يحافظ YOLO26 على الأجسام الصغيرة جدًا عند اختيار المرشحين#
حتى عند استخدام حجم صورة كافٍ، لا يزال على النموذج أن يتعلم من المربعات الصغيرة جدًا. ويساعد إسناد الوسوم الواعي بالأهداف الصغيرة (STAL) في YOLO26 على ذلك. ففي نماذج YOLO26 القياسية P3 إلى P5 في الإصدار v8.4.199، يوسّع STAL أضلاع مربعات اختيار المرشحين التي يقل قياسها عن 16 بكسل لتصبح 16 بكسل، مع الحفاظ على أهداف الانحدار الأصلية، ما يقلل احتمال بقاء الطائرات المسيّرة الصغيرة جدًا دون مراسٍ مرشحة.
يمكنك أيضًا تغيير البنية المعمارية لأصغر الأجسام. يأتي YOLO26 بإصدار yolo26-p2.yaml يضيف مستوى إخراج بخطوة 4 إلى هرم الميزات، إلى جانب المستويات P3 إلى P5. وعند إدخال بحجم 640 × 640، يرفع ذلك القدرة الحاسوبية غير المدمجة في YOLO26n من 6.1 إلى 9.5 GFLOPs. ويُتاح P2 كبنية YAML من دون أوزان P2 مدرّبة مسبقًا، لذا أنشئه باستخدام YOLO("yolo26n-p2.yaml") ودرّبه على بياناتك.
يحافظ الاستدلال بالتقسيم إلى مربعات باستخدام SAHI على كامل تفاصيل إطارات 4K#
حتى عند استخدام 1280 بكسل، يفقد إطار 4K ثلثي عرضه قبل أن يراه النموذج. يتكامل SAHI (الاستدلال الفائق المدعوم بالتقسيم) مع Ultralytics YOLO26 لتجنب هذا الفقد. يقسّم الإطار إلى أجزاء متداخلة، ويشغّل النموذج على كل جزء، ثم يدمج المربعات على الصورة الكاملة، بحيث تُحتسب الطائرة المسيّرة الممتدة عبر جزأين متجاورين مرة واحدة. وتشرح ورقة SAHI الطريقة وإصدار الضبط الدقيق المدعوم بالتقسيم.
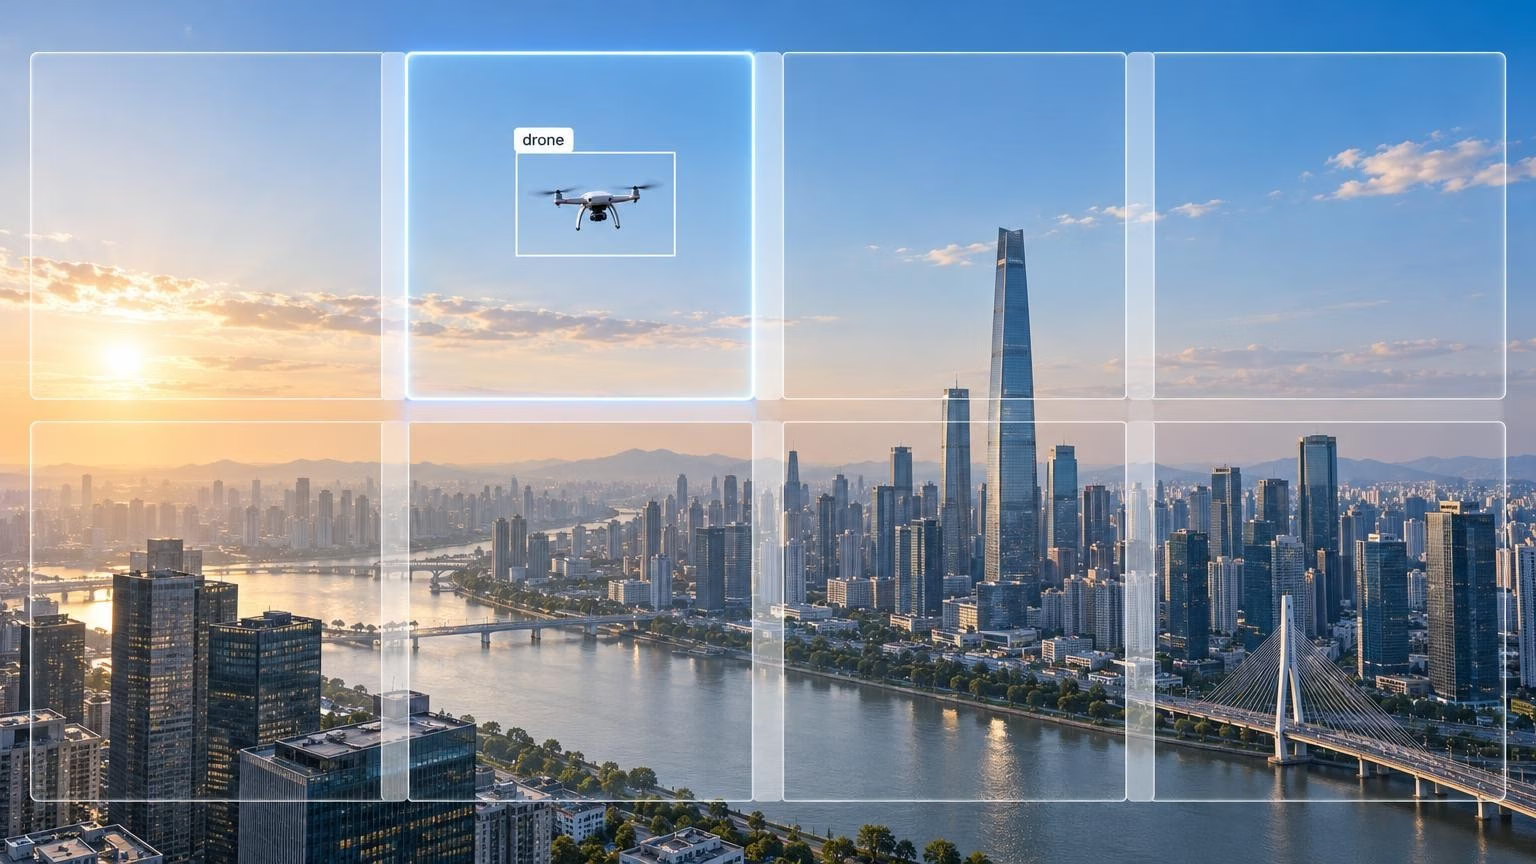
اضبط حجم الجزء وحجم إدخال النموذج كلًا على حدة، ثم اختبر مقياس الطائرات المسيّرة الناتج على لقطات مستبعدة من التدريب. فالنموذج المدرّب على إطارات 4K كاملة جرى تغيير حجمها إلى 1280 تعلّم طائرات مسيّرة أصغر بثلاث مرات من حجمها الظاهر في أجزاء بدقة 1280 مستخرجة من الدقة الأصلية. إذا أثّر اختلاف المقياس سلبًا في النتائج، فجرّب الضبط الدقيق على قصاصات مستخرجة من إطارات التدريب كاملة الدقة، كما في ورقة SAHI، وقارنه بنموذج الإطارات الكاملة على مجموعة الاختبار نفسها. ابدأ بتداخل نسبته 20% بين الأجزاء المتجاورة، وافحص حالات الإخفاق عند حواف الأجزاء.
عبء العمل قابل للتوقع. عند 1280 × 1280 وتداخل 0.2، يتطلب إطار 3840 × 2160 أربعة أعمدة وصفّين، أي ثماني تمريرات أمامية بدلًا من واحدة، ما دمت تعطل التنبؤ الإضافي على الصورة كاملة في SAHI. يناسب ذلك اللقطات المسجلة ومراجعة الإنذارات ووحدات GPU الطرفية القوية. أما إذا كانت الكاميرا تحتاج إلى معالجة كل إطار بالمعدل الكامل، فاقصر التقسيم على منطقة السماء، أو نفّذ عمليات مسح دورية مقسمة، أو شغّلها استنادًا إلى مستشعر آخر مثل الرادار.
قيّم الكاشف حسب الحجم والفئة#
يحسب متوسط الدقة المتوسط (mAP) الإجمالي متوسط AP للفئات. في مجموعة البيانات هذه ذات الفئتين، قد يخفي أداء الطيور ضعف الكشف عن الطائرات المسيّرة، وضمن فئة الطائرات المسيّرة قد تخفي النتيجة الإجمالية القوية ضعف الاستدعاء في أصغر نطاقات الأحجام. فكّك النتيجة حسب الفئة والحجم قبل الوثوق بها.
تضيف عملية التحقق باستخدام save_json=True قيم AP للأجسام الصغيرة والمتوسطة والكبيرة في مجموعات بيانات الكشف، محسوبة باستخدام faster-coco-eval وفق نطاقات COCO: أقل من مساحة مربع قدرها 32 × 32 بكسل، وحتى 96 × 96، وما يزيد على ذلك. وتشمل هذه الأرقام الفئتين معًا. وتفيد مراجعة SynDroneVision بأن معظم الطائرات المسيّرة الموسومة في Drone-vs-Bird أصغر من 32 × 32، لذا راقب AP_small للطائرات المسيّرة وحدها والاستدعاء.
للحصول على هذه القيم، قيّم predictions.json مقابل الوسوم المرجعية المطابقة، مستخدمًا مساحة المربع بالبكسلات في الصورة الأصلية. يكتب Ultralytics المربعات بإحداثيات الصورة الأصلية، ويستخدم اسم ملف الصورة دون امتداده معرّفًا للصورة، ويرقّم الفئات المخصصة ابتداءً من 1؛ لذا تكون الطائرة المسيّرة الفئة 1 والطائر الفئة 2 هنا. حوّل وسوم الاختبار إلى ملف JSON بتنسيق COCO مع استخدام معرّفات الصور والفئات نفسها، ثم اقصر التقييم على catIds=[1].
نطاق الأجسام الصغيرة في COCO واسع جدًا للأعمال بعيدة المدى، إذ يضم الطائرة المسيّرة ذات 12 بكسلًا والطائرة المسيّرة ذات الحجم 30 × 30 معًا. عرّف نطاقات مساحات أدق بالطريقة نفسها، مثل أقل من 64 بكسلًا مربعًا (8 × 8)، ومن 64 إلى 256 (16 × 16)، ومن 256 إلى 1,024 (32 × 32)، ثم راجع AP والاستدعاء للطائرات المسيّرة في كل نطاق. وإذا كانت وسومك تتضمن المدى، كما في LRDDv3، فأبلغ عن الاستدعاء حسب المسافة أيضًا. وأدرج الإحكام إلى جانب ذلك، مع عدد منفصل لتنبؤات الطائرات المسيّرة في إطارات الطيور وحدها والسماء الخالية.
هناك عادتان تساعدان على إبقاء الأرقام دقيقة:
- تحقق بحجم النشر. إذا دُرّب النموذج عند 1280 وتحققت منه عند 640، فستظهر الطائرات المسيّرة بنصف الحجم الذي تدرب عليه، وبالتالي ستنخفض نتائجه لأسباب لا تتعلق بالنموذج.
- اقرأ mAP50-95 بحذر. يؤدي انزياح بمقدار بكسلين في مربع حجمه 10 بكسلات إلى خسارة نسبة كبيرة من IoU، لذا تعاقب العتبات الصارمة الأهداف الصغيرة. راقب استدعاء الطائرات المسيّرة التي لم تُكتشف، وAP50 للكشوف المصنفة تصنيفًا صحيحًا والتي تحقق IoU قدره 0.5.
درّب كاشفًا للطائرات المسيّرة باستخدام YOLO26، وقسّم الصور، وقيّم النتائج#
تنقلك هذه الخطوات من مجموعة بيانات مدمجة للطائرات المسيّرة والطيور إلى مقارنة الاستدلال على الصور كاملة والاستدلال على الأجزاء على مجموعة الاختبار المستبعدة نفسها.
-
ثبّت الحزم باستخدام
pip install -U ultralytics sahi. -
اكتب ملف YAML لمجموعة البيانات مع الطيور فئةً ثانية ومجموعة اختبار مستبعدة من التدريب:
path: datasets/drones
train: images/train
val: images/val
test: images/test
names:
  0: drone
1: bird- درّب عند 1280 باستخدام أوزان مدرّبة مسبقًا. يتيح
batch=-1لـAutoBatch اختيار حجم دفعة يستخدم نحو 60% من ذاكرة GPU:
from ultralytics import YOLO

model = YOLO("yolo26s.pt")
model.train(data="drones.yaml", epochs=100, imgsz=1280, batch=-1, name="drone_1280")- قيّم خط الأساس للصور كاملة على مجموعة الاختبار بالدقة نفسها. يؤدي ذلك إلى إنشاء
predictions.jsonفي مجلد التشغيل:
best = YOLO("runs/detect/drone_1280/weights/best.pt")
metrics = best.val(data="drones.yaml", split="test", imgsz=1280, save_json=True)- صدّر التنبؤات المقسّمة للصور نفسها في مجموعة الاختبار، بإحداثيات الصورة الأصلية، مع تعطيل تمريرة SAHI الإضافية على الصورة كاملة:
import json
from pathlib import Path
from sahi import AutoDetectionModel
from sahi.predict import get_sliced_prediction
detector = AutoDetectionModel.from_pretrained(
model_type="ultralytics",
model_path="runs/detect/drone_1280/weights/best.pt",
confidence_threshold=0.001,
image_size=1280,
device="cuda:0",
)
preds = []
for img in sorted(Path("datasets/drones/images/test").glob("*.jpg")):
result = get_sliced_prediction(
str(img),
detector,
slice_height=1280,
slice_width=1280,
overlap_height_ratio=0.2,
overlap_width_ratio=0.2,
perform_standard_pred=False,
)
image_id = int(img.stem) if img.stem.isnumeric() else img.stem
for p in result.to_coco_predictions(image_id=image_id):
p["category_id"] += 1 # طابق المعرّفات التي تبدأ من 1 مع المعرّفات في predictions.json
preds.append(p)
Path("sahi_predictions.json").write_text(json.dumps(preds))- قيّم ملفَي التنبؤات مقابل الحقيقة المرجعية نفسها، لفئة الطائرات المسيّرة وحدها:
from faster_coco_eval import COCO, COCOeval_faster
gt = COCO("test_coco.json") # وسوم الاختبار بتنسيق COCO
for name in ["runs/detect/val/predictions.json", "sahi_predictions.json"]:
ev = COCOeval_faster(gt, gt.loadRes(name), "bbox")
ev.params.catIds = [1] # drone
ev.evaluate()
ev.accumulate()
ev.summarize()قارن AP للطائرات المسيّرة حسب الحجم، وتنبؤات الطائرات المسيّرة في إطارات الطيور وحدها والسماء الخالية، وزمن الاستجابة الشامل لكل إطار على عتاد النشر. لا تستخدم التقسيم إلا إذا كانت مكاسبه في اكتشاف الطائرات المسيّرة الصغيرة تستحق التمريرات الإضافية.
-
تتبّع عبر الإطارات باستخدام مثال منفصل على الصور كاملة: يستخدم
best.track(source="perimeter.mp4", imgsz=1280, tracker="bytetrack.yaml")وضع التتبّع، ولا يستهلك تنبؤات SAHI المذكورة أعلاه. ويمكن لـByteTrack إعادة تنشيط مسار مفقود عندما يطابقه كشف لاحق قبل انتهاء صلاحيته. -
صدّر للنشر الطرفي. إذا كنت تستخدم NVIDIA Jetson بجوار الكاميرا، فصدّر إلى TensorRT باستخدام
best.export(format="engine", imgsz=1280, half=True)واتبع دليل Jetson. قِس زمن الاستجابة على الجهاز بدقة النشر لديك.
إذا لم تستطع GPU لديك التعامل مع التدريب على 1280 بكسل، فيمكنك تشغيل مجموعة البيانات والوسائط نفسها على التدريب السحابي في Ultralytics Platform.
من ينبغي له إنشاء كاشف للطائرات المسيّرة بهذه الطريقة؟#
يناسب سير العمل هذا الفرق التي تحمي موقعًا ثابتًا، مثل محيط مطار أو سجن أو ملعب أو بنية تحتية حيوية، باستخدام كاميرات RGB أو حرارية تراقب السماء. كما يناسب الجهات المدمجة التي تضيف الرؤية إلى مستشعرات الرادار أو الترددات اللاسلكية في عمليات النشر الأمنية. وفي الحالتين، يجب أن تتمكن الكاميرا من التعرف على الطائرة المسيّرة على مسافات لا تغطي فيها سوى بضع عشرات من البكسلات.
ابدأ بـDUT Anti-UAV وDrone-vs-Bird لبناء خط أساس، وأضف وسوم الطيور ولقطاتك الخاصة، ودرّب YOLO26 عند 1280، وقيّم كل تغيير باستخدام AP_small للطائرات المسيّرة وحدها والاستدعاء والإنذارات الكاذبة بسبب الطيور. أضف SAHI عندما تكون الإطارات بدقة 4K أو أعلى، ويُظهر تقييم الأجزاء تحسنًا في اكتشاف الطائرات المسيّرة الصغيرة. وللاطلاع على المشكلة الأوسع، راجع دليلنا للكشف عن الأجسام الصغيرة وقائمة التحقق من mAP للأجسام الصغيرة.
الأسئلة الشائعة
يعتمد ذلك على كاميرتك وزاوية رؤيتها. تُعد DUT Anti-UAV، التي تضم 10,000 صورة RGB، خط أساس عمليًا أوليًا للضوء المرئي. وتضيف Drone-vs-Bird فيديو من كاميرات أرضية مع طيور في المشهد، وتغطي Det-Fly مناظر جوية جوية بدقة 3840 × 2160، وتغطي Anti-UAV410 الأشعة تحت الحمراء الحرارية، فيما تضيف LRDDv3 وسوم المدى. درّب على أكثر من مجموعة واحدة واستبعد مجموعة للاختبار.
لا. تحتوي VisDrone على صور ملتقطة من طائرات مسيّرة، وموسومة ضمن 10 فئات مثل المشاة والسيارات والحافلات، ولا تضم فئة للطائرات المسيّرة. وهي مفيدة لاختبار إعدادات الأجسام الصغيرة، مثل حجم الصورة والتقسيم باستخدام SAHI، لكنك تحتاج إلى مجموعة بيانات لمكافحة الطائرات المسيّرة، مثل DUT Anti-UAV أو Drone-vs-Bird، كي تكشف الطائرات المسيّرة.
جرّب
imgsz=1280إذا كان حجم الطائرات المسيّرة سيقل عن نحو 10 بكسلات عند الحجم الافتراضي 640. يغيّر YOLO26 حجم أطول ضلع في كل صورة إلىimgsz، لذا تحافظ القيمة الأكبر على مزيد من بكسلات كل طائرة مسيّرة، مقابل قدرة حاسوبية تعادل نحو أربعة أضعاف ما يتطلبه الحجم 640. تحقّق وانشر بالحجم الذي درّبت عليه.نعم. يحمّل SAHI أوزان YOLO26 عبر
AutoDetectionModel.from_pretrained(model_type="ultralytics", image_size=1280, ...)ويشغّل النموذج على أجزاء متداخلة قبل دمج المربعات. باستخدامperform_standard_pred=False، يتطلب إطار بدقة 3840 × 2160 مقسّم إلى أجزاء بحجم 1280 بكسل وتداخل 0.2 ثماني تمريرات أمامية. قيّم ناتج التقسيم مقابل خط الأساس للصور كاملة على مجموعة الاختبار نفسها.شغّل التحقق باستخدام
save_json=Trueعلى مجموعة بيانات للكشف للحصول على قيم AP للأجسام الصغيرة والمتوسطة والكبيرة مجتمعةً لكل الفئات. للحصول على نتائج الطائرات المسيّرة وحدها، قيّم ملفpredictions.jsonالمحفوظ مقابل الحقيقة المرجعية بتنسيق COCO، مع مطابقة معرّفات الصور والفئات، واقصر التقييم على فئة الطائرات المسيّرة، واستخدم مساحات المربعات بالبكسلات في الصورة الأصلية لأي نطاقات أدق.نعم، باعتبارها فئة موسومة وجزءًا من اختبار الإنذارات الكاذبة. فالطيور مصدر شائع للإنذارات الكاذبة، وفي تجربة أُجريت عام 2025 باستخدام YOLO11m، كشف نموذج للطائرات المسيّرة والطيور الطائرات المسيّرة بأداء أفضل قليلًا من نموذج للطائرات المسيّرة وحدها. لا تضع Drone-vs-Bird وسومًا لطيورها، لذا أضف مربعاتها بنفسك، وتجاهل تنبؤات الطيور عند الاستدلال إذا كنت تحتاج إلى تنبيهات الطائرات المسيّرة فقط.
بقلم
التعليقات
اطرح سؤالًا، أو شارك نتائجك، أو ساعد شخصًا آخر.









