Glacier integró Ultralytics YOLO11 tanto en sus sistemas robóticos de clasificación como en su plataforma de análisis de instalaciones, lo que mejoró considerablemente la precisión de clasificación y redujo la carga de corrección de datos que ralentizaba las iteraciones de los modelos.
Reciclar residuos es más complicado de lo que parece. En una instalación de recuperación de materiales (MRF), los residuos mezclados llegan sin clasificar, y separarlos en flujos de materiales aprovechables requiere combinar equipos automatizados, clasificadores ópticos y personas que clasifican en condiciones frenéticas y a menudo caóticas. El margen de error es reducido: una bala de aluminio contaminada con materiales inadecuados pierde valor, y los materiales valiosos que no se recuperan acaban en el vertedero.
Glacier se fundó para hacer que este proceso fuera más fiable y eficiente. Con sede en San Francisco y reconocida por Fast Company como la empresa más innovadora en robótica e ingeniería, Glacier crea sistemas robóticos de clasificación y herramientas de análisis de instalaciones basados en IA para instalaciones de recuperación de materiales (MRF). Sus robots se instalan directamente en las cintas transportadoras y utilizan visión artificial para identificar y clasificar materiales en tiempo real. Su plataforma de análisis permite a los operadores de las instalaciones ver qué materiales circulan por sus líneas y dónde se producen los problemas.
Ultralytics YOLO11 es el núcleo de ambos productos y se encarga de la detección y clasificación que hacen posibles la clasificación en tiempo real y la supervisión continua.
Incorporar la visión artificial a la planta de reciclaje#
El sistema robótico de clasificación de Glacier se basa en una cámara cenital montada directamente sobre la cinta transportadora en una estructura elevada, colocada para capturar todos los objetos que pasan por debajo. A medida que los materiales avanzan por la cinta, la cámara captura cada objeto desde arriba y ofrece al sistema una vista uniforme y sin obstrucciones, independientemente de la forma o la orientación del objeto.
Ultralytics YOLO11 procesa este flujo en tiempo real y detecta y clasifica cada objeto a medida que pasa. El modelo genera una BBox y una etiqueta de clase para cada elemento detectado e identifica si se trata, por ejemplo, de una lata de aluminio, una botella de leche, una caja de cartón o una película de plástico. Esa clasificación, junto con una estimación de la velocidad basada en la velocidad de la cinta, permite al sistema de Glacier calcular dónde estará cada objeto cuando llegue el brazo robótico, normalmente menos de un segundo después de la detección.
A continuación, el brazo robótico, equipado con ventosas, recoge el objeto de la cinta y lo deposita en el contenedor correspondiente según su clase. Todo el ciclo —detectar, clasificar, predecir la posición y recoger— se ejecuta continuamente mientras el material circula por la instalación. La cámara proporciona al sistema entre dos y tres fotogramas por objeto antes de que salga de su alcance.
Al mismo tiempo, los mismos datos de la cámara pueden alimentar la plataforma de análisis de Glacier. Las imágenes se cargan en la nube, donde YOLO11 ejecuta la inferencia para contar los objetos según su tipo a lo largo del tiempo. Los operadores también pueden instalar cámaras de análisis por separado, sin un robot, si quieren conocer el estado de una línea sin automatizar la clasificación. En ambos casos, el resultado es un flujo continuo de datos estructurados sobre los materiales que circulan por la instalación.
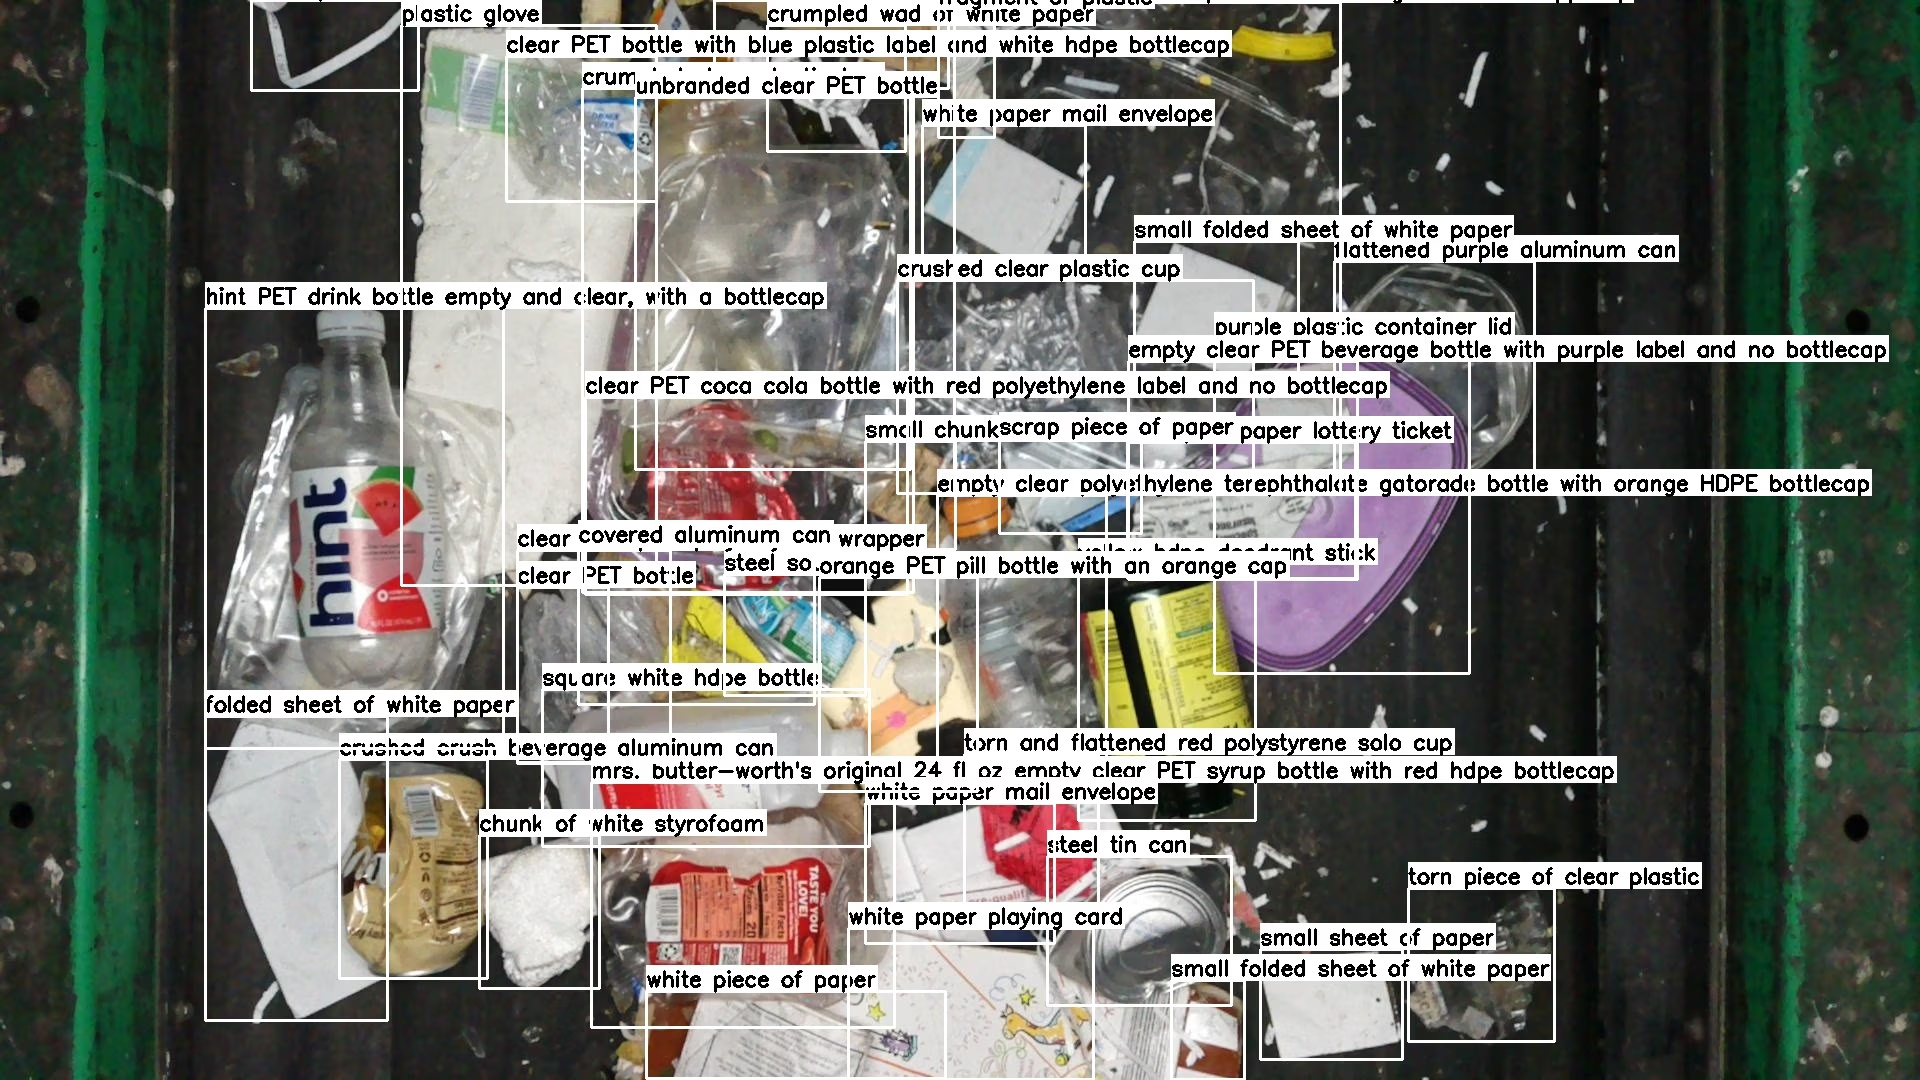
Fig. 1. Ultralytics YOLO11 en funcionamiento en una instalación de reciclaje: permite detectar residuos en tiempo real y agiliza la clasificación de materiales para mejorar la eficiencia del reciclaje.
El reto de clasificar materiales heterogéneos#
Detectar objetos en una cinta transportadora de reciclaje es más difícil de lo que parece. A menudo, las cintas funcionan a velocidades superiores a 200 pies por minuto, y los materiales se solapan, quedan parcialmente ocultos, están mojados o sucios, o se deforman. Las condiciones de iluminación varían. Los objetos de una misma categoría de material pueden tener un aspecto radicalmente distinto; por ejemplo, una botella de detergente para la ropa, un dispensador de jabón y una botella de leche son plásticos número 2, pero se parecen muy poco visualmente.
Al desplegar su tecnología en decenas de MRF de todo el país, Glacier necesitaba un nivel de precisión más exigente para mejorar el rendimiento con categorías de materiales complejas y visualmente heterogéneas, y así ampliar sus operaciones con mayor eficiencia. La heterogeneidad, junto con la velocidad y el alcance de las operaciones, hizo que Glacier acabara superando las capacidades del detector de código abierto anterior, ya que mejorar la generalización del modelo entre distintas instalaciones era cada vez más importante a medida que crecía el número de implementaciones de Glacier.
Ultralytics YOLO como solución#
A medida que Glacier amplía sus operaciones, la implementación de Ultralytics YOLO11 ha desempeñado un papel importante en su misión de mejorar y optimizar todas sus soluciones. YOLO11 se utiliza en dos entornos de implementación distintos, cada uno con requisitos de rendimiento diferentes.
- En el borde: cada robot de Glacier ejecuta YOLO11 localmente en una GPU dedicada para clasificar residuos de forma robótica y en tiempo real, y procesa el flujo de la cámara en tiempo real. La latencia de inferencia es lo bastante baja como para calcular cuándo recoger los objetos, lo que permite al sistema saber dónde estará un objeto en menos de un segundo y completar la detección y la clasificación dentro de ese plazo.
- En la nube: para la plataforma de análisis, las imágenes capturadas en las instalaciones se cargan en AWS, donde YOLO11 ejecuta la inferencia para generar recuentos de objetos a lo largo del tiempo. Como esta canalización no tiene las mismas exigencias de tiempo que la clasificación robótica, se ejecuta en la nube y no en hardware de borde. Así, Glacier puede procesar datos históricos y mostrar información útil a los operadores mediante paneles e informes.
El cambio a YOLO11 produjo mejoras claras en las áreas que más dificultades habían planteado al modelo anterior. La precisión de clasificación mejoró en categorías heterogéneas, en especial en los plásticos número 2, lo que proporcionó a Glacier una base más fiable para implementar un modelo compartido en varios centros de clientes sin tener que ajustarlo para cada uno. También mejoró la precisión de las BBox, lo que cambió la forma en que el equipo de Glacier utilizaba los resultados del modelo durante la revisión de datos: en lugar de señalar elementos que el modelo había interpretado mal, los desacuerdos del modelo con las etiquetas de entrenamiento indicaban con mayor frecuencia errores reales de anotación que había que corregir. Este cambio agilizó y enfocó mejor el proceso de mejora de datos.
¿Por qué elegir los modelos Ultralytics YOLO?#
Para Glacier, la decisión de pasar de DETR a Ultralytics YOLO se debió al rendimiento de clasificación en clases de materiales específicas, como los plásticos número 2, que los operadores de MRF necesitan seguir y recuperar de forma fiable. YOLO11 gestionaba esas categorías con mayor coherencia, y ese fue el factor decisivo.
La mejora en la calidad de las BBox fue un beneficio secundario, pero significativo. Las BBox precisas agilizan la revisión de datos y el proceso de anotación, ya que permiten al equipo confiar en que, cuando el modelo no coincide con una etiqueta, es más probable que esté señalando un error real en los datos que un fallo del modelo. El paquete Python de Ultralytics también proporcionó a los ingenieros de Glacier una forma sencilla de entrenar, ajustar, implementar y mantener modelos tanto en entornos de borde como en la nube. Poder ejecutar la misma familia de modelos en hardware de borde con GPU y en canalizaciones de inferencia de AWS, sin tener que volver a crear el código de detección subyacente, ha supuesto una ventaja práctica a medida que ha crecido el alcance de las implementaciones de Glacier.
Ofrecer a los operadores de MRF visibilidad sobre sus instalaciones#
Más allá de la clasificación, la plataforma de análisis de Glacier aborda un problema fundamental para el funcionamiento de las instalaciones de reciclaje: en una gran planta de recuperación de materiales (MRF) con varias cintas transportadoras en funcionamiento simultáneo, puede resultar difícil para los operarios saber qué ocurre en toda la instalación en cada momento. Es posible que los problemas de una línea no sean visibles desde otra y, cuando el problema se hace evidente, puede que ya haya afectado a horas de producción.
Los análisis de Glacier ofrecen a los operarios una visión continua y estructurada del flujo de objetos en cada línea. Estas son algunas de las conclusiones que permiten obtener:
- Supervisión de la profundidad de la carga. Seguimiento del número de objetos que pasan por una sección de la línea en un momento dado y señalización de los casos en los que la profundidad es inusualmente alta o baja.
- Detección de contaminantes. Alertas a los operarios cuando la proporción de materiales no deseados en una línea supera los niveles habituales, a menudo una señal de que algo ha fallado en una fase anterior del proceso.
- Señales de fallo del equipo. Un aumento repentino de un tipo de material concreto —por ejemplo, latas de aluminio— puede indicar que un clasificador óptico ha dejado de funcionar y ya no desvía esos elementos como debería.
- Análisis de patrones operativos. Comprensión de cómo cambia la composición de los materiales entre turnos, días de la semana o estaciones, y de cómo afectan a los materiales que llegan a la instalación acontecimientos como los festivos.
Los análisis son más eficaces cuando se instalan cámaras en varios puntos de la instalación, porque la posibilidad de correlacionar los recuentos de distintas ubicaciones permite rastrear dónde se pierden o recuperan determinados materiales a lo largo de todo el proceso de clasificación.
Resultados reales en instalaciones de reciclaje de Estados Unidos#
Las implementaciones de Glacier en plantas de recuperación de materiales de Estados Unidos han generado resultados cuantificables tanto en clasificación robótica como en casos de uso de análisis.
- MRF de Michigan (línea de residuos): recuperación de 15 millones de botellas de PET y 138.000 $ en nuevos ingresos. El panel de IA de Glacier detectó pérdidas de PET en la línea de residuos. La MRF utilizó esa información para justificar la instalación de un clasificador de PET en una fase anterior del proceso, que redujo en un 70 % las pérdidas de PET y se amortizó en 10 meses. Así, se recuperaron 15 millones de botellas de PET y se generaron 138.000 $ en nuevos ingresos por materiales.
- MRF de California (línea de fibras): aumento del 17 % en la pureza del papel. La implementación de tres robots en la línea de fibras mejoró la calidad de la clasificación y la pureza del papel después del clasificador óptico, con un tiempo de actividad del 95 % de los robots durante la implementación.
- MRF de Indiana (línea de residuos): recuperación de más de 500.000 libras de PET. La IA de Glacier detectó materiales reciclables que se filtraban al flujo de residuos. Los operarios utilizaron esta información para redirigir el material y justificar inversiones en equipos situados en fases anteriores del proceso. El sistema identificó PET y HDPE en tiempo real y permitió obtener ingresos adicionales por materiales.
Un reciclaje más fiable con visión artificial#
Glacier está desarrollando herramientas que hacen del reciclaje un proceso más predecible, cuantificable y eficiente. Al combinar la clasificación robótica con análisis de toda la instalación, ofrece a los operarios de MRF tanto la automatización necesaria para recuperar más material como la visibilidad necesaria para entender qué ocurre en sus líneas.
Ultralytics YOLO11 proporciona la base de detección y clasificación de la que dependen ambos productos: es lo bastante preciso para gestionar la complejidad visual de los flujos de reciclaje reales, lo bastante rápido para permitir la selección robótica en tiempo real y lo bastante flexible para funcionar tanto en hardware perimetral como en flujos de inferencia en la nube. A medida que Glacier sigue ampliando su presencia en instalaciones de Estados Unidos, Ultralytics YOLO continúa siendo el núcleo de su conjunto de tecnologías de visión artificial.
¿Te interesa la IA visual? Descubre nuestras opciones de licencia para crear hoy tus soluciones de visión artificial. Visita nuestro repositorio de GitHub y únete a nuestra comunidad.








