Détection vidéo du trafic nocturne : pourquoi la précision est essentielle
De la mauvaise visibilité à l’éblouissement, découvre pourquoi la détection vidéo du trafic nocturne est difficile à réaliser avec précision et comment la vision par ordinateur améliore la sécurité et la fluidité du trafic.
 Abirami Vina14 min de lecture
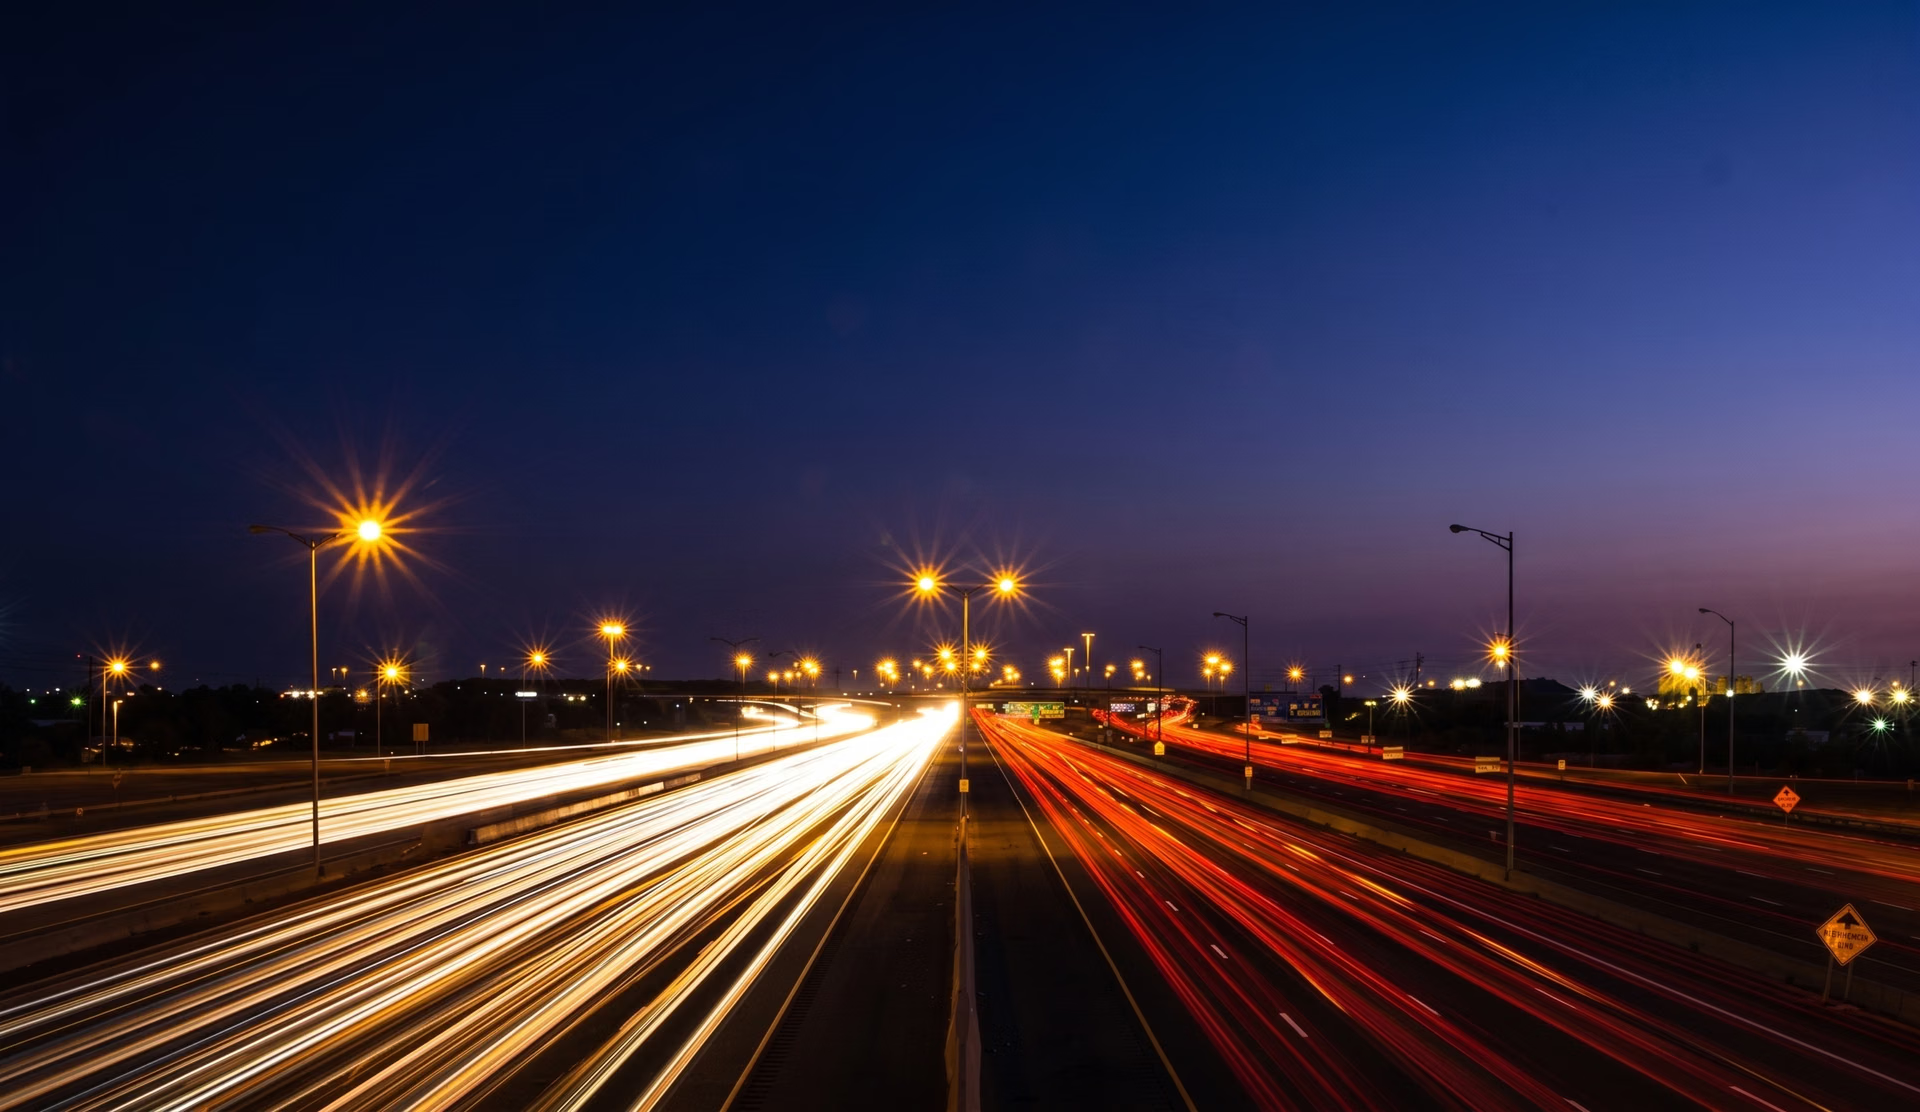
La nuit, les routes semblent différentes, non seulement pour les conducteurs, mais aussi pour les systèmes chargés de les sécuriser. Le manque de visibilité, l’éblouissement des phares et les reflets rapides peuvent compliquer la détection des véhicules la nuit.
Les méthodes traditionnelles, comme l’observation manuelle ou les caméras basées sur le mouvement, reposent principalement sur le jugement humain et de simples indices de mouvement. Elles peuvent manquer de fiabilité dans des conditions de faible luminosité ou de circulation complexe. Ces méthodes risquent de mal identifier des véhicules ou des piétons, entraînant de fausses détections ou des éléments non détectés.
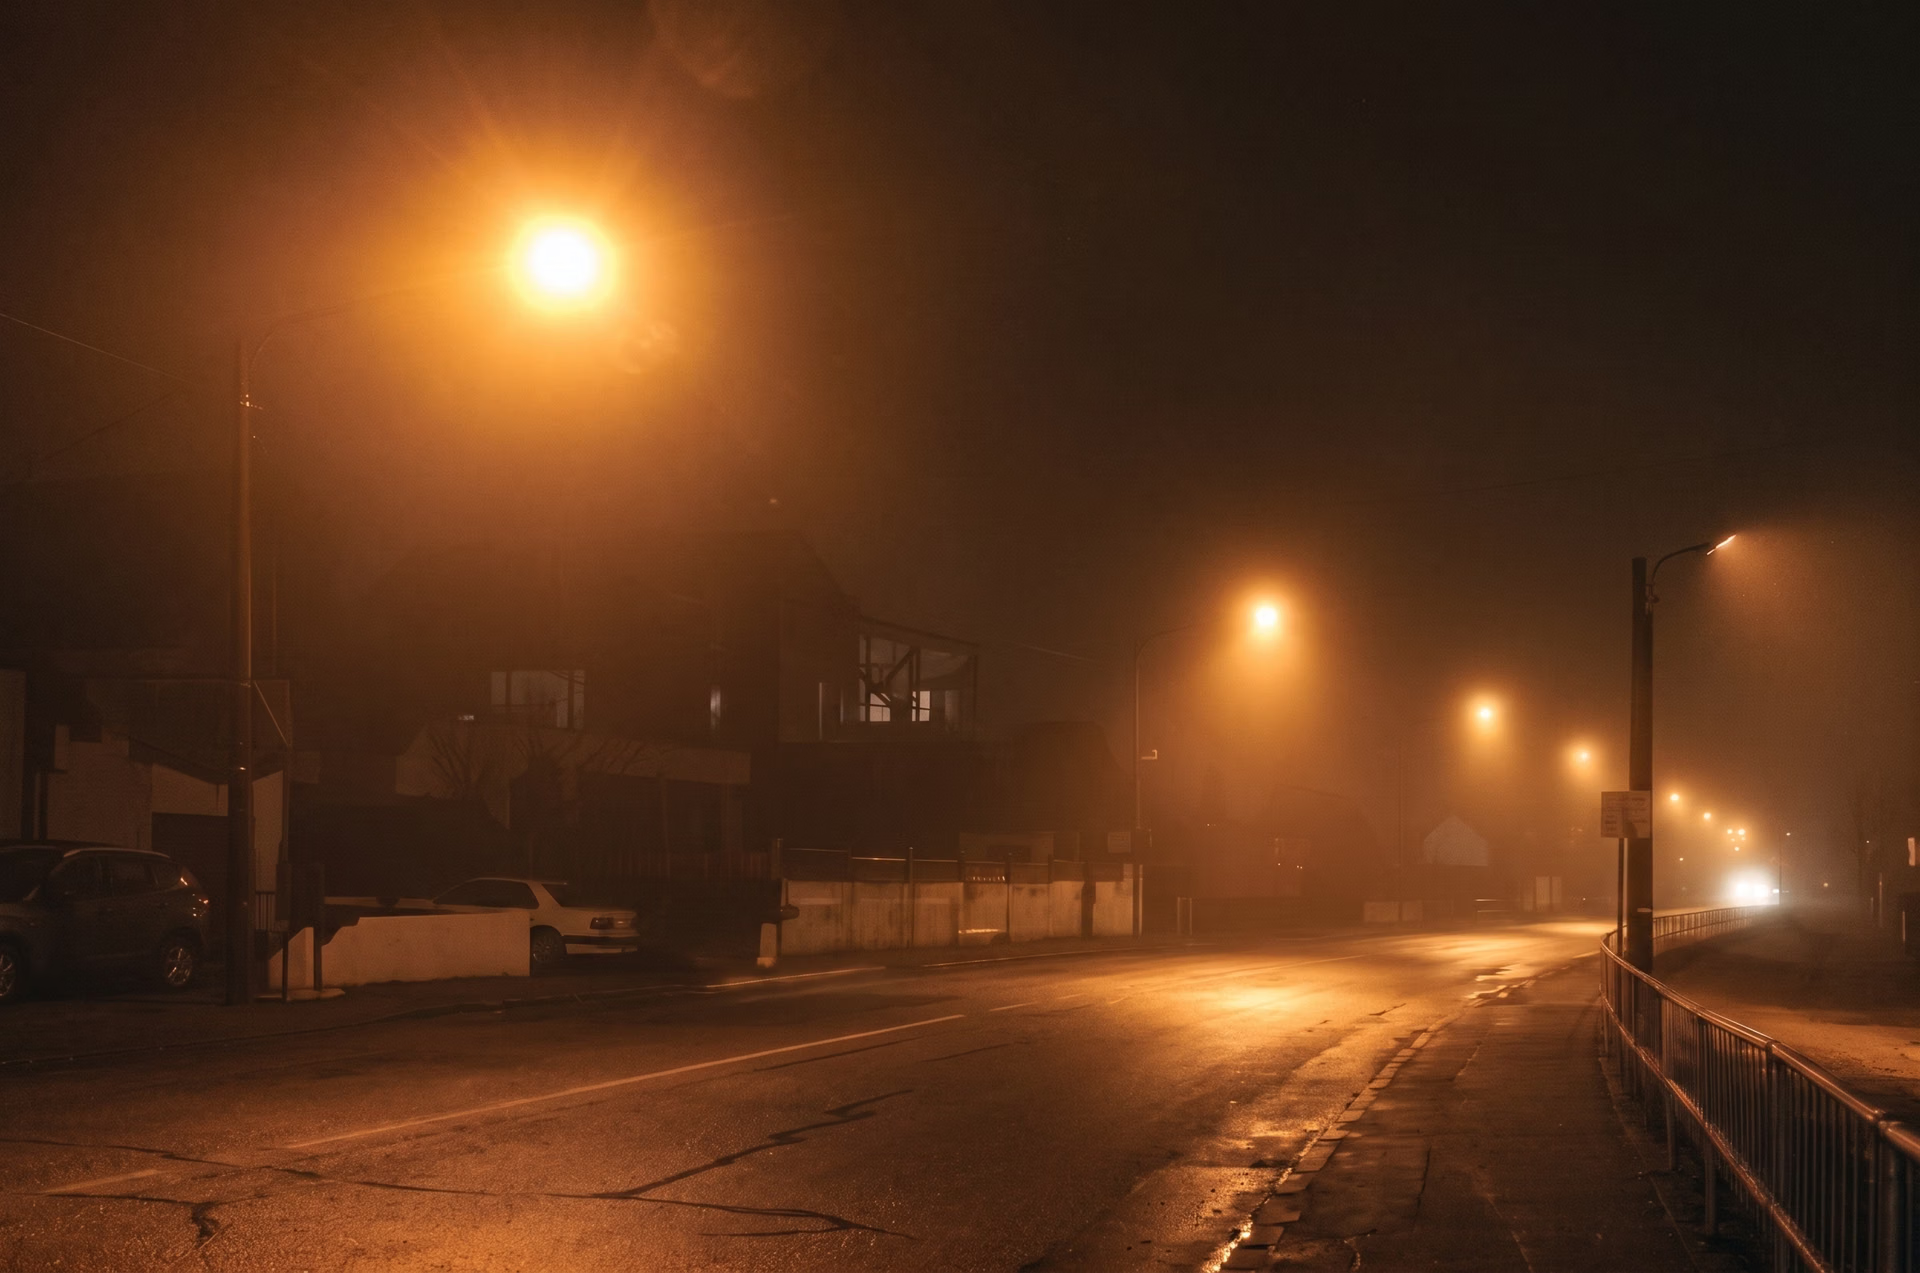
Fig. 1. Exemple de route mal éclairée la nuit (Source)
L’intelligence artificielle (AI), l’apprentissage profond et la vision par ordinateur peuvent combler cet écart en automatisant la détection et la reconnaissance des véhicules. En particulier, la vision par ordinateur est une branche de l’IA qui permet aux machines de voir et d’interpréter des données visuelles. Pour détecter le trafic dans des vidéos nocturnes, les modèles d’IA visuelle peuvent aller au-delà de la luminosité ou du mouvement et apprendre à reconnaître des motifs complexes qui améliorent la précision.
Par exemple, les modèles de vision par ordinateur comme Ultralytics YOLO26 et Ultralytics YOLO11 sont réputés pour leur vitesse et leur précision. Ils peuvent traiter des vidéos et des images en temps réel, détecter et classer plusieurs objets dans une image et les suivre au fil des séquences.
Ces capacités s’appuient sur diverses tâches de vision, comme la détection d’objets et la segmentation d’instances, même lorsque les phares, les ombres ou les véhicules qui se chevauchent compliquent la détection. Elles permettent au modèle d’identifier, de classer et de différencier les objets.
Dans cet article, nous allons examiner les défis de la surveillance du trafic nocturne, voir comment la vision par ordinateur les relève et découvrir où l’IA visuelle est utilisée dans des systèmes de surveillance du trafic en conditions réelles.
Défis de la détection nocturne#
Avant d’examiner comment la vision par ordinateur résout les difficultés de détection du trafic la nuit, voyons pourquoi il est si difficile de repérer les véhicules après la tombée de la nuit. Voici quelques facteurs à prendre en compte :
- Faible visibilité : un éclairage limité et de mauvaises conditions d’illumination empêchent les caméras de capturer des images nettes et détaillées. La qualité d’image étant réduite, les véhicules peuvent se fondre dans l’arrière-plan ou être complètement mal identifiés.
- Conditions météorologiques : la pluie, le brouillard, la brume ou même la poussière peuvent encore dégrader la qualité vidéo. Ces conditions compliquent la distinction entre les véhicules et leur environnement pour les systèmes de détection.
- Phares et feux arrière : Les faisceaux lumineux intenses et les reflets peuvent saturer les caméras. Ils peuvent provoquer de fausses détections de véhicules, les taches lumineuses étant prises pour des véhicules, ce qui perturbe les algorithmes de détection et réduit leur précision.
- Occultation des véhicules : en cas de circulation dense, des véhicules peuvent être partiellement ou entièrement masqués par d’autres. L’occultation complique le suivi, le comptage et la classification des véhicules, surtout lorsque plusieurs usagers de la route se chevauchent dans une même image.
La nécessité de jeux de données de référence et de métriques pour la nuit#
Les modèles de vision par ordinateur sont entraînés à l’aide de grandes collections d’images appelées jeux de données. Ces jeux de données comportent des annotations précises des objets qu’ils contiennent, comme des voitures, des camions, des piétons et des vélos, et servent de base à l’entraînement. En étudiant ces exemples annotés, le modèle apprend à reconnaître des motifs, ce qui lui permet d’identifier et de détecter des objets dans de nouvelles séquences vidéo.
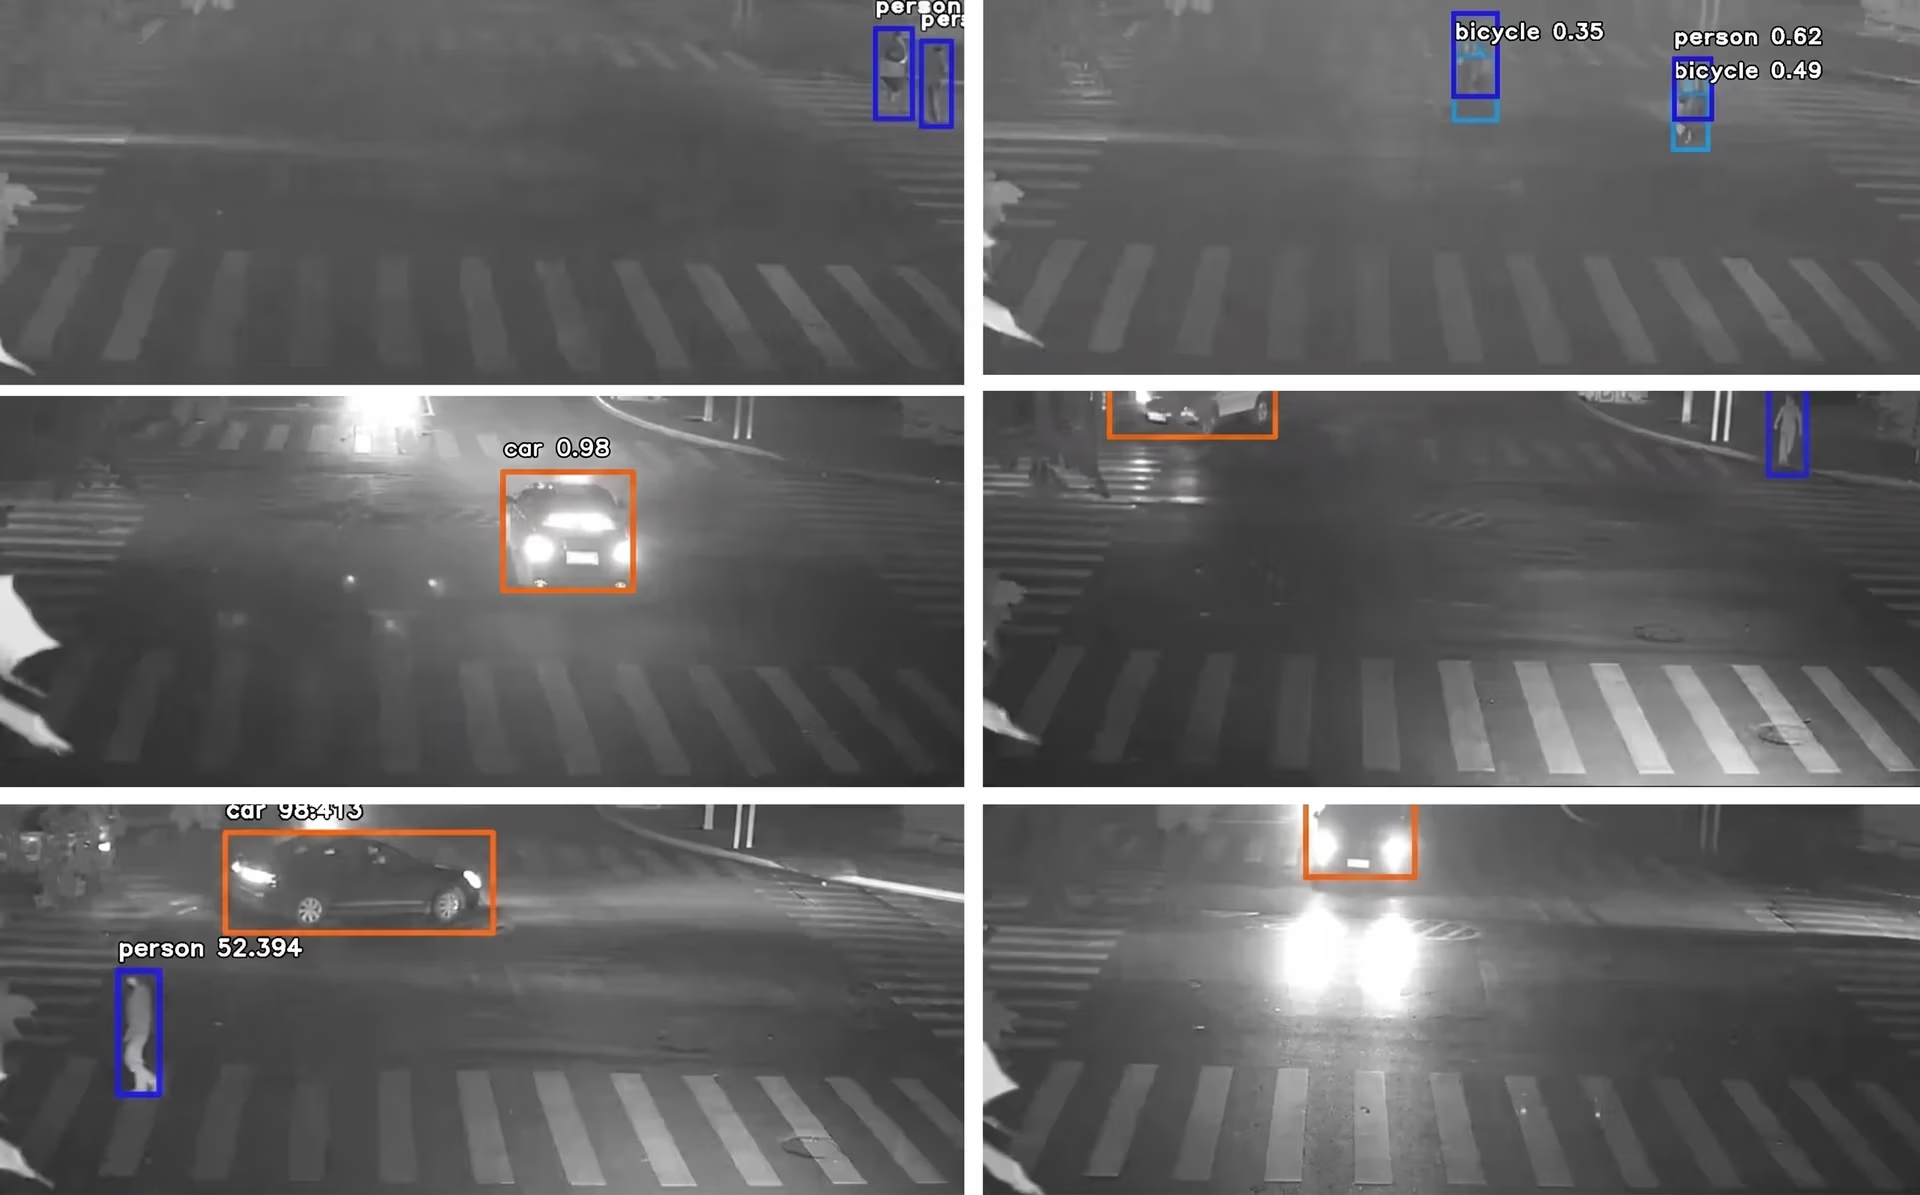
Fig. 2. Détection de véhicules et de piétons dans la circulation avec la vision par ordinateur (Source)
Pendant l’entraînement, le modèle extrait des caractéristiques des données et s’en sert pour améliorer la précision de détection. Ce processus contribue à réduire les détections manquées et les fausses alertes lorsque le modèle est confronté à des scènes de circulation réelles.
La création de jeux de données ou de collections de données pour les conditions nocturnes est toutefois bien plus difficile. La mauvaise qualité vidéo rend l’annotation chronophage et sujette aux erreurs. De plus, les événements rares mais importants, comme les accidents ou les comportements de conduite inhabituels, sont difficiles à capturer la nuit. Les modèles disposent donc de peu d’exemples d’entraînement pour apprendre.
Pour résoudre ce problème, les chercheurs ont créé des jeux de données de référence spécialisés. Un jeu de données de référence est bien plus qu’une simple collection d’images. Il comprend des annotations normalisées, des protocoles d’évaluation et des métriques de performance comme la précision, le rappel et la précision moyenne (mAP). Ces métriques permettent de tester et de comparer différents algorithmes dans les mêmes conditions, afin de garantir une évaluation équitable et cohérente.
Par exemple, le jeu de données de référence ExDark contient 7 363 images en faible luminosité couvrant 12 catégories d’objets (vélo, bateau, bouteille, bus, voiture, chat, chaise, tasse, chien, moto, personnes, table). Chaque image est annotée avec des boîtes englobantes, et ce jeu de données est largement utilisé en recherche pour évaluer la détection et la classification d’objets dans des conditions de faible éclairage.
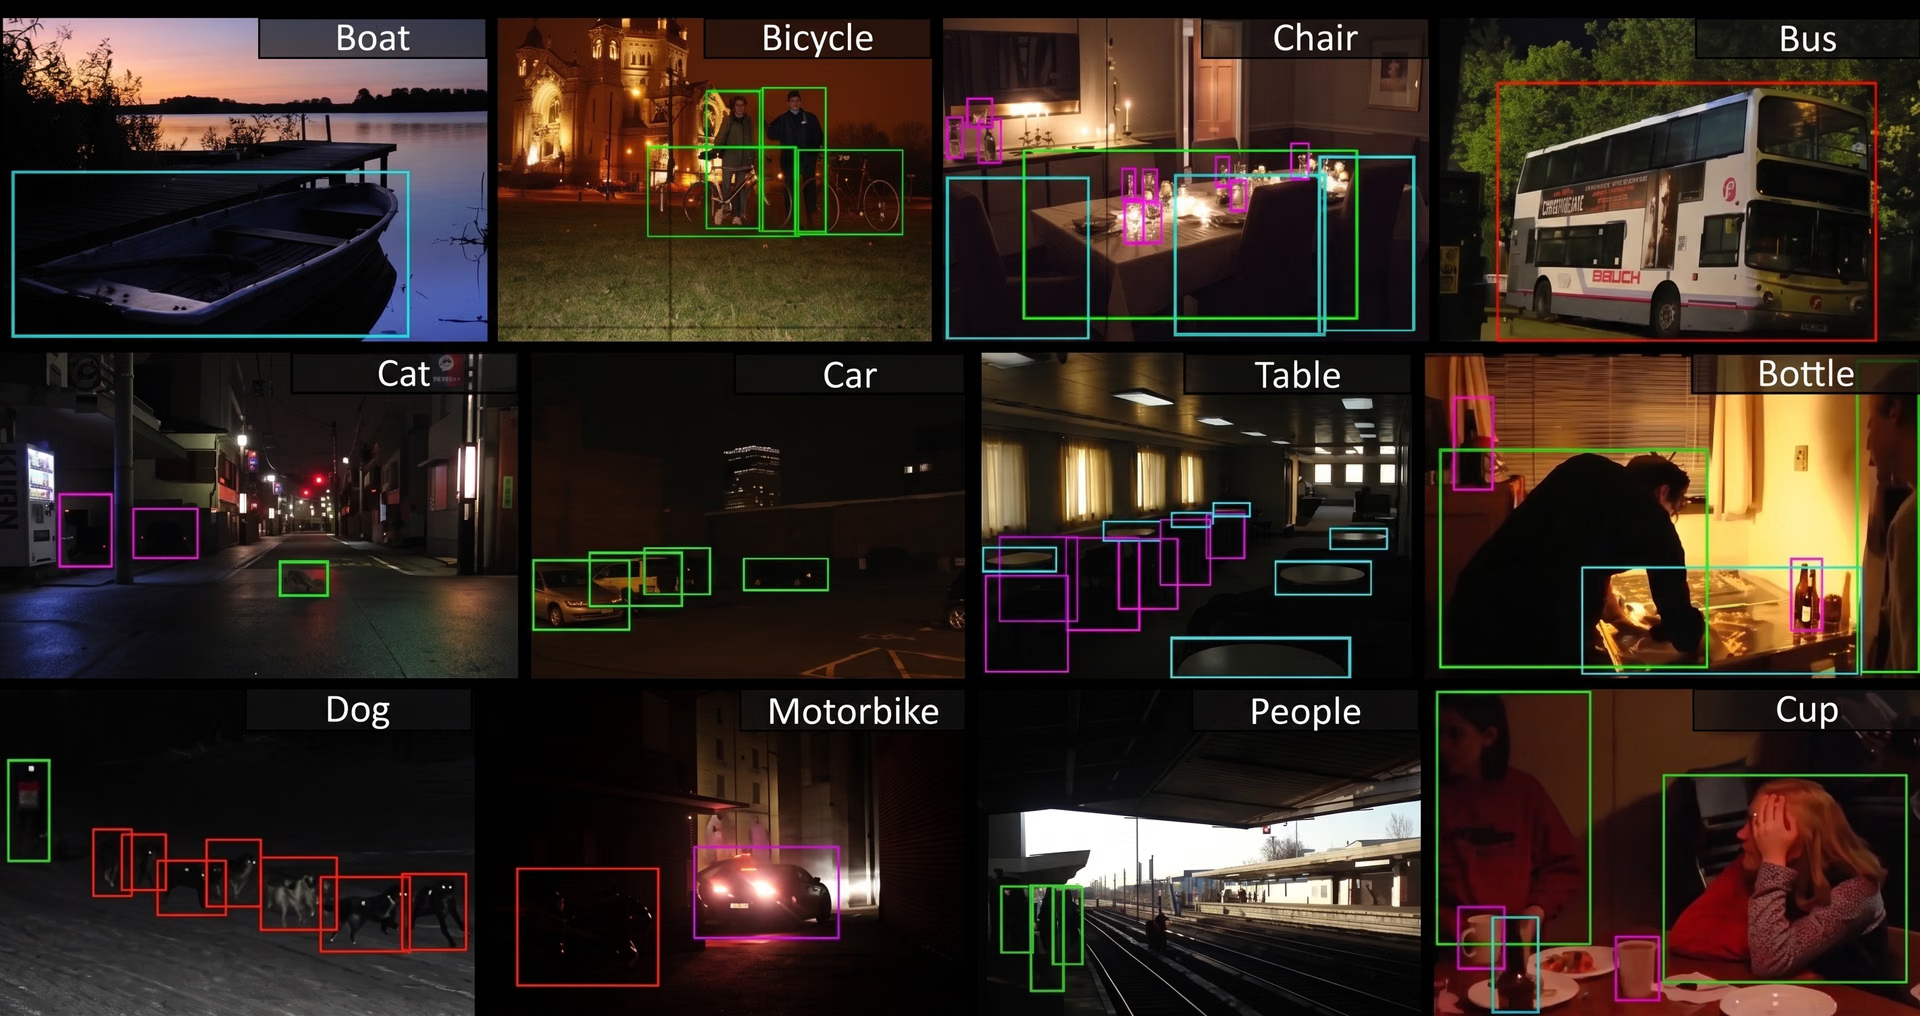
Fig. 3. Aperçu du jeu de données ExDark (Source)
De même, le jeu de données de référence NightOwls fournit environ 115 000 images nocturnes avec quelque 279 000 annotations de piétons. Il est devenu une ressource de référence pour évaluer les systèmes de détection des piétons, qui jouent un rôle essentiel dans la sécurité routière et les systèmes avancés d’aide à la conduite (ADAS).
Des jeux de données de conduite comme BDD100K, qui comprend des scènes nocturnes, et le jeu de données LLVIP, consacré aux images visibles et infrarouges en faible luminosité, sont également disponibles sur Ultralytics Platform pour entraîner et tester des modèles YOLO.
Comment la vision par ordinateur facilite la détection du trafic dans les vidéos nocturnes#
Maintenant que nous comprenons mieux les défis et la nécessité de disposer de jeux de données, voyons de plus près comment les systèmes de vision peuvent interpréter des vidéos de circulation nocturne.
Des modèles comme YOLO11 et YOLO26 prennent en charge des tâches de vision par ordinateur telles que la détection d’objets, la segmentation d’instances et le suivi, qui permettent d’analyser le trafic même en faible luminosité. Voici un aperçu des tâches d’IA visuelle prises en charge par ces modèles pour analyser le trafic nocturne :
- Détection d’objets : cette tâche permet d’identifier et de localiser les véhicules, les piétons, les vélos et les autres usagers de la route dans chaque image, généralement en traçant des boîtes englobantes autour d’eux.
- Segmentation d’instances : elle permet de distinguer des objets individuels même lorsqu’ils se chevauchent, en fournissant des détails au niveau du pixel qui améliorent la précision dans les conditions nocturnes complexes.
- Classification d’images : cette tâche attribue une catégorie prédéfinie à une image entière ou à un objet détecté, comme une voiture, un bus, un camion ou une moto.
- Détection de boîtes englobantes orientées (OBB) : elle saisit l’angle et l’orientation exacts d’un objet, ce qui améliore la précision lorsque des véhicules apparaissent en diagonale ou dans des positions inhabituelles dans le trafic nocturne.
- Suivi d’objets : cette tâche permet de suivre les objets détectés d’une image à l’autre et de reconnaître au fil du temps un même véhicule ou piéton, ce qui permet d’estimer la vitesse des véhicules et de surveiller la circulation.
Utiliser les modèles Ultralytics YOLO pour la surveillance nocturne#
Nous avons parlé de l’entraînement des modèles, de la nécessité de disposer de jeux de données et des tâches prises en charge par des modèles comme YOLO11 et YOLO26. Pour mettre tout cela en pratique, il reste un concept à aborder : comment ces modèles sont réellement appliqués à la surveillance nocturne.
D’emblée, les modèles Ultralytics YOLO sont disponibles en versions préentraînées, c’est-à-dire déjà entraînées sur de grands jeux de données généralistes, comme le jeu de données COCO, qui couvre de nombreux objets du quotidien. Le modèle dispose ainsi d’une solide capacité de base pour détecter et classer les objets.
Cependant, comme ces jeux de données contiennent très peu d’exemples en faible luminosité ou de nuit, les modèles préentraînés ont souvent du mal à gérer l’éblouissement, les ombres ou le faible contraste. Pour détecter efficacement les véhicules dans des vidéos de circulation nocturne, il faut les affiner à l’aide de jeux de données spécialisés qui reflètent les conditions nocturnes du monde réel.
L’ajustement fin ou l’entraînement personnalisé consiste à entraîner le modèle sur des images annotées supplémentaires capturées en faible luminosité, par exemple des véhicules éblouis par les phares, des piétons sur des passages piétons ou des carrefours bondés la nuit, afin qu’il apprenne les caractéristiques propres aux scènes nocturnes.
Après un entraînement personnalisé, le modèle peut prendre en charge des tâches comme la détection, le suivi, la segmentation ou la classification avec une bien meilleure précision en faible luminosité. Les autorités chargées du trafic peuvent ainsi utiliser ces modèles dans des cas pratiques, comme le comptage de véhicules, l’estimation de la vitesse, le contrôle adaptatif des feux et la prévention des accidents de nuit.
Applications de l’IA visuelle à la détection du trafic dans les vidéos nocturnes#
Voyons maintenant comment intégrer la vision par ordinateur aux systèmes de circulation nocturne du monde réel.
Les feux de circulation intelligents peuvent soutenir la planification des villes intelligentes#
Les carrefours urbains comptent parmi les zones les plus difficiles à gérer, surtout la nuit, lorsque la visibilité baisse et que la circulation devient moins prévisible. Les feux traditionnels reposent sur des minuteries fixes qui ne peuvent pas réagir aux changements en temps réel. Les recherches montrent que cela entraîne non seulement une perte de temps pour les conducteurs, mais aussi une consommation de carburant et des retards inutiles.
C’est là que les systèmes de vision par ordinateur peuvent aider. Ils peuvent surveiller les déplacements des véhicules et les compter en temps réel. Les données sont ensuite transmises aux systèmes adaptatifs de contrôle du trafic. Les feux peuvent ainsi s’ajuster rapidement en fonction des conditions réelles de circulation. Ainsi, si une voie est encombrée tandis qu’une autre est vide, la durée des feux peut être ajustée immédiatement pour résorber les points de congestion.
Prévention des accidents#
Conduire la nuit est plus risqué que conduire le jour, car la visibilité réduite, l’éclairage irrégulier et l’éblouissement compliquent l’évaluation des distances. En fait, des études montrent que le taux d’accidents mortels par kilomètre peut être jusqu’à trois fois plus élevé la nuit qu’en plein jour.
Les méthodes de surveillance classiques, comme les caméras fixes, les patrouilles routières, les capteurs de présence des véhicules et les systèmes de feux à durée fixe, fonctionnent de manière réactive et peuvent ne pas détecter les situations dangereuses assez tôt pour les prévenir.
Les solutions de vision par ordinateur peuvent répondre à cette problématique en analysant des flux vidéo en direct et en détectant des motifs inhabituels sur les routes ou les autoroutes. Grâce au suivi d’objets, ces systèmes peuvent surveiller le comportement des véhicules en temps réel et déclencher des alertes lorsqu’une situation semble anormale.
Par exemple, si un véhicule en mouvement change de voie, roule trop vite dans une zone encombrée ou ralentit brusquement, le système peut le signaler en temps réel. Les autorités peuvent ainsi intervenir rapidement et prévenir les accidents avant qu’ils ne se produisent.
Conduite autonome et ADAS#
Pour les véhicules autonomes et les ADAS, la conduite de nuit pose ses propres défis. La faible visibilité et les comportements imprévisibles de la circulation empêchent les capteurs traditionnels de fonctionner de manière fiable, ce qui soulève des questions de sécurité.
La vision par ordinateur améliore ces systèmes en prenant en charge des tâches comme la détection d’objets, le suivi des voies et la segmentation, afin que les véhicules puissent reconnaître les piétons, les autres voitures et les obstacles même en faible luminosité. Lorsqu’elle est combinée au radar ou au LiDAR (détection et télémétrie par laser), qui cartographient l’environnement en 3D, cette couche visuelle supplémentaire aide les ADAS à émettre des alertes précoces et donne aux véhicules autonomes les informations nécessaires pour circuler plus sûrement la nuit.
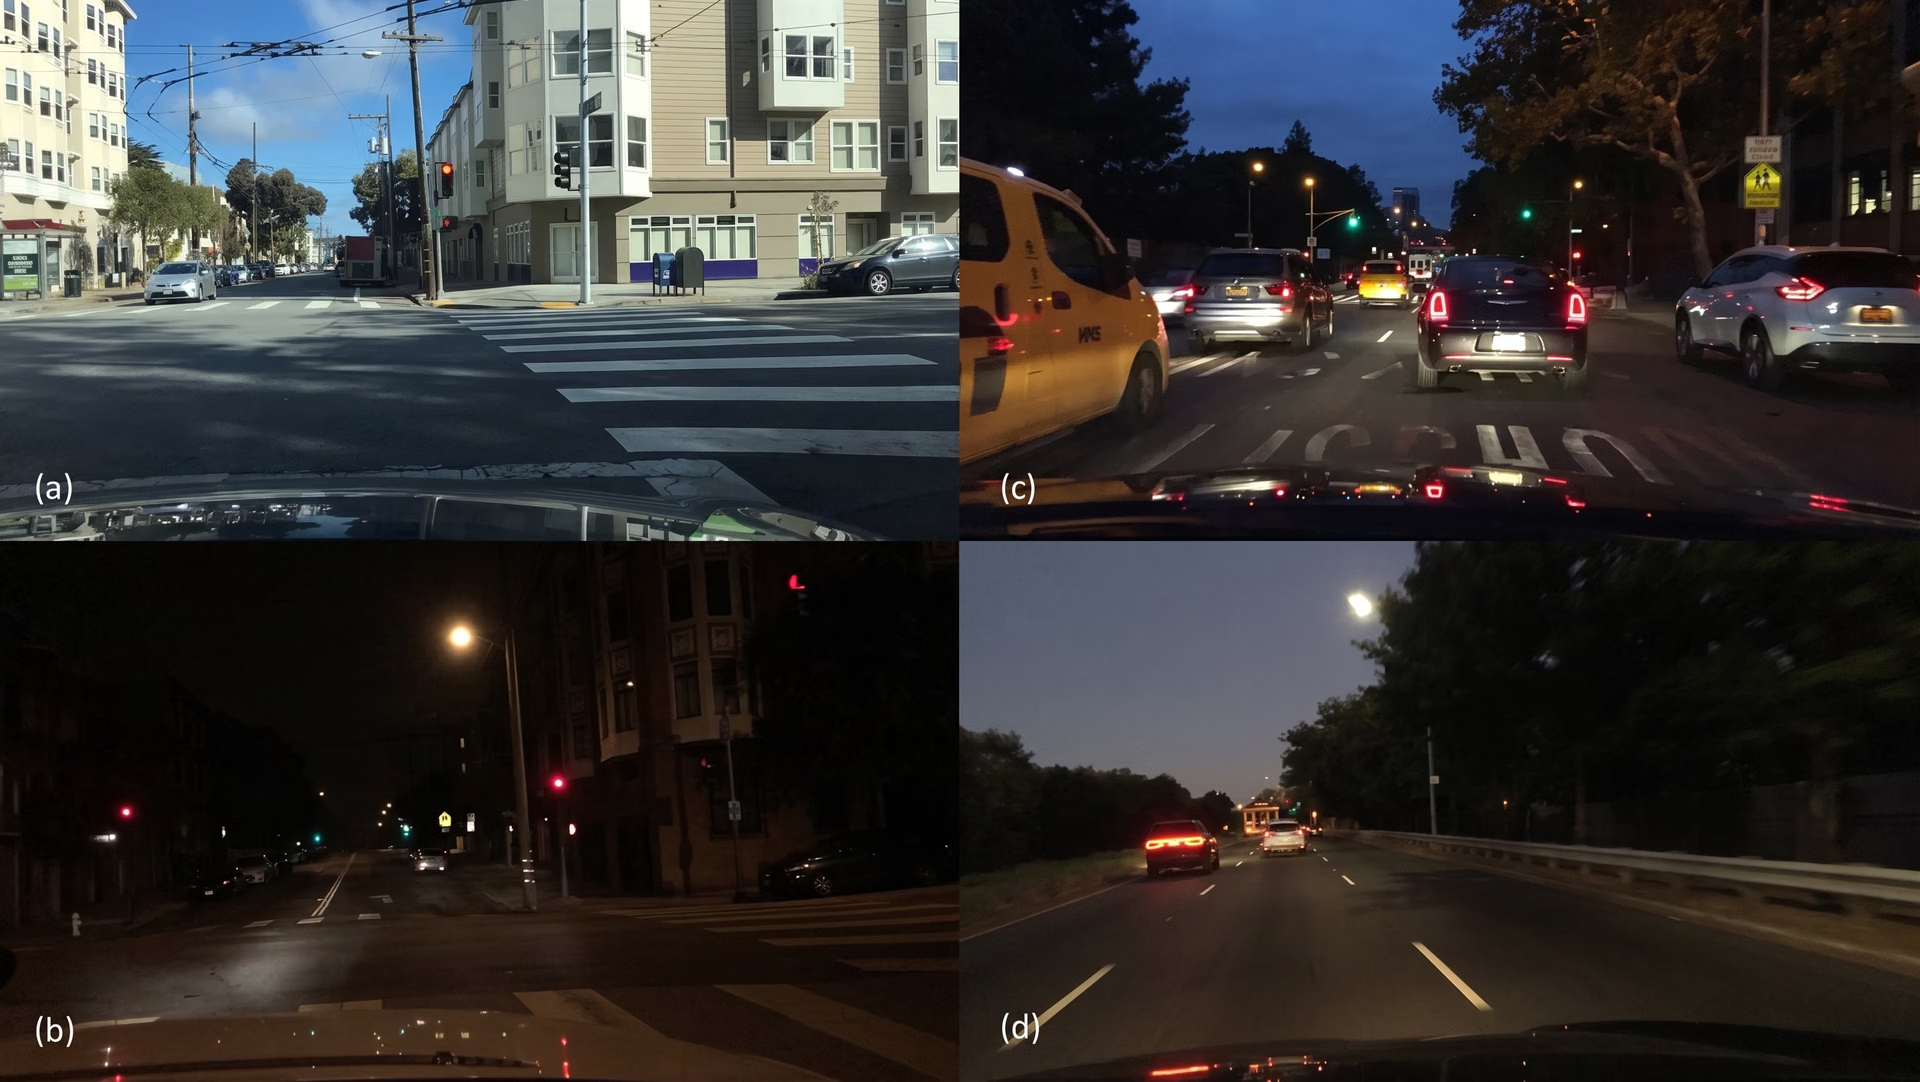
Fig. 4. Images de véhicules capturées de jour et de nuit (Source)
Application de la loi et détection des infractions#
Les excès de vitesse sont responsables d’un décès sur trois sur les routes dans le monde, et le risque augmente encore la nuit. L’obscurité complique la détection des infractions par la police de la route, car des détails visibles en plein jour deviennent souvent flous après la tombée de la nuit.
C’est pourquoi des infractions comme les excès de vitesse sur des routes désertes, le franchissement d’un feu rouge ou le déport sur la mauvaise voie restent souvent impunies. La vision par ordinateur s’attaque à ce problème en utilisant des caméras infrarouges pour repérer les infractions même en faible luminosité. Ces systèmes définissent des zones de détection où les incidents sont enregistrés, réduisant les faux positifs et fournissant des preuves claires et vérifiables. Pour les autorités chargées des transports, cela signifie moins d’angles morts et moins de contrôles manuels.
Avantages et inconvénients de la détection du trafic dans les vidéos nocturnes#
Voici quelques avantages de l’utilisation de l’IA visuelle pour détecter le trafic dans des vidéos nocturnes.
- Évolutivité : une fois ajustés, les modèles peuvent être déployés sur de nombreuses caméras ou à de nombreux carrefours, ce qui permet une surveillance à l’échelle de toute une ville.
- Analyse prédictive : les données vidéo historiques peuvent servir à prévoir les embouteillages et les zones à risque d’accident, ce qui favorise la mise en place de mesures préventives.
- Optimisation des ressources : elle fournit aux autorités des informations en temps réel qui les aident à affecter plus efficacement les patrouilles routières et les services d’urgence.
Malgré ses avantages, la détection du trafic nocturne par l’IA visuelle présente aussi certaines limites. Voici quelques facteurs à garder à l’esprit :
- Dépendance aux données : la précision des systèmes d’IA visuelle dépend fortement de l’accès à de grands jeux de données de haute qualité couvrant un large éventail de conditions nocturnes.
- Défis environnementaux : les conditions météorologiques comme la pluie, le brouillard ou la brume, ainsi que des problèmes pratiques comme des objectifs de caméra sales ou mal alignés, peuvent réduire les performances de détection et nécessiter un entretien régulier.
- Exigences matérielles : l’exécution de modèles d’IA avancés exige souvent des GPU hautes performances ou des appareils de périphérie spécialisés, ce qui peut rendre un déploiement à grande échelle coûteux et complexe.
L’avenir des systèmes de transport intelligents la nuit#
À mesure que les villes se développent et que les routes deviennent plus fréquentées, la détection du trafic nocturne évolue vers des systèmes plus intelligents et réactifs. Par exemple, les caméras thermiques et les capteurs infrarouges peuvent détecter les signatures thermiques des personnes et des véhicules, ce qui permet de voir même dans l’obscurité totale. Cela réduit les erreurs qui surviennent lorsque les caméras classiques peinent à gérer l’éblouissement ou le manque de lumière.
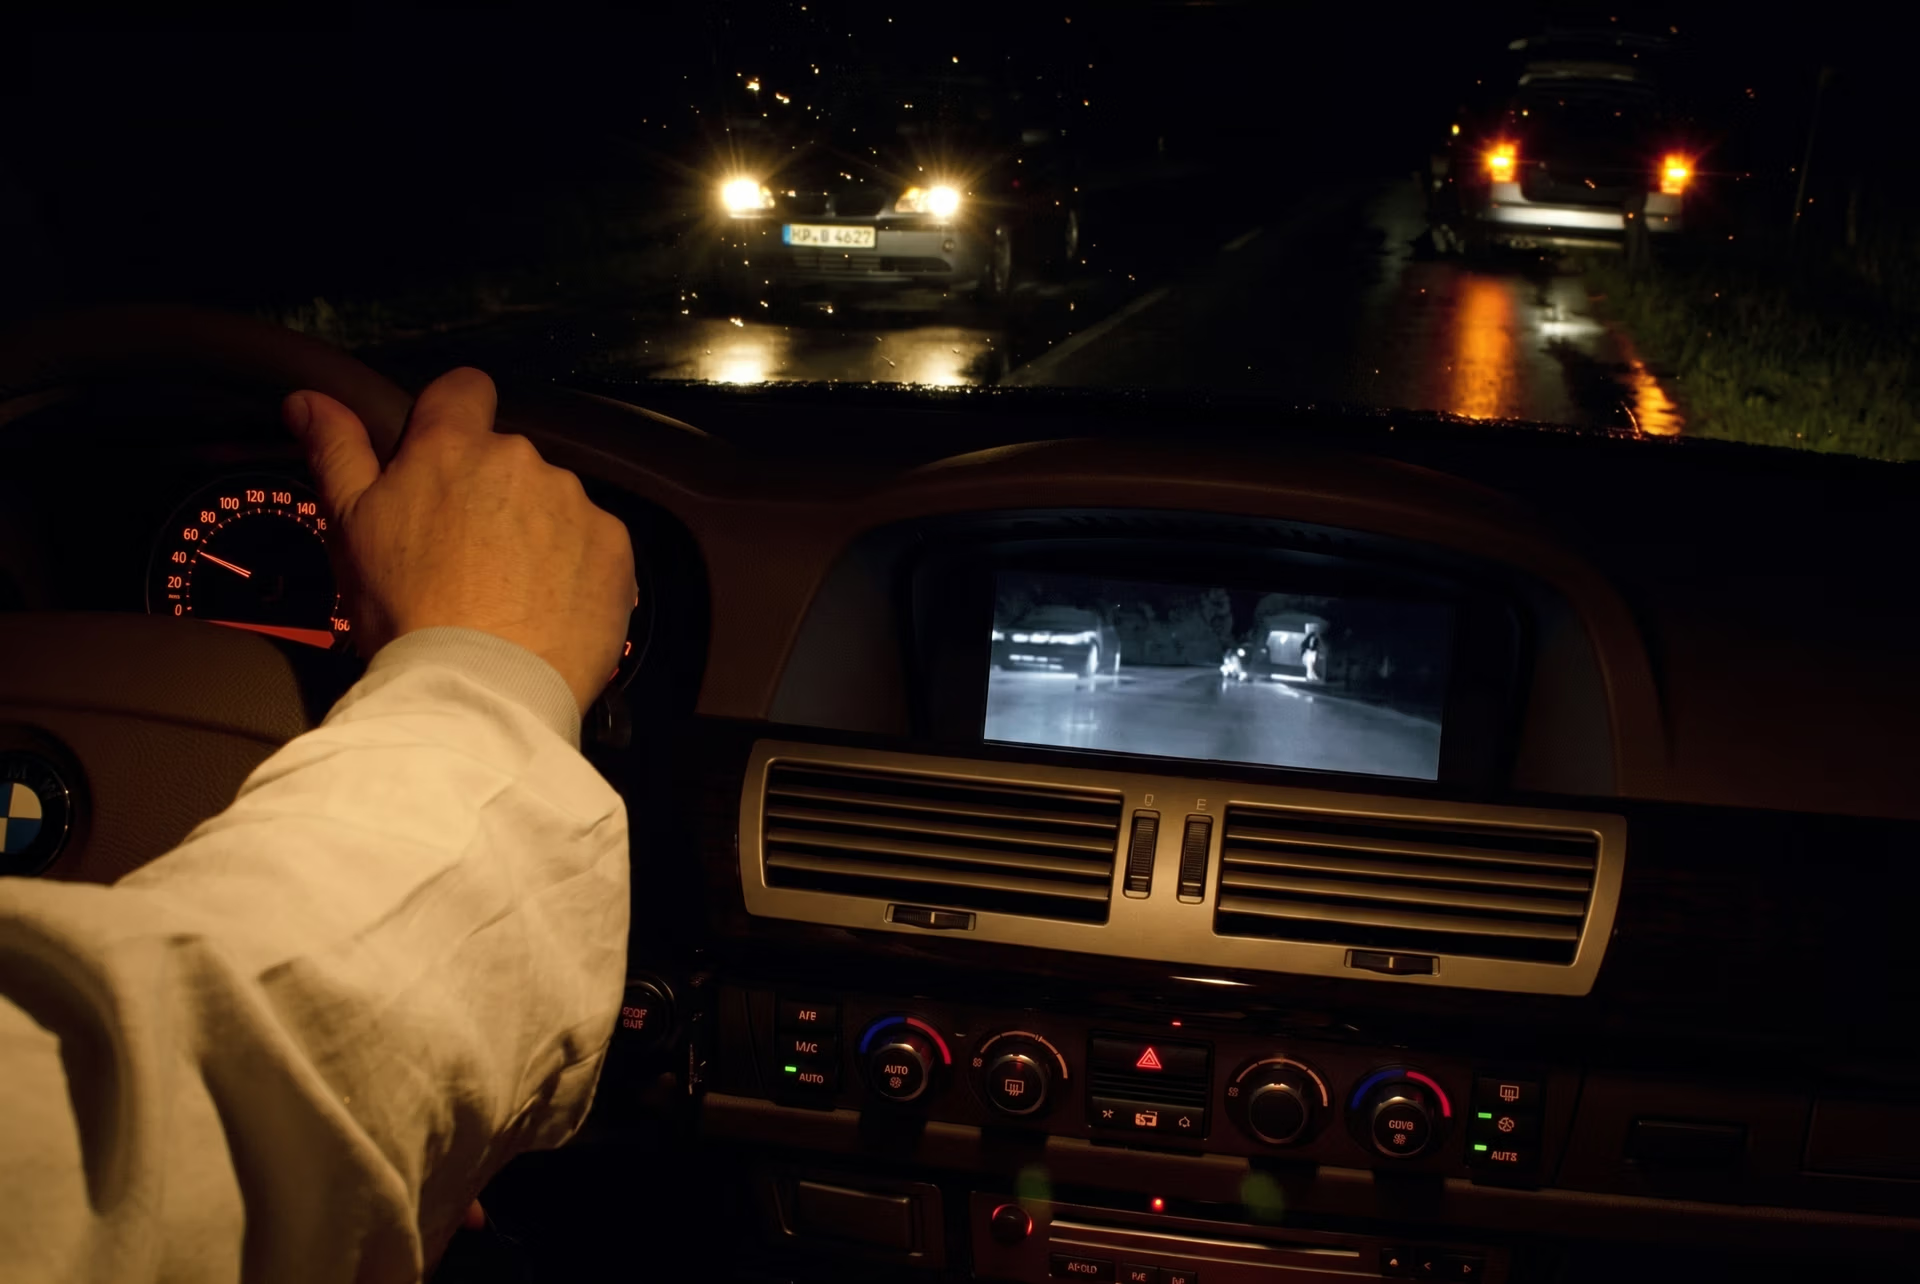
Fig. 5. La technologie de vision nocturne améliore la détection des piétons la nuit (Source)
Une autre approche en plein essor est la fusion caméra-LiDAR. Les caméras fournissent des images détaillées de la route, tandis que le LiDAR génère une carte 3D précise. Utilisés ensemble, ils améliorent la précision de la détection des voies, des véhicules et des obstacles, en particulier en faible luminosité ou dans un brouillard modéré.
Parallèlement, les progrès réalisés dans l’amélioration des images en faible luminosité, la reconnaissance des piétons et l’identification des plaques d’immatriculation élargissent les capacités de la vision par ordinateur. Grâce à ces améliorations, même les routes et les carrefours mal éclairés peuvent être surveillés avec une plus grande fiabilité et moins d’erreurs.
Points clés à retenir#
La détection des véhicules la nuit a toujours représenté un défi pour la surveillance du trafic, mais la vision par ordinateur facilite la tâche. En atténuant l’effet de l’éblouissement et en traitant des scènes de circulation complexes, elle donne une image plus précise du comportement des routes après la tombée de la nuit. À mesure que ces systèmes progressent, ils ouvrent la voie à des transports nocturnes plus sûrs, plus intelligents et plus efficaces.
Tu veux intégrer l’IA visuelle à tes projets ? Rejoins notre communauté active et découvre des innovations comme l’IA dans l’industrie automobile et l’IA visuelle en robotique. Visite notre dépôt GitHub pour en savoir plus. Pour commencer dès aujourd’hui avec la vision par ordinateur, consulte nos options de licence.
Écrit par
Créateur de contenu · Ultralytics
Commentaires
Pose une question, partage tes résultats ou aide quelqu’un.









