小さな物体に対するモデルのmAPを向上させる方法:クイックガイド
データ品質、データ拡張、トレーニング戦略、評価、デプロイに関する実践的なヒントを通して、小さな物体に対するモデルのmAPを向上させる方法をご紹介します。
人工知能(AI)、機械学習、コンピュータービジョンの導入が進むにつれ、物体検出システムはスマート交通カメラからドローン、小売分析ツールまで、あらゆる場所で使われています。多くの場合、カメラの近くにいる大型トラックから遠くにいる小さな歩行者まで、あらゆるサイズの物体を検出することが求められます。
一般に、大きくはっきりと見える物体を見つけるのは比較的簡単です。一方、小さな物体の検出はより困難です。
物体が画像のごく一部しか占めていない場合、利用できる視覚情報は非常に限られます。交通映像に映る遠くの歩行者や、空撮画像に捉えられた小さな車両は、わずか数ピクセルしか含まないことがありますが、そのピクセルには重要な情報が含まれている可能性があります。
コンピュータービジョンモデルなどのUltralytics YOLOモデルは、物体を認識するために視覚的なパターンを利用します。パターンが限られていたり不明瞭だったりすると、性能が低下します。処理中に重要な詳細が失われると、予測が位置ずれの影響を受けやすくなります。バウンディングボックスがわずかにずれただけでも、正しい検出が見逃しにつながることがあります。
モデルの性能を見ると、この差が明らかになります。ほとんどの物体検出モデルとセグメンテーションモデルは中型・大型の物体を適切に処理できますが、小さな物体は全体的な精度を低下させることがよくあります。
ディープラーニングの性能は通常、平均適合率、つまりmAPを用いて測定されます。この指標は、検出の精度と、予測ボックスが実際の物体にどれほど正確に重なるかの両方を表します。
この指標は、予測された物体のうち正しいものの割合を示す適合率と、実際の物体のうち検出に成功したものの割合を示す再現率を、さまざまな信頼度レベルとIntersection over Union(IoU、予測されたバウンディングボックスが正解ボックスとどの程度重なるかを測定する指標)のしきい値にわたって組み合わせたものです。
これまで、小物体検出と、それがコンピュータービジョンモデルにとって非常に難しい課題である理由を取り上げてきました。この記事ではその内容を踏まえ、小さな物体を対象とする場合にmAPを改善する方法に焦点を当てます。さっそく始めましょう。
小さな物体の検出が難しいのはなぜですか?#
物体検出器を使うアプリケーションでは、小さな物体とは、人間の目にどれほど小さく見えるかではなく、画像の中でどれほどの領域を占めるかによって定義されます。画像のごく一部しか占めていない場合、視覚情報が非常に少ないため、コンピュータービジョンアルゴリズムで正確に検出するのが難しくなります。
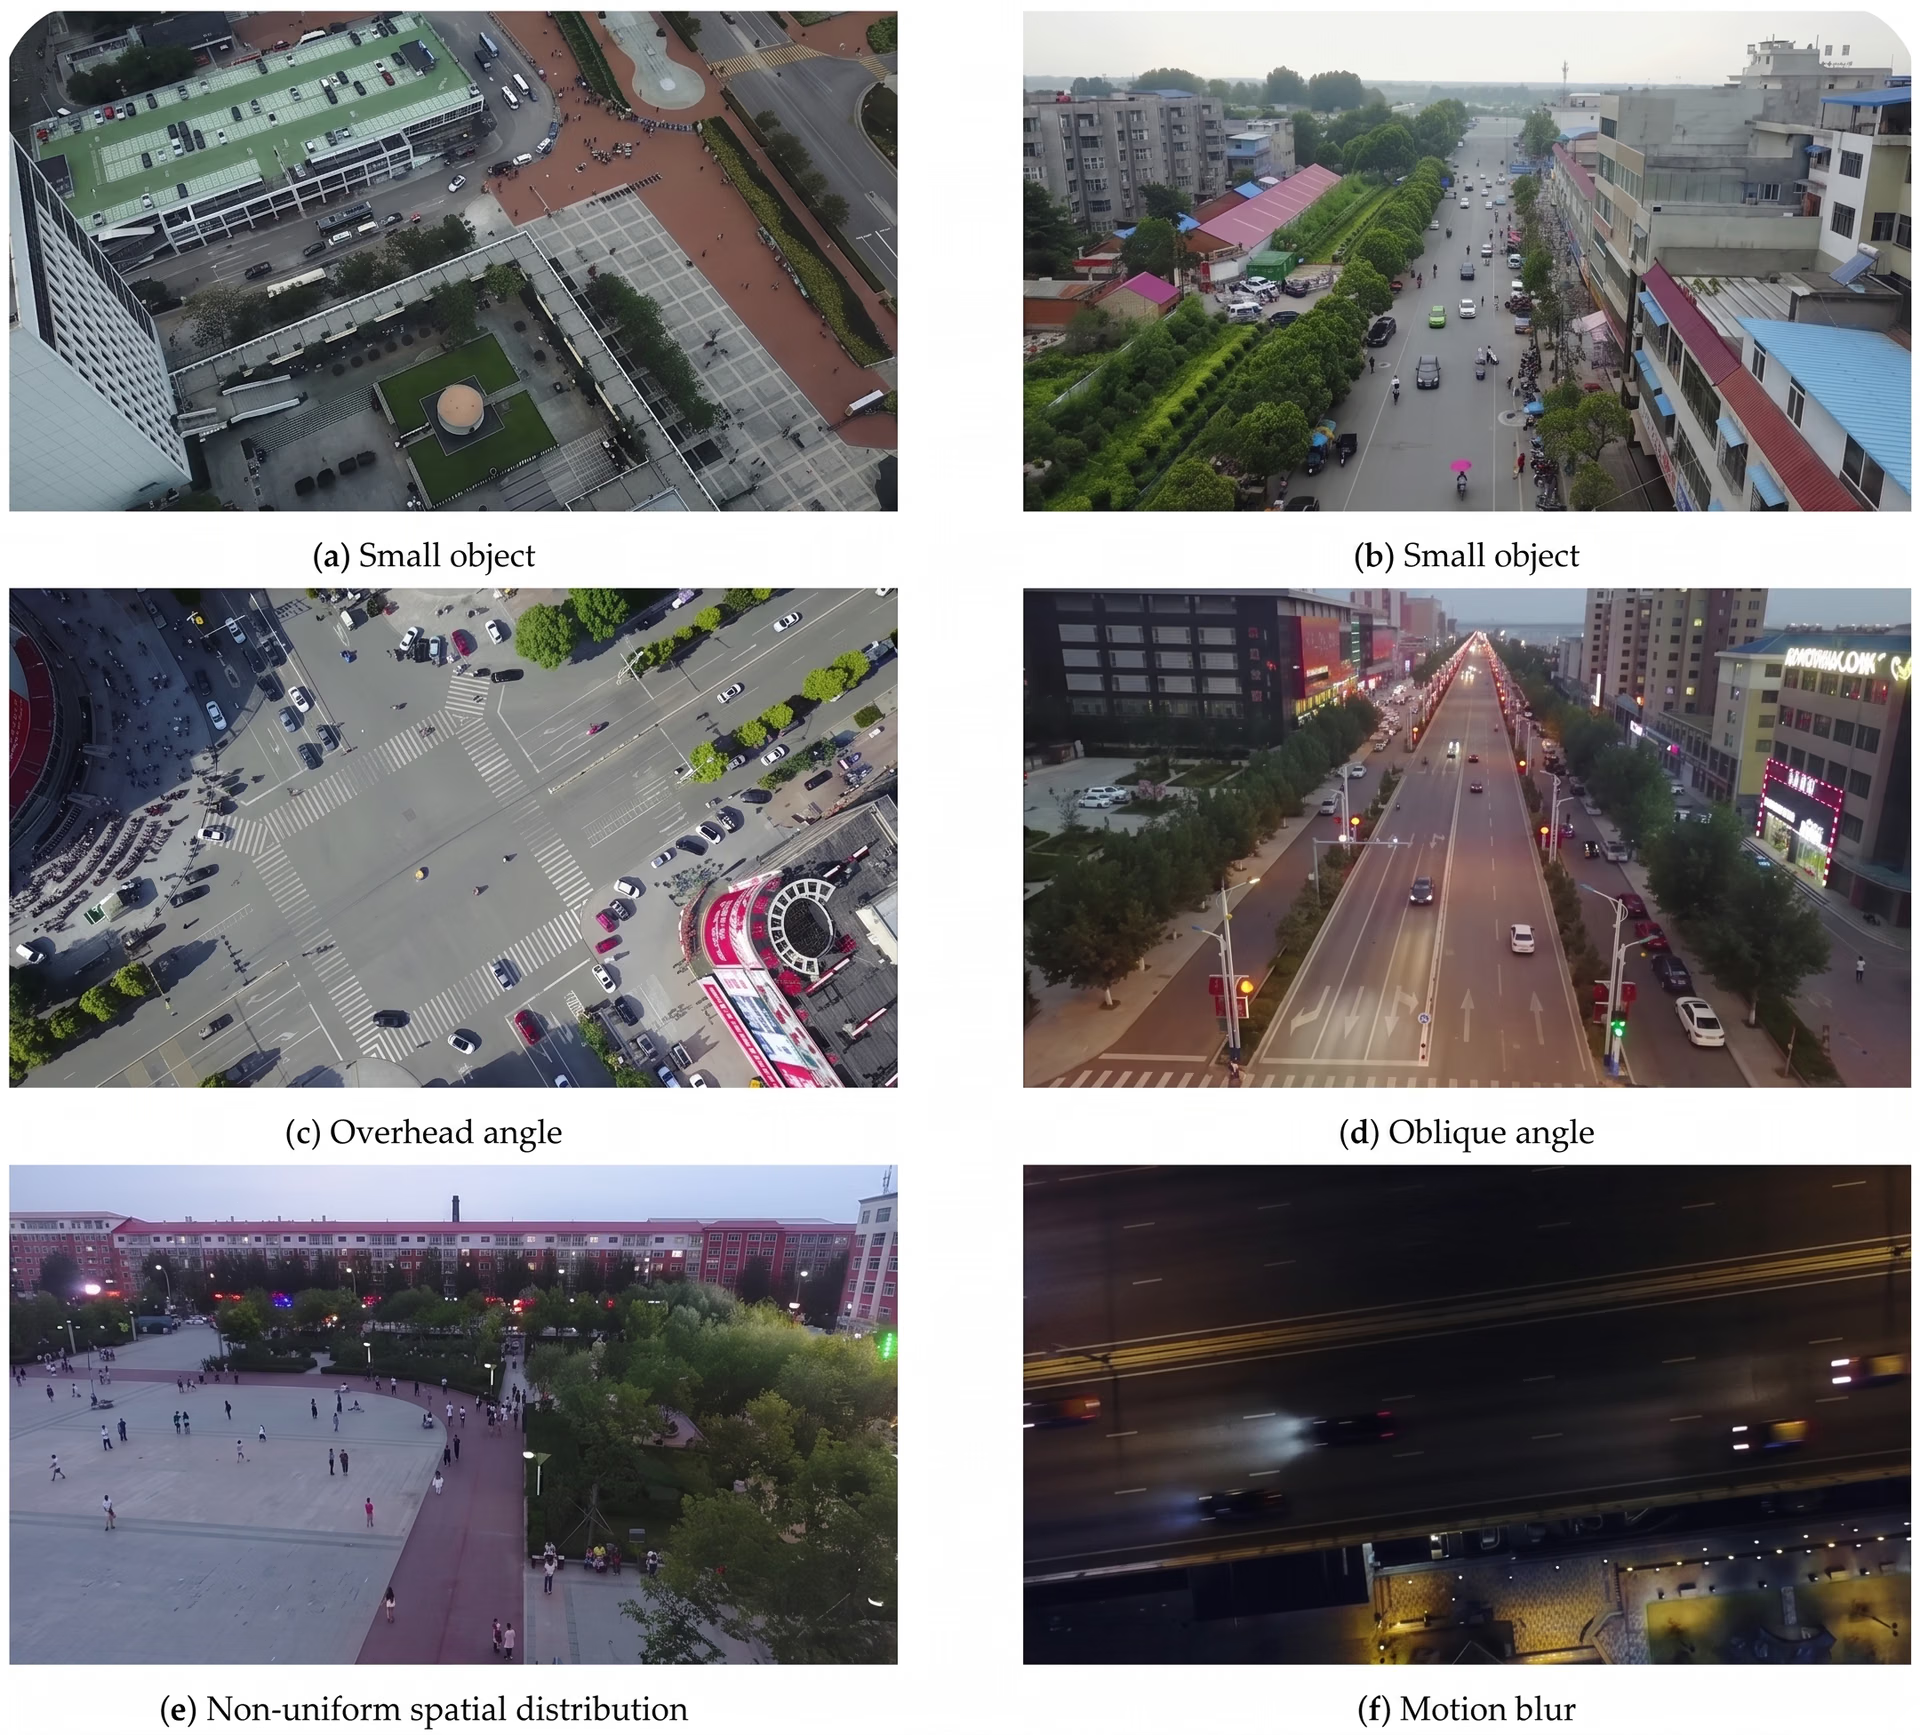
図1. 限られたピクセル領域を占める小さな物体の例(出典)
利用できるピクセルが少ないと、エッジ、形状、テクスチャなどの重要な詳細が不明瞭になったり、簡単に失われたりする可能性があります。モデルが画像を処理する際には、有用なパターンを際立たせるために画像がリサイズされ、簡略化されます。
これによりモデルはシーン全体を理解しやすくなりますが、細部がさらに失われることもあります。小さな物体では、こうした詳細が正確な検出に不可欠な場合がよくあります。
こうした課題は、評価指標を見るとさらに明らかになります。小さな物体は位置ずれの影響を特に受けやすく、バウンディングボックスがわずかにずれただけでも、必要なIntersection over Union(IoU)のしきい値を下回ることがあります。
その場合、妥当に見える予測でも誤りとして扱われる可能性があります。これにより適合率と再現率の両方が低下し、最終的に平均適合率(mAP)が下がります。
これらの要因は密接に関係しているため、性能の改善にはシステム全体を考慮する必要があります。つまり、小さな視覚的詳細をより適切に保持して解釈できるよう、画像解像度、特徴抽出、モデル設計、評価設定を慎重に調整するということです。
データセットの品質とアノテーションの重要性#
小物体検出では、データセットの品質が性能に最も大きな違いをもたらすことがよくあります。小さな物体は画像のごく一部しか占めないため、モデルが学習に利用できる視覚情報は非常に限られています。そのため、学習データが特に重要になります。明瞭で代表性のある例がデータセットに十分含まれていないと、物体検出モデルは一貫したパターンの認識に苦労します。
小物体検出に適したデータセットには、通常、高解像度画像、小さな対象物が頻繁に登場する画像、視覚条件に一貫性のある画像が含まれています。COCOデータセットのような汎用データセットは有用な出発点ですが、特定の実環境での用途における物体のスケール、密度、コンテキストに合わないことがよくあります。そのような場合、モデル性能の改善には、対象分野に特化した学習データの収集が必要になります。
アノテーションの品質も重要な役割を果たします。アノテーションでは、モデルが予測を学習するための正しい物体ラベルとバウンディングボックスの位置を指定し、正解データを確立します。
小さな物体では、バウンディングボックスを慎重かつ一貫して描画する必要があります。小さな物体はピクセル単位のずれに非常に敏感なため、ボックスの配置にわずかな差があるだけでも、位置特定の精度に目立った影響を与えることがあります。
不適切または一貫性のないアノテーションは、mAPを大きく低下させる可能性があります。物体に誤ったラベルが付いていると、モデルは誤ったパターンを学習し、誤検出が増えることがあります。
画像に物体が写っているのに正解データに含まれていない場合、評価時に正しい検出が誤検出として扱われることがあります。どちらの場合も、全体的な性能が低下します。
興味深いことに、最近の研究によると、標準的なベンチマークにおける小物体の平均適合率は、20%から40%の間にとどまることが多く、大きな物体より大幅に低くなっています。この差は、検出精度全体におけるデータセット設計とアノテーションの一貫性の重要性を示しています。
データ拡張は精度の改善に重要な役割を果たします#
データセットの品質とアノテーションの一貫性が重要であることを理解したうえで、既存データから物体検出モデルがより効果的に学習する方法を見ていきましょう。画像の追加収集が難しい場合や費用がかかる場合でも、すでに利用できるデータをより有効に活用して性能を改善する方法があります。
最も実用的な方法の一つがデータ拡張です。小さな物体はモデルが学習できる視覚的手掛かりが少ないため、データ拡張は小物体検出で特に重要な役割を果たします。学習中に制御された変化を加えることで、新たなデータを収集しなくても、モデルの汎化性能を高められます。
効果的なデータ拡張では、小さな物体がはっきり見える状態を保つことが重要です。制御されたリサイズ、軽度のクロップ、画像のタイル化などの手法を使うと、形状や外観を保ちながら小さな物体をより目立たせることができます。目的は、実際の状況での見た目を変えることなく、異なる条件下で小さな物体をモデルにより頻繁に見せることです。
ただし、データ拡張は慎重に適用する必要があります。変換によって小さな物体が見えにくくなったり、実データでは起こりにくい形で外観が変わったりすることがあります。そうなると、モデルは正確な物体境界の学習に苦労する可能性があります。
生成AIを活用した、よりスマートなデータ拡張#
人気が高まっている興味深いデータ拡張の手法として、生成AIを使った合成学習データの作成があります。手作業で収集・ラベル付けした画像に頼る代わりに、チームは特定の環境、物体のサイズ、照明条件、背景の変化を再現するリアルなシーンを生成できるようになりました。
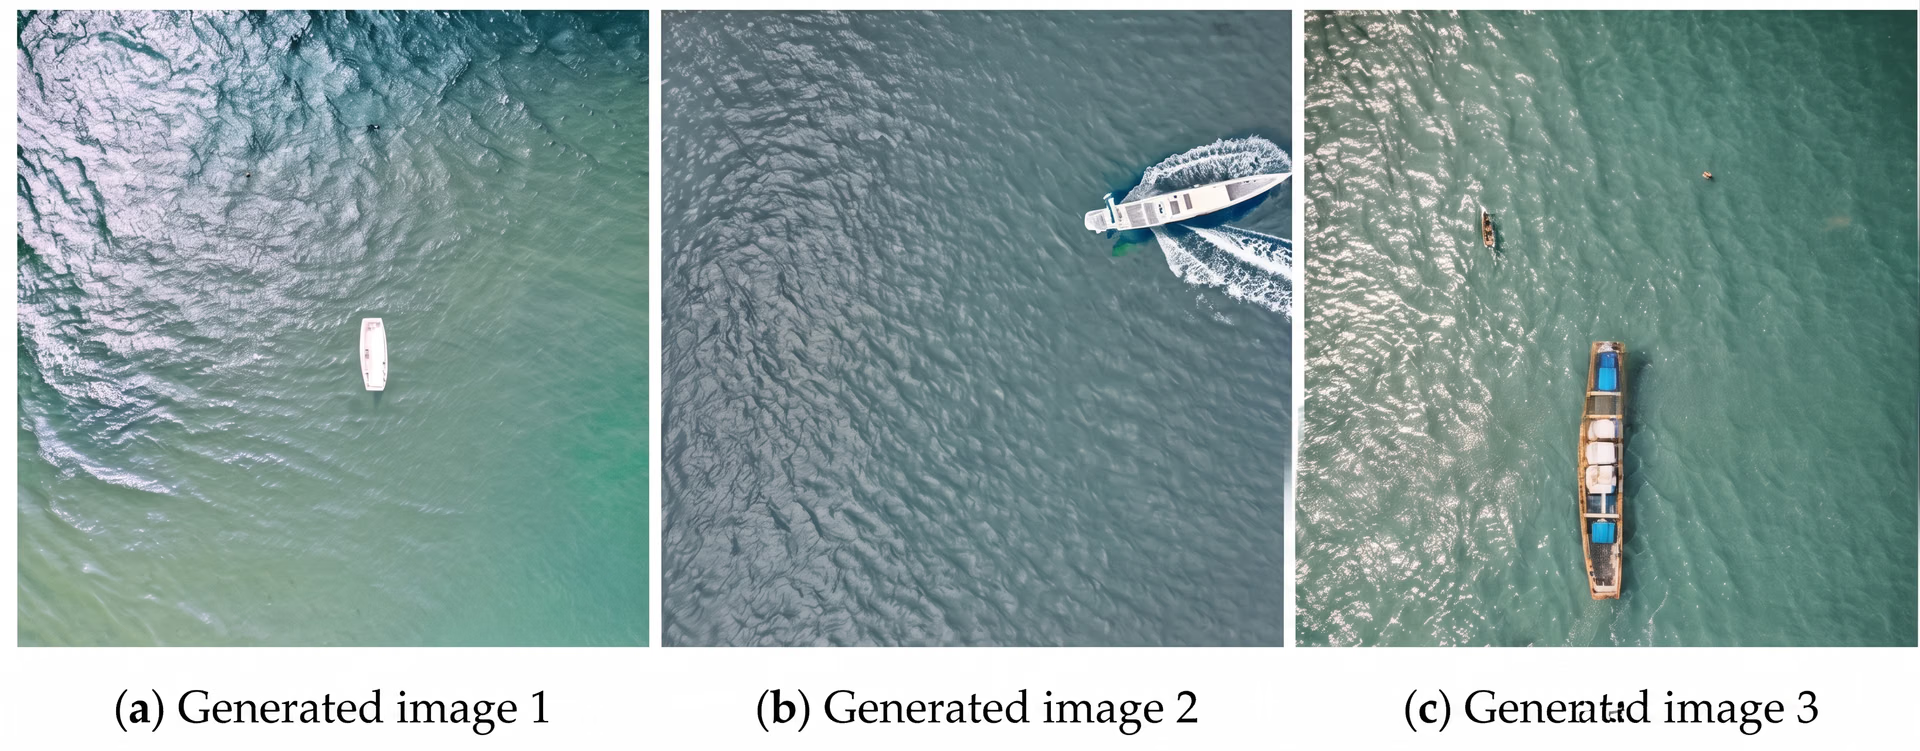
図2. データ拡張に使用する合成空撮画像(出典)
この方法は、実環境での例を一貫して撮影することが難しい小物体検出で特に有用です。合成画像における小さな物体のスケール、密度、配置などを調整することで、幅広い学習シナリオをモデルに提示できます。
実データと慎重に組み合わせると、合成データによる拡張はモデルの堅牢性を高め、データ収集コストを削減し、より的を絞った性能改善を支援できます。
小物体のmAPに影響するモデルの学習設定#
データセットの品質とアノテーションの一貫性に加えて、モデルの学習設定も小物体検出の性能に大きく影響します。
検討すべき主な学習戦略をいくつか紹介します。
- 事前学習済みモデルから始める: Ultralytics YOLO26などの事前学習済みモデルは、大規模な画像データセットから一般的な視覚パターンをすでに学習しています。ゼロから学習するのではなく、強固な出発点を得られるため、データが限られた状況での小物体検出に特に有効です。
- 転移学習を戦略的に活用する: 転移学習とは、事前学習済みモデルを特定のデータセットに適応させることです。モデルが対象の小さな物体に集中できるようにしながら、過学習(一般的なパターンを学習せず、学習データを記憶してしまうこと)を抑えます。
- クラス不均衡に対処する: 小さな物体が大きな物体よりも少ない頻度で現れる場合、モデルは大きな物体の学習を優先することがあります。クラス重み付けやサンプリング戦略などの手法により、小さな物体が無視されないようにできます。
- 信頼度とIoUのしきい値を調整する: 小さな物体はわずかな位置ずれにも敏感です。これらのしきい値を微調整することで、検証や推論時に小物体の性能をより適切に評価し、解釈できます。
小物体検出におけるモデルアーキテクチャの検討事項#
一般的な物体検出モデルを小物体検出のタスクに使うこともできますが、小物体検出の改善に特化して設計されたモデルアーキテクチャもあります。たとえば、Ultralytics YOLOv8には、細かな空間情報を保持するよう最適化されたP2モデルのバリエーションがあります。
Ultralytics YOLOv8は、ネットワークの深い層へ進むにつれて画像を段階的に縮小し、複数のスケールで処理します。これによりモデルはシーン全体を理解しやすくなりますが、細かな情報も失われます。
物体がもともと非常に小さい場合、この処理の過程で重要な視覚情報が失われることがあります。Ultralytics YOLOv8のP2バリアントは、特徴ピラミッドでストライド2を使用することでこの問題に対処します。
特徴ピラミッドは、さまざまなサイズの物体を検出できるよう、画像を複数の内部解像度で解析するモデルの構成要素です。この段階でストライド2を使用すると、画像がより段階的に縮小されるため、元のピクセル単位の詳細をより多く保持できます。
空間情報がより多く保持されるため、小さな物体の構造がネットワーク内部でも見えやすくなります。これにより、わずか数ピクセルしか占めない物体の位置特定と検出が容易になり、小物体のmAP改善につながる可能性があります。
小物体検出のサイズ別評価#
平均適合率はモデル全体の性能を要約しますが、さまざまなサイズの物体をどれほどうまく扱えるかを常に示すとは限りません。小さな物体では、分類だけでなく位置特定の精度が性能を制約することが多く、バウンディングボックスのわずかなずれでも結果に大きく影響する可能性があります。
つまり、モデルが物体のクラスを正しく識別していても、予測されたバウンディングボックスがわずかにずれていると、その検出は誤りと見なされることがあります。小さな物体が占めるピクセル数は少ないため、ボックスの配置がわずかにずれただけでも、予測ボックスと正解ボックスの重なりが大幅に減ることがあります。その結果、物体を正しく識別していても評価スコアが低下する可能性があります。
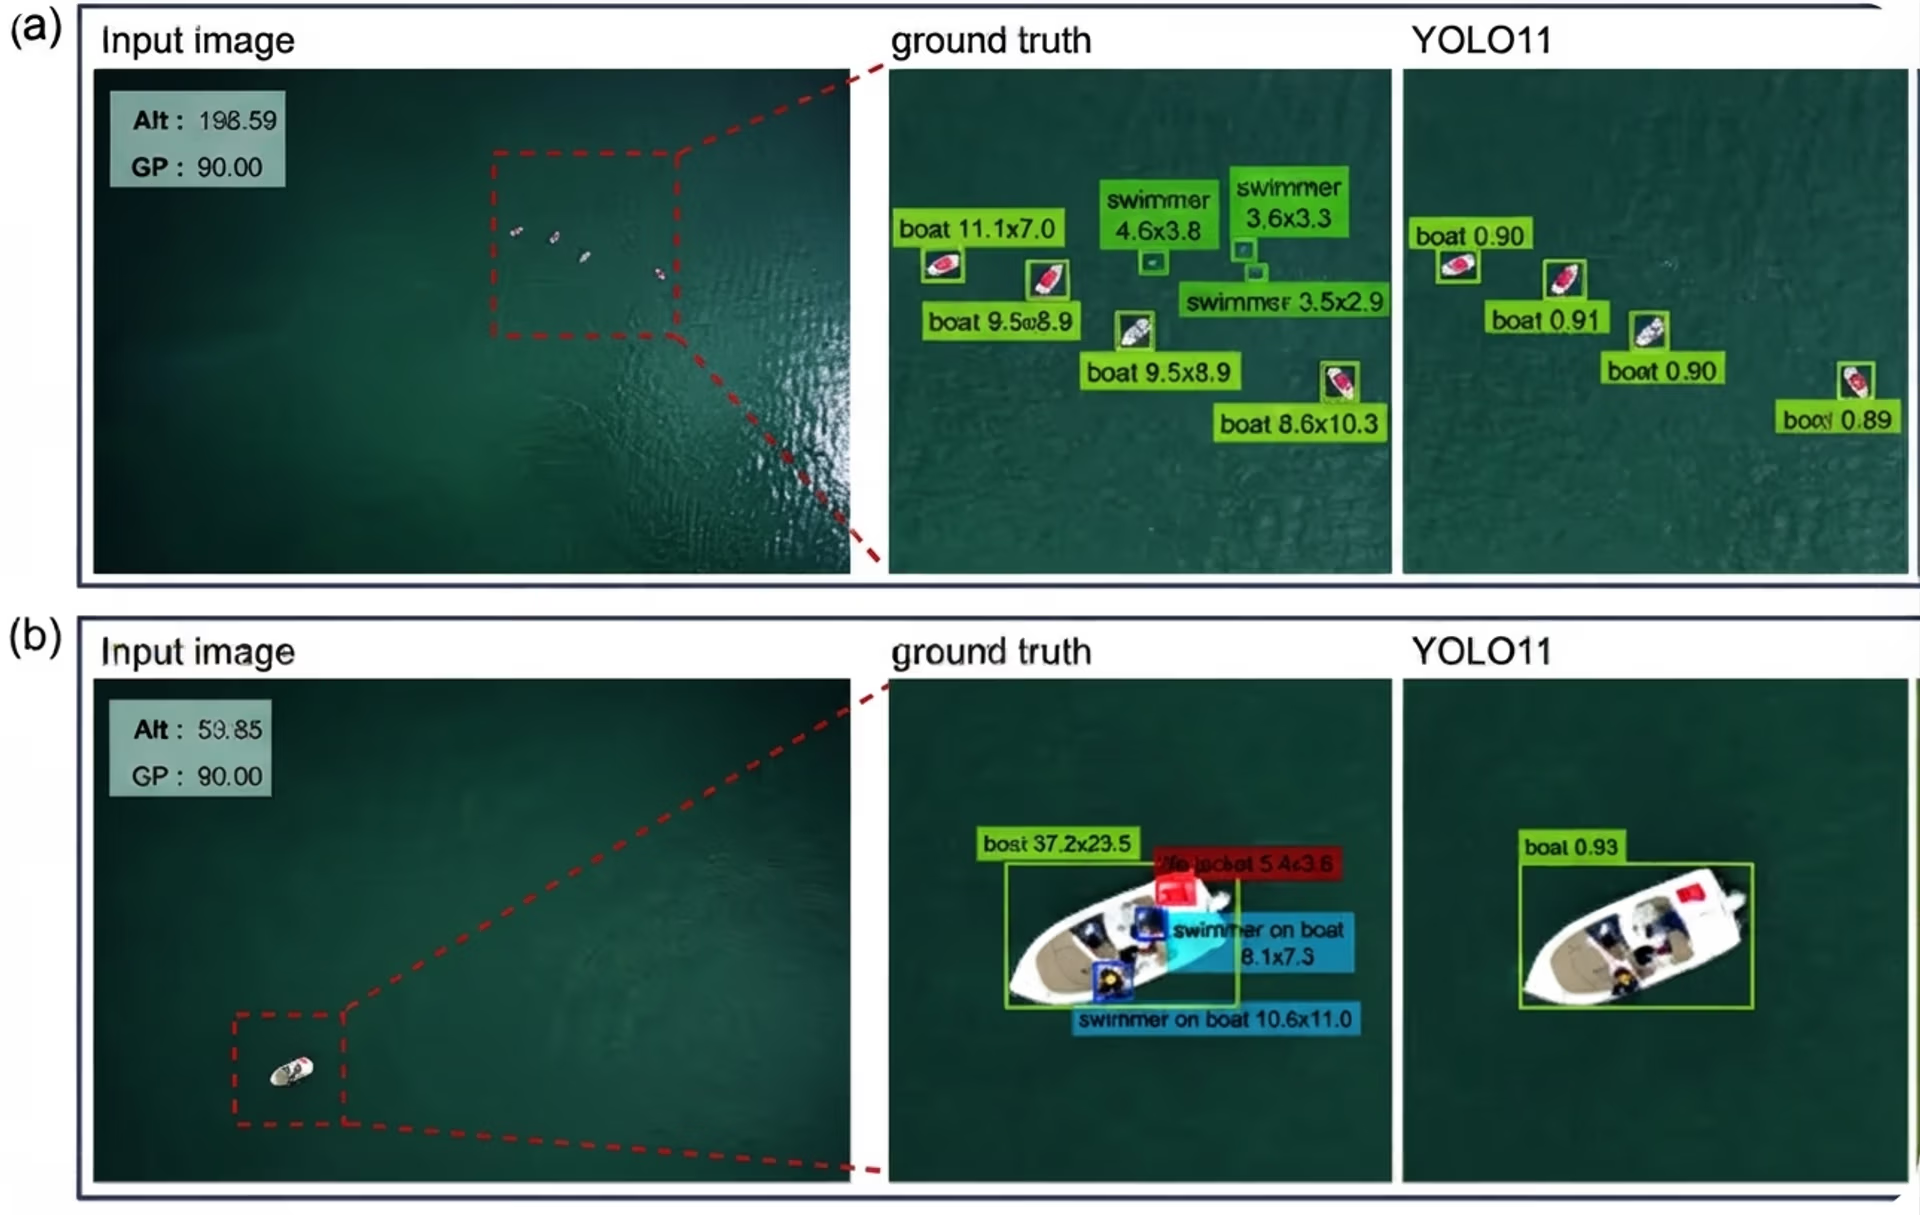
図3. 小物体検出の評価は難しい場合があります(出典)
より有益な方法は、物体のサイズ別に性能を評価することです。広く使われているベンチマークの多くは、小・中・大の物体について平均適合率を個別に報告しています。
サイズ別の内訳を見ると、モデルが得意とする領域と苦手とする領域がより明確になります。実際には、小物体のAPは全体のmAPを下回ることが多く、集約指標では分かりにくい位置特定の課題が浮き彫りになります。
デプロイ時の制約と実環境でのトレードオフを考慮する#
管理されたテスト環境から実環境へ移行すると、モデルの性能は変化することがよくあります。画像解像度、処理速度、利用可能なハードウェアなどの要因がトレードオフを生み、小物体検出に直接影響します。
たとえば、入力解像度を上げると、小さな対象物がより多くのピクセルを占めて細部が保たれるため、小物体のmAPが向上することがあります。ただし、解像度が高くなると、メモリ使用量と処理時間も増加します。その結果、推論速度が低下し、運用コストが上がる可能性があります。
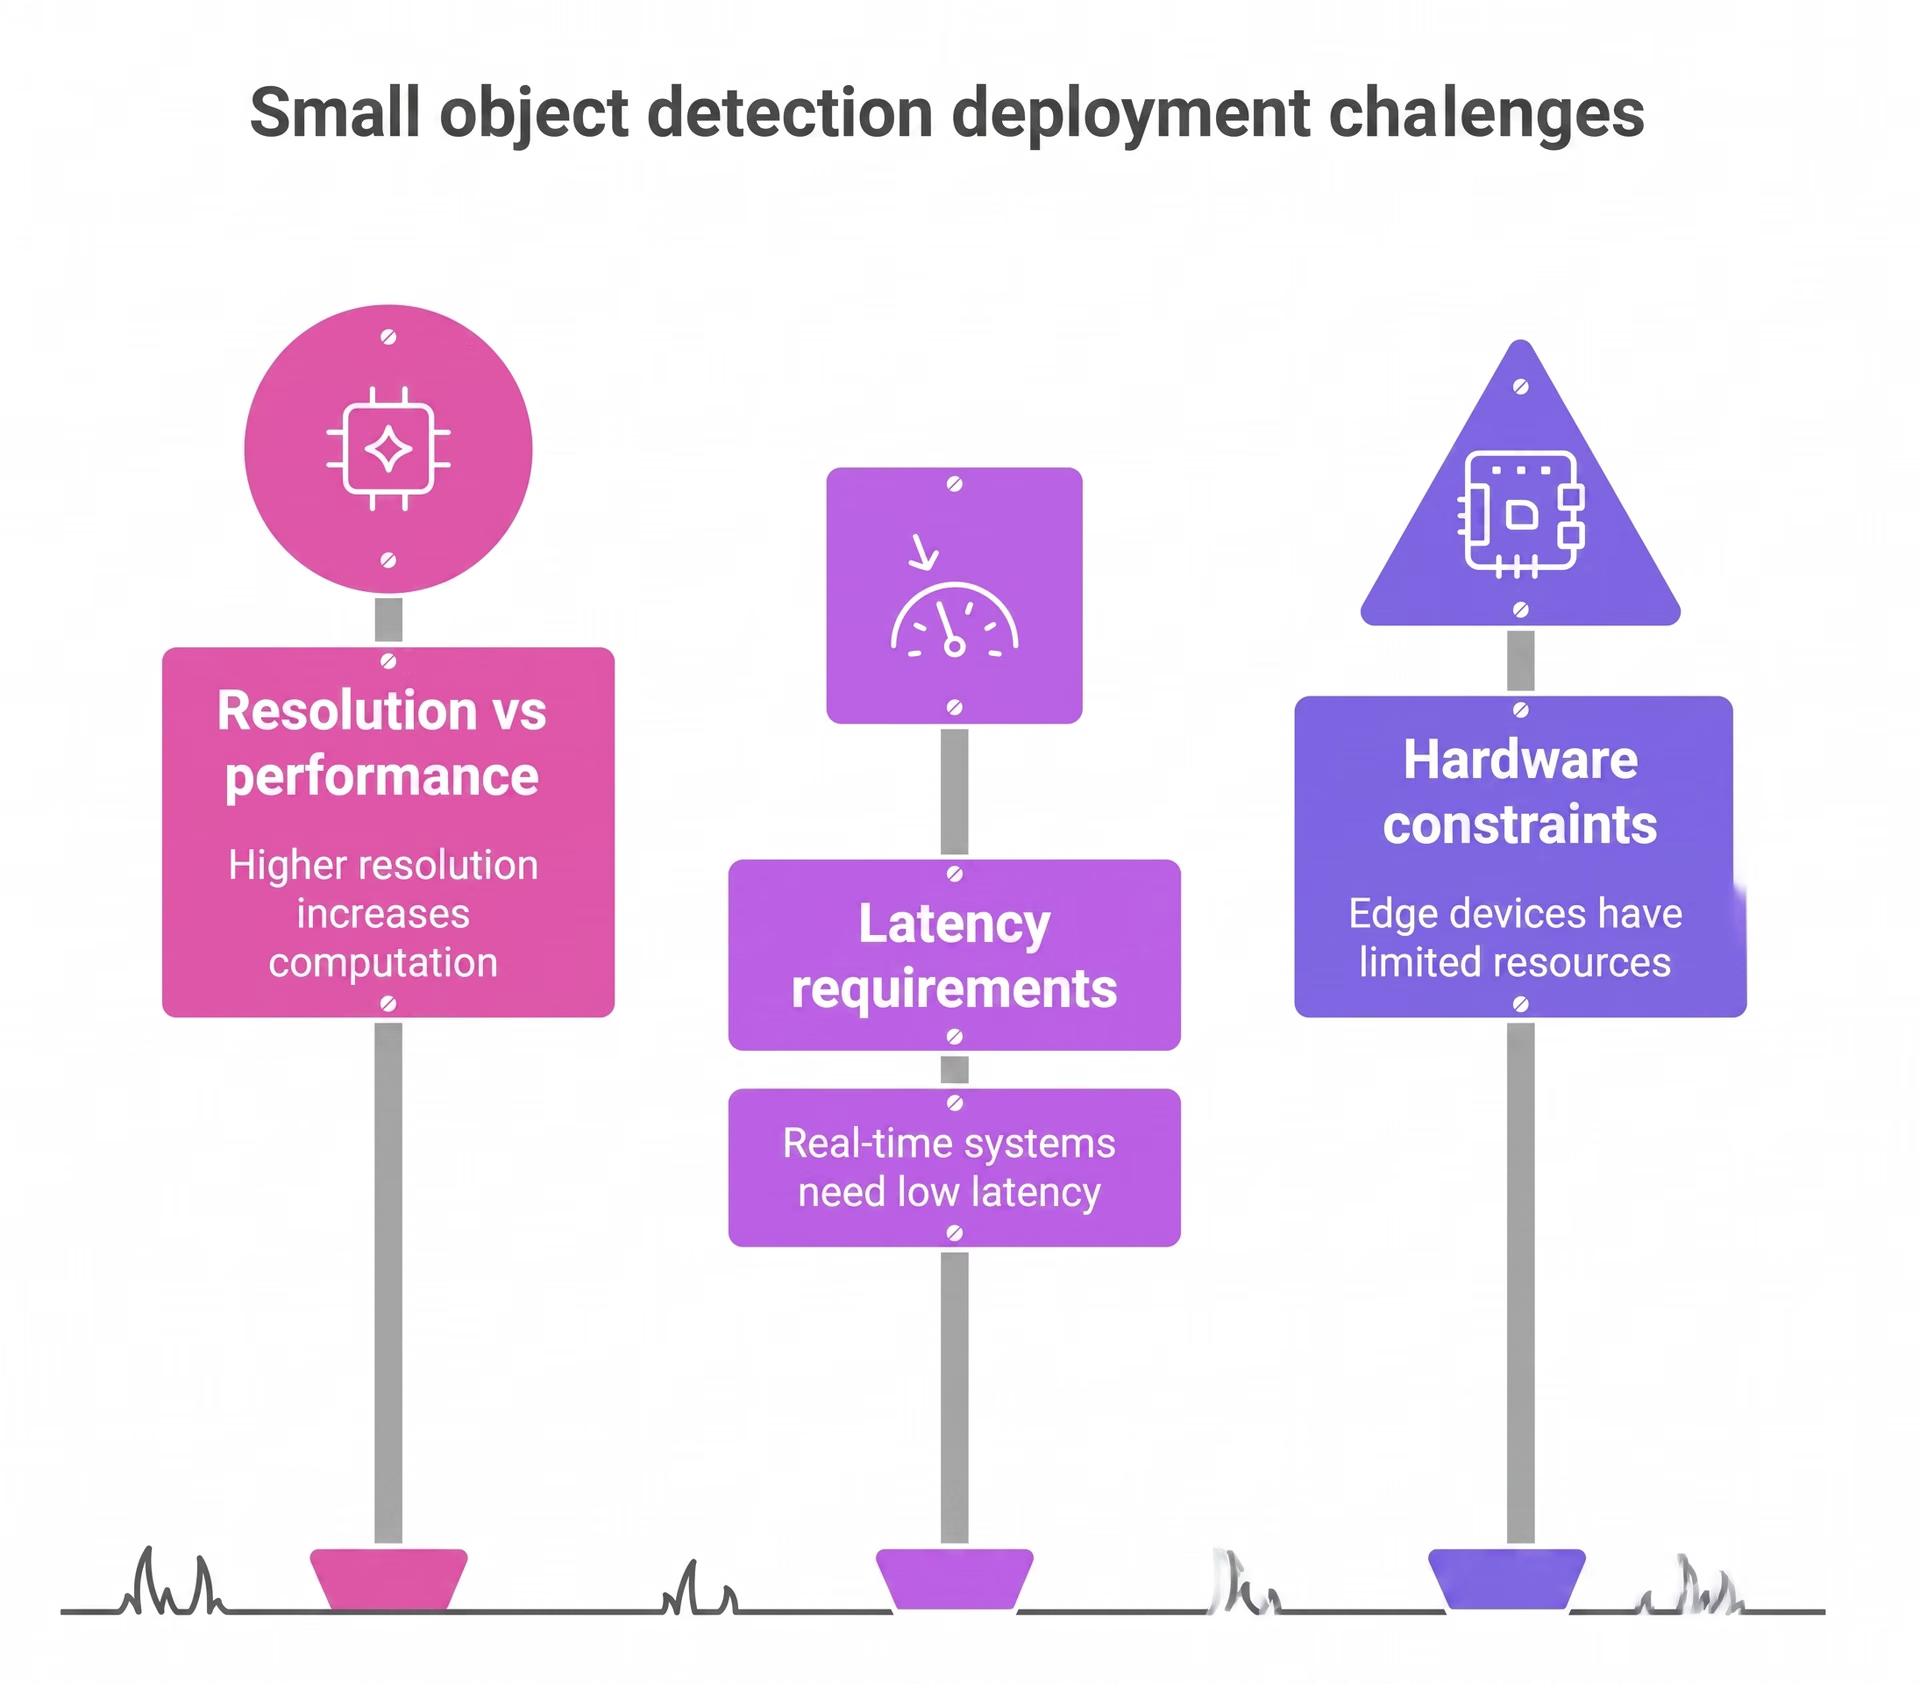
図4. 小物体検出のデプロイにおける課題。画像提供:著者。
こうしたトレードオフの管理には、ハードウェアの選択が重要な役割を果たします。高性能なGPUを使えば、より大きなモデルを利用して高速に処理できますが、特にエッジデバイスなどのデプロイ環境では、計算リソースとメモリリソースが限られていることがよくあります。
リアルタイムアプリケーションでは、低レイテンシの維持という制約も加わります。そのため、モデルサイズや入力解像度の縮小が必要になり、小物体の再現率に悪影響を及ぼすことがあります。最終的には、検出性能とハードウェアの制約、速度要件、全体的なコストのバランスを取ってデプロイ方法を決定する必要があります。
まとめ:小物体に対するモデルのmAPを改善する#
小物体検出の改善には、特に実環境で取り組む場合、実践的で体系的なアプローチが必要です。押さえておきたい主な手順を紹介します。
- データセットの品質を監査する: データセットに小さな物体の例が十分に含まれていること、可能な場合は高解像度画像を使用していること、モデルのデプロイ先となる環境を反映していることを確認します。
- アノテーションの一貫性を確認する: バウンディングボックスが正確かつ網羅的で、一貫したラベル付けになっていることを確認します。アノテーションの不整合は、位置特定の性能を直接制限する可能性があります。
- 学習設定を意図的に調整する: バッチサイズ、エポック数、最適化設定を慎重に調整し、学習中に小さな物体が適切に扱われるようにします。
- 段階的に反復する: 制御された調整を行い、その影響を測定して、アプローチを改善します。着実にデータに基づく反復を重ねることで、時間とともに一貫した改善が得られます。
重要なポイント#
小物体のmAPを改善するには、場当たり的な調整ではなく、体系的でデータに基づくアプローチが必要です。実際の改善には、良質なデータ、一貫性のあるアノテーション、慎重な学習、適切な評価方法を組み合わせることが重要です。実環境のプロジェクトでは、継続的なテストと小さく測定可能な変更を積み重ねることが、時間とともに、より優れた信頼性の高い小物体検出につながります。
成長を続けるコミュニティに参加し、実践的なAIリソースについてはGitHubリポジトリをご覧ください。今すぐビジョンAIを活用した開発を始めるには、ライセンスの選択肢をご確認ください。農業におけるAIが農業をどのように変革しているか、またロボット工学におけるビジョンAIが未来をどのように形作っているかについては、ソリューションページをご覧ください。








