Ultralytics YOLOモデルによる衝突予測の改善
Ultralytics YOLOモデルから得られる情報が、変化の激しい環境で衝突予測システムのより安全かつ迅速な判断にどう役立つのかをご紹介します。
 Abirami Vina13 分で読めます
道路上で注意を払っていても、事故は起こることがあります。車が車線変更をしたり、歩行者が横断歩道のない場所を渡ったり、自転車が予告なく加速したりします。こうした日常の場面で、衝突予測システムは大きな効果を発揮し、すべての人の安全を守る助けになります。
以前、ボールの軌道予測を取り上げ、動きの速いボールの軌道を予測することで、スポーツ分析が動きを理解し、次に起こることを予測しやすくなることを確認しました。衝突予測も同様の仕組みです。
こうした予測システムは、基本的に未来を見据えています。車両や歩行者の動きを観察してリスクを早期に捉え、危険な状況になる前に進路や行動を調整します。この処理は、モーションプランニングまたはパスプランニングと呼ばれます。
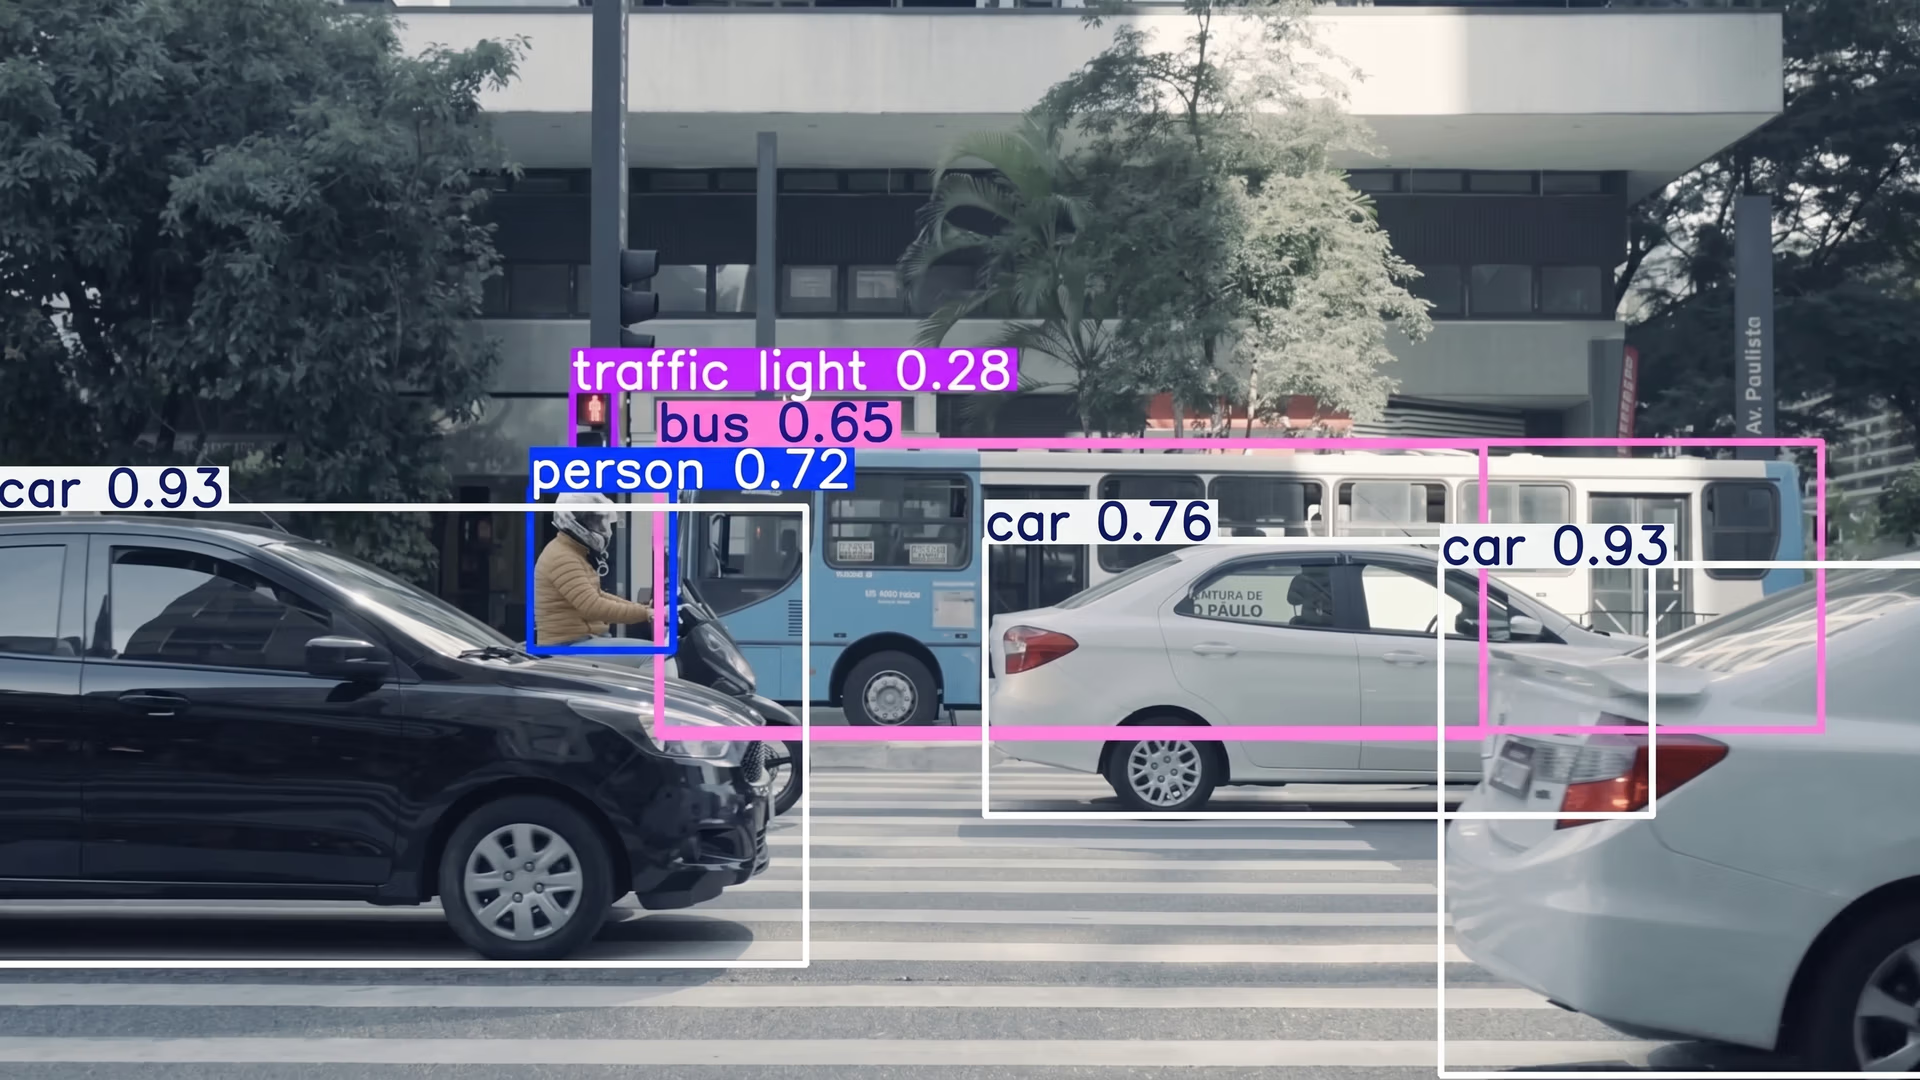
衝突予測システムを支える主要なコンピューターサイエンス技術は、人工知能と、そのサブフィールドであるコンピュータービジョン、さらに物体の動きを予測するための予測手法です。たとえば、Ultralytics YOLO11やUltralytics YOLO26(執筆時点ではリリース前で、その後リリース)などのコンピュータービジョンモデルを使用すれば、車両や歩行者などの物体をリアルタイムで検出・追跡できます。予測モデルは、こうした情報を用いて、それらの次の動きを推定します。
図1. YOLO11を使って道路上の物体を検出する例(出典)。
その結果、周囲で何が起きているかを理解し、動的な環境でより適切な意思決定を支援するAIシステムが実現します。この記事では、衝突予測の仕組み、その基盤となる手法、そしてコンピュータービジョンやUltralytics YOLOモデルが果たす役割について解説します。さっそく始めましょう。
衝突予測とは何ですか?#
衝突予測とは、物体の動きをAIシステムが理解し、物体同士が非常に接近したり接触したりする可能性があるタイミングを予測する機能です。システムはこの情報をさまざまな形で活用し、安全機能、動きの最適化、共有空間での動作調整などを支援できます。
高速道路を走る車、倉庫の通路を移動するフォークリフト、道路を横断する歩行者など、物体が共有空間を移動する場所では、衝突予測によって、こうした相互作用がどのように進展するかをシステムが理解できます。安全性を重視する用途では、この先を見通す機能をリスク低減に利用できます。また、それ以外の環境では、経路計画、タイミング調整、協調動作などのタスクを支援できます。
たとえば、先進運転支援システム(ADAS)を搭載した新型車の多くでは、カメラとセンサーが前方の道路を監視し、車が近くの物体にどれほどの速さで接近しているかを推定します。危険な状況につながる可能性があるとシステムが検知すると、ドライバーに警告します。また、場合によっては自動ブレーキが衝撃の軽減に役立ちます。
衝突予測の4つの段階を見てみましょう#
衝突予測では、複数のAIコンポーネントが連携して、物体を特定し、その動きを追跡して、次に起こる可能性のあることを推定します。一般に、これらのシステムは、物体検出、物体トラッキング、軌道予測、そして衝突予測という4つの連続した段階で動作します。各段階の精度は、直前の段階の精度を基盤とします。
次に、各段階の仕組みを詳しく見ていきましょう。
物体検出の概要#
物体検出は、ビジョンAIモデルが画像やビデオフレーム内の物体を識別し、その位置を特定する、コンピュータービジョンの中核的なタスクです。物体検出モデルはピクセルデータを分析し、バウンディングボックス、物体クラス、信頼度スコアという3つの主な出力を生成できます。バウンディングボックスは物体の位置を示し、物体クラスは車、歩行者、自転車など、物体の種類を示します。信頼度スコアは、モデルが予測をどの程度確信しているかを表します。
YOLO11やYOLO26のようなビジョンAIモデルは、この基盤を発展させ、物体検出、物体トラッキング、方向付きバウンディングボックス(OBB)検出など、複数の関連タスクに対応します。物体検出は各フレームに何が映っているかを予測システムに伝え、トラッキングは物体の動きを追跡し、方向付きバウンディングボックスは、さまざまな角度で映る物体の形状をより正確に表します。
この段階では、衝突予測システムは視覚データに何が含まれているかを理解することだけに注力します。以降のすべての段階が依存する情報の基盤となりますが、物体の動きや相互作用はまだ考慮しません。
物体トラッキングの概要#
物体が検出されたら、次はフレーム間で物体を追跡し、時間の経過に伴う動きをシステムが理解できるようにします。検出では各フレームの新しいバウンディングボックスが得られますが、物体トラッキングでは、検出結果を時間に沿って関連付けることで連続性を加えます。
ByteTrackやBoT-SORTなどのUltralytics Pythonパッケージがサポートする追跡アルゴリズムは、YOLO11などのモデルと連携し、各フレームの検出データを使用して物体の動きを追跡します。これらのアルゴリズムは各物体に一意のIDを割り当て、物体が素早く移動したり、一部が隠れたりしても、同じ物体として識別し続けます。これにより、物体の動きを記録する滑らかな追跡履歴が作成されます。
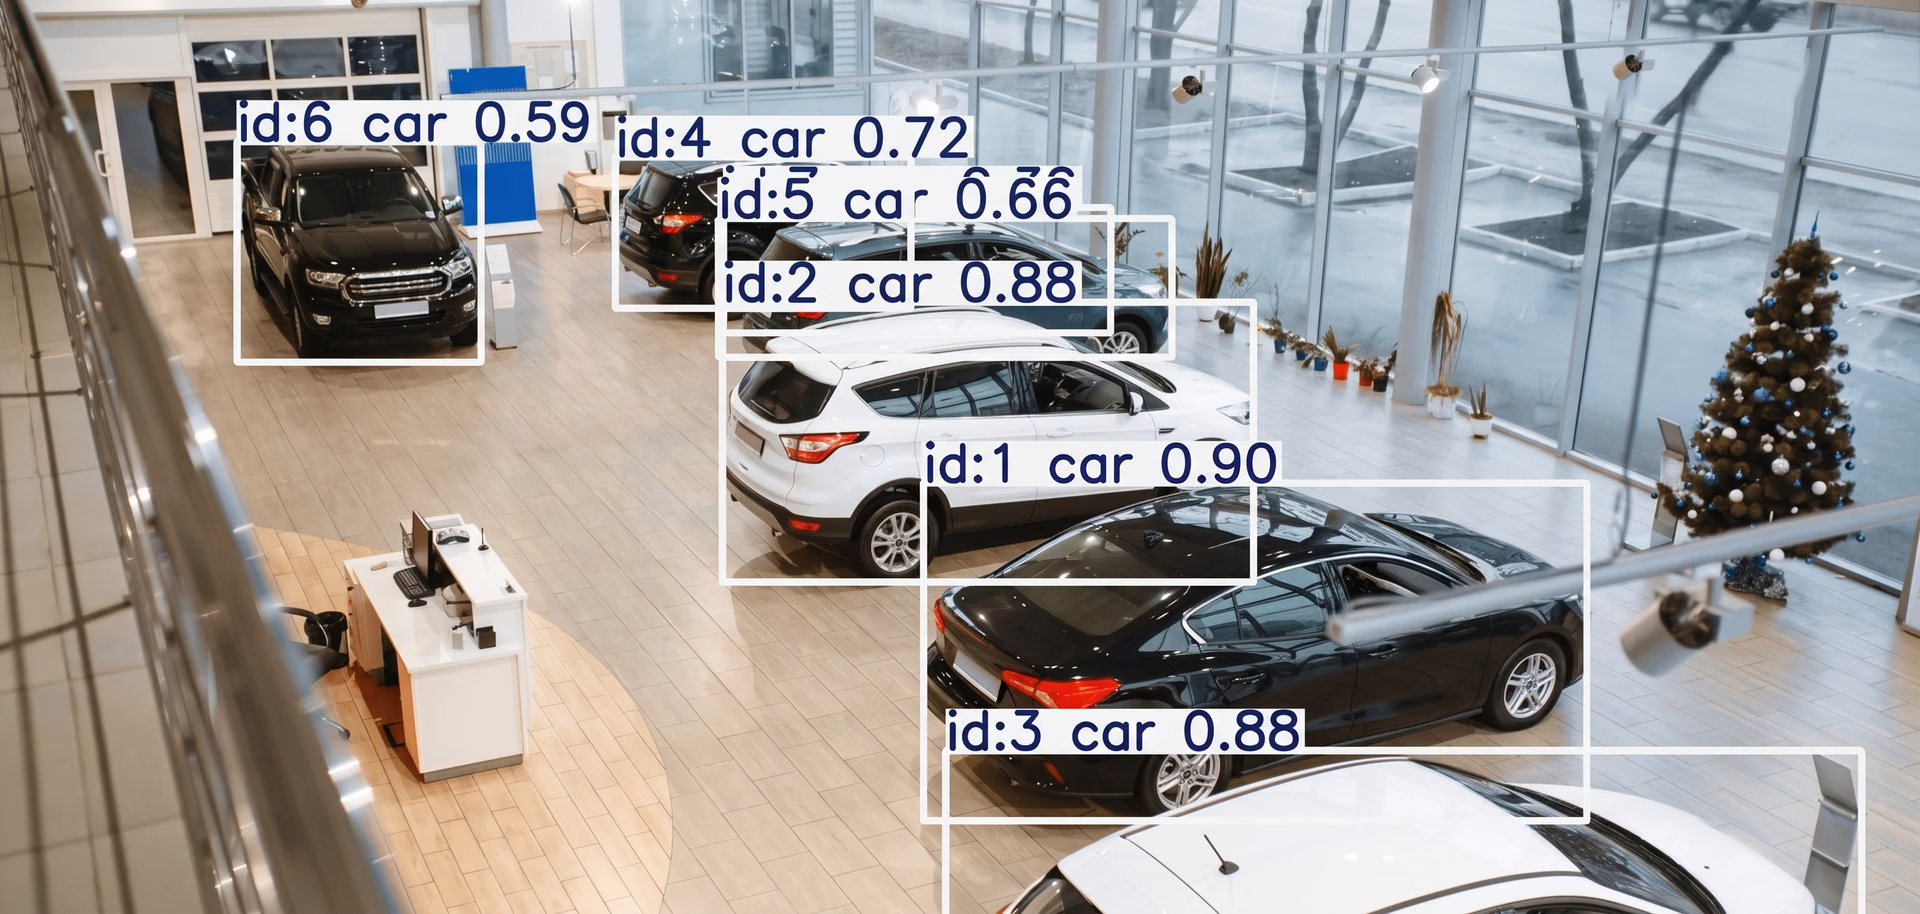
図2. YOLOを使って異なる検出結果に一意のIDを割り当てる例(出典)
ここでは、2つのトラッキング手法の仕組みを簡単に紹介します。
- ByteTrack: 信頼度の高い検出結果と低い検出結果の両方を使って、一貫した物体IDを維持します。カルマンフィルターによる動きの予測が、物体が素早く動いたり、一時的に検出しにくくなったりした際のトラッキングの安定化に役立ちます。
- BoT-SORT: このアルゴリズムはSORTを拡張し、カルマンフィルターによる動きの予測と外観情報を組み合わせています。そのため、混雑した場面や部分的なオクルージョンが発生している間も、トラッキング対象をより確実に追跡できます。
こうした追跡手法の性能を測定するため、研究者は確立された複数物体追跡(MOT)のデータセットやベンチマークを使って評価します。一般的な指標には、追跡全体の品質を示す複数物体追跡精度(MOTA)、物体のIDがどれだけ一貫して維持されるかを測る識別F1スコア(IDF1)、検出性能と関連付け精度の両方をバランスよく評価する高次追跡精度(HOTA)があります。
軌道予測を理解する#
複数のフレームにわたって物体を追跡したら、次は物体の進行先を予測します。これを軌道予測と呼びます。検出は物体を見つけ、トラッキングは物体の動きを追跡しますが、予測では先を見据えて将来の位置を推定します。
検出や追跡から得られる情報、たとえば物体のバウンディングボックス、フレーム間の位置、割り当てられたIDを使って、速度、方向、移動パターンなどの動作特徴を算出できます。こうして得られた情報を予測モデルに与えることで、数秒後に物体がどこにいる可能性が高いかを推定できます。
トラッキングデータに欠落や急激な飛びがある場合、補間手法を使って、より滑らかで一貫性のある軌道を再構成できます。これにより、予測モデルにはノイズを含む不完全な位置データではなく、高品質なモーションデータが入力されます。
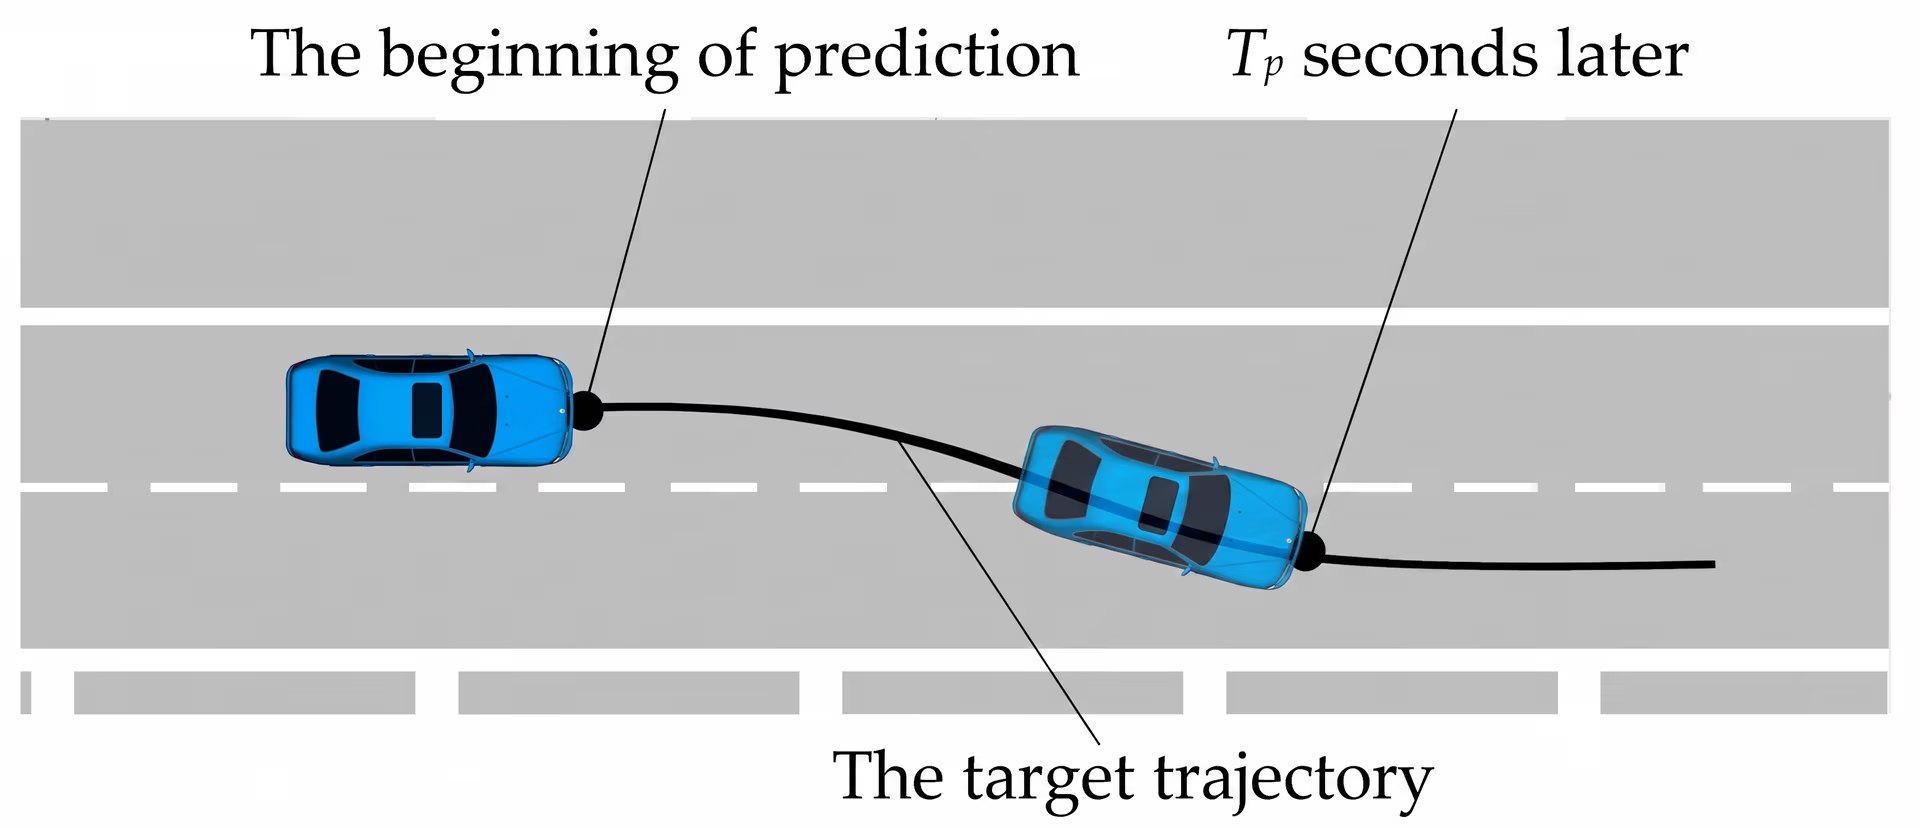
図3. 車の軌道予測の可視化。(出典)
こうした予測を行うため、多くのシステムは物体の動きの時間的な変化を理解するよう設計されたディープラーニングモデルを利用します。過去の位置系列と、そこから得られたモーション特徴を分析することで、これらのモデルは一般的な動きのパターンを学習し、その知識を使って将来の軌道を予測します。
軌道予測によく使われるディープラーニングおよび機械学習の手法をいくつか紹介します。
- リカレントニューラルネットワーク(RNN): RNNは、連続した動画フレームなどの系列データを扱うように設計されたディープラーニングモデルです。過去の位置を記憶し、その情報を使って物体がどのように移動してきたかを理解できます。これにより、加速、減速、直進といった単純な動作パターンをシステムが認識できるようになります。
- 長短期記憶ネットワーク(LSTMs): LSTMsは、より長い期間の情報を記憶できる、さらに高度なRNNの一種です。これにより、曲がろうとしている車両や進行方向を変える歩行者など、より複雑な動きを捉えられます。より長期的な傾向を追跡できるため、混雑した環境でも信頼性の高い予測を行えることがよくあります。
- Transformer: Transformerは動きのシーケンス全体を処理し、アテンションを使ってシーケンス内の最も重要な情報に注目します。そのため、合流する車や道路を横断する歩行者など、複数の物体が相互に作用する場面で特に効果を発揮します。
これらのモデルは、短期と長期の両方の軌道を予測できます。通常2秒未満の短期予測は最も精度が高い傾向があります。一方、2~6秒など、より長い時間範囲の予測は先を見通しやすくなりますが、不確実性も高まります。
すべてを統合する:衝突検出アルゴリズム#
最終段階の衝突予測では、システムがこれまでに得た情報、つまり各物体が何であるか(検出)、どのように動いてきたか(トラッキング)、次にどこへ進む可能性があるか(予測)をすべて活用します。この段階では、予測された軌道が衝突につながる形で交差する可能性があるかどうかを確認します。
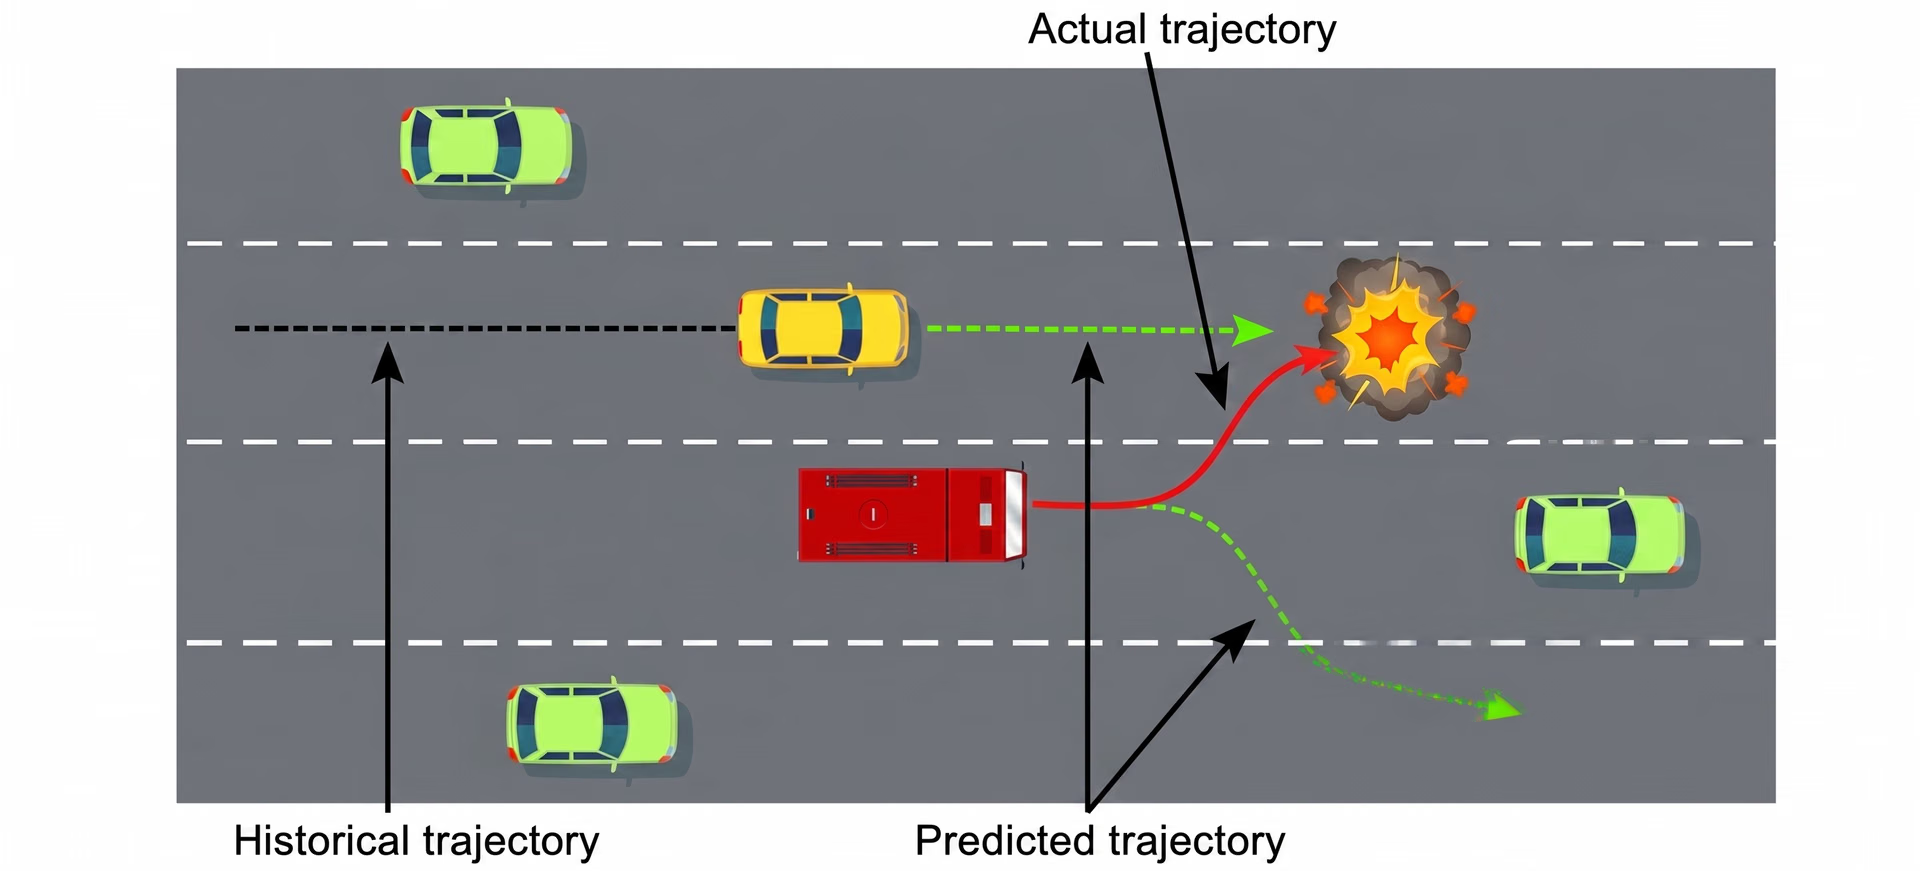
図4. 衝突予測システムの仕組み(出典)
自動運転車の場合、衝突検知システムは、車、歩行者、自転車など周囲の物体の将来の軌跡を比較します。予測された2つの経路が重なるか、危険なほど接近すると、システムはその状況を車両衝突の可能性があるものとして判定します。衝突リスクの緊急性を把握するため、システムは衝突までの時間と呼ばれる値も計算します。
衝突までの時間(TTC)は、動きの速い環境で重要な指標です。2つの物体が現在の速度と方向を維持した場合に衝突するまで、どれくらいの時間が残っているかを推定します。TTCが一定のしきい値を下回ると、システムは警告の発令、ブレーキの作動、計画経路の調整などで対応できます。
衝突予測の実環境での活用例#
衝突予測は、交通管理、スマートシティのインフラ、産業オートメーション、モバイルロボティクスなど、多くの業界で重要性を増しています。最先端のコンピュータービジョンモデルや予測モデルが進化を続けるにつれ、これらのシステムは動きをより高い精度で予測できるようになっています。
衝突予測と軌跡予測の仕組みについて理解を深めたところで、こうした手法をさまざまな実環境で活用する方法を示した、興味深い研究事例をいくつか見ていきましょう。
YOLOを活用した緊急自動運転車向けの衝突予測#
人混みが多く予測困難な環境での移動は、自律システムにとって最も難しい課題の一つです。特に、歩行者が明確なパターンに従わずに移動する場合は困難になります。緊急車両は、整備された道路、車線標示、歩行者の予測可能な行動に頼らず、混雑した公共空間を高速で移動する必要があるため、この課題にさらに頻繁に直面します。
このような状況では、事故を避けるために、人がどこにいて、今後数秒間にどのように動く可能性があるかを把握することが不可欠です。たとえば、最近の研究では、歩行者の多い環境を走行する緊急自動運転車(EAV)向けに、完全な衝突予測パイプラインを構築し、この課題を検討しました。
YOLOを活用した衝突予測パイプラインの仕組み#
この手法の仕組みを簡単に見てみましょう。
- YOLOによる歩行者検出: YOLOベースの検出器が各カメラフレーム内の歩行者を識別し、映っている各人のバウンディングボックスを出力します。
- ByteTrackによる動きの追跡: ByteTrackアルゴリズムがフレーム間でこれらの検出結果を関連付け、各歩行者に一貫したIDを割り当てます。また、時間の経過に伴う移動の様子を示す動きの履歴を作成します。
- 実世界での位置推定: 逆透視変換(IPM)により、2Dピクセル座標を地面上のおおよその位置に変換します。これにより、車両に対する実世界空間での歩行者の位置をシステムが把握しやすくなります。
- cGANによる鳥瞰図の生成: 画像形式を別の形式に変換するAIモデルである条件付きGANが、シーンの鳥瞰表現を生成します。この俯瞰レイアウトにより、歩行者の位置や周囲の状況を解釈しやすくなります。
- LSTMモデルによる軌跡予測: 各歩行者の過去の位置と移動パターンをもとに、LSTMモデルが今後数秒間に移動する可能性の高い場所を予測します。
- 衝突円錐による効率的な衝突検知: 衝突円錐法を用いて予測軌跡を比較し、車両と歩行者の経路が交差する可能性があるかどうかを判定します。
- 信号による衝突回避: システムが衝突を予測すると、最適なタイミングで音響信号(クラクションやベルなど)を作動させます。歩行者の行動に働きかけ、安全な場所へ移動するために速度を上げたり下げたりする機会を与えられるよう、タイミングが選ばれます。
エッジビジョンとYOLOを活用した都市部での歩行者の安全確保#
同様に、衝突を防ぐ別のアプローチでは、車両だけでなくインフラ自体にも着目します。車内のセンサーに頼るのではなく、横断歩道や交差点に設置されたスマートカメラで、歩行者や車両の動きをリアルタイムに監視します。こうした場所では予測できない状況が起こりやすく、人が突然道路に出たり、自転車が車の間を縫うように走行したり、ドライバーが必ずしも減速しなかったりするため、リスクを早期に検知することが重要です。
興味深い研究では、交差点で車両と歩行者のリスクを直接予測するよう設計されたエッジビジョンデバイス、NAVIBoxと呼ばれるシステムを通じて、このアイデアを検討しました。このシステムは、Ultralytics YOLOv8モデルで歩行者と車両を検出し、軽量なCentroidトラッカーでフレーム間の対象を追跡します。これにより、短くても信頼性の高い動きの履歴が作成されます。その後、視点変換を用いて斜めから撮影したCCTV映像を、道路をより明確に示す鳥瞰図に変換し、履歴をさらに精緻化します。
こうして精緻化された軌道を使い、NAVIBoxは道路利用者が数秒後にどのように移動する可能性が高いかを推定し、それぞれの進路が交差する可能性(交差判定とも呼ばれます)を確認できます。危険な接近を検知すると、リモートサーバーやネットワーク接続に頼ることなく、運転者向けのディスプレイや歩行者向けのスピーカーを通じて、ただちに警告を送信します。実際の都市環境でのテストでは、NAVIBoxが真のリアルタイム応答に十分な速度で動作し、衝突の可能性がある状況を正確に特定できることが示されました。そのため、交通量の多い都市の交差点で実用的な安全ツールとなります。
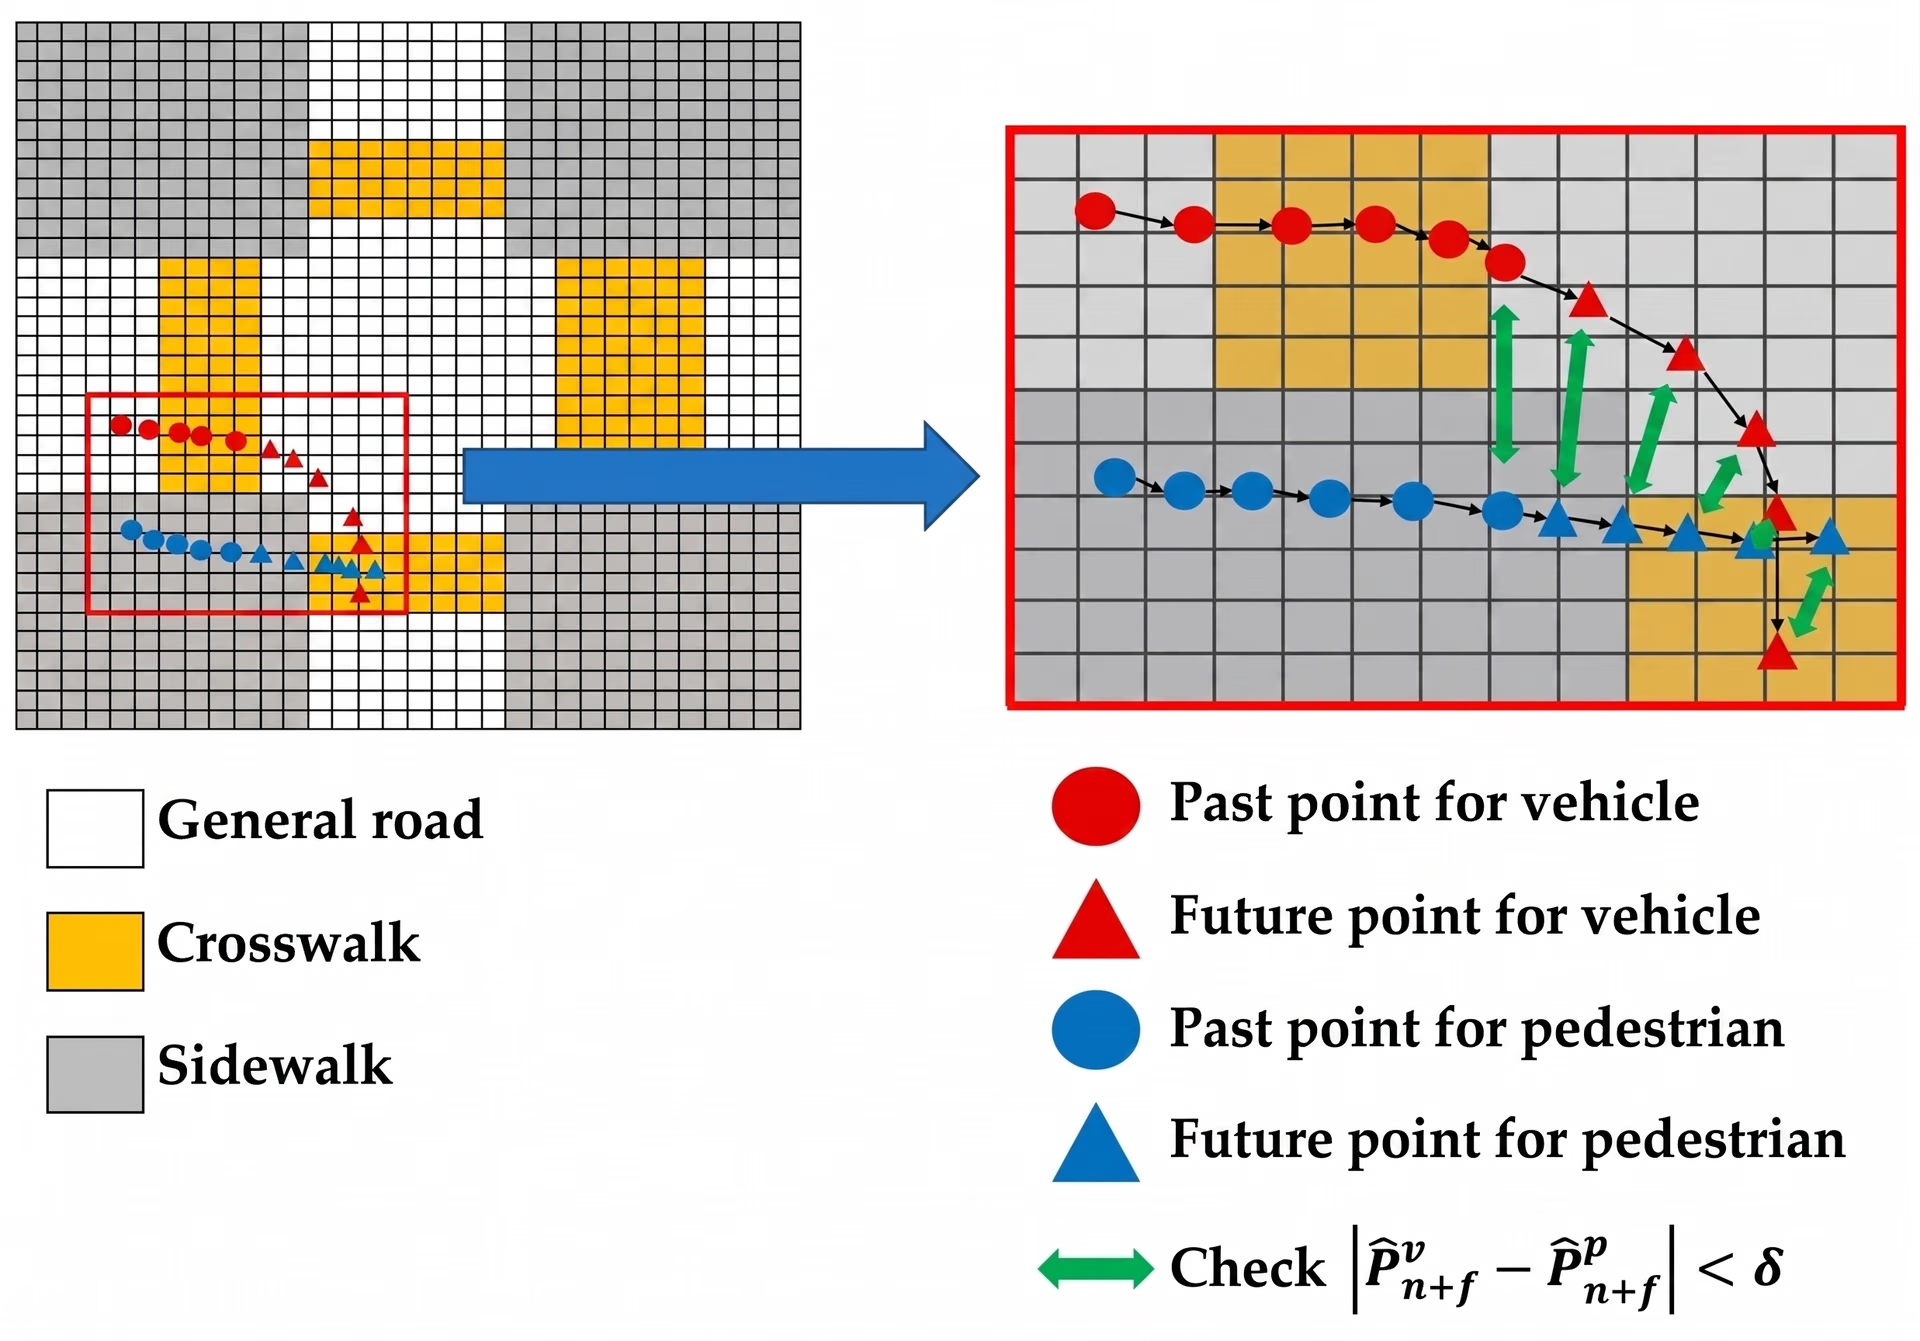
図5. 車両と歩行者の衝突リスクの予測(出典)
衝突検知と予測のメリット・デメリット#
AIを活用した衝突予測システムには、次のようなメリットがあります。
- 状況認識の向上: AIシステムは環境内での物体の動きを継続的にマッピングし、大規模な人の流れ、交通の状況、機械の経路をより詳細に把握できるようにします。
- 長期計画に役立つデータ駆動型の洞察: 検出結果、ニアミス、移動パターンを記録することで、AIシステムは都市計画担当者、安全管理チーム、車両運行事業者が交差点の再設計、標識の改善、運用方針の見直しに活用できる分析情報を提供します。
- 費用対効果の高いリスク防止: リスクが深刻化する前に検知することで、高額な事故、保険金請求、機器の修理を回避しやすくなります。
衝突予測システムにはメリットがある一方で、いくつかの制約もあります。検討すべき課題を以下に示します。
- センサーとカメラの設置位置の制約: カメラの位置や角度が不適切だと、物体の大きさや距離が歪んで見える場合があり、奥行き推定や軌跡予測の信頼性が低下します。
- オクルージョン: 物体の一部または全体が別の物体に隠れることがあります。モデルが視覚的な連続性を失うため、物体追跡が難しくなります。
- 環境条件: 暗い照明、強い日差し、雨、霧、カメラの画質の低さなどは、シーンを明瞭に捉えるモデルの能力を低下させ、精度に影響する可能性があります。
重要なポイント#
衝突予測は、現在環境で何が起きているかをシステムが理解するためのコンピュータービジョンと、次に起こりそうなことを予測する軌道予測という、2つの機能を組み合わせています。
これらの強みを組み合わせることで、機械は移動する物体をリアルタイムに検知し、数秒先までに物体同士がどのように相互作用する可能性があるかを予測できます。コンピュータービジョンと予測技術の進化に伴い、衝突予測はより安全で信頼性が高く、スケーラブルな自律システムの構築に不可欠になると考えられます。
AIについて詳しく知るには、コミュニティとGitHubリポジトリをご覧ください。ソリューションページでは、医療におけるAIや製造業におけるコンピュータービジョンなどの活用例をご紹介しています。ライセンスの選択肢を確認して、今すぐ開発を始めましょう。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









