Raspberry Piでの物体検出:アクセラレーターなしでPi 5のCPU上でYOLO26を実行
YOLO26nはRaspberry Pi 5のCPU上でNCNNを使用すると、画像1枚あたり67.03 msで動作します。また、Armのオープンソースランタイムは独自のテストで36.60 msを計測しています。両方の実行方法をご紹介します。
 Onuralp Sezer13 分で読めます
AI HATやUSBアクセラレーターを使わず、Raspberry Pi 5でCPUのみを使った物体検出は可能でしょうか?可能です。独自のベンチマークでは、NCNNにエクスポートしたUltralytics YOLO26nは、Pi 5の4つのArm Cortex-A76コア上で画像1枚あたり67.03 msの推論時間となり、推論速度は約15 FPSです。Armもこのモデルとボード向けに開発したオープンソースランタイムを公開しており、独自のテストでは画像1枚あたり36.60 ms、推論速度は約27 FPSと計測しています。
この記事では、それぞれの数値が得られた条件を分けて説明し、各数値が示す内容を解説します。次に、インストールからライブカメラまで、Raspberry Pi 5のCPU上でYOLO26nを実行する手順を紹介し、同じボードでArmのランタイムを実行する方法と、アクセラレーターを追加する価値がある状況について説明します。
物体検出そのものについて初めて学ぶ場合は、まず物体検出とは何かをご覧ください。このページでは、Pi上で動作させる方法を説明します。
ArmのランタイムはRaspberry Pi 5のCPU上でYOLO26nを画像1枚あたり36.60 msで実行します#
ArmのOptimized-Runtimesリポジトリには、特定のモデルやプラットフォーム向けに最適化されたArmの推論ランタイムがまとめられています。現在掲載されているランタイムは、Raspberry Pi 5でYOLO26nによる物体検出を行うものです。各ランタイムは専用のディレクトリに格納されており、ビルド、変換、サンプル、ベンチマーク、テスト、リリース関連ドキュメントが含まれています。
Armのラーニングパスでは、1つのテストで同社のランタイムとNCNNを比較しています。Armのランタイムは画像1枚あたり36.60 ms、NCNNは67.20 msで、いずれもArmのcoco-128-by-saデータセット(128枚)を使用し、YOLO26n、640 x 640、バッチサイズ1で計測しています。精度は近く、mAP50-95はArmのランタイムが0.4863、NCNNが0.4902でした。この計測時間はそれぞれ約27 FPSと約15 FPSに相当し、このテストではArmのランタイムのスループットが約84%高くなっています。Armによると、NCNNモデルではFP32の重みを使用し、FP16演算を有効にしています。
コストと消費電力に制約のあるボードで開発するチームにとって、推論時間をほぼ半分に短縮できれば、キャプチャ、トラッキング、その他のアプリケーション処理に割り当てられるフレーム時間が増えます。これらは推論時間のみです。キャプチャ、前処理、描画、表示の時間が各フレームに加わるため、デバイス上でカメラパイプライン全体を計測してください。このランタイムは、Ultralytics YOLOがリリース時に事前最適化済みモデルとしてArm AI Portalに加わった、Arm Create 2026で取り上げた協業の継続でもあります。
NCNNのベンチマークでは、Raspberry Pi 5上でYOLO26nは画像1枚あたり67.03 msでした#
Ultralyticsチームは、Raspberry Piガイド向けに、Raspberry Pi 5上で8種類のエクスポートフォーマットを使ったYOLO26のベンチマークを実施しました。条件は、FP32精度でエクスポートしたモデル、デフォルトの640ピクセル入力、Ultralytics 8.4.108、COCO128での精度評価、前処理と後処理を除いた推論時間のみです。私たちのベンチマークではFP32エクスポートを使用しました。Armの別のNCNNテストではFP16演算が有効になっています。NCNNの2つの計測値である67.03 msと67.20 msは、直接比較できません。
NCNNは、Ultralyticsのエクスポートフォーマットの中で明確な差をつけて最速でした。
| YOLO26nフォーマット | 推論時間(ms/画像) | mAP50-95(B)、COCO128 |
|---|---|---|
| PyTorch | 299.09 | 0.4760 |
| ONNX | 125.99 | 0.4734 |
| LiteRT | 123.30 | 0.4730 |
| OpenVINO | 104.55 | 0.4734 |
| MNN | 91.87 | 0.4749 |
| NCNN | 67.03 | 0.4784 |
NCNNはPyTorchの重みより約4.5倍高速です(67.03 msに対して299.09 ms)。COCO128でのスコアは、PyTorchの0.4760に対して0.4784のmAP50-95でした。より大きなYOLO26sはNCNNで172.88 msかかるため、PiのCPUで最も高いフレームレートを得るには、まずnanoモデルから始めるのがおすすめです。
YOLO26は、このボード上で前世代モデルも上回っています。640ピクセルで実施した別のONNXベンチマークでは、YOLO26nは7.79 FPSで動作し、YOLO11nの6.79 FPSに対して約15%高速でした。COCO検証データでのmAP50-95は、YOLO26nが40.1%、YOLO11nが39.5%でした(Ultralytics 8.4.14)。YOLO26は、ONNXやOpenVINOなど対応フォーマットにnms=Falseを使ってエクスポートすると、NMSなしで実行することもできます。一方、NCNNは標準ヘッドとNMSにフォールバックします。詳しくはエンドツーエンド検出ガイドをご覧ください。
Raspberry Piの数値は、条件をそろえて比較してください#
Armのテストが有用なのは、ランタイム間でモデル、入力サイズ、バッチサイズ、データセットを固定しているためです。オンラインで見つかるPiのベンチマークの多くは、条件がそろっていません。結果に最も大きな影響を与える設定は3つあります。精度(FP32、FP16、またはINT8)、入力サイズ、そして計測に含める範囲(モデルのフォワードパスのみか、画像から最終的なバウンディングボックスまでの全処理か)です。
精度の評価にも同じ注意が必要です。私たちのmAPは128枚の画像サンプルであるCOCO128を使っているため、モデルをデプロイする前に、特に量子化モデルについては、独自の検証画像で精度を確認してください。
5つのステップでRaspberry Pi 5のCPU上にYOLO26nをセットアップ#
Ultralytics Pythonパッケージを使う、最も簡単な対応手順をご紹介します。64ビット版Raspberry Pi OSを搭載したRaspberry Pi 5を前提としています。OSの書き込みとDockerのセットアップについては、Raspberry Piガイドをご覧ください。
- 仮想環境にUltralyticsをインストールします。 現在のRaspberry Pi OSでは、システムPythonへの
pipのインストールがブロックされるため、システムのカメラライブラリを引き続き利用できる環境を作成してください。
sudo apt update
sudo apt install -y python3-venv python3-picamera2 rpicam-apps
python3 -m venv --system-site-packages ~/yolo
source ~/yolo/bin/activate
pip install ultralytics- YOLO26nをNCNNにエクスポートしてテストします。 エクスポートモードでは、他のモデルと同じように読み込める
yolo26n_ncnn_modelフォルダーが作成されます。
from ultralytics import YOLO

# Pi上で一度エクスポートすると、'yolo26n_ncnn_model'フォルダーが作成されます
model = YOLO("yolo26n.pt")
model.export(format="ncnn")

# NCNNモデルを読み込んでCPU上で実行します
ncnn_model = YOLO("yolo26n_ncnn_model")
results = ncnn_model("https://ultralytics.com/images/bus.jpg")
print(results[0].speed)  # 前処理、推論、後処理の時間(ms)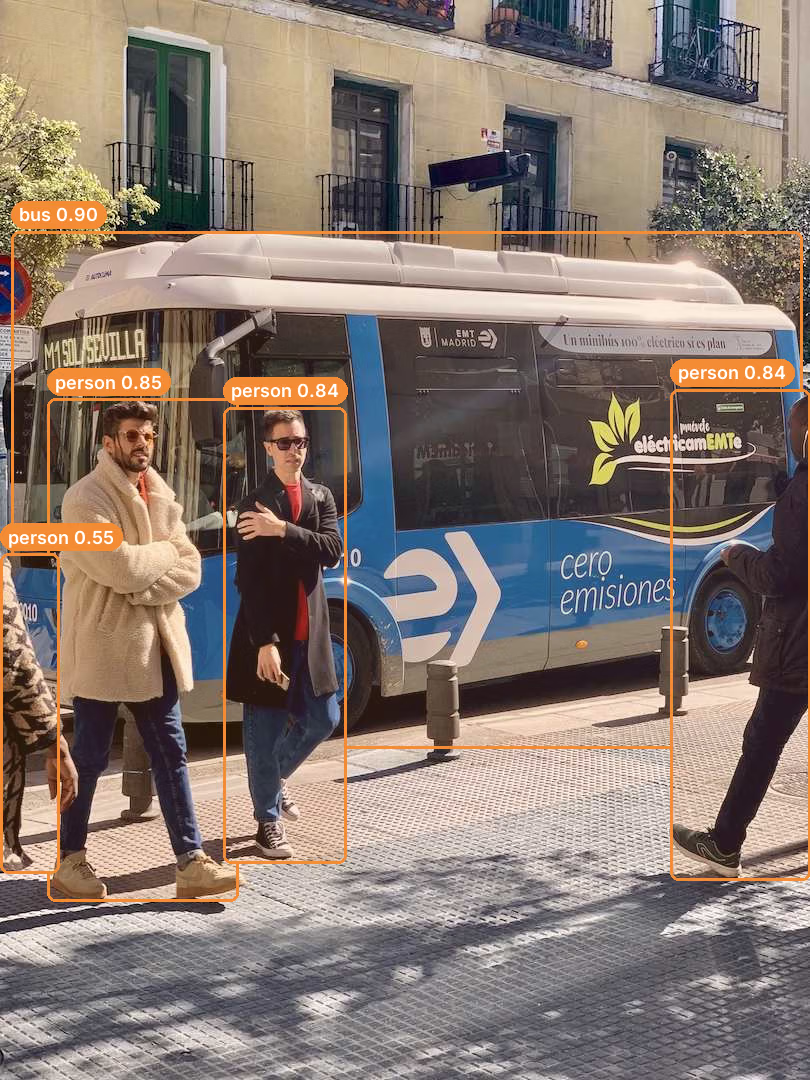
手順2のbus.jpgテスト画像で実行した、NCNNにエクスポート済みのYOLO26n:バス1台と4人を検出しています。デスクトップCPUで記録した結果です。Piではバウンディングボックスやスコアが若干異なる場合があります。
- カメラを接続します。
rpicam-helloで映像を確認してください。Pi 5には22ピンのカメラ/ディスプレイコネクターが2つあるため、15ピンのカメラモジュールには変換ケーブルが必要です。 - ライブ検出を実行します。
picamera2はフレームをモデルに直接渡します。cv2.imshowウィンドウにはデスクトップセッションが必要です。ヘッドレスのPiでは表示関連の行を削除し、代わりにコード内で結果を使用してください。
import cv2
from picamera2 import Picamera2

from ultralytics import YOLO

picam2 = Picamera2()
picam2.preview_configuration.main.size = (1280, 720)
picam2.preview_configuration.main.format = "RGB888"
picam2.preview_configuration.align()
picam2.configure("preview")
picam2.start()

model = YOLO("yolo26n_ncnn_model")

while True:
    frame = picam2.capture_array()
    results = model(frame)
    cv2.imshow("Camera", results[0].plot())
    if cv2.waitKey(1) == ord("q"):
        break

cv2.destroyAllWindows()- ボード上でベンチマークを実行します。
yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640はPi上で各エクスポートフォーマットを試すため、冷却、OSイメージ、電源の性能を確認できます。Pi本体ではエクスポートできないフォーマットもあります。たとえばLiteRTはLinux x86_64またはmacOSでのみエクスポートできるため、そこでエクスポートしてからファイルをPiにコピーし、個別に検証してください。より安定した精度の数値を得るには、data=coco.yamlのような大規模な検証セットを使用してください。
同じPi上でArmのランタイムとNCNNを実行して比較#
ArmのランタイムはUltralyticsのエクスポートフォーマットとは別のプロジェクトであり、セットアップ手順はPython 3.13を搭載した64ビット版Raspberry Pi OS Trixieを対象としています。試してNCNNと比較するには、次の手順を実行してください。
- arm/Optimized-Runtimesをクローンし、
yolo26-raspberry-pi-5ディレクトリを開いて前提条件に従い、make runtimeでランタイムをビルドします。 make example-videoを実行して、サンプル動画で検出結果を確認します。make ultralytics-benchmarkを実行して、ボード上でArmのランタイムをベンチマークします。- 上記の手順2と同様にYOLO26nをNCNNにエクスポートし、同じように生成した
coco-128-by-saデータセットで検証します。Armの比較ページに記載された環境、チェックポイント、コマンドを使用し、両方のランタイムで同じ入力サイズの同じ画像を処理してください。 - 独自のモデルでは、ランタイムのモデルカードの説明に従い、互換性のあるファインチューニング済みYOLO26nチェックポイントを
make model CHECKPOINT=/path/to/checkpoint.ptで変換し、速度だけでなく独自の検証セットで精度も比較してください。
Armの比較では、YOLO26nの物体検出において同社のランタイムがより高速なCPU実行経路でした。一方、UltralyticsのNCNNエクスポートでは、NCNNガイドに記載された制限の範囲内で、同じ2行のコードからセグメンテーションやポーズ推定を含む、さまざまなYOLO26のサイズとタスクに対応できます。
冷却、オーバークロック、軽量OSでフレーム数を増やす#
モデルが動作したら、上限を決めるのはボードです。Raspberry Piガイドのベストプラクティスでは、役立つ方法を次のように紹介しています。
- ボードを冷却します。 推論を継続するとCPUが発熱し、サーマルスロットリングによってベンチマーク時に想定したクロック速度が低下します。ヒートシンクとファンを使えば、フレーム時間を安定させられます。
- 冷却できる場合はオーバークロックします。 一部のPi 5ボードでは、
/boot/firmware/config.txt内のarm_freq=3000とforce_turbo=1を使い、CPUを標準の2.4 GHzではなく3.0 GHzで動作させられます。設定後に再起動してください。安定性はボードごとに異なるため、システムが不安定になった場合は100 MHz下げてください。 - デスクトップ環境を使わないようにします。 Raspberry Pi OS Liteを使うと、ビジョン処理により多くのRAMを確保できます。
- 24時間365日の運用にはSSDを使います。 SDカードは連続書き込みによって劣化することがあります。Pi 5のPCIeコネクターにはNVMeアダプターを接続できます。
- 対象物が大きい場合は入力サイズを小さくします。
imgszを小さくすると、フレームあたりのピクセル数が減ります。小さな物体や遠くにある物体ほど影響を受けやすいため、独自の映像で速度と精度の変化を計測してください。コンピュータビジョンにおけるFPSのガイドでは、フレームレートの予算設定について説明しています。
PiのCPUだけでは足りない場合はアクセラレーターを追加#
CPUのみのPi 5は、中程度のフレームレートで1台のカメラを使用する用途に適しています。複数のストリーム、大きなモデル、または他のソフトウェア向けの処理余力が必要な場合は、アクセラレーターによってモデル処理をCPUから移せます。異なるテストで量子化モデルを使用し、異なるUltralyticsバージョンで計測した、Raspberry Pi 5上のYOLO26n推論時間(推論のみ、COCO128)は次のとおりです。
- AI HAT+上のHailo-8: 0.455 mAP50-95で21.7 ms、Ultralytics 8.4.174。
- DEEPX DX-M1 M.2モジュール: 0.4660 mAP50-95で34.6 ms、Ultralytics 8.4.48。
- Coral Edge TPU: 専用のエクスポート手順を使用するUSB接続の選択肢です。このガイドの計測にはYOLOv8モデルを使用しています。
どのアクセラレーターも、ハードウェア、電力、モデルのコンパイル工程が追加で必要です。また、アクセラレーションモデルは量子化されるため、エクスポート後に精度を確認してください。概要については適切なエッジデバイスの選び方をご覧ください。Piで得られる以上の計算能力が必要な場合は、NVIDIA Jetsonガイドもご覧ください。
カスタム検出モデルをトレーニングして、同じ方法でデプロイ#
COCOの80クラスは出発点になります。多くのPiプロジェクトでは、ライン上の部品、棚の商品、葉に付いた害虫など、独自の対象物が必要です。Ultralytics Platformでは、データセットのアップロードとアノテーション、YOLO26nチェックポイントからのクラウドでのトレーニング、NCNNへのエクスポート、Piへのフォルダーのコピーまでを一貫して行えます。
まずnanoモデルから始め、デプロイ予定のカメラで撮影した代表的な映像を使って、カスタムモデルの精度を検証し、速度を計測してください。モデルのトレーニングに関するヒントと、Academyのデプロイ先の選び方のレッスンでは、その他の内容を説明しています。
Raspberry Pi 5のCPU上でYOLO26を実行するのに適した用途#
カメラが1台で、デバイス上でパイプライン全体を計測したフレームレートの範囲内で作業でき、必要な機材をシンプルにしたい場合は、Pi 5のCPU上でYOLO26nを実行してください。必要な機材は、Raspberry Pi、カメラ、ファン、電源です。小売店のレジ、家庭用・野生動物用カメラ、コンベヤー上の物体カウント、ロボティクスのプロトタイプなどに適しています。
YOLO26nによる物体検出が処理のすべてで、1ミリ秒も無駄にできない場合は、Armのランタイムを使用してください。複数のカメラ、大きなモデル、またはアプリケーションの他の処理に使えるCPU時間が必要な場合は、アクセラレーターを追加してください。
Ultralytics YOLOはAGPL-3.0またはUltralytics Enterprise Licenseの下で利用できます。デプロイに必要なライセンスについては、Ultralyticsのライセンスオプションをご覧ください。
よくある質問
はい、中程度のフレームレートで1台のカメラを使う用途であれば可能です。Ultralyticsのベンチマークでは、NCNNにエクスポートしたYOLO26nはRaspberry Pi 5のCPU上で画像1枚あたり67.03 msの推論時間となります(FP32エクスポート、640ピクセル入力)。推論速度は約15 FPSです。これとは別に、Armは独自の比較テストで、オープンソースランタイムを使ったYOLO26nの推論時間を36.60 msと計測しています。これは別のテストであり、私たちの67.03 msという結果に対する高速化を示すものではありません。カメラのキャプチャと描画にも時間がかかるため、パイプライン全体を計測してください。
Armの比較テストでは、同社のOptimized-Runtimes YOLO26nランタイムが最速で、画像1枚あたり36.60 msでした。NCNNは67.20 msでした。Ultralyticsのエクスポートフォーマットを使った私たちの別のベンチマークでは、NCNNが67.03 msで最速となり、MNNの91.87 ms、OpenVINOの104.55 msを上回りました。これらはCOCO128とArmのcoco-128-by-saという異なるデータセットを使った別々のベンチマークであり、テスト間の高速化を示すものではありません。
はい。Raspberry Pi 5上で640ピクセルを使った別のONNXベンチマークでは、YOLO26nは7.79 FPSで動作し、YOLO11nの6.79 FPSに対して約15%高速でした。COCO検証データでのmAP50-95は、YOLO26nが40.1%、YOLO11nが39.5%でした。
中程度のフレームレートでカメラ1台を使う場合は必要ありません。複数のストリームや大きなモデルを扱う場合は、アクセラレーターが効果を発揮します。私たちのテストでは、AI HAT+上の量子化YOLO26nは画像1枚あたり21.7 msの推論時間でした。一方、CPU上のFP32 NCNNエクスポートは67.03 msでした。これらはバージョンと精度が異なる別々のテストの結果です。
はい。PythonまたはUltralytics Platformでモデルをトレーニングし、
format="ncnn"でエクスポートして、_ncnn_modelフォルダーをPiにコピーし、YOLO("your_model_ncnn_model")で読み込みます。カメラコード内のモデルパスを更新し、独自のデータセットYAMLとクラスを使ってベンチマークしてください。Armのランタイムでは、互換性のあるファインチューニング済みYOLO26nチェックポイントも変換できます。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









