Raspberry Pi 객체 감지: 가속기 없이 Pi 5 CPU에서 실행하는 YOLO26
YOLO26n은 Raspberry Pi 5 CPU에서 NCNN으로 이미지당 67.03 ms로 실행되며, Arm의 오픈 소스 런타임은 자체 테스트에서 36.60 ms를 기록합니다. 두 가지를 모두 실행하는 방법을 알아보세요.
 Onuralp Sezer11 분 읽기
AI HAT이나 USB 가속기 없이 Raspberry Pi 5에서 CPU만으로 객체 감지를 실행할 수 있을까요? 가능합니다. 자체 벤치마크에서 Ultralytics YOLO26n을 NCNN으로 내보내면 Pi 5의 Arm Cortex-A76 코어 4개에서 이미지당 추론 시간이 67.03 ms로, 초당 약 15개의 추론 프레임을 처리합니다. Arm은 이 모델과 보드에 맞춰 제작한 오픈 소스 런타임도 출시했으며, 자체 테스트에서는 이미지당 36.60 ms, 즉 추론 FPS 약 27을 기록했습니다.
이 문서에서는 각 수치의 측정 조건을 구분하고 각 수치가 보여 주는 내용을 설명합니다. 이어서 설치부터 실시간 카메라 실행까지 Raspberry Pi 5 CPU에서 YOLO26n을 실행하는 과정을 단계별로 안내하고, 같은 보드에서 Arm 런타임을 실행하는 방법과 가속기를 추가하는 것이 여전히 유용한 경우를 다룹니다.
객체 감지 작업 자체를 처음 접하신다면 객체 감지란 무엇인지부터 살펴보세요. 이 페이지에서는 Pi에서 객체 감지를 실행하는 방법을 다룹니다.
Arm 런타임은 Raspberry Pi 5 CPU에서 YOLO26n을 이미지당 36.60 ms로 실행합니다.#
Arm의 Optimized-Runtimes 저장소에는 특정 모델과 플랫폼에 최적화된 Arm 추론 런타임이 모여 있습니다. 현재 목록에 있는 런타임은 Raspberry Pi 5에서 객체 감지 작업을 수행하는 YOLO26n 런타임입니다. 각 런타임은 빌드, 변환, 예제, 벤치마크, 테스트 및 릴리스 문서를 포함한 독립 디렉터리에 있습니다.
Arm의 학습 경로에서는 한 가지 테스트에서 Arm 런타임과 NCNN을 비교합니다. Arm 런타임은 이미지당 36.60 ms, NCNN은 67.20 ms이며, 모두 Arm의 이미지 128개로 구성된 coco-128-by-sa 데이터셋에서 YOLO26n을 640 x 640, 배치 1로 실행했습니다. 정확도는 Arm 런타임이 0.4863 mAP50-95, NCNN이 0.4902로 비슷했습니다. 이 시간은 추론 FPS 약 27과 약 15에 해당하며, 해당 테스트에서 Arm 런타임의 처리량이 약 84% 더 높습니다. Arm은 NCNN 모델이 FP32 가중치를 사용하고 FP16 연산을 활성화했다고 밝혔습니다.
비용과 전력이 제한된 보드에서 개발하는 팀은 추론 시간을 거의 절반으로 줄여 각 프레임의 처리 시간 중 더 많은 부분을 캡처, 추적 및 나머지 애플리케이션에 할당할 수 있습니다. 이 수치는 추론 시간만 나타냅니다. 캡처, 전처리, 그리기 및 디스플레이 시간이 프레임마다 추가되므로 기기에서 전체 카메라 파이프라인을 측정하세요. 이 런타임은 Ultralytics YOLO가 출시 당시 사전 최적화 모델로 Arm AI Portal에 합류한 Arm Create 2026에서 다룬 협업의 연장선이기도 합니다.
자체 NCNN 벤치마크에서 YOLO26n은 Raspberry Pi 5에서 이미지당 67.03 ms를 기록했습니다.#
Ultralytics 팀은 Raspberry Pi 가이드를 위해 Raspberry Pi 5에서 YOLO26을 여덟 가지 내보내기 형식으로 벤치마크했습니다. 조건은 FP32 정밀도로 내보낸 모델, 기본 640픽셀 입력, Ultralytics 8.4.108, COCO128 기준 정확도, 전처리 및 후처리를 제외한 추론 시간입니다. 자체 벤치마크에서는 FP32 내보내기를 사용했습니다. Arm의 별도 NCNN 테스트에서는 FP16 연산을 활성화했습니다. 두 NCNN 측정값인 67.03 ms와 67.20 ms는 직접 비교할 수 없습니다.
NCNN은 Ultralytics 내보내기 형식 중 확연한 차이로 가장 빨랐습니다.
| YOLO26n 형식 | 추론 시간(ms/이미지) | mAP50-95(B), COCO128 |
|---|---|---|
| PyTorch | 299.09 | 0.4760 |
| ONNX | 125.99 | 0.4734 |
| LiteRT | 123.30 | 0.4730 |
| OpenVINO | 104.55 | 0.4734 |
| MNN | 91.87 | 0.4749 |
| NCNN | 67.03 | 0.4784 |
NCNN은 PyTorch 가중치보다 약 4.5배 빠릅니다(67.03 ms 대 299.09 ms). COCO128에서는 PyTorch의 0.4760보다 높은 0.4784 mAP50-95를 기록했습니다. 더 큰 YOLO26s는 NCNN에서 172.88 ms가 걸리므로, Pi CPU에서 가장 높은 프레임 속도를 원한다면 nano 모델부터 시작하세요.
YOLO26은 이 보드에서 이전 모델보다도 성능이 뛰어납니다. 640픽셀에서 별도로 실시한 ONNX 벤치마크에서 YOLO26n은 YOLO11n의 6.79 FPS에 비해 7.79 FPS로 약 15% 더 빠르며, COCO 검증 데이터에서 39.5%에 비해 40.1% mAP50-95를 기록했습니다(Ultralytics 8.4.14). YOLO26은 ONNX 및 OpenVINO 등 해당 기능을 지원하는 형식으로 nms=False를 사용해 내보내면 비최대 억제 없이 실행할 수도 있습니다. 엔드 투 엔드 감지 가이드에 설명된 대로 NCNN은 NMS가 포함된 표준 헤드로 대체됩니다.
동일한 조건에서만 Raspberry Pi 수치를 비교하세요.#
Arm 테스트는 런타임 간에 모델, 입력 크기, 배치 및 데이터셋을 고정했다는 점에서 유용합니다. 온라인에서 찾을 수 있는 대부분의 Pi 벤치마크는 그렇지 않습니다. 결과에 가장 큰 영향을 주는 설정은 세 가지입니다. 정밀도(FP32, FP16 또는 INT8), 입력 크기, 그리고 측정 시간에 모델의 순전파만 포함되는지 또는 이미지에서 최종 박스까지의 전체 경로가 포함되는지입니다.
정확도도 같은 주의가 필요합니다. mAP는 이미지 128개 샘플인 COCO128에서 측정하므로, 모델을 배포하기 전에, 특히 양자화된 모델이라면 자체 검증 이미지에서 정확도를 확인하세요.
다섯 단계로 Raspberry Pi 5 CPU에서 YOLO26n 실행하기#
다음은 Ultralytics Python 패키지를 사용하는 가장 빠른 지원 경로입니다. 64비트 Raspberry Pi OS를 설치한 Raspberry Pi 5를 기준으로 합니다. OS 플래싱과 Docker 설정은 Raspberry Pi 가이드에서 다룹니다.
- 가상 환경에 Ultralytics를 설치합니다. 현재 Raspberry Pi OS에서는 시스템 Python에
pip을 설치할 수 없도록 제한하므로, 시스템 카메라 라이브러리에 계속 접근할 수 있는 환경을 만드세요.
sudo apt update
sudo apt install -y python3-venv python3-picamera2 rpicam-apps
python3 -m venv --system-site-packages ~/yolo
source ~/yolo/bin/activate
pip install ultralytics- YOLO26n을 NCNN으로 내보내고 테스트합니다. 내보내기 모드는 다른 모델과 마찬가지로 불러올 수 있는
yolo26n_ncnn_model폴더를 생성합니다.
from ultralytics import YOLO

# Pi에서 한 번 내보내면 'yolo26n_ncnn_model' 폴더가 생성됩니다.
model = YOLO("yolo26n.pt")
model.export(format="ncnn")

# NCNN 모델을 불러와 CPU에서 실행합니다.
ncnn_model = YOLO("yolo26n_ncnn_model")
results = ncnn_model("https://ultralytics.com/images/bus.jpg")
print(results[0].speed)  # 전처리, 추론 및 후처리 시간(ms)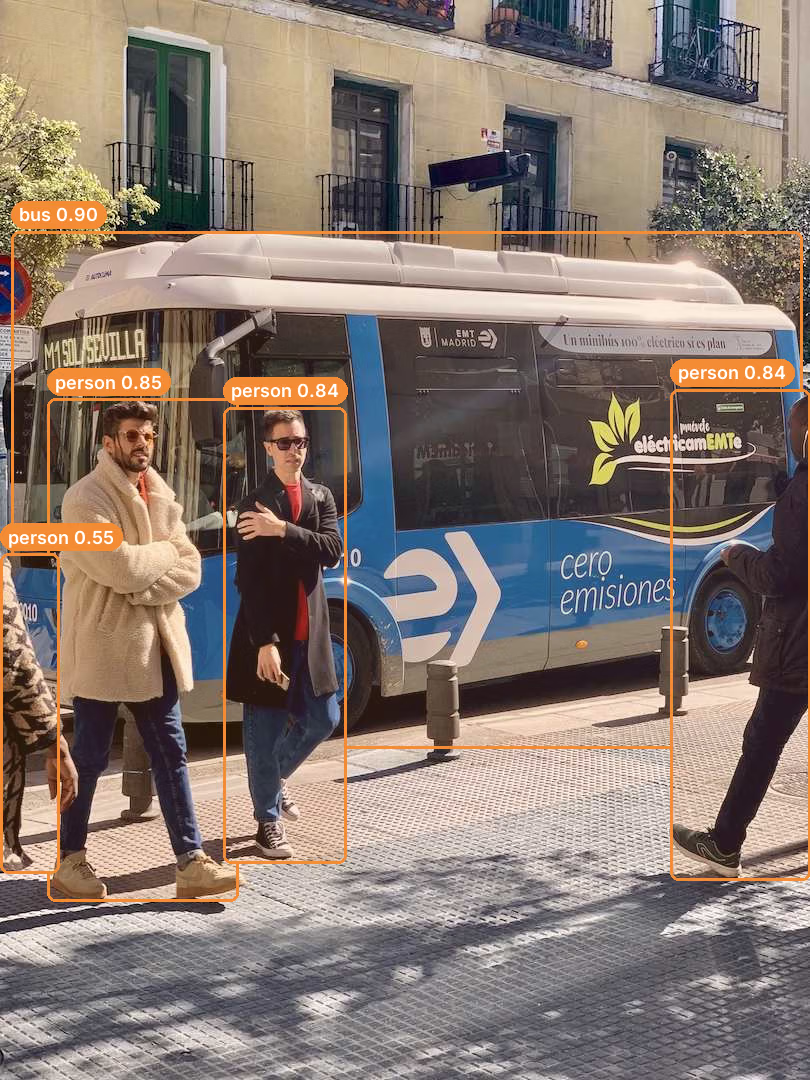
2단계의 bus.jpg 테스트 이미지에서 NCNN으로 내보낸 YOLO26n을 실행했습니다. 버스 한 대와 사람 네 명을 감지했습니다. 데스크톱 CPU에서 기록한 결과이며, Pi에서는 박스와 점수가 약간 다를 수 있습니다.
- 카메라를 연결합니다.
rpicam-hello으로 피드를 확인하세요. Pi 5에는 22핀 카메라/디스플레이 커넥터가 두 개 있으므로 15핀 카메라 모듈에는 어댑터 케이블이 필요합니다. - 실시간 감지를 실행합니다.
picamera2은 프레임을 모델에 바로 전달합니다.cv2.imshow창을 사용하려면 데스크톱 세션이 필요합니다. 헤드리스 Pi에서는 디스플레이 관련 줄을 제거하고 대신 코드에서 결과를 사용하세요.
import cv2
from picamera2 import Picamera2

from ultralytics import YOLO

picam2 = Picamera2()
picam2.preview_configuration.main.size = (1280, 720)
picam2.preview_configuration.main.format = "RGB888"
picam2.preview_configuration.align()
picam2.configure("preview")
picam2.start()

model = YOLO("yolo26n_ncnn_model")

while True:
    frame = picam2.capture_array()
    results = model(frame)
    cv2.imshow("Camera", results[0].plot())
    if cv2.waitKey(1) == ord("q"):
        break

cv2.destroyAllWindows()- 보드에서 벤치마크를 실행합니다.
yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640은 자체 Pi에서 각 내보내기 형식을 시도하므로 냉각, OS 이미지 및 전원 공급 장치의 성능을 확인할 수 있습니다. 일부 형식은 Pi 자체에서 내보낼 수 없습니다. 예를 들어 LiteRT는 Linux x86_64 또는 macOS에서만 내보낼 수 있으므로, 해당 환경에서 내보낸 다음 파일을 Pi에 복사하고 별도로 검증하세요. 더 안정적인 정확도 측정값을 얻으려면data=coco.yaml과 같이 더 큰 검증 세트를 사용하세요.
같은 Pi에서 NCNN과 함께 Arm 런타임 실행하기#
Arm 런타임은 Ultralytics 내보내기 형식이 아닌 별도의 프로젝트이며, 설정 단계는 Python 3.13을 사용하는 64비트 Raspberry Pi OS Trixie를 대상으로 합니다. 런타임을 사용해 보고 NCNN과 비교하려면 다음 단계를 따르세요.
- arm/Optimized-Runtimes를 복제하고
yolo26-raspberry-pi-5디렉터리를 연 다음, 필수 구성 요소를 설치하고make runtime로 런타임을 빌드합니다. - 샘플 동영상에서 감지 결과를 확인하려면
make example-video을 실행합니다. - 보드에서 Arm 런타임의 벤치마크를 실행하려면
make ultralytics-benchmark을 실행합니다. - 위의 2단계와 같이 YOLO26n을 NCNN으로 내보낸 다음, Arm 비교 페이지의 환경, 체크포인트 및 명령을 사용해 동일하게 생성된
coco-128-by-sa데이터셋에서 검증하세요. 그러면 두 런타임이 같은 입력 크기로 동일한 이미지를 처리하게 됩니다. - 자체 모델을 사용하려면 런타임의 모델 카드에 설명된 대로 호환되는 미세 조정 YOLO26n 체크포인트를
make model CHECKPOINT=/path/to/checkpoint.pt으로 변환하고, 속도뿐 아니라 자체 검증 세트에서 정확도도 비교하세요.
Arm의 비교 테스트에서 해당 런타임은 YOLO26n 감지 작업을 위한 더 빠른 CPU 경로였습니다. Ultralytics NCNN 내보내기는 NCNN 가이드에 명시된 제한 범위 내에서 동일한 두 줄의 코드로 다른 YOLO26 크기와 분할 및 포즈를 포함한 작업까지 지원합니다.
냉각, 오버클럭 및 경량 OS로 프레임을 더 확보할 수 있습니다.#
모델이 실행되면 보드가 성능의 상한을 결정합니다. Raspberry Pi 가이드의 모범 사례에 도움이 되는 항목이 정리되어 있습니다.
- 보드를 냉각합니다. 지속적인 추론은 CPU를 가열하며, 열 스로틀링으로 벤치마크에서 기대한 클럭 속도가 낮아집니다. 방열판과 팬을 사용하면 프레임 시간을 안정적으로 유지할 수 있습니다.
- 냉각할 수 있다면 오버클럭합니다. 일부 Pi 5 보드는
/boot/firmware/config.txt에서arm_freq=3000및force_turbo=1을 설정하고 재부팅하면 CPU를 기본 2.4 GHz 대신 3.0 GHz로 실행할 수 있습니다. 보드마다 안정성이 다르므로 시스템이 불안정해지면 100 MHz 낮추세요. - 데스크톱을 사용하지 않습니다. Raspberry Pi OS Lite를 사용하면 비전 작업에 더 많은 RAM을 할당할 수 있습니다.
- 24시간 연중무휴 실행에는 SSD를 사용합니다. SD 카드는 지속적인 쓰기로 마모될 수 있으며, Pi 5의 PCIe 커넥터에는 NVMe 어댑터를 연결할 수 있습니다.
- 객체가 크다면 입력 크기를 줄입니다. 더 작은
imgsz은 프레임당 픽셀 수를 줄입니다. 작은 객체나 멀리 있는 객체의 성능이 가장 먼저 저하되므로 자체 영상에서 속도와 정확도 변화를 측정하세요. 컴퓨터 비전에서 FPS에 관한 가이드에서는 프레임 속도 예산을 설정하는 방법을 설명합니다.
Pi CPU 하나로 부족할 때 가속기를 추가하세요.#
CPU만 사용하는 Pi 5는 적당한 프레임 속도로 카메라 한 대를 처리하기에 적합합니다. 여러 스트림, 더 큰 모델 또는 다른 소프트웨어를 위한 여유가 필요하다면 가속기를 통해 모델을 CPU에서 분리할 수 있습니다. 양자화 모델과 서로 다른 Ultralytics 버전을 사용한 별도 테스트에서 측정한 Raspberry Pi 5의 YOLO26n 추론 시간(추론만, COCO128)은 다음과 같습니다.
- AI HAT+의 Hailo-8: 0.455 mAP50-95에서 21.7 ms, Ultralytics 8.4.174.
- DEEPX DX-M1 M.2 모듈: 0.4660 mAP50-95에서 34.6 ms, Ultralytics 8.4.48.
- Coral Edge TPU: 자체 내보내기 경로를 사용하는 USB 옵션입니다. 해당 가이드의 측정 시간은 YOLOv8 모델로 기록했습니다.
각 가속기에는 하드웨어, 전력 및 모델 컴파일 단계가 추가되며, 가속 모델은 양자화 상태로 실행되므로 내보낸 뒤 정확도를 확인하세요. 더 폭넓게 알아보려면 적절한 엣지 기기 선택하기를 참조하고, Pi가 제공하는 것보다 더 많은 연산 성능이 필요하다면 NVIDIA Jetson 가이드를 살펴보세요.
커스텀 감지기를 학습한 다음 같은 방식으로 배포하기#
COCO의 클래스 80개는 시작점일 뿐입니다. 대부분의 Pi 프로젝트에는 생산 라인의 부품, 진열대의 제품, 잎사귀의 해충처럼 자체 객체가 필요합니다. Ultralytics Platform은 데이터셋을 업로드하고 주석을 추가한 다음, YOLO26n 체크포인트로 클라우드에서 학습하고 NCNN으로 내보내 폴더를 Pi에 복사하는 전 과정을 지원합니다.
nano 모델부터 시작한 다음, 배포할 카메라로 촬영한 대표 영상에서 커스텀 모델의 정확도를 검증하고 속도를 측정하세요. 모델 학습 팁과 배포 대상 선택에 관한 Academy 강의(배포 대상 선택하기)에서 나머지 내용을 다룹니다.
Raspberry Pi 5 CPU에서 YOLO26을 실행해야 하는 대상#
카메라 한 대를 사용하고, 기기에서 전체 파이프라인을 측정한 프레임 속도에 맞춰 작업할 수 있으며, Raspberry Pi, 카메라, 팬 및 전원 공급 장치로 구성된 가장 간단한 자재 목록을 원한다면 Pi 5 CPU에서 YOLO26n을 실행하세요. 소매점 계산대, 가정용 및 야생 동물 카메라, 컨베이어 계수, 로봇 공학 프로토타입에 적합합니다.
YOLO26n 감지가 전체 작업이고 매 밀리초가 중요하다면 Arm 런타임을 사용하세요. 카메라 여러 대나 더 큰 모델이 필요하거나 나머지 애플리케이션에 사용할 CPU 시간이 남아 있어야 한다면 가속기를 추가하세요.
Ultralytics YOLO는 AGPL-3.0 또는 Ultralytics Enterprise License에 따라 제공됩니다. 배포에 필요한 사항은 Ultralytics 라이선스 옵션을 참조하세요.
자주 묻는 질문
가능합니다. 적당한 프레임 속도로 단일 카메라 작업을 처리할 수 있습니다. Ultralytics 벤치마크에서 YOLO26n을 NCNN으로 내보내면 Raspberry Pi 5 CPU에서 이미지당 추론 시간이 67.03 ms(FP32 내보내기, 640픽셀 입력)로, 추론 FPS 약 15에 해당합니다. 별도로 Arm은 자체 비교 테스트에서 오픈 소스 런타임으로 YOLO26n을 측정해 36.60 ms를 기록했습니다. 이는 다른 테스트의 결과이며, 자체 67.03 ms 결과보다 빨라졌다는 의미는 아닙니다. 카메라 캡처와 그리기에 시간이 추가되므로 전체 파이프라인을 측정하세요.
Arm의 비교 테스트에서 Optimized-Runtimes YOLO26n 런타임은 이미지당 36.60 ms로 가장 빨랐으며, NCNN은 67.20 ms였습니다. Ultralytics 내보내기 형식에 대한 자체 별도 벤치마크에서는 NCNN이 67.03 ms로 가장 빨랐고, MNN은 91.87 ms, OpenVINO는 104.55 ms였습니다. 서로 다른 데이터셋인 COCO128과 Arm의 coco-128-by-sa를 사용한 별도 벤치마크이므로 두 테스트 간의 속도 향상을 입증하는 수치가 아닙니다.
네. Raspberry Pi 5에서 640픽셀 입력으로 별도 실시한 ONNX 벤치마크에서 YOLO26n은 YOLO11n의 6.79 FPS보다 약 15% 높은 7.79 FPS를 기록했으며, COCO 검증 데이터에서 39.5%에 비해 40.1% mAP50-95를 기록했습니다.
적당한 프레임 속도로 카메라 한 대를 처리하는 경우에는 필요하지 않습니다. 스트림이 여러 개이거나 모델이 클 때는 가속기가 효과적입니다. 테스트에서 AI HAT+의 Hailo-8을 사용한 양자화 YOLO26n은 이미지당 추론에 21.7 ms가 걸렸으며, CPU에서 실행한 FP32 NCNN 내보내기는 67.03 ms가 걸렸습니다. 서로 다른 버전과 정밀도를 사용한 별도 테스트의 결과입니다.
가능합니다. Python 또는 Ultralytics Platform에서 모델을 학습하고,
format="ncnn"으로 내보낸 다음_ncnn_model폴더를 Pi에 복사하고YOLO("your_model_ncnn_model")로 불러오세요. 카메라 코드에서 모델 경로를 업데이트하고 자체 데이터셋 YAML 및 클래스에 맞춰 벤치마크를 실행하세요. Arm 런타임은 호환되는 미세 조정 YOLO26n 체크포인트도 변환합니다.
작성자
댓글
질문하거나 결과를 공유하거나 다른 사람을 도와주세요.









