Проверка сборки и защита от ошибок с помощью компьютерного зрения
Как компьютерное зрение проверяет комплектность, правильность и последовательность сборки: проектирование станции визуального контроля, выбор задачи модели, интеграция с PLC и валидация.
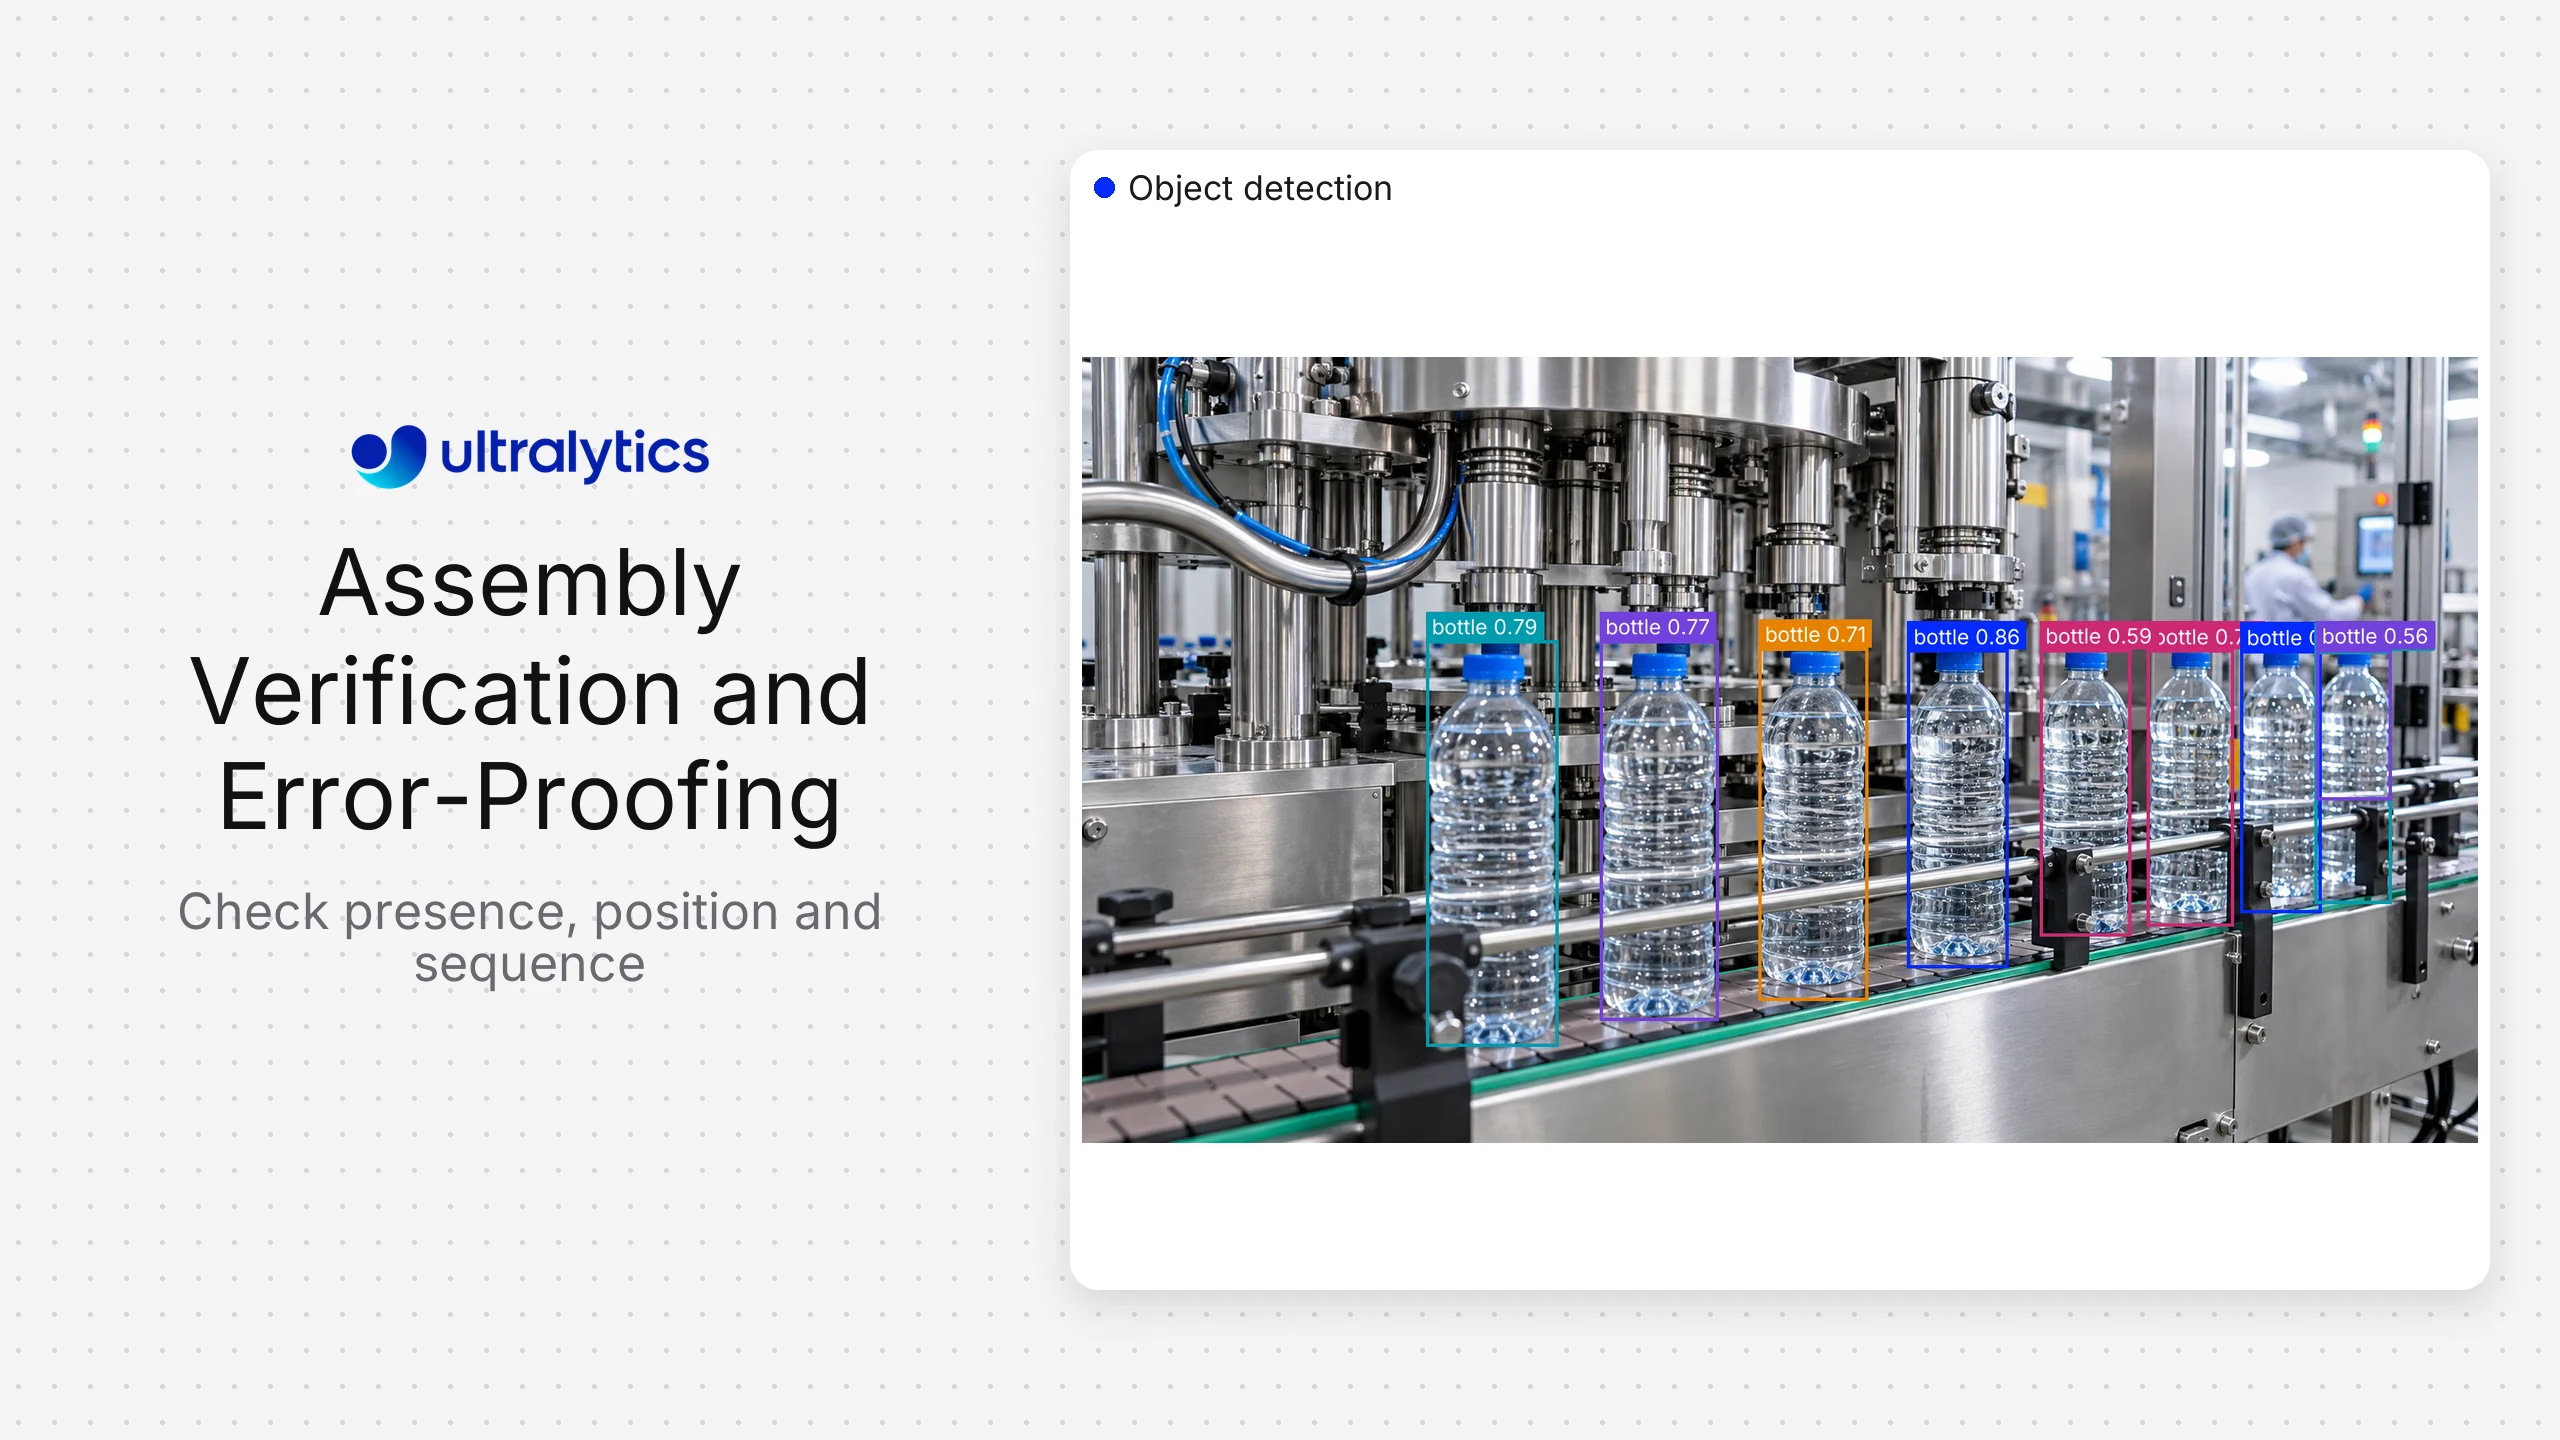
Компьютерное зрение помогает предотвращать ошибки при сборке: оно проверяет, присутствует ли нужная видимая деталь, правильно ли она расположена и ориентирована, а также установлена ли она в ожидаемой последовательности до перехода процесса к следующему этапу. Модель предоставляет визуальные наблюдения; автомат состояний или производственное приложение применяет правила конкретного изделия и передает оператору или системе управления решение: принять, проверить или остановить.
Это не то же самое, что общее обнаружение дефектов. При проверке дефектов выясняют, повреждена ли поверхность или деталь. При проверке сборки выясняют, соответствует ли наблюдаемое состояние изделия рабочей инструкции или маршруту сборки.
Что компьютерное зрение может проверить на сборочной линии#
| Задача проверки | Визуальный вопрос | Типичная задача компьютерного зрения | Важное ограничение |
|---|---|---|---|
| Наличие детали | Видна ли нужная деталь? | Обнаружение объектов или классификация | Из-за перекрытия установленная деталь может быть не видна |
| Положение | Находится ли деталь в допустимой области? | Обнаружение или сегментация | Для координат изображения может потребоваться калибровка |
| Ориентация | Правильно ли ориентирована деталь? | Ключевые точки, ориентированные рамки или классификация | Для симметричных деталей нужны различимые визуальные признаки |
| Количество | Присутствует ли нужное количество деталей? | Обнаружение и отслеживание/подсчет | Перекрытие объектов может привести к пропуску или двойному подсчету |
| Последовательность | Происходили ли этапы в утвержденном порядке? | Обнаружение/отслеживание и автомат состояний | Сама модель не задает последовательность процесса |
| Наличие крепежа | Находится ли видимый крепеж в ожидаемых местах? | Обнаружение или сегментация | По изображению нельзя подтвердить скрытый момент затяжки |
| Состояние соединителя | Зафиксированы ли видимая защелка или соединитель? | Обнаружение, сегментация или классификация | Угол обзора и разрешение камеры должны позволять увидеть состояние |
| Соответствие метки или кода | Совпадает ли видимый идентификатор с заказом на производство? | Обнаружение и логика OCR/считывания штрихкода | Надежность зависит от качества текста и интеграции |
Сначала отдели наблюдаемые свидетельства от фактов о процессе, которые выводятся косвенно. Камера может подтвердить наличие головки болта, но не нужный момент затяжки. Если требование нельзя проверить визуально, используй данные контроллера инструмента или датчика вместе с компьютерным зрением.
Типовая архитектура#
Система проверки сборки обычно состоит из шести уровней:
- Запуск: сигнал ПЛК, датчик, состояние робота или действие оператора указывает момент проверки.
- Съемка: одна или несколько камер получают изображение или короткую последовательность кадров в контролируемых условиях.
- Инференс: модель компьютерного зрения обнаруживает детали, области, ключевые точки или состояния сборки.
- Логика принятия решений: правила для изделия сопоставляют наблюдения с ожидаемым вариантом и этапом процесса.
- Действие: система показывает инструкции, запрашивает проверку, регистрирует успешный результат или блокирует переход к следующему этапу через утвержденный канал управления.
- Прослеживаемость: приложение записывает заказ на производство, версии модели и правил, результат и свидетельства, сбор которых разрешен политикой хранения данных.
Отделяй инференс от логики принятия решений. Одна и та же модель может распознавать деталь в разных изделиях, а правила — определять, какие детали нужны для конкретного заказа на производство.
Выбери подходящую задачу компьютерного зрения#
Используй классификацию, если весь кадр снимается в строго контролируемых условиях, а результат — одно из нескольких состояний, например «собрано», «неполная сборка» или «неправильная ориентация». Такой подход может быть эффективным, но при поиске причин ошибки он дает мало информации о местоположении объектов.
Используй обнаружение объектов, если приложению нужно находить и подсчитывать несколько видимых деталей. Модели Ultralytics YOLO могут обнаруживать на одном изображении объекты нескольких классов и возвращать их координаты для последующего применения правил.
Используй сегментацию экземпляров, если важны границы деталей, перекрытия или площадь покрытия. Маска помогает проверить, занимает ли уплотнитель, клеевая зона или гибкая деталь ожидаемую область.
Используй оценку позы или ориентированные ограничивающие рамки, если ключевую информацию несут ключевые точки или поворот. Убедись, что выбранное представление стабильно для конкретной геометрии и ракурса.
Используй отслеживание, если важны последовательность или непрерывность. Трекер может связывать наблюдения между кадрами, а автомат состояний — определять, происходили ли утвержденные этапы в нужном порядке.
Спроектируй станцию визуального контроля до обучения#
Качество модели не компенсирует отсутствие нужных данных на снимках камеры. Для каждой проверки зафиксируй минимальный размер различимой детали, допустимое перемещение изделия, длительность цикла, рабочее расстояние, вариации глубины, отражения, перекрытия и вибрации.
По возможности контролируй освещение. Рассеянный свет может уменьшить блики на отражающих поверхностях; контровой свет помогает четче видеть силуэты и зазоры; импульсное освещение уменьшает смазывание при движении. Подходящая схема зависит от материала и геометрии, поэтому проводи испытания на реальных деталях и при наличии загрязнений.
Используй несколько ракурсов, если одна камера не может видеть все нужные признаки. Не добавляй камеры автоматически: каждый ракурс увеличивает объем работ по калибровке, синхронизации, вычислениям, обслуживанию и управлению данными. Каждая камера должна устранять задокументированный пробел в наблюдениях.
После проверки зафиксируй настройки камеры или следи за ними. Изменение фокуса, экспозиции, кадрирования или крепления может изменить распределение данных, даже если конечная точка остается работоспособной.
Подготовь набор данных по сборке#
Собирай данные по всем нужным вариантам изделий, станциям, сменам, фонам, состояниям оснастки и обычным действиям операторов. Включай сложные, но допустимые состояния, а также ошибки. Если все изображения «нормы» сняты в один день, а все изображения «брака» — в другой, модель может выучить различия в освещении или оснастке вместо состояния сборки.
Опиши правила разметки для частично видимых деталей, неоднозначных состояний, отражений, дублирующихся компонентов и незавершенной сборки. Разделяй данные для проверки по производственному запуску, времени, станции или площадке, а не распределяй случайным образом почти одинаковые кадры из видео.
Ultralytics Platform поддерживает организацию наборов данных, аннотирование, обучение моделей и управление моделями в рамках единого рабочего процесса. Командам, которым нужно формализовать решения по съемке и разметке, поможет руководство по сбору и аннотированию данных.
Добавь логику процесса и интеграции#
Приложению нужна конфигурация сборки, ожидаемая для текущего изделия. Получай ее из утвержденного источника, например из заказа на производство, рецептуры или производственной системы, а затем сопоставляй с версионируемыми визуальными правилами.
Правило может требовать:
- Одного корпуса внутри области оснастки.
- Двух зажимов в утвержденных местах.
- Чтобы ключевая точка соединителя находилась в пределах допуска относительно целевой точки.
- Сначала состояние A, затем состояние B; промежуточные неутвержденные состояния недопустимы.
- Проверки человеком, если достоверность любого нужного наблюдения ниже порога принятия решения.
Используй стабильный контракт событий между системой компьютерного зрения и системой управления. Включай результат, причину, временную метку, станцию, версию модели, версию правил и относящиеся к делу наблюдения. Не передавай необработанный вывод модели напрямую в логику безопасности или управления движением без проверенного прикладного уровня и соответствующих мер защиты.
Удобство работы оператора влияет на точность#
Красного или зеленого индикатора редко бывает достаточно. Если изделие не прошло проверку, укажи, какое требование не выполнено и где ожидалась соответствующая деталь. Предусмотри контролируемый повторный снимок или проверку человеком, чтобы отражения, руки или временное перекрытие не приводили к ненужной переделке.
Собирай исправления операторов в структурированном виде. Различай ошибку модели, ошибку правила, неправильное сопоставление с заказом на производство, проблему с камерой и реальную проблему сборки. Такая классификация подскажет команде, что нужно исправить.
Проверь станцию целиком#
Проводить измерения нужно по каждому требованию к сборке и варианту изделия. К полезным эксплуатационным показателям относятся пропущенные ошибки сборки, ложные остановки, доля проверок человеком, влияние на длительность цикла, недоступные проверки и успешность восстановления после сбоя камеры или сети.
Проверь станцию в следующих условиях:
- Утвержденные и неутвержденные варианты.
- Частично выполненная сборка и этапы, выполненные не по порядку.
- Перекрытие руками и инструментами.
- Изменения освещения, отражающие детали, смазывание и загрязнения.
- Смещение камеры и изменение фокуса.
- Дублирующиеся, отсутствующие, повернутые или неправильно расположенные детали.
- Пропущенные, повторные и запоздавшие сигналы запуска.
Перед выпуском проверь действующую и кандидатную модели на фиксированном регрессионном наборе. Если этого требует уровень риска, запускай новую логику принятия решений в теневом режиме, не позволяя ей управлять процессом, пока результаты не будут проверены.
Ultralytics для проверки сборки#
Компьютерное зрение в производстве может использовать обнаружение, сегментацию, оценку позы и отслеживание для представления видимых состояний сборки. Ultralytics Platform объединяет аннотирование, обучение и развертывание, а экспортированные модели Ultralytics YOLO можно запускать в облачной, локальной или периферийной архитектуре, выбранной для конкретной станции.
Компания Chef Robotics на практике показывает, как Ultralytics YOLO помогает точно собирать пищевые продукты. Важно не то, что на каждой сборочной линии одна и та же задача съемки, а то, что обученная модель восприятия может стать одним из компонентов более масштабного роботизированного или производственного процесса.
Что Ultralytics не предоставляет. Это слой визуального восприятия, а не станция контроля. Камера, объектив, освещение, корпус, триггер, периферийный компьютер, подключение к ПЛК, операторский HMI и проверка станции остаются на твоей стороне или на стороне интегратора и составляют основную часть работы. Если заводу нужна готовая станция с технической поддержкой и выездным инженером, разумнее выбрать опытного поставщика систем технического зрения, например Cognex или Keyence; Ultralytics Platform вышла в марте 2026 года, тогда как их история внедрений насчитывает десятилетия.
Контрольный список для внедрения#
- Определи для каждой проверки видимые признаки и действие в рамках процесса.
- Зафиксируй требования, которые нельзя проверить визуально и для которых нужен другой датчик или система.
- Проверь камеру, объектив, освещение, триггер и крепление на реальных деталях.
- Версионируй правила продукта отдельно от модели.
- Тестируй каждый вариант продукта и каждое промежуточное состояние.
- Определи процедуры проверки, повторного сканирования, обхода проверок и реагирования на инциденты.
- Отслеживай качество входных данных, работоспособность сервиса, проверенные ошибки модели и результаты в production.
- Повторно проводи валидацию после изменений камеры, освещения, оснастки, продукта или процесса.
Часто задаваемые вопросы
Это визуальная защита от ошибок: она проверяет наблюдаемые условия сборки и помогает принять меры до того, как ошибка попадёт на следующий этап. Результат компьютерного зрения обычно сочетают с правилами продукта и производственным процессом.
Да, если нужные состояния можно наблюдать во времени. Детекция или трекинг дают наблюдения, а конечный автомат сравнивает их порядок с утверждённым процессом. Система должна учитывать пропущенные кадры, повторные шаги и неопределённость наблюдений.
Как правило, по одному только внешнему виду — нет. Компьютерное зрение может проверить наличие, расположение или маркировку видимого крепежа, а момент затяжки следует получать от проверенного контроллера инструмента или датчика.
Проверка сборки контролирует конфигурацию, наличие деталей, их ориентацию и состояние процесса. Обнаружение дефектов ищет повреждения или отклонения качества. На станции могут выполняться обе задачи, но данные, логика и критерии приёмки должны быть чётко определены.
Выбор зависит от того, какие данные нужны: классификация — для контролируемых состояний всего изображения, детекция — для наличия и подсчёта деталей, сегментация — для границ и перекрытий, поза или ориентированные рамки — для геометрии, трекинг — для последовательности. Проверь самую простую задачу, которая надёжно предоставляет нужные данные.









