أفضل نماذج تقدير العمق: كيف تختار
قارن نماذج تقدير العمق أحادي العين، مثل Depth Anything وDepth Pro وMetric3D وUniDepth وUltralytics YOLO26، من حيث العمق المتري والأجهزة الطرفية والروبوتات.
يعتمد اختيار نموذج لتقدير العمق على ثلاثة أمور: هل تحتاج إلى مسافات بالأمتار أم إلى عمق نسبي فحسب، وأين سيُشغّل النموذج، وهل يجيز ترخيصه استخدامك. لتقدير العمق النسبي والأبحاث، يُعد Depth Anything وMarigold من النماذج القوية التي يُستحسن تقييمها أولًا. ولتقدير العمق المتري من كاميرا غير معروفة، انظر إلى Depth Pro وUniDepth؛ وإذا كنت تعرف البعد البؤري لكاميرتك، فهناك أيضًا Metric3D v2 وDepth Anything 3 Metric. وبالنسبة إلى الأجهزة الطرفية، أدرج Depth Anything V2 Small ونموذجي MiDaS v3.1 Swin2-Tiny وLeViT في القائمة المختصرة، ثم قِس زمن الاستجابة على جهازك. ولتقدير العمق بزمن استجابة منخفض على وحدات NVIDIA GPU إلى جانب مهام Ultralytics YOLO الأخرى، قيّم أيضًا Ultralytics YOLO26 depth. يقارن هذا الدليل تسعة نماذج لتقدير العمق أحادي العين، ويقدّم مسارًا لاتخاذ قرار بشأن اختيار أحدها.
إذا كنت جديدًا على هذه المهمة، فابدأ بقراءة ما هو تقدير العمق أحادي العين. تتناول هذه الصفحة كيفية اختيار نموذج.
العمق النسبي أم المتري: احسم هذا أولًا#
- العمق النسبي يبيّن لك وحدات البكسل الأقرب أو الأبعد، وفق مقياس غير معروف. وهو كافٍ لفهم المشهد وتأثيرات الخلفية وترتيب العناصر بحسب المسافة.
- العمق المتري يعطي المسافات بالأمتار. تحتاج إليه للقياس أو تخطيط حركة روبوت أو دمج العمق مع مستشعرات أخرى.
تصل النماذج المترية إلى مقياس حقيقي بطرق مختلفة. فبعضها يقدّر البعد البؤري للكاميرا بنفسه، وبعضها يتطلب منك إدخاله، وبعضها يستخدم مقياسًا ثابتًا تعايره ليناسب كاميرتك. وقد تكون طريقة تحديد النموذج لمقياسه أهم عمليًا من بضع نقاط في دقة القياس المعياري. ولمعرفة خلفية عن النوعين، راجع مدخل المسرد الخاص بـتقدير العمق.
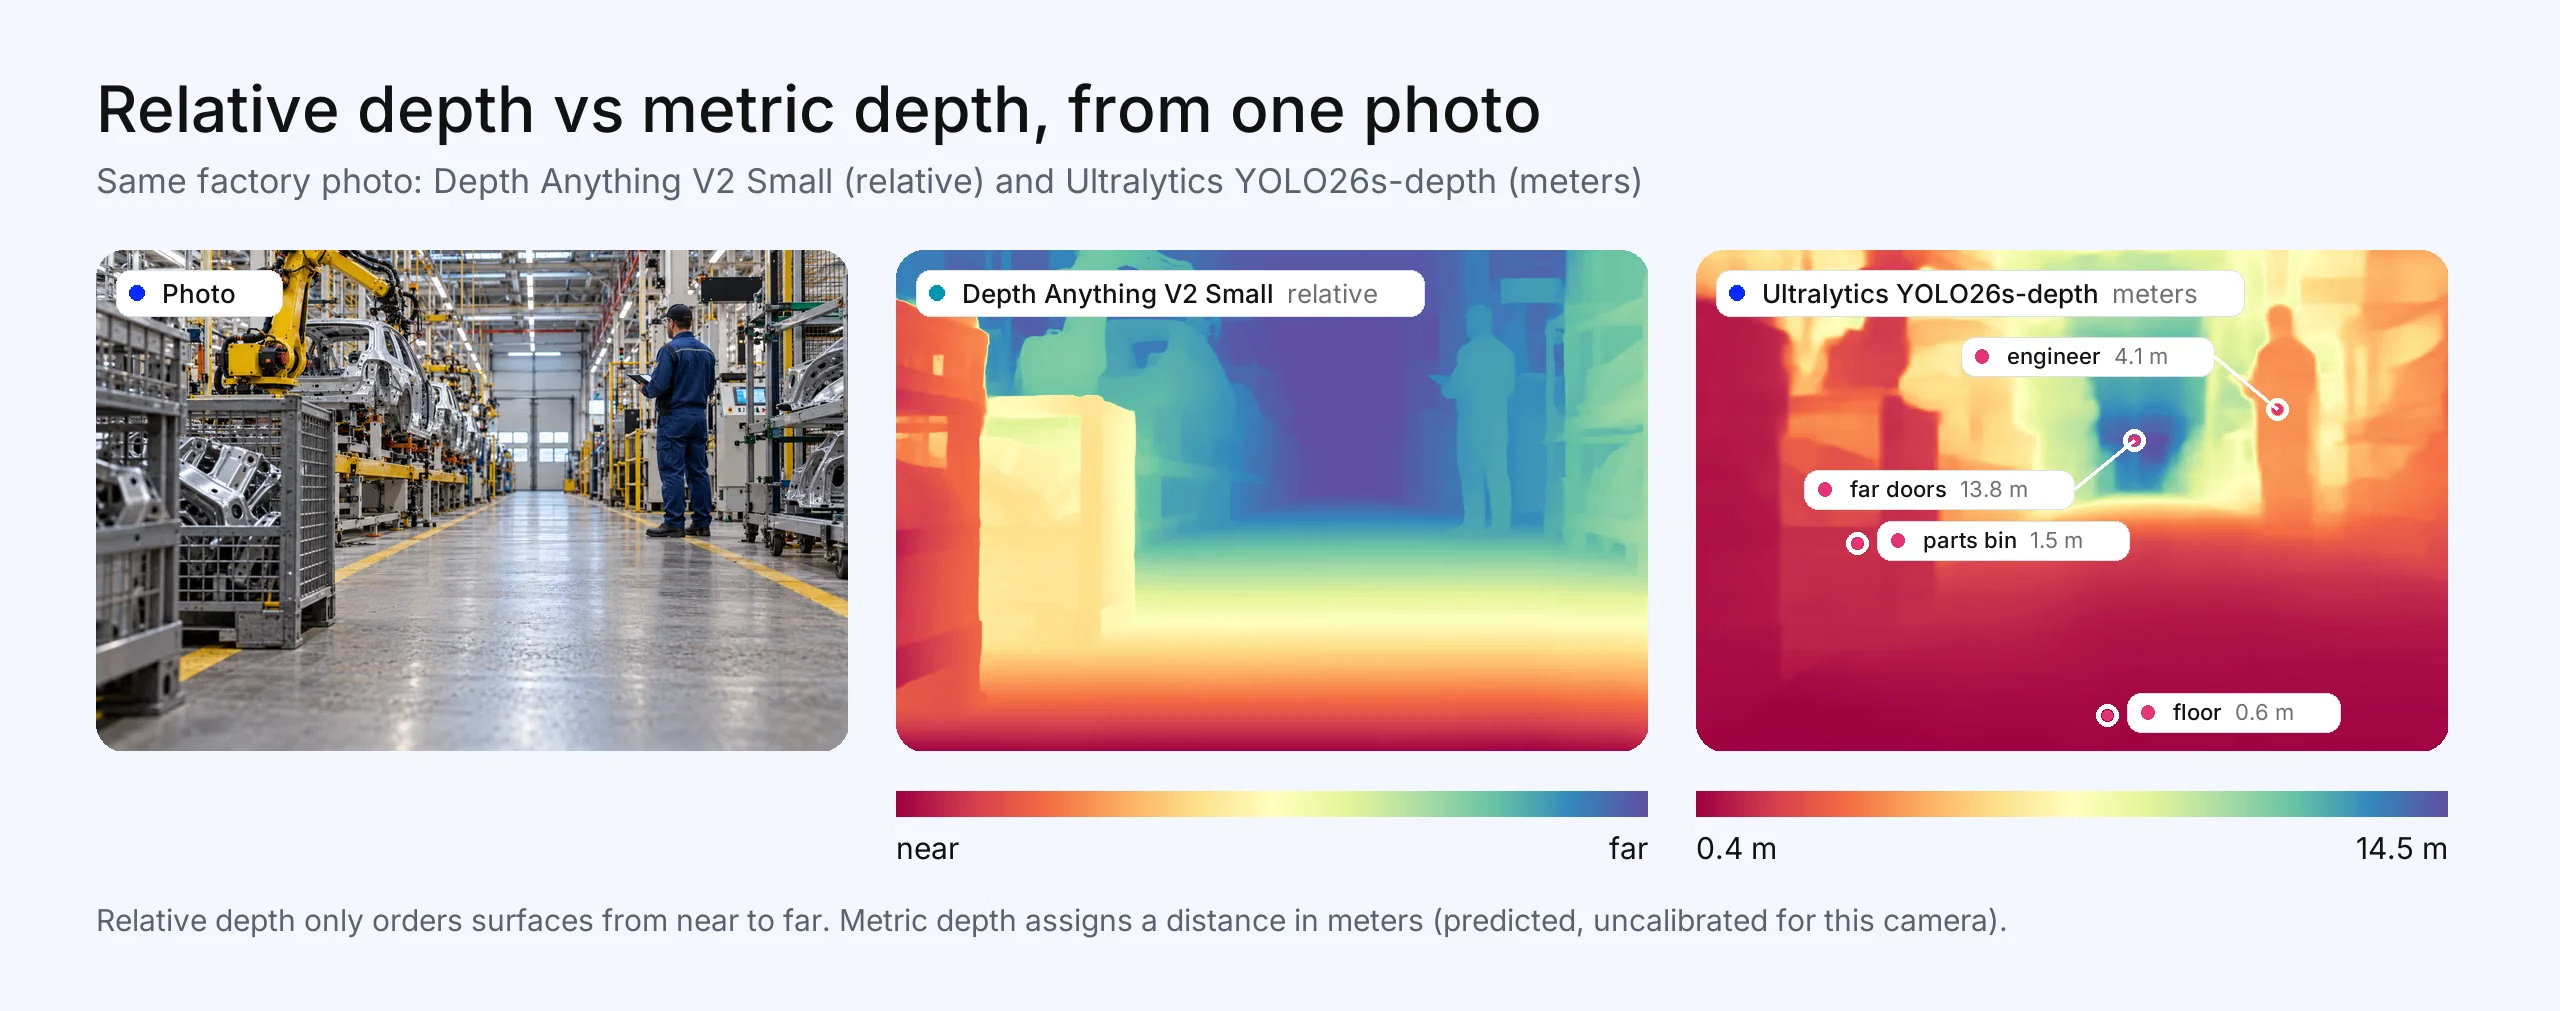
الشكل 1. عولجت صورة المصنع نفسها بواسطة Depth Anything V2 Small، الذي يتنبأ بالعمق النسبي (أقرب أو أبعد، من دون وحدات)، وبواسطة Ultralytics YOLO26s-depth، الذي يتنبأ بالمسافات بالأمتار: نحو 1.5 م إلى صندوق القطع، و4.1 م إلى المهندس، و13.8 م إلى الأبواب البعيدة. أُنشئت الصورة لهذا المقال؛ وخريطتا العمق ناتجتان فعليًا عن النموذجين. المسافات تنبؤات من نقطة التحقق المنشورة، وهي غير معايرة لهذه الكاميرا وليست قياسات.
مقارنة نماذج تقدير العمق#
تُدرج النماذج أبجديًا، لا بحسب ترتيب الأداء. نستبعد أرقام الدقة المقارنة بين النماذج لأن كل ورقة بحثية تستخدم بروتوكول قياس معياري خاصًا بها، لذا لا يمكن مقارنة النتائج مباشرةً. جرى التحقق من التراخيص في أكتوبر 2026، وينطبق كل ترخيص على نقطة تحقق محددة.
| النموذج | الناتج | الأحجام | الترخيص | الأنسب لـ | المقايضة الرئيسية |
|---|---|---|---|---|---|
| Depth Anything 3 | نسبي؛ ومتري عند معرفة البعد البؤري (DA3Metric) | من Small بحجم 0.08B إلى Giant بحجم 1.15B، إضافةً إلى نموذج Nested بحجم 1.40B (وفقًا لما أورده المشروع) | Small وBase وMetric-Large وMono-Large: Apache 2.0. Large وGiant وNested: CC BY-NC 4.0 | هندسة متعددة المناظير ووضعية الكاميرا، إلى جانب العمق | النماذج الأكبر غير تجارية؛ ويتطلب DA3Metric-Large البعد البؤري لكاميرتك (أما نموذج Nested غير التجاري فيُخرج المسافات بالأمتار مباشرةً) |
| Depth Anything V2 | نسبي؛ ونقاط تحقق مترية منفصلة للداخل والخارج | Small 24.8M، وBase 97.5M، وLarge 335.3M | Small: Apache 2.0. وBase وLarge: CC-BY-NC-4.0 | تقدير عمق نسبي متين للأغراض العامة | Small وحده مرخّص للاستخدام التجاري؛ وتقتصر نقاط التحقق المترية على 20 م (للأماكن الداخلية) أو 80 م (للأماكن الخارجية) |
| Depth Pro (Apple) | متري، من دون المعلمات الداخلية للكاميرا | نموذج واحد | ترخيص Apple الخاص بالشفرة والأوزان | عمق متري دقيق من صور ملتقطة بكاميرات غير معروفة | أثقل من نماذج الأجهزة الطرفية؛ تحقّق من شروط الترخيص بما يلائم استخدامك |
| Marigold | نسبي (ثابت أفينيًا) | مبني على نموذج انتشار كامن | الشفرة: Apache 2.0. النماذج: RAIL++-M | تفاصيل دقيقة عندما لا تكون السرعة مهمة | أبطأ من النماذج ذات المرور الواحد، خصوصًا عند استخدام التجميع |
| Metric3D v2 | العمق المتري واتجاهات السطح العمودية | ViT-Small وViT-Large وViT-giant2 | الشفرة: BSD-2-Clause؛ تحقّق من شروط نقطة التحقق | العمق المتري واتجاهات السطح العمودية لإعادة البناء ثلاثي الأبعاد | يتطلب طولًا بؤريًا صحيحًا للحصول على مقياس دقيق |
| MiDaS | نسبي | الإصدار 3.1، من BEiT-Large بحجم 512 إلى Swin2-Tiny بحجم 256 وLeViT بحجم 224 | MIT | خط أساس معروف بترخيص متساهل وإصدارات مضمّنة | أقدم من النماذج التأسيسية الأحدث؛ المستودع مؤرشف ولم تعد تتم صيانته |
| تقدير العمق باستخدام Ultralytics YOLO26 | متري (بالأمتار)، بمقياس عالمي واحد يمكن معايرته | من 6.3M للإصدار n إلى 57.0M للإصدار x | AGPL-3.0، أو ترخيص Ultralytics Enterprise | تقدير عمق بزمن استجابة منخفض على وحدات GPU من NVIDIA إلى جانب مهام YOLO الأخرى | يتطلب المقياس المطلق معايرة كاميرتك؛ ولم تُقارَن النماذج وفق بروتوكول دقة موحّد |
| UniDepth V2 | العمق المتري ومعلمات الكاميرا الداخلية انطلاقًا من صورة واحدة | البنى الأساسية ViT-S وViT-B وViT-L | CC BY-NC 4.0 | العمق المتري عندما تكون الكاميرا غير معروفة | ترخيص غير تجاري |
| ZoeDepth | متري (رؤوس للبيئات الداخلية أو الخارجية أو لكليهما)، مبني على التدريب المسبق للعمق النسبي | مبني على ViT | MIT | تقدير عمق متري بترخيص متساهل للمجالات الداخلية أو الخارجية المعروفة | دُرّب على مجالات داخلية وخارجية محددة؛ المستودع مؤرشف ولم تعد تتم صيانته |
كيفية اختيار نموذج لتقدير العمق#
أجب عن هذه الأسئلة بالترتيب:
- هل تحتاج إلى قيم بالأمتار؟ إن لم تكن بحاجة إليها، فابدأ باستخدام Depth Anything V2 أو Depth Anything 3، أو MiDaS إذا كنت تريد ترخيص MIT.
- هل تعرف المعلمات الداخلية لكاميرتك؟ إذا لم تعرفها، فاختر نموذجًا يقدّرها، مثل Depth Pro أو UniDepth. وإذا كنت تعرفها، فيمكن لـ Metric3D v2 وDepth Anything 3 Metric الاستفادة منها.
- أين سيُشغّل النموذج؟ إذا لم يكن زمن استجابة الخادم قيدًا، فالنماذج التأسيسية الكبيرة خيار مناسب. لتقدير العمق بزمن استجابة منخفض على وحدات GPU من NVIDIA إلى جانب مهام YOLO الأخرى، فكّر في استخدام Ultralytics YOLO26 depth وقِس الأداء على جهاز الحافة لديك، مثل NVIDIA Jetson. ومن الخيارات الأخرى Depth Anything V2 Small، ونموذجا MiDaS v3.1 Swin2-Tiny وLeViT. يعتمد زمن الاستجابة على CPU على المعالج وبيئة التشغيل ودقة الإدخال والنموذج. اختبر التكوين الدقيق لديك؛ يقدّم الشكل 3 مثالًا على نماذج Ultralytics YOLO26 depth الصغيرة. راجع قسم الحوسبة الطرفية أدناه.
- هل يمكنك استخدام الترخيص؟ تحقّق من شروط نقطة التحقق المحددة. تجمع عدة عائلات بين نماذج صغيرة بترخيص Apache 2.0 وأخرى كبيرة غير تجارية.
- هل يمكنك المعايرة أو الضبط الدقيق؟ إذا أمكنك جمع نحو 50 إلى 150 صورة موسومة من كاميرتك، مع بضع نقاط مقاسة لكل صورة، فاختبر نموذجًا معايرًا أو مضبوطًا بدقة مقابل نموذج يعمل دون أمثلة سابقة، على مشاهدك الخاصة. في اختبارات Ultralytics باستخدام YOLO26s-depth (150 صورة لكل كاميرا، و5 نقاط مقاسة لكل صورة)، أدت المعايرة بهذه الطريقة إلى جعل مقياسه أقرب بنحو 1% إلى الملاءمة الكاملة للقيم المرجعية، مقارنةً بانحراف تراوح بين 4% و46% قبل المعايرة. يقيس هذا الرقم مدى دقة استعادة المقياس، لا دقة العمق الإجمالية.
بعد ذلك، اختبر نموذجين أو ثلاثة نماذج مرشحة على صور من كاميرتك وبدقة النشر التي ستستخدمها.
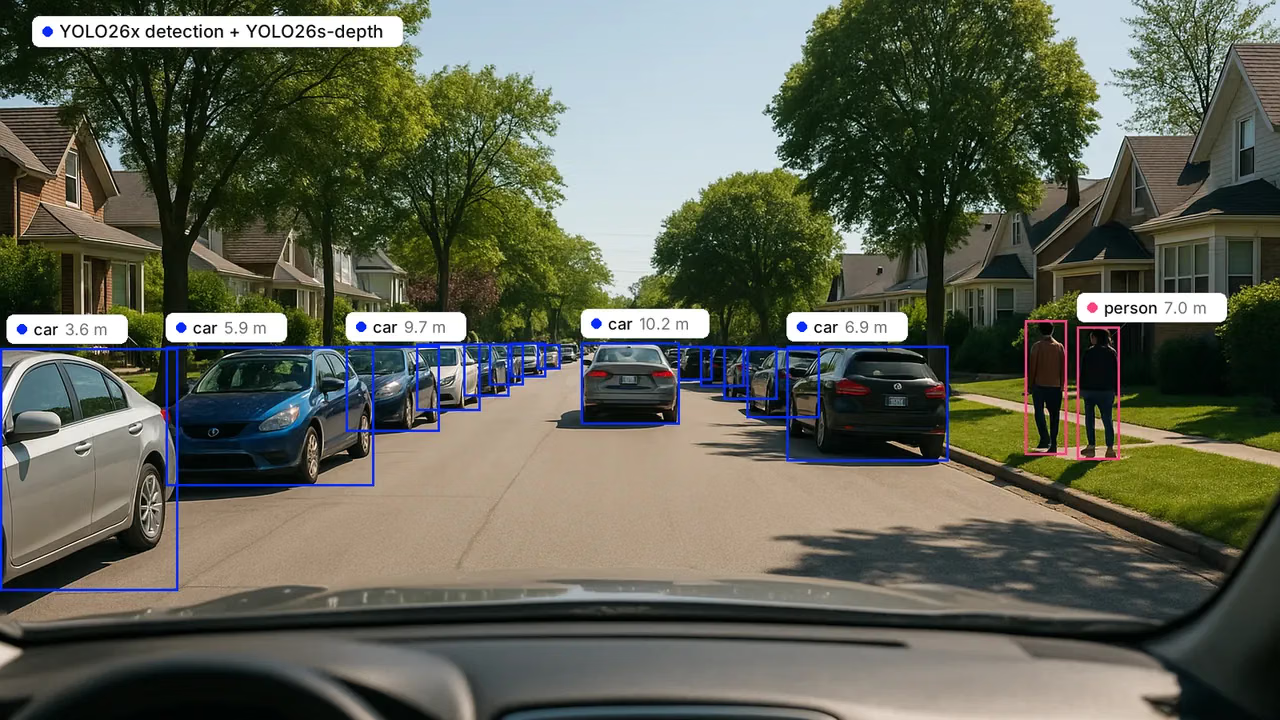
الشكل 2. المسافة المتوقعة إلى سيارات وأشخاص محددين جرى اكتشافهم، باستخدام الكشف في Ultralytics YOLO26x مع Ultralytics YOLO26s-depth: 3.6 m إلى أقرب سيارة متوقفة، و6.9 m إلى السيارة على اليمين، و7.0 m إلى الشخص المحدد على اليمين. أُنشئت الصورة لهذا المقال؛ أما الصناديق والمسافات فهي نواتج حقيقية للنموذج، ولم تُعاير لهذه الكاميرا. إنها تنبؤات وليست مسافات مقاسة.
تفاصيل النماذج#
مرتبة أبجديًا.
Depth Anything 3#
يوسّع Depth Anything 3 من ByteDance Seed نطاق Depth Anything من الصور المفردة إلى أي عدد من المناظير. تقدّر نماذجه الرئيسية العمق ووضعية الكاميرا معًا، وتختص إصدارات مخصصة بتقدير العمق النسبي أحادي العين (DA3Mono-Large) والعمق المتري أحادي العين (DA3Metric-Large). المخرجات: العمق النسبي من النماذج الرئيسية ونماذج Mono؛ والعمق المتري من DA3Metric-Large عند تزويده بطول بؤري، أو مباشرةً من نموذج Nested غير التجاري. الأحجام: من 0.08B (Small) إلى 1.15B (Giant)، بالإضافة إلى نموذج Nested بحجم 1.40B، وفقًا لما توضحه بطاقات نماذج المشروع. الترخيص: تخضع نماذج Small وBase وMetric-Large وMono-Large لترخيص Apache 2.0؛ أما نماذج Large وGiant وNested فتخضع لترخيص CC BY-NC 4.0. الأنسب لـ: المشاهد متعددة المناظير وإعادة البناء ثلاثي الأبعاد. المفاضلة: أقوى نقاط التحقق مخصصة للاستخدام غير التجاري.
Depth Anything V2#
يُعد Depth Anything V2 نموذجًا مفتوحًا واسع التوفر لتقدير العمق النسبي، ويحقق نتائج متينة في المشاهد الداخلية والخارجية وغير المألوفة. كما ينشر المشروع نقاط تحقق متريّة ضُبطت بدقة للمشاهد الداخلية (حتى 20 m) والخارجية (حتى 80 m). الأحجام: Small بحجم 24.8M، وBase بحجم 97.5M، وLarge بحجم 335.3M. الترخيص: Small بترخيص Apache 2.0؛ أما Base وLarge فبترخيص CC-BY-NC-4.0. الأنسب لـ: تقدير العمق النسبي للأغراض العامة. المقايضة: إذا كنت تحتاج إلى الاستخدام التجاري، فستقتصر على نموذج Small، كما أن نقاط التحقق المترية لا تتنبأ بما يتجاوز الحد الأقصى الثابت للعمق.
Depth Pro#
يتنبأ Depth Pro من Apple بالعمق المتري انطلاقًا من صورة واحدة دون الحاجة إلى معرفة المعلمات الداخلية للكاميرا، كما يقدّر الطول البؤري بنفسه. وتفيد Apple بأن النموذج ينتج خريطة عمق بدقة 2.25 ميغابكسل خلال 0.3 ثانية على وحدة GPU عادية، مع حدود حادة حول البنى الدقيقة. الترخيص: يغطي ترخيص Apple الخاص الشفرة والأوزان. الأنسب لـ: تقدير العمق المتري من صور لا تتحكم فيها بالكاميرا. المقايضة: إنه نموذج مخصص للخوادم، لا لأجهزة الحافة، وينبغي قراءة ترخيصه قبل الاستخدام التجاري.
Marigold#
يعيد Marigold توظيف نموذج انتشار مُدرّب مسبقًا للصور بغرض تقدير العمق، وقد دُرّب على بيانات اصطناعية فقط. وينتج عمقًا نسبيًا عالي التفاصيل. الترخيص: الشفرة بترخيص Apache 2.0، والنماذج بترخيص RAIL++-M. الأنسب لـ: العمل دون اتصال عندما تكون التفاصيل أهم من السرعة، مثل إنشاء المحتوى وتوليد مجموعات البيانات. المقايضة: يدعم الاستدلال بخطوة واحدة؛ أما استخدام التجميع لتحسين الدقة فيضاعف التكلفة، لذا تحقّق من مدى ملاءمته لمتطلبات زمن الاستجابة لديك.
Metric3D v2#
يتنبأ Metric3D v2 بالعمق المتري واتجاهات السطح العمودية من صورة واحدة، ويوفر نقاط تحقق ViT-Small وViT-Large وViT-giant2، بما فيها صادرات ONNX. الترخيص: الشفرة بترخيص BSD-2-Clause؛ تحقّق من شروط نقطة التحقق التي تستخدمها. الأنسب لـ: مسارات عمل إعادة البناء ثلاثي الأبعاد والروبوتات التي تحتاج أيضًا إلى اتجاهات السطح العمودية. المقايضة: يحوّل الصور إلى كاميرا معيارية، لذا يلزم طول بؤري صحيح لضمان دقة المقياس.
MiDaS#
جعل MiDaS من ISL التابعة لـ Intel تقدير العمق النسبي المتين عمليًا من خلال التدريب على مزيج من مجموعات البيانات. يتدرج الإصدار 3.1 من نموذج BEiT-Large المخصص للجودة إلى نموذجي Swin2-Tiny وLeViT المصممين للأجهزة المضمّنة، إضافةً إلى نموذج MiDaS v2.1 صغير قديم بتنسيق OpenVINO لوحدات CPU من Intel وأمثلة للأجهزة المحمولة على iOS وAndroid. الترخيص: MIT. الأنسب لـ: خط أساس متساهل الترخيص وموثّق جيدًا. المقايضة: ظهر قبل النماذج التأسيسية الأحدث، وقد أرشفت Intel المستودع، لذا لم تعد تُضاف إليه إصلاحات. قارنه بنموذج أحدث على صورك.
تقدير العمق باستخدام Ultralytics YOLO26#
يدعم Ultralytics YOLO26 تقدير العمق (أُعلن عنه في يوليو 2026) بخمسة أحجام، من 6.3M (n) إلى 57.0M (x) من المعلمات، عند 768 بكسل. وتتنبأ النماذج بالعمق بالأمتار باستخدام رأس عمق لوغاريتمي يمتد تقريبًا من 0.02 إلى 150 مترًا، لذا يغطي نموذج واحد الغرف الداخلية والمشاهد الخارجية. تحمل الأوزان المنشورة مقياسًا عالميًا واحدًا؛ وللحصول على عمق مطلق دقيق لكاميرا محددة، تلائم model.calibrate() المقياس باستخدام نحو 50 إلى 150 صورة موسومة، تكفي فيها بضع نقاط مقاسة لكل صورة، دون إعادة التدريب. في اختبارنا باستخدام TensorRT FP16 بحجم دفعة 1 على NVIDIA T4، وبمدخل يبلغ نحو 768 بكسل، تراوح زمن الاستدلال وحده (باستثناء المعالجة المسبقة واللاحقة) بين 2.7 ms (n) و13.6 ms (x)، وسجّلت الأحجام الخمسة كلها زمن استجابة أقل من Depth Anything V2 Small. هذه مقارنة لزمن الاستجابة وليست تقييمًا موحدًا للدقة. يمكن تصدير النماذج إلى ONNX وTensorRT وCoreML وOpenVINO وتنسيقات أخرى، كما يمكن تدريبها باستخدام واجهتي Python API وCLI نفسيهما المستخدمتين للكشف والتجزئة وتقدير الوضعية. الترخيص: AGPL-3.0، أو ترخيص Ultralytics Enterprise للاستخدام التجاري مغلق المصدر. الأنسب لـ: تقدير العمق بزمن استجابة منخفض على وحدات GPU من NVIDIA إلى جانب مهام YOLO الأخرى؛ قِس الأداء على جهاز الحافة لديك. المقايضات: يعتمد المقياس المطلق على معايرة كاميرتك، ولم تُقارَن دقته هنا بالنماذج التأسيسية وفق بروتوكول موحد، لذا اختبره على بياناتك.
UniDepth V2#
يتنبأ UniDepth بالعمق المتري والمعلمات الداخلية للكاميرا من صورة RGB واحدة، ويمكنه الاستفادة من المعلمات الداخلية المعروفة لديك. الترخيص: CC BY-NC 4.0. الأنسب لـ: الأبحاث والنماذج الأولية التي تحتاج إلى عمق متري من كاميرات غير معروفة. المقايضة: لا يسمح الترخيص بالاستخدام التجاري.
ZoeDepth#
يجمع ZoeDepth بين التدريب المسبق للعمق النسبي والرؤوس المترية للمشاهد الداخلية (NYU) والخارجية (KITTI). الترخيص: MIT. الأنسب لـ: نموذج متري بترخيص متساهل عندما تشبه مشاهدك مجالات التدريب الداخلية أو الخارجية. المقايضة: دُرّب لمجالات داخلية وخارجية محددة، بينما صُممت نماذج مترية أحدث مثل UniDepth وMetric3D v2 للتعامل مع كاميرات متنوعة. وقد أرشفت Intel المستودع، لذا لم تعد تُضاف إليه إصلاحات.
تقدير العمق على أجهزة الحافة#
في الأجهزة الطرفية، يتحول السؤال من «ما النموذج الأعلى دقة؟» إلى «هل يحقق دقة كافية بمعدل الإطارات المطلوب؟». تلائم ثلاثة أنواع من النماذج هذا الاستخدام:
- إصدارات صغيرة من العائلات الكبيرة. يُعد Depth Anything V2 Small (24.8M من المعلمات، بترخيص Apache 2.0) أحد الخيارات، بترخيص متساهل. كما صُمم نموذجا MiDaS v3.1 Swin2-Tiny وLeViT للأجهزة المضمّنة.
- نماذج مهام آنية. يعمل Ultralytics YOLO26 depth بزمن استدلال فقط يتراوح بين 2.7 ms (n) و13.6 ms (x) بحجم دفعة 1، باستثناء المعالجة المسبقة واللاحقة، على Tesla T4 باستخدام TensorRT FP16. ويمكن تصديره إلى TensorRT لمنصة NVIDIA Jetson، وCoreML لأجهزة Apple، وOpenVINO لوحدات CPU من Intel؛ لكن دعم التصدير لا يُعد اختبارًا للأداء على أجهزة الحافة.
- نماذج بحثية خفيفة الوزن. صُمم FastDepth (MIT) للأنظمة المضمّنة، وعُرض على NVIDIA Jetson TX2. ويضم Lite-Mono (MIT) من 2.2M إلى 8.7M من المعلمات، ودُرّب على بيانات القيادة من KITTI.
قِس زمن الاستدلال على جهازك المستهدف بعد التصدير، وبدقة النشر التي ستستخدمها. لاختيار العتاد، راجع كيفية اختيار جهاز الحافة المناسب. ولمعرفة خيارات التصدير، راجع دليلنا حول خيارات نشر النماذج.
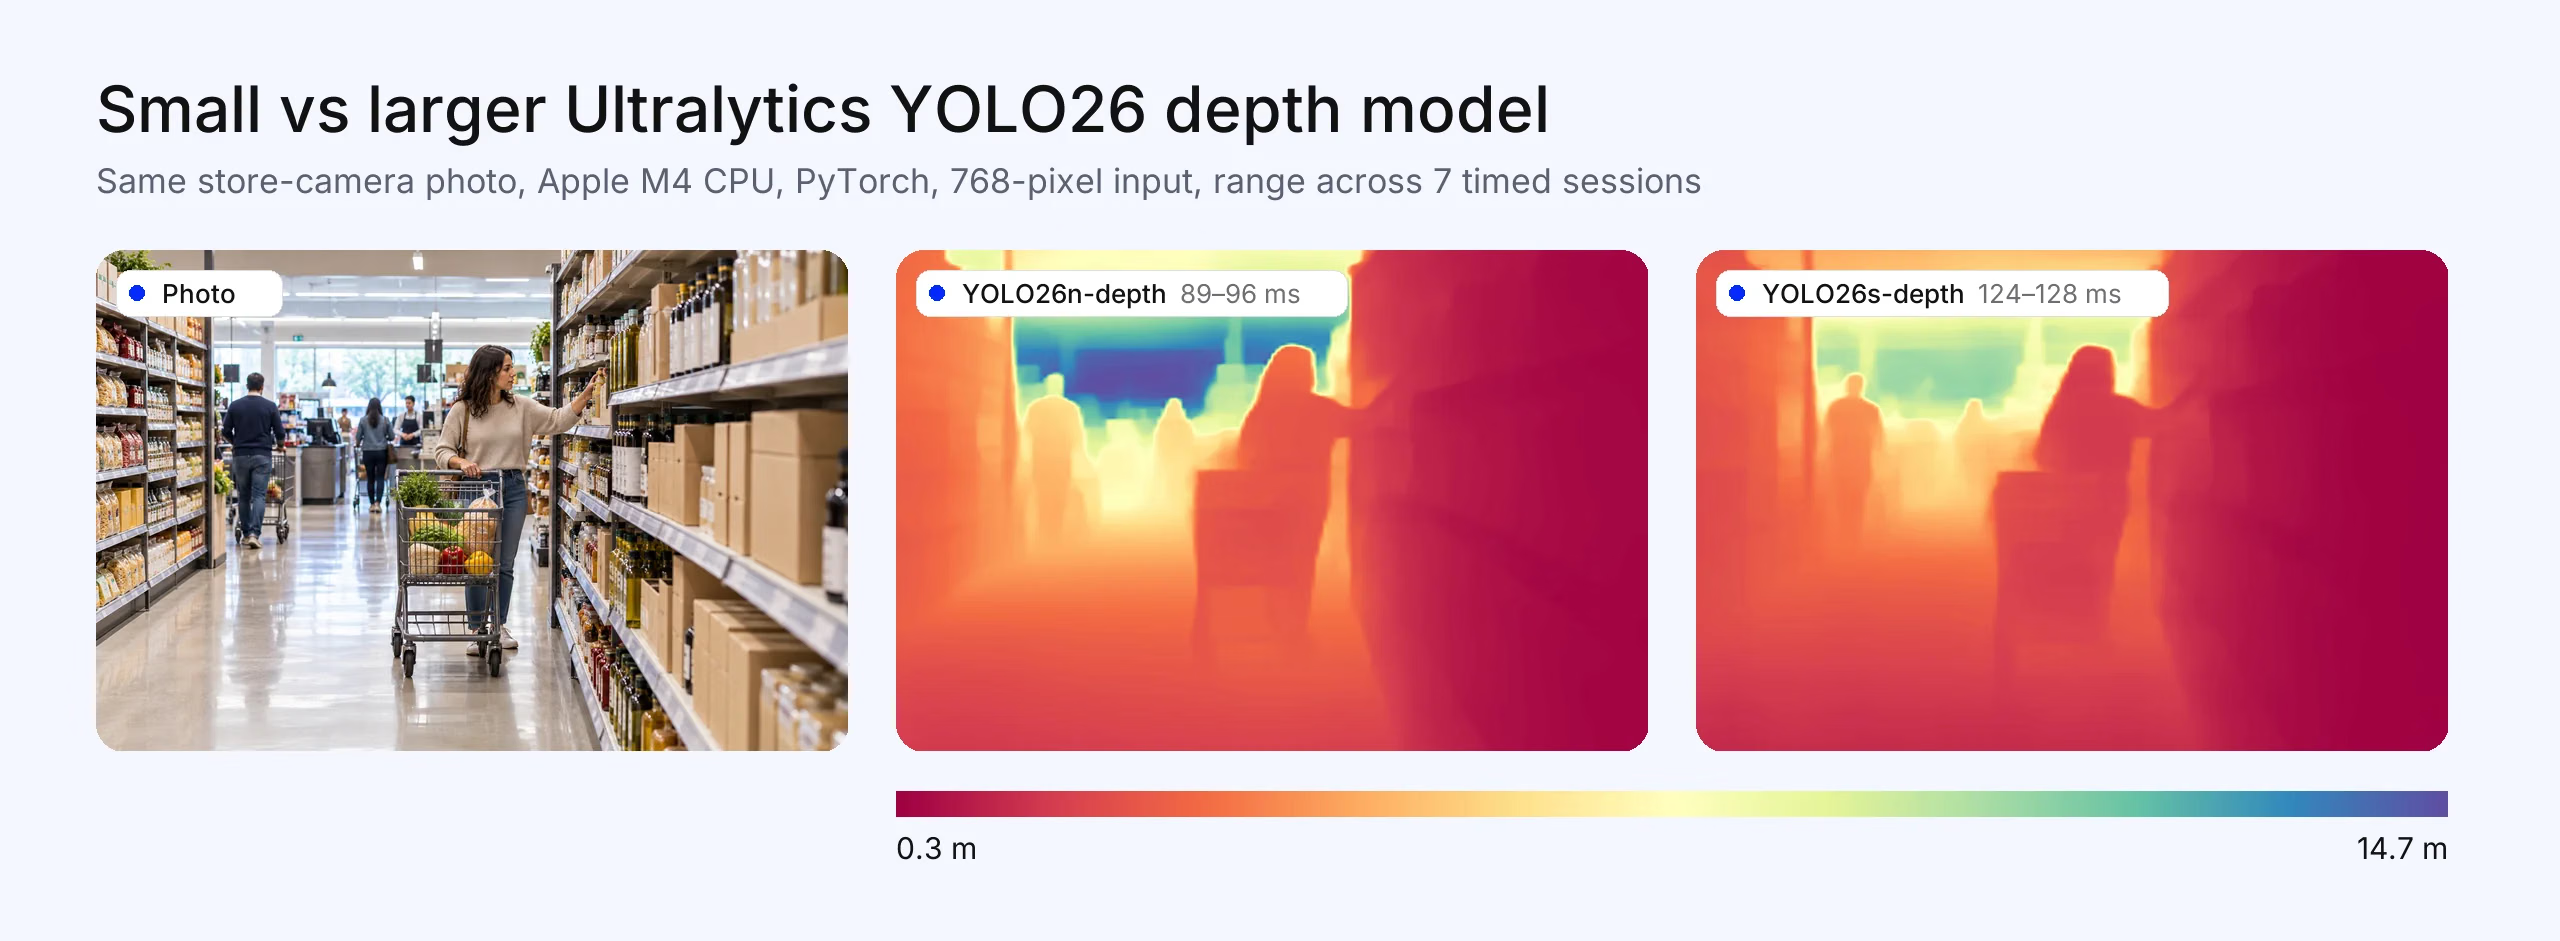
الشكل 3. نتائج Ultralytics YOLO26n-depth (من 89 إلى 96 ms) وYOLO26s-depth (من 124 إلى 128 ms) على صورة المتجر نفسها، باستخدام CPU من Apple M4 (PyTorch، إدخال بدقة 768 بكسل، من الصورة إلى خريطة عمق مكتملة). تختلف أزمنة الحواسيب المحمولة بحسب الحمل في الخلفية، لذا ينبغي قراءتها على هيئة نطاقات. أُنشئت الصورة لهذا المقال؛ أما خرائط العمق والأزمنة فهي حقيقية.
تقدير العمق للروبوتات#
تحتاج الروبوتات عادةً إلى عمق متري مستقر من إطار إلى آخر، وبمعدل تحكم الروبوت. وهناك ثلاثة مسارات عملية:
- النماذج المترية أحادية العين مناسبة للروبوتات المزودة بكاميرا RGB واحدة. استخدم نموذجًا يلائم كاميرتك: Metric3D v2 أو Depth Anything 3 Metric عند معرفة المعلمات الداخلية، أو نموذج Ultralytics YOLO26 depth معايرًا عند الحاجة إلى استدلال مدمج بزمن استجابة منخفض على وحدة GPU من NVIDIA إلى جانب مهام YOLO الأخرى؛ وقِس الأداء على حاسوب الروبوت.
- تحسب النماذج المجسّمة مثل FoundationStereo من NVIDIA العمق المتري من زوج كاميرات معاير. الإصدار البحثي غير تجاري؛ وتدرج NVIDIA إصدار TAO للاستخدام التجاري. راجع الرؤية المجسّمة لمعرفة كيفية مقارنة الرؤية المجسّمة بتقدير العمق أحادي العين.
- مستشعرات العمق (كاميرات العمق المجسّمة أو الضوء المنظّم أو LiDAR) تقيس العمق مباشرةً.
متى لا يكون النموذج أحادي العين الخيار المناسب: في القرارات الحساسة للسلامة، مثل تجنب الاصطدام بالقرب من الأشخاص، استخدم مستشعر عمق أو زوجًا مجسّمًا من الكاميرات، واجعل تقدير العمق أحادي العين مكملًا لهما، كاستخدامه لملء الفجوات التي لا يعيد فيها المستشعر بيانات.
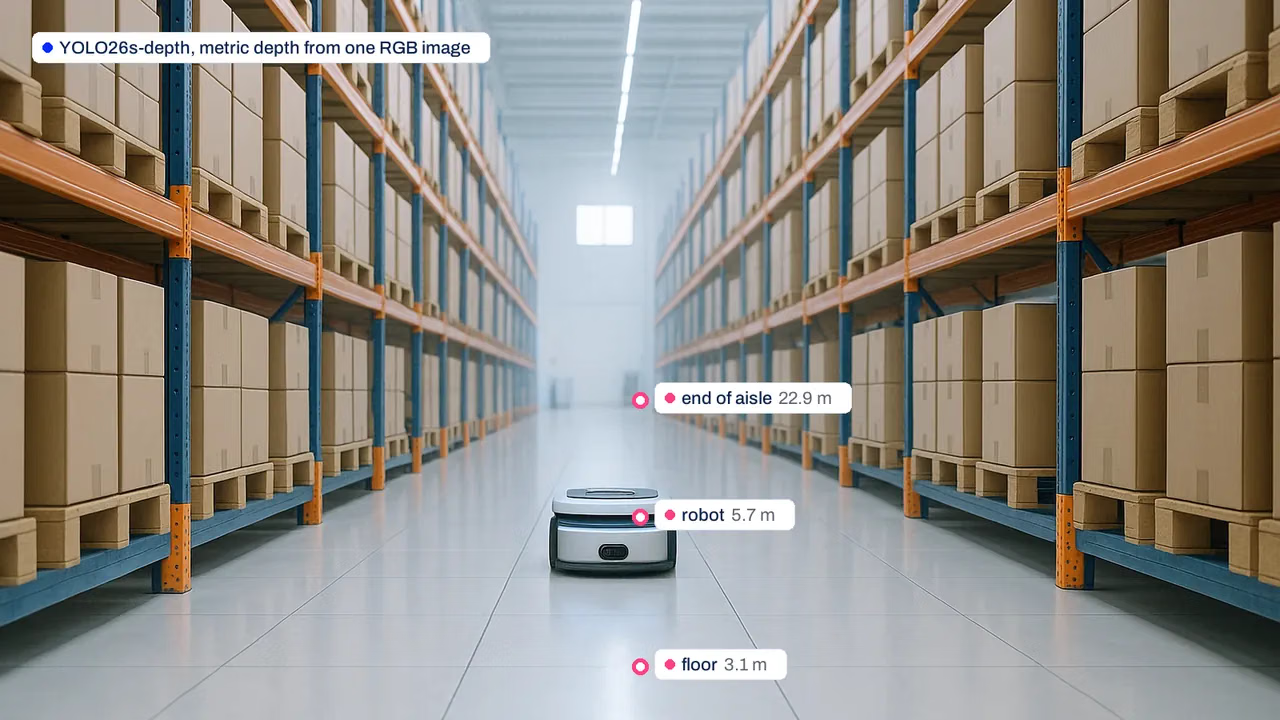
الشكل 4. مسافات متوقعة مقروءة من خريطة واحدة لـ Ultralytics YOLO26s-depth: 3.1 m إلى نقطة على الأرض، و5.7 m إلى الروبوت، ونحو 23 m إلى نهاية الممر. أُنشئت الصورة لهذا المقال؛ أما القراءات فهي نواتج حقيقية للنموذج، ولم تُعاير لهذه الكاميرا، لذا فهي تنبؤات وليست قياسات.
كيفية اختبار نماذج العمق على كاميرتك#
- اجمع نحو 50 إلى 150 صورة موسومة من كاميرا النشر، بدقة النشر وإعدادات العدسة نفسها، مع بضع نقاط مقاسة لكل صورة. تفيد المعايير المرجعية العامة مثل NYU Depth V2 (للمشاهد الداخلية) وKITTI (للقيادة) في إجراء مقارنة أولية، لكن نتائج كاميرتك هي الفيصل.
- يقيس مقياس المسافة مدى الاستقامة، بينما تتطلب المعايرة العمق على محور الكاميرا: قِس النقاط القريبة من مركز الصورة، أو حوّل القراءات خارج المركز إلى عمق على محور الكاميرا باستخدام المعلمات الداخلية للكاميرا، أو اجمع بيانات العمق باستخدام مستشعر عمق.
- قارن النماذج المرشحة بحسب δ1 والخطأ النسبي المطلق مقابل تلك القياسات، وقِس زمن تشغيل كل نموذج على الجهاز المستهدف. بالنسبة إلى النماذج المترية، قيّم المخرجات الخام دون إعادة تحجيم كل صورة لمطابقة القيم المرجعية؛ إذ تخفي المحاذاة لكل صورة أخطاء المقياس التي تحتاج تحديدها تحديدًا.
- بالنسبة إلى نموذج متري ذي مقياس ثابت، عايره على جزء من البيانات واختبره على الباقي. يتضمن Ultralytics YOLO26 depth ذلك ضمن
model.calibrate().
الأسئلة الشائعة
لا يوجد نموذج واحد هو الأفضل لكل الحالات. يُعد Depth Anything V2 وDepth Anything 3 خيارين قويين لتقييمهما أولًا لتقدير العمق النسبي. ويوفر Depth Pro وUniDepth وMetric3D v2 عمقًا متريًا من صورة واحدة. لتقدير العمق بزمن استجابة منخفض على وحدات GPU من NVIDIA إلى جانب مهام YOLO الأخرى، قيّم Ultralytics YOLO26 depth وقِس الأداء على جهاز الحافة لديك. كما يجدر اختبار Depth Anything V2 Small ونموذجي MiDaS v3.1 Swin2-Tiny وLeViT الأخف وزنًا.
أدرج في القائمة المختصرة النماذج الصغيرة القابلة للتصدير إلى بيئة التشغيل لديك: Ultralytics YOLO26 depth (من 6.3M إلى 57.0M من المعلمات، مع إمكانية التصدير إلى TensorRT وCoreML وOpenVINO)، وDepth Anything V2 Small (24.8M من المعلمات)، ونماذج MiDaS v3.1 Swin2-Tiny أو LeViT. ثم قِس زمن الاستجابة على جهازك؛ فدعم التصدير لا يثبت الأداء على أجهزة الحافة.
تحتاج الروبوتات عادةً إلى عمق متري. يتنبأ Metric3D v2 وDepth Anything 3 Metric بالمسافات بالأمتار من صورة واحدة باستخدام المعلمات الداخلية المعروفة للكاميرا؛ ويمكن لـ UniDepth تقدير المعلمات الداخلية بنفسه. يبلغ زمن الاستدلال فقط لـ Ultralytics YOLO26 depth من 2.7 إلى 13.6 ms بحجم دفعة 1، باستثناء المعالجة المسبقة واللاحقة، على T4 باستخدام TensorRT FP16 وبإدخال يبلغ نحو 768 بكسل، وفقًا للوثائق؛ قِس الأداء على الحاسوب الخاص بروبوتك. للملاحة الحساسة للسلامة، استخدم كاميرا مجسّمة أو مستشعر عمق، واجعل تقدير العمق أحادي العين مكملًا؛ وFoundationStereo نموذج مجسّم يمكن تقييمه.
تتنبأ نماذج Depth Anything V2 الرئيسية بالعمق النسبي. كما ينشر المشروع نقاط تحقق مترية ضُبطت بدقة للمشاهد الداخلية حتى 20 مترًا، والمشاهد الخارجية حتى 80 مترًا.
تحقّق من ترخيص كل نقطة تحقق. يستخدم MiDaS وZoeDepth ترخيص MIT (وقد أُرشف المستودعان الآن)، وشفرة Metric3D مرخصة بموجب BSD-2-Clause (تحقّق من شروط نقطة التحقق)، كما أن Depth Anything V2 Small وعدة نماذج من Depth Anything 3 مرخصة بموجب Apache 2.0، بينما تستخدم نماذج Marigold ترخيص RAIL++-M. أما Depth Anything V2 Base وLarge، ونماذج Depth Anything 3 الأكبر، وUniDepth فهي غير تجارية. يستخدم Ultralytics YOLO26 depth ترخيص AGPL-3.0، مع ترخيص Enterprise للاستخدام التجاري مغلق المصدر. يستخدم Depth Pro ترخيص Apple الخاص، الذي يسمح بالاستخدام وإعادة التوزيع لكنه لا يمنح حقوق براءات الاختراع؛ راجعه قبل الشحن.









