Mejora de la reidentificación de vehículos con modelos Ultralytics YOLO
Descubre cómo los modelos Ultralytics YOLO pueden contribuir a las soluciones de reidentificación de vehículos al ofrecer detecciones precisas y exactas.
Cuando ves una carrera de Fórmula 1, es fácil reconocer el coche de tu equipo favorito. El rojo intenso de Ferrari o el plateado de Mercedes destacan vuelta tras vuelta.
Pedirle a una máquina que haga lo mismo, no en un circuito limpio, sino en calles urbanas concurridas y llenas de tráfico, es mucho más difícil. Por eso, la reidentificación de vehículos (vehicle re-ID) ha ido ganando atención recientemente en el ámbito de la IA.
La reidentificación de vehículos permite a las máquinas reconocer el mismo vehículo en cámaras con distintos ángulos de visión o sin campos de visión solapados. También pretende identificar vehículos tras una oclusión temporal (cuando un vehículo queda parcialmente oculto) o cambios de iluminación y punto de vista.
Una tecnología fundamental que impulsa la reidentificación de vehículos es la visión artificial. La visión artificial es una subdisciplina de la inteligencia artificial que se centra en enseñar a las máquinas a entender e interpretar información visual, como imágenes y vídeos. Con esta tecnología, los sistemas de IA pueden analizar las características de los vehículos y seguirlos de forma fiable en grandes redes de cámaras para aplicaciones como la vigilancia urbana y la monitorización del tráfico.
En particular, los modelos de IA de visión como Ultralytics YOLO11 y el próximo Ultralytics YOLO26 admiten tareas como la detección y el seguimiento de objetos. Pueden localizar rápidamente vehículos en cada fotograma y seguir sus movimientos por una escena. Al combinar estos modelos con redes de reidentificación de vehículos, el sistema resultante puede reconocer el mismo vehículo en distintas transmisiones de cámaras, incluso si cambian los puntos de vista o las condiciones de iluminación.
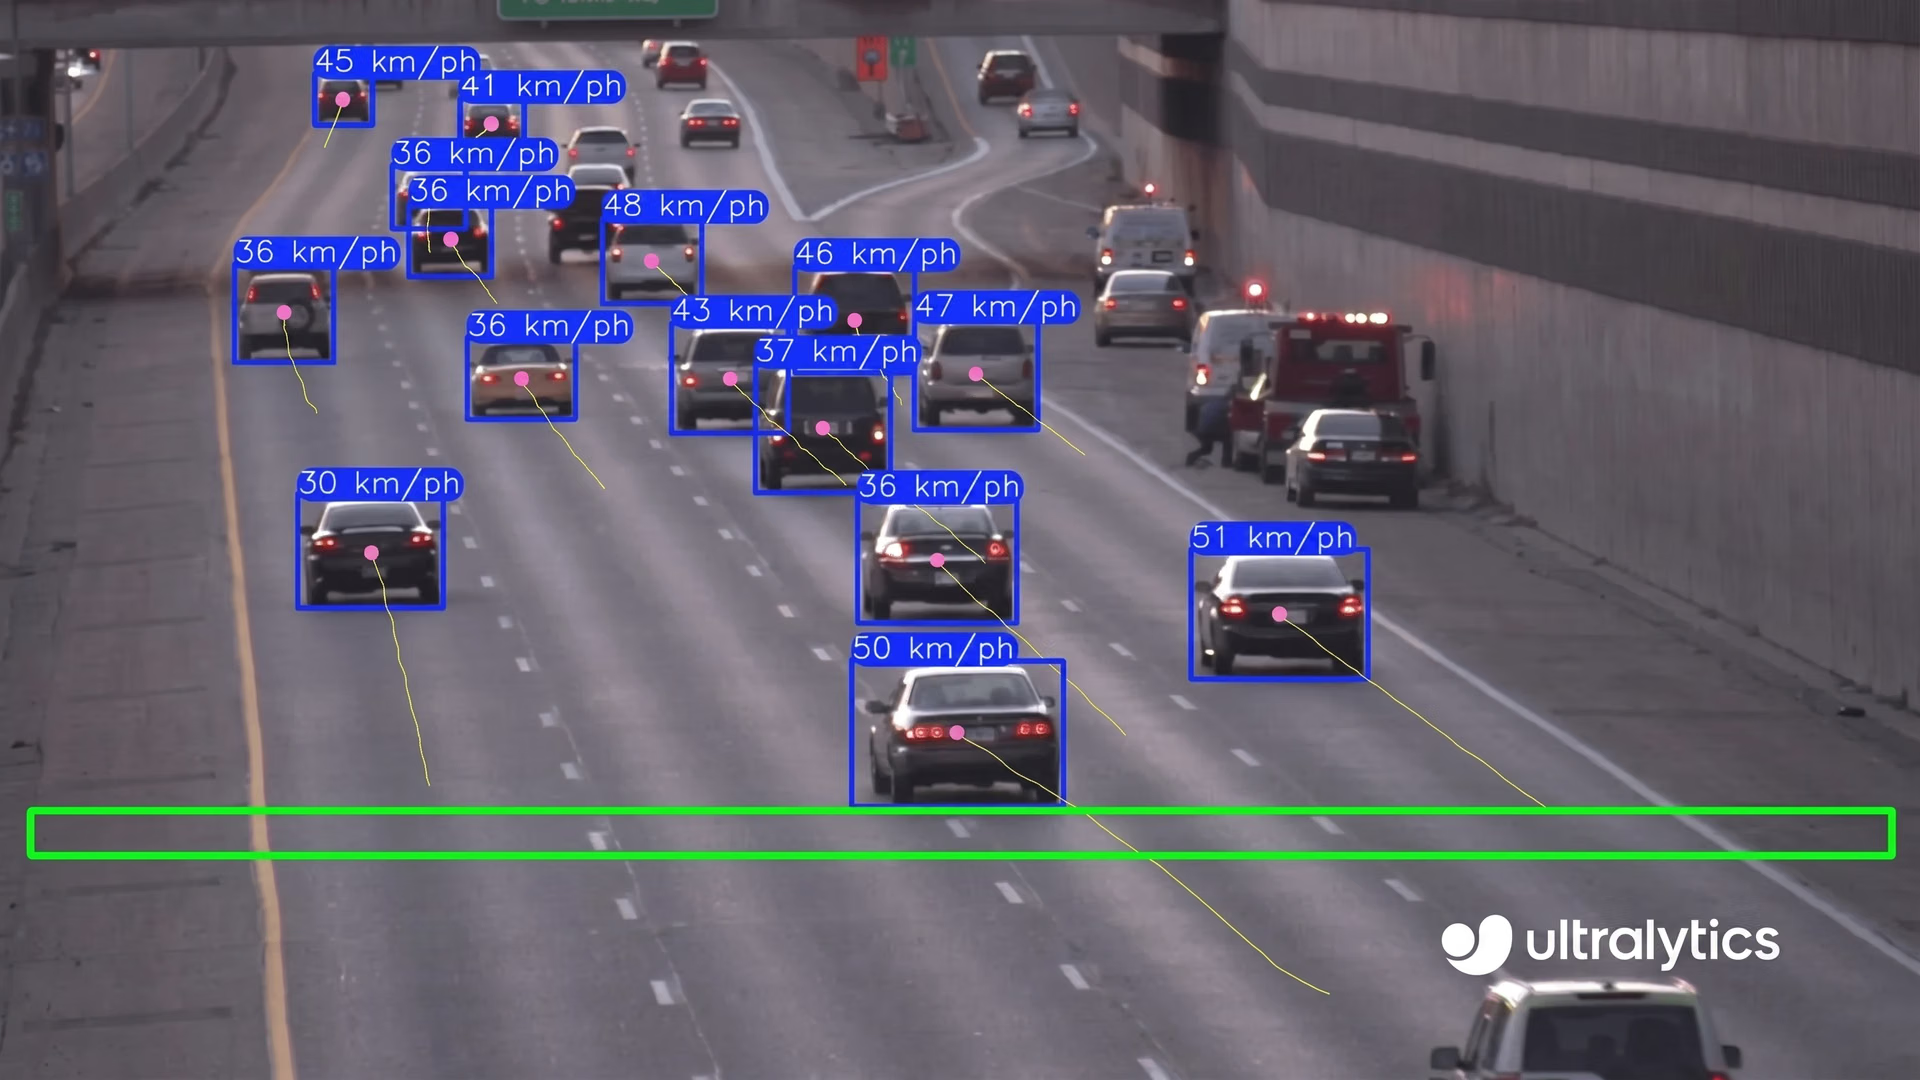
Fig. 1. Ejemplo del uso de YOLO11 para el seguimiento de vehículos y la estimación de la velocidad (Fuente)
En este artículo, veremos cómo funciona la reidentificación de vehículos, qué tecnología la hace posible y dónde se utiliza en los sistemas de transporte inteligente. ¡Empecemos!
¿Qué es la reidentificación de vehículos?#
La reidentificación de vehículos es una importante aplicación de la visión artificial. Se centra en reconocer el mismo vehículo en distintas cámaras cuyos campos de visión no se solapan, manteniendo su identidad mientras se desplaza por una ciudad. Esto es difícil porque cada cámara puede captar el vehículo desde un ángulo distinto, con diferente iluminación o parcialmente ocluido.
Imagina que una berlina azul atraviesa una intersección y más tarde aparece en otra calle, captada por otra cámara. Han cambiado el ángulo, la iluminación y el fondo, y otros coches pueden bloquear brevemente la vista. A pesar de todo, el sistema de reidentificación de vehículos debe determinar que se trata del mismo vehículo.
Los avances recientes en aprendizaje profundo, especialmente con redes neuronales convolucionales (CNN) y modelos basados en Transformer, han hecho que este proceso sea mucho más preciso. Estos modelos pueden extraer patrones visuales significativos y distinguir entre vehículos de aspecto similar sin dejar de identificar el correcto.
En los sistemas de transporte inteligente, esta capacidad permite la monitorización continua, la reconstrucción de rutas y el análisis del tráfico en toda la ciudad, lo que ofrece a los sistemas de ciudades inteligentes una visión más clara de los desplazamientos de los vehículos. Así, ayudan a mejorar la seguridad y la eficiencia.
Cómo funciona la reidentificación de vehículos#
Normalmente, se analiza el metraje de vídeo de intersecciones, aparcamientos y autopistas mediante técnicas de reidentificación de vehículos para determinar si el mismo vehículo aparece en distintas cámaras. Este concepto es similar a la reidentificación de personas, en la que los sistemas siguen a individuos desde varios puntos de vista, pero aquí el foco está en analizar las características específicas de los vehículos en lugar del aspecto de las personas.
El proceso consta de varios pasos clave, cada uno diseñado para ayudar al sistema a detectar vehículos, extraer sus características visuales y emparejarlos de forma fiable desde distintos puntos de vista.
A grandes rasgos, el sistema primero detecta los vehículos en cada fotograma y después extrae características como el color, la forma y la textura para crear una representación digital única, o embedding, de cada uno. Estos embeddings se comparan a lo largo del tiempo y entre cámaras, a menudo con la ayuda del seguimiento de objetos y de comprobaciones espaciotemporales, para decidir si dos avistamientos corresponden al mismo vehículo.
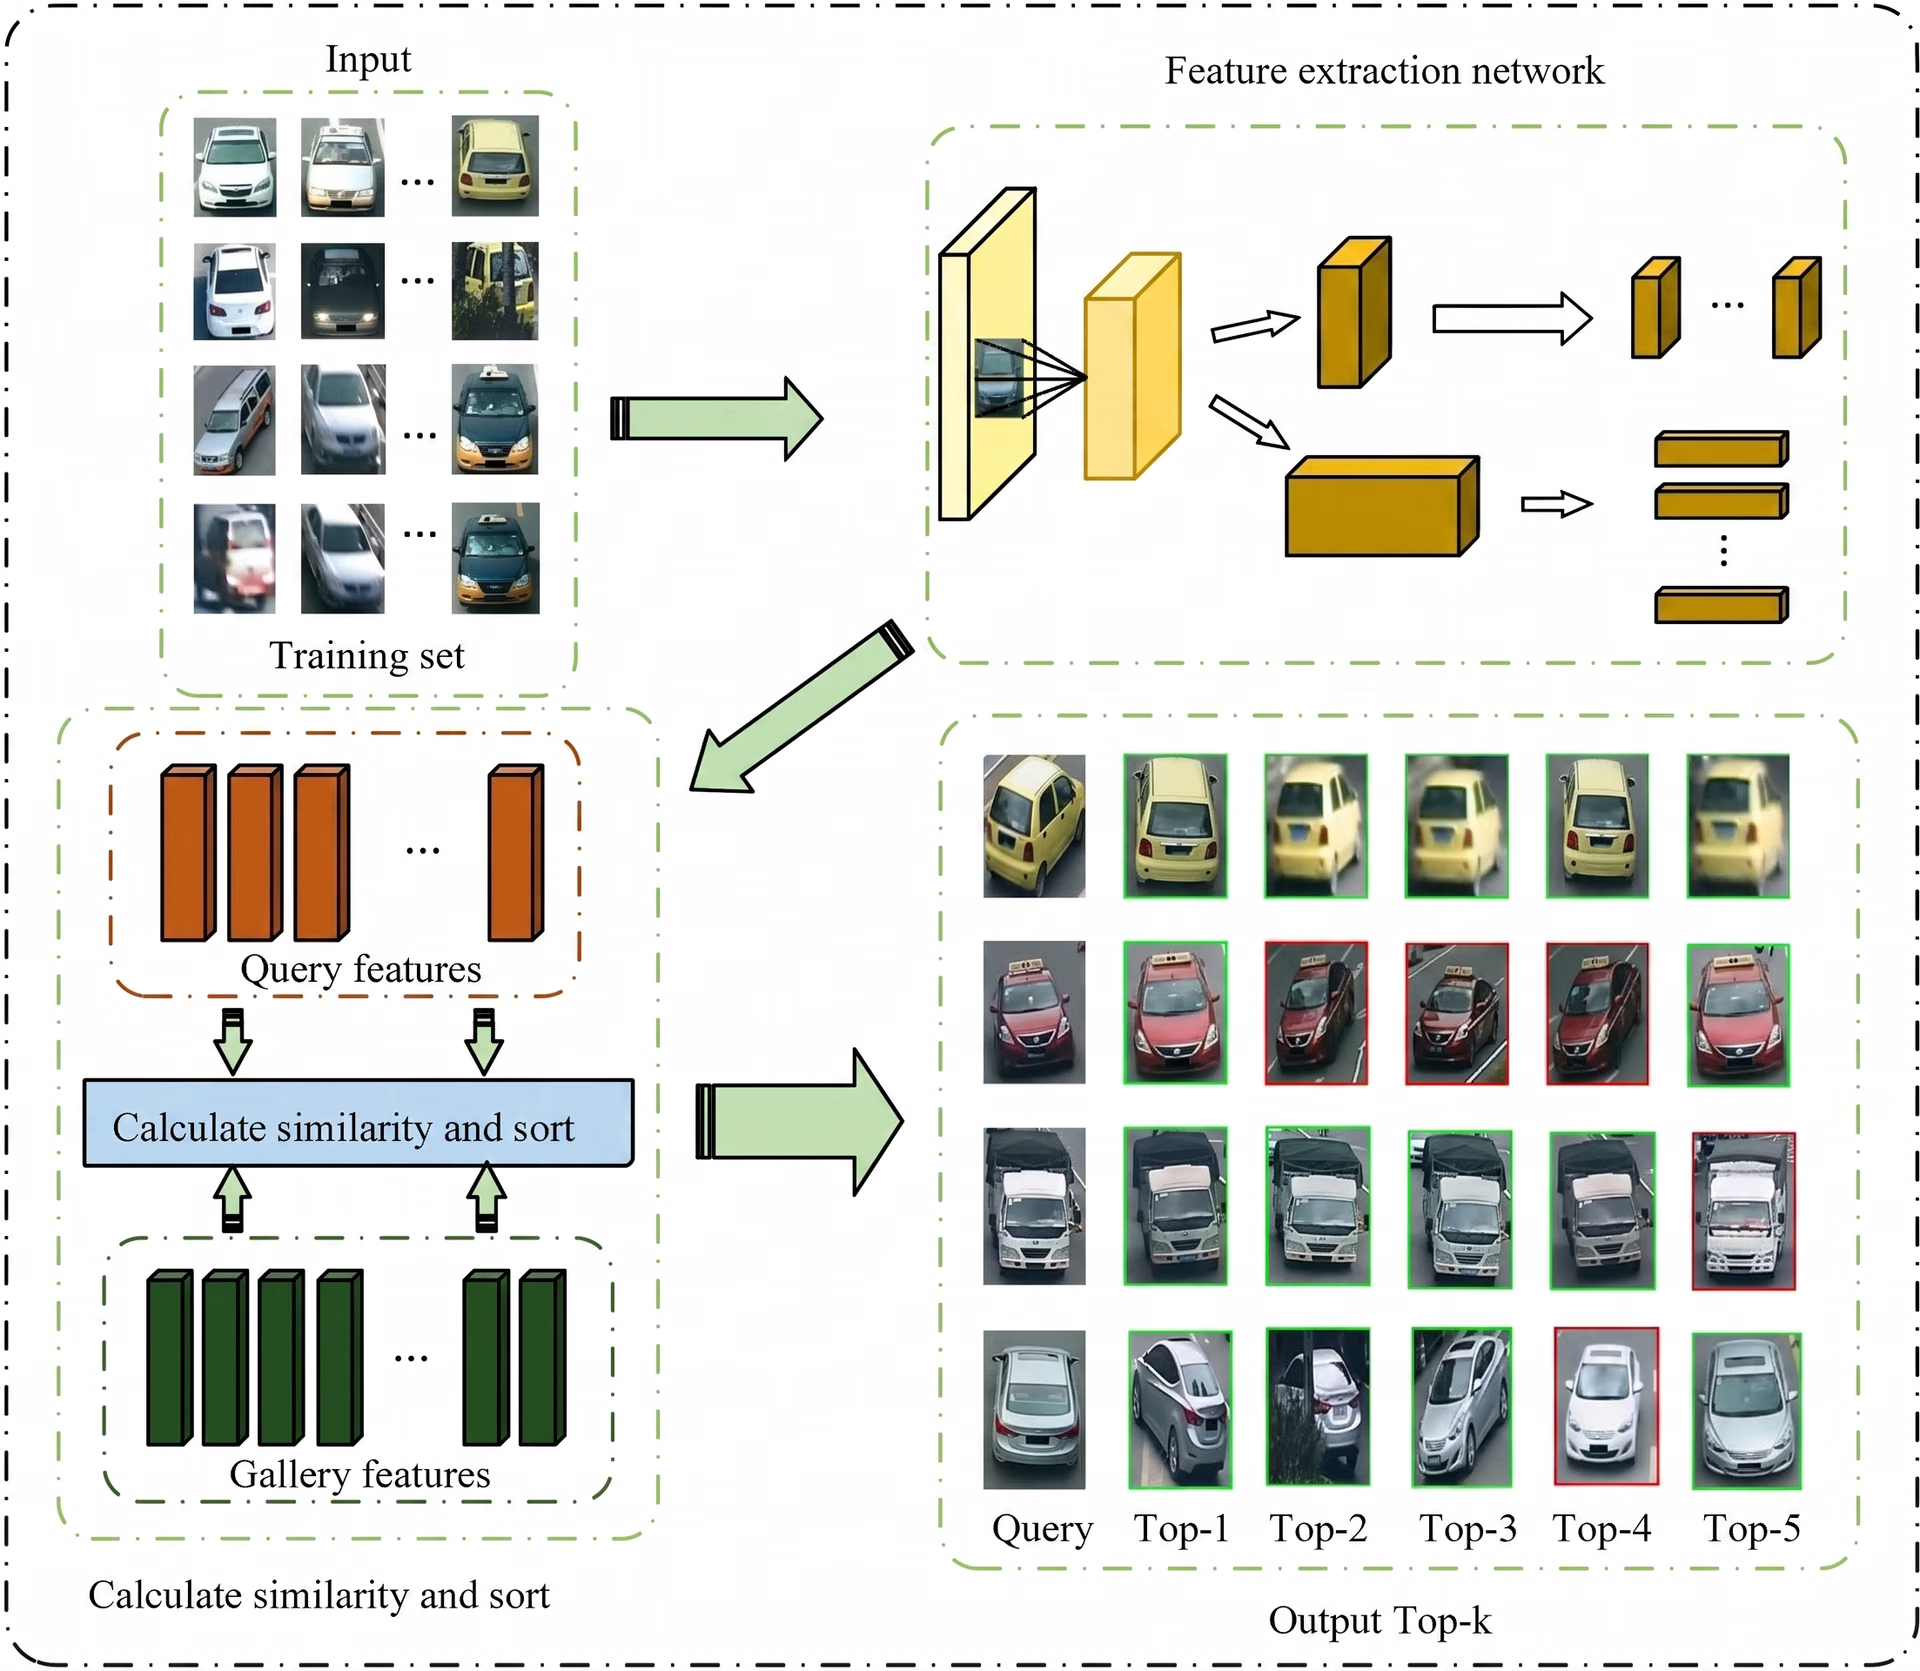
Fig. 2. Cómo funciona la reidentificación de vehículos. (Fuente)
Veamos este proceso más de cerca:
- Detección de objetos: El sistema primero identifica y localiza los vehículos en cada fotograma de vídeo para saber exactamente qué regiones debe procesar. Este paso suele realizarse con modelos de detección de objetos.
- Extracción de características: Tras la detección, una red específica de Re-ID o de extracción de características analiza cada recorte del vehículo y genera mapas o representaciones de características que capturan detalles visuales como el color, la forma, la textura y las partes distintivas.
- Generación de embeddings: Estas características extraídas se convierten en una representación numérica llamada embedding de características. Este embedding actúa como una huella digital que captura el aspecto del vehículo desde distintos ángulos. Antes de establecer correspondencias, estos embeddings suelen normalizarse para evitar que las diferencias causadas por la iluminación, el contraste o los ajustes de la cámara interfieran en la comparación de identidades. La normalización garantiza que el sistema se centre en características significativas relacionadas con la identidad, en lugar de en el ruido.
- Seguimiento de objetos: En la vista de una sola cámara, los algoritmos de seguimiento conectan las detecciones entre fotogramas y ayudan a mantener una identidad coherente mientras el vehículo se desplaza por la escena.
- Correspondencia entre cámaras: Para emparejar el mismo vehículo en distintas cámaras, el sistema compara los embeddings (generados por la red de Re-ID) junto con la información temporal y de ubicación. Este paso determina si dos avistamientos corresponden al mismo vehículo, incluso cuando los campos de visión de las cámaras no se solapan.
Cómo pueden ayudar los modelos Ultralytics YOLO a la reidentificación de vehículos#
Los modelos Ultralytics YOLO desempeñan un importante papel de apoyo en los flujos de trabajo de reidentificación de vehículos. Aunque no realizan la Re-ID por sí solos, ofrecen otras capacidades esenciales, como la detección rápida y el seguimiento estable, de las que dependen las redes de Re-ID para establecer correspondencias precisas entre cámaras.
A continuación, veamos más de cerca cómo los modelos Ultralytics YOLO, como YOLO11, pueden mejorar los sistemas de reidentificación de vehículos.
Un módulo preciso de detección de vehículos: el primer componente de los sistemas de Re-ID#
La base de cualquier sistema de reidentificación de vehículos es la detección precisa de objetos. Los modelos Ultralytics YOLO, como YOLO11, son una excelente opción para ello, ya que pueden detectar vehículos rápidamente en cada fotograma, incluso en escenas concurridas con oclusiones parciales, tráfico denso o cambios en las condiciones de iluminación.
También se pueden entrenar con datos personalizados, lo que significa que puedes ajustar el modelo con tu propio conjunto de datos para que aprenda a reconocer tipos de vehículos específicos, como taxis, furgonetas de reparto o vehículos de flota. Esto resulta especialmente útil cuando una solución requiere una detección más especializada. Al proporcionar cajas delimitadoras limpias y precisas, los modelos Ultralytics YOLO ofrecen entradas de alta calidad a las redes de Re-ID, lo que permite establecer correspondencias más fiables entre cámaras.
Compatibilidad con un seguimiento fiable en una sola cámara#
Una vez detectados los vehículos, modelos como Ultralytics YOLO11 también pueden facilitar un seguimiento estable de objetos en la vista de una sola cámara. El seguimiento de objetos consiste en seguir un vehículo detectado a lo largo de fotogramas consecutivos y asignarle un ID coherente mientras se mueve.
Gracias a la compatibilidad integrada con algoritmos de seguimiento como ByteTrack y BoT-SORT en el paquete Ultralytics para Python, YOLO11 puede mantener ID coherentes mientras los vehículos se desplazan por una escena. Este seguimiento estable reduce los cambios de identidad antes de que intervenga el sistema de Re-ID, lo que mejora la precisión de las correspondencias entre cámaras.
Re-ID opcional en el nivel del algoritmo de seguimiento para mejorar la estabilidad de la identidad#
Además del seguimiento estándar basado en el movimiento, el paquete Ultralytics para Python incluye funciones de Re-ID opcionales basadas en la apariencia dentro de su algoritmo de seguimiento BoT-SORT. Esto significa que el algoritmo puede utilizar características de apariencia visual, y no solo patrones de movimiento o el solapamiento de las cajas delimitadoras, para determinar si dos detecciones corresponden al mismo vehículo.
Cuando se activa, BoT-SORT extrae embeddings de apariencia ligeros del detector o de un modelo de clasificación Ultralytics YOLO11 y los utiliza para verificar la identidad entre fotogramas. Esta información adicional sobre la apariencia ayuda al algoritmo de seguimiento a mantener ID más estables en situaciones difíciles, como oclusiones breves, vehículos que pasan muy cerca unos de otros o pequeños desplazamientos debidos al movimiento de la cámara.
Aunque esta función de Re-ID integrada no pretende sustituir a la reidentificación completa de vehículos entre cámaras, sí mejora la coherencia de la identidad en la vista de una sola cámara y genera secuencias de seguimiento más limpias, en las que pueden confiar los módulos de Re-ID posteriores. Para utilizar estas funciones de seguimiento basadas en la apariencia, solo tienes que activar Re-ID en un archivo de configuración del algoritmo BoT-SORT estableciendo “with_reid” en “True” y seleccionando el modelo que proporcionará las características de apariencia.
Para obtener más información, consulta la página de documentación de Ultralytics sobre el seguimiento de objetos, donde se explican las opciones de Re-ID disponibles y cómo configurarlas.
Proporcionar entradas de alta calidad a las redes de Re-ID#
Además de mejorar la estabilidad de la identidad durante el seguimiento, los modelos YOLO también desempeñan un papel importante en la preparación de entradas visuales limpias para la propia red de Re-ID.
Tras detectar un vehículo, normalmente se recorta su caja delimitadora y se envía a una red de reidentificación, que extrae las características visuales necesarias para establecer correspondencias. Como los modelos de Re-ID dependen en gran medida de estas imágenes recortadas, las entradas deficientes, como recortes borrosos, desalineados o incompletos, pueden generar embeddings menos eficaces y correspondencias menos fiables entre cámaras.
Los modelos Ultralytics YOLO ayudan a reducir estos problemas al generar de forma coherente cajas delimitadoras limpias y bien alineadas que incluyen por completo el vehículo de interés. Con recortes más claros y precisos, la red de Re-ID puede centrarse en detalles significativos como el color, la forma, la textura y otras características distintivas. Las entradas de alta calidad permiten obtener resultados de Re-ID más fiables y precisos desde distintos ángulos de cámara.
Habilitar la correspondencia entre cámaras al combinarse con un modelo de Re-ID#
Aunque los modelos Ultralytics YOLO no realizan la reidentificación por sí solos, proporcionan la información esencial que necesita una red de Re-ID para comparar vehículos desde distintas vistas de cámara. Modelos como YOLO11 pueden encargarse de localizar y seguir vehículos en cada cámara, mientras que el modelo de Re-ID determina si dos recortes de vehículos de ubicaciones distintas corresponden a la misma identidad.
Cuando estos componentes trabajan juntos —YOLO para la detección y el seguimiento, y un modelo de embeddings específico para la extracción de características— forman un flujo de trabajo completo de correspondencia de vehículos multicámara. Esto permite asociar el mismo vehículo mientras se desplaza por una red de cámaras más amplia.
Por ejemplo, en un estudio reciente, los investigadores utilizaron un modelo ligero Ultralytics YOLO11 como detector de vehículos en un sistema de seguimiento multicámara en línea. El estudio concluyó que el uso de YOLO11 ayudó a reducir el tiempo de detección sin sacrificar la precisión, lo que mejoró el rendimiento general del seguimiento posterior y de la correspondencia entre cámaras.
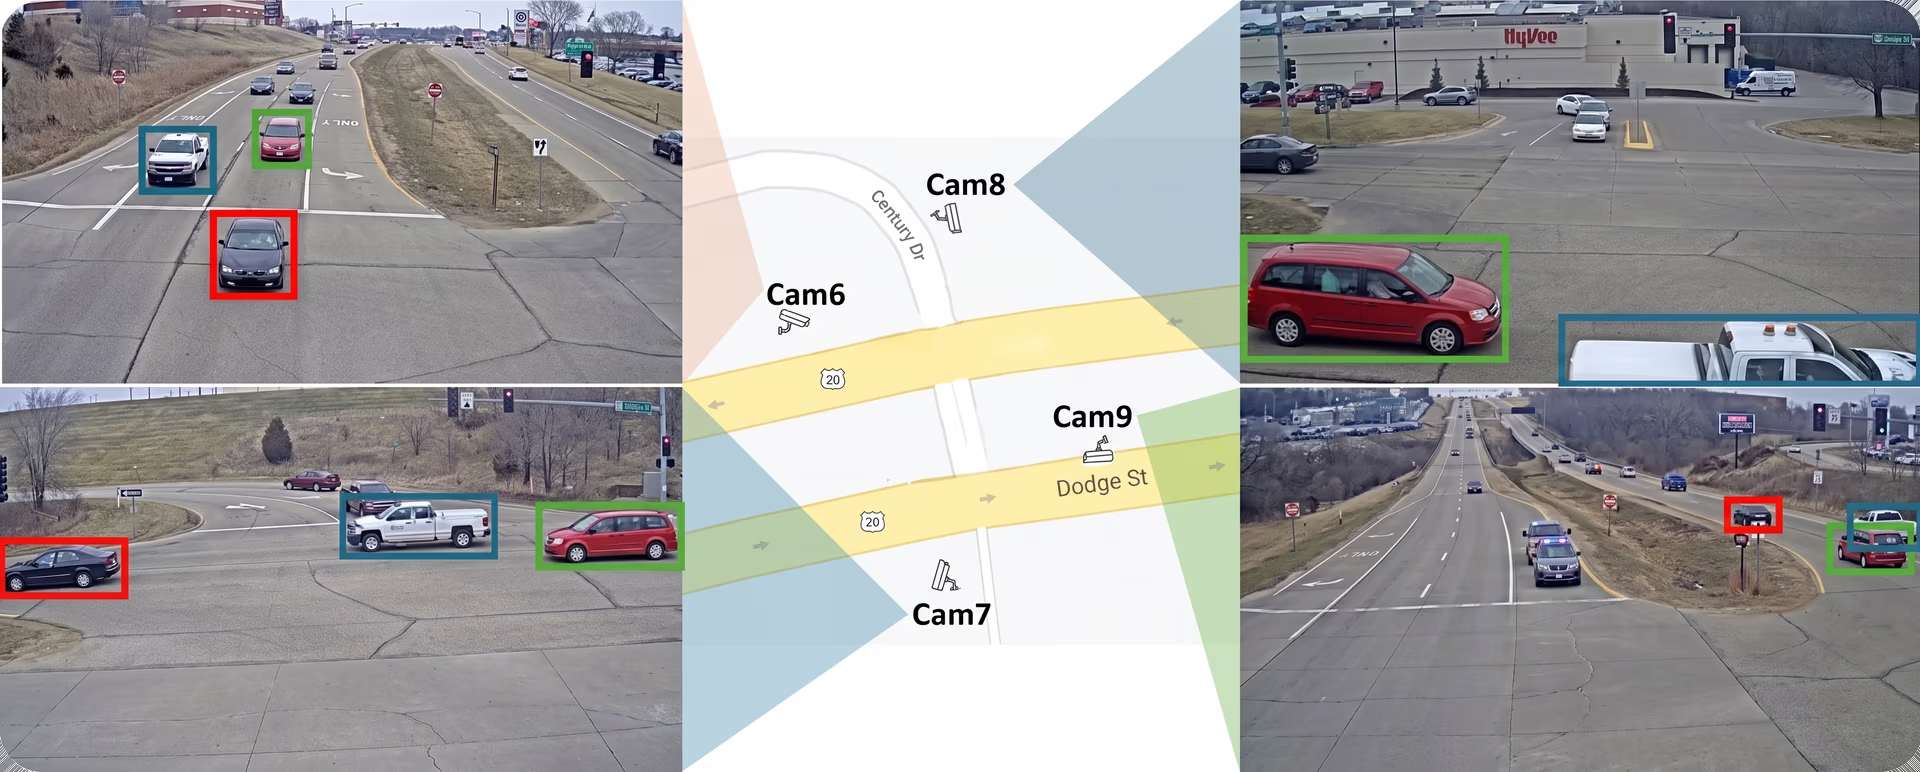
Fig. 3. Seguimiento y reidentificación de varios vehículos entre distintas cámaras con Ultralytics YOLO11. (Fuente)
Arquitecturas de aprendizaje profundo para la reidentificación de vehículos (Re-ID)#
Ahora que entendemos mejor cómo los modelos Ultralytics YOLO pueden ayudar a reidentificar vehículos, veamos más de cerca los modelos de aprendizaje profundo que se encargan de extraer y emparejar características. Estos modelos aprenden el aspecto de los vehículos, crean representaciones vectoriales robustas y distinguen vehículos visualmente similares en distintas cámaras.
Estos son algunos ejemplos de los componentes de aprendizaje profundo fundamentales que se utilizan en los sistemas de reidentificación de objetos:
-
Extracción de características con CNN: Las redes neuronales convolucionales, como ResNet50 o ResNet101, aprenden características profundas mediante el reconocimiento de patrones e identifican elementos como el color, la forma y la textura, que permiten diferenciar un vehículo de otro. Después, estos patrones aprendidos se convierten en representaciones vectoriales que actúan como la representación digital única del vehículo.
-
Mecanismos de atención y transformers: Las redes y capas de atención, incluida la atención espacial, pueden ayudar a destacar regiones importantes de un vehículo, como los faros, las ventanillas o las zonas de la matrícula. La atención espacial centra el modelo en las zonas donde se encuentran las pistas visuales más informativas, mientras que los modelos basados en transformers, como los transformadores de visión (ViT), captan las relaciones globales en toda la imagen. En conjunto, mejoran la precisión a nivel de detalle cuando los vehículos son muy parecidos.
-
Redes basadas en partes y con múltiples ramas: Algunos modelos de Re-ID analizan por separado regiones concretas del vehículo, como el techo, los pilotos traseros o los paneles laterales, y después combinan los resultados. Así, el sistema sigue siendo robusto aunque los vehículos estén parcialmente ocluidos o se vean desde ángulos difíciles.
Además de estos componentes arquitectónicos, el aprendizaje de métricas desempeña un papel fundamental en el entrenamiento de modelos de Re-ID de vehículos. Las funciones de pérdida, como la pérdida por tripletes, la pérdida contrastiva y la entropía cruzada, ayudan al sistema a aprender representaciones vectoriales sólidas y discriminativas: acercan las imágenes del mismo vehículo y alejan las de vehículos distintos.
Conjuntos de datos y benchmarks populares para la reidentificación de vehículos#
En la investigación sobre visión artificial, la calidad de un conjunto de datos influye mucho en el rendimiento de un modelo una vez desplegado. Un conjunto de datos proporciona las imágenes o los vídeos etiquetados de los que aprende el modelo.
Para la reidentificación de vehículos, estos conjuntos de datos de última generación deben reflejar condiciones diversas, como distintas iluminaciones, cambios de perspectiva y variaciones meteorológicas. Esta diversidad ayuda a los modelos a gestionar la complejidad de los entornos de transporte reales.
Aquí tienes una muestra de conjuntos de datos populares que permiten entrenar, optimizar y evaluar modelos de reidentificación de vehículos:
- Conjunto de datos VeRi-776: Es una colección de más de 50 000 imágenes de vehículos anotadas y capturadas por 20 cámaras urbanas. Las anotaciones incluyen el ID del vehículo, el color, el modelo y las zonas de la matrícula, lo que permite aprender características en detalle.
- Conjunto de datos VehicleID: Este conjunto de datos a gran escala contiene más de 200 000 imágenes que representan más de 26 000 vehículos. Suele elegirse para estudiar la escalabilidad y comparar los valores de referencia de distintos métodos.
- Conjunto de datos VeRi-Wild: Está diseñado para reflejar la variabilidad del mundo real, incluidas las diferencias de perspectiva, las condiciones meteorológicas y la oclusión parcial. Se utiliza habitualmente para evaluar la robustez y la capacidad de generalización de los modelos.
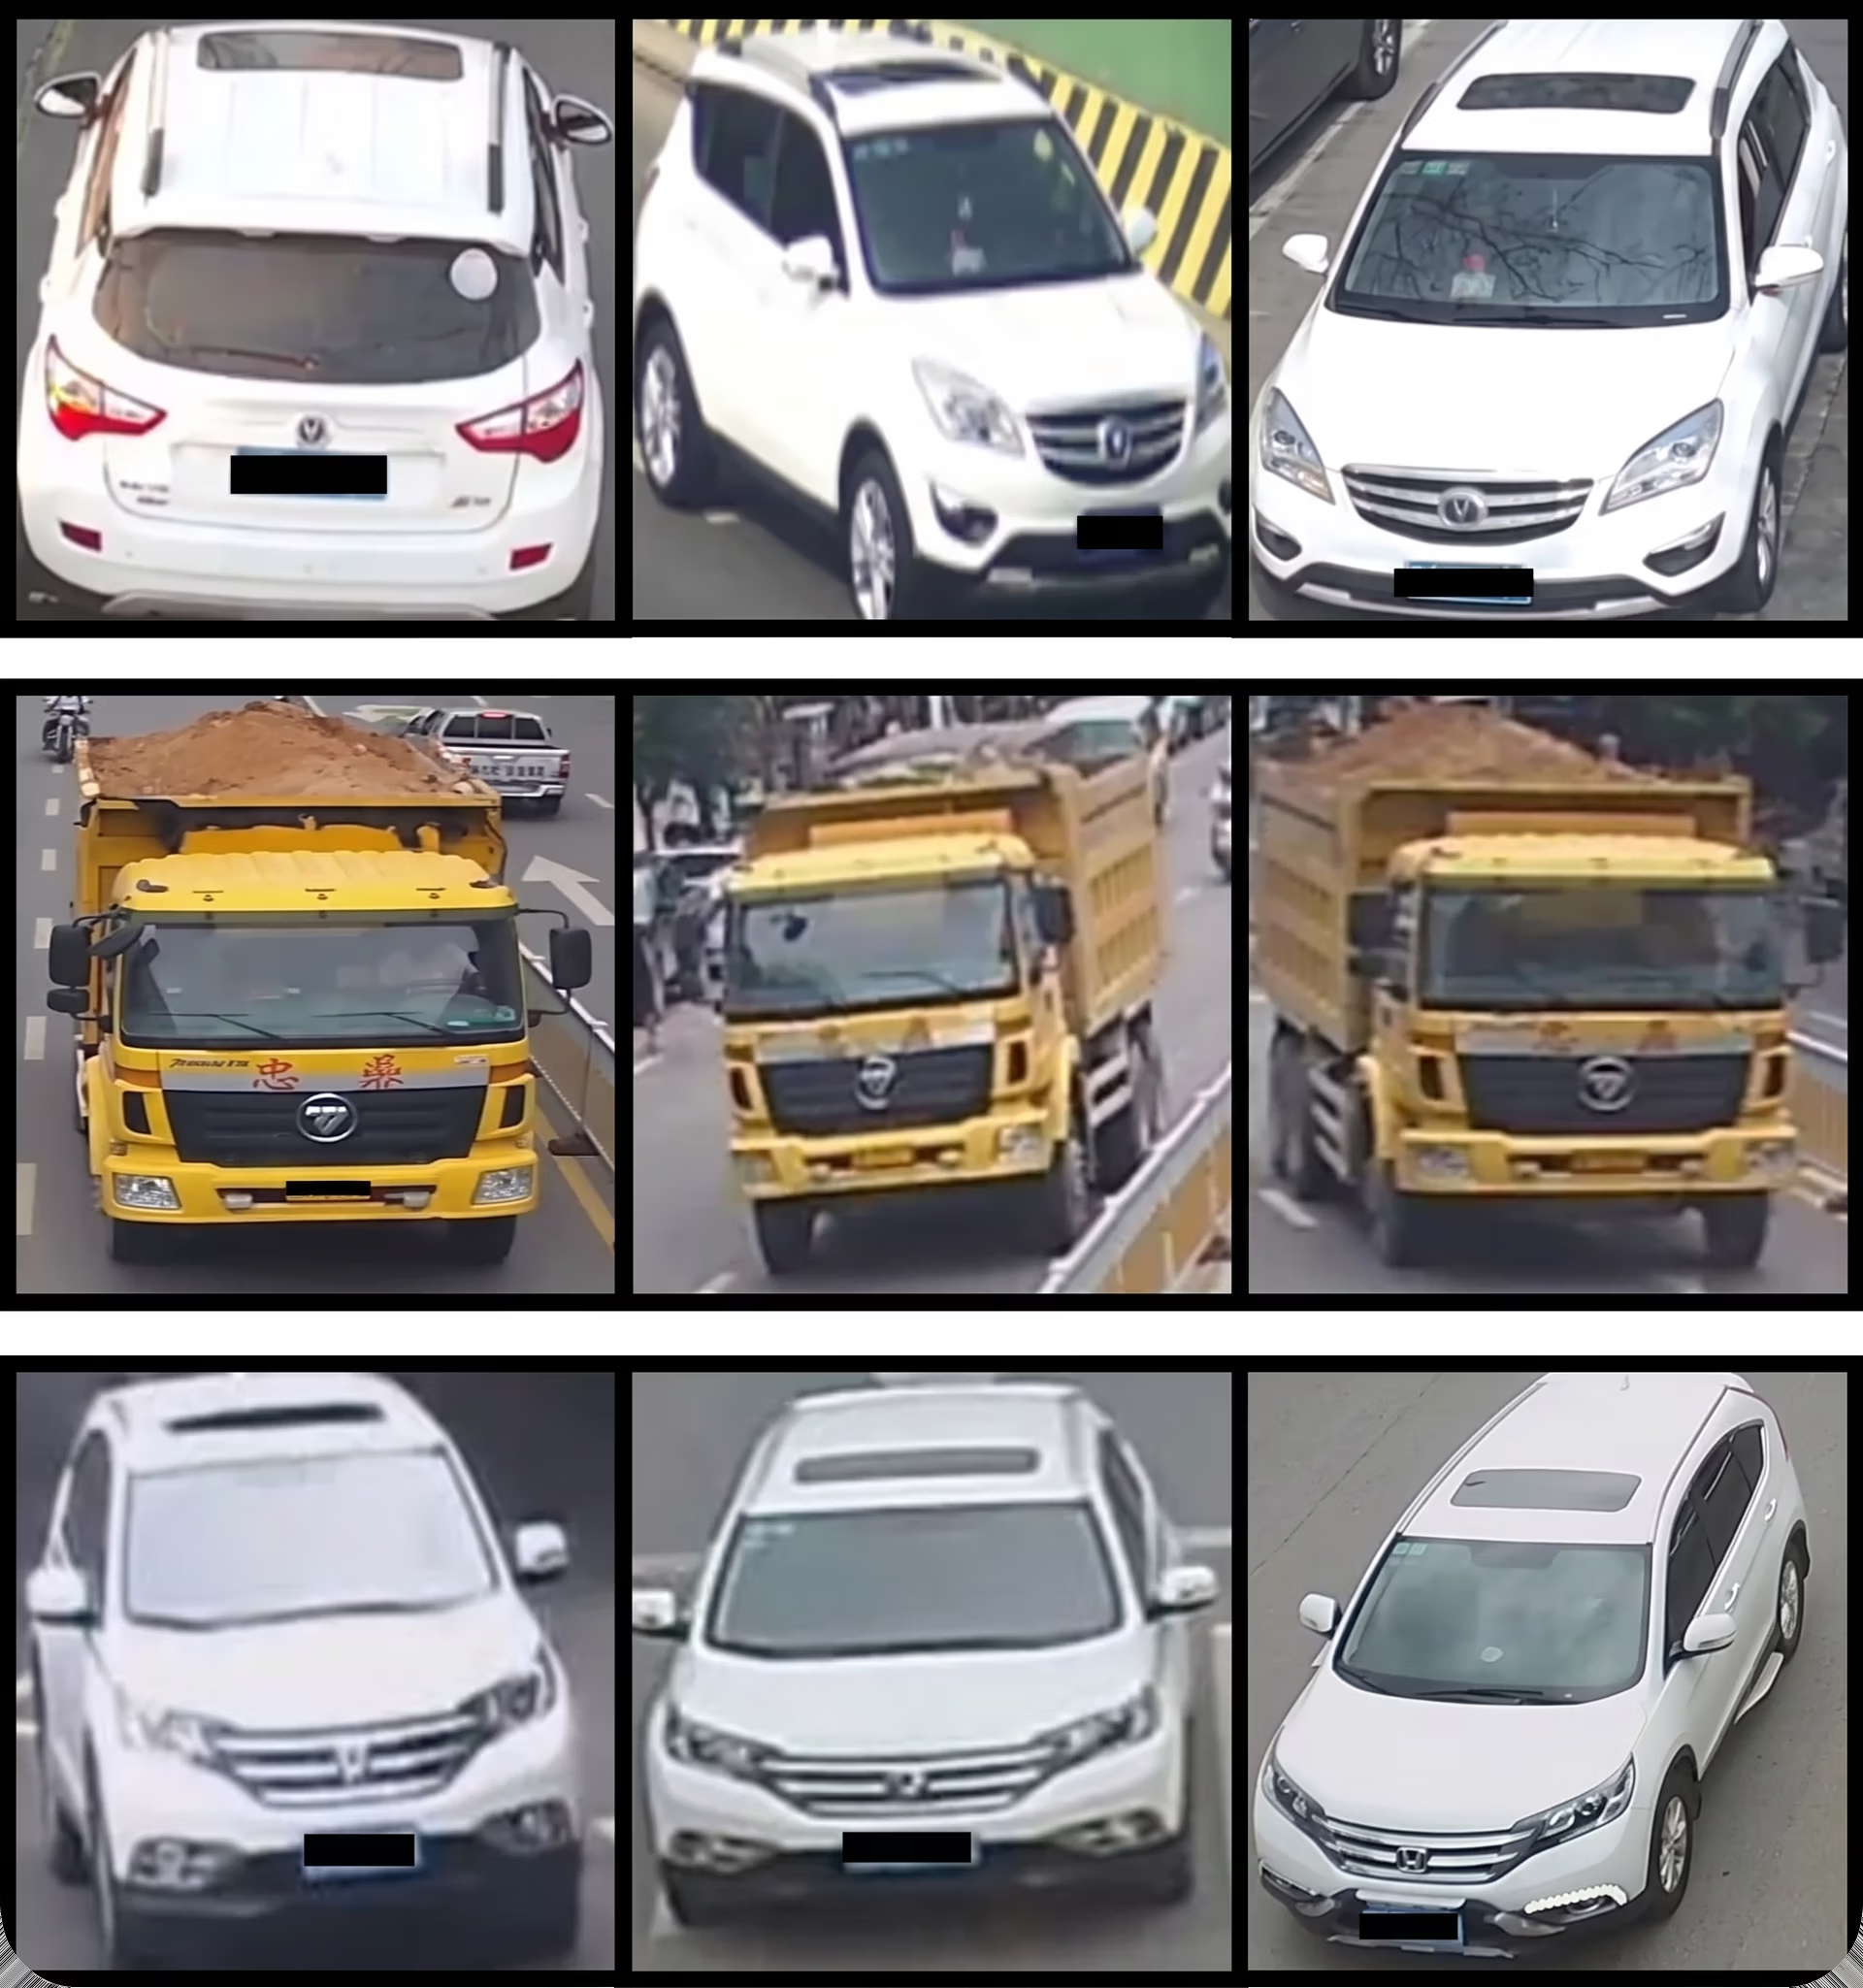
Fig. 4. Ejemplo de vehículos en el conjunto de datos VeRi-776. (Fuente)
El rendimiento del modelo en estos conjuntos de datos suele evaluarse con métricas como la precisión media promedio (mAP) y la precisión Rank-1 o Rank-5. La mAP mide la precisión con la que el modelo recupera todas las coincidencias pertinentes para un vehículo determinado, mientras que las puntuaciones Rank-1 y Rank-5 indican si la coincidencia correcta aparece en primer lugar o entre las primeras predicciones de la lista de resultados.
En conjunto, estos benchmarks ofrecen a los investigadores una forma coherente de comparar distintos enfoques y desempeñan un papel importante a la hora de orientar el desarrollo de sistemas de reidentificación de vehículos más precisos y fiables para su uso en el mundo real.
Aplicaciones de la reidentificación de vehículos#
Ahora que hemos repasado los fundamentos, veamos algunos casos de uso reales en los que la reidentificación de vehículos facilita flujos de trabajo prácticos de transporte, movilidad y vigilancia.
Vigilancia y supervisión del tráfico urbano#
Las concurridas calles de las ciudades están llenas de movimiento, y las cámaras de tráfico suelen tener dificultades para seguir un mismo vehículo cuando pasa de una zona a otra. Los cambios de iluminación, las escenas abarrotadas y los vehículos casi idénticos pueden hacer que se pierda la identidad de un vehículo al pasar de una cámara a otra.
La reidentificación de vehículos aborda este problema detectándolos con claridad, extrayendo características distintivas y manteniendo ID coherentes incluso en grabaciones de baja resolución o con mucho movimiento. El resultado es un seguimiento más fluido y continuo en toda la red, que ofrece a los equipos de tráfico una visión más clara de los desplazamientos de los vehículos por la ciudad y permite responder antes y con más información a las congestiones y los incidentes.
Sistemas de aparcamiento inteligente#
Las instalaciones de aparcamiento inteligente dependen de una identificación coherente de los vehículos para gestionar la entrada, la salida, el control de acceso y la asignación de plazas. Sin embargo, en estos entornos las cámaras suelen captar los vehículos desde ángulos poco habituales y con una iluminación difícil, por ejemplo, en aparcamientos subterráneos, zonas en sombra o aparcamientos al aire libre al anochecer.
Estas condiciones dificultan confirmar si se trata del mismo vehículo en distintas zonas. Si las identidades no son coherentes, los registros del aparcamiento pueden dejar de ser fiables, el control de acceso puede fallar y los conductores pueden sufrir retrasos. Por eso, muchos sistemas de aparcamiento inteligente incorporan modelos de reidentificación de vehículos para mantener una identidad estable para cada vehículo durante su recorrido por las instalaciones.
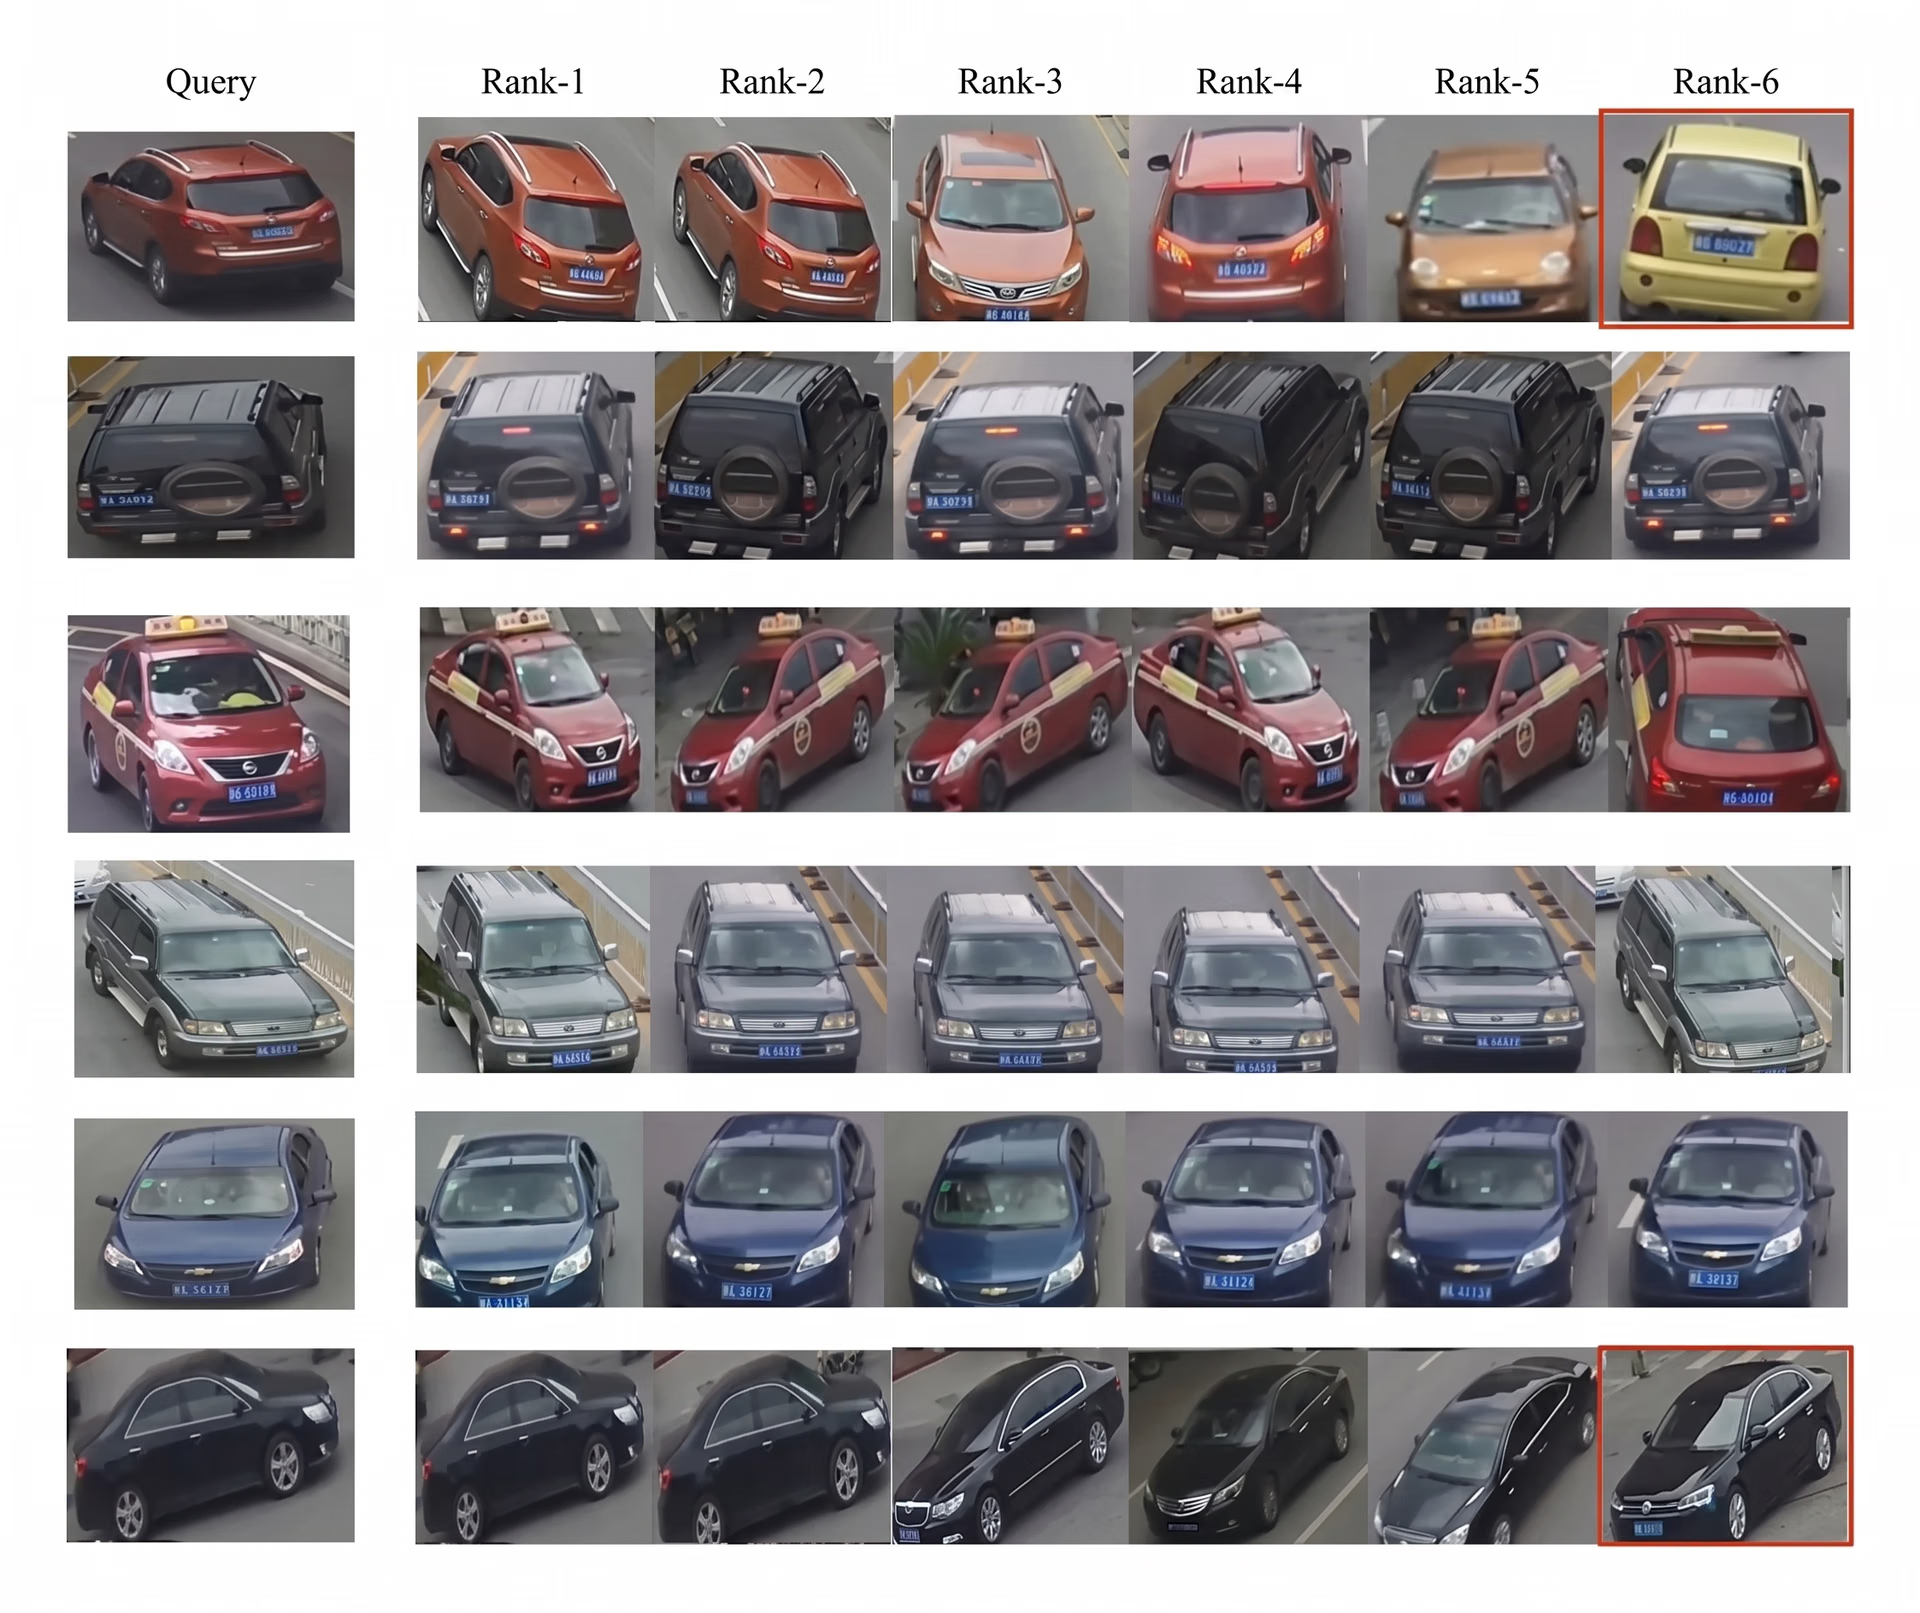
Fig. 5. Ejemplo de reidentificación de vehículos: la imagen del vehículo seleccionado aparece a la izquierda y los resultados de búsqueda coincidentes, a la derecha. (Fuente)
Fuerzas y cuerpos de seguridad e investigación forense#
Además de la supervisión del tráfico, la reidentificación de vehículos también desempeña un papel importante en las investigaciones policiales y forenses. En muchos casos, los agentes necesitan seguir un vehículo a través de varias cámaras, pero las matrículas pueden ser ilegibles, no estar presentes o haberse ocultado deliberadamente.
Las escenas abarrotadas, la baja visibilidad y la oclusión parcial pueden hacer que vehículos distintos parezcan engañosamente similares, lo que ralentiza y vuelve poco fiable la identificación manual. La reidentificación de vehículos permite rastrear sus desplazamientos en redes de cámaras sin solapamiento mediante el análisis de sus características visuales, sin depender exclusivamente de las matrículas.
Esto permite a los investigadores seguir más fácilmente los desplazamientos de un vehículo, averiguar cuándo apareció en distintas ubicaciones y confirmar su recorrido antes y después de un incidente. La reidentificación de vehículos con IA también facilita tareas como seguir vehículos sospechosos, revisar grabaciones de incidentes o determinar en qué dirección se desplazó un vehículo antes o después de un suceso.
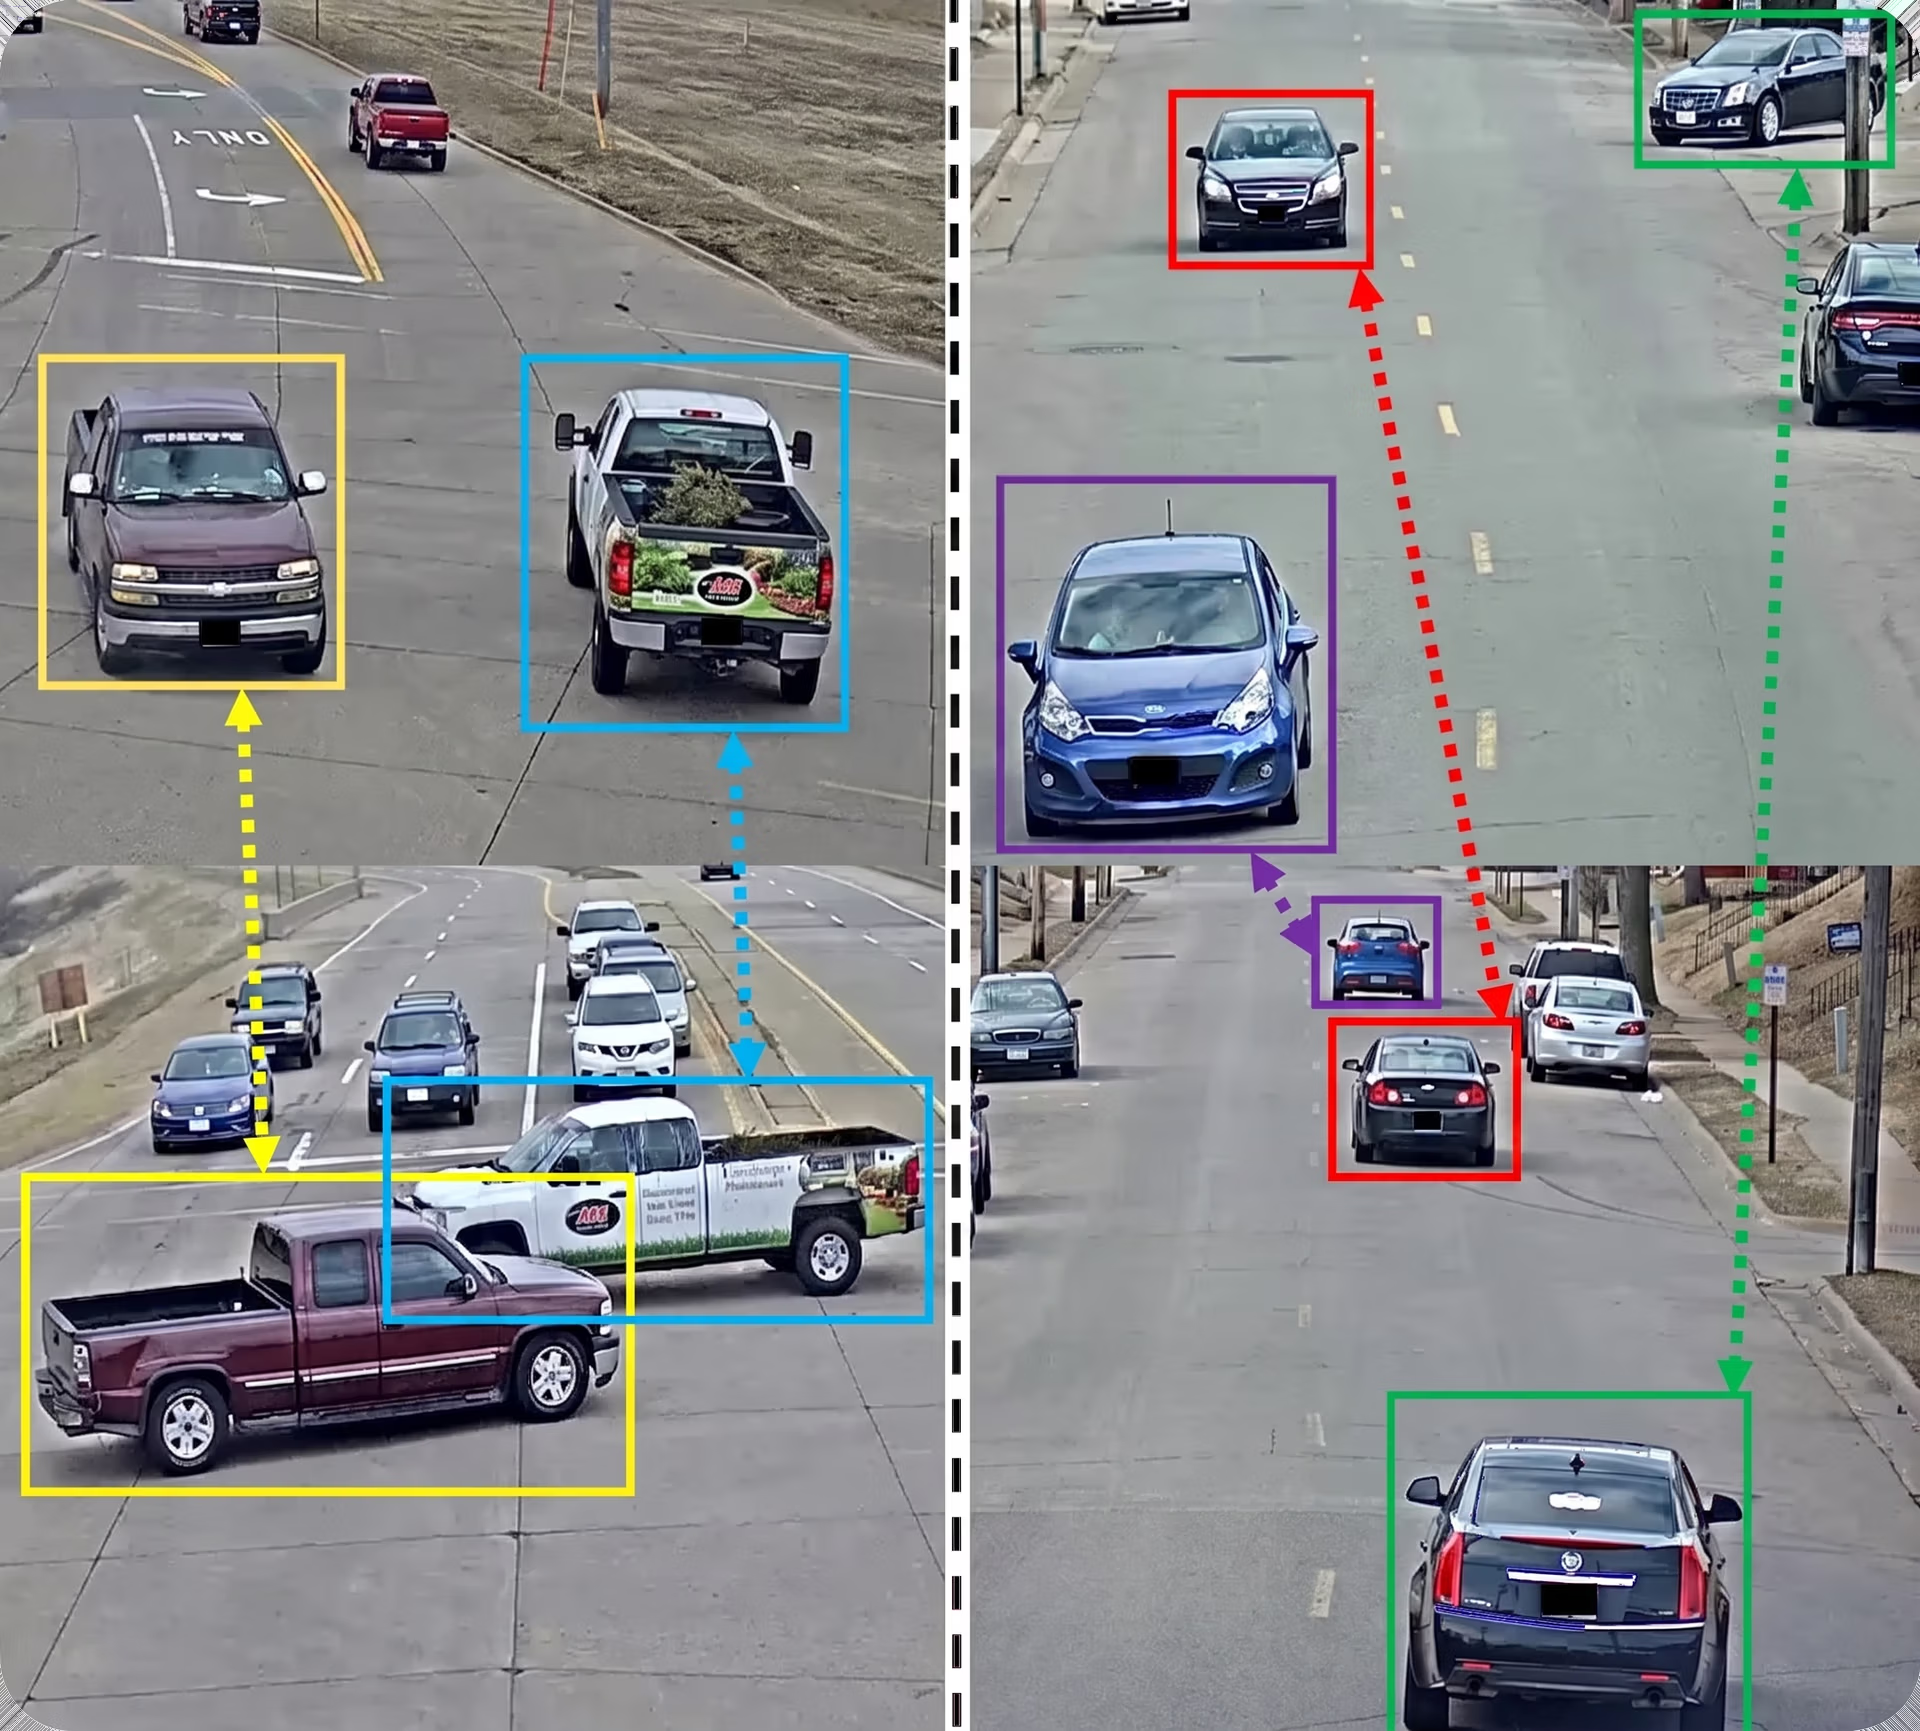
Fig. 6. Vehículos emparejados en distintas cámaras con perspectivas variadas. (Fuente)
Seguimiento de flotas y logística#
Las operaciones de flotas y logística suelen depender del GPS, las etiquetas RFID y los registros manuales para seguir los desplazamientos de los vehículos, pero estas herramientas dejan lagunas en zonas cubiertas por cámaras de seguridad o de patios, como muelles de carga, patios de almacenes y vías internas.
Los vehículos pasan con frecuencia de una cámara a otra sin zonas de cobertura comunes, desaparecen detrás de estructuras o se parecen mucho a otros vehículos de la flota, lo que dificulta confirmar si se ha visto el mismo vehículo en distintas ubicaciones. Los sistemas de reidentificación de vehículos pueden ayudar a cubrir estas lagunas analizando detalles visuales e información temporal para mantener una identidad coherente para cada vehículo durante su recorrido por las instalaciones.
Esto ofrece a los responsables de flotas una visión más completa de la actividad en sus centros y facilita tareas como verificar las rutas de entrega, identificar movimientos inusuales y asegurarse de que los vehículos sigan las rutas previstas.
Ventajas e inconvenientes de las tareas de reidentificación de vehículos#
Estas son algunas de las principales ventajas de usar la reidentificación de vehículos con IA:
- Menos trabajo manual: La reidentificación de vehículos automatiza tareas de emparejamiento de identidades que, de otro modo, exigirían una revisión manual exhaustiva, y reduce considerablemente el tiempo y el esfuerzo necesarios para analizar grabaciones de vídeo.
- Automatización e información en tiempo real: Al combinar la detección, el seguimiento y el emparejamiento de características, la reidentificación de vehículos permite una supervisión automatizada continua y puede enviar alertas en tiempo real para responder más rápido a los incidentes.
- Escalabilidad y adaptabilidad: Los modelos de reidentificación pueden adaptarse a nuevos entornos, condiciones de iluminación o ángulos de cámara gracias al aprendizaje robusto de características, la extracción de características a varias escalas y las representaciones invariantes que se mantienen estables ante cambios visuales. Estas capacidades los hacen adecuados tanto para grandes redes urbanas como para despliegues más pequeños.
Aunque la reidentificación de vehículos ofrece muchas ventajas, también hay algunas limitaciones que debes tener en cuenta. Estos son algunos factores que afectan a su fiabilidad en entornos reales:
- Alta demanda computacional: La extracción de características, la generación de representaciones vectoriales y el emparejamiento entre cámaras requieren una potencia de procesamiento considerable, sobre todo cuando se supervisan grandes redes de cámaras.
- Variabilidad del entorno: Factores como la iluminación nocturna, los cambios meteorológicos, las sombras y las oclusiones pueden reducir la capacidad del modelo para mantener identidades coherentes en distintas escenas.
- Limitaciones del conjunto de datos y del dominio: Es posible que los modelos entrenados con conjuntos de datos limitados o idealizados no generalicen bien a las condiciones reales si no se ajustan o adaptan al dominio.
El futuro de los métodos de reidentificación de vehículos#
La reidentificación de vehículos sigue avanzando a medida que evoluciona la tecnología. Las publicaciones recientes de IEEE, CVPR y arXiv, junto con las presentaciones en congresos internacionales, muestran una clara tendencia hacia modelos más completos, que combinan varias fuentes de datos y un razonamiento más avanzado sobre las características. Es probable que los próximos trabajos en este ámbito se centren en crear sistemas más robustos y eficientes, capaces de gestionar la variabilidad del mundo real a gran escala.
Por ejemplo, una línea prometedora es el uso de modelos basados en transformers y redes de agregación de grafos. Los transformers pueden analizar una imagen completa y comprender cómo encajan entre sí todos los detalles visuales, lo que ayuda al sistema a reconocer el mismo vehículo aunque cambien el ángulo o la iluminación.
Los modelos basados en grafos van un paso más allá al tratar las distintas partes del vehículo o las vistas de las cámaras como puntos conectados en una red. Así, el sistema puede entender la correlación entre esos puntos clave y tomar mejores decisiones sobre la identidad de los vehículos y sus características discriminativas.
Otro avance clave es la fusión de datos multimodales y de características. En lugar de depender solo de imágenes, los sistemas más recientes combinan información visual con otras señales multimedia, como datos del GPS o patrones de movimiento de sensores. Este contexto adicional ayuda al sistema a mantener la precisión cuando los vehículos están parcialmente ocultos, la iluminación es deficiente o los ángulos de cámara cambian de repente.
Conclusiones clave#
La reidentificación de vehículos se está convirtiendo en una metodología clave para los sistemas de transporte inteligentes, pues ayuda a las ciudades a seguir los vehículos de forma más fiable a través de distintas cámaras. Gracias a los avances en aprendizaje profundo y a una validación mejorada con conjuntos de datos más completos y diversos, estos sistemas son cada vez más precisos y prácticos en condiciones reales.
A medida que evoluciona esta tecnología, es importante equilibrar la innovación con prácticas responsables en materia de privacidad, seguridad y ética. En conjunto, estos avances están allanando el camino hacia redes de transporte más inteligentes, seguras y eficientes.
Descubre más sobre la IA visitando nuestro repositorio de GitHub y uniéndote a nuestra comunidad. Echa un vistazo a nuestras páginas de soluciones para informarte sobre la IA en robótica y la visión artificial en la fabricación. Descubre nuestras opciones de licencia y empieza hoy mismo con la IA visual.









