Les avantages d’Ultralytics YOLO11 en tant que détecteur sans ancres
Découvre comment Ultralytics YOLO11 prend en charge la détection d’objets sans ancres et quels avantages cette architecture de modèle apporte à diverses applications.
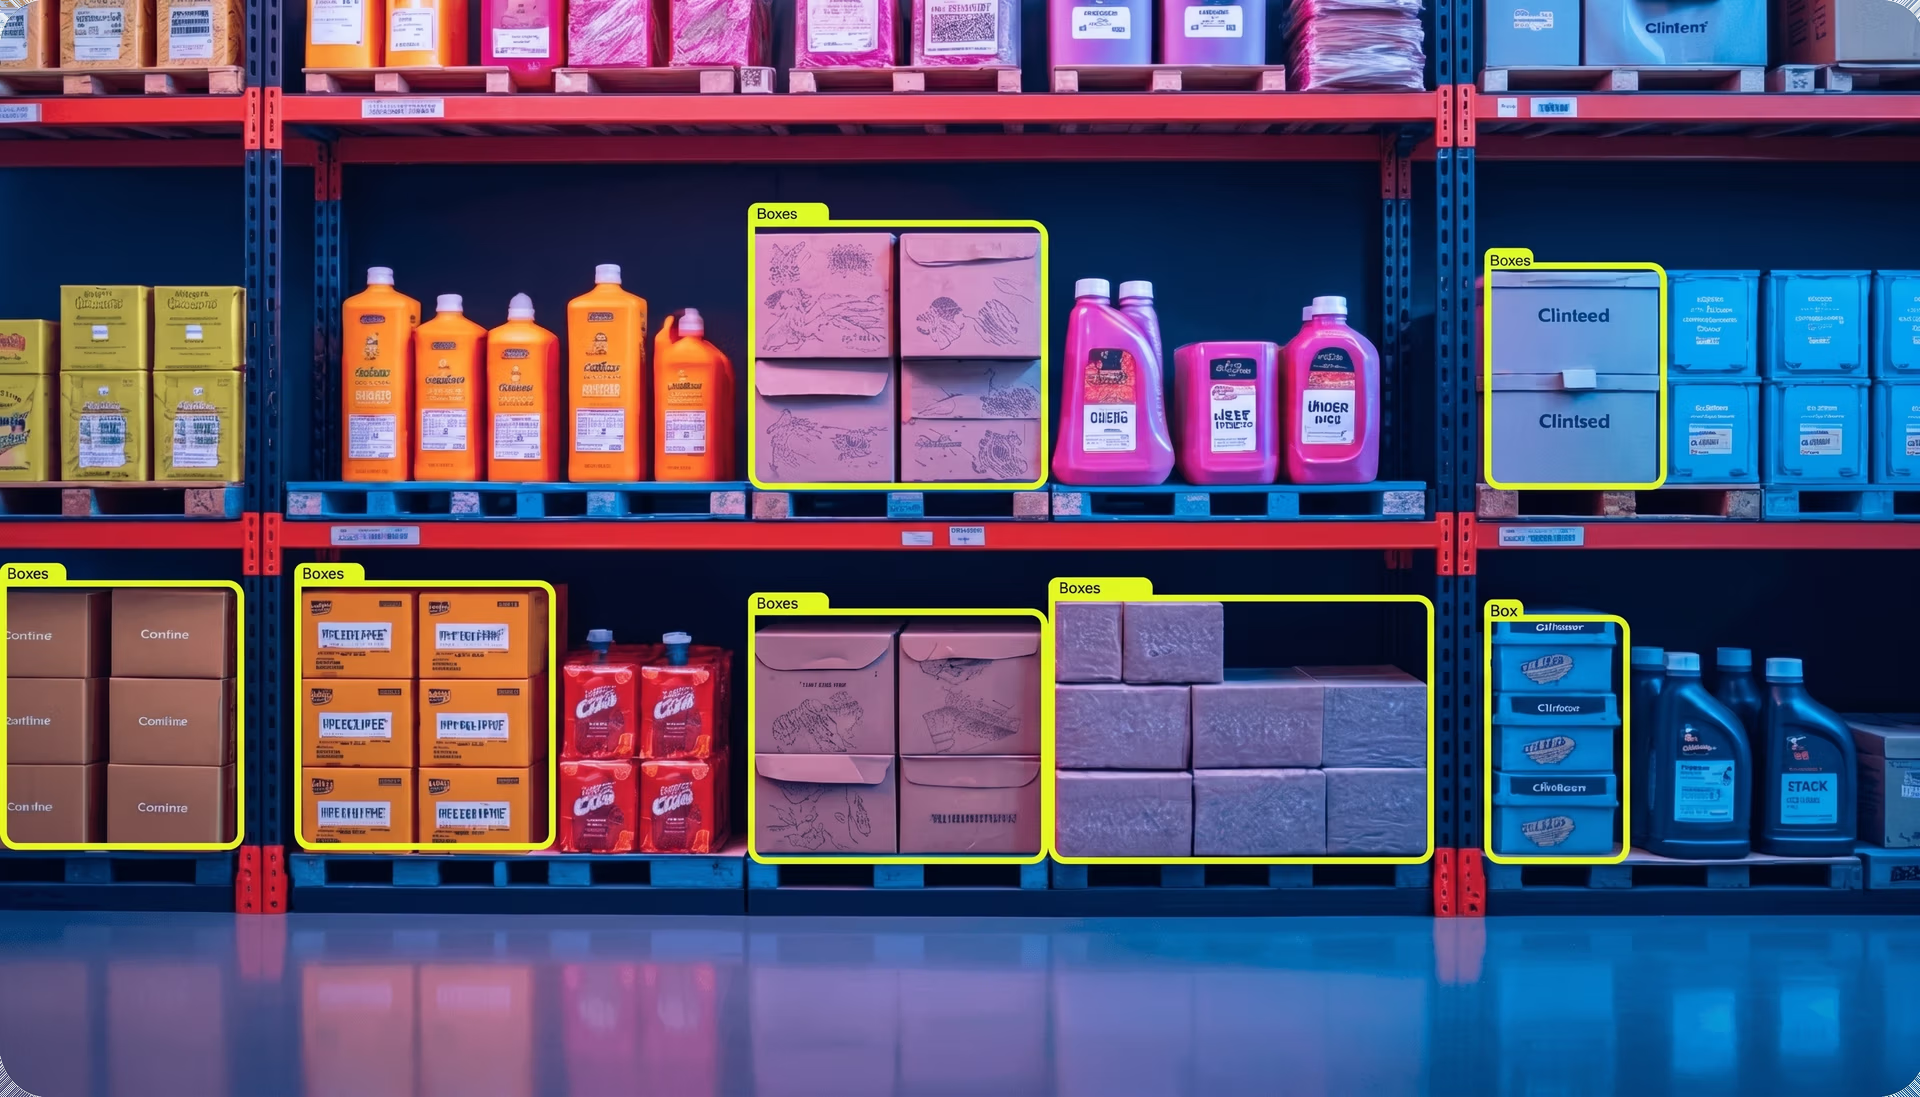
Si nous revenons sur l’histoire des modèles d’IA visuelle, le concept de détection d’objets — une tâche fondamentale de la vision par ordinateur qui consiste à identifier et localiser des objets dans une image ou une vidéo — existe depuis les années 1960. Toutefois, si cette technologie joue un rôle essentiel dans les innovations de pointe actuelles, c’est parce que les techniques de détection d’objets et les architectures de modèles ont connu depuis des progrès rapides et importants.
Dans un article précédent, nous avons abordé l’évolution de la détection d’objets et le chemin qui a conduit aux modèles Ultralytics YOLO. Aujourd’hui, nous allons nous intéresser à une étape plus précise de cette évolution : le passage des détecteurs avec ancres aux détecteurs sans ancres.
Les détecteurs avec ancres s’appuient sur des boîtes prédéfinies, appelées « ancres », pour prédire l’emplacement des objets dans une image. À l’inverse, les détecteurs sans ancres ignorent ces boîtes prédéfinies et prédisent directement l’emplacement des objets.
Cette transition peut sembler être un changement simple et logique, mais elle a en réalité permis d’améliorer considérablement la précision et l’efficacité de la détection d’objets. Dans cet article, nous verrons comment les détecteurs sans ancres ont transformé la vision par ordinateur grâce à des avancées comme Ultralytics YOLO11.
Que sont les détecteurs avec ancres ?#
Les détecteurs avec ancres utilisent des boîtes prédéfinies, appelées ancres, pour aider à localiser les objets dans une image. Imagine ces ancres comme une grille de boîtes de différentes tailles et formes superposée à l’image. Le modèle ajuste ensuite ces boîtes pour qu’elles correspondent aux objets détectés. Par exemple, si le modèle repère une voiture, il modifie la boîte d’ancrage pour mieux correspondre à la position et à la taille de la voiture.
Chaque ancre est associée à un objet potentiel dans l’image et, pendant l’entraînement, le modèle apprend à ajuster les boîtes d’ancrage pour mieux correspondre à l’emplacement, à la taille et au rapport hauteur/largeur de l’objet. Le modèle peut ainsi détecter des objets de différentes tailles et orientations. Cependant, choisir le bon ensemble de boîtes d’ancrage peut prendre du temps, et leur réglage fin peut être source d’erreurs.
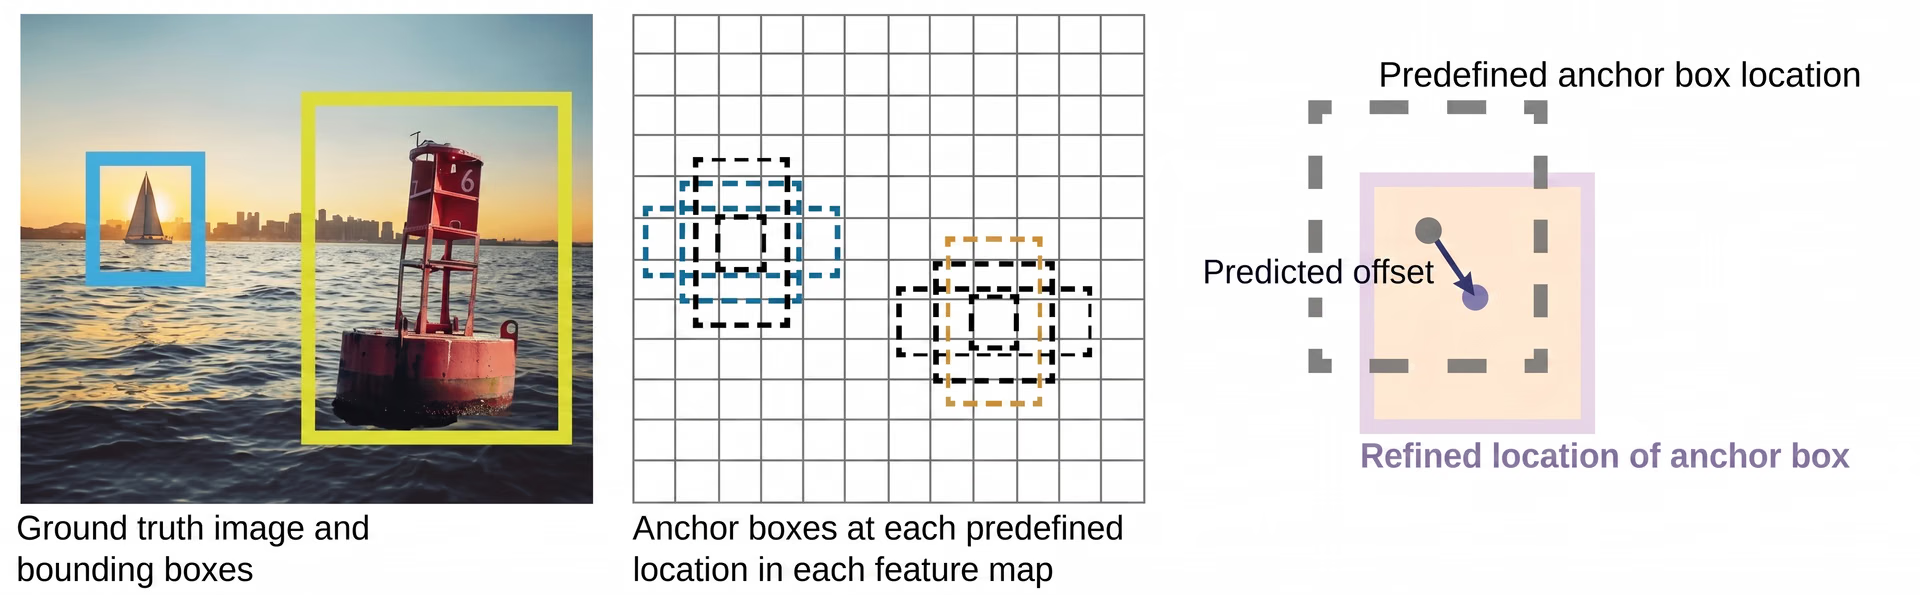
Fig. 1. Qu’est-ce qu’une boîte d’ancrage ?
Même si les détecteurs avec ancres, comme YOLOv4, ont donné de bons résultats dans de nombreuses applications, ils présentent quelques inconvénients. Par exemple, les boîtes d’ancrage ne s’alignent pas toujours correctement avec des objets de formes ou de tailles différentes, ce qui complique la détection d’objets petits ou irréguliers. Le choix et le réglage fin de la taille des boîtes d’ancrage peuvent également prendre du temps et nécessiter beaucoup d’efforts manuels. De plus, les modèles avec ancres ont souvent du mal à détecter les objets occultés ou qui se chevauchent, car les boîtes prédéfinies ne s’adaptent pas toujours à ces situations plus complexes.
Le passage à la détection d’objets sans ancres#
Les détecteurs sans ancres ont commencé à attirer l’attention en 2018 avec des modèles comme CornerNet et CenterNet, qui ont adopté une nouvelle approche de la détection d’objets en éliminant le besoin de boîtes d’ancrage prédéfinies. Contrairement aux modèles traditionnels qui s’appuient sur des boîtes d’ancrage de différentes tailles et formes pour prédire l’emplacement des objets, les modèles sans ancres prédisent directement leur position. Ils se concentrent sur les points clés ou les caractéristiques de l’objet, comme son centre, ce qui simplifie et accélère la détection tout en améliorant sa précision.
Voici comment fonctionnent généralement les modèles sans ancres :
- Détection de points clés : au lieu d’utiliser des boîtes prédéfinies, certains modèles repèrent des points importants sur un objet, comme son centre ou certains coins. Ces points clés aident les modèles à déterminer où se trouve l’objet et quelle est sa taille.
- Prédiction du centre : certains modèles cherchent à prédire le centre d’un objet. Une fois le centre localisé, le modèle peut en déduire la taille et la position de l’objet entier.
- Régression de carte de chaleur : de nombreux modèles sans ancres utilisent des cartes de chaleur, où chaque pixel représente un emplacement possible pour un objet. Des valeurs plus élevées sur la carte de chaleur indiquent une plus grande certitude quant à la présence d’un objet à cet endroit.
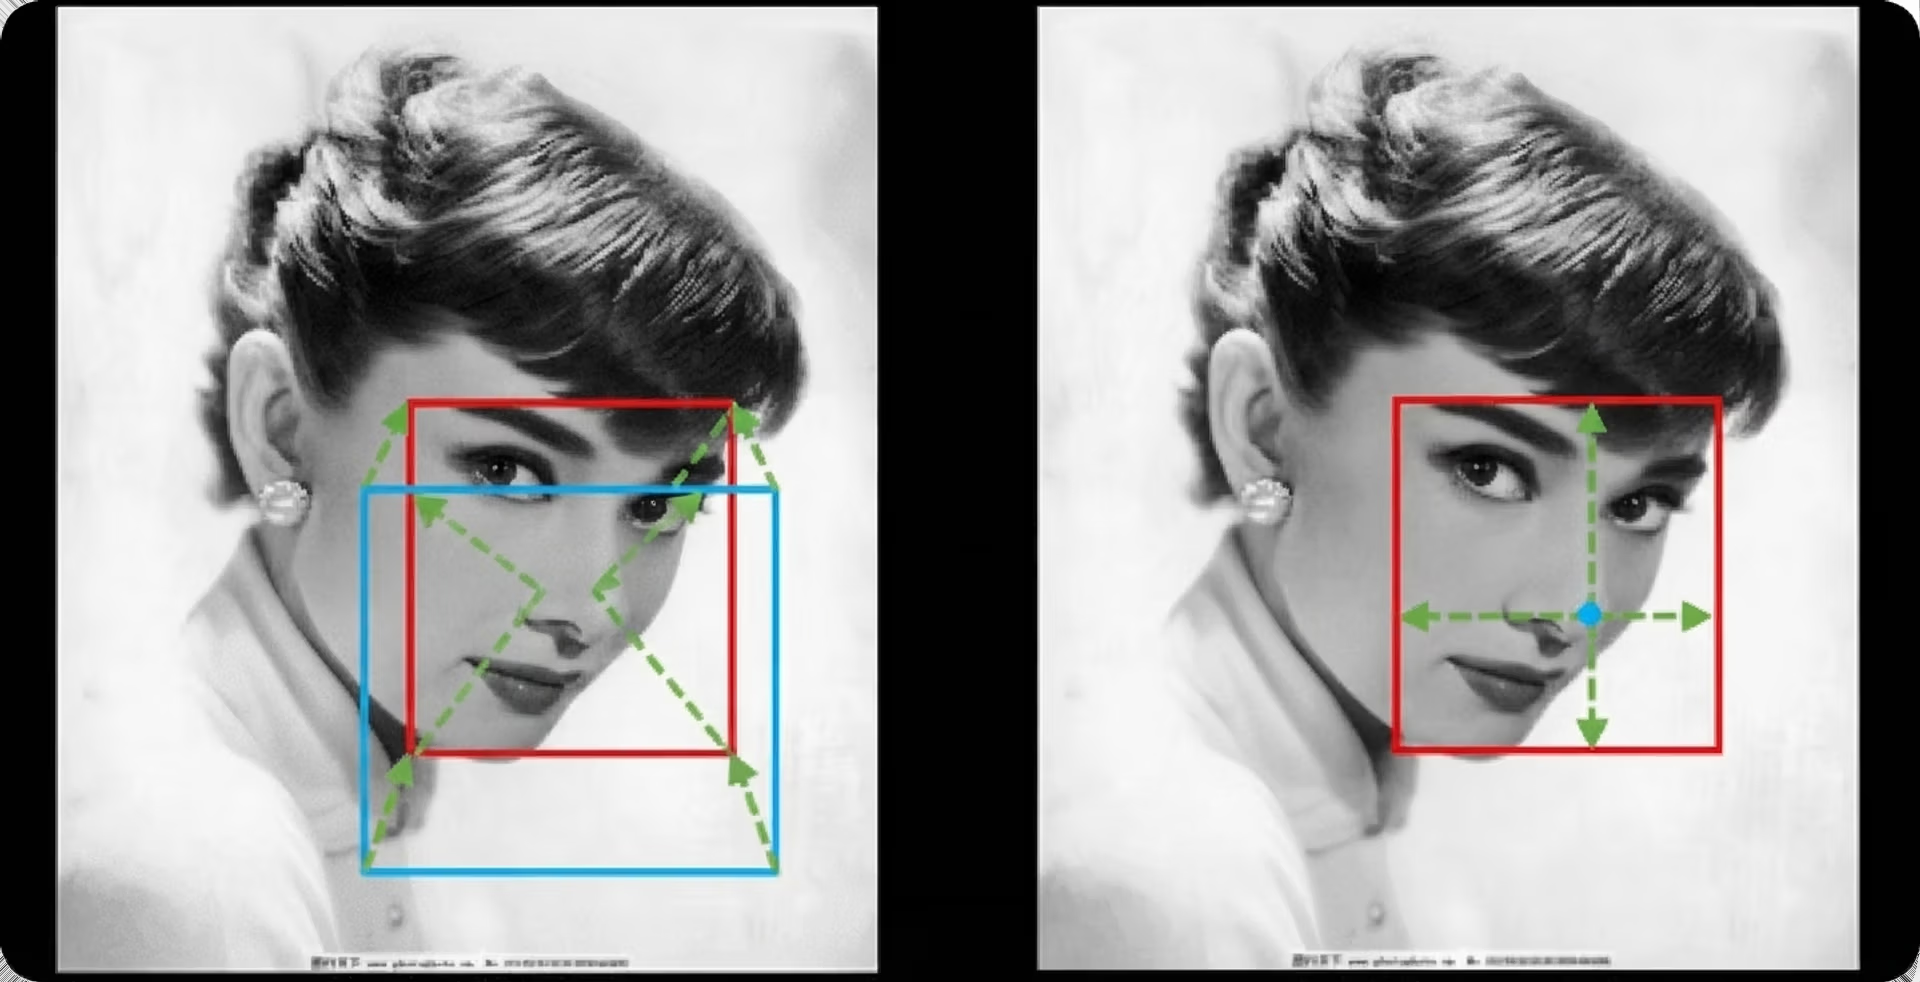
Fig. 2. Détection avec ancres et détection sans ancres.
Comme les modèles sans ancres ne s’appuient pas sur des boîtes d’ancrage, leur conception est plus simple et leur calcul plus efficace. Sans avoir à traiter plusieurs boîtes d’ancrage, ils peuvent détecter les objets plus rapidement, un avantage important pour les applications en temps réel comme la conduite autonome et la vidéosurveillance.
Les modèles sans ancres gèrent également bien mieux les objets petits, irréguliers ou occultés. Comme ils se concentrent sur la détection de points clés plutôt que sur l’ajustement de boîtes d’ancrage, ils sont beaucoup plus flexibles. Ils peuvent ainsi détecter des objets avec précision dans des environnements encombrés ou complexes où les modèles avec ancres peuvent échouer.
Ultralytics YOLO11 : un détecteur sans ancres#
Conçus à l’origine pour la rapidité et l’efficacité, les modèles YOLO ont progressivement délaissé les méthodes avec ancres au profit de la détection sans ancres. Des modèles comme Ultralytics YOLO11 sont ainsi plus rapides, plus flexibles et mieux adaptés à un large éventail d’applications en temps réel.
Voici un bref aperçu de l’évolution de la conception sans ancres au fil des versions de YOLO :
- Ultralytics YOLOv5u : le modèle a introduit la tête Ultralytics à séparation sans ancres, supprimant le besoin de boîtes d’ancrage prédéfinies. Il prédit directement l’emplacement des objets dans une image, ce qui simplifie le processus et améliore la flexibilité et la vitesse.
- YOLOv6 : une nouvelle méthode appelée entraînement assisté par ancres (AAT) a été utilisée, les ancres ne servant que pendant l’entraînement. Le modèle pouvait ainsi profiter de la structure des méthodes avec ancres pendant l’entraînement, tout en utilisant la détection sans ancres à l’exécution pour gagner en vitesse et en adaptabilité.
- Ultralytics YOLOv8 : le modèle est entièrement passé à la détection sans ancres grâce à la tête Ultralytics à séparation sans ancres. Il est ainsi devenu plus rapide et plus précis, en particulier pour les objets petits ou de forme inhabituelle qui s’adaptent mal aux boîtes d’ancrage.
- Ultralytics YOLO11 : le modèle s’appuie sur l’approche sans ancres de YOLOv8 et optimise davantage la détection en éliminant entièrement les boîtes d’ancrage. Il offre ainsi une détection plus rapide et plus précise pour les applications en temps réel comme la surveillance du comportement animal et l’analyse du commerce de détail.
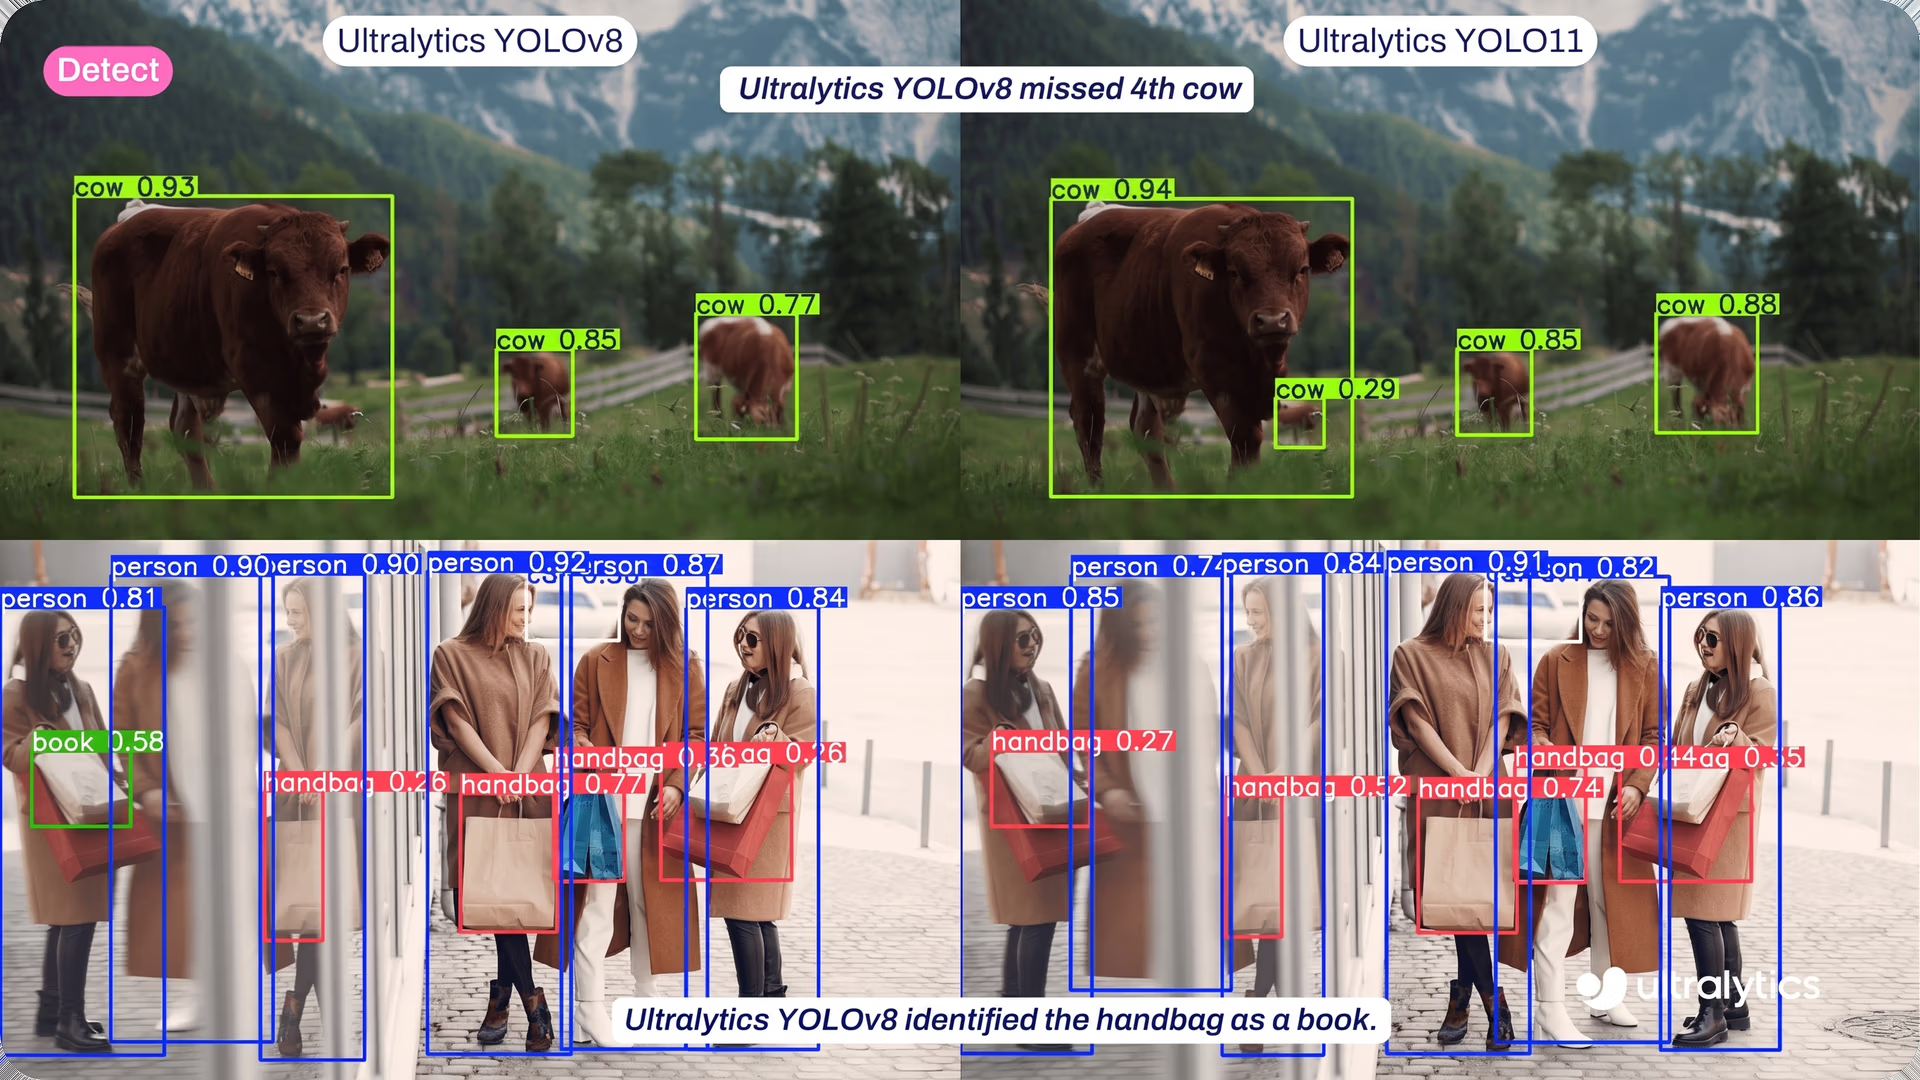
Fig. 3. Comparaison entre Ultralytics YOLOv8 et Ultralytics YOLO11.
Applications concrètes d’Ultralytics YOLO11#
Un excellent exemple des avantages de la détection sans ancres avec Ultralytics YOLO11 concerne les véhicules autonomes. Dans les voitures autonomes, détecter rapidement et précisément les piétons, les autres véhicules et les obstacles est essentiel pour la sécurité. L’approche sans ancres de YOLO11 simplifie le processus de détection en prédisant directement les points clés des objets, comme le centre d’un piéton ou les contours d’un autre véhicule, plutôt que de s’appuyer sur des boîtes d’ancrage prédéfinies.
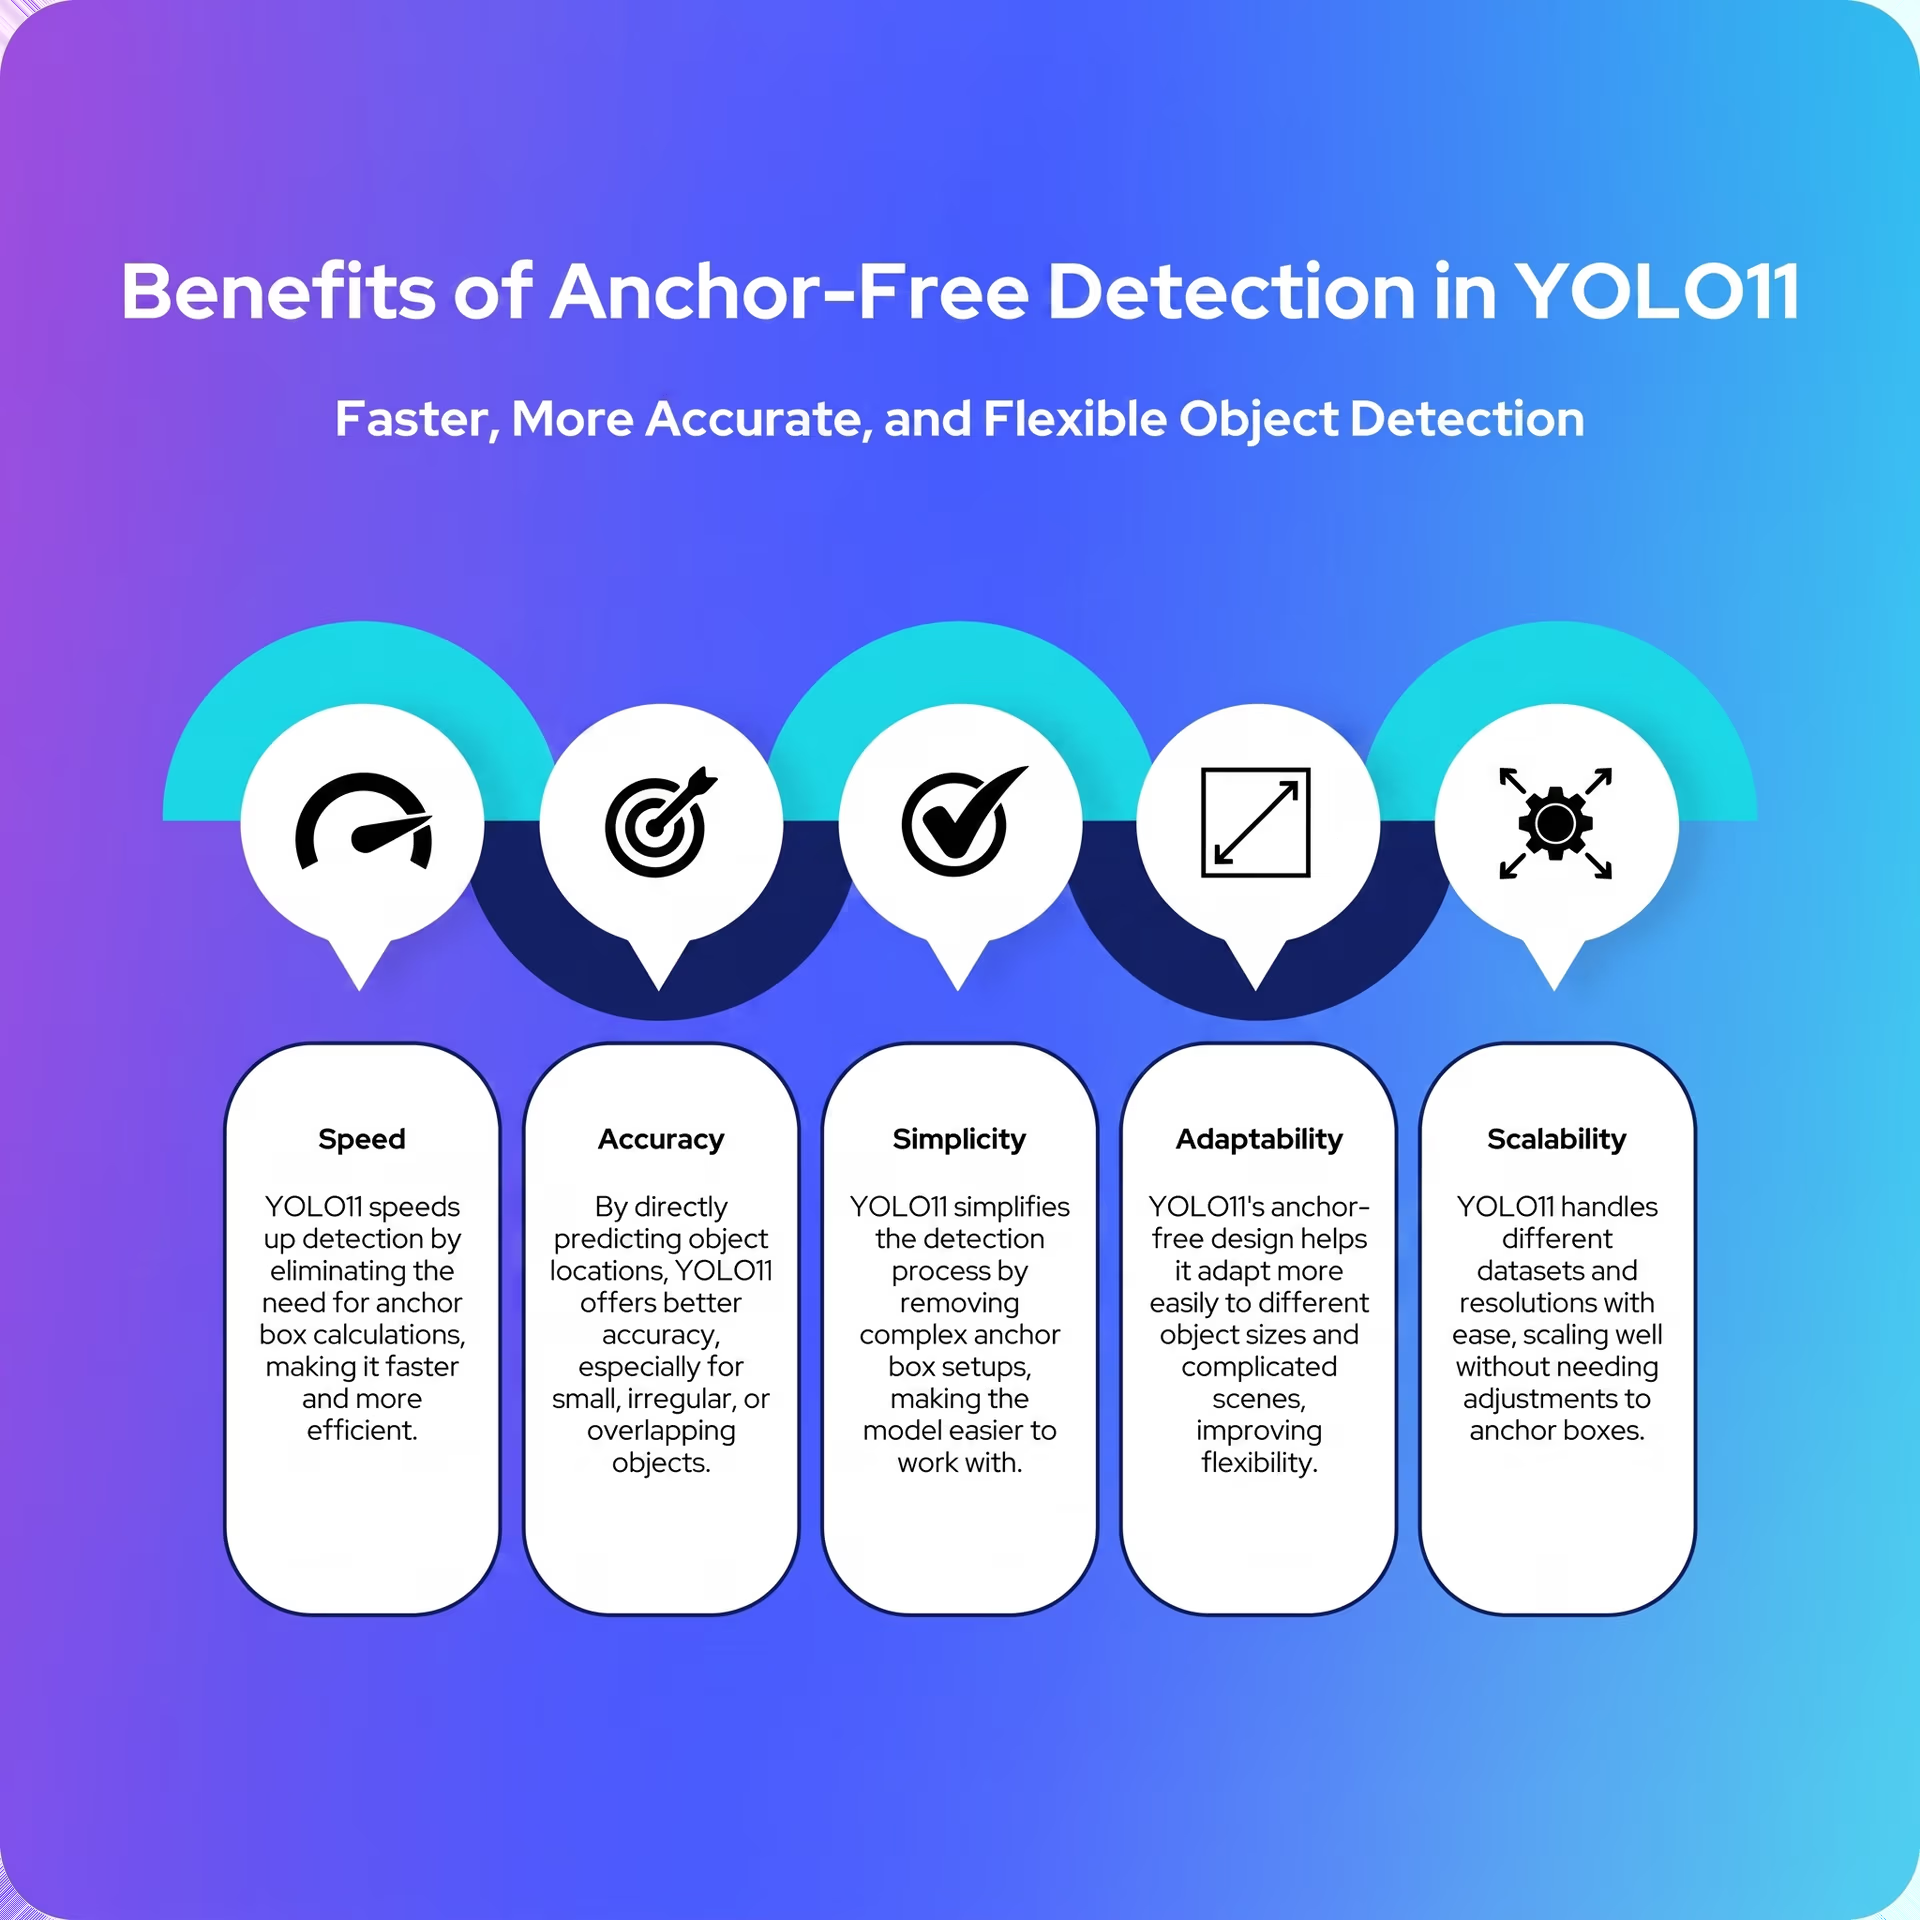
Fig. 4. Avantages de la détection sans ancres avec Ultralytics YOLO11 (image de l’auteur).
Ultralytics YOLO11 n’a pas besoin d’ajuster ni d’adapter une grille d’ancres à chaque objet, une opération qui peut être coûteuse en calcul et lente. Il se concentre plutôt sur les caractéristiques clés, ce qui le rend plus rapide et plus efficace. Par exemple, lorsqu’un piéton s’engage sur la trajectoire du véhicule, YOLO11 peut rapidement repérer sa position en identifiant les points clés, même si la personne est partiellement cachée ou en mouvement. Sa capacité à s’adapter à des formes et des tailles variées sans boîtes d’ancrage permet à YOLO11 de détecter les objets de façon plus fiable et à une vitesse supérieure, ce qui est essentiel pour la prise de décision en temps réel dans les systèmes de conduite autonome.
Parmi les autres applications où les capacités sans ancres d’Ultralytics YOLO11 se démarquent vraiment, citons :
- Commerce de détail et gestion des stocks : Ultralytics YOLO11 facilite le suivi des produits en rayon, même lorsqu’ils sont empilés ou partiellement masqués. Cela permet un suivi des stocks plus rapide et plus précis, tout en réduisant les erreurs.
- Imagerie médicale : YOLO11 est également efficace dans le secteur de la santé, où il peut détecter des tumeurs ou d’autres anomalies sur des images médicales. Sa capacité à traiter des objets aux formes irrégulières contribue à améliorer la précision du diagnostic de pathologies complexes.
- Suivi de la faune : Dans le cadre de la recherche sur la faune, Ultralytics YOLO11 peut suivre des animaux dans des forêts denses ou sur des terrains difficiles, aidant ainsi les chercheurs à surveiller leur comportement ou à protéger les espèces menacées.
- Analyse sportive : Ultralytics YOLO11 peut être utilisé pour suivre les joueurs, les déplacements du ballon ou d’autres éléments en temps réel pendant des événements sportifs, et ainsi fournir des informations précieuses aux équipes, aux entraîneurs et aux diffuseurs.
Points à prendre en compte lors de l’utilisation de modèles sans ancres#
Bien que les modèles sans ancres comme Ultralytics YOLO11 offrent de nombreux avantages, ils présentent aussi certaines limites. L’un des principaux points pratiques à prendre en compte est que même les modèles sans ancres peuvent rencontrer des difficultés avec les occultations ou les objets qui se chevauchent fortement. Cela s’explique par le fait que la vision par ordinateur cherche à reproduire la vision humaine et que, tout comme nous avons parfois du mal à identifier des objets occultés, les modèles d’IA peuvent rencontrer des difficultés similaires.
Un autre aspect intéressant concerne le traitement des prédictions du modèle. Même si l’architecture des modèles sans ancres est plus simple que celle des modèles à ancres, un raffinement supplémentaire devient nécessaire dans certains cas. Par exemple, des techniques de post-traitement comme la suppression non maximale (NMS) peuvent être nécessaires pour éliminer les prédictions qui se chevauchent ou améliorer la précision dans les scènes encombrées.
Ancrer l’avenir de l’IA avec Ultralytics YOLO11#
Le passage de la détection avec ancres à la détection sans ancres a constitué une avancée majeure dans la détection d’objets. Avec des modèles sans ancres comme Ultralytics YOLO11, le processus est simplifié, ce qui améliore à la fois la précision et la vitesse.
Avec Ultralytics YOLO11, nous avons vu comment la détection d’objets sans ancres excelle dans des applications en temps réel comme les voitures autonomes, la vidéosurveillance et l’imagerie médicale, où une détection rapide et précise est essentielle. Cette approche permet à YOLO11 de s’adapter plus facilement aux différentes tailles d’objets et aux scènes complexes, offrant de meilleures performances dans des environnements variés.
À mesure que la vision par ordinateur évolue, la détection d’objets ne fera que gagner en vitesse, en flexibilité et en efficacité.
Explore notre dépôt GitHub et rejoins notre communauté dynamique pour suivre toute l’actualité de l’IA. Découvre comment l’IA visuelle transforme des secteurs comme l’industrie manufacturière et l’agriculture.









