Ultralytics YOLOにおけるEXIFの向き:横向き写真がデータセットを壊す理由
EXIFの向きの値が5~8の場合、画像の幅と高さが入れ替わります。タグが読み取られないとラベルがずれる理由と、Ultralyticsがタグ付き画像を正しい向きで読み取るようになった仕組みをご紹介します。
 Sergiu Waxmann14 分で読めます
写真はギャラリーでもブラウザーでもラベリングツールでも正しい向きに見えています。ところが、トレーニングスクリプトで読み込むと横向きになり、付けたバウンディングボックスが画像内の別の場所に配置されることがあります。エラーは発生しません。モデルは、画素と一致しなくなったラベルを使って学習するだけです。
同じファイルに対して2つのツールが異なる座標系を使うと、ラベルと画素がずれてしまいます。その原因の1つがEXIFの向きです。これは、画像の画素をカメラが保存した状態のままにして、表示時にソフトウェアが画像を回転する方法を伝える小さなメタデータタグです。タグを適用するリーダーもあれば、適用しないリーダーもあります。このガイドでは、タグの仕組み、データラベリングとトレーニングに与える影響、データセットの監査方法を説明します。また、リリースした2つの機能も紹介します。Ultralytics 8.4.214では画像の読み込み時にEXIFの向きを一貫して適用するようになり、Ultralytics Platformでは、画素そのものが横向きのファイルについて、画像とアノテーションを一緒に回転できるようになりました。
EXIFの向きは表示指示であり、画像の回転そのものではありません#
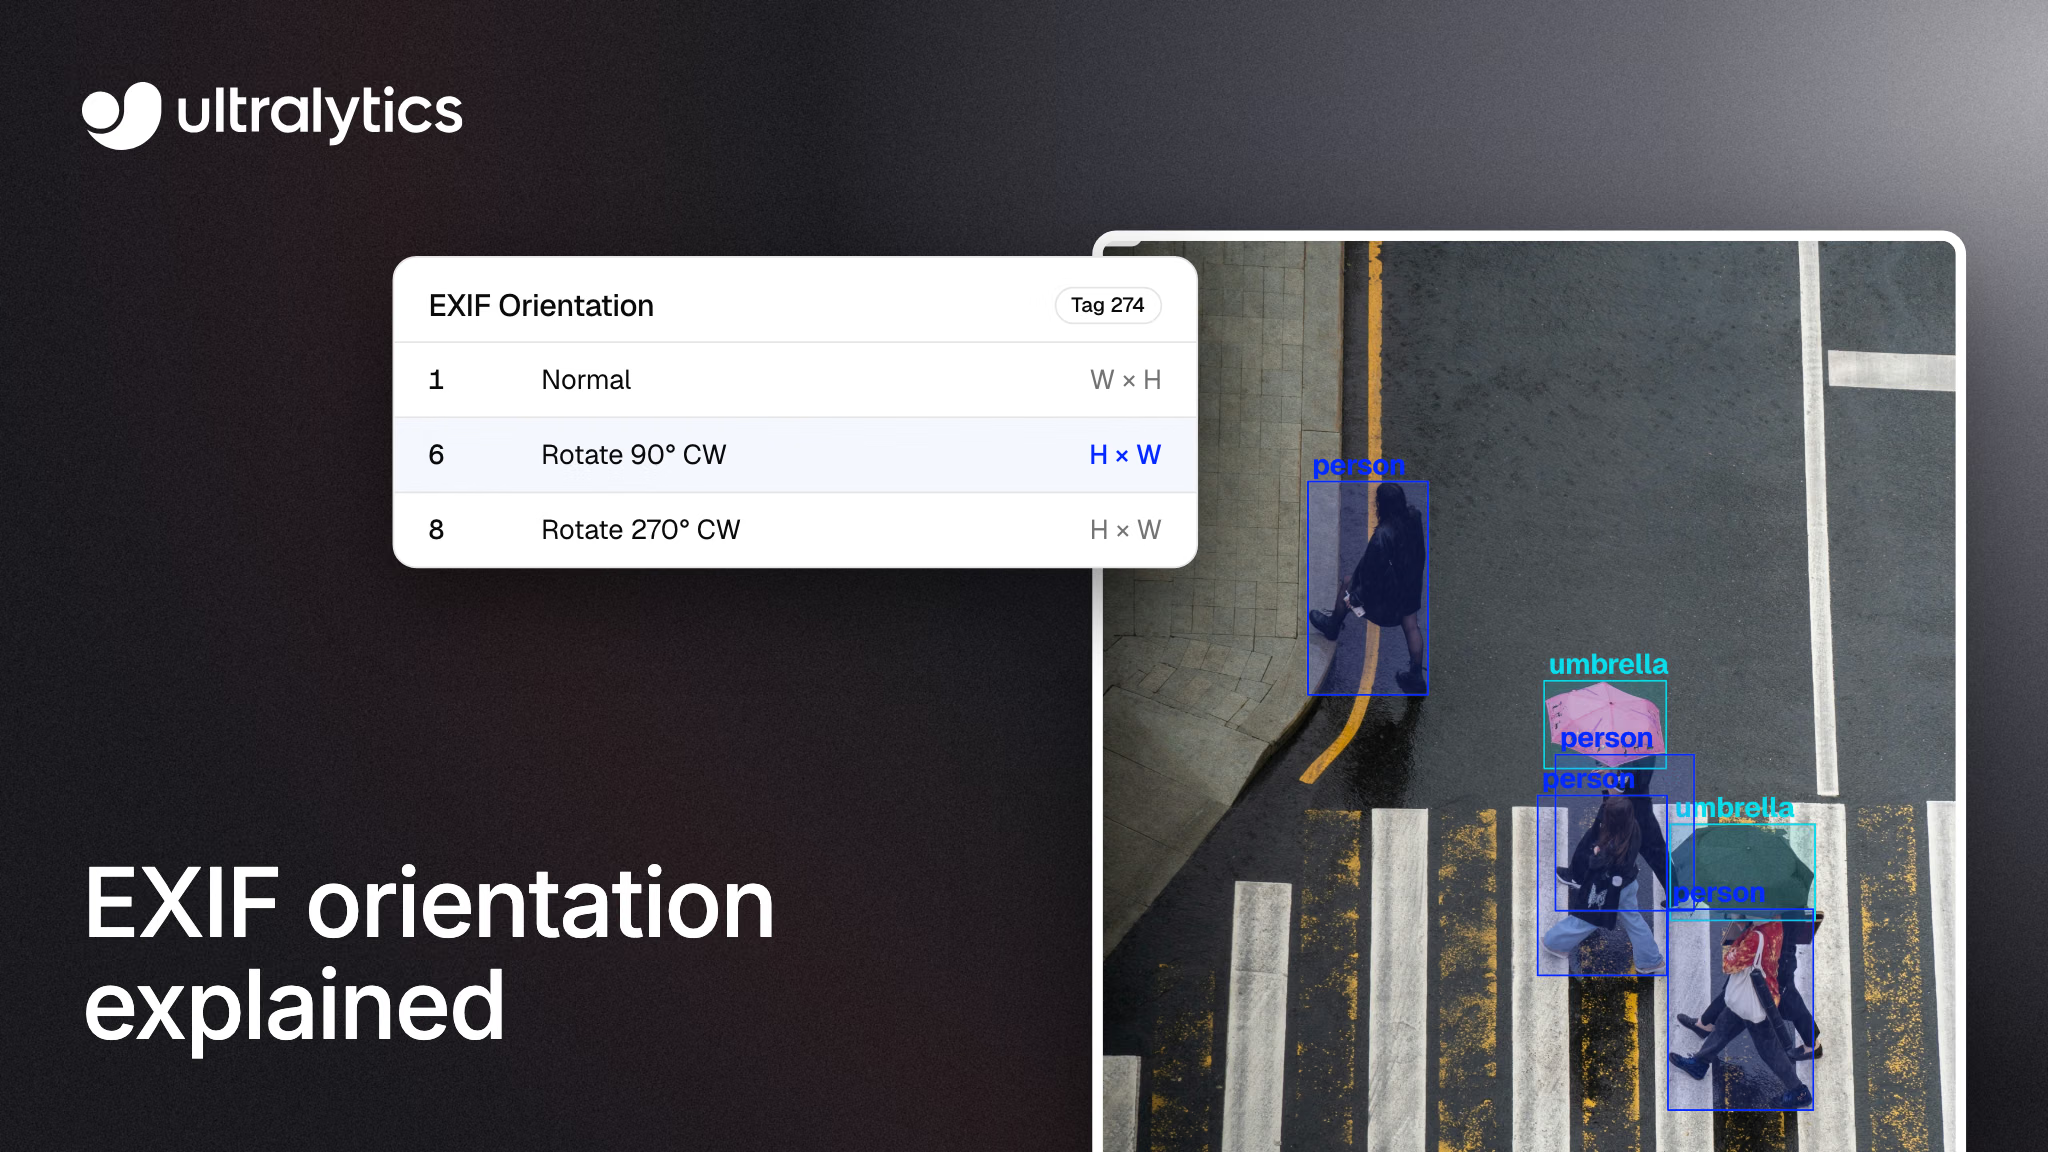
カメラはセンサーが読み取った画素をそのまま保存し、画素グリッド自体を回転する代わりに、ファイルのEXIFメタデータにOrientationの値(タグ274、または0x0112)を書き込むことがあります。このタグに対応するビューアは、画像を表示する前に回転します。対応しないビューアは、未加工のグリッドを表示します。デバイスによっては保存前に画素データを回転するため、写真にタグが付くかどうかは、デバイスや、その後に画像を処理したソフトウェアによって異なります。
タグには8つの値があり、ExifToolのEXIFタグリファレンスに一覧があります。
| 値 | 意味 | 表示時の幅と高さ |
|---|---|---|
| 1 | 通常、変更なし | 保存時と同じ |
| 2 | 水平方向に反転 | 保存時と同じ |
| 3 | 180°回転 | 保存時と同じ |
| 4 | 垂直方向に反転 | 保存時と同じ |
| 5 | 水平方向に反転し、時計回りに270°回転 | 入れ替え |
| 6 | 時計回りに90°回転 | 入れ替え |
| 7 | 水平方向に反転し、時計回りに90°回転 | 入れ替え |
| 8 | 時計回りに270°回転 | 入れ替え |
コンピュータービジョンでは、2つの点が重要です。値5~8では表示時の幅と高さが入れ替わるため、保存時に4000 x 3000だった画像は、画面上では3000 x 4000になります。また、値2、4、5、7には反転が含まれるため、画像が一見正しい向きに見えても、文字や左右の配置が逆になっている場合があります。Orientationが6の縦向き写真は、典型的な横向きのケースです。
横向き写真がコンピュータービジョンのデータセットを気付かれないまま壊す理由#
バウンディングボックス、ポリゴン、キーポイントは画像に対する相対座標として保存されます。Ultralytics YOLO形式では、座標は画像の幅と高さに対して正規化されます。すべてのツールで座標の基準となる画像の向きが一致していなければ、座標は意味を成しません。
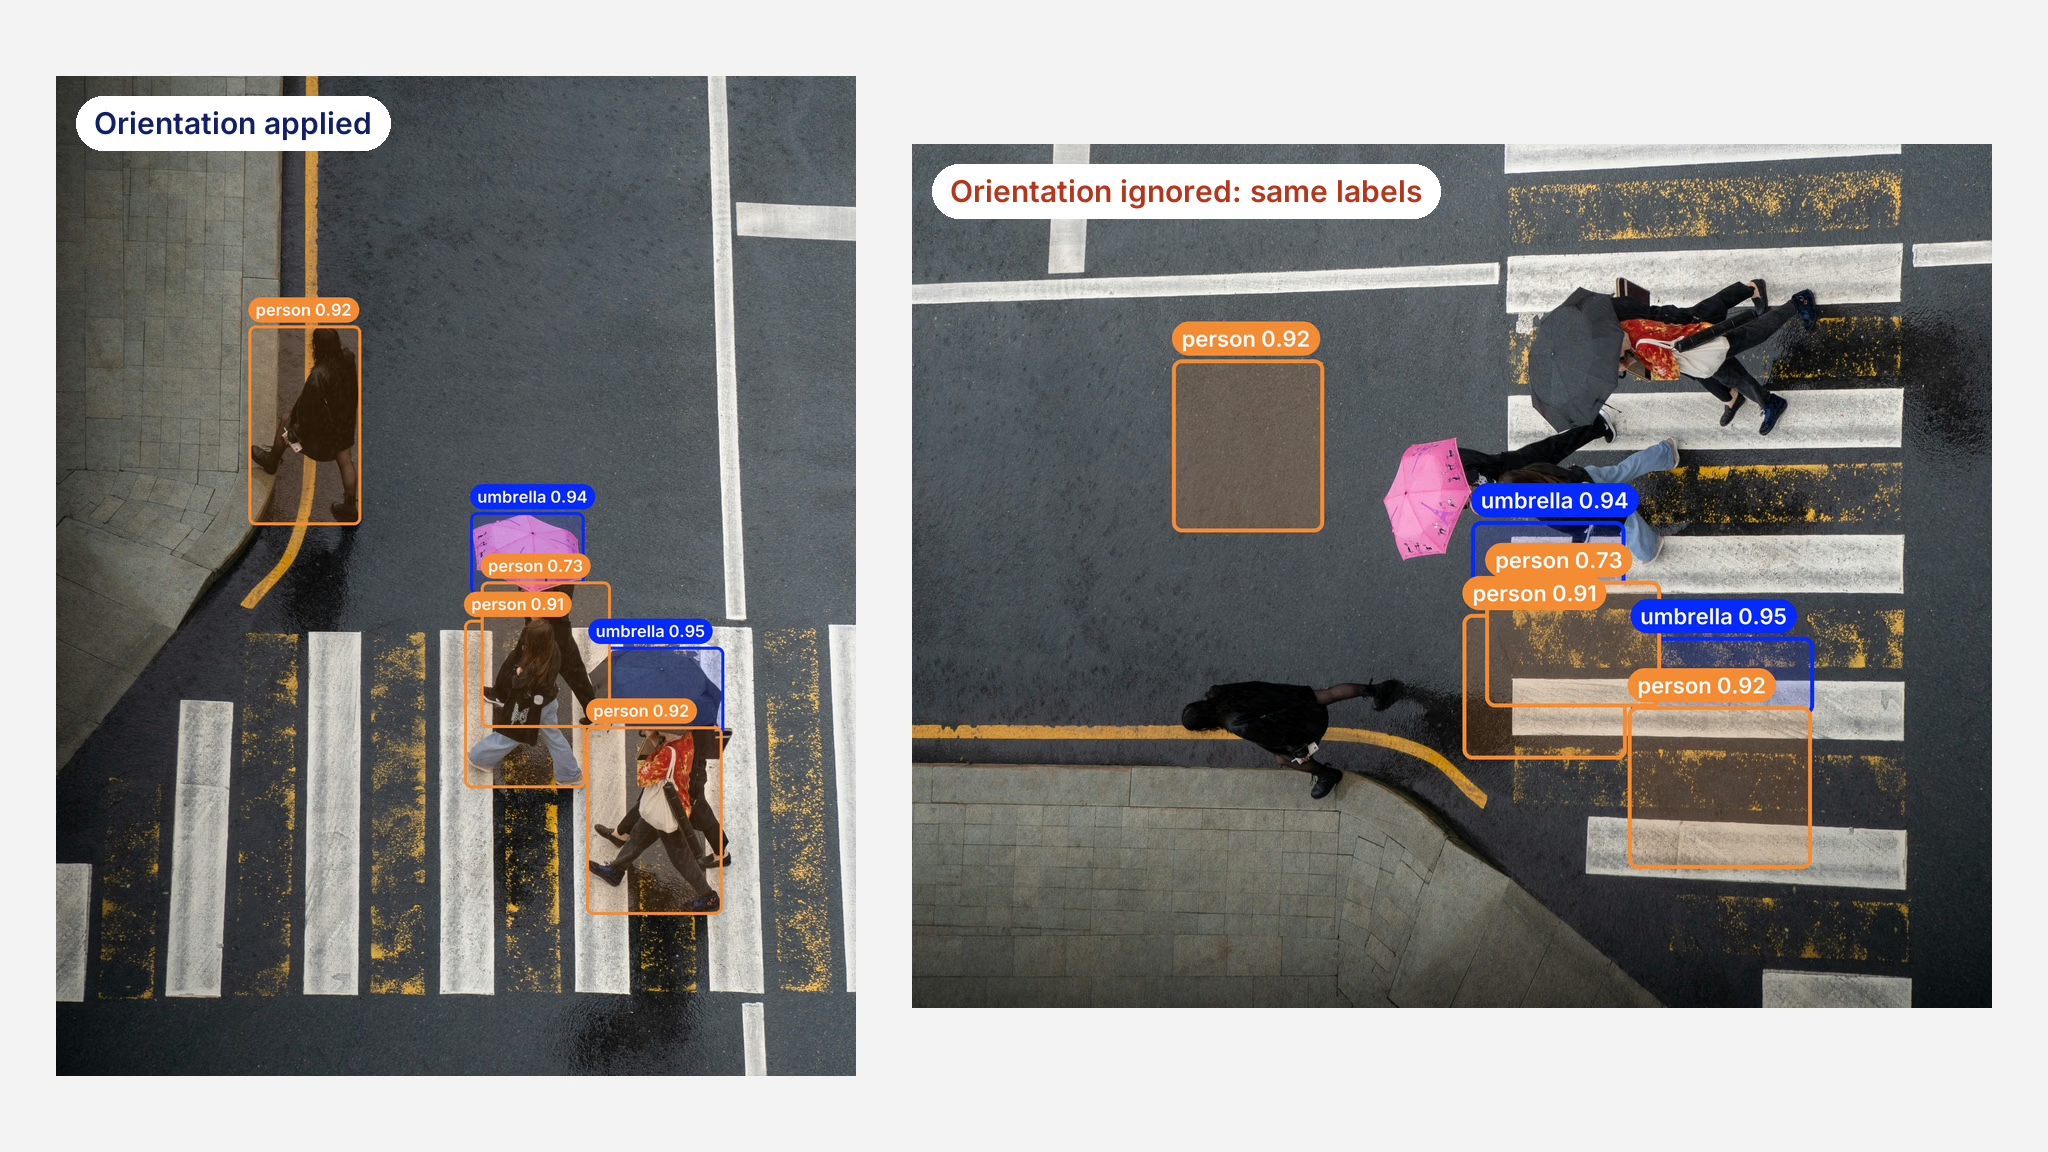
Orientationが6のJPEGを2通りで読み込んだ例。左:向きを適用し、YOLO26xの検出結果を表示。右:向きを無視し、同じ正規化ラベルを保存時の画素に配置。
タグ付き画像が含まれるデータセットで、どのように整合性が崩れるかを見てみましょう。
- アノテーターが正しい向きの画像にラベルを付けます。 ブラウザーやラベリングツールがタグを適用する場合、人物を囲むボックスは画面上の人物の位置に配置されます。
- トレーニング用ローダーが保存時のグリッドを読み込みます。 デコーダーがタグを無視すると、同じ正規化ボックスが90度回転した画素上に配置され、別の物体や何もない場所を囲むことがあります。
- それでもトレーニングは実行されます。 座標は0~1の範囲内にあるため、フォーマットチェックでエラーになりません。モデルは不整合なペアを使って学習し、実画像に対する予測精度が低下する可能性があります。検証データにも同じ不整合がある場合、平均適合率は問題を示すどころか、誤解を招くことがあります。
反転された向きは、画像をすばやく目視確認しても見逃しやすいため、より発見が困難です。反転すると文字が鏡像になり、ポーズ推定では左右の身体のランドマークがラベルからずれます。
この問題は見つかりにくいこともあります。スマートフォンからのアップロード、現場検査、クラウドソーシングの写真を使って作成したデータセットには、タグ付きのファイルとタグなしのファイルが混在する場合があります。ラベルと異なる座標系で読み込まれた画像だけがずれます。そのため、パイプラインの不具合ではなく、ラベルのノイズのように見えます。
OpenCVでは同じファイルが2通りに読み込まれることがあります#
OpenCVで画像を読み込む場合、タグが適用されるかどうかは呼び出し方によって異なります。OpenCVのimreadドキュメントによると、IMREAD_IGNORE_ORIENTATIONまたはIMREAD_UNCHANGEDを渡さない限り、EXIFの向きが適用されます。この2つ目のフラグは、アルファチャンネルや追加バンドを保持するために使うことが多く、簡単に指定できます。
Ultralyticsパッケージを監査したところ、画像の読み込み処理はフラグ、形式、OpenCVのリリースによって異なることが分かりました。PR #27168より前は、向きが2~8の場合、imreadは次のように動作していました。
| 読み込み方法 | 8.4.214より前の結果 |
|---|---|
IMREAD_UNCHANGEDで読み込んだJPEG、PNG、WebP(データセットと、channelsが1または3以外のモデル) | すべてのOpenCVバージョンで保存時の状態 |
| 任意のフラグを使って読み込んだWebP、OpenCV 5.0より前 | 保存時の状態 |
OpenCV 5.0より前のpredict("a.webp")とpredict(Image.open("a.webp")) | 異なる2つの座標系 |
| カラーまたはグレースケールのJPEGとPNG | 正しい向き |
カラーおよびグレースケールのJPEGとPNGは、すでに正しい向きで読み込まれていました。影響を受けるのは、channelsが1または3以外のデータセット、OpenCV 4.xでのWebPファイル、WebPのファイルパスとPIL画像に対する予測の比較でした。たとえば、channels: 4を使うと、画素は正しい向きになっていないのに、キャッシュされた画像の形状はすでに正しい向きになっていました。そのため、タイル分割、矩形バッチ、マスクのリサイズで転置された形状が使われていました。
Ultralytics 8.4.214でEXIFの向きを一貫して適用#
2026年11月15日にリリースされた8.4.214以降、imreadは、以下に挙げる一部のエッジケースを除き、サポート対象の形式とOpenCVバージョン全体で、カラー、グレースケール、変更なしの読み込みにEXIFの向きを適用します。imreadリファレンスには、ビューアに表示される座標系でラベルと予測を一致させるという目標が記載されています。検出データセットのドキュメントにもラベル座標について同じ内容を記載し、データセット作成者が参照する場所で規約を明文化しました。
仕組みの概要は次のとおりです。
- すべての読み込み経路で一貫した処理。 データセット画像の読み込みと単一画像パスの予測は、
ultralytics/utils/patches.py内のimreadを経由します。分類データセットとDOTAの分割処理でも、これを使うようになりました。リストとしてpredictに渡された画像パスは、Pillowで開いてEXIFに基づいて向きを補正します。PIL画像の入力にも同じ処理を適用するため、以下のエッジケースを除き、同じ正しい向きの座標系が得られます。 - OpenCVがタグを無視する場合にも適用。 変更なしの読み込みと、すべてのWebPの読み込みでは、
IMREAD_IGNORE_ORIENTATIONで画像をデコードしてから配列にタグを適用するため、結果がOpenCVのリリースに依存しません。 - EXIF処理ではファイルの内容を確認。 拡張子の不一致(JPEGに
.webpという名前が付いている場合など)があっても、JPEG、WebP、eXIfチャンクを含むPNGのデータにタグを適用します。TIFFデータは、画像の向きを自ら補正するOpenCVのTIFFデコーダーに任せます。AVIFとHEICは、Pillowのexif_transposeを使って処理します。 - 必要な場合に限ってPillowを使用。 まずPNGチャンクをスキャンし、eXIfチャンクが見つかった場合にのみPillowを呼び出します。
OpenCV 5.0.0、4.12.0、4.7.0とPillow 13.0.0で変更を検証し、画素をPillowのexif_transposeの結果と比較しました。カラー、グレースケール、変更なしの読み込みを対象に、JPEG、PNG(RGBとRGBA)、WebP(RGBとRGBA)で、8種類すべての向きが正しく読み込まれることを確認しました。組み合わせは合計45通りで、タグのない画像は以前と同じ配列にデコードされます。
一部のエッジケースでは保存時の向きのままになります。拡張子が.tifまたは.tiffのJPEG(グレースケールでの読み込みを除く)、IMREAD_IGNORE_ORIENTATIONを意図的に渡して読み込むJPEGとPNG(WebPは引き続き正しい向きに補正されます)、Pillowのデフォルトの画素数制限により約179メガピクセルを超える画像の変更なしJPEGまたはPNGとWebPの読み込みが該当します。このような画像は、トレーニング前に画素データに向きを反映させてください(以下の監査手順を参照)。
データセットキャッシュのバージョンが1.0.13に更新されたため、古い形状を保持するラベルキャッシュは次回の実行時に一度再構築されます。ただし、eXIfチャンクが画像データの後にあるPNGでは、画素は正しい向きで読み込まれても、キャッシュされた形状が保存時のままの場合があります。そのようなPNGは画素データに向きを反映させてから、キャッシュを再構築してください。
Ultralytics Platformで画像とラベルを回転#
タグ付きファイルには、読み込み処理の改善が役立ちます。しかし、画素自体の向きが誤っている場合には対処できません。横向きで取り込んだスキャン、上下逆さまにエクスポートした写真、上流の処理でタグが削除され、保存時のグリッドしか残っていない画像などが該当します。メタデータから画像本来の向きを判断することはできません。画像そのものを回転し、それに合わせてラベルも回転する必要があります。
Ultralytics Platformでは、データセットギャラリーの全画面ビューアで、この操作ができるようになりました。編集権限がある場合は、Rを押すか回転ボタンをクリックすると、画像とアノテーションを時計回りに90度回転できます。ボックス、ポリゴン、キーポイントも画素と一緒に移動するため、アノテーションが対象物からずれません。
データの処理方法:
- 画質の累積劣化なし。 Platformは最初に保存された画像を保持し、回転のたびにその画像を基に表示します。そのため、回転を繰り返しても画質は劣化せず、元の向きに戻すと元の画像に戻ります。
- 回転後の画素がそのまま出力されます。 Platformは回転フラグを書き込むのではなく、保存された画素を回転します。そのため、エクスポートされたデータセットに新しいフィールドは追加されません。また、ダウンロードでは、表示どおりに回転したフルサイズ画像が保存されます。
深度データセット、マルチスペクトルデータセット、TIFF形式で保存された画像、クラウドストレージのデータセット、オンプレミスのデータセットでは、回転を使用できません。
Platformのアップロード時の正規化では、EXIFの向きが適用されます。タグがファイルの状態を正しく表している場合、画像は正しい向きでアップロードされ、値が5~8なら幅と高さも入れ替わります。それでも画像の向きが誤っている場合は、[回転]を使用してください。
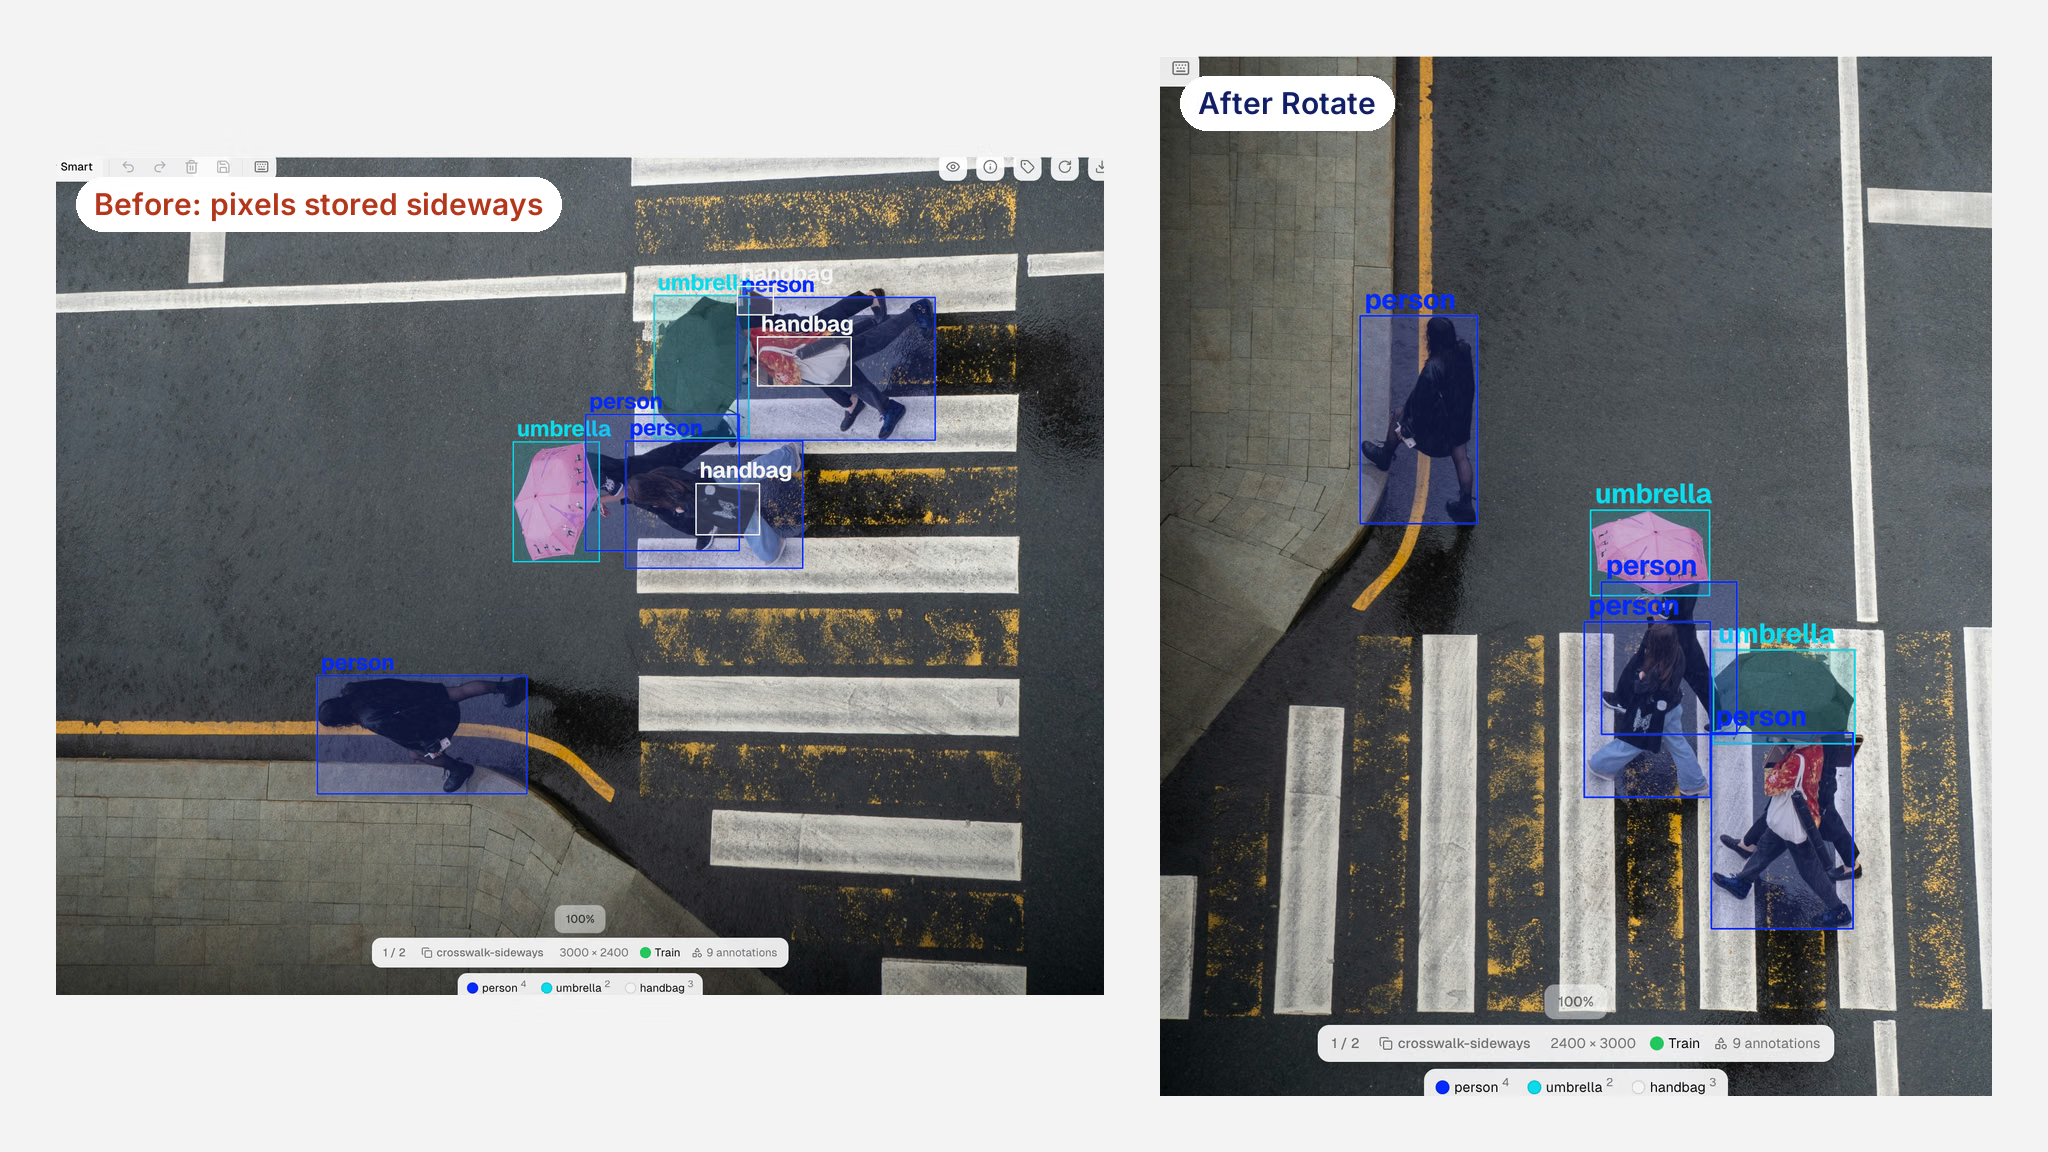
Ultralytics Platformの全画面ビューアで、[回転]する前後の横向き画像を表示。画像は3000 x 2400から2400 x 3000になり、すべてのアノテーションも一緒に回転します。
データセット内のEXIFの向きを監査して修正する方法#
まず、タグの有無を確認します。このスクリプトは、フォルダー内のJPEG、PNG、WebPファイルのうち、Orientationタグが1以外のものを報告します。
from pathlib import Path

from PIL import Image

for path in Path("datasets/my_data/images").rglob("*"):
    if path.suffix.lower() in {".jpg", ".jpeg", ".png", ".webp"}:
        with Image.open(path) as im:
            orientation = im.getexif().get(274, 1)  # 274はEXIFのOrientationタグです
        if orientation != 1:
print(path, orientation)問題がなければ、該当ファイルにOrientationの値が1以外のものはありません。ただし、誤解を招く拡張子のファイル、保存された画素自体が横向きの画像、異なる座標系で付けられたラベルは検出できません。次に、Ultralyticsがどのように画像を読み込むか確認します。8.4.214以降では、上記のエッジケースを除き、imreadは表示時の座標系を返します。
import cv2

from ultralytics.utils.patches import imread

img = imread("datasets/my_data/images/train/photo.jpg", cv2.IMREAD_UNCHANGED)
print(img.shape)  # (height, width, channels)(ビューアに表示される順序)
その後の修正方法は、ラベルの作成方法によって異なります。
- アップグレード。
pip install -U ultralyticsを実行して8.4.214以降に更新すると、上記のエッジケースを除き、トレーニング、検証、予測でタグ付き画像ファイルとPIL画像が表示時の座標系で読み込まれます。NumPy配列とテンソルにはEXIFタグがないため、predictに渡す前に向きが正しいことを確認してください。 - 古い画像キャッシュを削除。 以前の実行で画像の隣に
.npy画像キャッシュが作成されている場合は、確認や再トレーニングの前に、Ultralyticsが生成したファイルを削除してください。次回の実行でcache=Falseを使う場合も、ローダーが既存のキャッシュを読み込む可能性があります。関係のないNumPyファイルは削除しないでください。ラベルキャッシュは自動的に再構築されます。 - タグ付き画像をいくつかラベルと照合。 正しい向きの画像にラベルを描画します。タグに対応するツールでアノテーターが作業していれば、ボックスは正しい位置に収まります。
- 保存時のグリッド上でラベルが描画されている場合は、タグを無視するスクリプトやツールを使った可能性があります。その画像にラベルを付け直すか、正しい向きの画像に合わせてラベルを変換してください。画素だけを回転すると、ずれが移動するだけです。
- 画素自体の向きが誤っている画像は、 Platformの[回転]操作で修正してください。アノテーションも一緒に回転し、その後、再トレーニングします。
どのツールでも同じ表示になり、上記のエッジケースの多くにも対応できるようにするには、PillowのImageOps.exif_transposeで向きを画素データに反映し、コピーを保存してください。ラベル付けの前に行うか、ラベルも一緒に変換してください。Pillowはデフォルトの画素数制限を超えると警告し、その2倍を超える画像(約179メガピクセル)は開くことを拒否します。信頼できる大容量画像を開く場合は、開く前にImage.MAX_IMAGE_PIXELSを引き上げてください。
トレーニング前の確認項目については、データセットの品質管理とアノテーションの品質に関するAcademyのレッスンで、今回の確認と併せて実施できる項目を紹介しています。
回転データ拡張では向きの不整合を修正できません#
トレーニング中のランダム回転によって向きが問題にならなくなると考えたくなるかもしれません。YOLOのデータ拡張にあるdegrees設定などのデータ拡張では、画像とラベルを一緒に回転させます。そのため、傾いた物体への対応をモデルに学習させながら、画像とラベルの整合性を保てます。EXIFの誤った読み込みでは、データ拡張を実行する前に画像とラベルが分離されます。その後に両方を回転しても、ずれた状態は変わりません。
同じ考え方は、固定された基準方向があるタスクにも当てはまります。Ultralytics YOLO26を使ったPythonでのOCRガイドのようにモデルが文字を読み取る場合や、左右を判別する場合、向きの反転は画像の角度だけでなく、意味も変えてしまいます。
EXIFの向きを監査すべきケース#
データが以下のいずれかに当てはまる場合は、確認を行ってください。
- スマートフォンやタブレットで撮影した写真。現場検査、小売店の監査、保険請求、クラウドソーシングによる収集などで使用した画像です。
- 複数のソースをまとめたデータセット。タグ付きのファイルとタグなしのファイルが混在している可能性があります。
- WebPデータセット、または
channelsが1または3以外のデータセットを、8.4.214より前のUltralyticsのリリースでトレーニングした場合。 - スキャンした文書。ページが画素データ上で横向きになっていることがあり、実際に回転する必要があります。
データをクリーンにしたら、同じワークスペースでアノテーションとトレーニングを行い、各ラベルが対象の画素上に配置されたUltralytics YOLO26モデルを作成できます。Platformでデータセットを健全に保つ方法については、Ultralytics Platformでのスマートなデータセット管理をご覧ください。
よくある質問
EXIFの向きは、画像ファイルのタグ274に保存される1~8のメタデータ値で、表示用に保存された画素を回転または反転する方法をソフトウェアに伝えます。値1は変更なし、値6は時計回りに90度回転することを意味します。画素自体は回転されないため、タグを無視するツールでは保存時の状態で表示され、多くの場合、横向きになります。
多くの場合、ファイルにOrientationタグが含まれていても、受信側のツールがタグを適用していません。スマートフォンやブラウザーはタグに対応しているため写真は正しい向きに見えますが、タグを無視するデコーダーは保存時のグリッドを表示します。保存された画素が横向きで、それを補正するタグもない場合は、画像自体を回転してください。
通常は適用します。OpenCVの
imreadは、IMREAD_IGNORE_ORIENTATIONまたはIMREAD_UNCHANGEDを渡さない限りタグを適用します。また、5.0より前のリリースではWebPを保存時の状態のままにしていました。8.4.214以降、Ultralytics独自のimreadは、テストしたすべてのOpenCVバージョンで、カラー、グレースケール、変更なしの読み込みにタグを適用します。はい。Ultralytics 8.4.214以降では、
.tif拡張子で保存されたJPEGなど、一部のエッジケースを除き、画像ファイルとPIL画像はEXIFの向きを適用して読み込まれます。ラベル座標も同じ表示時の座標系に対応します。NumPy配列とテンソルにはEXIFタグがないため、予測前に正しい向きにする必要があります。データセットの全画面ビューアーで画像を開き、
Rまたは回転ボタンを押します。押すたびに、画像とそのアノテーションが時計回りに90度回転します。編集アクセス権が必要です。また、深度画像、マルチスペクトル画像、TIFF画像、クラウドストレージのデータセット、オンプレミスのデータセットでは回転を利用できません。
執筆者
コメント
質問したり、結果を共有したり、ほかの人をサポートしたりできます。









