Ultralytics YOLO의 EXIF 방향: 옆으로 누운 사진이 데이터셋을 손상하는 이유
EXIF 방향 값 5~8은 이미지의 너비와 높이를 서로 바꿉니다. 태그를 놓치면 레이블이 어떻게 어긋나는지, 그리고 Ultralytics가 이제 태그가 있는 이미지를 올바른 방향으로 읽는 방법을 알아보세요.
 Sergiu Waxmann12 분 읽기
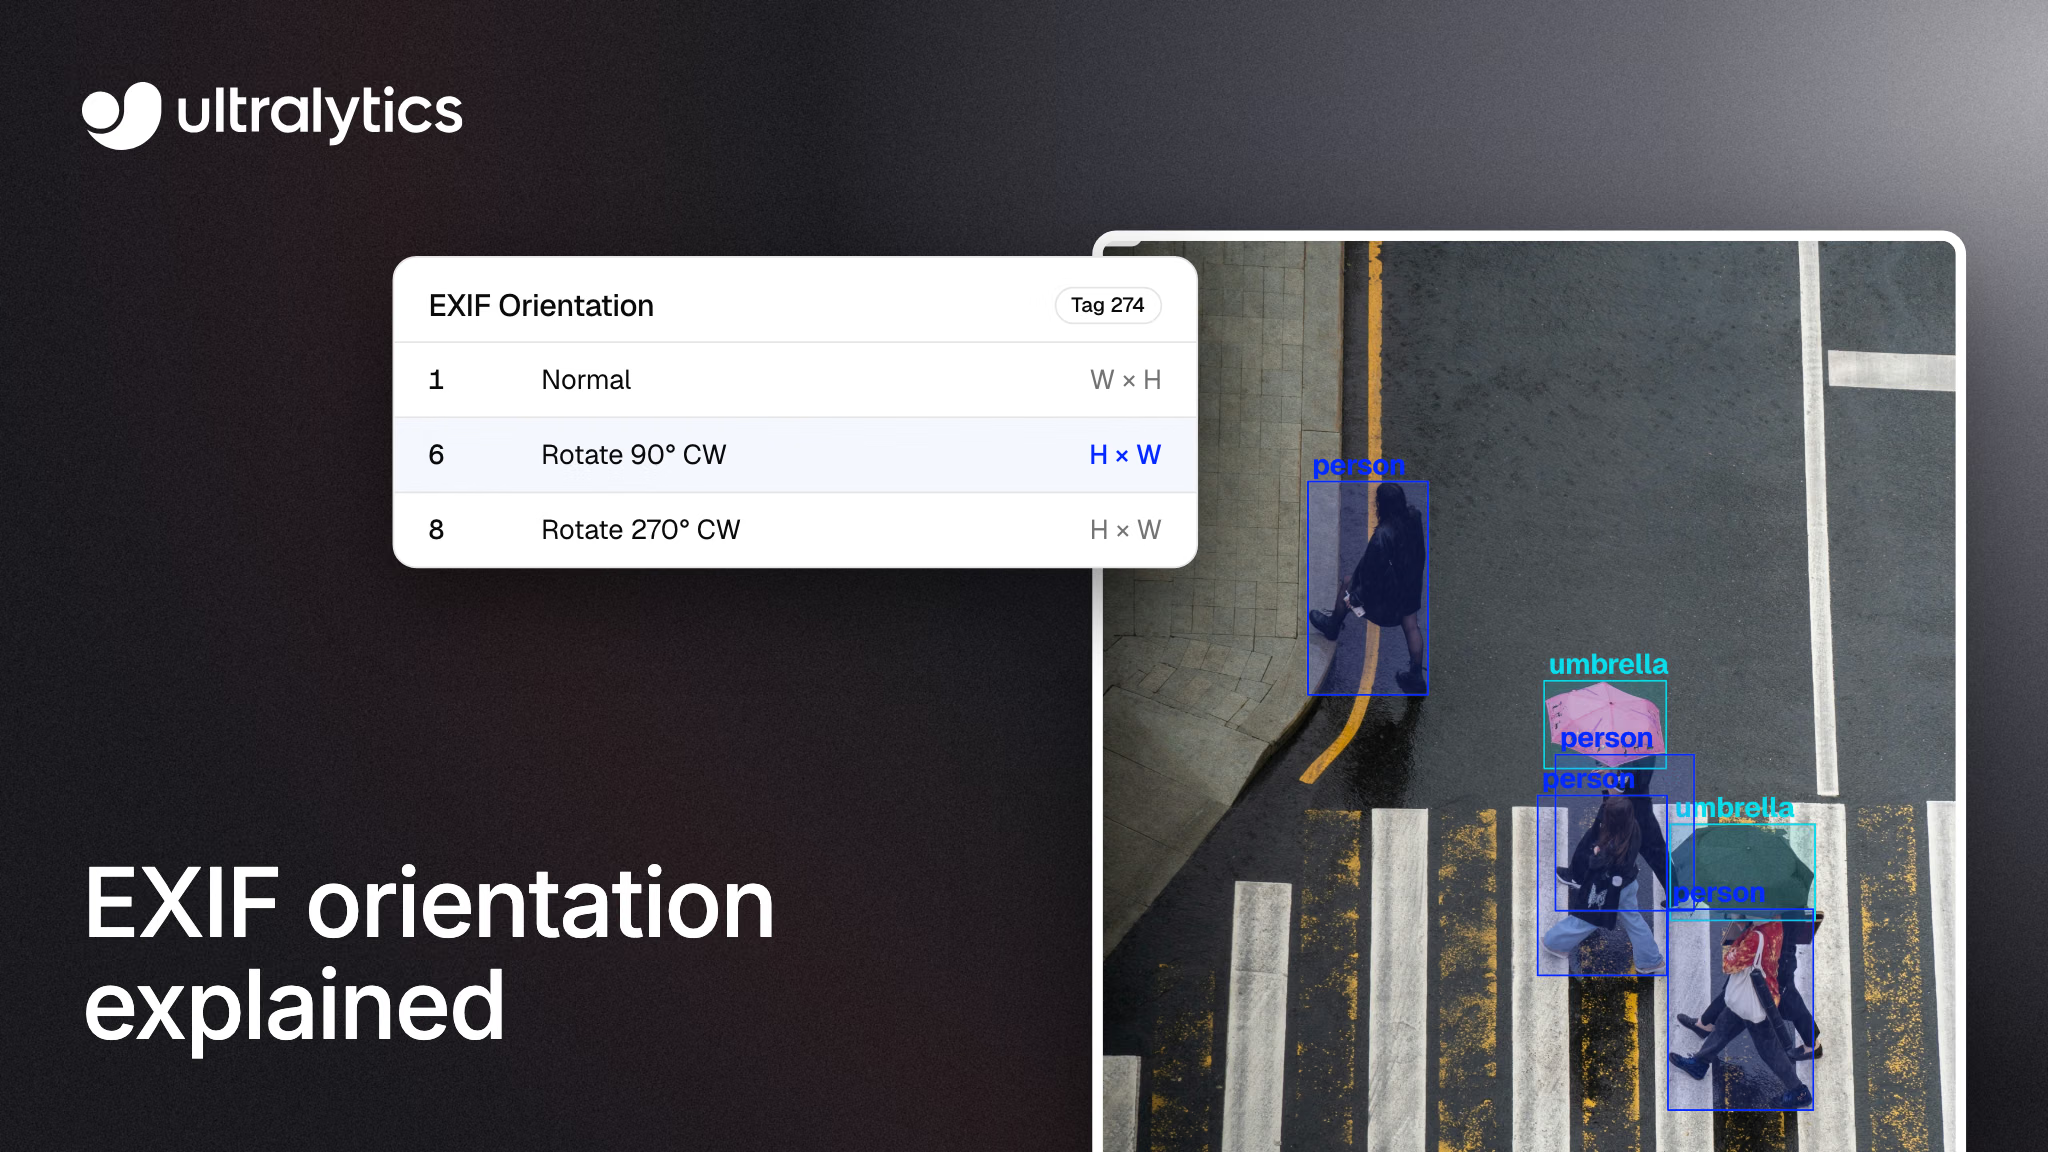
갤러리에서도 사진이 똑바로 보이고, 브라우저에서도 똑바로 보이며, 레이블링 도구에서도 똑바로 보입니다. 그런데 학습 스크립트가 사진을 옆으로 누운 상태로 읽으면, 그린 박스가 이미지의 잘못된 부분에 놓일 수 있습니다. 오류는 발생하지 않습니다. 모델은 단지 픽셀과 더 이상 일치하지 않는 레이블로 학습할 뿐입니다.
두 도구가 같은 파일에 서로 다른 좌표계를 사용하면 레이블과 픽셀이 어긋납니다. EXIF 방향도 그 원인 중 하나입니다. 소프트웨어에 이미지를 표시할 방향을 알려주는 작은 메타데이터 태그이며, 픽셀은 카메라가 저장한 그대로 유지됩니다. 어떤 리더는 태그를 적용하지만 어떤 리더는 적용하지 않습니다. 이 가이드에서는 태그가 무엇인지, 데이터 레이블링과 학습에 어떤 문제를 일으키는지, 그리고 데이터셋에서 이를 검사하는 방법을 설명합니다. 또한 최근 출시한 두 가지 기능도 소개합니다. Ultralytics 8.4.214는 이제 이미지를 읽을 때 EXIF 방향을 일관되게 적용하며, Ultralytics Platform에서는 픽셀 자체가 옆으로 누운 파일의 이미지와 주석을 함께 회전할 수 있습니다.
EXIF 방향은 회전이 아니라 표시 지침입니다#
카메라는 센서가 읽은 대로 픽셀을 저장하고, 픽셀 그리드 자체를 회전하는 대신 파일의 EXIF 메타데이터(태그 274 또는 0x0112)에 방향 값을 기록할 수 있습니다. 이 태그를 따르는 뷰어는 이미지를 표시하기 전에 회전하고, 태그를 무시하는 뷰어는 원래 픽셀 그리드를 표시합니다. 다른 장치는 저장하기 전에 픽셀 데이터를 회전하므로, 특정 사진에 태그가 있는지는 촬영 장치와 이후에 사진을 처리한 소프트웨어에 따라 달라집니다.
이 태그는 ExifTool의 EXIF 태그 참조에 나열된 여덟 가지 값 중 하나를 가집니다.
| 값 | 의미 | 표시 너비 및 높이 |
|---|---|---|
| 1 | 기본 방향, 변경 없음 | 저장된 방향과 동일 |
| 2 | 좌우 반전 | 저장된 방향과 동일 |
| 3 | 180° 회전 | 저장된 방향과 동일 |
| 4 | 상하 반전 | 저장된 방향과 동일 |
| 5 | 좌우 반전 후 시계 방향으로 270° 회전 | 서로 바뀜 |
| 6 | 시계 방향으로 90° 회전 | 서로 바뀜 |
| 7 | 좌우 반전 후 시계 방향으로 90° 회전 | 서로 바뀜 |
| 8 | 시계 방향으로 270° 회전 | 서로 바뀜 |
컴퓨터 비전에서 중요한 세부 사항은 두 가지입니다. 값 5~8은 표시되는 너비와 높이를 서로 바꾸므로, 저장된 이미지 크기가 4000 x 3000이면 화면에는 3000 x 4000으로 표시됩니다. 또한 값 2, 4, 5, 7에는 반전이 포함되므로, 이미지가 대략 똑바로 보이더라도 텍스트와 좌우 배치가 뒤집힐 수 있습니다. 방향 값이 6인 세로 사진은 전형적인 옆으로 누운 이미지입니다.
옆으로 누운 사진이 비전 데이터셋을 조용히 손상하는 이유#
바운딩 박스, 다각형, 키포인트는 이미지 기준 좌표로 저장되며, Ultralytics YOLO 형식에서는 해당 좌표가 이미지의 너비와 높이에 따라 정규화됩니다. 모든 도구가 좌표의 기준이 되는 프레임에 동의해야만 좌표가 의미를 가집니다.
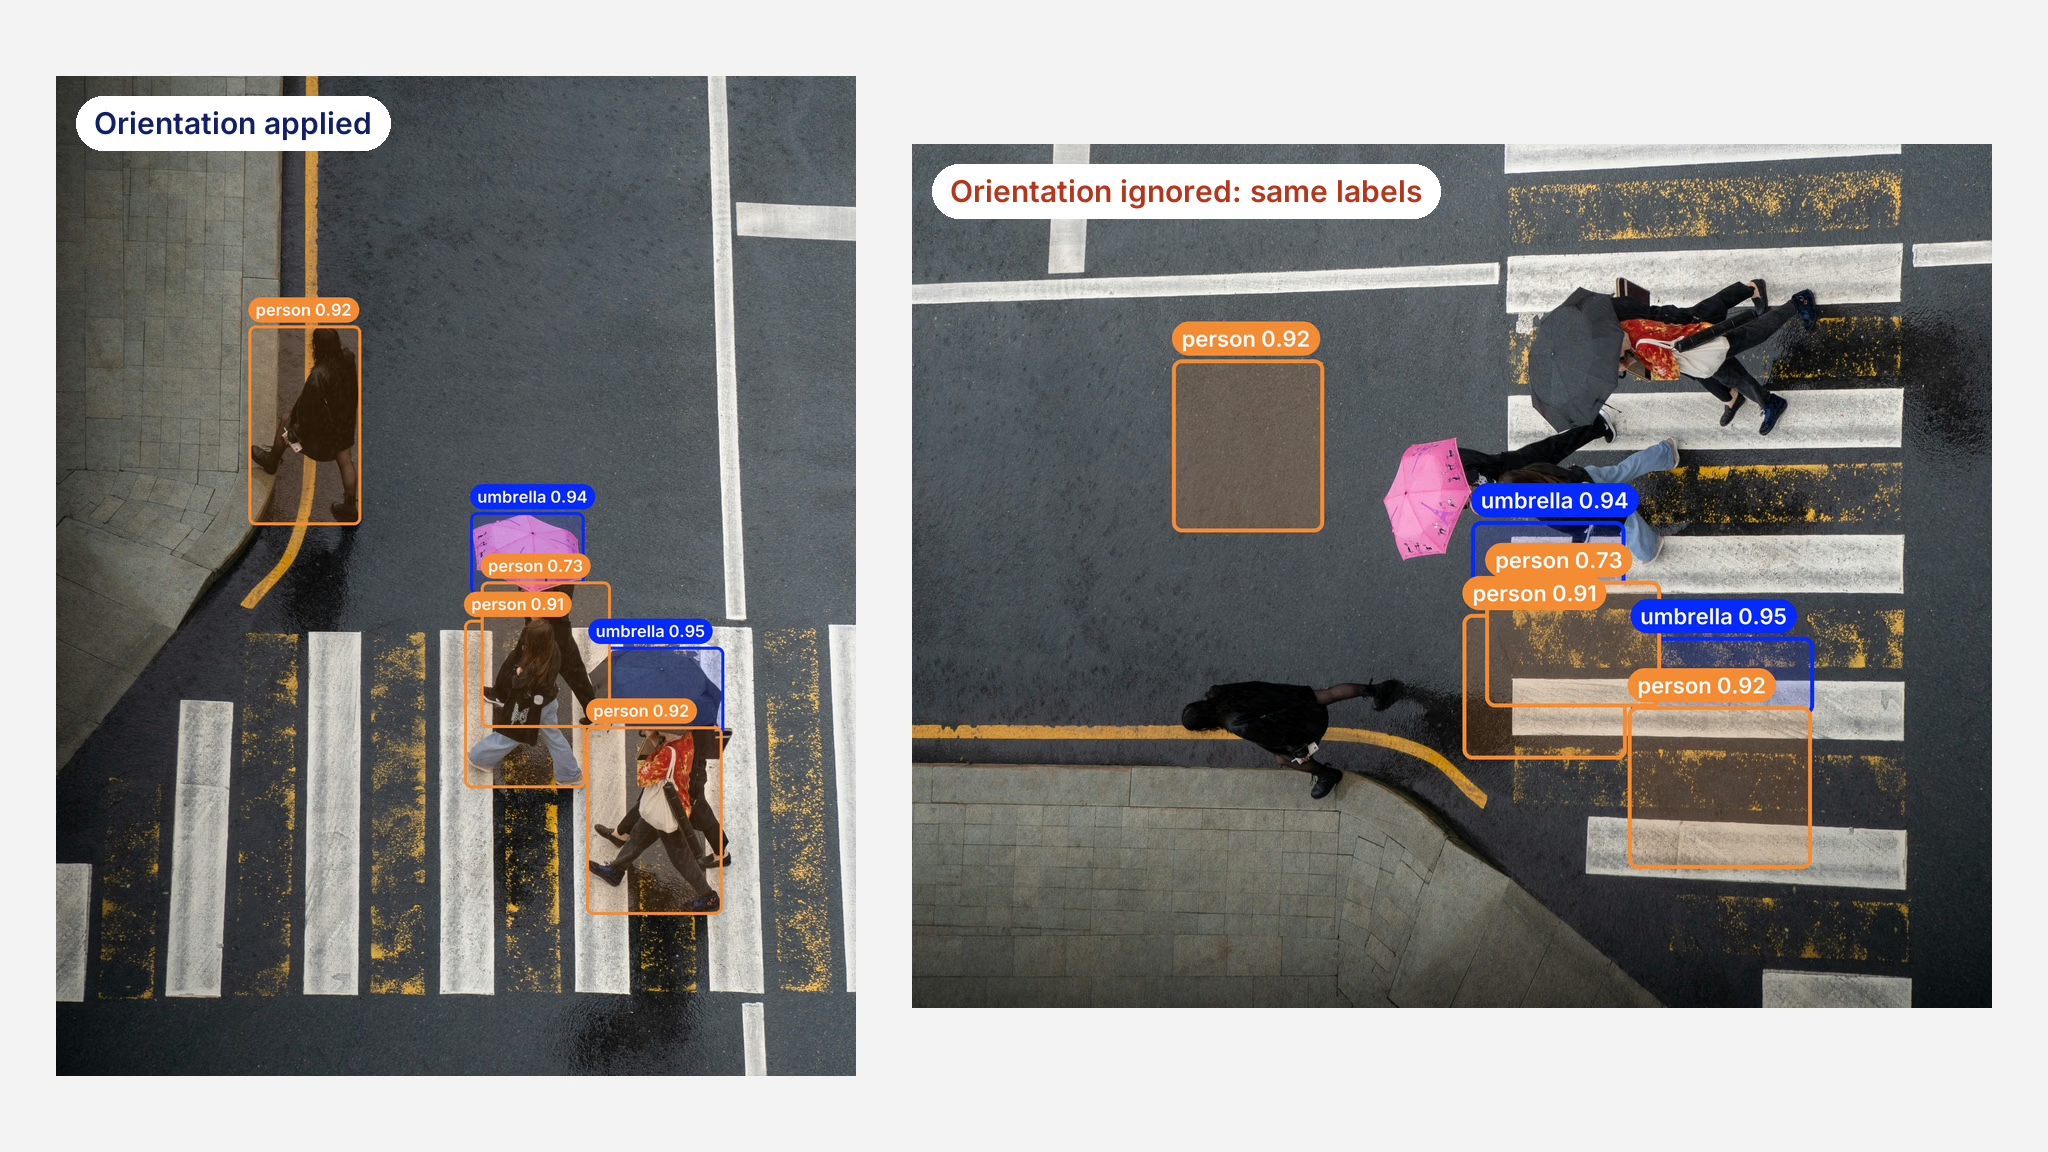
방향 값이 6인 JPEG 하나를 두 가지 방식으로 읽었습니다. 왼쪽: 방향을 적용하고 YOLO26x 탐지 결과를 표시했습니다. 오른쪽: 방향을 무시하고 저장된 픽셀에 동일한 정규화 레이블을 배치했습니다.
태그가 있는 이미지가 포함된 데이터셋의 정합성이 어긋나는 과정은 다음과 같습니다.
- 주석 작업자가 똑바로 표시된 이미지를 레이블링합니다. 브라우저나 레이블링 도구가 태그를 적용하면, 사람 주위의 박스가 화면에 표시된 사람의 위치에 놓입니다.
- 학습 로더가 저장된 그리드를 읽습니다. 디코더가 태그를 건너뛰면 동일한 정규화 박스가 90도 돌아간 픽셀에 배치되어 엉뚱한 객체를 덮거나 아무것도 덮지 않을 수 있습니다.
- 학습은 그대로 진행됩니다. 좌표는 여전히 0과 1 사이에 있으므로 형식 검사가 실패하지 않습니다. 모델은 서로 일치하지 않는 쌍으로 학습하며, 이는 실제 이미지에 대한 예측 성능을 저하시킬 수 있습니다. 검증 분할에도 같은 불일치가 있으면 평균 정밀도가 문제를 드러내는 대신 오해를 불러일으킬 수 있습니다.
반전된 방향은 쉽게 알아차리기 어렵습니다. 뒤집힌 이미지도 빠른 육안 검사에서는 문제가 없어 보일 수 있기 때문입니다. 반전은 텍스트의 방향을 바꾸며, 자세 추정에서는 좌우 신체 랜드마크를 레이블 위치에서 벗어나게 합니다.
이 문제는 발견하기도 어렵습니다. 휴대전화 업로드, 현장 검사, 크라우드소싱 사진으로 구성된 데이터셋에는 태그가 있는 파일과 없는 파일이 섞일 수 있으며, 레이블과 다른 프레임으로 읽힌 이미지만 정렬이 어긋납니다. 이로 인한 문제는 파이프라인 버그가 아니라 레이블 노이즈처럼 보입니다.
OpenCV에서는 같은 파일을 두 가지 방식으로 읽을 수 있습니다#
OpenCV로 이미지를 읽을 때 태그가 적용되는지는 호출 방식에 따라 달라집니다. OpenCV imread 문서에 따르면 IMREAD_IGNORE_ORIENTATION 또는 IMREAD_UNCHANGED을 전달하지 않는 한 EXIF 방향이 적용됩니다. 두 번째 플래그는 알파 채널이나 추가 밴드를 유지할 때 사용하는 옵션이므로 쉽게 선택할 수 있습니다.
Ultralytics 패키지를 감사한 결과, 이미지 읽기 경로의 동작이 플래그, 형식, OpenCV 릴리스에 따라 달라지는 것을 확인했습니다. PR #27168 이전에는 방향 값 2~8에 대해 imread이 다음과 같이 동작했습니다.
| 읽기 방식 | 8.4.214 이전의 결과 |
|---|---|
IMREAD_UNCHANGED으로 읽은 JPEG, PNG 또는 WebP(데이터셋 및 channels이 1 또는 3이 아닌 모델) | 모든 OpenCV 버전에서 저장된 상태 그대로 |
| 플래그에 관계없이 OpenCV 5.0 이전 버전에서 읽은 WebP | 저장된 상태 그대로 |
OpenCV 5.0 이전 버전의 predict("a.webp") 대 predict(Image.open("a.webp")) | 서로 다른 두 프레임 |
| 컬러 또는 그레이스케일 JPEG 및 PNG | 똑바른 방향 |
컬러 및 그레이스케일 JPEG와 PNG는 이미 똑바른 방향으로 읽혔습니다. 문제가 발생할 가능성이 있던 경우는 channels이 1 또는 3이 아닌 데이터셋, OpenCV 4.x에서 읽은 WebP 파일, WebP 경로에서 얻은 예측 결과와 PIL 이미지에서 얻은 예측 결과를 비교하는 경우였습니다. 예를 들어 channels: 4을 사용하면 캐시된 이미지의 shape은 이미 똑바른 방향을 기준으로 했지만 픽셀은 그렇지 않았습니다. 따라서 타일, 직사각형 배치, 마스크 크기 조정에 전치된 shape이 사용되었습니다.
Ultralytics 8.4.214에서 EXIF 방향을 일관되게 적용합니다#
2026년 11월 15일에 릴리스된 8.4.214부터 imread은 아래에 나열된 몇 가지 예외를 제외하고 지원되는 형식과 OpenCV 버전 전반에서 컬러, 그레이스케일, 변경 없음 읽기에 EXIF 방향을 적용합니다. imread 참조 문서는 뷰어에 표시되는 프레임을 레이블과 예측 결과가 공유하도록 하는 목표를 설명합니다. 탐지 데이터셋 문서에서도 레이블 좌표에 대해 같은 내용을 명시해 데이터셋 작성자가 확인할 수 있도록 했습니다.
간단히 설명하면 다음과 같습니다.
- 모든 경로에서 일관되게 읽습니다. 데이터셋 이미지 로딩과 단일 이미지 경로 예측은
ultralytics/utils/patches.py의imread을 사용하며, 분류 데이터셋과 DOTA 분할에서도 이제 이를 사용합니다.predict에 리스트로 전달된 이미지 경로는 Pillow로 열고 EXIF 전치를 적용합니다. PIL 이미지 입력에도 EXIF 전치를 적용하므로, 아래의 예외를 제외하면 모두 동일한 똑바른 프레임을 생성합니다. - OpenCV가 건너뛰는 태그를 적용합니다. 변경 없음 읽기와 모든 WebP 읽기에서는
IMREAD_IGNORE_ORIENTATION으로 이미지를 디코딩한 다음 배열에 태그를 적용하므로 결과가 OpenCV 릴리스에 좌우되지 않습니다. - EXIF 처리는 파일 내용을 확인합니다. 확장자가 실제 형식과 맞지 않는 경우(예: JPEG 파일의 이름이
.webp인 경우)에도 JPEG, WebP 및 eXIf 청크가 있는 PNG 데이터에 태그를 적용합니다. TIFF 데이터는 자체적으로 방향을 처리하는 OpenCV의 TIFF 디코더에 맡기며, AVIF와 HEIC에는 Pillow의exif_transpose을 사용합니다. - 필요한 경우에만 Pillow를 사용합니다. 먼저 PNG 청크를 검사하므로 eXIf 청크가 있을 때만 Pillow를 호출합니다.
Pillow 13.0.0과 함께 OpenCV 5.0.0, 4.12.0, 4.7.0에서 변경 사항을 검증하고 픽셀을 Pillow의 exif_transpose과 비교했습니다. 컬러, 그레이스케일, 변경 없음 읽기에서 JPEG, PNG(RGB 및 RGBA), WebP(RGB 및 RGBA)의 모든 8가지 방향을 올바르게 읽었습니다. 총 45가지 조합을 확인했으며, 태그가 없는 이미지는 이전과 동일한 배열로 디코딩됩니다.
다음과 같은 몇 가지 예외에서는 저장된 방향을 유지합니다. .tif 또는 .tiff 확장자로 저장된 JPEG(그레이스케일 읽기 제외), 의도적으로 IMREAD_IGNORE_ORIENTATION를 전달한 JPEG 및 PNG 읽기(WebP 파일은 여전히 똑바로 회전됨), 그리고 Pillow의 기본 픽셀 제한에서 약 179메가픽셀을 초과하는 변경 없음 JPEG 또는 PNG 읽기와 WebP 읽기입니다. 이러한 파일은 학습 전에 픽셀에 방향을 적용하세요(아래 검사 단계 참조).
데이터셋 캐시 버전이 1.0.13으로 변경되었으므로 이전 shape을 저장한 레이블 캐시는 다음 실행 시 한 번 재생성됩니다. 단, eXIf 청크가 이미지 데이터 뒤에 오는 PNG의 경우 픽셀은 똑바로 읽히더라도 캐시된 shape은 저장된 상태로 남을 수 있습니다. 이러한 PNG에 방향을 적용한 다음 캐시를 재생성하세요.
Ultralytics Platform에서 이미지와 레이블 회전하기#
개선된 리더는 태그가 있는 파일을 처리하지만, 픽셀 자체가 잘못된 경우에는 도움이 되지 않습니다. 옆으로 누운 채 스캔된 이미지, 거꾸로 내보낸 사진, 또는 상위 단계에서 태그가 제거되어 저장된 그리드만 남은 경우가 이에 해당합니다. 메타데이터만으로는 이미지가 어느 방향을 향해야 하는지 알 수 없습니다. 이미지를 실제로 회전하고 레이블도 함께 돌려야 합니다.
Ultralytics Platform에서는 이제 데이터셋 갤러리의 전체 화면 뷰어에서 이를 처리할 수 있습니다. 편집 권한이 있으면 R을 누르거나 회전 버튼을 눌러 이미지와 주석을 시계 방향으로 90도 회전하세요. 박스, 다각형, 키포인트가 픽셀과 함께 이동하므로 주석이 설명하는 객체에 계속 맞춰집니다.
데이터 처리 방식:
- 누적 화질 저하가 없습니다. Platform은 처음 저장된 이미지를 유지하고 매번 원본에서 회전 결과를 렌더링하므로 반복 회전으로 화질이 저하되지 않으며, 똑바른 방향으로 되돌리면 원본이 복원됩니다.
- 회전된 픽셀이 결과에 반영됩니다. Platform은 회전 플래그를 기록하는 대신 저장된 픽셀을 회전하므로 내보낸 데이터셋에 새 필드가 추가되지 않으며, Download를 선택하면 표시된 방향으로 회전된 전체 크기 이미지가 저장됩니다.
깊이 데이터셋, 다중 스펙트럼 데이터셋, TIFF로 저장된 이미지, 클라우드 스토리지 데이터셋, 온프레미스 데이터셋에서는 회전을 사용할 수 없습니다.
Platform의 업로드 정규화는 EXIF 방향을 적용합니다. 태그가 파일 정보를 올바르게 반영하면 이미지가 똑바른 방향으로 업로드되며, 값이 5~8이면 너비와 높이를 서로 바꿔 일치시킵니다. 이미지 방향이 여전히 잘못된 경우 Rotate를 사용하세요.
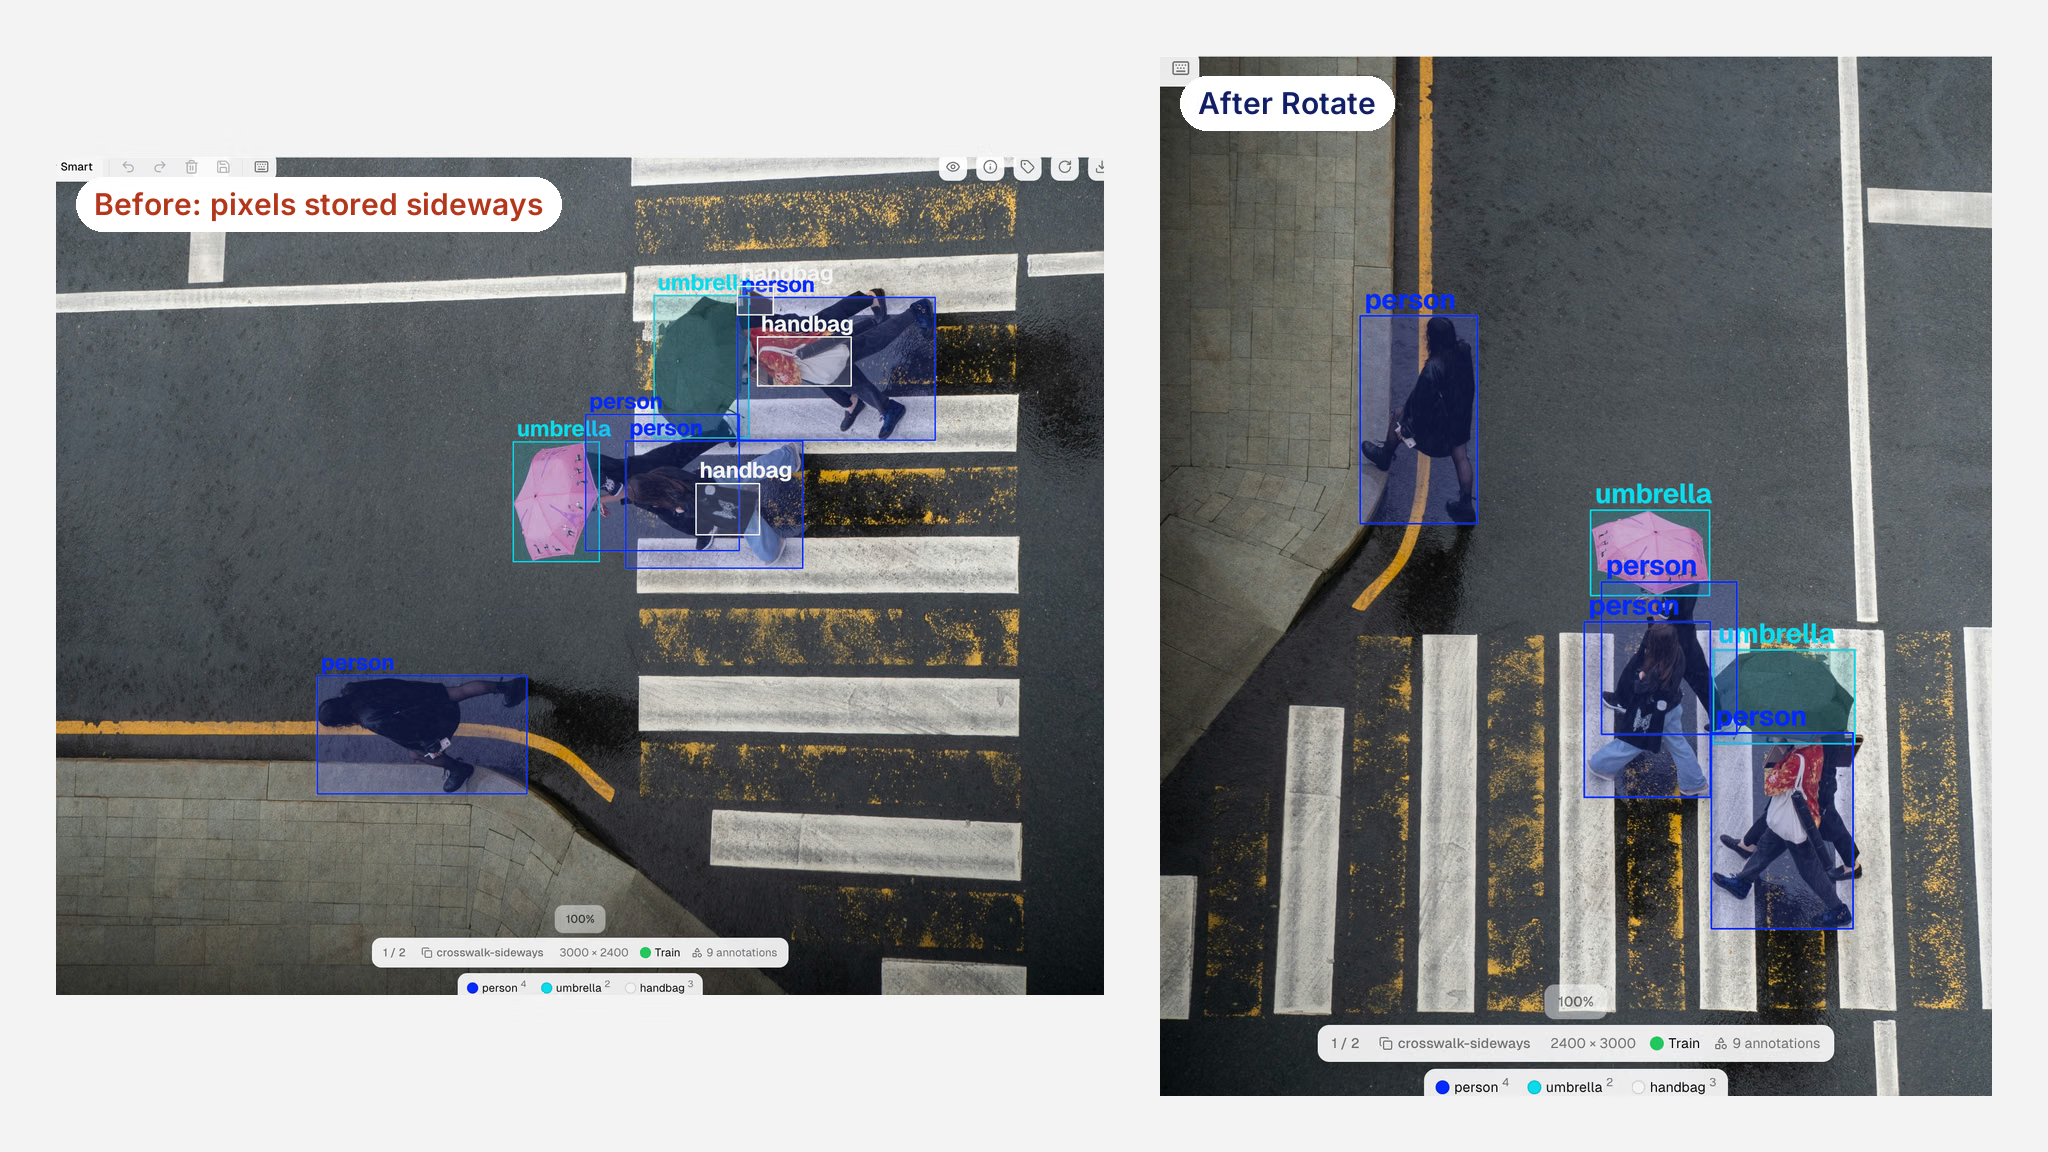
Ultralytics Platform 전체 화면 뷰어에서 Rotate 적용 전후의 옆으로 누운 이미지입니다. 이미지 크기가 3000 x 2400에서 2400 x 3000으로 바뀌며 모든 주석도 함께 회전합니다.
데이터셋의 EXIF 방향 검사 및 수정 방법#
먼저 태그가 있는지 확인합니다. 다음 스크립트는 폴더에서 방향 태그 값이 1이 아닌 JPEG, PNG, WebP 파일을 보고합니다.
from pathlib import Path

from PIL import Image

for path in Path("datasets/my_data/images").rglob("*"):
    if path.suffix.lower() in {".jpg", ".jpeg", ".png", ".webp"}:
        with Image.open(path) as im:
            orientation = im.getexif().get(274, 1)  # 274는 EXIF 방향 태그입니다
        if orientation != 1:
            print(path, orientation)
검사 결과가 깨끗하면 해당 파일 중 방향 값이 1이 아닌 파일은 없습니다. 확장자가 실제 형식을 잘못 나타내는 파일, 저장된 픽셀 자체가 옆으로 누운 이미지, 다른 프레임에서 그린 레이블은 찾아내지 못합니다. 다음으로 Ultralytics가 이미지를 어떻게 읽는지 확인하세요. 8.4.214 이상에서는 위의 예외를 제외하고 imread이 표시 프레임을 반환합니다.
import cv2

from ultralytics.utils.patches import imread

img = imread("datasets/my_data/images/train/photo.jpg", cv2.IMREAD_UNCHANGED)
print(img.shape)  # (높이, 너비, 채널 수)는 뷰어에 표시되는 순서입니다
이후 수정 방법은 레이블을 만든 방식에 따라 달라집니다.
- 업그레이드하세요.
pip install -U ultralytics을 실행해 8.4.214 이상으로 업데이트하면 위의 예외를 제외하고 학습, 검증, 예측에서 태그가 있는 이미지 파일과 PIL 이미지를 표시 프레임으로 읽습니다. NumPy 배열과 텐서에는 EXIF 태그가 없으므로predict에 전달하기 전에 방향이 올바른지 확인하세요. - 이전 이미지 캐시를 삭제하세요. 이전 실행에서 이미지 옆에
.npy이미지 캐시를 만들었다면, 다음 실행에서cache=False을 사용하더라도 확인 또는 재학습 전에 Ultralytics가 생성한 해당 파일을 삭제하세요. 로더가 기존 캐시를 계속 선택할 수 있기 때문입니다. 관련 없는 NumPy 파일은 그대로 두세요. 레이블 캐시는 자동으로 다시 생성됩니다. - 태그가 있는 이미지 몇 장을 레이블과 대조하세요. 똑바로 표시된 이미지에 레이블을 그려 보세요. 주석 작업자가 태그를 따르는 도구를 사용했다면 박스가 맞을 것입니다.
- 저장된 그리드에 레이블을 그린 경우에는 태그를 무시하는 스크립트나 도구를 사용했을 수 있습니다. 해당 이미지를 다시 레이블링하거나 레이블을 똑바른 화면 기준으로 변환하세요. 픽셀만 회전하면 불일치가 그대로 이동할 뿐입니다.
- 픽셀 방향이 잘못된 이미지는 Platform의 Rotate 작업으로 수정하세요. 주석도 함께 회전한 뒤 다시 학습합니다.
모든 도구에서 파일이 동일하게 보이도록 하고 위의 대부분의 예외에 대응하려면 Pillow의 ImageOps.exif_transpose을 사용해 픽셀에 방향을 적용한 사본을 저장하세요. 레이블링 전에 처리하거나 레이블도 함께 변환해야 합니다. Pillow는 기본 픽셀 제한을 초과하면 경고하고 제한의 두 배인 약 179메가픽셀을 넘는 이미지는 거부합니다. 신뢰할 수 있는 대용량 이미지의 경우 이미지를 열기 전에 Image.MAX_IMAGE_PIXELS를 높이세요.
학습 전반에 대한 체크리스트는 Academy의 데이터셋 품질 관리 및 주석 품질 강의에서 이 검사와 함께 수행할 만한 다른 점검 항목을 다룹니다.
회전 증강으로 방향 불일치를 해결할 수는 없습니다#
학습 중 무작위 회전을 적용하면 방향이 중요하지 않다고 생각하기 쉽습니다. YOLO 증강의 degrees 설정과 같은 데이터 증강은 이미지와 레이블을 함께 회전하므로 정렬을 유지하면서 모델이 기울어진 객체를 처리하도록 학습시킵니다. EXIF를 잘못 읽으면 증강이 실행되기도 전에 이미지와 레이블이 분리되며, 그 후 둘을 함께 회전해도 계속 어긋난 상태로 유지됩니다.
같은 원리는 고정된 기준 방향이 있는 작업에도 적용됩니다. Ultralytics YOLO26으로 Python에서 OCR 구현하기 가이드에서처럼 모델이 텍스트를 읽거나 좌우를 구분하는 경우, 반전된 방향은 이미지의 각도만 바꾸는 것이 아니라 이미지의 의미를 바꿉니다.
EXIF 방향을 검사해야 하는 대상#
데이터에 다음 항목 중 하나라도 해당하면 검사를 실행하세요.
- 휴대전화 또는 태블릿 사진: 현장 검사, 소매점 감사, 보험 청구 또는 크라우드소싱으로 수집한 사진.
- 여러 출처를 합친 데이터: 일부 파일에는 태그가 있고 다른 파일에는 없을 수 있습니다.
- WebP 데이터셋 또는
channels이 1 또는 3이 아닌 데이터셋: 8.4.214 이전 Ultralytics 릴리스로 학습한 경우. - 스캔한 문서: 페이지가 픽셀 자체부터 옆으로 누워 들어와 실제 회전이 필요한 경우.
데이터를 정리한 후에는 같은 작업 공간에서 주석을 달고 학습하여 Ultralytics YOLO26 모델을 만들 수 있으며, 각 레이블은 해당 레이블이 설명하는 픽셀에 맞춰집니다. Platform에서 데이터셋을 건전하게 유지하는 방법은 Ultralytics Platform을 활용한 스마트 데이터셋 관리를 참조하세요.
자주 묻는 질문
EXIF 방향은 이미지 파일의 태그 274에 저장되는 1~8 범위의 메타데이터 값으로, 저장된 픽셀을 표시할 때 소프트웨어가 어떻게 회전하거나 반전해야 하는지 알려줍니다. 값 1은 변경 없음을, 값 6은 시계 방향으로 90도 회전을 의미합니다. 픽셀 자체는 회전되지 않으므로 태그를 무시하는 도구는 저장된 상태 그대로, 흔히 옆으로 누운 이미지를 표시합니다.
대개 파일에 수신 도구가 적용하지 않는 방향 태그가 있기 때문입니다. 휴대전화와 브라우저는 태그를 따르므로 사진이 똑바로 보이지만, 태그를 무시하는 디코더는 저장된 그리드를 표시합니다. 저장된 픽셀이 옆으로 누워 있고 이를 바로잡는 태그가 없다면 이미지 자체를 회전하세요.
대체로 적용합니다. OpenCV의
imread은IMREAD_IGNORE_ORIENTATION또는IMREAD_UNCHANGED를 전달하지 않으면 태그를 적용하며, 5.0 이전 릴리스에서는 WebP를 저장된 상태 그대로 두기도 했습니다. 8.4.214부터 Ultralytics 자체의imread은 테스트한 모든 OpenCV 버전에서 컬러, 그레이스케일, 변경 없음 읽기에 태그를 적용합니다.예. Ultralytics 8.4.214부터 몇 가지 예외(예:
.tif확장자로 저장된 JPEG)를 제외하고 이미지 파일과 PIL 이미지를 EXIF 방향을 적용해 읽으며, 레이블 좌표도 같은 표시 프레임을 기준으로 합니다. NumPy 배열과 텐서에는 EXIF 태그가 없으므로 예측 전에 올바른 방향으로 설정해야 합니다.데이터셋의 전체 화면 뷰어에서 이미지를 열고
R또는 회전 버튼을 누르세요. 누를 때마다 이미지와 주석이 시계 방향으로 90도 회전합니다. 편집 권한이 필요하며, 깊이 이미지, 다중 스펙트럼 이미지, TIFF 이미지 또는 클라우드 스토리지 및 온프레미스 데이터셋에서는 회전 기능을 사용할 수 없습니다.
작성자
댓글
질문하거나 결과를 공유하거나 다른 사람을 도와주세요.









