Ultralytics YOLO에서 NMS IoU 임계값을 조정하는 방법
Ultralytics YOLO에서 NMS IoU 임계값 조정하기: prediction 기본값이 이제 0.5인 이유, iou와 conf를 변경해야 하는 경우, YOLO26에서 NMS를 생략해야 하는 경우를 알아봅니다.
 Jing Qiu12 분 읽기
IoU 임계값은 감지기가 겹치는 두 박스를 동일한 객체로 판단하는 기준입니다. Ultralytics YOLO에서는 비최대 억제(NMS)가 신뢰도가 가장 높은 박스를 유지하고, 같은 클래스의 다른 박스 중 iou보다 더 많이 겹치는 박스는 모두 삭제합니다. 값을 너무 높게 설정하면 객체 하나에 박스 두 개가 생기고, 너무 낮게 설정하면 나란히 있는 두 객체 중 하나가 사라집니다.
2026년 11월 8일에 출시된 Ultralytics 8.4.208부터 prediction과 tracking의 기본값은 0.7이 아닌 iou=0.5이며, validation은 0.7을 유지합니다. 이 가이드에서는 변경 사항과 그 이유, 임계값과 conf의 상호 작용, 사용 중인 카메라에 맞춰 두 값을 조정하는 방법, YOLO26의 엔드투엔드 헤드를 사용해 NMS를 완전히 생략할 수 있는 경우를 설명합니다.
Ultralytics YOLO의 prediction 및 tracking 기본 IoU가 이제 0.5입니다.#
iou을 전달하지 않고 NMS가 적용되는 경우, 이제 predict 모드와 track 모드는 0.5를 사용합니다. 명시적으로 전달하는 값은 계속 우선 적용되므로, 이미 iou을 설정한 파이프라인은 이전과 정확히 동일하게 동작합니다. predict 설정 레퍼런스에는 conf=0.25와 함께 새로운 기본값이 나와 있습니다.
iou을 설정하지 않으면 다음 워크플로에서 0.5가 적용됩니다.
- 재사용된 predictor와 명시적인
iou=None을 포함한 Python 및 CLI prediction과 tracking입니다. - 객체 수 세기, 대기열 관리, TrackZone 등의 솔루션은 predictor의 값을 상속합니다.
- NMS가 내장된 새 export(
nms=True)입니다. 이전에 export한 모델은 export 당시의 기본값을 유지합니다. - Ultralytics Platform의 경우, 추론 문서에 IoU 슬라이더와 배포된 엔드포인트의
iou필드가 0.5로 표시됩니다. - 모바일 패키지의 경우, Ultralytics YOLO iOS 패키지는 8.9.20 릴리스부터 기본값이 0.5이며, Flutter 플러그인도 0.7.2 릴리스부터 동일합니다. 앱 스토어의 기본값은 설치된 버전에 따라 다릅니다.
두 가지 설정은 의도적으로 0.7을 유지합니다. 하나는 공개된 mAP 값이 바뀌지 않도록 하는 validation이고, 다른 하나는 측정 대상에 포함되지 않은 마스크 간 중첩이 큰 SAM, SAM 2, SAM 3 및 FastSAM predictor입니다.
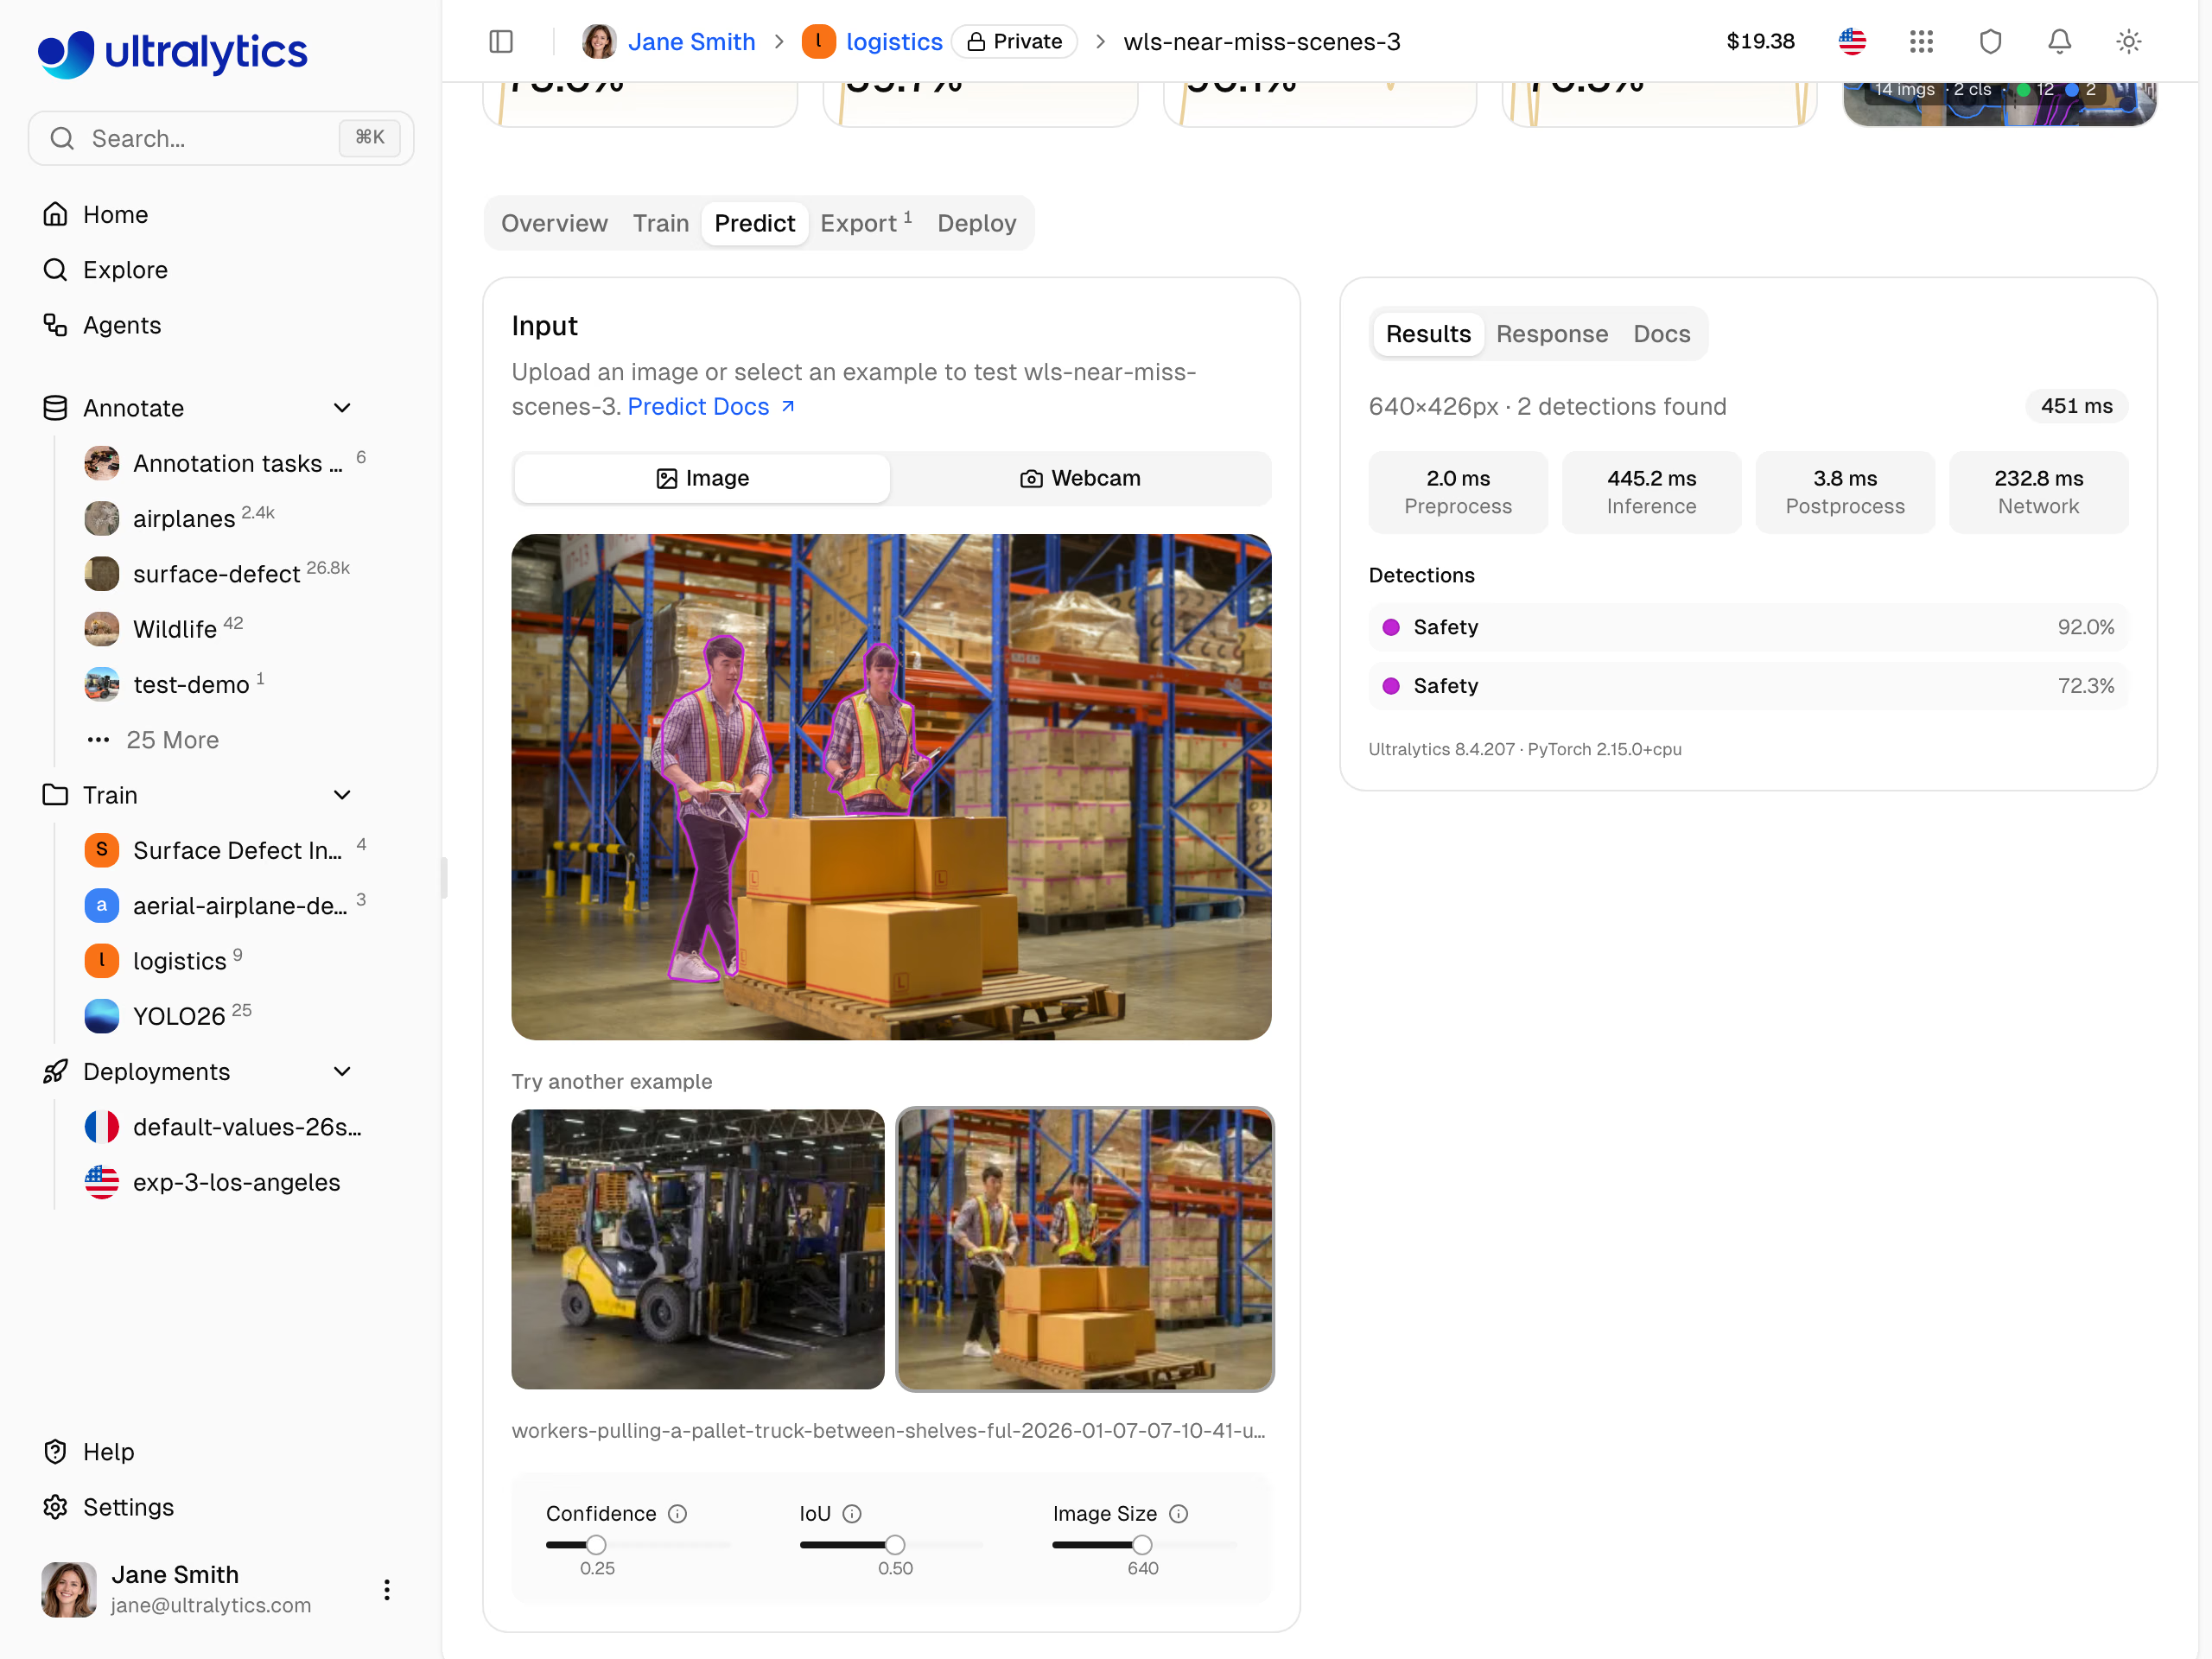
실제 prediction을 실행 중인 Ultralytics Platform의 창고 안전 모델 Predict 탭입니다. IoU 슬라이더의 시작값은 이제 0.5입니다.
이전 기본값인 0.7이 prediction에 적합하지 않았던 이유#
이번 릴리스 이전에는 iou의 기본값 하나를 predict와 val이 공유했습니다. PR #27084에 따르면, 이 값은 2022년 12월 관련 없는 데이터 로더 pull request에서 한 줄짜리 설정 변경을 통해 0.6에서 0.7로 바뀌었으며, 모바일 앱은 나중에 일관성을 위해서만 이 값을 따랐습니다.
두 모드는 서로 다른 작업을 수행합니다.
- Validation은 신뢰도 0.001까지 전체 순위별 박스 목록을 평가합니다. 중복 박스는 일반적으로 실제 박스보다 순위가 낮아 영향이 적지만, 억제된 실제 객체는 모든 임계값에서 재현율을 떨어뜨립니다. 완화된 임계값은 평가를 위해 겹치는 후보 박스를 보존합니다.
- Prediction은
conf=0.25에서 최종 박스 집합 하나를 반환합니다. NMS가 통과시킨 모든 중복은 출력, 개수 또는 알림에 눈에 띄는 오탐으로 나타납니다. 0.7에서는 같은 클래스의 박스 두 개가 최대 70%까지 겹쳐도 모두 유지됩니다.
conf에는 정확히 같은 이유로 이미 별도의 기본값이 있었습니다. prediction에는 0.25, validation에는 0.001이었습니다. 이제 iou도 같은 패턴을 따릅니다.
측정 결과#
PR #27084는 RTX PRO 6000에서 COCO val2017을 사용해 NMS 임계값별 detection F1 점수를 보고합니다. F1은 정밀도와 재현율을 요약하며, 아래 값은 클래스별 평균을 백분율로 나타낸 것입니다.
| 모델 | IoU 0.45에서 F1(%) | IoU 0.5 | IoU 0.7 |
|---|---|---|---|
| YOLO11n | 56.2 | 56.2 | 55.3 |
| YOLO11x | 69.7 | 69.8 | 69.2 |
| YOLO26n | 56.8 | 56.8 | 56.2 |
| YOLO26x | 71.8 | 71.7 | 71.1 |
모든 모델은 0.7보다 0.45 또는 0.5에서 더 높은 점수를 얻으며, 0.5는 표에 있는 각 모델의 최고 결과와 같거나 0.1 이내의 차이를 보입니다. COCO val2017의 클래스별 평균에서 차이는 1포인트 미만이며, 사용 중인 카메라에서 차이가 얼마나 큰지는 같은 클래스의 박스가 얼마나 자주 겹치는지에 따라 달라집니다.
더 낮은 IoU 임계값이 중복 박스와 가까이 있는 객체에 미치는 영향#
NMS는 합집합 대비 교집합을 사용해 겹침을 측정합니다. 이는 두 박스가 공유하는 영역을 두 박스의 합친 영역으로 나눈 값입니다. NMS는 confidence 순으로 박스를 정렬하고 가장 높은 박스를 유지한 뒤, 같은 클래스의 다른 박스 중 해당 박스와의 IoU가 임계값을 초과하는 박스를 모두 삭제합니다. 그런 다음 다음으로 남은 박스를 기준으로 이 과정을 반복합니다.
이 하나의 값은 양방향으로 작용합니다.
- 더 낮은
iou은 겹치는 박스를 더 많이 삭제합니다. 객체 하나에 대한 중복 박스는 더 일찍 사라지지만, 범퍼를 맞댄 차량, 컨베이어 위의 소포, 대기열의 사람처럼 실제 객체 두 개가 많이 겹치면 하나만 남을 수 있습니다. - 더 높은
iou은 겹치는 박스를 더 많이 유지합니다. 가까이 있는 객체는 유지되지만, 객체 하나에 대한 거의 중복된 박스도 남습니다.
Academy 객체 감지 강의에서는 YOLO26n을 사용한 표준 bus.jpg 테스트 이미지에서 이러한 효과를 보여줍니다.
iou | bus.jpg의 박스 | 효과 |
|---|---|---|
| 0.3 | 5 | 엄격함: 겹치는 박스가 억제됨 |
| 0.5 | 5 | 기본값 |
| 0.95 | 8 | 완화됨: 거의 중복된 박스가 유지됨 |
이 이미지에서는 0.5에서 0.3으로 낮춰도 개수는 같지만, 0.95로 높이면 박스가 세 개 더 통과합니다. 사용자의 영상에서는 효과가 다를 수 있으므로, 직접 촬영한 프레임에서 여러 임계값을 테스트하세요.
서로 관련된 설정 두 가지가 동일한 출력에 영향을 줍니다. agnostic_nms=True은 클래스 간에 겹치는 박스도 억제하므로, 객체 하나가 자동차와 트럭처럼 두 개의 레이블을 받는 경우에 유용합니다. max_det은 이미지당 감지 수를 기본적으로 300개로 제한하므로, 매우 조밀한 장면에서는 값을 높여야 할 수 있습니다.
YOLO의 confidence와 IoU 임계값: 각각 언제 변경해야 할까요?#
conf과 iou은 서로 다른 질문에 답합니다. conf는 박스를 유지할 만큼 confidence가 충분한지 묻고, iou은 유지된 박스 두 개가 실제로 하나의 객체인지 묻습니다. 문제가 약하거나 잘못된 박스라면 먼저 conf를 변경하고, 겹침이 문제일 때만 iou를 변경하세요. YOLO26의 confidence 점수는 보정된 확률이 아니라 순위 점수이므로, 직감이 아닌 validation 데이터에 따라 두 값을 선택하세요.
출력에 나타나는 증상을 기준으로 조정할 값을 선택하세요.
- 같은 객체에 박스가 두 개 생깁니다. 예를 들어
iou을 0.5에서 0.4로 낮춥니다. - 군중 속에서 가까이 있는 객체 두 개 중 하나가 사라집니다. 예를 들어
iou을 0.5에서 이전 기본값인 0.7로 높입니다. - 배경에 박스가 표시됩니다. 먼저
conf을 높이세요.iou을 변경해도 겹치는 박스에만 영향을 줍니다. - 실제 객체를 완전히 놓칩니다.
conf을 낮추고, 모델이 전혀 감지하지 않는 경우 일반적인 문제 가이드를 확인하세요. - 객체 수를 보고합니다. 카운팅 카메라에서 얻은 프레임에 두 값을 모두 적용해 테스트하고, 개수 오차가 가장 작은 조합을 선택하세요.
카메라의 기하학적 배치는 장면만큼 중요합니다. 높고 수직에 가까운 시점에서는 사람과 차량이 서로 분리되어 박스가 덜 겹치는 경향이 있으므로, 낮은 임계값이 더 적합합니다. 대기열, 차선 또는 통로를 따라 낮고 비스듬하게 설치된 카메라는 객체를 앞뒤로 겹쳐 보이게 하므로, 서로 다른 객체의 박스가 50%를 훨씬 넘게 겹칠 수 있습니다. 이런 경우 iou을 다시 0.7에 가깝게 높이면 실제 감지를 보존할 수 있습니다.
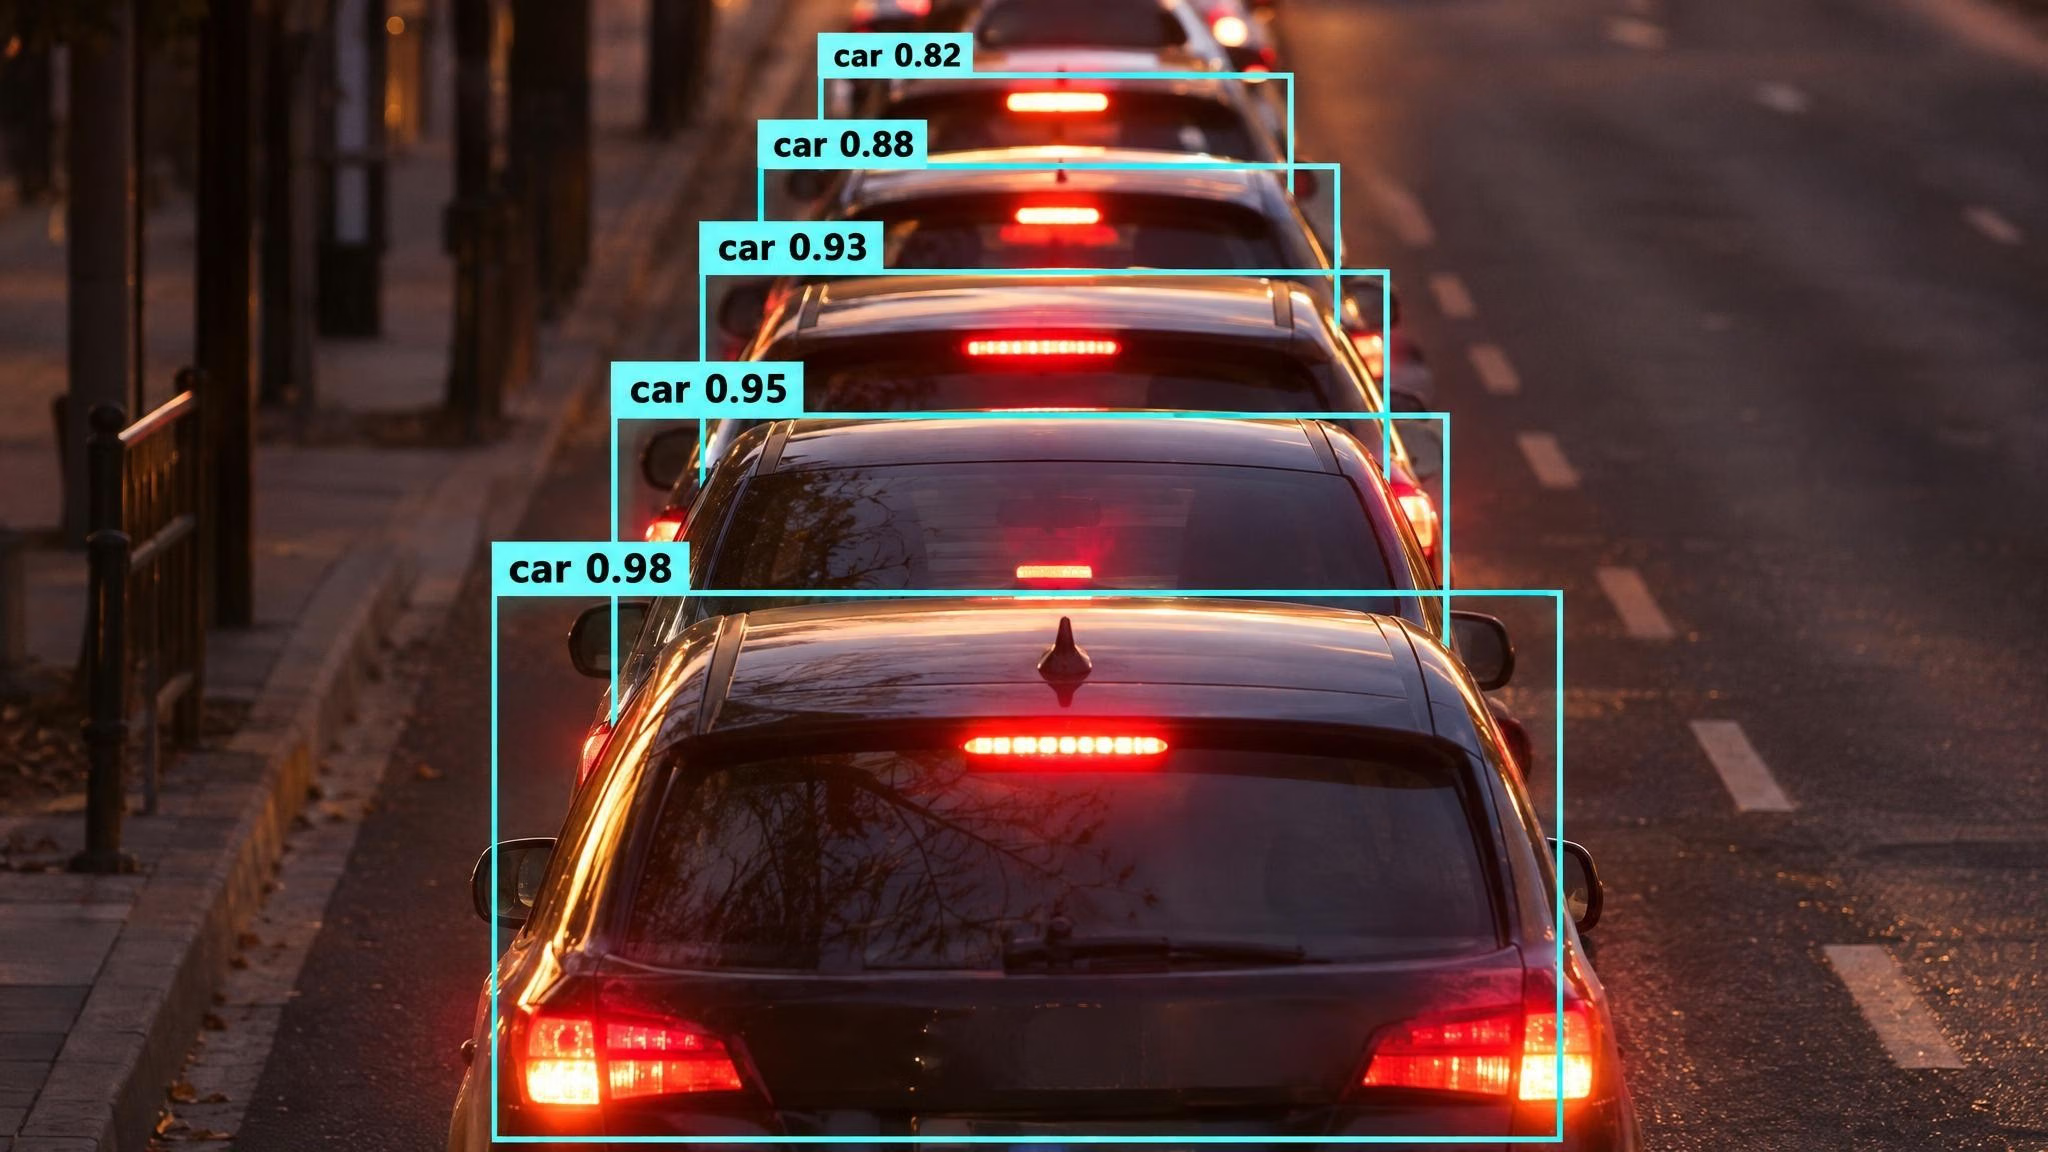
예시 이미지입니다. 줄지어 있는 객체를 비스듬한 시점에서 보면 서로 다른 객체의 박스가 많이 겹칩니다. 이 경우 더 높은 iou 값이 실제 객체를 유지합니다.
사용 중인 카메라에 맞춰 IoU 임계값 조정하기#
이미지 한 장에서 적절해 보이는 임계값도 실시간 카메라에서는 제대로 동작하지 않을 수 있습니다. 배포할 카메라에서 수십 프레임을 가져와 실제 실행에 사용할 해상도와 각도로 조정하고, 사람이 눈으로 세는 개수와 비교하세요.
코드 없이 먼저 확인하려면 해당 프레임 몇 장을 Ultralytics Platform의 YOLO26n 모델 페이지에 있는 Predict 탭에 업로드하고 confidence 및 IoU 슬라이더를 움직여 중복 박스와 놓친 객체를 확인하세요. 그런 다음 아래의 테스트를 실행해 근거를 제시할 수 있는 값을 선택하세요.
- 프레임을 수집합니다. 실제 카메라에서 가장 붐비는 순간과 가장 한산한 순간을 포함하는 프레임을 저장하세요. 이미 Ultralytics Platform에서 레이블을 지정한 경우, 데이터셋 버전을 기준 데이터로 사용하세요.
- 직접 셉니다. 각 프레임의 대상 객체 실제 개수를 기록하거나, 학습할 계획이라면 객체에 레이블을 모두 지정하세요.
conf과iou을 함께 테스트합니다. 아래 스크립트를 실행해 각 프레임의 개수를 직접 센 값과 비교하세요.- 평균 오차가 가장 작은 조합을 선택한 다음, 여전히 실패하는 프레임을 확인하세요. 중복 박스가 있으면
iou을 낮추고, 가까이 있는 객체가 하나로 합쳐지면 높이세요. 같은 프레임에서 중복과 미감지가 서로 상쇄되면 개수는 맞아 보일 수 있으므로, 표시된 박스도 확인하고 조정에 사용하지 않은 프레임 몇 장으로 선택한 조합을 검증하세요. - 모델을 실행하는 모든 곳에서 두 값을 모두 명시적으로 설정하세요. NMS가 내장된 export도 포함해야 기본값이 나중에 변경되어도 결과가 달라지지 않습니다.
from pathlib import Path

from ultralytics import YOLO

model = YOLO("yolo26n.pt")  # or your trained weights
hand_counts = {"frame_001.jpg": 12, "frame_002.jpg": 7}  # your count per frame
frames = [str(Path("path/to/camera_frames") / name) for name in hand_counts]

for conf in (0.25, 0.35, 0.5):
    for iou in (0.3, 0.4, 0.5, 0.6, 0.7):
        errors = []
        print(f"conf={conf} iou={iou}")
        for r in model.predict(frames, conf=conf, iou=iou, classes=[0], stream=True, verbose=False):
            name = Path(r.path).name
            predicted, expected = len(r.boxes), hand_counts[name]
            errors.append(abs(predicted - expected))
            print(f"  {name}: predicted {predicted}, hand count {expected}")
        print(f"  mean count error {sum(errors) / len(errors):.2f}")
평균 절대 오차를 사용하면 한 프레임의 과다 집계가 다른 프레임의 과소 집계를 상쇄하지 않습니다. classes=[0] 인수는 한 클래스(person in COCO)로 개수를 제한합니다. 자체 클래스 인덱스를 사용하세요. 그런 다음 조정한 값을 tracking과 export에 사용합니다.
# tracking은 연결 전에 감지기의 NMS 임계값을 적용합니다.
results = model.track("path/to/video.mp4", conf=0.35, iou=0.6, persist=True)

# 조정한 두 임계값을 사용해 새 export에 NMS를 내장합니다.
model.export(format="onnx", nms=True, conf=0.35, iou=0.6)
tracking에서는 안정적인 임계값이 두 가지 측면에서 중요합니다. NMS를 통과한 중복 박스는 동일 객체에 두 번째 track ID를 시작하게 할 수 있으며, 억제된 주변 객체는 해당 프레임에서 연결 대상에서 빠질 수 있습니다. detection과 OBB의 경우 기본 TrackTrack tracker가 자체적으로 더 완화된 단계를 통해 일부 후보를 복구할 수 있습니다. ByteTrack 및 BoT-SORT tracking 강의에서는 iou과 별개인 tracker 자체의 매칭 임계값을 다룹니다.
Ultralytics Platform의 전용 엔드포인트에서 모델을 제공하고 있나요? 각 요청에 조정한 conf과 iou를 명시적으로 전달하세요.
Validation에서 IoU 0.7을 유지하는 이유#
model.val()으로 validation을 실행한다면 변경된 사항은 없습니다. validator는 여전히 iou=0.7을 채웁니다. Validation은 매우 낮은 confidence의 전체 순위별 박스 목록을 대상으로 동작하며, 완화된 임계값은 레이블과의 매칭에 사용할 수 있도록 겹치는 후보를 보존합니다. 0.7을 유지하면 이미 공개된 mAP 수치와 모델 표에 있는 수치를 새 실행 결과와 비교할 수 있습니다.
관련된 validation 세부 설정 하나는 변경되었습니다. 혼동 행렬은 이제 0.45가 아닌 IoU 0.5에서 예측을 레이블과 매칭하며, 이는 mAP50에 사용되는 IoU 임계값과 동일합니다. 이는 매칭 임계값이지 NMS가 아닙니다. 어떤 박스가 유지될지가 아니라 어떤 박스가 정답으로 간주될지를 결정합니다. 성능 지표 가이드에서 각 지표를 계산하는 방법을 설명합니다.
Validation 설정은 애플리케이션이 실제로 사용하는 몇 개의 박스가 아니라, confidence가 낮은 수천 개 박스에 대해 순위 기반 지표를 최적화합니다. 운영 환경에서 0.7을 사용해 보려면 위의 카메라 테스트에 포함하고 개수 오차를 기준으로 결정하세요.
YOLO26에서 NMS를 사용하지 않는 경우#
Ultralytics YOLO26은 두 개의 헤드를 동시에 학습합니다. one-to-many 헤드는 객체마다 여러 후보를 제안하고 NMS에 의존하며, 기본적으로 prediction과 validation에 사용됩니다. one-to-one 헤드는 객체마다 예측 하나를 생성하도록 학습되므로 IoU 억제가 필요하지 않습니다. 엔드투엔드 감지 가이드에 나온 것처럼 이를 사용하려면 nms=False을 전달하세요.
results = model.predict("image.jpg", nms=False)  # NMS가 필요 없는 one-to-one 헤드
model.export(format="onnx", nms=False) # 출력 형식 (N, 300, 6): xyxy, confidence, classnms=False을 사용하면 감지기는 IoU 억제를 적용하지 않으므로 iou이 작동할 대상이 없습니다. conf, classes 및 max_det만 출력을 필터링합니다. agnostic_nms=True를 사용하면 각 후보는 점수가 가장 높은 클래스만 유지합니다. 서로 다른 박스에는 여전히 IoU 억제가 적용되지 않습니다. TrackTrack과 같은 tracker는 자체적으로 중복 track 시작을 억제할 수 있습니다.
대신 정확도가 약간 낮아집니다. COCO val2017의 640픽셀, 단일 모델 및 단일 스케일 조건에서 YOLO26n은 NMS 적용 시 40.9 mAP50-95, 엔드투엔드에서는 40.1을 기록하고, YOLO26x는 각각 57.5와 56.9를 기록합니다. 수치는 YOLO26 모델 문서를 기준으로 합니다. 그 대신 지원되는 export는 최종 감지 결과를 출력하므로 대상 장치에서 억제 기능을 구현하거나 조정할 필요가 없습니다.
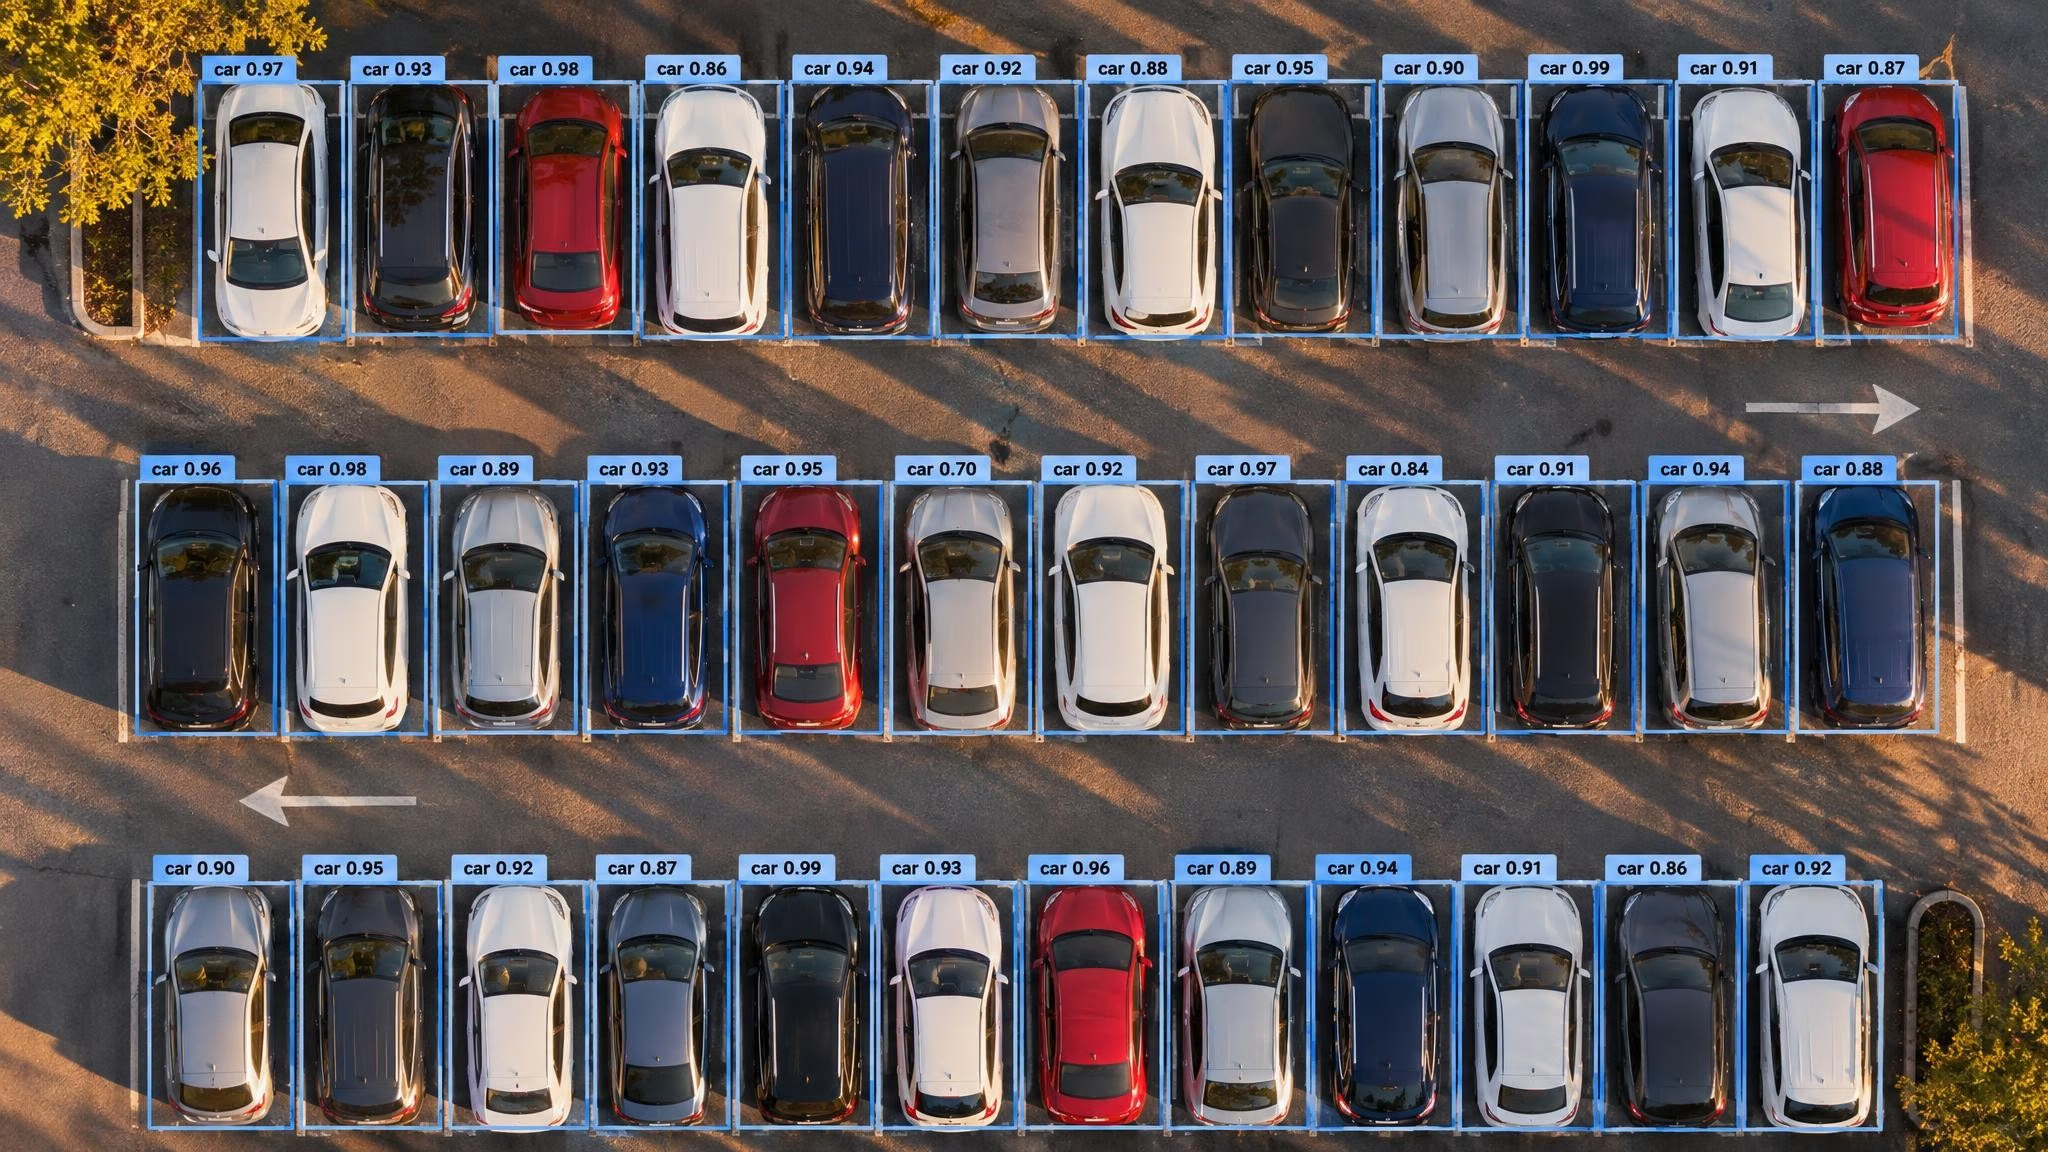
예시 이미지입니다. 주차된 차량을 위에서 촬영한 장면이며, 차량마다 서로 분리된 박스 하나가 표시되어 있습니다.
다음과 같은 경우 NMS가 필요 없는 헤드를 선택하세요.
- NMS 구현이 번거롭거나 느린 엣지 런타임에 배포하는 경우입니다. 모든 형식에서 NMS를 지원하지는 않습니다. 일부 형식은 one-to-many 출력으로 폴백하거나 NMS가 필요하므로, export 경고를 읽고 대상 런타임에서 결과를 비교하세요. 배포 관련 내용은 YOLO26의 NMS가 필요 없는 헤드가 배포를 바꾸는 방식을 참조하세요.
- 장면이 붐비고 사용 중인 카메라 프레임에서 중복을 제거하면서 가까운 객체도 보존하는 단일
iou값을 찾을 수 없는 경우입니다. - 모델과 코드 사이의 구성 요소를 줄이고 런타임별 NMS 설정을 없애고 싶은 경우입니다.
배포의 간편함보다 mAP의 마지막 소수점까지 중요하거나 one-to-one 헤드가 없는 YOLO11 또는 YOLOv8을 사용하는 경우에는 기본 NMS 경로를 유지하세요.
어떤 헤드를 배포하든 모델을 제품에 적용하기 전에 라이선스를 확인하세요. Ultralytics YOLO 모델은 AGPL-3.0 및 Ultralytics Enterprise 라이선스에 따라 제공됩니다. AGPL-3.0 의무를 이행할 수 없는 독점 배포에는 Enterprise 라이선스가 필요합니다.
iou 설정을 변경해야 하는 대상#
기본값을 사용하면서 0.7에서 결과가 적절했다면 업그레이드 후 다시 확인하세요. 중복 박스가 줄어들 것으로 예상되며, 붐비는 비스듬한 시점의 장면에서는 가까운 객체가 간혹 사라질 수 있습니다. 객체 수를 세는 경우 알려진 프레임 몇 장에서 변경 전후 개수를 비교하세요.
이미 iou을 명시적으로 전달한다면 변경 사항은 없습니다. 의도적으로 값을 선택한 적이 없다면 새로운 기본값을 측정에 근거한 시작점으로 삼을 수 있으며, 직접 촬영한 프레임에서 짧게 테스트하면 유지할지 판단할 수 있습니다. YOLO26으로 새로운 엣지 파이프라인을 구축하는 팀은 먼저 대상 런타임에서 nms=False을 테스트해야 합니다. 직접 촬영한 카메라 프레임에서 임계값을 테스트하려면 Ultralytics Platform의 YOLO26n 모델 페이지를 열고 Predict를 선택하세요. 자체 데이터로 학습한 모델이 필요한 장면이라면 Ultralytics Platform에서 모델을 학습한 다음 학습된 모델 페이지의 Predict 탭에서 테스트할 수 있습니다. 모든 추론 인수는 predict 설정 레퍼런스에 나와 있습니다.
자주 묻는 질문
비최대 억제에서 같은 클래스의 박스 두 개가 하나의 객체로 간주되어 confidence가 낮은 박스가 삭제되는 겹침 기준입니다. IoU는 두 박스가 공유하는 영역을 두 박스의 합친 영역으로 나눈 값으로, 0에서 1 사이입니다. 같은 용어는 평가 중 예측이 정답으로 인정되기 위해 레이블과 겹쳐야 하는 정도를 나타내기도 합니다. 예를 들어 mAP50에는 0.5가 사용됩니다.
Ultralytics 8.4.208부터 prediction과 tracking의 기본값은 0.5이고 validation의 기본값은 0.7입니다. SAM 계열 predictor는 0.7을 유지합니다. Ultralytics Platform 추론의 기본값도 0.5입니다. 기존 엔드포인트 배포는 재배포하기 전까지 배포된 런타임을 유지합니다.
객체 하나에 박스 두 개가 생기면 임계값을 낮추고, 군중, 교통 대기열 또는 빽빽하게 진열된 선반에서 겹치는 객체 두 개 중 하나가 사라지면 높이세요. 겹침이 아니라 약하거나 잘못된 박스가 문제라면
conf을 조정하세요. 배포할 카메라의 프레임을 사용해 두 값을 모두 조정하세요.conf은 기본적으로 prediction에서 0.25인 임계값보다 confidence가 낮은 박스를 제거합니다.iou은 NMS 중 남은 박스 가운데 어떤 박스를 중복으로 볼지 결정합니다. 하나는 모델이 어느 정도 확신해야 하는지를 제어하고, 다른 하나는 어느 정도 겹쳐야 같은 객체로 볼지를 제어합니다.기본 NMS 경로에서만 필요합니다.
nms=False을 사용하면 YOLO26은 IoU 억제 없이 객체마다 예측 하나를 생성하도록 학습된 one-to-one 헤드를 사용하므로iou은 영향을 미치지 않습니다. YOLO26 문서에 따르면 COCO val2017의 640픽셀, 단일 모델 및 단일 스케일 조건에서 모델 크기에 따라 mAP50-95가 0.6~0.8포인트 낮아집니다.
작성자
댓글
질문하거나 결과를 공유하거나 다른 사람을 도와주세요.









