Роботизированный контроль качества: почему обеспечить полный охват сложнее всего
Как работает роботизированный контроль качества: планирование сканирования, калибровка, синхронизация робота и системы зрения, объединение данных с разных ракурсов, подтверждение охвата и записи о качестве.
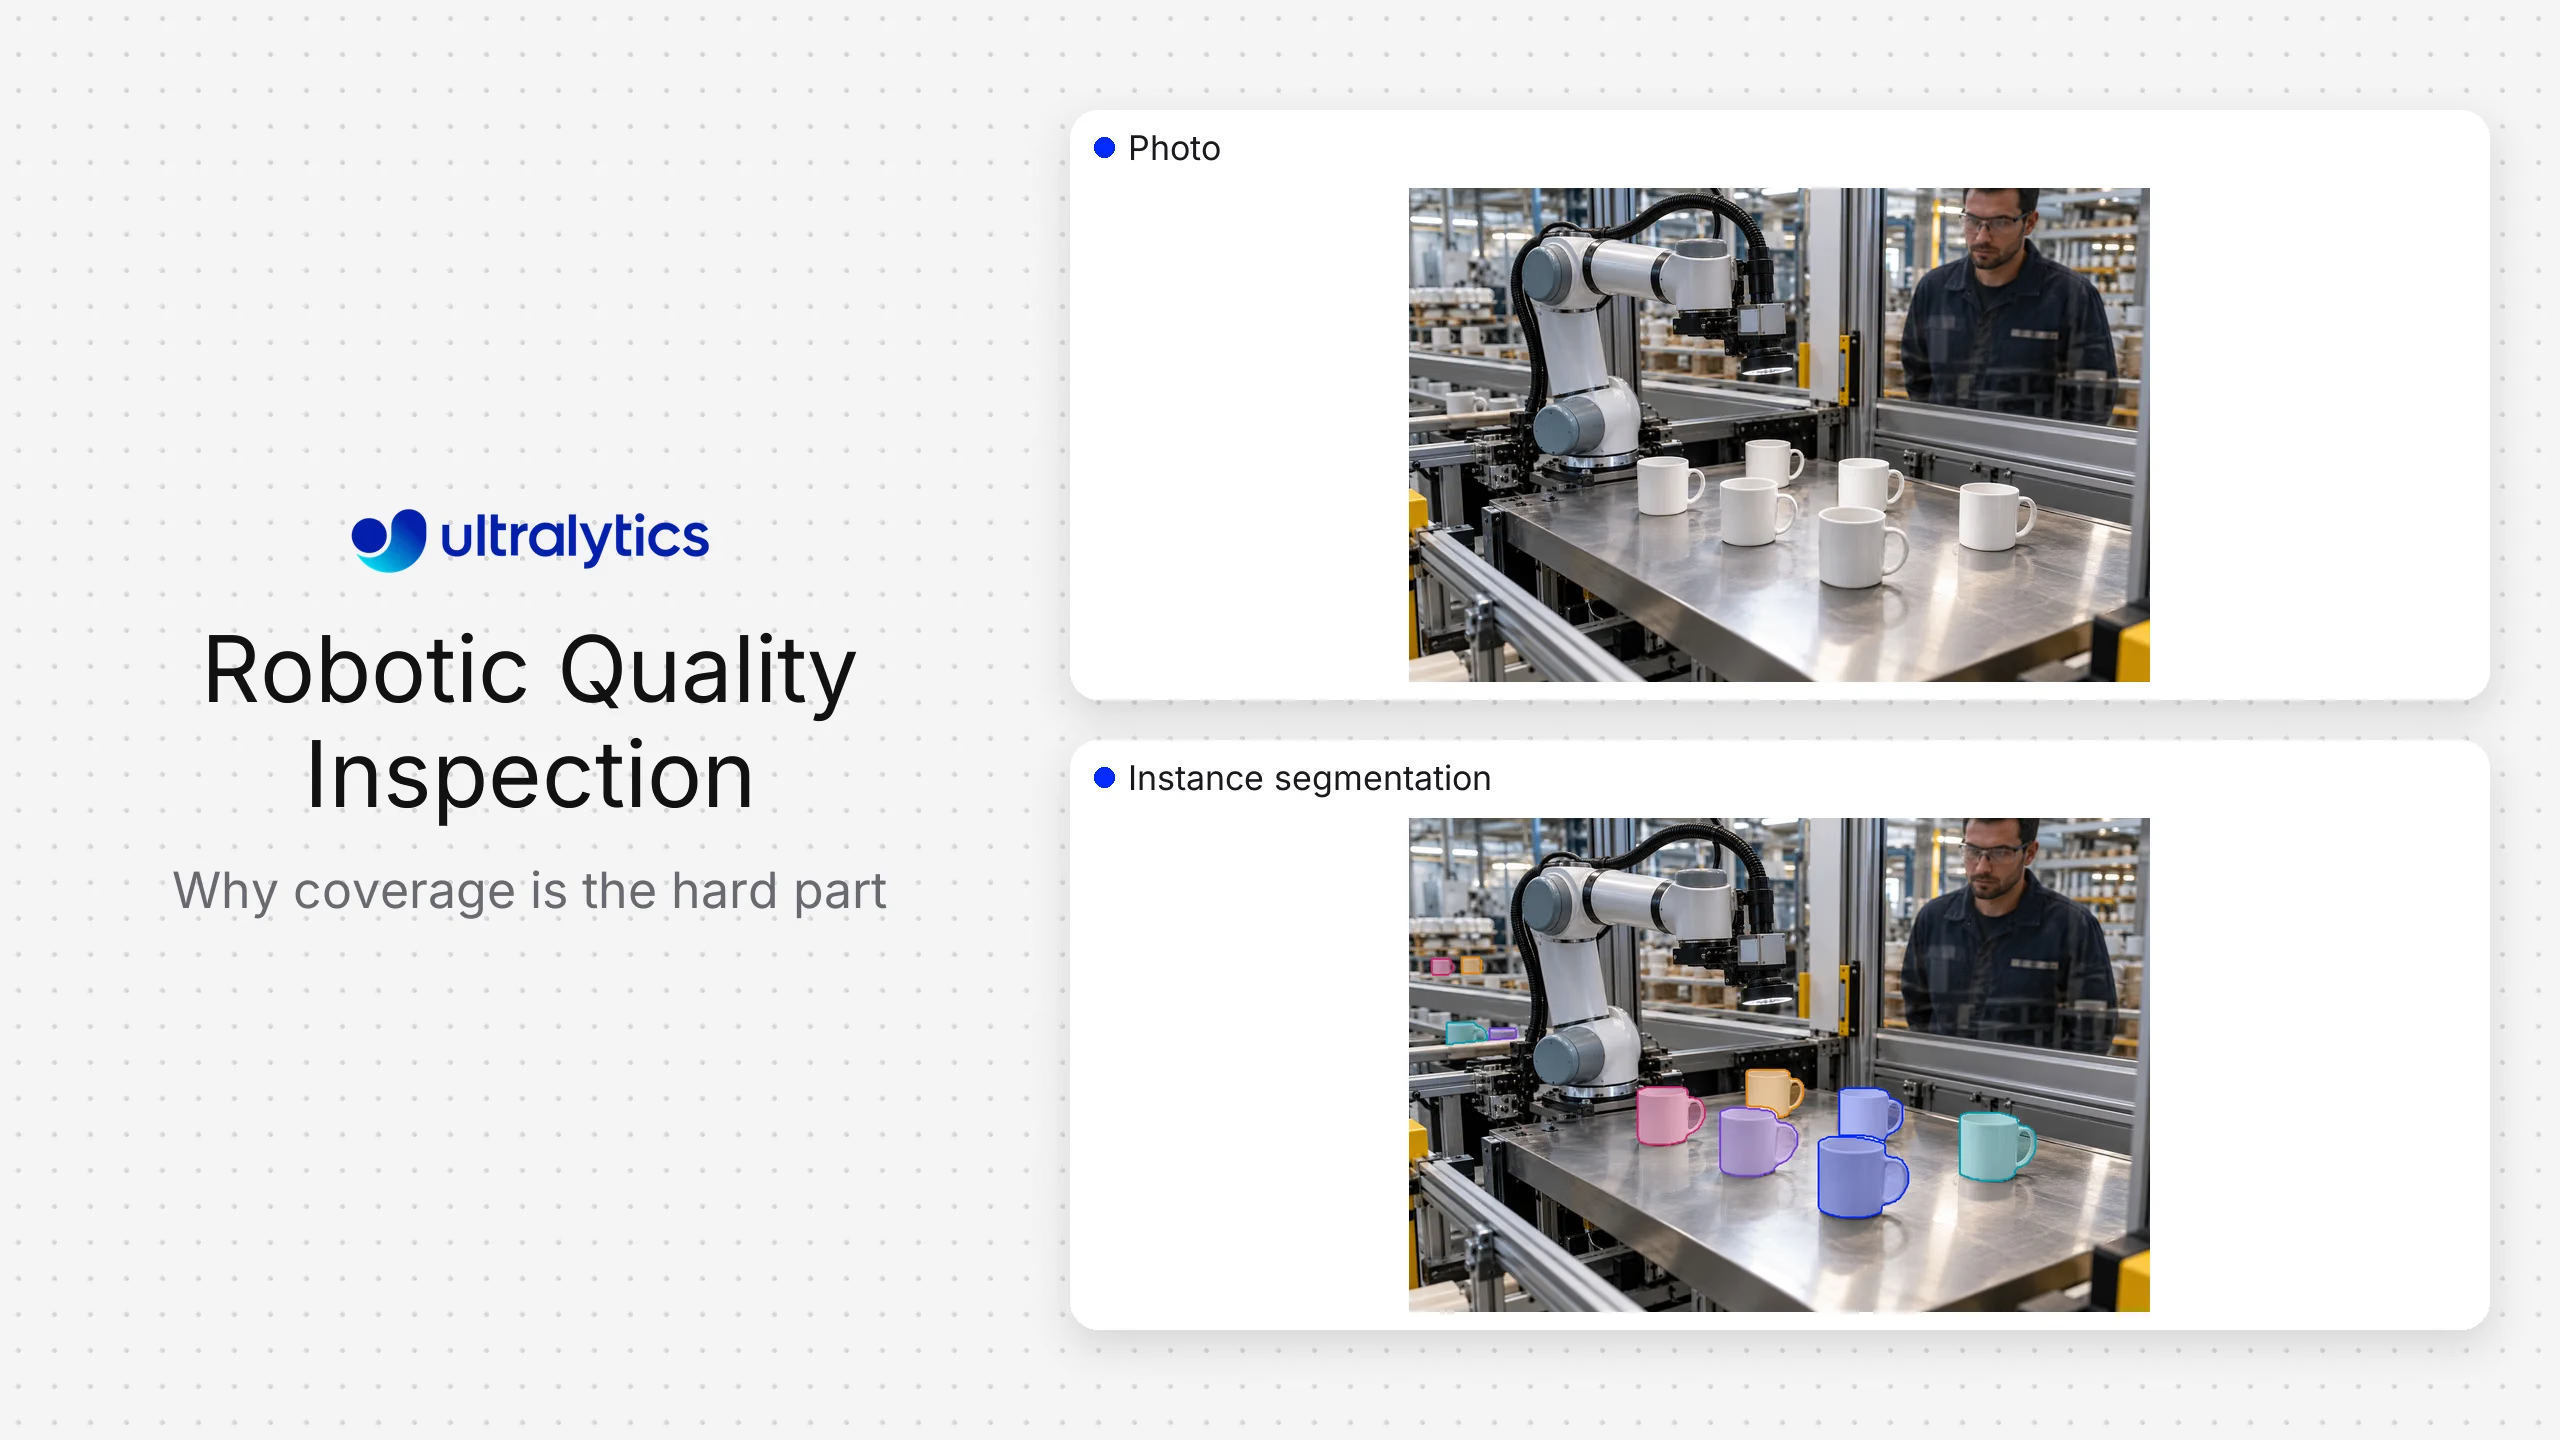
Роботизированный контроль качества объединяет компьютерное зрение и робота, который перемещает камеру, деталь или датчик по заданному набору ракурсов. Такой подход полезен, когда стационарная камера не видит все необходимые поверхности, геометрия изделий различается или нужно осмотреть несколько сторон без большого набора неподвижных камер.
Ultralytics YOLO может выполнять обнаружение, сегментацию, классификацию, оценку позы или отслеживание в составе специализированного стека контроля. Промышленные комплексы компьютерного зрения от Cognex, Keyence, MVTec, Zebra и Teledyne предлагают проверенные инструменты и развитые аппаратные экосистемы. Платформы компьютерного зрения, такие как Landing AI и Robovision, ориентированы на настраиваемые процессы контроля с обучением моделей. Оптимальный выбор зависит от того, нужно ли организации готовое решение для контроля, среда для промышленной разработки или настраиваемый слой моделей.
Программные решения для роботизированного контроля#
| Решение | Оптимальный вариант | Сильная сторона | Основная ответственность за интеграцию |
|---|---|---|---|
| Cognex | Промышленные ячейки, использующие широкую экосистему машинного зрения | Камеры, инструменты и опыт интеграции на производстве | Разработка приложения для конкретной ячейки и координация робота |
| Keyence | Контролируемый промышленный контроль со встроенным оборудованием для компьютерного зрения | Готовые датчики, освещение и инструменты контроля | Охват и производительность на реальном ассортименте продукции |
| Landing AI или Robovision | Команды, которым нужны настраиваемые процессы контроля на основе компьютерного зрения | Разработка моделей и функции платформы для контроля; учти, что Landing AI переориентировалась на ИИ для работы с документами, поэтому проверь ее планы развития для задач контроля | Интеграция с роботом, системами обработки изображений, производственной линией и системой качества |
| MVTec HALCON | Инженерные команды, разрабатывающие сложные приложения для машинного зрения | Обширная программируемая библиотека для компьютерного зрения | Специализированная разработка, развертывание и сопровождение |
| Ultralytics Platform и Ultralytics YOLO | Команды, создающие индивидуальные решения для контроля с обучением моделей по нескольким ракурсам | Гибкие задачи компьютерного зрения, процесс от данных до модели, варианты развертывания | Траектория робота, калибровка, объединение результатов, управление и валидация |
| Линейки продуктов для компьютерного зрения Zebra или Teledyne | Промышленная обработка изображений и приложения машинного зрения | Экосистема оборудования и программного обеспечения | Разработка решения для конкретного продукта |
Названия поставщиков — это отправная точка, а не гарантия проверенной производительности. Любое решение нужно испытать на репрезентативных деталях, дефектах, скоростях, поверхностях и траекториях робота.
Когда робот повышает эффективность визуального контроля#
Робот может дать несколько преимуществ:
- Один датчик может снимать несколько сторон или ракурсов.
- Ракурс и рабочее расстояние можно программно воспроизводить.
- Камера может приближаться к полостям или элементам, скрытым от стационарной станции.
- Рецепты контроля можно менять в зависимости от варианта изделия.
- Деталь можно вращать перед источником контролируемого освещения.
- Результаты компьютерного зрения можно привязать к позе робота или координатам изделия.
Компромисс — сложность системы. Движение робота увеличивает время цикла, усложняет калибровку и прокладку кабелей, создает риск столкновений, смазывания изображения при движении, проблем с синхронизацией и другие возможные отказы. Если одного стационарного ракурса достаточно для контроля качества, робот не нужен.
Определи требования к контролю в координатах изделия#
Перечисли все поверхности и элементы, которые нужно осмотреть, укажи минимальную значимую аномалию, допустимые отклонения, недоступные области и требуемое решение по результатам контроля. Соотнеси каждое требование с планируемым ракурсом и методом получения изображений.
Используй таблицу охвата:
| Элемент | Необходимый ракурс | Условия съемки | Результат компьютерного зрения | Решение по результатам контроля |
|---|---|---|---|---|
| Поверхность A | Ракурс 1, под углом | Рассеянный свет | Маска сегментации | Проверка, если превышена допустимая площадь |
| Разъём B | Вид спереди 2 | Коаксиальное освещение | Наличие и положение | Отклонить при отсутствии или неправильном положении |
| Кромка C | Вид сбоку 3 | Контровое освещение | Измерение контура | Сравнение с учётом допусков |
Так становятся видны слепые зоны. Кроме того, наблюдения модели отделяются от правила качества, применяемого на следующем этапе.
Планируй ракурсы и движение вместе#
При планировании траектории инспекции нужно найти баланс между охватом, качеством изображения, досягаемостью робота, зазором до препятствий, ограничениями кабелей и временем цикла. Для каждого ракурса фиксируй положение камеры, фокусировку, экспозицию, состояние освещения, скорость робота и сигнал запуска съёмки.
Выполняй съёмку, когда движение достаточно контролируемо для выбранного метода визуализации. Траектория с остановкой перед съёмкой проста, но может увеличить длительность цикла. Запуск съёмки во время движения может повысить производительность, но для предотвращения размытия нужны подходящие освещение и экспозиция, а также точная синхронизация изображения с положением робота.
Проверь повторяемость после прогрева, смены инструмента, обслуживания и ожидаемой вибрации. Если камера установлена на роботе, небольшие механические смещения могут изменить область наблюдения, даже если модель по-прежнему доступна.
Калибруй камеру, робота и изделие#
Системе могут понадобиться три взаимосвязи:
- Внутренние параметры камеры и характеристики объектива.
- Преобразование между камерой и роботом или инструментом.
- Положение изделия в системе координат оснастки или робота.
Калибровка позволяет указать, на какой поверхности или в какой физической области изделия находится дефект, обнаруженный на изображении. Определи приёмочный тест, сохраняй версии калибровки и укажи события, после которых нужно выполнять повторную калибровку.
При использовании гибкой оснастки сначала может понадобиться шаг регистрации, чтобы определить положение изделия или опорных элементов. Не считай, что заданное положение робота само по себе подтверждает, где проверяемая поверхность находится на изображении.
Выбери задачу компьютерного зрения#
Используй классификацию для строго контролируемого ракурса с небольшим набором общих состояний. Используй детекцию, когда неисправности или компоненты нужно локализовать с помощью рамок. Используй сегментацию, когда важны форма и площадь дефекта или его границы неровные. Используй оценку позы или ключевые точки для геометрических характеристик и регистрации. Для чётких, детерминированных границ и калиброванных размеров традиционные инструменты измерения могут оставаться предпочтительным решением.
Гибридная система может использовать классическое компьютерное зрение для геометрии, а обучаемую модель — для изменчивого внешнего вида. Цель — проверяемая инспекция, а не максимальное использование машинного обучения.
Ultralytics Platform поддерживает разметку наборов данных, обучение, сравнение моделей и развёртывание в рабочих процессах Ultralytics YOLO. Организуй набор данных по изделиям, поверхностям, ракурсам, освещению, траекториям робота и типам дефектов, чтобы оценка учитывала всю технологическую схему.
Объединяй результаты с разных ракурсов#
Для каждого полученного изображения указывай идентификатор изделия, технологическую схему, идентификатор ракурса, положение робота, временную метку, версию модели и версию калибровки. Приложение объединяет наблюдения для отдельных ракурсов в итоговый результат по изделию.
Явно обрабатывай повторные наблюдения. Царапина, видимая с двух ракурсов, не должна автоматически считаться двумя дефектами. И наоборот, расхождение между ракурсами может указывать на отражение, перекрытие, ошибку калибровки или сложную аномалию, которую нужно проверить.
Используй как минимум три состояния: годно, брак и проверка/недоступно. Принудительное решение о годности или браке при пропущенном ракурсе или низком качестве изображения создаёт незаметный риск.
Проверяй охват, обнаружение и принятие решения#
Раздели три вопроса:
- Охват: Получила ли технологическая схема приемлемое изображение каждой обязательной области?
- Обнаружение: Выявил ли метод компьютерного зрения соответствующее видимое состояние?
- Принятие решения: Привели ли правило и рабочий процесс к правильному решению по изделию?
Проверяй систему на репрезентативных дефектах, расположенных на разных поверхностях и у границ охвата. Добавь годные изделия с обычными косметическими отклонениями, загрязнением, отражениями, изменениями оснастки и отремонтированными элементами. Разделяй данные для оценки по производственным партиям или времени, чтобы почти идентичные снимки не попадали одновременно в обучающую и тестовую выборки.
К эксплуатационным показателям относятся пропущенные дефекты, ложные отбраковки, доля случаев, требующих проверки, недоступные ракурсы, длительность цикла, ручные вмешательства, сбои калибровки и время диагностики события. Приводи результаты по изделиям, поверхностям, дефектам и ракурсам, а не только одним общим показателем.
Интегрируй систему с системой качества#
Результат инспекции должен соответствовать контролируемому решению: годно, проверка, доработка или брак. Записывай причину и версию технологической схемы. Интегрируй систему с идентификацией изделия и системой качества или производства, чтобы результат относился к нужному изделию.
Ограничивай срок хранения изображений в соответствии с назначением и политикой. Некоторые организации сохраняют только изображения бракованных изделий или выборочные снимки; другим нужна более полная прослеживаемость. Определи правила до начала производства, включая доступ и удаление.
Безопасность и восстановление#
Движение робота должно оставаться под управлением проверенной системы безопасности робота и ячейки. Не представляй обучаемое компьютерное зрение как средство защитного управления, если оно не входит в надлежащим образом спроектированную и оценённую функцию безопасности.
Продумай восстановление после отсутствия изображений, сбоя запуска съёмки, недоступности камер, недостижимых ракурсов, ошибок калибровки, превышения времени ожидания модели и неисправностей робота. После восстановления система должна знать, какие ракурсы по-прежнему действительны, а какие нужно снять заново.
Часто задаваемые вопросы
Робот меняет ракурс датчика или изделия, обеспечивая охват нескольких поверхностей и гибкие технологические схемы. При этом требуются дополнительные работы по планированию движения, калибровке, синхронизации и восстановлению.
Иногда, но различия во внешнем виде для разных ракурсов могут оправдывать использование отдельных моделей или явный учёт ракурса. Сравни оба подхода на фиксированных размеченных наборах для оценки и учитывай сложность обслуживания.
Используй детекцию, если достаточно знать местоположение и категорию. Используй сегментацию, если решение зависит от формы, границ или площади. Для калиброванных геометрических допусков лучше могут подойти классические измерения.
Свяжи каждое требование с одним или несколькими проверенными ракурсами, отслеживай качество изображения и положение для каждого снимка, а отсутствующий или неприемлемый ракурс считай недоступным, а не годным.
Ultralytics предоставляет обучаемый слой восприятия и поддерживающие рабочие процессы для данных, моделей и развёртывания. Для всей ячейки также нужны средства визуализации, управление роботом, калибровка, логика технологических схем, объединение результатов, интеграция с системой качества, безопасность и поддержка.









