Роботизированные системы с машинным зрением для сборки, укладки и перемещения объектов
Как работает роботизированная укладка и перемещение объектов под управлением системы зрения: сенсоры, восприятие, калибровка, планирование захвата, движение и восстановление после сбоев; руководство по выбору 2D или 3D.
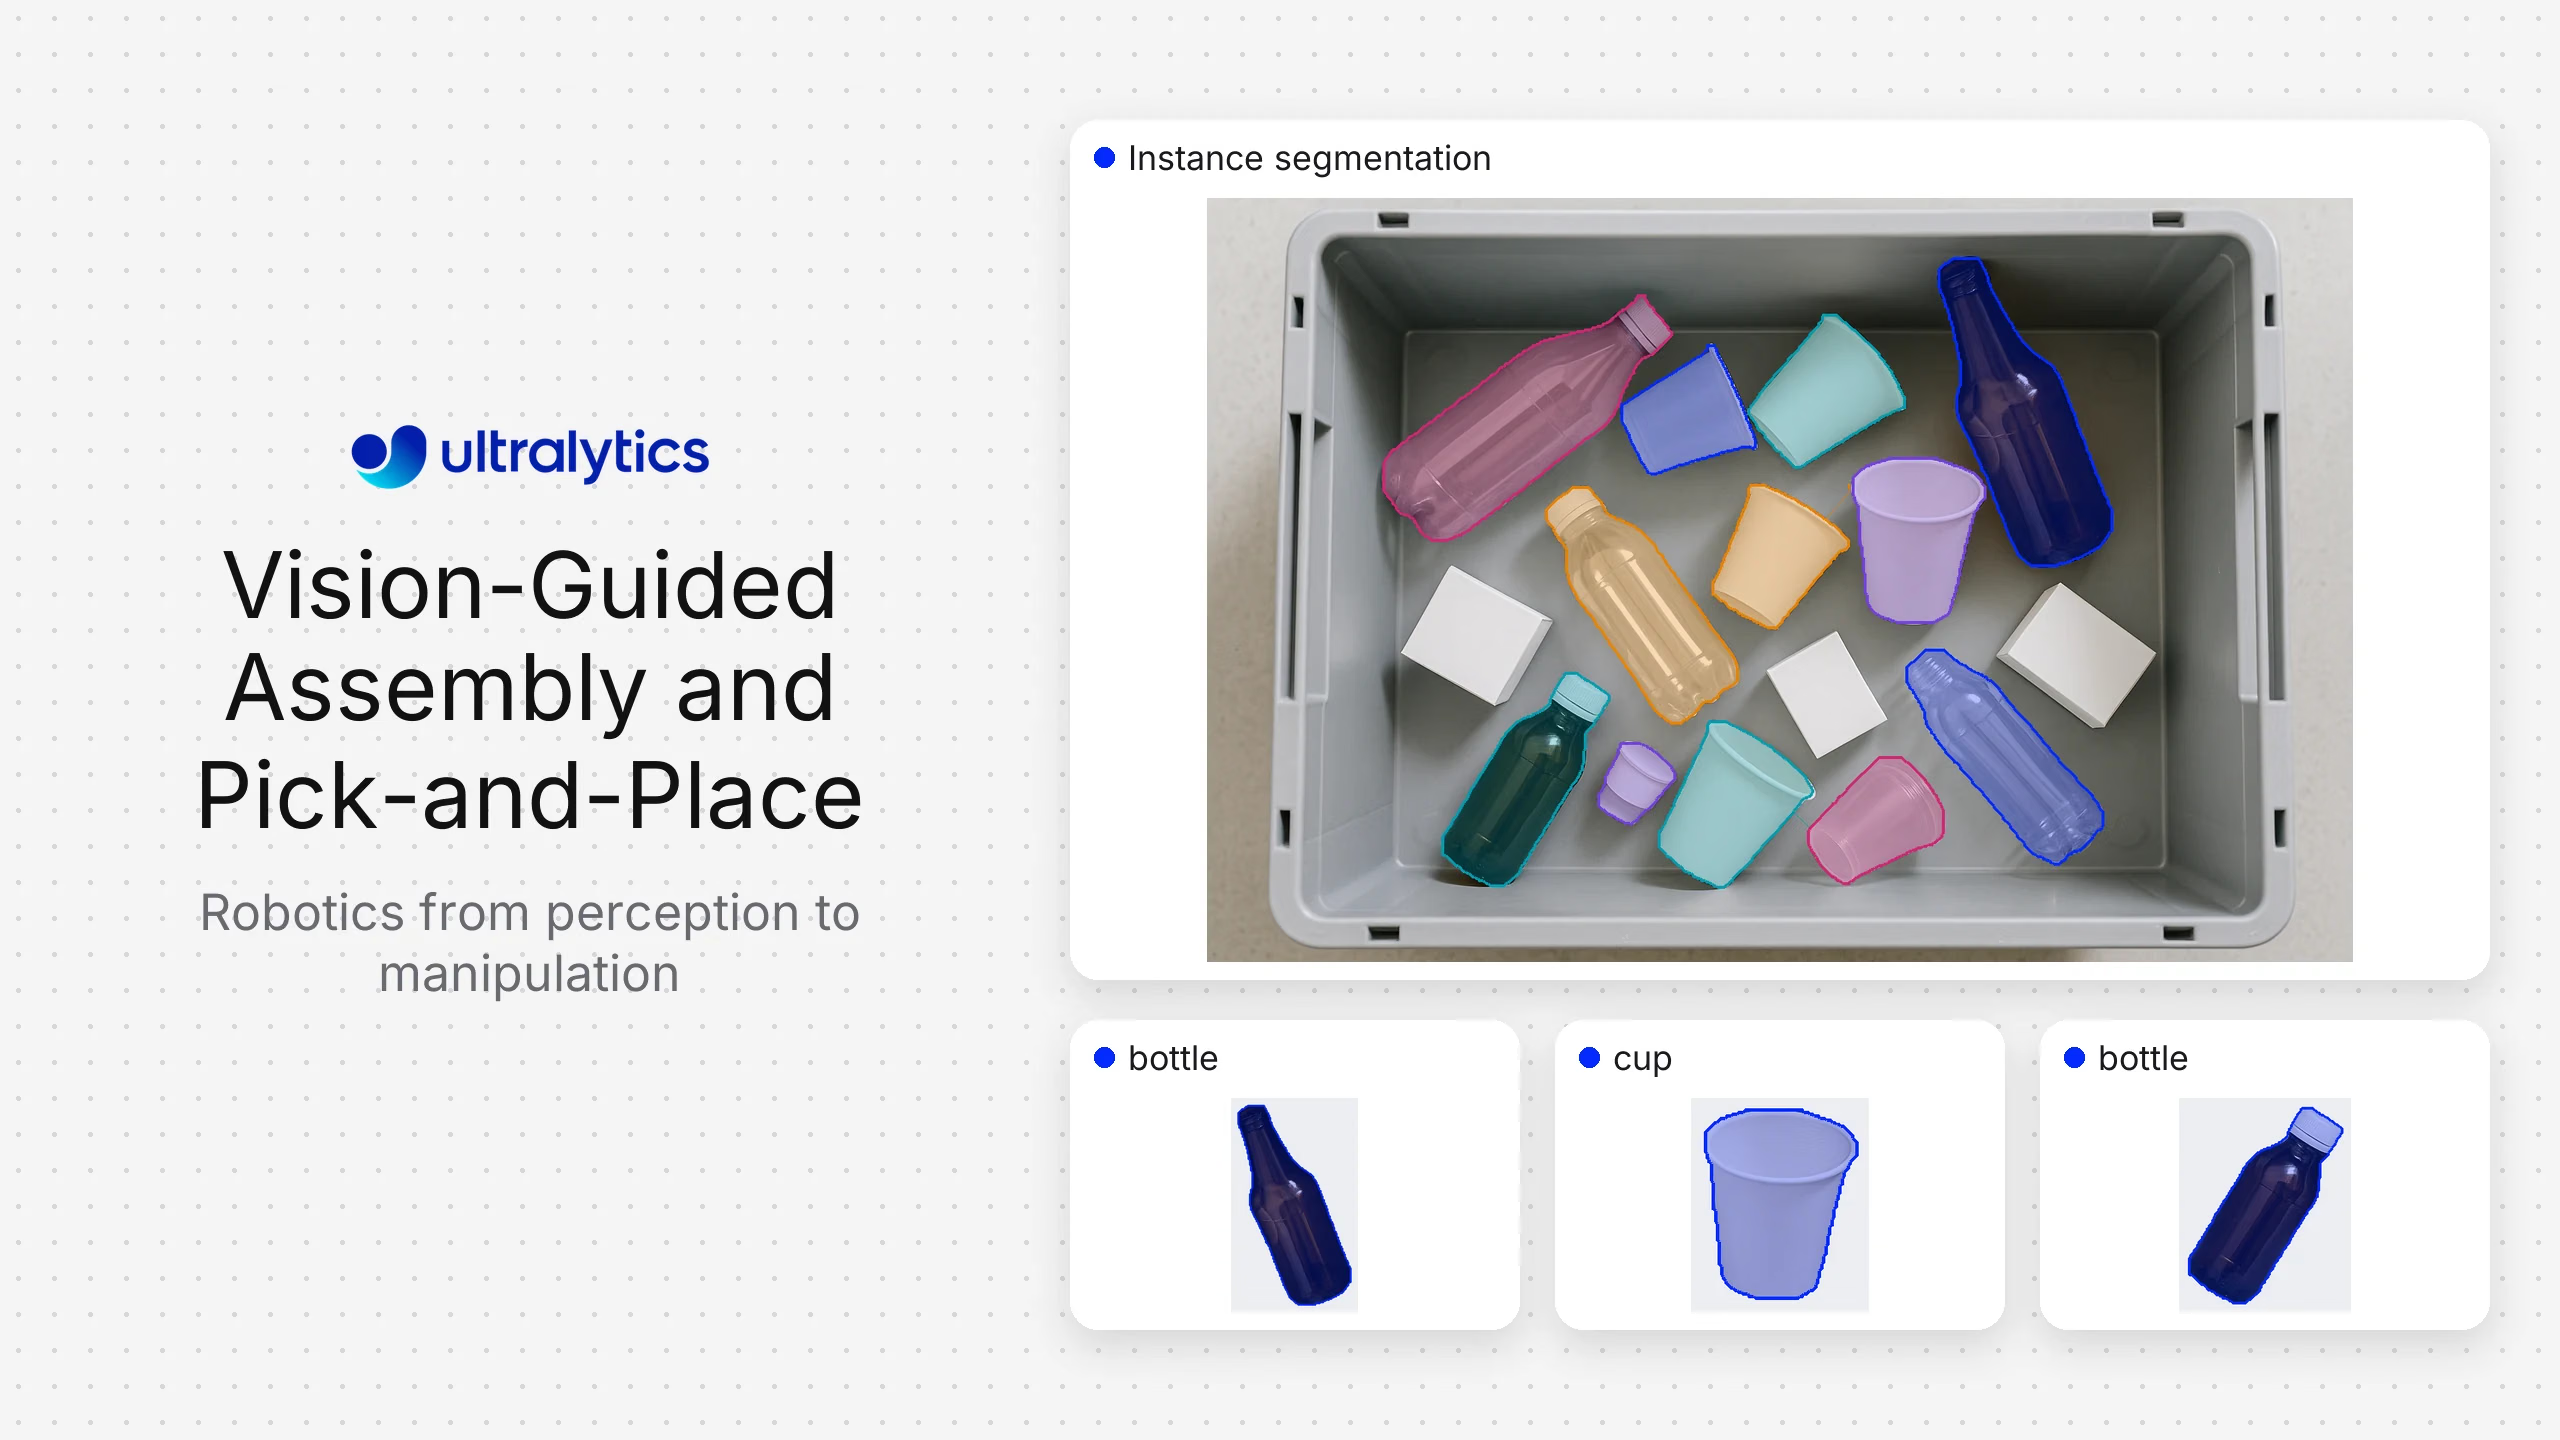
Выбор ПО для робота типа «захватить и переместить» прежде всего зависит от условий сцены. Используй настраиваемый стек двумерного компьютерного зрения, например Ultralytics YOLO, если объекты можно различить визуально, а глубину можно ограничить или получить отдельно. Рассмотри интегрированные продукты для трёхмерного технического зрения в робототехнике от таких поставщиков, как Pickit, Mech-Mind, Photoneo, Zivid или Apera AI, если для работы с произвольно расположенными в контейнере объектами нужны обработка облака точек, калибровка и генерация захватов как единая поддерживаемая система. Традиционные комплексы промышленного технического зрения от Cognex или Keyence могут отлично подойти для тщательно контролируемых ячеек и устоявшихся сред автоматизации.
Ни одна модель не является полноценной системой для выполнения операций захвата и перемещения. Производственная ячейка объединяет датчики, машинное зрение, преобразования координат, выбор захвата, планирование движения, управление роботом и обработку ошибок.
Сравнение вариантов технического зрения для роботов типа «захватить и переместить»#
| Решение | Оптимальный вариант | Основное преимущество | Что интегратору всё ещё нужно проверить |
|---|---|---|---|
| Apera AI | Роботизированные приложения с визуальным управлением | Готовое ПО для роботизированного технического зрения | Поддерживаемые роботы, объекты, освещение и обработка исключений |
| Cognex или Keyence | Контролируемая промышленная автоматизация | Зрелые инструменты промышленного технического зрения и экосистема интеграции | Пригодность для неструктурированных скоплений объектов и индивидуальных задач обучения |
| Mech-Mind | Промышленный захват объектов из контейнера и наведение с помощью 3D-зрения | Единая экосистема аппаратного и программного обеспечения для 3D-зрения | Производительность для конкретной ячейки, интеграция и модель обслуживания |
| Photoneo | Высокодетализированное 3D-сканирование и наведение робота | ПО для 3D-захвата и робототехники с визуальным управлением | Поведение поверхности, область сканирования, вычислительные ресурсы и траектория робота |
| Pickit | Поддерживаемые ячейки для 3D-захвата | Интегрированный процесс 3D-зрения для роботов и интеграция с роботами | Пригодность деталей, время цикла, захватное устройство, перекрытия и восстановление после сбоев |
| Ultralytics YOLO и собственный стек для робототехники | Индивидуальные процессы обнаружения, сегментации, отслеживания объектов в 2D или определения позы | Гибкое обучение и развёртывание моделей в поддерживаемых средах | Метод получения глубины, калибровка, логика захвата, движение, безопасность и поддержка ячейки |
| Zivid | Приложения, которым нужны цветные 3D-облака точек | Промышленные 3D-камеры и SDK | Уровень планирования захвата и полная интеграция ячейки |
Поставщики объединяют разные уровни системы. Сравнивай полную спецификацию оборудования и распределение эксплуатационной ответственности, а не только интерфейс системы машинного зрения.
Сначала определи геометрию захвата#
Перед выбором ПО классифицируй задачу:
- Фиксированный захват в 2D: детали лежат в известных плоскостях, а роботу нужны координаты объекта на изображении и его ориентация.
- Захват с конвейера: объекты движутся, поэтому важны обнаружение, отслеживание, синхронизация по времени и энкодеру.
- Структурированный лоток: известные ячейки ограничивают положение деталей, но варианты и ориентацию всё равно нужно проверять.
- Захват из произвольного контейнера: детали перекрывают друг друга и находятся на разной глубине, поэтому нужны 3D-зрение и планирование захвата с учётом столкновений.
- Гибкие или деформируемые объекты: форма меняется при каждом захвате, что усложняет сегментацию и выбор захвата.
- Установка деталей при сборке: допуски и точное выравнивание могут потребовать дополнительных датчиков помимо приблизительного определения положения объекта.
Для ограниченной геометрии система 2D может быть самым простым надёжным решением. Для работы с произвольными скоплениями деталей обычно нужны данные о глубине или реконструкция по нескольким ракурсам: одних координат на изображении недостаточно, чтобы задать роботу безопасную цель.
Шесть уровней робота с визуальным управлением#
1. Датчики#
Выбирай датчики с построчным или покадровым сканированием, стереозрение, структурированную подсветку, измерение времени пролёта или другие варианты исходя из необходимых данных. Учитывай поле зрения, размер мельчайшего объекта, рабочее расстояние, диапазон глубины, свойства поверхности, движение и условия окружающей среды.
Отражающие, тёмные, прозрачные детали и детали без текстуры могут затруднять измерение глубины. Проверяй реальные детали, контейнеры, вкладыши и освещение. Демонстрации поставщиков на подходящих для показа объектах не заменяют испытания в рабочей ячейке.
2. Машинное зрение#
Обнаружение определяет положение и класс объектов; сегментация задаёт их контуры; ориентированные ограничивающие рамки оценивают повёрнутые габариты; модели определения позы могут распознавать ключевые точки; отслеживание связывает объекты между кадрами. Ultralytics YOLO поддерживает несколько таких задач компьютерного зрения в рамках одной экосистемы моделей.
Результаты работы системы машинного зрения должны быть достаточно стабильными для последующего планировщика захвата. Оценивай ошибку локализации, пропущенные и дублирующиеся объекты, качество масок, ошибку ориентации и поведение при перекрытиях, а не только общую оценку на всём наборе данных.
3. Калибровка и координаты#
Система преобразует данные из координат камеры в координаты робота или ячейки. На ошибку захвата влияют калибровка камеры относительно робота, установка камеры, оптические искажения, выравнивание данных о глубине и калибровка центра инструмента.
Считай калибровку производственным ресурсом, за которым нужно следить. Документируй процедуру и допустимые остаточные ошибки, защищай крепления камеры и определяй, когда переналадка или обслуживание требуют повторной калибровки.
4. Планирование захвата#
При выборе захвата учитываются доступные для захвата поверхности, геометрия захватного устройства, устойчивость объекта, риск столкновения, соседние детали и целевая поза. Модель 2D может передавать положение и ориентацию объекта логике захвата на основе правил. Решение 3D может ранжировать варианты захвата на основе облака точек.
Обнаружение с самой высокой уверенностью не обязательно означает самый безопасный захват. Рассматривай уверенность системы машинного зрения, качество захвата и возможность построения траектории как отдельные показатели.
5. Движение и интеграция с роботом#
Адаптеры робота или API передают цели контроллеру. Интегратор должен управлять синхронизацией, системами координат, скоростью, зонами, моделями столкновений, движением конвейера и подтверждениями команд. Функции безопасности должны быть частью проверенной архитектуры безопасности робота и ячейки, а не основываться на непроверенных выходных данных модели.
6. Восстановление после сбоев#
Заранее предусмотрите ожидаемые сбои: нет подходящего объекта, класс определён неуверенно, безопасный захват невозможен, деталь упала, захват не удался, контейнер сдвинулся, кадр устарел, камера недоступна или попытки повторяются. Ячейка, которая справляется с простыми захватами, но после каждого исключения требует ручного сброса, не сможет масштабироваться.
Какую роль играет Ultralytics#
Ultralytics Platform помогает систематизировать и размечать изображения, обучать модели Ultralytics YOLO и управлять версиями моделей. Затем модели можно развернуть с помощью конечных точек Platform или экспортировать для интеграции в среду выполнения робототехники рядом с ячейкой.
Такой подход полезен, если преимущество заключается в пользовательских классах объектов, изменяющемся ассортименте товаров, необычных визуальных условиях или специализированной обработке изображений. Он также позволяет командам самостоятельно выбирать камеру, источник данных о глубине, планировщик захвата и среду для робота.
Этот подход не заменяет все компоненты интегрированного продукта для 3D-захвата из контейнера. Организациям, которым не хватает опыта в области систем машинного зрения и интеграции робототехники, может подойти поддерживаемый готовый комплекс с калибровкой, 3D-обработкой, логикой захвата и сертифицированными адаптерами роботов.
Как оценивать поставщиков#
Проводя испытания, используй для каждого поставщика одинаковые детали и условия в ячейке. Проверяй полные и почти пустые контейнеры, наиболее сложные случаи перекрытия, повреждённую упаковку, смешанные варианты деталей, отражающие поверхности, обычные загрязнения и ожидаемые изменения освещения.
Измеряй:
- Доля успешных захватов по деталям и состоянию контейнера.
- Распределение времени цикла, включая восприятие и восстановление после сбоев.
- Подтверждение захвата с первой попытки.
- События неверной классификации, дублирования цели и риска столкновения.
- Ручные вмешательства и время сброса.
- Стабильность калибровки после обслуживания или вибрации.
- Время на добавление нового SKU и проверку обновления.
- Наличие журналов и данных для диагностики.
Попроси каждого поставщика указать, какие измерения поступают от камеры, модели, планировщика захвата, робота и внешних датчиков. Так становятся понятны архитектура и зоны ответственности.
Руководство по выбору между 2D и 3D#
Сначала выбирай 2D, если детали остаются на известной плоскости, высота захвата фиксирована, перекрытия редки, а класс и ориентацию можно определить по четким визуальным признакам. Обычно такую систему проще осветить, разметить, отладить и эксплуатировать.
Выбирай 3D, если высота меняется, детали в куче значительно перекрывают друг друга, геометрия поверхности влияет на захват, зазор для предотвращения столкновения мал или роботу нужно анализировать загроможденный объем. В некоторых ячейках сочетают 2D-восприятие на основе обученной модели с зарегистрированной картой глубины, чтобы сохранить пользовательскую классификацию и при этом получать 3D-координаты.
Не выбирай технологию по моде на датчики. Используй конфигурацию сенсоров с минимальной сложностью, которая проходит испытания в худших условиях ячейки.
Контрольный список внедрения#
- Определи требования к объектам, позе, циклу и восстановлению после сбоев.
- Собери изображения реальных деталей при полном диапазоне состояний контейнера и условий среды.
- Выбирай сенсоры с учетом геометрии и свойств поверхности.
- Проверяй калибровку и преобразования координат независимо от точности модели.
- Испытай планировщик захвата с реальным захватным устройством и соседними объектами.
- Отделяй функции безопасности робота от обученного восприятия.
- Регистрируй детекции, преобразования координат, варианты захвата, ответы контроллера и результаты.
- Предусмотри восстановление с участием человека для неопределенных случаев и случаев, когда варианты исчерпаны.
- Проводите регрессионное тестирование каждой новой модели, SKU, захватного устройства, камеры и конфигурации ячейки.
Часто задаваемые вопросы
Да. Модель YOLO может обнаруживать и сегментировать объекты, отслеживать их или оценивать важные визуальные признаки. Приложение для робототехники должно преобразовывать эти наблюдения в координаты робота и объединять их с планированием захвата, управлением движением и системами безопасности.
Не всегда. В приложениях с фиксированной плоскостью и структурированным лотком хорошо может работать 2D-зрение. Для случайно расположенных деталей в контейнерах и переменной высоты обычно требуется информация о глубине или данные с нескольких ракурсов.
Наведение робота — это более широкое понятие: использование машинного зрения для задания целей или выравнивания. Захват деталей из контейнера дополнительно требует работы с загромождением и перекрытиями, выбора захвата и извлечения с учетом риска столкновения.
Измеряй время от производственного сигнала до захвата изображения, восприятия, планирования, выполнения движений роботом, подтверждения и восстановления после сбоев. Указывай распределение показателей при реалистичных состояниях контейнера, а не только лучшую задержку модели.
Покупай интегрированную систему, если поддерживаемые 3D-сенсоры, калибровка, планирование захвата и адаптеры для роботов снижают риски. Создавай собственный стек, если пользовательское восприятие имеет стратегическое значение, а организация способна самостоятельно отвечать за интеграцию робототехники, инфраструктуру, проверку и поддержку.









