Robotik Kalite Denetimi: Kapsama Neden En Zor Kısımdır?
Robotik kalite denetiminin işleyişi: tarama planlaması, kalibrasyon, robot ve görü senkronizasyonu, çoklu görünüm birleştirme, kapsama kanıtı ve kalite kayıtları.
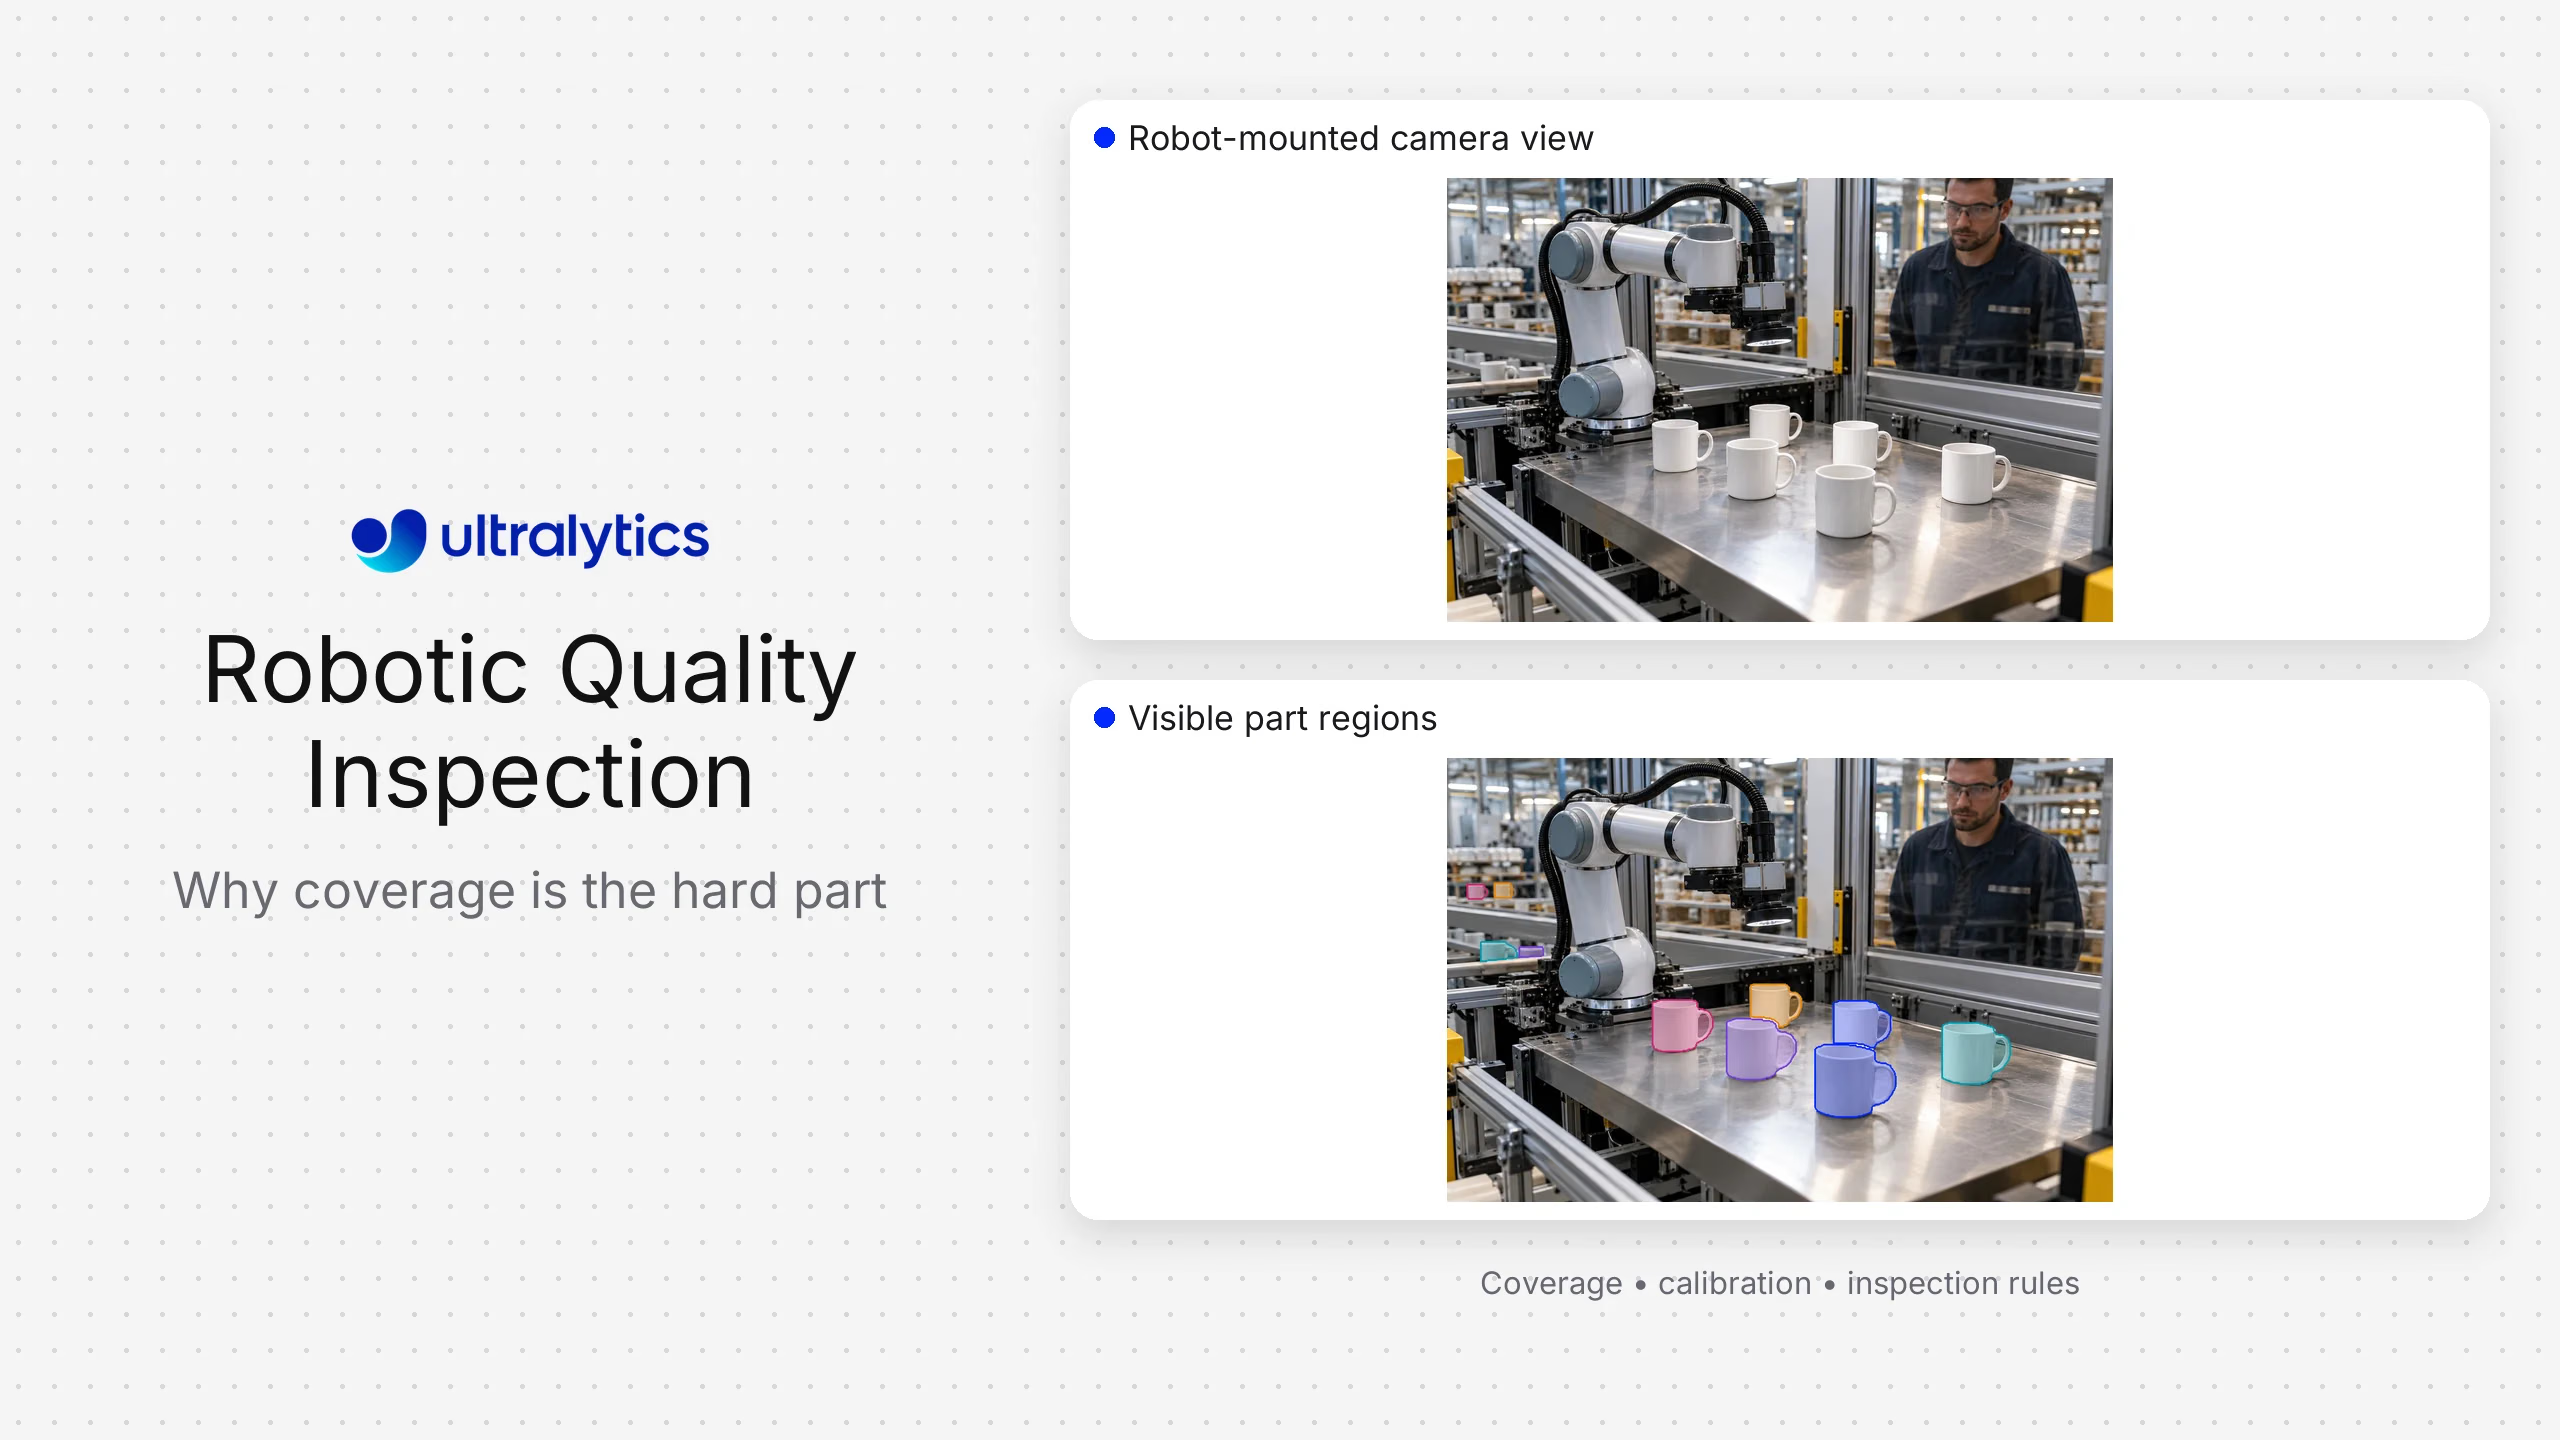
Robotik kalite denetimi, bilgisayarlı görüyle birlikte kamerayı, parçayı veya sensörü önceden planlanmış bir dizi bakış açısında hareket ettiren bir robot kullanır. Sabit bir kamera gerekli tüm yüzeyleri göremediğinde, ürün geometrisi değişkenlik gösterdiğinde veya büyük bir sabit kamera grubu kurmadan birkaç tarafı denetlemek gerektiğinde yararlıdır.
Ultralytics YOLO, özel bir denetim yığını içinde algılama, segmentasyon, sınıflandırma, poz tahmini veya takip sağlayabilir. Cognex, Keyence, MVTec, Zebra ve Teledyne'nin endüstriyel görüntü işleme çözümleri, yerleşik araçlar ve donanım ekosistemleri sunar. Landing AI ve Robovision gibi görüntü işleme platformları, yapılandırılabilir, öğrenmeye dayalı denetim iş akışlarına odaklanır. En uygun seçenek; kuruluşun paketlenmiş bir denetim ürününe mi, endüstriyel bir geliştirme ortamına mı, yoksa özelleştirilebilir bir model katmanına mı ihtiyaç duyduğuna bağlıdır.
Robotik denetim yazılımı seçenekleri#
| Seçenek | En uygun olduğu kullanım | Güçlü yön | Temel entegrasyon sorumluluğu |
|---|---|---|---|
| Cognex | Geniş bir makine görüşü ekosistemi kullanan endüstriyel hücreler | Kameralar, araçlar ve fabrika entegrasyonu deneyimi | Hücreye özel uygulama tasarımı ve robot koordinasyonu |
| Keyence | Entegre görüntü işleme donanımıyla kontrollü endüstriyel denetim | Paketlenmiş sensörler, aydınlatma ve denetim araçları | Gerçek ürün yelpazesinde kapsama ve performans |
| Landing AI veya Robovision | Yapılandırılabilir, öğrenmeye dayalı görüntü işleme iş akışları arayan ekipler | Model geliştirme ve denetim odaklı platform özellikleri; Landing AI'nin odağını belge yapay zekâsına kaydırdığını unutma ve denetim yol haritasını doğrula | Robot, görüntüleme, hat ve kalite sistemi entegrasyonu |
| MVTec HALCON | Gelişmiş makine görüşü uygulamaları geliştiren mühendislik ekipleri | Geniş kapsamlı, programlanabilir görüntü işleme kütüphanesi | Uzmanlık gerektiren geliştirme, dağıtım ve bakım |
| Ultralytics Platform ve Ultralytics YOLO | Özel, çoklu bakış açısına dayalı öğrenen denetim sistemleri geliştiren ekipler | Esnek görüntü işleme görevleri, veriden modele iş akışı ve dağıtım seçenekleri | Robot yolu, kalibrasyon, sonuç birleştirme, kontroller ve doğrulama |
| Zebra veya Teledyne görüntü işleme ürün portföyleri | Endüstriyel görüntüleme ve makine görüşü uygulamaları | Donanım ve yazılım ekosistemi | Ürüne özel çözüm mühendisliği |
Tedarikçi adları, kanıtlanmış performansı değil, başlangıç noktalarını gösterir. Her seçeneği temsili parçalar, kusurlar, hızlar, yüzeyler ve robot yollarıyla denemek gerekir.
Robot görsel denetimi ne zaman iyileştirir?#
Robot şu avantajları sağlayabilir:
- Tek bir sensör, birden fazla tarafı veya açıyı yakalayabilir.
- Bakış açısı ve çalışma mesafesi programlı olarak tekrarlanabilir.
- Kamera, sabit bir istasyondan görülemeyen boşluklara veya özelliklere yaklaşabilir.
- Denetim tarifleri ürün çeşidine göre değiştirilebilir.
- Parça, kontrollü aydınlatmanın önünde döndürülebilir.
- Görüntü işleme sonuçları robot pozuna veya ürün koordinatlarına kaydedilebilir.
Ödünleşim, sistem karmaşıklığıdır. Robot hareketi çevrim süresini, kalibrasyon ihtiyacını, kablo yönlendirmesini, çarpışma riskini, hareket bulanıklığını, eşzamanlamayı ve hata türlerinin sayısını artırır. Kalite sorusunu tek bir sabit bakış açısı yanıtlıyorsa robot gereksizdir.
Denetim gereksinimini ürün koordinatlarında tanımla#
Denetlenmesi gereken her yüzeyi ve özelliği, ilgili en küçük anomaliyi, kabul edilebilir değişkenliği, erişilemeyen bölgeleri ve gerekli işlem kararını listele. Her gereksinimi planlanmış bir bakış açısı ve görüntüleme yöntemiyle eşleştir.
Bir kapsama tablosu kullan:
| Özellik | Gerekli bakış açısı | Görüntüleme koşulu | Görüntü işleme çıktısı | İşlem kararı |
|---|---|---|---|---|
| Yüzey A | Eğik açı 1 | Dağınık ışık | Segmentasyon maskesi | Onaylanmış alan kuralı aşılırsa incelemeye gönder |
| B konektörü | Önden görünüm 2 | Koaksiyel ışık | Varlık ve konum | Eksikse veya yanlış konumlandırılmışsa reddet |
| C kenarı | Profil görünümü 3 | Arka aydınlatma | Kontur ölçümü | Tolerans mantığıyla karşılaştır |
Bu, kör noktaları görünür kılar. Ayrıca modelin gözlemini, sonraki aşamada uygulanan kalite kuralından ayırır.
Görünümleri ve hareketi birlikte planla#
Denetim yolu planlaması; kapsama alanı, görüntü kalitesi, robot erişimi, çarpışma açıklığı, kablo sınırları ve çevrim süresi arasında denge kurmalıdır. Her görünüm için kamera pozunu, odağı, pozlamayı, aydınlatma durumunu, robot hızını ve yakalama tetikleyicisini kaydet.
Görüntüleme yöntemine uygun ölçüde kontrollü bir hareket sırasında görüntü al. Durup görüntü alan bir yol basittir ancak çevrimi uzatabilir. Hareket sırasında tetikleme verimi artırabilir; ancak bulanıklığı önleyecek aydınlatma ve pozlama ile görüntü ve robot pozu arasında doğru eşzamanlama gerektirir.
Isınma, takım değişiklikleri, bakım ve beklenen titreşim sonrasında tekrarlanabilirliği doğrula. Kamera robota monte edilmişse, model erişilebilir durumda olsa bile küçük mekanik kaymalar gözlemlenen bölgeyi değiştirebilir.
Kamerayı, robotu ve ürünü kalibre et#
Sistemin üç ilişkiyi tanımlaması gerekebilir:
- Kamera iç parametreleri ve lens davranışı.
- Kamera-robot veya kamera-takım dönüşümü.
- Ürünün fikstürdeki veya robot koordinat sistemindeki pozu.
Kalibrasyon, görüntüde konumu belirlenen bir kusurun doğru ürün yüzeyinde veya fiziksel bölgede raporlanmasını sağlar. Bir kabul testi tanımla, kalibrasyon sürümlerini sakla ve yeniden kalibrasyonu tetikleyecek olayları belirt.
Esnek fikstürlemede, önce ürünü veya referans özelliklerini bulmak için bir eşleştirme adımı gerekebilir. Robotun komut verilen pozunun, denetlenen yüzeyin görüntüde nerede göründüğünü tek başına kanıtladığını varsayma.
Bilgisayarlı görü görevini seç#
Sıkı biçimde kontrol edilen bir görünüm ve az sayıda genel durum için sınıflandırma kullan. Kusurların veya bileşenlerin kutularla konumlandırılması gerekiyorsa nesne algılama kullan. Kusurun şekli ve alanı önemliyse ya da sınırlar düzensizse segmentasyon kullan. Geometrik özellikler ve eşleştirme için poz veya kilit noktaları kullan. Keskin, belirleyici kenarlar ve kalibre edilmiş ölçüler için geleneksel ölçüm araçları yine daha uygun olabilir.
Hibrit bir sistem, geometri için klasik görüden; değişken görünüm içinse öğrenilmiş bir modelden yararlanabilir. Amaç, makine öğrenimini olabildiğince çok kullanmak değil, doğrulanabilir bir denetim yapmaktır.
Ultralytics Platform, Ultralytics YOLO iş akışları için veri kümesi açıklama ekleme, eğitim, model karşılaştırma ve dağıtımı destekler. Değerlendirmenin tüm reçeteyi yansıtması için veri kümesini ürüne, yüzeye, görünüme, aydınlatmaya, robot yoluna ve kusur türüne göre düzenle.
Sonuçları görünümler arasında birleştir#
Yakalanan her görüntü; birim tanımlayıcısı, reçete, görünüm tanımlayıcısı, robot pozu, zaman damgası, model sürümü ve kalibrasyon sürümünü içermelidir. Uygulama, görünüm düzeyindeki gözlemleri birim düzeyinde bir sonuca dönüştürür.
Yinelenen gözlemleri açıkça ele al. İki açıdan görülen bir çizik, otomatik olarak iki kusur sayılmamalıdır. Buna karşılık görünümler arasındaki uyuşmazlık; yansımaya, örtülmeye, kalibrasyon hatasına veya incelenmesi gereken zor bir anomaliye işaret edebilir.
En az üç durumu koru: geçti, kaldı ve inceleme/kullanılamıyor. Bir görünüm eksik ya da görüntü kalitesi kötüyken zorla geçti veya kaldı kararı vermek, fark edilmeyen risk yaratır.
Kapsamı, algılamayı ve kararı doğrula#
Üç soruyu birbirinden ayır:
- Kapsama: Reçete, gerekli her bölgenin kabul edilebilir bir görüntüsünü aldı mı?
- Algılama: Görü yöntemi, görünür olan ilgili durumu belirledi mi?
- Karar: Kural ve iş akışı, birim düzeyinde doğru kararı verdi mi?
Temsili kusurları yüzeylerin farklı noktalarına ve kapsama sınırlarına yerleştirerek test et. Normal kozmetik değişkenlik, kirlenme, yansımalar, fikstür değişiklikleri ve onarılmış özellikler içeren iyi ürünleri de dahil et. Birbirine çok benzeyen yakalamaların eğitim ve test kümeleri arasında sızmaması için değerlendirmeyi üretim partisine veya zamana göre ayır.
Operasyonel ölçütler; kaçırılan kusurları, hatalı retleri, inceleme oranını, kullanılamayan görünümleri, çevrim süresini, manuel müdahaleleri, kalibrasyon hatalarını ve bir olayı teşhis etme süresini kapsar. Sonuçları tek bir toplam değerle sınırlamak yerine ürüne, yüzeye, kusura ve görünüme göre raporla.
Kalite sistemiyle entegre et#
Denetim sonucu; geçti, inceleme, yeniden işleme veya ret gibi kontrollü bir karara karşılık gelmelidir. Gerekçeyi ve reçete sürümünü kaydet. Sonucun doğru ürüne ait olması için birim kimliği ve kalite ya da üretim sistemiyle entegrasyon kur.
Saklanan görüntüleri amaca ve politikaya göre sınırla. Bazı kuruluşlar yalnızca başarısız olan veya örnekleme dahil edilen birimlerin görüntülerini saklarken, diğerleri daha kapsamlı izlenebilirliğe ihtiyaç duyar. Erişim ve silme kuralları da dahil olmak üzere, üretimden önce kuralı tanımla.
Güvenlik ve kurtarma#
Robot hareketi, doğrulanmış robot ve hücre güvenlik sistemi kapsamında kalmalıdır. Öğrenilmiş görü, uygun şekilde tasarlanmış ve değerlendirilmiş bir güvenlik işlevinin parçası değilse koruyucu kontrol olarak sunulmamalıdır.
Eksik görüntüler, başarısız tetikleyiciler, kullanılamayan kameralar, erişilemeyen görünümler, kalibrasyon hataları, model zaman aşımları ve robot arızaları için kurtarma tasarla. Kurtarma sonrasında sistemin hangi görünümlerin hâlâ geçerli, hangilerinin yeniden alınması gerektiğini bildiğinden emin ol.
Sık sorulan sorular
Robot, sensörün veya ürünün bakış açısını değiştirerek birden fazla yüzeyin kapsanmasını ve esnek reçeteleri mümkün kılar. Bu da hareket planlama, kalibrasyon, eşzamanlama ve kurtarma çalışmalarını beraberinde getirir.
Bazen; ancak görünüme özgü görünüm, ayrı modelleri veya açık görünüm koşullandırmasını gerekli kılabilir. Her iki yaklaşımı da sabit ve ayrılmış değerlendirme kümelerinde karşılaştır; bakım karmaşıklığını da göz önünde bulundur.
Konum ve kategori yeterliyse nesne algılama kullan. Kusurun şekli, sınırı veya alanı karar sürecini etkiliyorsa segmentasyon kullan. Kalibre edilmiş geometrik toleranslar için klasik ölçüm daha uygun olabilir.
Her gereksinimi doğrulanmış bir veya daha fazla görünümle eşleştir, her yakalama için görüntü kalitesini ve pozu izle; eksik veya kabul edilemez bir görünümü geçti saymak yerine kullanılamıyor olarak işaretle.
Ultralytics; eğitilebilir algı katmanını ve bunu destekleyen veri, model ve dağıtım iş akışını sağlar. Hücrenin tamamı için yine de görüntüleme, robot kontrolü, kalibrasyon, reçete mantığı, sonuç birleştirme, kalite entegrasyonu, güvenlik ve destek gerekir.









