Montaj ve Alıp Yerleştirme için Görsel Yönlendirmeli Robotik
Algılama, algı, kalibrasyon, kavrama planlama, hareket ve toparlanma aşamalarında görsel yönlendirmeli al-al ve yerleştir robotlarının işleyişi; ayrıca 2D ve 3D seçimi için rehber.
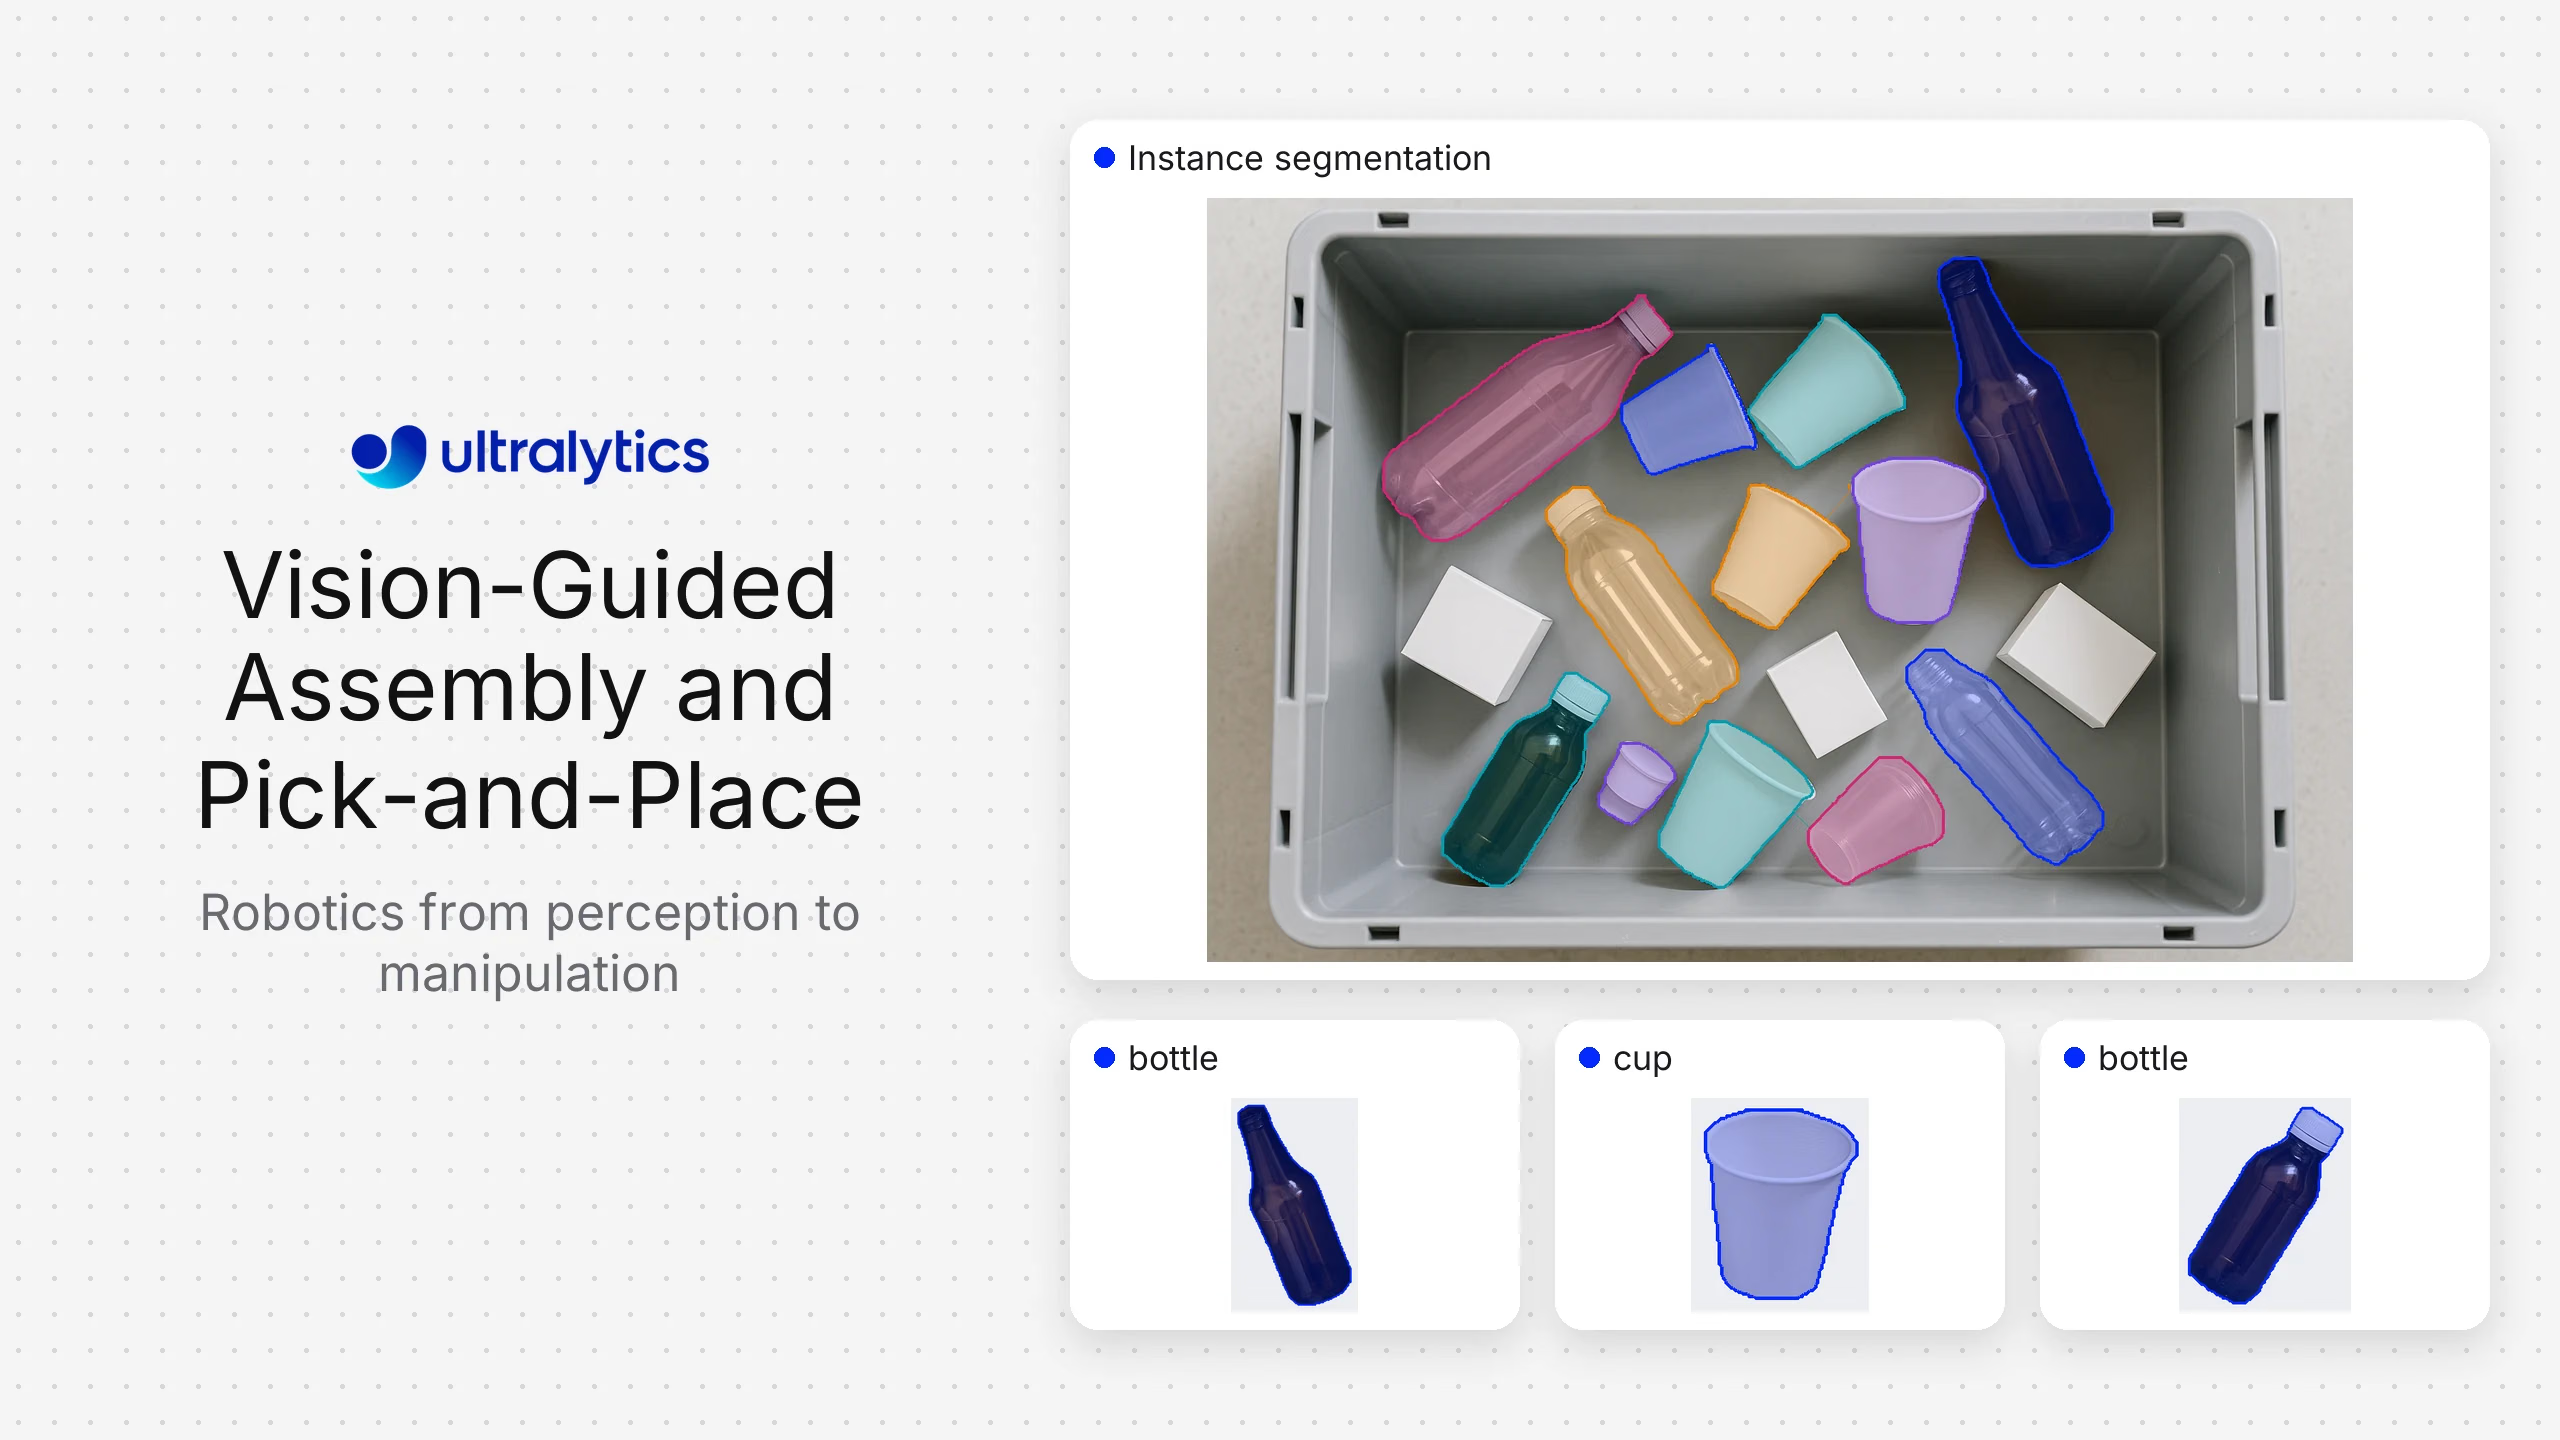
Bir al-bırak robotu için en iyi görü yazılımı öncelikle sahneye bağlıdır. Nesnelerin görsel olarak ayırt edilebilir olduğu ve derinliğin sınırlandırılabildiği ya da ayrıca sağlanabildiği durumlarda Ultralytics YOLO gibi yapılandırılabilir bir 2D bilgisayarlı görü yığını kullan. Rastgele dizilmiş kutulardaki parçaların geometrisi, nokta bulutu işleme, kalibrasyon ve kavrama üretiminin tek bir desteklenen sistem olarak sunulması gerektiğinde Pickit, Mech-Mind, Photoneo, Zivid veya Apera AI gibi tedarikçilerin tümleşik 3D robotik görü ürünlerini değerlendir. Cognex veya Keyence'in geleneksel endüstriyel görü paketleri, sıkı denetlenen hücreler ve yerleşik otomasyon ortamları için güçlü bir tercih olabilir.
Hiçbir model eksiksiz bir alma sistemi değildir. Üretim hücresi; algılama, algı, koordinat dönüşümleri, kavrama seçimi, hareket planlama, robot kontrolü ve arıza kurtarmayı bir araya getirir.
Al-bırak görü seçeneklerinin karşılaştırması#
| Seçenek | En uygun olduğu kullanım | Temel güçlü yön | Entegratörün doğrulamaya devam etmesi gerekenler |
|---|---|---|---|
| Apera AI | Görü yönlendirmeli robotik uygulamalar | Paketlenmiş robotik görü yazılımı | Desteklenen robotlar, nesneler, ışıklandırma ve istisna yönetimi |
| Cognex veya Keyence | Kontrollü endüstriyel otomasyon | Olgun endüstriyel görü araçları ve entegrasyon ekosistemi | Yapılandırılmamış yığınlara ve özel öğrenme gereksinimlerine uygunluk |
| Mech-Mind | Endüstriyel 3D kutu içinden alma ve yönlendirme | Birleşik 3D görü donanımı ve yazılım ekosistemi | Hücreye özel performans, entegrasyon ve hizmet modeli |
| Photoneo | Yüksek ayrıntılı 3D algılama ve robotik yönlendirme | 3D yakalama ve görü yönlendirmeli robotik yazılımı | Yüzey davranışı, tarama alanı, işlem gücü ve robot yolu |
| Pickit | Desteklenen 3D alma hücreleri | Tümleşik 3D robot görü iş akışı ve robot entegrasyonları | Parça uygunluğu, çevrim süresi, tutucu, örtülme ve kurtarma |
| Ultralytics YOLO ve özel bir robotik yığını | Özel 2D algılama, segmentasyon, takip veya poz iş akışları | Desteklenen ortamlarda esnek model eğitimi ve dağıtımı | Derinlik stratejisi, kalibrasyon, kavrama mantığı, hareket, güvenlik ve hücre desteği |
| Zivid | Renkli 3D nokta bulutu gerektiren uygulamalar | Endüstriyel 3D kameralar ve SDK'lar | Kavrama planlama katmanı ve eksiksiz hücre entegrasyonu |
Tedarikçiler farklı katmanları paketler. Yalnızca algı arayüzünü değil, tüm malzeme listesini ve işletme sorumluluğunu karşılaştır.
Alma geometrisiyle başla#
Yazılımı seçmeden önce görevi sınıflandır:
- Sabit 2D alma: Parçalar bilinen düzlemlerde bulunur ve robotun görüntü konumuyla yönelime ihtiyacı vardır.
- Konveyörden alma: Nesneler hareket eder; bu nedenle algılama, takip, zamanlama ve enkoder senkronizasyonu önemlidir.
- Düzenli tepsi: Bilinen yuvalar konumu sınırlar; ancak yine de varyantların veya yönelimin doğrulanması gerekir.
- Rastgele kutudan alma: Parçalar farklı derinliklerde üst üste gelir ve çarpışma farkındalıklı kavrama planlamasının yanı sıra 3D algı gerektirir.
- Esnek veya deforme olabilen nesneler: Şekil, alımlar arasında değişir ve segmentasyonla kavrama seçimini zorlaştırır.
- Montaj için yerleştirme: Tolerans ve son hizalama, kaba nesne konumlandırmanın ötesinde ek algılama gerektirebilir.
Kısıtlı geometri için 2D sistem en basit ve güvenilir seçenek olabilir. Görüntü konumu tek başına güvenli bir robot hedefi sağlamadığından, rastgele kutular genellikle derinlik veya çoklu görünümden yeniden yapılandırma gerektirir.
Görü yönlendirmeli robotun altı katmanı#
1. Algılama#
Gerekli kanıtlara göre alan tarama, çizgi tarama, stereo, yapılandırılmış ışık, uçuş süresi veya başka sensörler seç. Görüş alanını, en küçük özelliği, çalışma mesafesini, derinlik aralığını, yüzey özelliklerini, hareketi ve ortam kısıtlarını kaydet.
Yansıtıcı, koyu renkli, şeffaf ve dokusuz parçalar derinlik algılamayı zorlaştırabilir. Gerçek parçaları, kutuları, astarları ve ışıklandırmayı test et. Tedarikçilerin elverişli nesnelerle yaptığı gösterimler, hücre denemesinin yerini tutmaz.
2. Algı#
Algılama nesneleri bulur ve sınıflandırır; segmentasyon nesne konturlarını verir; yönlendirilmiş sınırlayıcı kutular döndürülmüş boyutları tahmin eder; poz modelleri kilit noktalarını belirleyebilir; takip ise nesneleri zaman içinde eşleştirir. Ultralytics YOLO, bu bilgisayarlı görü görevlerinden birkaçını tek bir model ekosisteminde destekler.
Algı çıktısı, sonraki kavrama planlayıcısının kullanabileceği kadar kararlı olmalıdır. Yalnızca veri kümesi genelindeki bir puanı değil; konumlandırma hatasını, kaçırılan ve yinelenen nesneleri, maske kalitesini, yönelim hatasını ve örtüşme koşullarındaki davranışı değerlendir.
3. Kalibrasyon ve koordinatlar#
Sistem, kamera koordinatlarındaki gözlemleri robot veya hücre koordinatlarına dönüştürür. El-göz kalibrasyonu, kamera montajı, mercek etkileri, derinlik hizalaması ve takım merkez noktası kalibrasyonu, alma hatasını etkiler.
Kalibrasyonu, bakımı yapılan bir üretim varlığı olarak ele al. Prosedürü ve kabul edilen artık hataları kaydet, kamera bağlantılarını koru ve takım değişikliğinin veya bakımın yeniden kalibrasyonu ne zaman gerektireceğini tanımla.
4. Kavrama planlama#
Kavrama seçimi; erişilebilir yüzeyleri, tutucu geometrisini, nesne kararlılığını, çarpışma riskini, komşu parçaları ve hedef pozu dikkate alır. Bir 2D model, kural tabanlı kavrama mantığına nesne konumunu ve yönelimini sağlayabilir. Bir 3D çözüm, nokta bulutlarından sıralanmış kavrama adayları oluşturabilir.
En yüksek güven puanına sahip algılama, her zaman en güvenli alma seçeneği değildir. Algı güvenini, kavrama kalitesini ve yolun uygulanabilirliğini ayrı sinyaller olarak tut.
5. Hareket ve robot entegrasyonu#
Robot bağdaştırıcıları veya API'ler hedefleri kontrolöre iletir. Entegratör; zamanlamayı, koordinat çerçevelerini, hızı, bölgeleri, çarpışma modellerini, konveyör hareketini ve onayları yönetmelidir. Güvenlik işlevleri, doğrulanmamış model çıktısında değil, onaylanmış robot ve hücre güvenlik mimarisinde yer almalıdır.
6. Kurtarma#
Beklenen arıza durumlarını tasarla: geçerli nesne yok, sınıf belirsiz, güvenli kavrama yok, parça düştü, alma başarısız, kutu hareket etti, kare güncel değil, kamera kullanılamıyor veya deneme tekrarlandı. Kolay alımlarda başarılı olan ancak her istisnada manuel sıfırlama gerektiren bir hücre ölçeklenemez.
Ultralytics nerede yer alıyor?#
Ultralytics Platform, görüntü verilerini düzenleyip etiketleyebilir, Ultralytics YOLO modellerini eğitebilir ve model sürümlerini yönetebilir. Ardından modeller, Platform uç noktaları üzerinden dağıtılabilir veya hücreye yakın bir robotik çalışma ortamına entegre edilmek üzere dışa aktarılabilir.
Bu yaklaşım; özel nesne sınıfları, değişen SKU'lar, sıra dışı görsel koşullar veya uygulamaya özgü algının fark yarattığı durumlarda kullanışlıdır. Ayrıca ekiplerin çevredeki kamerayı, derinlik kaynağını, kavrama planlayıcısını ve robot çerçevesini seçmesine olanak tanır.
Bu yaklaşım, tümleşik bir 3D kutudan alma ürününün her bileşeninin yerini tutmaz. Robotik algı ve entegrasyon uzmanlığı olmayan kuruluşlar; kalibrasyonu, 3D işlemeyi, kavrama mantığını ve sertifikalı robot bağdaştırıcılarını içeren, desteklenen bir paketi tercih edebilir.
Tedarikçileri nasıl değerlendirirsin?#
Her denemede aynı parçaları ve hücre koşullarını kullan. Tam ve neredeyse boş kutuları, en kötü durumdaki örtüşmeyi, hasarlı ambalajları, varyant karışımlarını, yansıtıcı yüzeyleri, olağan kirlenmeyi ve beklenen ışıklandırma değişikliklerini dahil et.
Ölç:
- Parça ve kutu durumuna göre başarılı alma oranı.
- Algılama ve kurtarma dâhil çevrim süresi dağılımı.
- İlk denemede alma onayı.
- Yanlış sınıflandırma, yinelenen hedef ve çarpışma riski olayları.
- Manuel müdahaleler ve sıfırlama süresi.
- Bakım veya titreşim sonrasında kalibrasyon kararlılığı.
- Yeni bir SKU ekleme ve güncellemeyi doğrulama süresi.
- Tanılama için kullanılabilir günlükler ve kanıtlar.
Her tedarikçiden hangi ölçümlerin kamera, model, kavrama planlayıcısı, robot ve harici sensörlerden geldiğini belirtmesini iste. Böylece mimari ve sorumluluklar görünür hâle gelir.
2D ve 3D arasında karar verme kılavuzu#
Parçalar bilinen bir düzlemde kalıyorsa, kavrama yüksekliği sabitse, üst üste binme sınırlıysa ve sınıfı ve yönelimi belirleyen açık görsel özellikler varsa önce 2D'yi seç. 2D'nin aydınlatması, etiketlemesi, hata ayıklaması ve işletimi genellikle daha kolaydır.
Yükseklik değişiyorsa, yığınlarda belirgin üst üste binme varsa, kavramayı yüzey geometrisi belirliyorsa, çarpışma açıklığı sınırlıysa veya robotun dağınık bir hacim üzerinde akıl yürütmesi gerekiyorsa 3D'yi seç. Bazı hücreler, özel sınıflandırmayı korurken 3D koordinatlar elde etmek için öğrenilmiş 2D algılamayı eşleştirilmiş derinlik verileriyle birleştirir.
Sensör modasına göre karar verme. Hücrenin en kötü durum testlerini geçen, karmaşıklığı en düşük algılama yapılandırmasını kullan.
Uygulama kontrol listesi#
- Nesne, poz, çevrim ve kurtarma gereksinimlerini tanımla.
- Gerçek parçaları kutu ve ortam aralığının tamamında görüntüle.
- Algılama yöntemini geometriye ve yüzey davranışına göre seç.
- Kalibrasyonu ve koordinat dönüşümlerini model doğruluğundan bağımsız olarak doğrula.
- Kavrama planlayıcısını gerçek tutucu ve komşu nesnelerle test et.
- Robot güvenlik işlevlerini öğrenilmiş algılamadan ayrı tut.
- Algılamaları, dönüşümleri, kavrama adaylarını, denetleyici yanıtlarını ve sonuçları günlüğe kaydet.
- Belirsiz veya tükenmiş durumlar için insan müdahalesiyle kurtarma olanağı sağla.
- Her yeni model, SKU, tutucu, kamera ve hücre yapılandırması için regresyon testi yap.
Sık sorulan sorular
Evet. Bir YOLO modeli, ilgili görsel özellikleri algılayabilir, segmentlere ayırabilir, izleyebilir veya tahmin edebilir. Robotik uygulamasının bu gözlemleri robot koordinatlarına dönüştürmesi ve bunları kavrama planlaması, hareket kontrolü ve güvenlik sistemleriyle birleştirmesi gerekir.
Her zaman değil. Sabit düzlemli ve düzenli tepsi kullanan uygulamalar 2D görüşle iyi çalışabilir. Rastgele dizilmiş kutular ve değişken yükseklikler genellikle derinlik veya çoklu bakış bilgisi gerektirir.
Robot yönlendirme, hedef veya hizalama sağlamak için görüşün daha genel kullanımıdır. Kutudan parça toplama ise bir kaptan parça çıkarırken karmaşıklık, üst üste binme, kavrama seçimi ve çarpışmayı hesaba katan çıkarmayı da içerir.
Üretim tetikleyicisinden başlayarak görüntü alma, algılama, planlama, robotun işlemi yürütmesi, onay ve kurtarma aşamalarının tamamına kadar ölç. Tek bir en iyi durum model gecikmesi yerine gerçekçi kutu durumlarındaki dağılımı raporla.
Desteklenen 3D algılama, kalibrasyon, kavrama planlaması ve robot adaptörleri riski azaltıyorsa entegre bir sistem satın al. Özel algılama stratejik öneme sahipse ve kuruluş robotik entegrasyonunu, altyapıyı, doğrulamayı ve desteği üstlenebiliyorsa kendi çözümünü oluştur.









