Guides
最佳图像分类模型:如何选择
比较主流图像分类模型,从 ConvNeXt V2 和 DINOv3 到 EfficientNetV2、ViT 和 Ultralytics YOLO26-cls,并了解如何选择。
Guides
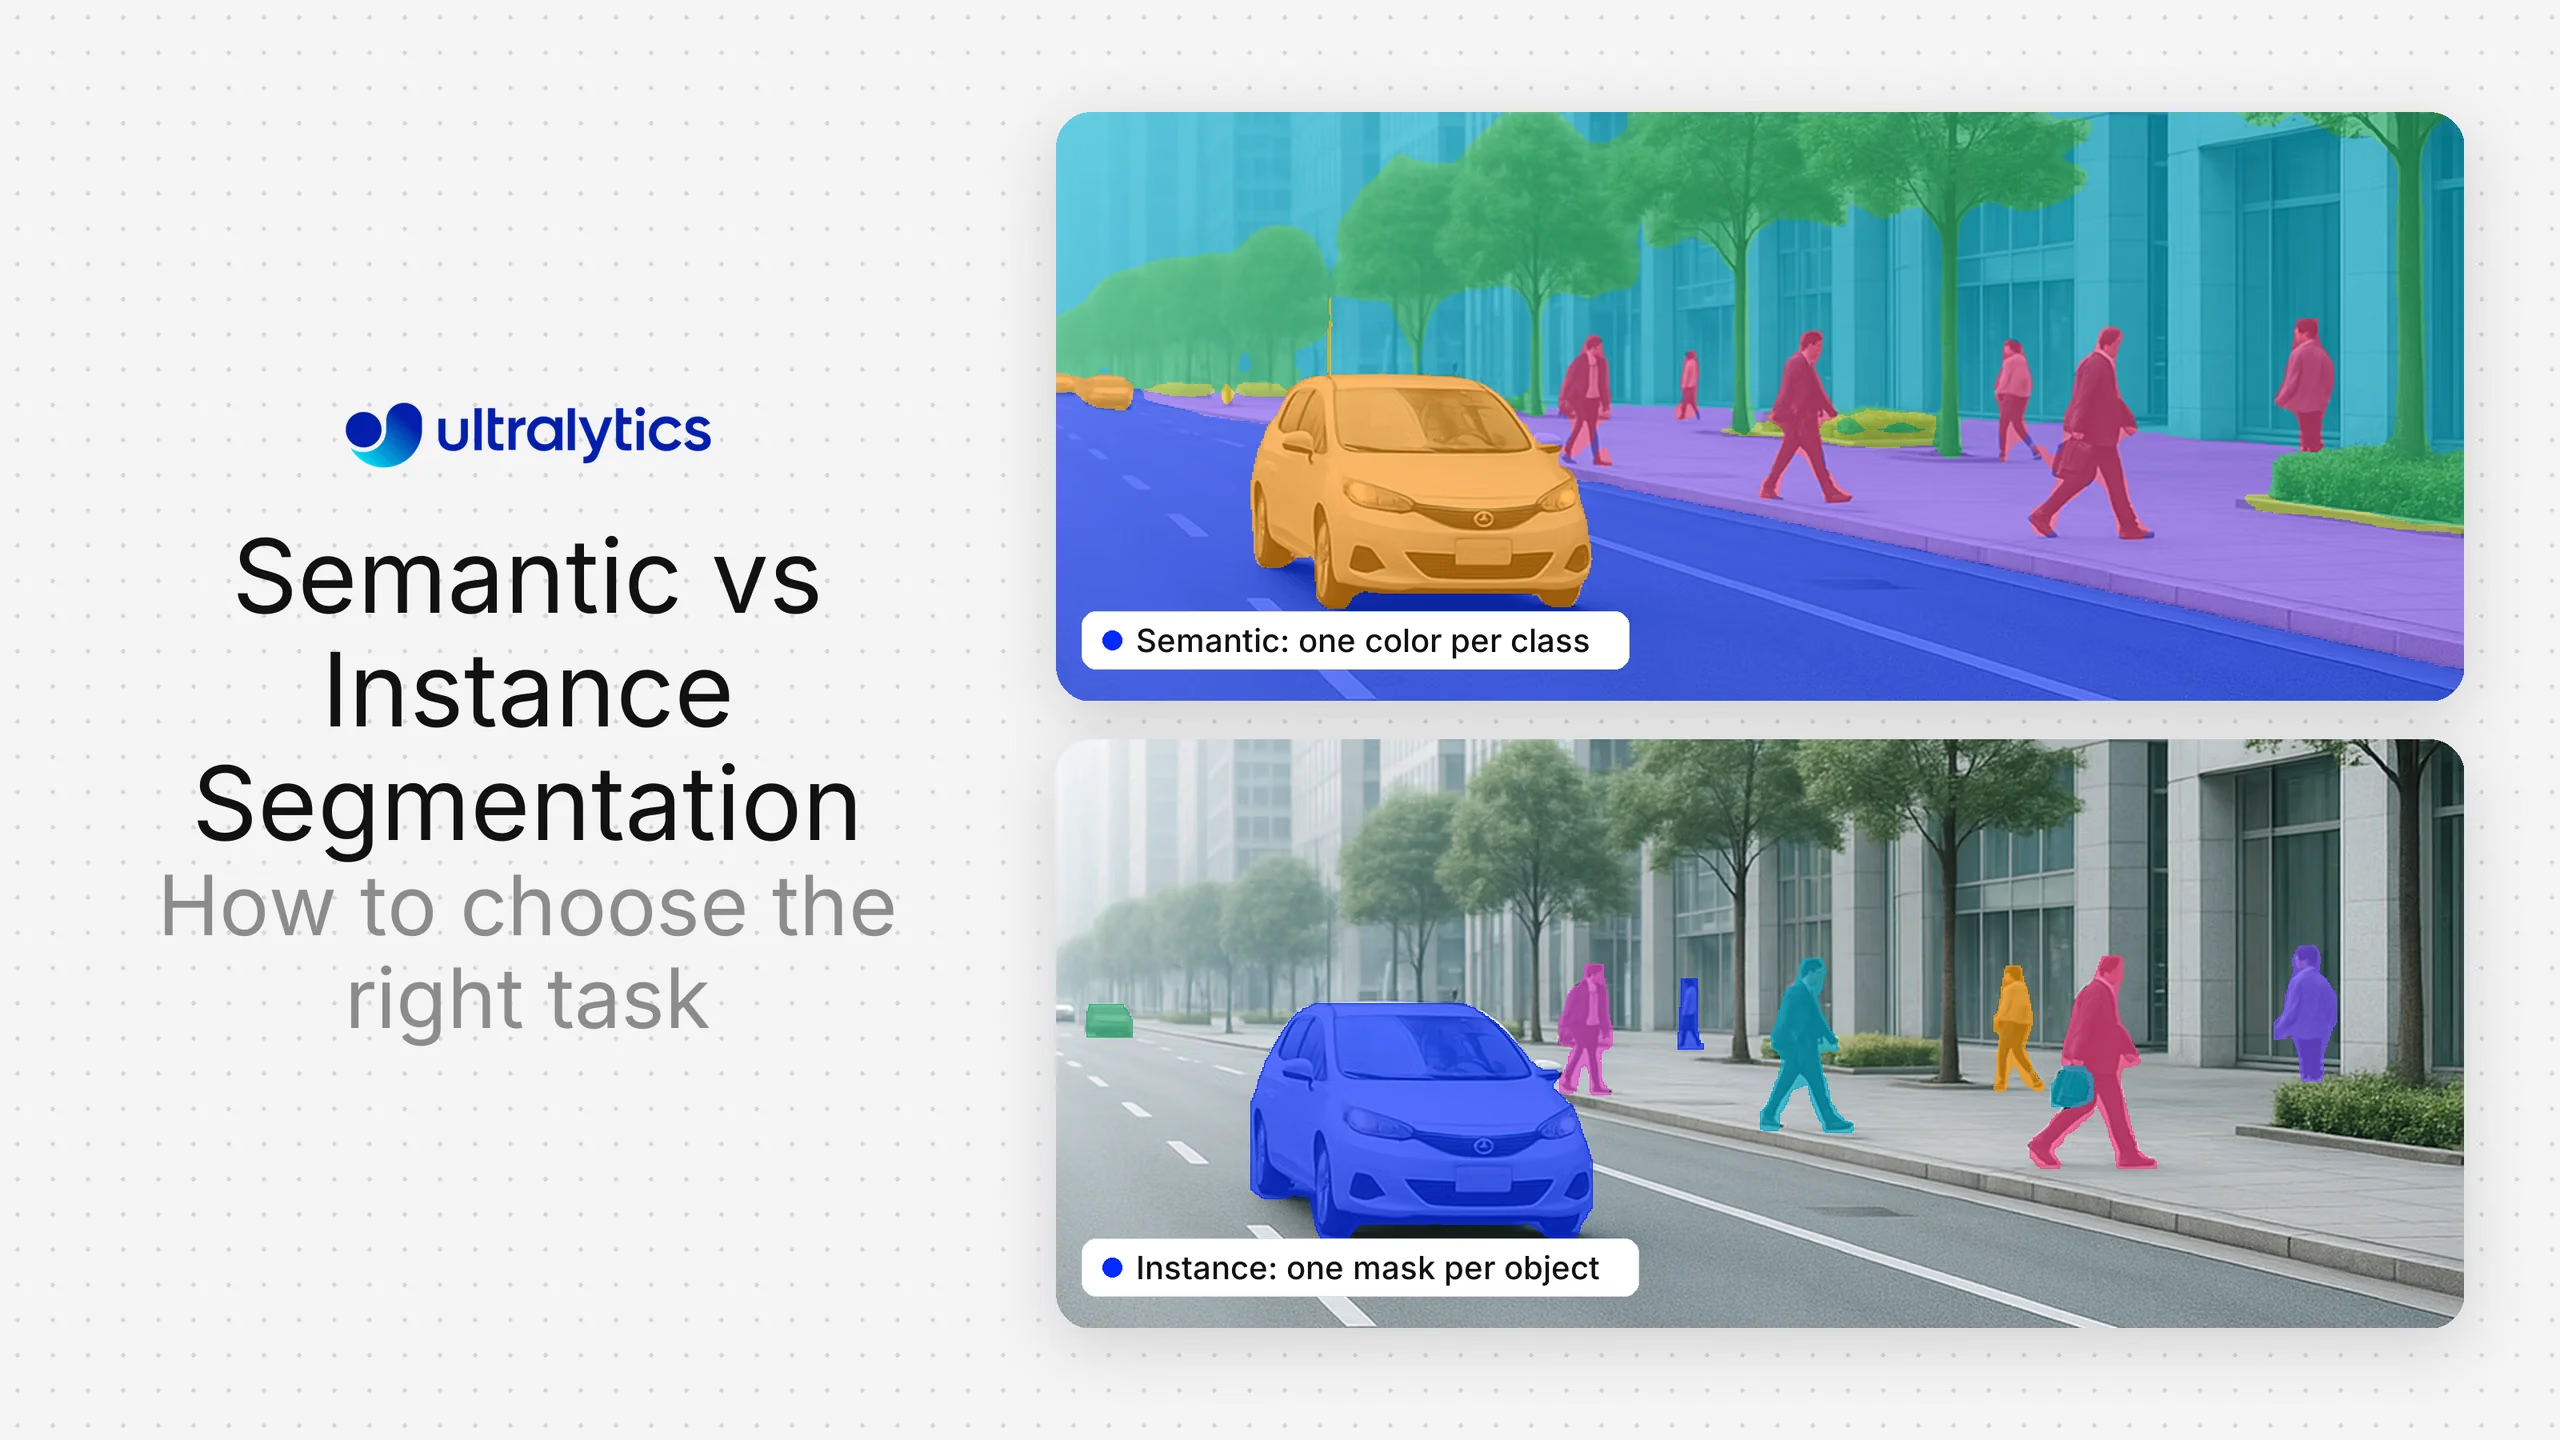
语义分割与实例分割:如何选择合适的任务
语义分割为每个像素标注类别;实例分割则区分每个对象。了解你的计算机视觉项目需要哪种任务,以及原因。
Guides
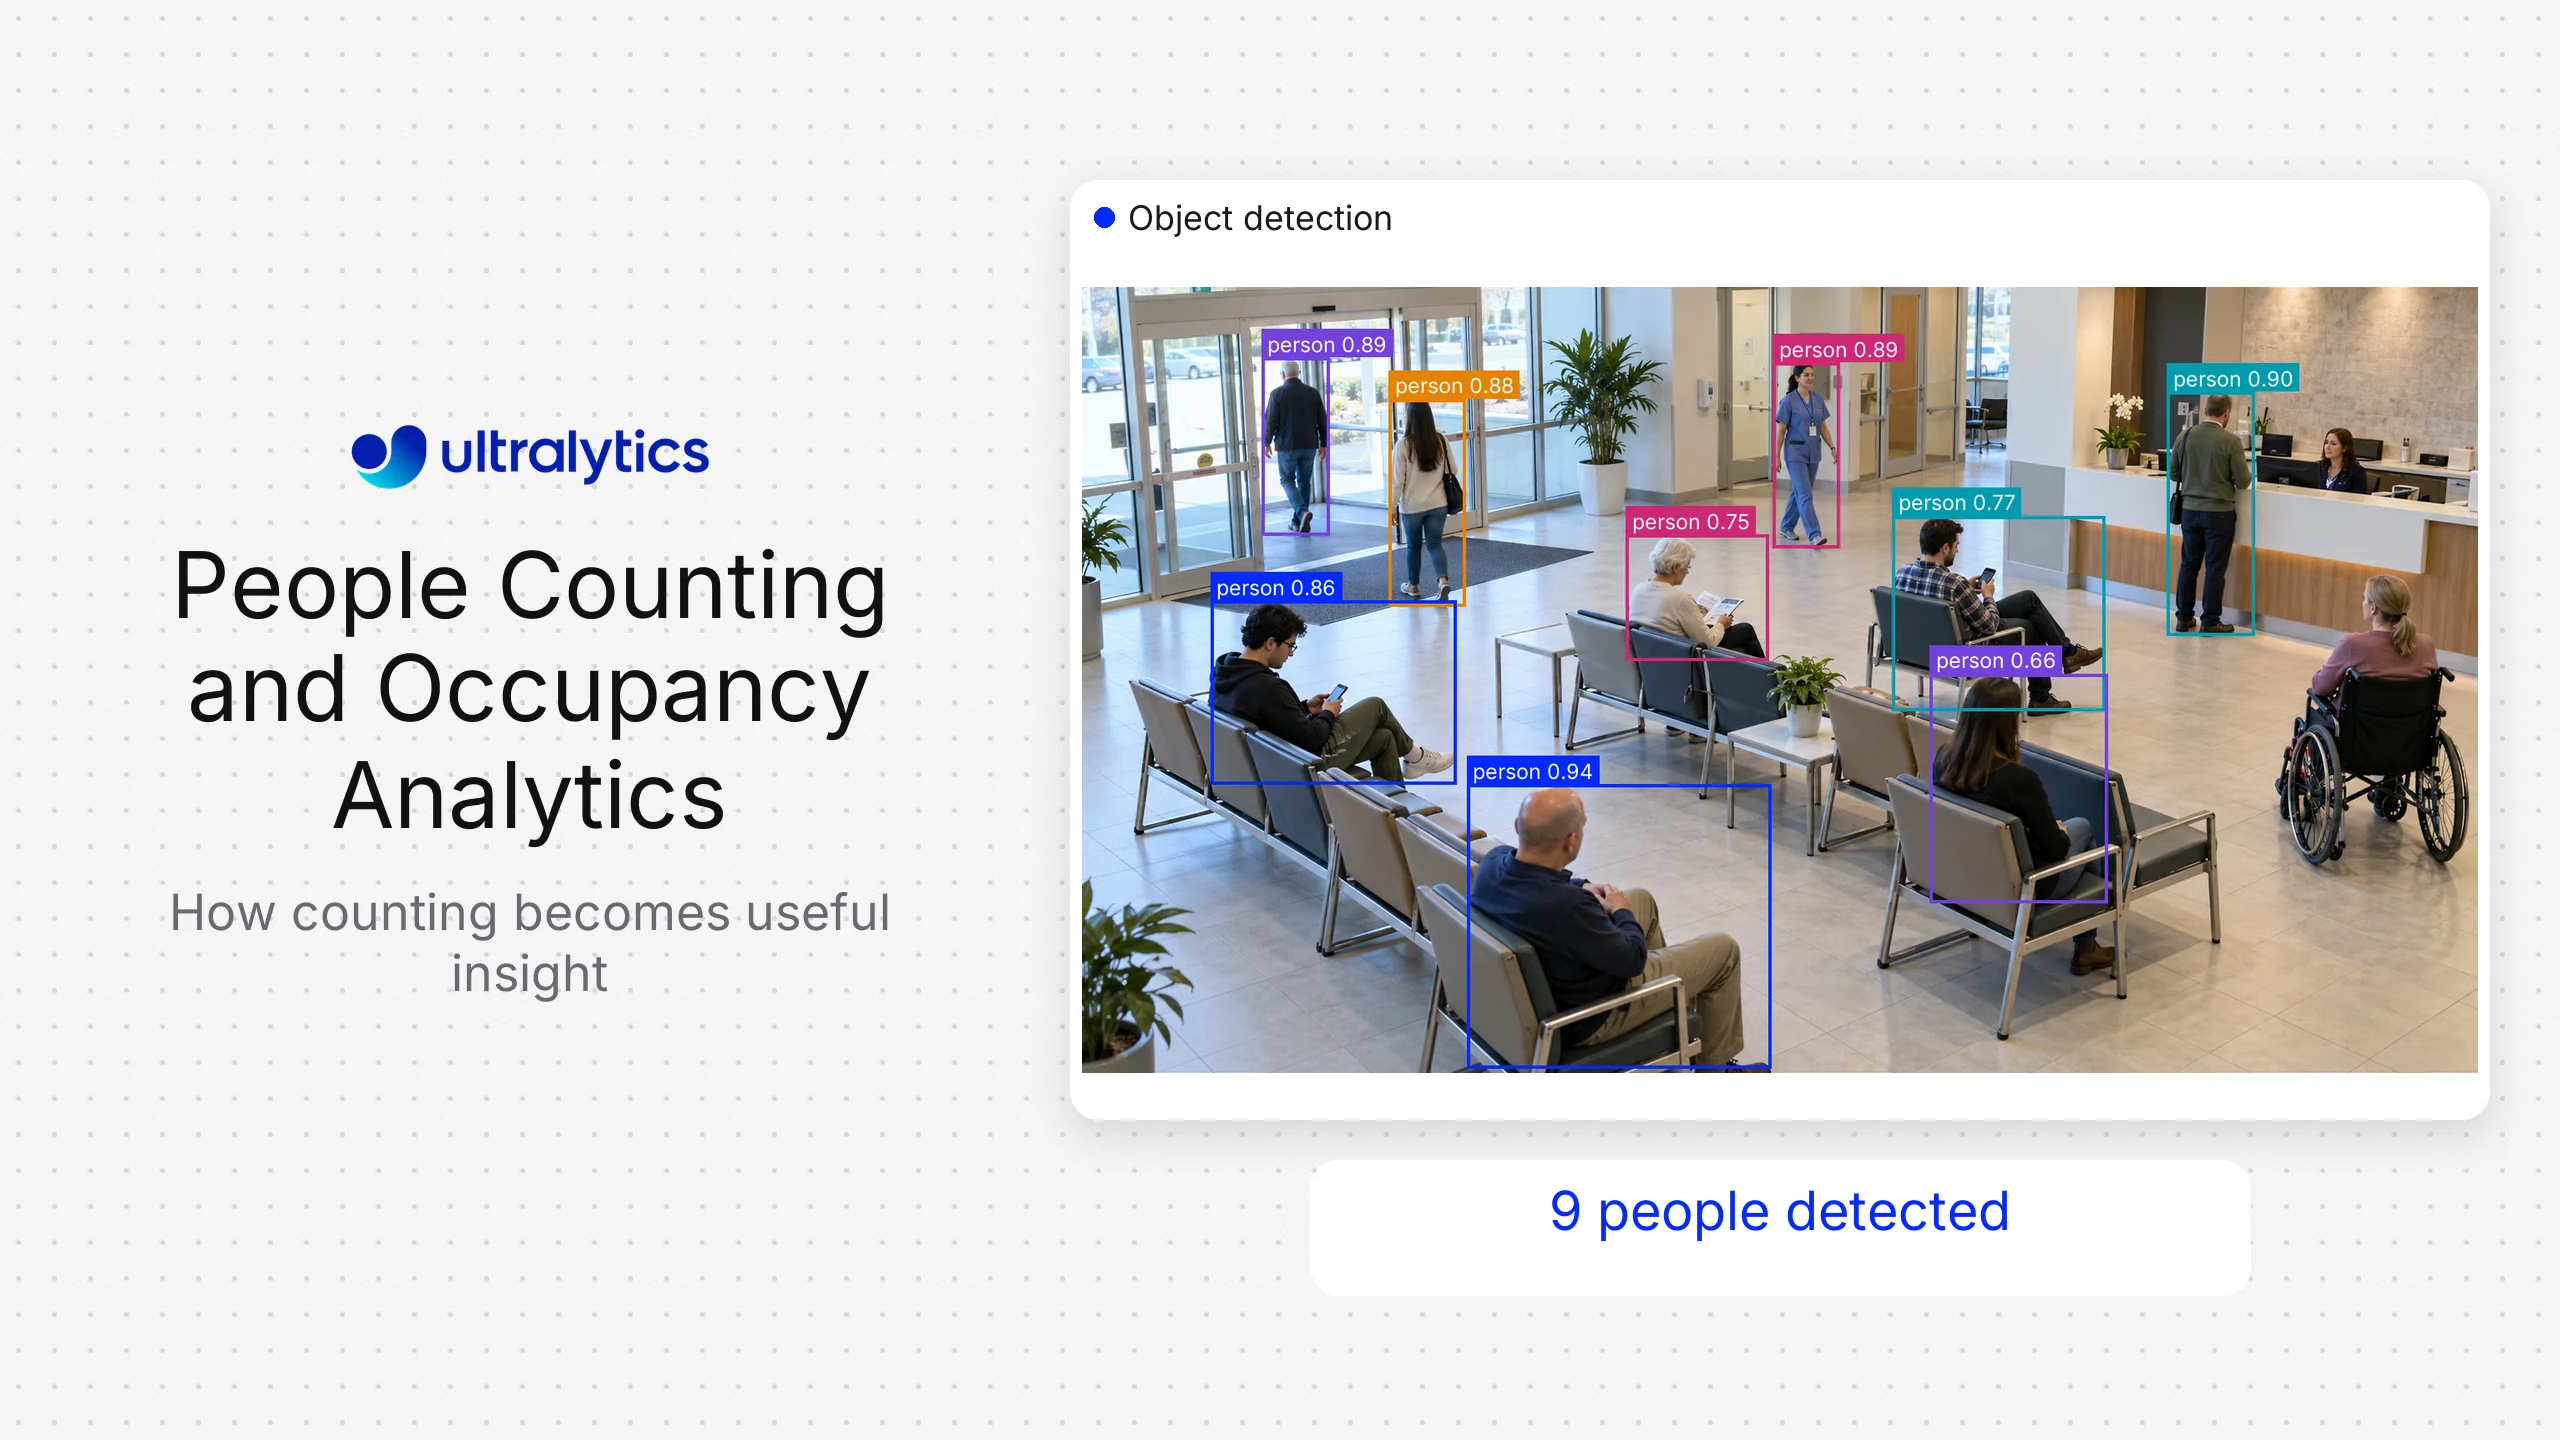
人员计数和占用分析的实际工作原理
了解人员计数和占用分析的工作原理:比较 WiFi、ToF、热成像和基于摄像头的视觉方法,了解现有产品以及如何构建解决方案。
Guides
如何为现有安防摄像头添加 AI 分析
为现有摄像头系统添加 AI 分析的三种方案:分析层、VMS 升级和自托管模型,以及决定方案选择的限制因素。
Vision AI
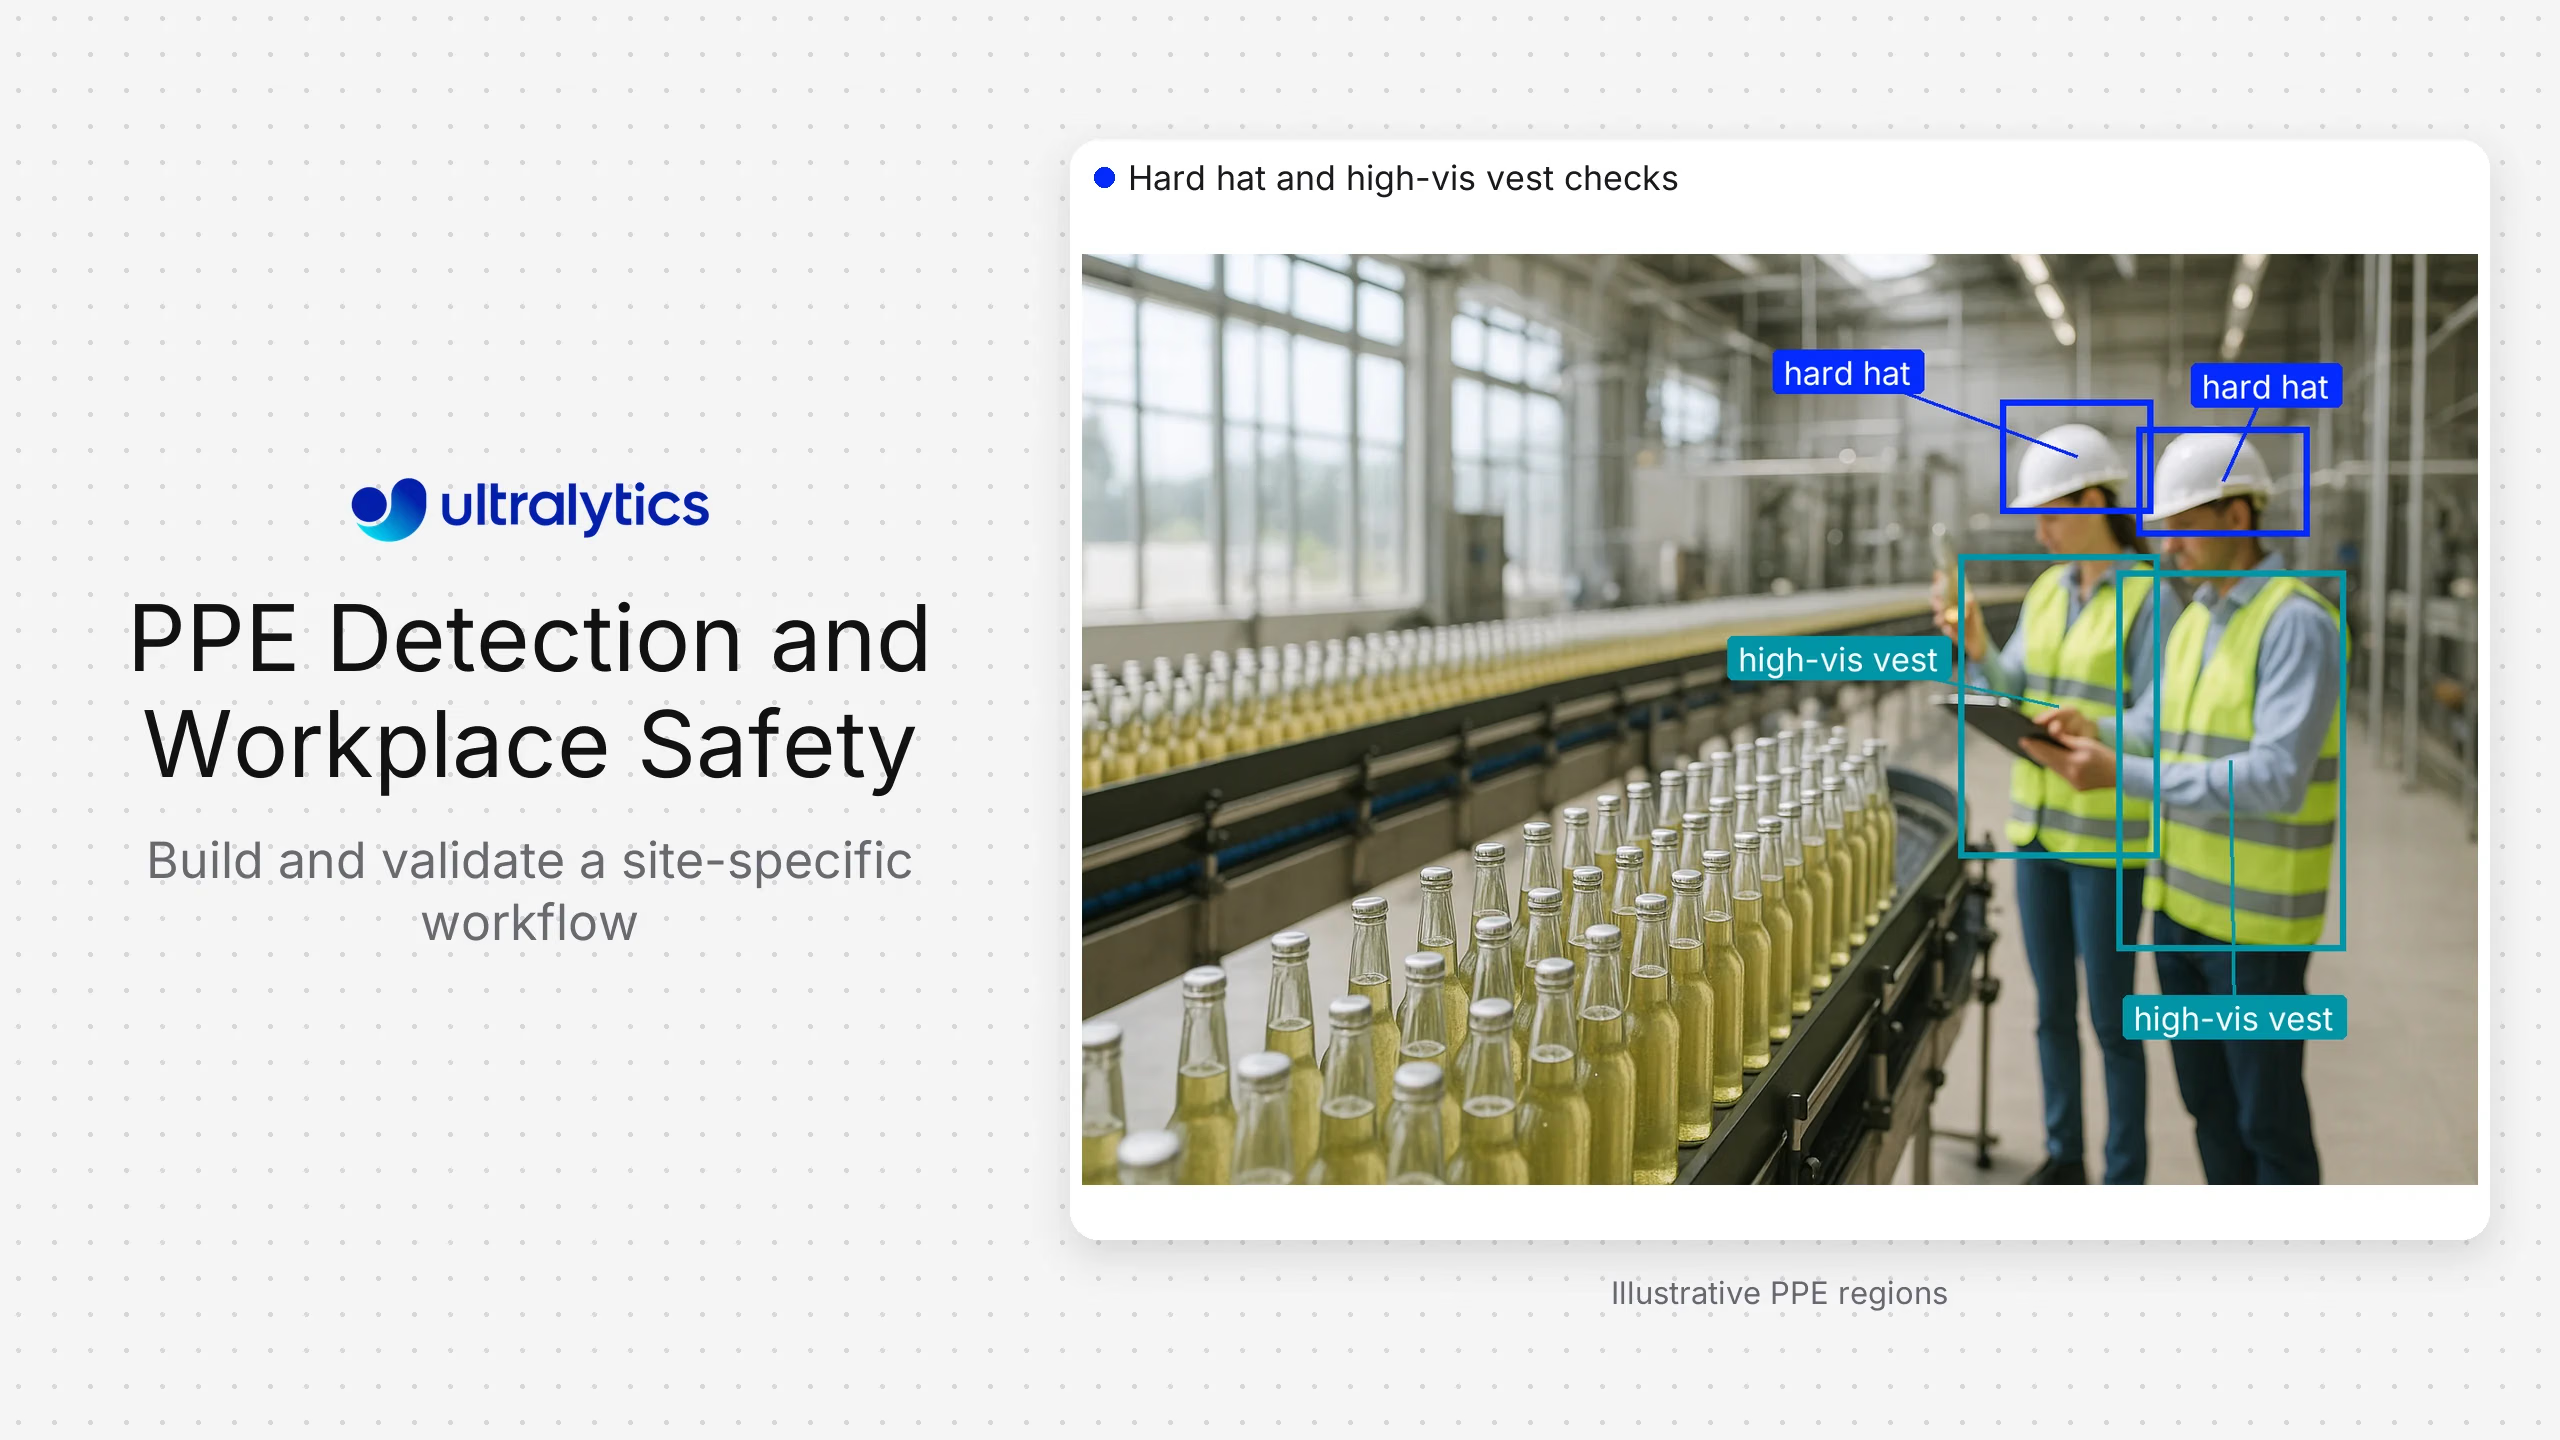
使用 Ultralytics 实现 PPE 检测与工作场所安全
使用 Ultralytics Platform 构建 PPE 检测系统:标注现场图像、训练 YOLO26、部署到云端或边缘端,并验证工作场所安全监控效果。
Vision AI
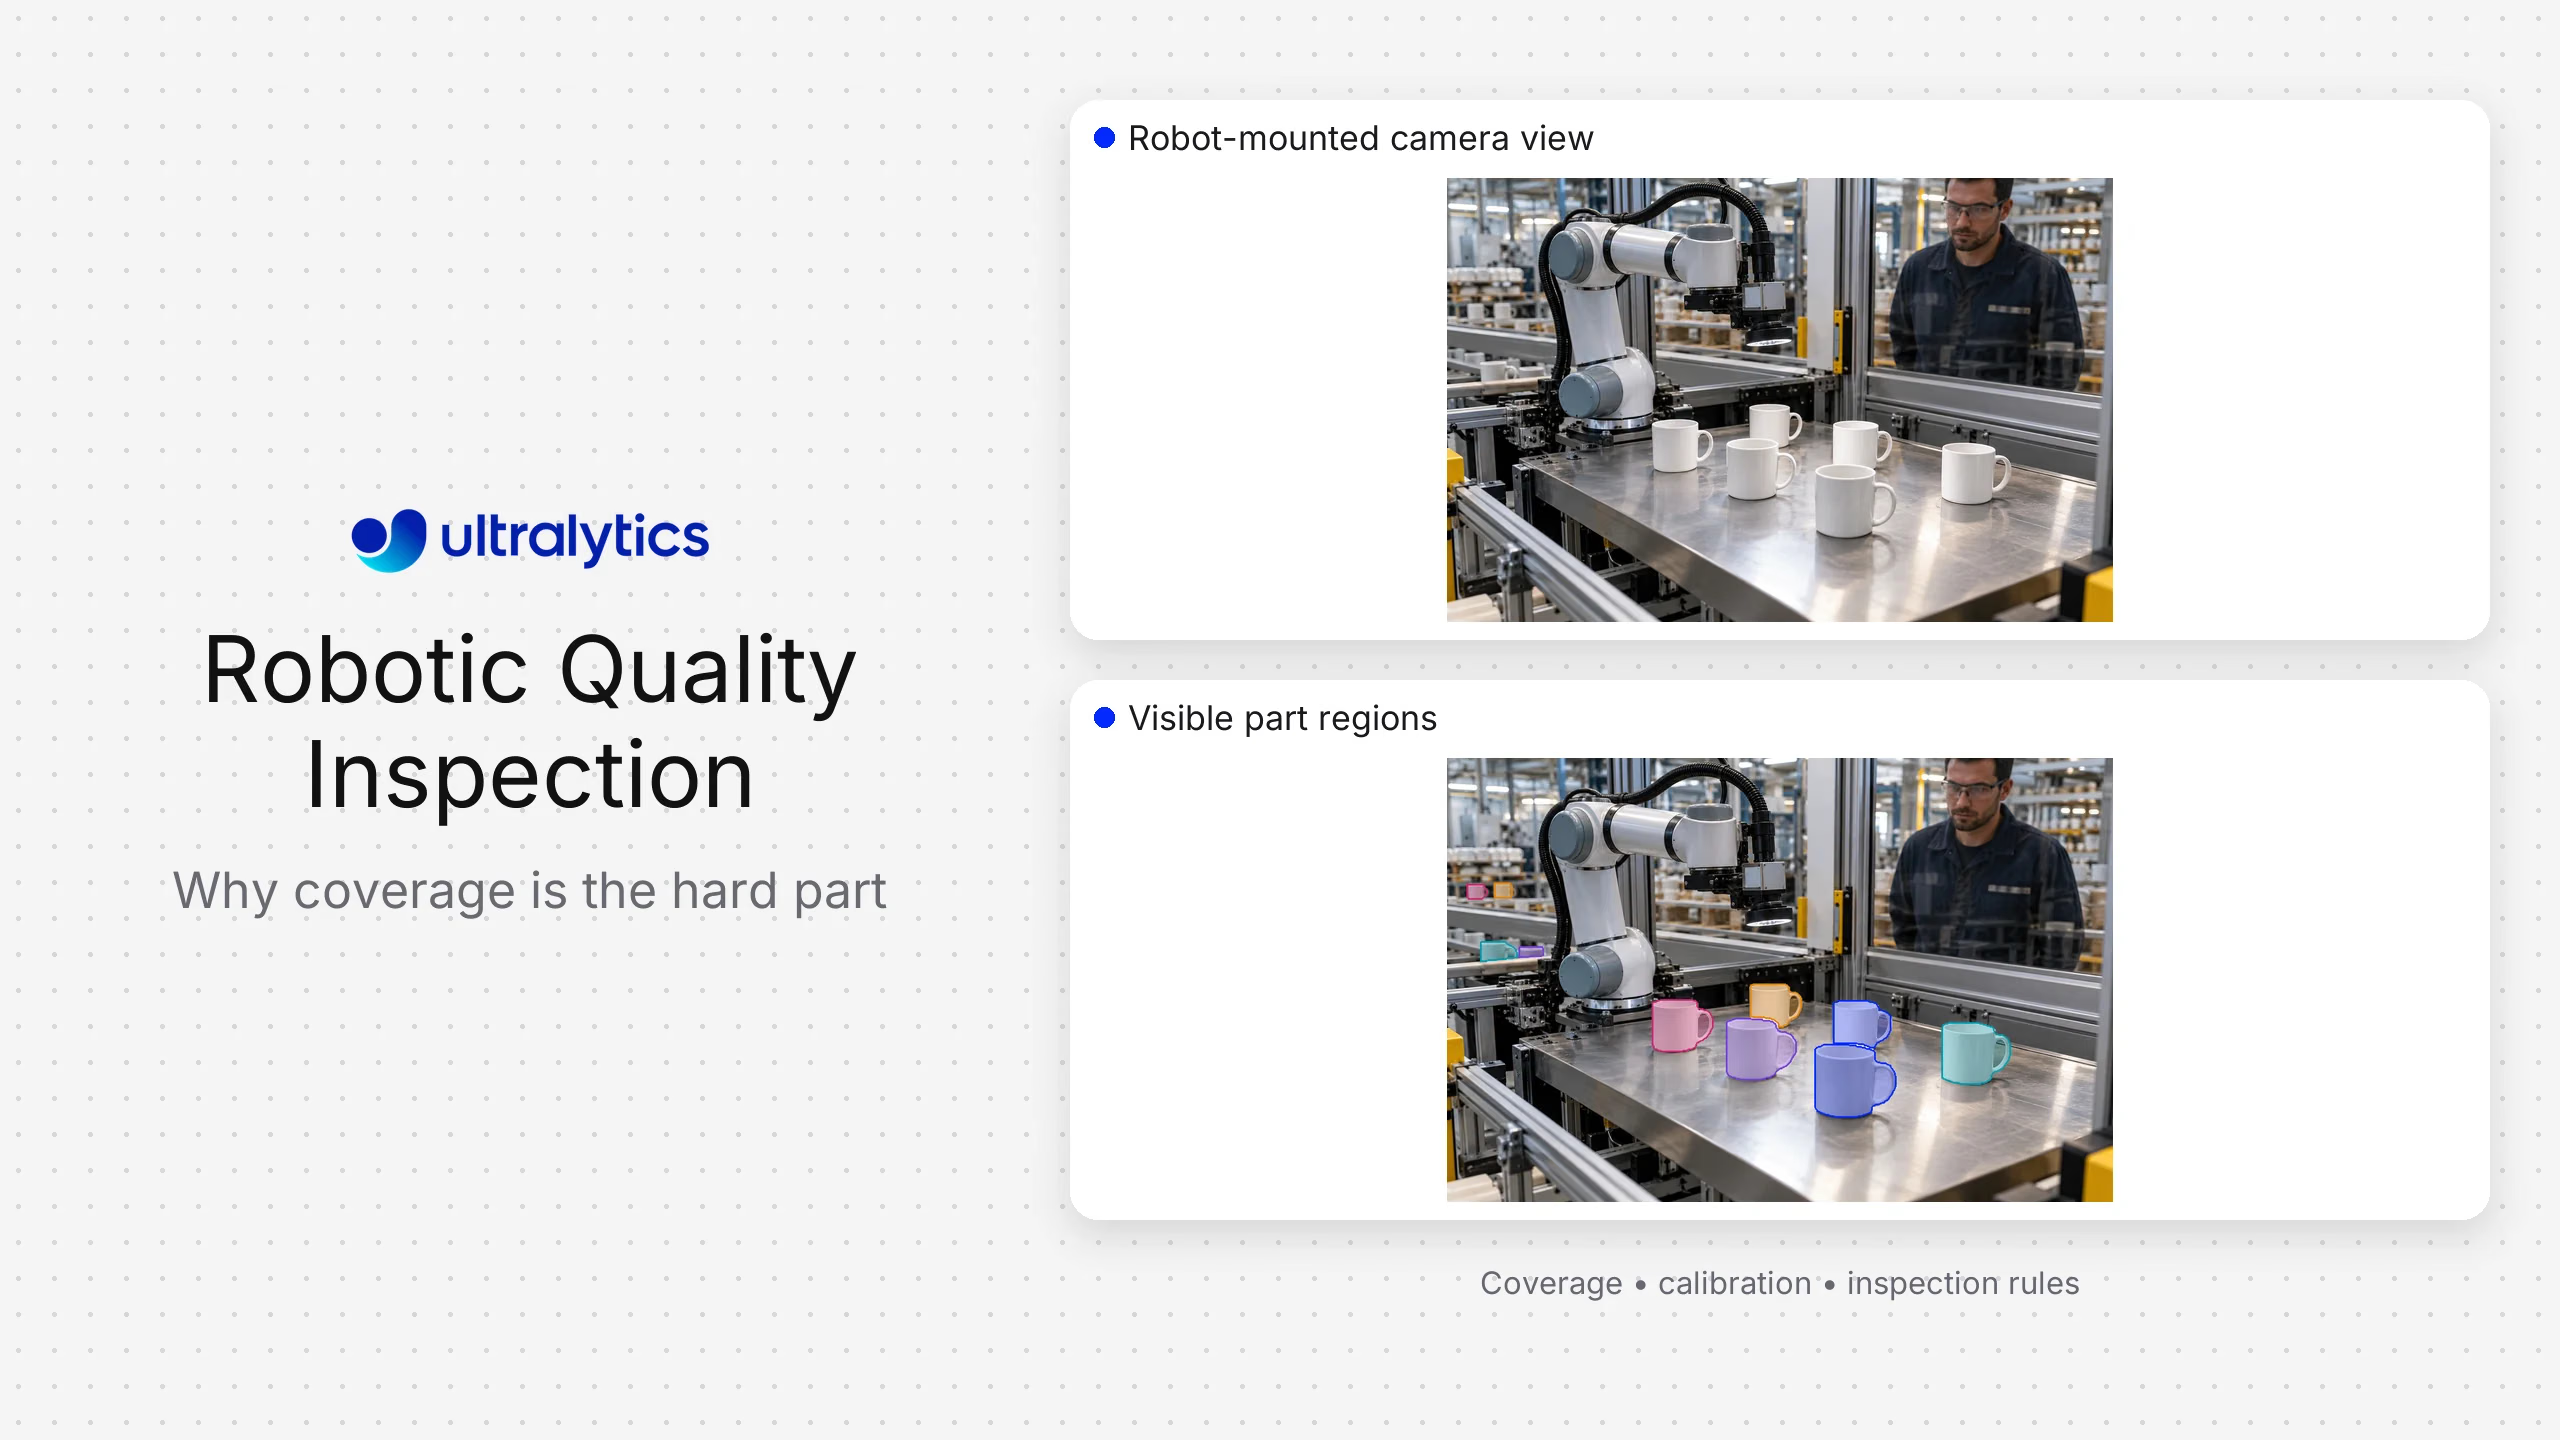
机器人质量检测:覆盖范围为何最难保证
了解机器人质量检测的工作方式:扫描规划、校准、机器人与视觉同步、多视角融合、覆盖证明和质量记录。
Vision AI
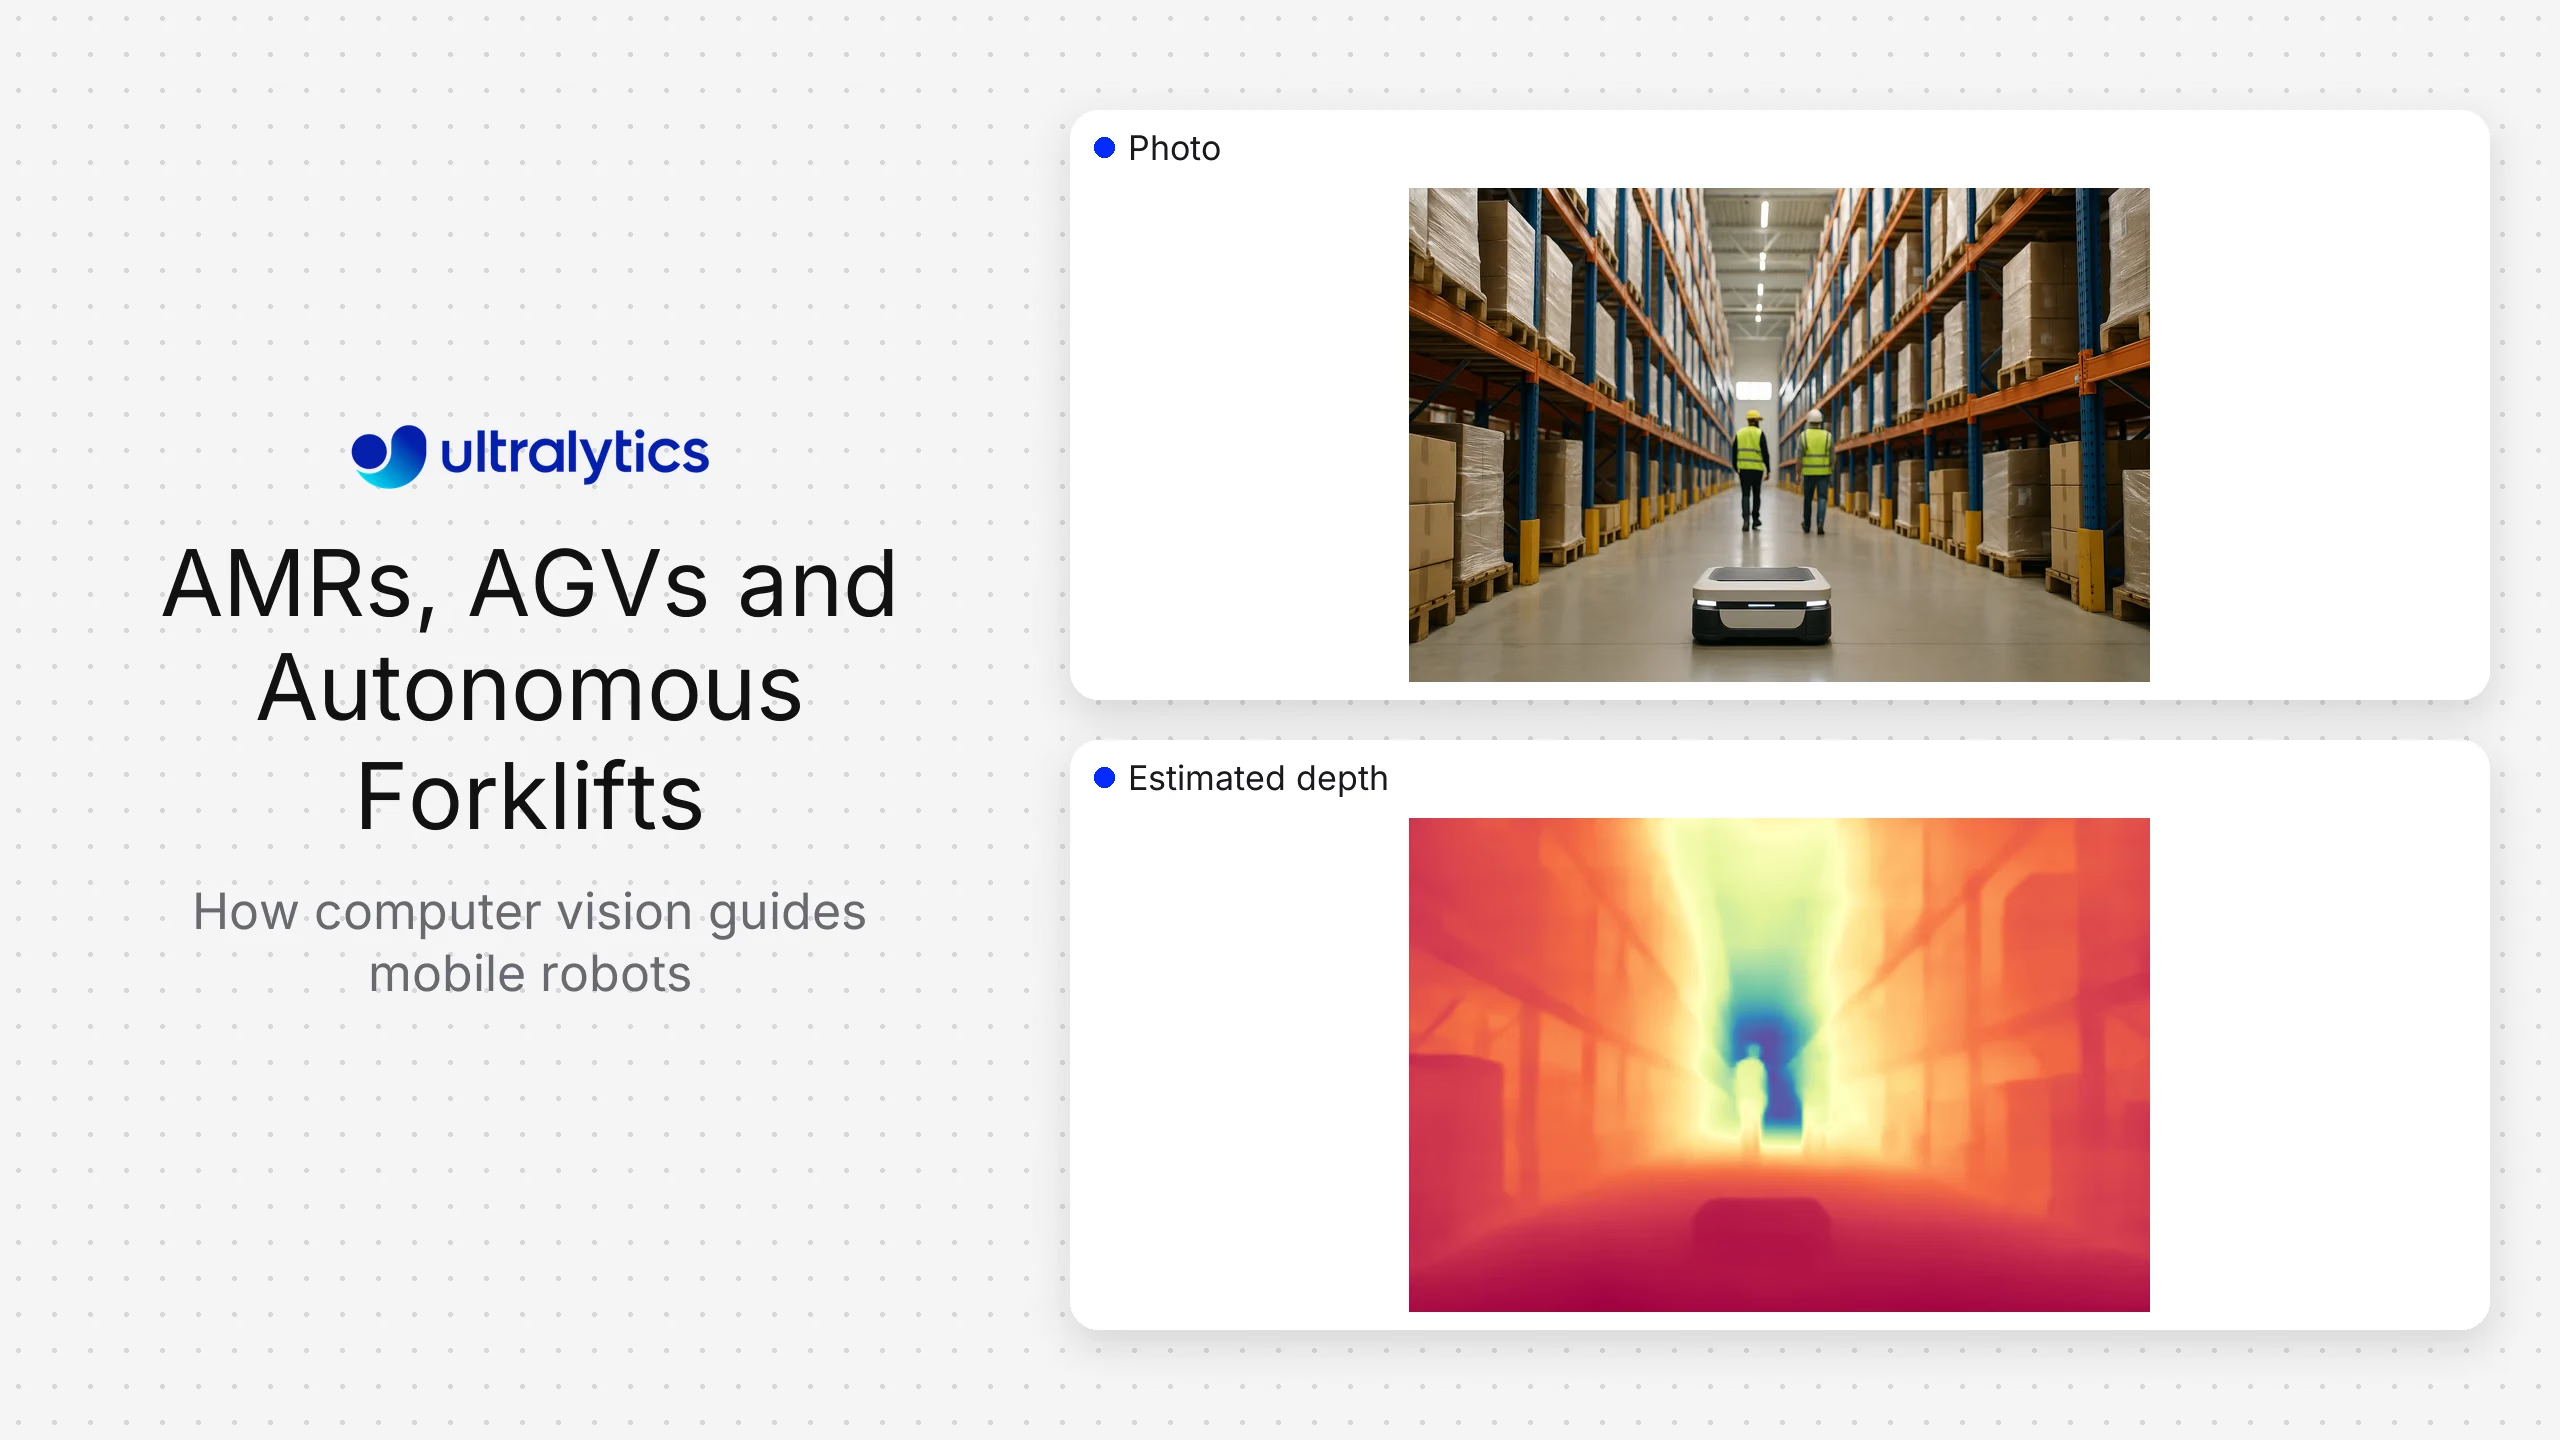
计算机视觉如何引导 AMR、AGV 和自动驾驶叉车
了解计算机视觉如何助力 AMR、AGV 和自动驾驶叉车导航,摄像头、激光雷达和深度信息如何互补,以及安全保障的关键所在。
Guides
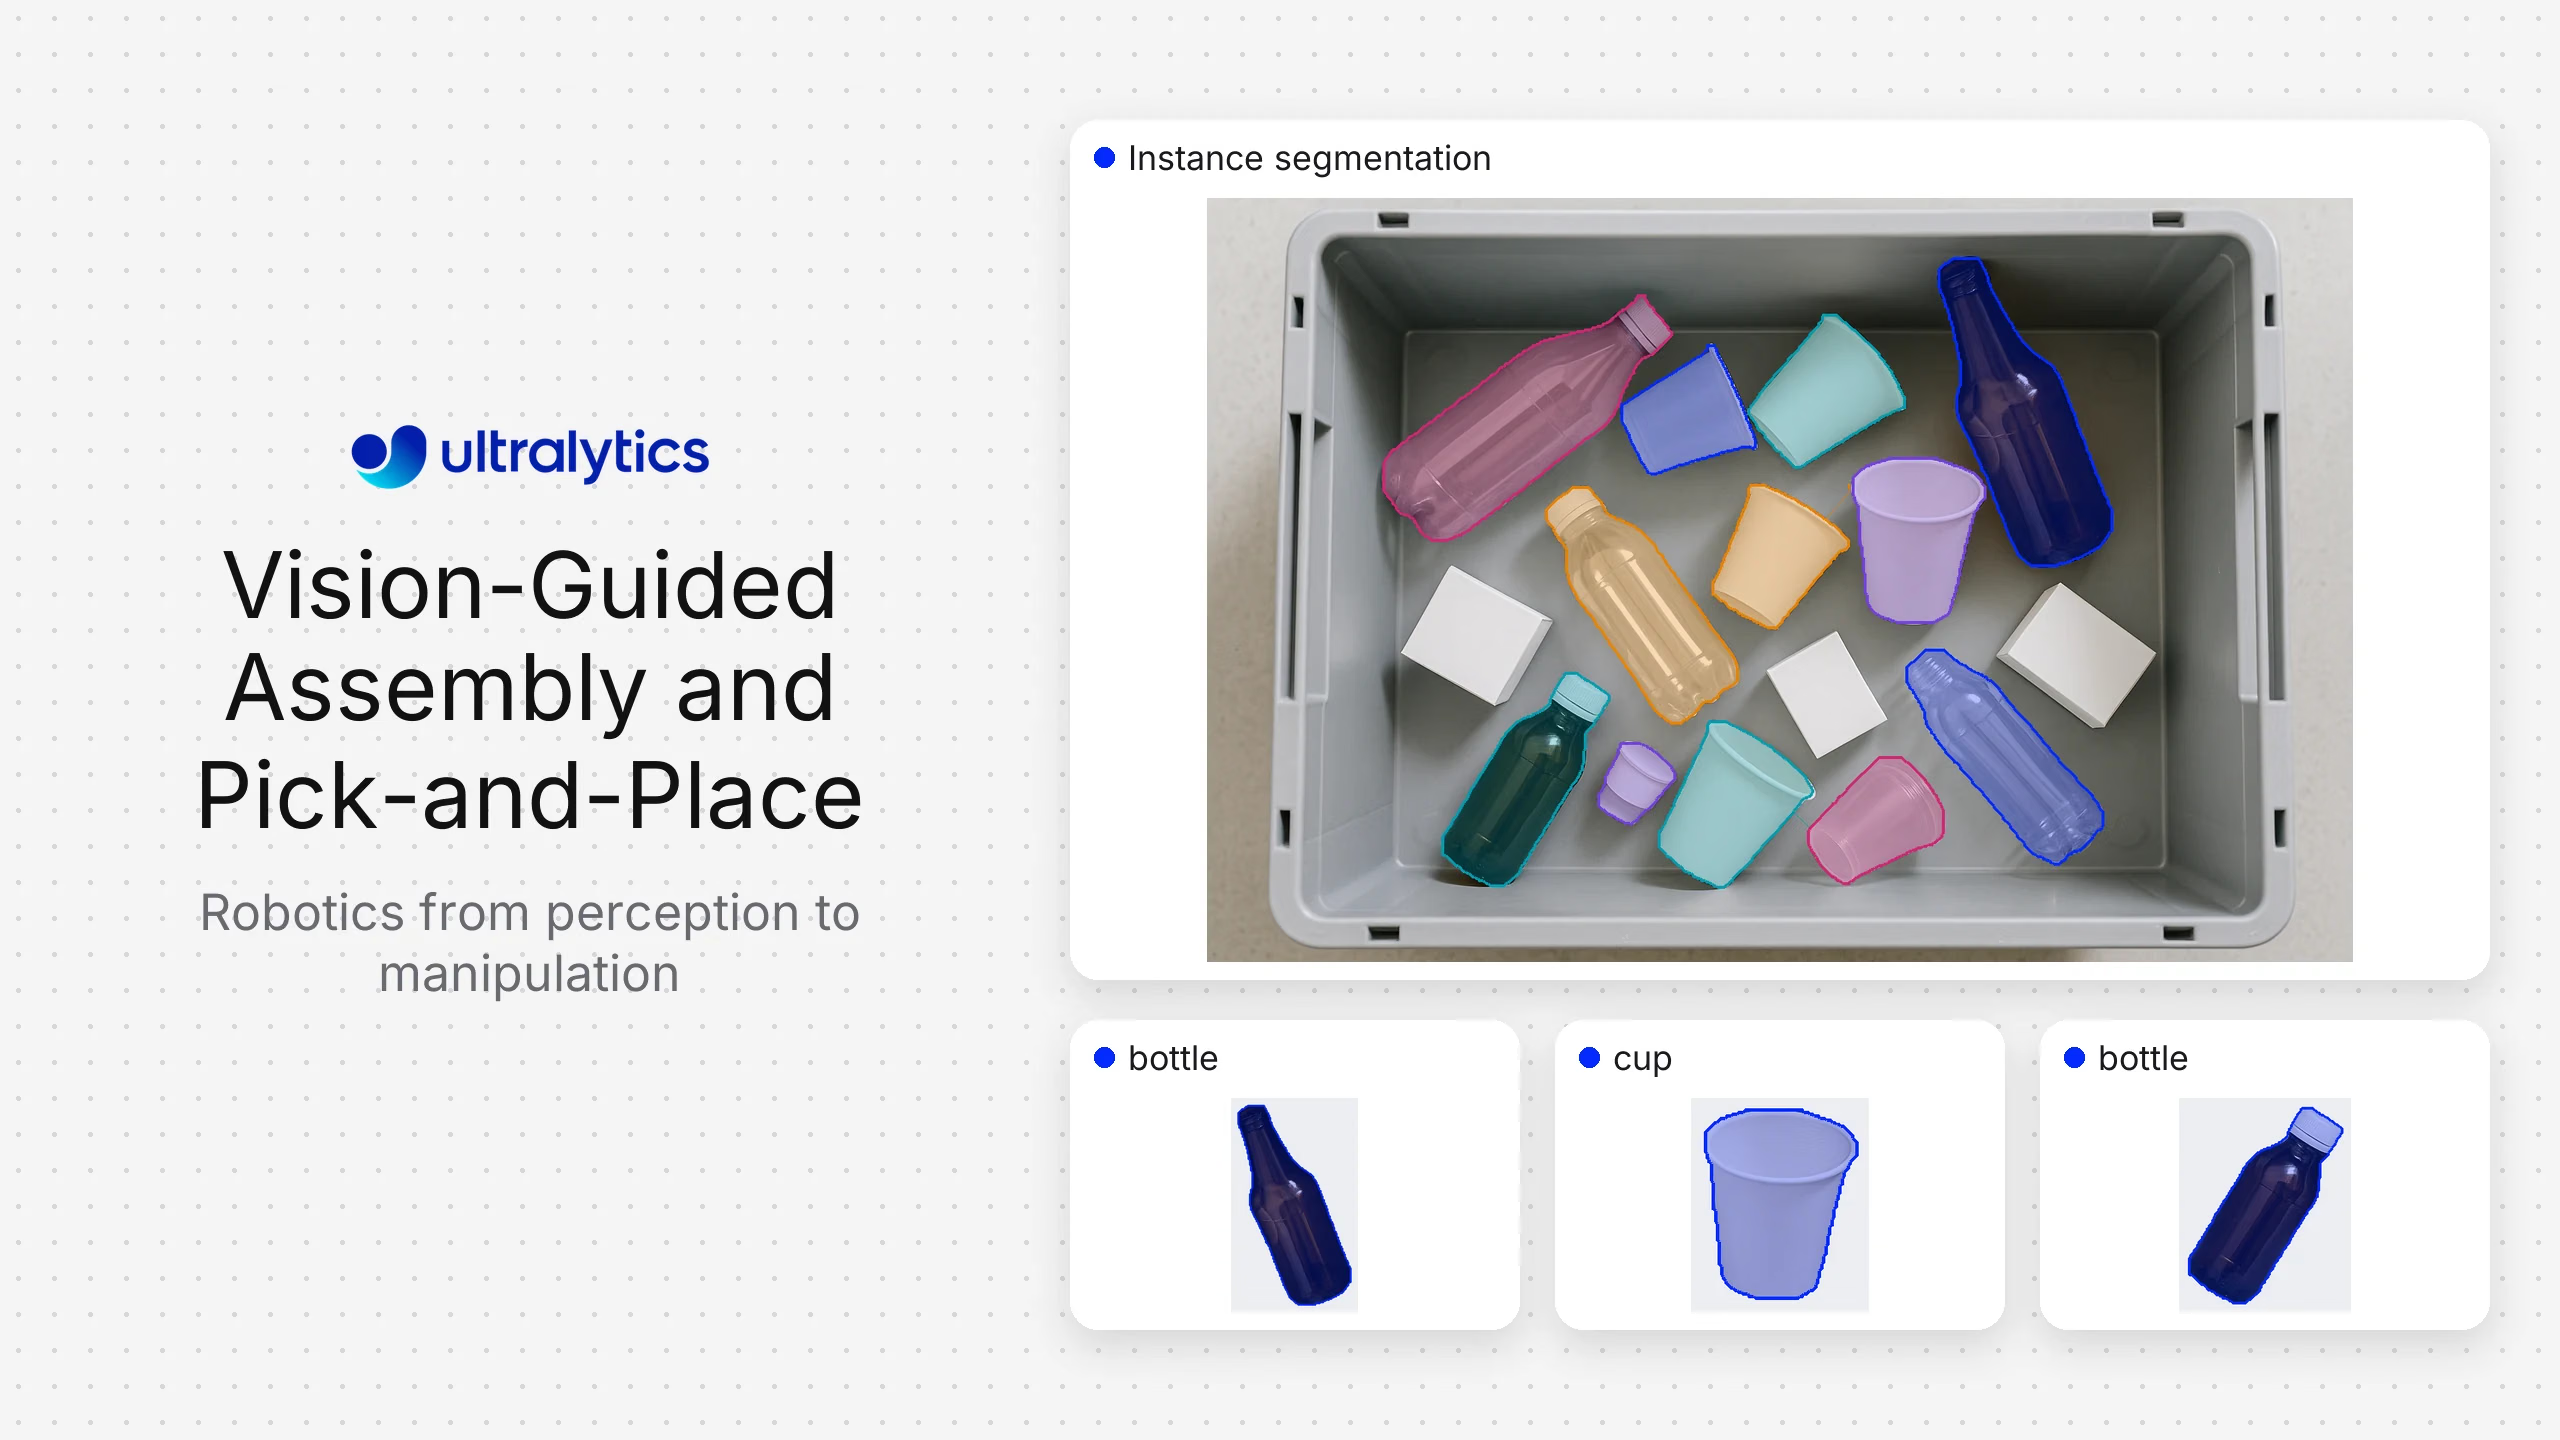
用于装配和抓取放置的视觉引导机器人技术
了解视觉引导的抓取与放置如何贯穿传感、感知、校准、抓取规划、运动和恢复流程,并提供 2D 与 3D 方案的选择指南。
Vision AI
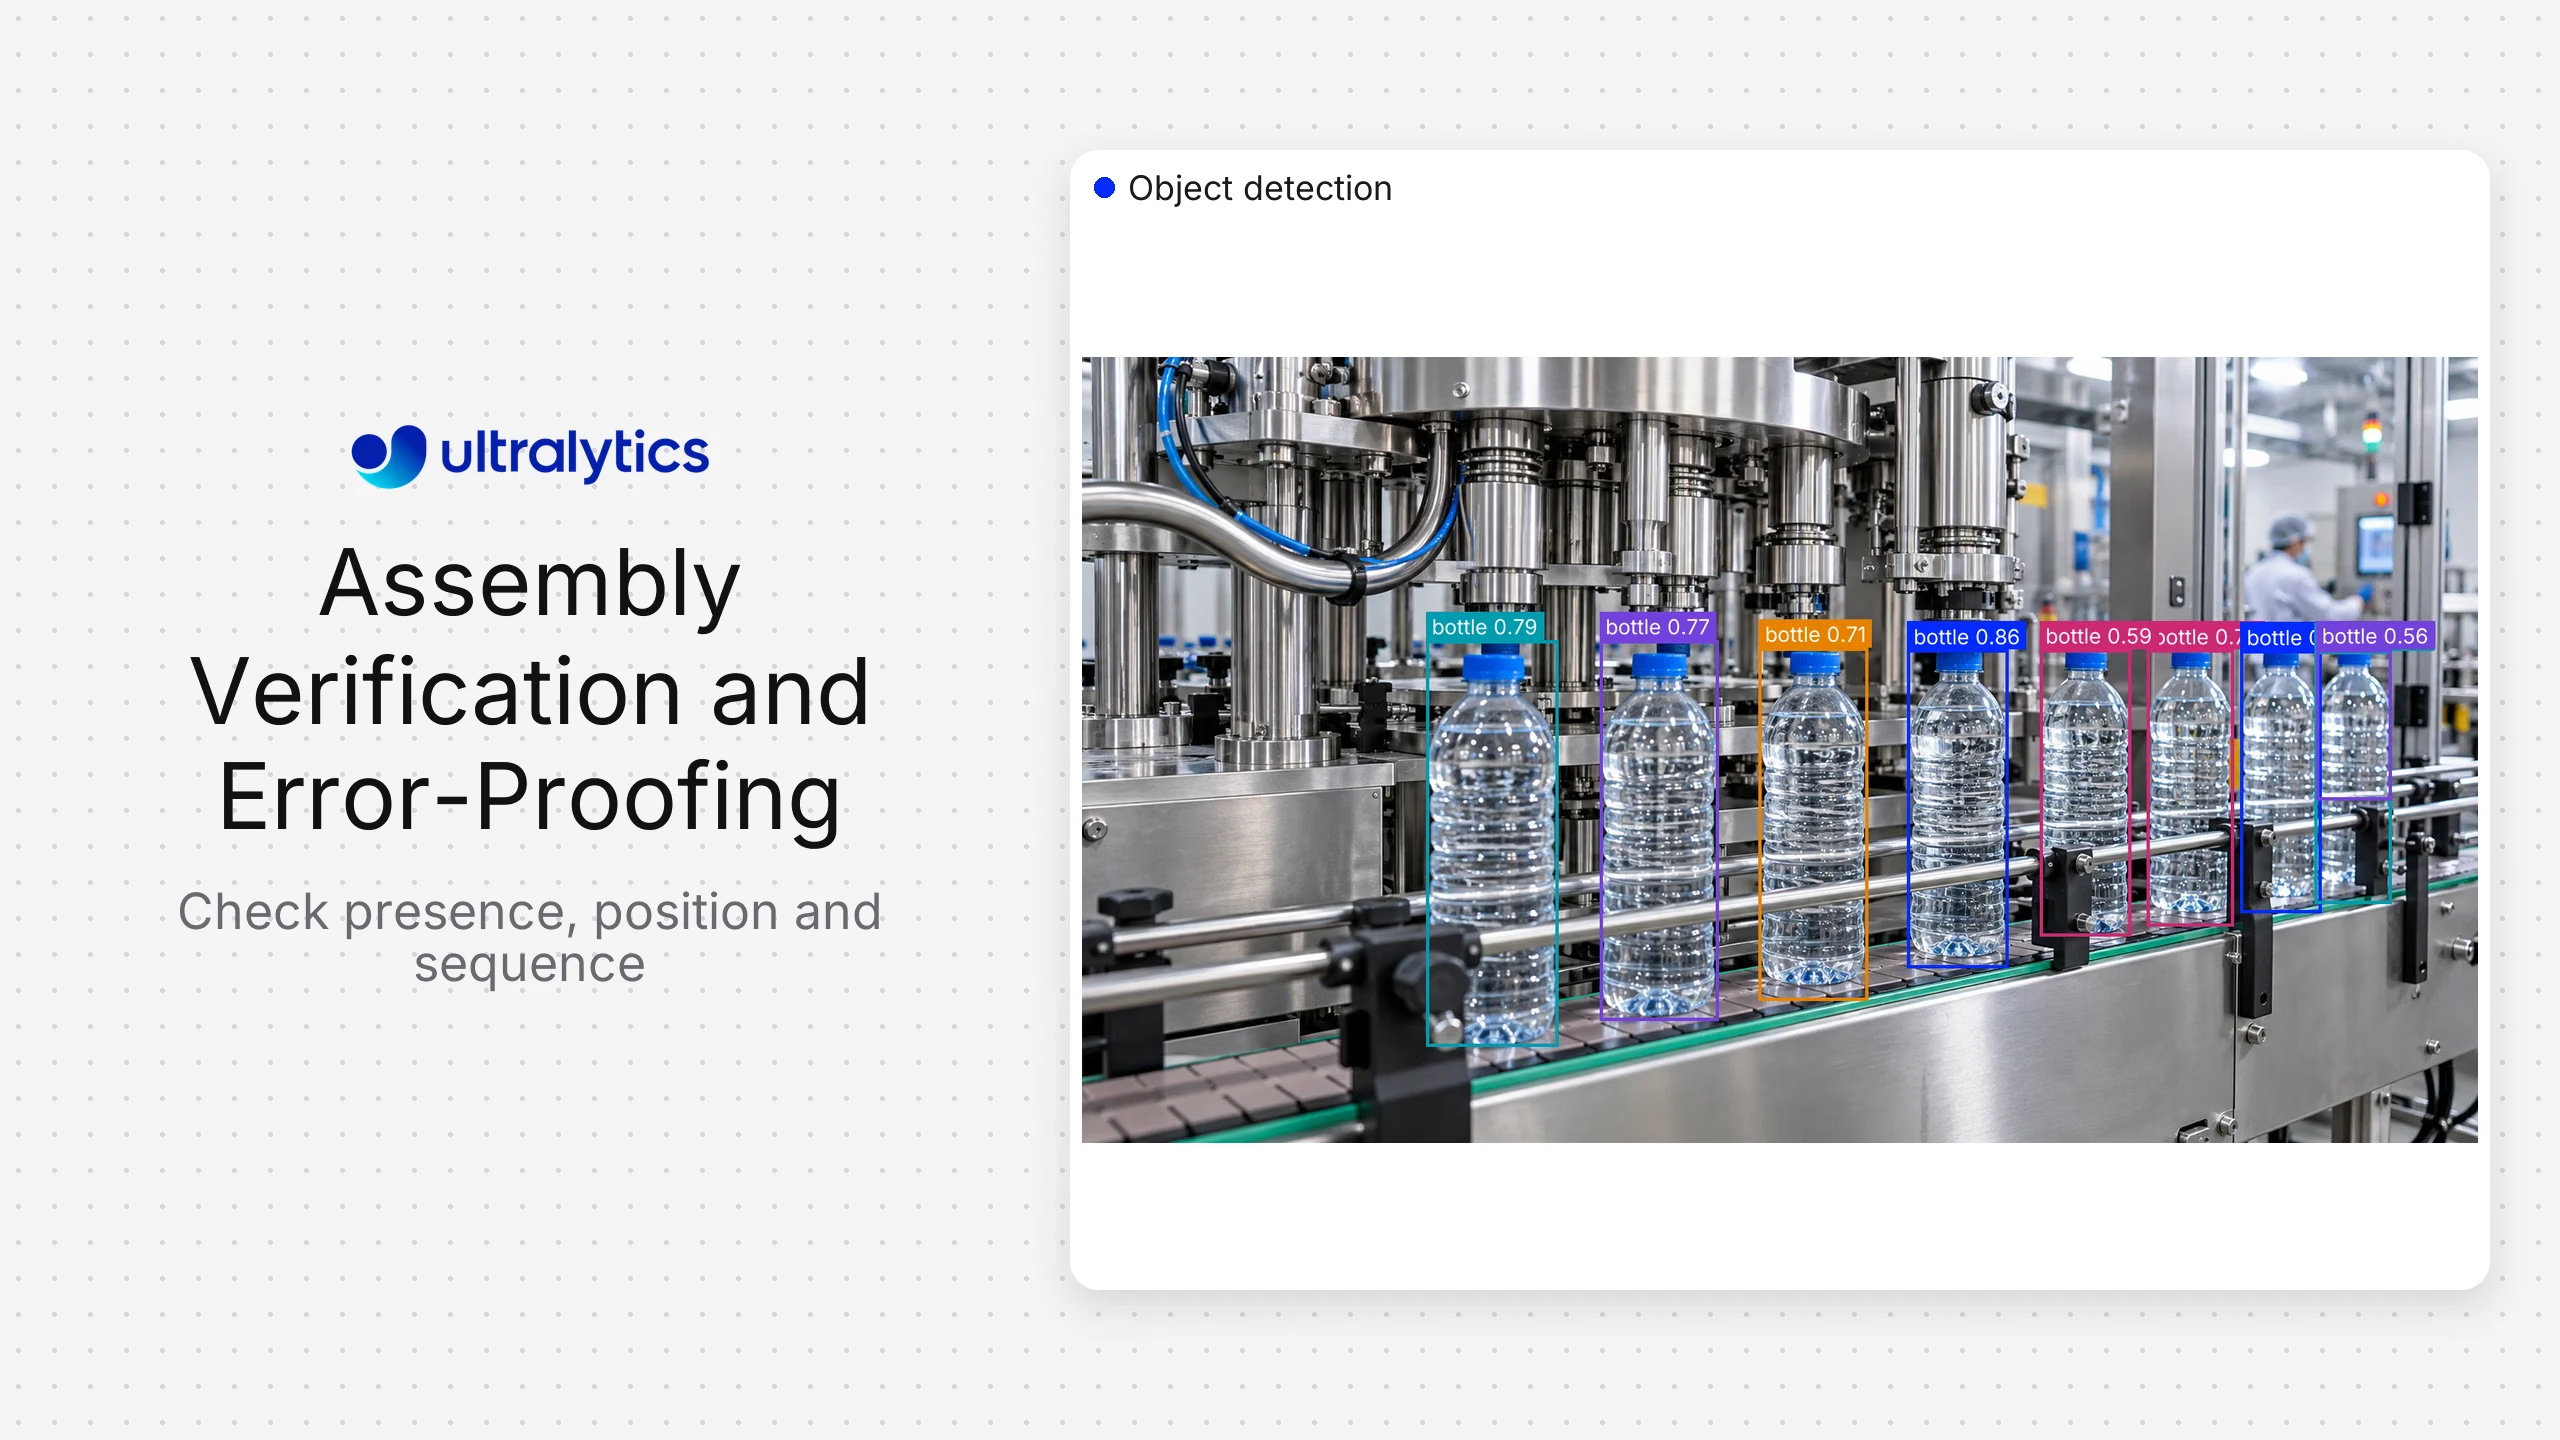
使用计算机视觉进行装配验证与防错
了解计算机视觉如何验证装配的完整性、正确性和顺序:包括成像工位设计、模型任务选择、PLC 集成和验证。
Vision AI
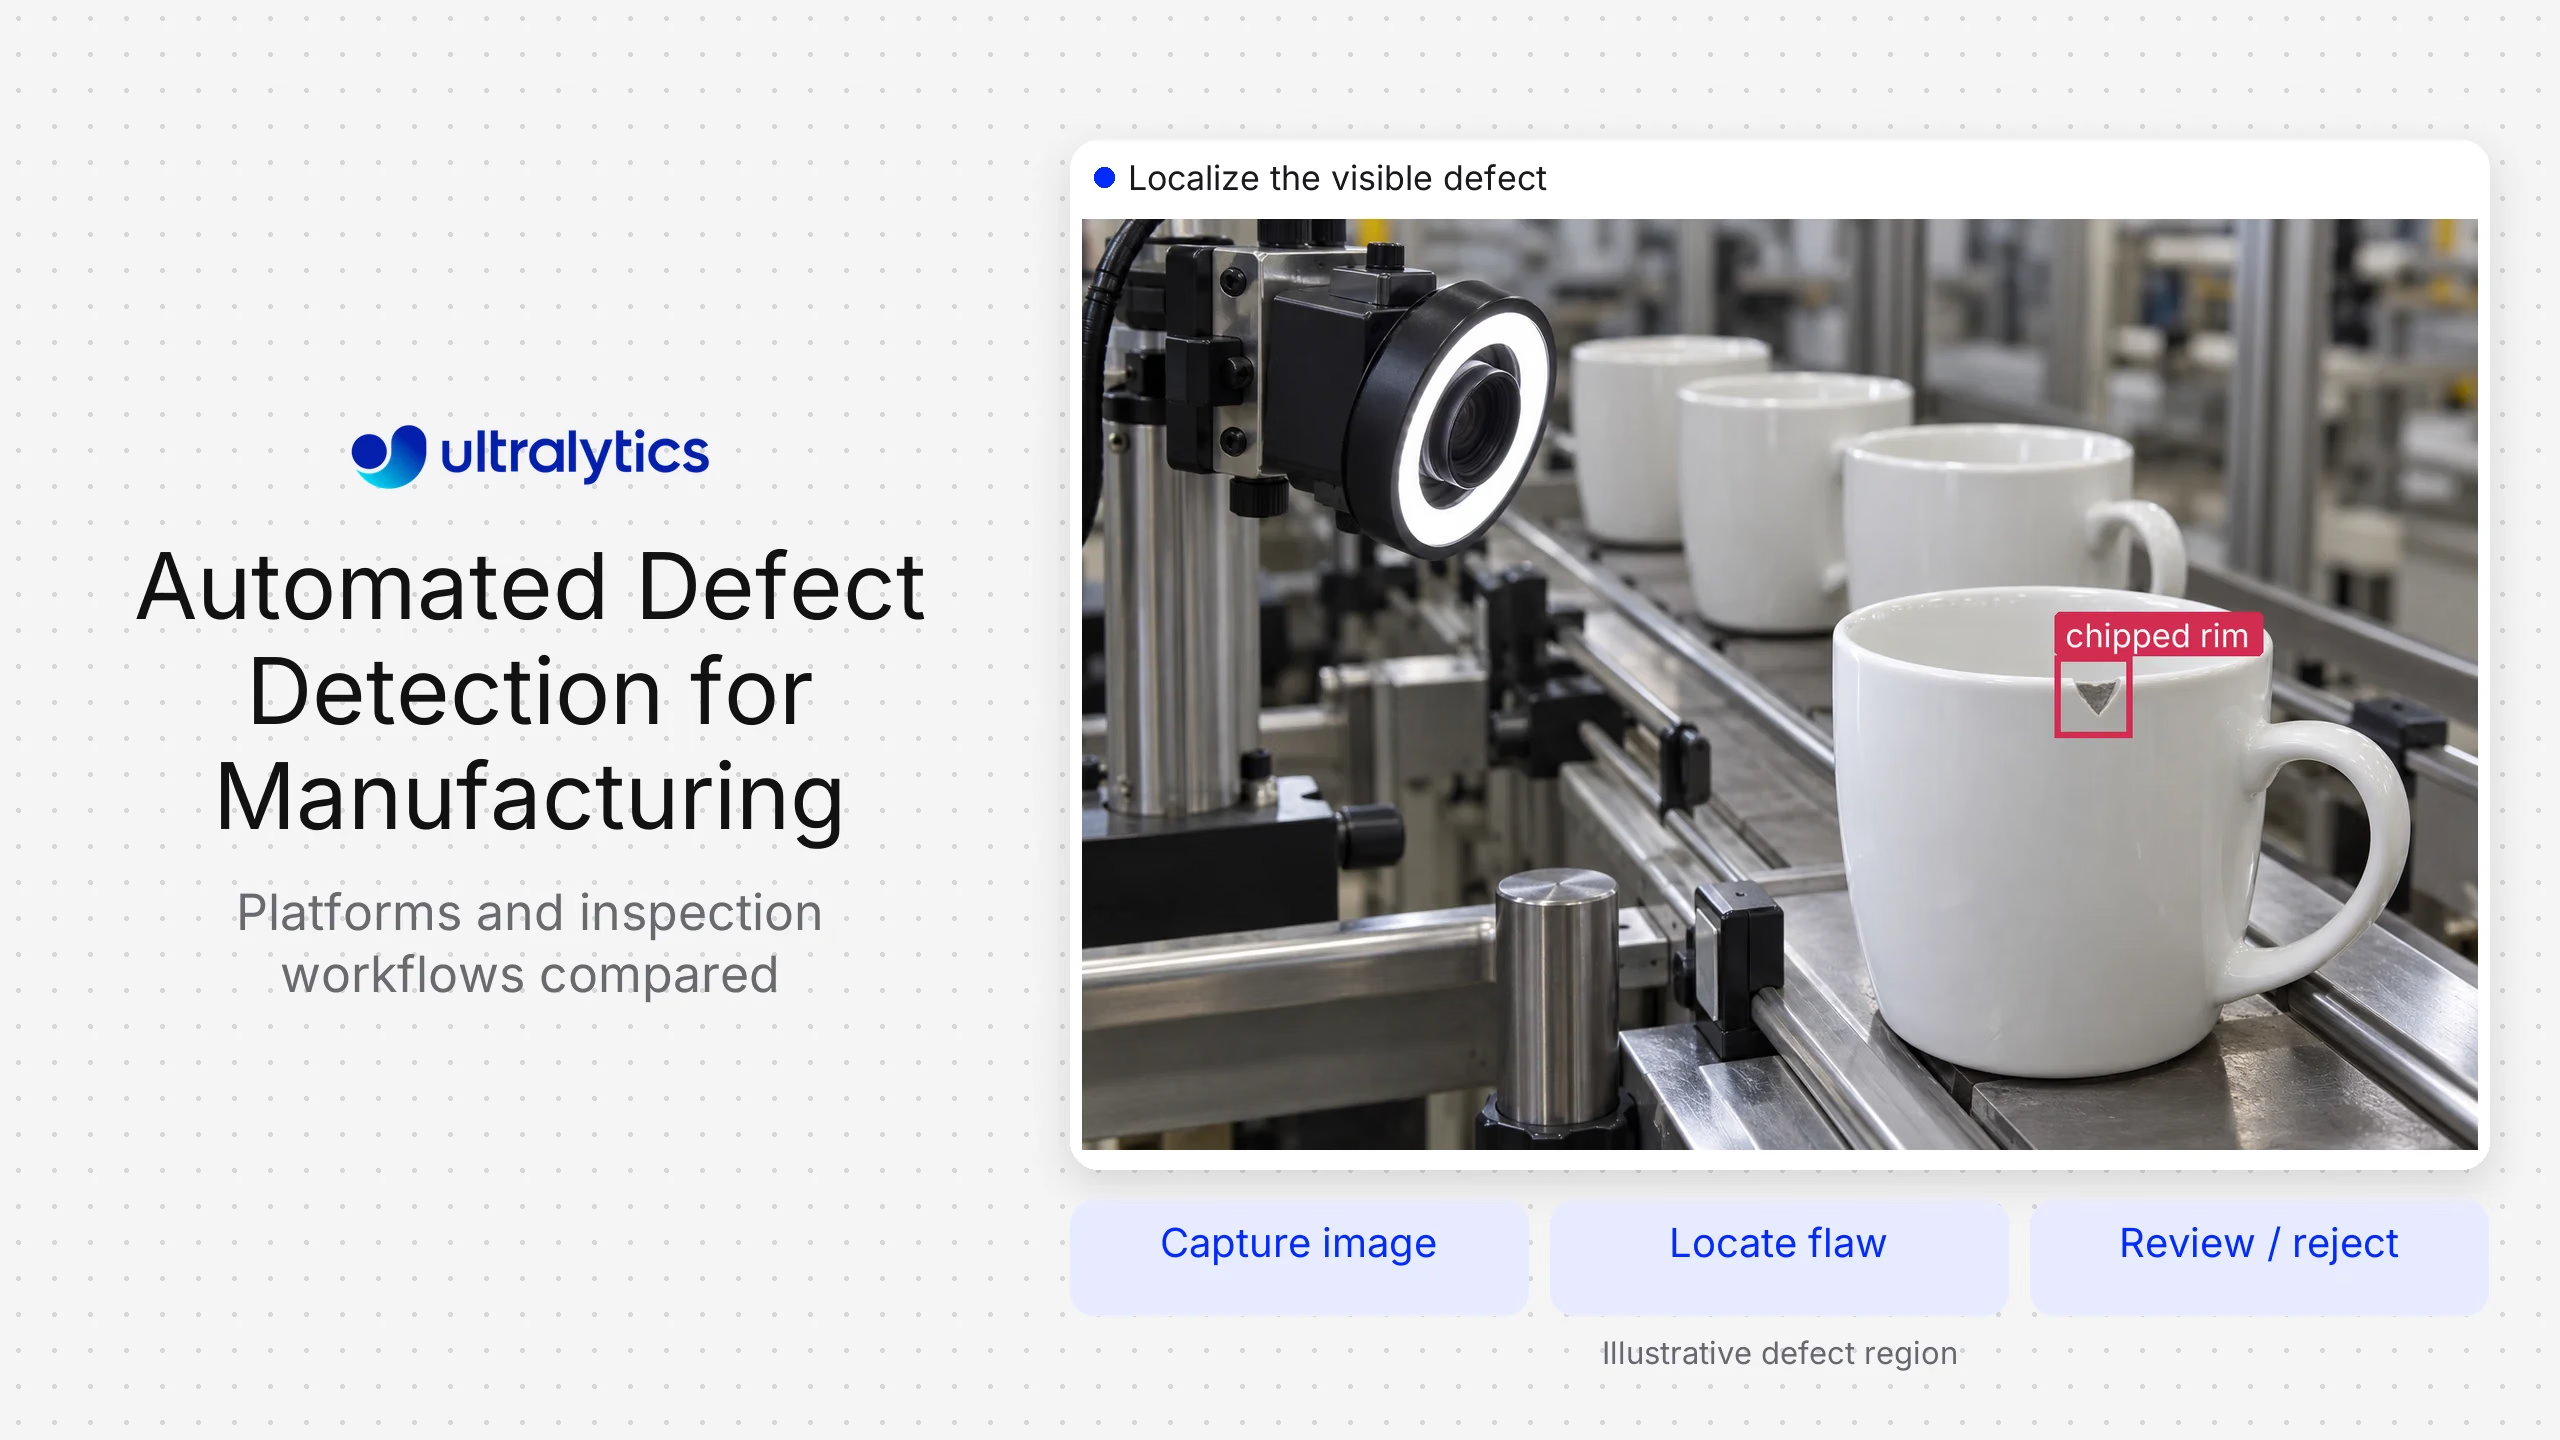
制造业自动化缺陷检测:平台对比
比较自动化缺陷检测平台:Cognex、Instrumental、Keyence、Landing AI、Overview 和 Ultralytics,并了解如何让模型任务与缺陷相匹配。
Guides
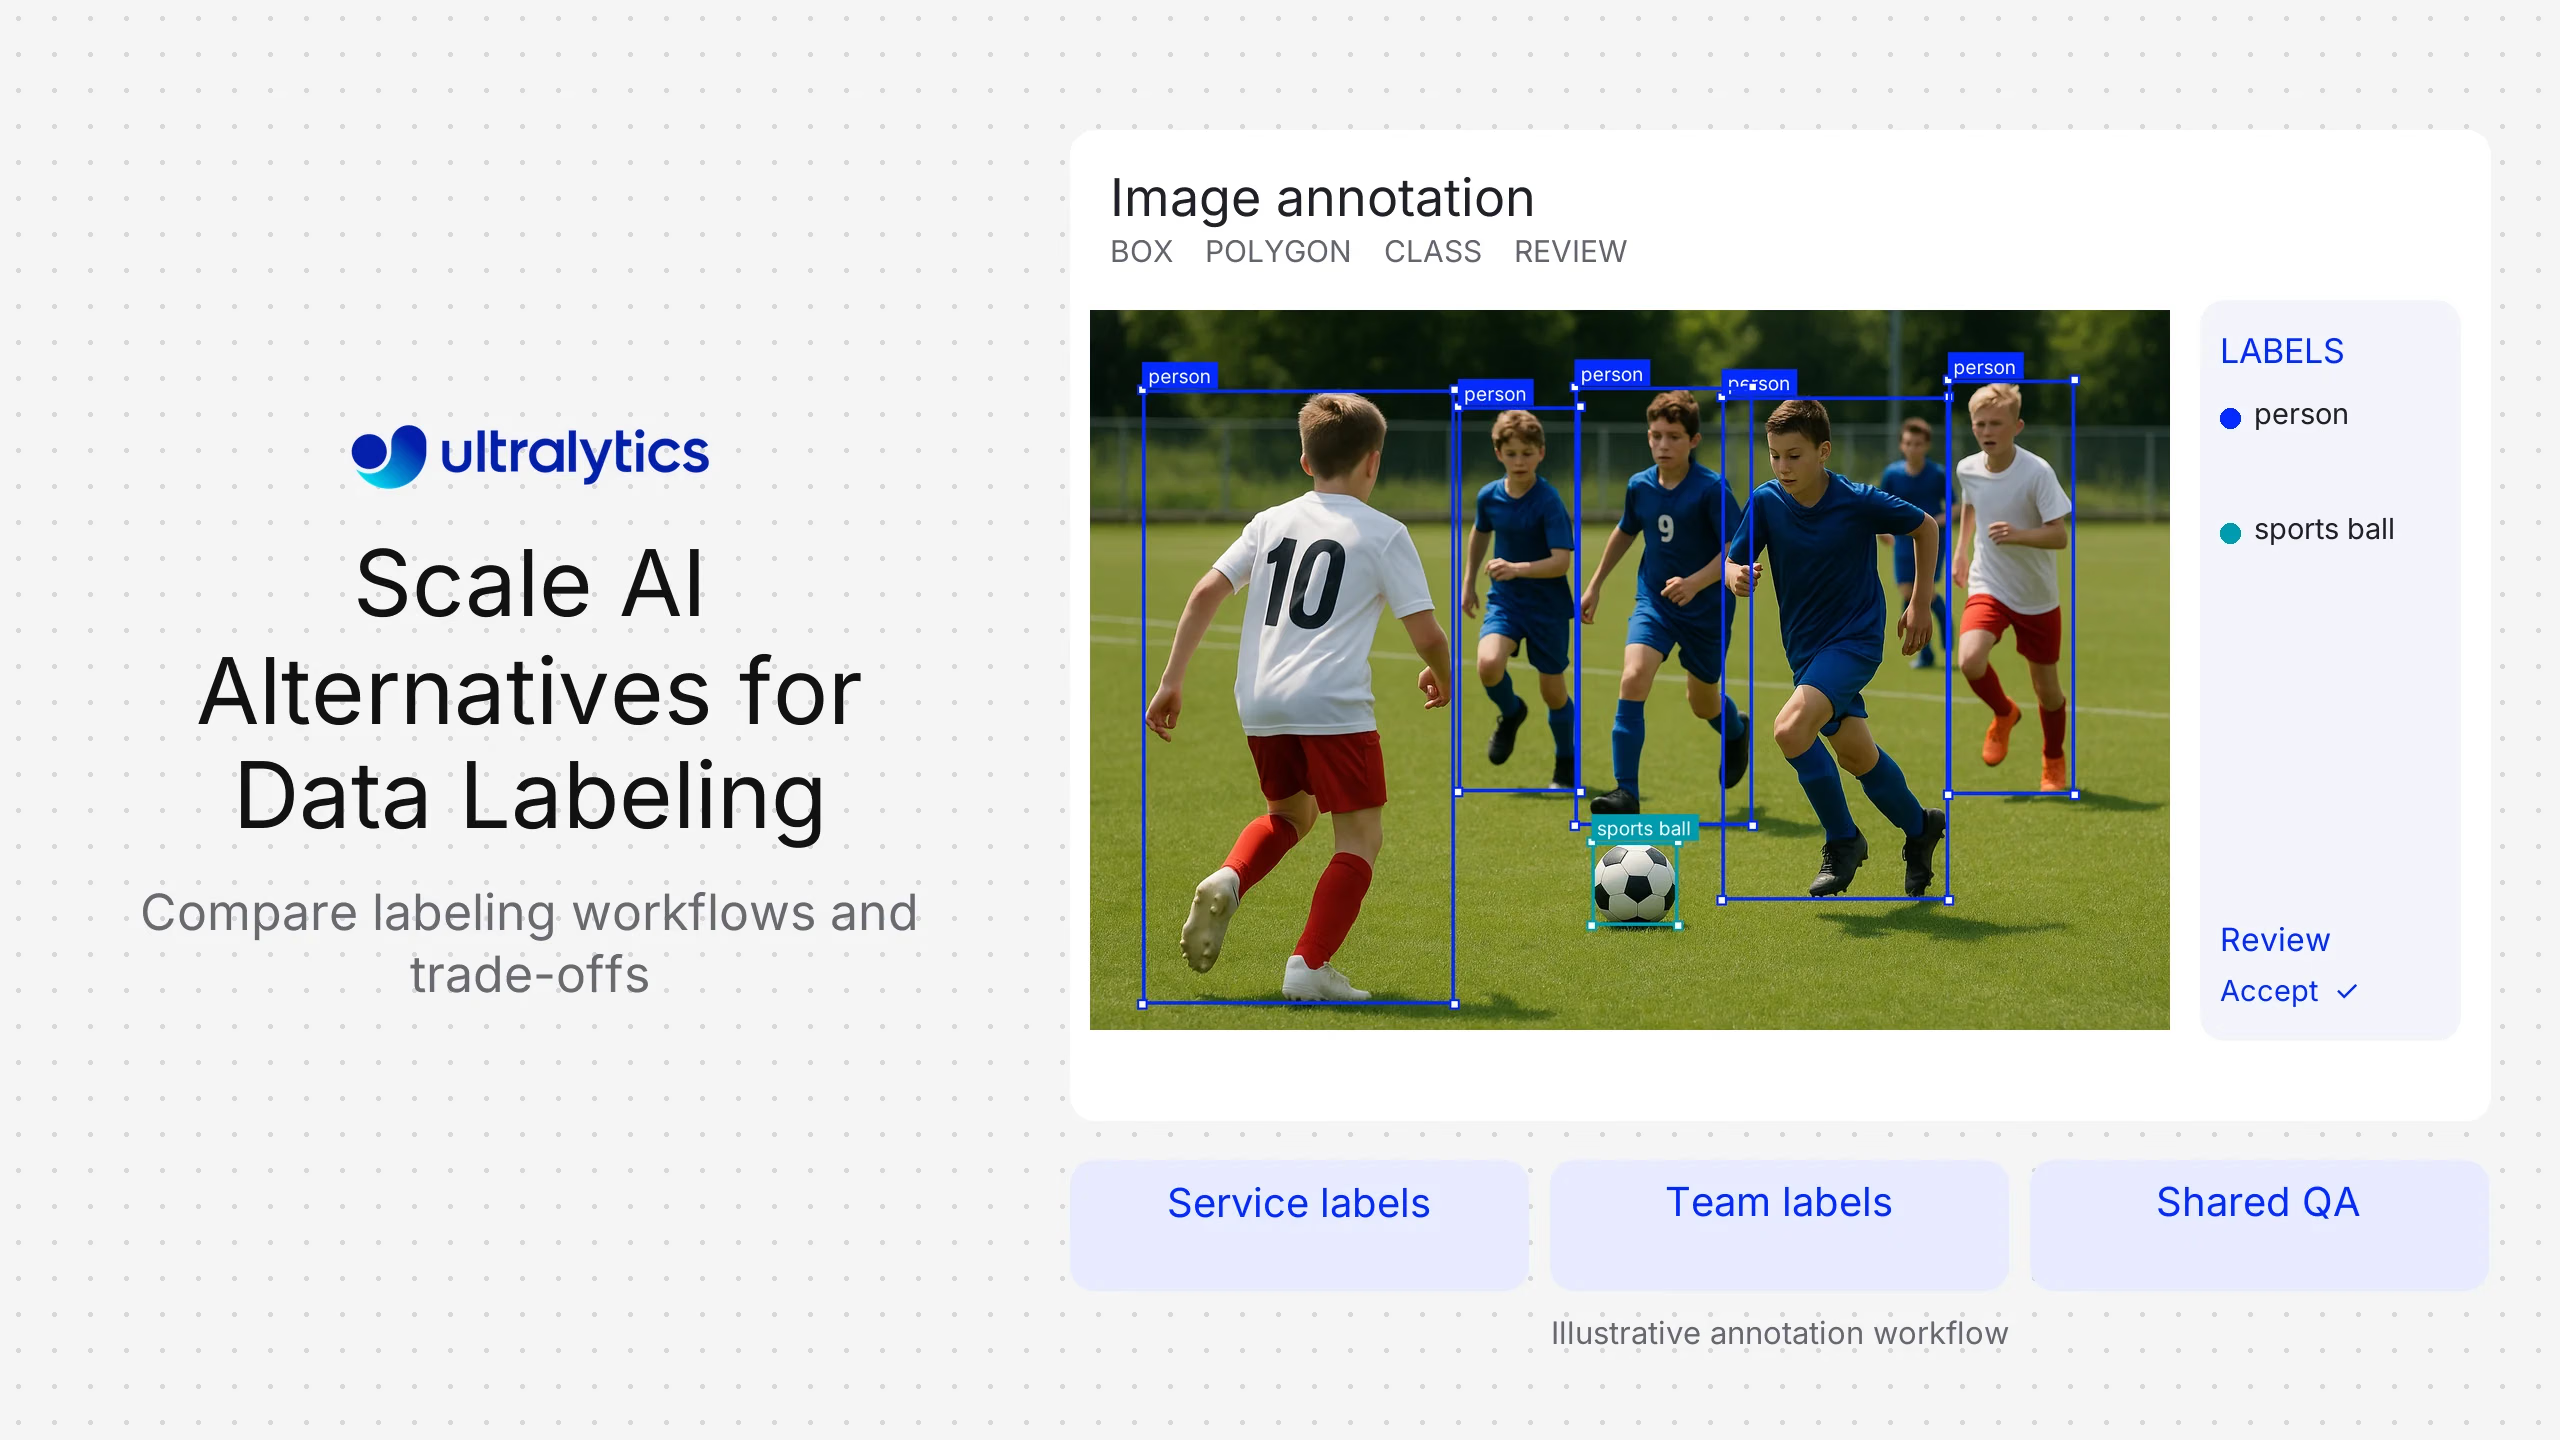
数据标注的 Scale AI 替代方案
用于视觉数据标注的 Scale AI 替代方案:比较 iMerit、SuperAnnotate 和 Ultralytics Platform 在成本、启动时间、控制能力和数据处理方面的表现。
Guides
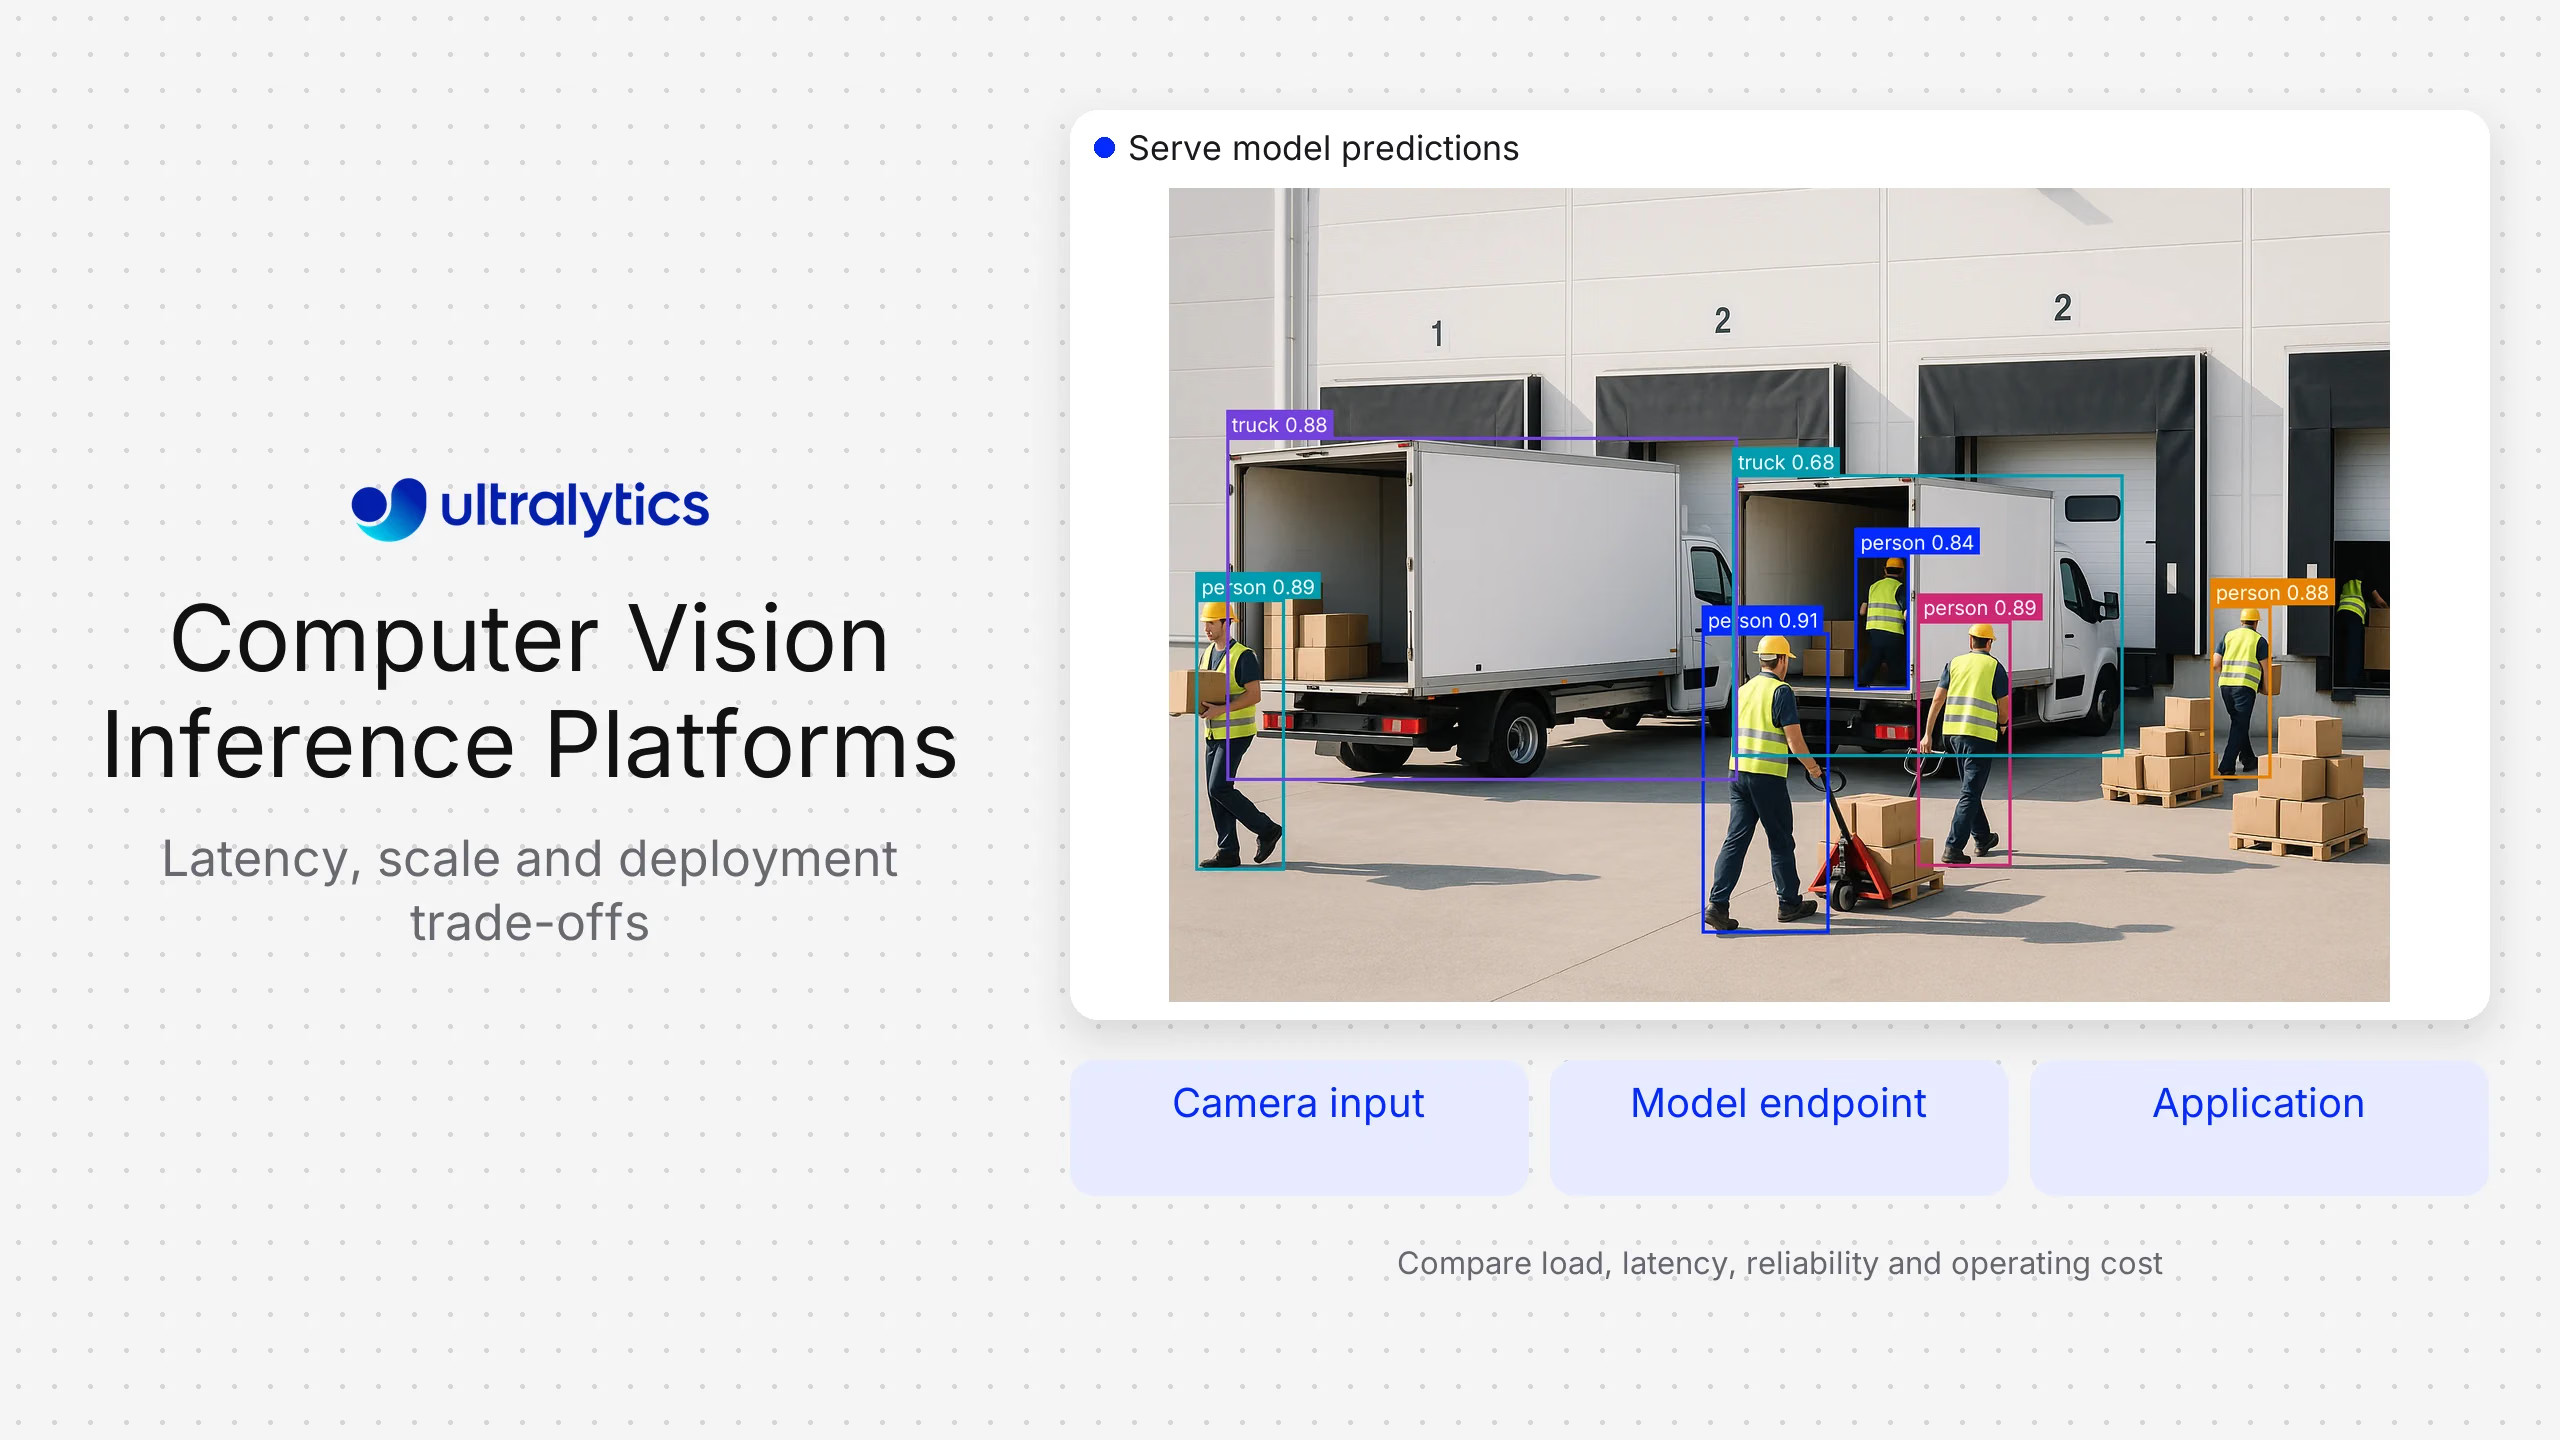
大规模计算机视觉推理:七个平台对比
对比七种计算机视觉推理平台:Azure ML、KServe、NVIDIA Triton、Roboflow、SageMaker AI、Ultralytics 和 Vertex AI,评估延迟和扩展能力。