Guide de l’étalonnage des caméras pour la vision par ordinateur en 2025
Découvre comment l’étalonnage des caméras corrige la distorsion des objectifs, définit les paramètres intrinsèques et extrinsèques et améliore l’estimation de la profondeur ainsi que la précision de l’IA de vision.
 Abirami Vina11 min de lecture
Les caméras ne voient pas le monde comme les humains. Elles capturent souvent des images déformées ou présentant des changements de perspective qui peuvent nuire à la précision des modèles d’IA visuelle. L’étalonnage de la caméra permet de corriger ces distorsions et de s’assurer que les modèles de vision par ordinateur perçoivent les objets tels qu’ils sont dans le monde réel. Ce processus consiste à corriger la distorsion de l’objectif, à ajuster la distance focale et à aligner les capteurs pour que les caméras capturent des images précises.
Un calibrage précis de la caméra est notamment essentiel pour estimer la profondeur et mesurer correctement les distances. Les modèles de vision par IA comme Ultralytics YOLO11 ont besoin de données d’entrée bien calibrées pour effectuer diverses tâches de vision par ordinateur, comme la détection d’objets et l’estimation de pose. Sans images d’entrée adaptées, les performances du modèle peuvent diminuer et entraîner des erreurs dans des applications concrètes.
Différentes méthodes de calibrage de caméra, des motifs d’échiquier traditionnels aux techniques avancées fondées sur l’IA, peuvent contribuer à améliorer la précision. Par exemple, le calibrage 3D (tridimensionnel) aide les modèles à comprendre la profondeur, tandis qu’une matrice de calibrage convertit les coordonnées du monde réel en coordonnées d’image pour une meilleure précision.
Dans ce guide, nous aborderons les principes fondamentaux du calibrage de caméra pour la vision par ordinateur, notamment les paramètres clés, les différentes méthodes et l’optimisation pour des applications d’IA concrètes.
L’importance du calibrage de caméra en vision par ordinateur#
L’étalonnage de la caméra sert à régler les paramètres d’une caméra afin que les images correspondent précisément aux mesures du monde réel. Il garantit que les objets apparaissent à la bonne position et avec la bonne taille et les bonnes proportions, évitant ainsi les distorsions susceptibles d’induire les modèles d’IA en erreur.
Sans calibrage approprié, les caméras peuvent provoquer une distorsion de l’objectif et donner aux objets une apparence étirée ou mal alignée. Cela affecte la précision de la détection et du suivi des objets ainsi que de l’estimation de la profondeur, entraînant des erreurs dans les applications basées sur l’IA. En particulier, les modèles comme Ultralytics YOLO11 sont plus performants lorsque les données d’entrée sont correctement calibrées, ce qui réduit les erreurs d’interprétation spatiale et améliore la prise de décision dans le monde réel.
Un calibrage précis est particulièrement important pour les drones, les voitures autonomes et la vision robotique. Un mauvais alignement de ces systèmes peut entraîner des calculs de distance erronés et nuire à des tâches comme la navigation et la détection d’obstacles.
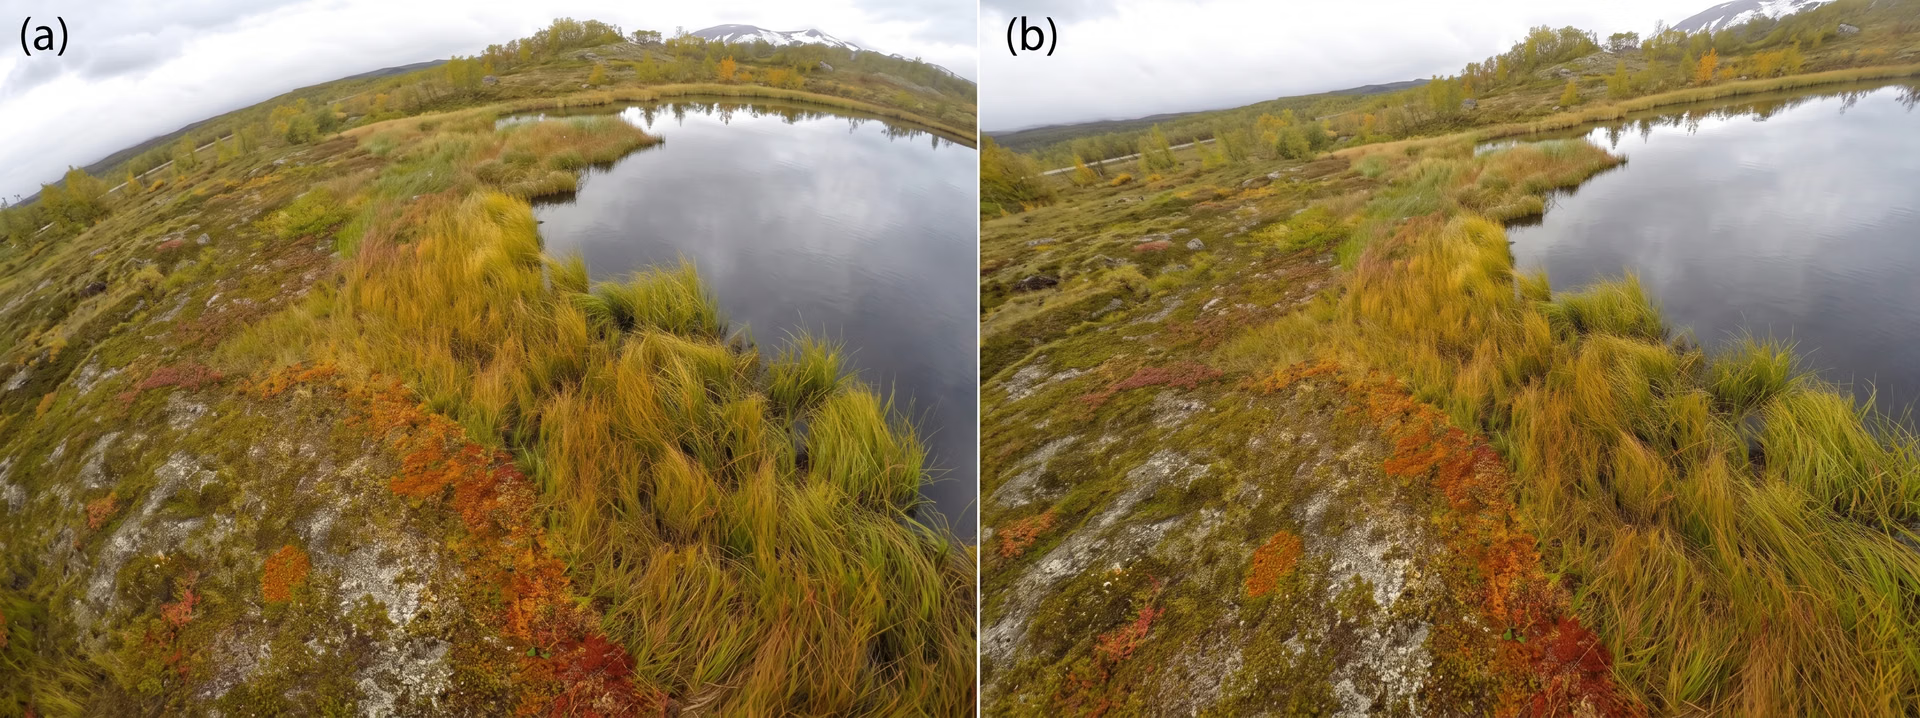
Fig. 1. Exemple de distorsion de l’objectif (à gauche) corrigée par calibrage de caméra (à droite).
Étude des effets de la distorsion de l’objectif#
La distorsion de l’objectif peut fausser la représentation des formes et des positions des objets dans une image. Voici quelques exemples de différents types de distorsion de l’objectif :
- Distorsion en barillet : Les lignes droites semblent se courber vers l’extérieur, ce qui donne aux objets au centre de l’image un aspect gonflé. Ce phénomène est fréquent avec les objectifs grand-angle et peut perturber le calibrage 3D des systèmes autonomes en faussant la perception de la profondeur.
- Distorsion en coussinet : Dans ce cas, les lignes droites se courbent vers le centre de l’image, produisant l’effet inverse de la distorsion en barillet.
- Distorsion en moustache : Elle se produit lorsque les distorsions en barillet et en coussinet se combinent, faisant onduler les lignes droites.
- Aberration chromatique : Elle se produit lorsqu’un objectif ne parvient pas à faire converger les couleurs au même endroit, créant des franges colorées autour des objets.
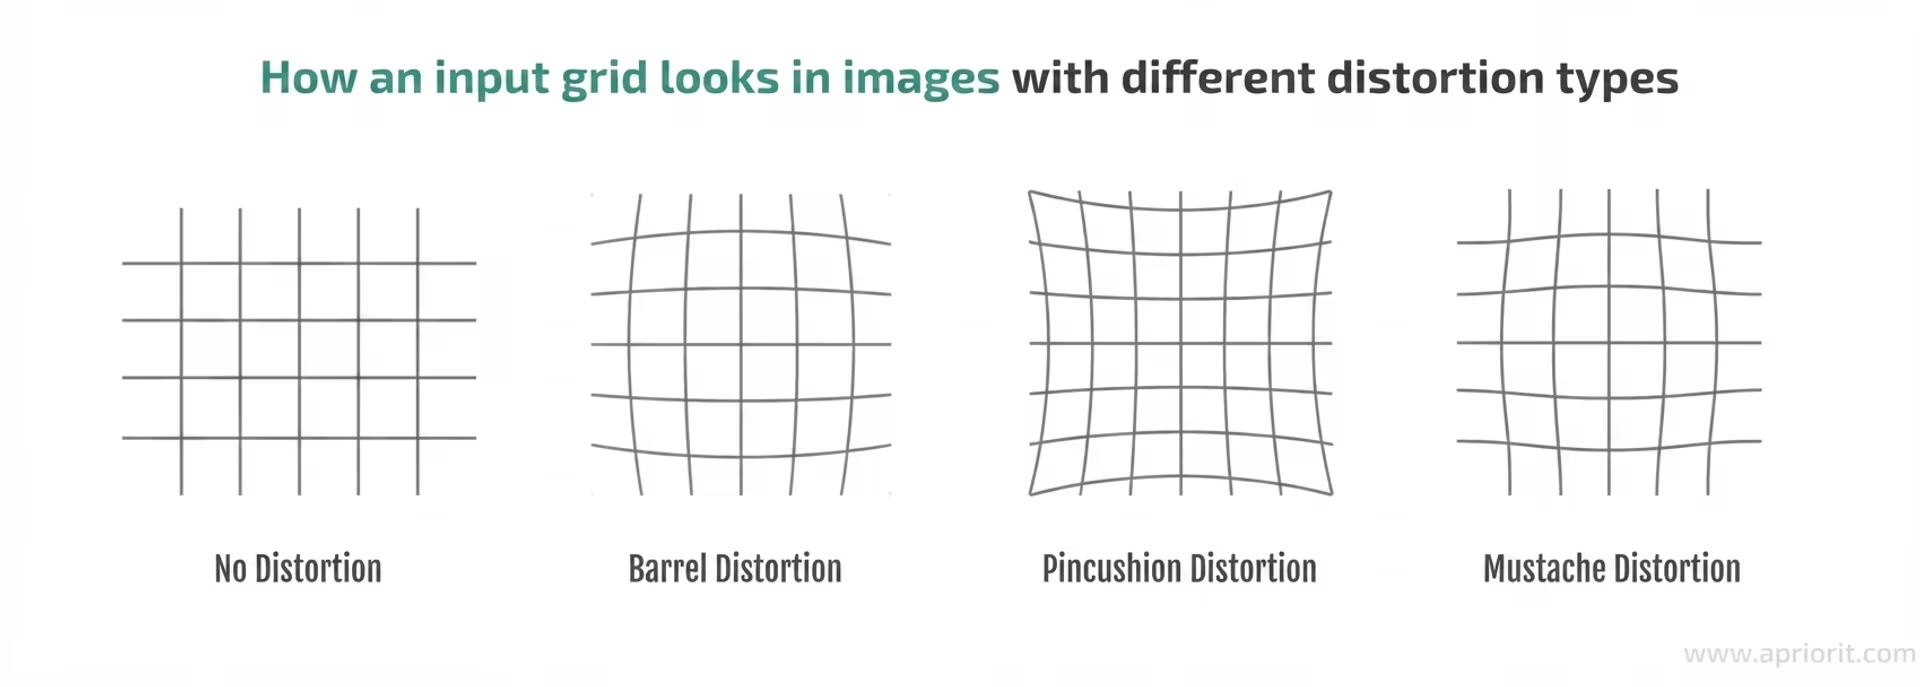
Fig. 2. Différents types de distorsion de l’objectif.
Types d’étalonnage des caméras#
L’étalonnage d’une caméra comprend deux éléments clés : les paramètres intrinsèques, qui définissent ses caractéristiques internes, et les paramètres extrinsèques, qui déterminent sa position et son orientation par rapport au monde. Examinons de plus près ces deux types de paramètres.
Paramètres intrinsèques#
Un étalonnage intrinsèque précis peut améliorer les prédictions du modèle en garantissant que les objets détectés apparaissent à la bonne position et à la bonne échelle dans les applications du monde réel. Voici un aperçu rapide de quelques paramètres intrinsèques :
- Distance focale : elle contrôle la manière dont une caméra projette des objets 3D sur une image 2D. Si elle est mal étalonnée, les objets peuvent paraître étirés ou comprimés, ce qui modifie leur taille et leur distance perçues.
- Point principal : il représente le centre optique du capteur de la caméra. S’il est décalé, toute l’image peut se déplacer, ce qui entraîne un mauvais alignement du positionnement des objets.
- Coefficient d’obliquité : il tient compte des dispositions non rectangulaires des pixels du capteur. En présence d’obliquité, l’image peut sembler inclinée ou déformée au lieu d’être correctement alignée.
- Coefficients de distorsion : ces paramètres corrigent les distorsions optiques causées par l’objectif. Sans correction, les lignes droites peuvent sembler courbes, en particulier près des bords de l’image.
Paramètres extrinsèques#
L’étalonnage extrinsèque détermine la position et l’orientation d’une caméra par rapport au monde réel, ce qui est particulièrement important dans les systèmes multicaméras utilisés pour l’étalonnage 3D, le suivi d’objets et la perception de la profondeur. Il aide les drones, les véhicules autonomes et les systèmes de surveillance à interpréter avec précision les relations spatiales.
Voici deux paramètres extrinsèques clés :
- Matrice de translation : elle définit l’emplacement physique de la caméra dans l’espace 3D, en précisant sa position sur les axes X, Y et Z. Si elle est mal étalonnée, les objets peuvent sembler plus proches ou plus éloignés qu’ils ne le sont réellement, ce qui entraîne des mesures de distance incorrectes. Dans les véhicules autonomes, cela peut nuire à la détection des obstacles ; en robotique, cela peut provoquer des erreurs de positionnement lors de la manipulation d’objets.
- Matrice de rotation : elle détermine l’orientation de la caméra en précisant son inclinaison et son angle de rotation par rapport à un point de référence. Si elle n’est pas correctement étalonnée, les images de plusieurs caméras risquent de ne pas s’aligner correctement, ce qui pose problème pour la reconstruction 3D, le suivi multicaméra et la cartographie spatiale. Par exemple, dans une voiture autonome, une matrice de rotation incorrecte pourrait désaligner les données des capteurs et entraîner une détection imprécise des voies.
Découvrir la matrice d’étalonnage de la caméra#
Chaque image capturée par une caméra est une représentation 2D d’un monde 3D. Les modèles d’IA ont besoin d’un moyen de passer d’une dimension à l’autre pour produire des prédictions précises. C’est là qu’intervient la matrice d’étalonnage de la caméra. Elle projette les points du monde réel sur le plan image de la caméra afin que les objets apparaissent correctement positionnés.
En termes simples, la matrice d’étalonnage de la caméra est un modèle mathématique représentant les paramètres intrinsèques d’une caméra. Elle est généralement stockée dans les systèmes de vision et utilisée par les algorithmes de traitement d’image pour corriger les distorsions et convertir les points 3D en coordonnées 2D.
Comme nous le verrons ensuite, la matrice est calculée à l’aide de méthodes d’étalonnage telles que la détection d’un motif de damier, l’étalonnage à partir d’objets 3D et l’auto-étalonnage piloté par l’IA, qui estiment les paramètres clés en analysant des images de points de référence connus.
Différentes méthodes d’étalonnage des caméras#
Il existe différentes méthodes d’étalonnage des caméras, chacune adaptée à des cas d’utilisation spécifiques. Les méthodes traditionnelles s’appuient sur des motifs physiques, tandis que les techniques pilotées par l’IA utilisent l’apprentissage profond pour automatiser le processus.
Passons en revue ces méthodes et voyons comment elles améliorent la précision dans différentes applications.
Méthodes traditionnelles d’étalonnage des caméras#
L’une des méthodes d’étalonnage des caméras les plus courantes consiste à placer un damier ou une grille devant la caméra. Le système détecte les points clés du motif pour calculer les paramètres d’étalonnage.
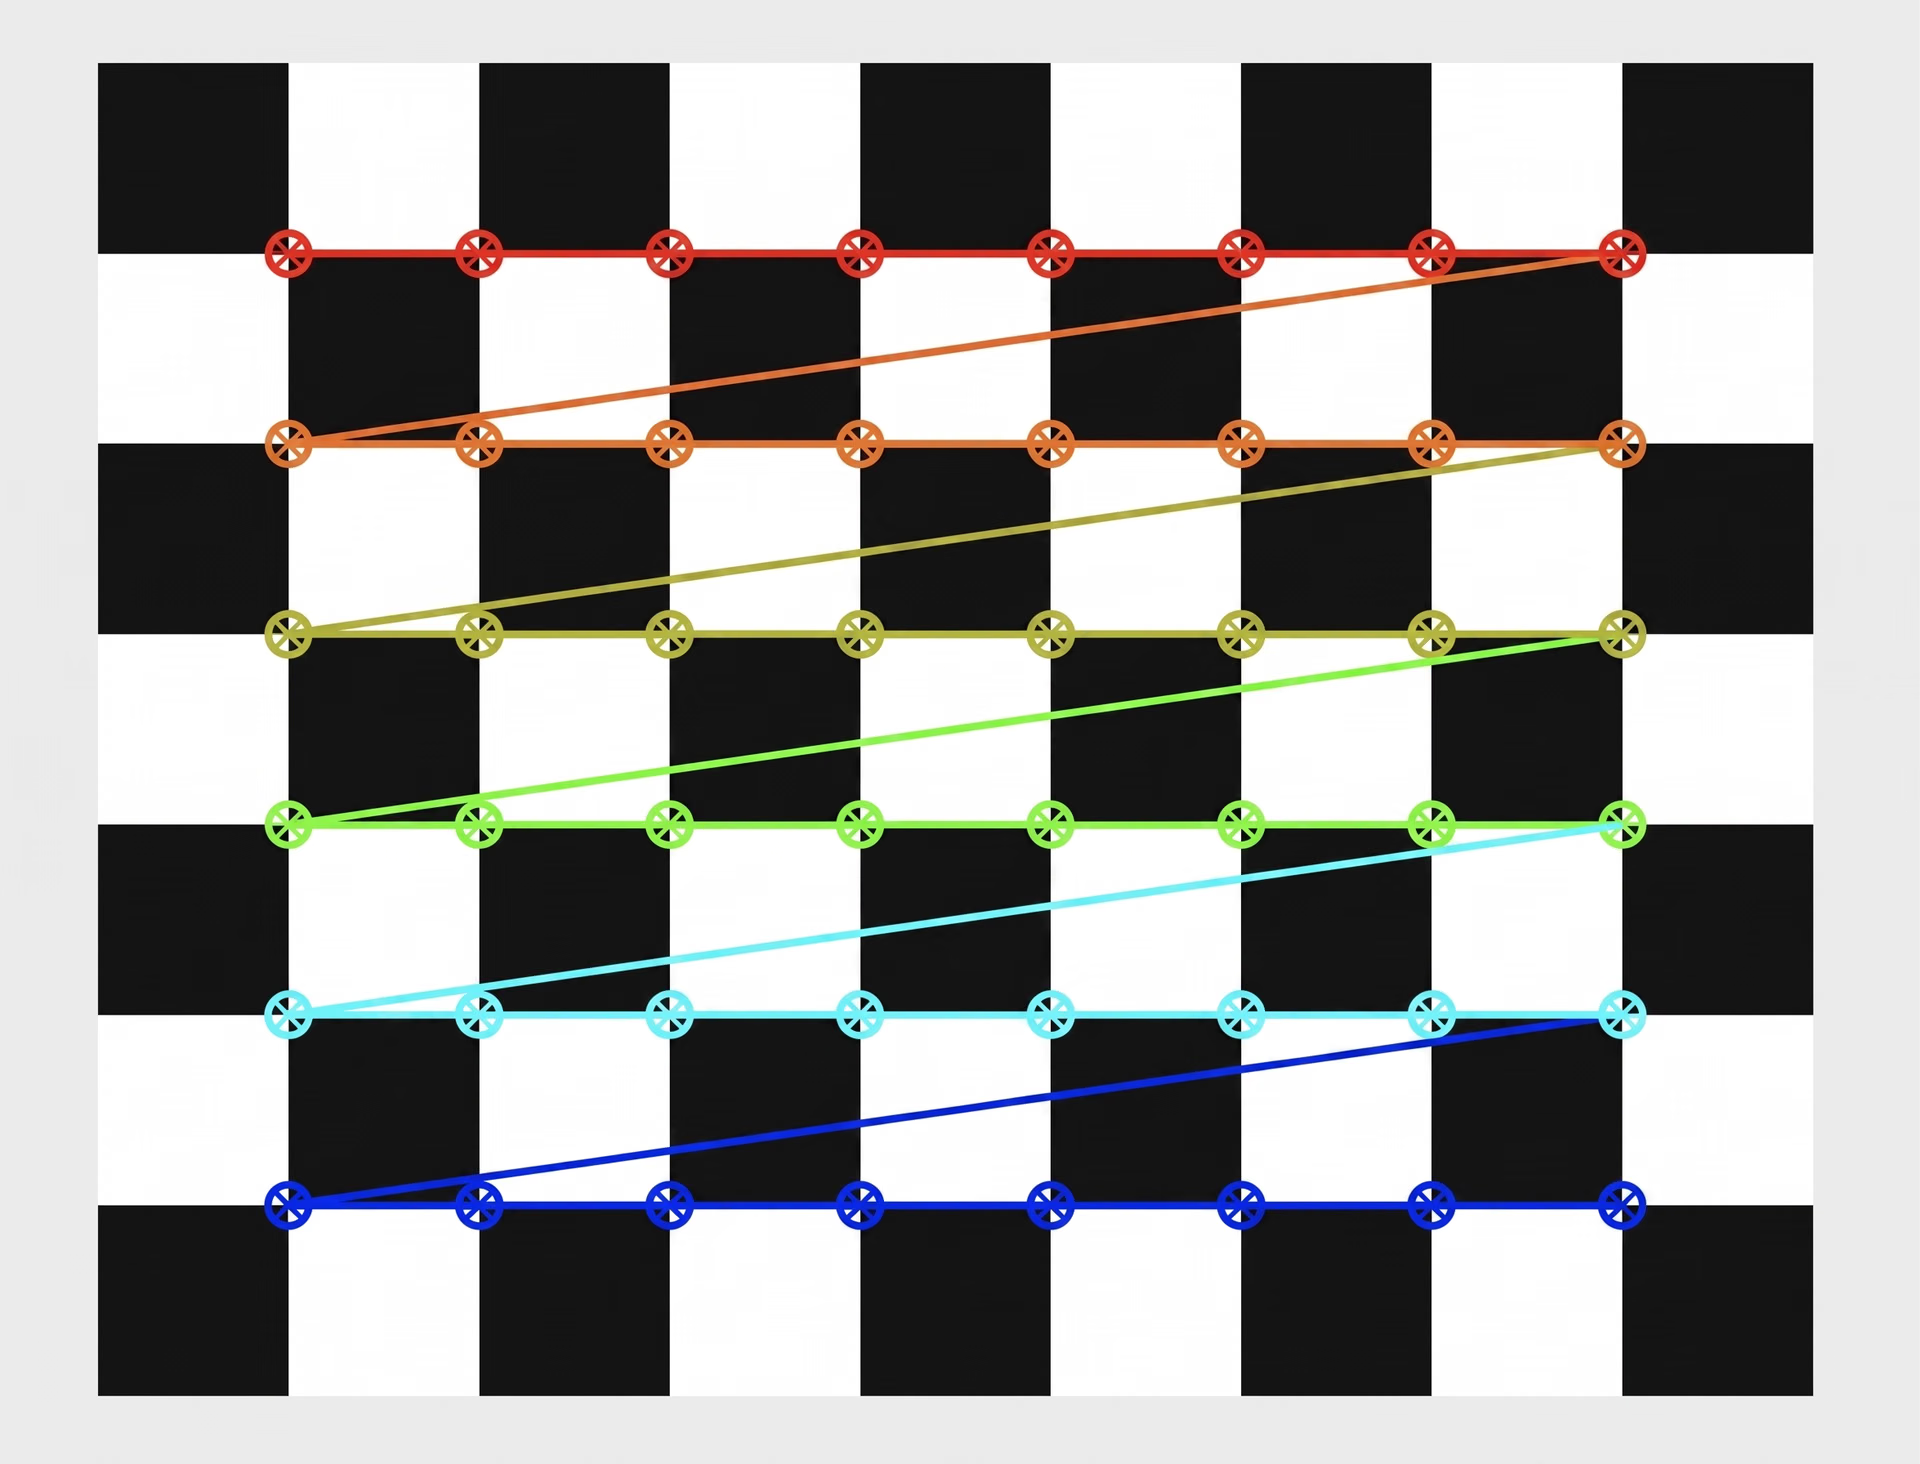
Fig. 3. Un damier d’étalonnage de caméra.
Bien qu’elle soit utile dans les environnements contrôlés, cette méthode exige des ajustements manuels et l’analyse de plusieurs images prises sous différents angles. Les changements de luminosité ou les mouvements imprévus de la caméra peuvent réduire la précision et rendre nécessaire un nouvel étalonnage.
Dans les environnements dynamiques, comme ceux des drones et des voitures autonomes, l’étalonnage traditionnel a du mal à suivre. Une caméra en mouvement nécessite des étalonnages fréquents pour maintenir sa précision, ce qui n’est pas pratique avec des motifs statiques. Cette limite a favorisé les progrès de l’étalonnage des caméras piloté par l’IA, qui offre davantage de flexibilité et d’automatisation.
Méthodes d’étalonnage des caméras par l’IA#
Les techniques pilotées par l’IA automatisent l’étalonnage des caméras en utilisant des modèles d’apprentissage profond capables de s’autoétalonner, ce qui réduit le besoin d’ajustements manuels. Ces méthodes estiment directement les paramètres intrinsèques et extrinsèques à partir d’images du monde réel, sans nécessiter de motifs prédéfinis.
De même, les jeux de données synthétiques améliorent l’étalonnage des caméras en fournissant aux modèles d’IA des données d’entraînement variées et annotées pour affiner les paramètres et corriger les distorsions. Ces jeux de données simulent des conditions réelles et aident les modèles d’IA à apprendre à ajuster dynamiquement les paramètres intrinsèques et extrinsèques sans intervention humaine.
Par exemple, les frameworks d’auto-étalonnage utilisent des modèles probabilistes et l’apprentissage profond pour analyser des images monoculaires, estimer des structures 3D et affiner continuellement l’étalonnage. Les données synthétiques améliorent ce processus en entraînant les modèles à gérer différentes perspectives, les désalignements des capteurs et les conditions d’éclairage, ce qui améliore l’estimation de profondeur, le suivi des obstacles et la précision spatiale dans des applications comme la conduite autonome et la robotique.
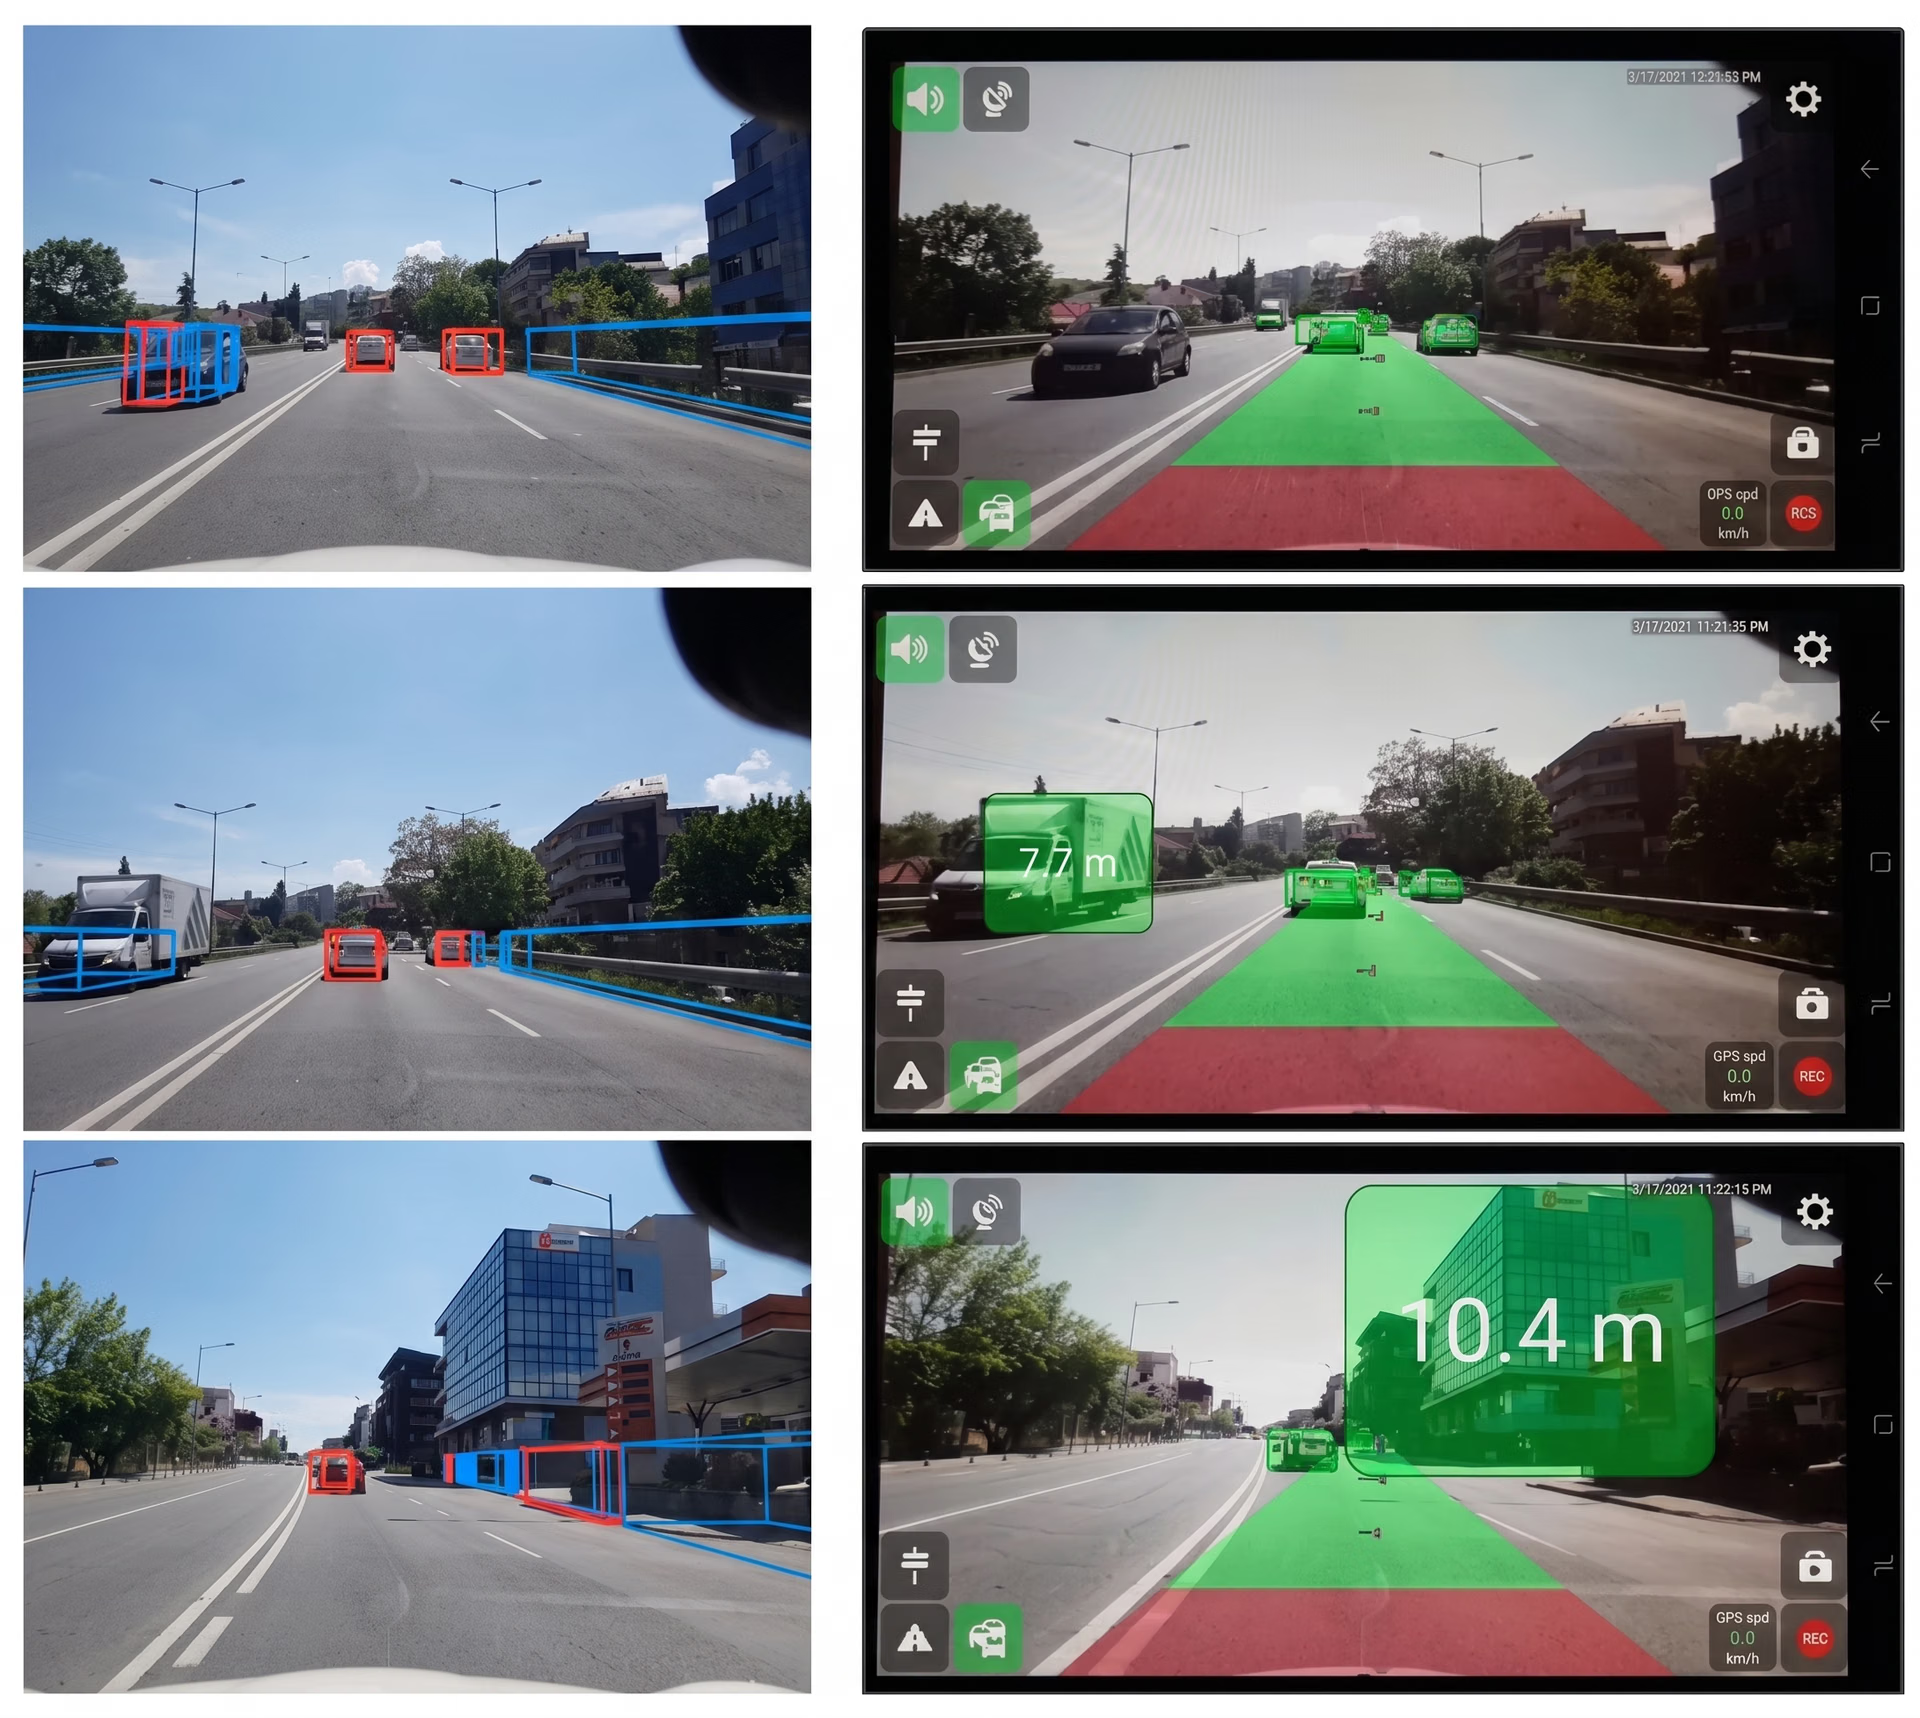
Fig. 4. Un système d’IA visuelle à autoétalonnage capable de comprendre la circulation.
Principales applications de l’étalonnage des caméras#
Maintenant que nous savons ce qu’est l’étalonnage d’une caméra, explorons son impact dans différents secteurs.
Véhicules autonomes et navigation par drone#
Pour les voitures autonomes et les drones autonomes, un étalonnage précis des caméras est essentiel à une navigation sûre et fiable. Ces systèmes s’appuient sur l’estimation de profondeur et le calcul de distance pour détecter les obstacles, suivre les marquages routiers et évaluer les objets environnants. Un étalonnage imprécis peut entraîner une mauvaise interprétation des distances et conduire à des décisions incorrectes en temps réel.
Une matrice correctement étalonnée permet aux véhicules autonomes de fusionner les données du LiDAR, du radar et des caméras, ce qui améliore la fusion multisenseur. Le véhicule peut ainsi évaluer avec précision les distances par rapport aux piétons, aux limites des voies et aux voitures proches, réduisant le risque d’accident. Pour les drones, l’étalonnage 3D aide à maintenir la stabilité de l’altitude et à suivre les objets avec précision afin de naviguer dans des environnements dynamiques.
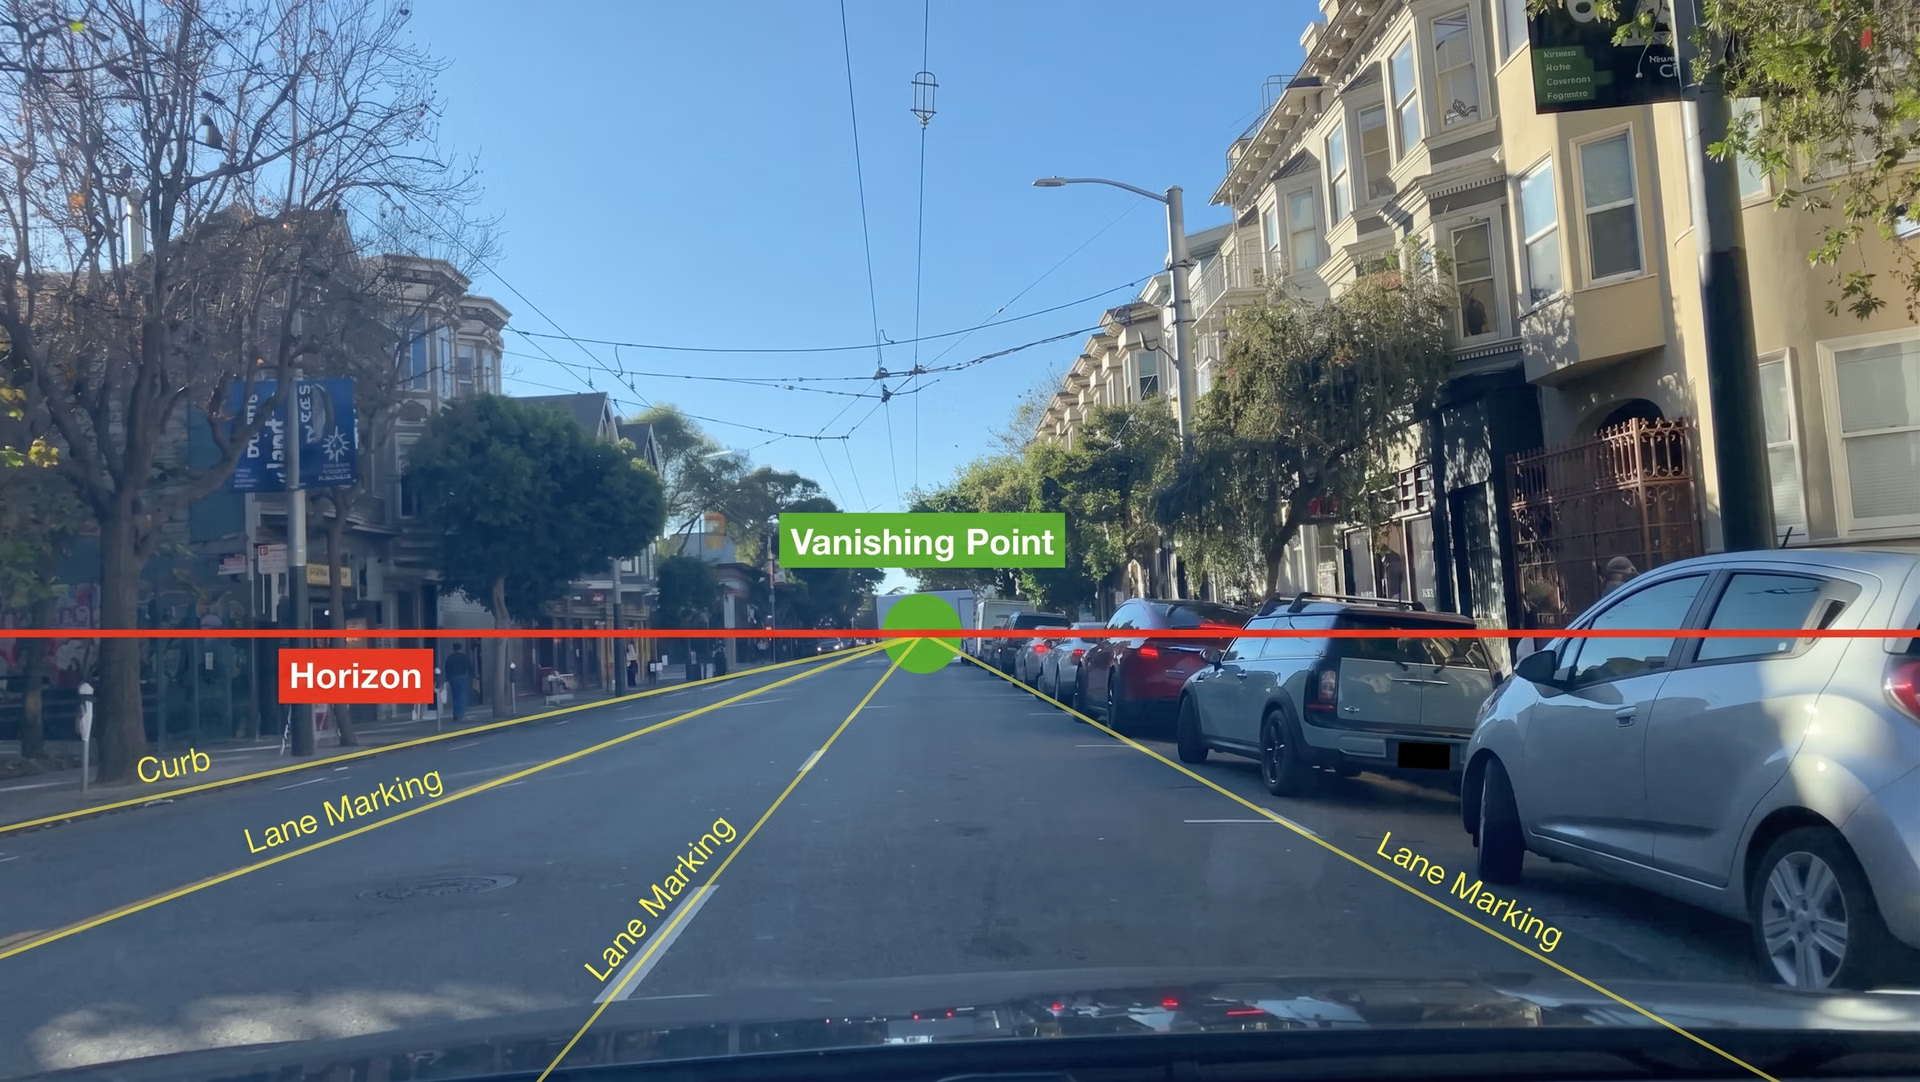
Fig. 5. Une caméra étalonnée dans une voiture autonome.
Réalité augmentée (AR) et réalité virtuelle (VR)#
Les applications AR et VR reposent sur un étalonnage précis des caméras pour aligner le contenu numérique sur les objets du monde réel. Si l’étalonnage est incorrect, les éléments superposés en AR peuvent dériver, sembler désalignés ou être mal dimensionnés, ce qui nuit à l’expérience utilisateur.
La correction de la distorsion de l’objectif est essentielle pour intégrer naturellement des objets virtuels dans des environnements réels. Sans cette correction, les distorsions peuvent nuire à l’immersion et réduire la précision dans les jeux, les simulations d’entraînement et l’imagerie médicale. De plus, en VR, l’étalonnage améliore la précision du suivi des mouvements de la tête et des mains, renforçant la réactivité et offrant une expérience plus fluide et immersive.
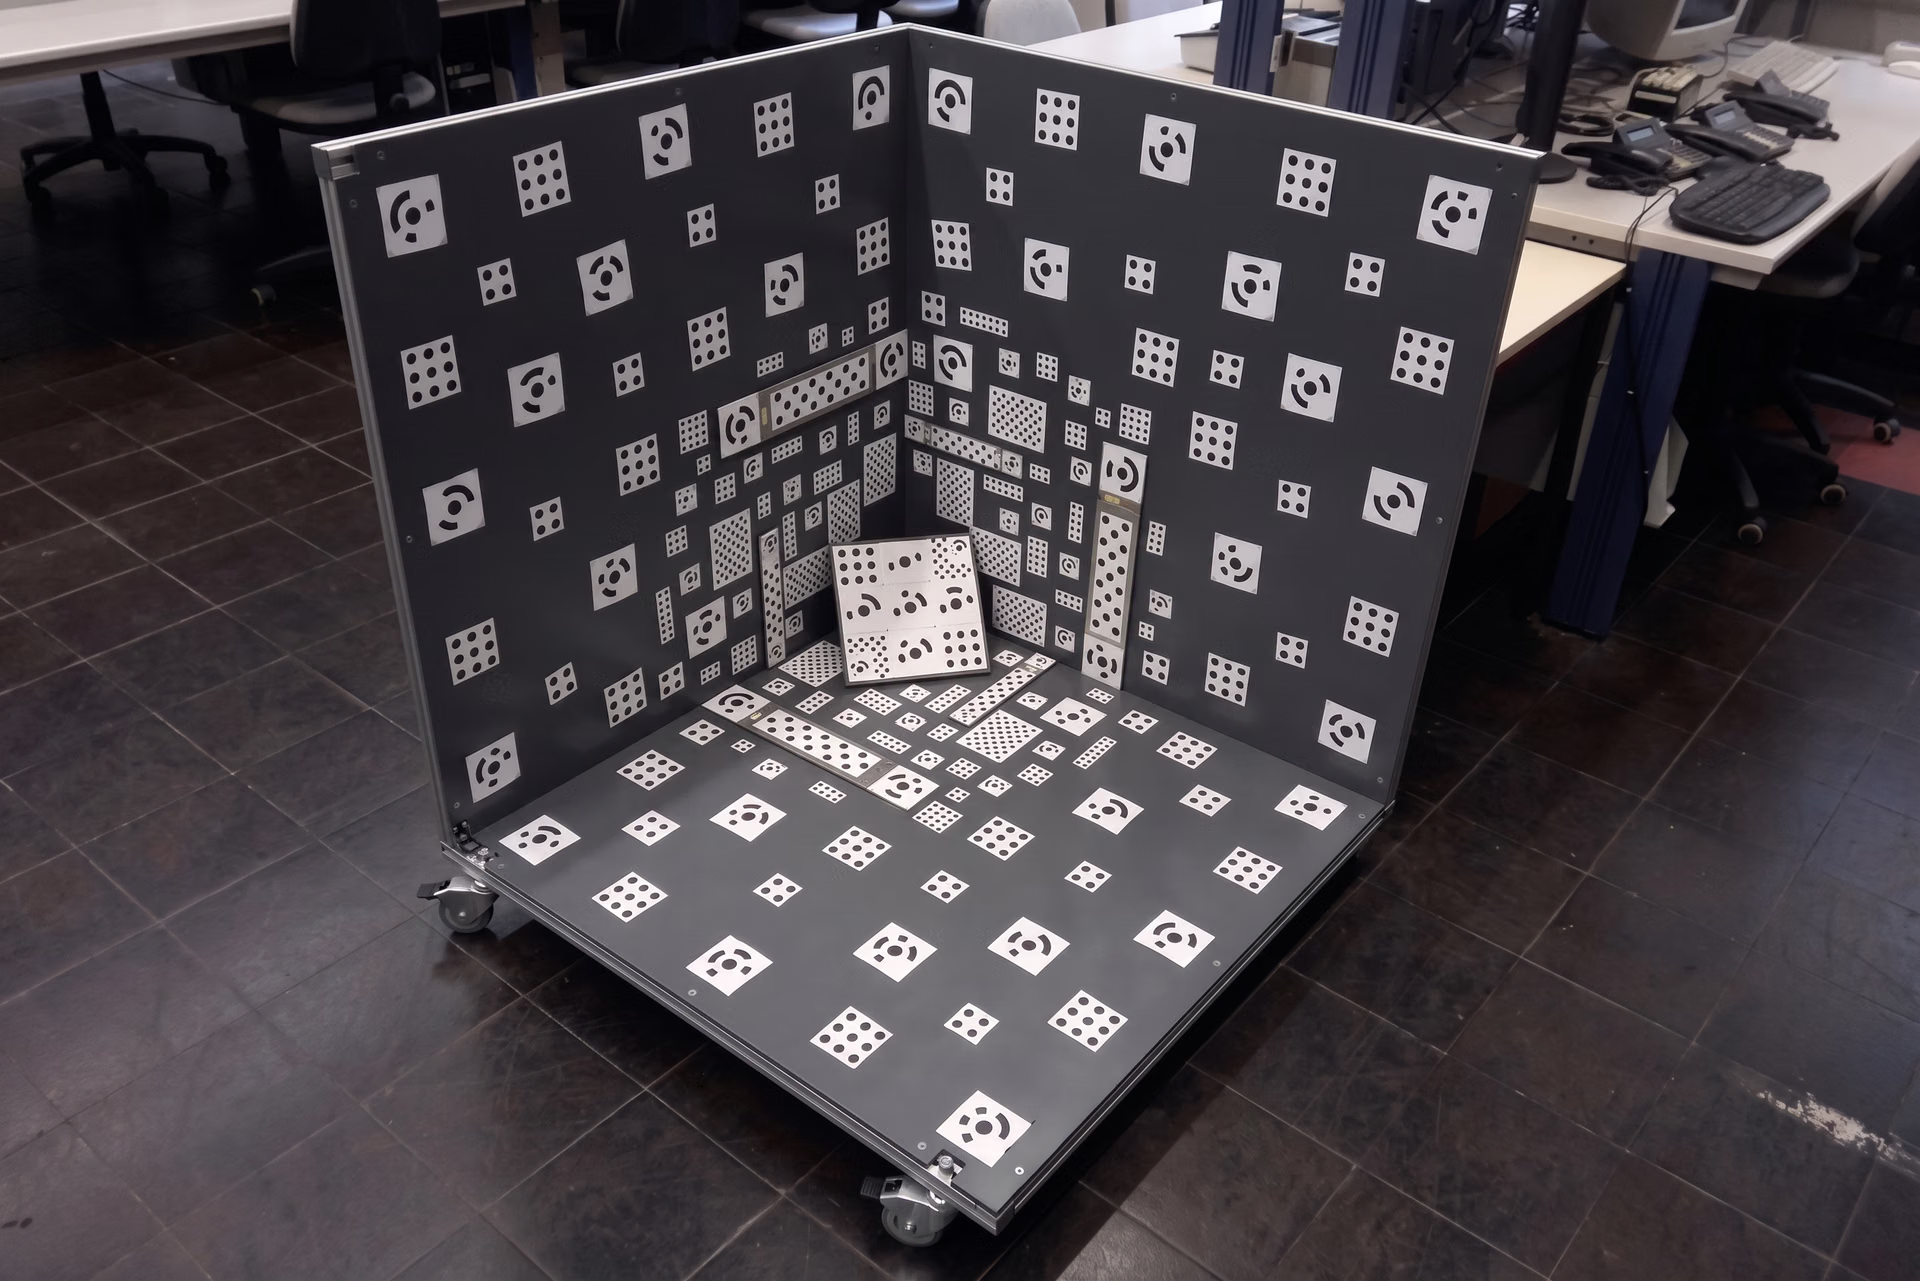
Fig. 6. Un dispositif d’étalonnage de caméra 3D utilisé pour affiner les mesures spatiales.
Vision robotique et automatisation industrielle#
Pour que les robots puissent voir le monde et interagir avec lui avec précision, un étalonnage correct des caméras est essentiel. Dans l’automatisation industrielle, les robots s’appuient sur l’estimation de la profondeur pour saisir, placer et manipuler des objets avec précision. Sans étalonnage adéquat, les désalignements peuvent provoquer des erreurs d’emballage, d’assemblage et de contrôle qualité.
L’un des principaux défis en robotique consiste à mesurer avec précision les objets plats. L’étalonnage aide les bras robotisés à détecter leurs dimensions exactes et à éviter les erreurs de calcul qui pourraient ralentir ou perturber la production. L’étalonnage 3D va plus loin en permettant aux robots de s’adapter lorsque les objets ou leur position changent.
Points clés à retenir#
L’étalonnage des caméras est un élément essentiel de nombreuses solutions de vision par ordinateur. Il garantit que les modèles d’IA interprètent correctement les images pour des tâches comme la détection et le suivi d’objets, ainsi que l’estimation de la profondeur. Les paramètres intrinsèques et extrinsèques permettent d’aligner les images sur les mesures du monde réel et d’éviter les distorsions susceptibles d’affecter les applications pilotées par l’IA.
La correction de la distorsion de l’objectif est essentielle pour les applications de réalité augmentée, l’automatisation industrielle et les systèmes multicaméras. Avec les progrès de l’IA, les méthodes automatisées d’étalonnage des caméras améliorent l’efficacité, la précision et la fiabilité à long terme des applications du monde réel.
Écrit par
Créateur de contenu · Ultralytics
Commentaires
Pose une question, partage tes résultats ou aide quelqu’un.









