최고의 깊이 추정 모델: 선택 방법
미터 단위 깊이, 엣지 디바이스 및 로보틱스를 위한 Depth Anything, Depth Pro, Metric3D, UniDepth, Ultralytics YOLO26 등의 단안 깊이 모델을 비교하세요.
깊이 추정 모델을 선택할 때는 세 가지를 고려해야 합니다. 거리를 미터 단위로 알아야 하는지 아니면 상대 깊이만 필요한지, 모델을 어디서 실행할지, 그리고 라이선스가 사용 목적을 허용하는지입니다. 상대 깊이와 연구 목적에는 Depth Anything과 Marigold를 먼저 검토해 볼 만합니다. 카메라 정보를 알 수 없는 상황에서 미터 단위 깊이가 필요하다면 Depth Pro와 UniDepth를 살펴보세요. 카메라의 초점 거리를 알고 있다면 Metric3D v2와 Depth Anything 3 Metric도 선택할 수 있습니다. 엣지 하드웨어용으로는 Depth Anything V2 Small과 MiDaS v3.1 Swin2-Tiny 및 LeViT 모델을 우선 검토한 다음, 기기에서 지연 시간을 측정하세요. 다른 Ultralytics YOLO 작업과 함께 NVIDIA GPU에서 지연 시간이 짧은 깊이 추정이 필요하다면 Ultralytics YOLO26 depth도 평가해 보세요. 이 가이드에서는 9가지 단안 깊이 모델을 비교하고 적합한 모델을 선택하는 절차를 안내합니다.
이 작업이 처음이라면 단안 깊이 추정의 의미부터 살펴보세요. 이 페이지에서는 모델 선택을 다룹니다.
먼저 상대 깊이와 미터 단위 깊이 중에서 선택하세요#
- 상대 깊이는 알 수 없는 스케일을 기준으로 어떤 픽셀이 더 가깝거나 먼지 알려줍니다. 장면 이해, 배경 효과, 거리순 객체 정렬에는 충분합니다.
- 미터 단위 깊이는 거리를 미터 단위로 제공합니다. 측정하거나 로봇의 움직임을 계획하거나 다른 센서의 데이터와 깊이 정보를 융합하려면 필요합니다.
미터 단위 깊이 모델은 여러 방식으로 실제 스케일을 추정합니다. 일부는 카메라의 초점 거리를 자체적으로 추정하고, 일부는 사용자가 입력해야 하며, 또 일부는 카메라에 맞게 보정하는 고정 스케일을 사용합니다. 실제로는 모델이 스케일을 정하는 방식이 벤치마크 정확도의 몇 점 차이보다 더 중요할 수 있습니다. 두 가지 유형에 대한 배경 설명은 용어집의 깊이 추정 항목을 참조하세요.
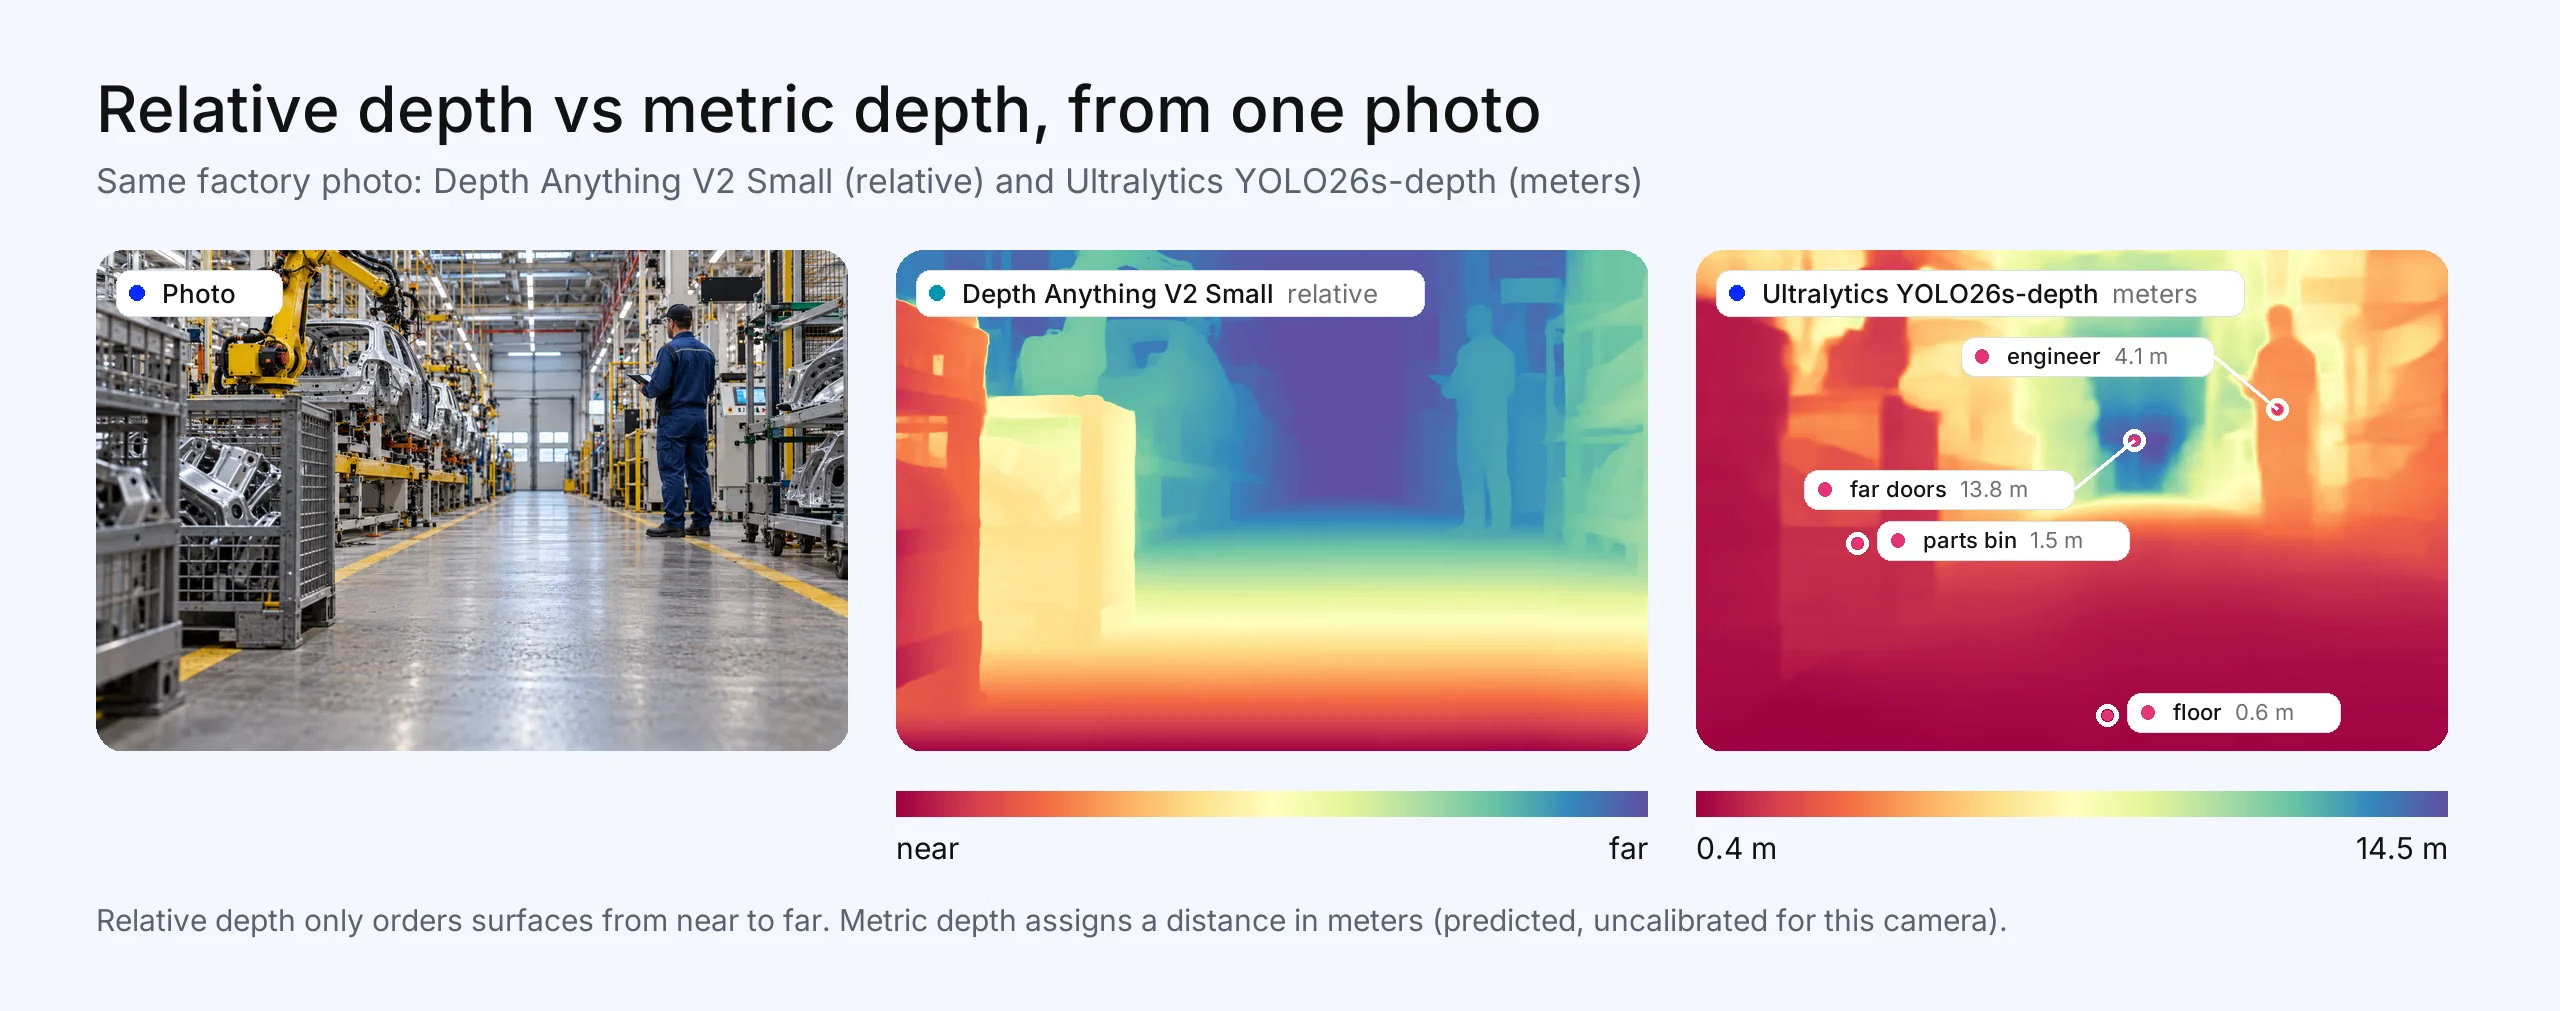
그림 1. 동일한 공장 사진을 Depth Anything V2 Small로 처리하면 상대 깊이(단위 없이 가까움과 멂)를 예측하고, Ultralytics YOLO26s-depth로 처리하면 미터 단위를 예측합니다. 부품 상자까지 약 1.5m, 엔지니어까지 4.1m, 먼 쪽 문까지 13.8m입니다. 이 사진은 본 기사용으로 생성했으며 두 깊이 맵은 실제 모델 출력입니다. 거리는 공개된 체크포인트의 예측값으로, 이 카메라에 맞게 보정한 값이 아니며 실측값도 아닙니다.
깊이 추정 모델 비교#
모델은 순위가 아닌 알파벳순으로 나열했습니다. 각 논문이 자체 벤치마크 프로토콜을 사용하므로 결과를 직접 비교할 수 없어 모델 간 정확도 수치는 제외했습니다. 라이선스는 2026년 10월에 확인했으며 체크포인트별로 적용됩니다.
| 모델 | 출력 | 크기 | 라이선스 | 적합한 용도 | 주요 절충점 |
|---|---|---|---|---|---|
| Depth Anything 3 | 상대 깊이; 초점 거리를 알면 미터 단위 깊이(DA3Metric) | Small 0.08B부터 Giant 1.15B까지, 프로젝트에 명시된 1.40B Nested 모델 포함 | Small, Base, Metric-Large, Mono-Large: Apache 2.0. Large, Giant, Nested: CC BY-NC 4.0 | 깊이뿐 아니라 다중 뷰 기하와 카메라 포즈도 처리 | 대형 모델은 비상업적 용도 전용입니다. DA3Metric-Large는 카메라의 초점 거리가 필요합니다(비상업용 Nested 모델은 미터 단위 값을 직접 출력합니다). |
| Depth Anything V2 | 상대 깊이; 실내 및 실외용 미터 단위 체크포인트 별도 제공 | Small 24.8M, Base 97.5M, Large 335.3M | Small: Apache 2.0. Base 및 Large: CC-BY-NC-4.0 | 다양한 용도에 적합하고 강건한 상대 깊이 추정 | Small만 상업적 사용이 허가됩니다. 미터 단위 체크포인트는 최대 거리가 실내 20m, 실외 80m로 제한됩니다. |
| Depth Pro (Apple) | 카메라 내부 파라미터 없이 미터 단위 깊이 추정 | 단일 모델 | 코드와 가중치에 Apple 자체 라이선스 적용 | 카메라 정보를 알 수 없는 사진에서도 정밀한 미터 단위 깊이 추정 | 엣지 모델보다 무겁습니다. 사용 목적에 맞는 라이선스 조건을 확인하세요. |
| Marigold | 상대 깊이(아핀 불변) | 잠재 확산 모델 기반 | 코드: Apache 2.0. 모델: RAIL++-M | 속도가 중요하지 않을 때 세밀한 디테일 | 특히 앙상블을 사용하면 단일 패스 모델보다 느립니다 |
| Metric3D v2 | 미터 단위 깊이와 표면 법선 | ViT-Small, ViT-Large, ViT-giant2 | 코드: BSD-2-Clause; 체크포인트의 라이선스 조건을 확인하세요 | 3D 재구성을 위한 미터 단위 깊이와 법선 | 정확한 스케일을 얻으려면 올바른 초점 거리가 필요합니다 |
| MiDaS | 상대 깊이 | BEiT-Large 512부터 Swin2-Tiny 256 및 LeViT 224까지의 v3.1 | MIT | 허용적인 라이선스와 내장형 변형 모델을 갖춘 잘 알려진 기준 모델 | 최신 파운데이션 모델보다 오래되었으며, 저장소가 보관 처리되어 더 이상 유지 관리되지 않습니다 |
| Ultralytics YOLO26 깊이 추정 | 미터 단위이며, 보정할 수 있는 단일 전역 스케일 | n 6.3M부터 x 57.0M까지 | AGPL-3.0 또는 Ultralytics Enterprise 라이선스 | 다른 YOLO 작업과 함께 NVIDIA GPU에서 지연 시간이 짧은 깊이 추정 | 절대 스케일을 얻으려면 카메라 보정이 필요하며, 공통 정확도 평가 프로토콜에 따라 다른 모델과 비교한 결과는 없습니다 |
| UniDepth V2 | 단일 이미지에서 추정하는 미터 단위 깊이와 카메라 내부 파라미터 | ViT-S, ViT-B, ViT-L 백본 | CC BY-NC 4.0 | 카메라 정보를 모를 때의 미터 단위 깊이 | 비상업적 라이선스 |
| ZoeDepth | 상대 깊이 사전 학습을 기반으로 한 미터 단위 깊이(실내, 실외 또는 통합 헤드) | ViT 기반 | MIT | 실내 또는 실외 도메인을 알고 있을 때 사용할 수 있는 허용적인 미터 단위 깊이 모델 | 특정 실내 및 실외 도메인에 맞춰 학습되었으며, 저장소가 보관 처리되어 더 이상 유지 관리되지 않습니다 |
깊이 추정 모델 선택 방법#
다음 질문을 순서대로 살펴보세요.
- 미터 단위 값이 필요하신가요? 그렇지 않다면 Depth Anything V2, Depth Anything 3 또는 MIT 라이선스를 원할 경우 MiDaS부터 시작하세요.
- 카메라 내부 파라미터를 알고 계신가요? 모른다면 내부 파라미터를 추정하는 Depth Pro 또는 UniDepth를 선택하세요. 알고 있다면 Metric3D v2와 Depth Anything 3 Metric에서 해당 값을 사용할 수 있습니다.
- 어디에서 실행할 예정인가요? 서버 지연 시간이 제약 조건이 아니라면 대형 파운데이션 모델이 적합합니다. 다른 YOLO 작업과 함께 NVIDIA GPU에서 지연 시간이 짧은 깊이 추정이 필요하다면 Ultralytics YOLO26 depth를 고려하고, NVIDIA Jetson과 같은 엣지 디바이스에서 성능을 측정하세요. 다른 후보로는 Depth Anything V2 Small, MiDaS v3.1 Swin2-Tiny 및 LeViT 모델이 있습니다. CPU 지연 시간은 프로세서, 런타임, 입력 해상도 및 모델에 따라 달라집니다. 정확히 사용할 구성으로 벤치마크를 실행하세요. 그림 3은 소형 Ultralytics YOLO26 depth 모델의 한 가지 사례를 보여줍니다. 아래 엣지 섹션을 참조하세요.
- 라이선스를 사용할 수 있나요? 해당 체크포인트의 정확한 라이선스를 확인하세요. 여러 모델 계열은 Apache 2.0 라이선스의 소형 모델과 비상업적 라이선스의 대형 모델을 함께 제공합니다.
- 보정하거나 파인튜닝할 수 있나요? 카메라로 촬영한 라벨링 이미지 약 50~150장과 이미지당 몇 개의 측정 지점을 수집할 수 있다면, 자체 장면에서 보정 또는 파인튜닝한 모델을 제로샷 모델과 비교해 보세요. YOLO26s-depth를 사용한 Ultralytics 테스트(카메라당 이미지 150장, 이미지당 측정 지점 5개)에서는 이 방식으로 보정한 결과 스케일이 전체 정답값에 맞춘 경우와 약 1% 이내로 일치했습니다. 보정 전 오차는 4~46%였습니다. 이 수치는 스케일 복원 성능을 측정한 것이며 전체 깊이 정확도를 나타내지는 않습니다.
그런 다음 배포 해상도에서 자체 카메라로 촬영한 이미지로 후보 모델 두세 개를 테스트하세요.
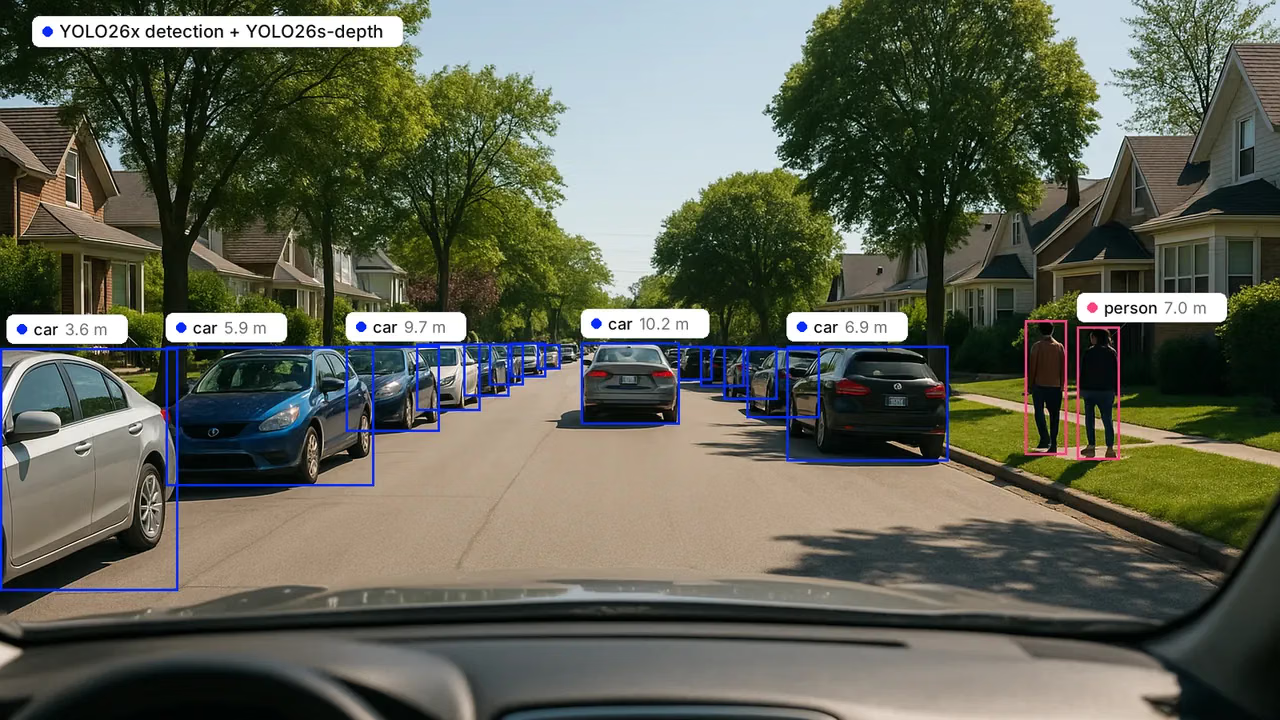
그림 2. Ultralytics YOLO26x 감지 결과와 Ultralytics YOLO26s-depth를 결합해 선택한 감지 대상 자동차와 사람까지의 거리를 예측했습니다. 가장 가까이 주차된 자동차까지 3.6 m, 오른쪽 자동차까지 6.9 m, 오른쪽에 표시된 사람까지 7.0 m입니다. 사진은 이 문서를 위해 생성되었으며, 경계 상자와 거리 값은 실제 모델 출력입니다. 이 카메라에 맞게 보정되지 않았으므로 측정값이 아닌 예측값입니다.
모델 상세 정보#
알파벳순으로 나열했습니다.
Depth Anything 3#
ByteDance Seed의 Depth Anything 3는 Depth Anything의 적용 범위를 단일 이미지에서 여러 뷰로 확장합니다. 주 모델은 깊이와 카메라 포즈를 함께 추정하며, 전용 변형 모델은 단안 상대 깊이(DA3Mono-Large)와 단안 미터 단위 깊이(DA3Metric-Large)를 처리합니다. 출력: 주 모델과 Mono 모델은 상대 깊이를 출력합니다. DA3Metric-Large는 초점 거리를 제공하면 미터 단위 깊이를 출력하고, 비상업용 Nested 모델은 미터 단위 깊이를 직접 출력합니다. 크기: 프로젝트 모델 카드에 명시된 Small 0.08B부터 Giant 1.15B까지이며, Nested 모델은 1.40B입니다. 라이선스: Small, Base, Metric-Large, Mono-Large는 Apache 2.0이며, Large, Giant, Nested는 CC BY-NC 4.0입니다. 적합한 용도: 다중 뷰 장면과 3D 재구성입니다. 절충점: 성능이 가장 뛰어난 체크포인트는 비상업적 용도로만 사용할 수 있습니다.
Depth Anything V2#
Depth Anything V2는 실내, 실외 및 특이한 장면에서 견고한 결과를 제공하는 널리 사용 가능한 오픈 모델로, 상대 깊이를 추정합니다. 프로젝트에서는 실내 장면(최대 20 m)과 실외 장면(최대 80 m)에 맞춰 파인튜닝한 미터 단위 체크포인트도 공개합니다. 크기: Small 24.8M, Base 97.5M, Large 335.3M입니다. 라이선스: Small은 Apache 2.0이며, Base와 Large는 CC-BY-NC-4.0입니다. 적합한 용도: 범용 상대 깊이 추정입니다. 절충점: 상업적으로 사용하려면 Small 모델만 사용할 수 있으며, 미터 단위 체크포인트는 정해진 최대 깊이를 넘어서는 값을 예측할 수 없습니다.
Depth Pro#
Apple의 Depth Pro는 카메라 내부 파라미터 없이 단일 이미지에서 미터 단위 깊이를 예측하고, 초점 거리도 자체적으로 추정합니다. Apple은 표준 GPU에서 0.3초 만에 2.25메가픽셀 깊이 맵을 생성하고 세밀한 구조물의 경계도 선명하게 표현한다고 보고합니다. 라이선스: Apple 자체 라이선스가 코드와 가중치에 적용됩니다. 적합한 용도: 카메라를 제어할 수 없는 환경에서 촬영한 사진의 미터 단위 깊이 추정입니다. 절충점: 서버급 모델로 엣지 모델이 아니며, 상업적으로 사용하기 전에 라이선스를 확인해야 합니다.
Marigold#
Marigold는 사전 학습된 이미지 확산 모델을 깊이 추정에 활용하며, 합성 데이터만으로 학습되었습니다. 매우 세밀한 상대 깊이를 생성합니다. 라이선스: 코드는 Apache 2.0, 모델은 RAIL++-M입니다. 적합한 용도: 콘텐츠 제작 및 데이터셋 생성처럼 속도보다 디테일이 중요한 오프라인 작업입니다. 절충점: 단일 단계 추론을 지원합니다. 정확도를 높이기 위해 앙상블을 사용하면 비용이 증가하므로, 지연 시간 요구 사항을 충족하는지 측정하세요.
Metric3D v2#
Metric3D v2는 ONNX로 내보낸 체크포인트를 포함해 ViT-Small, ViT-Large, ViT-giant2 체크포인트로 단일 이미지에서 미터 단위 깊이와 표면 법선을 예측합니다. 라이선스: 코드는 BSD-2-Clause입니다. 사용하는 체크포인트의 라이선스 조건을 확인하세요. 적합한 용도: 표면 법선도 필요한 3D 재구성 및 로보틱스 파이프라인입니다. 절충점: 이미지를 표준 카메라에 매핑하므로 정확한 스케일을 얻으려면 올바른 초점 거리가 필요합니다.
MiDaS#
Intel의 ISL이 개발한 MiDaS는 여러 데이터셋을 혼합해 학습함으로써 견고한 상대 깊이 추정을 실용화했습니다. 버전 3.1은 품질을 위한 BEiT-Large 모델부터 임베디드 디바이스용 Swin2-Tiny 및 LeViT 모델까지 제공합니다. 여기에 Intel CPU용 OpenVINO 형식의 레거시 MiDaS v2.1 소형 모델과 iOS 및 Android 모바일 예제도 포함됩니다. 라이선스: MIT입니다. 적합한 용도: 허용적인 라이선스와 상세한 문서를 갖춘 기준 모델입니다. 절충점: 최신 파운데이션 모델보다 먼저 개발되었으며, Intel이 저장소를 보관 처리해 더 이상 수정 사항을 제공하지 않습니다. 자체 이미지에서 최신 모델과 비교해 보세요.
Ultralytics YOLO26 깊이 추정#
Ultralytics YOLO26은 2026년 7월 발표된 깊이 추정 기능을 지원하며, 768픽셀 입력에서 매개변수 6.3M(n)부터 57.0M(x)까지 다섯 가지 크기로 제공됩니다. 로그 깊이 헤드를 사용해 약 0.02~150 m 범위의 깊이를 미터 단위로 예측하므로, 하나의 모델로 실내와 실외 장면을 모두 처리할 수 있습니다. 공개된 가중치에는 단일 전역 스케일이 적용됩니다. 특정 카메라에서 정확한 절대 깊이를 얻으려면 model.calibrate()를 사용해 라벨링 이미지 약 50~150장으로 스케일을 맞출 수 있으며, 이미지당 측정 지점 몇 개면 충분하고 재학습은 필요하지 않습니다. NVIDIA T4에서 배치 크기 1, 약 768픽셀 입력으로 실행한 TensorRT FP16 벤치마크에서 전처리와 후처리를 제외한 추론 전용 지연 시간은 2.7 ms(n)부터 13.6 ms(x)까지이며, 다섯 가지 크기 모두 Depth Anything V2 Small보다 지연 시간이 짧았습니다. 이는 지연 시간 비교이며 공통 기준에 따른 정확도 평가는 아닙니다. 모델은 ONNX, TensorRT, CoreML, OpenVINO 및 기타 형식으로 내보낼 수 있으며, 감지, 분할 및 포즈와 동일한 Python API와 CLI로 학습할 수 있습니다. 라이선스: AGPL-3.0 또는 폐쇄형 상용 사용을 위한 Ultralytics Enterprise 라이선스입니다. 적합한 용도: 다른 YOLO 작업과 함께 NVIDIA GPU에서 지연 시간이 짧은 깊이 추정에 적합하며, 엣지 디바이스에서 성능을 측정해야 합니다. 절충점: 절대 스케일은 카메라 보정에 따라 달라지며, 여기서는 파운데이션 모델과 공통 프로토콜로 정확도를 비교하지 않았으므로 자체 데이터로 테스트해야 합니다.
UniDepth V2#
UniDepth는 단일 RGB 이미지에서 미터 단위 깊이와 카메라 내부 파라미터를 예측하며, 내부 파라미터를 알고 있다면 해당 값을 사용할 수 있습니다. 라이선스: CC BY-NC 4.0입니다. 적합한 용도: 카메라 정보를 알 수 없는 상황에서 미터 단위 깊이가 필요한 연구와 프로토타입입니다. 절충점: 상업적 사용은 라이선스에 따라 허용되지 않습니다.
ZoeDepth#
ZoeDepth는 상대 깊이 사전 학습과 실내(NYU) 및 실외(KITTI) 장면용 미터 단위 헤드를 결합합니다. 라이선스: MIT입니다. 적합한 용도: 장면이 실내 또는 실외 학습 도메인과 유사할 때 사용할 수 있는 허용적 라이선스의 미터 단위 모델입니다. 절충점: 특정 실내 및 실외 도메인에 맞춰 학습되었지만, UniDepth와 Metric3D v2 같은 최신 미터 단위 모델은 다양한 카메라를 고려해 설계되었습니다. Intel이 저장소를 보관 처리해 더 이상 수정 사항을 제공하지 않습니다.
엣지 디바이스에서의 깊이 추정#
엣지 하드웨어에서는 질문의 초점이 "가장 정확한 모델"에서 "목표 프레임 속도에서 충분히 정확한 모델"로 바뀝니다. 다음 세 가지 모델 그룹을 고려할 수 있습니다.
- 대형 모델 계열의 소형 버전. Depth Anything V2 Small(매개변수 24.8M, Apache 2.0)은 허용적인 라이선스를 갖춘 선택지입니다. MiDaS v3.1 Swin2-Tiny 및 LeViT 모델은 임베디드 디바이스용으로 설계되었습니다.
- 실시간 작업 모델. Ultralytics YOLO26 depth는 Tesla T4에서 TensorRT FP16을 사용해 배치 크기 1로 실행할 때, 전처리와 후처리를 제외한 추론 전용 지연 시간이 2.7 ms(n)~13.6 ms(x)입니다. NVIDIA Jetson용 TensorRT, Apple 디바이스용 CoreML, Intel CPU용 OpenVINO로 내보낼 수 있지만, 내보내기 지원이 엣지 디바이스 벤치마크를 의미하지는 않습니다.
- 경량 연구 모델. FastDepth(MIT)는 임베디드 시스템용으로 개발되었으며 NVIDIA Jetson TX2에서 시연되었습니다. Lite-Mono(MIT)는 매개변수 2.2M~8.7M이며 KITTI 주행 데이터로 학습되었습니다.
배포할 해상도로 모델을 내보낸 후 대상 디바이스에서 추론 지연 시간을 측정하세요. 하드웨어 선택 방법은 적합한 엣지 디바이스 선택을 참조하세요. 내보내기 옵션은 모델 배포 옵션 가이드를 참조하세요.
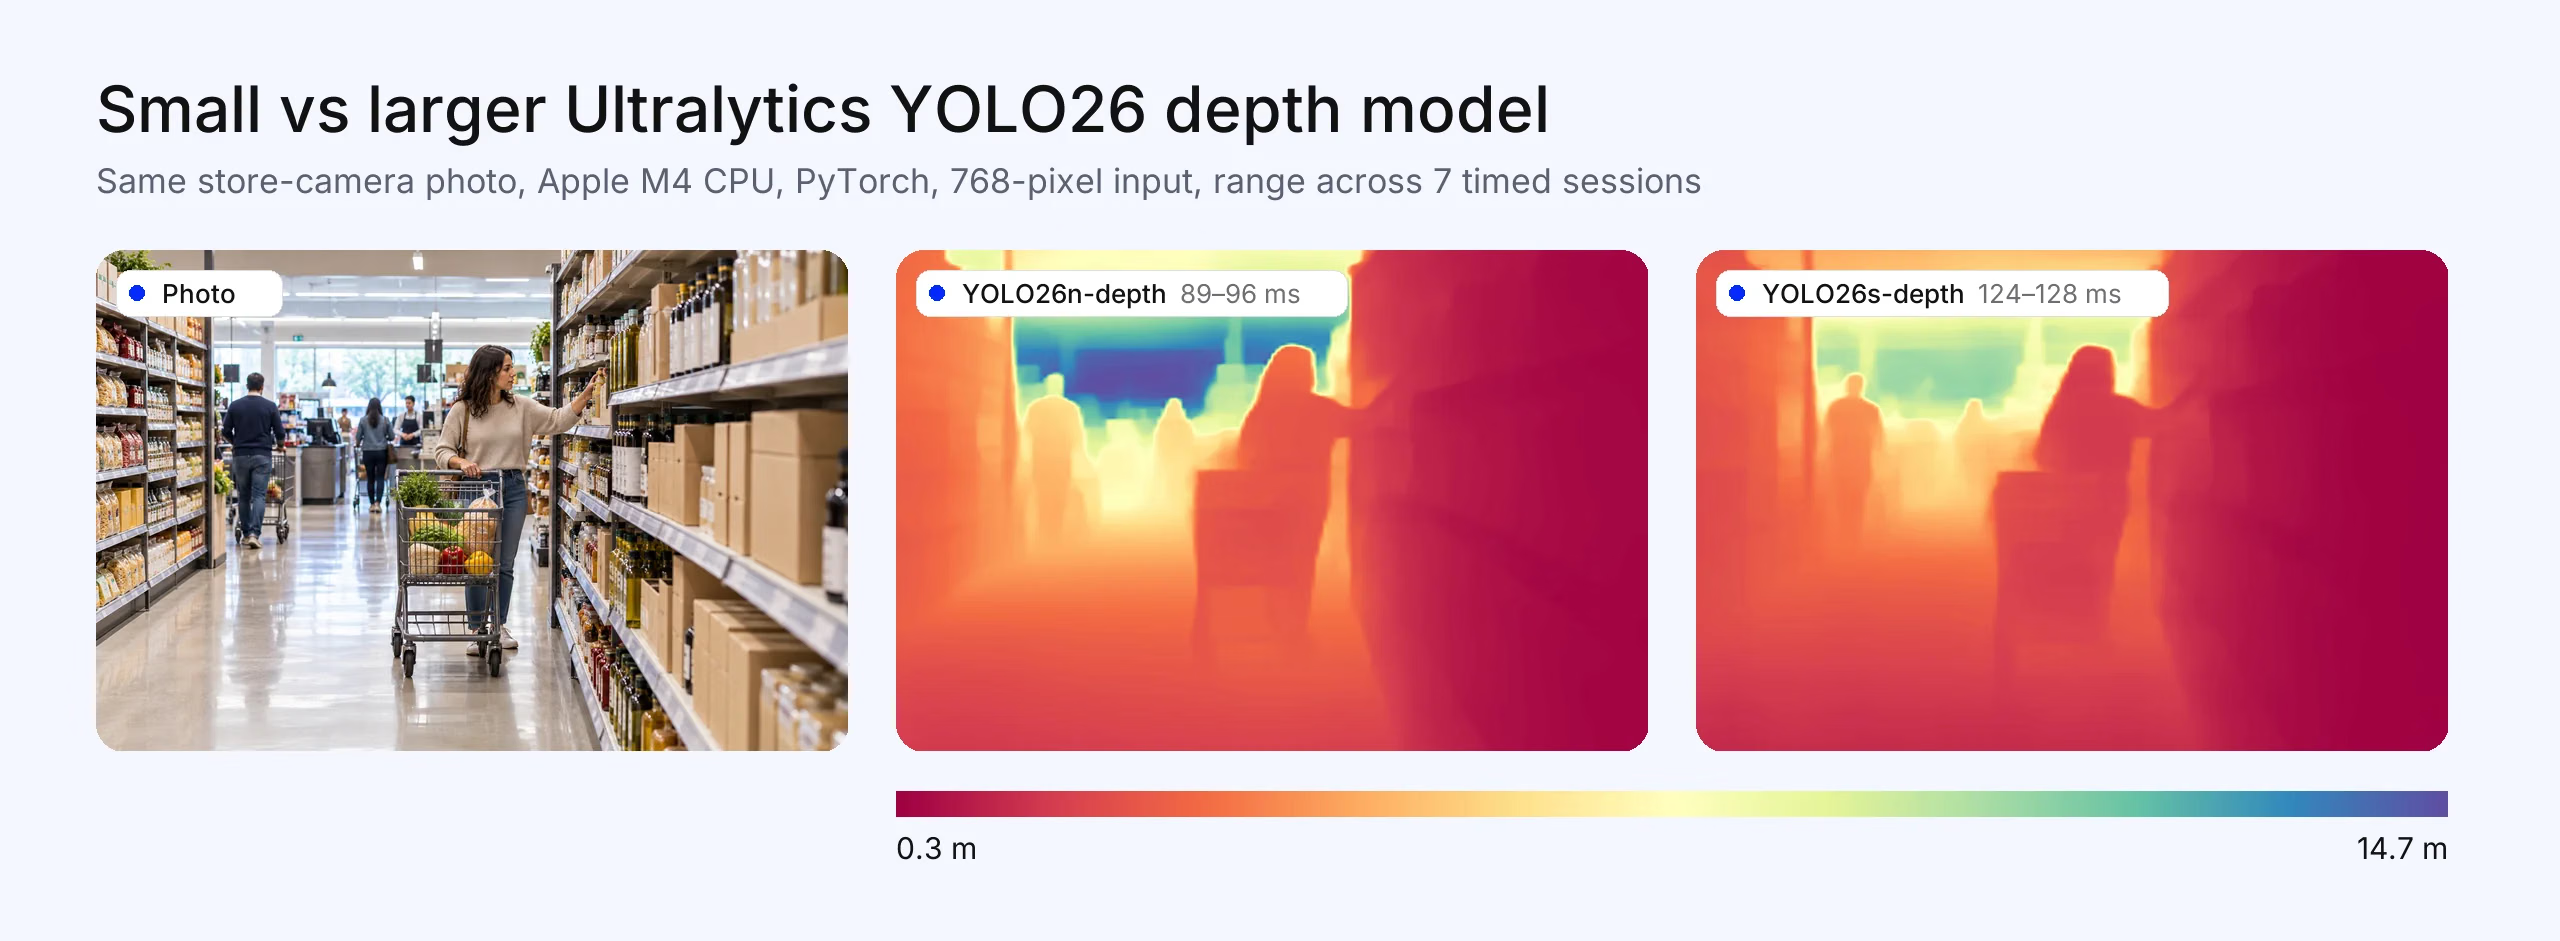
그림 3. 동일한 매장 사진에서 Apple M4 CPU로 실행한 Ultralytics YOLO26n-depth(89~96 ms) 및 YOLO26s-depth(124~128 ms) 결과입니다(PyTorch, 입력 768픽셀, 이미지 입력부터 깊이 맵 생성 완료까지). 노트북 실행 시간은 백그라운드 부하에 따라 달라지므로 범위로 해석하세요. 사진은 이 문서를 위해 생성되었으며, 깊이 맵과 실행 시간은 실제 값입니다.
로보틱스를 위한 깊이 추정#
로봇은 일반적으로 로봇의 제어 속도에 맞춰 프레임 간에 안정적인 미터 단위 깊이가 필요합니다. 실용적인 접근 방식은 세 가지입니다.
- 단안 미터 단위 모델은 단일 RGB 카메라가 장착된 로봇에 적합합니다. 카메라 환경에 맞는 모델을 사용하세요. 내부 파라미터를 알고 있다면 Metric3D v2 또는 Depth Anything 3 Metric을, 다른 YOLO 작업과 함께 NVIDIA GPU에서 지연 시간이 짧은 온보드 추론이 필요하다면 보정된 Ultralytics YOLO26 depth 모델을 사용하고 로봇의 컴퓨터에서 성능을 측정하세요.
- NVIDIA의 FoundationStereo 같은 스테레오 모델은 보정된 카메라 쌍에서 미터 단위 깊이를 계산합니다. 연구용 공개 모델은 비상업적 용도이며, NVIDIA는 상업용 TAO 버전을 제공합니다. 스테레오 방식과 단안 깊이 추정의 비교는 스테레오 비전을 참조하세요.
- 깊이 센서(스테레오 깊이 카메라, 구조광 또는 LiDAR)는 깊이를 직접 측정합니다.
단안 모델이 적합하지 않은 경우: 사람 근처의 충돌 회피처럼 안전이 중요한 의사결정에는 깊이 센서 또는 스테레오 카메라 쌍을 사용하고, 단안 깊이 추정은 센서가 데이터를 반환하지 않는 영역을 채우는 등의 보완 용도로 활용하세요.
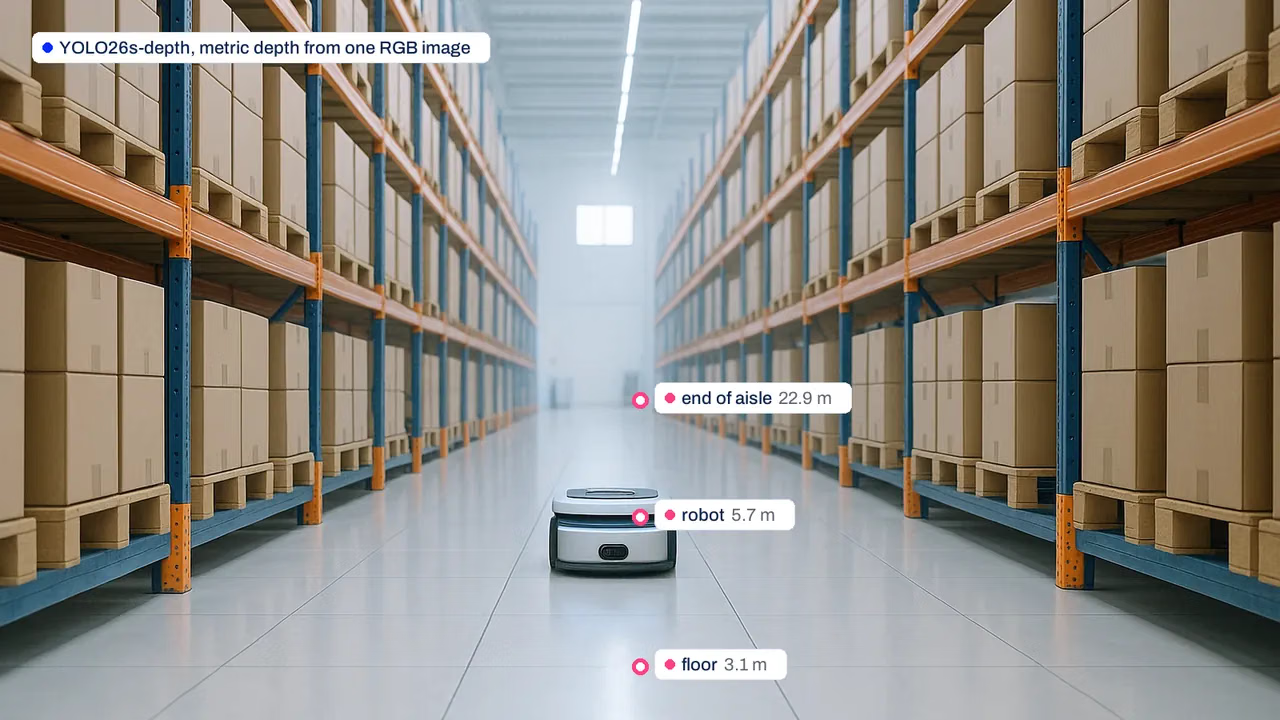
그림 4. Ultralytics YOLO26s-depth 깊이 맵 하나에서 읽은 예측 거리입니다. 바닥 지점까지 3.1 m, 로봇까지 5.7 m, 통로 끝까지 약 23 m입니다. 사진은 이 문서를 위해 생성되었으며, 거리 값은 실제 모델 출력입니다. 카메라에 맞게 보정되지 않았으므로 측정값이 아닌 예측값입니다.
자체 카메라에서 깊이 추정 모델을 테스트하는 방법#
- 배포용 카메라와 렌즈 설정, 배포 해상도에 맞춰 이미지당 측정 지점 몇 개를 포함한 라벨링 이미지 약 50~150장을 수집하세요. NYU Depth V2(실내) 및 KITTI(주행) 같은 공개 벤치마크는 초기 비교에 유용하지만, 최종 판단은 자체 카메라에서 얻은 결과를 기준으로 내려야 합니다.
- 거리 측정기는 직선 거리를 측정하지만, 보정에는 카메라 축을 따라 측정한 깊이가 필요합니다. 이미지 중앙 근처의 지점을 측정하거나, 카메라 내부 파라미터를 사용해 중심에서 벗어난 측정값을 카메라 축 방향 깊이로 변환하거나, 깊이 센서로 깊이를 수집하세요.
- 측정값을 기준으로 δ1과 절대 상대 오차를 비교하고, 대상 디바이스에서 각 모델의 실행 시간을 측정하세요. 미터 단위 모델은 각 이미지의 출력을 정답값에 맞춰 다시 스케일링하지 않고 평가해야 합니다. 이미지별 정렬은 확인해야 할 스케일 오류를 감춥니다.
- 고정 스케일을 사용하는 미터 단위 모델은 데이터 일부로 보정하고 나머지 데이터로 테스트하세요. Ultralytics YOLO26 depth에는 이 기능이
model.calibrate()로 포함되어 있습니다.
자주 묻는 질문
모든 상황에 가장 적합한 단일 모델은 없습니다. 상대 깊이 추정을 처음 평가할 때는 Depth Anything V2와 Depth Anything 3이 좋은 선택입니다. Depth Pro, UniDepth 및 Metric3D v2는 단일 이미지에서 미터 단위 깊이를 제공합니다. 다른 YOLO 작업과 함께 NVIDIA GPU에서 지연 시간이 짧은 깊이 추정이 필요하다면 Ultralytics YOLO26 depth를 평가하고 엣지 디바이스에서 성능을 측정하세요. Depth Anything V2 Small과 MiDaS v3.1 Swin2-Tiny 및 LeViT 모델도 테스트해 볼 만한 경량 선택지입니다.
크기가 작고 사용할 런타임으로 내보낼 수 있는 모델을 우선 검토하세요. Ultralytics YOLO26 depth(매개변수 6.3M~57.0M, TensorRT, CoreML, OpenVINO로 내보내기 가능), Depth Anything V2 Small(매개변수 24.8M), MiDaS v3.1 Swin2-Tiny 또는 LeViT 모델이 있습니다. 그런 다음 자체 디바이스에서 지연 시간을 측정하세요. 내보내기 지원만으로 엣지 디바이스 성능을 판단할 수는 없습니다.
로봇에는 일반적으로 미터 단위 깊이가 필요합니다. Metric3D v2와 Depth Anything 3 Metric은 알려진 카메라 내부 파라미터를 사용해 한 이미지에서 미터 단위 깊이를 예측하며, UniDepth는 내부 파라미터를 자체적으로 추정할 수 있습니다. 문서에 따르면 Ultralytics YOLO26 depth는 T4에서 TensorRT FP16과 약 768픽셀 입력을 사용해 배치 크기 1로 실행할 때, 전처리와 후처리를 제외한 추론 전용 지연 시간이 2.7~13.6 ms입니다. 로봇에 사용할 컴퓨터에서 직접 측정하세요. 안전이 중요한 내비게이션에는 스테레오 카메라 또는 깊이 센서를 사용하고 단안 깊이 추정은 보완 용도로 활용하세요. FoundationStereo는 평가해 볼 만한 스테레오 모델입니다.
Depth Anything V2의 주 모델은 상대 깊이를 예측합니다. 프로젝트에서는 실내 장면 최대 20 m, 실외 장면 최대 80 m까지 처리하도록 파인튜닝한 미터 단위 체크포인트도 공개합니다.
각 체크포인트를 확인하세요. MiDaS와 ZoeDepth는 MIT 라이선스입니다(두 저장소 모두 현재 보관 처리됨). Metric3D 코드는 BSD-2-Clause 라이선스이므로 체크포인트 조건을 확인하세요. Depth Anything V2 Small과 여러 Depth Anything 3 모델은 Apache 2.0 라이선스이며, Marigold 모델은 RAIL++-M을 사용합니다. Depth Anything V2 Base와 Large, 대형 Depth Anything 3 모델, UniDepth는 비상업적 용도만 허용됩니다. Ultralytics YOLO26 depth는 AGPL-3.0 라이선스이며, 폐쇄형 상용 사용에는 Enterprise 라이선스가 필요합니다. Depth Pro는 Apple 자체 라이선스를 사용하며, 사용 및 재배포는 허용하지만 특허권은 부여하지 않습니다. 제품 출시 전에 라이선스를 검토하세요.









