En iyi nesne algılama modelleri
Mimarileri, performans ödünleşimlerini ve dağıtım etkenlerini karşılaştırarak Ultralytics YOLO'dan RT-DETR'ye, 2026'nın en iyi nesne algılama modellerini keşfet.
 Abirami Vina10 dakikalık okuma
Bu yılın başlarında, yapay zekâ ve makine öğrenmesi alanının öncülerinden Andrew Ng, ajan tabanlı nesne algılama kavramını tanıttı. Bu yaklaşım, büyük miktarda eğitim verisine ihtiyaç duymadan metin istemine göre nesneleri algılamak için akıl yürüten bir ajan kullanır.
Büyük etiketli veri kümelerine ihtiyaç duymadan görüntülerdeki ve videolardaki nesneleri belirleyebilmek, daha akıllı ve esnek bilgisayarlı görü sistemlerine doğru atılmış bir adımdır. Ancak ajan tabanlı yapay zekâ destekli görü hâlâ gelişiminin ilk aşamalarında.
İnsanları veya bir görüntüdeki sokak tabelalarını algılamak gibi genel görevlerin üstesinden gelebilse de daha hassas bilgisayarlı görü uygulamaları hâlâ geleneksel nesne algılama modellerine dayanıyor. Bu modeller, tam olarak neyi arayacaklarını ve nesnelerin nerede bulunduğunu öğrenmeleri için büyük, özenle etiketlenmiş veri kümeleriyle eğitilir.
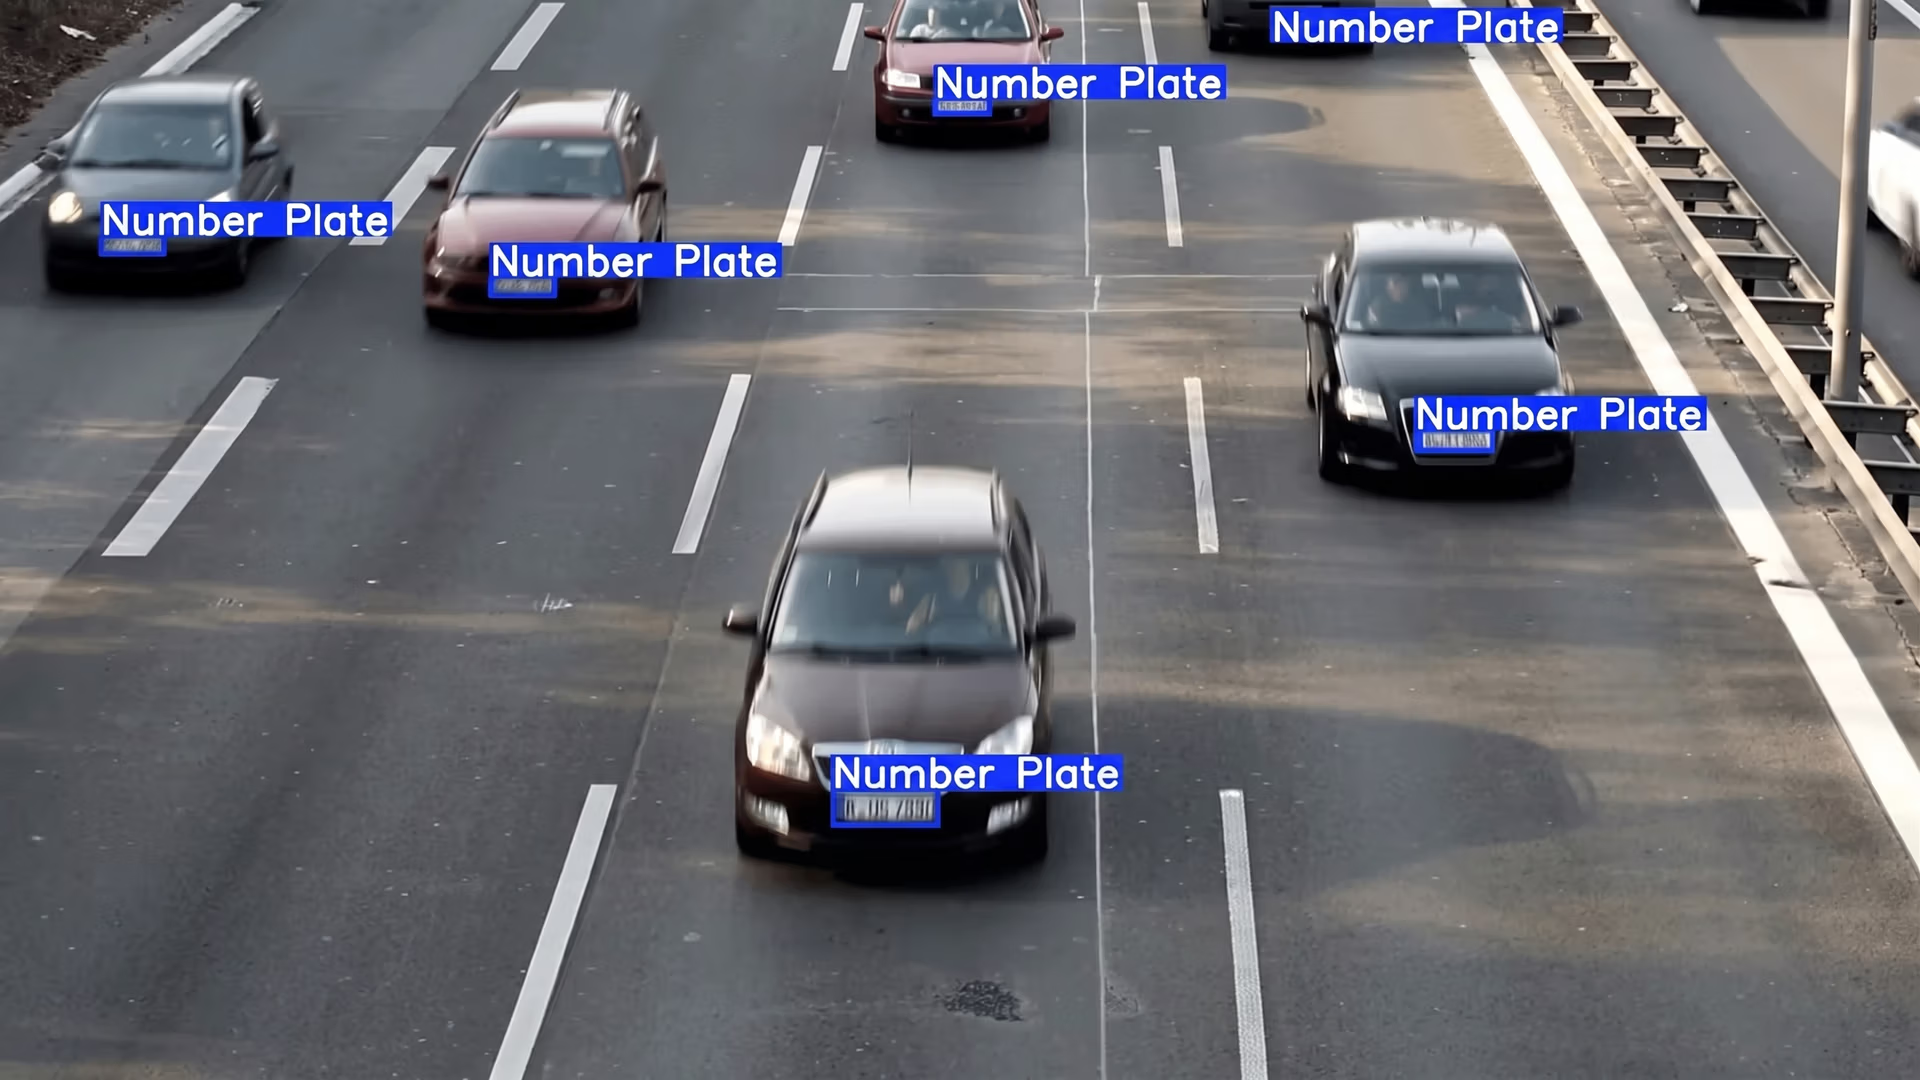
Şekil 1. Nesne algılamaya bir örnek. (Kaynak)
Geleneksel nesne algılama çok önemlidir; çünkü hem nesnenin ne olduğunu belirleyen tanımayı hem de görüntüde tam olarak nerede olduğunu saptayan konumlandırmayı sağlar. Bu birleşim, otonom araçlardan endüstriyel otomasyona ve sağlık tanılamasına kadar makinelerin karmaşık gerçek dünya görevlerini güvenilir biçimde yerine getirmesini mümkün kılar.
Nesne algılama modelleri gelişmeye devam ederek daha hızlı, daha doğru ve gerçek dünya ortamlarına daha uygun hâle geliyor. Bu makalede günümüzde kullanılabilen en iyi nesne algılama modellerinden bazılarını ele alacağız.
Nesne algılama neden gerekli?#
Görüntü sınıflandırma gibi bilgisayarlı görü görevleri, bir görüntünün araba, insan veya başka bir nesne içerip içermediğini belirlemek için kullanılabilir. Ancak nesnenin görüntü içinde nerede bulunduğunu belirleyemezler.
Nesne algılama modelleri, hangi nesnelerin bulunduğunu belirleyip tam konumlarını saptayabilir. Konumlandırma olarak bilinen bu süreç, makinelerin sahneleri daha doğru anlamasına ve otonom bir aracı durdurmak, bir robot kolunu yönlendirmek veya tıbbi görüntülemede bir alanı vurgulamak gibi durumlara uygun biçimde tepki vermesine olanak tanır.
Derin öğrenmenin yükselişi nesne algılamayı dönüştürdü. Modern modeller, elle kodlanmış kurallara dayanmak yerine örüntüleri doğrudan anotasyonlardan ve görsel verilerden öğrenir. Bu veri kümeleri modellere nesnelerin nasıl göründüğünü, genellikle nerede bulunduklarını ve küçük nesneler, karmaşık sahneler ya da değişken aydınlatma koşulları gibi zorlukların nasıl ele alınacağını öğretir.
En gelişmiş nesne algılama sistemleri aynı anda birden fazla nesneyi doğru biçimde algılayabilir. Bu özellik, nesne algılamayı otonom sürüş, robotik, sağlık ve endüstriyel otomasyon gibi uygulamalarda kritik bir teknoloji hâline getirir.
Nesne algılama görevleri nasıl çalışır?#
Nesne algılama modeline kamera, video karesi veya tıbbi taramadan gelebilecek bir görüntü girdi olarak verilir. Girdi görüntüsü, görsel verilerdeki örüntüleri tanımak üzere eğitilmiş, genellikle evrişimli sinir ağı (CNN) olan bir sinir ağından geçirilerek işlenir.
Ağın içinde görüntü aşamalar hâlinde analiz edilir. Algıladığı özelliklere dayanarak model, hangi nesnelerin bulunduğunu ve bunların nerede göründüğünü tahmin eder.
Bu tahminler, algılanan her nesnenin çevresine çizilen dikdörtgenler olan sınırlayıcı kutularla gösterilir. Model, her sınırlayıcı kutuya bir sınıf etiketi (örneğin araba, insan veya köpek) ve tahminden ne kadar emin olduğunu belirten bir güven puanı atar (bu puan olasılık olarak da düşünülebilir).
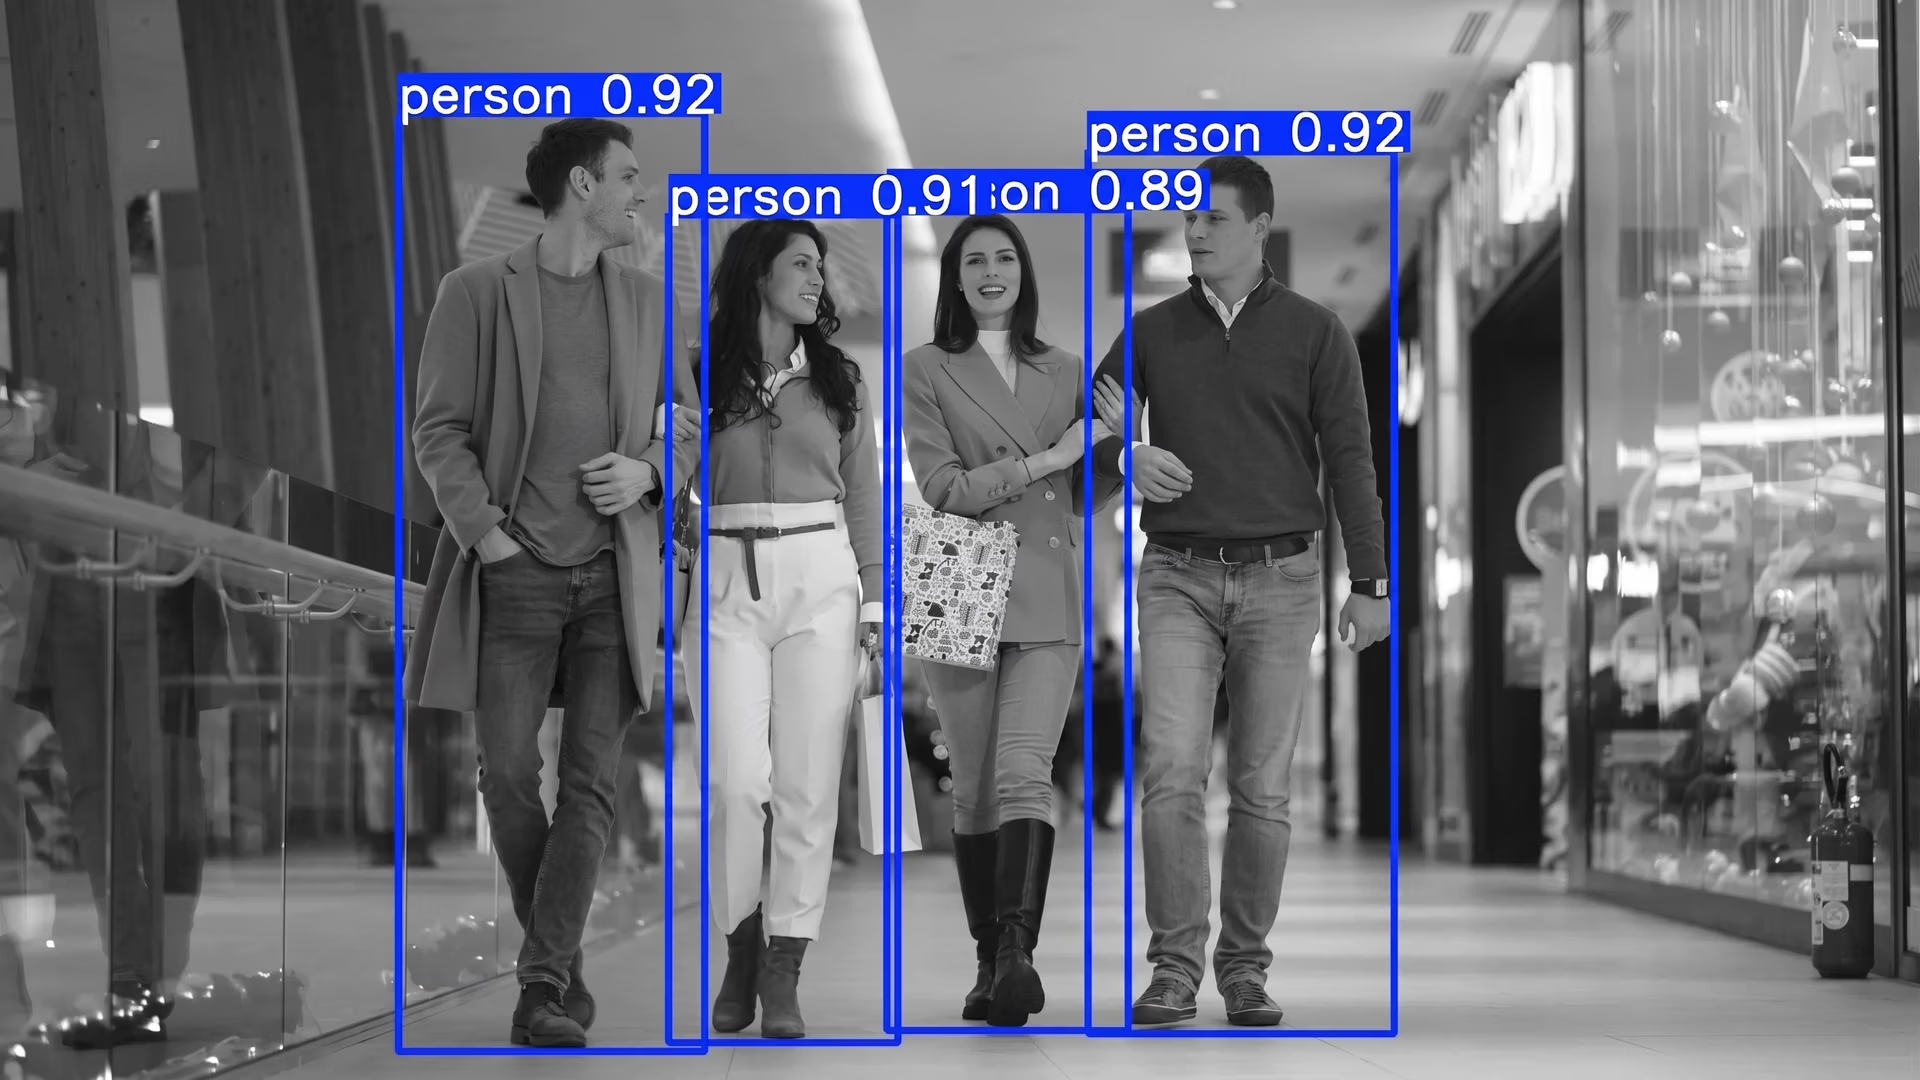
Şekil 2. Nesne algılama tahminleri sınırlayıcı kutular kullanılarak görselleştirilebilir.
Genel süreç büyük ölçüde özellik çıkarımına dayanır. Model; kenarlar, şekiller, dokular ve diğer ayırt edici özellikler gibi yararlı görsel örüntüleri belirlemeyi öğrenir. Bu örüntüler, ağın görüntüyü farklı ayrıntı düzeylerinde anlamasına yardımcı olan özellik haritalarında kodlanır.
Nesne algılama: İki aşamalı ve tek aşamalı yöntemler#
Model mimarisine bağlı olarak nesne algılayıcılar, nesnelerin konumunu belirlemek için hız, doğruluk ve karmaşıklık arasında denge kuran farklı stratejiler kullanır.
Birçok nesne algılama modeli, özellikle Faster R-CNN gibi iki aşamalı algılayıcılar, görüntünün ilgi bölgeleri (ROI'ler) olarak adlandırılan belirli kısımlarına odaklanır. Model, bu alanlara yoğunlaşarak her pikseli eşit biçimde analiz etmek yerine nesne içermesi daha olası bölgelere öncelik verir.
Öte yandan, ilk YOLO modelleri gibi tek aşamalı modeller, iki aşamalı modellerin yaptığı gibi belirli ROI'leri seçmez. Bunun yerine görüntüyü bir ızgaraya böler ve tek geçişte tüm görüntüdeki nesneleri tahmin etmek için özellik haritalarıyla birlikte bağlantı kutuları adı verilen önceden tanımlanmış kutuları kullanır.
Yeni Ultralytics YOLO modelleri dâhil birçok modern nesne algılama modeli, çapasız yaklaşımlar kullanır. Önceden tanımlanmış çapa kutularına dayanan geleneksel tek aşamalı modellerin aksine çapasız modeller, nesnelerin konum ve boyutlarını doğrudan özellik haritalarından tahmin eder. Bu yaklaşım mimariyi basitleştirebilir, hesaplama yükünü azaltabilir ve özellikle farklı şekil ve boyutlardaki nesneleri algılarken performansı artırabilir.
En iyi nesne algılama modellerine göz atalım#
Günümüzde her biri belirli hedefler gözetilerek tasarlanmış çok sayıda nesne algılama modeli bulunuyor. Bazıları gerçek zamanlı performans için optimize edilirken diğerleri en yüksek doğruluğa ulaşmaya odaklanır. Bilgisayarlı görü çözümün için doğru modeli seçmek, genellikle kullanım senaryona ve performans gereksinimlerine bağlıdır.
Şimdi 2026'nın en iyi nesne algılama modellerinden bazılarını inceleyelim.
1. Ultralytics YOLO modelleri#
Günümüzde en yaygın kullanılan nesne algılama modeli ailelerinden biri Ultralytics YOLO model ailesidir. Açılımı You Only Look Once olan YOLO, hızlı, güvenilir ve kullanımı kolay olmasının yanı sıra güçlü algılama performansı sunduğu için farklı sektörlerde popülerdir.
Ultralytics YOLO ailesinde Ultralytics YOLOv5, Ultralytics YOLOv8, Ultralytics YOLO11 ve en yeni Ultralytics YOLO26 yer alır; böylece farklı performans ve kullanım senaryosu gereksinimlerine yönelik çeşitli seçenekler sunulur. Hafif tasarımları ve hız optimizasyonları sayesinde Ultralytics YOLO modelleri gerçek zamanlı algılama için idealdir ve sınırlı hesaplama gücüne ve belleğe sahip uç cihazlara dağıtılabilir.
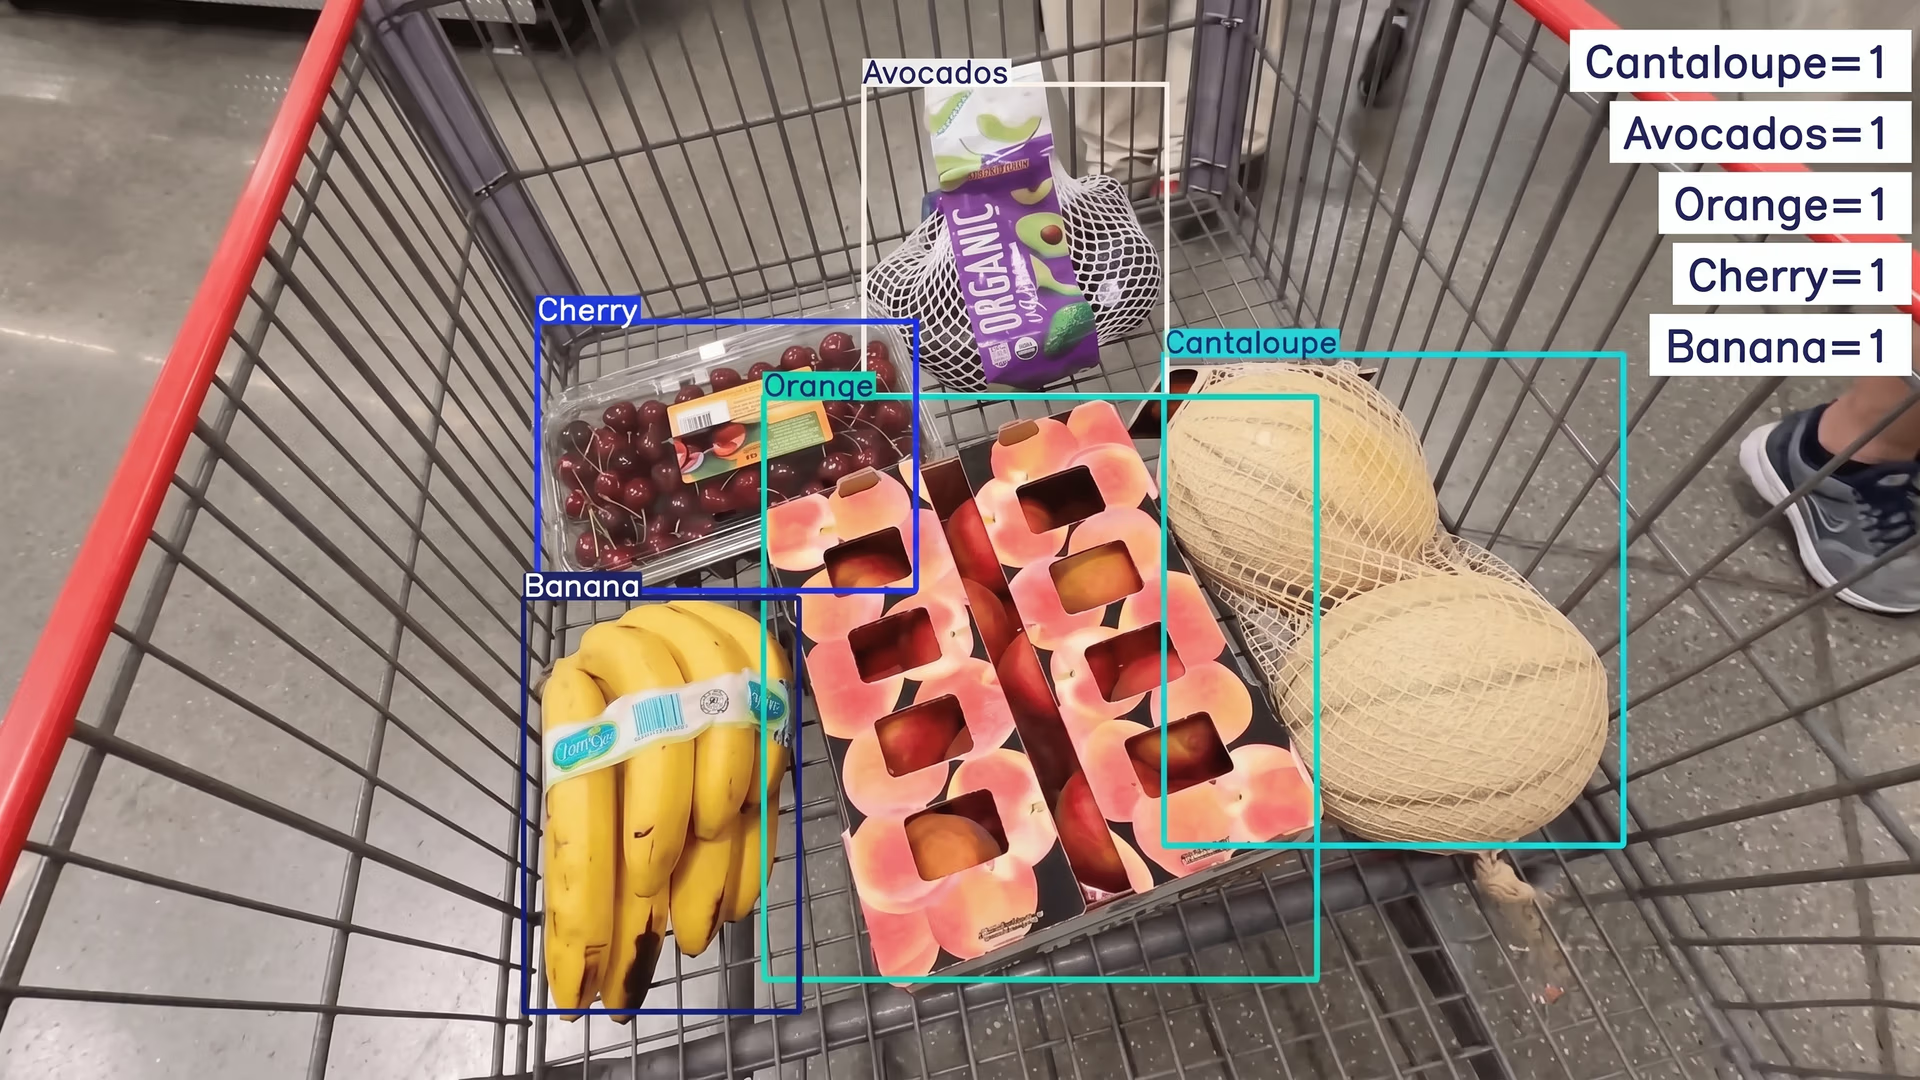
Şekil 3. Nesne algılama için Ultralytics YOLO11 kullanımı (Kaynak)
Bu modeller, temel nesne algılamanın ötesinde oldukça çok yönlüdür. Ayrıca nesnelerin ana hatlarını piksel düzeyinde belirleyen örnek segmentasyonu ve insanlar ya da nesneler üzerindeki kilit noktaları belirleyen poz tahmini gibi görevleri de destekler. Bu esneklik, Ultralytics YOLO modellerini tarım ve lojistikten perakende ve imalata kadar çok çeşitli uygulamalarda tercih edilen bir seçenek hâline getirir.
Ultralytics YOLO modellerinin popülerliğinin bir diğer önemli nedeni, modelleri eğitmek, ince ayar yapmak ve dağıtmak için basit, kullanıcı dostu bir arayüz sunan Ultralytics Python paketidir. Geliştiriciler önceden eğitilmiş ağırlıklarla başlayabilir, modelleri kendi veri kümelerine göre özelleştirebilir ve yalnızca birkaç satır kodla dağıtabilir.
2. RT-DETR ve RT-DETRv2#
RT‑DETR (Gerçek Zamanlı Algılama Transformer'ı) ve daha yeni RT‑DETRv2, gerçek zamanlı kullanım için geliştirilmiş nesne algılama modelleridir. Geleneksel birçok modelden farklı olarak bir görüntüyü alıp maksimum olmayan bastırmayı (NMS) kullanmadan doğrudan nihai algılamaları üretebilirler.
NMS, model aynı nesneyi birden fazla kez tahmin ettiğinde örtüşen fazladan kutuları kaldıran bir adımdır. NMS adımını atlamak, algılama sürecini basitleştirir ve hızlandırır.
Bu modeller CNN'leri Transformer'larla birleştirir. CNN kenarlar ve şekiller gibi görsel ayrıntıları bulurken Transformer, görüntünün tamamını aynı anda inceleyip farklı bölümlerin birbiriyle nasıl ilişkili olduğunu anlayabilen bir sinir ağı türüdür. Bu kapsamlı anlayış, modelin birbirine yakın veya örtüşen nesneleri algılamasını sağlar.
RT‑DETRv2, küçük ve büyük nesnelerin ikisini de bulmaya yardımcı olan çok ölçekli algılama ve karmaşık sahneleri daha iyi ele alma gibi özelliklerle özgün modeli geliştirir. Bu değişiklikler doğruluğu artırırken modelin hızlı kalmasını sağlar.
3. RF-DETR#
RF‑DETR, Transformer mimarilerinin doğruluğunu gerçek dünya uygulamaları için gereken hızla birleştirmek üzere tasarlanmış, gerçek zamanlı ve Transformer tabanlı bir modeldir. RT‑DETR ve RT‑DETRv2 gibi bu model de görüntünün tamamını analiz etmek için Transformer, kenarlar, şekiller ve dokular gibi ince görsel özellikleri çıkarmak için CNN kullanır.
Model, giriş görüntüsünden doğrudan nesne tahminleri yapar; bağlantı kutularını ve maksimum olmayan bastırmayı atlayarak algılama sürecini basitleştirir ve çıkarımın hızlı kalmasını sağlar. RF‑DETR, örnek segmentasyonunu da destekler; böylece sınırlayıcı kutuları tahmin etmenin yanı sıra nesnelerin ana hatlarını piksel düzeyinde belirleyebilir.
4. EfficientDet#
2019'un sonlarında yayımlanan EfficientDet, verimli ölçeklendirme ve yüksek performans için tasarlanmış bir nesne algılama modelidir. EfficientDet'i farklı kılan, yalnızca tek bir etmeni ayarlamak yerine girdi çözünürlüğünü, ağ derinliğini ve ağ genişliğini aynı anda ölçeklendiren bileşik ölçeklendirme yöntemidir. Bu yaklaşım, modelin yüksek performanslı görevler için büyütüldüğünde veya hafif dağıtımlar için küçültüldüğünde istikrarlı doğruluğunu korumasına yardımcı olur.
EfficientDet'in bir diğer önemli bileşeni, modelin görüntüleri birden fazla ölçekte analiz etmesini sağlayan verimli özellik piramit ağıdır (FPN). Bu çok ölçekli analiz, farklı boyutlardaki nesneleri algılamak için kritik önem taşır ve EfficientDet'in aynı görüntüdeki hem küçük hem de büyük nesneleri güvenilir biçimde tanımlamasını sağlar.
5. PP-YOLOE+#
2022'de yayımlanan PP-YOLOE+, YOLO tarzı bir nesne algılama modelidir; başka bir deyişle görüntüyü tek geçişte tarayarak nesneleri algılar ve sınıflandırır. Bu yaklaşım, yüksek doğruluğu korurken modeli hızlı ve gerçek zamanlı uygulamalara uygun hâle getirir.
PP-YOLOE+'ın temel iyileştirmelerinden biri, modelin güven skorlarının nesnelerin ne kadar doğru konumlandırıldığını yansıtmasına yardımcı olan görev hizalı öğrenmedir. Bu özellik, özellikle küçük veya örtüşen nesneleri algılarken yararlıdır.
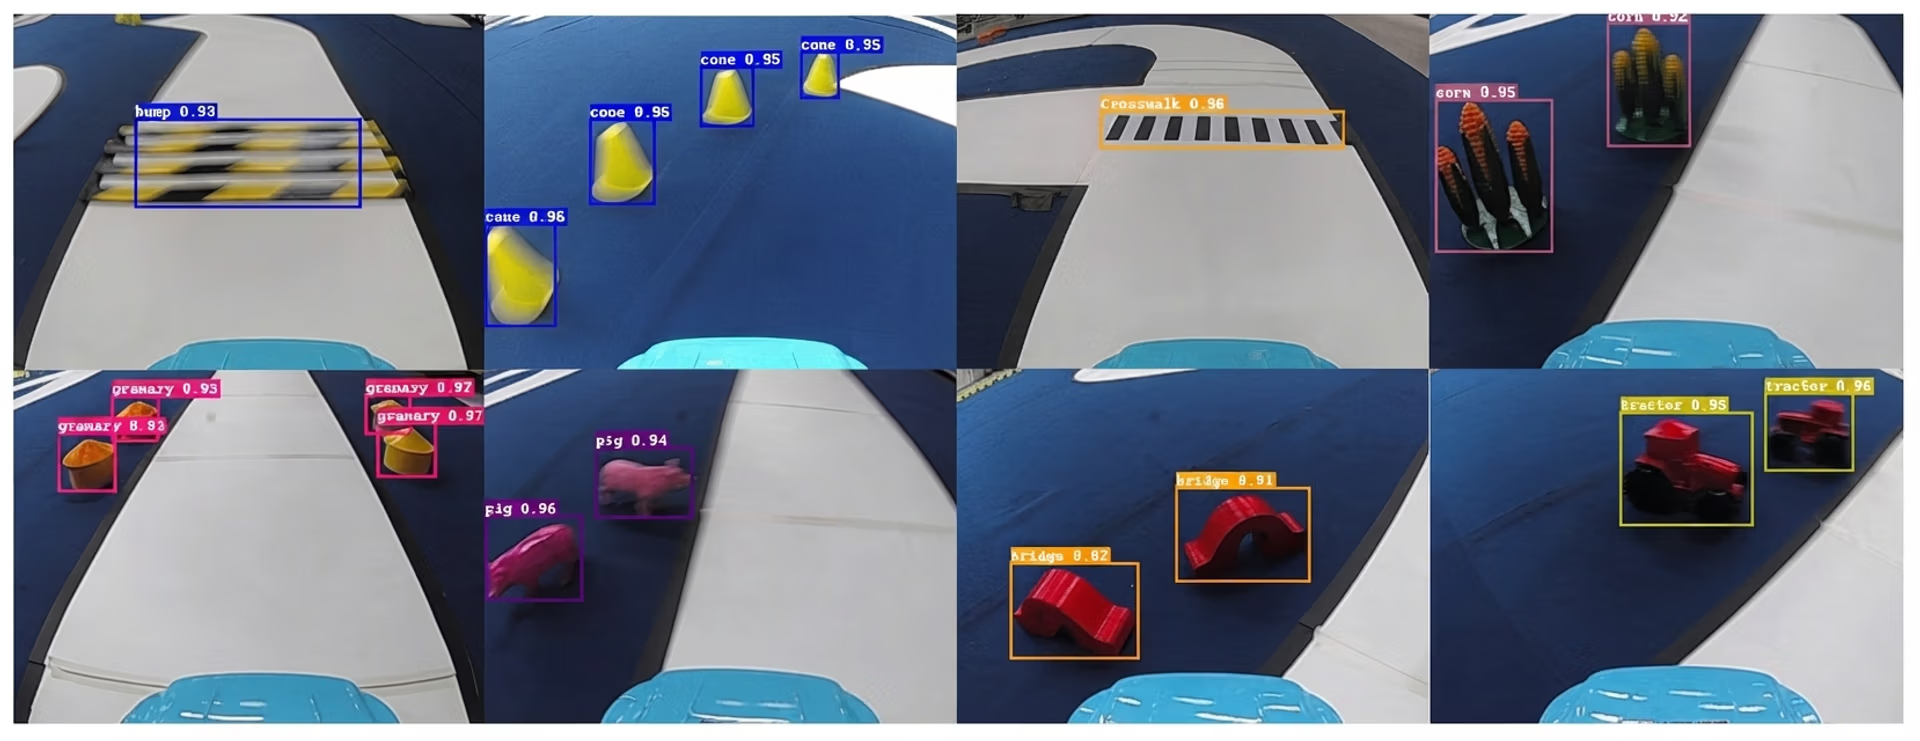
Şekil 4. PP-YOLOE+ ile nesne algılama (Kaynak)
Model ayrıca nesne konumlarını tahmin etme ve sınıf etiketlerini belirleme görevlerini birbirinden ayıran ayrıştırılmış bir başlık mimarisi kullanır. Bu sayede nesneleri doğru sınıflandırırken sınırlayıcı kutuları daha hassas çizebilir.
6. GroundingDINO#
GroundingDINO, görme ve dili bir araya getiren, Transformer tabanlı bir nesne algılama modelidir. Sabit bir kategori kümesine bağlı kalmak yerine kullanıcıların doğal dildeki metin istemlerini kullanarak nesneleri algılamasını sağlar.
Model, bir görüntüdeki görsel özellikleri metin açıklamalarıyla eşleştirerek, eğitim verilerinde tam olarak bu etiketler bulunmasa bile nesnelerin konumunu belirleyebilir. Böylece modele “kask takan bir kişi” veya “bir binanın yakınındaki kırmızı bir araba” gibi açıklamalar verebilir ve model de eşleşen nesnelerin çevresine sınırlayıcı kutular çizer.
Ayrıca GroundingDINO, sıfır örnekli algılamayı destekleyerek her yeni kullanım senaryosu için modeli yeniden eğitme veya ince ayar yapma ihtiyacını azaltır ve çok çeşitli uygulamalarda esneklik sağlar. Gerçek dünya veri kümelerinde diğer açık söz dağarcıklı algılayıcılarla ve görsel dil modelleriyle nasıl karşılaştırıldığını görmek için VLM liderlik tablosuna göz at.
Nesne algılayıcıları değerlendirmede kullanılan yaygın metrikler#
Farklı nesne algılama modellerini karşılaştırırken hangisinin gerçekten en iyi performansı gösterdiğini nasıl anlayacağını merak ediyor olabilirsin. Bu iyi bir soru; çünkü model mimarisinin ve verilerinin kalitesinin yanı sıra performansı etkileyebilecek pek çok etmen vardır.
Araştırmacılar, modelleri tutarlı biçimde değerlendirmek, sonuçları karşılaştırmak ve hız ile doğruluk arasındaki ödünleşimleri anlamak için genellikle ortak kıyaslama testlerine ve standart performans metriklerine başvurur. Standart kıyaslama testleri özellikle önemlidir; çünkü birçok nesne algılama modeli COCO veri kümesi gibi aynı veri kümeleri üzerinde değerlendirilir.
Algılama doğruluğunu ve hızını ölçme#
Nesne algılama modellerini değerlendirmede kullanılan bazı yaygın metriklere yakından bakalım:
- Kesişim-birleşim oranı (IoU): Bu metrik, tahmin edilen bir sınırlayıcı kutunun görüntüdeki gerçek nesneyle ne ölçüde örtüştüğünü ölçer. Modelin çizdiği kutuyu, nesnenin veri kümesinde etiketlenmiş konumunu gösteren gerçek referans kutusuyla karşılaştırır. IoU, örtüşme alanının iki kutunun birleşim alanına bölünmesiyle hesaplanır. IoU'nun daha yüksek olması, modelin kutuyu daha doğru yerleştirdiğini; daha düşük olmasıysa tahminin daha az hassas olduğunu gösterir. Basitçe ifade etmek gerekirse IoU, modelin tahminlerinin gerçek nesne konumlarıyla ne kadar örtüştüğünü gösterir.
- Ortalama ortalama kesinlik (mAP): Nesne algılama performansını genel olarak değerlendirmede kullanılan temel metriktir. Modelin doğru algıladığı nesnelerin sayısını ve farklı güven düzeyleriyle nesne kategorilerindeki algılama doğruluğunu birlikte dikkate alır.
- Saniyedeki kare sayısı (FPS) ve gecikme: FPS, bir modelin bir saniyede işleyebildiği görüntü veya video karesi sayısını gösterir. Örneğin 30 FPS hızında çalışan bir model, saniyede 30 kare işleyebilir. FPS değerinin yüksek olması, sistemin daha hızlı yanıt verebileceği anlamına gelir; bu da canlı video, trafik izleme veya robotik gibi kullanım alanları için önemlidir. Gecikme ise modelin tek bir görüntüyü veya kareyi aldığı andan sonucu hazır hâle getirdiği ana kadar geçen süreyi ölçer.
Nesne algılama algoritmalarının avantajları ve dezavantajları#
Nesne algılama modellerini gerçek dünya uygulamalarında kullanmanın başlıca avantajlarından bazıları şunlardır:
- Farklı sektörlerde ölçeklenebilir: Nesne algılama, trafik izleme ve perakende analitiğinden sağlık hizmetleri, tarım ve imalata kadar çok çeşitli kullanım alanlarında uygulanabilir.
- Elle yapılan işi azaltır: Görsel inceleme ve izleme görevlerini otomatikleştirmek, sürekli insan gözetimi ihtiyacını azaltır ve ekiplerin daha yüksek değerli işlere odaklanmasına yardımcı olur.
- Açık kaynak ekosistemlerinden yararlanır: GitHub'daki etkin açık kaynak toplulukları ve kaynaklar, önceden eğitilmiş modellere erişmeyi, denemeler yapmayı ve çözümleri özelleştirmeyi kolaylaştırır.
Bu avantajlara rağmen nesne algılama modellerinin performansını etkileyebilecek pratik sınırlamalar da vardır. Dikkate alman gereken önemli etmenlerden bazıları şunlardır:
- Yüksek kaliteli veri gereksinimi: Nesne algılama modelleri eğitim için büyük ve iyi etiketlenmiş veri kümelerine ihtiyaç duyar. Bu verileri oluşturmak ve güncel tutmak zaman alıcı, maliyetli ve ölçeklendirmesi zor olabilir.
- Hesaplama gereksinimleri: Daha yüksek algılama doğruluğu sağlayan modeller, hem eğitim sırasında hem de gerçek zamanlı dağıtımda genellikle önemli ölçüde işlem gücü gerektirir. Bu da çoğunlukla yüksek performanslı GPU'ların kullanılmasını gerektirir ve altyapı maliyetlerini artırabilir.
- Gerçek dünya koşullarına duyarlılık: Aydınlatma, kamera açıları, hava durumu ve kalabalık sahnelerdeki değişiklikler algılama performansını etkileyebilir; bu nedenle sürekli test ve ayarlama gerekir.
Önemli çıkarımlar#
Bilgisayarlı görü projen için en iyi nesne algılama modeli; kullanım durumuna, veri düzenine, performans gereksinimlerine ve donanım kısıtlamalarına bağlıdır. Bazı modeller hız için optimize edilirken diğerleri doğruluğa odaklanır ve gerçek dünya uygulamalarının çoğunda ikisi arasında denge kurmak gerekir. Açık kaynak çerçeveler ve GitHub'daki etkin topluluklar sayesinde bu modelleri değerlendirmek, uyarlamak ve pratik kullanım için dağıtmak giderek kolaylaşıyor.
Daha fazla bilgi edinmek için GitHub depomuzu incele. Topluluğumuza katıl ve sağlık hizmetlerinde yapay zekâ ile otomotiv sektöründe bilgisayarlı görü gibi uygulamalar hakkında bilgi almak için çözümler sayfalarımıza göz at. Görme yapay zekâsını bugün kullanmaya başlamak için lisans seçeneklerimizi keşfet.
Yazan
İçerik Üreticisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









