Bilgisayarlı Görü AMR'lere, AGV'lere ve Otonom Forkliftlere Nasıl Yol Gösterir?
Bilgisayarlı görünün AMR, AGV ve otonom forklift navigasyonuna katkıları; kamera, lidar ve derinliğin birbirini nasıl tamamladığı ve güvenliğin nasıl sağlandığı.
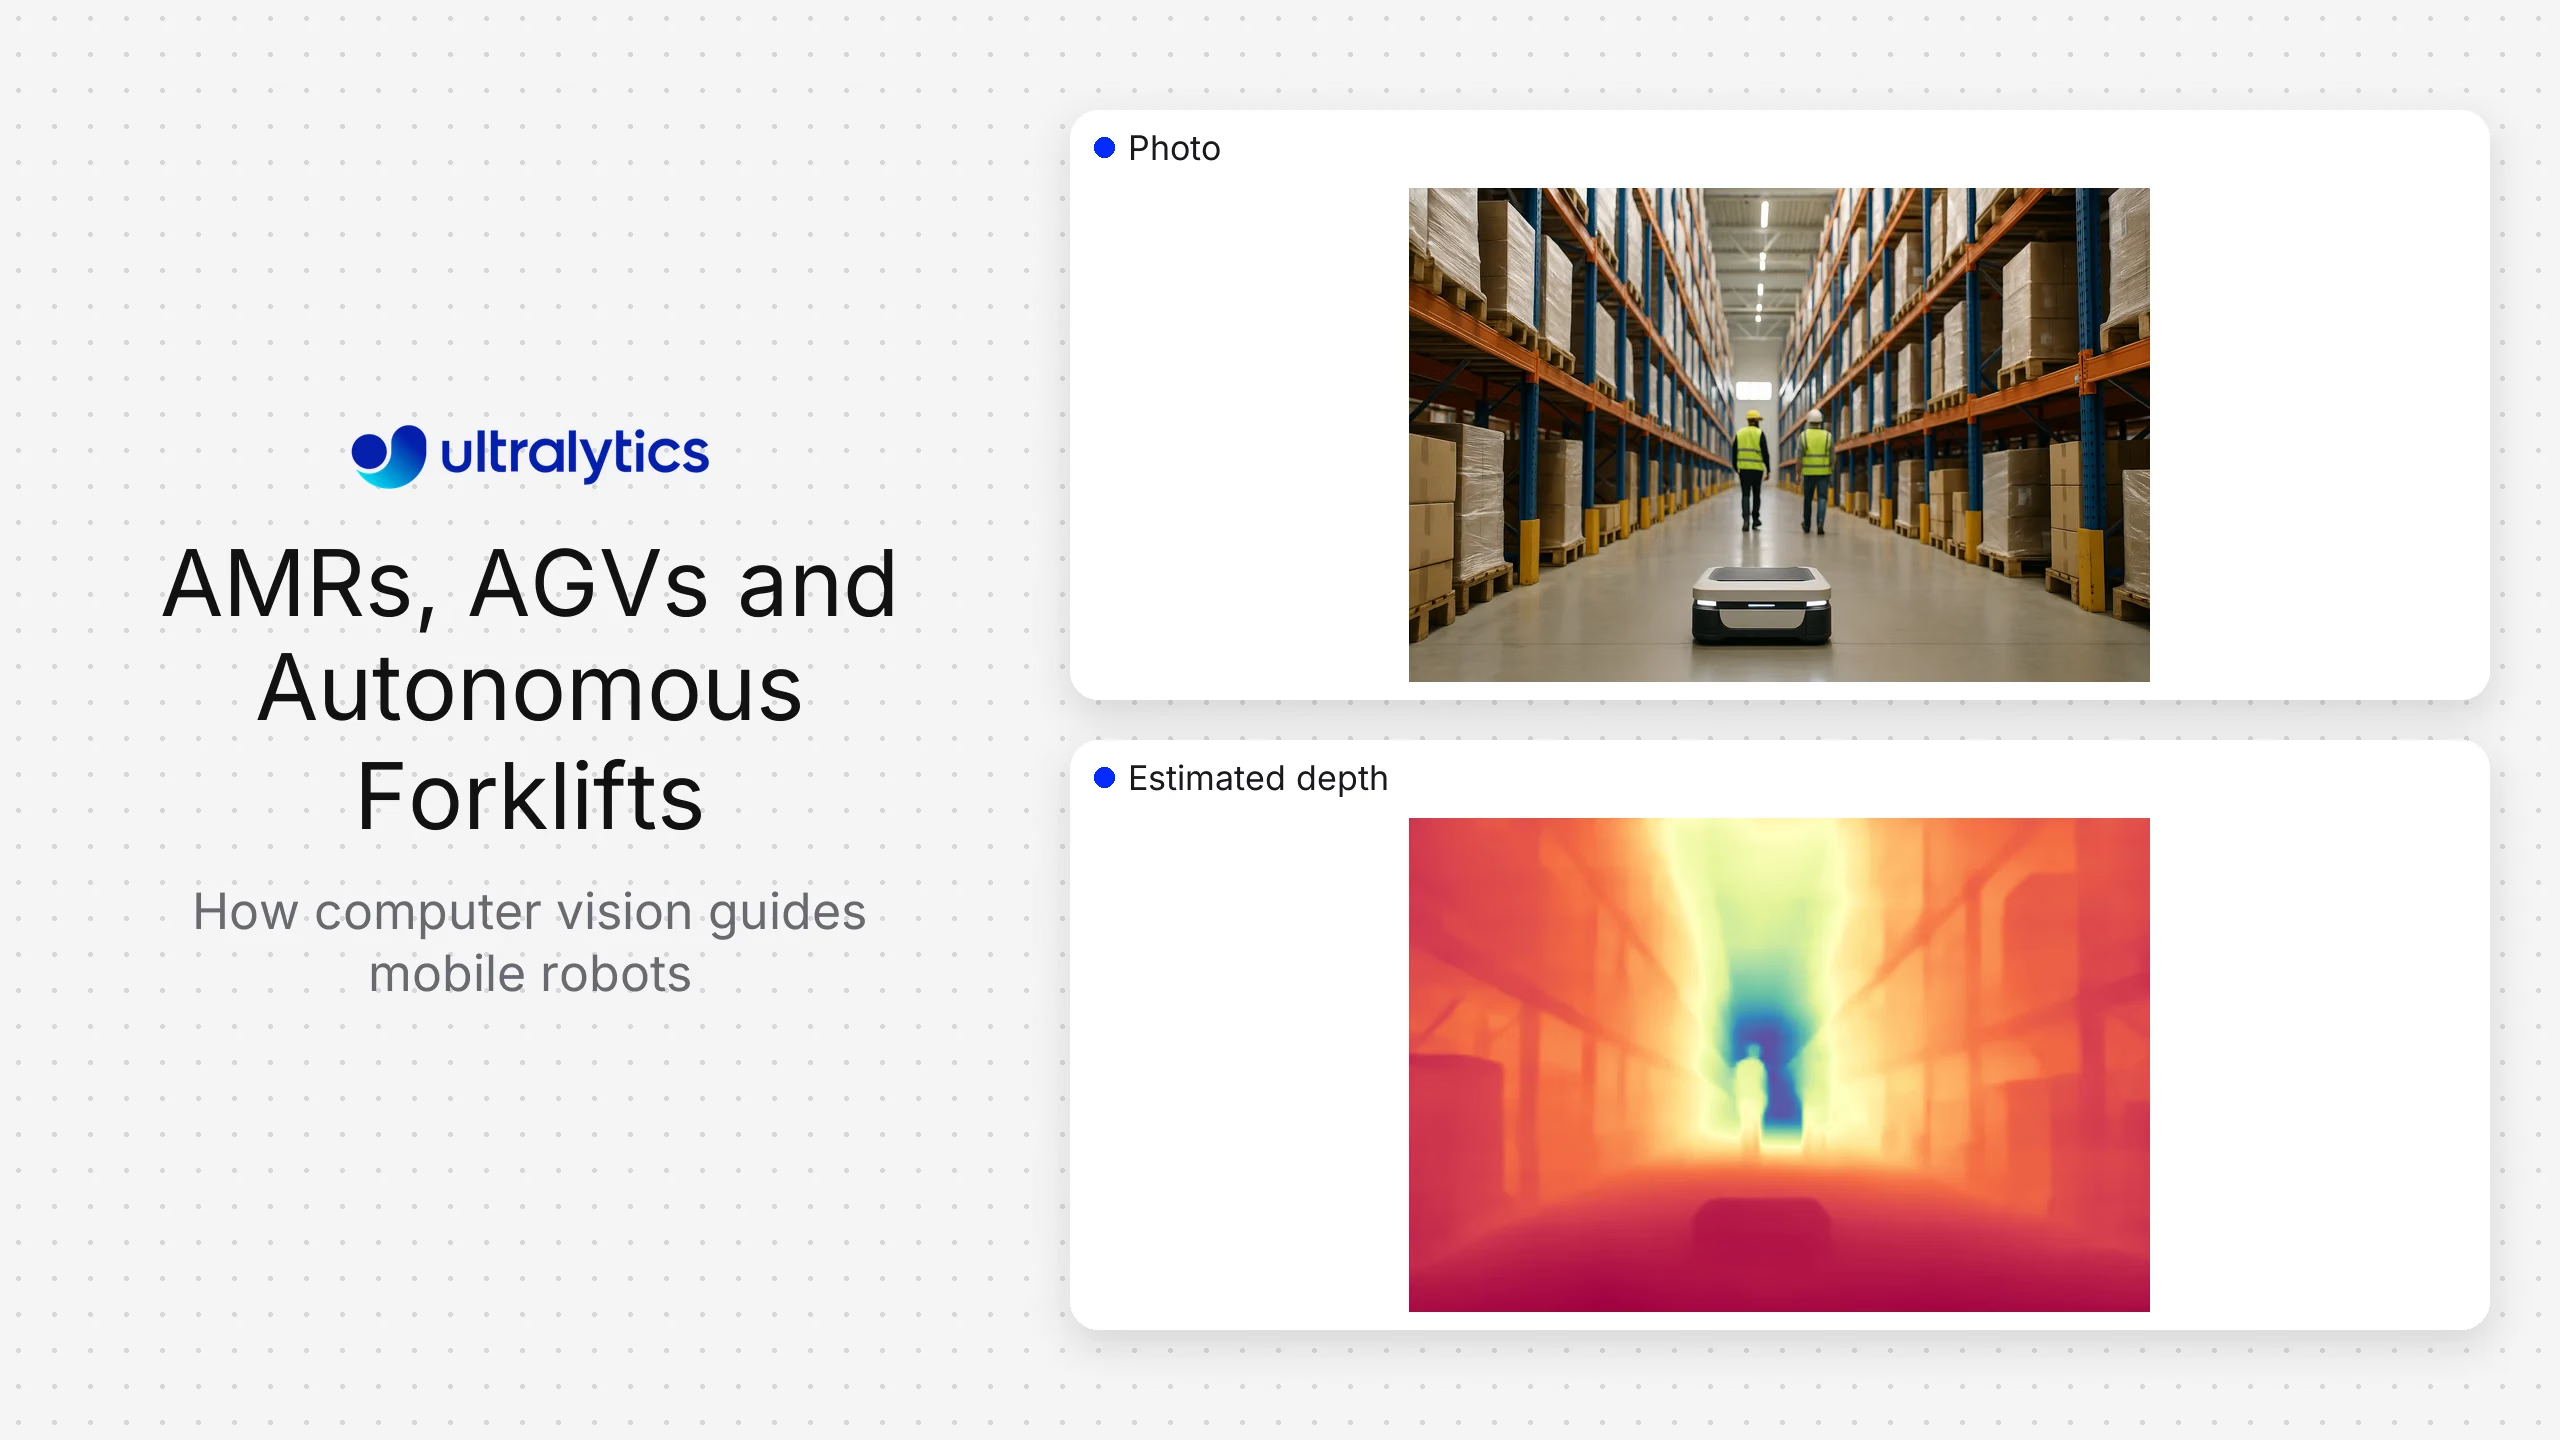
Bilgisayarlı görü; otonom mobil robotların, otomatik yönlendirmeli araçların ve otonom forkliftlerin insanları, paletleri, rafları, yükleri, tabelaları, zemin alanlarını ve diğer araçları algılamasına yardımcı olur. Ultralytics YOLO, bu algı yığını içinde tespit, segmentasyon, poz ve izleme gözlemleri sağlayabilir. Konumlandırmanın, rota planlamasının, araç kontrolünün veya doğrulanmış bir güvenlik sisteminin yerini almaz.
En iyi mimari genellikle sensör füzyonudur. Kameralar anlamsal anlayışa ve zengin görünüm bilgisine katkı sağlar. Lidar ve derinlik sensörleri geometri ve mesafe bilgisi sağlar. Enkoderler ve atalet sensörleri harekete ilişkin bilgi sağlar. Navigasyon sistemi bu girdileri araca, ortama ve risk değerlendirmesine göre birleştirir.
AMR, AGV ve otonom forklift gereksinimleri farklıdır#
Bir AGV genellikle sabit veya yarı sabit rotaları izler ve işaretler, reflektörler veya haritalanmış yollar gibi altyapılara dayanır. Bir AMR ise genellikle haritalanmış bir ortamda değişen engellerin çevresinden geçmek için rota planlar. Otonom forklift; yük taşımayı, direk ve çatal geometrisini, yükseltilmiş yükleri ve paletlerle rafların çevresindeki etkileşimleri de kapsar.
Etiketleri gereksinimlerin yerine kullanma. Şunları tanımla:
- Çalışma bölgeleri ve izin verilen rotalar.
- Araç hızı, durma davranışı ve yük aralığı.
- Algılanması gereken insan, araç ve nesne sınıfları.
- İç ve dış mekân aydınlatması, hava koşulları, toz ve zemin koşulları.
- Gereken konumlandırma ve harita davranışı.
- Araç ve yükün oluşturduğu kör noktalar.
- Ağ kullanılabilirliği ve araç üzerindeki bilişim sınırları.
- Geçerli makine, araç ve iş yeri güvenliği gereksinimleri.
Bilgisayarlı görünün katkısı#
| Algılama işlevi | Olası görü görevi | Navigasyondaki kullanım | Temel sınırlama |
|---|---|---|---|
| İnsan ve araç tespiti | Nesne tespiti ve izleme | Anlamsal farkındalık ve davranış mantığı | Tespit, varsayılan olarak güvenlik dereceli bir koruma işlevi değildir |
| Palet ve raf tanıma | Tespit, segmentasyon veya anahtar noktalar | Yanaşma, alma ve yerleştirme bağlamı | Kapanma ve hasarlı paletler görünümü değiştirir |
| Serbest alan kestirimi | Anlamsal segmentasyon veya derinlik | Geçilebilirlik girdisi | Zemin yansımaları ve görünmeyen geometri, yalnızca kamera kullanan bir sistemi yanıltabilir |
| Yük durumunun izlenmesi | Tespit veya sınıflandırma | Yükün mevcut olduğunu ve görünür hizalamasını doğrula | Gizli ağırlık ve denge durumu için başka sensörler gerekir |
| Tabela ve işaret tanıma | Tespit ve kod çözme | Rota veya iş akışı bağlamı | Kir, aşınma ve bakış açısı okunabilirliği etkiler |
| Görsel konum belirleme | Özellik takibi veya görsel SLAM | Poz tahmini | Tekrarlayan koridorlar ve değişen sahneler güvenilirliği azaltabilir |
| Nesne hareketi | Çoklu nesne takibi | Yakın yörüngeleri tahmin et | Kamera hareketi ve örtülme, dikkatli birleştirme gerektirir |
Gezinme uygulaması, zaman damgalı açık gözlemleri kullanmalıdır. Uygulamanın; eski veya tutarsız verileri reddedebilmesi için kamera karesini, model sürümünü, güven düzeyini ve her sonucun yaşını bilmesi gerekir.
Kamera, lidar ve derinlik birbirini tamamlar#
Tek gözlü kameralar, görece düşük donanım karmaşıklığıyla renk ve doku sunar ancak metrik derinliği doğrudan ölçmez. Stereo ve aktif derinlik kameraları, çalışma aralıkları içinde mesafeyi tahmin eder. Lidar doğrudan geometrik ölçümler sağlar ve görünümün değiştiği koşullarda yararlı olmaya devam edebilir; ancak malzeme, hava koşulları ve geometri yine de önemlidir.
Sensör seçimi, arıza analizini izlemelidir. Bir sensör engellenir, doygunluğa ulaşır, kirlenir veya kullanılamaz hâle gelirse hangi tehlikelerin ya da gezinme özelliklerinin gözden kaçacağını sor. Yedeklilik, yalnızca arıza türleri yeterince bağımsız olduğunda ve birleştirme mantığı uyuşmazlıkları ele aldığında fayda sağlar.
Kamera yerleşimi; dönüşleri, geri gitmeyi, çatalın konumunu ve değişen yükleri hesaba katmalıdır. Görüş alanını izin verilen en büyük yük ve her direk durumu için doğrula. Bakım prosedürlerine temizlik, inceleme ve hizalama kontrolleri ekle.
Algı veri kümesini tekil görüntülerden değil, rotalardan oluştur#
Sahalar, vardiyalar, koridor türleri, kavşaklar, yükleme alanları, insan ve araç trafiği, yük durumları ve bakım koşulları genelinde eksiksiz rota koşullarını topla. Hedef sınıflara benzeyen posterler, yansımalar, mankenler, istiflenmiş malzemeler ve kısmi görünümler gibi zor negatif örnekleri dahil et.
Eğitim ve testte neredeyse yinelenen video karelerinin bulunmasını önlemek için değerlendirme verilerini rotaya, zamana veya sahaya göre ayır. Performansı mesafeye, örtülmeye, aydınlatmaya, harekete ve nesne türüne göre raporla. Tek bir ortalama, kavşak veya yanaşma alanlarının yakınında en önemli olan durumları gizleyebilir.
Ultralytics Platform, özel Ultralytics YOLO algı modelleri için açıklama ekleme, eğitim ve sürüm yönetimi süreçlerini destekleyebilir. Dışa aktarılan modeller, aracın hesaplama ve gecikme kısıtlarına göre seçilen desteklenen araç üstü veya uç çalışma ortamlarında çalışabilir.
Algıyı ROS 2 veya başka bir robotik yığınıyla entegre et#
Bir robotik entegrasyonunda genellikle algılamalar veya maskeler, zaman damgaları ve koordinat çerçevesi bilgileriyle birlikte yayımlanır. Bir dönüşüm katmanı, kamera koordinatlarını araçla ilişkilendirir. Gezinme veya davranış katmanı; haritalar, mesafe sensörleri, odometri ve görev durumuyla birlikte bu gözlemleri kullanır.
Şunları tasarla:
- Sensörler arasında zaman senkronizasyonu.
- Sınırlandırılmış gecikme ve eski mesajların reddedilmesi.
- Kamera ve model sağlık durumları.
- Sensörler uyuşmadığında uygulanacak açık davranış.
- Bir olayı yeniden oluşturmak için yeterli kayıtlı veri.
- Sürümlendirilmiş mesaj şemaları ve model çıktıları.
- Algı, konum belirleme ve planlama arasındaki kaynak çekişmesi.
Gezinmeyi belgelenmemiş model çıktısına doğrudan bağımlı hâle getirme. Kararlı bir arayüz, algının araç davranışını fark ettirmeden değiştirmeden gelişmesini sağlar.
Güvenlik sınırı#
Genel amaçlı bilgisayarlı görü, farkındalığı ve operasyonel kararları destekleyebilir ancak sertifikalı bir koruyucu cihaz olarak tanımlanmamalıdır. Aracın durdurulması, koruyucu alanlar, acil durum işlevleri ve güvenlik doğrulaması; ilgili güvenlik mimarisine ve yetkin mühendislik sürecine aittir.
Model, kamera, hesaplama donanımı veya ağ arızalandığında ne olacağını belgele. Sistem tasarımına bağlı olarak güvenli bir durum; hızın düşürülmesini, kontrollü duruşu, rota kısıtlamasını veya başka bir çalışma moduna geçişi gerektirebilir. Bu davranışları aracın tamamında doğrula.
Değerlendirme planı#
Algıyı, gezinmeyi ve operasyonları ayrı ayrı ve birlikte test et.
Algı testleri#
- Mesafe, yön, aydınlatma ve örtülmeye göre algılama ve konum belirleme.
- Kesişmeler ve geçici engeller boyunca takip sürekliliği.
- Arka plan nesneleri ve yansımalardan kaynaklanan yanlış pozitifler.
- Kirli, yerinden kaymış, bulanık veya kısmen engellenmiş kameralarla performans.
- Hedef hesaplama donanımında uçtan uca gecikme ve kaynak kullanımı.
Gezinme testleri#
- Kavşaklar, dar koridorlar, birleşmeler, sollama, geri gitme ve yanaşma.
- Temsili hızlarda duran ve hareket eden engeller.
- Harita değişiklikleri, geçici bariyerler ve rota kapanmaları.
- Sensör uyuşmazlığı, mesaj gecikmesi ve eksik girdi.
- Konum belirleme kaybından veya kullanılamayan bir algı bileşeninden kurtarma.
Operasyon testleri#
- Palet çeşitleri genelinde yük alma, taşıma ve yerleştirme.
- Yükseltilmiş veya görüşü engelleyen yüklerle davranış.
- Vardiya değişimleri, şarj, başlatma, kapatma ve bakım.
- Olayların yeniden oluşturulması ve modelin önceki sürüme alınması.
Görev tamamlama oranını, müdahaleleri, rota gecikmelerini, kullanılamayan süreyi, algı hatalarını ve kurtarma davranışını ölç. Yalnızca model doğruluğuna bakarak gezinme güvenliği sonucu çıkarma.
Dağıtım seçenekleri#
Araç üstü çıkarım, ağ bağlantısına bağımlılığı en aza indirir ve yüksek hızlı sensör verilerinin araçta kalmasını sağlayabilir. Filo genelinde denetimli yazılım güncellemeleri, kaynak izleme, depolama yönetimi ve donanım desteği gerektirir.
Merkezi hizmetler model yönetimini basitleştirebilir ve inceleme verilerini bir araya getirebilir; ancak gerçek zamanlı araç davranışı ağ gecikmesini ve bağlantı kaybını hesaba katmalıdır. Hibrit bir tasarım, anlık algıyı araç üzerinde çalıştırırken onaylanmış model dosyalarını, meta verileri ve seçilmiş inceleme örneklerini merkezi olarak yönetebilir.
Aşamalı sürümler kullan. Geniş çaplı dağıtımdan önce kayıtlı veriyi yeniden oynatmayla başla; ardından test alanına, gölge gözlemlere, kısıtlı operasyonlara ve kontrollü bir filo alt kümesine geç. Geri alma için çalıştığı bilinen bir modeli ve yapılandırmayı sakla.
Sık sorulan sorular
Görsel eşzamanlı konum belirleme ve haritalama, görsel özelliklerden bir harita oluştururken veya bu haritayı kullanırken kamera hareketini tahmin eder. Bu, konum belirleme yaklaşımlarından biridir ve atalet, tekerlek, lidar veya başka ölçümlerle birleştirilebilir.
Düşük gecikme, verinin yerelde kalması veya ağ bağlantısı kesildiğinde çalışmaya devam etmek önemliyse araç üstü çıkarım uygundur. Hedef hesaplama donanımının tüm iş yükünü sürdürebildiğini ve filo güncellemeleriyle izlemenin desteklenebilir olduğunu doğrula.
Eksik, eski, bulanık, engellenmiş, yerinden kaymış veya makul olmayan girdileri algıla ve bu durumu tanımlanmış araç davranışına yönlendir. Tepki, sistemin tamamının bir parçası olarak tasarlanmalı ve doğrulanmalıdır.









