Guía de calibración de cámaras para visión artificial en 2025
Descubre cómo la calibración de cámaras corrige la distorsión de la lente, establece parámetros intrínsecos y extrínsecos y mejora la estimación de profundidad y la precisión en la IA visual.
 Abirami Vina12 min de lectura
Las cámaras no ven el mundo como las personas. A menudo capturan imágenes con distorsiones y cambios de perspectiva que pueden afectar a la precisión de los modelos de IA para visión. La calibración de la cámara puede corregir estas distorsiones y garantizar que los modelos de visión artificial perciban los objetos tal y como son en el mundo real. Este proceso consiste en corregir la distorsión del objetivo, ajustar la distancia focal y alinear los sensores para que las cámaras capturen imágenes precisas.
En concreto, una calibración precisa de la cámara es clave para estimar la profundidad y medir correctamente las distancias. Los modelos de IA de visión como Ultralytics YOLO11 necesitan entradas bien calibradas para realizar distintas tareas de visión artificial, como la detección de objetos y la estimación de poses. Sin imágenes de entrada adecuadas, el rendimiento del modelo puede disminuir y provocar errores en aplicaciones del mundo real.
Distintos métodos de calibración de cámaras, desde los patrones de tablero de ajedrez tradicionales hasta las técnicas avanzadas basadas en IA, pueden ayudar a mejorar la precisión. Por ejemplo, la calibración 3D (tridimensional) ayuda a los modelos a comprender la profundidad, mientras que una matriz de calibración transforma las coordenadas del mundo real en coordenadas de imagen para mejorar la precisión.
En esta guía veremos los fundamentos de la calibración de cámaras para la visión artificial, incluidos los parámetros clave, los distintos métodos y la optimización para aplicaciones de IA en el mundo real.
La importancia de la calibración de cámaras en la visión artificial#
La calibración de la cámara se utiliza para ajustar su configuración y garantizar que las imágenes se correspondan con precisión con las medidas del mundo real. Garantiza que los objetos de una imagen aparezcan en la posición, el tamaño y la proporción correctos, y evita distorsiones que podrían inducir a error a los modelos de IA.
Sin una calibración adecuada, las cámaras pueden provocar distorsión de la lente y hacer que los objetos parezcan estirados o desalineados. Esto afecta a la precisión de la detección de objetos, el seguimiento y la estimación de profundidad, y puede provocar errores en aplicaciones basadas en IA. En concreto, modelos como Ultralytics YOLO11 funcionan mejor cuando los datos de entrada están bien calibrados, lo que reduce los errores en la interpretación espacial y mejora la toma de decisiones en el mundo real.
La calibración precisa es especialmente importante en drones, coches autónomos y sistemas de visión robótica. Una desalineación en estos sistemas puede dar lugar a cálculos incorrectos de distancias y afectar a tareas como la navegación y la detección de obstáculos.
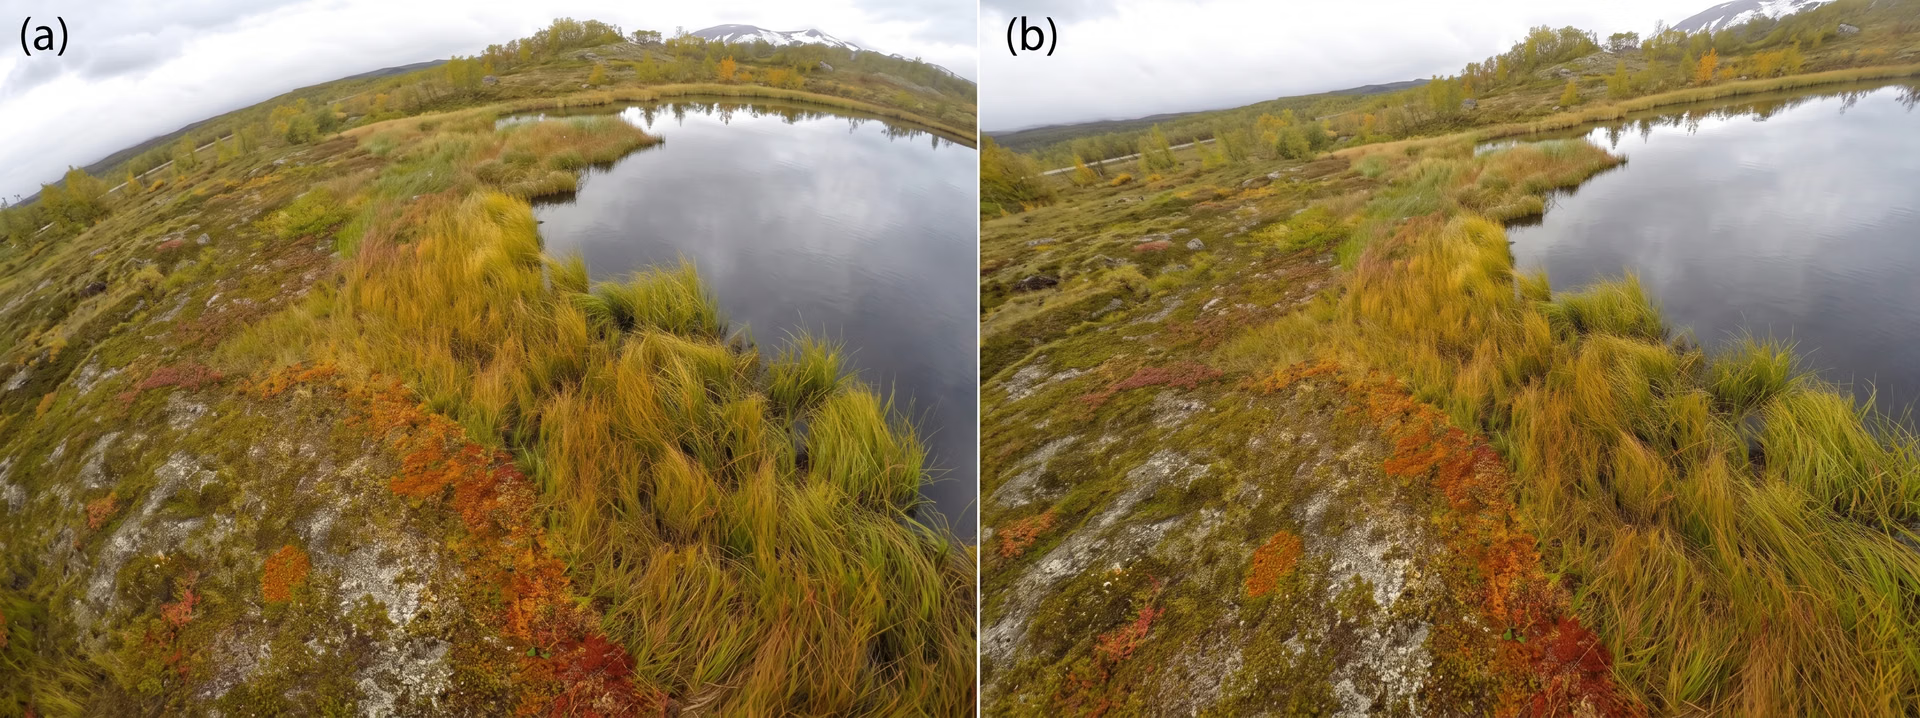
Fig. 1. Ejemplo de una distorsión de la lente (a la izquierda) corregida mediante la calibración de la cámara (a la derecha).
Análisis de los efectos de la distorsión de la lente#
La distorsión de la lente puede hacer que una cámara represente de forma incorrecta las formas y posiciones de los objetos en una imagen. Estos son algunos ejemplos de distintos tipos de distorsión de la lente:
- Distorsión de barril: Las líneas rectas parecen curvarse hacia fuera y los objetos del centro de la imagen se ven abultados. Es habitual en los objetivos gran angular y puede alterar la calibración 3D de los sistemas autónomos al distorsionar la percepción de la profundidad.
- Distorsión de cojín: En este caso, las líneas rectas se curvan hacia dentro, en dirección al centro de la imagen, y crean el efecto opuesto a la distorsión de barril.
- Distorsión de bigote: Se produce cuando se combinan las distorsiones de barril y de cojín, haciendo que las líneas rectas se curven siguiendo un patrón ondulado.
- Aberración cromática: Se produce cuando una lente no consigue enfocar los colores en el mismo punto, lo que crea franjas de color alrededor de los objetos.
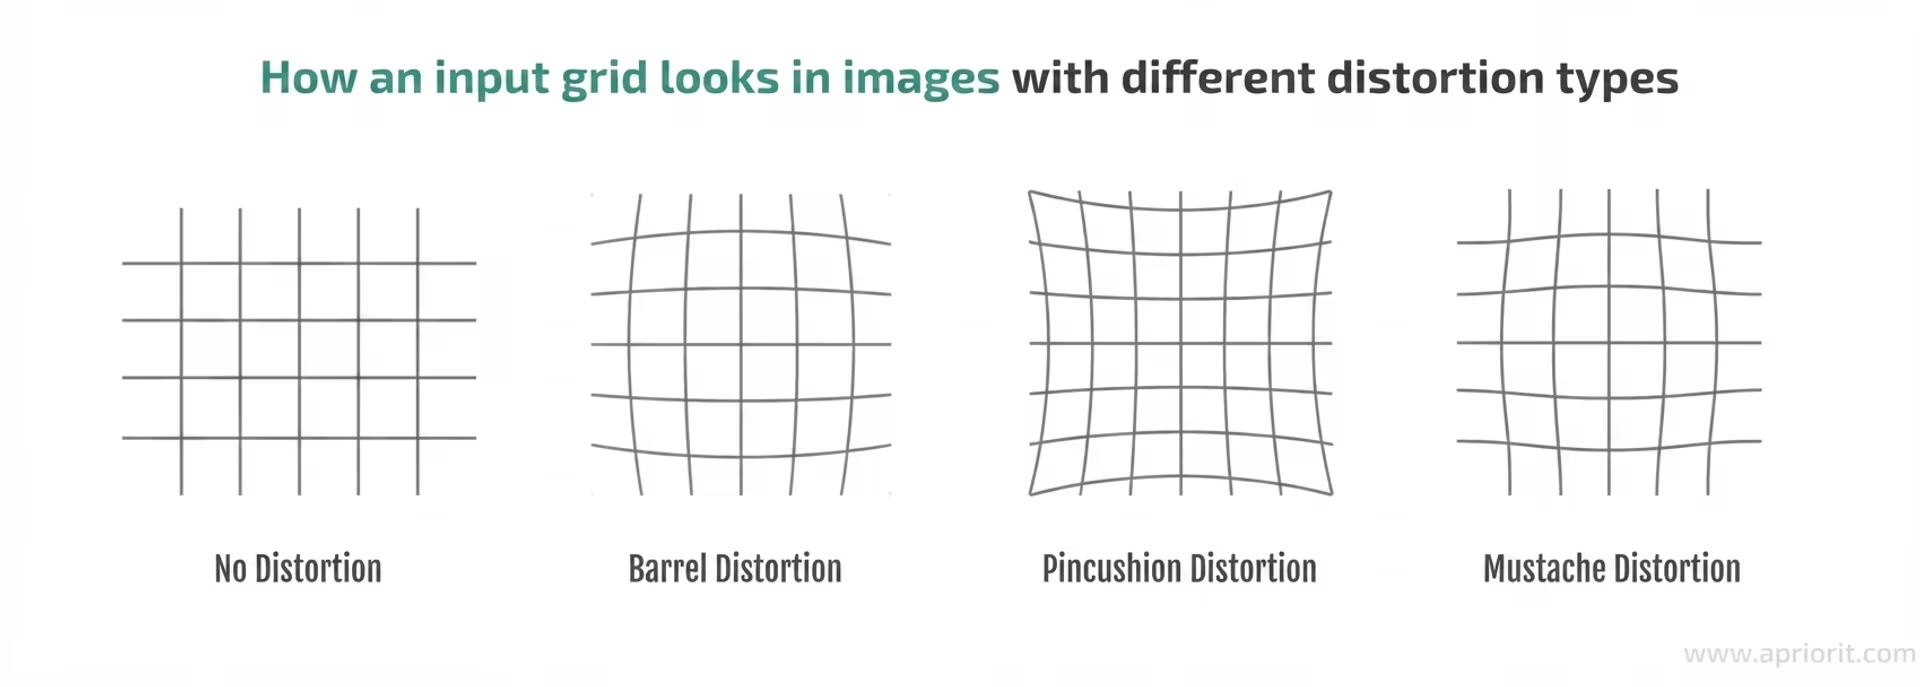
Fig. 2. Distintos tipos de distorsión de la lente.
Tipos de calibración de cámaras#
La calibración de cámaras consta de dos componentes clave: los parámetros intrínsecos, que definen las características internas de la cámara, y los parámetros extrínsecos, que determinan su posición y orientación con respecto al mundo. Veamos más de cerca ambos tipos de componentes.
Parámetros intrínsecos#
Una calibración intrínseca precisa puede mejorar las predicciones del modelo al garantizar que los objetos detectados aparezcan en la posición y la escala correctas en aplicaciones del mundo real. Aquí tienes un breve resumen de algunos parámetros intrínsecos:
- Distancia focal: Controla cómo proyecta una cámara los objetos 3D en una imagen 2D. Si no está bien calibrada, los objetos pueden aparecer estirados o comprimidos, lo que altera el tamaño y la distancia que percibimos.
- Punto principal: Representa el centro óptico del sensor de la cámara. Si está desplazado, puede mover toda la imagen y provocar desajustes en la posición de los objetos.
- Coeficiente de oblicuidad: Tiene en cuenta las disposiciones no rectangulares de los píxeles del sensor. Si hay oblicuidad, la imagen puede aparecer inclinada o deformada, en lugar de estar correctamente alineada.
- Coeficientes de distorsión: Estos parámetros corrigen las distorsiones ópticas causadas por la lente. Sin esta corrección, las líneas rectas pueden aparecer curvadas, sobre todo cerca de los bordes de la imagen.
Parámetros extrínsecos#
La calibración extrínseca determina la posición y la orientación de una cámara en relación con el mundo real, algo especialmente importante en sistemas multicámara empleados para la calibración 3D, el seguimiento de objetos y la percepción de profundidad. Ayuda a los drones, los vehículos autónomos y los sistemas de vigilancia a interpretar correctamente las relaciones espaciales.
Estos son dos parámetros extrínsecos clave:
- Matriz de traslación: Define la ubicación física de la cámara en el espacio 3D y especifica su posición en los ejes X, Y y Z. Si no está bien calibrada, los objetos pueden parecer más cerca o más lejos de lo que están, lo que provoca mediciones de distancia incorrectas. En los vehículos autónomos, esto puede dar lugar a una detección deficiente de obstáculos; en robótica, puede causar errores de posicionamiento al manipular objetos.
- Matriz de rotación: Determina la orientación de la cámara e indica cuánto está inclinada, girada o angulada con respecto a un punto de referencia. Si no está bien calibrada, las imágenes de varias cámaras pueden no alinearse correctamente, lo que causa problemas en la reconstrucción 3D, el seguimiento multicámara y la cartografía espacial. Por ejemplo, en un coche autónomo, una matriz de rotación incorrecta podría desalinear las entradas de los sensores y provocar una detección imprecisa de los carriles.
Conoce la matriz de calibración de la cámara#
Cada imagen capturada por una cámara es una representación 2D de un mundo 3D. Los modelos de IA necesitan una forma de traducir entre estas dimensiones para realizar predicciones precisas. Aquí es donde entra en juego la matriz de calibración de la cámara. Esta proyecta puntos del mundo real en el plano de imagen de la cámara para que los objetos aparezcan en la posición correcta.
En pocas palabras, la matriz de calibración de la cámara es un modelo matemático que representa sus parámetros intrínsecos. Suele almacenarse en sistemas de visión y se utiliza en algoritmos de procesamiento de imágenes para corregir distorsiones y asignar coordenadas 2D a puntos 3D.
Como veremos a continuación, la matriz se calcula mediante métodos de calibración como la detección de patrones de tablero de ajedrez, la calibración basada en objetos 3D y la autocalibración impulsada por IA, que estiman los parámetros clave analizando imágenes de puntos de referencia conocidos.
Varios métodos de calibración de cámaras#
Existen varios métodos de calibración de cámaras, cada uno adecuado para casos de uso específicos. Los métodos tradicionales se basan en patrones físicos, mientras que las técnicas basadas en IA utilizan el aprendizaje profundo para automatizar el proceso.
Repasemos estos métodos y veamos cómo mejoran la precisión en distintas aplicaciones.
Métodos tradicionales de calibración de cámaras#
Uno de los métodos de calibración de cámaras más habituales utiliza un tablero de ajedrez o una cuadrícula colocados delante de la cámara. El sistema detecta puntos clave del patrón para calcular los parámetros de calibración.
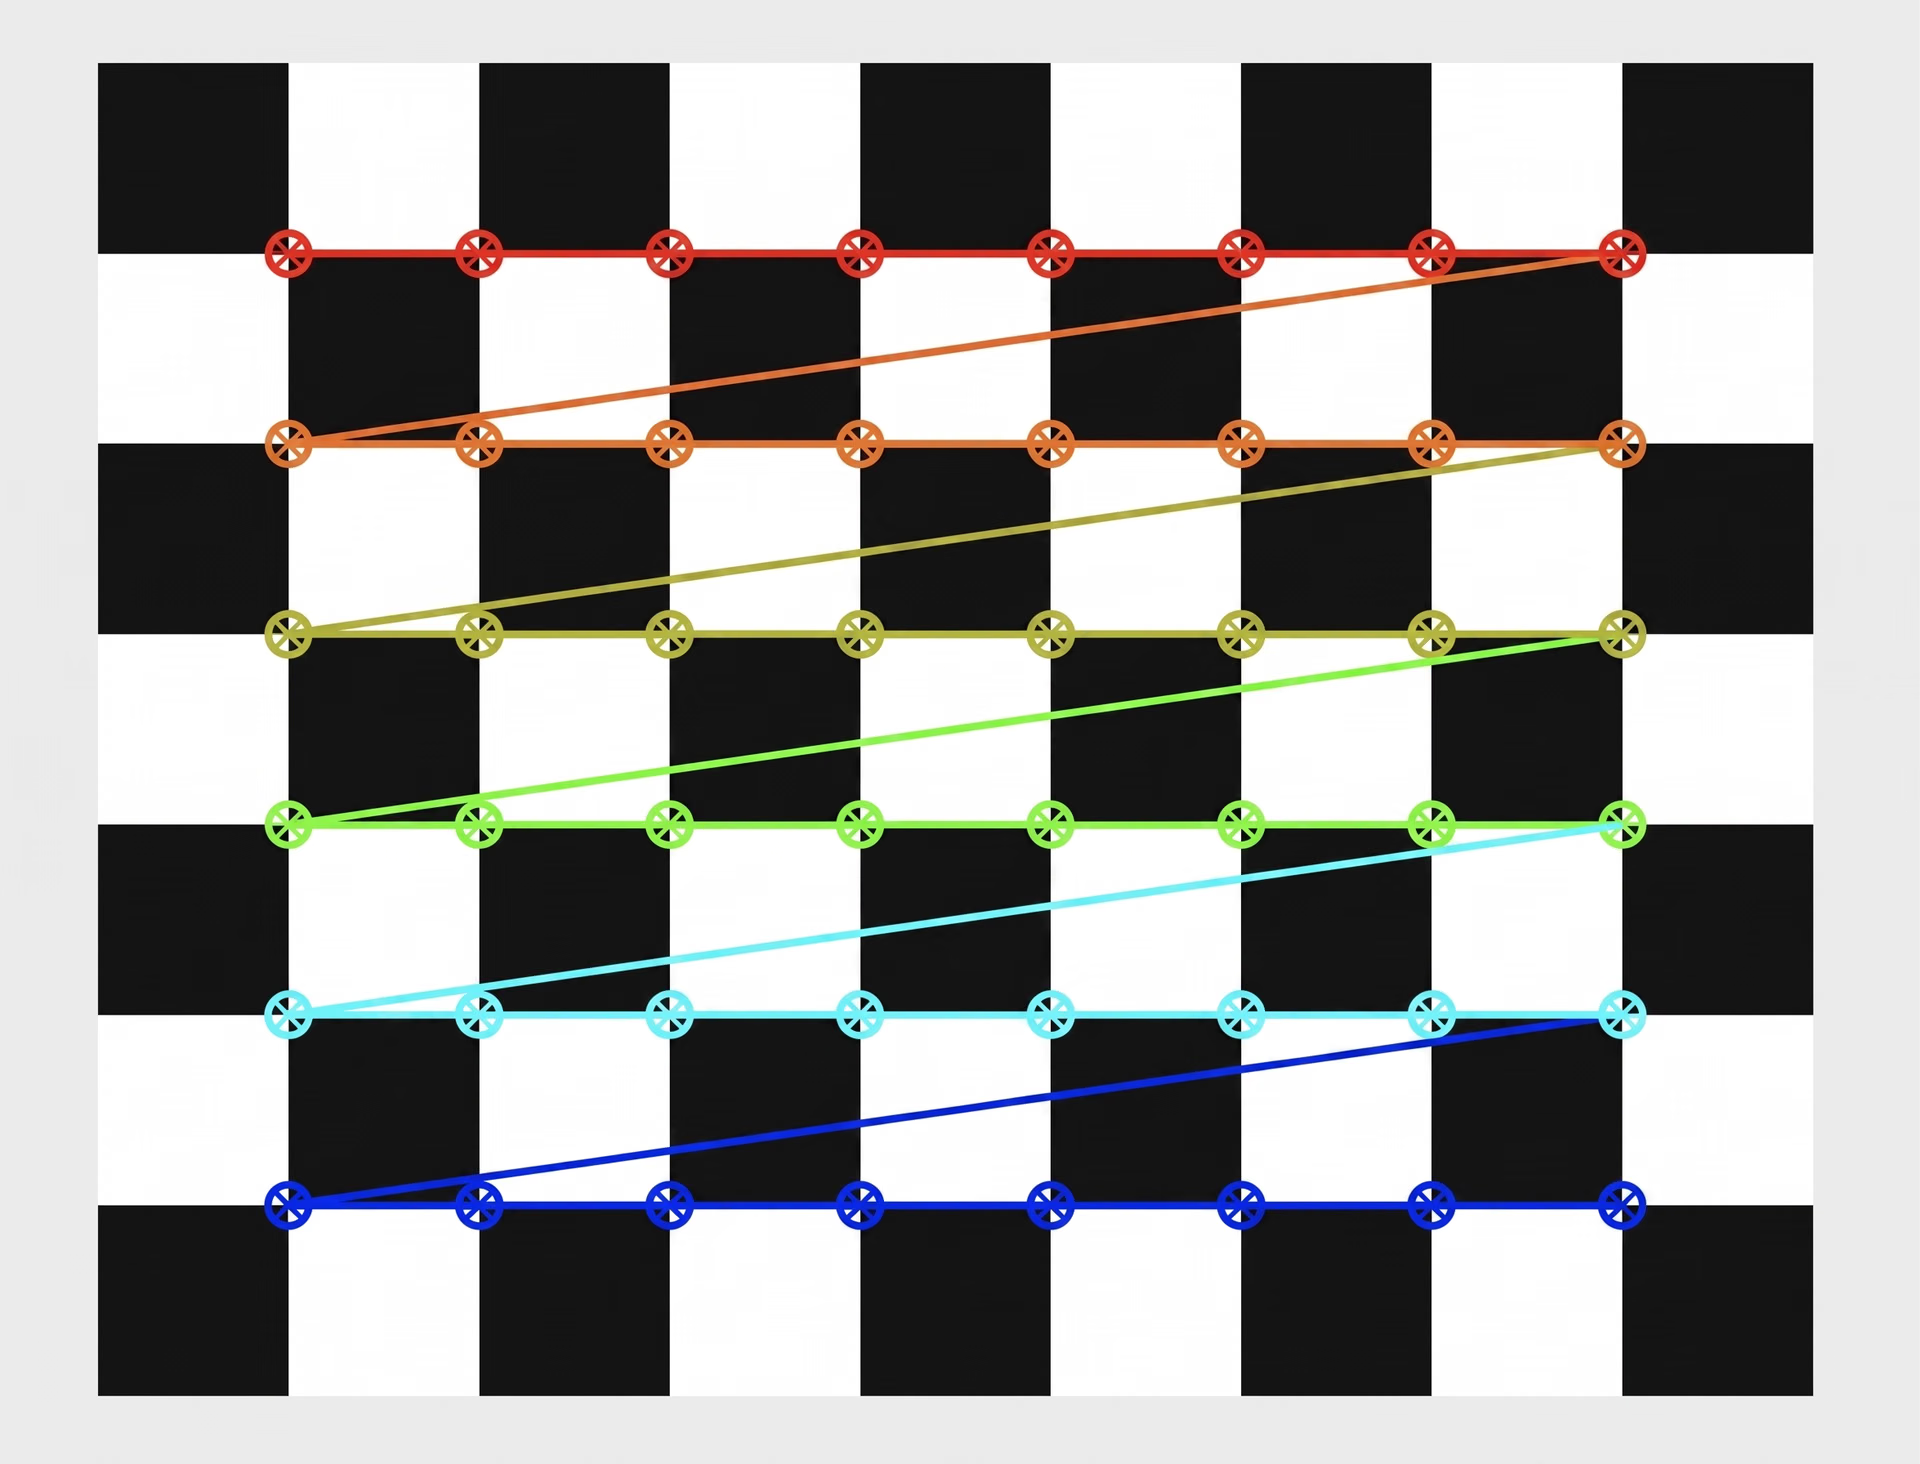
Fig. 3. Tablero de ajedrez para calibrar una cámara.
Aunque resulta útil en entornos controlados, requiere ajustes manuales y analizar varias imágenes tomadas desde distintos ángulos. Los cambios en las condiciones de iluminación o los movimientos inesperados de la cámara pueden reducir la precisión y hacer necesaria una recalibración.
En entornos dinámicos, como los de los drones y los coches autónomos, la calibración tradicional tiene dificultades para adaptarse. Una cámara en movimiento requiere recalibraciones frecuentes para mantener la precisión, algo poco práctico con patrones estáticos. Esta limitación ha impulsado los avances en la calibración de cámaras mediante IA, que ofrece más flexibilidad y automatización.
Métodos de calibración de cámaras basados en IA#
Las técnicas basadas en IA automatizan la calibración de cámaras mediante modelos de aprendizaje profundo que se autocalibran, lo que reduce la necesidad de realizar ajustes manuales. Estos métodos estiman los parámetros intrínsecos y extrínsecos directamente a partir de imágenes del mundo real, sin necesidad de patrones predefinidos.
Del mismo modo, los conjuntos de datos sintéticos mejoran la calibración de la cámara al proporcionar a los modelos de IA datos de entrenamiento diversos y etiquetados para perfeccionar los parámetros y corregir las distorsiones. Estos conjuntos de datos simulan condiciones del mundo real y ayudan a los modelos de IA a aprender a ajustar dinámicamente los parámetros intrínsecos y extrínsecos sin intervención humana.
Por ejemplo, los marcos de autocalibración utilizan modelos probabilísticos y aprendizaje profundo para analizar imágenes monoculares, estimar estructuras 3D y perfeccionar continuamente la calibración. Los datos sintéticos mejoran este proceso al entrenar modelos para gestionar distintas perspectivas, desalineaciones de sensores y condiciones de iluminación, lo que mejora la estimación de profundidad, el seguimiento de obstáculos y la precisión espacial en aplicaciones como la conducción autónoma y la robótica.
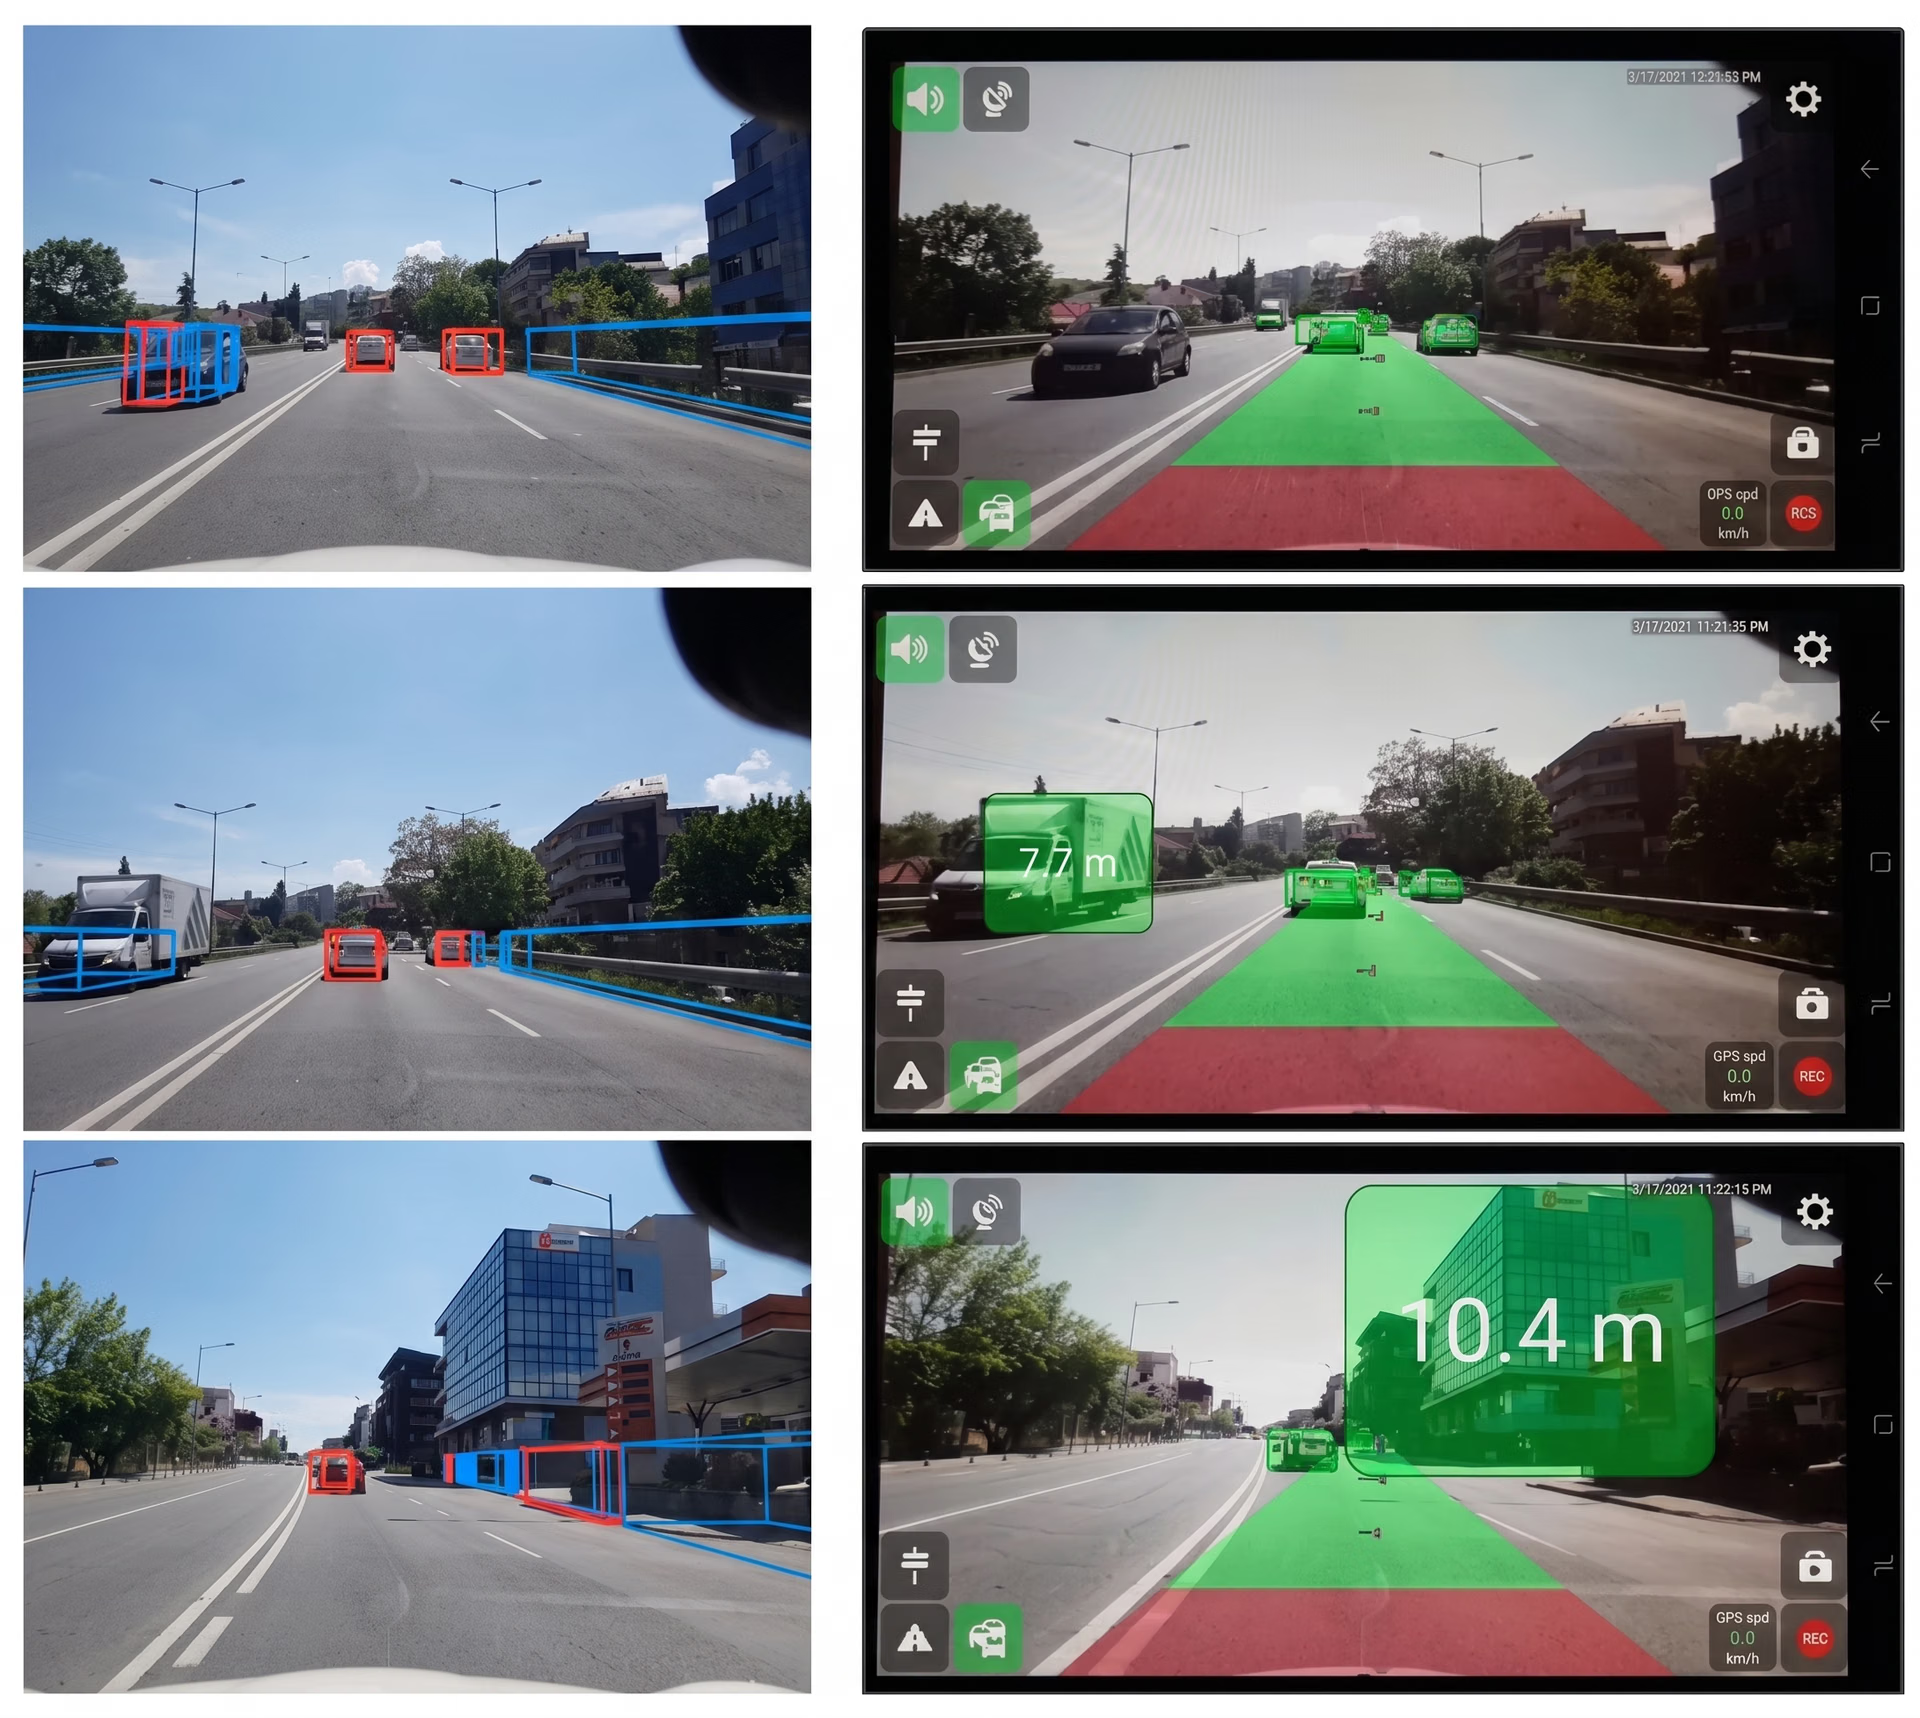
Fig. 4. Sistema de visión con IA que se autocalibra y puede interpretar el tráfico.
Aplicaciones clave de la calibración de cámaras#
Ahora que sabemos qué es la calibración de cámaras, exploremos su impacto en distintos sectores.
Vehículos autónomos y navegación de drones#
En los coches autónomos y los drones autónomos, la calibración precisa de la cámara es importante para navegar de forma segura y fiable. Estos sistemas se basan en la estimación de profundidad y el cálculo de distancias para detectar obstáculos, seguir las marcas viales y evaluar los objetos del entorno. Una calibración deficiente puede provocar errores al interpretar las distancias y dar lugar a decisiones incorrectas en tiempo real.
Una matriz correctamente calibrada permite a los vehículos autónomos combinar las entradas de LiDAR, radar y cámaras, lo que mejora la fusión multisensor. Así, el vehículo puede calcular con precisión las distancias a los peatones, los límites de los carriles y los coches cercanos, y reducir el riesgo de accidentes. En los drones, la calibración 3D ayuda a mantener la estabilidad de la altitud y a seguir objetos con precisión para navegar por entornos dinámicos.
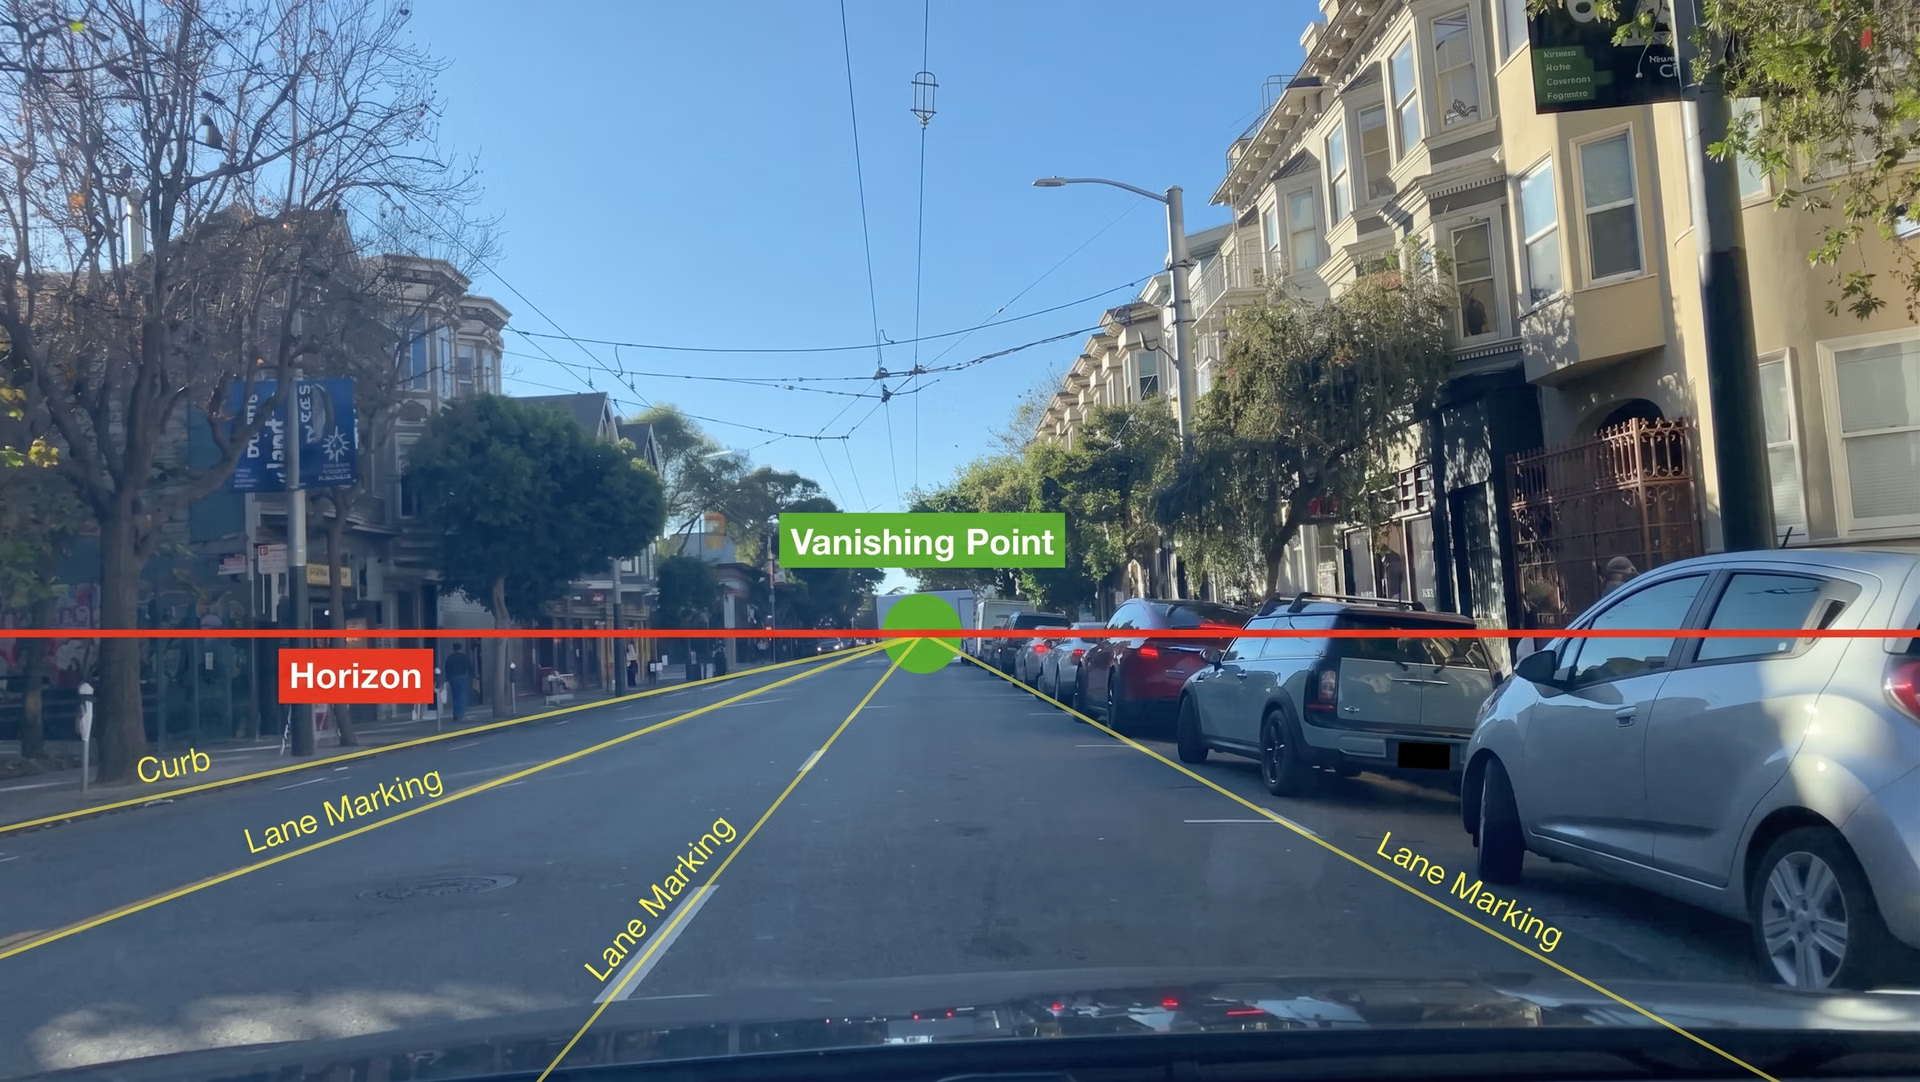
Fig. 5. Cámara calibrada en un coche autónomo.
Realidad aumentada (AR) y realidad virtual (VR)#
Las aplicaciones de AR y VR dependen de una calibración precisa de la cámara para alinear el contenido digital con los objetos del mundo real. Si la calibración no es correcta, las superposiciones de AR pueden desviarse, aparecer desalineadas o tener una escala incorrecta, lo que perjudica la experiencia de usuario.
La corrección de la distorsión del objetivo es esencial para que los objetos virtuales se integren de forma natural en entornos reales. Sin ella, las distorsiones pueden romper la inmersión y reducir la precisión en videojuegos, simulaciones de formación y diagnóstico por imagen. Además, en la realidad virtual, la calibración mejora la precisión del seguimiento de los movimientos de la cabeza y las manos, aumenta la capacidad de respuesta y ofrece una experiencia más fluida e inmersiva.
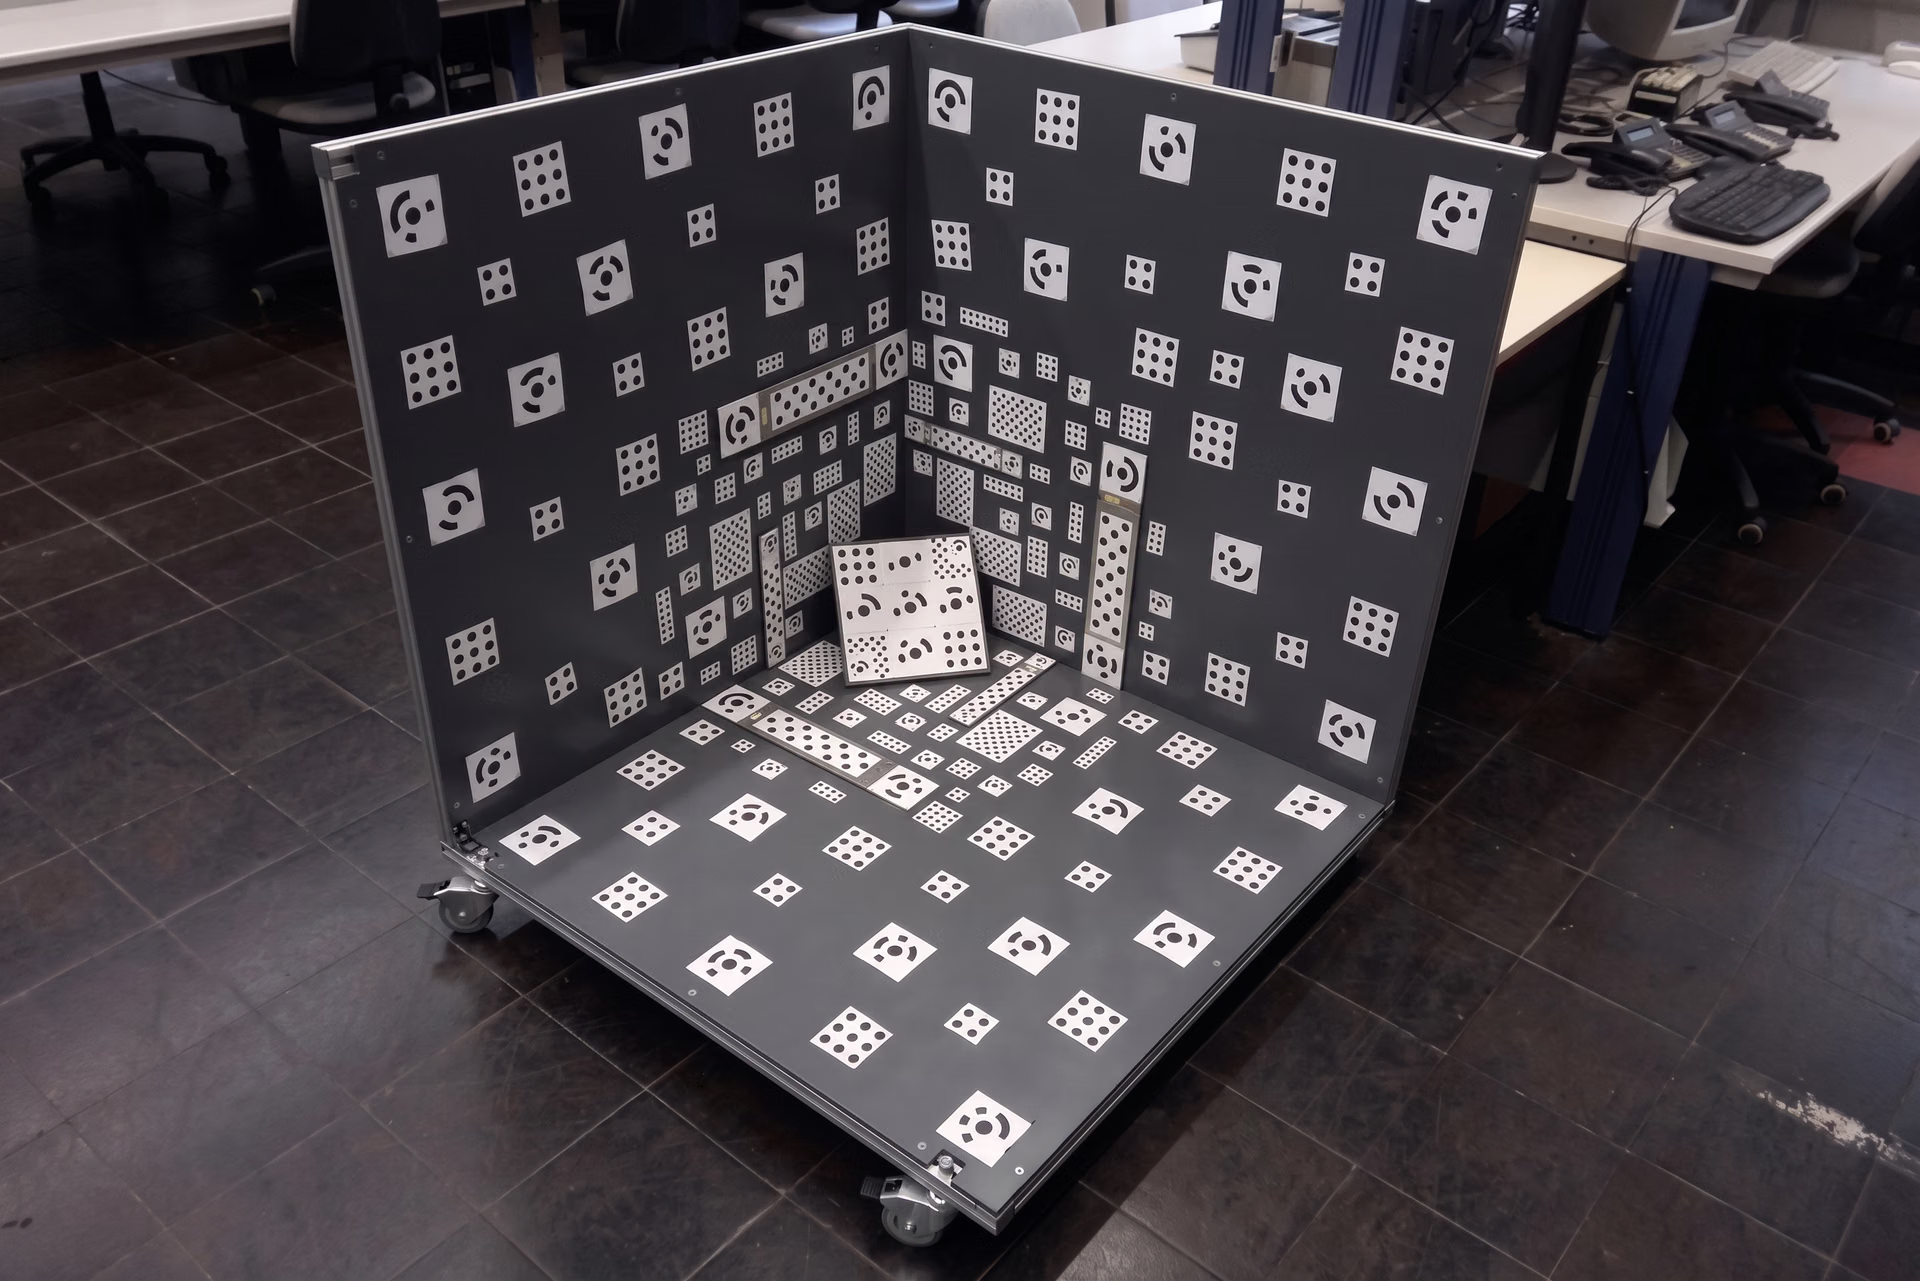
Fig. 6. Configuración de calibración de cámara 3D para perfeccionar las mediciones espaciales.
Visión robótica y automatización industrial#
Para que los robots vean e interactúen con el mundo con precisión, es fundamental calibrar correctamente la cámara. En la automatización industrial, los robots se basan en la estimación de profundidad para recoger, colocar y manipular objetos con precisión. Sin una calibración adecuada, los desajustes pueden causar errores en el envasado, el montaje y las inspecciones de control de calidad.
Uno de los principales retos de la robótica es medir con precisión los objetos planos. La calibración ayuda a los brazos robóticos a detectar las dimensiones exactas y evita errores de cálculo que podrían ralentizar o interrumpir la producción. La calibración 3D va un paso más allá y permite que los robots se adapten cuando cambian los objetos o las posiciones.
Conclusiones clave#
La calibración de cámaras es un componente fundamental de muchas soluciones de visión artificial. Garantiza que los modelos de IA interpreten las imágenes correctamente en tareas como la detección y el seguimiento de objetos y la estimación de profundidad. Los parámetros intrínsecos y extrínsecos ayudan a alinear las imágenes con las mediciones del mundo real y a evitar distorsiones que podrían afectar a las aplicaciones basadas en IA.
La corrección de la distorsión de la lente es fundamental para las aplicaciones de realidad aumentada, la automatización industrial y los sistemas multicámara. A medida que avanza la IA, los métodos automatizados de calibración de cámaras mejoran la eficiencia, la precisión y la fiabilidad a largo plazo en aplicaciones del mundo real.
Escrito por
Creador de contenido · Ultralytics
Comentarios
Haz una pregunta, comparte tus resultados o ayuda a otra persona.









