Детекция объектов на Raspberry Pi: YOLO26 на CPU Pi 5 без ускорителя
YOLO26n выполняет инференс за 67.03 мс на изображение с NCNN на CPU Raspberry Pi 5, а собственный тест Arm показывает 36.60 мс. Вот как запустить оба варианта.
 Onuralp Sezer11 мин. чтения
Может ли Raspberry Pi 5 выполнять детекцию объектов только на CPU, без AI HAT или USB-ускорителя? Да. В нашем тесте модель Ultralytics YOLO26n, экспортированная в NCNN, выполняет инференс за 67.03 мс на изображение на четырёх ядрах Arm Cortex-A76 в Pi 5 — это примерно 15 кадров в секунду при инференсе. Arm также выпустила среду выполнения с открытым исходным кодом, созданную для этой модели и платы. В собственном тесте Arm показывает результат 36.60 мс на изображение — примерно 27 FPS при инференсе.
В этой статье мы разберём условия, при которых получены эти результаты, и объясним, что показывает каждый из них. Затем пошагово покажем, как запустить YOLO26n на CPU Raspberry Pi 5 — от установки до работы с камерой в реальном времени, расскажем, как запустить среду выполнения Arm на той же плате, и разберём, когда всё же стоит добавить ускоритель.
Если ты впервые сталкиваешься с самой задачей, начни со статьи что такое детекция объектов. Здесь мы расскажем, как запустить её на Pi.
Среда выполнения Arm запускает YOLO26n на CPU Raspberry Pi 5 за 36.60 мс на изображение#
В репозитории Optimized-Runtimes Arm собраны оптимизированные для Arm среды инференса для определённых моделей и платформ. Сейчас в списке есть среда для детекции объектов YOLO26n на Raspberry Pi 5. Каждая среда находится в отдельном каталоге со сборкой, преобразованием, примерами, тестами производительности, тестами и документацией к выпуску.
В руководстве по обучению Arm сравнивает свою среду выполнения с NCNN в одном тесте: 36.60 мс на изображение для среды Arm против 67.20 мс для NCNN. В обоих случаях использовалась YOLO26n с размером 640 x 640, размером пакета 1 и набором данных Arm coco-128-by-sa из 128 изображений. Точность была близкой: 0.4863 mAP50-95 для среды Arm и 0.4902 для NCNN. Эти показатели времени соответствуют примерно 27 и 15 FPS при инференсе — пропускная способность среды Arm в этом тесте примерно на 84% выше. Arm отмечает, что в её модели NCNN использовались веса FP32 с включённой арифметикой FP16.
Для команды, которая разрабатывает систему на плате с ограничениями по стоимости и энергопотреблению, почти двукратное сокращение времени инференса оставляет больше времени на обработку каждого кадра для захвата изображения, трекинга и других задач приложения. Здесь указано только время инференса: захват, предобработка, отрисовка и вывод изображения увеличивают время обработки каждого кадра, поэтому измерь весь конвейер обработки с камеры на самом устройстве. Эта среда выполнения также продолжает сотрудничество, о котором мы рассказывали в статье про Arm Create 2026: на момент запуска Ultralytics YOLO стала предварительно оптимизированной моделью на Arm AI Portal.
В нашем тесте NCNN модель YOLO26n выполняет инференс на Raspberry Pi 5 за 67.03 мс на изображение#
Команда Ultralytics сравнила YOLO26 на Raspberry Pi 5 в восьми форматах экспорта для руководства по Raspberry Pi. Условия: модели экспортированы с точностью FP32, размер входа по умолчанию — 640 пикселей, использовалась Ultralytics 8.4.108, точность оценивалась на COCO128, измерялось только время инференса без предобработки и постобработки. В нашем тесте использовалась модель, экспортированная в FP32. В отдельном тесте Arm с NCNN была включена арифметика FP16. Поэтому два результата для NCNN — 67.03 мс и 67.20 мс — напрямую сравнивать нельзя.
NCNN с заметным отрывом оказался самым быстрым форматом экспорта Ultralytics:
| Формат YOLO26n | Время инференса (мс/изображение) | mAP50-95(B), COCO128 |
|---|---|---|
| PyTorch | 299.09 | 0.4760 |
| ONNX | 125.99 | 0.4734 |
| LiteRT | 123.30 | 0.4730 |
| OpenVINO | 104.55 | 0.4734 |
| MNN | 91.87 | 0.4749 |
| NCNN | 67.03 | 0.4784 |
NCNN примерно в 4.5 раза быстрее весов PyTorch: 67.03 мс против 299.09 мс. На COCO128 результат составил 0.4784 mAP50-95 против 0.4760 у PyTorch. Более крупной модели YOLO26s требуется 172.88 мс с NCNN, поэтому для максимальной частоты кадров на CPU Pi стоит начать с нано-модели.
На этой плате YOLO26 также превосходит предшественницу. В отдельном тесте ONNX с размером входа 640 пикселей YOLO26n работает со скоростью 7.79 FPS против 6.79 FPS у YOLO11n, то есть примерно на 15% быстрее, и при этом показывает 40.1% mAP50-95 на валидационной выборке COCO против 39.5% (Ultralytics 8.4.14). YOLO26 также может работать без подавления немаксимумов, если экспортировать модель с nms=False в поддерживающие эту возможность форматы, например ONNX и OpenVINO. В NCNN используется стандартная голова с NMS, как объясняется в руководстве по сквозной детекции.
Сравнивай результаты для Raspberry Pi только при одинаковых условиях#
Тест Arm полезен тем, что в нём неизменны модель, размер входа, размер пакета и набор данных для всех сред выполнения. В большинстве найденных в интернете тестов для Pi это не так. На результаты сильнее всего влияют три параметра: точность (FP32, FP16 или INT8), размер входа и то, что именно измеряется — только прямой проход модели или весь путь от изображения до готовых рамок.
При сравнении точности тоже нужна осторожность. Мы рассчитали mAP на COCO128 — выборке из 128 изображений, поэтому перед выпуском модели проверь её точность на собственной валидационной выборке, особенно если модель квантована.
Запусти YOLO26n на CPU Raspberry Pi 5 за пять шагов#
Вот самый быстрый поддерживаемый способ с пакетом Ultralytics для Python. В инструкции предполагается, что у тебя Raspberry Pi 5 с 64-разрядной Raspberry Pi OS; в руководстве по Raspberry Pi рассказано, как установить ОС и настроить Docker.
- Установи Ultralytics в виртуальное окружение. В актуальной Raspberry Pi OS установка
pipв системный Python заблокирована, поэтому создай окружение, которое при этом видит системную библиотеку камеры:
sudo apt update
sudo apt install -y python3-venv python3-picamera2 rpicam-apps
python3 -m venv --system-site-packages ~/yolo
source ~/yolo/bin/activate
pip install ultralytics- Экспортируй YOLO26n в NCNN и протестируй модель. Режим экспорта создаёт каталог
yolo26n_ncnn_model, который загружается так же, как любая другая модель:
from ultralytics import YOLO

# # Выполни экспорт на Pi один раз; будет создан каталог 'yolo26n_ncnn_model'
model = YOLO("yolo26n.pt")
model.export(format="ncnn")

# # Загрузи модель NCNN и запусти её на CPU
ncnn_model = YOLO("yolo26n_ncnn_model")
results = ncnn_model("https://ultralytics.com/images/bus.jpg")
print(results[0].speed)  # # время предобработки, инференса и постобработки в мс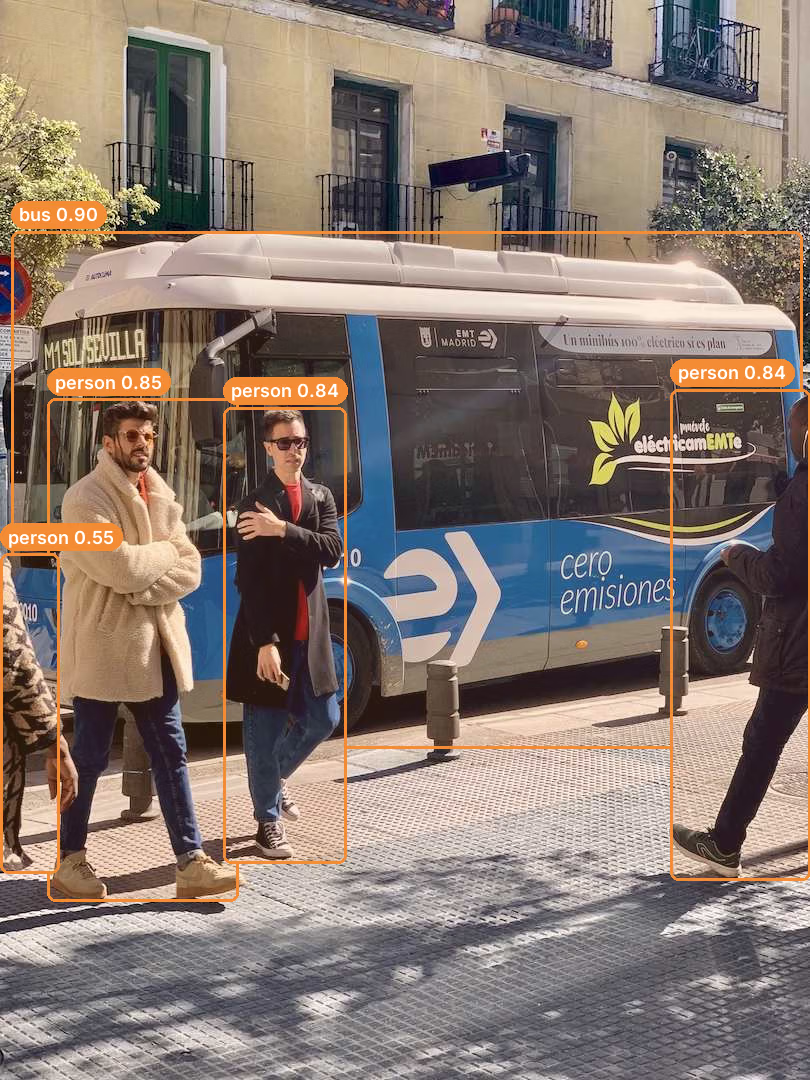
YOLO26n, экспортированная в NCNN и запущенная на тестовом изображении bus.jpg из шага 2: обнаружены автобус и четыре человека. Результат получен на настольном CPU; рамки и оценки на Pi могут немного отличаться.
- Подключи камеру. Проверь видеопоток с помощью
rpicam-hello. У Pi 5 есть два 22-контактных разъёма для камеры и дисплея, поэтому для 15-контактных модулей камеры нужен переходной кабель. - Запусти детекцию в реальном времени.
picamera2передаёт кадры прямо в модель. Для окнаcv2.imshowнужен рабочий стол; если Pi работает без графического интерфейса, убери строки вывода изображения и используй результаты в коде:
import cv2
from picamera2 import Picamera2

from ultralytics import YOLO

picam2 = Picamera2()
picam2.preview_configuration.main.size = (1280, 720)
picam2.preview_configuration.main.format = "RGB888"
picam2.preview_configuration.align()
picam2.configure("preview")
picam2.start()

model = YOLO("yolo26n_ncnn_model")

while True:
    frame = picam2.capture_array()
    results = model(frame)
    cv2.imshow("Camera", results[0].plot())
    if cv2.waitKey(1) == ord("q"):
        break

cv2.destroyAllWindows()- Проведи тест производительности на своей плате.
yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640проверяет каждый формат экспорта на твоём Pi, чтобы ты увидел, на что способны система охлаждения, образ ОС и блок питания. Некоторые форматы нельзя экспортировать непосредственно на Pi: например, LiteRT поддерживает экспорт только на Linux x86_64 или macOS, поэтому экспортируй модель там, скопируй файл на Pi и проверь его отдельно. Для более стабильных показателей точности используй валидационную выборку побольше, напримерdata=coco.yaml.
Запусти среду выполнения Arm рядом с NCNN на том же Pi#
Среда выполнения Arm — отдельный проект, а не формат экспорта Ultralytics. Инструкции по настройке рассчитаны на 64-разрядную Raspberry Pi OS Trixie с Python 3.13. Чтобы попробовать её и сравнить с NCNN:
- Клонируй arm/Optimized-Runtimes, перейди в каталог
yolo26-raspberry-pi-5, выполни предварительные требования и собери среду выполнения с помощьюmake runtime. - Запусти
make example-video, чтобы посмотреть детекции на тестовом видео. - Запусти
make ultralytics-benchmark, чтобы измерить производительность среды выполнения Arm на своей плате. - Экспортируй YOLO26n в NCNN, как описано в шаге 2 выше, а затем проверь её на том же созданном наборе данных
coco-128-by-sa, используя окружение, контрольную точку и команды со страницы сравнения Arm. Так обе среды выполнения будут обрабатывать одни и те же изображения с одинаковым размером входа. - Чтобы запустить собственную модель, преобразуй совместимую контрольную точку дообученной YOLO26n с помощью
make model CHECKPOINT=/path/to/checkpoint.pt, как описано в карточке модели среды выполнения, и сравни точность на собственной валидационной выборке, а также скорость.
В сравнении Arm её среда выполнения оказалась самым быстрым вариантом для детекции YOLO26n на CPU. Экспорт Ultralytics в NCNN подходит для остальных задач: других размеров YOLO26, а также сегментации и оценки позы — всё это можно запускать с помощью тех же двух строк кода в пределах ограничений, перечисленных в руководстве по NCNN.
Охлаждение, разгон и облегчённая ОС повышают частоту кадров#
Когда модель запущена, производительность ограничивает сама плата. В разделе рекомендаций руководства по Raspberry Pi перечислены полезные меры:
- Охлаждай плату. При длительном инференсе CPU нагревается, и троттлинг снижает тактовую частоту, на которую рассчитывалось тестирование. Радиатор и вентилятор помогают поддерживать стабильное время обработки кадров.
- Разгоняй, если можешь обеспечить охлаждение. На некоторых платах Pi 5 CPU может работать на частоте 3.0 GHz вместо базовой 2.4 GHz. Для этого используй
arm_freq=3000иforce_turbo=1в/boot/firmware/config.txt, а затем перезагрузи устройство. Стабильность зависит от конкретной платы, поэтому при нестабильной работе системы снижай частоту шагами по 100 MHz. - Откажись от рабочего стола. Raspberry Pi OS Lite оставляет больше RAM для задач компьютерного зрения.
- Используй SSD для круглосуточной работы. При постоянной записи SD-карта может износиться; к разъёму PCIe Pi 5 можно подключить адаптер NVMe.
- Уменьши размер входного изображения, если объекты крупные. Чем меньше
imgsz, тем меньше пикселей в каждом кадре. Измерь, как это повлияет на скорость и точность на собственных видеозаписях: в первую очередь пострадают маленькие и удалённые объекты. В нашем руководстве о FPS в компьютерном зрении объясняется, как задать бюджет частоты кадров.
Добавь ускоритель, если одного CPU Pi недостаточно#
Pi 5 только с CPU подходит для одной камеры при умеренной частоте кадров. Для нескольких видеопотоков, более крупных моделей или запаса вычислительных ресурсов для другого ПО ускоритель снимает нагрузку с CPU. Ниже приведено измеренное время инференса YOLO26n на Raspberry Pi 5 (только инференс, COCO128) по отдельным тестам с квантованными моделями и разными версиями Ultralytics:
- Hailo-8 на AI HAT+: 21.7 мс при 0.455 mAP50-95, Ultralytics 8.4.174.
- Модуль DEEPX DX-M1 M.2: 34.6 мс при 0.4660 mAP50-95, Ultralytics 8.4.48.
- Coral Edge TPU: вариант с подключением через USB и отдельным процессом экспорта; в руководстве приведены результаты для моделей YOLOv8.
Каждое решение требует дополнительного оборудования, питания и компиляции модели. Кроме того, ускоренные модели квантованы, поэтому после экспорта проверь точность. Для более полного обзора смотри руководство по выбору периферийного устройства, а если вычислительных ресурсов Pi недостаточно — руководство по NVIDIA Jetson.
Обучи собственную модель детекции и разверни её тем же способом#
80 классов COCO — это отправная точка. Большинству проектов на Pi нужны собственные объекты: деталь на конвейере, товар на полке, вредитель на листе. Ultralytics Platform охватывает весь процесс: загрузи и разметь набор данных, обучи модель в облаке, используя контрольную точку YOLO26n, затем экспортируй её в NCNN и скопируй каталог на Pi.
Начни с нано-модели, затем проверь точность и измерь скорость собственной модели на репрезентативных видеозаписях с той камеры, на которой будешь её использовать. Остальные рекомендации есть в нашем руководстве по обучению моделей и уроке Академии о выборе целевого устройства для развёртывания.
Кому стоит запускать YOLO26 на CPU Raspberry Pi 5#
Запускай YOLO26n на CPU Pi 5, если у тебя одна камера, тебя устраивает частота кадров, измеренная на устройстве для всего конвейера обработки, и ты хочешь обойтись минимальным набором оборудования: Raspberry Pi, камера, вентилятор и блок питания. Такой вариант подходит для касс в магазинах, домашних и уличных камер, подсчёта объектов на конвейере и прототипов роботов.
Используй среду выполнения Arm, если детекция YOLO26n — единственная задача и важна каждая миллисекунда. Добавь ускоритель, если нужно обрабатывать несколько камер или использовать более крупные модели, либо если CPU должен оставаться доступным для других задач приложения.
Ultralytics YOLO доступна по лицензии AGPL-3.0 или Ultralytics Enterprise License. Узнай в разделе вариантов лицензирования Ultralytics, что подходит для твоего развёртывания.
Часто задаваемые вопросы
Да, для задач с одной камерой и умеренной частотой кадров. В тесте Ultralytics модель YOLO26n, экспортированная в NCNN, выполняет инференс на CPU Raspberry Pi 5 за 67.03 мс на изображение (экспорт FP32, входной размер 640 пикселей) — это примерно 15 FPS при инференсе. В отдельном тесте Arm измерила для YOLO26n 36.60 мс с собственной средой выполнения. Это другой тест, а не ускорение относительно нашего результата 67.03 мс. Захват изображения с камеры и отрисовка занимают дополнительное время, поэтому измерь весь конвейер обработки.
В сравнительном тесте Arm её среда выполнения Optimized-Runtimes для YOLO26n оказалась самой быстрой: 36.60 мс на изображение против 67.20 мс у NCNN. В нашем отдельном тесте форматов экспорта Ultralytics самым быстрым оказался NCNN — 67.03 мс, опередив MNN с 91.87 мс и OpenVINO со 104.55 мс. Это отдельные тесты с разными наборами данных — COCO128 и coco-128-by-sa от Arm, — поэтому их результаты не доказывают ускорение между тестами.
Да. В отдельном тесте ONNX с размером входа 640 пикселей на Raspberry Pi 5 YOLO26n работает со скоростью 7.79 FPS против 6.79 FPS у YOLO11n, то есть примерно на 15% быстрее, и при этом показывает 40.1% mAP50-95 на валидационной выборке COCO против 39.5%.
Для одной камеры при умеренной частоте кадров — нет. Ускоритель полезен для нескольких видеопотоков или более крупных моделей: в наших тестах квантованная YOLO26n на Hailo-8 AI HAT+ выполняла инференс за 21.7 мс на изображение против 67.03 мс для экспорта NCNN в FP32 на CPU. Эти результаты получены в отдельных тестах с разными версиями и точностью.
Да. Обучи модель с помощью Python или на Ultralytics Platform, экспортируй её с помощью
format="ncnn", скопируй каталог_ncnn_modelна Pi и загрузи его с помощьюYOLO("your_model_ncnn_model"). Измени путь к модели в коде камеры и проверь её производительность на собственном YAML-файле набора данных и классах. Среда выполнения Arm также преобразует совместимые контрольные точки дообученной YOLO26n.
Автор
Старший инженер по машинному обучению · Ultralytics
Комментарии
Задай вопрос, поделись результатами или помоги кому-нибудь.









