Raspberry Pi'de nesne algılama: hızlandırıcı olmadan Pi 5 CPU'sunda YOLO26
YOLO26n, Raspberry Pi 5 CPU'sunda NCNN ile görüntü başına 67.03 ms'de çalışıyor; Arm'ın açık kaynaklı çalışma zamanı ise kendi testinde 36.60 ms ölçüyor. İkisini de nasıl çalıştıracağını burada bulabilirsin.
 Onuralp Sezer10 dakikalık okuma
Raspberry Pi 5, AI HAT veya USB hızlandırıcı olmadan, yalnızca CPU'sunda nesne algılama yapabilir mi? Evet. Kendi kıyaslamamızda, NCNN'ye dışa aktarılan Ultralytics YOLO26n, Pi 5'in dört Arm Cortex-A76 çekirdeğinde görüntü başına 67.03 ms çıkarım süresi alıyor; bu da saniyede yaklaşık 15 çıkarım karesi demek. Arm ayrıca bu model ve kart için geliştirilmiş açık kaynaklı bir çalışma zamanı yayımladı. Arm'ın kendi testinde çalışma zamanı görüntü başına 36.60 ms ölçüyor; bu da yaklaşık 27 çıkarım FPS değerine karşılık geliyor.
Bu makalede her bir sonucun ardındaki koşulları birbirinden ayırıyor ve her sonucun ne gösterdiğini açıklıyoruz. Ardından YOLO26n'yi kurulumdan canlı kameraya kadar adım adım Raspberry Pi 5 CPU'sunda çalıştırmayı gösteriyor, aynı kartta Arm'ın çalışma zamanını çalıştırmayı anlatıyor ve ne zaman hâlâ hızlandırıcı eklemeye değeceğini ele alıyoruz.
Görevin kendisine yeniysen nesne algılamanın ne olduğuyla başlayabilirsin. Bu sayfa, nesne algılamayı Pi'de çalıştırmaya odaklanıyor.
Arm'ın çalışma zamanı, Raspberry Pi 5 CPU'sunda YOLO26n'yi görüntü başına 36.60 ms'de çalıştırıyor#
Arm'ın Optimized-Runtimes deposu, belirli model ve platformlar için Arm'da optimize edilmiş çıkarım çalışma zamanlarını bir araya getiriyor. Şu anda listelenen çalışma zamanı, Raspberry Pi 5'te nesne algılayan YOLO26n'dir. Her çalışma zamanı; derleme, dönüştürme, örnekler, kıyaslamalar, testler ve sürüm belgelerini içeren ayrı bir dizinde bulunuyor.
Arm'ın öğrenme yolu, tek bir testte kendi çalışma zamanını NCNN ile karşılaştırıyor: Arm çalışma zamanı görüntü başına 36.60 ms, NCNN ise 67.20 ms alıyor. Her ikisi de Arm'ın 128 görüntüden oluşan coco-128-by-sa veri kümesinde, YOLO26n ile 640 x 640 çözünürlükte ve 1 batch boyutunda test edilmiş. Doğruluk değerleri birbirine yakın: Arm çalışma zamanı için 0.4863 mAP50-95, NCNN içinse 0.4902. Bu süreler, yaklaşık 27 çıkarım FPS değerine karşı yaklaşık 15 FPS anlamına geliyor; bu testte Arm'ın çalışma zamanı yaklaşık %84 daha yüksek iş hacmi sağlıyor. Arm, NCNN modelinde FP32 ağırlıklar kullanıldığını ve FP16 aritmetiğinin etkinleştirildiğini belirtiyor.
Maliyet ve güç kısıtlamaları olan bir kart üzerinde çalışan ekip için çıkarım süresini neredeyse yarıya indirmek, her karenin bütçesinden yakalama, izleme ve uygulamanın geri kalanı için daha fazla zaman ayırır. Bunlar yalnızca çıkarım süreleridir; yakalama, ön işleme, çizim ve görüntüleme her kareye ek yük getirir. Bu nedenle cihazda tüm kamera işlem hattını ölç. Bu çalışma zamanı, Ultralytics YOLO'nun lansman sırasında önceden optimize edilmiş bir model olarak Arm AI Portal'a katıldığı ve daha önce Arm Create 2026 etkinliğinden aktardığımız iş birliğini de sürdürüyor.
NCNN kıyaslamamızda YOLO26n, Raspberry Pi 5'te görüntü başına 67.03 ms alıyor#
Ultralytics ekibi, Raspberry Pi kılavuzu için Raspberry Pi 5'te YOLO26'yı sekiz dışa aktarma biçiminde kıyasladı. Koşullar şöyleydi: FP32 duyarlılığında dışa aktarılan modeller, varsayılan 640 piksel giriş boyutu, Ultralytics 8.4.108, COCO128 üzerinde doğruluk ve ön işleme ile son işleme hariç yalnızca çıkarım süresi. Kıyaslamamızda FP32 dışa aktarımı kullandık. Arm'ın ayrı NCNN testinde FP16 aritmetiği etkinleştirildi. 67.03 ms ve 67.20 ms olan iki NCNN süresi doğrudan karşılaştırılamaz.
NCNN, Ultralytics dışa aktarma biçimleri arasında açık ara en hızlısıydı:
| YOLO26n biçimi | Çıkarım süresi (ms/görüntü) | mAP50-95(B), COCO128 |
|---|---|---|
| PyTorch | 299.09 | 0.4760 |
| ONNX | 125.99 | 0.4734 |
| LiteRT | 123.30 | 0.4730 |
| OpenVINO | 104.55 | 0.4734 |
| MNN | 91.87 | 0.4749 |
| NCNN | 67.03 | 0.4784 |
NCNN, PyTorch ağırlıklarından yaklaşık 4.5 kat daha hızlı çalışıyor (67.03 ms'ye karşı 299.09 ms) ve COCO128'de 0.4784 mAP50-95 puan alıyor; PyTorch ise 0.4760 puan alıyor. Daha büyük olan YOLO26s, NCNN ile 172.88 ms alıyor. Bu nedenle Pi CPU'sunda en yüksek kare hızını hedefliyorsan nano modeliyle başlamalısın.
YOLO26 bu kartta önceki sürümünden de daha iyi sonuç veriyor. 640 pikselde yapılan ayrı bir ONNX kıyaslamasında YOLO26n, saniyede 7.79 FPS ile YOLO11n modelinin 6.79 FPS değerini geride bırakıyor; yaklaşık %15 daha hızlı ve COCO doğrulamasında %39.5'e karşı %40.1 mAP50-95 puan alıyor (Ultralytics 8.4.14). YOLO26, ONNX ve OpenVINO gibi destekleyen biçimlere nms=False ile dışa aktarıldığında non-maximum suppression olmadan da çalışabiliyor. Uçtan uca algılama kılavuzunda açıklandığı gibi NCNN, NMS kullanan standart algılama başlığına geri dönüyor.
Raspberry Pi sonuçlarını yalnızca eşleşen koşullarda karşılaştır#
Arm'ın testi yararlı; çünkü çalışma zamanları arasında modeli, giriş boyutunu, batch boyutunu ve veri kümesini sabit tutuyor. İnternette bulacağın Pi kıyaslamalarının çoğunda bu koşullar eşleşmiyor. Sonucu en çok etkileyen üç ayar şunlar: duyarlılık (FP32, FP16 veya INT8), giriş boyutu ve ölçülen sürenin neleri kapsadığı; yalnızca modelin ileri geçişini mi, yoksa görüntüden son kutulara kadar tüm işlem yolunu mu.
Doğruluk konusunda da aynı özeni göstermek gerekir. mAP değerimiz 128 görüntüden oluşan COCO128 örnekleminden geliyor. Bu nedenle herhangi bir modeli, özellikle de kuantize edilmiş bir modeli kullanıma almadan önce kendi doğrulama görüntülerinde doğruluğu kontrol et.
YOLO26n'yi Raspberry Pi 5 CPU'sunda beş adımda çalıştır#
Ultralytics Python paketiyle desteklenen en hızlı yol şöyle. Bu yönergeler 64 bit Raspberry Pi OS yüklü bir Raspberry Pi 5 olduğunu varsayıyor; Raspberry Pi kılavuzunda işletim sistemini karta yazma ve Docker kurulum adımları yer alıyor.
- Ultralytics'i sanal ortama kur. Güncel Raspberry Pi OS,
pippaketinin sistem Python'una kurulmasını engelliyor. Bu nedenle sistem kamera kitaplığını kullanmaya devam edebilen bir ortam oluştur:
sudo apt update
sudo apt install -y python3-venv python3-picamera2 rpicam-apps
python3 -m venv --system-site-packages ~/yolo
source ~/yolo/bin/activate
pip install ultralytics- YOLO26n'yi NCNN'ye aktar ve test et. Dışa aktarma modu, diğer modeller gibi yükleyebileceğin bir
yolo26n_ncnn_modelklasörü oluşturur:
from ultralytics import YOLO

# # Pi'de bir kez dışa aktar; 'yolo26n_ncnn_model' klasörünü oluşturur
model = YOLO("yolo26n.pt")
model.export(format="ncnn")

# # NCNN modelini yükle ve CPU'da çalıştır
ncnn_model = YOLO("yolo26n_ncnn_model")
results = ncnn_model("https://ultralytics.com/images/bus.jpg")
print(results[0].speed)  # # ön işleme, çıkarım ve son işleme süreleri (ms)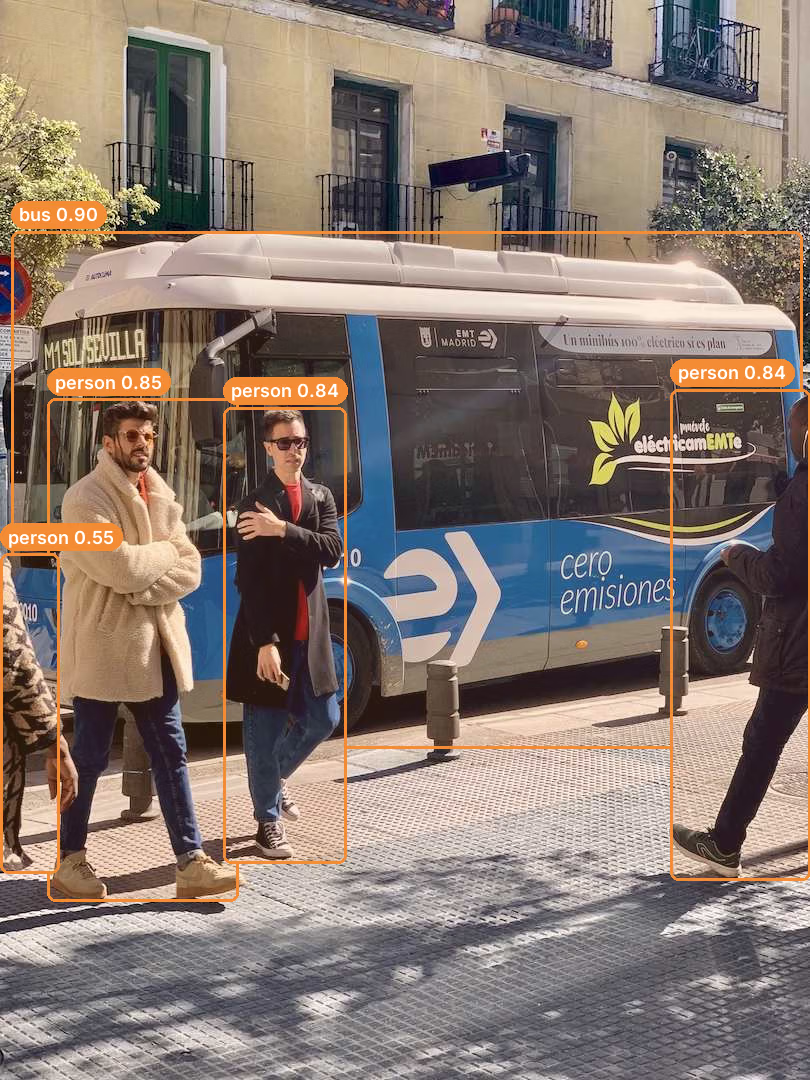
NCNN'ye aktarılan YOLO26n, 2. adımdaki bus.jpg test görüntüsünde çalıştırıldı: bir otobüs ve dört kişi algılandı. Masaüstü CPU'sunda kaydedildi; Pi'deki kutular ve puanlar biraz farklı olabilir.
- Bir kamera bağla. Görüntüyü
rpicam-helloile kontrol et. Pi 5'te iki adet 22 pinli kamera/ekran bağlantı noktası bulunuyor; bu nedenle 15 pinli kamera modülleri için adaptör kablosu gerekir. - Canlı algılamayı çalıştır.
picamera2, kareleri doğrudan modele aktarır.cv2.imshowpenceresi için masaüstü oturumu gerekir. Ekran kullanmayan bir Pi'de görüntüleme satırlarını kaldır ve sonuçları doğrudan kodda kullan:
import cv2
from picamera2 import Picamera2

from ultralytics import YOLO

picam2 = Picamera2()
picam2.preview_configuration.main.size = (1280, 720)
picam2.preview_configuration.main.format = "RGB888"
picam2.preview_configuration.align()
picam2.configure("preview")
picam2.start()

model = YOLO("yolo26n_ncnn_model")

while True:
    frame = picam2.capture_array()
    results = model(frame)
    cv2.imshow("Camera", results[0].plot())
    if cv2.waitKey(1) == ord("q"):
        break

cv2.destroyAllWindows()- Kartında kıyaslama yap.
yolo benchmark model=yolo26n.pt data=coco128.yaml imgsz=640, her dışa aktarma biçimini kendi Pi'nde dener; böylece soğutma sisteminin, işletim sistemi imajının ve güç kaynağının sağladığı performansı görebilirsin. Bazı biçimler Pi'nin kendisinde dışa aktarılamaz: örneğin LiteRT yalnızca Linux x86_64 veya macOS'ta dışa aktarılır. Bu biçimi orada dışa aktar, dosyayı Pi'ye kopyala ve ayrıca doğrula. Daha tutarlı doğruluk sonuçları içindata=coco.yamlgibi daha büyük bir doğrulama kümesi kullan.
Arm'ın çalışma zamanını aynı Pi'de NCNN ile birlikte çalıştır#
Arm'ın çalışma zamanı, Ultralytics dışa aktarma biçimi değil, ayrı bir projedir. Kurulum adımları, Python 3.13 yüklü 64 bit Raspberry Pi OS Trixie'yi hedefliyor. Denemek ve NCNN ile karşılaştırmak için:
- arm/Optimized-Runtimes deposunu klonla,
yolo26-raspberry-pi-5dizinini aç, ön koşulları yerine getir ve çalışma zamanınımake runtimeile derle. - Örnek bir videoda algılamaları görmek için
make example-videokomutunu çalıştır. - Arm çalışma zamanını kendi kartında kıyaslamak için
make ultralytics-benchmarkkomutunu çalıştır. - YOLO26n'yi yukarıdaki 2. adımda olduğu gibi NCNN'ye aktar, ardından her iki çalışma zamanının da aynı görüntüleri aynı giriş boyutunda işlemesi için Arm'ın karşılaştırma sayfasındaki ortamı, kontrol noktasını ve komutları kullanarak aynı oluşturulan
coco-128-by-saveri kümesinde doğrula. - Kendi modelin için, uyumlu biçimde ince ayarlanmış bir YOLO26n kontrol noktasını
make model CHECKPOINT=/path/to/checkpoint.ptile dönüştür. Çalışma zamanının model kartında açıklandığı gibi kendi doğrulama kümen üzerinde hem doğruluğu hem de hızı karşılaştır.
Arm'ın karşılaştırmasında, YOLO26n nesne algılama için en hızlı CPU yolu kendi çalışma zamanıydı. Ultralytics NCNN dışa aktarımı ise diğer YOLO26 boyutlarını ve segmentasyon ile poz gibi görevleri, NCNN kılavuzunda belirtilen sınırlar içinde, aynı iki kod satırıyla destekliyor.
Soğutma, hız aşırtma ve daha hafif bir işletim sistemi ekstra kareler kazandırır#
Model çalışmaya başladıktan sonra üst sınırı kart belirler. Raspberry Pi kılavuzundaki en iyi uygulamalar, nelerin yardımcı olacağını listeliyor:
- Kartı soğut. Uzun süreli çıkarım CPU'yu ısıtır ve termal kısma, kıyaslamada varsaydığın saat hızını düşürür. Soğutucu ve fan, kare sürelerinin istikrarlı kalmasını sağlar.
- Soğutabiliyorsan hız aşırtma yap. Bazı Pi 5 kartları, temel 2.4 GHz yerine 3.0 GHz CPU hızında çalışabiliyor. Bunun için
/boot/firmware/config.txtiçindekiarm_freq=3000veforce_turbo=1değerlerini ayarlayıp yeniden başlat. Kararlılık karttan karta değişir; sistem kararsızlaşırsa hızı 100 MHz azalt. - Masaüstünü kullanma. Raspberry Pi OS Lite, görsel işlemeler için daha fazla RAM bırakır.
- 7/24 çalıştırmalar için SSD kullan. Sürekli yazma işlemleri SD kartı yıpratabilir; Pi 5'in PCIe bağlantı noktası NVMe adaptörünü destekler.
- Nesneler büyükse giriş boyutunu küçült. Daha küçük bir
imgsz, kare başına daha az piksel demektir. Küçük veya uzaktaki nesneler önce etkileneceğinden hız ve doğruluk değişimini kendi görüntülerinle ölç. Bilgisayarlı görüde FPS kılavuzumuz, kare hızı bütçesini nasıl belirleyeceğini açıklıyor.
Tek bir Pi CPU'su yetmediğinde hızlandırıcı ekle#
Yalnızca CPU kullanan bir Pi 5, orta düzey kare hızlarında tek kamera için uygundur. Birden fazla akış, daha büyük modeller veya diğer yazılımlar için ek kapasite gerekiyorsa hızlandırıcı, modeli CPU'dan alır. Ayrı testlerde, kuantize edilmiş modellerle ve farklı Ultralytics sürümleriyle elde ettiğimiz Raspberry Pi 5 YOLO26n çıkarım süreleri (yalnızca çıkarım, COCO128):
- AI HAT+ üzerindeki Hailo-8: 0.455 mAP50-95 değerinde 21.7 ms, Ultralytics 8.4.174.
- DEEPX DX-M1 M.2 modülü: 0.4660 mAP50-95 değerinde 34.6 ms, Ultralytics 8.4.48.
- Coral Edge TPU: Kendi dışa aktarma yöntemi olan bir USB seçeneği; ilgili kılavuzdaki süreler YOLOv8 modelleriyle ölçüldü.
Her biri donanım, güç tüketimi ve model derleme adımı ekler. Ayrıca hızlandırılmış modeller kuantize edilmiş olarak çalışır; bu nedenle dışa aktarmadan sonra doğruluğu kontrol et. Daha geniş bir değerlendirme için doğru uç cihazı seçme kılavuzuna bak. Pi'nin sunduğundan daha fazla işlem gücüne ihtiyacın varsa NVIDIA Jetson kılavuzunu incele.
Özel bir algılayıcı eğit ve aynı şekilde kullanıma al#
COCO'nun 80 sınıfı bir başlangıç noktasıdır. Çoğu Pi projesinde kendine özgü nesneler gerekir: üretim hattındaki bir parça, raftaki bir ürün veya yapraktaki bir zararlı. Ultralytics Platform, tüm süreci yönetir: veri kümesi yükle ve etiketle, YOLO26n kontrol noktasından başlayarak bulutta eğit, ardından NCNN'ye aktar ve klasörü Pi'ye kopyala.
Nano modeliyle başla; ardından dağıtım yapacağın kameradan alınan temsili görüntülerde özel modelinin doğruluğunu doğrula ve hızını ölç. Model eğitimi ipuçlarımız ve dağıtım hedefi seçme konulu Academy dersi geri kalan konuları ele alıyor.
Raspberry Pi 5 CPU'sunda YOLO26'yı kimler çalıştırmalı?#
Tek kameran varsa, cihazda uçtan uca ölçtüğün kare hızıyla çalışabiliyorsan ve en basit malzeme listesine ihtiyaç duyuyorsan YOLO26n'yi Pi 5 CPU'sunda çalıştır: bir Raspberry Pi, kamera, fan ve güç kaynağı. Mağaza kasaları, ev ve yaban hayatı kameraları, konveyör sayımı ve robotik prototipleri bu kapsama girer.
Tüm iş yükün YOLO26n nesne algılamaysa ve her milisaniye önemliyse Arm'ın çalışma zamanını kullan. Birden fazla kameraya, daha büyük modellere veya uygulamanın geri kalanı için CPU süresine ihtiyacın olduğunda hızlandırıcı ekle.
Ultralytics YOLO, AGPL-3.0 veya Ultralytics Enterprise Lisansı kapsamında kullanılabilir. Dağıtımın için gerekenleri öğrenmek üzere Ultralytics lisanslama seçeneklerine bak.
Sık sorulan sorular
Evet, orta düzey kare hızlarındaki tek kameralı işler için. Ultralytics kıyaslamasında NCNN'ye aktarılan YOLO26n, Raspberry Pi 5 CPU'sunda görüntü başına 67.03 ms çıkarım süresi alıyor (FP32 dışa aktarımı, 640 piksel giriş); bu da yaklaşık 15 çıkarım FPS demek. Ayrı olarak Arm, kendi karşılaştırmasında YOLO26n için açık kaynaklı çalışma zamanıyla 36.60 ms ölçtü. Bu farklı bir testtir; 67.03 ms sonucumuzdan daha hızlı olduğu anlamına gelmez. Kamera görüntüsünü yakalama ve çizim de süre ekler; bu nedenle tüm işlem hattını ölç.
Arm'ın karşılaştırma testinde, Optimized-Runtimes YOLO26n çalışma zamanı görüntü başına 36.60 ms ile en hızlısıydı; NCNN ise 67.20 ms aldı. Ultralytics dışa aktarma biçimleriyle yaptığımız ayrı kıyaslamada NCNN, 67.03 ms ile en hızlısıydı; MNN 91.87 ms, OpenVINO ise 104.55 ms aldı. Bunlar farklı veri kümeleriyle yapılan ayrı kıyaslamalardır: COCO128 ve Arm'ın coco-128-by-sa veri kümeleri. Dolayısıyla süreler, testler arasında bir hız artışı olduğunu göstermez.
Evet. Raspberry Pi 5'te 640 pikselde yapılan ayrı bir ONNX kıyaslamasında YOLO26n, saniyede 7.79 FPS ile YOLO11n'nin 6.79 FPS değerini geride bırakıyor; yaklaşık %15 daha hızlı ve COCO doğrulamasında %39.5'e karşı %40.1 mAP50-95 puan alıyor.
Orta düzey kare hızlarında tek kamera kullanımı için gerekmez. Birden fazla akış veya daha büyük modeller için hızlandırıcı yarar sağlar: testlerimizde Hailo-8 AI HAT+ üzerindeki kuantize edilmiş YOLO26n, görüntü başına 21.7 ms çıkarım süresi aldı. CPU'daki FP32 NCNN dışa aktarımı ise 67.03 ms aldı. Bunlar farklı sürüm ve duyarlılıklarla yapılan ayrı testlerden elde edildi.
Evet. Modelini Python'da veya Ultralytics Platform'da eğit,
format="ncnn"ile dışa aktar,_ncnn_modelklasörünü Pi'ye kopyala veYOLO("your_model_ncnn_model")ile yükle. Kamera kodundaki model yolunu güncelle ve kendi veri kümesi YAML dosyan ile sınıfların üzerinde kıyaslama yap. Arm'ın çalışma zamanı, uyumlu biçimde ince ayarlanmış YOLO26n kontrol noktalarını da dönüştürebilir.
Yazan
Kıdemli Makine Öğrenimi Mühendisi · Ultralytics
Yorumlar
Soru sor, sonuçlarını paylaş veya başka birine yardım et.









